JP2004231370A - ピッキング設備 - Google Patents
ピッキング設備 Download PDFInfo
- Publication number
- JP2004231370A JP2004231370A JP2003022896A JP2003022896A JP2004231370A JP 2004231370 A JP2004231370 A JP 2004231370A JP 2003022896 A JP2003022896 A JP 2003022896A JP 2003022896 A JP2003022896 A JP 2003022896A JP 2004231370 A JP2004231370 A JP 2004231370A
- Authority
- JP
- Japan
- Prior art keywords
- picking
- storage
- storage container
- article
- compartment
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000002950 deficient Effects 0.000 abstract 1
- 238000005192 partition Methods 0.000 description 15
- 238000010586 diagram Methods 0.000 description 8
- 238000007726 management method Methods 0.000 description 7
- 238000000034 method Methods 0.000 description 7
- 238000004891 communication Methods 0.000 description 6
- 230000005540 biological transmission Effects 0.000 description 2
- 238000001514 detection method Methods 0.000 description 2
- 239000004973 liquid crystal related substance Substances 0.000 description 2
- 238000012423 maintenance Methods 0.000 description 2
- 230000003287 optical effect Effects 0.000 description 2
- 238000000638 solvent extraction Methods 0.000 description 2
- 230000015572 biosynthetic process Effects 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000012530 fluid Substances 0.000 description 1
- 238000002360 preparation method Methods 0.000 description 1
Images






Landscapes
- Warehouses Or Storage Devices (AREA)
Abstract
【解決手段】ピッキング作業者は移動車1をピッキング棚3に沿って移動させながら、移動車1のモニター39の表示される指示にしたがってピッキング棚3の区画収納空間5から物品をピッキングし移動車1の集品容器34へ入れる設備であって、各区画収納空間5の先頭の収納容器4の物品在庫数量は、複数の区画収納空間5からなる連のピッキング終了毎に更新され、収納容器4の物品在庫数量がゼロと判断されると、無人搬送車によりこの区画収納空間5へ収納容器4が補充される構成とする。この構成によれば、上記センサを必要とせずにリアルタイムに収納容器4を自動で補充することができ、また補充遅れを無くすことができることにより、欠品の発生しないピッキング作業を実現できる。
【選択図】 図3
Description
【発明の属する技術分野】
本発明は、出荷先(たとえば店舗など)の注文(オーダー)あるいは要求に応じて物品(商品など)をピッキング棚からピッキングし、出荷先毎に物品を集品するピッキング設備に関するものである。
【0002】
【従来の技術】
従来の上記ピッキング設備では、物品を収納した複数の箱を収める複数の補充用棚と、内側部から格納された前記箱を外側部へスライドさせ、外側部から箱および物品を取り出し可能としたスライダを設けた複数のピッキング棚と、前記補充用棚およびピッキング棚とこれら棚の内側から前記箱の入出庫を行うクレーンを備え、前記各補充用棚に格納されている箱の物品の種類と個数とを記憶し、ピッキングされる物品の種類と個数からなるオーダー情報を入力する毎に、このオーダー情報からピッキングされる物品を収納している箱が格納された補充棚を検索し、この検索された補充棚の箱を、物品の種類毎に割り当てた前記ピッキング棚の各棚位置へ補充している(例えば、特許文献1参照)。
【0003】
従来の他のピッキング設備では、物品を格納した箱を収納する複数の補充用棚と、内側部から格納された前記箱を外側部へスライドさせ、外側部から箱および物品を取り出し可能としたスライダを設けた複数のピッキング棚と、前記補充用棚およびピッキング棚とこれら棚の内側から前記箱の入出庫を行うクレーンと、前記各ピッキング棚より外側部へ前記箱が取り出されたことを検出するセンサを備え、前記センサからの検出信号によりピッキング棚より箱が取り出されたことを検出すると、補充用棚よりこの箱が取り出されたピッキング棚へ同じ箱を補充している(例えば、特許文献2参照)。
【0004】
【特許文献1】
特許第2632422号公報
【0005】
【特許文献2】
特開平3−102005号公報
【0006】
【発明が解決しようとする課題】
しかし、ピッキングされる物品の種類と個数からなるオーダー情報を入力する毎にピッキング棚への箱の補充を行うピッキング設備では、スライダから箱が取り出されても、リアルタイムの補充ではないため補充遅れが発生し、欠品が発生しやすくなるという問題があった。
【0007】
また、センサからの検出信号によりピッキング棚より箱が取り出されたことを検出すると、箱を補充するピッキング設備では、リアルタイムで箱がなくなったことは検出できるが、センサを各ピッキング棚分設置する必要があり、コストもかかる一方で、それ以上にセンサの故障対応や保守保全に手間が掛かるという問題があった。
【0008】
そこで、本発明は、リアルタイムでピッキング棚への補充を可能としたピッキング設備を提供することを目的としたものである。
【0009】
【課題を解決するための手段】
前述した目的を達成するために、本発明のうち請求項1に記載の発明は、ピッキング対象の物品を収納した複数の収納容器を収める区画収納空間を、複数有するピッキング棚と、前記ピッキング棚の各区画収納空間へ前記収納容器を補充する補充手段を備え、前記ピッキング棚の区画収納空間から前記物品をピッキングするピッキング情報が指示される指示手段とピッキングされた物品を入れる集品容器を有する台車を備え、
前記各区画収納空間に収納される収納容器の数量とこれら収納容器に収納されている物品を特定する情報を管理し、仕分け先の物品のピッキング要求に応じて、前記区画収納空間を特定する情報とこの区画収納空間からピッキングする物品の数量からなる前記物品のピッキング情報を形成し、この物品のピッキング情報を前記指示手段へ指示するピッキング設備であって、
前記各区画収納空間の収納容器の物品在庫数量を、前記台車によるピッキング作業状況により更新し、この更新した物品在庫数量に応じて前記補充手段によりこの区画収納空間へ前記収納容器を補充することを特徴とするものである。
【0010】
上記構成によれば、集品を担当する作業者(以下、ピッキング作業者と称す)は台車をピッキング棚に沿って移動させながら、指示手段の指示にしたがってピッキング棚の区画収納空間から物品をピッキングし台車の集品容器へ入れることにより、物品の集品が行われる。このとき、各区画収納空間の収納容器の物品在庫数量は、前記台車によるピッキング作業状況により更新され、この更新した物品在庫数量に応じて補充手段によりこの区画収納空間へ収納容器が補充される。
【0011】
また請求項2に記載の発明は、請求項1に記載の発明であって、台車によるピッキング作業終了により、各区画収納空間の収納容器の物品在庫数量を更新することを特徴とするものである。
【0012】
上記構成によれば、台車によるピッキング作業終了により、各区画収納空間の収納容器の物品在庫数量が更新され、この更新した物品在庫数量に応じて補充手段により収納容器が補充される。
【0013】
また請求項3に記載の発明は、請求項1または請求項2に記載の発明であって、ピッキング作業の予定毎に、各区画収納空間毎にそれぞれ補充する収納容器を引き当て、前記収納容器の更新後の物品在庫数量に応じて、前記補充手段により各区画収納空間へ前記引き当てた収納容器を補充することを特徴とするものである。
【0014】
上記構成によれば、ピッキング作業の予定毎に、各区画収納空間毎にそれぞれ補充する収納容器が引き当てられ、前記収納容器の更新後の物品在庫数量に応じて、補充手段により各区画収納空間へ前記引き当てた収納容器が補充される。このように、各区画収納空間毎にそれぞれ補充する収納容器が引き当てられることにより、予め補充する収納容器を準備でき、補充を迅速に行うことができる。
【0015】
また請求項4に記載の発明は、請求項1〜請求項3のいずれかに記載の発明であって、前記台車に、各区画収納空間からのピッキング作業終了時に操作する終了手段を設け、この終了手段の操作信号により前記収納容器の物品在庫数量を更新し、物品在庫数量が少ないまたはゼロと判断すると、収納容器の補充を実行することを特徴とするものである。
【0016】
上記構成によれば、終了手段の操作信号により収納容器の物品在庫数量が更新され、物品在庫数量が少ないまたはゼロとなると、この収納容器は使用済となる、または使用済と判断され、補充が実行される。
【0017】
また請求項5に記載の発明は、請求項1〜請求項3のいずれかに記載の発明であって、所定の区域のピッキング棚へのピッキングが終了した時点で、各区画収納空間の前記収納容器の物品在庫数量を更新し、前記収納容器の物品在庫数量が少ないまたはゼロと判断すると、これら物品在庫数量が少ないまたはゼロと判断した収納容器の補充を実行することを特徴とするものである。
【0018】
上記構成によれば、所定の区域のピッキング棚へのピッキングが終了した時点で、各区画収納空間の収納容器の物品在庫数量が更新され、収納容器の物品在庫数量が少ないまたはゼロと判断されると、この収納容器は使用されたと判断され、収納容器の補充が実行される。
【0019】
【発明の実施の形態】
以下、本発明の実施の形態を図面に基づいて説明する。
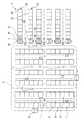
図1は本発明の実施の形態におけるピッキング設備の概略配置図であり、集品を担当する作業者(以下、ピッキング作業者と称す)が移動車を押しながら、ピッキング棚に沿って移動させ、移動車に設けられたモニター(液晶表示器)により指示された物品をピッキング棚の区画収納空間より取り出し、移動車上の集品容器へ投入することにより、物品を仕分け先毎に集品するピッキング設備を示している。
【0020】
図1において、1はピッキング作業者が押しながら仕分け先別に物品mの集品を行う移動車(台車の一例)であり、この移動車1の走行経路2を挟んで対向し、かつ走行経路2に沿って複数のピッキング棚3が平行に配置されている。
【0021】
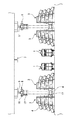
またピッキング棚3は、走行経路2側へ傾斜した流動棚から構成され、図2および図3に示すように、各ピッキング棚3には、ピッキング対象の物品mを収納した複数の収納容器4を収める複数の区画収納空間5が設けられ、各区画収納空間5は、内側部から格納された収納容器4を外側部へスライドさせ、外側部から収納容器4および物品mを取り出し可能としている。なお上記収納容器4には、折畳み可能なコンテナが使用されている。
【0022】
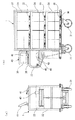
また図3に示すように、走行経路2に沿った3間口で4段の計12間口の区画収納空間5により「連」が形成され、連毎に、横A,B,C、縦1,2,3,4の座標が付され、走行経路2に沿ったピッキング棚3の列の番号とこの連の番号と前記座標により区画収納空間5のアドレス(棚番号)が設定され、区画収納空間5が特定されるようにしている。上記アドレスNが、「2−8−A3」の区画収納空間5は、第2列の第8連の座標A3の区画収納空間5を示す。また連毎に、列の番号とこの連の番号が印刷されたラベル(表示手段)6が取り付けられている。
【0023】
また図1に示すように、天井部にはそれぞれ、移動車1との間でデータの送受信を行う無線通信装置(情報の伝達手段の一例)7(図1)が設置されている。
またピッキング棚3の内側には、図1および図2に示すように、各区画収納空間5にその内側から収納容器4を補充する無人搬送車(補充手段の一例)8が走行する天井レール9が敷設されている。この天井レール9は、収納容器4を保管している3基の補充倉庫(保管手段の一例)11へ延び、さらに各ピッキング棚3の内側へ無人搬送車8が移動できるようにループを形成しており、天井から架設されている。
【0024】
前記無人搬送車8は、天井レール9に案内されて走行する自走台車16と、収納容器4を載置するとともに移載を行う駆動ローラコンベヤ装置を備え、走行台車16に支持されて下降・上昇可能な移載装置17とから構成されている。またこの移載装置17に、載置している収納容器4に予め取り付けられたバーコードラベルのバーコードを読み取るバーコードリーダ18(図8)が設置されている。このバーコードは、収納している物品mを特定するコード、たとえば商品コードから形成されている。
【0025】
前記補充倉庫11にはそれぞれ、物品出し入れ方向が互いに対向するように間隔を隔てて設置した2基の保管棚21と、それらの保管棚21どうしの間に形成された作業通路22を自動走行するクレーン23とが設けられ、各保管棚21には収納容器4を保管する複数の物品保管部24が上下多段かつクレーン23の走行方向に並設されている。
【0026】
前記作業通路22の一端側には、対向して一対の駆動ローラコンベヤ装置からなる出庫装置(収納容器の搬出口)25が設けられ、これら出庫装置25から収納容器4は、この出庫装置25の位置へ到着した無人搬送車8の移載装置17へ移載される。またこれら出庫装置25には、収納容器4に予め取り付けられたバーコードラベルのバーコードを読み取るバーコードリーダ26が設置されている。また、出庫装置25と無人搬送車8の移載装置17は互いに信号の送受信を行うことで収納容器4の移載が行うことができるように構成されている。
【0027】
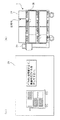
上記移動車1は、図3および図4に示すように、複数の車輪31に支持された台車32から構成されており、台車32には、上下3段にそれぞれ折畳み可能なコンテナからなる2箱の集品容器34を載置できる載置部35が設けられ、さらに各集品容器34の載置位置に対応して片面にそれぞれ2個のランプ付き押釦スイッチ(終了手段の一例)36が設けられている。なお、集品容器34は仕切りを入れることにより、2つのブロック、すなわち2つ仕分け先に対応でき、したがって上述したように各集品容器34に2個の押釦スイッチ36を設けている。
【0028】
また台車32には、作業員が移動車1を押すときに掴むコ字状の把手37が設けられ、このコ字状の把手37の上方位置に上面パネル38が設けられ、このパネル38上に、液晶表示器からなるモニター(指示手段の一例)39付きの端末機40と、テンキー41が設けられ、さらに把手37の下方位置に下面パネル42が設けられ、このパネル42上に、バーコードコーダ43が設けられている。また把手37の側面に、この移動車1を特定するバーコードが印刷されたプレート45が設けられている。また前記各載置部35には、集品容器34を傾斜させて保持する保持部材46が配置され、集品容器34の出し入れを容易とするために、一対のローラ47が設けられている。
【0029】
前記12個の押釦スイッチ36と、モニター39と、テンキー41と、バーコードコーダ43と、無線通信装置(情報の伝達手段の一例)48(図8)は端末機40内のコントローラ49(図8)に接続されている。
【0030】
前記モニター(指示手段の一例)39に表示される画面の例を図5〜図7に示す。
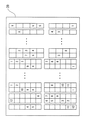
図5(a)は、集品容器34に仕切りを入れるかどうかを指示する仕切作業表示画面、図6は、作業データを選択した移動車1が、ピッキング棚2の各連毎にピッキングする物品mの数量が表示される全体画面であり、図7はピッキング作業画面である。このピッキング作業画面は、「ピック中走行経路2の棚情報」a、「ピッキングする列−連の番号」b、「連の座標で示す各区画収納空間5におけるピッキングの有無のデータ」c、「連の区画収納空間5の座標とピッキングする物品mの数量のデータ」d、「移動車1の各集品容器4へ投入する物品mの数量」e、「作業ナンバー」fなどが表示される。
【0031】
上記設備の制御構成図を図8に示す。
各補充倉庫11毎に設けられたクレーン23制御用のクレーンコントローラ51と、複数台の無人搬送車8を制御する台車コントローラ52と、複数台の移動車1とアンテナ7を介してデータの送受信を行う無線通信装置53に接続された移動車ピッキングコントローラ54と、これらコントローラ51,52,54を統括して制御し、ピッキング作業をコントロールする統括コントローラ55が設けられている。これらコントローラ51,52,54,55はコンピュータにより構成される。
【0032】
また図8に示すように各クレーンコントローラ51とクレーン23との間の通信は、クレーン23に設けた光送受信器57と作業通路22に設けた光送受信器58を介して行われ、また台車コントローラ52と各無人搬送車8との間の通信は、天井レール9に沿って敷設されたフィーダ線(アンテナに相当する)59に接続されたモデム60と無人搬送車8に設けたワイヤレスモデム61を介して行われる。
「統括コントローラ55」
前記統括コントローラ55には、バッチ(1出荷スケジュール)毎に、各仕分け先(たとえば店舗)から注文あるいは要求があった物品mのコード(たとえば商品のコード)とその数量からなるデータが入力され(図9参照)、各出荷スケジュールのデータを移動車ピッキングコントローラ54へ送信する。
「移動車ピッキングコントローラ54」
移動車ピッキングコントローラ54には、上記アドレス(列−連−座標)で特定されるピッキング棚3の各区画収納空間5のデータ、すなわち収められる収納容器4の数量と、収納容器4に収納されている物品mのコードと、ピッキングされる先頭の収納容器4の物品在庫数量が管理データ{図10(a)参照}として記憶され、後述する「作業データの形成」「補充する収納容器の引当」「先頭の収納容器4の物品在庫数量の更新」を実行する。
[作業データの形成]
各移動車1で実行する作業データを形成する。
【0033】
すなわち、まず統括コントローラ55より出荷スケジュールのデータを入力すると、各仕分け先毎に、集品する物品mの数量の合計を求め、所定の数量(仕切りを入れた集品容器34の半分のスペースに収納可能な物品mの数量に相当する)未満の仕分け先の有無を確認し、所定の数量未満の仕分け先が有るとき、これら仕分け先のグループ(少量集品のグループ)を形成する。
【0034】
次に、1台の移動車1に載置される6箱の集品容器34に仕切りを入れた状態でのNo.1(1A,1B)、…No.6(6A,6B)の座標を設定し、これら集品容器34の座標にそれぞれ仕分け先を割り当て、割り当てデータ(図11参照)を形成する。このとき、所定の数量以上の仕分け先は、1つの集品容器34に割り当て、少量集品のグループの仕分け先は2つで1つの集品容器34に割り当てる。したがって、最大12の仕分け先が1台の移動車1の各集品容器34に割り当てられる。
【0035】
また各仕分け先毎に、要求する物品(商品)mが収納されている区画収納空間5のアドレスを前記管理データを検索して求め、このアドレスと要求数量からなる仕分けデータ(図11参照)を形成する。
【0036】
続いて、1台の移動車1(6箱の集品容器34)に割り当てられた仕分け先毎に、仕分けデータを重ねて、1台の移動車1がピッキングする区画収納空間5のアドレスと数量からなる作業データを形成し、ナンバー(作業ナンバー)を付ける(図11参照)。
【0037】
これにより、図11に示すように、移動車1から作業ナンバーを選択すると、この移動車1がピッキングする物品mを収納した収納容器4が収められた区画収納空間5の全アドレスとそれぞれのピッキング数量からなるの仕分けデータと、移動車1の各集品容器34に割り当てた割り当てデータが求められる。
【0038】
続いて、作業データから上記ピッキング作業画面のデータ、すなわち連毎のピッキングデータを形成する。すなわち、連毎に、座標とこの座標の区画収納空間5でピッキングする物品mの数量の合計、および各仕分け先(集品容器34)毎のピッキング数量からなる連(仕分け)データを形成する。
[補充する収納容器の引当]
各区画収納空間5に補充する収納容器(補充容器)4の引当データを形成する。
【0039】
すなわち、まず統括コントローラ55より出荷スケジュールのデータを入力すると、管理データを検索して各区画収納空間5毎に、1出荷スケジュールでピッキングされる物品mの総数量を求める。
【0040】
そして、1出荷スケジュール実行後に、式(1)に示すように、区画収納空間5に在庫されているピッキング前の数量とピッキングされる総数量から物品在庫数量を求め、続けて区画収納空間5の最大収納可能物品数量と1箱の収納容器4に収納される物品数量から、補充容器4の数量を求める。そして、補充後の区画収納空間5の物品在庫数量を求める。
【0041】
物品在庫残量=ピッキング前数量−ピッキング総数量
補充容器数量=(最大収納可能物品数量−物品在庫残量)÷収納容器の物品数量
補充後の物品在庫数量=物品在庫残量+補充容器数量×収納容器の物品数量…(1)
続いて、式(2)に示すように、補充後の区画収納空間5の物品在庫数量が次の出荷スケジュールのピッキング数量に不足するとき(補充後物品在庫数量−次の出荷スケジュールのピッキング数量<0のとき)、不足数量を求め、この不足数量を満たす収納容器4の数量を引き当てる。
【0042】
不足容器数量=(次の出荷スケジュールのピッキング数量−補充後の区画収納空間5の物品在庫数量)÷収納容器の物品数量 …(2)
(但し、余りがあるときは、不足容器数量に1を加算する。)
これにより、図12(b)に示すように、たとえば、収納される所定物品数量が10個の4箱(No.1〜No.4)の収納容器4が収められる区画収納空間5とすると、出荷スケジュール▲1▼で、14個の物品mがピッキングされると、No.1の収納容器4が使用済みとなると判断され、No.5の収納容器4が引当られる。続いて、出荷スケジュール▲2▼で、17個の物品mがピッキングされると、No.2とNo.3の収納容器4が使用済みとなると判断され、No.6とNo.7の収納容器4が引当られる。そして出荷スケジュール▲3▼で、53個の物品mがピッキングされるとき、No.4〜No.9の収納容器4が使用済みとなると判断され、No.8とNo.9の収納容器4が引当られる。このように、この区画収納空間5に対して、出荷スケジュール▲1▼中に、1個の収納容器4が引き当てられ、出荷スケジュール▲2▼中に、1個の収納容器4が引き当てられ、出荷スケジュール▲3▼中に、2個の収納容器4が引き当てられる。
【0043】
続いて、出荷スケジュール毎に、各区画収納空間5に引き当てる収納容器4のリスト、すなわち商品コードと数量からなるデータ(出庫予定データ){図10(b)参照}を作成し、また出荷スケジュール実行毎に、各クレーンコントローラ51へ出力する。
[物品在庫数量の更新]
各区画収納空間5に収められているピッキングが実行される先頭(外側)の収納容器4の物品在庫数量を更新する。
【0044】
すなわち、上記連データに基づいてピッキング作業が実行され、後述する連ピッキング終了信号を入力すると、連データでピッキングを実行した区画収納空間5に収められている先頭の収納容器4の物品在庫数量より、連データのピッキング数量を減算し、この容器4の物品在庫数量がゼロ以下となると(使用済みとなると)、次の収納容器4の物品在庫数量より残りのピッキング数量を減算して、先頭の収納容器4の物品在庫数量を求めて更新する。またゼロ以下となると、この区画収納空間5に対する収納容器4の補充指令データ、すなわちこの区画収納空間5のアドレスと収納している物品mの商品コードからなるデータを形成し、クレーンコントローラ51へ出力する。
「クレーンコントローラ51」
各クレーンコントローラ51は、在庫管理、すなわち各物品保管部24に収納されている収納容器4の物品mのコード(商品のコード)を管理しており、収納容器4が入庫されると、収納容器4を入庫した物品保管部24のアドレスと入庫した収納容器4に収納された物品mのコードを記憶し、また出庫されると、収納容器4を出庫した物品保管部24のアドレスから出庫した収納容器4に収納された物品mのコードを消去して在庫管理を行っている。
【0045】
そして、移動車ピッキングコントローラ54より出荷スケジュール毎の出庫予定データを入力すると、その商品コードにより出庫予定の収納容器4を保管しているかを確認し、確認すると、物品保管部24のアドレスと商品コードからなる出庫データを出庫予定データの数量分、作成する。そして、この出庫予定データで、出庫装置25より遠い位置のアドレスの収納容器4の出庫を確認すると、出庫装置25に近い空きの物品保管部24を選択して、クレーン23へ「現在のアドレスと、移載先の空きの物品保管部24のアドレスからなる移載指令」を出力して、収納容器4を出庫装置25に近い物品保管部24へ移載する。また出庫データを修正する。
【0046】
そして、補充指令データを入力すると、その商品コードにて出庫データを検索し、確認すると、クレーン23へ物品保管部24のアドレスを含む出庫指令を出力して出庫装置25へ出庫させる。続いてクレーン23より出庫終了の信号を入力すると、バーコードリーダ26により出庫された収納容器4の商品コードを確認し、一致していると、台車コントローラ52へ、搬送元を出庫装置25のアドレス、搬送先を補充指令データの区画収納空間5のアドレスとし、搬送する収納容器4の商品コードを付した移載指令を出力する。
「台車コントローラ52」
台車コントローラ52は、クレーンコントローラ51より移載指令を入力すると、搬送元に近い空の無人搬送車8を選択し、この無人搬送車8へ前記移載指令を出力する。無人搬送車8は搬送元の出庫装置25へ移動して出庫装置25との信号の取合いで収納容器4を移載すると、バーコードリーダ26により移載した収納容器4のバーコードを読み取り、移載指令の商品コードと一致するかを確認し、搬送先の区画収納空間5へ移動して、区画収納空間5の内側へ収納容器4を移載する。「移動車1のコントローラ49」
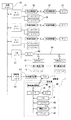
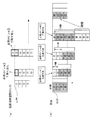
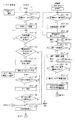
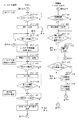
次に移動車1のコントローラ49の動作をピッキング作業の動作とともに、図13〜図15のフローチャートと図16の説明図にしたがって説明する。
【0047】
なお、ピッキング作業者は、バーコードリーダ43によりプレート45のバーコードを読み取らせて、コントローラ49に移動車1を特定するコードを入力し、またテンキー41を使用して作業者のコードを入力し、移動車1による作業準備を行ったものとし、上記作業データのナンバーを選択できる状態になっているものとする。
【0048】
まず、ピッキング作業者は、テンキー41により作業データのナンバーを選択する。
コントローラ49はこのテンキー41の操作信号(ナンバー)を入力すると(ステップ−a1)、この作業ナンバーのデータを移動車ピッキングコントローラ54を送信する(ステップ−a2)。
【0049】
移動車ピッキングコントローラ54は、この作業ナンバーのデータを確認すると(ステップ−b1)、選択された作業データの連データの各連毎のピッキング数量を求めて全体画面のデータを形成し(ステップ−b2)、この全体画面のデータおよび選択された作業データの割り当てデータをコントローラ49へ送信する(ステップ−b3)。
【0050】
コントローラ49は、これらデータを受信すると(ステップ−a3)、割り当てデータにより集品容器34に2つの仕分け先が設定されているかを確認し(ステップ−a4)、2つの仕分け先が設定されていると、この集品容器34に仕切りが必要と判断し、図5(a)に示すように、この集品容器34に仕切りが必要なことを表示する仕切作業画面を形成してモニター39へ表示させ(ステップ−a5)、続いて仕切りが必要な集品容器34に対応する押釦スイッチ36のランプを点灯する(ステップ−a6)。
【0051】
ピッキング作業者は、この仕切作業表示画面により各集品容器34に仕切りを入れるかどうかを判断し、図5(b)に示すように、必要な仕切りを入れて、対応する押釦スイッチ36を操作する。
【0052】
コントローラ49は、押釦スイッチ36の操作を確認すると仕切りが入れられたと判断して(ステップ−a7)、対応する押釦スイッチ36のランプを消灯し(ステップ−a8)、仕切りが必要な集品容器34に対応する全ての押釦スイッチ36の操作信号を確認すると(ステップ−a9)、ステップ−a4において仕切りが不要と判断したときとともに、移動車ピッキングコントローラ54から受信した全体画面のデーに応じてモニター39へ全体画面(図6参照)を表示させる(ステップ−a10)。
【0053】
ピッキング作業者は、この全体画面からピッキング作業を実行する列を選択してテンキー41により列のナンバーを入力する。
コントローラ49は、この列のナンバーのデータを入力すると(ステップ−a11)、この列のデータを移動車ピッキングコントローラ54へ送信する(ステップ−a12)。
【0054】
移動車ピッキングコントローラ54は、この列のデータを確認すると(ステップ−b4)、この列のデータに基づき、この列においてピッキングを行う連の連データを選択してコントローラ49へ送信する(ステップ−b5)。
【0055】
コントローラ49は、この連のデータを受信すると(ステップ−a13)、この連のデータに基づいて上述したピッキング作業画面(図7)のデータを形成してモニター39へ表示させ(ステップ−a14)、物品mを投入する集品容器24に対応する押釦スイッチ36のランプを点滅させる(ステップ−a15)。
【0056】
ピッキング作業者は、このピッキング作業画面にしたがってピッキング作業を実行する。
すなわち、「連の区画収納空間の座標と数量のデータ」dにしたがって、この座標の区画収納空間5より数量の物品mをピッキングし、続いて「移動車1の各集品容器4へ投入する物品mの数量」eにしたがってピッキングした物品mを小分けし、小分けした物品mを指定された集品容器34へ投入し、投入した集品容器34に対応する押釦スイッチ36を押す。また物品mをピッキングする際に、先頭の収納容器4の物品mでは不足するときは、先頭の収納容器4を区画収納空間5から取り出し、前へ移動してきた次の収納容器4より不足分の物品mをピッキングする。
【0057】
コントローラ49は、押釦スイッチ36の操作を確認すると(ステップ−a16)、この対応する集品容器24への集品が終了したと判断して押釦スイッチ36のランプを消灯し(ステップ−a17)、この連で集品を行う集品容器24に対応する全ての押釦スイッチ36が操作されたかを確認する(ステップ−a18)。
【0058】
続いて、ピッキング作業者は、全ての集品容器34への投入が終了すると、テンキー41の「ENTER」キーを押す。
コントローラ49は、「ENTER」キーの操作を確認すると(ステップ−a19)、連のピッキング終了信号を移動車ピッキングコントローラ54へ送信する(ステップ−a20)。
【0059】
移動車ピッキングコントローラ54は、この連のピッキング終了信号を入力すると(ステップ−b6)、この連データのピッキング数量をゼロとし(ステップ−b7)、この連データに基づいて、ピッキングが実行された各区画収納空間5の先頭の収納容器4の物品在庫数量(管理データ)を減算し(更新し)(ステップ−b8)、これら収納容器4の在庫数量がゼロ以下となると(ステップ−b9)、この区画収納空間5に対する収納容器4の補充指令データ、すなわちこの区画収納空間5のアドレスと収納している物品mの商品コードからなるデータを形成し、クレーンコントローラ51へ出力する(ステップ−b10)。クレーンコントローラ51と台車コントローラ52により上述したように、この補充指令データに応答して、在庫数量がゼロ以下となった区画収納空間5へ無人搬送車8により収納容器4が補充される。この補充される収納容器4は、補充倉庫11において予め引き当てられた収納容器であり、ピッキング作業状況に合わせてリアルタイムに補充される。
【0060】
次に移動車ピッキングコントローラ54は、現在の列でピッキングする連が有るかを確認し(ステップ−b11)、有ると、次にピッキングする連のデータをコントローラ49へ送信する(ステップ−b12)。現在の列でピッキングする連がないとき、ピッキングする他の列が有るかどうかを確認し(ステップ−b13)、有ると、全体画面(ピッキングした列のピッキング数量はなくなっている)のデータを再形成し(ステップ−b14)、この全体画面のデータをコントローラ49へ送信する(ステップ−b15)。ピッキングする他の列が無いと、終了データをコントローラ49へ送信し(ステップ−b16)、終了する。
【0061】
コントローラ49は、移動車ピッキングコントローラ54より連のデータを受信しているかを確認し(ステップ−a21)、確認すると、ステップ−a14へ戻ってピッキング作業画面を表示させ、確認できないと、全体画面データを受信しているかを確認し(ステップ−a22)、確認すると、ステップ−a10へ戻って全体画面を表示させ、確認できないと、終了データを受信しているかを確認し(ステップ−a23)、確認すると、モニター39に終了を表示させて(ステップ−a24)終了する。
【0062】
ピッキング作業者は、各連毎にピッキング作業を実行し、列のピッキングが終了すると、再度、列を選択して、その列の連のピッキング作業を続行する。そしてピッキング作業者は、モニター39に終了が表示され、各列におけるピッキング作業が全て終了すると、移動車1を出荷エリアまで移動させて、集品容器34毎に設定された仕分け先毎に卸し、新しい集品容器34を積み込んで次の作業データのナンバーを選択して、つぎのピッキング作業を開始する。
【0063】
以上のように本実施の形態によれば、ピッキング作業者は移動車1をピッキング棚3に沿って移動させながら、モニター39の表示される指示にしたがってピッキング棚3の区画収納空間5から物品mをピッキングし移動車1の集品容器34へ入れることにより、物品mの集品を行うことができる。このとき、各区画収納空間5の先頭の収納容器4の物品在庫数量は、移動車1によるピッキング作業状況に合わせて、すなわち連のピッキング終了毎に減算され(更新され)リアルタイムに把握され、この把握された物品在庫数量に応じて、すなわち収納容器4の物品在庫数量がゼロと判断されると、無人搬送車8によりこの区画収納空間5へ収納容器4が補充されることにより、リアルタイムに収納容器4を完全自動で補充することができ、また補充遅れを無くすことができることにより、欠品の発生しないピッキング作業を実現できる。また収納容器4が使用済みとなったことを把握して補充を行うことで、区画収納空間5が収納容器4で満量で、無人搬送車8により搬送してきた収納容器4を補充することができないという不具合の発生を防止することができる。また従来のように、各区画収納空間5毎に収納容器4が取り出されたことを検出するセンサを設ける必要がなくなり、センサの故障対応や保守保全を行う必要を無くすことができ、作業者の負担、コストを低減することができる。
【0064】
また本実施の形態によれば、出荷スケジュール(ピッキング作業の予定)毎に、各区画収納空間5毎にそれぞれ補充する収納容器4が引き当てられることにより、各クレーンコントローラ51は、出庫データを形成して予め補充する収納容器4を準備でき、よって無人搬送車8への移載を迅速に行うことができ、ピッキング棚3の区画収納空間5への補充を迅速に行うことができる。
【0065】
なお、本実施の形態では、連(所定の区域のピッキング棚3)へのピッキングが終了した時点で、各区画収納空間5の収納容器4の物品在庫数量を更新しているが、移動車1の押釦スイッチ36が操作される操作信号を、移動車1のコントローラ49より移動車ピッキングコントローラ54へ送信することにより、押釦スイッチ36の操作毎に収納容器4の物品在庫数量を更新することもできる。このとき、押釦スイッチ36の操作信号により収納容器4の物品在庫数量が更新され、物品在庫数量がゼロとなると、この収納容器は使用されたと判断され、補充が実行される。また「所定の区域」を、連としているが、連に限ることはなく、複数の連、列、あるいは複数の列とすることもでき、これら複数の連、列、あるいは複数の列のピッキング作業終了により、物品在庫数量を更新することもできる。
【0066】
また本実施の形態では、更新された物品在庫数量がゼロとなると、この収納容器は使用済と判断され、補充が実行されるが、更新された物品在庫数量が少なくなったことにより、収納容器は使用済になると判断し、補充を実行するようにしてもよい。
【0067】
また本実施の形態では、補充手段として、無人搬送車8を使用しているが、無人搬送車8に限ることはなく、無人搬送車8の代わりに、別にクレーンを設けてこのクレーンにより収納容器4を補充するようにすることもできる。また補充倉庫11のクレーン23により収納容器4を直接補充するようにすることもできる。このとき、クレーン23の走行経路をピッキング棚3の内側に沿って移動できるように設定する。
【0068】
また本実施の形態では、ピッキング棚3として流動棚を使用しているが、物品mを収納した収納容器4が移動しない一般棚を使用するようにすることもできる。このとき、ピッキング作業者は、先頭の収納容器4を取り出した後、次の収納容器4を前へ移動させる。またピッキング棚3としての流動棚を一対、内側が対向するように逆向きに配置し、その間に天井レール9を配置しているが、流動棚を同じ向きに配置し、各流動棚の内側へ天井レール9を配置するようにしてもよい。
【0069】
また本実施の形態では、補充倉庫11として、収納容器4毎に格納できる保管棚21を設けた自動倉庫を備えているが、複数の収納容器4をパレットに載置した状態で、すなわちパレット単位で格納できる保管棚を有する自動倉庫としてもよい。このとき、パレットから収納容器4を1箱ずつ出庫装置25へ移載できるロボットを必要とする。また補充倉庫11に代えて、ピッキング棚3の上方空間に保管棚を設けて収納容器4を保管するようにしてもよい。
【0070】
また本実施の形態では、収納容器4と集品容器34として折畳み可能なコンテナを使用しているが、段ボールやバケットやケースやトレー状のものなどを使用するようにしてもよい。また蓋付きのもの(封函可能なもの)であってもよい。
【0071】
【発明の効果】
以上説明したように本発明によれば、各区画収納空間の収納容器の物品在庫数量は、台車によるピッキング作業状況により更新され、この更新された物品在庫数量に応じて補充手段によりこの区画収納空間へ収納容器が補充されることにより、リアルタイムに収納容器を自動で補充することができ、また補充遅れを無くすことができることにより、欠品の発生しないピッキング作業を実現できる。
【図面の簡単な説明】
【図1】本発明の実施の形態におけるピッキング設備の概略配置図である。
【図2】同ピッキング設備の一部正面図である。
【図3】同ピッキング設備の要部斜視図である。
【図4】同ピッキング設備の移動車の正面および側面図である。
【図5】同ピッキング設備の移動車のモニターに表示される仕切作業画面図である。
【図6】同ピッキング設備の移動車のモニターに表示される全体画面図である。
【図7】同ピッキング設備の移動車のモニターに表示されるピッキング作業画面図である。
【図8】同ピッキング設備の制御構成図である。
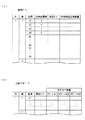
【図9】同ピッキング設備の出荷スケジュールデータのリストである。
【図10】同ピッキング設備の管理データと出庫予定データのリストである。
【図11】同ピッキング設備の作業データのリストである。
【図12】同ピッキング設備の補充容器の引当説明図である。
【図13】同ピッキング設備のピッキング作業の手順を示すフローチャートである。
【図14】同ピッキング設備のピッキング作業の手順を示すフローチャートである。
【図15】同ピッキング設備のピッキング作業の手順を示すフローチャートである。
【図16】同ピッキング設備のピッキング作業の説明図である。
【符号の説明】
1 移動車
2 走行経路
3 ピッキング棚
4 収納容器
5 区画収納空間
8 無人搬送車
11 補充倉庫
18,26,43 バーコードリーダ
21 保管棚
23 クレーン
25 出庫装置
34 集品容器
36 押釦スイッチ
39 モニター
40 端末機
41 テンキー
48,53 無線通信装置
49 移動車のコントローラ
51 クレーンコントローラ
52 台車コントローラ
54 移動車ピッキングコントローラ
55 統括コントローラ
m 物品
Claims (5)
- ピッキング対象の物品を収納した複数の収納容器を収める区画収納空間を、複数有するピッキング棚と、
前記ピッキング棚の各区画収納空間へ前記収納容器を補充する補充手段
を備え、
前記ピッキング棚の区画収納空間から前記物品をピッキングするピッキング情報が指示される指示手段とピッキングされた物品を入れる集品容器を有する台車を備え、
前記各区画収納空間に収納される収納容器の数量とこれら収納容器に収納されている物品を特定する情報を管理し、仕分け先の物品のピッキング要求に応じて、前記区画収納空間を特定する情報とこの区画収納空間からピッキングする物品の数量からなる前記物品のピッキング情報を形成し、この物品のピッキング情報を前記指示手段へ指示するピッキング設備であって、
前記各区画収納空間の収納容器の物品在庫数量を、前記台車によるピッキング作業状況により更新し、この更新した物品在庫数量に応じて前記補充手段によりこの区画収納空間へ前記収納容器を補充すること
を特徴とするピッキング設備。 - 台車によるピッキング作業終了により、各区画収納空間の収納容器の物品在庫数量を更新すること
を特徴とする請求項1に記載のピッキング設備。 - ピッキング作業の予定毎に、各区画収納空間毎にそれぞれ補充する収納容器を引き当て、前記収納容器の更新後の物品在庫数量に応じて、前記補充手段により各区画収納空間へ前記引き当てた収納容器を補充すること
を特徴とする請求項1または請求項2に記載のピッキング設備。 - 前記台車に、各区画収納空間からのピッキング作業終了時に操作する終了手段を設け、
この終了手段の操作信号により前記収納容器の物品在庫数量を更新し、物品在庫数量が少ないまたはゼロと判断すると、収納容器の補充を実行すること
を特徴とする請求項1〜請求項3のいずれかに記載のピッキング設備。 - 所定の区域のピッキング棚へのピッキングが終了した時点で、各区画収納空間の前記収納容器の物品在庫数量を更新し、前記収納容器の物品在庫数量が少ないまたはゼロと判断すると、これら物品在庫数量が少ないまたはゼロと判断した収納容器の補充を実行すること
を特徴とする請求項1〜請求項3のいずれかに記載のピッキング設備。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003022896A JP4086672B2 (ja) | 2003-01-31 | 2003-01-31 | ピッキング設備 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003022896A JP4086672B2 (ja) | 2003-01-31 | 2003-01-31 | ピッキング設備 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004231370A true JP2004231370A (ja) | 2004-08-19 |
| JP4086672B2 JP4086672B2 (ja) | 2008-05-14 |
Family
ID=32951852
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003022896A Expired - Fee Related JP4086672B2 (ja) | 2003-01-31 | 2003-01-31 | ピッキング設備 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4086672B2 (ja) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015042587A (ja) * | 2013-08-26 | 2015-03-05 | 株式会社ダイフク | 物品保管設備 |
| WO2017175301A1 (ja) * | 2016-04-05 | 2017-10-12 | 株式会社日立物流 | ピッキングシステム、およびピッキング方法 |
| JP2018147138A (ja) * | 2017-03-03 | 2018-09-20 | 日本電気株式会社 | 情報処理システム、情報処理装置、情報処理方法および情報処理プログラム |
| KR20190122209A (ko) * | 2017-07-03 | 2019-10-29 | 베이징 긱플러스 테크놀러지 시오. 엘티디 | 릴레이식 물품 피킹 시스템 및 피킹 방법 |
| EP2743215B2 (de) † | 2012-12-17 | 2020-11-18 | Skoda Auto A.S. | Pick-to-Point System |
| JP2021509387A (ja) * | 2019-01-30 | 2021-03-25 | 炬星科技(深▲せん▼)有限公司Syrius Robotics Co., Ltd. | ピッキング方法、機器及び記憶媒体 |
| JP2022140104A (ja) * | 2021-03-12 | 2022-09-26 | サントリーホールディングス株式会社 | 搬送システム |
| JP2023148010A (ja) * | 2022-03-30 | 2023-10-13 | 凸版印刷株式会社 | 端末装置、ピッキングシステム、プログラムおよびピッキング方法 |
| JP2023169763A (ja) * | 2022-05-17 | 2023-11-30 | 株式会社オービック | 棚番引当装置、棚番引当方法、及び棚番引当プログラム |
-
2003
- 2003-01-31 JP JP2003022896A patent/JP4086672B2/ja not_active Expired - Fee Related
Cited By (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2743215B2 (de) † | 2012-12-17 | 2020-11-18 | Skoda Auto A.S. | Pick-to-Point System |
| JP2015042587A (ja) * | 2013-08-26 | 2015-03-05 | 株式会社ダイフク | 物品保管設備 |
| US11014745B2 (en) | 2016-04-05 | 2021-05-25 | Hitachi Transport System, Ltd. | Picking system and picking method |
| CN109071115A (zh) * | 2016-04-05 | 2018-12-21 | 株式会社日立物流 | 拣选系统、以及拣选方法 |
| WO2017175301A1 (ja) * | 2016-04-05 | 2017-10-12 | 株式会社日立物流 | ピッキングシステム、およびピッキング方法 |
| JPWO2017175301A1 (ja) * | 2016-04-05 | 2018-11-29 | 株式会社日立物流 | ピッキングシステム、およびピッキング方法 |
| JP7106815B2 (ja) | 2017-03-03 | 2022-07-27 | 日本電気株式会社 | 情報処理システム |
| JP2018147138A (ja) * | 2017-03-03 | 2018-09-20 | 日本電気株式会社 | 情報処理システム、情報処理装置、情報処理方法および情報処理プログラム |
| KR20190122209A (ko) * | 2017-07-03 | 2019-10-29 | 베이징 긱플러스 테크놀러지 시오. 엘티디 | 릴레이식 물품 피킹 시스템 및 피킹 방법 |
| US11708217B2 (en) | 2017-07-03 | 2023-07-25 | Beijing Geekplus Technology Co., Ltd. | Relay-type goods picking system and method |
| US11072495B2 (en) | 2017-07-03 | 2021-07-27 | Beijing Geekplus Technology Co., Ltd. | Relay-type goods picking system and method |
| KR102289649B1 (ko) * | 2017-07-03 | 2021-08-13 | 베이징 긱플러스 테크놀러지 시오. 엘티디 | 릴레이식 물품 피킹 시스템 및 피킹 방법 |
| JP7055472B2 (ja) | 2019-01-30 | 2022-04-18 | 炬星科技(深▲せん▼)有限公司 | ピッキング方法、機器及び記憶媒体 |
| JP2021509387A (ja) * | 2019-01-30 | 2021-03-25 | 炬星科技(深▲せん▼)有限公司Syrius Robotics Co., Ltd. | ピッキング方法、機器及び記憶媒体 |
| JP2022140104A (ja) * | 2021-03-12 | 2022-09-26 | サントリーホールディングス株式会社 | 搬送システム |
| JP7518788B2 (ja) | 2021-03-12 | 2024-07-18 | サントリーホールディングス株式会社 | 搬送システム |
| JP2023148010A (ja) * | 2022-03-30 | 2023-10-13 | 凸版印刷株式会社 | 端末装置、ピッキングシステム、プログラムおよびピッキング方法 |
| JP2023169763A (ja) * | 2022-05-17 | 2023-11-30 | 株式会社オービック | 棚番引当装置、棚番引当方法、及び棚番引当プログラム |
| JP7716365B2 (ja) | 2022-05-17 | 2025-07-31 | 株式会社オービック | 棚番引当装置、棚番引当方法、及び棚番引当プログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP4086672B2 (ja) | 2008-05-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7547419B2 (ja) | 改良された保管および取り出しシステム | |
| CN109911503B (zh) | 集备货和拣选为一体的库存区域、库存管理系统及方法 | |
| US10399776B2 (en) | Storage and order-picking system and method for storing piece goods in an order-picking machine | |
| US10059519B2 (en) | Storage and order-picking system and method for providing articles in a particular order | |
| CN106005866B (zh) | 一种基于移动机器人的智能仓储系统 | |
| CN108064212B (zh) | 带有两套互连的轨道体系的自动化存取系统 | |
| JP7576099B2 (ja) | 在庫管理方法及びシステム | |
| CN110723448A (zh) | 智能仓储系统及其控制方法 | |
| JP2025065263A (ja) | 自動化された格納システム内に格納された商品の注文を準備するための方法および制御システム | |
| CN109205160B (zh) | 一种立体商品储存调配系统及方法 | |
| JP7271822B2 (ja) | 無人移送車によるピッキングシステム | |
| JP2003137406A (ja) | 部品供給システム | |
| CN109110359B (zh) | 一种立体商品仓储系统及方法 | |
| JP7408892B2 (ja) | 物品出庫システム | |
| JP4086672B2 (ja) | ピッキング設備 | |
| JP2004010289A (ja) | 物流設備 | |
| JP2003285906A (ja) | 搬送システム | |
| JP4026468B2 (ja) | 物品取扱い設備 | |
| JPH1159814A (ja) | 自動ピッキングシステム | |
| JP2002087550A (ja) | ピッキング設備 | |
| CN215556230U (zh) | 智能仓储系统 | |
| JP4013465B2 (ja) | ピッキング設備 | |
| JP3832997B2 (ja) | 物品保管管理システム | |
| JP3760750B2 (ja) | 棚設備 | |
| JP7192184B1 (ja) | 無人移送車による多層ピッキングシステム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050615 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20070803 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070821 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20071015 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080122 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080219 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110228 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4086672 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313117 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120229 Year of fee payment: 4 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120229 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120229 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120229 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130228 Year of fee payment: 5 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130228 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140228 Year of fee payment: 6 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |