JP2004306733A - 車両用懸架装置、車体姿勢制御方法及びその装置 - Google Patents
車両用懸架装置、車体姿勢制御方法及びその装置 Download PDFInfo
- Publication number
- JP2004306733A JP2004306733A JP2003101745A JP2003101745A JP2004306733A JP 2004306733 A JP2004306733 A JP 2004306733A JP 2003101745 A JP2003101745 A JP 2003101745A JP 2003101745 A JP2003101745 A JP 2003101745A JP 2004306733 A JP2004306733 A JP 2004306733A
- Authority
- JP
- Japan
- Prior art keywords
- wheel
- motor
- vehicle
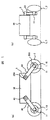
- vehicle body
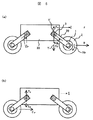
- torque
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images
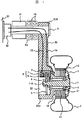







Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G17/00—Resilient suspensions having means for adjusting the spring or vibration-damper characteristics, for regulating the distance between a supporting surface and a sprung part of vehicle or for locking suspension during use to meet varying vehicular or surface conditions, e.g. due to speed or load
- B60G17/02—Spring characteristics, e.g. mechanical springs and mechanical adjusting means
- B60G17/021—Spring characteristics, e.g. mechanical springs and mechanical adjusting means the mechanical spring being a coil spring
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G3/00—Resilient suspensions for a single wheel
- B60G3/02—Resilient suspensions for a single wheel with a single pivoted arm
- B60G3/12—Resilient suspensions for a single wheel with a single pivoted arm the arm being essentially parallel to the longitudinal axis of the vehicle
- B60G3/14—Resilient suspensions for a single wheel with a single pivoted arm the arm being essentially parallel to the longitudinal axis of the vehicle the arm being rigid
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G2200/00—Indexing codes relating to suspension types
- B60G2200/10—Independent suspensions
- B60G2200/13—Independent suspensions with longitudinal arms only
- B60G2200/132—Independent suspensions with longitudinal arms only with a single trailing arm
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G2300/00—Indexing codes relating to the type of vehicle
- B60G2300/07—Off-road vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
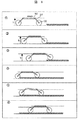
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G2300/00—Indexing codes relating to the type of vehicle
- B60G2300/38—Low or lowerable bed vehicles
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Vehicle Body Suspensions (AREA)
- Arrangement Or Mounting Of Propulsion Units For Vehicles (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
【解決手段】ホイール1の内に入れられ、ホイールと一体に出力軸11が回転するホイールインモータ10を備える。車両の前後方向にスイングし得るスイングアーム20は、一端が支軸3を介して車体30に取付けられ、他端が出力軸11に対して相対的に回転自在になるようホイールインモータ10に結合される。
スイングアーム20を介して車体30を支持する。車両走行中に、前輪,後輪の各ホイールインモータの回転速度,トルクを制御し、かつスイングアームの車体の前後方向におけるスイング動作とを利用して車体の姿勢を制御する。
【選択図】 図1
Description
【発明の属する技術分野】
本発明は、自動車の車体を懸架する車両用懸架装置、この懸架装置を利用した車体姿勢制御方法及びその装置に係わり、例えば電気自動車に好適な技術である。
【0002】
【従来の技術】
従来の電気自動車には、例えば特許文献1に開示されるように、ホイールインモータ方式が知られている。この方式は、車輪(ホイール)を駆動するためのモータが、個々のホイールの内に入れられ、モータの動力で各ホイールが駆動される。ホイールインモータ方式は、車両側のプロペラシャフト等の動力スペースをほとんど必要としない利点がある。
【0003】
ホイールインモータ付のホイールを支持する既存の方式としては、代表的なものに例えばウィッシュボーン方式独立懸架方式が考えられる。この場合のアームは、車体の左右方向にアームが向いてホイールを支持することになる。
【0004】
【特許文献1】特開平11−262101号公報
【発明が解決しようとする課題】
ホイールインモータのように、ホイールの中にモータユニットを組み込む方式は、ユニット重量がかさみ、車両にとっては、ばね下荷重が大きくなる。そのために、自動車の乗り心地がほかの車両駆動方式に比べて劣り、その改善が望まれるが、従来の懸架方式では、充分に対応しきれていない。また、道路面の状況に応じて車体姿勢制御するような配慮はされていない。
【0005】
本発明の目的は、ホイールインモータ方式の車両において、道路状況などに応じてばね,ダンパを可変制御したり車体姿勢制御を可能にすることにより乗り心地を改善できる新方式の懸架及び車体制御技術を提供することにある。
【0006】
【課題を解決するための手段】
本発明は、上記目的を達成するために、基本的には、次のように構成する。
【0007】
一つは、懸架装置に関する発明であり、その発明は、車両用懸架装置のホイール支持アームとして、スイング式アームを採用する。ここで、スイング式アームとは、車両の前後方向にスイングし得るように、一端が支軸を介して車体に取付けられたアームである。そして、このアームの他端(支軸と反対方向の一端:自由端)とホイールインモータとを、アームがホイールインモータの出力軸に対して回転自在となるように結合する。
【0008】
また、次のような車体姿勢制御方法を提案する。車体の独立懸架方式に上記構成の懸架装置を用い、かつ少なくとも、前輪,後輪の各ホイールインモータの回転速度,トルクを制御することと、前記アームの車体の前後方向のスイング動作とを利用して車体を制御する。
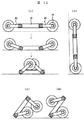
【0009】
さらに、車体制御装置として、前記アームとホイールインモータとを備え、かつ、ホイールインモータの回転速度,トルクを制御することにより、各ホイールを支持する前記アームの取付け角度を変えるアーム取付け角度制御装置を備えたものを提案する。
【0010】
【発明の実施の形態】
本発明の実施の形態を図面に基づき説明する。
【0011】
図1は、本発明の一実施例に係る車両用独立懸架装置のうちの一ホイールにおける懸架装置だけを取り出して、その内部構造を示す縦断面図である。図1の懸架装置は、車体30(図5(b)参照)の前後方向からみた図である。図2(a)(b)は、その基本構成と動作原理を示す図、図3(a)は、本実施例に適用される懸架装置の振動吸収機構を示し、図3(b)は、その振動吸収機構に用いられる巻きばねに与える負荷を変えた状態を示す説明図である。図4は振動吸収機構に用いられる可変ダンパの一例を示す内部構造図である。
【0012】
図5は本実施例に係る懸架装置を備えた四輪の車両モデルを示す図で、(a)は車両の真横から見た図、(b)は、前後方向から見た図である。
【0013】
本実施例に係る懸架装置は、基本的には、図1に示すように、ホイールインモータ10と、車体30を支持するアーム20とを有し、次のように構成する。
【0014】
ホイールインモータ10は、車両の各ホイール1の内に入れられる。アーム20は、車両の前後方向にスイングし得るように、一端20Aが支軸3を介して車体30に取付けられ、他端20Bがホイールインモータ10の出力軸11に対して相対的に回転自在になるようホイールインモータ10と結合されている。
【0015】
アーム20は、スイング動作をすることから、スイングアームと称することもある。
【0016】
スイングアームの一端20Bは、その外面に外側に向けて突出するスリーブ21が一体に形成され、また、内面にスリーブ21に通じるホール22が形成されている。
【0017】
このスリーブ21をベアリング4を介して出力軸11の外周に嵌合することで、スイングアーム20と出力軸11とが相対的に回転自在に結合される。出力軸11の一端11Aはホール22に位置し、ブレーキディスク5が取付けられている。
【0018】
また、ホール22には、電磁力によりブレーキディスク5を挟むブレーキパッド6とその電磁アクチュエータ7が配置されている。この電磁ブレーキ8のパッド6及びアクチュエータ7はホルダー9を介してホール22内面に固定されている。
【0019】
ホイールインモータ10は、例えば永久磁石式の同期機よりなり、次のように構成される。スリーブ21の外周にホイールインモータ10の固定子12となるコイルが固定されている。ホイール1は出力軸11と一体に結合され、その内周に回転子13となる永久磁石が設けられている。
【0020】
ホイールインモータ10は、インバータ(図示せず)により周波数と電流(電圧)を可変制御することで、回転速度及びトルク制御がなされる。また、力行のほかに回生制動をすることが可能である。さらに、回生制動により生じる電気エネルギーを蓄電器(図示省略)に充電するようにしてある。
【0021】
14はモータハーネス、15はブレーキハーネスである。ベアリング16は車体30に固定され、アーム20に固定された支軸(ピボット)3がベアリング16により支持されている。
【0022】
支軸3には、車両の振動抑制機構となるスプリングユニット31とダンパ42とが取付けられている。スプリングユニット31は、ホイールの上下方向の振動に対して適当な柔らかさを有する弾性要素として機能し、ダンパ(ショックアブソーバ)42は、適度の振動減衰要素として機能する。
【0023】
本実施例のスプリングユニット31の一例を図3に示す。
【0024】
スプリングユニット31は、支軸3の回りに配置した巻きばね32と、巻きばね32に与える負荷を変える機構(プリロード機構)33とを備える。
【0025】
巻きばね32は、アーム20のスイング動作に対して捩れることによりばね作用をなす。
【0026】
プリロード機構33は、例えばウォーギヤ34,ウォームホイール35,プリロードコントロールモータ36により構成される。巻きばね32の一端32Aは、スイングアーム20に取付けられ、他端32Bはウォームホイール35に取付けられている。
【0027】
モータ36を正逆回転することで、ウォームホイール35が回転し、その回転位置によって、スプリング一端32Bの位置が変わることで、図3(b)に示すように、巻きばね32の撓み力(巻きばねに予め与える負荷)を変えることができ、それによって、クッションの硬さが制御可能になる。
【0028】
図3(b)のイはプリロード強、ロはプリロード中立、ハはプリロード弱である。
【0029】
図4にダンパ42としてロータリタイプの油圧式可変ダンパの一例を示している。
【0030】
本例におけるダンパ42は、支軸3の一端に油室43が形成され、この支軸3の一端を気密状態で受け入れる固定要素(筒体)44の内側端面に可変オリフィス機構45が固定されている。
【0031】
油室43は、円弧の内周面43aと弦面43bとで形成され、ダンパ用の油が封入される。
【0032】
可変オリフィス機構45は、筒体44の内側端面(支軸3の油室43と対面する端面)に形成する。可変オリフィス機構45は、筒体44の内側端面に形成したブロック47と、ブロック47に形成したオリフィス46と、アクチュエータ(図示省略)によりオリフィス46の内径を絞り調整する可変絞り46aとを有する。
【0033】
この可変オリフィス機構45が油室43内に位置する。ブロック47は、支軸3の径方向に合わせた長さを有する。そして、ブロック47には、支軸3の端面中央に形成した回転軸48と相対的に回転可能に嵌まり合う軸孔49が形成されている。ブロック47の両端は、円弧面を有し、各円弧面にシール部材50,51が配設されている。油室43が支軸3と共に矢印方向に回転したときに、油室内周面43aは、シール部材50に接触して回動する。弦面43bは、その中央にシール部材51に接触する可動シール52を有しており、弦面43bが回動するときに可動シール52が、円弧のシール部材50に接するようにしてある。
【0034】
油室43は、ブロック47によって2室に仕切られる。その2室の面積比率は、支軸3の回転により変化する。それによって、一方の油室(面積が小さくなる側)に油圧が発生してその油の一部が他方の油室(面積が大きくなる側)にオリフィス46を通して流動することにより、ダンパ作用が行われる。
【0035】
ダンパの硬さ(減衰係数)は、可変絞り46aによってオリフィス径を変えることで変化させることができる。
【0036】
なお、振動抑制機構の可変ダンパおよび可変ばね機構は本実施例のものに限定されるものではなく、種々の態様が考えられるものである。
【0037】
図7には、振動抑制機構の別の例を示している。懸架装置を構成するスイングアーム20とホイールインモータ10との結合関係は、先に述べた図1の実施例と同様である。この実施例では、巻きばね32´とシリンダタイプのダンパ42´とを車体とスイングアーム20との間に設けている。本例でも、まきばね32´とダンパ42´を可変に構成することは可能である。
【0038】
上記のように構成される懸架装置は、図5に示すように電動自動車の独立懸架方式の懸架装置として使用される。
【0039】
本実施例に係る懸架装置を、独立懸架システムを採用した場合には、以下に述べるような車体制御が可能になる。
【0040】
まず、その基本動作を図2(b)及び図6(a),(b)により説明する。
【0041】
40はスイングアーム20の車体取付け支点である。
【0042】
ここでは、図2(b)の懸架装置が前輪側のものとする。なお、符号のRは同一レベルの路面を示している。
【0043】
スイングアーム20は、ダンパ42のオリフィス46を完全に閉めたときには、ダンパが剛体の状態になり、スイング不可の状態になる。オリフィス46を開くことによりダンパ42が機能し、オリフィス46を大きくするほど減衰力が大きくなる。また、減衰力を大きくするほど、スイング動作がし易くなる。
【0044】
今、図2(b)の符号Bで示す走行状態のアーム角度θ(支点40における垂直線とスイングアーム20とのなす角度)の状態が標準θoにあるものとする。この状態において、スイングアーム20のスイング動作を可能な状態にしてホイールインモータ10のトルクを大きくしたとする。
【0045】
この場合には、ホイールインモータ10のトルク増大により前輪に加速度が生じ、その時の前輪の回転数Nf増加に伴い前輪の走行速度ffが車体30(図6参照)の慣性速度Iよりも大きくなると(I<ff)、スイングアーム20は、符号Cに示すようにアーム角θが大きくなるようにスイング動作する。そして、図6(a)の矢印実線Yに示すように、前輪走行速度ffと車体慣性速度Iの速度差に基づくモータトルク反力がアーム20に作用し(この反力は前輪側車体30の押下げ力FDとして作用する)前輪側の車体が低くなる。
【0046】
逆に、図2のBの状態からホイールインモータ10のトルクを低減したとする。
【0047】
この場合には、前輪の走行速度が低下し、この減速による前輪の走行速度ffが車体30(図6参照)の慣性速度Iよりも小さくなると(I>ff)、スイングアーム20は、図2の符号Cに示すようにアーム角度θが小さくなるようにスイング動作する。この場合には、図6(a)の矢印点線Y´に示すように、前輪走行速度ffと車体慣性速度Iの速度差に基づくモータトルクの反力がアーム20に作用し(この反力は前輪側車体30の押し上げ力FUとして作用する)前輪側の車体が高くなる。
【0048】
後輪の場合には、前輪とは逆に、後輪の走行速度fRが車体30の慣性速度Iよりも大きくなると、スイングアーム20は、アーム角θが小さくなるようにスイング動作する。そして、図6(b)の矢印実線に示すように、後輪の走行速度fRと車体慣性速度Iの速度差に基づくモータトルクの反力がアーム20に作用し(この反力は後輪側車体30の押し上げ力FUとして作用する)後輪側の車体が高くなる。
【0049】
また、後輪のホイールインモータ10のトルクを低減して、この減速による車輪の走行速度fRが車体30の慣性速度よりも小さくなると、スイングアーム20は、アーム角度θが大きくなるようにスイング動作する。この場合には、図6(b)の矢印点線に示すように、車輪速度と車体慣性速度の速度差に基づくモータトルク反力がアーム20に作用し(この反力は車体の後輪側の押し下げ力FDとして作用する)車体の後輪側が高くなる。
【0050】
このような車体の姿勢制御は、次のような路面走行状態に適用することにより車体を水平に維持する制御が可能になる。
【0051】
図8は、例えば、走行路の途中で路面が高くなる段差(凸路)がある場合の車体姿勢制御の例を示す。
【0052】
図8の▲1▼は、定常走行状態である。この場合には、前輪,後輪の各アーム20のダンパ42及びばね32は、標準(ノーマル)の硬さに設定され、また、各アーム20の角度θf,θrは、いずれも同じ所定の角度θoに設定され、かつ前輪,後輪の走行速度ff,frは、等速度で目標値になるように制御される。この場合、コントローラが前輪,後輪の車輪回転数Nf,Nrを等しくなるように制御して前輪,後輪の走行速度を等速度制御している。この定常走行状態では、車体30は、水平にて目標値車高hを維持している。
【0053】
図8の▲2▼は、前輪が凸状の段差に差し掛かる状態である。この場合には、前輪は、走行負荷が大きくなるために、前輪速度低下(前輪回転数低下)をきたそうとするが、前輪速度(前輪回転数)ffを維持するように前輪トルク増加する。すなわち、前輪回転数が目標値になるようにホイールインモータの電流を増加してモータトルクを増加する。また、このトルク増加に伴って、例えば前輪のダンパ42及びばね32をノーマルよりも軟らかくする。後輪については、後輪側車高の変動を抑えるために、ダンパ及びばねを硬くする。
【0054】
図8の▲2▼は、前輪の速度維持のためのトルク増大がなされて前輪が段差路面に乗り上げる状態を示している。そして、図8の▲3▼に示すように、前輪が段差を乗り上げた状態では、車体が水平になるまで前輪トルクを増大させ、前輪の走行速度ffを増大(前輪ホイールインモータのトルク電流増大)させる。すなわち、前輪が乗り上げた直後に前輪のホイールインモータのトルク増大により前輪の走行速度ffが車体の慣性速度Iに勝り、それによって、前輪アーム20はアーム角θfが大きくなるようにスイング動作する。このときモータトルクの反力が車体30の前輪側を押し下げることになるが、前輪は段差に乗り上げているので、後輪側の車高とバランスし、車高は水平に維持される。このようなアーム20のスイング動作の後に、前輪のダンパ及びばねは、軟からノーマル状態に戻る。
【0055】
次に図8▲4▼に示すように、後輪が段差に差し掛かることになる。この場合には、先に行われた前輪の段差乗り上げの制御パターン(以下、「トレースパターン」と称する)を予め学習しておいて、このトレースパターンにしたがって後輪のホイールインモータの電流が増大制御(モータトルク増大制御)されて、後輪走行速度の低下を抑え後輪速度保持がなされる。このような後輪トルク制御において、後輪のダンパ及びばねは、ノーマル状態に保持されている。
【0056】
後輪が乗り上げた直後(図8の▲5▼)に、後輪は、負荷が軽減するために後輪速度が目標値よりも増加(後輪回転数増加)しようとし、それを抑えるために後輪速度(後輪回転数)を目標値になるように後輪トルク(ホイールインモータのトルク電流)を減少させる。一方、前輪については、車体を水平状態にするために、前輪アームのアーム角θfが目標値θoになるように、ホイールインモータの前輪トルクを減少させる。すなわち、前輪トルク低減により、前輪速度低下,アーム角度θfが減少するようにスイング動作する(図8の▲5▼)。
【0057】
このときモータトルクの反力が車体30の前輪側を押し上げることになるが、前輪側車高は、段差に乗り上げた時点で低下していたので、前記押し上げと打ち消しあって後輪側の車高とバランスし、車高は水平に維持される。このようなアーム20のスイング動作の後に、前輪のダンパ及びばねは、軟からノーマル状態に戻る。その後、図10の▲6▼のように定常走行制御に戻る。
【0058】
図9は、走行路の途中で路面が低くなる段差(凹路)がある場合の車体姿勢制御の例を示す。
【0059】
図9の▲1▼は、定常走行状態である。この場合には、既述した図8▲1▼同様である。
【0060】
図9の▲2▼は、前輪が凹状の段差に差し掛かる状態である。この場合には、前輪は、一時浮き状態になるため、前輪のホイールインモータのトルク(電流)が略一定にもかかわらず前輪の回転数Nfが増大する。このモータ回転数(前輪回転数)とモータトルク(モータ電流)との関係から、前輪がいわゆる浮き状態(着地していない状態)になったことが検知される。また、車体の水平を保つように後輪トルク(後輪モータ電流)を低減する。また、後輪アーム20のスイング動作を可能にするために、後輪のダンパ42及びばね32を軟状態にする。これによって、後輪トルク低減により後輪速度frが低減し、車体の慣性速度Fと後輪走行速度frの差が生じて、モータトルクの反力により後輪アーム角度θrを増大させるように後輪アームがスイング動作し、この後輪トルク低減制御は、車体が水平になるまで行われる(図9▲3▼)。
【0061】
このような後輪アーム20のスイング動作の後に、後輪のダンパ及びばねは、軟からノーマル状態に戻る。
【0062】
そして、着地検知後(前輪速度変動を検知後)、前輪トルクを増大し定常走行時の速度を維持する(図9▲4▼)。
【0063】
次に図9▲5▼に示すように、後輪が段差に差し掛かることになる。この場合には、先に行われた前輪の凹部着地時のトレースパターンを基に後輪の浮き状態になる到達時間t及びその浮いている時間を予測し、後輪が浮いている範囲(時間帯)においては、後輪トルクを低減し、後輪回転数Nrを略一定に保持する。
【0064】
その後、後輪着地時の上下方向緩和のため、記憶しておいた前輪のトレースパターンを基に後輪の着地時間を予想し、後輪着地時予測時間と同時に前輪のトルクを増大させる。かつ前輪ダンパおよびばねをノーマルから軟状態にする。このモータトルクの増大により前輪走行速度が上昇し、前輪アーム角度θfが大きくなるようにスイング動作する。このθfは、前輪トルク制御によりθrに一致するように制御される。その結果、後輪着地と同時に車体高さが水平になるように下がるので、乗り心地が向上する。
【0065】
その後、後輪着地による後輪速度変動から着地を検知し、後輪トルクを定常走行時に戻し、目標速度を維持する(図9▲7▼)。
【0066】
次いで、後輪トルクを増大し、後輪速度増加させ、後輪アーム角度θ減少により後方車体高さ回復と同時に、前輪トルクを低減させ、前輪速度減少、前輪アーム角度θfをθrと同じになるように減少させて、前方車体高さ回復させる(図9▲8▼)。これにより、車体水平を維持しながら、車高を目標値に復元する。
【0067】
図10は、登坂の場合、特に急傾斜の登坂に好適な車体姿勢制御の例を示す。
【0068】
図10の▲1▼は平坦な定常走行時について示すものである。この場合の車輪制御については、図8、図9の▲1▼同様である。
【0069】
図10の▲2▼に示すように、前輪が傾斜路面に差し掛かると、車体水平を維持するために、前輪トルクを増大させて前輪速度ff増加させると共に、ダンパ及びばねをノーマルから軟状態にする。これによって、前輪アーム角度θfが増大するように前輪アーム20がスイング動作し、アーム角度はθfは車体姿勢が水平になるまで制御される。このとき後輪ダンパ及びばねについては、ノーマルより硬状態にして、後輪側の車体の高さを保持する。
【0070】
図10の▲3▼に示すように、限界まで前輪アーム角度が到達した場合には、車体水平を維持するように後輪トルクを増大させ後輪ダンパを軟状態にする。それによって、後輪速度増加に伴い後輪アームの角度θrが減少する(立ち上がる)。次に記憶した前記前輪の制御パターンを利用し、後輪が登坂を開始する際には、前輪、後輪の車輪速度が目標値を維持するように路面の勾配に応じて前後トルクを増大させる。
【0071】
坂道登坂では、図10の▲4▼に示すように、車体を水平に維持すべくかつ目標車速にて登坂のために、上記▲2▼、▲3▼の動作を繰り返し実施する(図10▲4▼の図は、アーム角度に限界がある状態)。
【0072】
図10の▲5▼に示すように、前輪が平坦路面に掛かると今までの前輪モータトルクと同じ状態で前輪モータ回転数が増大するので、そのモータトルクとモータ回転数の関係から登坂終了が認識される。この場合には、前輪トルクを低減し、ダンパ及びばねをノーマルから軟状態にすることで、前輪速度低下により前輪アーム角度θfを減少させる。また、前輪のトレースパターンにより登坂終了点を予測し、後輪が登坂終了点に達したら不要な加速を防止するために平坦路トルクまで後輪トルクを低減させる(ただし、ダンパおよびばねをノーマルよりも硬くすることで、車両後方車高は維持する)。これにより、車高は高くなるので、車体クリアランス(最低地上高さ)を確保できる。
【0073】
これにより、図10▲6▼に示すように、登坂終了時には、車高はノーマル状態よりも高い。
【0074】
その後、図10の▲7▼に示すように、前輪トルク増大→前輪速度増加→前輪アーム角度増大→前方車体高さ回復(車高低減)→定常走行状態と合わせて、後輪トルク低減→後輪速度低減→後輪アーム角度増加→後方車体高さ回復(車高低減)→定常走行状態が実行される。
【0075】
なお、以上の車体姿勢制御では、走行中の車体の前後方向の姿態制御について例示したが、走行中の車体の左右方向の姿態制御についても,次のようにすることで可能である。
【0076】
例えば、▲1▼車体の左右方向に傾斜をつける場合であって、左右の一方の車高を低くする場合には、車高を低くする側の前輪のホイールインモータの回転速度及びトルクを、車高を低くしない側の前輪のホイールインモータの回転速度及びトルクよりも大きくし、且つ車高を低くする側の後輪のホイールインモータの回転速度及びトルクを、車高を低くしない側の後輪のホイールインモータの回転速度よ及びトルクよりも小さくし、
▲2▼車体の左右のいずれか一方の車高を高くする場合には、車高を高くする側の前輪のホイールインモータの回転速度及びトルクを、車高を高くしない側の前輪のホイールインモータの回転速度及びトルクよりも小さくし、且つ車高を高くする側の後輪のホイールインモータの回転速度及びトルクを、車高を高くしない側の後輪のホイールインモータの回転速度よ及びトルクよりも大きくする。
【0077】
図11〜図14は、本実施例を用いたその他の車体姿態制御方法を示す。
【0078】
図11(a)は、停止中の側方(車体左右方向)スラント制御の例である。
【0079】
図11(a)では、左右車輪のうち、一方(車体を低くする側)の前輪,後輪のスイングアーム20のアーム角θf,θrを、車軸の垂直線を基準に90度(すなわち、θf+θr=180度となるアーム開脚動作)になるように制御し、他方(車体を高くする側)のスイングアーム20は、θf+θrが180度より小さくなるアーム角度を維持したものである。このような制御は、例えば、車体を低くする側のスイングアーム20のダンパ42のオリフィス46を停止中に開放させ(ダンパ開放)、車体を高くする側のスイングアーム20のダンパ42については、オリフィス46を閉めて剛体の状態にすれば、実現できる。すなわち、ダンパ開放にすることにより、ダンパ開放側の前輪,後輪のスイングアーム20は、車体30の重量を支えられず前後方向に開脚することで、車体30が左右方向に傾斜する。なお、通常の車高を保った状態で車体が停止している場合は、いずれのダンパもオリフィス46を閉めて剛体の状態にしてある。
【0080】
また、側方スラントは、左右車輪のうち、一方(車体を低くする側)の前輪,後輪のスイングアーム20のダンパ開放に加えて、前輪,後輪を互いに反転(前輪については前進方向回転,後輪については後進方向回転)させれば、急速傾斜制御が可能になる。
【0081】
このような側方スラントは、例えば、バスの乗降部をノンステップにすることができる。
【0082】
図11(b)は後方スラントの例である。この場合には、後輪だけをダンパ開放しかつ後進方向に後輪を回転させることで実現できる。後方スラントは、例えば、トラックの積荷の上げ下ろし等に応用可能である。
【0083】
さらに、図12に示すような種々の駐車,収納姿勢をとることも可能になる。例えば、図12の(a)のように前輪,後輪の全てのスイングアーム20のダンパを開放してスイングアーム20をフルに開脚動作させていくと、最後には車体30が自重により路面に伏せた状態になる。さらに、スイングアーム20をばね力に抗して車体30方向に折りたたむことで折りたたみが可能になる。
【0084】
図15に図12(a)の動作を可能にしたときのばね32の挙動を示す。このばね32の基本構成は図3のスプリングユニット31と同様である。ここでは、図3の構成に加えて、さらに、巻きばね32の周囲にスリーブ37を配置した。このスリーブ37の内側は、図15のイ〜ハに示すように、ばね32をイの中立状態から逆位相(ロ、ハ)にひねったときに、ばね32が滑動できるようにしたものである。図12の(a)の動作は、このばね32の逆位相のひねりが伴うもおであり、ロ〜ハのようにばね32が逆位相となるように支軸3が回転すると、ばね32はスリーブ37の内側に拘束され、アーム20側支点32Aがひねられてアーム20を振り上げようとする力(ワインドアップ)が発生する。
【0085】
また、上記(a)の応用として、図12(b)のように、スイングアーム20を開脚状態にして車体を倒立にしたり、図12(c)(d)のようにすることも可能である。さらに、図13のようなクローラを装着したものにも本発明は適用可能である。
【0086】
図14は、上記実施例の車体姿勢制御を行う場合の制御装置の構成図である。
【0087】
制御装置の演算部101は、車輪回転数センサ(車輪速度センサ),駆動トルクセンサ(モータ電流センサ),ブレーキセンサ,アーム角度センサ,車体傾斜角センサからの信号を入力する。演算部101は、少なくとも車輪回転数センサ,駆動トルクセンサから路面の走行状況を判断し、それに応じて前輪,後輪の各ホイールインモータのモータドライバに速度指令を出し、さらに、ダンパドライバ104,ばねのプリロード可変ドライバ104に制御指令を出して、既述した車体姿勢制御を行う。103はブレーキドライバである。
【0088】
本実施例によれば、路面の状況に応じた種々の車体姿勢制御を可能にするほかに、路面状況、ホイールインモータのばね下荷重に応じてサスペンションのダンパ及びばねを調整することで、ホイールインモータ方式自動車の走行性,乗り心地を向上させることができる。
【0089】
【発明の効果】
ホイールインモータ方式の車両において、道路状況などに応じてばね,ダンパを可変制御したり車体姿勢制御を可能にすることができる。
【図面の簡単な説明】
【図1】本発明の一実施例に係る車両用独立懸架装置のうちの一ホイールにおける懸架装置だけを取り出して、その内部構造を示す縦断面図。
【図2】(a)(b)は、本発明の基本構成と動作原理を示す図。
【図3】上記実施例に適用される懸架装置の振動吸収機構を示す図。
【図4】上記振動吸収機構に用いられる可変ダンパの一例を示す内部構造図。
【図5】上記実施例に係る懸架装置を備えた四輪の車両モデルを示す図で、(a)は車両の真横から見た図、(b)は、前後方向から見た図。
【図6】本発明の動作状態を示す説明図。
【図7】本発明の他の実施例に係わる懸架装置の一つを取り出した状態を示す図。
【図8】本発明の車体姿勢制御の動作説明図。
【図9】本発明の車体姿勢制御の動作説明図。
【図10】本発明の車体姿勢制御の動作説明図。
【図11】本発明の車体姿勢制御の動作説明図。
【図12】本発明の車体姿勢制御の動作説明図。
【図13】本発明の他の実施例を示す図。
【図14】上記実施例に用いる制御装置の概要図。
【図15】図12に示す車体姿勢制御時における懸架装置のばねの挙動を示す図。
【符号の説明】
1…ホイール、2…車輪、3…支軸、10…ホイールインモータ、11…モータ出力軸、20…スイングアーム、30…車体、31…スプリングユニット、42…ダンパ。
Claims (14)
- ホイールの内に入れられ、ホイールと一体に出力軸が回転するモータ(以下、「ホイールインモータ」と称する)と、
車両の前後方向にスイングし得るように、一端が支軸を介して車体に取付けられ、他端が前記出力軸に対して相対的に回転自在になるよう前記ホイールインモータに結合されたアーム(以下、「スイングアーム」と称する)とを備え、
前記スイングアームを介して車体を支持するように構成されていることを特徴とする車両用懸架装置。 - 前記スイングアームのスイング動作を車両の走行中に抑制,緩和することができるスイング抑制・緩和制御機構を備える請求項1記載の車両用懸架装置。
- 前記ホイールインモータ及び前記スイングアームを介して車体に伝わる振動を抑制するばね及びダンパを備え、前記ダンパが前記スイングアームのスイング動作を抑制,緩和し得る機能を備えている請求項1記載の車両用懸架装置。
- 前記スイングアームの支軸にダンパとばねが取付けられ、前記ばねは、巻きばねで、前記アームのスイング動作に対して捩れることによりばね作用をなすように前記支軸の回りに配置されている請求項1記載の車両用懸架装置。
- 前記スイングアームの支軸にダンパとばねが取付けられ、前記ばねは、巻きばねで、前記スイングアームのスイング動作に対して捩れることによりばね作用をなすように前記支軸の回りに配置され、かつ前記巻きばねに予め与える負荷を変える機構を備えている請求項1記載の車両用懸架装置。
- 前記スイングアームと車体との間にダンパとばねが取付けられている請求項1記載の車両用懸架装置。
- 前記ホイールには、電気信号により駆動するブレーキが内蔵されている請求項1記載の車両用懸架装置。
- 車輪速度を検出する車輪速度センサ、前記スイングアームの角度を検出するアーム角度センサ、前記ホイールインモータのトルクを検出するトルク検出センサ、前記車体の傾斜を検出する傾斜角度センサ、を備えている請求項1記載の車両用懸架装置。
- 車体の独立懸架方式に請求項1ないし8のいずれか1項記載のスイングアーム及びホイールインモータを備えた懸架装置を用い、車両走行中に、少なくとも前輪,後輪の各ホイールインモータの回転速度,トルクを制御することと、前記スイングアームの車体の前後方向におけるスイング動作とを利用して前記車体の姿勢を制御することを特徴とする車体姿勢制御方法。
- 走行する路面状況に応じて前記スイングアームのスイング動作を抑制,緩和制御し、かつ前記スイングアームの車体に対するアーム角度を前記各ホイールインモータの回転速度,トルク制御により変えることで、前記車体の姿勢を制御する請求項9記載の車体姿勢制御方法。
- 車両走行中に、▲1▼車体のフロント側の車高を低くする場合には、前輪側のホイールインモータの回転速度及びトルクを後輪側のホイールインモータよりも大きくし、▲2▼リア側の車高を低くする場合には、後輪側のホイールインモータの回転速度及びトルクを前輪側のホイールインモータよりも小さくし、▲3▼フロント側の車高を高くする場合には、前輪側のホイールインモータの回転速度及びトルクを後輪側のホイールインモータよりも小さくし、▲4▼リア側の車高を高くする場合には、後輪側のホイールインモータの回転速度及びトルクを前輪側のホイールインモータよりも大きくする請求項9記載の車体姿勢制御方法。
- 車両の走行中に、▲1▼車体の左右のいずれか一方の車高を低くする場合には、車高を低くする側の前輪のホイールインモータの回転速度及びトルクを、車高を低くしない側の前輪のホイールインモータの回転速度及びトルクよりも大きくし、且つ車高を低くする側の後輪のホイールインモータの回転速度及びトルクを、車高を低くしない側の後輪のホイールインモータの回転速度よ及びトルクよりも小さくし、
▲2▼車体の左右のいずれか一方の車高を高くする場合には、車高を高くする側の前輪のホイールインモータの回転速度及びトルクを、車高を高くしない側の前輪のホイールインモータの回転速度及びトルクよりも小さくし、且つ車高を高くする側の後輪のホイールインモータの回転速度及びトルクを、車高を高くしない側の後輪のホイールインモータの回転速度よ及びトルクよりも大きくする請求項9記載の車体姿勢制御方法。 - 前後ホイールの各ホイールの内に入れられ、ホイールと一体に出力軸が回転するホイールインモータと、
車両の前後方向にスイングし得るように、一端が支軸を介して車体に取付けられ、他端が前記出力軸に対して相対的に回転自在になるようホイールインモータに結合されたスイングアームとを備え、
前記スイングアームを介して車体を懸架するように構成され、
さらに、前記ホイールインモータの回転速度,トルクを制御することにより、各ホイールを支持する前記スイングアームの取付け角度を変えるアーム取付け角度制御装置を備えていることを特徴とする車体姿勢制御装置。 - 前記スイングアームの動作を抑制,緩和する制御機構を備え、前記スイング取付け角度を変える時には、前記スイングアームのスイング動作を緩和する制御を行うようにしてある請求項13記載の車体姿勢制御装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003101745A JP2004306733A (ja) | 2003-04-04 | 2003-04-04 | 車両用懸架装置、車体姿勢制御方法及びその装置 |
| US10/815,770 US20040251651A1 (en) | 2003-04-04 | 2004-04-02 | Vehicle suspension, vehicle control method and vehicle control apparatus |
| CNA2004100333167A CN1535854A (zh) | 2003-04-04 | 2004-04-02 | 车辆用悬架装置、车体姿势控制方法及其装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003101745A JP2004306733A (ja) | 2003-04-04 | 2003-04-04 | 車両用懸架装置、車体姿勢制御方法及びその装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004306733A true JP2004306733A (ja) | 2004-11-04 |
Family
ID=33465434
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003101745A Withdrawn JP2004306733A (ja) | 2003-04-04 | 2003-04-04 | 車両用懸架装置、車体姿勢制御方法及びその装置 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US20040251651A1 (ja) |
| JP (1) | JP2004306733A (ja) |
| CN (1) | CN1535854A (ja) |
Cited By (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006130986A (ja) * | 2004-11-02 | 2006-05-25 | Nissan Motor Co Ltd | モータ組み込みサスペンション装置およびそれを備えた電動車両 |
| JP2006217712A (ja) * | 2005-02-02 | 2006-08-17 | Mitsubishi Motors Corp | 電気自動車の車両制御装置 |
| JP2007045230A (ja) * | 2005-08-08 | 2007-02-22 | Nissan Motor Co Ltd | ハイブリッド車両の段差乗り越え発進時駆動力制御装置 |
| US7462968B2 (en) | 2004-12-27 | 2008-12-09 | Denso Corporation | Electric wheel |
| JP2009090404A (ja) * | 2007-10-05 | 2009-04-30 | Ihi Corp | 移動ロボットの姿勢制御装置及び方法 |
| US7774122B2 (en) | 2005-09-14 | 2010-08-10 | Toyota Jidosha Kabushiki Kaisha | Vehicle controller |
| JP2010184556A (ja) * | 2009-02-11 | 2010-08-26 | Aisin Aw Co Ltd | インホイールタイプの電気車両 |
| JP2010184557A (ja) * | 2009-02-11 | 2010-08-26 | Aisin Aw Co Ltd | インホイールタイプの電気車両 |
| JP2011183955A (ja) * | 2010-03-09 | 2011-09-22 | Toyota Motor Corp | 連結部材 |
| JP2012101599A (ja) * | 2010-11-08 | 2012-05-31 | Mitsubishi Heavy Ind Ltd | 車両 |
| JP2012206709A (ja) * | 2011-03-29 | 2012-10-25 | Honda Motor Co Ltd | 電動車両用のモータ軸の配線構造 |
| JP2012240444A (ja) * | 2011-05-16 | 2012-12-10 | Toyota Central R&D Labs Inc | 車両 |
| KR101283953B1 (ko) | 2008-06-25 | 2013-07-09 | 디미트리오스 에이. 하지카키디스 | 박스 모듈 내에 가로 토션바아 및 동축 댐퍼 유닛을 갖는 4개의 서스펜션 요소를 구비하며 배터리들과 같은 큰 아이템들의 중앙 위치를 허용하는 자동차용 파라메트릭 새시 시스템 |
| JP2013233895A (ja) * | 2012-05-10 | 2013-11-21 | Jtekt Corp | 車両 |
| CN103978863A (zh) * | 2014-04-22 | 2014-08-13 | 湖南易通汽车配件科技发展有限公司 | 基于无极调节的整车姿态调整机构及汽车底盘 |
| CN104129249A (zh) * | 2014-05-27 | 2014-11-05 | 管中林 | 一种调节扭杆弹簧运动实现车体升降及减震的装置 |
| US8887842B2 (en) | 2011-06-07 | 2014-11-18 | Samsung Techwin Co., Ltd. | Arm-wheel type vehicle |
| WO2015145710A1 (ja) * | 2014-03-28 | 2015-10-01 | 株式会社日立製作所 | 移動体及びその制御装置 |
| JP2018510813A (ja) * | 2015-04-07 | 2018-04-19 | ヘルシンギン カウプンギン リーケンネリーケライトス | 鉄道車両 |
| JP2019521026A (ja) * | 2016-05-19 | 2019-07-25 | ユージェット エス.エー. | 車両用駆動ユニットを有するホイール、ホイールの取り付け方法、及びホイールの軸受装置をシールするためのシール装置 |
| CN110682757A (zh) * | 2019-11-15 | 2020-01-14 | 石海军 | 一种机械式主动悬架机构 |
| CN111923718A (zh) * | 2019-10-24 | 2020-11-13 | 中国北方车辆研究所 | 一种轮毂电机纵臂悬架 |
| JP2021049865A (ja) * | 2019-09-25 | 2021-04-01 | いすゞ自動車株式会社 | 車両 |
| WO2022201762A1 (ja) * | 2021-03-23 | 2022-09-29 | ソニーグループ株式会社 | 移動体、及び制御装置 |
| JP2023030356A (ja) * | 2021-08-23 | 2023-03-08 | 日本精工株式会社 | 車輪ユニット |
| CN118906832A (zh) * | 2024-08-30 | 2024-11-08 | 四川天舜动力科技有限公司 | 一种带永磁轨道的超导磁悬浮电驱动履带车 |
Families Citing this family (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB0613941D0 (en) * | 2006-07-13 | 2006-08-23 | Pml Flightlink Ltd | Electronically controlled motors |
| GB2456352B (en) * | 2008-01-14 | 2012-06-20 | Protean Electric Ltd | Three wheel electric vehicle |
| US8172017B2 (en) * | 2008-01-21 | 2012-05-08 | Wuhan Runlin Science | Circumferential movement device |
| CN102774270B (zh) * | 2008-12-09 | 2015-05-27 | 吴尤利 | 一种环保汽车 |
| CN108891222B (zh) * | 2018-06-15 | 2021-10-01 | 浙江路得坦摩汽车部件股份有限公司 | 电控悬架系统调整机动车的状态的方法及电控悬架系统 |
| KR102097015B1 (ko) * | 2018-09-11 | 2020-04-06 | 주식회사 진우에스엠씨 | 인-휠 모터 시스템의 현가장치 |
| DE102018217345A1 (de) * | 2018-09-12 | 2020-03-12 | Ziehl-Abegg Automotive Gmbh & Co. Kg | Radaufhängung und Schwinge für ein über einen elektrischen oder pneumatischen Motor angetriebenes Rad |
| CN110770054B (zh) * | 2018-09-30 | 2023-09-01 | 深圳市大疆创新科技有限公司 | 一种车辆控制方法、装置、车辆及存储介质 |
| CN109849687A (zh) * | 2019-02-27 | 2019-06-07 | 深圳市大可奇科技有限公司 | 一种车辆动力控制系统及方法 |
| JP7412322B2 (ja) * | 2020-12-11 | 2024-01-12 | 株式会社クボタ | 作業車 |
| JP2023068985A (ja) * | 2021-11-04 | 2023-05-18 | ヤマハ発動機株式会社 | 車両 |
| US11654736B1 (en) * | 2022-09-02 | 2023-05-23 | Shenzhen Huixingchen Technology Co., Ltd. | Auxiliary riding device, balancing scooter and auxiliary riding method for the balancing scooter |
| CN115402533A (zh) * | 2022-09-20 | 2022-11-29 | 吉林大学 | 一种可自适应地形的八轮载人月面移动系统 |
| CN116442708B (zh) * | 2023-05-06 | 2025-10-21 | 岚图汽车科技有限公司 | 一种悬架控制方法、系统、存储介质及车辆 |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US2895741A (en) * | 1958-02-24 | 1959-07-21 | Mineck Fred | Front end suspension for motor vehicles |
| US3195919A (en) * | 1963-05-21 | 1965-07-20 | Robert L Lossman | Removable trailer chassis for boats and the like |
| US4063611A (en) * | 1976-05-19 | 1977-12-20 | Anderson Roland N | Surface effect vehicle |
| US4736965A (en) * | 1987-03-31 | 1988-04-12 | The United States Of America As Represented By The Secretary Of The Army | Vehicle suspension |
| DE4015777C2 (de) * | 1989-05-19 | 1997-12-04 | Honda Motor Co Ltd | Radaufhängungsvorrichtung mit einem Drehdämpfer |
| US5087229A (en) * | 1991-05-06 | 1992-02-11 | General Motors Corporation | Independently suspended steerable motor wheel apparatus |
| US5180025A (en) * | 1991-12-13 | 1993-01-19 | Yeh Bean Shung | Wheeled-chair chassis with a suspension mechanism |
| US5441298A (en) * | 1993-10-22 | 1995-08-15 | Ford Motor Company | Apparatus for stabilizing an electric active suspension system upon interruption of the power supply |
| FR2712534B3 (fr) * | 1993-11-16 | 1996-02-09 | Lorraine Laminage | Train arrière de véhicule à essieu semi rigide. |
| US6112843A (en) * | 1996-11-07 | 2000-09-05 | California Institute Of Technology | High mobility vehicle |
| FR2763284A1 (fr) * | 1997-05-16 | 1998-11-20 | Conception & Dev Michelin Sa | Ensemble comportant une roue et une suspension integree a la roue |
| SE516990C2 (sv) * | 1998-12-29 | 2002-04-02 | Volvo Car Corp | Arrangemang för hjulupphängning i fordon |
| DE19932586A1 (de) * | 1999-07-13 | 2001-04-12 | Zahnradfabrik Friedrichshafen | Achse mit einer unterhalb der Radachse angeordneten Achsbrücke |
| FR2814985A1 (fr) * | 2000-10-11 | 2002-04-12 | Conception & Dev Michelin Sa | Dispositif de suspension comportant un verin electrique et un ressort en parallele |
| US7100722B2 (en) * | 2002-08-29 | 2006-09-05 | Peerless-Winsmith, Inc. | Wheel assembly including a DC motor mounted within the HUB and drive connected to the wheel |
| JP4348941B2 (ja) * | 2002-11-26 | 2009-10-21 | 日産自動車株式会社 | 車輪用回転電機の取付構造 |
-
2003
- 2003-04-04 JP JP2003101745A patent/JP2004306733A/ja not_active Withdrawn
-
2004
- 2004-04-02 US US10/815,770 patent/US20040251651A1/en not_active Abandoned
- 2004-04-02 CN CNA2004100333167A patent/CN1535854A/zh active Pending
Cited By (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006130986A (ja) * | 2004-11-02 | 2006-05-25 | Nissan Motor Co Ltd | モータ組み込みサスペンション装置およびそれを備えた電動車両 |
| US7462968B2 (en) | 2004-12-27 | 2008-12-09 | Denso Corporation | Electric wheel |
| JP2006217712A (ja) * | 2005-02-02 | 2006-08-17 | Mitsubishi Motors Corp | 電気自動車の車両制御装置 |
| JP2007045230A (ja) * | 2005-08-08 | 2007-02-22 | Nissan Motor Co Ltd | ハイブリッド車両の段差乗り越え発進時駆動力制御装置 |
| US7774122B2 (en) | 2005-09-14 | 2010-08-10 | Toyota Jidosha Kabushiki Kaisha | Vehicle controller |
| JP2009090404A (ja) * | 2007-10-05 | 2009-04-30 | Ihi Corp | 移動ロボットの姿勢制御装置及び方法 |
| KR101283953B1 (ko) | 2008-06-25 | 2013-07-09 | 디미트리오스 에이. 하지카키디스 | 박스 모듈 내에 가로 토션바아 및 동축 댐퍼 유닛을 갖는 4개의 서스펜션 요소를 구비하며 배터리들과 같은 큰 아이템들의 중앙 위치를 허용하는 자동차용 파라메트릭 새시 시스템 |
| JP2010184557A (ja) * | 2009-02-11 | 2010-08-26 | Aisin Aw Co Ltd | インホイールタイプの電気車両 |
| JP2010184556A (ja) * | 2009-02-11 | 2010-08-26 | Aisin Aw Co Ltd | インホイールタイプの電気車両 |
| JP2011183955A (ja) * | 2010-03-09 | 2011-09-22 | Toyota Motor Corp | 連結部材 |
| JP2012101599A (ja) * | 2010-11-08 | 2012-05-31 | Mitsubishi Heavy Ind Ltd | 車両 |
| JP2012206709A (ja) * | 2011-03-29 | 2012-10-25 | Honda Motor Co Ltd | 電動車両用のモータ軸の配線構造 |
| JP2012240444A (ja) * | 2011-05-16 | 2012-12-10 | Toyota Central R&D Labs Inc | 車両 |
| US8887842B2 (en) | 2011-06-07 | 2014-11-18 | Samsung Techwin Co., Ltd. | Arm-wheel type vehicle |
| JP2013233895A (ja) * | 2012-05-10 | 2013-11-21 | Jtekt Corp | 車両 |
| WO2015145710A1 (ja) * | 2014-03-28 | 2015-10-01 | 株式会社日立製作所 | 移動体及びその制御装置 |
| CN103978863A (zh) * | 2014-04-22 | 2014-08-13 | 湖南易通汽车配件科技发展有限公司 | 基于无极调节的整车姿态调整机构及汽车底盘 |
| CN104129249A (zh) * | 2014-05-27 | 2014-11-05 | 管中林 | 一种调节扭杆弹簧运动实现车体升降及减震的装置 |
| JP2018510813A (ja) * | 2015-04-07 | 2018-04-19 | ヘルシンギン カウプンギン リーケンネリーケライトス | 鉄道車両 |
| JP2019521026A (ja) * | 2016-05-19 | 2019-07-25 | ユージェット エス.エー. | 車両用駆動ユニットを有するホイール、ホイールの取り付け方法、及びホイールの軸受装置をシールするためのシール装置 |
| JP2021049865A (ja) * | 2019-09-25 | 2021-04-01 | いすゞ自動車株式会社 | 車両 |
| CN111923718A (zh) * | 2019-10-24 | 2020-11-13 | 中国北方车辆研究所 | 一种轮毂电机纵臂悬架 |
| CN110682757A (zh) * | 2019-11-15 | 2020-01-14 | 石海军 | 一种机械式主动悬架机构 |
| WO2022201762A1 (ja) * | 2021-03-23 | 2022-09-29 | ソニーグループ株式会社 | 移動体、及び制御装置 |
| US12193977B2 (en) | 2021-03-23 | 2025-01-14 | Sony Group Corporation | Moving body and control apparatus |
| JP2023030356A (ja) * | 2021-08-23 | 2023-03-08 | 日本精工株式会社 | 車輪ユニット |
| JP7694253B2 (ja) | 2021-08-23 | 2025-06-18 | 日本精工株式会社 | 車輪ユニット |
| CN118906832A (zh) * | 2024-08-30 | 2024-11-08 | 四川天舜动力科技有限公司 | 一种带永磁轨道的超导磁悬浮电驱动履带车 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20040251651A1 (en) | 2004-12-16 |
| CN1535854A (zh) | 2004-10-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US20040251651A1 (en) | Vehicle suspension, vehicle control method and vehicle control apparatus | |
| JP5157305B2 (ja) | 車輪位置可変車両 | |
| KR101393768B1 (ko) | 전동식 차량 자세제어 시스템 | |
| US7712561B2 (en) | Driving wheel structure for motor vehicle | |
| JP6646681B2 (ja) | リーン車両 | |
| JP5505483B2 (ja) | 車輪位置可変車両 | |
| KR102716490B1 (ko) | 차량 통합 제어 방법 및 시스템 | |
| WO2008032562A1 (en) | Suspension system for vehicle | |
| JP4563013B2 (ja) | 車両懸架装置 | |
| JP4839778B2 (ja) | 車両の制御装置 | |
| JP5151307B2 (ja) | サスペンション | |
| JP7832846B2 (ja) | 車体挙動制御装置 | |
| JP4846439B2 (ja) | 車両用サスペンションシステム | |
| JP2010089615A (ja) | 車両用懸架装置 | |
| JP2009040386A (ja) | 自動車の旋回姿勢制御装置 | |
| KR100527721B1 (ko) | 차량의 캠버 능동 제어 현가장치 | |
| JP4577149B2 (ja) | 車両の制御装置 | |
| CN112339518A (zh) | 一种悬架作动机构及主动悬架装置 | |
| JP2906210B2 (ja) | 車両用サスペンション装置 | |
| KR0183125B1 (ko) | 주행상태에 따른 차체 높이 조절 장치 | |
| JP2024172366A (ja) | 車両の制御方法 | |
| KR100329857B1 (ko) | 차량의전자제어감쇠력가변현가장치 | |
| JPH08113022A (ja) | 電子制御エアサスペンション車用制御装置 | |
| JPH0789317A (ja) | 車両用サスペンション制御装置 | |
| JP2005001610A (ja) | アクティブサスペンション |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20040803 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060726 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060801 |
|
| A761 | Written withdrawal of application |
Free format text: JAPANESE INTERMEDIATE CODE: A761 Effective date: 20061006 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20061006 |