JP2005287205A - モータ駆動装置 - Google Patents
モータ駆動装置 Download PDFInfo
- Publication number
- JP2005287205A JP2005287205A JP2004098543A JP2004098543A JP2005287205A JP 2005287205 A JP2005287205 A JP 2005287205A JP 2004098543 A JP2004098543 A JP 2004098543A JP 2004098543 A JP2004098543 A JP 2004098543A JP 2005287205 A JP2005287205 A JP 2005287205A
- Authority
- JP
- Japan
- Prior art keywords
- motor
- circuit
- fet
- current
- fets
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images

Landscapes
- Power Steering Mechanism (AREA)
- Control Of Direct Current Motors (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
Abstract
【課題】 より信頼性の高いモータ駆動装置を提供する。
【解決手段】 複数のスイッチング素子によって構成されてモータを駆動するためのブリッジ回路を備えるモータ駆動装置であって、スイッチング素子は2個のスイッチング素子を直列接続して構成され、一方のスイッチング素子にはダイオードが電源に対して逆方向となるように並列接続され、他方のスイッチング素子にはダイオードが電源に対して順方向となるように並列接続されることを特徴とするモータ駆動装置として提供可能である。
【選択図】 図1
【解決手段】 複数のスイッチング素子によって構成されてモータを駆動するためのブリッジ回路を備えるモータ駆動装置であって、スイッチング素子は2個のスイッチング素子を直列接続して構成され、一方のスイッチング素子にはダイオードが電源に対して逆方向となるように並列接続され、他方のスイッチング素子にはダイオードが電源に対して順方向となるように並列接続されることを特徴とするモータ駆動装置として提供可能である。
【選択図】 図1
Description
本発明は、モータ駆動装置に関するものである。
モータを駆動するスイッチング素子がオン状態に固定されてオフ状態に戻らないON故障を起こした場合にモータを含む閉回路が形成されて制動回路として作用することを防止するため、モータとモータ駆動回路との間にスイッチ手段を介装する方法を用いた電動パワーステアリング装置が考案されている(特許文献1および2参照)。また、特許文献1の例においては、電源短絡等を防止するため、電源とモータ駆動回路との間にもスイッチ手段が介装されている。
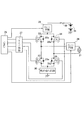
図3は、特許文献1による回路の一例である。21は電動パワーステアリング装置用直流モータであり、22から25はモータ駆動回路用電界効果トランジスタである。26は制御用マイクロコンピュータ(CPU)であり、27はモータ駆動回路用電界効果トランジスタ22〜25を駆動するためのドライブ回路である。28は電源短絡等を防止するために電源とモータ駆動回路との間に設けられたリレー回路であり、29はモータ駆動素子がON故障した場合にモータを含む閉回路が形成されて制動回路として作用することを防止するためモータ駆動回路とモータとの間に設けられたリレー回路である。30は、モータ電流を検出する電流検出回路である。31は車載バッテリであり、32は電源ヒューズである。リレー回路28,29はCPU26の指令によりオン状態あるいはオフ状態となる。
前述の例では、スイッチ手段としてリレー回路(28,29)が用いられているが、リレー回路は機械部品であるため開閉回数に限界があり故障もしやすいと同時に、半導体に比べて高価で大型化するという問題がある。また、大型化すると熱容量が大きくなり、現在主流となっている配線基板へのリフローはんだ付による表面実装も困難となる。
このため、スイッチング素子として、過熱遮断機能付きパワーMOSFET(Metal Oxide Semiconductor Field-effect Transistor:金属酸化物半導体電界効果トランジスタ)を利用することにより、少なくともひとつのスイッチング素子が過熱状態を検出すると自己遮断し、スイッチング素子が短絡することを防止し、故障検出時にモータへの通電を停止するためのリレーを除去する方法を用いた電動パワーステアリング装置が考案されている(特許文献3参照)。
また、スイッチング素子により構成されるブリッジ回路と、このブリッジ回路と電源間に介設されたスイッチ手段(図3のリレー回路28)として電界効果トランジスタを用いて構成する方法を用いた電動パワーステアリング装置が考案されている(特許文献4参照)。
特許文献3の構成では、過熱遮断機能付きパワーMOSFETを利用するため、過熱遮断機能のない汎用のパワーMOSFETを用いるよりもコストが上昇する。
特許文献4の例でも、リレーを用いないことによって電動パワーステアリング装置の信頼性は上昇しコストは低下するが、該電界効果トランジスタがオン状態に固着するオン故障を起こした場合、ブリッジ回路とモータを含む閉回路が形成され該閉回路が制動回路として作用しモータの回転を阻害するという問題は解決されない。
上記問題を背景として、本発明の課題は、より信頼性の高いモータ駆動装置を提供することを目的とする。
本発明は、上記課題を解決するためのモータ駆動装置を提供するものである。即ち、請求項1によれば、複数のスイッチング素子によって構成されてモータを駆動するためのブリッジ回路を備えるモータ駆動装置であって、スイッチング素子は2個のスイッチング素子を直列接続して構成され、一方のスイッチング素子にはダイオードが電源に対して逆方向となるように並列接続され、他方のスイッチング素子にはダイオードが電源に対して順方向となるように並列接続することを特徴とするモータ駆動装置として構成される。
上記構成によって、モータに電流を供給するスイッチング素子がオン故障(短絡故障)を生じた時に全てのスイッチング素子をオフ状態としてモータを含む閉回路の形成を防止し、ブリッジ回路が制動回路として作用してモータの回転を妨げることを防止することが可能となる。これにより、異常発生時にブリッジ回路を完全に遮断することができるため、従来設けていた、電源と駆動回路との間のリレー回路および駆動回路とモータとの間のリレー回路を廃止することができ、部品および製造に関するコストを低減することができる。
また、配線地絡(接地線との短絡)等により駆動素子に過大電流が流れた場合にも、全てのスイッチング素子をオフ状態とすることで、地絡時に発生する過大電流を遮断することができる。さらに、誤って電源が逆接続された場合にも、電源に対して順方向となるように接続されたダイオードによって接地線から電源方向への電流経路が遮断されるため、逆電流が流れて回路が破壊されることを防止できる。
また、請求項2によれば、複数のスイッチング素子によって構成されてモータを駆動するためのブリッジ回路を備えるモータ駆動装置であって、スイッチング素子は2個の電界効果トランジスタを直列接続して構成され、一方の電界効果トランジスタをその寄生ダイオードが電源に対して逆方向となるように配置し、他方の電界効果トランジスタをその寄生ダイオードが電源に対して順方向となるように配置することを特徴とするモータ駆動装置として構成される。
上記構成によっても、モータに電流を供給するスイッチング素子の一種である電界効果トランジスタがオン故障(短絡故障)を生じた時に全ての電界効果トランジスタをオフ状態としてモータを含む閉回路の形成を防止し、ブリッジ回路が制動回路として作用してモータの回転を妨げることを防止することが可能となる。これにより、異常発生時にブリッジ回路を完全に遮断することができるため、従来設けていた、電源と駆動回路との間のリレー回路および駆動回路とモータとの間のリレー回路を廃止することができ、部品および製造に関するコストを低減することができる。
また、電界効果トランジスタには、その構造上ソース−ドレイン間に寄生ダイオードが存在する。電界効果トランジスタ(および寄生ダイオード)をスイッチング素子として用いれば、別途ダイオードを用いる必要がなく部品および製造に関するコストを低減することができる。また、モータに電流を供給するための電界効果トランジスタおよび電流を遮断するための電界効果トランジスタは同種のものを使用することができるので、部品管理上の負担は増加しない。さらに、モータ駆動装置1台あたりの使用する電界効果トランジスタの個数は倍増するが、電界効果トランジスタの大量調達によるロットあたりの単価の低減あるいは、量産効果による電界効果トランジスタの製造コストの低減により、モータ駆動装置の製造コストの上昇を抑制することも可能である。
また、配線地絡(接地線との短絡)等により駆動素子に過大電流が流れた場合にも、全ての電界効果トランジスタをオフ状態とすることで、地絡時に発生する過大電流を遮断することができる。さらに、誤って電源が逆接続された場合にも、電源に対して順方向となるように接続された寄生ダイオードによって接地線から電源方向への電流経路が遮断されるため、逆電流が流れて回路が破壊されることを防止できる。
請求項3によれば、本発明のモータ駆動装置は運転者のステアリング動作に基づいて、モータを駆動してステアリング機構に操舵補助トルクを与える車両の電動パワーステアリング装置におけるモータを駆動する構成をとる。
車両の電動パワーステアリング装置では、ブリッジ回路を用いてモータを駆動する構成が一般的である。モータに電流を供給するスイッチング素子あるいは電界効果トランジスタがオン故障(短絡故障)を生ずると、モータを含む閉回路が形成されて制動回路として作用し操舵方向とは逆向きの力を発生して、運転者に操舵違和感を与えてしまう。そこで、本発明のモータ駆動装置を該電動パワーステアリング装置に用いれば、モータに電流を供給するスイッチング素子あるいは電界効果トランジスタがオン故障(短絡故障)を生じた場合、全てのスイッチング素子あるいは電界効果トランジスタをOFFしてモータを含む閉回路の形成を防止するため、操舵方向と逆向きの力を発生して運転者に操舵違和感を与えることを防止することができる。これにより、異常発生時にブリッジ回路を完全に遮断することができるため、従来設けていた、電源と駆動回路との間のリレー回路および駆動回路とモータとの間のリレー回路を廃止することができ、部品および製造に関するコストを低減することができる。
電界効果トランジスタは配線基板へのリフローはんだ付による表面実装が可能である。さらに、電界効果トランジスタはリレーと異なり機械式接点を持たないため、信頼性および部品寿命ともリレーよりも優れている。
また、配線地絡(接地線との短絡)等により駆動素子に過大電流が流れた場合にも、全ての電界効果トランジスタをオフ状態とすることで、地絡時に発生する過大電流を遮断することができる。さらに、誤って電源が逆接続された場合にも、寄生ダイオードによって接地線から電源方向への電流経路が遮断されるため、逆電流が流れて回路が破壊されることを防止できる。車両の電動パワーステアリング装置に故障が発生すると、モータが異常回転して操舵不能状態となり事故につながることもある。本発明のモータ駆動装置を用いれば、故障発生時にはモータは停止して操舵補助は行なえなくなるが、人力操舵は可能なので、運転者は適切な事故回避行動をとることができる。
より信頼性の高いモータ駆動装置を、スイッチング素子として2個の電界効果トランジスタを直列接続することにより実現した。
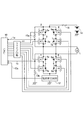
以下、本発明のモータ駆動装置における第1の実施の形態について図面を用いて説明する。図1は本発明のモータ駆動装置を用いて直流モータを駆動する例を示したものである。1は周知の電機子およびブラシを含む直流モータである。2から9は電界効果トランジスタ(以下、FETと略称することもある)であり、2aから9aはそれぞれのFETに並列に接続される形で含まれる寄生ダイオードである。FET2と3,FET4と5,FET6と7,FET8と9をそれぞれ組合せて1つのモータ駆動素子(スイッチング素子)として周知のHブリッジ構成にしてモータ駆動回路を形成する。また、FET3,FET5,FET7,およびFET9は、各々の寄生ダイオード3a,5a,7a,および9aが電源に対して逆方向となるよう配置し、FET2,FET4,FET6,およびFET8は、各々の寄生ダイオード2a,4a,6a,および8aが電源に対して順方向となるよう配置する。
なお、モータ1は本構成のブリッジ回路により駆動可能なものであれば直流ブラシモータである必要はなく種類を問わない。また、図1のHブリッジ回路は二相モータ用となっているが、三相モータを駆動する三相ブリッジ回路に適用しても差し支えない。
10は制御用マイクロコンピュータ(CPU)であり、図示しないセンサ信号等によりモータ1を駆動するために必要な電流を演算しモータ駆動信号を出力する。11はFET2から9を駆動するためのドライブ回路であり、マイクロコンピュータ10からのモータ駆動信号に応じてFET2から9へのゲート駆動信号を出力する。14はモータ駆動回路に電源を供給するバッテリ等の直流電源であり、15は電源ヒューズである。
12は、モータ1に流れる電流を検出する周知のシャント抵抗を含む電流検出回路である。検出された電流値信号12aはマイクロコンピュータ10に送られる。
13a,13bは、モータ1の端子電圧を検出するためのプルアップ抵抗およびプルダウン抵抗である。プルアップ抵抗13aは電源〜モータ1間の電圧すなわちFET2,FET3,FET6,およびFET7の状態を監視する。また、プルダウン抵抗13bはモータ1〜接地(グランド)間の電圧すなわちFET4,FET5,FET8,およびFET9の状態を監視する。検出された電圧値信号1a,1bはマイクロコンピュータ10に送られる。これらの値はマイクロコンピュータ10で周知のアナログ/ディジタル変換されてモータ1を駆動するための演算に用いられる。
次に、モータ駆動回路の駆動方法を説明する。8つの電界効果トランジスタのうち、寄生ダイオードが電源に対して順方向となっているFET2,FET4,FET6,およびFET8は通常時には常にオン状態とし、対をなすFET3,FET5,FET7,およびFET9に常時電流が流れるようにしておく。そして、FET3,FET5,FET7,およびFET9は、ドライブ回路11からの例えばPWM(Pulse Width Modulation:パルス幅変調)によるデューティー駆動信号によってゲート端子が制御されてオン状態およびオフ状態が切り替えられ、そのデューティー比に応じた電圧をモータ1に印加し、モータ1に流れる電流を制御することでモータ1を正反転駆動する。
なお、FET等のスイッチング素子をHブリッジ型に構成してモータを駆動させるための回路構成および動作自体は通常のものであり、周知であるので詳細の説明については割愛する。
ここで、モータ電流を制御するFET3,FET5,FET7,およびFET9のいずれかがオン故障(短絡故障)した場合、モータ端子電圧プルアップ抵抗13aおよびプルダウン抵抗13bに発生する電圧信号1a,1bの変化、または電流検出回路12からのモータ電流検出信号12aにより故障を検出し、FET2から9をすべてオフ状態とする。これにより、バッテリ14から電流検出回路12への向きの電流は寄生ダイオード3a,5a,7a,および9aにより阻止され、電流検出回路12からバッテリ14への向きの電流は寄生ダイオード2a,4a,6a,および8aにより阻止される。よって、モータ1が発生する誘起電圧による誘起電流の流れる経路を遮断し、モータ1の回転方向と逆方向の制動力が発生することを防止できる。
また、配線地絡(接地線との短絡)等により駆動回路に過大電流が流れた場合にも、FET2から9を全てオフ状態とすることで、過大電流を遮断することができる。
さらに、誤ってバッテリが逆接続された場合にも、寄生ダイオード2a,4a,6a,および8aによって接地線から電源方向への電流経路が遮断されるため、逆電流が流れることを防止できる。
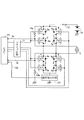
以下、本発明のモータ駆動装置における第2の実施の形態について図面を用いて説明する。図2は本発明のモータ駆動装置を用いて直流モータを駆動する例を示したものである。なお、本第2の実施の形態は先に述べた第1の実施の形態の変形例であるため、第1の実施の形態を同一の符号を用いて説明し、機能および動作において第1の実施の形態と同様の部分については説明を割愛する。
FET2と3,FET4と5,FET6と7,FET8と9をそれぞれ組合せて1つのモータ駆動素子(スイッチング素子)として周知のHブリッジ構成にしてモータ駆動回路を形成する。また、FET3,FET5,FET7,およびFET9は、各々の寄生ダイオード3a,5a,7a,および9aが電源に対して逆方向となるよう配置し、FET2,FET4,FET6,およびFET8は、各々の寄生ダイオード2a,4a,6a,および8aが電源に対して順方向となるよう配置する。
11はFET2から9を駆動するためのドライブ回路であり、マイクロコンピュータ(CPU)10からのモータ駆動信号に応じてFET2から9へのゲート駆動信号を出力する。ドライブ回路11からの信号線はFET2と3,FET4と5,FET6と7,FET8と9においてそれぞれ共通となっている。つまり、FET2と3,FET4と5,FET6と7,FET8と9は、それぞれドライブ回路11からの例えばPWM(Pulse Width Modulation:パルス幅変調)によるデューティー駆動信号によってゲート端子が制御されてオン状態およびオフ状態が切り替えられる。
ここで、モータ電流を制御するFET3,FET5,FET7,およびFET9のいずれかがオン故障(短絡故障)した場合、モータ端子電圧プルアップ抵抗13aおよびプルダウン抵抗13bに発生する電圧信号1a,1bの変化、または電流検出回路12からのモータ電流検出信号12aにより故障を検出し、FET2から9をすべてオフ状態とする。これにより、バッテリ14から電流検出回路12への向きの電流は寄生ダイオード3a,5a,7a,および9aにより阻止され、電流検出回路12からバッテリ14への向きの電流は寄生ダイオード2a,4a,6a,および8aにより阻止される。よって、モータ1が発生する誘起電圧による誘起電流の流れる経路を遮断し、モータ1の回転方向と逆方向の制動力が発生することを防止できる。
また、配線地絡(接地線との短絡)等により駆動回路に過大電流が流れた場合にも、FET2から9を全てオフ状態とすることで、過大電流を遮断することができる。
さらに、誤ってバッテリが逆接続された場合にも、寄生ダイオード2a,4a,6a,および8aによって接地線から電源方向への電流経路が遮断されるため、逆電流が流れることを防止できる。
本実施例では上述した実施例1と比べると、CPU10からドライブ回路11への配線およびドライブ回路11から各FETへの配線が半減するので、基板配線パターンを形成する作業工数が低減できる。また、ドライブ回路11からの信号をFETの組毎に共通化しているので、CPU10から出力する信号も4種類でよいため、CPU10内の制御プログラムも簡略化できるので、制御プログラム作成に要する工数も低減できる。
(車両の電動パワーステアリング装置への応用例)
以下、本発明のモータ駆動装置を車両の電動パワーステアリング装置に応用した一実施例について、図面を用いて説明する。なお、本発明のモータ駆動装置の適用範囲を車両の電動パワーステアリング装置に限定するものではない。
以下、本発明のモータ駆動装置を車両の電動パワーステアリング装置に応用した一実施例について、図面を用いて説明する。なお、本発明のモータ駆動装置の適用範囲を車両の電動パワーステアリング装置に限定するものではない。
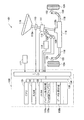
図4は電動パワーステアリング装置101の概略構成図である。操舵ハンドル110が操舵軸112aに接続されて、この操舵軸112aの下端は運転者の操舵ハンドル110の動きを検出するトルクセンサ111に接続されており、ピニオンシャフト112bの上端がトルクセンサ111に接続されている。また、ピニオンシャフト112bの下端には、ピニオン(図示せず)が設けられ、このピニオンがステアリングギヤボックス116内においてラックバー118に噛合されている。更に、ラックバー118の両端には、それぞれタイロッド120の一端が接続されると共に各タイロッド120の他端にはナックルアーム122を介して操舵輪124が接続されている。また、ピニオンシャフト112bには三相ブラシレスモータであるモータ115が歯車(図示せず)を介して取り付けられている。なお、モータ115はラックバー118に同軸的に取り付ける方法を採ってもよい。
操舵軸112aとピニオンシャフト112bとの間にはトルクセンサ111が設けられ、トルクセンサ111は図示しない周知のトーションバーおよびその軸線方向に離間して設置された一対のレゾルバを備えている。トーションバーにトルクが印加され、その両端の角度差をレゾルバが検知すると、レゾルバで計測された角度差とトーションバーのばね定数とからトーションバーに印加されたトルクが検出される。検出されたトルクの情報は操舵制御部130に送られる。
操舵制御部130は周知のCPU131,RAM132,ROM133,入出力インターフェースであるI/O134およびこれらの構成を接続するバスライン135が備えられている。CPU131は、ROM133およびRAM132に記憶されたプログラムおよびデータにより制御を行なう。ROM133は、プログラム格納領域133aとデータ記憶領域133bとを有している。プログラム格納領域133aにはEPS制御プログラム133pが格納される。データ記憶領域133bにはEPS制御プログラム133pの動作に必要なデータが格納されている。
操舵制御部130においてCPU131がROM133に格納されたEPS制御プログラム133pを実行することにより、トルクセンサ111で検出されたトルクに対応してモータ115で発生させるべき駆動トルクを算出し、モータドライバ114を介してモータ115に、算出した駆動トルクを発生させるための電圧を印加する。このとき、レゾルバ109によってモータ115の回転角度を検出し、電流センサ108によりモータ115に流れる電流を検出することにより、駆動トルクに対応した回転を行なっているかを調べ、その結果に応じてモータ115に印加する電圧を求める。
図5にモータドライバ114(即ち、本発明のモータ駆動装置)の詳細を示す。モータ115は周知の三相ブラシレスモータであるが、本発明のモータ駆動装置を適用可能であれば特に種類を問わない。42から53はFET(電界効果トランジスタ)であり、42aから53aはそれぞれのFETに並列に接続される形で含まれる寄生ダイオードである。FET42と43,FET44と45,FET46と47,FET48と49,FET50と51,およびFET52と53をそれぞれ組合せて1つのモータ駆動素子(スイッチング素子)として周知のHブリッジ構成にしてモータドライバ114を形成する。
また、FET43,FET45,FET47,FET49,FET51,およびFET53は、各々の寄生ダイオード43a,45a,47a,49a,51a,および53aが電源に対して逆方向となるよう配置され、モータ115に電流を供給する役割を果たす。一方、FET42,FET44,FET46,FET48,FET50,およびFET52は、各々の寄生ダイオード42a,44a,46a,48a,50a,および52aが電源に対して順方向となるよう配置され、モータ115に供給している電流を遮断する役割を果たす。
114aはFET42から53を駆動するためのドライブ回路であり、CPU131からのモータ駆動信号に応じてFET42から53へのゲート駆動信号を出力する。59はモータ駆動回路に電源を供給するバッテリ等の直流電源であり、60は電源ヒューズである。
108(3個)は、モータ115の各相に流れる電流を検出する周知のシャント抵抗を含む電流検出回路である。検出された電流値信号はCPU131に送られる。この値はCPU131で周知のアナログ/ディジタル変換されて制御演算に用いられる。
次に、モータ駆動回路の駆動方法を説明する。12個の電界効果トランジスタのうち、寄生ダイオードが電源に対して順方向となっているFET42,FET44,FET46,FET48,FET50,およびFET52は通常時には常にオン状態とし、対をなすFET43,FET45,FET47,FET49,FET51,およびFET53に常時電流が流れるようにしておく。そして、FET43,FET45,FET47,FET49,FET51,およびFET53は、ドライブ回路114aからの例えばPWM(Pulse Width Modulation:パルス幅変調)によるデューティー駆動信号によってオン状態およびオフ状態が切り替えられ、そのデューティー比に応じた電圧をモータ115に印加し、モータ115に流れる電流を制御する。
なお、FET等のスイッチング素子を三相ブリッジ型に構成してモータを駆動させるための回路構成および動作自体は通常のものであり、周知であるので詳細の説明については割愛する。
ここで、モータ電流を制御するFET43,FET45,FET47,FET49,FET51,およびFET53のいずれかがオン故障(短絡故障)した場合、各相の電流検出回路108からのモータ電流検出信号により故障を検出し、FET42から53をすべてオフ状態とする。これにより、バッテリ59から電流検出回路108への向きの電流は寄生ダイオード43a,45a,47a,49a,51a,および53aにより阻止され、各相の電流検出回路108からバッテリ59への向きの電流は寄生ダイオード42a,44a,46a,48a,50a,および52aにより阻止される。よって、モータが発生する誘起電圧による誘起電流の流れる経路を遮断し、モータの回転方向と逆方向の制動力が発生することを防止できる。
また、配線地絡(接地線との短絡)等により駆動回路に過大電流が流れた場合にも、FET42から53を全てオフ状態とすることで、過大電流を遮断することができる。
さらに、誤ってバッテリが逆接続された場合にも、寄生ダイオード42a,44a,46a,48a,50a,および52aによって接地線から電源方向への電流経路が遮断されるため、逆電流が流れることを防止できる。
上記実施の形態では、スイッチング素子として電界効果トランジスタ(FET)を用いていたが、トランジスタおよび該トランジスタに並列接続されるダイオードという構成を用いてもよい。例えば、図1のFET2〜FET9(電界効果トランジスタ)の代わりにNPNトランジスタを用いる構成である。また、トランジスタの代わりにサイリスタを用いる構成を採ってもよい。
また、上記実施の形態では、電界効果トランジスタ(FET)の寄生ダイオードのアノード側同士を接続する構成であるが、FETの寄生ダイオードのカソード側同士を接続する構成を採ってもよい。例えば、図1のFET2(電流を遮断する役割)およびFET3(電流を供給する役割)では、FET3をよりバッテリ4に近い側に配置しFET2をよりモータ1に近い側に配置する構成である(回路図上でFET2とFET3の位置を入れ替える)。他のFETの組についても同様である。
また、CPU131〜ドライブ回路114aから各FETへの配線を、本発明の実施例2のように、各FETの組(例えばFET42とFET43)について信号線を1本とする方法を採ってもよい。
以上、本発明の実施の形態を説明したが、これらはあくまで例示にすぎず、本発明はこれらに限定されるものではなく、特許請求の範囲の趣旨を逸脱しない限りにおいて、当業者の知識に基づく種々の変更が可能である。
1 モータ
2,3,4,5,6,7,8,9 電界効果トランジスタ(FET)
2a,3a,4a,5a,6a,7a,8a,9a 寄生ダイオード
10 CPU
12 電流検出回路
13a プルアップ抵抗
13b プルダウン抵抗
42,43,44,45,46,47,48,49,50,51,52,53 電界効果トランジスタ(FET)
42a,43a,44a,45a,46a,47a,48a,49a,50a,51a,52a,53a 寄生ダイオード
101 電動パワーステアリング装置
108 電流検出回路
114a ドライブ回路
115 モータ
2,3,4,5,6,7,8,9 電界効果トランジスタ(FET)
2a,3a,4a,5a,6a,7a,8a,9a 寄生ダイオード
10 CPU
12 電流検出回路
13a プルアップ抵抗
13b プルダウン抵抗
42,43,44,45,46,47,48,49,50,51,52,53 電界効果トランジスタ(FET)
42a,43a,44a,45a,46a,47a,48a,49a,50a,51a,52a,53a 寄生ダイオード
101 電動パワーステアリング装置
108 電流検出回路
114a ドライブ回路
115 モータ
Claims (3)
- 複数のスイッチング素子によって構成されてモータを駆動するためのブリッジ回路を備えるモータ駆動装置であって、
前記スイッチング素子は2個のスイッチング素子を直列接続して構成され、一方のスイッチング素子にはダイオードが電源に対して逆方向となるように並列接続され、他方のスイッチング素子にはダイオードが電源に対して順方向となるように並列接続されることを特徴とするモータ駆動装置。 - 複数のスイッチング素子によって構成されてモータを駆動するためのブリッジ回路を備えるモータ駆動装置であって、
前記スイッチング素子は2個の電界効果トランジスタを直列接続して構成され、一方の電界効果トランジスタをその寄生ダイオードが電源に対して逆方向となるように配置し、他方の電界効果トランジスタをその寄生ダイオードが電源に対して順方向となるように配置することを特徴とするモータ駆動装置。 - 運転者のステアリング動作に基づいて、モータを駆動してステアリング機構に操舵補助トルクを与える車両の電動パワーステアリング装置における前記モータを駆動することを特徴とする請求項1または2に記載のモータ駆動装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004098543A JP2005287205A (ja) | 2004-03-30 | 2004-03-30 | モータ駆動装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004098543A JP2005287205A (ja) | 2004-03-30 | 2004-03-30 | モータ駆動装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2005287205A true JP2005287205A (ja) | 2005-10-13 |
Family
ID=35185005
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004098543A Pending JP2005287205A (ja) | 2004-03-30 | 2004-03-30 | モータ駆動装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2005287205A (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008072839A (ja) * | 2006-09-14 | 2008-03-27 | Nsk Ltd | 電動パワーステアリング制御装置 |
| JP2010081739A (ja) * | 2008-09-26 | 2010-04-08 | Omron Corp | 多相モータ駆動装置 |
| JP2011120326A (ja) * | 2009-12-01 | 2011-06-16 | Denso Corp | 車両用発電機 |
| KR101203883B1 (ko) | 2011-12-16 | 2012-11-23 | 이정표 | 소프트스타터 장치 및 그의 제조방법 |
| WO2015015878A1 (ja) * | 2013-08-02 | 2015-02-05 | 日立オートモティブシステムズ株式会社 | 電力変換装置、電動パワーステアリングシステム、電気自動車、電子制御スロットル、電動ブレーキ |
| JP2015140116A (ja) * | 2014-01-29 | 2015-08-03 | 日本精工株式会社 | 電動パワーステアリング装置 |
-
2004
- 2004-03-30 JP JP2004098543A patent/JP2005287205A/ja active Pending
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008072839A (ja) * | 2006-09-14 | 2008-03-27 | Nsk Ltd | 電動パワーステアリング制御装置 |
| JP2010081739A (ja) * | 2008-09-26 | 2010-04-08 | Omron Corp | 多相モータ駆動装置 |
| JP2011120326A (ja) * | 2009-12-01 | 2011-06-16 | Denso Corp | 車両用発電機 |
| KR101203883B1 (ko) | 2011-12-16 | 2012-11-23 | 이정표 | 소프트스타터 장치 및 그의 제조방법 |
| WO2015015878A1 (ja) * | 2013-08-02 | 2015-02-05 | 日立オートモティブシステムズ株式会社 | 電力変換装置、電動パワーステアリングシステム、電気自動車、電子制御スロットル、電動ブレーキ |
| JP2015033212A (ja) * | 2013-08-02 | 2015-02-16 | 日立オートモティブシステムズ株式会社 | 電力変換装置、電動パワーステアリングシステム、電気自動車、電子制御スロットル、電動ブレーキ |
| CN105409112A (zh) * | 2013-08-02 | 2016-03-16 | 日立汽车系统株式会社 | 电力变换装置、电动助力转向系统、电动汽车、电子控制节气门、电动制动器 |
| US9882522B2 (en) | 2013-08-02 | 2018-01-30 | Hitachi Automotive Systems, Ltd. | Power conversion device, electric power steering system, electric vehicle, electronic control throttle, and electric brake |
| CN105409112B (zh) * | 2013-08-02 | 2018-06-08 | 日立汽车系统株式会社 | 电力变换装置、电动助力转向系统、电动汽车、电子控制节气门、电动制动器 |
| JP2015140116A (ja) * | 2014-01-29 | 2015-08-03 | 日本精工株式会社 | 電動パワーステアリング装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8525451B2 (en) | Motor control device, electric power steering system, and vehicle steering system | |
| JP5742356B2 (ja) | 電動パワーステアリング装置の制御装置 | |
| US8541967B2 (en) | Steering control apparatus | |
| JP5120041B2 (ja) | モータ制御装置及び電動パワーステアリング装置 | |
| US9806648B2 (en) | Motor control device and electric power steering system | |
| JP4366712B2 (ja) | モータ駆動装置およびモータ駆動装置の故障検出方法 | |
| US20140229066A1 (en) | Electronic control device for electric power steering apparatus | |
| US12166446B2 (en) | Motor drive device | |
| US10348237B2 (en) | Motor driving device | |
| WO2020170564A1 (ja) | モータアクチュエータ | |
| JP7343294B2 (ja) | 電源回路及び電源装置 | |
| JPH10167085A (ja) | 電動パワーステアリング装置 | |
| JP2005065443A (ja) | 電動パワーステアリング装置 | |
| US6903524B2 (en) | Electric motor-driven power steering apparatus | |
| JP7187900B2 (ja) | 補助電源装置及び電動パワーステアリング装置 | |
| US6577086B2 (en) | Device for disconnecting a neutral point of a motor | |
| JP2009061896A (ja) | 電動パワーステアリング制御装置 | |
| JP5032277B2 (ja) | 電動パワーステアリング装置のモータ駆動用昇圧装置 | |
| JP4320611B2 (ja) | モータ駆動装置 | |
| JP2008072839A (ja) | 電動パワーステアリング制御装置 | |
| JP5458954B2 (ja) | 電動パワーステアリング装置 | |
| JP2004217015A (ja) | 操舵装置 | |
| JP7632226B2 (ja) | 制御装置 | |
| JP2005170185A (ja) | 電動パワーステアリング装置 | |
| JP2011250603A (ja) | モータ制御装置及び電動パワーステアリング装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20060523 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090317 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20090706 |