JP2006202074A - プラントシステム及びその伝送診断方法 - Google Patents
プラントシステム及びその伝送診断方法 Download PDFInfo
- Publication number
- JP2006202074A JP2006202074A JP2005013542A JP2005013542A JP2006202074A JP 2006202074 A JP2006202074 A JP 2006202074A JP 2005013542 A JP2005013542 A JP 2005013542A JP 2005013542 A JP2005013542 A JP 2005013542A JP 2006202074 A JP2006202074 A JP 2006202074A
- Authority
- JP
- Japan
- Prior art keywords
- controller
- heartbeat signal
- child
- transmission
- parent
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 230000005540 biological transmission Effects 0.000 title claims abstract description 69
- 238000000034 method Methods 0.000 title claims abstract description 25
- 238000003745 diagnosis Methods 0.000 claims abstract description 27
- 230000000630 rising effect Effects 0.000 claims description 12
- 230000005856 abnormality Effects 0.000 claims description 11
- 238000001514 detection method Methods 0.000 claims description 8
- 230000008054 signal transmission Effects 0.000 claims description 6
- 230000002159 abnormal effect Effects 0.000 abstract description 5
- 238000010586 diagram Methods 0.000 description 13
- 238000012544 monitoring process Methods 0.000 description 7
- 230000007704 transition Effects 0.000 description 7
- 238000003708 edge detection Methods 0.000 description 6
- 230000006870 function Effects 0.000 description 3
- 230000004044 response Effects 0.000 description 3
- 101000760620 Homo sapiens Cell adhesion molecule 1 Proteins 0.000 description 1
- 101001139126 Homo sapiens Krueppel-like factor 6 Proteins 0.000 description 1
- 238000002405 diagnostic procedure Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005070 sampling Methods 0.000 description 1
Images



Landscapes
- Testing And Monitoring For Control Systems (AREA)
- Debugging And Monitoring (AREA)
Abstract
【課題】 短時間で確実に伝送健全性の診断が可能なプラントシステム及びその伝送診断方法を提供する。
【解決手段】 伝送診断用ハートビート信号を生成する親コントローラ1と、親コントローラ1の指令により運転される子コントローラ2と、親コントローラ1と子コントローラ2間の信号伝送を行うネットワーク装置3とで構成し、子コントローラ2は、親コントローラ1から送信されたハートビート信号のエッジを検出したとき、返信ハートビート信号を反転して親コントローラへ出力する手段を有し、親コントローラ1は、子コントローラ2からの返信ハートビート信号のエッジを検出したとき、次の基準ハートビート信号を反転して子コントローラ2に出力する手段と、親コントローラ1の基準ハートビート信号のパルス幅を計測する手段とを有し、前記パルス幅が予め設定した判定値以上となったとき伝送異常と判断する。
【選択図】 図1
【解決手段】 伝送診断用ハートビート信号を生成する親コントローラ1と、親コントローラ1の指令により運転される子コントローラ2と、親コントローラ1と子コントローラ2間の信号伝送を行うネットワーク装置3とで構成し、子コントローラ2は、親コントローラ1から送信されたハートビート信号のエッジを検出したとき、返信ハートビート信号を反転して親コントローラへ出力する手段を有し、親コントローラ1は、子コントローラ2からの返信ハートビート信号のエッジを検出したとき、次の基準ハートビート信号を反転して子コントローラ2に出力する手段と、親コントローラ1の基準ハートビート信号のパルス幅を計測する手段とを有し、前記パルス幅が予め設定した判定値以上となったとき伝送異常と判断する。
【選択図】 図1
Description
本発明は、複数のコントローラ或いは機器で構成されるプラントシステム及びその伝送健全性を診断する伝送診断方法に関する。
複数の機器から構成され、それらの機器が信号伝送を通じて制御または監視されるようなプラントシステム、例えば複数台の電動機ドライブシステムにおいては、信号伝送の健全性の判断は重要である。
従来の伝送健全性診断の方法としては、一定の状態確認用のオンオフ信号(以下ハートビート信号と称する。)を親コントローラから無条件に子コントローラに連続的に発信し、子コントローラはそれをバイパス返信するものが主流であり、この場合の伝送異常診断は、その立ち上がり或いは立下りのいずれかのエッジをカウントアップし、一定時間カウントが停止すると異常と判断する方式であった(例えば特許文献1参照。)。
特開2000−151663号公報(第3−4頁、図1)
従来の伝送健全性診断は、上記特許文献1に示されている構成となるので、一定間隔で親コントローラより出力される基準ハートビート信号に対し親コントローラが伝送健全性を判断する場合、返信されたハートビート信号のエッジがどのタイミングで送信され、そして返信されたものなのかの判別がつかない場合や、スキャン時間とハートビートの調整がきちんと実施されていないときはエッジをうまく検出できない場合があるため、伝送のタイミングとハートビート信号の関係に注意深く配慮しなければならなかった。例えば、ハートビートの立ち上がりから立下りまでの間隔は伝送時間より長くなければならず、またこれがあまり長すぎると伝送健全性診断が短時間で行えなくなってしまう。
伝送異常検出の時間についても、一定時間ハートビート信号が変化しない状態を検出するようにしており、診断完了までに比較的長時間を要していた。
この発明は上記のような課題を解決するためになされたものであり、短時間で確実に伝送健全性の診断が可能なプラントシステム及びその伝送診断方法を提供することを目的とする。
上記目的を達成するため、本発明のプラントシステム及びその伝送診断方法は、プラントの伝送診断用ハートビート信号を生成する親コントローラと、前記親コントローラの指令により運転される子コントローラと、前記親コントローラと前記子コントローラ間の信号伝送を行うネットワーク装置とで構成されるプラントシステムにおいて、前記子コントローラは、前記親コントローラから送信されたハートビート信号の立ち上がりまたは立下りエッジを検出したとき、返信ハートビート信号を反転して親コントローラへ出力するようにし、前記親コントローラは、前記子コントローラからの前記返信ハートビート信号の立ち上がりまたは立下りエッジを検出したとき、次の基準ハートビート信号を反転して子コントローラに出力すると共に、前記親コントローラの基準ハートビート信号のパルス幅或いは前記子コントローラからの返信ハートビート信号のパルス幅を計測し、このパルス幅が予め設定した判定値以上となったとき伝送異常と判断するようにしたことを特徴としている。
この発明によれば、短時間で確実に伝送健全性の診断が可能なプラントシステム及びその伝送診断方法を提供することが可能となる。
以下、図面を参照して本発明の実施例を説明する。
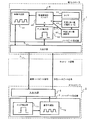
以下、本発明の実施例1に係るプラントシステム及びその伝送診断方法を図1乃至図3を参照して説明する。図1は本発明の実施例1に係るプラントシステムのブロック構成図である。
図1において、プラントシステム全体の監視/制御を行うための親コントローラ1は、プラントシステムを構成する一部の機器の監視/制御を行う子コントローラ2とネットワーク装置3を介して接続されている。親コントローラ1の内部には、後述する循環型監視方法を実現するための基準ハートビート信号を生成するハートビート生成器4があり、入出力部5を介してネットワーク装置3にアクセスするようになっている。親コントローラ1の内部には、コントローラとしての監視及び制御の諸機能を実現するための他の部分を有しているが、ここでは図示を省略している。
ハートビート生成器4は、基準ハートビート信号を生成する基準生成部41、子コントローラより返信された返信ハートビート信号のエッジを検出するエッジ検出部42、伝送往復時間を異常と判断するための判定しきい値Bが格納された判定しきい値記憶部43、ハートビート信号のパルス幅を時間計測するためのタイマー44、そして、エッジ検出部42からの信号と上記タイマー44の信号を受けて伝送往復時間Aを演算し、上記判定しきい値Bと比較することにより伝送異常(故障)かどうかを判別する比較器を有する故障検知部45により構成されている。
次に子コントローラ2の内部構成を説明する。ネットワーク装置3を介して入力される基準ハートビート信号は入出力部6に入力される。この入力信号を受け、ハートビート生成器7は返信ハートビート信号を生成する。ハートビート生成器7の内部は、立ち上がり/立下りエッジを検出するエッジ検出部71と返信ハートビート信号を生成する基準生成部72で構成され、基準生成部72で生成された返信ハートビート信号は入出力部6及びネットワーク装置3を介して親コントローラ1に伝送される。子コントローラ2の内部についても、コントローラとしての監視及び制御の諸機能を実現するための他の部分を有しているが、図示を省略している。
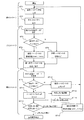
次に動作について説明する。図2は本発明の実施例1に係る伝送診断方式のフローチャートである。
まずシステム起動時において、基準ハートビート信号が親コントローラ1内にあるハートビート生成器4の内部にある基準生成部41で生成され(ST1)、これが入出力部5を通じ、子コントローラ2へ発信される(ST2)。
次に、基準ハートビート信号は子コントローラ2内にある入出力部6を通じて受信されハートビート生成器7へと渡される(ST3)。ハートビート生成器7の中では、エッジ検出部71により基準ハートビート信号のレベルが前回値に比べ変化したかどうかを立ち上がりまたは立下りエッジを検出することにより検知する(ST4)。そして、何れかのエッジが存在する場合は、子コントローラ2の返信ハートビート信号を生成する基準生成部72内で子コントローラ2の返信ハートビート信号を0から1或いは1から0へと反転させる(ST5)。ステップST4で、子コントローラで受け取った基準ハートビート信号にエッジが含まれていなければ、基準生成部72にある子コントローラ2の返信ハートビート信号は0であれば0、1であれば1と前回の状態を保持する(ST6)。このようにして生成される返信ハートビート信号を子コントローラ2内にある入出力部6及びネットワーク装置3を通じて親コントローラ1へと返信する(ST7)。
親コントローラ1は入出力部5を通じて上記の返信ハートビート信号を受信し(ST8)、ハートビート生成器4内にあるエッジ検出部42により、立ち上がりまたは立下りエッジの有無を検知する(ST9)。返信ハートビート信号にエッジが無い場合は、親コントローラ1が出力する返信ハートビート信号は前回値から反転せずにそのまま出力される(ST10)。しかしながら、返信ハートビート信号にエッジがあれば、故障検知部45は前回のエッジから今回のエッジまでのパルス幅を伝送往復時間Aとして演算し(ST11)、その伝送往復時間Aと予め記憶しておいた判定しきい値記憶部43にある判定しきい値Bとを比較し、この結果が所定値以上であれば伝送異常と判断する(ST12)。判定しきい値Bとの比較で異常と判断されなければ、基準生成器41で信号ステータスを反転させ(ST13)、再び子コントローラ2へと基準ハートビート信号が発信されていく。
以上説明したようにこの実施例1においては、ハートビート信号を子コントローラ2はただバイパスするのではなく、各エッジを検出してその結果によって親コントローラ1に返信するハートビート信号を制御しているので、親コントローラ1はこの返信されたハートビート信号の0或いは1という各々のパルス幅(時間間隔)を監視することにより伝送往復時間Aを把握し、通常と明らかに異なる間隔で信号のやりとりが行われた場合を伝送異常として検出することが可能となる。尚、親コントローラ1においても、子コントローラ2から受信したハートビート信号により同様に基準ハートビート信号が制御されていくので、このような方法は循環型監視方法と称することができる。
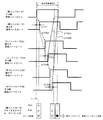
図3は、親コントローラ1並び子コントローラ2における基準ハートビート信号と受信ハートビート信号の移り変わりを示した状態遷移図である。
図3においては、上段から、親コントローラ1が受け取る受信ハートビート信号、親コントローラ1が子コントローラ2に送信する基準ハートビート信号、子コントローラ2が受け取る受信ハートビート信号及び子コントローラ2が親コントローラ1に送信する返信ハートビート信号の夫々の状態遷移が示されている。
いま、時刻t=T0で親コントローラ1が子コントローラ2から0から1へと変化したハートビート信号を受信したとする。上述したように、この信号エッジの検出により、親コントローラ1は基準ハートビート信号を親コントローラ1の内部処理時間ΔTP後に0から1に反転させる。この基準ハートビート信号は親コントローラ1から子コントローラ2への伝送遅れ時間ΔTTD後に子コントローラ2が受信ハートビート信号として認識する。そして子コントローラ2はこの信号エッジの検出により、自らのハートビート信号を子コントローラ2の内部処理時間ΔTC後に0から1に反転させて返信ハートビート信号として親コントローラ1に送信する。この信号は伝送遅れ時間ΔTRD後に親コントローラ1が受信ハートビート信号として認識する。
以上の動作が順次繰り返されていくが、結局このシステムにおける伝送往復時間Aは、A=ΔTP+ΔTTD+ΔTC+ΔTRDとなる。
上記伝送往復時間Aには、共通の遅れ部分と個々のタイミングで変化する遅れ部分が含まれている。個々のタイミングで変化する部分はデジタル制御によるデータサンプリングのタイミングによるものが支配的となる。
この共通の遅れ部分と変化する遅れ部分の構成比はシステムの構成方法によって異なるが、何れにせよ、判定しきい値Bをシステムが正常に動作したときの最大の伝送遅れ時間を僅かに超えるように選定しておけば、この実施例1により短時間に且つ確実に伝送異常の検出が可能となる。
次に本発明の実施例2に係るプラントシステム及びその伝送診断方法を、図4及び図5を参照して説明する。
図4は本発明の実施例2に係るプラントシステムのブロック構成図である。この実施例2の各部について、図1の実施例1に係るプラントシステムのブロック構成図と同一部分は同一符号で示し、その説明を省略する。この実施例2が実施例1と異なる点は、故障検知部45で計測されるパルス幅(伝送往復時間A)を入力とし、次回の判定しきい値を演算する判定しきい値演算部46を設け、この出力で判定しきい値記憶部43の判定しきい値を書き換え、次回の判定にこれを用いるようにした点である。
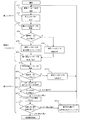
次に動作について説明する。図5は本発明の実施例2に係る伝送診断方法のフローチャートである。この実施例2の各部について、図2の実施例1に係る伝送診断方法のフローチャートと同一部分は同一符号で示し、その説明を省略する。この実施例2が実施例1と異なる点は、ステップST11のパルス幅カウントから分岐して判定しきい値を演算するステップST14、更にこのステップST14の出力を受けて、判定しきい値を更新記憶するステップST15を追加した点である。
このように構成することにより、ステップST11による判定に用いられる判定しきい値は前回ステップST15で更新記憶された判定しきい値が使用される。尚、ステップST12の判断を行った後にステップST15の更新記憶を行うようにするため、ステップST14の判定しきい値の演算の後に適切なタイマーを挿入しても良い。
以上の実施例2は、伝送往復時間が急激に増加するような現象を伝送異常として検知しようとする場合に有効である。また、ノイズ等の影響を避けるため、この判定しきい値の更新を過去1回分の伝送遅れ時間でなく、過去複数回分の平均値を基準として更新するようにしても同様の効果が得られる。
次に本発明の実施例3に係るプラントシステム及びその伝送診断方法を、図6乃至図8を参照して説明する。
図6は本発明の実施例3に係るプラントシステムのブロック構成図である。この実施例3の各部について、図1の実施例1に係るプラントシステムのブロック構成図と同一部分は同一符号で示し、その説明を省略する。この実施例3が実施例1と異なる点は、子コントローラを子コントローラ2A及び子コントローラ2Bの複数台で構成し、親コントローラ1は各々の子コントローラに対して基準ハートビート信号を並列に送信し、各々の子コントローラから返信ハートビート信号を受信するようにした点、親コントローラ1に各々の子コントローラからの返信ハートビートのエッジを記憶するステータスメモリ47を設けて1ビットを各々の子コントローラの状態ビットとして割り当て、それら各々の子コントローラの状態ビットが全て同じ状態(0或いは1)に揃った場合に受信完了と判断する機能を持つステータスコンパレータ48を設けるようにした点である。
次に動作について説明する。図7は本発明の実施例3に係る伝送診断方法のフローチャートである。この実施例3の各部について、図2の実施例1に係る伝送診断方法のフローチャートと同一部分は同一符号で示し、その説明を省略する。この実施例3が実施例1と異なる点は、ステップST9で返信データにエッジがあった場合、ステータスメモリに当該子コントローラ用のビットに返信完了状態のステータスを格納するステップST16と、このステップST16における返信完了状態のステータスビットが全て揃ったかどうか確認するステップST17を設け、全てのステータスが同一になったとき、ステップST11でハートビートの伝送往復時間Aをカウントするようにした点である。
図8に複数の子コントローラが存在する本実施例についての状態遷移図を示す。図3の状態遷移図の場合と同様に、時刻t=T0で最後の子コントローラからハートビート信号を受信した場合を考える。この信号に対し、親コントローラ1の内部処理時間ΔTPが経過した時点で親コントローラ1は2台の子コントローラ2A、2Bに対し基準ハートビート信号を送信する。子コントローラ2Aは伝送遅れ時間ΔTTDA後にこれを受信し、子コントローラ2Aの内部処理時間ΔTCA経過後返信ハートビート信号を送信し、伝送遅れ時間ΔTRDA後に親コントローラ1がこの信号を受信する。
一方、子コントローラ2Bは、図8に示したように、子コントローラ2Aの伝送遅れ時間ΔTTDAより長い伝送遅れ時間ΔTTDB経過後基準ハートビート信号を受信し、子コントローラ2Bの内部処理時間ΔTCB経過後返信ハートビート信号を送信し、伝送遅れ時間ΔTRDB後に親コントローラがこの信号を受信する。
図8の最下段に示したように、親コントローラ1が子コントローラ2Aの返信ハートビート信号を受信したとき、子コントローラ2Aのステータスメモリは1となるが、このときは未だ子コントローラ2Bの返信ハートビート信号は受信していない。そして子コントローラ2Bの返信ハートビート信号を受信したとき、子コントローラ2Bのステータスメモリも1となり全ての伝送が完了したことが分かり、ここまでの時間が伝送往復時間Aとなり、またここで親コントローラ1の基準ハートビートを反転させる。
以上説明したように、複数台の子コントローラがある場合も、全ての子コントローラからの返信ハートビート信号を受信する間隔を伝送往復時間Aとして判定しきい値Bと比較することにより何れかの子コントローラとの伝送異常を検知することが可能となる。
1 親コントローラ
2 子コントローラ
3 ネットワーク装置、
4 ハートビート生成器
41 基準生成部
42 エッジ検出部
43 判定しきい値記憶部
44 タイマー
45 故障検知部、
46 判定しきい値演算部
47 ステータスメモリ、
48 ステータスコンバレータ
5 入出力部
6 入出力部
7 ハートビート生成器
71 エッジ検出部
72 基準生成部
2 子コントローラ
3 ネットワーク装置、
4 ハートビート生成器
41 基準生成部
42 エッジ検出部
43 判定しきい値記憶部
44 タイマー
45 故障検知部、
46 判定しきい値演算部
47 ステータスメモリ、
48 ステータスコンバレータ
5 入出力部
6 入出力部
7 ハートビート生成器
71 エッジ検出部
72 基準生成部
Claims (4)
- プラントの伝送診断用ハートビート信号を生成する親コントローラと、
前記親コントローラの指令により運転される子コントローラと、
前記親コントローラと前記子コントローラ間の信号伝送を行うネットワーク装置と
で構成され、
前記子コントローラは、
前記親コントローラから送信されたハートビート信号の立ち上がりまたは立下りエッジを検出したとき、返信ハートビート信号を反転して親コントローラへ出力する手段を有し、
前記親コントローラは、
前記子コントローラからの前記返信ハートビート信号の立ち上がりまたは立下りエッジを検出したとき、次の基準ハートビート信号を反転して子コントローラに出力する手段と、
前記親コントローラの基準ハートビート信号のパルス幅或いは前記子コントローラからの返信ハートビート信号のパルス幅を計測する手段と
を有し、
前記パルス幅が予め設定した判定値以上となったとき伝送異常と判断するようにしたことを特徴とするプラントシステム。 - 前記判定値は、
前記計測手段により計測した前回のパルス幅、または過去複数回計測したパルス幅の平均値に応じて自動的に変化させるようにしたことを特徴とする請求項1に記載のプラントシステム。 - プラントの伝送診断用ハートビート信号を生成する親コントローラと、
前記親コントローラの指令により運転される複数台の子コントローラと、
前記親コントローラと前記複数台の子コントローラ間の信号伝送を行うネットワーク装置と
で構成され、
前記子コントローラは、
前記親コントローラから送信されたハートビート信号の立ち上がりまたは立下りエッジを検出したとき、返信ハートビート信号を反転して親コントローラへ出力する手段を有し、
前記親コントローラは、
前記各々の子コントローラからの前記返信ハートビート信号の立ち上がりまたは立下りエッジを検出したとき、この検出完了状態を記憶する記憶手段と、
前記記憶手段が全ての子コントローラの前記検出完了状態を記憶したとき、次の基準ハートビート信号を反転して子コントローラに出力する手段と、
前記親コントローラの基準ハートビート信号のパルス幅或いは何れかの前記子コントローラからの返信ハートビート信号のパルス幅を計測する手段と
を有し、
前記パルス幅が予め設定した判定値以上となったとき伝送異常と判断するようにしたことを特徴とするプラントシステム。 - プラントの伝送診断用ハートビート信号を生成する親コントローラと、
前記親コントローラの指令により運転される子コントローラと、
前記親コントローラと前記子コントローラ間の信号伝送を行うネットワーク装置と
で構成されるプラントシステムにおいて、
前記子コントローラは、
前記親コントローラから送信されたハートビート信号の立ち上がりまたは立下りエッジを検出したとき、返信ハートビート信号を反転して親コントローラへ出力するようにし、
前記親コントローラは、
前記子コントローラからの前記返信ハートビート信号の立ち上がりまたは立下りエッジを検出したとき、次の基準ハートビート信号を反転して子コントローラに出力すると共に、
前記親コントローラの基準ハートビート信号のパルス幅或いは前記子コントローラからの返信ハートビート信号のパルス幅を計測し、このパルス幅が予め設定した判定値以上となったとき伝送異常と判断するようにしたことを特徴とするプラントシステムの伝送診断方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005013542A JP2006202074A (ja) | 2005-01-21 | 2005-01-21 | プラントシステム及びその伝送診断方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005013542A JP2006202074A (ja) | 2005-01-21 | 2005-01-21 | プラントシステム及びその伝送診断方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2006202074A true JP2006202074A (ja) | 2006-08-03 |
Family
ID=36960011
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005013542A Pending JP2006202074A (ja) | 2005-01-21 | 2005-01-21 | プラントシステム及びその伝送診断方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2006202074A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107924186A (zh) * | 2015-08-24 | 2018-04-17 | 比特有限责任公司 | 生成机器心跳的方法 |
| CN113110124A (zh) * | 2021-03-11 | 2021-07-13 | 上海新时达电气股份有限公司 | 双mcu控制方法及控制系统 |
| JP7233616B1 (ja) | 2022-03-04 | 2023-03-06 | 三菱電機株式会社 | パルス幅表示システムおよびパルス幅表示方法 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH02277397A (ja) * | 1989-04-18 | 1990-11-13 | Nec Corp | 遠方監視方式 |
| JPH08298481A (ja) * | 1995-04-26 | 1996-11-12 | Omron Corp | 制御通信システム |
| JPH09252305A (ja) * | 1996-03-15 | 1997-09-22 | Mitsubishi Electric Corp | サイクリック通信制御方法およびサイクリック通信装置 |
| JP2000312190A (ja) * | 1999-04-27 | 2000-11-07 | Hitachi Ltd | データ伝送方式 |
-
2005
- 2005-01-21 JP JP2005013542A patent/JP2006202074A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH02277397A (ja) * | 1989-04-18 | 1990-11-13 | Nec Corp | 遠方監視方式 |
| JPH08298481A (ja) * | 1995-04-26 | 1996-11-12 | Omron Corp | 制御通信システム |
| JPH09252305A (ja) * | 1996-03-15 | 1997-09-22 | Mitsubishi Electric Corp | サイクリック通信制御方法およびサイクリック通信装置 |
| JP2000312190A (ja) * | 1999-04-27 | 2000-11-07 | Hitachi Ltd | データ伝送方式 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107924186A (zh) * | 2015-08-24 | 2018-04-17 | 比特有限责任公司 | 生成机器心跳的方法 |
| CN113110124A (zh) * | 2021-03-11 | 2021-07-13 | 上海新时达电气股份有限公司 | 双mcu控制方法及控制系统 |
| CN113110124B (zh) * | 2021-03-11 | 2022-08-19 | 上海新时达电气股份有限公司 | 双mcu控制方法及控制系统 |
| JP7233616B1 (ja) | 2022-03-04 | 2023-03-06 | 三菱電機株式会社 | パルス幅表示システムおよびパルス幅表示方法 |
| WO2023166720A1 (ja) * | 2022-03-04 | 2023-09-07 | 三菱電機株式会社 | 入出力装置、パルス幅表示システムおよびパルス幅表示方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5176813B2 (ja) | 冷却ファンの故障診断システム、故障診断装置、故障診断方法、故障診断プログラムおよび冷却装置 | |
| JP6413623B2 (ja) | 障害物検出装置 | |
| US20170317916A1 (en) | Control system, control method, control program, and recording medium | |
| CN113656340B (zh) | I2c总线的通信控制方法、系统和装置 | |
| JP5829247B2 (ja) | デイジーチェーン接続されたioユニットへの一斉送信を行う数値制御装置 | |
| US8736213B2 (en) | Motor position controller | |
| EP2818441A1 (en) | An earthquake sensor device of an elevator system | |
| JP5241588B2 (ja) | 安全監視入力装置 | |
| JP2009100081A (ja) | 通信品質診断装置 | |
| CN104101496B (zh) | 空调系统及其传动机构的故障检测及控制方法、控制装置 | |
| JP2007226389A (ja) | 時刻同期異常検出装置および時刻同期異常検出方法 | |
| JP5091841B2 (ja) | フィールド機器 | |
| JP2013255544A (ja) | 超音波診断装置 | |
| US7424641B2 (en) | Control system and method for validating operation of the control system | |
| CN118915524A (zh) | 闸门开度的控制方法、装置、设备及存储介质 | |
| JP5140556B2 (ja) | 計量システム | |
| JP2011036027A (ja) | サーボ制御システムとその異常検出方法 | |
| JP2020506376A (ja) | 存在および不在を判定すること | |
| JP4716184B2 (ja) | 4線式フィールド機器 | |
| JP2009199155A (ja) | 制御システム及び制御方法 | |
| JP2005091270A (ja) | エンコーダ通信異常検出装置 | |
| JP2007110755A (ja) | A/d変換装置 | |
| JP6024604B2 (ja) | 通信装置 | |
| JP3367379B2 (ja) | Cpuの出力制御回路 | |
| JP5392058B2 (ja) | 処理装置及び制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070719 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20100413 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20101130 |