JP2006509676A - ホイール支持装置、サスペンションシステムおよびホイール支持装置を備えた車両 - Google Patents
ホイール支持装置、サスペンションシステムおよびホイール支持装置を備えた車両 Download PDFInfo
- Publication number
- JP2006509676A JP2006509676A JP2004558067A JP2004558067A JP2006509676A JP 2006509676 A JP2006509676 A JP 2006509676A JP 2004558067 A JP2004558067 A JP 2004558067A JP 2004558067 A JP2004558067 A JP 2004558067A JP 2006509676 A JP2006509676 A JP 2006509676A
- Authority
- JP
- Japan
- Prior art keywords
- camber
- support device
- wheel
- instantaneous
- rotation center
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 239000000725 suspension Substances 0.000 title claims abstract description 73
- 230000033001 locomotion Effects 0.000 claims abstract description 20
- 230000003068 static effect Effects 0.000 description 9
- 238000010586 diagram Methods 0.000 description 4
- 230000000694 effects Effects 0.000 description 4
- 238000013461 design Methods 0.000 description 3
- 238000006073 displacement reaction Methods 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 230000035945 sensitivity Effects 0.000 description 3
- 230000000295 complement effect Effects 0.000 description 2
- 238000012937 correction Methods 0.000 description 2
- 238000002474 experimental method Methods 0.000 description 2
- 238000005457 optimization Methods 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 239000000969 carrier Substances 0.000 description 1
- 239000002131 composite material Substances 0.000 description 1
- 229920001971 elastomer Polymers 0.000 description 1
- 239000000806 elastomer Substances 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012800 visualization Methods 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G3/00—Resilient suspensions for a single wheel
- B60G3/18—Resilient suspensions for a single wheel with two or more pivoted arms, e.g. parallelogram
- B60G3/20—Resilient suspensions for a single wheel with two or more pivoted arms, e.g. parallelogram all arms being rigid
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D17/00—Means on vehicles for adjusting camber, castor, or toe-in
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Vehicle Body Suspensions (AREA)
- Braking Arrangements (AREA)
Abstract
【解決手段】 本発明は、車両のサスペンション要素(4、8、9)にホイール(2)を連結することを意図した支持装置(3、6、7)に関する。本発明によれば、半径Rのホイールは路面(S)上に置かれるように設計されており、支持装置はウィッシュボーン(6、7)を有している。該ウィッシュボーンの下端部はサスペンション要素に連結されかつ上端部はホイールキャリヤ(3)に連結されていて、サスペンション要素に対するキャンバ自由度をホイールに付与し、キャンバ運動が瞬間回転中心(CIR r/s)の回りに生じる。本発明は、キャンバ平面内での瞬間回転中心の瞬間位置の横座標および縦座標をそれぞれYおよびZとすると、0°から−1°までのキャンバ撓み中、前記瞬間位置は、次の条件すなわち、Y≦0.125R、Z≦−0.0625R、およびZ≦0.66225Y+0.02028Rを同時に満たすことを特徴とする。
Description
キャンバ平面とは、キャンバが生じる平面であって、静接触領域(static contact area)の中心を通り、車両を横断する垂直平面である。ホイールの舵取り角がゼロであるときは、キャンバ平面はホイールの軸線を包含する。
Y≦0.125R
Z≦−0.0625R
Z≦0.66225Y+0.02028R
を同時に満たすことを特徴とする支持装置が提供される。
好ましくは、本発明の装置は更に、0°から−2°まで、好ましくは0°から−3°まで、更に好ましくは0°から−4°までのキャンバ撓み中にも、瞬間回転中心の位置が上記条件を満たす。
−0.125R≦Y≦0.125R
Z≦−0.0625R
を満たす。
より好ましくは、本発明の支持装置は、瞬間回転中心の位置がまた、−1°のキャンバで、下記条件すなわち、
Z≦0.66225Y−0.15R
を満たす。
より好ましくは、本発明の支持装置は、瞬間回転中心の位置がまた、−2°のキャンバで、下記条件すなわち、
Z≦0.66225Y−0.1625R
を満たす。
より好ましくは、本発明の支持装置は、瞬間回転中心の位置がまた、−3°のキャンバで、下記条件すなわち、
Z≦0.66225Y−0.1719R
を満たす。
より好ましくは、本発明の支持装置は、瞬間回転中心の位置がまた、−4°のキャンバで、下記条件すなわち、
Z≦0.66225Y−0.1844R
を満たす。
より好ましくは、本発明の支持装置は、瞬間回転中心の位置がまた、−5°のキャンバで、下記条件すなわち、
Z≦0.66225Y−0.1969R
を満たす。
好ましくは、本発明の支持装置は、ホイールのキャンバに影響を与えることができる制御手段、例えばダンパおよび/またはスプリングの形態をなす制御手段を更に有する。
また、本発明は、上記支持装置を備えた車両用サスペンションシステム、およびこのようなサスペンションシステムを備えた車両に関する。
装置が、少なくとも0〜−2°の範囲をカバーする有効キャンバ撓みを有するように設計される場合には、第一セクタAはまた、0〜−2°のキャンバ撓み中に瞬間回転中心が位置するのが好ましいキャンバ平面の部分でもある。
装置が、少なくとも0〜−3°の範囲をカバーする有効キャンバ撓みを有するように設計される場合には、第一セクタAはまた、0〜−3°のキャンバ撓み中に瞬間回転中心が位置するのが好ましいキャンバ平面の部分でもある。
装置が、少なくとも0〜−4°の範囲をカバーする有効キャンバ撓みを有するように設計される場合には、第一セクタAはまた、0〜−4°のキャンバ撓み中に瞬間回転中心が位置するのが好ましいキャンバ平面の部分でもある。
Y≦Yo
Z≦Zo
Z≦aY+b
より好ましくは、ホイールが垂直でかつその定格静作用荷重を支持しているときは、瞬間回転中心は、路面下で0.9375Rより小さい距離の位置にある。キャンバがゼロ(α=0°)であるとき、この好ましい特徴はまた、縦座標Zに関する不等式の形態すなわち、Z≧−0.9375Rで表すこともできる。
セクタCで表される基準は、セクタAにより表される基準に関する好ましい付加特徴に一致するので、第二セクタCは、もちろん、第一セクタA内に含まれる。
ゾーンBおよびセクタCは、セクタAについて前述した条件とは異なりかつ該条件に付加した条件を満たす座標Y、Zに一致するキャンバ平面のゾーンを定める。
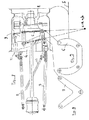
図7におけると同じ目的で、キャンバダンパ(図示せず)を使用することもでき、このダンパをスライダ19と組合せることもできる。
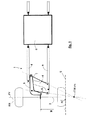
図3〜図11は、約320mmの負荷半径Rに本発明を適用したものに一致する。
1.システムのジオメトリ(幾何学的形状)は、サスペンションがその定格静荷重を支持しているときに決定される。すなわち、ロッドの関節連結点のキャンバ平面内の位置、ホイール平面PRの位置および路面レベルSの位置が決定され、かつ負荷半径R(ゼロキャンバ角でタイヤがその正規使用圧力にあるときの負荷半径)が測定される。
2.キャンバ平面内での瞬間回転中心の変化曲線が作られる(図3〜図6の例参照)。これは、例えば上記段階1.で決定された構成から理論的方法で行われる。これはまた、目的とするキャンバ撓み(例えば0〜−3°)を通るように、キャンバ変化をホイールキャリヤに人工的に賦課し、同時に、対応する瞬間回転中心の位置がこれらから演繹できるようにロッドの位置に注目することにより、実験的に行うことができる。この実験的方法を適用するためには、例えば中間支持体を測定ベンチ上に固定することにより、中間支持体(場合によっては、下方トライアングル)を、路面Sおよび基準平面PVに対して不動に維持しなくてはならない。この場合、ホイールまたはタイヤを取外しておく。実験的方法は、ストップまたは他の設計による拘束を設けることにより限定できる。この場合には、理論的方法は、関連する撓みの少なくともアクセスできない部分に使用しなければならない。
3.このようにして定められた変化は、見出された半径Rに関連して決定される基準(セクタA、BおよびゾーンB)と、グラフ的にまたは数値的に比較される。
2 ホイール
3 ホイールキャリヤ
4 中間支持体
5 ボディ
6、7 枢動ロッド
8 上方アーム(ウィッシュボーン)
9 下方アーム(ウィッシュボーン)
10 プッシュロッド
11 キャンバダンパ
18 トライアングル
19 スライダ
22 クロスメンバ
23 スプリング
Claims (21)
- 車両のサスペンション要素(4、8、9、20、22)にホイール(2)を連結するように設計された支持装置(3、6、7)であって、半径「R」のホイール(2)が路面(S)上に置かれるように設計されており、支持装置がロッド(6、7)を有し、該ロッド(6、7)の下端部はサスペンション要素に連結されかつ上端部はホイールキャリヤ(3)に連結されていて、サスペンション要素に対するキャンバ自由度をホイールに付与し、キャンバ運動が瞬間回転中心(CIR r/s)の回りに生じる構成の支持装置(3、6、7)において、キャンバ平面内での瞬間回転中心の瞬間位置の横座標および縦座標を、それぞれYおよびZとすると、0°から−1°までのキャンバ撓み中、前記位置は、下記条件(A)すなわち、
Y≦0.125R
Z≦−0.0625R
Z≦0.66225Y+0.02028R
を同時に満たすことを特徴とする支持装置。 - 前記条件(A)は、0°から−2°までのキャンバ撓み中にも満たされることを特徴とする請求項1記載の支持装置。
- 前記条件(A)は、0°から−3°までのキャンバ撓み中にも満たされることを特徴とする請求項1記載の支持装置。
- 前記条件(A)は、0°から−4°までのキャンバ撓み中にも満たされることを特徴とする請求項1記載の支持装置。
- 前記瞬間回転中心の位置はまた、ゼロキャンバで、下記条件(B)すなわち、
−0.125R≦Y≦0.125R
Z≦−0.0625R
を満たすことを特徴とする請求項1〜4のいずれか1項記載の支持装置。 - 前記瞬間回転中心の位置はまた、ゼロキャンバで、下記条件(B)すなわち、
−0.0625R≦Y≦0.0625R
を満たすことを特徴とする請求項5記載の支持装置。 - 前記瞬間回転中心の位置はまた、−1°のキャンバで、下記条件(C1)すなわち、
Z≦0.66225Y−0.15R
を満たすことを特徴とする請求項1〜6のいずれか1項記載の支持装置。 - 前記瞬間回転中心の位置はまた、−2°のキャンバで、下記条件(C2)すなわち、
Z≦0.66225Y−0.1625R
を満たすことを特徴とする請求項1〜7のいずれか1項記載の支持装置。 - 前記瞬間回転中心の位置はまた、−3°のキャンバで、下記条件(C3)すなわち、
Z≦0.66225Y−0.1719R
を満たすことを特徴とする請求項1〜8のいずれか1項記載の支持装置。 - 前記瞬間回転中心の位置はまた、−4°のキャンバで、下記条件(C4)すなわち、
Z≦0.66225Y−0.1844R
を満たすことを特徴とする請求項1〜9のいずれか1項記載の支持装置。 - 前記瞬間回転中心の位置はまた、−5°のキャンバで、下記条件すなわち、
Z≦0.66225Y−0.1969R
を満たすことを特徴とする請求項1〜10のいずれか1項記載の支持装置。 - 前記瞬間回転中心の位置はまた、ゼロキャンバで、下記条件すなわち、
Z≧−0.9375R
を満たすことを特徴とする請求項1〜11のいずれか1項記載の支持装置。 - 1°での前記瞬間回転中心の路面に対する深さは、−1°での前記瞬間回転中心の路面に対する深さより大きいことを特徴とする請求項1〜12のいずれか1項記載の支持装置。
- マクファーソンストラットに連結されるように設計されていることを特徴とする請求項1〜13のいずれか1項記載の支持装置。
- 前記ホイールのキャンバに影響を与えることができる制御手段(11)を更に有することを特徴とする請求項1〜14のいずれか1項記載の支持装置。
- 前記制御手段(11)はダンパを有していることを特徴とする請求項15記載の支持装置。
- 前記制御手段はスプリングを有していることを特徴とする請求項15または16記載の支持装置。
- 内側ロッド(7)は、その一端が枢動ジョイントを介してホイールキャリヤ(3)に連結され、かつその他端がスイベル・ジョイントを介してサスペンション要素(4、20、22)に連結されていることを特徴とする請求項1〜17のいずれか1項記載の支持装置。
- 請求項1〜18のいずれか1項記載の支持装置を有することを特徴とする車両用サスペンションシステム。
- リジッドアクスルを更に有することを特徴とする請求項19記載のサスペンションシステム。
- 請求項19または20に記載のサスペンションシステム(1)を有することを特徴とする車両。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0215685 | 2002-12-11 | ||
| PCT/EP2003/014066 WO2004052666A1 (fr) | 2002-12-11 | 2003-12-11 | Dispositif de support d’une roue, dispositif de suspension et vehicule comprenant ledit dispositif de support |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006509676A true JP2006509676A (ja) | 2006-03-23 |
| JP4455340B2 JP4455340B2 (ja) | 2010-04-21 |
Family
ID=32480193
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004558067A Expired - Fee Related JP4455340B2 (ja) | 2002-12-11 | 2003-12-11 | ホイール支持装置、サスペンションシステムおよびホイール支持装置を備えた車両 |
Country Status (7)
| Country | Link |
|---|---|
| US (2) | US7152867B2 (ja) |
| EP (1) | EP1572475B1 (ja) |
| JP (1) | JP4455340B2 (ja) |
| AT (1) | ATE405437T1 (ja) |
| AU (1) | AU2003294829A1 (ja) |
| DE (1) | DE60323140D1 (ja) |
| WO (1) | WO2004052666A1 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007502736A (ja) * | 2003-08-18 | 2007-02-15 | ソシエテ ド テクノロジー ミシュラン | サスペンション装置 |
| JP2010527833A (ja) * | 2007-05-23 | 2010-08-19 | ソシエテ ド テクノロジー ミシュラン | 自動車ホイールの平面の角度位置に対するバイナリ調整方法 |
| JP2011126537A (ja) * | 2011-02-23 | 2011-06-30 | Nissan Motor Co Ltd | 車両用サスペンション装置 |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2004052666A1 (fr) * | 2002-12-11 | 2004-06-24 | Societe De Technologie Michelin | Dispositif de support d’une roue, dispositif de suspension et vehicule comprenant ledit dispositif de support |
| JP2007510569A (ja) * | 2003-10-15 | 2007-04-26 | シエツフレル コマンディートゲゼルシャフト | 自動車のホイールのホイールキャンバを変更するための装置 |
| US7419094B2 (en) * | 2004-02-24 | 2008-09-02 | First Data Corporation | System for maintaining transaction data |
| FR2880302B1 (fr) | 2004-12-31 | 2007-03-02 | Michelin Soc Tech | Dispositif de suspension pour vehicule |
| JP4844026B2 (ja) | 2005-07-12 | 2011-12-21 | 日産自動車株式会社 | 車両用サスペンション装置 |
| FR2891197B1 (fr) | 2005-09-28 | 2007-12-07 | Michelin Soc Tech | Dispositif de suspension pour vehicule |
| FR2898299B1 (fr) * | 2006-03-09 | 2008-05-30 | Michelin Soc Tech | Vehicule a dispositif de suspension a variation de carrossage |
| US8882116B2 (en) * | 2006-10-23 | 2014-11-11 | University Of North Carolina At Charlotte | Passive vehicle suspension system providing optimal camber gain |
| DE102006061975B4 (de) * | 2006-12-21 | 2008-11-20 | Zf Friedrichshafen Ag | Radaufhängung |
| US8141891B2 (en) * | 2009-07-31 | 2012-03-27 | Honda Motor Co., Ltd. | Friction control apparatus for vehicle suspension |
| WO2013009295A1 (en) * | 2011-07-12 | 2013-01-17 | Husqvarna Ab | Lawn care vehicle with rear wheel axle assembly |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US2907578A (en) * | 1954-05-26 | 1959-10-06 | George H Taber | Means for effecting the automatic adjustment of wheel camber in automotive vehicles |
| DE60134131D1 (de) * | 2000-03-27 | 2008-07-03 | Michelin Soc Tech | Aufnahmevorrichtung eines rads und radaufhängung, die diese aufnahmevorrichtung enthält |
| FR2819752A1 (fr) * | 2001-01-23 | 2002-07-26 | Michelin Soc Tech | Dispositif de suspension d'une roue |
| FR2806693A1 (fr) * | 2000-03-27 | 2001-09-28 | Michelin & Cie | Dispositif de support d'une roue de vehicule |
| WO2004052666A1 (fr) * | 2002-12-11 | 2004-06-24 | Societe De Technologie Michelin | Dispositif de support d’une roue, dispositif de suspension et vehicule comprenant ledit dispositif de support |
-
2003
- 2003-12-11 WO PCT/EP2003/014066 patent/WO2004052666A1/fr not_active Ceased
- 2003-12-11 AU AU2003294829A patent/AU2003294829A1/en not_active Abandoned
- 2003-12-11 AT AT03785788T patent/ATE405437T1/de not_active IP Right Cessation
- 2003-12-11 EP EP03785788A patent/EP1572475B1/fr not_active Expired - Lifetime
- 2003-12-11 DE DE60323140T patent/DE60323140D1/de not_active Expired - Lifetime
- 2003-12-11 JP JP2004558067A patent/JP4455340B2/ja not_active Expired - Fee Related
-
2005
- 2005-06-10 US US11/149,554 patent/US7152867B2/en not_active Expired - Fee Related
-
2006
- 2006-12-26 US US11/645,006 patent/US20070296171A1/en not_active Abandoned
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007502736A (ja) * | 2003-08-18 | 2007-02-15 | ソシエテ ド テクノロジー ミシュラン | サスペンション装置 |
| JP4813360B2 (ja) * | 2003-08-18 | 2011-11-09 | ソシエテ ド テクノロジー ミシュラン | サスペンション装置 |
| JP2010527833A (ja) * | 2007-05-23 | 2010-08-19 | ソシエテ ド テクノロジー ミシュラン | 自動車ホイールの平面の角度位置に対するバイナリ調整方法 |
| JP2011126537A (ja) * | 2011-02-23 | 2011-06-30 | Nissan Motor Co Ltd | 車両用サスペンション装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| AU2003294829A1 (en) | 2004-06-30 |
| JP4455340B2 (ja) | 2010-04-21 |
| US20070296171A1 (en) | 2007-12-27 |
| EP1572475B1 (fr) | 2008-08-20 |
| WO2004052666A1 (fr) | 2004-06-24 |
| EP1572475A1 (fr) | 2005-09-14 |
| US20050280240A1 (en) | 2005-12-22 |
| DE60323140D1 (de) | 2008-10-02 |
| ATE405437T1 (de) | 2008-09-15 |
| US7152867B2 (en) | 2006-12-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4460831B2 (ja) | 車両ホイールのサスペンションシステム | |
| US6688620B2 (en) | Vehicle suspension with camber control | |
| US7712748B2 (en) | Motor vehicle suspension device | |
| JP4494217B2 (ja) | 支持システム及びサスペンションシステム | |
| JP4455340B2 (ja) | ホイール支持装置、サスペンションシステムおよびホイール支持装置を備えた車両 | |
| US20030011157A1 (en) | Suspension system with a slider enabling camber | |
| US6776426B2 (en) | Suspension device permitting camber | |
| RU2517274C2 (ru) | Независимая подвеска транспортного средства | |
| JP4528615B2 (ja) | 車両ホイールのサスペンションシステム | |
| JP4813360B2 (ja) | サスペンション装置 | |
| US7246806B2 (en) | Suspension system for a vehicle wheel | |
| KR20200072990A (ko) | 차량용 현가장치 | |
| KR20200072989A (ko) | 차량용 현가장치 | |
| US5415426A (en) | Flex arm suspension | |
| US7793955B2 (en) | Suspension device for vehicle | |
| JP2005506922A (ja) | 車両のホイール・アッセンブリを懸架するための方法及び装置 | |
| US5820153A (en) | Vehicle suspension system | |
| JPH0524421A (ja) | 車両用懸架装置 | |
| JP5158221B2 (ja) | 車両用サスペンション装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20061208 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090518 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20090728 |
|
| A602 | Written permission of extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A602 Effective date: 20090804 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20091118 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20100104 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20100203 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130212 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140212 Year of fee payment: 4 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |