JP2007223401A - アクチュエータ最適配置装置 - Google Patents

アクチュエータ最適配置装置 Download PDF

Info

Publication number
JP2007223401A
JP2007223401A JP2006044965A JP2006044965A JP2007223401A JP 2007223401 A JP2007223401 A JP 2007223401A JP 2006044965 A JP2006044965 A JP 2006044965A JP 2006044965 A JP2006044965 A JP 2006044965A JP 2007223401 A JP2007223401 A JP 2007223401A
Authority
JP
Japan
Prior art keywords
actuator
noise
transfer function
vibration
point
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2006044965A
Other languages
English (en)
Other versions
JP4910419B2 (ja
Inventor
Mensler Michel
ミシエル メンスレ
Yoshiro Takamatsu
吉郎 高松
Eiji Furukawa
英治 古川
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Nissan Motor Co Ltd
Original Assignee
Nissan Motor Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Nissan Motor Co Ltd filed Critical Nissan Motor Co Ltd
Priority to JP2006044965A priority Critical patent/JP4910419B2/ja
Publication of JP2007223401A publication Critical patent/JP2007223401A/ja
Application granted granted Critical
Publication of JP4910419B2 publication Critical patent/JP4910419B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Landscapes

  • Vehicle Body Suspensions (AREA)
  • Soundproofing, Sound Blocking, And Sound Damping (AREA)
  • Fittings On The Vehicle Exterior For Carrying Loads, And Devices For Holding Or Mounting Articles (AREA)

Abstract

【課題】アクチュエータを最適な位置に配置することによって車室内の騒音を低減させるとともに消費電力を低減させることのできるアクチュエータ最適配置装置を提供する。
【解決手段】本発明のアクチュエータ最適配置装置1は、フロアパネル2のあらゆる位置にシェーカー3によって振動を与え、この振動によって発生した騒音をマイクロフォン4で検出し、制御装置6が制御対象とする騒音の周波数範囲における伝達関数を算出し、この伝達関数のゲインが略最大となる位置にアクチュエータ5を設置することを特徴とする。
【選択図】図1

Description

本発明は、車室内の騒音に対してアクチュエータから制御振動を発生させて車室内の騒音を低減させる能動振動制御技術に係り、特にアクチュエータを最適な位置に配置して消費電力を低減させるアクチュエータ最適配置装置に関する。
走行中の自動車は、エンジンやサスペンションなどの振動が車体パネルに伝播し、車体パネルが振動することで車室内に騒音が発生する。車室内騒音は乗員の快適性に大きな影響を与えるため、従来から車室内騒音を低減するための様々な技術が開発されてきた。
このような車室内の騒音を低減させる技術としては、吸音材や防音材を車体に付加することで車室内への騒音の進入を低減するパッシブな方法と、車体に別の振動源を設置して目的とする騒音をキャンセルして騒音を低減するアクティブな方法とがあった。
このうちアクティブな方法としては、車室内の騒音に対して制御振動を干渉させて車室内の騒音を低減させるAVC(Active Vibration Control)が従来から一般的であった。
そして、従来では2つの技術が広く使われており、そのうちの1つがスピーカを設置して車室内の騒音を低減させるものであり、この方法ではフィードフォワード適用コントローラが常に利用されている。
また、もう一つの方法は、車両の床などの車体パネルの振動を減らすことによって騒音を低減させるものであり、この方法ではフィードフォワードコントローラか、あるいはフィードバックコントローラが利用されており、また両方のコントローラを併用する場合もあった(特許文献1参照)。
特開2000−259158号公報
上述した従来の技術では、車体パネルの1ヶ所あるいは複数箇所の振動を制御することによって車室内の騒音を直接低減するようにしていた。しかしながら、アクチュエータの数と位置が最適なものではなかったので、アクチュエータによる消費電力を最小にすることができずに余分な電力を消費してしまうという問題点があった。したがって、騒音を低減させるだけではなく、消費電力を低減させることもできるアクチュエータの最適な配置を決定することが大きな課題となっていた。
上述した課題を解決するために、本発明のアクチュエータ最適配置装置は、車体パネルに設置されたアクチュエータによって車室内の騒音を抑制する能動振動制御装置におけるアクチュエータの最適な配置を決定する装置である。この装置は、車体パネルのあらゆる位置に振動を与え、この振動によって発生した騒音を検出し、制御対象とする騒音の周波数範囲における伝達関数を算出し、この伝達関数のゲインが略最大となる位置にアクチュエータを設置することを特徴とする。
本発明に係るアクチュエータ最適配置装置では、車体パネルのあらゆる位置に振動を与え、この振動によって発生した騒音を検出して制御対象とする周波数範囲における伝達関数のゲインが略最大となる位置にアクチュエータを設置するようにしたので、車室内の騒音を低減することができるとともに、アクチュエータによる消費電力を低減することができる。
以下図面を参照して、本発明の実施の形態を説明する。図面の記載において同一あるいは類似の部分には同一あるいは類似な符号を付している。
<第1の実施形態>
図1は本実施形態に係るアクチュエータ最適配置装置の構成を示すブロック図である。本実施形態のアクチュエータ最適配置装置1は、車体のフロアパネル2に振動を与えて車室内に騒音を発生させるシェーカー3と、シェーカー3によって発生された車室内の騒音を検出するマイクロフォン4と、自らが歪むことによりフロアパネル2に歪みを生成するアクチュエータ5と、アクチュエータ5の最適な配置を決定するための制御を行う制御装置6と、アクチュエータ5をフロアパネル2の最適な位置へ移動させるキャリア7と、シェーカー3を車体の横方向へ移動させるシェーカーガイドレール8と、キャリア7を車体の横方向へ移動させるキャリアガイドレール9と、シェーカーガイドレール8とキャリアガイドレール9を車体の縦方向へ移動させるガイドレール10とを備えている。
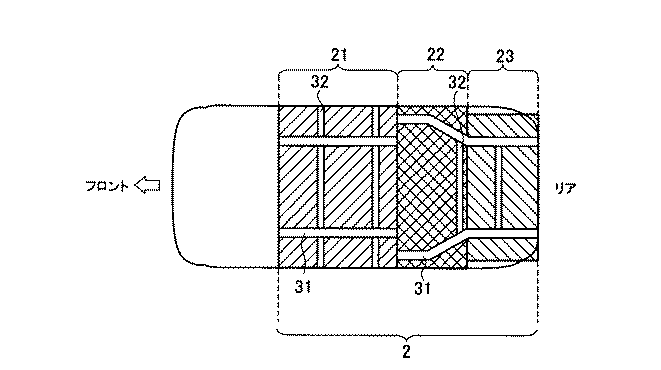
ここで、フロアパネル2の構造を図2及び図3に基づいて説明する。図2に示すように、フロアパネル2は3つの主要な部分に分けることができ、乗員が座るシートの下に位置する平板状のキャビンパネル21と、燃料タンクが固定されるタンクパネル22と、スペアタイヤ及びトランクの下に位置するスペアタイヤパネル23とを備えている。キャビンパネル21は、エンジンルームとタンクパネル22の間に位置しており、スペアタイヤパネル23は、タンクパネル22と車体の後端の間に位置している。
また、図3に示すように図2のフロアパネル2には、車両の進行方向に向かって縦方向に伸びる縦メンバ31と、横方向に伸びる横メンバ32とが配置されている。フロアパネル2は車体を軽量化するべく薄い平板状に形成されているので、フロアパネル2だけでは十分な剛性が得られない。そこで、フロアパネル2よりも剛性が高い棒状の縦メンバ31と横メンバ32をフロアパネル2に固定してフロアパネル2の剛性を高めている。縦メンバ31及び横メンバ32の厚みはフロアパネル2よりも厚く形成されており、フロアパネル2の一方の面(表面又は裏面)側のみに固定されていても、両方の面(表裏面)に固定されていても構わない。また、ここでは車体パネルの一例として車両の床であるフロアパネル2を示したが、車体のその他の部分にアクチュエータ5を設置するようにしてもよい。
次に、シェーカー3は、フロアパネル2の各点へ移動してフロアパネル2に振動を与え、その振動によって車室内に騒音を発生させている。このシェーカー3には加速度センサが設置されており、フロアパネル2に与えた振動の加速度αを制御装置6に出力している。なお、本実施形態では、加速度センサよりフロアパネル2に与えた振動の加速度を検出しているが、検出する物理量は、振動の速度や振動の変位量を検出してもよい。
マイクロフォン4は、騒音を除去したいポイントに設置されており、騒音の音圧レベルSPL(Sound Pressure Level)を測定している。図1ではマイクロフォン4は1つだけ設置されているが、複数設置するようにしてもよい。
アクチュエータ5は、車体のフロアパネル2の下で制御装置6の指示に基づいてキャリア7によって移動されて固定され、自らが歪むことによってフロアパネル2に歪みを生成している。これによってフロアパネル2から制御振動が生成されて車室内における外乱による振動又は騒音を相殺している。また、アクチュエータ5としては結晶に電界を加えると電界に比例した歪みが生じるピエゾ効果(圧電効果)を利用したピエゾアクチュエータ(piezo-electric actuator)を使用することができる。このピエゾアクチュエータではアクチュエータ5の両面に電界を印加することにより歪みを生成する。
制御装置6は、シェーカー3とマイクロフォン4からデータを収集し、アクチュエータ5の最適な配置を決定するための処理を制御している。また、制御装置6はシェーカー3とキャリア7の移動も制御している。
キャリア7は、制御装置6によって指示された位置にアクチュエータ5を移動させ、移動した位置のフロアパネル2にアクチュエータ5を固定する。
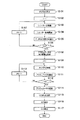
次に、本実施形態のアクチュエータ最適配置装置1によるアクチュエータの配置決定処理を図4のフローチャートに基づいて説明する。
ここで、図4に示すアクチュエータの配置決定処理は2つのステージに分けることができ、第1ステージはステップS101〜S112、第2ステージはステップ113〜S117である。
第1ステージでは、フロアパネル2のあらゆるポイントにおいて伝達関数G’を算出し、算出した伝達関数G’を比較することによってアクチュエータ5の数とその配置を決定することを目的としている。この目的のために、制御装置6は異なるポイントのx、y座標をシェーカー3へ送信し、受信したシェーカー3はガイドレール8、10によって各ポイントへ移動する。そして、シェーカー3によってフロアパネル2に加えられた振動の加速度αと、マイクロファン4によって検出された騒音のSPLとに基づいて伝達関数G’が計算される。
総てのポイントにおけるデータが収集され、総てのポイントPi(xi、yi)に対する伝達関数G’が計算されると、制御装置6はアクチュエータ5の数nと、その座標(x、y)を計算する。そして、制御装置6は計算した座標をキャリア7へ送信し、キャリア7はこれらのポイントへアクチュエータ5を移動させて固定する。総てのアクチュエータが固定されると、第1ステージは終了する。
次に、第2ステージは、伝達関数Gを計算し、この伝達関数Gによって制御関数Cを算出することを目的としている。これは、アクチュエータ5への入力電圧Vと、このとき検出されるSPLとを測定することによって伝達関数Gが計算され、この伝達関数Gを利用して制御関数Cを計算する。
このように構成されたアクチュエータの配置決定処理を図4のフローチャートに基づいて詳しく説明する。図4に示すように、まずフロアパネル2を分割してパッチの数を決定し、測定点を設定する(S101)。このパッチの数とは、シェーカー3によって振動が与えられる測定点の数nである。この処理はフロアパネル2のサイズと要求される網目(各測定点の間の距離)に基づいて実施される。
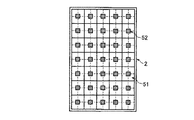
ここで、フロアパネル2の分割を図5に基づいて説明する。理論的には車両の床は分布定数系であり、すなわちこのシステムは無数の点によって構成されていて、それぞれの点はサブシステムを表している。実際には、図5に示すようにフロアパネル2は限られた数の小さなパッチ51に分割することができ、それらのパッチ51は床全体を覆っている。そして、振動やエアーなどの各パッチ51における特徴は、それぞれのパッチ51において不変であり、線形で同質のものである。したがって、それぞれのパッチ51のうちの1点の特徴を考慮すれば十分であり、その結果として図5に示すように有限の数の測定点52をフロアパネル2の上に配置する。
次に、カウンターiを「1」に初期化して(S102)ガイドレール8、10を使ってシェーカー3を最初の測定点Pi(xi、yi)へ移動させる(S103)。
そして、制御装置6からシェーカー3へ信号Sが送信され、シェーカー3はこの信号Sに基づいてフロアパネル2に振動を与え、車室内に騒音を発生させる(104)。この後、制御装置6は、シェーカー3に設置されている強度センサによって検出された振動の加速度αを収集するとともに、マイクロフォン4で検出されたSPLを収集して、これらのデータに基づいて伝達関数G’を計算する(S105)。この伝達関数G’は伝達関数Gを近似して求めたものであり、その原理については後述する。
次に、制御装置6はカウンターiが、i=nであるか否かを判断し(S106)、i=nの場合にはステップS108へ進み、i=nでない場合にはステップS107へ進んでカウンターiをi+1に設定してステップS103へ戻り、上述した処理を繰り返し実行する。
ステップS108へ進むと、すでに総ての測定点における伝達関数G’が算出されているので、制御装置6はデータの分析を行ってアクチュエータ5の数mと、m個のアクチュエータ5の最適な配置を決定する。
そして、カウンターjを1に初期化して(S109)アクチュエータ5を乗せたキャリア7を、決定した位置Pj(xj、yj)へ移動させる(S110)。移動が完了したら、その位置のフロアパネル2にアクチュエータ5を固定し(S111)、カウンターjが、j=mであるか否かを判断する(S112)。j=mの場合にはステップS114へ進み、j=mでない場合にはステップS113へ進んでカウンターjをj+1に設定してステップS110へ戻り、上述した処理を繰り返し実行する。
ステップS114では制御装置6がフロアパネル2に固定されたアクチュエータ5に対して入力電圧Vを送信し、これによりアクチュエータ5が起動して歪みを生成し、車室内の騒音を低減させる。
このとき、制御装置6は入力電圧Vとマイクロフォン4で検出されたSPLとを同時に測定し(S115)、入力電圧VとSPLに基づいて伝達関数Gを算出する(S116)。さらに、制御装置6は、この伝達関数Gに基づいてアクチュエータ5の制御に利用される制御関数Cを算出して本実施形態のアクチュエータ最適配置装置1によるアクチュエータの配置決定処理を終了する。ただし、伝達関数Gと制御関数Cの算出方法については後述する。
このようにしてアクチュエータ5の最適な配置を決定し、制御関数Cを算出すると、この制御関数Cを使って能動振動制御装置を構成することができる。
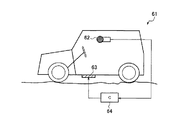
ここで、能動振動制御装置の構成を図6に基づいて説明する。図6に示すように、能動振動制御装置61は、車室内の騒音を検出するマイクロフォン62と、自らが歪むことによりフロアパネルに歪みを生成するアクチュエータ63と、車室内の騒音を抑制するための制御を行うコントローラ64とを備えている。
ここで、マイクロフォン62は、車室内のノイズを測定するためのセンサであり、1つあるいは複数設置されて車室内における1ヶ所あるいはそれ以上の複数ヶ所のSPLを測定している。
アクチュエータ63は、車体のフロアパネルに1つあるいは複数設置されており、例えばピエゾアクチュエータを使用する。
コントローラ64は、フィードバック制御を行ってアクチュエータ63による歪みで生成されたフロアパネルの振動を十分な量に制御して車室内におけるノイズを除去しており、どのようなタイプのコントローラであってもよく、例えば一般的なH∞制御を実施するコントローラであってもよい。
<アクチュエータの最適な配置を決定するための原理>
ここで、上述したアクチュエータの配置決定処理により決定された位置にアクチュエータを配置したことによって、車室内の騒音が低減できるとともに消費電力も低減できる原理を以下に説明する。
図6に示した能動振動制御装置61では、アクチュエータ63への入力電圧Vと車室内のSPLとの間でオープンループを構成し、伝達関数Gの一般的な形式を用いて、SPLは
SPL(s)=G(s)V(s) (1)
によって表すことができる。この式(1)において、sはラプラス変換の変数である。コントローラ64は、ループ整形による設計法(The Loop Shaping Design Procedure)を利用して計算している。
このループ型デザイン処理は、例えばIEEE Transaction on Automatic Control.vol.37、no.6、June 1992、pp.759−769、“A Loop Shaping Design Procedure Using H∞ Synthesis”、by D.McFarlane and K.Gloverに記載されている。
この方法では、制御関数C∞を
Figure 2007223401
によって計算する。この式(2)においてGsはW1とW2によって重み付けされたシステムの伝達関数を表しており、型関数(Shaping Function)と呼ばれて
Gs=W2GW1 (3)
によって表される。
また、図6に示すコントローラ64の制御関数Cは
C=W1C∞W2 (4)
によって表される。
関数W1とW2は、通常ではシステムが制御される周波数範囲を選択するためのフィルターの伝達関数である。
また、MsとNsはGsの正規化既約分解であり
Figure 2007223401
によって表される。また、パラメータεは安定余裕であり、その値は0.2〜0.3が一般的である。
ここで、コントローラ64の制御関数がC∞の場合にノイズ除去と低消費電力とを両立させることができるようにアクチュエータ63を配置することが必要である。すなわち、制御対象としている騒音の周波数範囲において伝達関数G(s)が大きなゲインを提供できるようにアクチュエータ63を配置することが必要である。
ここで、SPLについて
SPL(s)=G(s)V(s) (6)
という式を用いると、
SPL(s)=Γ(s)Λ(s)V(s) (7)
という式も可能となる。
ただし、この式(7)において
A(s)=Λ(s)V(s) (8)
となる。ここで、A(s)はアクチュエータが配置されたパネルの振動(即ち、加速度)を表している。アクチュエータの最適な配置はΛ(s)よりもG(s)の特徴を研究して行なわれている。なぜなら、これらの特徴は一般的に全く異なっているからである。伝達関数Γ(s)は振動A(s)からSPLへの伝達関数を表している。
次に、コンパクトカーの床にピエゾアクチュエータを設置した場合の伝達関数Λ(s)とG(s)の一例を図7に基づいて説明する。図7(a)に示すように、ピエゾアクチュエータ71はフロアパネルに設置されており、入力電圧Vが入力される。このようなシステムにおいて、伝達関数Λ(s)とG(s)はそれぞれ図7(b)及び図7(c)に示すように、周波数に対して全く異なるゲインになっていることが分かる。
また、理論的には、分布定数系であり、無数の点によって構成され、それぞれの点はサブシステムを表している。実際には、車両の床やフロアパネルは限られた数の小さなパッチに分割することができ、それらのパッチは床全体を覆っている。その結果、図5に示したように、有限の数の測定点をフロア上に配置し、各測定点に対して伝達関数G(s)を計算すればよい。
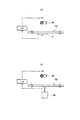
理想的には、アクチュエータの特徴をG(s)に含め、伝達関数G(s)を実験によって計算すればよい。例えば、図8(a)に示すように、アクチュエータ81を実際にフロアパネル82に設置して、そのときの騒音をマイクロフォン83で検出する。そして、フロアパネル82の各点にアクチュエータ81を設置して実験を繰り返し行う。その結果、G(s)は
Figure 2007223401
によって計算される。ここで、S(ω)はSPL(t)のフーリエ変換であり、V(ω)はV(t)のフーリエ変換である。SPLは車室内の各点における音の圧力レベルであり、Vはアクチュエータへの入力信号である。
しかしながら、理想的な技術ではあるものの実際に上述の実験を実行することは困難であり、長時間を要してしまう。そこで、本実施形態ではシェーカーを設置することで近似して行なった。
図8(b)に示すように、対象としている点に対してシェーカー84によってフロアパネル82に振動を与え、白色ガウス雑音を供給する。そして、車室内のSPLをマイクロフォン83で検出し、シェーカー84によって与えられた振動の加速度α(t)を測定する。
この処理は、通例パネルの振動特性を計算するために行なわれており、ピエゾアクチュエータによる実験よりもはるかに早く実施することができる。
アクチュエータの入力信号V(t)はシャーカー84による振動の加速度α(t)によって置き換えることができる。この技術はパネルの各点に対して行われ、これによって式(9)の伝達関数G(s)が得られるわけではなく、G’(s)が
Figure 2007223401
によって与えられる。ここで、F(ω)はF(t)のフーリエ変換である。伝達関数G(s)とG’(s)は完全に同一ではないが、両方の伝達関数は近似しているので、G’(s)をアクチュエータの配置を決めるために利用することは可能である。
したがって、伝達関数G’を利用してアクチュエータの最適な配置の候補を決定し、この候補となる場所にアクチュエータを実際に設置して検証することで、実際のG(s)を計算する。そして、最終的にアクチュエータの最適な配置を決定するようにする。
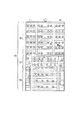
ここで、アクチュエータの最適な配置を決定する処理の一例を図9に基づいて説明する。この例では車両がコンパクトカーの場合を一例として示しており、フロアパネル75はフロントフロアパネル76とミドルフロアパネル77とリアフロアパネル78とから構成されている。アクチュエータはPZTタイプのピエゾアクチュエータであり、フロアパネル75には全体で117のポイントが設定されている。
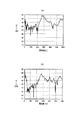
ここで、図9のポイントP1における伝達関数G’(s)とG(s)のゲインを図10(a)及び(b)にそれぞれ示す。同様に図9のポイントP2における伝達関数G’(s)とG(s)のゲインを図11(a)及び(b)にそれぞれに示す。また、図9に示すSPLは運転者の右耳の位置における音の圧力レベルを検出するマイクロフォンの位置である。ポイントP1はフロントフロアパネル76に位置する点であり、ポイントP2はミドルフロアパネル77に位置する点である。
図10及び図11に示すように、この例ではポイントP1とポイントP2の2点間では特性が全く異なっていることが分かる。また、伝達関数G’(s)とG(s)のゲインの形状は完全には一致していないものの、非常に近い形状をしているので、アクチュエータの最適な配置を決定するために伝達関数G’(s)を利用することが効果的であることが分かる。
例えば、SPLが100Hz〜120Hzの周波数範囲で制御される場合にはアクチュエータはポイントP1よりもポイントP2に設置するべきである。なぜなら、G(s)のゲインはおよそ35dB大きいからである。
次に、別の実験を行なう。この実験は100Hz〜120Hzの周波数範囲においてポイントP1よりもポイントP2にアクチュエータを設置した場合の利点を確認するために行うものである。
この実験ではポイントP1における伝達関数をG1(s)とし、ポイントP1にアクチュエータが設置された場合の制御関数をC1とする。一方、ポイントP2における伝達関数をG2(s)とし、制御関数はC2とする。制御関数C1とC2は同じ方法で設計されたものであり、両方とも110Hzにおける制御のために設計されたものである。
また、シェーカーは、周波数110Hzの騒音を生成するために使われ、フロアパネルに結合されて振動を与えている。この振動は車室内に110Hzの騒音を供給する。
制御関数C1は、ピエゾアクチュエータがポイントP1に設置された場合に利用され、約3dBの車室内ノイズを除去することができる。同様に制御関数C2は、同じピエゾアクチュエータがポイントP2に設置された場合に利用され、約3dBの車室内ノイズを同様に除去することができる。サンプリング周波数は1400Hzで実行される。
この実験の結果、ポイントP1に設置されたピエゾアクチュエータによって要求される電圧[V](結果として消費電力)は、ポイントP2に設置されたピエゾアクチュエータによって要求される電圧[V]よりもはるかに大きくなる。
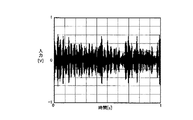
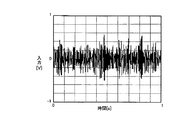
ここで、ポイントP1とP2における1秒間の電圧を図12(a)及び(b)にそれぞれに示す。図12(a)に示すポイントP1における電圧[V]の大きさは、図12(b)に示すポイントP2における電圧[V]の5〜10倍になっていることが分かる。これにより、アクチュエータをポイントP2に設置すれば、ポイントP1に設置した場合よりも消費電力を大幅に低下させられることが分かる。したがって、ポイントP1にアクチュエータを設置してもポイントP2にアクチュエータを設置してもノイズを除去することは可能であるが、適切にアクチュエータの位置を選択すれば、アクチュエータを駆動するために要求される電圧を大きく低減することができ、小さな電圧でノイズの除去を実現できることが分かる。
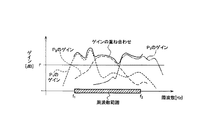
また、アクチュエータの数を決定することとアクチュエータの配置を決定することは密接に関連している。なぜなら、どちらも目的は、制御対象とする騒音の周波数範囲においてG(s)のゲインが大きくなるポイントを見つけることだからである。選択したポイントにおける伝達関数のゲインを重ね合わせていき、その値が制御対象とする騒音の周波数範囲において、予め設定した所定のしきい値Γよりも大きくなることが必要となる。したがって、1つのアクチュエータによる伝達関数のゲインが、制御対象とする周波数範囲においてしきい値Γよりも大きくなれば、アクチュエータの数は1個でよい。
また、制御対象とする周波数範囲において、1つのアクチュエータによる伝達関数のゲインだけではしきい値Γを超えられない場合には、複数のゲインを重ね合わせてしきい値Γよりも大きくなるようにする。
例えば、図13に示すように、f1〜f2の周波数範囲における車室内のノイズを除去する場合には、ポイントP1、P2、P3における伝達関数G(s)のゲインをすべて重ね合わせることでf1〜f2の周波数範囲においてしきい値Γを上回ることができる。したがって、この場合にはP1、P2、P3の3箇所にアクチュエータを設置する必要がある。
また、しきい値Γは、設計者あるいはシステムの要求に応じて決定される。しかし、設計者がしきい値Γを要求したとしても、そのしきい値Γよりも大きな値のゲインを持つポイントが1つもなければ、しきい値Γの値はゲインの値に応じて低下させることになる。また、しきい値Γを、算出された総ての伝達関数の中間値に設定するようにしてもよい。
以上、本実施形態のアクチュエータの配置決定処理により決定された位置にアクチュエータを配置することによって、車室内の騒音を低減できるとともに消費電力も低減することができる原理を説明した。
このように、本実施形態のアクチュエータ最適配置装置1では、車体パネルのあらゆる位置に振動を与え、この振動によって発生した騒音を検出し、制御対象とする騒音の周波数範囲における伝達関数を算出し、この伝達関数のゲインが略最大となる位置にアクチュエータ5を設置するようにしたので、車室内の騒音を低減することができるとともに、アクチュエータ5による消費電力を低減することができる。
また、本実施形態のアクチュエータ最適配置装置1では、制御対象とする騒音の周波数範囲において、複数の伝達関数のゲインを重ね合わせることで、所定のしきい値Γよりも大きくなるように設定したので、複数のアクチュエータ5によって効率的に車室内の騒音を低減することができる。
さらに、本実施形態のアクチュエータ最適配置装置1では、しきい値Γを振動が与えられた車体パネルの総ての位置における伝達関数の中間値に設定したので、しきい値Γを容易に設定することができる。
また、本実施形態のアクチュエータ最適配置装置1では、伝達関数の入力信号をアクチュエータ5への入力信号V(t)としたので、伝達関数G(s)を求めることが可能となる。
さらに、本実施形態のアクチュエータ最適配置装置1では、伝達関数の入力信号を車体パネルに与えられた振動の加速度α(t)としたので、アクチュエータ5への入力信号V(t)を振動の加速度α(t)で置き換えることができ、これによって伝達関数G’(s)を求めることが可能となる。
また、本実施形態のアクチュエータ最適配置装置1では、車体パネルに複数の点を割り当て、各点において伝達関数を算出し、制御対象とする騒音の周波数範囲において伝達関数のゲインが最も大きくなる点を選択し、その点にアクチュエータ5を設置したので、車室内の騒音を低減することができるとともに、アクチュエータ5による消費電力を低減することができる。
さらに、本実施形態のアクチュエータ最適配置装置1では、車体パネルを車両の床にしたので、容易にアクチュエータ5を設置することができるとともに、車室内の騒音を確実に低減させることができる。
<第2の実施形態>
次に、本発明の第2の実施形態を説明する。本実施形態のアクチュエータ最適配置装置によるアクチュエータの配置決定処理では、制御対象とする騒音の周波数範囲を複数のセグメントに分割し、各セグメントにおいて伝達関数のゲインが略最大となるようにアクチュエータを配置したことが第1の実施形態と異なっている。尚、本実施形態のアクチュエータ最適配置装置の構成は第1の実施形態と同一なので、詳しい説明は省略する。
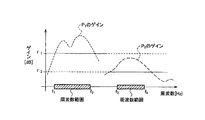
図14に示すように、本実施形態のアクチュエータの配置決定処理では、制御対象とする騒音の周波数範囲をf1〜f2のセグメントとf3〜f4のセグメントに分割し、各セグメントで伝達関数のゲインがしきい値よりも大きくなるようにアクチュエータを配置している。また、それぞれのセグメントにおいて、しきい値は必ずしも等しくする必要はなく、別々に設定してもよい。
図14では、f1〜f2のセグメントではしきい値をΓ1に設定し、f3〜f4のセグメントではしきい値をΓ2に設定している。そして、f1〜f2のセグメントにおける伝達関数のゲインが最大となるアクチュエータの配置を上述したアクチュエータの配置決定処理で求め、その位置がポイントP1となる。
同様に、f3〜f4のセグメントにおける伝達関数のゲインが最大となるアクチュエータの配置をアクチュエータの配置決定処理によって求め、その位置がポイントP2となる。
こうしてアクチュエータの配置が決定したら、ポイントP1とP2にアクチュエータを設置して能動振動制御装置を構成する。
ここで、能動振動制御装置の構成を図15に基づいて説明する。図15に示すように、能動振動制御装置91は、車室内の騒音を検出するマイクロフォン92と、P1に設置されたアクチュエータ93aと、P2に設置されたアクチュエータ93bと、車室内の騒音を抑制するための制御を行うコントローラ94とを備えている。
このように構成された能動振動制御装置91による騒音の制御処理の一例を以下に示す。この制御の目的は、100〜120Hzと260〜280Hzの周波数範囲において車室内のノイズを除去することである。
ここで、260〜280Hzの周波数範囲はタイヤ空洞共鳴周波数(250〜270Hz)に対応している。また、ロードノイズの周波数を制御対象としてもよい。
第1の実施形態で説明したように、アクチュエータの配置決定処理によって、車両のフロアパネルの総ての点における伝達関数G(s)のゲインを調べてあるので、2つのセグメントにおける騒音を制御するためには2つの点にアクチュエータを設置すればよいことが分かる。
ここで、ポイントP1に設置されたアクチュエータ93aは260Hz〜280Hzの範囲を制御するために使用され、ポイントP2に設置された別のアクチュエータ93bは100Hz〜120Hzの範囲を制御するために使用される。
コントローラ94は、第1の実施形態で説明したアクチュエータの配置決定処理によって算出された制御関数Cによってアクチュエータ93a、93bを制御する。
図15に示すように、コントローラ94は運転者の右耳の位置におけるSPLを制御するために、2つのアクチュエータ93a、93bを駆動し、4096Hzのサンプリング周波数で動作する。
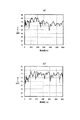
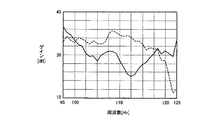
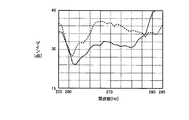
この制御によってノイズを除去した結果を図16及び図17に示す。図16は95〜125Hzの周波数範囲におけるSPLを示し、図17は255〜285Hzの周波数範囲におけるSPLを示す。いずれも実線がノイズを除去するための制御を実施した場合を示し、点線が実施しない場合を示し、両者を比較したものである。
図16及び図17に示すように、この制御を実施したことによって車室内のノイズを大きく除去できることが分かる。例えば、f=113Hzでは13dBのノイズ除去を実現し、f=270Hzでは7dBのノイズ除去を実現している。
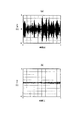
次に、アクチュエータ93a、93bに入力される電圧を図18及び図19に示す。図18はポイントP1に設置されたアクチュエータ93aに入力される電圧であり、図19はポイントP2に設置されたアクチュエータ93bに入力される電圧である。いずれの入力電圧も±1V以下となっているので、低いことが分かり、図12に示した入力電圧と比較すると、ポイントP1における入力電圧が低くなっていることが分かる。
このように、本実施形態のアクチュエータ最適配置装置では、制御対象とする騒音の周波数範囲を複数のセグメントに分割し、各セグメントにおいて伝達関数のゲインが略最大となるようにアクチュエータを配置したので、騒音の周波数範囲が異なる場合であっても確実に騒音を低減することができる。
また、本実施形態のアクチュエータ最適配置装置では、制御対象とする騒音の周波数範囲をタイヤ空洞共鳴周波数にしたので、車両の走行時に発生する騒音を確実に低減させることができる。
さらに、本実施形態のアクチュエータ最適配置装置では、制御対象とする騒音の周波数範囲をロードノイズの周波数にしたので、車両の走行時に発生する騒音を確実に低減させることができる。
以上、本発明のアクチュエータ最適配置装置について、図示した実施形態に基づいて説明したが、本発明はこれに限定されるものではなく、各部の構成は同様の機能を有する任意の構成のものに置き換えることができる。
本発明の第1の実施形態に係るアクチュエータ最適配置装置の構成を示す図である。 図2(a)は本発明のアクチュエータ最適配置装置の設置された車両のフロアパネルの構成を説明するための断面図であり、図2(b)はその平面図である。 本発明のアクチュエータ最適配置装置の設置された車両のフロアパネルの構造を説明するための図である。 本発明の第1の実施形態に係るアクチュエータ最適配置装置によるアクチュエータの配置決定処理を示すフローチャートである。 フロアパネルをパッチに分割する方法を説明するための図である。 本発明のアクチュエータ最適配置装置によってアクチュエータの配置が決定された能動振動制御装置の構成を示す図である。 図7(a)は伝達関数Gのゲインと伝達関数Λのゲインとを示す模式図であり、図7(b)は伝達関数Gのゲインの周波数特性を示すグラフであり、図7(c)は伝達関数Λのゲインの周波数特性を示すグラフである。 図8(a)は伝達関数Gの計算方法を説明するための図であり、図8(b)は伝達関数G’の計算方法を説明するための図である。 アクチュエータの最適な配置を決定する処理の一例を説明するための図である。 図10(a)はポイントP1における伝達関数Gのゲインの周波数特性を示すグラフであり、図10(b)は伝達関数G’のゲインの周波数特性を示すグラフである。 図11(a)はポイントP2における伝達関数Gのゲインの周波数特性を示すグラフであり、図11(b)は伝達関数G’のゲインの周波数特性を示すグラフである。 図12(a)はポイントP1に設置されたアクチュエータへの入力電圧の時間変化を示すグラフであり、図12(b)はポイントP2に設置されたアクチュエータへの入力電圧の時間変化を示すグラフである。 ポイントP1〜P3におけるゲインの重ね合わせを説明するための図である。 制御対象とする周波数範囲を2つのセグメントに分割した場合の処理を説明するための図である。 本発明のアクチュエータ最適配置装置によってアクチュエータの配置が決定された能動振動制御装置の構成例を示す図である。 能動振動制御装置による制御を実施した場合のSPL(実線)と実施しなかった場合のSPL(点線)とを比較する図である。 能動振動制御装置による制御を実施した場合のSPL(実線)と実施しなかった場合のSPL(点線)とを比較する図である。 ポイントP1に設置されたアクチュエータへの入力電圧を示す図である。 ポイントP2に設置されたアクチュエータへの入力電圧を示す図である。
符号の説明
1 アクチュエータ最適配置装置
2、75、82 フロアパネル
3、84 シェーカー
4、62、83 マイクロフォン
5、63、71、81、93a、93b アクチュエータ
6 制御装置
7 キャリア
8 シェーカーガイドレール
9 キャリアガイドレール
10 ガイドレール
21 キャビンパネル
22 タンクパネル
23 スペアタイヤパネル
31 縦メンバ
32 横メンバ
51 パッチ
52 測定点
61、91 能動振動制御装置
64、94 コントローラ
76 フロントフロアパネル
77 ミドルフロアパネル
78 リアフロアパネル

Claims (10)

  1. 車体パネルに設置されたアクチュエータによって車室内の騒音を抑制する能動振動制御装置における前記アクチュエータの最適な配置を決定するアクチュエータ最適配置装置であって、
    前記車体パネルのあらゆる位置に振動を与え、この振動によって発生した騒音を検出し、制御対象とする騒音の周波数範囲における伝達関数を算出し、この伝達関数のゲインが略最大となる位置に前記アクチュエータを設置することを特徴とするアクチュエータ最適配置装置。
  2. 前記制御対象とする騒音の周波数範囲を複数のセグメントに分割し、各セグメントにおいて伝達関数のゲインが略最大となる位置に前記アクチュエータを設置することを特徴とする請求項1に記載のアクチュエータ最適配置装置。
  3. 前記制御対象とする騒音の周波数範囲において、複数の伝達関数のゲインを重ね合わせることで、所定のしきい値よりも高くなるように設定することを特徴とする請求項1または請求項2のいずれかに記載のアクチュエータ最適配置装置。
  4. 前記しきい値は、振動が与えられた前記車体パネルの総ての位置における伝達関数の中間値に設定することを特徴とする請求項3に記載のアクチュエータ最適配置装置。
  5. 前記制御対象とする騒音の周波数範囲は、タイヤ空洞共鳴周波数であることを特徴とする請求項1から請求項4のいずれか1項に記載のアクチュエータ最適配置装置。
  6. 前記制御対象とする騒音の周波数範囲は、ロードノイズの周波数であることを特徴とする請求項1から請求項5のいずれか1項に記載のアクチュエータ最適配置装置。
  7. 前記伝達関数の入力信号は、前記アクチュエータへの入力信号であることを特徴とする請求項1から請求項6のいずれか1項に記載のアクチュエータ最適配置装置。
  8. 前記伝達関数の入力信号は、前記車体パネルに与えられた振動の加速度であることを特徴とする請求項1から請求項6のいずれか1項に記載のアクチュエータ最適配置装置。
  9. 前記車体パネルに複数の点を割り当て、各点において前記伝達関数を算出し、前記制御対象とする騒音の周波数範囲において前記伝達関数のゲインが最も大きくなる点を選択し、その点にアクチュエータを設置することを特徴とする請求項1から請求項8のいずれか1項に記載のアクチュエータ最適配置装置。
  10. 前記車体パネルは車両の床であることを特徴とする請求項1から請求項9のいずれか1項に記載のアクチュエータ最適配置装置。
JP2006044965A 2006-02-22 2006-02-22 アクチュエータ最適配置装置 Expired - Fee Related JP4910419B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2006044965A JP4910419B2 (ja) 2006-02-22 2006-02-22 アクチュエータ最適配置装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2006044965A JP4910419B2 (ja) 2006-02-22 2006-02-22 アクチュエータ最適配置装置

Publications (2)

Publication Number Publication Date
JP2007223401A true JP2007223401A (ja) 2007-09-06
JP4910419B2 JP4910419B2 (ja) 2012-04-04

Family

ID=38545618

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2006044965A Expired - Fee Related JP4910419B2 (ja) 2006-02-22 2006-02-22 アクチュエータ最適配置装置

Country Status (1)

Country Link
JP (1) JP4910419B2 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2021256188A1 (ja) * 2020-06-16 2021-12-23 ソニーグループ株式会社 情報処理装置、情報処理方法およびプログラム

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH08272375A (ja) * 1995-04-03 1996-10-18 Nippondenso Co Ltd 自動車の騒音低減装置
JPH10282966A (ja) * 1997-04-09 1998-10-23 Fuji Heavy Ind Ltd 車室内騒音低減装置
JP2000259158A (ja) * 1999-03-10 2000-09-22 Honda Motor Co Ltd 車体パネルのアクティブ振動制御装置
JP2006092001A (ja) * 2004-09-21 2006-04-06 Nissan Motor Co Ltd ゲイン評価装置、ゲイン評価方法及びゲイン評価プログラム
JP2006282118A (ja) * 2005-04-04 2006-10-19 Toyo Tire & Rubber Co Ltd 車両の騒音低減システム

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH08272375A (ja) * 1995-04-03 1996-10-18 Nippondenso Co Ltd 自動車の騒音低減装置
JPH10282966A (ja) * 1997-04-09 1998-10-23 Fuji Heavy Ind Ltd 車室内騒音低減装置
JP2000259158A (ja) * 1999-03-10 2000-09-22 Honda Motor Co Ltd 車体パネルのアクティブ振動制御装置
JP2006092001A (ja) * 2004-09-21 2006-04-06 Nissan Motor Co Ltd ゲイン評価装置、ゲイン評価方法及びゲイン評価プログラム
JP2006282118A (ja) * 2005-04-04 2006-10-19 Toyo Tire & Rubber Co Ltd 車両の騒音低減システム

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2021256188A1 (ja) * 2020-06-16 2021-12-23 ソニーグループ株式会社 情報処理装置、情報処理方法およびプログラム

Also Published As

Publication number Publication date
JP4910419B2 (ja) 2012-04-04

Similar Documents

Publication Publication Date Title
US11183166B1 (en) Virtual location noise signal estimation for engine order cancellation
US7904212B2 (en) Noise estimating device and noise estimating method
US9245519B2 (en) Forward speaker noise cancellation in a vehicle
EP4224466B1 (en) Road noise cancellation shaping filters
CN116052630A (zh) 一种汽车道路噪声主动控制系统及方法
JP2010184586A (ja) 騒音低減装置及び方法
CN115035882A (zh) 一种具有降噪点追踪功能的车内噪声主动控制系统及方法
EP1637765B1 (en) Optimum location of active vibration controller
Cheer et al. Mutlichannel feedback control of interior road noise
JP4910419B2 (ja) アクチュエータ最適配置装置
JP4735319B2 (ja) 能動振動騒音制御装置
JP2007296886A (ja) 騒音低減装置及び方法
JP5040163B2 (ja) 騒音低減装置及び方法
EP4428851A2 (en) System and method for eliminating noise cancellation artifacts from head movement
JP2010202073A (ja) 騒音制御装置及び騒音制御方法
JP4857928B2 (ja) 騒音制御装置および騒音制御方法
JP2010054962A (ja) 騒音制御装置および騒音制御方法
JP2010202081A (ja) 能動振動騒音制御装置
JP4857907B2 (ja) 騒音制御装置および騒音制御方法
JP2006213297A (ja) 能動騒音振動制御装置及び能動騒音振動制御方法
Oh et al. Development of an active road noise control system
JP4765410B2 (ja) 能動振動騒音制御装置
KR20180102914A (ko) 신경회로망 학습을 통한 노이즈 제거가 적용된 인포테인먼트 시스템 및 그 제어 방법
JP2010202136A (ja) 能動振動騒音制御装置
JP2010078852A (ja) 騒音制御装置及び騒音制御方法

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20081222

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20110726

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20110826

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20111220

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20120102

R150 Certificate of patent or registration of utility model

Free format text: JAPANESE INTERMEDIATE CODE: R150

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20150127

Year of fee payment: 3

LAPS Cancellation because of no payment of annual fees