JP2007283336A - ワーク位置決め装置 - Google Patents
ワーク位置決め装置 Download PDFInfo
- Publication number
- JP2007283336A JP2007283336A JP2006112317A JP2006112317A JP2007283336A JP 2007283336 A JP2007283336 A JP 2007283336A JP 2006112317 A JP2006112317 A JP 2006112317A JP 2006112317 A JP2006112317 A JP 2006112317A JP 2007283336 A JP2007283336 A JP 2007283336A
- Authority
- JP
- Japan
- Prior art keywords
- workpiece
- corner
- corner portion
- positioning device
- shape
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images





Landscapes
- Jigs For Machine Tools (AREA)
Abstract
【課題】本発明は、ワークに負担に過度な負担をかけずに、共通の受け具で、どのように変化したコーナー部でも受け止めることが可能なワーク位置決め装置を提供する。
【解決手段】本発明は、作業機13によりワークPのコーナー部11に配置される受け具S1、S2として、コーナー部11をなす壁部9,10に対し円弧面が周方向の少なくとも2ヶ所で当接する円柱部材30あるいは円筒部材を有した構成を採用して、どのような大きさや形状のコーナー部11でも、共通の受け具S1,S2で、線接触により接触面積をかせぎつつ、位置決めが行なえるようにした。
【選択図】 図2
【解決手段】本発明は、作業機13によりワークPのコーナー部11に配置される受け具S1、S2として、コーナー部11をなす壁部9,10に対し円弧面が周方向の少なくとも2ヶ所で当接する円柱部材30あるいは円筒部材を有した構成を採用して、どのような大きさや形状のコーナー部11でも、共通の受け具S1,S2で、線接触により接触面積をかせぎつつ、位置決めが行なえるようにした。
【選択図】 図2
Description
本発明は、ワークに形成されているコーナー部を支えて、該ワークを所定に位置決めるワーク位置決め装置に関する。
自動車(車両)の組立工場では、パネル材に、各種リンフォースや各種部品を接合して、ボディアッセンブリ(ボディ側部を形成するサイドパネル部など)を製作することが行なわれている。
こうしたボディアッセンブリの組立てに用いられる自動車用のパネル材には、外側に張り出るフランジをもつ部材を用いる場合があり、同パネル材の位置決めには、ワーク位置決め装置を用いて、フランジ部分で凹形状に形成されるコーナー部を保持することが行なわれている。
こうしたコーナー部を受けるワーク位置決め装置の多くは、コーナー部の形状にならう外形の受け具(ロケータ)を有し、同受け具をコーナー部に嵌め合わせることによって、パネル材を所定の姿勢に位置決める構造を用いている。
また、少量多種生産に対応するために、昨今では、据え付けられたベース部材に受け具を設けるワーク位置決め装置ではなく、ロボット装置などの作業機に受け具を装着した構造が用いられる場合がある。つまり、作業機で、パネル材のコーナー部の所定の受け位置へ受け具を導き、同受け具をコーナー部に嵌め合わせることによって、パネル材を所定の姿勢に位置決める構造が用いてある。
ところで、自動車は、モデルチェンジやマイナチェンジなどが多く、このチェンジで車種の追加や変更が行なわれる。このようなチェンジが行なわれると、ボディの大きさや形状が変化するだけでなく、該ボディをなすパネル材に形成されるコーナー部の位置や形状も変化する。
また、少量多種生産の場合は、車種によってボディの大きさや形状が変化するだけでなく、該ボディをなすパネル材に形成されるコーナー部の位置や形状も変化する。
ところが、ワーク位置決め装置の受け具は、コーナー部の形状に合わせて製作した専用部品である。このため、モデルチェンジやマイナチェンジなどで、ボディの大きさや形状が変わる都度、受け具を新たに製作し直すことが求められる。このような専用部品だと、モデルチェンジやマイナチェンジに対応するまでに、かなりの期間と費用を要する。
また、少量多種生産の場合は、車種によって専用の受け具を設ける必要があり、車種数に対応した受け具設置や受け具切替装置の設置などにより、ワーク位置決め装置の構造が複雑なものとなる。
そこで、特許文献1に開示されているようなフロントピラーのコーナー部を形成するフランジの各部を半球状の受け具で支える装置が提案されている。
特開2002−46671号公報
半球状の受け具だと、コーナー部の形状の変化は問われないが、受け具がワークと点接触で当接するために、支える面積が小さく、ワークの負担が大きくなる傾向にある。このため、集中する荷重で、ワークに凹凸ができたり、ワークが変形したり、ずれたりして、高精度な位置決めが行なえない問題がある。特にワークが自動車用のパネル材のような薄形板(薄形鋼板)の場合、その問題は深刻である。
そこで、本発明の目的は、ワークに負担に過度な負担をかけずに、共通の受け具で、どのように変化したコーナー部でも受け止めることが可能なワーク位置決め装置を提供する。
請求項1に記載の発明は、上記目的を達成するために、凹形状に形成されるコーナー部をもつワークのうちのコーナー部を支える受け具と、受け具をワークのコーナー部の所定の受け位置に導く移動手段とを有し、受け具を、コーナー部をなす壁部に対し円弧面が周方向の少なくとも2ヶ所で当接する円柱部材あるいは円筒部材を有した構成を採用した。
同構成により、どのような大きさや形状のコーナー部でも、共通の受け具で、線接触により接触面積をかせぎつつ、位置決めが可能となる。
請求項2に記載の発明は、さらに、少なくとも2つのコーナー部をもつワークの位置決めが行なえるよう、受け具として、2つのコーナー部にそれぞれ出入可能な複数の円柱部材あるいは円筒部材を有した構成を採用した。
請求項3に記載の発明は、さらに、より高精度の位置決めが行えるよう、円柱状部材あるいは円筒部材に対し接近して、コーナー部の少なくとも一面をなす壁部を挟み付ける押圧子をもつこととした。
請求項1に記載の発明によれば、円柱部材や円筒部材の採用により、どのような大きさや形状のコーナー部でも、共通の受け具で、線接触により接触面積をかせぎつつ、位置決めが行なえる。
それ故、共通の受け技で、ワークに過度な負担をかけずに、どのように変化したコーナー部でも位置決めができる。特にワークが自動車用のパネル材のような薄板(薄形鋼板)の場合には有効である。
請求項2に記載の発明によれば、複数のコーナー部をもつワークに対しても好適な位置決めができる。
請求項3に記載の発明によれば、さらに、一層、高精度の位置決めができる。
[第1の実施形態]
以下、本発明を図1〜図5に示す第1の実施形態にもとづいて説明する。
以下、本発明を図1〜図5に示す第1の実施形態にもとづいて説明する。
図1は、ワーク位置決め装置1の全体の概略構成を示している。ワーク位置決め装置1には、例えばワークPが配置されるワークセット部2の周りに、複数台、例えば5台のワーク位置決め装置3a〜3e(No.1〜5)を据付けた構造が用いられている。
ワークPには、例えばセンターピラー部4、フロント乗降用の開口5、リア乗降用の開口6、サイドレール部7、サイドシル部8などが形成されたサイドアウタパネル(車体側部の構成する自動車用のパネル材(薄板鋼板))が用いてある。同サイドアウタパネルの各縁部には、該縁部に沿って外側へ張り出るフランジ部10が形成されている。つまり、サイドアウタパネル(ワーク)は、外縁部(センターピラー部4、サイドレール部7、サイドシル部8など)の全体に、凹形状に形成されるコーナー部、すなわち各部サイドアウタパネル部分9とフランジ部10とがなすコーナー部11(図2、図3に図示)をもつ。
ワーク位置決め装置3a〜3eには、いずれも作業機(本願の移動手段に相当)である例えば産業用ロボット装置13と受け用の受け具ユニット14と組み合わせた構造が用いられている。産業用ロボット装置3a〜3eには、いずれも同じ構造が用いられている(No.1だけは全体を図示し、他のNo.2〜5は大部分を省略して図示してある)。産業用ロボット装置3aを代表して、同ロボット装置の構造を説明すると、同ロボット装置3aは、例えば、レール15上を移動可能なベース部16に、例えば5つの方向の動作軸a〜eをもつ動作アーム部17を組み付けた構造が用いられている。例えば動作アーム部17には、ベース部16に前後方向に傾動可能に組み付けたコラム部18、同コラム部18の上部に旋回可能に組み付けた進退用のシリンダ部19、同シリンダ部19の先端部に軸心回りに回動可能に組み付けたアーム部20、同アーム部20の先端部に前後方向に傾動および左右方向に移動可能に組み付けたL字形の受け具装着部21を有した構造が用いてある。つまり、受け具装着部21は、ベース部16に設定された横向きの動作軸aを支点に前後に傾動可能、コラム部18に設定された縦向きの動作軸bを支点に旋回可能、シリンダ部19に設定された軸心方向にならう動作軸cを支点にシリンダ部19の軸心回りに回動可能、アーム部20に設定されたアーム直径向きの動作軸dを支点に前後に回動可能、同じくアーム部20に設定された前後向きの動作軸eを支点に左右に回動可能となっている(異なる複数の動作方向に動作可能)。なお、この回動の実現のため、ベース部16にはコラム駆動用のサーボモータ22aが組み付き、コラム部18には旋回用のサーボモータ22bが組み付き、シリンダ部19にはアーム回動用のサーボモータ22cが組み付き、アーム部20には装着部駆動用の2種類のサーボモータ22d、22eが組み付いている。
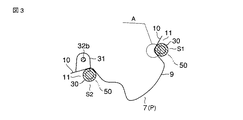
受け具装着部21には上記受け具ユニット14が装着される。図2には、同受け具ユニット14を拡大した図が示されている。図2を参照して受け具ユニット14を説明すると、25は、受け具装着部21の上端部に横向き姿勢で組み付けた駆動源(移動手段)、例えばサーボモータ駆動のシリンダ機構25である。同シリンダ機構25は、例えば、受け具装着部21の上端部に組み付く本体フレーム部26と、該本体フレーム26の一側に支持されたサーボモータ部27と、同サーボモータ部27から本体フレーム26の他側へ進退可能に延び、該サーボモータ部27の作動で回転するねじ軸(図示しない)によって進退する進退杆部28とを有して構成してある。このシリンダ機構25のうちの進退杆部28には、パネル形の台部29aが突設してある。本体フレーム26のサーボモータ部27側には、進退杆28を迂回する枠形の架台部26aを介して、台部29aと対となるパネル形の台部29bが突設されている。これら並行に並ぶ台部29a,29bのうち、台部29aの上端部には受け具S1が設けられている。また台部29bには、受け具S1に対向して受け具S2が設けられている。これら受け具S1,S2には、いずれも所定の長さ寸法を有する円柱部材30(位置決め部品)が用いられる。さらに述べれば、各円柱部材30は、台部29a,29bから内方へ突き出るように設けてある。さらに各円柱部材30は、横向き、すなわちシリンダ機構25の進退方向と直交する方向に配置してあり、サーボモータ部27の作動で接近する方向、離れる方向に移動できるようにしている。こうしたシリンダ機構25、さらには動作アーム部17の作動により、円柱部材30は、コーナー部11に出入りできるようにしている。また円柱部材30は、いずれもサイドアウタパネル(ワークP)に形成されているコーナー部11をなす壁部、ここでは、どのようなサイドアウタパネルの縁部を挟んだサイドアウタパネル部分9とフランジ部10の関係に対しても、必ず円弧面(外周面)が周方向の少なくとも2ヶ所で当接するような寸法をもつ部材が用いてある。これにより、どのような大きさや形状のコーナー部11でも、円柱部材30だけで、すなわち受け具S1,S2だけで位置決められるようにしている。
また受け具S1の直上には、押圧子31が配置されている。押圧子31は、下面に平坦な面31aが形成された部材から構成される。この押圧子31は、台部29bの上部に揺動可能に設けたレバー部材32(押付け具)の先端部に、首振り自在、具体的には押圧子31の中央部が、受け具S1の周面方向に対して移動自在に組み付けてある。32aはそのときのレバー部材32を回動自在に支持する支持軸、32bは押圧子31を回動自在に支持する支持軸を示している。レバー部材32の後端部は、台部29bに据え付けた例えば流体式のシリンダユニット33のピストン34に回動自在に連結されていて、シリンダユニット33の作動により、押圧子31を受け具S1に接近する方向や離反する方向へ駆動して、受け具S1で支えたコーナー部11の一面となるフランジ部10を挟み付けたり、同挟み付けの解除が行なえるようにしている。
こうしたワーク位置決め装置3a〜3eにより、ワークセット部2に配置されるサイドパネルアウタ(ワークP)の各外周部にあるコーナー部11を下側から支えて、同サイドパネルアウタを所定の姿勢に保持できるようにしている。そして、受け具S1,S2により、コーナー部11の大きさや形状がどのように変化しても対応できるようにしている。
すなわち、同作用を、例えばサイドレール部7を支える受け具ユニット14を例に挙げて説明する。
すなわち、例えば、今、ワークセット2において、ワークPのセットが行なわれるとする。このとき、ロボット制御部(図示しない)の指令により、各産業用ロボット装置3aの各部(動作アーム部17)が、予め設定された3次元的な保持姿勢情報にしたがい駆動され、動作アーム部17の先端部に有る受け具S1,S2(開き状態)を予め設定してある保持位置、ここではサイドレール部7上のある位置に到達させる。このとき、受け具S1,S2は、動作アーム部17の各部の動きやシリンダ機構25の動きにより、図2に示されるようにサイドレール部7の両側のフランジ部10を受けるのに適した向き、間隔で、保持位置に位置決められる。
ついで、ワークセット部2へ向かうワークPのフランジ部10がワーク位置決め装置3a〜3eで保持される。ワーク位置決め装置3aでは、サイドレール部7の内側(乗降口側)のフランジ部10が、受け具S2でガイドされながら、受け具S2を形成している円柱部材30に載る。それに伴い、サイドレール部7の外側のフランジ部10も、受け具S1を形成している円柱部材30に載る。サイドパネルアウタが各産業用ロボット装置3a〜3eの受け具に載ったことが確認されたら、ロボット制御部(図示しない)からの指令により、各部を制御して、各受け具S1,S2をなす円柱部材30をサイドレール部両側のコーナー部11に密接させたり、押圧子31を円柱部材30に接近させてフランジ部10を挟み付ける。これにより、図3に示されるようにサイドレール部7の内外の各コーナー部11がそれぞれ位置決められ、サイドアウタパネルを所定の作業姿勢に位置決め保持する。
ここで、例えば自動車のモデルチェンジやマイナチェンジなどにより、サイドアウタパネルの大きさや形状が変わり、サイドレール部7のコーナー部11の大きさや形状が変わったとする。または、少量多種生産時に車種変更によって、サイドアウタパネルの大きさや形状が変わり、サイドレール部7のコーナー部11の大きさや形状が変わったとする。例えば、当初、図3に示されるコーナー部11の大きさや形状が、図5中の実線に示されるようなコーナー部11や二点鎖線に示されるようなコーナー部11の外形に変わったとする。
ここで、円柱部材30で行なわれるコーナー部11の位置決めは、図4の拡大した図に示されるようにサイドレール部7の縁部7aを挟んで、角度が付けてあるコーナー部11のそれぞれの壁部、すなわちフランジ部10とサイドアウタパネル部分9とに、円柱部材30の円弧面(外周面)が周方向の2ヶ所で当接することで行なわれるから、たとえ図5中の実線あるいは二点鎖線のようにコーナー部11の大きさや形状が変わったとしても、コーナー部11での角度がある限り、動作アーム部17やシリンダ機構25の動きにより、円柱部材30を矢印のように移動させて、コーナー部11をなす壁部に対して2ヶ所で当接するように位置決めさえすれば、共通の受け具S1,S2を用いて(別途、新たに製作する必要はない)、どのような大きさや形状のコーナー部11に対しても位置決めることができる。しかも、位置決めは、円柱部材30により、接触面積がかせげる線接触で行なわれるので、荷重でワークPが変形したり、ずれたりする挙動が抑えられ、高精度な位置決めができる。しかも、押圧子31で、コーナー部11を構成する面を挟み付けるようにすると、位置決め中、組付作業がもたらす位置ずれが抑えられるので、より高精度な位置決めができる。特に首振り自在な押圧子31を用いたことにより、たとえコーナー部11の大きさや形状が変わり、円柱部材30の接触位置が変化しても、ワークPをずらすような挙動を与えずに、フランジ10を挟持することができ、高精度な位置決めが行なえる。
こうした線接触で位置決めする構造は、ワークPが自動車用のパネル材のような薄板(薄板鋼板)には有効である。
[第2の実施形態]
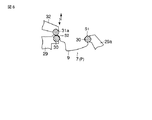
図6は、本発明の第2の実施形態を示す。本実施形態は、首振り形の押圧子でなく、円柱部材で形成された押圧子31aを設けた例を示す。
図6は、本発明の第2の実施形態を示す。本実施形態は、首振り形の押圧子でなく、円柱部材で形成された押圧子31aを設けた例を示す。
このようにしても、第1の実施形態と同様の効果を奏する。
[第3の実施形態]
図7は、本発明の第3の実施形態を示す。本実施形態は、円柱部材30で形成される受け具S1,S2に、これら受け具S1、S2と接離する、円柱部材30でそれぞれ形成される2組目の受け具S3、S4(押付子を2つ設けた場合)を設けたものである。
図7は、本発明の第3の実施形態を示す。本実施形態は、円柱部材30で形成される受け具S1,S2に、これら受け具S1、S2と接離する、円柱部材30でそれぞれ形成される2組目の受け具S3、S4(押付子を2つ設けた場合)を設けたものである。
このような押付子を兼ねる2組目の受け具S3,S4を採用すると、サイドアウタパネル部品の単体の位置決めだけでなく、サイドアウタパネル40aとサイドインナパネル40bとがフランジ部10で接合して閉断面化したアッセンブリ部材40を位置決める場合についても有効である。すなわち、アッセンブリ部材40が、例えば図7(a)から図7(b)のように大きさや形状に変わることがあっても、共通の受け具S1〜S4(S3、S4は共通の押圧子ともなる)により、サイドアウタパネル40aおよびサイドインナパネル40bの双方で、ワークに過度な負担をかけずに、それぞれのコーナー部11の位置決めができる。
[第4の実施形態]
第1の実施形態では、2つの円柱部材30で形成した受け具S1,S2を用いて、ワークであるサイドアウタパネルのサイドレール部7を位置決めたが、図8に示される本発明の第4の実施形態のように、円柱部材で形成した1つの受け具でワークを位置決めるようにしても構わない。本実施形態には、例えばサイドシル部8の片側のフランジ部10で形成されるコーナー部11を、受け具S2の円柱部材30で位置決める構造が挙げてある。このようにしても、第1の実施形態と同様の効果を奏する。
第1の実施形態では、2つの円柱部材30で形成した受け具S1,S2を用いて、ワークであるサイドアウタパネルのサイドレール部7を位置決めたが、図8に示される本発明の第4の実施形態のように、円柱部材で形成した1つの受け具でワークを位置決めるようにしても構わない。本実施形態には、例えばサイドシル部8の片側のフランジ部10で形成されるコーナー部11を、受け具S2の円柱部材30で位置決める構造が挙げてある。このようにしても、第1の実施形態と同様の効果を奏する。
但し、図6〜図8において、第1の実施形態と同じ部分には同一符号を付してその説明を省略した。
なお、本発明は上述したいずれの実施形態に限定されるものではなく、本発明の主旨を逸脱しない範囲内で種々可変して実施しても構わない。例えば上述した実施形態では、円柱部材30から形成される受け具を用いたが、これに限らず、例えば図3中の二点鎖線に示されるように円筒部材50を用いた受け具でも同様な効果を奏する。また上述した実施形態では、ワークPとしてサイドアウタパネルやサイドアウタパネルとサイドアウタインナとが接合されたアッセンブリ部品を用いた例を挙げたが、これに限らず、他の自動車用パネル材でも、さらには自動車以外のパネル材をワークとして用いる場合に適用しても構わない。
尚、本実施例では、移動手段を産業用ロボット装置13(作業機)とサーボモータ駆動のシリンダ機構25(駆動源)との2つを備えるとしたが、移動手段は、受け具を所定位置に移動させればよく、どちらか一方のみで構成してもよい。
7…サイドレール部、10…フランジ部、11…コーナー部、13…産業用ロボット装置(作業機)、30…円柱部材、31…押圧子、S1,S2…受け具、P…ワーク。
Claims (3)
- 凹形状に形成されるコーナー部をもつワークのうちの前記コーナー部を支える受け具と、該受け具を前記ワークの前記コーナー部の所定の受け位置に導く移動手段とを有し、
前記受け具が、前記コーナー部をなす壁部に対し円弧面が周方向の少なくとも2ヶ所で当接して位置決めをなす円柱部材あるいは円筒部材を有して構成されることを特徴とするワーク位置決め装置。 - 前記ワークには、少なくとも2つのコーナー部をもつ部材が用いられ、
前記受け具は、前記2つのコーナー部にそれぞれ出入可能な複数の円柱部材あるいは円筒部材を有して構成される
ことを特徴とする請求項1に記載のワーク位置決め装置。 - 前記受け具は、さらに、前記円柱状部材あるいは前記円筒部材に対し、前記コーナー部の少なくとも一面をなす壁部を挟み付ける押圧子を有して構成されることを特徴とする請求項2に記載のワーク位置決め装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006112317A JP2007283336A (ja) | 2006-04-14 | 2006-04-14 | ワーク位置決め装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006112317A JP2007283336A (ja) | 2006-04-14 | 2006-04-14 | ワーク位置決め装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2007283336A true JP2007283336A (ja) | 2007-11-01 |
Family
ID=38755578
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006112317A Withdrawn JP2007283336A (ja) | 2006-04-14 | 2006-04-14 | ワーク位置決め装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2007283336A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104476293A (zh) * | 2014-12-10 | 2015-04-01 | 王鑫 | 一种法兰三通定快速夹取定位安装机械 |
| CN108161802A (zh) * | 2016-12-07 | 2018-06-15 | 广州汽车集团乘用车有限公司 | 一种多车型共用式开闭件滚边上件定位夹具 |
| CN115383486A (zh) * | 2022-08-23 | 2022-11-25 | 太原市京丰铁路电务器材制造有限公司 | 一种电机轴钻孔专用夹具 |
-
2006
- 2006-04-14 JP JP2006112317A patent/JP2007283336A/ja not_active Withdrawn
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104476293A (zh) * | 2014-12-10 | 2015-04-01 | 王鑫 | 一种法兰三通定快速夹取定位安装机械 |
| CN108161802A (zh) * | 2016-12-07 | 2018-06-15 | 广州汽车集团乘用车有限公司 | 一种多车型共用式开闭件滚边上件定位夹具 |
| CN115383486A (zh) * | 2022-08-23 | 2022-11-25 | 太原市京丰铁路电务器材制造有限公司 | 一种电机轴钻孔专用夹具 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US20050055824A1 (en) | Vehicle door hinge mounting system | |
| JPS63306840A (ja) | 物体位置設定装置および物体位置設定加工方法 | |
| JP6086813B2 (ja) | シーム溶接方法およびシーム溶接装置 | |
| JP4240412B2 (ja) | 受け治具装置および該装置を用いる加工機 | |
| JP5987112B2 (ja) | 加工ツール及びヘミング加工装置 | |
| JP5975061B2 (ja) | カシメ装置及びカシメ方法 | |
| JPH05212450A (ja) | 長尺材の曲げ加工方法及び装置 | |
| JPH08164433A (ja) | ヘミング加工装置 | |
| JP5210810B2 (ja) | ロールヘミング装置 | |
| JP2007152416A (ja) | ワークパネル位置決め姿勢変更装置及びワークパネル位置決め姿勢変更方法 | |
| JP2005230877A (ja) | ワーク位置決め装置およびワーク位置決め方法 | |
| JP2010179894A (ja) | 位置決め装置 | |
| JP5377090B2 (ja) | 加工装置 | |
| JP2000061557A (ja) | ヘミング装置 | |
| JP2008000849A (ja) | 回転治具機構 | |
| JP2005349484A (ja) | ワーククランプ方法及びワーククランプ装置 | |
| JP5290347B2 (ja) | クランプ装置 | |
| JP2003181686A (ja) | ワーク位置決め装置 | |
| JPH11887A (ja) | パラレルリンクマニプレータ | |
| JPH0631661A (ja) | 産業用ロボットの位置較正装置 | |
| KR101382465B1 (ko) | 다차종 공용 로봇 롤러 헤밍장치 | |
| JP2014046346A (ja) | ローラヘム加工装置 | |
| JPH0435012Y2 (ja) | ||
| JP5101543B2 (ja) | 曲げ加工装置及び曲げ加工方法 | |
| KR100836083B1 (ko) | 로봇 롤러 헤밍시스템의 헤밍헤드 가이드장치 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Withdrawal of application because of no request for examination |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20090707 |