JP2008043175A - 電動機の制御装置 - Google Patents
電動機の制御装置 Download PDFInfo
- Publication number
- JP2008043175A JP2008043175A JP2006218249A JP2006218249A JP2008043175A JP 2008043175 A JP2008043175 A JP 2008043175A JP 2006218249 A JP2006218249 A JP 2006218249A JP 2006218249 A JP2006218249 A JP 2006218249A JP 2008043175 A JP2008043175 A JP 2008043175A
- Authority
- JP
- Japan
- Prior art keywords
- axis
- phase
- current
- current command
- angle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Landscapes
- Control Of Ac Motors In General (AREA)
Abstract
【課題】振動・騒音低減性能が高く、ラジアル力が変化した場合でも振動・騒音低減性能が劣化しない電動機の制御装置を提供することである。
【解決手段】6相電動機24の回転角を検出すると共に6相電動機24に供給されるn相電流を検出する。n相/4相変換手段33でn相電流からd/q軸電流および倍角d/q軸電流を演算して電流制御手段19に入力する。一方、d/q軸電流指令手段17でd/q軸電流指令値を演算し、電流指令補正手段32でd/q軸および倍角d/q軸電流指令値を回転角に対応して補正する。そして、電流制御手段19においてd/q軸および倍角d/q軸の電流がそれぞれ電流指令値となるような電圧指令値を演算し、4相/n相変換手段34でd/q軸および倍角d/q軸の電圧指令値からn相電圧指令値を演算する。
【選択図】図1
【解決手段】6相電動機24の回転角を検出すると共に6相電動機24に供給されるn相電流を検出する。n相/4相変換手段33でn相電流からd/q軸電流および倍角d/q軸電流を演算して電流制御手段19に入力する。一方、d/q軸電流指令手段17でd/q軸電流指令値を演算し、電流指令補正手段32でd/q軸および倍角d/q軸電流指令値を回転角に対応して補正する。そして、電流制御手段19においてd/q軸および倍角d/q軸の電流がそれぞれ電流指令値となるような電圧指令値を演算し、4相/n相変換手段34でd/q軸および倍角d/q軸の電圧指令値からn相電圧指令値を演算する。
【選択図】図1
Description
本発明は、電動機のベクトル制御において電流指令値を補正して電磁力リップルを抑制する電動機の制御装置に関する。
例えば、電動機のベクトル制御では、電動機の回転角及び出力電流を検出し、磁束電流指令値及びトルク電流指令値と出力電流との偏差を比例積分し、その比例積分結果と電気角とから各相に対する電圧指令値を生成し、その電圧指令値に基づいて電動機を駆動している。
図7(a)は、電動機及びその制御装置の機能ブロック図である。同図に示す電動機11は、回転子と固定子とを備えた一般的なものであり、回転子が軸受に支持された回転軸に固定され、固定子が回転子と対向すると共に回転子の軸心と同心状に配置され、固定子及び軸受がフレームに保持された構造を有する。図7(b)に示すように、電動機11の固定子に、3相巻線12、13、14が巻かれ、各相の対向する巻線(12a,12b)(13a,13b)(14a,14b)は並列又は直列に接続されている。固定子の3相巻線12、13、14に供給される電流によって回転磁界が発生し、回転子に回転力が与えられる。
電動機11の回転角はエンコーダ等のパルスジェネレータで構成された回転角検出手段15で検出されて速度制御系16へ入力される。速度制御系16において回転角検出信号から電動機11の実速度が計算される。速度制御系16を構成するd/q軸電流指令手段17が、速度指令値と計算された実速度との速度偏差信号から直交回転座標系におけるd/q軸電流指令値Idc、Iqcを演算する。d軸電流指令値Idcは磁束を発生させる磁束電流指令値であり、q軸電流指令値Iqcはトルクを発生させるトルク電流指令値である。q軸電流指令補正手段18は、q軸電流指令値Iqcを実速度から求めた電気角に基づいて補正する。d軸電流指令値Idc及び補正されたq軸電流指令値Iqcは電流制御手段19へ入力される。
一方、電動機11の3相巻線12,13,14に供給される出力電流Iuf、Iwf、IVfは電流検出手段20で検出される。3相/2相変換手段21は、電流検出手段20から3相電流信号Iuf、Iwf、IVfを取り込んで3相/2相変換する。すなわち、静止座標系において3相で示される電流信号Iuf、Iwf、IVfは回転角検出信号の電気角θeに基づき、直交回転座標系のd/q軸電流信号Idf、Iqfに変換される。d/q軸電流信号Idf、Iqfは電流制御手段19へ入力される。静止座標系の電流信号Iuf、Iwf、IVfから直交回転座標系のd/q軸電流信号Idf、Iqfへの変換は(数1)及び(数2)による。
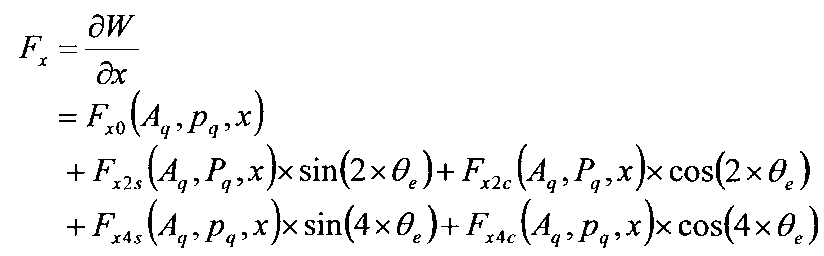
なお、上式において、添字dはd軸成分、qはq軸成分を表す。
電流制御手段19において、d/q軸電流指令値Idc、Iqcとd/q軸電流信号Idf、Iqfとの偏差は、PIコントローラに入力されてPI演算(比例積分演算)され、直交回転座標系におけるd/q軸電圧指令値Vdc、Vqcとして出力される。電流制御手段19における比例積分演算は(数3)で表すことができる。
ここで、Kpは比例ゲイン、Kiは積分ゲイン、sはラプラス演算子である。
電流制御手段19のPIコントローラから出力されるd/q軸電圧指令値Vdc、Vqcは、2相/3相変換手段22に入力される。2相/3相変換手段22では、d/q軸電圧指令値Vdc、Vqcが、電気角θeに基づき、3相で示される直交静止座標系の電圧指令値Vu、Vv、Vwに変換される。2相/3相変換手段22は(数4)に基づいてd/q軸電圧指令値Vdc、Vqcから3相で示される直交静止座標系の電圧指令値Vu、Vv、Vwへの変換を行う。
駆動手段23は、直交静止座標系の電圧指令値Vu、Vv、Vwに基づいて電動機11の各相の巻線12,13,14に駆動信号となる電流信号Iuf、Iwf、IVfを供給する。このように、駆動手段23から電圧指令に基づいた出力電流が電動機11に供給される。
ところで、電動機11の回転軸には負荷が接続されるため、回転軸から負荷に回転が伝えられる一方、負荷から回転軸に対してラジアル力が加えられる。電動機の回転軸にラジアル力が加わった場合、回転軸が偏心して固定子と回転子のギャップが不均一となり、半径方向の電磁力リップルが発生する。半径方向の電磁力リップルは、振動・騒音の主な原因となる。
電動機における振動・騒音を低減するための対策として種々のものが提案されている。例えば、電磁力変動情報又は電磁力高調波成分を基に駆動電流波形を補正するもの(例えば、特許文献1参照)、トルクを発生するための2分割の巻線に流す電流を制御するもの(例えば、特許文献2参照)、固定子の対向する巻線を異なる巻線数にするもの(例えば、特許文献3参照)がある。
上記特許文献1のように、駆動電流波形を、電磁力高調波成分を基に補正する場合について検討する。
トルク電流を2f高調波成分で補正した場合のd/q軸電流指令値Idc、Iqcは(数5)及び(数6)となる。
ここで、Aqは補正振幅、pqは補正位相を表す。
d/q軸電流指令値Idc、Iqcが入力された場合の偏心方向電磁力Fx、トルクTは、(数7)及び(数8)のような回転角の定数項、2f正弦成分、2f余弦成分、4f正弦成分、4f余弦成分の和となる。
ここで、Wは電動機内部の磁気エネルギー、xは偏心方向、添字sは正弦成分、cは余弦成分を表す。
インダクタンスが一定とした場合の電動機内部の磁気エネルギーWは(数9)となる。
ここで、ψiは固定子との鎖交磁束、Iiは固定子の電流を表す。
鎖交磁束は、パーミアンスと起磁力分布から、(数10)となる。
ここで、fiは固定子のコイルによる起磁力分布、fmagは回転子の永久磁石による起磁力分布、Pgは回転子と固定子とのパーミアンス、rは回転子と固定子の平均半径、zは電動機の軸(スラスト)方向を表す。
パーミアンスPgは、偏心がある場合、(数11)のように近似できる。
ここで、gは固定子と回転子の平均ギャップを表す(x≪g)。
起磁力分布fiは、例えば以下のような余弦関数の和で近似できる。
特開平11−341864号公報
特開平11−275802号公報
特開平10−313557号公報
しかしながら、特許文献1のように駆動電流波形を補正するものは、トルク電流の2f高調波では、4f電磁力リップルを低減することができるが、2f電磁力リップルを低減することができない。そのため電動機の偏心に起因した振動・騒音を十分に低減することはできない。
また、特許文献2のようにトルクを発生するための2分割の巻線に流す電流を制御するものは、120°通電方式をとる電動機におけるものであり、180°通電方式をとる電動機におけるものではないため、その適用範囲が制限される。また、巻線の中心方向と回転軸へのラジアル力の方向とが一致した場合、偏心方向と90°ずれた(直交)電磁力リップルを低減することができないといった問題もある。
また、特許文献3のように不平衡巻線にするものは、回転軸へのラジアル力が変化した場合、偏心の大きさも変化するため、振動・騒音低減性能の劣化を招くといった問題がある。
本発明は、振動・騒音低減性能が高く、また、ラジアル力が変化した場合でも振動・騒音低減性能が劣化しない電動機の制御装置を提供することを目的とする。
本発明に係わる電動機の制御装置は、5相以上のn相電動機をn相電圧指令値で駆動する駆動手段と、前記電動機の回転角を検出する回転角検出手段と、前記電動機に供給されるn相電流を検出する電流検出手段と、前記電流検出手段が検出したn相電流からd/q軸電流および倍角d/q軸電流を演算するn相/4相変換手段と、d/q軸電流指令値を演算する電流指令手段と、前記回転角検出手段で検出される回転角に対応してd/q軸および倍角d/q軸電流指令値を補正する電流指令補正手段と、d/q軸および倍角d/q軸の電流がそれぞれ電流指令値となるような電圧指令値を演算する電流制御手段と、前記電流制御手段で演算されたd/q軸および倍角d/q軸の電圧指令値からn相電圧指令値を演算する4相/n相変換手段とを具備することを特徴とする。
本発明によれば、振動・騒音低減性能が高く、電動機の回転軸に加わるラジアル力が変化した場合でも振動・騒音低減性能が劣化しない電動機の制御装置を提供できる。
(第1の実施の形態)
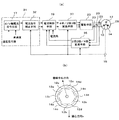
図1(a)は第1の実施の形態に係わる5相以上のn相電動機の制御装置の構成図である。本実施の形態では、n相電動機24の相数nを6として説明する。以下の説明では、n相電動機24のことを6相電動機24と呼称することとする。図7(a)と同一要素には同一符号を付し重複する説明は省略する。
図1(a)は第1の実施の形態に係わる5相以上のn相電動機の制御装置の構成図である。本実施の形態では、n相電動機24の相数nを6として説明する。以下の説明では、n相電動機24のことを6相電動機24と呼称することとする。図7(a)と同一要素には同一符号を付し重複する説明は省略する。
6相電動機24は、固定子と回転子とを備え、固定子に6相巻線25,26,27,28,29,30が巻かれている。図1(b)に示す6相巻線25〜30の各相の対向する巻線(a,b)は並列または直列に接続されている。
6相電動機24の回転角は回転角検出手段15により検出され、回転角検出信号がパルス信号形式で出力される。回転角検出手段15から出力される回転角検出信号は6相電動機24の速度を制御する速度制御系31に入力される。
速度制御系31において、回転角検出信号から6相電動機24の実速度が算出され、6相電動機24の実速度に基づいて電気角θeが演算される。なお、回転角検出手段15で演算された電気角θeを速度制御系31に取り込むようにしても良い。
d/q軸電流指令手段17は、6相電動機24の実速度と速度指令値との速度偏差信号からd/q軸電流指令値Idco、Iqcoを演算する。また、電流指令補正手段32は、d/q軸電流指令値Idco、Iqco及び倍角d/q軸電流指令値を補正する。このため、電流指令補正手段32において、電気角θeに基づいて、6相電動機24の発生する電磁力リップルを打ち消すように電流指令値を補正するd2/q2軸電流指令補正信号dId2c、dIq2cを演算する。電流指令補正手段32は、(数13)により演算されたd/q軸電流指令値Idc、Iqc、及び倍角d/q軸電流指令値となるd2/q2軸電流指令値Id2c、Iq2cを電流制御手段19へ出力する。
ここで、d/q軸電流指令値Idc、Iqc、d2/q2軸電流指令値Id2c、Iq2cは、d/q軸電流指令値Idco、Iqcoを電流指令補正手段32で補正した値である。電流制御手段19へのd/q軸電流指令値Idc、Iqcは、6相電動機24をベクトル制御する場合の直交回転座標系におけるd軸電流指令値(磁束電流指令値)Idc、q軸電流指令値(トルク電流指令値)Iqcである。
電流制御手段19は、速度制御系31から直交回転座標系におけるd/q軸電流指令値Idc、Iqc、d2/q2軸電流指令値Id2c、Iq2c、および電気角θeが入力され、n相/4相変換手段33からd/q軸及び倍角d/q軸の4相の出力電流検出信号が入力する。電流制御手段19では、電流検出手段20で検出される出力電流が、d/q軸電流指令値Idc、Iqc、d2/q2軸電流指令値Id2c、Iq2c、および電気角θeを満たすように駆動手段23への駆動信号を制御する。
すなわち、電流検出手段20で検出されたn相の出力電流はn相/4相変換手段33に入力される。n相/4相変換手段33において電流検出手段20からの静止座標系での6相で示される電流信号Ipnfを(数14)により直交回転座標系の4相で示される電流信号Idf、Iqf、Id2f、Iq2fに変換する。
電流制御手段19は、電流指令補正手段32で補正された電流指令値とn相/4相変換手段33でd/q軸及びd2/q2軸に変換された出力電流検出信号との偏差をPIコントローラに入力してPI演算(比例積分演算)を実行し、直交回転座標系におけるd/q軸電圧指令値Vdc、Vqcおよびd2/q2軸電圧指令値Vd2c、Vq2cを出力する。電流制御手段19のPIコントローラからのd/q軸電圧指令値Vdc、Vqcおよびd2/q2軸電圧指令値Vd2c、Vq2cは、4相/n相変換手段34に入力される。
4相/n相変換手段33では、d/q軸電圧指令値Vdc、Vqcおよびd2/q2軸電圧指令値Vd2c、Vq2cを、電気角θeに基づき、(数15)により6相で示される直交静止座標系の電圧指令値Vpnに変換する。
ここで、電流指令補正手段32では、電流指令補正信号dId2c、dIq2cを演算したが、電流指令補正信号dId2c、dIq2cで電流指令値を補正した場合の偏心方向電磁力Fx、偏心方向と90°ずれた(直交)電磁力Fy、トルクTは、(数16)(数17)のような回転角の定数項、2f正弦成分、2f余弦成分の和となる。
ここで、Wは電動機内部の磁気エネルギー、xは偏心方向、yは偏心方向の直交方向、添字sは正弦成分、cは余弦成分を表す。
上式より、偏心方向電磁力Fxの2fリップルを低減するd2/q2軸電流指令補正信号dId2c、dIq2cを、例えば(数19)を満たすように求める。
このように、倍角d/q軸(d2軸及びq2軸)の2軸の電流指令値を補正することにより、偏心方向電磁力の2fリップルを低減することができる。
第1の実施の形態によれば、5相以上のn相電動機の倍角d/q軸電流指令値を補正するようにしたので、振動・騒音を低減することができる。
なお、第1の実施の形態では、2f電磁力リップルの低減について説明したが、相数nによっては4f電磁力リップル等を低減することができる。
なお、4f電磁力リップル等を低減する場合のn相/4相変換手段と、4相/n相変換手段における変換式は(数20)(数21)となる。
(第2の実施の形態)
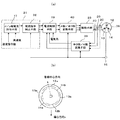
図2(a)は本発明の第2の実施の形態に係わる3相2線式電動機の制御装置の構成図である。この第2の実施の形態は、図1(a)に示した第1の実施の形態に対し、6相電動機24に代えて、3相2線式電動機35を制御対象としたものである。図1と同一要素には同一符号を付し重複する説明は省略する。
図2(a)は本発明の第2の実施の形態に係わる3相2線式電動機の制御装置の構成図である。この第2の実施の形態は、図1(a)に示した第1の実施の形態に対し、6相電動機24に代えて、3相2線式電動機35を制御対象としたものである。図1と同一要素には同一符号を付し重複する説明は省略する。
3相2線式電動機35は、固定子と回転子とを備え、固定子には3相巻線12,13,14が1相の巻線の中心をラジアル力の加わる方向と一致させないように巻かれ、図2(b)に示す各相の対向する巻線(a,b)と(c,d)の2線は並列または直列に接続されている。
電流指令補正手段32は、d/q軸電流指令手段17からd/q軸電流指令値Idco、Iqcoが入力し、回転角検出信号の電気角θeに基づいて、3相2線式電動機35の発生する電磁力リップルを打ち消すように電流指令値を補正する2倍角d/q軸電流指令補正信号dId2c、dIq2cを演算する。そして、d/q軸電流指令値Idco、Iqcoと2倍角d/q軸電流指令補正信号dId2c、dIq2cとを用いて、(数22)によりd/q軸電流指令値Idc、Iqc、及び2倍角d/q軸電流指令値Id2c、Iq2cを演算する。
ここで、d/q軸電流指令値Idc、Iqc、2倍角d/q軸電流指令値Id2c、Iq2cは、d/q軸電流指令値Idco、Iqcoを電流指令補正手段32で補正した値である。
電流制御手段19では、直交回転座標系におけるd/q軸電流指令値Idc、Iqc、2倍角d/q軸電流指令値Id2c、Iq2c、および電気角θeが入力され、3相2線式電動機35に供給される出力電流が、d/q軸電流指令値Idc、Iqc、2倍角d/q軸電流指令値Id2c、Iq2c、および電気角θeを満たすように駆動手段23への駆動信号を制御する。
すなわち、3相2線式電動機35に供給される出力電流が電流検出手段20で検出され、2倍3相/4相変換手段36に入力される。2倍3相/4相変換手段36では、電流検出手段20から入力する静止座標系において6相で示される電流信号Iu1f、Iv1f、Iw1f、Iu2f、Iv2f、Iw2fを、(数23)により直交回転座標系の4相で示されるd/q軸電流Idf、Iqf、及び2倍角d/q軸電流Id2f、Iq2fに変換する。
電流制御手段19は、電流指令補正手段32からd/q軸電流指令値Idc、Iq及び2倍角d/q軸電流指令値Id2c、Iq2cを入力する一方、2倍3相/4相変換手段36からd/q軸電流Idf、Iqf、及び2倍角d/q軸電流Id2f、Iq2fを入力する。そして、それら電流指令値と電流信号との偏差をPIコントローラでPI演算(比例積分演算)する。その結果、直交回転座標系におけるd/q軸電圧指令値Vdc、Vqcおよび2倍角d/q軸電圧指令値Vd2c、Vq2cが電流制御手段19から出力される。
電流制御手段19から出力されるd/q軸電圧指令値Vdc、Vqcおよび2倍角d/q軸電圧指令値Vd2c、Vq2cは、4相/2倍3相変換手段37に入力される。4相/2倍3相変換手段37では、d/q軸電圧指令値Vdc、Vqcおよび2倍角d/q軸電圧指令値Vd2c、Vq2cを、電気角θeに基づき、(数24)により6相で示される直交静止座標系の電圧指令値Vu1、Vv1、Vw1、Vu2、Vv2、Vw2に変換する。
ここで、電流指令補正手段32では、電流指令補正信号dId2c、dIq2cを演算するが、電流指令補正信号dId2c、dIq2cで電流指令値を補正した場合の偏心方向電磁力Fx、偏心方向と90°ずれた(直交)電磁力Fyは、(数25)(数26)のような回転角の定数項、2f正弦成分、2f余弦成分の和となる。
ここで、Wは電動機内部の磁気エネルギー、xは偏心方向、yは偏心方向の直交方向、添字sは正弦成分、cは余弦成分を表す。
上式より、偏心方向電磁力Fxの2fリップルを低減する2倍角d/q軸電流指令補正信号dId2c、dIq2cを、例えば(数27)を満たすように求める。
このように、2倍角d/q軸の2軸の電流指令値を補正することにより、偏心方向電磁力の2fリップルを低減することができる。
なお、1相の巻線の中心とラジアル力の加わる方向とが一致した場合、偏心方向と直交電磁力Fyの2f正弦成分及び2f余弦成分は2倍角d/q軸電流指令補正信号dId2c、dIq2cに依らなくなる。
第2の実施の形態によれば、1相の巻線の中心をラジアル力の加わる方向と一致させないようにした3相2線式電動機35の2倍角d/q軸電流指令値を補正するようにしたので、2f電磁力リップルに起因した振動・騒音を低減することができる。
(第3の実施の形態)
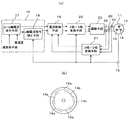
図3(a)は本発明の第3の実施の形態に係わる2分割巻線式の3相電動機の制御装置の構成図である。この第3の実施の形態は、図1(a)に示した第1の実施の形態に対し、2分割巻線式の3相電動機38を制御対象としたものである。図1と同一要素には同一符号を付し重複する説明は省略する。
図3(a)は本発明の第3の実施の形態に係わる2分割巻線式の3相電動機の制御装置の構成図である。この第3の実施の形態は、図1(a)に示した第1の実施の形態に対し、2分割巻線式の3相電動機38を制御対象としたものである。図1と同一要素には同一符号を付し重複する説明は省略する。
2分割巻線式の3相電動機38は、固定子と回転子とを備え、固定子には3相巻線12,13,14が1相の巻線の中心をラジアル力の加わる方向と一致させないように巻かれ、図3(b)に示す各相の対向する巻線(a,b)は分割されて接続されている。
電流指令補正手段32は、d/q軸電流指令手段17からd/q軸電流指令値Idco、Iqcoが入力され、回転角検出信号の電気角θeに基づいて、2分割巻線式の電動機38の発生する電磁力リップルを打ち消すように電流指令値を補正する半角d/q軸電流指令補正信号dId1/2c、dIq1/2cを演算する。そして、d/q軸及び半角d/q軸電流指令値を(数28)により補正する。
ここで、d/q軸電流指令値Idc、Iqc、半角d/q軸電流指令値Id1/2c、Iq1/2cは、d/q軸電流指令値Idco、Iqcoを電流指令補正手段32で補正した値である。
電流制御手段19は、電流指令補正手段32から直交回転座標系におけるd/q軸電流指令値Idc、Iqc、半角d/q軸電流指令値Id1/2c、Iq1/2c、および電気角θeを入力する一方、半3相/4相変換手段39から電動機38の出力電流検出信号が入力される。そして、電動機38に供給される出力電流が、d/q軸電流指令値Idc、Iqc、半角d/q軸電流指令値Id1/2c、Iq1/2c、および電気角θeを満たすように駆動手段23への駆動信号を制御する。
すなわち、電動機38に供給される各相の出力電流が電流検出手段20で検出され、半3相/4相変換手段39に入力される。半3相/4相変換手段39は、電流検出手段20から入力する静止座標系において6相で示される電流信号Iua、Iva、Iwa、Iub、Ivb、Iwbを、(数29)により直交回転座標系において4相で示される電流信号Idf、Iqf、Id1/2f、Iq1/2fに変換する。
電流制御手段19では、電流指令補正手段32で補正されたd/q軸電流指令値Idc、Iqc、半角d/q軸電流指令値Id1/2c、Iq1/2cと、半3相/4相変換手段39から出力される4相で示される電流信号Idf、Iqf、Id1/2f、Iq1/2fとの偏差がPIコントローラでPI演算(比例積分演算)される。その結果、直交回転座標系におけるd/q軸電圧指令値Vdc、Vqcおよび半角d/q軸電圧指令値Vd1/2c、Vq1/2cが電流制御手段19から出力される。
電流制御手段19から出力されたd/q軸電圧指令値Vdc、Vqcおよび半角d/q軸電圧指令値Vd1/2c、Vq1/2cは、4相/半3相変換手段40に入力される。4相/半3相変換手段40では、d/q軸電圧指令値Vdc、Vqcおよび半角d/q軸電圧指令値Vd1/2c、Vq1/2cを、電気角θeに基づき、(数30)により6相で示される直交静止座標系の電圧指令値Vua、Vva、Vwa、Vub、Vvb、Vwbに変換する。
ここで、電流指令補正手段32では、電流指令補正信号dId1/2c、dIq1/2cを演算するが、電流指令補正信号dId1/2c、dIq1/2cで補正された場合の偏心方向電磁力Fx、偏心方向と90°ずれた(直交)電磁力Fyは、(数31)(数32)のような回転角の定数項、2f正弦成分、2f余弦成分の和となる。
ここで、Wは電動機内部の磁気エネルギー、xは偏心方向、yは偏心方向の直交方向、添字sは正弦成分、cは余弦成分を表す。
上式より、偏心方向電磁力Fxの2fリップルを低減する半角d/q軸電流指令補正信号dId1/2c、dIq1/2cを、例えば(数33)を満たすように求める。
このように、半角d/q軸の2軸の電流指令値を補正することにより、偏心方向電磁力の2f電磁力リップルを低減することができる。
なお、1相の巻線の中心とラジアル力の加わる方向と一致した場合、偏心方向と直交電磁力Fyの2f正弦成分及び2f余弦成分は半角d/q軸電流指令補正信号dId1/2c、dIq1/2cに依らなくなる。
第3の実施の形態によれば、1相の巻線の中心をラジアル力の加わる方向と一致させないようにした2分割巻線式の3相電動機38の2分割巻線の半角d/q軸電流指令値を補正するようにしたので、2f電磁力リップルによる振動・騒音を低減することができる。
(第4の実施の形態)
図4は本発明の第4の実施の形態に係わる電動機の制御装置の構成図である。この第4の実施の形態は、図1(a)に示した第1の実施の形態に対し、パラメータ変更手段42を設けたものである。図1と同一要素には同一符号を付し重複する説明は省略する。
図4は本発明の第4の実施の形態に係わる電動機の制御装置の構成図である。この第4の実施の形態は、図1(a)に示した第1の実施の形態に対し、パラメータ変更手段42を設けたものである。図1と同一要素には同一符号を付し重複する説明は省略する。
速度制御系41は、d/q軸電流指令手段17及び電流指令補正手段32に加え、電流指令補正手段32の電流指令補正のパラメータを変更するパラメータ変更手段42を備える。パラメータ変更手段42は、回転角検出信号から回転周波数を計算し、回転周波数により電流指令補正手段32の電流指令補正のパラメータを変更する。
回転角検出手段15の回転角検出信号から演算された電気角θeの時間微分等から回転周波数を計算することができるが、この回転周波数が共振周波数に近い場合に共振して、振動・騒音が大きくなる。
そこで、x方向の共振周波数に近い場合は、偏心方向電磁力Fxの2f電磁力リップルを低減するd2/q2軸電流指令補正信号dId2c、dIq2cを、例えば(数34)を満たすように求める。
また、y方向の共振周波数に近い場合は、偏心方向電磁力Fyの2f電磁力リップルを低減するd2/q2軸電流指令補正信号dId2c、dIq2cを、例えば(数35)を満たすように求める。
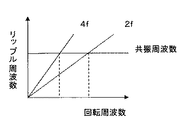
また、図5に共振周波数と回転周波数の2f及び4fとの関係を示す。同図に示すように、回転数により共振する次数が異なることから、2fと共振周波数が近い場合では、偏心方向電磁力Fxの2f電磁力リップルを低減するd2/q2軸電流指令補正信号dId2c、dIq2cを例えば(数36)を満たすように求める。
また、4fと共振周波数が近い場合では、偏心方向電磁力Fyの4f電磁力リップルを低減するd4/q4軸電流指令補正信号dId4c、dIq4cを例えば(数37)を満たすように求める。
このように、パラメータ変更手段42は、6相電動機24の回転周波数に応じて、偏心方向電磁力の電磁力リップルが低減するように、電流指令補正のパラメータとなる電流指令補正手段32で演算すべき電流指令補正信号を変更する。
第4の実施の形態によれば、6相電動機24の回転周波数により、電流指令補正のパラメータを変更するようにしたので、2つの方向(x方向、y方向)の振動・騒音を低減することができ、また次数の異なるリップル(2電磁力fリップル、4f電磁力リップル)に起因した振動・騒音を低減することができる。
(第5の実施の形態)
図6は本発明の第5の実施の形態に係わる電動機の制御装置の構成図である。この第5の実施の形態は、図4に示した第4の実施の形態に対し、パラメータ変更手段42に代えて、電流指令補正手段32で補正対象とされる電流指令値を高調波成分で補正する高調波電流指令補正手段44を設けたものである。図4と同一要素には同一符号を付し重複する説明は省略する。
図6は本発明の第5の実施の形態に係わる電動機の制御装置の構成図である。この第5の実施の形態は、図4に示した第4の実施の形態に対し、パラメータ変更手段42に代えて、電流指令補正手段32で補正対象とされる電流指令値を高調波成分で補正する高調波電流指令補正手段44を設けたものである。図4と同一要素には同一符号を付し重複する説明は省略する。
速度制御系43は、d/q軸電流指令手段17及び電流指令補正手段32に加え、例えばd/q軸電流指令値Idc、Iqcを2f高調波成分で補正する高調波電流指令補正手段44を備える。高調波電流指令補正手段44は、(数38)(数39)によりd/q軸電流指令値Idc、Iqcを2f高調波成分で補正する。
ここで、Adは補正振幅、pdは補正位相を表す。
d/q軸電流指令値Idc、Iqcが入力された場合の偏心方向電磁力Fx、偏心方向と90°ずれた(直交)電磁力Fy、トルクTは、(数40)(数41)(数42)のような回転角の定数項、2f正弦成分、2f余弦成分、4f正弦成分、4f余弦成分の和となる。
ここで、Wは電動機内部の磁気エネルギー、xは偏心方向、添字sは正弦成分、cは余弦成分を表す。
上式より、偏心方向電磁力Fx、Fyの2fリップルを低減する補正振幅Ad、補正位相pd、d2/q2軸電流指令補正信号dId2c、dIq2cを例えば(数43)を満たすように求める。
このように、d/q軸電流指令補正信号、d2/q2軸電流指令補正信号を補正することにより、偏心方向及び直交電磁力の2fリップルを低減することができる。
第5の実施の形態によれば、6相電動機24のd/q軸電流指令値を高調波で補正するようにしたので、2f電磁力リップルによる振動・騒音を低減することができる。
なお、高調波電流指令補正手段44では、(数44)(数45)(数46)のように、例えばd2/q2電流指令値Id2c、Iq2cを2f高調波成分で補正してもよい。この場合、電磁力の4fリップルを低減することができる。
ここで、Aは補正振幅、pは補正位相を表す。
電磁力リップルFx、Fyの2f電磁力リップルを低減する補正振幅A、補正位相p、d2/q2軸電流指令補正信号dId2co、dIq2coを、例えば(数47)を満たすように求める。
なお、上記高調波電流指令補正手段44を、第2の実施の形態又は第3の実施の形態の電動機の制御装置に備えても良い。
11…3相電動機、12〜14…三相巻線、15…回転角検出手段、16、31、41、43…速度制御系、17…d/q軸電流指令手段、18…q軸電流指令補正手段、19…電流制御手段、20…電流検出手段、21…3相/2相変換手段、22…2相/3相変換手段、23……駆動手段、24…6相電動機、25〜30…6相巻線、32…電流指令補正手段、33…n相/4相変換手段、34…4相/n相変換手段、35…3相2線式電動機、36…2倍3相/4相変換手段、37…4相/2倍3相変換手段、38…2分割巻線式の3相電動機、39…半3相/4相変換手段、40…4相/半3相変換手段、42…パラメータ変更手段、44…高調波電流指令補正手段
Claims (5)
- 5相以上のn相電動機をn相電圧指令値で駆動する駆動手段と、
前記電動機の回転角を検出する回転角検出手段と、
前記電動機に供給されるn相電流を検出する電流検出手段と、
前記電流検出手段が検出したn相電流からd/q軸電流および倍角d/q軸電流を演算するn相/4相変換手段と、
d/q軸電流指令値を演算する電流指令手段と、
前記回転角検出手段で検出される回転角に対応してd/q軸および倍角d/q軸電流指令値を補正する電流指令補正手段と、
d/q軸および倍角d/q軸の電流がそれぞれ電流指令値となるような電圧指令値を演算する電流制御手段と、
前記電流制御手段で演算されたd/q軸および倍角d/q軸の電圧指令値からn相電圧指令値を演算する4相/n相変換手段と、
を具備することを特徴とする電動機の制御装置。 - 1相の巻線の中心をラジアル力の加わる方向と一致させないようにした3相2線式電動機を2線の3相電圧指令値で駆動する駆動手段と、
前記3相2線式電動機の回転角を検出する回転角検出手段と、
前記3相2線式電動機の2線の3相電流を検出する電流検出手段と、
前記電流検出手段で検出した2線の3相電流からd/q軸電流および2倍角d/q軸電流を演算する2倍3相/4相変換手段と、
d/q軸電流指令値を演算する電流指令手段と、
前記回転角検出手段で検出される回転角に対応してd/q軸および2倍角d/q軸電流指令値を補正する電流指令補正手段と、
d/q軸および2倍角d/q軸の電流が前記補正されたd/q軸および2倍角d/q軸電流指令値となるようなd/q軸および2倍角d/q軸の電圧指令値を演算する電流制御手段と、
前記d/q軸および2倍角d/q軸の電圧指令値から2線の3相電圧指令値を演算する4相/2倍3相変換手段と、
を具備することを特徴とする電動機の制御装置。 - 1相の巻線の中心をラジアル力の加わる方向と一致させないようにした2分割巻線式の3相電動機を3相電圧指令値で駆動する駆動手段と、
前記2分割巻線式の電動機の回転角を検出する回転角検出手段と、
前記2分割巻線式の電動機の2分割巻線の3相電流を検出する電流検出手段と、
前記電流検出手段で検出した2分割巻線の3相電流からd/q軸電流および半角d/q軸電流を演算する半3相/4相変換手段と、
d/q軸電流指令値を演算する電流指令手段と、
前記回転角検出手段で検出される回転角に対応してd/q軸および半角d/q軸電流指令値を補正する電流指令補正手段と、
前記d/q軸および半角d/q軸の電流が前記d/q軸および半角d/q軸電流指令値となるようなd/q軸および半角d/q軸の電圧指令値を演算する電流制御手段と、
前記d/q軸および半角d/q軸の電圧指令値から2分割巻線の3相電圧指令値を演算する4相/半3相変換手段と、
を具備することを特徴とする電動機の制御装置。 - 前記回転角検出信号の回転角から回転周波数を計算し、計算された回転周波数により前記電流指令補正手段における電流指令補正パラメータを変更するパラメータ変更手段を具備することを特徴とする請求項1ないし3のいずれかに記載の電動機の制御装置。
- 前記電流指令補正手段で補正対象とされる電流指令値を高調波で補正する高調波電流指令補正手段を具備したことを特徴とする請求項1ないし4のいずれかに記載の電動機の制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006218249A JP2008043175A (ja) | 2006-08-10 | 2006-08-10 | 電動機の制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006218249A JP2008043175A (ja) | 2006-08-10 | 2006-08-10 | 電動機の制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2008043175A true JP2008043175A (ja) | 2008-02-21 |
Family
ID=39177559
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006218249A Pending JP2008043175A (ja) | 2006-08-10 | 2006-08-10 | 電動機の制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2008043175A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101038302B1 (ko) * | 2008-11-03 | 2011-05-31 | 현대중공업 주식회사 | 12상 교류 전동기의 제어방법 |
| JP2013135594A (ja) * | 2011-12-27 | 2013-07-08 | Mitsubishi Heavy Ind Ltd | 永久磁石モータ制御装置 |
| JP2015126649A (ja) * | 2013-12-27 | 2015-07-06 | 株式会社日立産機システム | サーボ制御装置 |
| WO2022243053A1 (de) * | 2021-05-20 | 2022-11-24 | Technische Universität Dresden | Motorspindel, fräsvorrichtung mit einer motorspindel und verfahren |
-
2006
- 2006-08-10 JP JP2006218249A patent/JP2008043175A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101038302B1 (ko) * | 2008-11-03 | 2011-05-31 | 현대중공업 주식회사 | 12상 교류 전동기의 제어방법 |
| JP2013135594A (ja) * | 2011-12-27 | 2013-07-08 | Mitsubishi Heavy Ind Ltd | 永久磁石モータ制御装置 |
| US9793844B2 (en) | 2011-12-27 | 2017-10-17 | Mitsubishi Heavy Industries, Ltd. | Permanent magnet motor controller |
| JP2015126649A (ja) * | 2013-12-27 | 2015-07-06 | 株式会社日立産機システム | サーボ制御装置 |
| WO2022243053A1 (de) * | 2021-05-20 | 2022-11-24 | Technische Universität Dresden | Motorspindel, fräsvorrichtung mit einer motorspindel und verfahren |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4909797B2 (ja) | モータ制御装置 | |
| JP5576145B2 (ja) | モータ制御装置 | |
| JP2005328691A (ja) | モータ制御装置 | |
| WO2004055967A1 (ja) | 交流回転電機の磁気騒音低減方法、それを用いるモータ制御装置及び交流回転電機装置 | |
| JP2014241725A (ja) | ベアリングレスモータ | |
| US7170247B2 (en) | Method of control of magnetic sound of alternating current rotating machine | |
| JP4155155B2 (ja) | 交流回転電機の磁気騒音低減方法及びそれを用いるモータ制御装置 | |
| JP4117554B2 (ja) | モータ制御装置 | |
| JP4269881B2 (ja) | 交流回転電機装置 | |
| JP4239886B2 (ja) | 交流回転電機の磁気音制御方法 | |
| JP5358679B2 (ja) | 三相交流電動機の駆動装置、駆動方法、三相交流電動機、および制御装置 | |
| JP6390439B2 (ja) | 回転機の制御装置 | |
| JP4155152B2 (ja) | 交流回転電機装置 | |
| JP6708786B2 (ja) | 回転電機の制御装置及びその制御方法 | |
| JPH10243679A (ja) | 同期電動機の制御装置 | |
| KR20230070303A (ko) | 스테핑 모터 구동 장치 | |
| JP2011019336A (ja) | 電動機制御装置 | |
| JP2004072931A (ja) | 同期電動機の制御装置 | |
| JP7267487B1 (ja) | 回転電機の制御装置および回転電機の制御方法 | |
| JP2025035923A (ja) | オープン巻線モータ制御方法、及び、オープン巻線モータ制御装置 | |
| JP5403338B2 (ja) | 同期機 | |
| JPH06225595A (ja) | ステップモータの制御装置 | |
| JP2001045789A (ja) | モータ制御装置 | |
| JP2009296706A (ja) | 電動機制御装置 | |
| JP2009095081A (ja) | 電動機制御装置 |