JP2008142829A - 日常生活支援マニピュレータ装置 - Google Patents
日常生活支援マニピュレータ装置 Download PDFInfo
- Publication number
- JP2008142829A JP2008142829A JP2006332737A JP2006332737A JP2008142829A JP 2008142829 A JP2008142829 A JP 2008142829A JP 2006332737 A JP2006332737 A JP 2006332737A JP 2006332737 A JP2006332737 A JP 2006332737A JP 2008142829 A JP2008142829 A JP 2008142829A
- Authority
- JP
- Japan
- Prior art keywords
- support
- link
- driven
- drive link
- spring
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images

Landscapes
- Manipulator (AREA)
- Accommodation For Nursing Or Treatment Tables (AREA)
Abstract
【課題】日常生活で、自らの腕のように操作できる小型、軽量、安全な日常生活支援マニピュレータ装置を実現する。
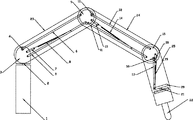
【解決手段】互いに多関節状に接続される複数のアーム構成要素は、平行リンクを構成する駆動リンク6、12および従動リンク5、11を備えたアーム構成要素を含み、駆動リンク17を備え従動リンクを備えていないアーム構成要素を含み、駆動リンク6、12、17および従動リンク5、11は、それぞれ両端が、支持体3、9、15、20に回転可能に取り付けられており、駆動リンク6、12、17は、その一端において回転軸を介して支持体3、9、15に付設されたモータにより駆動され、従動リンク5、11や駆動リンク17には、支持体9、15、20との間でバネ8、14、19が装着されていることを特徴とする日常生活支援マニピュレータ装置29を提供する。
【選択図】図1
【解決手段】互いに多関節状に接続される複数のアーム構成要素は、平行リンクを構成する駆動リンク6、12および従動リンク5、11を備えたアーム構成要素を含み、駆動リンク17を備え従動リンクを備えていないアーム構成要素を含み、駆動リンク6、12、17および従動リンク5、11は、それぞれ両端が、支持体3、9、15、20に回転可能に取り付けられており、駆動リンク6、12、17は、その一端において回転軸を介して支持体3、9、15に付設されたモータにより駆動され、従動リンク5、11や駆動リンク17には、支持体9、15、20との間でバネ8、14、19が装着されていることを特徴とする日常生活支援マニピュレータ装置29を提供する。
【選択図】図1
Description
本発明は、生産現場ではない人の日常生活の中で、自らの腕の代わりに使うことのできる日常生活支援マニピュレータ装置に関するものである。
腕に怪我を負ったり、病気により腕が不自由になった場合、日常生活を快適に送ることが難しくなり、介助者のサポートが必要となる場面が多くなる。
しかし、日常生活の多くの場面を介助者に依存することは、要介助者にとって精神的に圧迫される(QOL: Quality Of Life 「生活の質の低下」)だけでなく、自らの自立性を損なうことにも繋がる。
このため、腕の不自由な人が1人で食事をすることのできる食事支援装置が提案されている(特許文献1参照)。また、産業用小型ロボットアームを日常生活に取り入れることも考えられる。
特開2004−8327号公報
上記の食事支援装置は、食事支援に限定しているため、食事以外の日常生活の様々な事象に応用できないという問題があった。また、上記の産業用小型ロボットアームは、日常生活で人と共存することを前提に開発されていないため、重量、安定性、安全性など多くの問題があった。
本発明は、上記問題点を解決するためになされたもので、日常生活で人と共存することを前提に、十分な小型、軽量、安全、安定性を有する日常生活支援マニピュレータ装置を提供することを目的とする。
本発明は上記課題を解決するために、互いに多関節状に接続されて成る複数のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、前記複数のアーム構成要素は、平行リンクを構成する駆動リンクおよび従動リンクを備えたアーム構成要素を含み、前記駆動リンクおよび従動リンクは、それぞれ両端が、2つの支持体のそれぞれに回転可能に取り付けられており、前記駆動リンクは、その一端において回転軸を介して2つの支持体の一方の支持体に付設されたモータにより駆動され、前記駆動リンク又は従動リンクは、前記一方の支持体との間でバネが装着されていることを特徴とする日常生活支援マニピュレータ装置を提供する。
本発明は上記課題を解決するために、互いに多関節状に接続されて成る複数のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、前記複数のアーム構成要素は、平行リンクを構成する駆動リンクおよび従動リンクを備えたアーム構成要素を含むとともに、駆動リンクを備え従動リンクを備えていないアーム構成要素を含み、前記駆動リンクを備え従動リンクを備えていないアーム構成要素において、駆動リンクは、その両端が、2つの支持体のそれぞれに回転可能に取り付けられており、該駆動リンクは、その一端において回転軸を介して2つの支持体の一方の支持体に付設されたモータにより駆動され、前記一方の支持体との間でバネが装着されていることを特徴とする日常生活支援マニピュレータ装置を提供する。
本発明は上記課題を解決するために、互いに多関節状に接続されて成る第1〜3のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、第1のアーム構成要素では、一端が固定側支持体に、他端が中間支持体に、各々接続されている第1の駆動リンクと第1の従動リンクが第1の平行リンクとして構成され、前記第1の駆動リンクの回転軸が第1のモータにより駆動されることにより第1のアーム構成要素の上下運動を行い、前記固定側支持体と前記第1の駆動リンク又は前記第1の従動リンクを第1のばねで接続することにより前記第1のばねで第1のアーム構成要素の自重を支持し、第2のアーム構成要素では、一端が前記中間支持体に、他端が手先側支持体に、各々接続されている第2の駆動リンクと第2の従動リンクが第2の平行リンクとして構成され、前記第2の駆動リンクの回転軸が第2のモータにより駆動されることにより第2のアーム構成要素の上下運動を行い、前記中間支持体と前記第2の駆動リンク又は前記第2の従動リンクを第2のばねで接続することにより前記第2のばねで第2のアーム構成要素の自重を支持し、第3のアーム構成要素では、一端が前記手先支持体に、他端がハンド支持体に、接続されている第3の駆動リンクの回転軸が第3のモータにより駆動されることにより第3のアーム構成要素の上下運動を行い、前記手先支持体と前記第3の駆動リンクを第3のばねで接続することにより前記第3のばねで第3のアーム構成要素の自重を支持し、前記第1の駆動リンクと前記第1の従動リンクを覆う第1のカバー、前記第2の駆動リンクと前記第2の従動リンクを覆う第2のカバー、および前記第3の駆動リンクを覆う第3のカバーにより、第1〜3のアーム構成要素の機構剛性を確保する構成であることを特徴とする日常生活支援マニピュレータ装置を提供する。
本発明は上記課題を解決するために、互いに多関節状に接続されて成る第1〜3のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、第1のアーム構成要素では、一端が固定側支持体に、他端が中間支持体に、各々接続されている第1の駆動リンクと第1の従動リンクが第1の平行リンクとして構成され、前記第1の駆動リンクの回転軸が第1のモータにより駆動されることにより第1のアーム構成要素の上下運動を行い、前記固定側支持体に接続された第1のばね支持体と前記第1の駆動リンク又は前記第1の従動リンクを第1のばねで接続することにより前記第1のばねで第1のアーム構成要素の自重を支持し、第2のアーム構成要素では、一端が前記中間支持体に、他端が手先側支持体に、各々接続されている第2の駆動リンクと第2の従動リンクが第2の平行リンクとして構成され、前記第2の駆動リンクの回転軸が第2のモータにより駆動されることにより第2のアーム構成要素の上下運動を行い、前記中間支持体に接続された第2のばね支持体と前記第2の駆動リンク又は前記第2の従動リンクを第2のばねで接続することにより前記第2のばねで第2のアーム構成要素の自重を支持し、第3のアーム構成要素では、一端が前記手先支持体に、他端がハンド支持体に、接続されている第3の駆動リンクの回転軸が第3のモータにより駆動されることにより第3のアーム構成要素の上下運動を行い、前記手先支持体に接続された第3のばね支持体と前記第3の駆動リンクを第3のばねで接続することにより前記第3のばねで第3のアーム構成要素の自重を支持し、前記第1の駆動リンクと前記第1の従動リンクを覆う第1のカバー、前記第2の駆動リンクと前記第2の従動リンクを覆う第2のカバー、および前記第3の駆動リンクを覆う第3のカバーにより、第1〜3のアーム構成要素の機構剛性を確保する構成であることを特徴とする日常生活支援マニピュレータ装置を提供する。
前記第1〜3のモータは、それぞれに流れる電流によって負荷を測定する力センサとして機能することが好ましい。
前記第1〜3のモータが回転する際に、前記第1の駆動リンク又は前記第1の従動リンクは前記第1のばね支持体に接触し、前記第2の駆動リンク又は前記第2の従動リンクは前記第2のばね支持体に接触し、前記第3の駆動リンクは前記第3のばね支持体に接触し、前記第1〜3の駆動リンクおよび前記第1〜2の従動リンクは、それぞれ可動範囲が物理的に制限可能であることが好ましい。
前記固定側支持体は、該固定側支持体の軸心を中心にして、支持体駆動モータによって回転可能であることが好ましい。
前記固定側支持体、前記中間支持体および前記第1のカバーの中心と第1の平行リンクの回転中心を一致させず、前記中間支持体、前記手先支持体および前記第2のカバーの中心と第2の平行リンクの回転中心を一致させないことにより、平行リンクの可動範囲を広く取り、第1および第2の平行リンクを前記中間支持体で接続できることが好ましい。
前記固定側支持体および前記第1〜3のカバーの外側から弾性素材の外装で包まれることにより環境との接触時の安全性を高められていることが好ましい。
本発明は次のような顕著な効果が生じる。
(1)リンクがばねで接続され、アーム構成要素の自重がばねで支持されるため、モータに電流が流されない時にも、アーム構成要素が重力の影響で急激に姿勢変化することが無くなり、アーム構成要素の安定性と安全性が確保され、リンクとカバーによりアーム構成要素の機構剛性を確保できるため、マニピュレータ装置の軽量化が可能となる。
(1)リンクがばねで接続され、アーム構成要素の自重がばねで支持されるため、モータに電流が流されない時にも、アーム構成要素が重力の影響で急激に姿勢変化することが無くなり、アーム構成要素の安定性と安全性が確保され、リンクとカバーによりアーム構成要素の機構剛性を確保できるため、マニピュレータ装置の軽量化が可能となる。
(2)マニピュレータ装置は、複数のアーム構成要素から成る多関節方式であり、アーム構成要素を駆動するモータの電流を利用して力センサの代わりに利用することのできるので、マニピュレータ装置が人や環境に接触しても、接触状態をモータの電流で検出可能となり、人への安全性が確保可能となる。
(3)平行リンクおよび一端が手先支持体に他端がハンド支持体に接続されている機構において、モータが回転する際、一方のリンクとばね支持体が接触し、マニピュレータ装置の可動範囲を物理的に制限可能としたので、モータが暴走した時や、モータに電流が流されない時にも、機構的に可動範囲を制限可能となる。
(4)平行リンクにおいて、モータの回転により支持体が移動するときに、支持体の姿勢が変化しない構成としたので、平行リンクがモータにより回転されても、アーム構成要素の姿勢は変化しないため、マニピュレータ装置の先端にあるハンドの姿勢の安定性が確保可能となる。
(5)アーム構成要素は、固定側支持体、中間支持体、手先支持体およびカバーの中心と平行リンクの回転中心を一致させないことにより、平行リンクの可動範囲を広く取ることができるだけでなく、2つの平行リンクを中間支持体で接続可能としたので、アーム構成要素の可動範囲が広くなり、2つの平行リンクを中間支持体で接続するために、部品点数を減らすことができ、リンクとカバーによりアーム構成要素の機械剛性を確保するため、部品点数を減らすことが可能となる。
(6)アーム構成要素は、弾性素材の外装で包まれることとしたので、マニピュレータ装置が環境と接触しても、マニピュレータ装置の硬い機構が環境を傷つけることがなくなるだけでなく、外装が接触時の衝撃力を吸収するため、マニピュレータ装置の安全性を高めることが可能となる。
本発明に係る日常生活支援マニピュレータ装置を実施するための最良の形態を、実施例に基づき図面を参照して、以下に説明する。
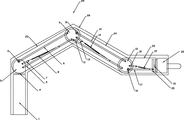
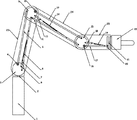
図1は、本発明の実施例における、日常生活支援マニピュレータ装置29の全体構成を示す側面図である。この日常生活支援マニピュレータ装置29は、複数のアーム構成要素(本実施例では第1〜3のアーム構成要素)が多関節に連結して構成され、日常生活支援マニピュレータ装置29はリンク1が机などに固定されることにより、机などに固定される。
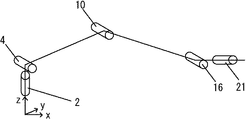
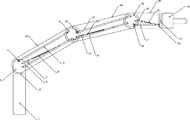
図2は、日常生活支援マニピュレータ装置29の自由度配置であり、支持体駆動モータ2、第1のモータ4、第2のモータ10、第3のモータ16、第4のモータ21で駆動し、5自由度を有する。
第1のアーム構成要素は、固定側支持体3、第1のモータ4、第1の従動リンク5、第1の駆動リンク6、第1のばね支持体7、第1のばね8、中間支持体9、第1のカバー23から構成される。この第1のアーム構成要素では、第1の従動リンク5と第1の駆動リンク6が第1の平行リンクを構成する。そして、第1のモータ4の回転により中間支持体9が上下運動しても、中間支持体9の姿勢は変化しない。
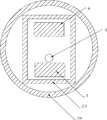
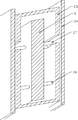
図3は、第1のアーム構成要素の固定側支持体3と中間支持体9の間の断面図である。第1のばね8が第1の従動リンク5と第1の駆動リンク6に挟まれている。第1のばね8と第1の従動リンク5と第1の駆動リンク6は、第1のカバー23で覆われており、第1のカバー23は外装28で覆われている。また、図4は、中間支持体9の断面図である。中間支持体9は、第1のカバー23と第2のカバー24で覆われており、第1のカバー23は第1のカバー回転軸26、第2のカバー24は第2のカバー回転軸27により中間支持体9に接続される。
固定側支持体3からハンド22までの重量は、第1のばね8が第1のばね支持体7と第1の従動リンク5に接続されることにより、第1のばね8の張力で支持される。そのため、第1のモータ4への電流を停止し、第1のモータ4が自由に回転できる状況となっても、中間支持体9はその位置に維持される。
固定側支持体3から中間支持体9までの機構剛性を、固定側支持体3、第1の従動リンク5、第1の駆動リンク6、中間支持体9、第1のカバー23で確保することにより、第1のアーム構成要素の軽量化が可能となる。
図5に示すように、第1のモータ4の回転に伴い、中間支持体9が上方に移動すると、第1の従動リンク5と第1のばね支持体7が接触し、第1のモータ4の回転範囲、つまり中間支持体9の可動範囲が制限される。また、図6に示すように、第1のモータ4の回転に伴い、中間支持体9が下方に移動すると、第1の駆動リンク6と第1のばね支持体7が接触し、第1のモータ4の回転範囲、つまり中間支持体9の可動範囲が制限される。この状態を利用して、第1のモータ4の回転範囲、つまり中間支持体9の可動範囲を物理的に制限することができる。
図5および図6に示すように、固定側支持体3の中心と第1の従動リンク5、第1の駆動リンク6から構成される第1の平行リンク機構の回転中心、さらに中間支持体9の中心点と第1の従動リンク5、第1の駆動リンク6から構成される第1の平行リンク機構の回転中心を一致させないことにより、第1のモータ4の回転範囲、つまり中間支持体9の可動範囲が広く確保できる。
第2のアーム構成要素は、中間支持体9、第2のモータ10、第2の従動リンク11、第2の駆動リンク12、第2のばね支持体13、第2のばね14、手先支持体15、第2のカバー24から構成される。この第2のアーム構成要素では、第2の従動リンク11と第2の駆動リンク12が第2の平行リンクを構成する。そして、第2のモータ10の回転により手先支持体15が上下運動しても、手先支持板15の姿勢は変化しない。
中間支持体9からハンド22までの重量は、第2のばね14が第2のばね支持体13と第2の従動リンク11に接続されることにより、第2のばね14の張力で支持される。そのため、第2のモータ10への電流を停止し、第2のモータ10が自由に回転できる状況となっても、手先支持体15はその位置に維持される。
中間支持体9から手先支持体15までの機構剛性を、中間支持体9、第2の従動リンク11、第2の駆動リンク12、手先支持体15、第2のカバー24で確保することにより、第2のアーム構成要素の軽量化が可能となる。
図7に示すように、第2のモータ10の回転に伴い、手先支持体15が上方に移動すると、第2の従動リンク11と第2のばね支持体13が接触し、第2のモータ10の回転範囲、つまり手先支持体15の可動範囲が制限される。また、図8に示すように、第2のモータ10の回転に伴い、手先支持体15が下方に移動すると、第2の駆動リンク12と第2のばね支持体13が接触し、第2のモータ10の回転範囲、つまり手先支持体15の可動範囲が制限される。この状態を利用して、第2のモータ10の回転範囲、つまり手先支持体15の可動範囲を物理的に制限することができる。
図7および図8に示すように、中間支持体9の中心と第2の従動リンク11、第2の駆動リンク12から構成される第2の平行リンク機構の回転中心、さらに手先支持体15の中心点と第2の従動リンク11、第2の駆動リンク12から構成される第2の平行リンク機構の回転中心を一致させないことにより、第2のモータ10の回転範囲、つまり手先支持体15の可動範囲が広く確保できる。
第3のアーム構成要素は、手先支持体15,第3の駆動リンク17、第3のばね支持体18、第3のばね19、ハンド支持体20、第3のカバー25から構成される。
手先支持体15からハンド22までの重量は、第3のばね19が第3のばね支持体18と第3の駆動リンク17に接続されることにより、第3のばね19の張力で支持される。そのため、第3のモータ16への電流を停止し、第3のモータ16が自由に回転できる状況となっても、ハンド支持体20はその位置に維持される。
手先支持体15からハンド支持体20までの機構剛性を、手先支持体15、第3の駆動リンク17、ハンド支持体20、第3のカバー25で確保することにより、第3のアーム構成要素の軽量化が可能となる。
図9に示すように、第3のモータ16の回転に伴い、ハンド支持体20が上方に移動すると、第3の駆動リンク17と第3のばね支持体18が接触し、第3のモータ16の回転範囲、つまりハンド支持体20の可動範囲が制限される。また、図10に示すように、第3のモータ16の回転に伴い、ハンド支持体20が下方に移動すると、第3の駆動リンク17と第3のばね支持体18が接触し、第3のモータ16の回転範囲、つまりハンド支持体20の可動範囲が制限される。この状態を利用して、第3のモータ16の回転範囲、つまりハンド支持体20の可動範囲を機構的に制限することができる。
日常生活支援マニピュレータ装置29が、環境や人に接触し、環境や人に力を与える状況下では、支持体駆動モータ2、第1のモータ4、第2のモータ10、第3のモータ16、第4のモータ21の駆動電流値が大きくなる。このため、モータの駆動電流値を監視することにより、日常生活支援マニピュレータ装置29が、環境や人に接触したことを検出可能となり、環境や人への安全性が確保できる。
また、日常生活支援マニピュレータ装置29が、環境や人に接触し、環境や人に力を与える状況下では、弾性素材の外装28が環境と接触するために、環境を傷つけることがなくなるだけでなく、接触時の衝撃力を外装28が吸収することにより、環境や人への安全性が確保できる。
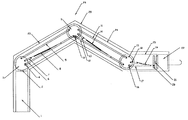
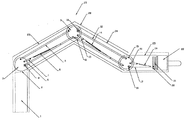
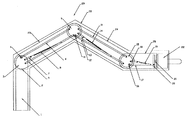
以上、本発明に係る日常生活支援マニピュレータ装置を実施するための最良の形態を実施例に基づいて説明したが、本発明はこのような実施例に限定されることなく、特許請求の範囲記載の技術的事項の範囲内で、いろいろな実施例があることは言うまでもない。以下、変形例として、3つの例を図11〜13によって説明する。
図11に示す変形例1は、第1及び第2のばね8、14を、第1及び第2のばね支持体7、13と第1及び第2の駆動リンク6、12との間に、それぞれ設けた構成としたものであり、上記実施例と同等の効果が生じる。
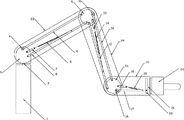
また、図12に示す変形例2は、第1のばね8を、第1のばね支持体7と第1の駆動リンク6との間に設け、第2のばね14を、第2のばね支持体13と第2の従動リンク11との間に設けた構成としたものであり、上記実施例と同等の効果が生じる。
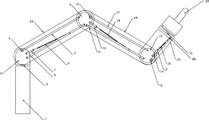
さらには、図13に示す変形例3は、第1のばね8を、第1のばね支持体7と第1の従動リンク5との間に設け、第2のばね14を、第2のばね支持体13と第2の駆動リンク12との間に設けた構成としたものであり、上記実施例と同等の効果が生じる。
なお、上記実施例及び変形例1〜3においては、第1のばね8は、その一端を第1のばね支持体7に取り付けているが、固定側支持体9に取り付けてもよい。又、第2のばね14は、その一端を第2のばね支持体13に取り付けているが、中間支持体9に取り付けてもよい。さらに、第3のばね19は,その一端を第3のばね支持体18に取り付けているが,手先支持体15に取り付けてもよい。
本発明によれば、食事支援に特化した装置や産業用小型ロボットアームとは異なり、十分な小型、軽量、安全、安定性を有する日常生活支援マニピュレータ装置の開発が可能となるため、日常生活で人と共存でき、日常生活支援マニピュレータ装置による人の日常生活支援が可能となる。人や環境との接触時には、接触力を外装が吸収するために、人や環境を傷つけることがなくなる。
予想外の出来事により、日常生活支援マニピュレータ装置を駆動するモータへの駆動電流を零としても、日常生活支援マニピュレータ装置の自重が複数のばねにより支持されるため、日常生活支援マニピュレータ装置が急に下に落ちることを回避できるだけでなく、日常生活支援マニピュレータ装置を使用しない場合には、人が収納しやすい形状に各モータを自由に回転させることができる。
したがって、日常生活支援マニピュレータ装置を使用することにより、腕に不自由を抱える人が、マニピュレータを自らの腕のように扱うことができるようになる。 また、平行リンク機構により、モータが回転しても、手先姿勢が変化しないため、直感的に操作しやすくなっている。
1 支持リンク
2 支持体駆動モータ
3 固定支持体
4 第1のモータ
5 第1の従動リンク
6 第1の駆動リンク
7 第1のばね支持体
8 第1のばね
9 中間支持体
10 第2のモータ
11 第2の従動リンク
12 第2の駆動リンク
13 第2のばね支持体
14 第2のばね
15 手先支持体
16 第3のモータ
17 第3の駆動リンク
18 第3のばね支持体
19 第3のばね
20 ハンド支持体
21 第4のモータ
22 ハンド
23 第1のカバー
24 第2のカバー
25 第3のカバー
26 第1のカバー回転軸
27 第2のカバー回転軸
28 外装
29 日常生活支援マニピュレータ装置
2 支持体駆動モータ
3 固定支持体
4 第1のモータ
5 第1の従動リンク
6 第1の駆動リンク
7 第1のばね支持体
8 第1のばね
9 中間支持体
10 第2のモータ
11 第2の従動リンク
12 第2の駆動リンク
13 第2のばね支持体
14 第2のばね
15 手先支持体
16 第3のモータ
17 第3の駆動リンク
18 第3のばね支持体
19 第3のばね
20 ハンド支持体
21 第4のモータ
22 ハンド
23 第1のカバー
24 第2のカバー
25 第3のカバー
26 第1のカバー回転軸
27 第2のカバー回転軸
28 外装
29 日常生活支援マニピュレータ装置
Claims (9)
- 互いに多関節状に接続されて成る複数のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、
前記複数のアーム構成要素は、平行リンクを構成する駆動リンクおよび従動リンクを備えたアーム構成要素を含み、
前記駆動リンクおよび従動リンクは、それぞれ両端が、2つの支持体のそれぞれに回転可能に取り付けられており、
前記駆動リンクは、その一端において回転軸を介して2つの支持体の一方の支持体に付設されたモータにより駆動され、
前記駆動リンク又は前記従動リンクは、前記一方の支持体との間でバネが装着されていることを特徴とする日常生活支援マニピュレータ装置。 - 互いに多関節状に接続されて成る複数のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、
前記複数のアーム構成要素は、平行リンクを構成する駆動リンクおよび従動リンクを備えたアーム構成要素を含むとともに、駆動リンクを備え従動リンクを備えていないアーム構成要素を含み、
前記駆動リンクを備え従動リンクを備えていないアーム構成要素において、駆動リンクは、その両端が、2つの支持体のそれぞれに回転可能に取り付けられており、該駆動リンクは、その一端において回転軸を介して2つの支持体の一方の支持体に付設されたモータにより駆動され、前記一方の支持体との間でバネが装着されていることを特徴とする日常生活支援マニピュレータ装置。 - 互いに多関節状に接続されて成る第1〜3のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、
第1のアーム構成要素では、一端が固定側支持体に、他端が中間支持体に、各々接続されている第1の駆動リンクと第1の従動リンクが第1の平行リンクとして構成され、前記第1の駆動リンクの回転軸が第1のモータにより駆動されることにより第1のアーム構成要素の上下運動を行い、前記固定側支持体と前記第1の駆動リンク又は前記第1の従動リンクを第1のばねで接続することにより前記第1のばねで第1のアーム構成要素の自重を支持し、
第2のアーム構成要素では、一端が前記中間支持体に、他端が手先側支持体に、各々接続されている第2の駆動リンクと第2の従動リンクが第2の平行リンクとして構成され、前記第2の駆動リンクの回転軸が第2のモータにより駆動されることにより第2のアーム構成要素の上下運動を行い、前記中間支持体と前記第2の駆動リンク又は前記第2の従動リンクを第2のばねで接続することにより前記第2のばねで第2のアーム構成要素の自重を支持し、
第3のアーム構成要素では、一端が前記手先支持体に、他端がハンド支持体に、接続されている第3の駆動リンクの回転軸が第3のモータにより駆動されることにより第3のアーム構成要素の上下運動を行い、前記手先支持体と前記第3の駆動リンクを第3のばねで接続することにより前記第3のばねで第3のアーム構成要素の自重を支持し、
前記第1の駆動リンクと前記第1の従動リンクを覆う第1のカバー、前記第2の駆動リンクと前記第2の従動リンクを覆う第2のカバー、および前記第3の駆動リンクを覆う第3のカバーにより、第1〜3のアーム構成要素の機構剛性を確保する構成であることを特徴とする日常生活支援マニピュレータ装置。 - 互いに多関節状に接続されて成る第1〜3のアーム構成要素を備えた日常生活支援マニピュレータ装置であって、
第1のアーム構成要素では、一端が固定側支持体に、他端が中間支持体に、各々接続されている第1の駆動リンクと第1の従動リンクが第1の平行リンクとして構成され、前記第1の駆動リンクの回転軸が第1のモータにより駆動されることにより第1のアーム構成要素の上下運動を行い、前記固定側支持体に接続された第1のばね支持体と前記第1の駆動リンク又は前記第1の従動リンクを第1のばねで接続することにより前記第1のばねで第1のアーム構成要素の自重を支持し、
第2のアーム構成要素では、一端が前記中間支持体に、他端が手先側支持体に、各々接続されている第2の駆動リンクと第2の従動リンクが第2の平行リンクとして構成され、前記第2の駆動リンクの回転軸が第2のモータにより駆動されることにより第2のアーム構成要素の上下運動を行い、前記中間支持体に接続された第2のばね支持体と前記第2の駆動リンク又は前記第2の従動リンクを第2のばねで接続することにより前記第2のばねで第2のアーム構成要素の自重を支持し、
第3のアーム構成要素では、一端が前記手先支持体に、他端がハンド支持体に、接続されている第3の駆動リンクの回転軸が第3のモータにより駆動されることにより第3のアーム構成要素の上下運動を行い、前記手先支持体に接続された第3のばね支持体と前記第3の駆動リンクを第3のばねで接続することにより前記第3のばねで第3のアーム構成要素の自重を支持し、
前記第1の駆動リンクと前記第1の従動リンクを覆う第1のカバー、前記第2の駆動リンクと前記第2の従動リンクを覆う第2のカバー、および前記第3の駆動リンクを覆う第3のカバーにより、第1〜3のアーム構成要素の機構剛性を確保する構成であることを特徴とする日常生活支援マニピュレータ装置。 - 前記第1〜3のモータは、それぞれに流れる電流によって負荷を測定する力センサとして機能することを特徴とする請求項3又は4記載の日常生活支援マニピュレータ装置。
- 前記第1〜3のモータが回転する際に、前記第1の駆動リンク又は前記第1の従動リンクは前記第1のばね支持体に接触し、前記第2の駆動リンク又は前記第2の従動リンクは前記第2のばね支持体に接触し、前記第3の駆動リンクは前記第3のばね支持体に接触し、前記第1〜3の駆動リンクおよび前記第1〜2の従動リンクは、それぞれ可動範囲が物理的に制限可能であることを特徴とする請求項3、4又は5記載の日常生活支援マニピュレータ装置。
- 前記固定側支持体は、該固定側支持体の軸心を中心にして、支持体駆動モータによって回転可能であることを特徴とする請求項3、4、5又は6記載の日常生活支援マニピュレータ装置。
- 前記固定側支持体、前記中間支持体および前記第1のカバーの中心と第1の平行リンクの回転中心を一致させず、前記中間支持体、前記手先支持体および前記第2のカバーの中心と第2の平行リンクの回転中心を一致させないことにより、平行リンクの可動範囲を広く取り、第1および第2の平行リンクを前記中間支持体で接続できることを特徴とする請求項3〜6のいずれか1項に記載の日常生活支援マニピュレータ装置。
- 前記固定側支持体および前記第1〜3のカバーの外側から弾性素材の外装で包まれることにより環境との接触時の安全性を高められていることを特徴とする請求項3〜8のいずれか1項に記載の日常生活支援マニピュレータ装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006332737A JP2008142829A (ja) | 2006-12-11 | 2006-12-11 | 日常生活支援マニピュレータ装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006332737A JP2008142829A (ja) | 2006-12-11 | 2006-12-11 | 日常生活支援マニピュレータ装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2008142829A true JP2008142829A (ja) | 2008-06-26 |
Family
ID=39603567
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006332737A Pending JP2008142829A (ja) | 2006-12-11 | 2006-12-11 | 日常生活支援マニピュレータ装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2008142829A (ja) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2010108518A1 (en) * | 2009-03-27 | 2010-09-30 | Abb Ag | Intrinsically safe small robot and method for controlling this robot |
| KR101493382B1 (ko) | 2009-01-14 | 2015-02-13 | 삼성전자 주식회사 | 로봇 |
| KR101504297B1 (ko) | 2014-01-13 | 2015-03-19 | 하이윈 테크놀로지스 코포레이션 | 제동가능한 지지암 |
| CN105563523A (zh) * | 2016-02-06 | 2016-05-11 | 先驱智能机械(深圳)有限公司 | 机械手臂及机器人 |
| CN105798907A (zh) * | 2015-01-21 | 2016-07-27 | 发那科株式会社 | 机器人控制装置以及机器人系统 |
| KR20160148636A (ko) * | 2014-04-28 | 2016-12-26 | 가와사끼 쥬고교 가부시끼 가이샤 | 산업용 로봇 |
| CN106726312A (zh) * | 2017-02-24 | 2017-05-31 | 于宁 | 一种360度旋转可调式手部手术台 |
| CN110814897A (zh) * | 2019-10-15 | 2020-02-21 | 广东博智林机器人有限公司 | 打磨机器人 |
| CN113829369A (zh) * | 2021-10-20 | 2021-12-24 | 河南睿辰机器人智能科技有限公司 | 一种多轴打磨机器人 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5037280U (ja) * | 1973-08-01 | 1975-04-18 | ||
| JPS5227157A (en) * | 1975-08-27 | 1977-03-01 | Daikin Ind Ltd | Arm of industrial robbot |
| JPH0241887A (ja) * | 1988-10-31 | 1990-02-13 | Pentel Kk | ダイレクトドライブロボットのアーム取り付け装置 |
| JPH0531684A (ja) * | 1991-07-26 | 1993-02-09 | Mitsubishi Electric Corp | 産業用ロボツト装置 |
| JPH06335879A (ja) * | 1993-05-13 | 1994-12-06 | Meidensha Corp | 産業用マニプレータ |
| JPH10225881A (ja) * | 1997-02-14 | 1998-08-25 | Natl Aerospace Lab | オフセット回転関節及び該オフセット回転関節を有する多関節ロボット |
| JP2001225293A (ja) * | 2000-02-16 | 2001-08-21 | Yaskawa Electric Corp | 産業用ロボット用重力バランサおよび産業用ロボット |
| JP2001333594A (ja) * | 2000-05-22 | 2001-11-30 | Sony Corp | アクチュエータの負荷検出システム、及び、脚式移動ロボット |
-
2006
- 2006-12-11 JP JP2006332737A patent/JP2008142829A/ja active Pending
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5037280U (ja) * | 1973-08-01 | 1975-04-18 | ||
| JPS5227157A (en) * | 1975-08-27 | 1977-03-01 | Daikin Ind Ltd | Arm of industrial robbot |
| JPH0241887A (ja) * | 1988-10-31 | 1990-02-13 | Pentel Kk | ダイレクトドライブロボットのアーム取り付け装置 |
| JPH0531684A (ja) * | 1991-07-26 | 1993-02-09 | Mitsubishi Electric Corp | 産業用ロボツト装置 |
| JPH06335879A (ja) * | 1993-05-13 | 1994-12-06 | Meidensha Corp | 産業用マニプレータ |
| JPH10225881A (ja) * | 1997-02-14 | 1998-08-25 | Natl Aerospace Lab | オフセット回転関節及び該オフセット回転関節を有する多関節ロボット |
| JP2001225293A (ja) * | 2000-02-16 | 2001-08-21 | Yaskawa Electric Corp | 産業用ロボット用重力バランサおよび産業用ロボット |
| JP2001333594A (ja) * | 2000-05-22 | 2001-11-30 | Sony Corp | アクチュエータの負荷検出システム、及び、脚式移動ロボット |
Cited By (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101493382B1 (ko) | 2009-01-14 | 2015-02-13 | 삼성전자 주식회사 | 로봇 |
| US9751216B2 (en) | 2009-01-14 | 2017-09-05 | Samsung Electronics Co., Ltd. | Robot |
| WO2010108518A1 (en) * | 2009-03-27 | 2010-09-30 | Abb Ag | Intrinsically safe small robot and method for controlling this robot |
| CN102387900A (zh) * | 2009-03-27 | 2012-03-21 | Abb股份公司 | 真正安全的小型机器人和用于控制此机器人的方法 |
| US8909373B2 (en) | 2009-03-27 | 2014-12-09 | Abb Ag | Robot and method for controlling of a robot |
| CN102387900B (zh) * | 2009-03-27 | 2015-06-03 | Abb股份公司 | 真正安全的小型机器人和用于控制此机器人的方法 |
| KR101504297B1 (ko) | 2014-01-13 | 2015-03-19 | 하이윈 테크놀로지스 코포레이션 | 제동가능한 지지암 |
| KR20160148636A (ko) * | 2014-04-28 | 2016-12-26 | 가와사끼 쥬고교 가부시끼 가이샤 | 산업용 로봇 |
| EP3138670A4 (en) * | 2014-04-28 | 2018-04-25 | Kawasaki Jukogyo Kabushiki Kaisha | Industrial robot |
| KR101988709B1 (ko) * | 2014-04-28 | 2019-06-12 | 가와사끼 쥬고교 가부시끼 가이샤 | 산업용 로봇 |
| US11077550B2 (en) | 2014-04-28 | 2021-08-03 | Kawasaki Jukogyo Kabushiki Kaisha | Industrial robot |
| CN105798907A (zh) * | 2015-01-21 | 2016-07-27 | 发那科株式会社 | 机器人控制装置以及机器人系统 |
| US9737991B2 (en) | 2015-01-21 | 2017-08-22 | Fanuc Corporation | Robot control device controlling robot based on external force applied to robot and robot system |
| CN105563523A (zh) * | 2016-02-06 | 2016-05-11 | 先驱智能机械(深圳)有限公司 | 机械手臂及机器人 |
| CN106726312A (zh) * | 2017-02-24 | 2017-05-31 | 于宁 | 一种360度旋转可调式手部手术台 |
| CN110814897A (zh) * | 2019-10-15 | 2020-02-21 | 广东博智林机器人有限公司 | 打磨机器人 |
| CN113829369A (zh) * | 2021-10-20 | 2021-12-24 | 河南睿辰机器人智能科技有限公司 | 一种多轴打磨机器人 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5435679B2 (ja) | 直動伸縮アーム機構および当該直動伸縮アーム機構を備えたロボットアーム | |
| JP4030011B2 (ja) | ロボットハンド用掌機構 | |
| JP4363177B2 (ja) | 移動ロボット | |
| CN103817707B (zh) | 机器人装置 | |
| US8342586B2 (en) | Robot hand and humanoid robot having the same | |
| EP2355958B1 (en) | Portable robotic arm | |
| US9375851B2 (en) | Articular structure for robot and robot with incorporated articular structure | |
| US8857874B2 (en) | Robotic finger assembly | |
| US20080023974A1 (en) | Joint apparatus and hand apparatus for robot using the same | |
| JP2009274202A (ja) | 人間型ロボットとその肩関節アセンブリー | |
| KR101471385B1 (ko) | 상지 착용로봇 | |
| TW202426219A (zh) | 機械臂和自移動清潔設備 | |
| CN115805599A (zh) | 一种仿生灵巧手 | |
| JPH10225881A (ja) | オフセット回転関節及び該オフセット回転関節を有する多関節ロボット | |
| CN118205009B (zh) | 一种绳索牵引的机械臂与机械手一体化系统 | |
| JP5493110B2 (ja) | 上肢動作補助装置 | |
| JP4863277B2 (ja) | 日常生活支援ロボットアーム装置 | |
| US20240316796A1 (en) | Robotic arm with robotic elbow having multiple degrees of freedom | |
| CN104875215B (zh) | 一种两自由度仿人手腕装置 | |
| KR101332694B1 (ko) | 중력 보상 기능을 가지는 햅틱 장치 | |
| KR20170027742A (ko) | 휴머노이드 로봇에 구성되고 안전하게 모터 구동되는 힌지 | |
| JP2007526967A (ja) | 並進3自由度を提供する平行運動伝達構造を有する運動伝達装置 | |
| CN120697059A (zh) | 机械手指及机械手 | |
| CN211388817U (zh) | 一种方便移动的机械手控制柜 | |
| JP2016164040A (ja) | キャスタ、及び移動用自助具 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20090306 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20101126 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20110510 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20120313 |