JP2009083077A - 切削ブレード検出機構 - Google Patents

切削ブレード検出機構 Download PDF

Info

Publication number
JP2009083077A
JP2009083077A JP2007259431A JP2007259431A JP2009083077A JP 2009083077 A JP2009083077 A JP 2009083077A JP 2007259431 A JP2007259431 A JP 2007259431A JP 2007259431 A JP2007259431 A JP 2007259431A JP 2009083077 A JP2009083077 A JP 2009083077A
Authority
JP
Japan
Prior art keywords
cutting blade
light
cutting
unit
light receiving
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2007259431A
Other languages
English (en)
Inventor
Kazuma Sekiya
一馬 関家
Shigeru Ishii
茂 石井
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Disco Corp
Original Assignee
Disco Abrasive Systems Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Disco Abrasive Systems Ltd filed Critical Disco Abrasive Systems Ltd
Priority to JP2007259431A priority Critical patent/JP2009083077A/ja
Priority to CN2008101680280A priority patent/CN101402227B/zh
Publication of JP2009083077A publication Critical patent/JP2009083077A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Constituent Portions Of Griding Lathes, Driving, Sensing And Control (AREA)
  • Dicing (AREA)

Abstract

【課題】発光部の出射端面と受光部の受光端面とを切削ブレードに対して常時適正な位置に位置付けることが可能な切削ブレード検出機構を提供する。
【解決手段】チャックテーブルと、該チャックテーブルに保持された被加工物を切削する切刃を外周に有する切削ブレードが回転可能に装着された切削手段28とを備えた切削装置で使用される切削ブレード検出機構50であって、発光部64と、該発光部64から出射される光を受光する受光部74と、該発光部64の出射端面72と該受光部74の受光端面76とを前記切削ブレード28の切刃28aを挟むように支持する支持手段60と、前記切削ブレード28の切刃28aの磨耗に応じて前記支持手段60を前記切削ブレード28の回転軸心方向に移動して、前記発光部64の出射端面72及び前記受光部74の受光端面76を前記切刃28aに対して適性な位置に位置付ける位置付け手段と、を具備したことを特徴とする。
【選択図】図6

Description

本発明は、切削装置における切削ブレード検出機構に関する。
IC、LSI等の数多くのデバイスが表面に形成され、且つ個々のデバイスが分割予定ライン(ストリート)によって区画された半導体ウエーハは、研削装置によって裏面が研削されて所定の厚みに加工された後、切削装置(ダイシング装置)によって分割予定ラインを切削して個々のデバイスに分割され、携帯電話、パソコン等の電気機器に利用される。
切削装置は、半導体ウエーハを保持するチャックテーブルと、該チャックテーブルに保持されたウエーハを切削する切削手段とから少なくとも構成され、半導体ウエーハを高精度に個々のデバイスに分割することができる。
切削手段には、切削ブレードの切刃を挟むように発光部の出射端面及び受光部の受光端面が位置付けられ、受光素子が受光する光量の変化によって切刃の欠け又は磨耗を検出する切削ブレード検出機構が配設されている。切削ブレード検出機構が切刃の欠け又は磨耗を検出した場合には、切削ブレードを適宜交換できるように構成されている。
切削によって発生する切削屑が発光部及び受光部の端面に付着して適切に切刃の欠け又は磨耗を検出できないことがあるため、従来は切削ブレードを交換する際に発光部及び受光部の端面を、例えば実用新案登録公報第2511370号に開示されたようなクリーナ治具により洗浄している。
実用新案登録公報第2511370号
ところで、切削ブレードの切刃は、切削ブレードの円形基台から1〜2mm程度突出しており、直径が約1mm程度の光ビームで切削ブレード検出機構を構成すると、切刃の破損又は磨耗を検出するために、切刃の磨耗に追随して定期的に発光部の出射端面及び受光部の受光端面を切削ブレードの回転軸方向に移動して、切刃の先端の近傍に発光部の出射端面及び受光部の受光端面を位置付ける必要がある。従来は調整ねじを回転することにより、オペレータが手動でこれを行っていたため、煩わしさに耐えないという問題があった。
本発明はこのような点に鑑みてなされたものであり、その目的とするところは、発光部の出射端面と受光部の受光端面を切削ブレードの切刃に対して常時適正な位置に位置付けられる切削ブレード検出機構を提供することである。
本発明によると、被加工物を保持するチャックテーブルと、該チャックテーブルに保持された被加工物を切削する切刃を外周に有する切削ブレードが回転可能に装着された切削手段とを備えた切削装置で使用される切削ブレード検出機構であって、発光部と、該発光部から出射される光を受光する受光部と、該発光部の出射端面と該受光部の受光端面とを前記切削ブレードの切刃を挟むように支持する支持手段と、前記切削ブレードの切刃の磨耗に応じて前記支持手段を前記切削ブレードの回転軸心方向に移動して、前記発光部の出射端面及び前記受光部の受光端面を前記切刃に対して適性な位置に位置付ける位置付け手段と、を具備したことを特徴とする切削ブレード検出機構が提供される。
好ましくは、前記位置付け手段は、前記受光部が受光した光量を検出する光量検出部と、前記受光部が受光する基準となる光量を記憶する基準光量記憶部と、該光量検出部で検出された光量と該基準光量記憶部に記憶されている光量とを比較して該光量検出部で検出された光量が該基準光量記憶部に記憶されている光量を超えた際、前記支持手段を前記切削ブレードの回転軸心方向に所定量送る支持手段送り部とから構成される。
好ましくは、前記受光部が受光した光量に基づいて前記切削ブレードの切刃の磨耗を管理する磨耗管理部を更に具備し、該磨耗管理部は、前記支持手段送り部が前記支持手段を所定量送った際、送り量を記憶する送り量記憶部を有している。
本発明の切削ブレード検出機構によると、切削ブレードの切刃の磨耗に応じて支持手段を切削ブレードの回転軸心方向に移動して、発光部の出射端面及び受光部の受光端面を切刃に対して適性な位置に位置付けるので、発光部の出射端面及び受光部の受光端面を手動で位置付ける手間が省け、生産性を向上することができる。
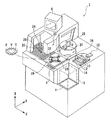
以下、本発明の実施形態を図面を参照して詳細に説明する。図1はウエーハをダイシングして個々のチップ(デバイス)に分割することのできる切削装置(ダイシング装置)2の外観を示している。
切削装置2の前面側には、オペレータが加工条件等の装置に対する指示を入力するための操作手段4が設けられている。装置上部には、オペレータに対する案内画面や後述する撮像手段によって撮像された画像が表示されるCRT等の表示手段6が設けられている。
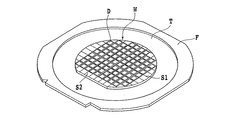
図2に示すように、ダイシング対象のウエーハWの表面においては、第1のストリートS1と第2ストリートS2とが直交して形成されており、第1のストリートS1と第2のストリートS2とによって区画されて多数のデバイスDがウエーハW上に形成されている。
ウエーハWは粘着テープであるダイシングテープTに貼着され、ダイシングテープTの外周縁部は環状フレームFに貼着されている。これにより、ウエーハWはダイシングテープTを介してフレームFに支持された状態となり、図1に示したウエーハカセット8中にウエーハが複数枚(例えば25枚)収容される。ウエーハカセット8は上下動可能なカセットエレベータ9上に載置される。
ウエーハカセット8の後方には、ウエーハカセット8から切削前のウエーハWを搬出するとともに、切削後のウエーハをウエーハカセット8に搬入する搬出入手段10が配設されている。ウエーハカセット8と搬出入手段10との間には、搬出入対象のウエーハが一時的に載置される領域である仮置き領域12が設けられており、仮置き領域12には、ウエーハWを一定の位置に位置合わせする位置合わせ手段14が配設されている。
仮置き領域12の近傍には、ウエーハWと一体となったフレームFを吸着して搬送する旋回アームを有する搬送手段16が配設されており、仮置き領域12に搬出されたウエーハWは、搬送手段16により吸着されてチャックテーブル18上に搬送され、このチャックテーブル18に吸引されるとともに、複数の固定手段(クランプ)19によりフレームFが固定されることでチャックテーブル18上に保持される。
チャックテーブル18は、回転可能且つX軸方向に往復動可能に構成されており、チャックテーブル18のX軸方向の移動経路の上方には、ウエーハWの切削すべきストリートを検出するアライメント手段20が配設されている。
アライメント手段20は、ウエーハWの表面を撮像する撮像手段22を備えており、撮像により取得した画像に基づき、パターンマッチング等の処理によって切削すべきストリートを検出することができる。撮像手段22によって取得された画像は、表示手段6に表示される。
アライメント手段20の左側には、チャックテーブル18に保持されたウエーハWに対して切削加工を施す切削手段24が配設されている。切削手段24はアライメント手段20と一体的に構成されており、両者が連動してY軸方向及びZ軸方向に移動する。
切削手段24は、回転可能なスピンドル26の先端に切削ブレード28が装着されて構成され、Y軸方向及びZ軸方向に移動可能となっている。切削ブレード28は撮像手段22のX軸方向の延長線上に位置している。
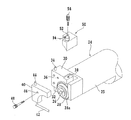
図3を参照すると、切削手段24の分解斜視図が示されている。図4は切削手段24の斜視図である。25は切削手段24のスピンドルハウジングであり、スピンドルハウジング25中に図示しないサーボモータにより回転駆動されるスピンドル26が回転可能に収容されている。切削ブレード28は電鋳ブレードであり、ニッケル母材中にダイヤモンド砥粒が分散されてなる切刃28aを外周部に有している。
30は切削ブレード28をカバーするブレードカバーであり、切削ブレード28の側面に沿って延長する切削水ノズル32が取り付けられている。切削水が、パイプ34を介して切削水ノズル32に供給される。ブレードカバー30はねじ穴36,38を有している。
40は着脱カバーであり、ブレードカバー30に取り付けられた際、切削ブレード28の側面に沿って伸長する切削水ノズル42を有している。切削水は、パイプ44を介して切削水ノズル42に供給される。
ねじ48を着脱カバー40の丸穴46に挿通してブレードカバー30のねじ穴36に螺合することにより、着脱カバー40がブレードカバー30に固定される。これにより、図4に示すように切削ブレード28の概略上半分がブレードカバー30及び着脱カバー40により覆われる。
50はブレード検出ブロック(ブレード検出機構)であり、ねじ54によりブレードカバー30に取り付けられる。ブレード検出ブロック50には発光素子及び受光素子からなる図示しないブレードセンサが取り付けられており、このブレードセンサにより切削ブレード28の切刃28aの状態を検出する。
ブレードセンサにより切刃28aの欠けを検出した場合には、切削ブレード28を新たな切削ブレードに交換する。55はブレードセンサの位置を調整するための調整ねじである。切削ブレード28を交換する際には、着脱カバー40を図3に示すようにブレードカバー30から取り外し、この状態で切削ブレード28を交換する。
図1を参照して、このように構成された切削装置2の作用について説明する。ウエーハカセット8に収容されたウエーハWは、搬出入手段10によってフレームFが挟持され、搬出入手段10が装置後方(Y軸方向)に移動し、仮置き領域12においてその挟持が解除されることにより、仮置き領域12に載置される。そして、位置合わせ手段14が互いに接近する方向に移動することにより、ウエーハWが一定の位置に位置づけられる。
次いで、搬送手段16によってフレームFは吸着され、搬送手段16が旋回することによりフレームFと一体となったウエーハWがチャックテーブル18に搬送されてチャックテーブル18により保持される。そして、チャックテーブル18がX軸方向に移動してウエーハWはアライメント手段20の直下に位置づけられる。
アライメント手段20が切削すべきストリートを検出するアライメントの際のパターンマッチングに用いる画像は、切削前に予め取得しておく必要がある。そこで、ウエーハWがアライメント手段20の直下に位置づけられると、撮像手段22がウエーハWの表面を撮像し、撮像した画像を表示手段6に表示させる。
以下、撮像手段22によるアライメントの概要について説明する。切削装置2のオペレータは、操作手段4を操作することにより、撮像手段22で撮像し、表示手段6上に表示された画像をゆっくりと移動させながらパターンマッチングのターゲットとなるキーパターンを探索する。このキーパターンは、例えばデバイスD中の回路の特徴部分を利用する。
オペレータがキーパターンを決定すると、そのキーパターンを含む画像が切削装置2のアライメント手段20に備えたメモリに記憶される。また、そのキーパターンとストリートS1,S2の中心線との距離を座標値等によって求めその値もメモリに記憶させておく。
さらに、撮像画像を画面上でゆっくりと移動することにより、隣り合うストリートとストリートとの間隔(ストリートピッチ)を座標値等によって求め、ストリートピッチの値についてもアライメント手段20のメモリに記憶させておく。
ウエーハWのストリートに沿った切断の際には、記憶させたキーパターンの画像と実際に撮像手段22により撮像されて取得した画像とのパターンマッチングをアライメント手段20にて行う。このパターンマッチングは、X軸方向に伸長する同一ストリートS1に沿った互いに離間した少なくとも2点で実施する。
まず、A点で撮像した画像を画面上でゆっくりと移動させながら、記憶させたキーパターンと実際の画像のキーパターンとのパターンマッチングを行い、キーパターンがマッチングした状態で画面を固定する。
このようにA点での撮像画面からパターンマッチングを実施したら、チャックテーブル18をX軸方向に移動させてA点とX軸方向に相当離れたB点でのパターンマッチングを行う。
このとき、A点からB点まで一気に移動してパターンマッチングを行うのではなく、B点への移動途中の複数個所で必要に応じてパターンマッチングを実施してY軸方向のずれを補正すべくチャックテーブル18を僅かに回転させてθ補正を行って、最終的にB点でのパターンマッチングを実施することが好ましい。
A点及びB点でのパターンマッチングが完了すると、2つのキーパターンを結んだ直線はストリートS1と平行となったことになり、キーパターンとストリートS1の中心線との距離分だけ切削手段24をY軸方向に移動させることにより、切削しようとするストリートと切削ブレード28との位置合わせを行う。
切削しようとするストリートと切削ブレード28との位置合わせが行われた状態で、チャックテーブル18をX軸方向に移動させるとともに、切削ブレード28を高速回転させながら切削手段24を下降させると、位置合わせされたストリートが切削される。
切削ブレード28によるストリートの切削の際に、切削水供給ノズル32,42から切削水を切削ブレード28及びウエーハWに向かって噴出しながらストリートの切削を遂行する。切削ブレード28に切削水を噴出することにより切削ブレード28を冷却する。
メモリに記憶されたストリートピッチずつ切削手段24をY軸方向にインデックス送りにしながら切削を行うことにより、同方向のストリートS1が全て切削される。更に、チャックテーブル18を90°回転させてから、上記と同様の切削を行うと、ストリートS2も全て切削され、個々のデバイスDに分割される。
切削が終了したウエーハWはチャックテーブル18をX軸方向に移動してから、Y軸方向に移動可能な搬送手段25により把持されて洗浄装置27まで搬送される。洗浄装置27では、洗浄ノズルから水を噴射しながらウエーハWを低速回転(例えば300rpm)させることによりウエーハを洗浄する。
洗浄後、ウエーハWを高速回転(例えば3000rpm)させながらエアノズルからエアを噴出させてウエーハWを乾燥させた後、搬送手段16によりウエーハWを吸着して仮置き領域12に戻し、更に搬出入手段10によりウエーハカセット8の元の収納場所にウエーハWが戻される。
次に図5を参照して、切削ブレード検出機構50の機構部の構成について説明する。切削ブレード検出機構(ブレード検出ブロック)50は、ブレードカバー30に固定される固定ブロック58と固定ブロック58に対して上下に移動可能な移動ブロック60を含んでいる。
固定ブロック58にはパルスモータ56が搭載されており、パルスモータ56の出力は雄ねじロッド62に結合され、雄ねじロッド62は移動ブロック60に形成した図示しないナットに螺合している。パルスモータ56を回転すると、その回転方向に応じて移動ブロック60が固定ブロック58に対して上下に移動する。
ブレード検出機構50の発光部64は、発光ダイオード(LED)又はレーザーダイオード(LD)等から構成される発光素子66と、発光素子66に接続された光ファイバ68と、移動ブロック60に取り付けられ光ファイバ68からの光を反射する直角プリズム70と、サファイア等から形成され直角プリズム70に貼着された透明保護プレート72とから構成される。透明保護プレート72が、発光部64の出射端面を構成する。よって本明細書では、透明保護プレート72は発光部64の出射端面72として定義する。
ブレード検出機構50の受光部74は、フォトダイオード(PD)等の受光素子76と、受光素子76に接続された光ファイバ78と、移動ブロック60に取り付けられた直角プリズム80と、直角プリズム80に貼着されたサファイア等からなる透明保護プレート82とから構成される。透明保護プレート82が、受光部74の受光端面を構成する。よって、本明細書では、透明保護プレート82を受光部74の受光端面82として定義する。
図5に示した検出位置においては、発光部64の出射端面72と受光部74の受光端面82とは、切削ブレード28の切刃28aを挟むようにして適切な位置関係で対峙され、切刃28aの磨耗又は欠けを検出する。
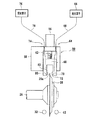
図6を参照すると、本発明実施形態に係る切削ブレード検出機構の全体構成図が示されている。機構部の構成は図5に示した構成と同様である。本実施形態では、切削ブレード28の切刃28aの磨耗に応じて、支持ブロック60を切削ブレード28の回転軸心方向に移動して、発光部64の出射端面72及び受光部74の受光端面82を切刃28aに対して適性な位置に位置付ける位置付け手段を具備している。
この位置付け手段は、受光素子76が受光した光量を検出する光量検出部86と、受光素子76が受光する基準となる光量を記憶する基準光量記憶部88と、光量検出部86で検出された光量と基準光量記憶部に記憶されている光量とを比較する比較部90と、比較部90で光量検出部86で検出された光量が基準光量記憶部88に記憶されている光量を超えたと判断された時、パルスモータ56を所定のパルス数駆動して支持ブロック60を切削ブレード28の回転軸心方向に所定量送る移動ブロック送り部92とを含んでいる。
比較部90が、光量検出部86で検出された光量が基準光量記憶部88に記憶されている光量を超えたと判断した時は、切刃28aの磨耗が所定量以上進んだ時であり、この時には移動ブロック60を切削ブレード28の軸心方向に移動して発光部64の出射端面72と受光部74の受光端面82を切刃28aの先端に対して適性な位置に位置付ける必要がある。
よって、このときには、移動ブロック送り部92の指令によりパルスモータ56を所定のパルス数で駆動して、出射端面72及び受光端面82を切刃28aの先端に対して適性な位置に位置付ける。これと同時に、移動ブロック送り部92が指令した送り量は磨耗管理部94の送り量記憶部96に記憶される。
磨耗管理部94では、切刃28aの磨耗が進行すると受光素子76で受光する受光量が増えるので、受光素子76から出力される電流値は符号98で示すように徐々に増加する。
切刃28aの磨耗が限界値に達すると光量検出部86で検出する光量が基準光量記憶部に記憶されている光量を超えるので、移動ブロック送り部92がパルスモータ56を駆動して、移動ブロック60を切削ブレード28の回転軸心方向に送り、出射端面72及び受光端面82を適正な位置に位置付ける。
よって、この時には受光素子76で受光する受光量が減るため、受光素子76から出力される電流値は符号100で示すように減少する。よって、移動ブロック60が複数回送り移動されると、磨耗管理部94での電流値は時間の経過に応じて鋸刃状に変化する。
送り量記憶部96では、累積送り量を記憶しているため、例えば累積送り回数が5回に達したならば切刃28が限界点まで磨耗したと判断し、切削ブレード28を新たな切削ブレードに交換する。
受光素子76の出力は磨耗管理部94に入力されるのと同時に破損検出部84にも入力される。この破損検出部84は切刃28aの欠けを検出するものであり、電流値が符号85で示すようにスパイク状に増加すると切刃28に欠けが発生したと判断し、切削ブレード28を新たな切削ブレードに交換する。
言うまでもないが、本発明実施形態の切削ブレード検出機構は、ウエーハを実際に切削ブレード28で切削しながらブレードの磨耗又は欠けを検出し、切刃28aの磨耗を検出した際には自動的に発光部64の出射端面72及び受光部74の受光端面82を切刃28aの先端に対して適性な位置に位置付けることができる。よって、発光部64の出射端面72及び受光部74の受光端面82を適正な位置に位置付ける手間が省け、ウエーハを切削する生産性が向上する。
切削装置の外観斜視図である。 フレームと一体化されたウエーハを示す斜視図である。 切削手段の分解斜視図である。 切削手段の斜視図である。 切削ブレード検出機構の機構部の構成を示す図である。 本発明実施形態に係る切削ブレード検出機構の全体構成を示す図である。
符号の説明
2 切削装置
18 チャックテーブル
24 切削手段
26 スピンドル
28 切削ブレード
28a 切刃
50 切削ブレード検出機構
56 パルスモータ
60 移動ブロック
64 発光部
66 発光素子
68,78 光ファイバ
72 出射端面
76 受光素子
82 受光端面

Claims (4)

  1. 被加工物を保持するチャックテーブルと、該チャックテーブルに保持された被加工物を切削する切刃を外周に有する切削ブレードが回転可能に装着された切削手段とを備えた切削装置で使用される切削ブレード検出機構であって、
    発光部と、
    該発光部から出射される光を受光する受光部と、
    該発光部の出射端面と該受光部の受光端面とを前記切削ブレードの切刃を挟むように支持する支持手段と、
    前記切削ブレードの切刃の磨耗に応じて前記支持手段を前記切削ブレードの回転軸心方向に移動して、前記発光部の出射端面及び前記受光部の受光端面を前記切刃に対して適性な位置に位置付ける位置付け手段と、
    を具備したことを特徴とする切削ブレード検出機構。
  2. 前記位置付け手段は、前記受光部が受光した光量を検出する光量検出部と、前記受光部が受光する基準となる光量を記憶する基準光量記憶部と、該光量検出部で検出された光量と該基準光量記憶部に記憶されている光量とを比較して該光量検出部で検出された光量が該基準光量記憶部に記憶されている光量を超えた際、前記支持手段を前記切削ブレードの回転軸心方向に所定量送る支持手段送り部とから構成されることを特徴とする請求項1記載の切削ブレード検出機構。
  3. 前記受光部が受光した光量に基づいて前記切削ブレードの切刃の磨耗を管理する磨耗管理部を更に具備し、
    該磨耗管理部は、前記支持手段送り部が前記支持手段を所定量送った際、送り量を記憶する送り量記憶部を有していることを特徴とする請求項2記載の切削ブレード検出機構。
  4. 前記受光部が受光した光量を監視して前記切削ブレードの切刃の破損を検出する破損検出部を更に具備したことを特徴とする請求項1〜3のいずれかに記載の切削ブレード検出機構。
JP2007259431A 2007-10-03 2007-10-03 切削ブレード検出機構 Pending JP2009083077A (ja)

Priority Applications (2)

Application Number Priority Date Filing Date Title
JP2007259431A JP2009083077A (ja) 2007-10-03 2007-10-03 切削ブレード検出機構
CN2008101680280A CN101402227B (zh) 2007-10-03 2008-09-25 切削刀片检测机构

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2007259431A JP2009083077A (ja) 2007-10-03 2007-10-03 切削ブレード検出機構

Publications (1)

Publication Number Publication Date
JP2009083077A true JP2009083077A (ja) 2009-04-23

Family

ID=40536456

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2007259431A Pending JP2009083077A (ja) 2007-10-03 2007-10-03 切削ブレード検出機構

Country Status (2)

Country Link
JP (1) JP2009083077A (ja)
CN (1) CN101402227B (ja)

Cited By (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2012148387A (ja) * 2011-01-21 2012-08-09 Disco Corp 加工装置
CN107813225A (zh) * 2016-09-13 2018-03-20 株式会社迪思科 切削装置
JP2019054081A (ja) * 2017-09-14 2019-04-04 株式会社ディスコ 切削装置
CN114965273A (zh) * 2022-05-17 2022-08-30 沈阳大学 一种铣刀磨损检测一体化测量仪
JP2022133682A (ja) * 2021-03-02 2022-09-14 株式会社ディスコ 切削ブレードの管理方法

Families Citing this family (12)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN104748707A (zh) * 2015-04-01 2015-07-01 湖南中大创远数控装备有限公司 尖齿条形刀条检测方法及装置
CN105171528A (zh) * 2015-10-10 2015-12-23 中国重型机械研究院股份公司 一种带锯崩齿检测的装置及方法
JP6727699B2 (ja) * 2016-04-19 2020-07-22 株式会社ディスコ 切削装置のセットアップ方法
JP6707396B2 (ja) * 2016-05-11 2020-06-10 株式会社ディスコ 切削装置
CN107649953A (zh) * 2016-07-26 2018-02-02 万象设计江苏有限责任公司 一种可检测打磨轮的圆管外表面打磨工装
JP6932436B2 (ja) * 2017-05-24 2021-09-08 株式会社ディスコ 切削装置
JP7028607B2 (ja) * 2017-11-06 2022-03-02 株式会社ディスコ 切削装置
CN109048024B (zh) * 2018-08-31 2021-09-24 华域汽车车身零件(上海)有限公司 一种焊接电极帽的修磨方法
CN110524732A (zh) * 2019-08-14 2019-12-03 郑州光力瑞弘电子科技有限公司 一种划片机
JP7370256B2 (ja) * 2020-01-07 2023-10-27 株式会社ディスコ 切削ブレードの状態検知方法
JP7420571B2 (ja) * 2020-01-29 2024-01-23 株式会社ディスコ 切削装置
CN112606234A (zh) * 2020-12-28 2021-04-06 郑州光力瑞弘电子科技有限公司 划片机刀片监测装置及划片机

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0413250U (ja) * 1990-05-17 1992-02-03
JPH08164515A (ja) * 1994-12-13 1996-06-25 Tokyo Seimitsu Co Ltd ブレード変位検出装置
JP2002176012A (ja) * 2000-12-05 2002-06-21 Sharp Corp ダイシング装置およびダイシング方法
JP2006287111A (ja) * 2005-04-04 2006-10-19 Disco Abrasive Syst Ltd 切削装置およびブレード状態検出方法

Family Cites Families (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP4590058B2 (ja) * 2000-04-12 2010-12-01 株式会社ディスコ 切削装置の切削ブレード検出機構
JP2007042855A (ja) * 2005-08-03 2007-02-15 Disco Abrasive Syst Ltd ブレード検出手段を備えた切削装置
CN1766590A (zh) * 2005-10-24 2006-05-03 中国电子科技集团公司第四十五研究所 划片机刀体破损检测装置及其检测方法

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0413250U (ja) * 1990-05-17 1992-02-03
JPH08164515A (ja) * 1994-12-13 1996-06-25 Tokyo Seimitsu Co Ltd ブレード変位検出装置
JP2002176012A (ja) * 2000-12-05 2002-06-21 Sharp Corp ダイシング装置およびダイシング方法
JP2006287111A (ja) * 2005-04-04 2006-10-19 Disco Abrasive Syst Ltd 切削装置およびブレード状態検出方法

Cited By (9)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2012148387A (ja) * 2011-01-21 2012-08-09 Disco Corp 加工装置
CN107813225A (zh) * 2016-09-13 2018-03-20 株式会社迪思科 切削装置
KR20180029899A (ko) 2016-09-13 2018-03-21 가부시기가이샤 디스코 절삭 장치
JP2019054081A (ja) * 2017-09-14 2019-04-04 株式会社ディスコ 切削装置
US11389920B2 (en) 2017-09-14 2022-07-19 Disco Corporation Cutting apparatus
JP2022133682A (ja) * 2021-03-02 2022-09-14 株式会社ディスコ 切削ブレードの管理方法
JP7685344B2 (ja) 2021-03-02 2025-05-29 株式会社ディスコ 切削ブレードの管理方法
CN114965273A (zh) * 2022-05-17 2022-08-30 沈阳大学 一种铣刀磨损检测一体化测量仪
CN114965273B (zh) * 2022-05-17 2024-04-09 沈阳大学 一种铣刀磨损检测一体化测量仪

Also Published As

Publication number Publication date
CN101402227A (zh) 2009-04-08
CN101402227B (zh) 2012-09-05

Similar Documents

Publication Publication Date Title
JP5068621B2 (ja) 切削装置
CN101402227A (zh) 切削刀片检测机构
JP5172383B2 (ja) 切削ブレード検出機構
US11171056B2 (en) Wafer processing method
JP6974087B2 (ja) 切削装置
JP5220513B2 (ja) ノズル調整治具
JP2011108979A (ja) 被加工物の切削方法
JP5892831B2 (ja) 切削装置
JP5068611B2 (ja) 加工装置における加工水の確認方法及び確認装置
JP5340832B2 (ja) マウントフランジの端面修正方法
JP2010123823A (ja) 切削装置
JP7051205B2 (ja) 切削装置
JP4827576B2 (ja) 切削装置
JP5295620B2 (ja) マウントフランジ取り外し治具及びマウントフランジの取り外し方法
JP2009130315A (ja) ウエーハの切削方法
JP2012040651A (ja) 切削ブレード検出機構
JP5465064B2 (ja) ノズル調整治具
JP2011009652A (ja) 切削装置における切削ブレードの位置検出方法
JP2009018368A (ja) 加工装置
JP2009135254A (ja) 粘着テープ貼着方法
JP2012111003A (ja) 切削ブレード検出機構
JP2009206363A (ja) 切削ブレードばたつき検出方法
JP2009269158A (ja) 切削ブレード
JP2009206362A (ja) 板状物の切削方法
JP5611012B2 (ja) 切削ブレード検出機構

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20100913

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20120809

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20120814

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20121015

A02 Decision of refusal

Effective date: 20130212

Free format text: JAPANESE INTERMEDIATE CODE: A02