JP2012111003A - 切削ブレード検出機構 - Google Patents

切削ブレード検出機構 Download PDF

Info

Publication number
JP2012111003A
JP2012111003A JP2010262374A JP2010262374A JP2012111003A JP 2012111003 A JP2012111003 A JP 2012111003A JP 2010262374 A JP2010262374 A JP 2010262374A JP 2010262374 A JP2010262374 A JP 2010262374A JP 2012111003 A JP2012111003 A JP 2012111003A
Authority
JP
Japan
Prior art keywords
cutting blade
cutting
light receiving
light
timing
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2010262374A
Other languages
English (en)
Inventor
Sosuke Aramaki
創介 荒蒔
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Disco Corp
Original Assignee
Disco Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Disco Corp filed Critical Disco Corp
Priority to JP2010262374A priority Critical patent/JP2012111003A/ja
Publication of JP2012111003A publication Critical patent/JP2012111003A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Constituent Portions Of Griding Lathes, Driving, Sensing And Control (AREA)
  • Dicing (AREA)

Abstract

【課題】加工時間を増加することなく切削加工中にセットアップを実施できるとともに、切削ブレードの磨耗量を検出できる切削装置の切削ブレード検出機構を提供する。
【解決手段】切削ブレードの半径方向に整列した複数の受光部74を有する受光手段と、第1のタイミングで発光部70からの発光を受光した受光部74の数を第1受光部数として記憶する第1記憶部88と、第1記憶部88で受光部74の数を記憶した後に切削ブレードで所定時間被加工物を切削した後、第2のタイミングで発光部70からの発光を受光した受光部74の数を第2受光部数として記憶する第2記憶部90と、第2記憶部90で記憶した第2記憶部数から第1記憶部88で記憶した第1記憶部数を減じた値に基づいて第1のタイミングから第2のタイミングまでの切削ブレードの磨耗量を算出する算出部92等を有する制御手段84と、を具備した。
【選択図】図7

Description

本発明は、切削装置における切削ブレード検出機構に関する。
IC、LSI等の数多くのデバイスが表面に形成され、且つ個々のデバイスが分割予定ライン(ストリート)によって区画された半導体ウエーハは、研削装置によって裏面が研削されて所定の厚みに加工された後、切削装置によって分割予定ラインを切削して個々のデバイスに分割され、分割されたデバイスは携帯電話、パソコン等の電気機器に広く利用されている。
切削装置は、半導体ウエーハ等の被加工物を保持するチャックテーブルと、該チャックテーブルに保持された被加工物を切削する切削ブレードを回転可能に支持する切削手段とから少なくとも構成され、ウエーハを高精度に個々のデバイスに分割することができる。
切削装置では、被加工物への切削ブレードの切り込み送り量をチャックテーブルの上面(被加工物の保持面)を基準点に切削ブレードの外径サイズに基づいて管理している。切削ブレードの外径サイズは切削ブレード毎に異なるため、新品の切削ブレードに交換した際には、切削ブレードとチャックテーブルの保持面とを接触させて原点位置(基準点位置)を検出する(例えば、特開昭61−71967号公報参照)。この原点位置の検出を接触セットアップという。
切削ブレードは加工に伴って磨耗して外径サイズが変化する。切削ブレードが磨耗した状態で同じ切り込み量を設定して切削すると、被加工物への切り込み量が浅くなってしまう。
そこで、切削装置は、加工中にチャックテーブルに接触することなくセットアップ(基準点出し動作)を行うとともに、切削ブレードの磨耗を検出するための非接触セットアップセンサーを備えている(例えば、特開平8−174416号公報参照)。
非接触セットアップセンサーはチャックテーブル近傍に配設され、発光素子と受光素子とから構成される。新品ブレードをスピンドルに装着した際に、チャックテーブル上面と非接触セットアップセンサーとの相対位置を検出しておき、加工中に切削ブレードの基準点の検出を行う際には、非接触セットアップセンサーを利用する。
この非接触セットアップセンサーでは、発光素子と受光素子間に切削ブレードを下降させ、切削ブレードで発光素子からの光が遮光された高さ位置(Z位置)を基に切削ブレードの磨耗を検出する。
一方、切削手段には、切削ブレードの切刃を挟むように発光部及び受光部が位置付けられ、受光部の受光素子が受光する光量の変化によって切削ブレードの切刃の欠けを検出する切削ブレード検出機構が配設されている。切削ブレード検出機構が切刃の欠けを検出した場合には、切削ブレードを新品の切削ブレードに交換する。
特開昭61−71967号公報 特開平8−174416号公報
従来の切削装置では、切削加工中に基準点出しをしたい場合には、切削ブレードを非接触セットアップセンサーまで移動して基準点出しをする必要があり、この間は加工が中断されるため加工時間が増えるという問題がある。特に、切削ブレードの磨耗が大きい加工では、加工中に頻繁にセットアップする必要がある。
本発明はこのような点に鑑みてなされたものであり、その目的とするところは、加工時間を増加することなく加工中にセットアップを実施できるとともに、切削ブレードの磨耗量を検出できる切削装置の切削ブレード検出機構を提供することである。
本発明によると、被加工物を保持するチャックテーブルと、該チャックテーブルに保持された被加工物を切削する切削ブレードと該切削ブレードが装着されるスピンドルとを含む切削手段と、を備えた切削装置で使用される切削ブレード検出機構であって、該切削ブレードに対向するように該スピンドルの軸方向に対して該切削ブレードの一方の側に配設されて該切削ブレードの外周縁に向かって発光する発光部を有する発光手段と、該切削ブレードの外周縁を挟んで該発光部に対峙するように該スピンドルの軸方向に対して該切削ブレードの他方の側に配設されるとともに、該切削ブレードの半径方向に整列した複数の受光部を有する受光手段と、第1のタイミングで該発光部からの発光を受光した該受光部の数を第1受光部数として記憶する第1記憶部と、該第1記憶部で該受光部の数を記憶した後に該切削ブレードで所定時間被加工物を切削した後、第2のタイミングで該発光部からの発光を受光した該受光部の数を第2受光部数として記憶する第2記憶部と、該第2記憶部で記憶した該第2記憶部数から該第1記憶部で記憶した該第1記憶部数を減じた値に基づいて該第1のタイミングから該第2のタイミングまでの該切削ブレードの磨耗量を算出する算出部と、を有する制御手段と、を具備したことを特徴とする切削ブレード検出機構が提供される。
本発明によると、非接触セットアップセンサーまで切削ブレードを移動する必要なく、切削ブレード検出機構でセットアップが可能であるため、加工時間を短縮化できる。また、切削加工中、即事切削ブレードの磨耗を検出できるため、より正確に切削ブレードの寿命/交換タイミングを検出できる。
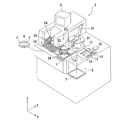
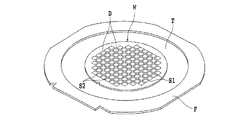
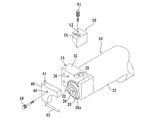
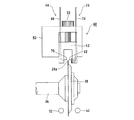
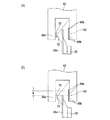
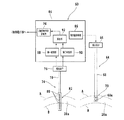
切削装置の外観斜視図である。 ダイシングテープを介して環状フレームに支持された半導体ウエーハの斜視図である。 切削手段の分解斜視図である。 切削手段の斜視図である。 切削ブレード検出機構の機構部の構成を示す斜視図である。 図6(A)は第1所定タイミングで切削ブレードの切刃の磨耗量を検出している状態の側面図、図6(B)は第2所定タイミングで切削ブレードの切刃の磨耗量を検出している状態の側面図である。 本発明実施形態に係る切削ブレード検出機構の全体構成を示す模式図である。
以下、本発明の実施形態を図面を参照して詳細に説明する。図1はウエーハをダイシングして個々のチップ(デバイス)に分割することのできる切削装置(ダイシング装置)2の外観を示している。
切削装置2の前面側には、オペレータが加工条件等の装置に対する指示を入力するための操作手段4が設けられている。装置上部には、オペレータに対する案内画面や後述する撮像手段によって撮像された画像が表示されるCRT等の表示手段6が設けられている。
図2に示すように、ダイシング対象のウエーハWの表面においては、第1のストリートS1と第2のストリートS2とが直交して形成されており、第1のストリートS1と第2のストリートS2とによって区画されて多数のデバイスDがウエーハW上に形成されている。
ウエーハWは粘着テープであるダイシングテープTに貼着され、ダイシングテープTの外周縁部は環状フレームFに貼着されている。これにより、ウエーハWはダイシングテープTを介してフレームFに支持された状態となり、図1に示したウエーハカセット8中にウエーハが複数枚(例えば25枚)収容される。ウエーハカセット8は上下動可能なカセットエレベータ9上に載置される。
ウエーハカセット8の後方には、ウエーハカセット8から切削前のウエーハWを搬出するとともに、切削後のウエーハをウエーハカセット8に搬入する搬出入手段10が配設されている。ウエーハカセット8と搬出入手段10との間には、搬出入対象のウエーハが一時的に載置される領域である仮置き領域12が設けられており、仮置き領域12には、ウエーハWを一定の位置に位置合わせする位置合わせ手段14が配設されている。
仮置き領域12の近傍には、ウエーハWと一体となったフレームFを吸着して搬送する旋回アームを有する搬送手段16が配設されており、仮置き領域12に搬出されたウエーハWは、搬送手段16により吸着されてチャックテーブル18上に搬送され、このチャックテーブル18に吸引されるとともに、複数の固定手段(クランプ)19によりフレームFが固定されることでチャックテーブル18上に保持される。
チャックテーブル18は、回転可能且つX軸方向に往復動可能に構成されており、チャックテーブル18のX軸方向の移動経路の上方には、ウエーハWの切削すべきストリートを検出するアライメント手段20が配設されている。
アライメント手段20は、ウエーハWの表面を撮像する撮像手段22を備えており、撮像により取得した画像に基づき、パターンマッチング等の画像処理によって切削すべきストリートを検出することができる。撮像手段22によって取得された画像は、表示手段6に表示される。
アライメント手段20の左側には、チャックテーブル18に保持されたウエーハWに対して切削加工を施す切削手段24が配設されている。切削手段24はアライメント手段20と一体的に構成されており、両者が連動してY軸方向及びZ軸方向に移動する。
切削手段24は、回転可能なスピンドル26の先端に切削ブレード28が装着されて構成され、Y軸方向及びZ軸方向に移動可能となっている。切削ブレード28は撮像手段22のX軸方向の延長線上に位置している。
図3を参照すると、切削手段24の分解斜視図が示されている。図4は切削手段24の斜視図である。25は切削手段24のスピンドルハウジングであり、スピンドルハウジング25中に図示しないサーボモータにより回転駆動されるスピンドル26が回転可能に収容されている。切削ブレード28は電鋳ブレードであり、ニッケル母材中にダイヤモンド砥粒が分散されてなる切刃28aを外周部に有している。
30は切削ブレード28をカバーするブレードカバーであり、切削ブレード28の側面に沿って延長する切削水ノズル32が取り付けられている。切削水が、パイプ34を介して切削水ノズル32に供給される。ブレードカバー30はねじ穴36,38を有している。
40は着脱カバーであり、ブレードカバー30に取り付けられた際、切削ブレード28の側面に沿って伸長する切削水ノズル42を有している。切削水は、パイプ44を介して切削水ノズル42に供給される。
ねじ48を着脱カバー40の丸穴46に挿通してブレードカバー30のねじ穴36に螺合することにより、着脱カバー40がブレードカバー30に固定される。これにより、図4に示すように切削ブレード28の概略上半分がブレードカバー30及び着脱カバー40により覆われる。
50は丸穴52を有するブレード検出用の固定ブロックであり、ねじ54を丸穴52を介してブレードカバー30のねじ穴38に螺合することにより、ブレードカバー30に取り付けられる。固定ブロック50には後述する切削ブレード検出機構60が取り付けられており、この切削ブレード検出機構60により切削ブレード28の切刃28aの状態を検出する。
次に、図5乃至図7を参照して、本発明実施形態の切削ブレード検出機構60の構成について説明する。図5に示すように、切削ブレード検出機構60はブレードカバー30に固定される固定ブロック50と、調整ねじ55を回転することにより固定ブロック50に対して上下に移動可能な移動ブロック62を含んでいる。
図7に示すように、切削ブレード検出機構60の発光手段(発光アセンブリ)64は、発光ダイオード(LED)又はレーザーダイオード(LD)等から構成される発光素子66と、発光素子66に接続された大径のプラスチック光ファイバ68とから構成される。
図5に示されるように、光ファイバ68の端部68aは切削ブレード28の切刃28a方向に光ファイバ68の最小曲げ半径以上の曲げ半径で曲げられており、光ファイバ68の端部68aが発光部70を形成する。光ファイバ68の先端68aである発光部70からの出射光が切刃28aと垂直になるように設定されている。
図7を再び参照すると、受光手段(受光アセンブリ)74は、フォトダイオード(PD)等の受光素子76と、受光素子76に接続された光ファイバ束78を含んでいる。光ファイバ束78は、細径のプラスチック光ファイバ80が束ねられて構成されており、各光ファイバ80の端部で受光部82を構成する。本明細書及び特許請求の範囲で、受光部数という場合には光ファイバ80の端部の数を指すものである。
受光部82を構成する各光ファイバ80の端部は、図5に示すように、切削ブレード28の切刃28a方向に光ファイバ80の最小曲げ半径以上の曲げ半径で曲げられており、受光部82を構成する複数の光ファイバ80は発光部70が出射した光を受光できるように配設されている。
即ち、受光部82は、複数の光ファイバ80の端部が互いに隣接されて切削ブレード28の切刃28aの全体を覆うように半径方向に直列に配列された受光直列体から構成されている。
図7に示すように、発光素子66及び受光素子76は切削装置2の制御手段(コントローラ)84に接続されており、発光素子66の発光量等のパラメータは制御手段84の発光量管理部86で制御され、受光素子76により光電変換された電気信号は制御手段84の後に詳細に説明する第1記憶部88及び第2記憶部90に入力される。
以下、上述のように構成された切削ブレード検出機構60の作用について説明する。切削ブレード28が回転している状態において制御手段84の発光量管理部86は発光素子66を駆動する。発光素子66から出射された光は大径の光ファイバ68を伝搬して発光部70として作用する光ファイバ端部68aから出射される。
図6に示すように、光ファイバ68の端部68aには光ファイバ68の端部68aから出射される光を拡散する拡散板72が配設されているのが好ましい。図6(A)は第1のタイミング時の、切削ブレード28の切刃28aが殆ど磨耗していない状態を、図6(B)は第2のタイミング時の、切刃28aが大きく磨耗した状態をそれぞれ示している。
図6(A)に示す第1のタイミング時(図7では符号Aで示されている)には、切刃28aが殆ど磨耗していないので、発光部70から出射された光は数の小さい例えば2個の光ファイバ80aのみで受光され、他の光ファイバ80bは発光部70からの光を受光することはない。
受光部82の2本の光ファイバ80aで受光した光は光ファイバ80aを伝播して受光素子76で光電変換され、電気信号が制御手段84に入力される。制御手段84では、この電気信号の強度を光ファイバ80の本数、即ち受光部82の数として演算し、演算した受光部の数が第1受光部数として第1記憶部88で記憶される。
図6(B)に示す第2のタイミング時(図7では符号Bで示されている)には、切削加工を継続して切削ブレード28の切刃28aが相当磨耗しているので、受光部82の光ファイバ80aで受光する光ファイバ80aの数も多くなる。本実施形態では、9本の光ファイバ80aで発光部70からの光を受光している。図6(B)でHは切刃28aの磨耗量である。
9本の光ファイバ80aで受光した光は受光素子76で光電変換され、電気信号が制御手段84に入力され、制御手段84では電気信号の強度から受光した光ファイバ80の数、即ち受光部82の数を9本と判断し、これを第2受光部数として第2記憶部90で記憶する。
第1記憶部80で記憶している第1受光部数と第2記憶部90で記憶している第2受光部数は算出部92に入力され、算出部92では第2受光部数から第1受光部数を減じた値(本実施形態では7)に基づいて、第1のタイミングから第2のタイミングまでの切削ブレード28の切刃28aの磨耗量として算出する。
この磨耗量はZ軸移動手段管理部94に入力されて、Z軸移動手段管理部94でZ軸移動手段を駆動して、切削ブレード28の切刃28aの磨耗量に応じて切削ブレード28を下方へ移動し、切削ブレード28の基準位置出しを実施する。
即ち、本実施形態の切削ブレード検出機構60は非接触セットアップセンサーとして作動し、従来のように切削ブレード28をチャックテーブル18に隣接した非接触セットアップセンサーまで移動することなく切削ブレード28のセットアップができるので、セットアップのために時間を割く必要が無く、切削加工時間の短縮化が可能となる。
切削ブレード検出センサー60で検出した切削ブレード28の切刃28aの磨耗量が所定の磨耗量に達した場合には、これを切削装置2の表示手段6に表示して、作業者に切削ブレード28の新品への交換の必要性を知らしめることができる。本実施形態では、切削加工中即事切削ブレード28の切刃28aの磨耗が検出できるため、より正確に切削ブレード28の寿命、即ち交換タイミングを検出することができる。
上述した実施形態では、切削ブレード28として外周に切刃28aを有するハブブレードを採用した例について説明したが、切削ブレード28はハブブレードに限定されるものではなく、全体が切刃から構成されるワッシャータイプブレードを採用するようにしてもよい。この場合には、切削ブレード検出機構60の発光部70及び受光部74を切削ブレード28の外周縁を挟んで対向するように配設する。
18 チャックテーブル
24 切削手段
28 切削ブレード
28a 切刃
60 切削ブレード検出機構
64 発光手段
66 発光素子
68 大径プラスチック光ファイバ
68a 光ファイバ68の端部
70 発光部
74 受光部
76 受光素子
78 光ファイバ束
80 細径プラスチック光ファイバ
82 受光部
84 制御手段
88 第1記憶部
90 第2記憶部
92 算出部

Claims (1)

  1. 被加工物を保持するチャックテーブルと、該チャックテーブルに保持された被加工物を切削する切削ブレードと該切削ブレードが装着されるスピンドルとを含む切削手段と、を備えた切削装置で使用される切削ブレード検出機構であって、
    該切削ブレードに対向するように該スピンドルの軸方向に対して該切削ブレードの一方の側に配設されて該切削ブレードの外周縁に向かって発光する発光部を有する発光手段と、
    該切削ブレードの外周縁を挟んで該発光部に対峙するように該スピンドルの軸方向に対して該切削ブレードの他方の側に配設されるとともに、該切削ブレードの半径方向に整列した複数の受光部を有する受光手段と、
    第1のタイミングで該発光部からの発光を受光した該受光部の数を第1受光部数として記憶する第1記憶部と、該第1記憶部で該受光部の数を記憶した後に該切削ブレードで所定時間被加工物を切削した後、第2のタイミングで該発光部からの発光を受光した該受光部の数を第2受光部数として記憶する第2記憶部と、該第2記憶部で記憶した該第2記憶部数から該第1記憶部で記憶した該第1記憶部数を減じた値に基づいて該第1のタイミングから該第2のタイミングまでの該切削ブレードの磨耗量を算出する算出部と、を有する制御手段と、
    を具備したことを特徴とする切削ブレード検出機構。
JP2010262374A 2010-11-25 2010-11-25 切削ブレード検出機構 Pending JP2012111003A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2010262374A JP2012111003A (ja) 2010-11-25 2010-11-25 切削ブレード検出機構

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2010262374A JP2012111003A (ja) 2010-11-25 2010-11-25 切削ブレード検出機構

Publications (1)

Publication Number Publication Date
JP2012111003A true JP2012111003A (ja) 2012-06-14

Family

ID=46495769

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2010262374A Pending JP2012111003A (ja) 2010-11-25 2010-11-25 切削ブレード検出機構

Country Status (1)

Country Link
JP (1) JP2012111003A (ja)

Cited By (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2015015267A (ja) * 2013-07-03 2015-01-22 株式会社ディスコ 切削方法
US20210132567A1 (en) * 2019-10-31 2021-05-06 Disco Corporation Cutting apparatus
JP2021070093A (ja) * 2019-10-30 2021-05-06 株式会社ディスコ ブレード形状検出ユニット及び切削装置
CN114603719A (zh) * 2020-12-07 2022-06-10 株式会社迪思科 切削装置

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH071294A (ja) * 1993-06-15 1995-01-06 Kobe Steel Ltd 数値制御工作機械における光学式被加工物形状測定装置
JPH11188599A (ja) * 1997-12-22 1999-07-13 Tokyo Seimitsu Co Ltd 固定砥粒付ワイヤソーのワイヤ径検出装置
JP2006220540A (ja) * 2005-02-10 2006-08-24 Central Glass Co Ltd ガラス板の端面の欠陥検出装置および検出方法
JP2006310396A (ja) * 2005-04-26 2006-11-09 Tokyo Seimitsu Co Ltd ブレード破損検出装置
JP2009196064A (ja) * 2008-02-25 2009-09-03 Disco Abrasive Syst Ltd 切削ブレード検出機構

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH071294A (ja) * 1993-06-15 1995-01-06 Kobe Steel Ltd 数値制御工作機械における光学式被加工物形状測定装置
JPH11188599A (ja) * 1997-12-22 1999-07-13 Tokyo Seimitsu Co Ltd 固定砥粒付ワイヤソーのワイヤ径検出装置
JP2006220540A (ja) * 2005-02-10 2006-08-24 Central Glass Co Ltd ガラス板の端面の欠陥検出装置および検出方法
JP2006310396A (ja) * 2005-04-26 2006-11-09 Tokyo Seimitsu Co Ltd ブレード破損検出装置
JP2009196064A (ja) * 2008-02-25 2009-09-03 Disco Abrasive Syst Ltd 切削ブレード検出機構

Cited By (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2015015267A (ja) * 2013-07-03 2015-01-22 株式会社ディスコ 切削方法
JP2021070093A (ja) * 2019-10-30 2021-05-06 株式会社ディスコ ブレード形状検出ユニット及び切削装置
US20210132567A1 (en) * 2019-10-31 2021-05-06 Disco Corporation Cutting apparatus
US11927934B2 (en) * 2019-10-31 2024-03-12 Disco Corporation Cutting apparatus capable of detecting configuration abnormalities of a cutting blade
CN114603719A (zh) * 2020-12-07 2022-06-10 株式会社迪思科 切削装置
CN114603719B (zh) * 2020-12-07 2025-10-21 株式会社迪思科 切削装置

Similar Documents

Publication Publication Date Title
JP5068621B2 (ja) 切削装置
JP2009083077A (ja) 切削ブレード検出機構
JP5172383B2 (ja) 切削ブレード検出機構
JP5184250B2 (ja) 切削装置
JP2010042490A (ja) ノズル調整治具
JP6120710B2 (ja) 切削装置
JP5340832B2 (ja) マウントフランジの端面修正方法
JP7051205B2 (ja) 切削装置
JP2013202740A (ja) 切削装置
JP5506557B2 (ja) 切削ブレードの管理方法
JP2012040651A (ja) 切削ブレード検出機構
US12121975B2 (en) Cutting machine
KR101739975B1 (ko) 웨이퍼 지지 플레이트 및 웨이퍼 지지 플레이트의 사용 방법
JP5611012B2 (ja) 切削ブレード検出機構
JP5465064B2 (ja) ノズル調整治具
JP2011018792A (ja) ウエーハの加工方法
JP5356803B2 (ja) ウエーハの加工装置
KR20200115129A (ko) 가공 장치
JP2009190127A (ja) 半導体製造装置
JP5122232B2 (ja) 切削ブレード
JP6537423B2 (ja) 切削ブレードの屈折検出方法
KR102841778B1 (ko) 가공 방법
JP5975767B2 (ja) 加工装置
JP6195484B2 (ja) ウエーハの加工方法
JP6151531B2 (ja) 切削ブレード検出機構

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20131011

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20140731

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20140805

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20141001

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20141216

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20150407