JP2009155106A - ベルト斜行補正装置、ベルト搬送装置及び記録装置 - Google Patents

ベルト斜行補正装置、ベルト搬送装置及び記録装置 Download PDF

Info

Publication number
JP2009155106A
JP2009155106A JP2008301109A JP2008301109A JP2009155106A JP 2009155106 A JP2009155106 A JP 2009155106A JP 2008301109 A JP2008301109 A JP 2008301109A JP 2008301109 A JP2008301109 A JP 2008301109A JP 2009155106 A JP2009155106 A JP 2009155106A
Authority
JP
Japan
Prior art keywords
belt
roller
skew
driving
amount
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2008301109A
Other languages
English (en)
Other versions
JP5305001B2 (ja
Inventor
Katsumi Enomoto
勝己 榎本
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Seiko Epson Corp
Original Assignee
Seiko Epson Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Seiko Epson Corp filed Critical Seiko Epson Corp
Priority to JP2008301109A priority Critical patent/JP5305001B2/ja
Priority to US12/328,067 priority patent/US7815039B2/en
Publication of JP2009155106A publication Critical patent/JP2009155106A/ja
Application granted granted Critical
Publication of JP5305001B2 publication Critical patent/JP5305001B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Handling Of Sheets (AREA)
  • Delivering By Means Of Belts And Rollers (AREA)

Abstract

【課題】ベルトが斜行速度の速い状態にあるとき、或いは遅い状態にあるときに、該ベルトの各状態に適合した適切な斜行補正を実行できるベルト斜行補正装置を提供すること。
【解決手段】駆動ローラと従動ローラとの間に巻回されている無端ベルト8の面に当接す
ることによって無端ベルトの斜行を補正するベルト斜行補正ローラ7と、ベルト斜行補正
ローラを無端ベルトの斜行を補正する方向に傾動させる傾動機構29とを備え、傾動機構は、単位駆動量で間欠的に駆動する駆動体33と、駆動体の駆動量に対応してベルト斜行補正ローラ7の傾動量が決まる関係をもって、駆動体の駆動をベルト斜行補正ローラの傾動に
変換する変換機構19とを備え、変換機構19は、前記駆動量と傾動量との関係が、駆動体33が単位駆動量で間欠的に駆動を進める際に、対応する前記傾動量の変化の度合いが小さな領域と大きな領域をもつ相関関係をもって構成されている。
【選択図】図9

Description

本発明は、駆動ローラと従動ローラとの間に巻回されている無端ベルトの面に当接することによって前記無端ベルトの斜行を補正するベルト斜行補正ローラと、前記ベルト斜行補正ローラを無端ベルトの斜行を補正する方向に傾動させる傾動機構を備えたベルト斜行補正装置、該ベルト斜行補正装置を備えたベルト搬送装置及び該ベルト搬送装置を備えた記録装置に関する。ここで「記録装置」とは、プリンタ(ラインプリンタ、シリアルプリンタ等)、ファクシミリ、複写機等を含む概念である。
以下、記録装置の一例である複写機を例に採って説明する。複写機には下記の特許文献1又は2に示すように、被記録材の搬送手段としてベルト搬送装置が多く使用されている。該ベルト搬送装置において問題になるのが駆動ローラと従動ローラとの間に巻回されている無端ベルトの斜行である。無端ベルトの斜行が起こると、無端ベルトによって保持、搬送されている被記録材に傾きが生じ、該被記録材に記録が実行された画像にも記録の乱れや傾きが生じてしまう。また、無端ベルトの斜行を放置すると、無端ベルトのエッジの損傷を招いて搬送力の低下や搬送の乱れ或いは搬送の停止を引き起こす。
そこで、下記の特許文献1又は2に示すように、ベルト搬送装置にはベルト斜行補正装置が一般に搭載されており、無端ベルトの斜行によって生ずる前記不具合の発生を低減している。
特許第3082452号公報 特開2002−251080号公報
従来のベルト斜行補正装置においては、ベルト斜行補正ローラを傾動させるための傾動機構としてカム機構が用いられている。カム機構を成すカムはモータ等を駆動源とする回転駆動体と一体に回転駆動するが、該カムの回転駆動量に対して前記ベルト斜行補正ローラの傾動量は一定の比例関係(線形の相関関係)をもって構成されている。
しかし、カムの回転駆動量とベルト斜行補正ローラの傾動量とが、上記の如く、一定の比例関係をもって構成されているため、前記ベルトが斜行速度の速い状態(以下「大不安定状態」とも言う)にあるときに迅速な斜行補正を実行することができず、また、ベルトが安定状態から少しだけずれた斜行速度の遅い状態(以下「小不安定状態」とも言う)にあるときに細かな斜行補正を実行することができにくい問題があった。前記比例関係の勾配を大きくとれば前記大不安定状態に対しては迅速な斜行補正を実行しやすくなるが、それでは前記小不安定状態に対して細かな斜行補正を実行することができず、前記各状態に対してそれぞれ適切な斜行補正を実行するということはできない。逆に、前記勾配を小さくとった場合は、小不安定状態に対しては細かな斜行補正を実行しやすくなるが、前記大不安定状態に対して迅速な斜行補正を実行することができない。
この問題は、カムの回転駆動制御を単純化するために、カムを回転駆動するための駆動体について単位駆動量毎に間欠的に駆動する構成を採用した場合、一層顕著になる。
本発明の課題は、ベルト斜行補正のための細かな制御と迅速な制御の両方を一連の斜行補正動作の中で実行でき、以ってベルトが斜行速度の速い状態(大不安定状態)にあるとき、或いは安定状態から少しだけずれた斜行速度の遅い状態(小不安定状態)にあるときに、該ベルトの前記各状態に適合した適切な斜行補正を実行することができるベルト斜行補正装置、該ベルト斜行補正装置を備えたベルト搬送装置及び該ベルト搬送装置を備えた記録装置を提供することにある。
前記課題を解決するため、本発明の第1の態様に係るベルト斜行補正装置は、駆動ローラと従動ローラとの間に巻回されている無端ベルトの面に当接することによって前記無端ベルトの斜行を補正するベルト斜行補正ローラと、前記ベルト斜行補正ローラを無端ベルトの斜行を補正する方向に傾動させる傾動機構とを備え、前記傾動機構は、単位駆動量で間欠的に駆動する駆動体と、前記駆動体の駆動量に対応して前記ベルト斜行補正ローラの傾動量が決まる関係をもって、該駆動体の駆動を前記ベルト斜行補正ローラの傾動に変換する変換機構とを備え、前記変換機構は、前記駆動量と前記傾動量との関係が、前記駆動体が単位駆動量で間欠的に駆動を進める際に、対応する前記傾動量の変化の度合いが小さな領域と大きな領域をもつ相関関係をもって構成されていることを特徴とするものである。
本態様によれば、前記駆動体の駆動量と前記斜行補正ローラの傾動量との関係が、前記駆動体が単位駆動量で間欠的に駆動を進める際に、対応する前記傾動量の変化の度合いが小さな領域と大きな領域をもつ相関関係をもって構成されている。従って、前記駆動体を単位駆動量で間欠的に駆動させるだけで、ベルト斜行補正のための迅速な制御と細かな制御の両方を一連の斜行補正動作の中で実行できる。これにより、ベルトが斜行速度の速い状態(大不安定状態)にあるとき、或いは安定状態から少しだけずれた斜行速度の遅い状態(小不安定状態)にあるときに、該ベルトの前記各状態に適合した適切な斜行補正を実行することができる。
また、本発明の第2の態様は、前記第1の態様のベルト斜行補正装置において、前記相関関係は、前記駆動体の駆動範囲の中央付近において前記傾動量の変化の度合いが小さな領域となり、前記駆動範囲の両端付近において前記変化の度合いが大きな領域となり、更に前記両領域が連続的に連なるように構成されていることを特徴とするものである。
本態様によれば、ベルトが大不安定状態から安定状態に戻る際に、最初は迅速な斜行補正が実行され、斜行速度が緩やかになるにつれて次第に緩やかな斜行補正に変わり、最後は最も細かな斜行補正が実行されるので、ベルトを安定状態の位置に戻りやすくすることができる。
また、安定状態にあったベルトが何らかの原因で小不安定状態になったときは、駆動体は単位駆動量で間欠的に駆動される(通常は1単位から3単位程度)が、このとき、斜行補正ローラは、その傾きが最初の位置から細かく変化していくので、前記小不安定状態に対する斜行補正に適合した傾き(小さな傾き)の状態をとることができる。すなわち、過度にならない適切な傾きに設定されて斜行補正が実行される。従って、ベルトは前記小不安定状態から安定状態にスムースに戻される。
一方、ベルトが安定状態から突然何らかの原因で大不安定状態になった場合は、駆動体が単位駆動量で間欠的に駆動を進めることにより、前記斜行補正ローラの傾きが段階的に増していく。その際、最初は該斜行補正ローラの傾きの変化が細かいが、その領域を超えると単位駆動量当たりの前記傾きの変化が大きくなる。従って、前記小不安定状態に対する斜行補正を適切に実行するために、前記斜行補正ローラの傾きを細かく変化させる領域を備えつつも、更に前記駆動体の単位駆動量当たりの前記斜行補正ローラの傾きの変化が大きくなる領域を備えることにより、前記大不安定状態に対する斜行補正に適合した大きな傾きの状態を当該斜行補正ローラがとるまでに要するトータルの時間は、短くすることが可能である。
また、本発明の第3の態様は、前記第2の態様のベルト斜行補正装置において、前記駆動体は回転駆動体であり、前記変換機構はカム機構を備え、該カム機構を成すカムが前記回転駆動体と一体に回転し、カムフォロアが前記ベルト斜行補正ローラ側に位置する構成であり、前記相関関係は、前記カムとカムフォロアの相対形状により構成されていることを特徴とするものである。
本態様によれば、カムとカムフォロアの相対形状により、前記駆動体の駆動量と前記斜行補正ローラの傾動量との前記相関関係が規定されているので、構造簡単にして、第2の態様の作用効果を得ることができる。
また、本発明の第4の態様は、前記第1の態様から第3の態様のいずれか1つのベルト斜行補正装置において、前記ベルト斜行補正ローラは、ローラ径が両端部よりも中央部が大きくなる異径ローラであることを特徴とするものである。
本態様によれば、前記第1の態様から第3の態様のいずれか1つの態様の作用効果に加えて、以下の作用効果が得られる。すなわち、前記ベルト斜行補正ローラを異径ローラにしたことによって、当該ベルト斜行補正ローラに対して無端ベルトが滑りにくくなり、該ベルト斜行補正ローラが無端ベルトに伝える斜行を補正しようとする力の伝達効率が向上する。また、無端ベルト自体に中央に寄ろうとする力が発生するため無端ベルトの斜行の発生自体を抑えることができ、更に無端ベルトの皺の発生も防止される。
また、本発明の第5の態様は、前記第1の態様から第4の態様のいずれか1つのベルト斜行補正装置において、前記無端ベルトのベルト幅方向の各エッジ位置を検出するON、OFFスイッチ式のエッジセンサと、いずれか一方の前記エッジセンサがON状態を検出したときに、前記駆動体を前記単位駆動量だけ駆動させて前記無端ベルトの斜行補正制御を実行する制御装置とを備え、前記制御装置は、前記駆動体を前記単位駆動量だけ駆動させた後、設定待ち時間を経過したら前記エッジセンサのON状態が解除されたか否かの判定を実行し、前記ON状態が解除されていない場合は、更に前記駆動体を前記単位駆動量だけ駆動させ、その後前記設定待ち時間を経過したら前記エッジセンサのON状態が解除されたか否かの再度の判定を実行し、同様の動作を予め設定された制限内において前記設定待ち時間毎に繰り返すように構成されていることを特徴とするものである。
本態様によれば、いずれか一方のエッジセンサがON状態を検出したときに、前記駆動体を前記単位駆動量だけ駆動させて前記無端ベルトに対して前記斜行補正制御を実行し、その後、設定待ち時間を経過したら前記エッジセンサのON状態が解除されたか否かの判定を実行し、前記ON状態が解除されていない場合は、更に前記駆動体を前記単位駆動量だけ駆動させ、その後前記設定待ち時間を経過したら前記エッジセンサのON状態が解除されたか否かの再度の判定を実行し、同様の動作を予め設定された制限内において前記設定待ち時間毎に繰り返すように構成されている。
従って、簡単な構造で自動的にベルトの斜行補正が実行される。更に、エッジセンサとして比較的構造が簡単で安価なON、OFFスイッチ式のエッジセンサを使用したから、部品点数及び部品コストの削減を図ることができる。
また、本発明の第6の態様は、前記待ち時間は前記駆動体を前記単位駆動量だけ駆動させた際の駆動量の値に対応して設定されていることを特徴とするものである。
本態様によれば、前記駆動体を前記単位駆動量だけ駆動させた際の駆動量の値に対応して待ち時間を設定(設定待ち時間)することにより、ベルトの斜行を防止し、更にベルトの斜行防止の制御の行き過ぎを抑制することができる。
例えば、ベルトの状態が前記小不安定状態における際の設定待ち時間を短く設定することにより、ベルトの状態を細かくチェックして、ベルトの斜行を防止することができる。
逆に、ベルトの状態が前記大不安定状態おける際の待ち時間を長く設定することにより、ベルトの斜行を防止するための制御の行き過ぎを抑制することができる。
また、本発明の第7の態様に係るベルト搬送装置は、無端ベルトに搬送力を付与する駆動ローラと、前記駆動ローラに対して対向配置され、駆動ローラと共に無端ベルトを緊張状態で保持する従動ローラと、前記駆動ローラと従動ローラとの間に巻回される無端ベルトと、前記無端ベルトの面に当接することによって前記無端ベルトの斜行を補正するベルト斜行補正ローラを備えたベルト斜行補正装置とを備え、前記ベルト斜行補正装置は前記第1の態様から第6の態様のいずれか1つのベルト斜行補正装置であることを特徴とするものである。
本態様によれば、無端ベルトを備えた種々のベルト搬送装置において、前記第1の態様から第6の態様に係るベルト斜行補正装置のいずれか一つと同様の作用効果が得られるようになる。そして被搬送物の搬送が円滑になり、長時間に亘って安定してベルト搬送装置を動作させることができる。
また、本発明の第8の態様に係る記録装置は、被記録材を保持、搬送するベルト搬送装置と、前記ベルト搬送装置によって保持、搬送された被記録材に対して記録を実行する記録実行部とを備え、前記ベルト搬送装置は前記第7の態様のベルト搬送装置であることを特徴とするものである。
本態様によれば、被記録材の搬送手段としてベルト搬送装置を適用しているインクジェットプリンタ等の記録装置において、前記第7の態様に係るベルト搬送装置と同様の作用効果が得られるようになる。そして被記録材の搬送が円滑になり、記録品質が向上する。
以下、本願発明に係るベルト斜行補正装置、該ベルト斜行補正装置を備えたベルト搬送装置及び該ベルト搬送装置を備えた記録装置について説明する。最初に本願発明の記録装置を実施するための最良の形態として被記録材(以下、用紙ともいう)Pの搬送手段としてベルト搬送装置を搭載したインクジェットプリンタ100を採り上げて、その全体構成の概略を図面に基づいて説明する。
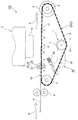
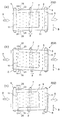
図1は本発明のベルト斜行補正装置を適用したベルト搬送装置を備えたインクジェットプリンタの内部構造の概略を模式的に示す側断面図、図2は本発明のベルト斜行補正装置を適用したベルト搬送装置の概略を示す平面図である。また、図3は無端ベルトの通常時(a)と、左側斜行時(b)と、右側斜行時(c)の各状態をそれぞれ模式的に示す平面図である。
インクジェットプリンタ100は、記録装置本体の一例である図示しないプリンタ本体を備えており、該プリンタ本体の内部に用紙Pを保持、搬送する搬送手段2と、該搬送手段2によって保持、搬送された用紙Pに記録を実行する記録実行部3とが設けられている。前記搬送手段2は、図示のインクジェットプリンタ100ではベルト搬送装置20が適用されており、図示しない給送手段によって給送された用紙Pは、一対のニップローラによって構成されているゲートローラ4を経て前記ベルト搬送装置20上に供給されるようになっている。
ベルト搬送装置20は、搬送方向Aの上流側に従動ローラ5、搬送方向Aの下流側に駆動ローラ6、従動ローラ5と駆動ローラ6の間の位置の下方に後述する本発明に係るベルト斜行補正装置1の構成部材であるベルト斜行補正ローラ7を配置し、これら3つのローラ5、6、7間に無端ベルト8をループ状に巻回することによって基本的に構成されている。
従動ローラ5と駆動ローラ6は、直管状又は丸棒状の部材で、軸方向Bに一様な同径ローラである。このうち駆動ローラ6は、無端ベルト8に搬送方向Aへの搬送力を付与するローラであり、軸方向Bの一端には該駆動ローラ6に動力を伝える搬送駆動モータ9が一例としてダイレクトに接続されている。一方、従動ローラ5は、前記駆動ローラ6と同一の高さで、一定の距離を隔てて平行に対向配置されているローラである。そして、駆動ローラ6と従動ローラ5の間には無端ベルト8を緊張状態で水平に張って成る、用紙Pの搬送面10が形成されている。
無端ベルト8は、合成ゴム等の弾性を有する材料によって形成されている無端帯状の部材である。無端ベルト8には、図示のように多数の孔11、11、・・・が形成されており、当該孔11を通じて図示しない吸着装置による用紙Pの吸着、保持作用が実行されて無端ベルト8の搬送面10上に用紙Pが吸着、保持されるようになっている。尚、前記吸着装置の吸着方式としては、負圧による吸引や静電吸着が一例として採用可能である。また、記録実行部3は、用紙Pの上面に各色のインクを吐出して記録を実行する記録ヘッド13を主要な構成部材として備えている。
[実施例1]
次に、このようにして構成されているインクジェットプリンタ100に搭載されているベルト搬送装置20に対して適用される本発明のベルト斜行補正装置1について図面に基づいて具体的に説明する。
図4は本発明のベルト斜行補正装置における傾動機構を示す側断面図、図5は本発明のベルト斜行補正装置におけるベルト斜行補正ローラの種々の形状(a)〜(d)を示す正面図である。また図6は無端ベルトの斜行補正制御要素のタイミングチャート、図7は無端ベルトの斜行補正制御の一例を示すフローチャートである。図8は本発明におけるカム機構をなすカムの正面図、図9はカムの回転角度(回転駆動体の回転角度)とベルト斜行補正ローラの傾動量との関係を示す図である。
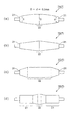
本実施例のベルト斜行補正装置1は、前記駆動ローラ6と従動ローラ5との間に巻回されている無端ベルト8の裏面に当接することによって無端ベルト8の斜行を補正するベルト斜行補正ローラ7を備えている。ベルト斜行補正ローラ7は、図5(a)〜図5(d)に示すように、ローラ径が両端部よりも中央部が大きくなる異径ローラになっている。因みに本実施例では、中央部のローラ径をD、両端部のローラ径をdとした場合にD−d=0.3mm程度、中央部のローラ径Dの方が両端部のローラ径dよりも大きくなるように設定されている。
図5(a)及び(b)には、ローラ径が全長に亘って連続的に変化するように形成されているベルト斜行補正ローラ7A、7Bが記載されている。図5(a)に示したベルト斜行補正ローラ7Aは、両端に小径部21、21、中央部に大径部22を有し、左右の小径部21、21から中央部の大径部22にかけて外表面が凸曲面となる異径ローラとして形成されている。すなわち、ベルト斜行補正ローラ7Aは、いわゆるクラウン形状に形成されている。一方、図5(b)に示したベルト斜行補正ローラ7Bは、同じく両端に小径部21、21、中央部に大径部22を有し、左右の小径部21、21から中央の大径部22にかけてローラ径が直線的に大きくなるように形成されている。
また、図5(c)及び(d)には、ローラ径が軸方向の一部の範囲に亘って変化するように形成されているベルト斜行補正ローラ7C、7Dが記載されている。このうち図5(c)に示したベルト斜行補正ローラ7Cは、両端のコーナー部に面取りを施した大径部22の範囲の広い異径ローラであり、一方、図5(d)に示したベルト斜行補正ローラ7Cは、中央部のみを盛り上げた小径部21、21の範囲が広い異径ローラである。
そして、このような形状のベルト斜行補正ローラ7を使用することによって、ベルト斜行補正ローラ7に対する無端ベルト8の滑りが抑えられ、ベルト斜行補正ローラ7が無端ベルト8の斜行を補正しようとする力が高効率で無端ベルト8に伝達されるようになる。また、前記形状のベルト斜行補正ローラ7を使用することによって、無端ベルト8自体に中央に寄ろうとする力が発生し、無端ベルト8の斜行の発生自体を抑え、無端ベルト8の皺の発生も防止される。
また、図2に示したように、ベルト斜行補正装置1には、前記ベルト斜行補正ローラ7に加えて、無端ベルト8のベルト幅方向(軸方向Bと一致する)の左右のエッジ23、24におけるそれぞれのエッジ位置を検出するON、OFFスイッチ式の左側のエッジセンサ25と、右側のエッジセンサ26との2基のエッジセンサが設けられている。これらのエッジセンサ25、26は、図3(a)に示す通常時には、いずれもOFF状態である。そして、図3(b)に示す左側斜行時に左側のエッジセンサ25がON状態、右側のエッジセンサ26がOFF状態、図3(c)に示す右側斜行時に右側のエッジセンサ26がON状態、左側のエッジセンサ25がOFF状態になるように設定されている。また、エッジセンサ25、26としては、発光部27と受光部28とを備える光センサ等の非接触式センサが一例として採用されている。
更に、図2に示したように、ベルト斜行補正装置1には、ベルト斜行補正ローラ7を無端ベルト8の斜行を補正する方向に傾動させる傾動機構29が設けられている。該傾動機構29は、動力源としての駆動体であるカム動作モータ33と、該カム駆動モータ33の回転駆動量に対応して前記ベルト斜行補正ローラ7の傾動量が決まる関係をもって、該カム動作モータ33の回転駆動を前記ベルト斜行補正ローラの傾動に変換する変換機構19を備えている。該変換機構19は、ローラ支持フレーム30と、カム機構39を成すカムフォロワ31と、同じくカム機構39を成す傾動カム32と、付勢手段34とを備えることによって構成されている。
また、前記駆動体であるカム動作モータ33は、カムの回転駆動制御を単純化するために、単位駆動量毎に間欠的に駆動する構成が採用されている。すなわち、傾動カム32の回転は、一定の単位駆動量(単位回転角度)で間欠的に回転駆動する回転駆動体であるカム動作モータ33からの動力を受けて間欠的に実行される。更に、傾動カム32の回転軸40上には、傾動カム32の回転角度を設定するために例えば放射状に多数のスリットが形成されている検出板41が設けられている。該検出板41の回転量は、近傍に設けられるカム位置センサ42によって検出できるようになっている。尚、前記検出板41及びカム位置センサ42は設けなくてもよい。
更に、本実施例では、ベルト斜行補正ローラ7をテンションローラとしても使用するために、揺動アーム35とテンションバネ36とが備えられている。
ローラ支持フレーム30は、ベルト斜行補正ローラ7を回転可能な状態で支持し、図4中、右上部に設けられている回動支点Oを中心にして、図4中の矢印Gで示すように所定の角度回動する支持部材である。そして、該ローラ支持フレーム30の回動自由端側の左上部には軸部37が立ち上げられており、該軸部37に回転可能な状態で小径円板状のカムフォロワ31が取り付けられている。尚、前記カムフォロワ31には、前記ローラ支持フレーム30に駆動を伝達する傾動カム32が常時当接状態で設けられている。該傾動カム32は、カム高さが徐々に変化するように形成されているカム面38を周面の一部に有しており、カムフォロワ31の周面に当接するカム面38の当接位置を変化させることによってベルト斜行補正ローラ7の傾動角度θを調整できるようになっている。
すなわち、本実施例に係るベルト斜行補正装置においては、前記傾動機構29は、単位駆動量で間欠的に駆動するカム動作モータ33と、該カム動作モータ33の回転駆動量に対応して前記ベルト斜行補正ローラ7の傾動量が決まる関係をもって、該カム動作モータ33の駆動を前記ベルト斜行補正ローラ7の傾動に変換する変換機構19とを備えている。そして、該変換機構19は、カム動作モータ33の回転駆動量とベルト斜行補正ローラ7の傾動量との関係が、図9に示したように、前記カム動作モータ33が単位駆動量で間欠的に駆動を進める際に、対応する前記ベルト斜行補正ローラ7の傾動量の変化の度合いが小さな領域と大きな領域をもつ相関関係をもって構成されている。
更に、図9に示したように、カム動作モータ33の回転駆動量(すなわち傾動カム32の回転角度)とベルト斜行補正ローラ7の傾動量との前記相関関係は、前記傾動カム32とカムフォロア31の相対形状により構成されていると共に、カム動作モータ33の(すなわち傾動カム32の)回転駆動範囲の中央付近において前記傾動量の変化の度合いが小さな領域となり、前記回転駆動範囲の両端付近において前記変化の度合いが大きな領域となり、更に前記両領域が連続的に連なるように構成されている。
図8に示した傾動カム32の形状は、図9に示した前記相関関係を実現するための前記傾動カム32とカムフォロア31の相対形状の一例である。尚、カムフォロア31は単純な円筒形状に形成されている。更に、本実施例では、カム動作モータ33の前記単位駆動量は回転角度にして15°に設定されている。また、カム動作モータ33の前記回転駆動範囲は回転角度にして150°に設定され、75°の位置を中心にして傾動方向が切り替わるように設定されている。図8において、符号Rは傾動カム32の回転範囲(図9の0°〜150°に対応する範囲)を示す。
前記75°の位置が設計上のベルトの安定位置に対応する。従って、組立時に、この安定位置付近が傾動カム32の回転範囲の中心にくるようにテンションバランスやカム固定位置等が調整される。
また、付勢手段34は、前記カムフォロワ31を前記傾動カム32に常時当接させるようにローラ支持フレーム30を付勢する部材であり、一例として引張りコイルバネによって構成されている。尚、付勢手段34の一端はローラ支持フレーム30の図4中の右下部において係止されており、付勢手段34の他端は図示しないプリンタ本体の適宜の固定フレームに係止されている。
ローラ支持フレーム30の図4中の左下部には、軸部43が立ち上げられており、該軸部43を揺動支点Qとして揺動アーム35が、図4中の矢印Hで示す緊張方向及び弛緩方向に揺動可能な状態で設けられている。また、前記揺動支点Qを挟んで図4中の左上部に位置する揺動アーム35の基端部44と、前記ローラ支持フレーム30の回動支点Oとの間には、一例として引張りコイルバネによって構成されている上述のテンションバネ36が張設されている。
更に、ベルト斜行補正装置1は、いずれか一方の前記エッジセンサ(例えば25)がON状態を検出したときに、カム動作モータ33を単位駆動量(角度にして15°)だけ駆動させて前記無端ベルト8の斜行補正制御を実行する制御装置46を備えている。
該制御装置46は、カム動作モータ33(傾動カム32)を15°だけ回転駆動させた後、設定待ち時間を経過したら前記エッジセンサ(25)のON状態が解除されたか否かの判定を実行し、前記ON状態が解除されていない場合は、更にカム動作モータ33(傾動カム32)を15°だけ回転させ、その後前記設定待ち時間を経過したら前記エッジセンサ(25)のON状態が解除されたか否かの再度の判定を実行し、同様の動作を予め設定された制限内、例えば予め設定された動作継続時間を経過するまで、前記設定待ち時間毎に繰り返すように構成されている。
具体的には、該制御装置46は、図6に示したように、前記傾動機構29を駆動するための駆動パルスXの駆動量と、次の駆動パルスXを駆動させるまでの待ち時間Y(図6)が設定されており、該待ち時間Y経過毎に前記駆動パルスXが動作指令として前記傾動機構29に送られて、前記斜行補正動作が実行されるように構成されている。ここで、駆動パルスXの駆動量は、前記カム動作モータ33(傾動カム32)を15°だけ回転駆動させる量である。
[斜行補正動作の説明]
次に、図3、図7及び図9に基づいて、制御装置46による具体的な斜行補正動作を説明する。
予め設定された駆動パルスXの駆動量(図6)と、次の駆動パルスXを駆動させるまでの待ち時間Y(図6)とによって無端ベルト8の斜行補正制御が実行される。先ず、起動スイッチ50(図2)を押して搬送駆動モータ9を駆動し、無端ベルト8の搬送動作を開始する。また、同時に左右のエッジセンサ25、26による無端ベルト8の左右のエッジ23、24の検出が可能な状態に移行する。
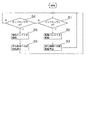
そして、図7のステップS1において左側のエッジセンサ25のON、OFF状態が確認される。図3(b)に示すように左側のエッジセンサ25がON状態の場合には、ステップS2に移行してカム動作モータ33(傾動カム32)を単位駆動量の15°だけ回転させ、ベルト斜行補正ローラ7を、図3(b)に示すように、無端ベルト8の斜行を補正する方向(θの矢印方向)に傾動させる。このときの斜行補正ローラ7の実際の傾動量は図9に示した関係をもって決まる。そして、ステップS3に移行して待ち時間Yが経過したら前記エッジセンサ25のON状態が解除されたか否かの判定を実行する。前記ON状態が解除されていない場合は、更にカム動作モータ33(傾動カム32)を15°だけ回転させ、その後前記設定待ち時間Yを経過したら前記エッジセンサ25のON状態が解除されたか否かの再度の判定を実行する。同様の動作を予め設定された動作継続時間(例えば無端ベルト8が10周する時間)を経過するまで、前記設定待ち時間毎に繰り返す。
一方、左側のエッジセンサ25がOFF状態の場合には、ステップS4に移行して右側のエッジセンサ26のON、OFF状態が確認される。図3(c)に示すように右側のエッジセンサ26がON状態の場合には、ステップS5、ステップS6に移行して前記ステップS2,ステップS3と同様の「単位駆動量の15°だけ回転」と「待ち時間Y経過後の判定」が行われる。そして、同様の動作を予め設定された動作継続時間を経過するまで、前記設定待ち時間毎に繰り返す。
予め設定されている動作継続時間が経過しても前記寄りが解消されない場合には、警告を発して、搬送駆動モータ9とカム動作モータ33を停止させ、すべての動作を停止状態にするようになっている。尚、警告を発してすべての動作を停止させた場合には、無端ベルト8の裏面に作用しているベルト斜行補正ローラ7のテンションを解除して手動で無端ベルト8の寄りを解消させる。そしてリセット動作を実行して前記基本制御動作を復帰させる。
すなわち、本実施例によれば、カム動作モータ33(傾動カム32)の駆動量と前記斜行補正ローラ7の傾動量との関係が、前記カム動作モータ33(傾動カム32)が15°単位で間欠的に回動を進める際に、図9に示したように、対応する前記傾動量の変化の度合いが小さな領域と大きな領域をもつ相関関係をもって構成されている。従って、カム動作モータ33(傾動カム32)を15°単位で間欠的に駆動させるだけで、ベルト斜行補正のための迅速な制御(図9の両端付近)と細かな制御(図9の中央付近)の両方を一連の斜行補正動作の中で実行できる。すなわち、ベルト8が斜行速度の速い状態(大不安定状態)にあるとき、或いは安定状態から少しだけずれた斜行速度の遅い状態(小不安定状態)にあるときに、該ベルト8の前記各状態に適合した適切な斜行補正を実行することができる。
更に本実施例によれば、無端ベルト8が大不安定状態から安定状態に戻る際に、図9から解るように、最初は迅速な斜行補正が実行され、斜行速度が緩やかになるにつれて次第に緩やかな斜行補正に変わり、最後は最も細かな斜行補正が実行されるので、無端ベルト8を安定状態の位置に戻りやすくすることができる。
また、安定状態にあった無端ベルト8が何らかの原因で小不安定状態になったときは、カム動作モータ33(傾動カム32)は15°単位で間欠的に回動されるが、このとき、斜行補正ローラ7は、その傾きが最初の位置(例えば図9の75°の位置)から細かく変化していくので、前記小不安定状態に対する斜行補正に適合した傾き(小さな傾き)の状態をとることができる。すなわち、過度にならない適切な傾きに設定されて斜行補正が実行される。従って、無端ベルト8は前記小不安定状態から安定状態にスムースに戻ることができる。
一方、無端ベルト8が安定状態から突然何らかの原因で大不安定状態になった場合は、カム動作モータ33(傾動カム32)が15°単位で間欠的に駆動を進めることにより、前記斜行補正ローラ7の傾きが段階的に増していく。その際、最初は該斜行補正ローラ7の傾きの変化が細かいが(図9の中央付近)、その領域を超えると単位駆動量(15°)当たりの前記傾きの変化が大きくなる(図9の両端付近)。従って、前記小不安定状態に対する斜行補正を適切に実行するために、前記斜行補正ローラ7の傾きを細かく変化させる領域を備えつつも、更にカム動作モータ33(傾動カム32)の単位駆動量(15°)当たりの前記斜行補正ローラ7の傾きの変化が大きくなる領域(図9の両端付近)を備えることにより、前記大不安定状態に対する斜行補正に適合した大きな傾きの状態を当該斜行補正ローラ7がとるまでに要するトータルの移行時間は、短くすることが可能である。
[実施例2]
実施例2は、カム動作モータ33(傾動カム32)が単位駆動量(単位回転角度)ごとに変化する値とその値に対応する待ち時間Y(設定された待ち時間)とを関連付けたテーブルを予め作成し、このテーブルを制御装置46内に保存して、前記テーブルに基づき、カム動作モータ33(傾動カム32)が前記単位駆動量(単位回転角度)ごとに変化する値に応じて待ち時間Yを変更させるようにした態様である。
図10には、カム動作モータ33(傾動カム32)が単位駆動量ごとに(5°ずつ回転駆動)変化する値とその値に対応する待ち時間Yとを関連付けたテーブルの一例が記載されている。
斜行補正動作については、カム動作モータ33(傾動カム32)が前記単位駆動量(単位回転角度)ごとに変化する値に応じて待ち時間Yを設定した場合は、図12に示したように、最初に傾動カム32の回転角度を検出し(ステップS01)、その回転角度に対応した待ち時間を上述した制御装置内に保存されたテーブルに基づいて設定(ステップS02)後、ステップS1に移行する。ステップS02に続くステップS1以降の制御動作は、実施例1の[斜行補正動作の説明]でのべた図7に記載したものと同様なので説明は省略する。
実施例2の内容を、図3、図6、図10、図11及び図12を参照にして、小不安定状態でのベルトの斜行を防止するための制御と大不安定状態でのベルトの斜行を防止するための制御に分けて説明する。
最初に、小不安定状態において斜行しているベルトを安定状態に戻す制御について説明する。
回転駆動体の回転駆動量(以下「カムの回転角度」という)が、図11において、90°から95°に変化する場合を例に挙げて説明する。
カムの回転角度が、図11において、90°から95°に変化する場合には、ベルト斜行ローラ7の傾動量(以下、単に「傾動量」という)の変化は僅か(Δ1)である。つまり、図3(b)(あるいは(c))におけるベルト斜行補正ローラ7の傾動量は僅か(Δ1)である。従って、傾動量が僅かであるためベルトの斜行を補正しようとする力は小さい。そのため、小不安定状態においては、ベルトが斜行しようとする力のほうがベルトの斜行を補正しようとする力より勝ってしまう。そして、この両者の力の差は傾動量が僅かである小不安定状態では大きくなる傾向にある。
そこで、図6における待ち時間Yを短く設定することで、つまり、エッジセンサ25またはエッジセンサ26でベルトの斜行状態を細かく検知させ、ON状態の度に駆動パルスXを駆動させて傾動量を大きくし、ベルトの斜行を補正しようとする力を増加させるようにしている。このような制御により、ベルトの斜行を補正しようとする力とベルトが斜行しようとする力の差を小さくすることで、ベルトの斜行状態を細かくチェックでき、ベルトの斜行を防止することができる。
図10、図11及び図12を参照にベルトの斜行を防止するための制御方法を具体的に説明する。
制御開始の時点において、カムの回転角度は90°、エッジセンサ25がONであるとして以下説明する。
まず、図12において、最初にステップS01でカムの回転角度である90°を検出する。次に、ステップS02において、図10に記載されたテーブルからカムの回転角度90°に対応する待ち時間Y、すなわち2.5秒が設定される。次にステップS1でエッジセンサ25のON―OFF状態が判断される。現時点ではエッジセンサ25はON状態なので(図3(b))、ステップS2で駆動パルスXを駆動させてカムの回転角度を単位駆動量(5°)変化させる。つまり、カムの回転角度を90°から95°に変化させる。そして、前記待ち時間Yである2.5秒だけカム動作モータ33の駆動を停止する。
さらに、2.5秒経過した時点でエッジセンサ25がON状態であれば、ステップS01に戻りカムの回転角度である前記95°が検出される。引き続き、ステップS02において、図10に記載されたテーブルからカムの回転角度95°に対応する待ち時間Y、すなわち3秒が設定される。次にステップS1でエッジセンサ25のON、OFF状態が判断され、OFF状態であればステップS4に進む。ここで、エッジセンサ26のON―OFF状態が判断され、OFF状態であれば(ベルトの斜行が補正されていれば)、再度ステップS01へ戻る。
そして、ステップS01に戻りカムの回転角度である95°が検出される。引き続き、ステップS02において、図10に記載されたテーブルからカムの回転角度95°に対応する待ち時間Y、すなわち3秒が設定される。次にステップS1でエッジセンサ25のON―OFF状態が判断され、OFF状態であればステップS4に進む。ここで、エッジセンサ26のON―OFF状態が判断され、ON状態であれば(図3(c))ステップS5で駆動パルスXを駆動させてカムの回転角度を単位駆動量(5°)変化させる。この場合カム動作モータ33は逆回転して、つまりカムの回転角度を95°から90°に変化させる。次にステップ6で、前述したカムの回転角度が95°の時の待ち時間Yである3秒だけカム動作モータの駆動を停止する。ここで、3秒経過した時点でエッジセンサ26がON状態であれば、ステップS01に戻りカムの回転角度である90°を検出する。この後は、上述したステップS01〜S6の制御を繰り返し行う。このような制御によってベルトの斜行を防止している。
次に、大不安定状態において斜行しているベルトを安定状態に戻す制御について説明する。
回転駆動体の回転駆動量(以下「カムの回転角度」という)が、図11において、140°から145°に変化する場合を例に挙げて説明する。
カムの回転角度が、図11において、140°から145°に変化する場合には、ベルト斜行補正ローラ7の傾動量(以下、単に「傾動量」という)の変化は、同じ5°の変化であっても小不安定状態の変化よりもかなり大きい(Δ2)。つまり、図3(b)(あるいは(c))におけるベルト斜行補正ローラ7の傾動量は大きい(Δ2)。従って、傾動量が大きいためベルトの斜行を補正しようとする力は大きい。そのため、大不安定状態においては、斜行しようとする力に対してベルトを補正しようとする力は小不安定状態よりも大きくなる。つまり、両者の力の差は傾動量が大きい大不安定状態では小さくなる。実際には、大不安定状態で傾動量が変化したときには、その変化が大きいために、ベルトの斜行を補正しようとする力の方がベルトが斜行しようとする力よりもやや大きい状態になる傾向がある。
ここで、ベルトの斜行を補正しようとする力の方がベルトが斜行しようとする力よりもやや大きい程度なので、斜行しているベルトは、すぐには補正される方向には動かない傾向にあり、動いたとしても徐々に補正される方向に動く程度である。つまり、図3(b)(あるいは(c))において、エッジセンサ25(あるいはエッジセンサ26)はON状態がしばらくの間続くことになる。
このような状態で、仮に図6における待ち時間Yを短く設定したとすると、エッジセンサ25(あるいはエッジセンサ26)のON状態はしばらくの間続いているので、短い待ち時間を設定すれば、何度もエッジセンサ25(あるいはエッジセンサ26)はON状態を検知する。そして、その度に傾動カム32が単位駆動量だけ駆動して(駆動パルスX)、ベルトを補正しようとする力をベルトに与える。この力は、カムの回転角度を大不安定状態において小不安定状態の時と同じ単位駆動量(5°)だけ変化させても傾動量が大きいために(Δ1<Δ2)、小不安定状態の時よりも大きい力でベルトの斜行を補正しようとしてベルトに加わることとなる。
例えば、あと少し待てばON状態からOFF状態に移行する場合においても(エッジセンサ25またはエッジセンサ26がOFF状態になる直前に)、図6の待ち時間Yを短く設定したがために、待ち時間Yが経過してしまいエッジセンサ25またはエッジセンサ26がON状態を検知してしまうという状態が生じる場合がある。
そして、ON状態を検知すると、駆動パルスXを駆動させてカムの回転角度を変化させ、ベルトに斜行を補正しようとする力を加えることとなる。このため、あと少しの力を加えればON状態からOFF状態に移行しようとする時に、余分な力が加わり、しかも上述した小不安定状態の時よりも大きい力でベルトの斜行を補正しようとする力が働くので、ベルトが正常状態を超えて再び斜行してしまうという状態、すなわち、ベルトの斜行を防止するための制御が行き過ぎてしまうという事態が生じる。
そこで、大不安定状態における際の待ち時間を長く設定することで、制御の行き過ぎを抑制することとしている。
なお、カムの回転角度が140°から145°に変化した場合におけるベルトの斜行を防止するための具体的な制御方法は、図12に記載した通りであり、上述した小不安定状態において、カムの回転角度が90°から95°変化した場合におけるベルトの斜行を防止するための制御方法と同様であるため説明は省略する。
[他の実施例]
本願発明に係るベルト斜行補正装置1、該ベルト斜行補正装置1を備えたベルト搬送装置20及び該ベルト搬送装置20を備えた記録装置100は、以上述べたような構成を基本とするものであるが、本願発明の要旨を逸脱しない範囲内の部分的構成の変更や省略等を行うことも勿論可能である。
例えば、傾動カム32の形状は図8に示した形状には限定されない。カムフォロア31との相対形状により、適宜構成することが可能である。また、斜行補正ローラの形状も前記異径ローラに限定されず、同径ローラであってもよい。
また、本発明のベルト斜行補正装置1は、インクジェットプリンタ100以外の他の記録装置に搭載されているベルト搬送装置20や記録装置以外の他の電子機器等に搭載されているベルト搬送装置20あるいは物品の搬送用として、それ自体独立して使用されているベルト搬送装置20に対しても適用することが可能である。
本発明のベルト搬送装置を適用したインクジェットプリンタの内部構造の概 略を示す側断面図。 本発明のベルト斜行補正装置を適用したベルト搬送装置を示す平面図。 無端ベルトの通常時(a)と、左側斜行時(b)と、右側斜行時(c)の各 状態を示す平面図。 傾動機構を示す側断面図。 ベルト斜行補正ローラの種々の形状を示す正面図。 無端ベルトの斜行補正制御要素のタイミングチャート。 無端ベルトの斜行補正制御の一例を示すフローチャート。 本発明におけるカム機構をなすカムの正面図。 傾動カムの回転角度(回転駆動体の回転角度)とベルト斜行補正ローラの傾 動量との関係を示す図。 傾動カムの回転角度(回転駆動体の回転駆動量)と設定待ち時間の関連付 けテーブルの一例。 実施例2における傾動カムの回転角度(回転駆動体の回転角度)とベルト 斜行補正ローラの傾動量との関係を示す図。 実施例2における無端ベルトの斜行補正制御の一例を示すフローチャート。
符号の説明
1 ベルト斜行補正装置、2 搬送手段、3 記録実行手段、4 ゲートローラ、5 従動ローラ、6 駆動ローラ、7 ベルト斜行補正ローラ、8 無端ベルト、9 搬送駆動モータ、10 搬送面、11 通気孔、13 記録ヘッド、19 変換機構、20 ベルト搬送装置、21 小径部、22 大径部、23 左側のエッジ、24 右側のエッジ、25 左側のエッジセンサ、26 右側のエッジセンサ、27 発光部、28 受光部、29 傾動機構、30 ローラ支持フレーム、31 カムフォロワ、32 傾動カム、33 カム動作モータ、34 付勢手段、35 揺動アーム、36 テンションバネ、37 軸部、38 カム面、39 カム機構、40 回転軸、41 検出板、42 カム位置センサ、43 軸部、44 基端部、46 制御装置、50 起動スイッチ、100 インクジェットプリンタ(記録装置)、P 用紙(被記録材)、A 搬送方向、B 軸方向、D 中央部のローラ径、d 両端部のローラ径、O 回動支点、θ 傾動角度、Q 揺動支点、G 矢印、H 矢印、 X 駆動パルス、Y 待ち時間、R 傾動カムの回転範囲

Claims (8)

  1. 駆動ローラと従動ローラとの間に巻回されている無端ベルトの面に当接することによって前記無端ベルトの斜行を補正するベルト斜行補正ローラと、
    前記ベルト斜行補正ローラを無端ベルトの斜行を補正する方向に傾動させる傾動機構とを備え、
    前記傾動機構は、
    単位駆動量で間欠的に駆動する駆動体と、
    前記駆動体の駆動量に対応して前記ベルト斜行補正ローラの傾動量が決まる関係をもって、該駆動体の駆動を前記ベルト斜行補正ローラの傾動に変換する変換機構とを備え、
    前記変換機構は、前記駆動量と前記傾動量との関係が、前記駆動体が単位駆動量で間欠的に駆動を進める際に、対応する前記傾動量の変化の度合いが小さな領域と大きな領域をもつ相関関係をもって構成されていることを特徴とするベルト斜行補正装置。
  2. 請求項1に記載のベルト斜行補正装置において、
    前記相関関係は、前記駆動体の駆動範囲の中央付近において前記傾動量の変化の度合いが小さな領域となり、前記駆動範囲の両端付近において前記変化の度合いが大きな領域となり、更に前記両領域が連続的に連なるように構成されていることを特徴とするベルト斜行補正装置。
  3. 請求項2に記載のベルト斜行補正装置において、
    前記駆動体は回転駆動体であり、
    前記変換機構はカム機構を備え、該カム機構を成すカムが前記回転駆動体と一体に回転し、カムフォロアが前記ベルト斜行補正ローラ側に位置する構成であり、
    前記相関関係は、前記カムとカムフォロアの相対形状により構成されていることを特徴とするベルト斜行補正装置。
  4. 請求項1〜3のいずれか1項に記載のベルト斜行補正装置において、
    前記ベルト斜行補正ローラは、ローラ径が両端部よりも中央部が大きくなる異径ローラであることを特徴とするベルト斜行補正装置。
  5. 請求項1〜4のいずれか1項に記載のベルト斜行補正装置において、
    前記無端ベルトのベルト幅方向の各エッジ位置を検出するON、OFFスイッチ式のエッジセンサと、
    いずれか一方の前記エッジセンサがON状態を検出したときに、前記駆動体を前記単位駆動量だけ駆動させて前記無端ベルトの斜行補正制御を実行する制御装置とを備え、
    前記制御装置は、前記駆動体を前記単位駆動量だけ駆動させた後、設定された待ち時間を経過したら前記エッジセンサのON状態が解除されたか否かの判定を実行し、前記ON状態が解除されていない場合は、更に前記駆動体を前記単位駆動量だけ駆動させ、その後前記待ち時間を経過したら前記エッジセンサのON状態が解除されたか否かの再度の判定を実行し、同様の動作を予め設定された制限内において前記待ち時間毎に繰り返すように構成されていることを特徴とするベルト斜行補正装置。
  6. 請求項5に記載のベルト斜行補正装置において、前記待ち時間は前記駆動体を前記単位駆動量だけ駆動させた際の駆動量の値に対応して設定されていることを特徴とするベルト斜行補正装置。
  7. 無端ベルトに搬送力を付与する駆動ローラと、
    前記駆動ローラに対して対向配置され、駆動ローラと共に無端ベルトを緊張状態で保持する従動ローラと、
    前記駆動ローラと従動ローラとの間に巻回される無端ベルトと、
    前記無端ベルトの面に当接することによって前記無端ベルトの斜行を補正するベルト斜行補正ローラを備えたベルト斜行補正装置とを備え、
    前記ベルト斜行補正装置は請求項1〜6のいずれか1項に記載のベルト斜行補正装置であることを特徴とするベルト搬送装置。
  8. 被記録材を保持、搬送するベルト搬送装置と、
    前記ベルト搬送装置によって保持、搬送された被記録材に対して記録を実行する記録実行部とを備え、
    前記ベルト搬送装置は請求項7に記載のベルト搬送装置であることを特徴とする記録装置。
JP2008301109A 2007-12-05 2008-11-26 ベルト斜行補正装置、ベルト搬送装置及び記録装置 Expired - Fee Related JP5305001B2 (ja)

Priority Applications (2)

Application Number Priority Date Filing Date Title
JP2008301109A JP5305001B2 (ja) 2007-12-05 2008-11-26 ベルト斜行補正装置、ベルト搬送装置及び記録装置
US12/328,067 US7815039B2 (en) 2007-12-05 2008-12-04 Belt skew correction device, belt transportation device, and recording device

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
JP2007314713 2007-12-05
JP2008301109A JP5305001B2 (ja) 2007-12-05 2008-11-26 ベルト斜行補正装置、ベルト搬送装置及び記録装置

Publications (2)

Publication Number Publication Date
JP2009155106A true JP2009155106A (ja) 2009-07-16
JP5305001B2 JP5305001B2 (ja) 2013-10-02

Family

ID=40959526

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2008301109A Expired - Fee Related JP5305001B2 (ja) 2007-12-05 2008-11-26 ベルト斜行補正装置、ベルト搬送装置及び記録装置

Country Status (1)

Country Link
JP (1) JP5305001B2 (ja)

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN102896914A (zh) * 2011-07-29 2013-01-30 柯尼卡美能达喷墨技术株式会社 记录介质搬送装置、图像形成装置及喷墨记录装置
JP2013180887A (ja) * 2012-03-05 2013-09-12 Jfe Steel Corp ベルトコンベアのベルト蛇行防止方法およびその方法を用いたベルトコンベア
KR20180104313A (ko) * 2016-02-24 2018-09-20 시바우라 메카트로닉스 가부시끼가이샤 정제 인쇄 장치 및 정제 인쇄 방법

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH09208076A (ja) * 1996-02-06 1997-08-12 Ricoh Co Ltd 転写搬送装置
JPH09221244A (ja) * 1995-12-12 1997-08-26 Minolta Co Ltd ベルトの横移動検出装置及び横移動修正装置
JP3082452B2 (ja) * 1992-08-06 2000-08-28 富士ゼロックス株式会社 画像形成装置における無端ベルト搬送装置
JP2002251080A (ja) * 2001-02-26 2002-09-06 Ricoh Co Ltd ベルト寄り修正装置およびこれを用いた画像形成装置
JP2005219848A (ja) * 2004-02-04 2005-08-18 Konica Minolta Holdings Inc 記録媒体搬送装置

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP3082452B2 (ja) * 1992-08-06 2000-08-28 富士ゼロックス株式会社 画像形成装置における無端ベルト搬送装置
JPH09221244A (ja) * 1995-12-12 1997-08-26 Minolta Co Ltd ベルトの横移動検出装置及び横移動修正装置
JPH09208076A (ja) * 1996-02-06 1997-08-12 Ricoh Co Ltd 転写搬送装置
JP2002251080A (ja) * 2001-02-26 2002-09-06 Ricoh Co Ltd ベルト寄り修正装置およびこれを用いた画像形成装置
JP2005219848A (ja) * 2004-02-04 2005-08-18 Konica Minolta Holdings Inc 記録媒体搬送装置

Cited By (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN102896914A (zh) * 2011-07-29 2013-01-30 柯尼卡美能达喷墨技术株式会社 记录介质搬送装置、图像形成装置及喷墨记录装置
JP2013180887A (ja) * 2012-03-05 2013-09-12 Jfe Steel Corp ベルトコンベアのベルト蛇行防止方法およびその方法を用いたベルトコンベア
KR20180104313A (ko) * 2016-02-24 2018-09-20 시바우라 메카트로닉스 가부시끼가이샤 정제 인쇄 장치 및 정제 인쇄 방법
KR102172359B1 (ko) 2016-02-24 2020-10-30 시바우라 메카트로닉스 가부시끼가이샤 정제 인쇄 장치 및 정제 인쇄 방법

Also Published As

Publication number Publication date
JP5305001B2 (ja) 2013-10-02

Similar Documents

Publication Publication Date Title
US7815039B2 (en) Belt skew correction device, belt transportation device, and recording device
JP2009203035A (ja) ベルト斜行補正制御方法、ベルト搬送装置、記録装置
JP5040465B2 (ja) ベルト搬送装置における蛇行制御手段の調整方法
JP5663924B2 (ja) シート移送装置及び画像形成装置
JP2009190812A (ja) ベルト回転装置及び記録装置
JP2011170081A5 (ja)
CN1769060B (zh) 输纸设备和图像记录设备
JP2009091062A (ja) ベルト斜行補正装置、ベルト斜行補正方法、ベルト搬送装置及び記録装置
JP5305001B2 (ja) ベルト斜行補正装置、ベルト搬送装置及び記録装置
JP4955467B2 (ja) 画像記録装置
JP2009173420A (ja) ベルト搬送装置及び記録装置
JP2011190030A (ja) 記録装置
JP3872423B2 (ja) 給紙装置
JP2016204096A (ja) 給紙装置および印刷装置
JP5404305B2 (ja) ベルト駆動装置及び画像形成装置
JP7017118B2 (ja) 搬送装置、及び、画像形成装置
JP2010155701A (ja) 排紙装置および両面印刷機
JP2015105165A (ja) 媒体搬送装置、印刷装置及び媒体搬送方法
JP4475169B2 (ja) シート搬送装置及びプリンタ
JP4556438B2 (ja) 記録媒体搬送装置
JP2009203036A (ja) ベルト斜行補正制御方法、ベルト搬送装置、記録装置
JP5183452B2 (ja) ベルト駆動装置及び画像形成装置
JP2006160504A (ja) 搬送装置
JP2024164674A (ja) 画像形成装置
JP2005324909A (ja) シート搬送装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20111107

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20121207

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20121219

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20130213

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20130529

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20130611

R150 Certificate of patent or registration of utility model

Free format text: JAPANESE INTERMEDIATE CODE: R150

Ref document number: 5305001

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

S531 Written request for registration of change of domicile

Free format text: JAPANESE INTERMEDIATE CODE: R313531

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350

LAPS Cancellation because of no payment of annual fees