JP2009201210A - サーボモータの制御方法およびその制御装置 - Google Patents
サーボモータの制御方法およびその制御装置 Download PDFInfo
- Publication number
- JP2009201210A JP2009201210A JP2008038501A JP2008038501A JP2009201210A JP 2009201210 A JP2009201210 A JP 2009201210A JP 2008038501 A JP2008038501 A JP 2008038501A JP 2008038501 A JP2008038501 A JP 2008038501A JP 2009201210 A JP2009201210 A JP 2009201210A
- Authority
- JP
- Japan
- Prior art keywords
- servo motor
- command
- position deviation
- runaway
- calculated
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images

Landscapes
- Control Of Electric Motors In General (AREA)
Abstract
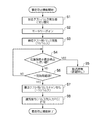
【解決手段】サーボモータ10の運転開始時に、サーボモータ10の通常運転モードに先立って、テストモードによってサーボモータ10をサーボオン状態とし、サーボオン直後から一定時間、ユーザからの回転指令を受付けないサーボロック状態として、暴走テスト用パルス発生器12からの微小パルスをスイッチ18を介して取り込み、この微小パルスによる回転指令と位置検出器24との差から位置偏差を求め、この位置偏差が暴走しきい値以上のときには位置制御器22からサーボモータ10のコイルに対する励磁を中止する。
【選択図】図1
Description
(2)位置検出器とモータコアの位相差が使用中に変化した
(3)記憶した位置検出器の位相差データの破壊
(4)サーボモータとドライブユニットのミスマッチ
Claims (6)
- サーボモータの位置を検出するとともに、前記サーボモータに関するモードに応じて指令を選択し、選択した指令とサーボモータの位置との差から位置偏差を算出し、算出した位置偏差を基にトルク指令を生成し、当該トルク指令に従って前記サーボモータの電流を制御するサーボモータの制御方法において、
前記サーボモータの運転開始時に、テストモードによる指令を選択し、当該選択した指令と前記サーボモータの位置との差から位置偏差を算出し、当該算出した位置偏差が暴走検出しきい値以上のときには前記サーボモータに対する電流制御を停止してなる、サーボモータの制御方法。 - 前記サーボモータの運転開始時に、前記テストモードによる微小指令と記サーボモータの位置との差から算出された位置偏差が前記暴走検出しきい値より小さい状態が一定時間経過したことを条件に、通常運転モードによる指令を選択し、前記通常運転モードに移行する際には、前記テストモードの指令をキャンセルして、前記サーボモータの運転開始時の位置を保持して制御を開始してなる、ことを特徴とする請求項1に記載のサーボモータの制御方法。
- 前記テストモードによる微小指令は、前記サーボモータの通常運転時の回転指令で規定される回転角よりも小さい回転角の位置指令である、ことを特徴とする請求項1又は2に記載のサーボモータの制御方法。
- サーボモータに関するモードに応じた指令を選択して出力する指令選択器と、前記サーボモータの位置を検出する位置検出器と、前記指令選択器の選択による指令と前記位置検出器の検出出力との差から位置偏差を算出する位置偏差算出器と、前記位置偏差算出器の算出による位置偏差を基にトルク指令を生成し、当該トルク指令に従って前記サーボモータの電流を制御する位置制御器とを備え、
前記指令選択器は、前記サーボモータの運転開始時に、テストモードによる指令を選択し、前記位置偏差算出器は、前記テストモードによる指令と前記位置検出器の検出出力との差から位置偏差を算出し、前記位置制御器は、前記位置偏差算出器の算出による位置偏差が暴走検出しきい値以上のときには前記サーボモータに対する電流制御を停止してなる、サーボモータの制御装置。 - 前記位置制御器は、前記位置偏差算出器の算出による位置偏差が前記暴走検出しきい値より小さい状態が一定時間経過したことを条件に、通常運転モードによる指令を前記指令選択器に選択させ、前記通常運転モードに移行させる際には、前記テストモードの指令をキャンセルして、前記サーボモータの運転開始時の位置を保持して制御を開始してなる、ことを特徴とする請求項4に記載のサーボモータの制御装置。
- 前記指令選択器は、前記テストモードによる指令として、前記サーボモータの通常運転時の回転指令で規定される回転角よりも小さい回転角の位置指令を選択してなる、ことを特徴とする請求項4又は5に記載のサーボモータの制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008038501A JP5273582B2 (ja) | 2008-02-20 | 2008-02-20 | サーボモータの制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008038501A JP5273582B2 (ja) | 2008-02-20 | 2008-02-20 | サーボモータの制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2009201210A true JP2009201210A (ja) | 2009-09-03 |
| JP5273582B2 JP5273582B2 (ja) | 2013-08-28 |
Family
ID=41144132
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008038501A Active JP5273582B2 (ja) | 2008-02-20 | 2008-02-20 | サーボモータの制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5273582B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105022286A (zh) * | 2015-07-01 | 2015-11-04 | 贵州电力试验研究院 | 一种水轮发电机组主接力器反应时间常数测试方法 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62193585A (ja) * | 1986-02-19 | 1987-08-25 | Omron Tateisi Electronics Co | サ−ボ機構 |
| JPH03169284A (ja) * | 1989-11-24 | 1991-07-22 | Hitachi Ltd | モータ駆動制御装置 |
| JPH08294295A (ja) * | 1995-04-19 | 1996-11-05 | Fanuc Ltd | モータの暴走検出方法および暴走検出装置 |
| JPH10290521A (ja) * | 1997-04-11 | 1998-10-27 | Yaskawa Electric Corp | モータの暴走検出方法および速度制御装置 |
-
2008
- 2008-02-20 JP JP2008038501A patent/JP5273582B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62193585A (ja) * | 1986-02-19 | 1987-08-25 | Omron Tateisi Electronics Co | サ−ボ機構 |
| JPH03169284A (ja) * | 1989-11-24 | 1991-07-22 | Hitachi Ltd | モータ駆動制御装置 |
| JPH08294295A (ja) * | 1995-04-19 | 1996-11-05 | Fanuc Ltd | モータの暴走検出方法および暴走検出装置 |
| JPH10290521A (ja) * | 1997-04-11 | 1998-10-27 | Yaskawa Electric Corp | モータの暴走検出方法および速度制御装置 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105022286A (zh) * | 2015-07-01 | 2015-11-04 | 贵州电力试验研究院 | 一种水轮发电机组主接力器反应时间常数测试方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5273582B2 (ja) | 2013-08-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5661839B2 (ja) | 異常検出診断機能を備える同期電動機の制御システム | |
| JP6197493B2 (ja) | 電動パワーステアリング装置 | |
| JP4623150B2 (ja) | モータ制御装置 | |
| JP5357300B1 (ja) | 永久磁石同期電動機におけるロータの磁極位置を検出する磁極位置検出装置 | |
| JP2011120421A (ja) | モータ制御装置 | |
| JP2018052311A (ja) | アクチュエータシステム、異常検知装置 | |
| JP2019103213A (ja) | モータ制御装置、モータ駆動システム、及び、モータ制御方法 | |
| US20030034751A1 (en) | Method and system for controlling a permanent magnet machine | |
| JP2018082581A (ja) | モータ駆動制御装置及びモータ駆動制御方法 | |
| JP2002029432A (ja) | 電動パワーステアリング制御装置 | |
| JP2008079441A (ja) | モータ制御装置およびモータ制御装置を含む制御機器 | |
| JP2015092795A (ja) | ブラシレスモータ制御装置及びブラシレスモータ制御方法 | |
| JP2007263943A (ja) | レゾルバ/デジタル変換器及び該レゾルバ/デジタル変換器を用いた制御システム | |
| JP5273582B2 (ja) | サーボモータの制御方法 | |
| JP2005057922A (ja) | ブラシレスモータ及びブラシレスモータの駆動方法 | |
| JP6585651B2 (ja) | モータ制御装置及びステッピングモータの制御方法 | |
| JP2002354874A (ja) | ブラシレス直流電動機の異常状態検出方法及び保護方法 | |
| JP5141404B2 (ja) | Pmモータの磁極位置推定方式 | |
| JP2009131069A (ja) | モータ制御装置 | |
| JP2007267576A (ja) | ブラシレスdcモータ制御装置 | |
| JP4206374B2 (ja) | 同期モータ制御装置及びその初期位相設定方法 | |
| JP2005231476A (ja) | 電動パワーステアリング装置の制御装置 | |
| JP2006136064A (ja) | 同期モータ制御装置 | |
| JP7206679B2 (ja) | 電気モータの駆動装置および電動ポンプ装置 | |
| JP6705782B2 (ja) | 同期電動機の磁極位置検出装置および同期電動機の磁極位置検出方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20101130 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120702 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20120704 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120827 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20121026 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20121218 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130422 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 5273582 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130505 |