JP2010142548A - 牽引機構、湾曲駆動機構及び内視鏡 - Google Patents

牽引機構、湾曲駆動機構及び内視鏡 Download PDF

Info

Publication number
JP2010142548A
JP2010142548A JP2008325340A JP2008325340A JP2010142548A JP 2010142548 A JP2010142548 A JP 2010142548A JP 2008325340 A JP2008325340 A JP 2008325340A JP 2008325340 A JP2008325340 A JP 2008325340A JP 2010142548 A JP2010142548 A JP 2010142548A
Authority
JP
Japan
Prior art keywords
actuator
bending
tip
endoscope
length
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2008325340A
Other languages
English (en)
Other versions
JP5274231B2 (ja
Inventor
Yasuo Hirata
康夫 平田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Olympus Corp
Original Assignee
Olympus Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Olympus Corp filed Critical Olympus Corp
Priority to JP2008325340A priority Critical patent/JP5274231B2/ja
Publication of JP2010142548A publication Critical patent/JP2010142548A/ja
Application granted granted Critical
Publication of JP5274231B2 publication Critical patent/JP5274231B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Endoscopes (AREA)
  • Instruments For Viewing The Inside Of Hollow Bodies (AREA)

Abstract

【課題】被牽引物によるアクチュエータの伸長動作を好適に抑制することができる牽引機構、湾曲駆動機構及び内視鏡を提供すること。
【解決手段】筒状のチューブ部材72と、チューブ部材72の内部に進退自在に配置され、一端に被牽引物である先リング41を連結可能な連結部60を有しチューブ部材72の軸線方向へ伸縮動作するアクチュエータ73と、アクチュエータ73の他端とチューブ部材72との軸線方向の相対移動を規制するストッパ部75と、アクチュエータ73の他端に接続されてアクチュエータ73を伸縮動作させる動力源と、先リング41が第二牽引機構によって牽引されて連結部60が先リングに連動して移動された際に、移動の少なくとも一部を緩衝してアクチュエータ73に伝達させる緩衝部77とを備える。
【選択図】図2

Description

本発明は、牽引機構、湾曲駆動機構及び内視鏡に関する。
従来、被牽引物を牽引するための機構として、牽引方向に収縮動作可能なアクチュエータが知られている。このようなアクチュエータには、例えば径方向への膨張に応じて軸線方向に収縮するように駆動されることにより被牽引物を牽引することができるマッキベン型アクチュエータがある。
このようなアクチュエータを使用した牽引機構の例として、特許文献1には、流体圧により湾曲部を湾曲動作させるアクチュエータを有する内視鏡が記載されている。この特許文献1に記載の内視鏡は、先端に可撓性の湾曲部を有する挿入部と、この湾曲部の軸線方向に沿ってその内部に張架されたワイヤと、流体圧により湾曲部の軸方向に沿って伸縮可能でありワイヤを弾性的に張引する弾性部材と、この弾性部材の伸縮に抗するように、弾性部材に対してワイヤから独立して張引力を付加する張引力付加手段と、弾性部材の流体圧を制御する制御手段とを備えたことを特徴としている。
この特許文献1に記載の内視鏡によれば、制御手段によって弾性部材を湾曲部の軸線方向に収縮させることでアクチュエータとして機能し、弾性部材に接続されたワイヤを介して湾曲部が張引される。その結果湾曲部が湾曲動作される。
特開平6−319689号公報
しかしながら、特許文献1に記載のアクチュエータを有する内視鏡では、湾曲部を湾曲動作させるために、湾曲部において径方向に対向する二箇所を互いに牽引しあうようになっており、一のアクチュエータが牽引動作を行っている際には、湾曲部を介して連結された他のアクチュエータが伸長されるようになっている。このため、一のアクチュエータは他のアクチュエータを伸長させるための余分な牽引力量を要することになり、湾曲部の湾曲動作の効率が悪いという問題があった。
本発明は、上述した事情に鑑みてなされたものであって、その目的は被牽引物の移動によるアクチュエータの挙動を好適に制御できる牽引機構を提供し、また湾曲部の湾曲動作を効率的に行うことができる湾曲駆動機構及び内視鏡を提供することにある。
上記課題を解決するために、この発明は以下の手段を提案している。
本発明の牽引機構は、筒状のチューブ部材と、前記チューブ部材の内部に進退自在に配置され、先端に被牽引物を連結可能な連結部を有し前記チューブ部材の軸線方向へ伸縮動作するアクチュエータと、前記アクチュエータの基端と前記チューブ部材との前記軸線方向の相対移動を規制するストッパ部と、前記アクチュエータの基端に接続されて前記アクチュエータを伸縮動作させる動力源と、前記連結部が所定距離だけ移動されるまでアクチュエータの長さを自然長に維持するように連結部を非伸長移動させる緩衝部とを備え、前記所定距離が、前記アクチュエータの収縮可能長さの1/2より短い距離であることを特徴としている。
本明細書において、非伸長移動とは、連結部が移動された際にアクチュエータの長さが自然長に維持されるような連結部の移動を指す。非伸長移動は、以下の二つの移動様式を含む。一つ目は、連結部とアクチュエータとが一体に動作され、アクチュエータが自然長に維持されたままチューブ部材に対して進退移動されるものである。二つ目は、連結部の動作と、アクチュエータのチューブ部材に対する進退移動とが連動せずに、連結部が移動された際にアクチュエータがチューブ部材の内部で自然長に維持されたまま静止しているものである。
この発明によれば、緩衝部は、連結部の所定距離までの進退移動量を吸収するように連結部を非伸長移動させ、吸収しきれない残りをアクチュエータに伝達するようになっている。すると、連結部が移動された際に、まず緩衝部においてその移動が緩衝され、アクチュエータは伸長されず、続いてアクチュエータが伸長される。従って、被牽引物によって連結部が移動された際にもアクチュエータの伸長動作が好適に抑制される。
また、動力源によってアクチュエータが収縮動作された際には、まず緩衝部において所定距離だけアクチュエータの収縮が緩衝され、続いてアクチュエータによって連結部が牽引され、連結部に連結された被牽引物が牽引される。
また、本発明の牽引機構は、前記緩衝部が前記連結部に設けられていてもよい。
この場合、緩衝部が連結部とアクチュエータとの間に介在された位置関係に配置されているので、連結部が移動された際の被牽引力量は連結部からまず緩衝部へと伝達されることになる。従って、アクチュエータを伸長させるのをより好適に抑制することができる。
また、本発明の牽引機構は、前記緩衝部が、前記アクチュエータの収縮動作において前記収縮動作の開始から前記所定距離だけ収縮するまでは前記アクチュエータと前記連結部とを軸線方向へ相対移動自在に係合させるとともに、前記アクチュエータが前記所定距離を超えて収縮した際に前記アクチュエータと前記連結部との軸線方向への相対移動を固定して連結させるロック部を有することが好ましい。
この場合、ロック部は、アクチュエータ自身が収縮動作された際に連結部に係合されて連結部を介して被牽引物を牽引することができ、アクチュエータが収縮動作されていない際には連結部をアクチュエータに対して相対移動自在にすることができる。従って、被牽引物によって連結部が移動されても連結部の移動とアクチュエータの伸縮とは連動されていないのでアクチュエータの伸長が好適に抑制される。
本発明の湾曲駆動機構は、湾曲可能な先端湾曲部を有し内部に上述の牽引機構を一つ以上有する長尺な筒状の挿入部と、前記先端湾曲部と前記アクチュエータのそれぞれの前記先端とに連結されたアングルワイヤと、前記牽引機構を操作するための湾曲操作部とを備えることを特徴としている。
この発明によれば、一の牽引機構によって先端湾曲部が湾曲動作される際には、先端湾曲部に連結された他の牽引機構では被牽引物となる先端湾曲部によって連結部が移動されるようになる。このとき、緩衝部によってこの連結部の移動が緩衝されるので、他の牽引機構におけるアクチュエータの伸長は好適に抑制されている。従って、一の牽引機構は先端湾曲部の湾曲動作において他の牽引機構を伸長動作させるための牽引力量を必要としないので先端湾曲部の湾曲動作の効率を高め、好適に湾曲動作させることができる。
本発明の内視鏡は、上述の湾曲駆動機構と、前記先端湾曲部の先端において対象物の画像を取得する撮像機構と、前記撮像機構を操作するための操作部とを備えることを特徴としている。
この発明によれば、好適に湾曲動作可能な湾曲駆動機構によって先端湾曲部を湾曲させて撮像機構を対象物に向けて対象物を観察することができる。
本発明に係る牽引機構によれば、緩衝部において被牽引物による連結部の移動を緩衝して伝達させることで、被牽引物の移動によるアクチュエータの挙動を好適に制御できる。
また、本発明に係る湾曲駆動機構及び内視鏡によれば、被牽引物によるアクチュエータの伸長動作が好適に抑制されているので湾曲部の湾曲動作を効率的に行うことができる。
(第1実施形態)
以下、本発明の第1実施形態の牽引機構及び湾曲駆動機構を搭載する内視鏡について図1から図5(B)を参照して説明する。
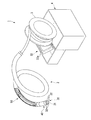
図1は、本実施形態の内視鏡1を示す斜視図である。図1に示すように、内視鏡1は、長尺で可撓性を有する挿入部2と、挿入部2が外周面に沿って巻回される略円筒状のドラム3とを備える。また、本発明に必須ではないが、ドラム3を収納するケース4を備えてもよい。
挿入部2の先端には、対象物の映像を取得する撮像機構30と、撮像機構30の基端側において径方向に対向する二方向に湾曲自在に構成された湾曲部40と、湾曲部40を湾曲させる湾曲駆動機構50とを備える。
撮像機構30は、先端側に向けて配置された結像レンズ群31と、撮像機構30の内部において結像レンズ群31から入射した像が結像されるCCDあるいはCMOSエリアイメージセンサを有する固体撮像装置(不図示)と、結像レンズ群31の周囲に配置されたLED等の発光装置を有する照明部32とを備える。
撮像機構30では、前述の固体撮像装置に結像された対象部位の画像情報を図示しない信号線を通じて例えばケース4等に組み込まれた操作部33において表示されるようになっている。操作部33には、例えばLCD等のディスプレイ装置33aを有する構成を採用することができる。また、操作部33には、湾曲駆動機構50を操作するための湾曲操作部が設けられている。
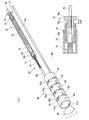
図2は、内視鏡1の湾曲部40の構成を一部断面で示す斜視図である。図2に示すように、湾曲部40は、挿入部2の軸線方向に並べて配置された複数の筒状部材を有する。より詳しくは、撮像機構30の基端側に固定された先リング41と、先リング41に対して径方向に対向する二箇所で先リングの壁部に揺動自在に連結された湾曲駒42と、湾曲駒42に対して径方向に対向する二箇所で前述の先リング41と湾曲駒42との揺動の方向と同様に揺動自在に連結された基リング43とを備える。
先リング41には、先リング41と湾曲駆動機構50とに連結された連結部60の一部材であるアングルワイヤ61の一端が固定されている。アングルワイヤ61は、湾曲駒42及び基リング43のそれぞれの内周面に設けられた支持部42a、43aに挿通されて支持されている。基リング43には、支持部43aの開口と連通された筒状のワイヤガイド62の一端が固定されており、アングルワイヤ61はワイヤガイド62の内部に挿通されて共に湾曲駆動機構50まで延びている。
湾曲駆動機構50は、アングルワイヤ61を牽引するための牽引機構70と、牽引機構70を動作させるための図示しない動力源とを備える。
牽引機構70は、ワイヤガイド62の他端が固定されるとともにアングルワイヤ61が挿通された先端口金71と、先端口金71が挿入固定された略筒状のチューブ部材72と、チューブ部材72の内部に摺動自在に配置されたアクチュエータ73をと備える。
アクチュエータ73は、略筒状のかしめリング63によりアングルワイヤ61と連結されている。
さらに、チューブ部材72の基端には、略筒状の基端口金74と、基端口金74に一部が挿入されたストッパ部75とが設けられている。
アクチュエータ73は、マッキベン型アクチュエータであり、径方向に膨張するに従って軸線方向に収縮するチューブ体73aを有する。アクチュエータ73の一端は連結部60の一部材であるかしめリング63に挿入され、アングルワイヤ61の他端とともにかしめられることで固定されている。なお、アングルワイヤ61とアクチュエータ73との接続方法はかしめに限られず、ハンダ付け、溶接、ロウ付け、捩じり合わせ等の方法を採用することができる。
図2(B)は、アクチュエータ73の基端側の構成を一部断面で示す拡大図である。図2(B)に示すように、アクチュエータ73の他端にはチューブ体73aの内部空間と連通された長尺な筒状のエアチューブ76が設けられており、エアチューブ76を通じて圧縮空気がチューブ体73aの内部に充填可能になっている。
ストッパ部75には、基端口金74の内部に進退自在に挿入された筒状部75aと、筒状部75aから径方向外方へ突出された円盤部75bとが形成されている。筒状部75aの内周面はエアチューブ76の外周面にねじ合わされており、ストッパ部75をエアチューブ76に対して軸回りに回転させることで軸線方向の位置関係を調整可能になっている。
また、円盤部75bと基端口金74とが当接することによってストッパ部75と基端口金74との進退が規制されるようになっている。基端口金74の内周面とストッパ部75の筒状部75aの外周面とは進退自在に係合されて緩衝部77になっている。
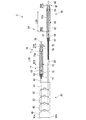
図3は、挿入部2の一部の構成を一部断面で示す側面図である。図3に示すように、アクチュエータ73は、無負荷状態においてチューブ体73aの軸線方向の長さが長さL70であり、アクチュエータ73の最大収縮長さがM70となるように構成されている。
また、挿入部2の内部には、牽引機構70と略同様な構成の牽引機構80が設けられている。牽引機構70と牽引機構80とは、チューブ体73aよりも長いチューブ体83aを有するアクチュエータ83を備える点が異なっている。
また、牽引機構80は、牽引機構70のストッパ部75よりも基端側に配置され、アングルワイヤ61より長いアングルワイヤ64に連結されている。アングルワイヤ64はアングルワイヤ61と平行に湾曲部40側へ延びており、基リング43、湾曲駒42に支持されて、さらに端部が先リング41の固定部41bに固定されている。
アクチュエータ83における最大収縮長さM80はアクチュエータ73の最大収縮長さM70よりも長く、アングルワイヤ61よりも長いアングルワイヤ64の伸び等による先リング41の実効牽引長さを補償するようになっている。
牽引機構70、80において、ストッパ部75と基端口金74とは連結部60(図1参照)を非伸長移動させる所定距離である長さD70だけ離間する位置関係であり、ストッパ85と基端口金84とは同様に長さD80だけ離間する位置関係に調整されている。簡易的には、長さD70、D80はアクチュエータ73、83の収縮可能長さM70、M80の1/2とすることができる。
より好ましくは、長さD70と長さD80とは等しく、長さD70、D80は、アクチュエータ73あるはアクチュエータ83の被牽引物である先リング41の実質的な牽引長さの1/2を超えない長さになるように実験的に定められて調整されている。
ここで、先リング41の実質的な牽引長さとは、例えば牽引機構70においては、アクチュエータ73の最大収縮長さM70から、チューブ部材72の軸線方向への収縮長さと、アングルワイヤ61自身の伸長長さと、アクチュエータ73から先リング41に至るまでの連結部分に生じるクリアランスとのそれぞれの和を差し引いた長さと略等しい。
以上に説明する構成の、本実施形態の内視鏡1の作用について、図4(A)から図5(B)を参照しながら説明を行う。
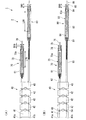
図4(A)は、初期状態における内視鏡1を一部断面で示す側面図であり、挿入部2の先端側を拡大して示している。図4(A)に示すように、湾曲部40が湾曲動作される前の状態では、牽引機構70、80のアクチュエータ73、83には圧縮空気は充填されていないので、アクチュエータ73、83のチューブ体73a、83aはそれぞれ自然状態の長さである長さL70、L80になっている。このようにアクチュエータ73、83が駆動されていない際には、湾曲部40は基リング43に対して先リング41側が自在に湾曲可能である。
ここで、例えば牽引機構70側においてアクチュエータ73を駆動する。すなわち、アクチュエータ73のチューブ体73aの内部に、エアチューブ76を通じて圧縮空気を充填させる。すると、図4(B)に示すように、チューブ体73aは径方向に膨張すると共に軸線方向に収縮動作される。
アクチュエータ73が軸線方向に収縮されると、アクチュエータ73によってアングルワイヤ61とストッパ部75とに等しく牽引力が生じてアングルワイヤ61とストッパ部75とを近接させる。このとき、ストッパ部75が基端口金74に対して進退自在であるのに対してアングルワイヤ61はワイヤガイド62の内周面等に対して摩擦抵抗が生じているので、ストッパ部75が基端口金74に先に当接するように移動する。
このとき、アクチュエータ73の収縮力はストッパ部75と基端口金74との相対移動に使われたので、先リング41の位置関係は初期状態の位置関係から変化していない。
図5(A)に示すように、アクチュエータ73がさらに収縮動作されると、ストッパ部75と基端口金74との当接部分を固定端としてアングルワイヤ61を基端口金74側へと牽引する。ここで、湾曲部40において、基リング43は、ワイヤガイド62及び先端口金71を介してチューブ部材72、基端口金74に固定された位置関係にあるので、アングルワイヤ61が基端口金74側に牽引されると先リング41が基リング43側に引き寄せられる。すると、揺動自在に連結された先リング41、湾曲駒42、基リング43が互いに同方向に揺動され、その結果先リング41の軸線が基リング43の軸線に対して角度を有するように移動される。その結果湾曲部40は、先リング41の固定部41a側へ湾曲動作される。
このとき、アングルワイヤ64は、先リング41の固定部41bの移動に伴って受動的に移動される。すると、湾曲部40における湾曲の外径側に位置しているアングルワイヤ64によって、アクチュエータ83は初期位置よりも先リング41がある先端側へ移動される。ここで、牽引機構80におけるストッパ85と基端口金84とが互いに近接される方向に直線移動される。
図5(B)に示すように、牽引機構70により湾曲部40がさらに先リング41の固定部41a側へと湾曲されると、アクチュエータ83はさらに先端側へ移動され、ついにはストッパ85が基端口金84に当接する。
上述のように、牽引機構70によって湾曲部40が牽引されると、牽引機構70における被牽引物である先リング41が牽引される。同時に、湾曲部40の湾曲動作によって先リング41によってアングルワイヤ64が移動され、これに連動してアクチュエータ83が先端側へ移動される。
このとき、アクチュエータ83はチューブ部材82の内部を摺動移動しているだけであり、チューブ体83aは伸長されておらず、アングルワイヤ64の直線移動はそのままストッパ85の直線移動になっている。すなわち牽引機構80において連結部が非伸長移動されている。従って、牽引機構70が牽引動作された際には、牽引機構70は牽引機構80のアクチュエータ83を伸長させる力量を必要とせずに湾曲部40を湾曲させることができる。
続いて、牽引機構70のアクチュエータ73から圧縮空気を放出させてアクチュエータ73を自然状態の長さに戻すと、ストッパ部75と基端口金74との当接が解除され、互いに離間する方向へと直線移動される。また、湾曲部40は、湾曲部40に被覆された外チューブや湾曲部40の内部に挿通された信号線等の弾性によって湾曲部40の湾曲が緩やかになる方向に復元され、湾曲部40が略直線状となる初期状態に戻る。
従って、ストッパ部75と基端口金74との間は初期状態と等しい長さD70だけ離間された位置関係になり、ストッパ85と基端口金84との間は初期状態と等しい長さD80だけ離間された位置関係になる。
なお、湾曲部40が上述と逆に湾曲駆動された際には、上述とは逆に牽引機構70において連結部が非伸長移動される。
以上説明したように、本実施形態の内視鏡1によれば、被牽引物である先リング41によって受動的に移動されたアングルワイヤ64の移動が、ストッパ85の基端口金84に対する進退動作として伝達され、この間にアクチュエータ83のチューブ体83aの伸長動作が抑制されている。このため、例えば牽引機構70によって湾曲部40を湾曲させるための牽引力量の総和にはチューブ体83aを伸長させるための牽引力量が含まれず、湾曲部を効率よく湾曲動作させることができる。
(第2実施形態)
次に、本発明の第2実施形態の内視鏡について図6(A)及び図6(B)を参照して説明する。なお、以下に説明する各実施形態において、上述した第1実施形態の内視鏡1と構成を共通とする箇所には同一符号を付けて、説明を省略することにする。
図6(A)は本実施形態の内視鏡200の一部の構成を一部断面で示す斜視図である。図6(A)に示すように、内視鏡200は、牽引機構70において、連結部60に代えて緩衝部260を備える。なお、緩衝部260は、アクチュエータ73とアングルワイヤ61とを連結する連結部でもある。なお、本実施形態では緩衝部77を備えず、ストッパ75に代えてストッパ部275を有する。ストッパ部275と基端口金74は常に進退が固定されている。
図6(B)は、緩衝部260の構成を示す断面図である。図6(B)に示すように、緩衝部260は、第1実施形態と同様に一端が先リング41に固定されたアングルワイヤ61の他端がかしめ固定された筒部材263を備える。筒部材263には、アングルワイヤ61に正対するようにアクチュエータ73の先端が挿入され、筒部材263の内部でかしめリング263aによってかしめ固定されている。かしめリング263aは筒部材263の内部で進退自在に配置されている。さらに、筒部材263のアクチュエータ73側の開口の内径はかしめリング263aの外径よりも縮径されて筒部材263からかしめリング263aが抜けないようになっている。また、牽引機構80側にも同形同大の緩衝部260が同様の位置関係で設けられている。
筒部材263の内部でかしめリング263aが進退移動できる長さは、第1実施形態で説明した長さD70あるいは長さD80になっている。本実施形態では長さD70、D80は筒部材263とかしめリング263aとの形状によって定められ、任意に微調整されて長さを変える構造にはなっていない。なお、筒部材263に代えて、図3(C)に示すように、筒部材先端部2631aと、筒部材先端部2631aにねじ合わされた筒部材基端部2631bと、を有する筒部材2631を備え、筒部材先端部2631aと筒部材2631bとが軸回りに相対回転されるに従って筒部材2631の全長が伸縮されるように連結された構造でも良い。
本実施形態の内視鏡200では、例えば牽引機構70によってアクチュエータ73が収縮動作された際には、まず緩衝部260においてアクチュエータ73の先端のかしめリング263aが基端口金74側へ移動される。このとき、長さD70までの間では筒部材263の内部でかしめリング263aが移動されるだけであり、かしめリング263aの移動はアングルワイヤ61に伝達されない。
続いてアクチュエータ73がさらに収縮された際にはかしめリング263aが筒部材263に当接して筒部材263を基端口金74側へ牽引し、これに連動してアングルワイヤ61が基端口金74側へ移動される。牽引機構80側では、アングルワイヤ64が先リング41によって受動的に移動されて、筒部材263は先リング41がある先端側へ移動される。このとき、長さD80まで筒部材263が移動される間は筒部材263の内部でかしめリング263aは移動せず、従ってアングルワイヤ64の移動はアクチュエータ83に伝達されない。
このとき、アングルワイヤ64の移動によってアクチュエータ73は伸長されず、自然長に維持されている。すなわち、緩衝部260によって筒部材263とアングルワイヤ64は非伸長移動されている。
このように、内視鏡200においても第1実施形態の内視鏡1と同様に被牽引物となる先リング41によってアングルワイヤ64が移動されても長さD80までの間ではアクチュエータ83の伸長が抑制されている。
さらに、アングルワイヤ64が移動された際に、アクチュエータ83が伸長されないとともに、アクチュエータ83はチューブ部材82に対して摺動されない。したがって、アクチュエータ73の牽引動作においてアクチュエータ83をチューブ部材82に対して摺動させる際に生じる抵抗の分の牽引力量も不要となり、湾曲部40をさらに効率的に湾曲動作させることができる。
(第3実施形態)
次に、本発明の第3実施形態の内視鏡について図7を参照して説明する。
図7は、本実施形態の内視鏡300の一部の構成を一部断面で示す図である。図7に示すように、内視鏡300は、第1実施形態のかしめリング63に代えて、例えばシリコンゴム等からなりチューブ部材72の内周面に対して所定の摺動抵抗を有する筒部材363を備える。筒部材363には、アングルワイヤ61(64)に固定された筒状のパイプ部材364が挿通されており、さらにパイプ部材364はアクチュエータ73に固定されている。パイプ部材364は、アクチュエータ73が軸線方向に伸縮動作された際に軸線方向に進退移動可能であり、このときパイプ部材364の外周面と筒部材363の内周面とは摺動可能になっている。
本実施形態では、アクチュエータ73が伸縮動作されていない間は、筒部材363とパイプ部材364との間に生じる摺動抵抗によって筒部材363とパイプ部材364との軸線方向の相対位置が保持されており、このためアングルワイヤ61、64の相対位置関係も保持されている。従って、筒部材363とパイプ部材364との作用により湾曲部40の湾曲状態が保持されて湾曲されたまま止まった状態となる。
また、本実施形態では、牽引機構80は牽引機構70に径方向に隣接して配置されており、牽引機構70と同一のアクチュエータ73を備える。
また、本実施形態では、第1実施形態と同様に基端口金74とストッパ75とを有する緩衝部77が設けられている。
筒部材363は、チューブ部材72の内周面に対して位置が固定されており、その内側に配置されたパイプ部材364が摺動可能であると共に、アクチュエータ73のチューブ体73aへの加圧が止められて湾曲部40における復元力が生じてアングルワイヤ61、64に牽引力あるいは押圧力が生じても筒部材363がチューブ部材72の内部で摺動されない程度の摺動抵抗を生じるようにその素材及び外径、外形が調整されている。
すなわち、アングルワイヤ61、64は筒部材363によってチューブ部材72、82に係止可能になっている。
このような構成にすることで、湾曲部40が湾曲された状態で湾曲部40が位置決めされて支持されるようになり、所望の湾曲状態で湾曲部の形状を維持させることができるという効果を奏する。
(第4実施形態)
次に、本発明の第4実施形態の内視鏡について図8ないし図11を参照して説明する。
図8は、本実施形態の内視鏡400の一部の構成を一部断面で示す側面図である。図8に示すように、内視鏡400は、第1実施形態の連結部60に代えて緩衝部460を備える。また、ストッパ部75及び基端口金74に代えて、エアチューブ76とチューブ部材72とのそれぞれに固定された基端口金475を備える。
緩衝部460には、チューブ部材72の内周面に固定された押さえ筒461が設けられている。押さえ筒461には、チューブ部材72の内部で径方向内方へ突出された突起461aが設けられており、突起部461a部分における内径がチューブ部材72の内径に対して縮径されている。
また、アクチュエータ73の先端には、弾性変形によって開閉動作可能な一対の把持部462aを有する爪部材462が固定されている。爪部材462は、その外周面が突起461aに対して当接可能になっており突起461aに挾持された際に把持部462aが弾性変形されるようになっている。爪部材462は、自然状態において把持部462aは開状態になるように形成されている。
また、一端が第1実施形態と同様に先リング41に固定されたアングルワイヤ61の他端には、爪部材462の把持部462aによって把持される連結口金463が固定されている。
連結口金463の外周面には、基端側において外周面から径方向外方に突出された摺動部463aと、摺動部463aの基端側でさらに径方向外方へ突出された係止部463bとが形成されている。係止部463bにおける外径は、爪部材462の把持部462aの最大開き量よりも相対的に大きく形成されており、係止部463bは爪部材462から脱落しないようになっている。
押さえ筒461と、爪部材462と、連結口金463とによって、アクチュエータ73とアングルワイヤ61とを係脱可能に連結させるロック部が構成されている。
図9は、内視鏡400における緩衝部460部分の構成を一部断面で示す拡大図である。図9に示すように、アクチュエータ73の先端は、連結口金463の内部に進退自在に挿入されており、支持筒472によって支持されて連結口金463の中心軸線上で進退可能になっている。また、連結口金463の基端側開口は縮径されており支持筒472が抜けないようになっている。
本実施形態では、湾曲部40が湾曲されていない初期状態における連結口金463の外周面に対する把持部462aの位置を基点として、把持部462aが連結口金463に対して軸線方向に相対移動され、把持部462aが係止部463bに係止されるまでの把持部462aの移動距離が上述の各実施形態における長さD70、D80と等しくなるように調整されている。
さらに、爪部材462の把持部462aは連結口金463の摺動部463aの外周面において連結口金463を挾持してその相対位置を固定するようになっている。すなわち、上述の基点から、把持部462aが連結口金463に対して軸線方向に相対移動され、把持部462aによって連結口金463の外周面が挾持されるまでの軸線方向の長さD70a(あるいは長さD80a)はそれぞれ上述の各実施形態における長さD70、D80よりも短くなっている。
図8及び図9に示すように、上述の緩衝部460に係る構成と同様の構成が、牽引機構80に対しても同様の位置関係で配置されている。また、牽引機構80は、アクチュエータ83に代えてアクチュエータ73を有する。
以上に説明する構成の、本実施形態の内視鏡400の作用について、図10から図11(C)を参照しながら説明を行う。
まず、本実施形態における緩衝部460の作用を説明する。図10は、緩衝部の作用を説明するための断面図である。以下では牽引機構70によってアングルワイヤ61が牽引された場合について説明を行う。
図10(A)に示すように、牽引機構70が駆動されてアクチュエータ73が収縮動作されると、まずアクチュエータ73の先端に固定された爪部材462が基端口金475側へと牽引される。すると、爪部材462の外周面と押さえ筒461とが当接し、さらに爪部材462が押さえ筒461の内部に挿入されるように移動されることで一対の把持部462aが互いに近接動作される。
近接動作された一対の把持部462aは、連結口金463の外周面に当接する。このとき、把持部462aは連結口金463の摺動部463aよりも先端側の外周面に最初に当接し、爪部材462が基端口金475側へ移動するのに連動して摺動部463a方向へ摺動移動される。
続いて、押さえ筒461によって把持部462aはさらに近接動作され、把持部462aによる連結口金463への押圧力が増大して、また連結口金463の段差部463cと把持部462aとが係合することによって、爪部材462の移動によって連結口金463が基端口金475側(図8参照)へと移動されるようになる。このとき。
このように、爪部材462は、把持部462aが連結口金463に対して軸線方向に長さD70aだけ移動された後に連結口金463と一体的に動作される。
連結口金463が基端口金475側へ移動されると、連結口金463に固定されたアングルワイヤ61も基端口金475側へと移動される。
図10(B)は、牽引機構70が被牽引物によって牽引されている状態を一部断面で示す側面図である。図10(B)に示すように、被牽引物(例えば先リング41等)によってアングルワイヤ61が受動的に移動された際には、アングルワイヤ61に連結された連結口金463もアングルワイヤ61と連動して移動される。このとき、アクチュエータ73が収縮動作されておらずチューブ体72aが自然長になっているので、押さえ筒461の突起部461aと爪部材462の外面とは接触していない。従って爪部材462は把持部462aが閉動作されていない自然状態にあり、把持部462aと連結口金463とは相対移動自在になっている。アングルワイヤ61が受動的に移動されることによって連結口金463が先端側へ移動され、必要以上に先端側へ牽引された際には、連結口金463の係止部463bに爪部材462の把持部462aが係止されて止まるようになっている。
なお、係止部463bに把持部462aが係止された位置関係から連結口金463がさらに先端側へ移動された際には爪部材462と連結口金463とは一体的に基端側へ移動される。このとき、アクチュエータ73の先端も移動されるのでアクチュエータ73は伸長される。
牽引機構70が被牽引物によって牽引されている状態では、連結口金463と把持部462aとが相対移動する長さは上述の初期状態における基点から、係止部463bに把持部462aが係止されるまでの把持部462aの相対移動距離であるD70であり、上述のようにこの相対移動距離は長さD70aよりも相対的に長い。
このように、牽引機構70において、アクチュエータ73によって被牽引物を牽引する際には緩衝部460における緩衝量は長さD70aであり、逆に被牽引物によってアングルワイヤ61が受動的に移動されて連結口金463が先端側へ移動された際の緩衝部460における緩衝量は長さD70である。
長さD70aは、アクチュエータ73による牽引動作において被牽引物を牽引する際の駆動損失となるものであり、被牽引物を効率的に牽引するためには短い方が好ましい。一方で、長さD70は、アングルワイヤ61によってアクチュエータ73が伸長されるのを抑制するための長さであり、アクチュエータ73を伸長させない程度に長いことが好ましい。
本実施形態では、爪部材462と連結口金463とが自然状態で進退自在であり、アクチュエータ73の収縮動作によって爪部材462と連結口金463とを進退固定するので、アングルワイヤ61が移動された際に連結口金463と連結口金463と動作は連動しない。従って、緩衝部460によって連結口金463及びアングルワイヤ61が非伸長移動されている。その結果、アクチュエータ73が伸長動作されることが抑制されている。
以下では、緩衝部460を有する牽引機構70、80を備える内視鏡400の動作を説明する。
図11(A)に示すように、内視鏡400の挿入部2には、牽引機構70と牽引機構80とが径方向に並べて配置されており。共に先リング41に連結されている。
図11(B)に示すように、牽引機構70のアクチュエータ73が収縮動作を開始してから、爪部材462が押さえ筒461の内部に挿入され、把持部462aの先端が近接されて閉動作される。従って、爪部材462の把持部462aが連結口金463の摺動部463aの先端側の段差部463cに係止されるまでの間、つまりアクチュエータ73の先端が長さD70aだけ基端口金475側へ移動されるまでの間では、上述のように緩衝部460によってアクチュエータ73の収縮動作とアングルワイヤ61の移動とは連動されていない。
図11(C)に示すように、牽引機構70によって先リング41が牽引された際には牽引機構80は先リング41によってアングルワイヤ64が受動的に移動されることによりアクチュエータ83が伸長される方向への力がかかる。
しかしながら、上述のように、被牽引物によってアングルワイヤ64が移動された際に、緩衝部460の作用によってアングルワイヤ64の移動と牽引機構80側のアクチュエータ73の伸長とが連動されないので、この場合には牽引機構80側のアクチュエータ73の伸長が抑制されている。
従って、本実施形態の内視鏡400によっても第1実施形態の内視鏡1と同様に被牽引物となる先リング41によってアングルワイヤ64が移動されても長さD80までの間では牽引機構80側のアクチュエータ73の伸長が抑制されている。その結果、湾曲部40を効率的に湾曲させることができる。
なお、本実施形態では、連結口金463の外周面には、先端側の外径よりも大きな外径を有する摺動部463aが設けられており、この摺動部463aの段差部463cに把持部462aが係止されて湾曲動作が行われる構成が採用されているが、これに限らず、摺動部463aが連結口金463の先端まで延び、摺動部463aの表面に溝が設けられて把持部462aでこの溝を挟み込んで係止する構成としても本発明と同様の効果を奏することができる。
(第5実施形態)
次に、本発明の第5実施形態の牽引機構について図12を参照して説明する。
図12は、本実施形態の牽引機構570を示す側面断面図である。図12に示すように、牽引機構570は、アングルワイヤ61に代えてアクチュエータ73に固定されたアングルワイヤ561を備える。
アングルワイヤ561は、一端に先リング41等の被牽引物が連結され、他端はアクチュエータ73の内部に挿通されて少なくともエアチューブ76に至るまでの内部に配置されている。
アクチュエータ73とアングルワイヤ561とはアクチュエータ73の先端側においてロウ付けによって固定されており、エアチューブ76の基端側において支持部材576bが挿通されて支持されている。
エアチューブ76には、連結管576aを介して延長チューブ576が連結されており、延長チューブ576を通じて連結管576a、エアチューブ76の内部を通じてチューブ体73aの内部に圧縮空気が充填されるようになっている。
また、支持部材576bには、圧縮空気を流通させるための連通孔576cが設けられている。
また、ストッパ部75に代えてストッパ部575が設けられており、ストッパ部575は筒状部75aに相当する構成を備えず、円盤部75b様の形状になっている。また、ストッパ部575は、基端口金74に代えて設けられた基端口金574に当接可能になっている。本実施形態では、ストッパ部575と基端口金574との間が上述と同様に長さD70、D80だけ離間して構成され、緩衝部577になっている。
内視鏡を複雑な管路に挿入・抜去を行う場合、内視鏡が挿入される対象物と内視鏡挿入部の外周面とが接触することによる抵抗により、内視鏡挿入部に引っぱりの力がかかる場合がある。この場合、牽引機構の内部のアクチュエータにも同様に引っ張りの力がかかることになる。このとき、アクチュエータが受動的に伸長され、アクチュエータに負荷がかかり、アクチュエータに対してダメージを与える可能性がある。
本実施形態では、アングルワイヤ561がアクチュエータ73の内部を貫通してアクチュエータ73の基端側まで延びており、支持部材576bによって固定されているので、アングルワイヤ561が必要以上に引っ張られた際に、この引っ張り力は支持部材561を介してアクチュエータ73の基端側に伝達されるようになっている。従って、引っ張り力がかかった際にもチューブ体73aの受動的な伸長が制限されるのでチューブ体73aの過度な伸長によるアクチュエータ73へのダメージが抑制されている。
また、一般的に、アングルワイヤをアクチュエータに固定する際には、アングルワイヤの端部がアクチュエータの内部に挿入されて固定され、アングルワイヤの挿入深さによってはアングルワイヤの端部がチューブ体の内部に位置される場合がある。
この場合、アングルワイヤが可撓性を有するため、アングルワイヤの端部がチューブ体の内周面に接触する可能性がある。チューブ体は伸縮可能な素材からなるので、アングルワイヤの端部がチューブ体に刺さる可能性があり、この場合チューブ体は気密を保つことができず、圧縮空気が充填されても径方向に膨張すると共に軸線方向に収縮するという所定の動作ができない。
本実施形態の牽引機構570によれば、アングルワイヤ561の他端がチューブ体73aの内部ではなくアクチュエータ73の基端側まで延びているので、アングルワイヤ561の他端によってチューブ体73aが傷つけられることを防止してチューブ体73aのパンクを予防することができる。
(第6実施形態)
次に、本発明の第6実施形態の牽引機構について図13及び図14を参照して説明する。
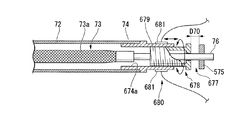
図13は、本実施形態の牽引機構670を一部断面で示す斜視図である。図13に示すように、牽引機構670は、基端口金74と、ストッパ部75に代えて緩衝部677を備える。緩衝部677は、上述の第1実施形態の緩衝部77に、長さD70、D80を変化させる調整機構678を備えたものである。
調整機構678は、基端口金74の内周面に設けられた雌ねじ部674aと、雌ねじ部674aにねじ合わされるとともにエアチューブ76が進退自在に挿通された調整筒679とを備える。また、エアチューブ76にはストッパ部575が固定されている。
基端口金74の外周面には、超音波モータ部680が設けられている。超音波モータ部680には適宜の構成を採用することができる。例えば、基端口金74の外周面に周方向に所定間隔おきに固定された複数の圧電素子681と、圧電素子に超音波振動を生じさせるための図示しない駆動手段とを備え、基端口金74に対してわずかなたわみ波動を発生させることにより基端口金74に対して図14に示すように調整筒679を軸回りに回転させる構成を採用することができる。
本実施形態では、第一実施形態に示したような、使用者の手作業によるストッパ部75とエアチューブ76との軸回りの相対回転によって長さD70の長さを調整する構成に代えて、超音波モータ部680による基端口金74と調整筒679との相対回転によって長さD70を調整する構成が備えられている。このため、牽引機構670を内視鏡に組み付けた後でも長さD70の長さを調整することができるので、長さD70を最適化するのが容易になる。さらに、アクチュエータ73の固体差や、牽引機構670の組み付け精度等によって被牽引物の実質的な牽引長さが異なっている際にも、長さD70の長さを最適化することができるという効果を奏する。
以上、本発明の実施形態について図面を参照して詳述したが、具体的な構成はこの実施形態に限られるものではなく、本発明の要旨を逸脱しない範囲の設計変更等も含まれる。
例えば、本発明の内視鏡は湾曲部を径方向に対向する二方向へと湾曲させる湾曲駆動機構を備える例を示したが、これに限らず、たとえば図15に示すように、湾曲部40に対して軸線に直交しかつ互いに直交する二軸方向へ湾曲させる内視鏡に本発明の構成を適用することができる。
このとき、先リング41には、周方向に90度おきに計4本のアングルワイヤが固定され、それぞれのアングルワイヤを牽引するために例えば牽引機構70と同様の構成を有する牽引機構770、780、790、800を備えることができる。ここで、牽引機構には、牽引機構770、780、790、800には、上述の長さD70に相当する長さ分を緩衝する緩衝部777、787、797、808が設けられており、本発明と同様の効果を奏することができる。
本発明の第1実施形態の内視鏡の構成を一部断面で示す斜視図である。 (A)は同内視鏡における湾曲駆動機構の一部の構成を示す斜視図である。(B)は同湾曲駆動機構における牽引機構の一部を拡大して示す側面断面図である。 同湾曲駆動機構を一部断面で示す側面図である。 (A)及び(B)は第1実施形態の内視鏡の使用時の湾曲駆動機構を一部断面で示す側面図である。 (A)及び(B)は同内視鏡の使用時の湾曲駆動機構を一部断面で示す側面図である。 (A)は本発明の第2実施形態の内視鏡における湾曲駆動機構部分の一部の構成を示す斜視図である。(B)は同湾曲駆動機構における緩衝部の構成を示す側面断面図である。 本発明の第3実施形態の内視鏡の一部の構成を示す斜視図である。 本発明の第4実施形態の内視鏡の一部の構成を示す側面断面図である。 同内視鏡の一部の構成を示す側面断面図である。 (A)及び(B)は同内視鏡における緩衝部の作用を説明するための側面断面図である。 (A)ないし(C)は同内視鏡の動作時の一過程をそれぞれ一部断面で示す側面図である。 本発明の第5実施形態の牽引機構の構成を示す側面断面図である。 本発明の第6実施形態の牽引機構の一部の構成を示す斜視図である。 同牽引機構の一部の構成を示す側面断面図である。 本発明の内視鏡における他の構成の例を一部断面で示す側面図である。
符号の説明
1、200、300、400 内視鏡
2 挿入部
30 撮像機構
33 操作部(湾曲操作部)
40 湾曲部
50 湾曲駆動機構
60 連結部
70、80、570、670、770 牽引機構
72、82 チューブ部材
73、83 アクチュエータ
75、85、575 ストッパ部
77、260、460、677、777 緩衝部

Claims (5)

  1. 筒状のチューブ部材と、
    前記チューブ部材の内部に進退自在に配置され、先端に被牽引物を連結可能な連結部を有し前記チューブ部材の軸線方向へ伸縮動作するアクチュエータと、
    前記アクチュエータの基端と前記チューブ部材との前記軸線方向の相対移動を規制するストッパ部と、
    前記アクチュエータの基端に接続されて前記アクチュエータを伸縮動作させる動力源と、
    前記連結部が所定距離だけ移動されるまでアクチュエータの長さを自然長に維持するように連結部を非伸長移動させる緩衝部と、
    を備え、
    前記所定距離が、前記アクチュエータの収縮可能長さの1/2より短い距離である牽引機構。
  2. 前記緩衝部が、前記連結部に設けられている請求項1に記載の牽引機構。
  3. 前記緩衝部が、
    前記アクチュエータの収縮動作において前記収縮動作の開始から前記所定距離だけ収縮するまでは前記アクチュエータと前記連結部とを軸線方向へ相対移動自在に係合させるとともに、前記アクチュエータが前記所定距離を超えて収縮した際に前記アクチュエータと前記連結部との軸線方向への相対移動を固定して連結させるロック部を有する請求項1または2に記載の牽引機構。
  4. 湾曲可能な先端湾曲部を有し内部に請求項1〜3のいずれか一項に記載の牽引機構を一つ以上有する長尺な筒状の挿入部と、
    前記先端湾曲部と前記アクチュエータのそれぞれの前記先端とに連結されたアングルワイヤと、
    前記牽引機構を操作するための湾曲操作部と、
    を備える湾曲駆動機構。
  5. 請求項4に記載の湾曲駆動機構と、
    前記先端湾曲部の先端において対象物の画像を取得する撮像機構と、
    前記撮像機構を操作するための操作部と、
    を備える内視鏡。
JP2008325340A 2008-12-22 2008-12-22 牽引機構、湾曲駆動機構及び内視鏡 Active JP5274231B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2008325340A JP5274231B2 (ja) 2008-12-22 2008-12-22 牽引機構、湾曲駆動機構及び内視鏡

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2008325340A JP5274231B2 (ja) 2008-12-22 2008-12-22 牽引機構、湾曲駆動機構及び内視鏡

Publications (2)

Publication Number Publication Date
JP2010142548A true JP2010142548A (ja) 2010-07-01
JP5274231B2 JP5274231B2 (ja) 2013-08-28

Family

ID=42563581

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2008325340A Active JP5274231B2 (ja) 2008-12-22 2008-12-22 牽引機構、湾曲駆動機構及び内視鏡

Country Status (1)

Country Link
JP (1) JP5274231B2 (ja)

Cited By (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2013246385A (ja) * 2012-05-29 2013-12-09 Olympus Corp 内視鏡装置および内視鏡装置の修理方法
JP2014132960A (ja) * 2013-01-09 2014-07-24 Ritsumeikan 直線駆動装置及び長尺ツール
JP2015177813A (ja) * 2014-03-18 2015-10-08 オリンパス株式会社 ワイヤ接合方法、調整部材、及び内視鏡用操作ワイヤ
CN111904472A (zh) * 2020-07-06 2020-11-10 张重医 一种单体式宫腔电切器

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06296577A (ja) * 1993-02-19 1994-10-25 Olympus Optical Co Ltd 熱膨張型アクチュエータ及び医療用挿入具
JPH06319689A (ja) * 1993-05-12 1994-11-22 Olympus Optical Co Ltd 内視鏡
JPH11267095A (ja) * 1998-03-20 1999-10-05 Olympus Optical Co Ltd 管状挿入具

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06296577A (ja) * 1993-02-19 1994-10-25 Olympus Optical Co Ltd 熱膨張型アクチュエータ及び医療用挿入具
JPH06319689A (ja) * 1993-05-12 1994-11-22 Olympus Optical Co Ltd 内視鏡
JPH11267095A (ja) * 1998-03-20 1999-10-05 Olympus Optical Co Ltd 管状挿入具

Cited By (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2013246385A (ja) * 2012-05-29 2013-12-09 Olympus Corp 内視鏡装置および内視鏡装置の修理方法
JP2014132960A (ja) * 2013-01-09 2014-07-24 Ritsumeikan 直線駆動装置及び長尺ツール
JP2015177813A (ja) * 2014-03-18 2015-10-08 オリンパス株式会社 ワイヤ接合方法、調整部材、及び内視鏡用操作ワイヤ
CN111904472A (zh) * 2020-07-06 2020-11-10 张重医 一种单体式宫腔电切器
CN111904472B (zh) * 2020-07-06 2024-05-28 张重医 一种单体式宫腔电切器

Also Published As

Publication number Publication date
JP5274231B2 (ja) 2013-08-28

Similar Documents

Publication Publication Date Title
JP7373613B2 (ja) 屈曲構造体及びこれを用いた関節機能部
US8333417B2 (en) Manipulator tool and holding and/or expanding tool with at least one manipulator tool
JP7409616B2 (ja) ワイヤ駆動マニピュレータ
JP5072695B2 (ja) ロボットハンドおよび指機構
CN111956328B (zh) 一种用于微创手术的连续体机器人
JP5443801B2 (ja) 張力検出手段及びそれを用いたマニピュレータ
JP5274231B2 (ja) 牽引機構、湾曲駆動機構及び内視鏡
US20130205937A1 (en) Insertion apparatus
JP2010221329A (ja) 駆動機構
CN102905631B (zh) 驱动力传递机构及机械手系统
JP5468977B2 (ja) 光ポテンショメータ及びマニピュレータ
JP6248116B2 (ja) 可撓性かつ伸縮可能な管状ガイドおよびその製造方法
US20230256625A1 (en) Joint function unit
JP3363853B2 (ja) 処置具
JP5305867B2 (ja) 牽引機構、湾曲駆動機構及び内視鏡
CN112809656A (zh) 柔性驱动结构、柔性驱动器及驱动系统
JPH06296577A (ja) 熱膨張型アクチュエータ及び医療用挿入具
JP2013246385A (ja) 内視鏡装置および内視鏡装置の修理方法
JP3349759B2 (ja) 可撓管湾曲操作装置及び内視鏡
JP2009233153A (ja) 挿入体及び内視鏡装置
JPH02206421A (ja) 内視鏡湾曲装置
JP2010106914A (ja) シリンダー装置
JP3703641B2 (ja) 内視鏡装置
JPH0975302A (ja) 内視鏡
JPH11239564A (ja) 屈曲機構

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20111219

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20120309

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20130115

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20130312

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A821

Effective date: 20130313

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20130507

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20130514

R151 Written notification of patent or utility model registration

Ref document number: 5274231

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

S531 Written request for registration of change of domicile

Free format text: JAPANESE INTERMEDIATE CODE: R313531

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

S111 Request for change of ownership or part of ownership

Free format text: JAPANESE INTERMEDIATE CODE: R313111

R371 Transfer withdrawn

Free format text: JAPANESE INTERMEDIATE CODE: R371

S111 Request for change of ownership or part of ownership

Free format text: JAPANESE INTERMEDIATE CODE: R313111

R371 Transfer withdrawn

Free format text: JAPANESE INTERMEDIATE CODE: R371

S111 Request for change of ownership or part of ownership

Free format text: JAPANESE INTERMEDIATE CODE: R313111

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250