JP2011007631A - 加振装置 - Google Patents

加振装置 Download PDF

Info

Publication number
JP2011007631A
JP2011007631A JP2009151464A JP2009151464A JP2011007631A JP 2011007631 A JP2011007631 A JP 2011007631A JP 2009151464 A JP2009151464 A JP 2009151464A JP 2009151464 A JP2009151464 A JP 2009151464A JP 2011007631 A JP2011007631 A JP 2011007631A
Authority
JP
Japan
Prior art keywords
vibration
actuator unit
vibration actuator
frequency
hydraulic servo
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2009151464A
Other languages
English (en)
Other versions
JP5384222B2 (ja
Inventor
Shingo Gyoda
伸吾 行田
Hirobumi Kasai
博文 河西
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Toyota Motor Corp
Saginomiya Seisakusho Inc
Original Assignee
Toyota Motor Corp
Saginomiya Seisakusho Inc
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Toyota Motor Corp, Saginomiya Seisakusho Inc filed Critical Toyota Motor Corp
Priority to JP2009151464A priority Critical patent/JP5384222B2/ja
Publication of JP2011007631A publication Critical patent/JP2011007631A/ja
Application granted granted Critical
Publication of JP5384222B2 publication Critical patent/JP5384222B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Vibration Prevention Devices (AREA)

Abstract

【課題】所望の周波数で、応答性良く被加振部材を加振することができる加振装置を提供する。
【解決手段】少なくとも異なる3つの軸方向に沿って、被加振部材を加振させる加振アクチュエータユニット20と、入力された入力周波数に応じて被加振部材31を加振するように、加振アクチュエータユニット20を制御する制御装置5と、を備えた加振装置100であって、加振アクチュエータユニット20は、各軸方向に沿って、被加振部材31を加振させる電動加振アクチュエータユニット21と、各軸方向に沿って、被加振部材31を加振させる油圧サーボ加振アクチュエータユニット24と、を含む。
【選択図】図1

Description

本発明は、加振アクチュエータユニットにより、被加振部材を加振させる加振装置に係り、特に、車両のシート性能評価をするに好適な加振装置に関する。
車両に用いられるシート(座席)などの部材は、衝撃吸収性、振動吸収性などの基本的機能の向上はもとより、これらの機能を補助し、さらに快適な乗り心地を得るために、体格差吸収性、姿勢差吸収性、体動容易性などの様々な機能の向上が求められている。
このような機能は、加減速、旋回等の車両の運転状態ばかりでなく、走行時の路面の状態によっても、さまざまに変化するので、このシートに作用する振動や加速度を、的確に評価する必要がある。そこで、シートなどの性能評価したい部材を被加振部材として、被加振部材をアクチュエータユニットにより加振させる加振装置が、例えば、特許文献1に提案されている。
この特許文献1に記載の加振装置は、被加振部材を含む載置台を備えており、載置台は、6本の油圧サーボ系の加振アクチュエータからなるユニットを介して、土台に支持されている。6本の加振アクチュエータのうち隣接する一対の加振アクチュエータは、ハの字状に配置されている。さらに、このハの字状に配置された三組の一対の加振アクチュエータは、載置台の縁部近傍の下面を支持するように、載置台の周りに等間隔に配置されており、各加振アクチュエータの両端部は、載置台及び土台に対して、回動自在に枢着されている。
この加振アクチュエータユニット(各加振アクチュエータ)を制御する制御装置は、駆動装置により加圧された作動油が加振アクチュエータに供給されるように、加振アクチュエータ(のサーボ弁)に加振制御信号を出力し、加振アクチュエータを作動させる。これにより、X軸,Y軸,Z軸方向及びそれらの軸周りの回転方向の6自由度で、被加振部材を、所望の低周波数の周波数領域に加振させ、被加振部材の評価を行うことができる。
特開2002−014012号公報
しかしながら、加振アクチュエータに、油圧サーボ系の加振アクチュエータを用いた場合、加振の応答性を保つために、アクチュエータの制御すべきストロークが制限される場合がある。これは、制御すべき振幅が大きい(加振アクチュエータの振幅を大きく設定した)場合には、これに応じて供給すべき作動油の量を、所定時間内に確保せねばならないからであり、所望の振動応答性を維持することは難しい。そして、この応答性を維持するためには、そのスペックに見合った大きな設備が必要となり、装置コストが高くなる傾向にある。
一方、油圧サーボ系の加振アクチュエータの代わりに、電動加振アクチュエータを用いた場合には、モータの回転量によって、制御すべき振幅(加振させるストローク)を容易に変化させることができるので、装置のコンパクト化を図ることができる。しかしながら、電動の加振アクチュエータは、モータの回転運動を直線運動に変換して、被加振部材を振動させるので、その応答特性が高い場合には、充分対応できるものであるとはいえない。また、電動の加振アクチュエータは、モータの回転運動を直線運動にする機構を有するため、経時的な使用により、この機構の摺動面にフレッティングや摩耗でガタが発生し、これにより所望の加振特性を得ることができない場合もあった。
本発明は、上記する問題に鑑みてなされたものであり、その目的とするところは、所望の周波数で、応答性良く被加振部材を加振することができる加振装置を提供することにある。
前記課題を解決すべく、発明者らは、鋭意検討を重ねた結果、車両のシート等の被加振部材を評価対象して、高周波数で被加振部材を加振する場合には、加振させる振幅は小さく、低周波数で加振する場合には、加振させる振幅はこれに比べて大きい点に着眼した。そこで、発明者らは、応答周波数の特性の異なる加振アクチュエータ(ユニット)を併用することにより、所望の周波数で被加振部材を加振することができるとの新たな知見を得た。
本発明は、発明者らの前記新たな知見に基づくものであり、本発明に係る加振装置は、少なくとも異なる3つの軸方向に沿って、被加振部材を加振させる加振アクチュエータユニットと、入力された入力周波数に応じて前記被加振部材が加振するように、前記加振アクチュエータユニットを制御する制御装置と、を備えた加振装置であって、前記加振アクチュエータユニットは、前記各軸方向に沿って、前記被加振部材を加振させる電動加振アクチュエータユニットと、前記各軸方向に沿って、前記被加振部材を加振させる油圧サーボ加振アクチュエータユニットと、を含むことを特徴とする。
本発明によれば、入力周波数が高い周波数領域にある場合には、油圧サーボ加振アクチュエータユニットを用いて被加振部材を加振させて、振幅の小さい振動を応答性良く被加振部材に作用することができる。一方、入力周波数が低い周波数領域にある場合には、電動加振アクチュエータユニットを用いて被加振部材を加振させて、これよりも振幅が大きい振動を応答性良く被加振部材に作用することができる。このように、入力周波数の周波数領域にかかわらず、車両のシート評価を行うに最適な周波数で、被加振部材を加振させることができる。
ここで、本発明でいう「異なる3つの軸方向」とは、XYZ座標軸のそれぞれの軸に変換することができる軸に沿った方向のことをいう。この異なる3つの各軸方向に被加振部材を加振するためには、電動加振アクチュエータユニット及び油圧サーボ加振アクチュエータユニットのそれぞれの加振アクチュエータユニットは、少なくとも、この軸方向に沿って直線運動するアクチュエータを少なくとも3つ有することが必要である。従って、本発明でいう「電動加振アクチュエータユニット」及び「油圧サーボ加振アクチュエータユニット」のそれぞれは、異なる軸方向に作動する少なくとも3つ以上の加振アクチュエータで構成される加振アクチュエータユニットのことをいう。
なお、電動加振アクチュエータユニットの各加振アクチュエータを加振させる方向と、油圧サーボ加振アクチュエータユニットの各加振アクチュエータの加振させる方向は、完全に一致させる必要はなく、座標変換をして、XYZ軸に座標変換することができるのであれば、特にその加振アクチュエータの配置は限定されるものではない。
また、電動加振アクチュエータユニット及び油圧サーボ加振アクチュエータユニットの少なくとも一方が、各軸方向の周りを回転する方向に、前記被加振部材を加振することができるように、配置されていてもよい。
本発明に係る加振装置の制御装置は、前記入力周波数の周波数領域に応じて、前記電動加振アクチュエータユニット及び前記油圧サーボ加振アクチュエータユニットのうち少なくとも一つを選択し、該選択した加振アクチュエータユニットを制御することが好ましい。
本発明によれば、加振させたい周波数の周波数領域に応じて、選択した加振アクチュエータユニットを作動させるので、広範囲の周波数領域において、より最適な応答特性で、被加振部材を加振させることができる。
より好ましくは、本発明に係る加振装置の前記制御装置は、前記周波数領域として、第一の周波数領域と、該第一の周波数領域の周波数よりも高い第二の周波数領域と、該第二の周波数領域の周波数よりも高い第三の周波数領域と、が設定されており、前記入力周波数が、前記第一の周波数領域の範囲内にある場合には、前記電動加振アクチュエータユニットを選択して、該電動加振アクチュエータユニットを制御し、前記入力周波数が、前記第二の周波数領域の範囲内にある場合には、前記電動加振アクチュエータユニット及び前記油圧サーボ加振アクチュエータユニットを選択して、前記電動加振アクチュエータユニット及び油圧サーボ加振アクチュエータユニットを制御し、前記入力周波数が、前記第三の周波数領域の範囲内にある場合には、前記油圧サーボ加振アクチュエータユニットを制御する。
本発明によれば、入力周波数が属する周波数領域に応じて、その周波数領域において、最適な加振アクチュエータユニットを選定し、これを制御することができる。すなわち、入力周波数が、第一の周波数領域の範囲内にある場合には、前記電動加振アクチュエータユニットを選択して、該電動加振アクチュエータユニットを制御するので、低周波数で、かつ、大きい振幅で、被加振部材を応答性良く加振させることができる。また、入力周波数が、第三の周波数領域の範囲内にある場合には、前記油圧サーボ加振アクチュエータユニットを選択して、該油圧サーボ加振アクチュエータユニットを制御するので、より高い周波数で、かつ、より小さい振幅で、被加振部材を応答性良く加振させることができる。また、前記入力周波数が、前記第二の周波数領域の範囲内(すなわち第一の周波数領域と第三の周波数領域の間)にある場合には、前記電動加振アクチュエータユニット及び前記油圧サーボ加振アクチュエータユニットの双方を制御するので、この周波数領域においても、被加振部材を応答性良く加振させることができる。
例えば、被加振部材として、車両のシートの性能評価を行う場合には、第一の周波数領域を、0Hz〜2Hz未満に設定し、第二の周波数領域を、2Hz〜10Hz未満に設定し、第三の周波数領域を、10〜50Hzに設定することがより好ましい。
本発明によれば、所望の周波数で、実際の振動に近い状態で、応答性良く被加振部材を加振することができる。
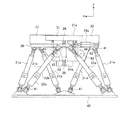
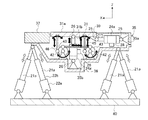
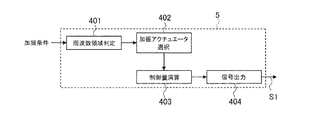
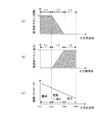
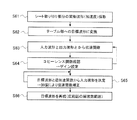
本実施形態に係る加振装置の模式的な全体構成図。 図1に示す加振装置本体の側面図。 図2に示す加振装置の動作を模式的に説明した図。 図1に示す加振装置の制御装置の制御ブロック図。 (a)は、入力周波数と各電動加振アクチュエータユニットに対して設定する周波数ゲインであり、(b)は、入力周波数と各油圧サーボ加振アクチュエータユニットに対して設定する周波数ゲインであり、(c)は、入力周波数と、加振すべきストロークとの関係を説明するための図。 本実施形態に係る加振装置を制御するためのフロー図。
以下に、図面を参照して、本発明に係る加振装置の実施形態を説明する。図1は、本実施形態に係る加振装置の模式的な全体構成図であり、図2は、図1に示す加振装置本体の側面図であり、図3は、図2に示す加振装置の動作を模式的に説明した図である。
図1に示すように本実施形態に係る加振装置100は、加振装置本体2と、加振装置本体2を制御する制御装置5と、加振装置本体2を駆動する駆動装置7と、を最小限の構成として備えている。
加振装置本体2は、所望の入力周波数で、加振アクチュエータユニット(多軸加振機)20を制御することによって、載置台30のテーブル部(加振テーブル)31を加振するものであり、加振装置本体2は、載置台30と、テーブル部31を加振する加振アクチュエータユニット20と、加振アクチュエータユニット20を直接的又は間接的に支持する土台40と、を備えている。
載置台30は、加振アクチュエータユニット20を介して、土台40の上方に配設されており、水平の載置面31aが形成されたテーブル部(被加振部材)31と、テーブル部31の周縁を囲繞する外枠筐体35と、を含んでいる。また、テーブル部31には、車両のシート(図示せず)が取り付けられており、X軸、Y軸、Z軸方向の加速度を測定する加速度計(図示せず)と、X軸、Y軸、Z軸方向の変位を測定する変位計(図示せず)が取り付けられている。これらの加速度計及び変位計により測定された信号(検出信号)S2は、制御装置5に入力可能なように接続されている。
外枠筐体35は、油圧サーボ加振アクチュエータユニット(3軸油圧サーボ加振機)24を収容する収容部36と、テーブル部31を収容する開口が形成され、収容部36を上方から覆う蓋部37と、を備えている。蓋部37の開口に、テーブル部31を収容した際に、テーブル部31と外枠筐体35との間には、後述する油圧サーボ加振アクチュエータユニット24によるテーブル部31の軸方向の加振が可能なように、所定の幅を以って間隙39が形成されている。また、外枠筐体35の内部には、油圧サーボ加振アクチュエータユニット24が配設されている。
加振アクチュエータユニット20は、モータとボールねじ機構で構成される6本の電動加振アクチュエータ21a…を含む電動加振アクチュエータユニット(6軸電動リニア加振機)21と、シリンダとピストンで構成される3本の油圧サーボ加振アクチュエータを含む油圧サーボ加振アクチュエータユニット(3軸油圧サーボ加振機)24と、を備えている。各電動加振アクチュエータ21aは、駆動装置7の動力源(電源)72に正転逆転スイッチ(図示ぜず)を介して電力が供給可能に接続されたモータ22aと、モータ22aに連結されたボールねじ22b(回動直動変換機構)とを備えており、後述する制御装置5から出力される加振制御信号S1に応じて、スイッチ(図示せず)を作動させ、所定の回転方向及び回転数でモータ22aを回転させ、モータ22aの回転運動を直線運動に変換可能となっている。
6本の電動加振アクチュエータ21a,…のうち隣接する1対の電動加振アクチュエータ21a,21aは、ハの字状に配置されており、さらに、これらは、載置台30(の収容部36)の外枠筐体35の底面の周りに等間隔に配置されている。各電動加振アクチュエータ21aの両端部は、載置台30の外枠筐体35及び土台40に対して、ピン41を介して回動自在に取り付けられている。このような状態で、電動加振アクチュエータ21aを配置することにより、制御装置からの加振制御信号S1により、図1及び図2に示すX軸,Y軸,Z軸方向に沿って、テーブル部31を直線運動(直線方向に加振)させると共に、各軸周りに、テーブル部31を回転運動(回転方向に加振)させることができる。
また、油圧サーボ加振アクチュエータユニット24を構成する3本の油圧サーボ加振アクチュエータは、異なる3軸方向(本実施形態ではX軸、Y軸、Z軸方向)に沿って、シリンダのロッドが移動可能なように、配置されている。
テーブル部31をX軸に加振させる油圧サーボ加振アクチュエータ24x(図2はX軸方向の参照)は、球面軸受25を介して、外枠筐体35の内側側面35aと、テーブル部31の下面31bに支承されている。また、Y軸に加振させる油圧サーボ加振アクチュエータも、同様の機構である。
一方、テーブル部31をZ軸方向に加振させる油圧サーボ加振アクチュエータ24zは、球面軸受26を介して、テーブル部31の下面31bと、外枠筐体35の下側内面35bとの間に支承されている。さらに、各軸の油圧サーボ加振アクチュエータには、サーボ弁28が設けられている。このサーボ弁28に、制御装置5からの加振制御信号を入力することにより、駆動装置7の油圧供給源71から加圧された作動油が所定の条件で供給され、所定の入力周波数及び振幅(加振条件)で、油圧サーボ加振アクチュエータ(アクチュエータユニット)を制御することができる。
さらに、Z軸方向に加振させる油圧サーボ加振アクチュエータ24zの両側の、外枠筐体35の下側内面35bには、一対の軸受42がボルトなどを介して固着される。一対の軸受42には、中空軸43の両端部が回動可能に支承されている。各中空軸43の上方周部には、連接ロッド45が枢着され、これにより、2つの中空軸43の回転を、連動させることができる。さらに、各中空軸43の水平方向周部には、支持バー46の一端が枢着されており、支持バー46の他端は、テーブル部31の下部に枢着されている。このような機構にすることにより、各油圧サーボ加振アクチュエータによるテーブル部31の水平方向のバランスを保つことができる。
制御装置5は、演算部(CPU)と、記憶部(RAM、ROM)と、を備えている。制御装置5は、演算部において、入力装置9で入力された入力周波数の周波数領域に応じて、電動加振アクチュエータユニット21及び油圧サーボ加振アクチュエータユニット24のうち少なくとも一つを選択し、入力された入力周波数に応じてテーブル部31を加振するように、選択した加振アクチュエータユニット20を制御するように構成されている。さらに、後述する実施例に示すように、上記制御を行うために、加振制御信号S1により、加振アクチュエータユニット20を制御して、テーブル部31を加振させ、加速度計及び変位計により測定された信号(検出信号)S2を入力し、この検出信号に基づいて、所望加振条件(実波形)を作成するための伝達関数等が演算されるように、構成されていてもよい。
具体的には、図4に示すように、制御装置5は、入力された軸方向の周波数の周波数領域を判定する周波数領域判定手段401と、判定された周波数領域に応じて、作動すべき加振アクチュエータユニットを選択する加振アクチュエータ選択手段402と、選択された加振アクチュエータユニットに応じた制御量を演算する制御量演算手段403と、演算された制御量に応じて、選択された加振アクチュエータユニットに加振制御信号を出力する信号出力手段404とを備えている。
周波数領域判定手段401は、入力装置から入力される加振条件(X軸,Y軸,及びZ軸方向に沿った入力周波数及び変位(振幅)、これらの軸周りを回動する回転周波数)に基づいて、X軸,Y軸,またはZ軸方向に沿った入力周波数の周波数領域を判定する。具体的には、記憶装置において、低周波数領域(第一の周波数領域)f1が、0Hz〜2Hz未満、中周波数領域(第二の周波数領域)f2が、2Hz〜10Hz未満、高周波数領域(第三の周波数領域)f3が、10Hz〜50Hzに設定されており、この設定されたデータを記憶装置から読み出し、入力周波数が、いずれの周波数領域に属するかを判定する。
なお、判定のための入力周波数は、例えば、X,Y,Z軸のいずれかの方向に沿った入力周波数であってもよく、これらの平均値であってもよく、その評価したい軸方向の入力周波数を用いてもよい。
次に、この判定結果に基づいて、加振アクチュエータ選択手段402は、作動すべき(制御すべき)加振アクチュエータユニット20を選択する。入力周波数が、低周波数領域f1の範囲内にある場合には、各電動加振アクチュエータユニット21を選択する。また、入力周波数が、中周波数領域f2の範囲内にある場合には、電動加振アクチュエータユニット21及び油圧サーボ加振アクチュエータユニット24を選択する。さらに、入力周波数が、高周波数領域f3の範囲内にある場合には、油圧サーボ加振アクチュエータユニット24を選択する。
より具体的には、図5の(a),(b)に示すように各加振アクチュエータユニットに対して周波数ゲインを設定する。図5(a)は、入力周波数と各電動加振アクチュエータユニットに対して設定する周波数ゲインであり、図5(b)は、入力周波数と各油圧サーボ加振アクチュエータユニットに対して設定する周波数ゲインであり、図5(c)は、入力周波数と、加振すべきストロークとの関係を説明するための図である。
この加振アクチュエータユニット20の選択は、図5(a)及び(b)に示すように、再現したい周波数(入力周波数)に対する周波数ゲインを設定することにより、行うことができる。また、中周波数領域f2の場合には、その領域内の周波数の増加に伴い電動加振アクチュエータユニットの周波数ゲインを単調減少させ、油圧サーボ加振アクチュエータユニットの周波数ゲインを単調増加させる。これにより、電動加振アクチュエータユニット及び油圧サーボ加振アクチュエータユニットがテーブル部31に作用させる加振の寄与率を設定することができる。また、これらの周波数領域における周波数ゲインの設定は、各軸に対応する加振アクチュエータ毎に、設定してよい。
次に、選択された加振アクチュエータユニット20の結果から、制御量演算手段403は、加振条件に応じて、各加振アクチュエータユニット20を作動させるための制御量を演算する。具体的には、X軸,Y軸,及びZ軸方向に沿った周波数及び変位(振幅)、これらの軸周りを回動する回転周波数となるように、選択された加振アクチュエータユニット20の制御量を演算する。
低周波数領域f1の場合には、電動加振アクチュエータユニット21が、入力された加振条件で加振するように、後述する予め設定された伝達関数を用いて、各電動加振アクチュエータのモータを作動させるための通電時間(スイッチの操作時間)、及び通電電流などを制御パラメータとして、電動加振アクチュエータの制御量を演算する。
中周波数領域f2の場合には、電動加振アクチュエータユニット21及び油圧サーボ加振アクチュエータユニット24が、入力された加振条件で加振するように、各電動加振アクチュエータのモータを作動させるための通電時間(スイッチの操作時間)、及び通電電流などを制御パラメータとし、各油圧サーボ加振アクチュエータのサーボ弁28への通電時間を制御パラメータとして、電動加振アクチュエータユニット21及び油圧サーボ加振アクチュエータユニット24の制御量を演算する。
高周波数領域f3の場合には、油圧サーボ加振アクチュエータユニット24が、入力された加振条件で加振するように、各油圧サーボ加振アクチュエータのサーボ弁28への通電時間を制御パラメータとして、油圧サーボ加振アクチュエータの制御量を演算する。
信号出力手段404は、制御量演算手段403で演算された制御量に応じて、選択された加振アクチュエータユニット20のサーボ弁やスイッチ等に加振制御信号を出力する。このようにして、入力周波数が、低周波数領域f1の範囲内にある場合には、電動加振アクチュエータユニット21を選択して、電動加振アクチュエータユニット21を制御するので、低い周波数で、かつ、大きい振幅(図5(c)参照)で、テーブル部31を応答性良く加振させ、車両のスラロームの挙動を再現することができる。
また、入力周波数が、高周波数領域f3の範囲内にある場合には、油圧サーボ加振アクチュエータユニット24を選択して、各油圧サーボ加振アクチュエータユニット24を制御するので、この周波数領域で、かつ、より小さい振幅(図5(c)参照)で、テーブル部31を応答性良く加振させ、高周波の車両のエンジン振動を再現することができる。
また、入力周波数が、中周波数領域の範囲内(すなわち低周波数領域と高周波数領域の間)にある場合には、電動加振アクチュエータユニット21及び油圧サーボ加振アクチュエータユニット24の双方を制御するので、この周波数領域においても、テーブル部31を応答性良く加振させることができる。
このようにして、低周波数(0.1Hz程度)、大振幅(±250mm程度)の動き(スラローム挙動)から、低加速度(0.03G程度)、微小ストローク、かつ高周波(50Hz)までの振動を再現することができる。大きな動作に有利な6軸の電動加振アクチュエータが主に大振幅・低周波のスラロームなどの挙動を再現し、高周波の微小な動作は3軸の油圧サーボ加振アクチュエータが再現する。
〔実施例〕
以下に図6を参照して本発明に係る加振機の実施例を以下説明する。図6に示すように、まず、ステップ61において、車両の所定の走行状態に応じたシート取り付け部分の実働波形(加速度等)を採取して、目標波形を決定する。ステップ62において、この採取したシートの目標波形から、これに相関するテーブル部としての目標波形(テーブル部の加速度の目標波形)に変換する。
次に、ステップ63に進み、電動加振アクチュエータと油圧サーボ加振アクチュエータへの入力波形(ランダム)と、テーブル部の出力波形と、からこれらの入出力の伝達関数を取得する。ステップ64に進み、この際に、入力波形に対する出力波形の関係からコヒーレンス関数を確認して、電動加振アクチュエータと油圧サーボ加振アクチュエータとの応答性を考慮して、図5に示す低周波数領域f1,中周波数領域f2,及び高周波数領域f3の周波数ゲインを調整する。この調整は、得られた伝達関数の特性により、必要に応じてステップ65で繰返す。
さらに、ステップ65に進み、目標波形と逆伝達関数から、入力波形を決定して加振し、伝達関数の補正(イタレーション)を行う。この際、伝達関数の補正により、所望の出力波形を得ることができない場合には、再度、伝達関数の補正を行う。そして、ステップ66において、入力波形(加振条件)を入力して、制御装置により、加振アクチュエータユニットを制御し、目標波形の再現をすることができる。
このように、応答加振波形が目標波形に近づくように伝達関数補正制御を行なってテーブルの加振波形を造り込み、この入力波形に基づいて、自動的に低周波数領域、中周波数領域、高周波数領域に応じて、テーブル部を加振させることができる。
2:加振装置本体,5:制御装置,7:駆動装置,9:入力装置,21:電動加振アクチュエータユニット,24:油圧サーボ加振アクチュエータユニット,30:載置台,31:テーブル部,35:外枠筐体,36:収容部,37:蓋部,39:間隙,40:土台,41:ピン,42:軸受,43:中空軸,45:ロッド,46:支持バー,71:油圧供給源,100:加振装置,401:周波数領域判定手段,402:加振アクチュエータ選択手段,403:制御量演算手段,404:信号出力手段

Claims (3)

  1. 少なくとも異なる3つの軸方向に沿って、被加振部材を加振させる加振アクチュエータユニットと、入力された入力周波数に応じて前記被加振部材を加振するように、前記加振アクチュエータユニットを制御する制御装置と、を備えた、加振装置であって、
    前記加振アクチュエータユニットは、前記各軸方向に沿って、前記被加振部材を加振させる電動加振アクチュエータユニットと、前記各軸方向に沿って、前記被加振部材を加振させる油圧サーボ加振アクチュエータユニットと、を含むことを特徴とする加振装置。
  2. 前記制御装置は、前記入力周波数の周波数領域に応じて、前記電動加振アクチュエータユニット及び前記油圧サーボ加振アクチュエータユニットのうち少なくとも一つを選択し、該選択した加振アクチュエータユニットを制御することを特徴とする請求項1に記載の加振装置。
  3. 前記制御装置は、前記周波数領域として、第一の周波数領域と、該第一の周波数領域の周波数よりも高い第二の周波数領域と、該第二の周波数領域の周波数よりも高い第三の周波数領域と、が設定されており、
    前記入力周波数が、前記第一の周波数領域の範囲内にある場合には、前記電動加振アクチュエータユニットを選択して、該電動加振アクチュエータユニットを制御し、
    前記入力周波数が、前記第二の周波数領域の範囲内にある場合には、前記電動加振アクチュエータユニット及び前記油圧サーボ加振アクチュエータユニットを選択して、該電動加振アクチュエータユニット及び油圧サーボ加振アクチュエータユニットを制御し、
    前記入力周波数が、前記第三の周波数領域の範囲内にある場合には、前記油圧サーボ加振アクチュエータユニットを選択して、該油圧サーボ加振アクチュエータユニットを制御することを特徴とする請求項2に記載の加振装置。
JP2009151464A 2009-06-25 2009-06-25 加振装置 Active JP5384222B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2009151464A JP5384222B2 (ja) 2009-06-25 2009-06-25 加振装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2009151464A JP5384222B2 (ja) 2009-06-25 2009-06-25 加振装置

Publications (2)

Publication Number Publication Date
JP2011007631A true JP2011007631A (ja) 2011-01-13
JP5384222B2 JP5384222B2 (ja) 2014-01-08

Family

ID=43564476

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2009151464A Active JP5384222B2 (ja) 2009-06-25 2009-06-25 加振装置

Country Status (1)

Country Link
JP (1) JP5384222B2 (ja)

Cited By (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2011169866A (ja) * 2010-02-22 2011-09-01 Shimadzu Corp 振動試験装置
KR101388079B1 (ko) * 2012-11-16 2014-04-25 한국철도기술연구원 철도 궤도의 진동 모의시험을 위한 이동식 가진시험장치 및 이를 이용한 철도 궤도의 진동 모의시험방법
JP2015042968A (ja) * 2013-08-26 2015-03-05 昆達 李 衝撃試験装置
CN105652910A (zh) * 2016-04-01 2016-06-08 中国船舶重工集团公司第七〇九研究所 一种对偶旋转装置及其振动控制方法
JP2016121961A (ja) * 2014-12-25 2016-07-07 トヨタ自動車株式会社 振動試験装置
WO2024029226A1 (ja) * 2022-08-04 2024-02-08 株式会社鷺宮製作所 伸縮装置およびこれを備える試験装置

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6288933A (ja) * 1985-10-15 1987-04-23 Hitachi Ltd 動電型三次元振動試験機
JPS6375635A (ja) * 1986-09-19 1988-04-06 Hitachi Ltd 動電型振動試験機
JPH1114495A (ja) * 1997-06-25 1999-01-22 Hitachi Ltd 加振装置
JPH1194690A (ja) * 1997-09-17 1999-04-09 Isuzu Motors Ltd 擬似燃焼加振装置
JP2002014012A (ja) * 2000-06-30 2002-01-18 Central Japan Railway Co 鉄道の左右定常加速度模擬装置
JP2003295750A (ja) * 2002-03-29 2003-10-15 Railway Technical Res Inst 列車内環境模擬装置

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6288933A (ja) * 1985-10-15 1987-04-23 Hitachi Ltd 動電型三次元振動試験機
JPS6375635A (ja) * 1986-09-19 1988-04-06 Hitachi Ltd 動電型振動試験機
JPH1114495A (ja) * 1997-06-25 1999-01-22 Hitachi Ltd 加振装置
JPH1194690A (ja) * 1997-09-17 1999-04-09 Isuzu Motors Ltd 擬似燃焼加振装置
JP2002014012A (ja) * 2000-06-30 2002-01-18 Central Japan Railway Co 鉄道の左右定常加速度模擬装置
JP2003295750A (ja) * 2002-03-29 2003-10-15 Railway Technical Res Inst 列車内環境模擬装置

Cited By (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2011169866A (ja) * 2010-02-22 2011-09-01 Shimadzu Corp 振動試験装置
KR101388079B1 (ko) * 2012-11-16 2014-04-25 한국철도기술연구원 철도 궤도의 진동 모의시험을 위한 이동식 가진시험장치 및 이를 이용한 철도 궤도의 진동 모의시험방법
JP2015042968A (ja) * 2013-08-26 2015-03-05 昆達 李 衝撃試験装置
JP2016121961A (ja) * 2014-12-25 2016-07-07 トヨタ自動車株式会社 振動試験装置
CN105652910A (zh) * 2016-04-01 2016-06-08 中国船舶重工集团公司第七〇九研究所 一种对偶旋转装置及其振动控制方法
WO2024029226A1 (ja) * 2022-08-04 2024-02-08 株式会社鷺宮製作所 伸縮装置およびこれを備える試験装置
JP2024021798A (ja) * 2022-08-04 2024-02-16 株式会社鷺宮製作所 伸縮装置およびこれを備える試験装置
JP7692394B2 (ja) 2022-08-04 2025-06-13 株式会社鷺宮製作所 伸縮装置およびこれを備える試験装置

Also Published As

Publication number Publication date
JP5384222B2 (ja) 2014-01-08

Similar Documents

Publication Publication Date Title
JP5384222B2 (ja) 加振装置
KR102275786B1 (ko) 베어링 시험기
JP6075914B2 (ja) シートサスペンション
JP4465506B2 (ja) タイヤhilシミュレータ
CN110337381A (zh) 主动振动隔离系统
JP6420149B2 (ja) 動的本体力を測定および評価するためのテストシステム
KR100989555B1 (ko) 조종력 재현장치용 액츄에이터
US7689395B2 (en) 6-axis road simulator test system
JPH08105011A (ja) 動圧土壌つき固め方法およびその装置
JP2002014012A (ja) 鉄道の左右定常加速度模擬装置
JP4228988B2 (ja) パワートレイン試験装置
US7971486B2 (en) Apparatus and method for the vibroacoustic inspection of a motor vehicles
WO2002002383A1 (en) Ride quality simulator for railway
JP6652910B2 (ja) 軌道試験装置
US20090193883A1 (en) Test bench
KR101154514B1 (ko) 6축 로드 시뮬레이터 테스트 장치
KR102200118B1 (ko) 다축 동적 하중 시험 장치
WO2013141228A1 (ja) 振動低減装置
JP6276174B2 (ja) 振動試験装置
JP2008070547A (ja) 運転模擬試験装置の車両拘束装置
JP2015071401A (ja) 利用電力を得ながら揺動を抑える船
JP2020122745A (ja) タイヤ試験装置のタイヤ駆動制御装置
JP2005257630A (ja) 脈動発生装置および振動測定評価システム
JPH05149833A (ja) ロードシミユレーシヨン装置
JP2006105797A (ja) 振動測定装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20111102

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20130625

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20130820

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20130910

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20131002

R151 Written notification of patent or utility model registration

Ref document number: 5384222

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250