JP2011069387A - サイクロイドギヤモータ - Google Patents

サイクロイドギヤモータ Download PDF

Info

Publication number
JP2011069387A
JP2011069387A JP2009218528A JP2009218528A JP2011069387A JP 2011069387 A JP2011069387 A JP 2011069387A JP 2009218528 A JP2009218528 A JP 2009218528A JP 2009218528 A JP2009218528 A JP 2009218528A JP 2011069387 A JP2011069387 A JP 2011069387A
Authority
JP
Japan
Prior art keywords
gear
external gear
internal gear
base
shaft member
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2009218528A
Other languages
English (en)
Other versions
JP5471230B2 (ja
Inventor
Takehiko Sugiura
岳彦 杉浦
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Aisin Corp
Original Assignee
Aisin Seiki Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Aisin Seiki Co Ltd filed Critical Aisin Seiki Co Ltd
Priority to JP2009218528A priority Critical patent/JP5471230B2/ja
Publication of JP2011069387A publication Critical patent/JP2011069387A/ja
Application granted granted Critical
Publication of JP5471230B2 publication Critical patent/JP5471230B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Retarders (AREA)
  • Linear Motors (AREA)
  • General Electrical Machinery Utilizing Piezoelectricity, Electrostriction Or Magnetostriction (AREA)

Abstract

【課題】高回転力を出力することができる静粛性の高いサイクロイドギヤモータを提供する。
【解決手段】駆動部材5c,5d,5e,5fにより外歯ギヤ4を半径方向に外周に沿って順次変位させているので、外歯ギヤは偏心して回転、すなわち公転することになる。このとき、外歯ギヤは内歯ギヤ3に噛合するので外歯ギヤを回転、すなわち自転させて軸部材2を回転させることができる。このときの軸部材の入力に対する出力の比は内歯ギヤの歯数を内歯ギヤの歯数と外歯ギヤの歯数との差で除した値、すなわち減速比の逆数となり、高回転力を容易に得ることができる。また、電磁モータのように軸振れが生じ易いロータが不要であるため、特に高速で軸部材を回転させるときの静粛性を高めることができる。
【選択図】図1

Description

本発明は、サイクロイドギヤとモータを組み合わせたサイクロイドギヤモータに関するものである。
例えば、車両用シートのシートバックの傾倒角度を調整する車両用シートリクライニング装置には、サイクロイドギヤとモータとを組み合わせたサイクロイドギヤモータが使用されている。近年、車両内の静粛性を高めることが要求されてきており、このためには回転時に可聴帯域の作動音が発生する電磁モータを使用するよりも超音波により駆動する超音波モータを使用した方が有効である。例えば、特許文献1には、円盤状であって周方向に複数の扇状の電極が形成された圧電体と、圧電体が固着された円盤状のステータと、ステータに加圧接触された円盤状のロータと、を備えた超音波モータが開示されている。圧電体の各電極に位相がずれた電圧を印加することにより圧電体の表面に表面波を発生させ、この表面波をステータからロータに伝搬する。これにより、ロータが回転する。
特開昭62−77068号公報(第1頁左下欄第19行〜右下欄第10行、第1図,第2図)
特許文献1に記載の超音波モータは、ステータの表面に表面波を励起してロータを回転するが、このときの回転力は電磁モータの回転力に対し約100分の1程度であり非常に小さい。よって、従来の超音波モータでは、高回転力が必要な車両用シートリクライニング装置等の車両に使用される回転装置に適用することが困難であり電磁モータが使用されていたが、電磁モータでは車両内の静粛性を高めることが困難である。
本発明はかかる事情に鑑みてなされたものであり、高回転力を出力することができる静粛性の高いサイクロイドギヤモータを提供することを課題とする。
上記の課題を解決するため、請求項1に係る発明の構成上の特徴は、基台と、該基台に固定された内歯ギヤと、前記基台に回転軸線回りに回転可能に支承された軸部材と、該軸部材に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記内歯ギヤより少なくとも1歯以上少ない歯数を有して前記内歯ギヤと噛合可能な外歯ギヤと、前記基台に固設され、前記外歯ギヤを半径方向に変位させて前記内歯ギヤと噛合させる駆動部材と、を備え、前記駆動部材が前記外歯ギヤを半径方向に外周に沿って順次変位させることにより、前記外歯ギヤを公転させながら前記内歯ギヤに噛合させて前記軸部材を回転させることである。
請求項2に記載の発明の構成上の特徴は、基台と、該基台に回転軸線回りに回転可能に支承された内歯ギヤと、前記基台に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記内歯ギヤより少なくとも1歯以上少ない歯数を有して前記内歯ギヤと噛合可能な外歯ギヤと、前記基台に固設され、前記外歯ギヤを半径方向に変位させて前記内歯ギヤと噛合させる駆動部材と、を備え、前記駆動部材が前記外歯ギヤを半径方向に外周に沿って順次変位させることにより、前記外歯ギヤを公転させながら前記内歯ギヤに噛合させて前記内歯ギヤを回転させることである。
請求項3に記載の発明の構成上の特徴は、基台と、該基台に固定された外歯ギヤと、前記基台に回転軸線回りに回転可能に支承された軸部材と、該軸部材に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記外歯ギヤより少なくとも1歯以上少ない歯数を有して前記外歯ギヤと噛合可能な内歯ギヤと、前記基台に固設され、前記内歯ギヤを半径方向に変位させて前記外歯ギヤと噛合させる駆動部材と、を備え、前記駆動部材が前記内歯ギヤを半径方向に外周に沿って順次変位させることにより、前記内歯ギヤを公転させながら前記外歯ギヤに噛合させて前記軸部材を回転させることである。
請求項4に記載の発明の構成上の特徴は、基台と、該基台に回転軸線回りに回転可能に支承された外歯ギヤと、前記基台に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記外歯ギヤより少なくとも1歯以上少ない歯数を有して前記外歯ギヤと噛合可能な内歯ギヤと、前記基台に固設され、前記内歯ギヤを半径方向に変位させて前記外歯ギヤと噛合させる駆動部材と、を備え、前記駆動部材が前記内歯ギヤを半径方向に外周に沿って順次変位させることにより、前記内歯ギヤを公転させながら前記外歯ギヤに噛合させて前記外歯ギヤを回転させることである。
請求項5に記載の発明の構成上の特徴は、請求項1〜4のいずれか1項において、前記駆動部材は、前記外歯ギヤ又は内歯ギヤを直交2方向から変位させることである。
請求項6に記載の発明の構成上の特徴は、請求項1〜5のいずれか1項において、前記駆動部材は、圧電体でなることである。
請求項7に記載の発明の構成上の特徴は、請求項1〜6の何れか一項において、前記基台及び前記外歯ギヤ又は前記内歯ギヤの一方が車両用回転装置の可動体に固定され、他方が前記可動体を回転可能に支持するベース部に固定されていることである。
請求項1に係る発明によれば、駆動部材により外歯ギヤを半径方向に外周に沿って順次変位させているので、外歯ギヤは偏心して回転、すなわち公転することになる。このとき、外歯ギヤは内歯ギヤに噛合するので外歯ギヤを回転、すなわち自転させて軸部材を回転させることができる。このときの軸部材の入力に対する出力の比は内歯ギヤの歯数を内歯ギヤの歯数と外歯ギヤの歯数との差で除した値、すなわち減速比の逆数となり、高回転力を容易に得ることができる。また、電磁モータのように軸振れが生じ易いロータが不要であるため、特に高速で軸部材を回転させるときの静粛性を高めることができる。
請求項2に係る発明によれば、駆動部材により外歯ギヤを半径方向に外周に沿って順次変位させているので、外歯ギヤは偏心して回転、すなわち公転することになる。このとき、外歯ギヤは内歯ギヤに噛合するので内歯ギヤを回転、すなわち自転させることができる。このときの内歯ギヤの入力に対する出力の比は内歯ギヤの歯数を内歯ギヤの歯数と外歯ギヤの歯数との差で除した値、すなわち減速比の逆数となり、高回転力を容易に得ることができる。また、電磁モータのように軸振れが生じ易いロータが不要であるため、特に高速で内歯ギヤを回転させるときの静粛性を高めることができる。
請求項3に係る発明によれば、駆動部材により内歯ギヤを半径方向に外周に沿って順次変位させているので、内歯ギヤは偏心して回転、すなわち公転することになる。このとき、内歯ギヤは外歯ギヤに噛合するので内歯ギヤを回転、すなわち自転させて軸部材を回転させることができる。このときの軸部材の入力に対する出力の比は外歯ギヤの歯数を内歯ギヤの歯数と外歯ギヤの歯数との差で除した値、すなわち減速比の逆数となり、高回転力を容易に得ることができる。また、電磁モータのように軸振れが生じ易いロータが不要であるため、特に高速で軸部材を回転させるときの静粛性を高めることができる。
請求項4に係る発明によれば、駆動部材により内歯ギヤを半径方向に外周に沿って順次変位させているので、内歯ギヤは偏心して回転、すなわち公転することになる。このとき、内歯ギヤは外歯ギヤに噛合するので外歯ギヤを回転、すなわち自転させることができる。このときの外歯ギヤの入力に対する出力の比は外歯ギヤの歯数を内歯ギヤの歯数と外歯ギヤの歯数との差で除した値、すなわち減速比の逆数となり、高回転力を容易に得ることができる。また、電磁モータのように軸振れが生じ易いロータが不要であるため、特に高速で外歯ギヤを回転させるときの静粛性を高めることができる。
請求項5に係る発明によれば、外歯ギヤ又は内歯ギヤを直交2方向から変位させるのみで、外歯ギヤ又は内歯ギヤを偏心して回転させると共に内歯ギヤ又は外歯ギヤに噛合させて回転させることができるので、サイクロイドギヤモータを簡易な構造として小型化及び軽量化を図ることができる。
請求項6に係る発明によれば、駆動部材を圧電体で形成しているので、応答性が高く消費電力が低いため制御が容易となる。
請求項7に係る発明においては、本発明のサイクロイドギヤモータを車両用回転装置に適用しているが、本発明のサイクロイドギヤモータによれば高回転力を容易に得ることができるので、高回転力が必要な車両用回転装置に最適である。また、従来の電磁モータを適用した場合と比較して軸振れが生じ易いロータが本発明のサイクロイドギヤモータには無いため、特に高速で車両用回転装置を作動させるときの静粛性を高めることができる。
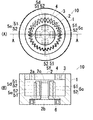
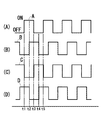
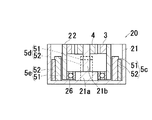
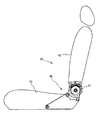
(A)及び(B)は本発明の第1の実施の形態に係るサイクロイドギヤモータを示す平面図及びA−A線断面図である。 (A)〜(D)は図1に示すサイクロイドギヤモータの4つの駆動部材に入力される制御信号を示す波形図である。 (A)〜(D)は図1に示すサイクロイドギヤモータが図2に示す制御信号により制御されたときの駆動状態を示す図である。 本発明の第2の実施の形態に係るサイクロイドギヤモータを図1(B)に対応させて示す断面図である。 本実施形態のサイクロイドギヤモータを車両用シートリクライニング装置に適用したときの概略図である。
以下、本発明の第1の実施の形態に係るサイクロイドギヤモータを図1に従って説明する。このサイクロイドギヤモータ10は、基台1に軸部材2と内歯ギヤ3と外歯ギヤ4と4つの駆動部材5c,5d,5e,5fとが内蔵された構成となっている。基台1は、金属、プラスチック等の材料により円筒状に形成されている。軸部材2は、比較的弾性変形容易な金属、プラスチック等の材料により上端部2a及び下端部2bが大径の円筒状に形成され、中間部2cが小径の円筒状に形成されている。この軸部材2は、上端部2aに外歯ギヤ4が嵌着され、下端部2bが基台1の底部の内周下端に嵌着された軸受6に回転軸線回りに回転自在に支承されている。これにより、軸部材2は、下端部2bが軸受6に片持ちで支持されることになり、中間部2cが上下端部2a,2bよりも括れて形成されているので、駆動部材5c,5d,5e,5fにより半径方向に押されると該半径方向に容易に弾性変形可能となっている。
内歯ギヤ3は、金属、プラスチック等の材料により形成されており、基台1の内周上端に嵌着され固定されている。この内歯ギヤ3は、中心位置が軸部材2の中心位置と同一となっている。外歯ギヤ4は、金属、プラスチック等の材料により形成されており、軸部材2の上端部に嵌着され相対回転を規制して回転軸線回りに公転可能に設けられている。この外歯ギヤ4は、内歯ギヤ3と噛合するが、内歯ギヤ3より少なくとも1歯以上少ない歯数となるように形成されている。すなわち、ハイポサイクロイド構造となっており、このときの外歯ギヤ4の入力に対する出力の比は内歯ギヤ3の歯数を内歯ギヤ3の歯数と外歯ギヤ4の歯数との差で除した値、すなわち減速比の逆数となる。
駆動部材5c,5d,5e,5fは、軸部材2に当接する当接部材51と、当接部材51を屈撓させる屈撓部材52とを有する。当接部材51は、比較的弾性変形容易な金属、プラスチック等の材料により矩形板状に形成されている。屈撓部材52は、PZT等の圧電材料により矩形板状に形成されており、電圧を印加することにより矩形の長辺方向に伸長するようになっている。当接部材51及び屈撓部材52は、板面同士が貼着されて駆動部材5c,5d,5e,5fとして形成されている。各駆動部材5c,5d,5e,5fは、一端側が基台1の底部に立設されている。すなわち、各駆動部材5c,5d,5e,5fは、基台1の底部に片持ちで支持されており、これにより屈撓部材52が矩形の長辺方向に伸長すると当接部材51の自由端側は容易に屈撓可能となっている。
そして、駆動部材5c,5d,5e,5fは、当接部材51側が軸部材2の外周面と対向するように軸部材2の半径方向であって直交2方向に配置され、電圧が印加されていないときは当接部材51が軸部材2の外周面から離間し、電圧が印加されたときは当接部材51が軸部材2の外周面に当接して軸部材2及び外歯ギヤ4を半径方向に変位可能なように配置されて基台1の底部に固設されている。
以上のような構成のサイクロイドギヤモータ10の駆動について説明する。駆動時においては、図2(A)〜(D)に示すように、矩形波の制御信号A〜Dが各駆動部材5c,5d,5e,5fに1/4周期ずれて入力される。例えば、時点t1〜t2においては、制御信号Aがオンになり、制御信号Bがオフ状態にあり、制御信号Cがオフになり、制御信号Dがオン状態にある。よって、図3(A)に示すように、駆動部材5d,5eは軸部材2の外周面から離間した状態にあり、駆動部材5fは軸部材2の外周面に当接した状態にあり、駆動部材5cは軸部材2の外周面に当接して軸部材2を半径方向に変位させる。このとき、外歯ギヤ4は9時方向に距離d偏心して外歯ギヤ4の9時方向の歯が内歯ギヤ3に噛合する。
時点t2〜t3においては、制御信号Aがオン状態にあり、制御信号Bがオンになり、制御信号Cがオフ状態にあり、制御信号Dがオフになる。よって、図3(B)に示すように、駆動部材5e,5fは軸部材2の外周面から離間した状態にあり、駆動部材5cは軸部材2の外周面に当接した状態にあり、駆動部材5dは軸部材2の外周面に当接して軸部材2を半径方向に変位させる。このとき、外歯ギヤ4は反時計回りに偏心して回転、すなわち公転し、内歯ギヤ3に噛合して時計回りに回転、すなわち自転する。そして、外歯ギヤ4は6時方向に距離d偏心して外歯ギヤ4の6時方向の歯が内歯ギヤ3に噛合する。
時点t3〜t4においては、制御信号Aがオフになり、制御信号Bがオン状態にあり、制御信号Cがオンになり、制御信号Dがオフ状態にある。よって、図3(C)に示すように、駆動部材5c,5fは軸部材2の外周面から離間した状態にあり、駆動部材5dは軸部材2の外周面に当接した状態にあり、駆動部材5eは軸部材2の外周面に当接して軸部材2を半径方向に変位させる。このとき、外歯ギヤ4は反時計回りに公転し内歯ギヤ3に噛合して時計回りに自転する。そして、外歯ギヤ4は3時方向に距離d偏心して外歯ギヤ4の3時方向の歯が内歯ギヤ3に噛合する。
時点t4〜t5においては、制御信号Aがオフ状態にあり、制御信号Bがオフになり、制御信号Cがオン状態にあり、制御信号Dがオンになる。よって、図3(D)に示すように、駆動部材5c,5dは軸部材2の外周面から離間した状態にあり、駆動部材5eは軸部材2の外周面に当接した状態にあり、駆動部材5fは軸部材2の外周面に当接して軸部材2を半径方向に変位させる。このとき、外歯ギヤ4は反時計回りに公転して内歯ギヤ3に噛合して時計回りに自転する。そして、外歯ギヤ4は12時方向に距離d偏心して外歯ギヤ4の12時方向の歯が内歯ギヤ3に噛合する。
以上の動作が1サイクルであり、以降はこのサイクルが繰り返される。このように、軸部材2は偏心して回転するように各駆動部材5c,5d,5e,5fにより変位されるので、外歯ギヤ4を公転させ内歯ギヤ3に噛合させて自転させることができる。このときの軸部材2の偏心量は外歯ギヤ4を内歯ギヤ3に噛み合わせる分のみでよいので、駆動部材5c,5d,5e,5fによる駆動力は小さくてよい。そして、外歯ギヤ4の入力に対する出力の比は内歯ギヤ3の歯数を内歯ギヤの歯数と外歯ギヤの歯数との差で除した値、すなわち減速比の逆数となり、高回転力を容易に得ることができる。また、外歯ギヤ4の回転速度は駆動部材5c,5d,5e,5fの伸縮速度に比例するので、駆動部材5c,5d,5e,5fに入力する制御信号の周波数を変化させることにより外歯ギヤ4の回転速度を制御することができる。
また、電磁モータのように軸振れが生じ易いロータが不要であるため、特に高速で外歯ギヤ4を回転させるときの静粛性を高めることができる。また、軸部材2を駆動部材5c,5d,5e,5fにより直交2方向から変位させるのみで、外歯ギヤ4を公転させて内歯ギヤ3に噛合させて自転させることができるので、サイクロイドギヤモータ10を簡易な構造として小型化及び軽量化を図ることができる。また、駆動部材5c,5d,5e,5fの屈撓部材52を圧電体で形成しているので、応答性が高く消費電力が低いため制御が容易となる。また、上記したように、駆動部材5c,5d,5e,5fによる駆動力は小さくてよいので、屈撓部材52は1枚の板状の圧電体で十分に対応することができる。ただし、伸縮方向が逆となる2枚の板状の圧電体を貼着したバイモルフ型圧電体や複数枚の薄板状の圧電体を貼着した積層型圧電体も使用可能である。
なお、本実施形態においては、駆動部材5c,5d,5e,5fは、軸部材2の外周面から離間して配置したが、駆動部材5c,5d,5e,5fの当接部材51と軸部材2の外周面とを接触もしくは固着してもよい。固着する場合は、少なくとも2つの駆動部材、例えば駆動部材5c,5dを直角に配置し、軸部材2の外周面を押し引きして軸部材2の外周に沿って順次変位させることにより外歯ギヤ4を公転させ内歯ギヤ3に噛合させて自転させることが可能である。すなわち、駆動部材5c,5dが収縮することにより駆動部材5e,5fの伸長を代用することができる。2つの駆動部材5c,5dを設ければよいので静粛性をさらに高めることができる。
また、駆動部材5c,5d,5e,5fの制御信号として矩形波を用いたが、正弦波や三角波等を用いても外歯ギヤ4を公転させ内歯ギヤ3に噛合させて自転させることが可能である。特に、駆動部材5c,5d,5e,5fの制御信号として正弦波を用いることにより、軸部材2の変位を滑らかにして軌跡を略円形状にすることができるので、外歯ギヤ4を内歯ギヤ3に噛合させた状態で公転させることが可能となる。よって、サイクロイドギヤモータ10の静粛性をさらに高めることができる。
また、駆動部材5c,5d,5e,5fの当接部材51及び屈撓部材52は矩形板状に形成したが、軸部材2の外周形状に合わせて円弧状に湾曲した板状に形成することにより外歯ギヤ4をよりスムーズに公転させることができる。また、駆動部材5c,5d,5e,5fにより軸部材2が半径方向に容易に弾性変形可能なように軸部材2の中間部を括れ形状に形成したが、この中間部に既知のオルダムカップリングを設けることによりさらに容易に弾性変形可能な構成とすることができる。また、駆動部材5c,5d,5e,5fの屈撓部材52として圧電体を用いたが、磁気により変位可能な磁歪体、通電による加熱により変位可能な形状記憶合金体、電圧や電流により変位可能な高分子体を用いることも可能である。
なお、第1の実施形態のサイクロイドギヤモータ10においては、内歯ギヤ3を基台1に固定し、外歯ギヤ4を軸部材2に相対回転を規制して回転軸線回りに公転可能に設け、外歯ギヤ4を公転させて内歯ギヤ3に噛合させて自転させる構成としたが、内歯ギヤ3を回転軸線回りに回転可能に支承し、外歯ギヤ4を基台1に相対回転を規制して回転軸線回りに公転可能に設け、外歯ギヤ4を公転させて内歯ギヤ3に噛合させて内歯ギヤ3を回転させる構成としてもよい。この応用例のサイクロイドギヤモータにおいても、第1の実施形態のサイクロイドギヤモータ10の上記作用効果と同様の作用効果を得ることができる。また、第1の実施形態のサイクロイドギヤモータ10の上記変形例も同様に適用可能である。
次に、本発明の第2の実施の形態に係るサイクロイドギヤモータを図1(B)に対応して示す図4に従って説明する。なお、第1の実施の形態に係るサイクロイドギヤモータ10と同一の構成部材は同一番号を付して詳細な説明は省略する。このサイクロイドギヤモータ20は、基台21に軸部材22と内歯ギヤ3と外歯ギヤ4と4つの駆動部材5c,5d,5e,5fとが内蔵された構成となっている。基台21は、金属、プラスチック等の材料により一端側のみが開放された円筒状に形成され、他端側の側板の内側中央には軸受26が嵌着される円筒部21a及び外歯ギヤ4が嵌着され固定される円筒部21bが設けられている。
軸部材22は、比較的弾性変形容易な金属、プラスチック等の材料により円筒状に形成されている。この軸部材22は、上端部に内歯ギヤ3が嵌着され、下端部が基台21の円筒部21aに嵌着された軸受26に回転軸線回りに回転自在に支承されている。これにより、内歯ギヤ3は、軸部材22に相対回転を規制して回転軸線回りに公転可能に設けられている。また、軸部材22は、下端部が軸受26に片持ちで支持されることになるので、駆動部材5c,5d,5e,5fにより半径方向に押されると該半径方向に容易に弾性変形可能となっている。
以上のような構成のサイクロイドギヤモータ20においても、軸部材22は偏心して回転するように各駆動部材5c,5d,5e,5fにより変位されるので、内歯ギヤ3を公転させ外歯ギヤ4に噛合させて自転させることができる。よって、第1の実施形態のサイクロイドギヤモータ10の作用効果と同様の作用効果を得ることができる。また、第1の実施形態のサイクロイドギヤモータ10の変形例も同様に適用可能である。
なお、第2の実施形態のサイクロイドギヤモータ20においては、外歯ギヤ4を基台21に固定し、内歯ギヤ3を軸部材22に相対回転を規制して回転軸線回りに公転可能に設け、内歯ギヤ3を公転させて外歯ギヤ4に噛合させて自転させる構成としたが、外歯ギヤ4を回転軸線回りに回転可能に支承し、内歯ギヤ3を基台21に相対回転を規制して回転軸線回りに公転可能に設け、内歯ギヤ3を公転させて外歯ギヤ4に噛合させて外歯ギヤ4を回転させる構成としてもよい。この応用例のサイクロイドギヤモータにおいても、第2の実施形態のサイクロイドギヤモータ10の作用効果と同様の作用効果を得ることができる。また、第2の実施形態のサイクロイドギヤモータ10の変形例も同様に適用可能である。
本実施形態のサイクロイドギヤモータ10,20によれば高回転力を容易に得ることができるので、例えば、高回転力が必要な車両用シートリクライニング装置に適用することができる。図5に示すように、車両用シートリクライニング装置60は、シートクッション(クッションフレーム)(本発明の「ベース部」に相当する)61に対してシートバック(バックフレーム)(本発明の「可動体」に相当する)62の傾斜角を調整するものである。本実施形態では、車両シート63の左右に、概略対称形の構造を採る車両用シートリクライニング装置60がそれぞれ取り付けられ、双方の車両用シートリクライニング装置60は図略の連動軸部材によって連結されている。一方側の車両用シートリクライニング装置60には本実施形態のサイクロイドギヤモータ10,20が取り付けられ、他方側のサイクロイドギヤモータ10,20を持たない車両用シートリクライニング装置60と連動して作動する。
このような構成において、図2に示す制御信号をサイクロイドギヤモータ10,20に入力することにより、外歯ギヤ4又は内歯ギヤ3を公転させて内歯ギヤ3又は外歯ギヤ4に噛合させて自転させることができるので、シートクッション61に対してシートバック62の傾斜角を調整することができる。サイクロイドギヤモータ10,20は超音波を利用しているとともに従来の電磁モータのように軸振れが生じ易いロータが無いため、従来の電磁モータを使用した車両用シートリクライニング装置と比較して特に高速で作動させるときの静粛性を高めることができる。なお、サイクロイドギヤモータ10,20は車両用シートリクライニング装置の他、例えば車両用シートのヘッドレストを傾倒させる装置等の車両用回転装置の可動体を回転させるためのアクチュエータとして適用可能である。
以上、本発明の実施形態について説明したが、本発明は上記した実施形態に限定されるものではなく、特許請求の範囲に記載した本発明の主旨を逸脱しない範囲内で種々の変形が可能であることは勿論である。
1,21:基台、2,22:軸部材、3:内歯ギヤ、4:外歯ギヤ、5c,5d,5e,5f:駆動部材、6,26:軸受、10,20:サイクロイドギヤモータ、51:当接部材、52:屈撓部材、60:車両用シートリクライニング装置、61:シートクッション(クッションフレーム)(ベース部)、62:シートバック(バックフレーム)(可動体)。

Claims (7)

  1. 基台と、
    該基台に固定された内歯ギヤと、
    前記基台に回転軸線回りに回転可能に支承された軸部材と、
    該軸部材に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記内歯ギヤより少なくとも1歯以上少ない歯数を有して前記内歯ギヤと噛合可能な外歯ギヤと、
    前記基台に固設され、前記外歯ギヤを半径方向に変位させて前記内歯ギヤと噛合させる駆動部材と、を備え、
    前記駆動部材が前記外歯ギヤを半径方向に外周に沿って順次変位させることにより、前記外歯ギヤを公転させながら前記内歯ギヤに噛合させて前記軸部材を回転させることを特徴とするサイクロイドギヤモータ。
  2. 基台と、
    該基台に回転軸線回りに回転可能に支承された内歯ギヤと、
    前記基台に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記内歯ギヤより少なくとも1歯以上少ない歯数を有して前記内歯ギヤと噛合可能な外歯ギヤと、
    前記基台に固設され、前記外歯ギヤを半径方向に変位させて前記内歯ギヤと噛合させる駆動部材と、を備え、
    前記駆動部材が前記外歯ギヤを半径方向に外周に沿って順次変位させることにより、前記外歯ギヤを公転させながら前記内歯ギヤに噛合させて前記内歯ギヤを回転させることを特徴とするサイクロイドギヤモータ。
  3. 基台と、
    該基台に固定された外歯ギヤと、
    前記基台に回転軸線回りに回転可能に支承された軸部材と、
    該軸部材に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記外歯ギヤより少なくとも1歯以上少ない歯数を有して前記外歯ギヤと噛合可能な内歯ギヤと、
    前記基台に固設され、前記内歯ギヤを半径方向に変位させて前記外歯ギヤと噛合させる駆動部材と、を備え、
    前記駆動部材が前記内歯ギヤを半径方向に外周に沿って順次変位させることにより、前記内歯ギヤを公転させながら前記外歯ギヤに噛合させて前記軸部材を回転させることを特徴とするサイクロイドギヤモータ。
  4. 基台と、
    該基台に回転軸線回りに回転可能に支承された外歯ギヤと、
    前記基台に相対回転を規制して前記回転軸線回りに公転可能に設けられ前記外歯ギヤより少なくとも1歯以上少ない歯数を有して前記外歯ギヤと噛合可能な内歯ギヤと、
    前記基台に固設され、前記内歯ギヤを半径方向に変位させて前記外歯ギヤと噛合させる駆動部材と、を備え、
    前記駆動部材が前記内歯ギヤを半径方向に外周に沿って順次変位させることにより、前記内歯ギヤを公転させながら前記外歯ギヤに噛合させて前記外歯ギヤを回転させることを特徴とするサイクロイドギヤモータ。
  5. 前記駆動部材は、前記外歯ギヤ又は内歯ギヤを直交2方向から変位させることを特徴とする請求項1〜4のいずれか1項に記載のサイクロイドギヤモータ。
  6. 前記駆動部材は、圧電体でなることを特徴とする請求項1〜5のいずれか1項に記載のサイクロイドギヤモータ。
  7. 請求項1〜6の何れか一項において、前記基台及び前記外歯ギヤ又は前記内歯歯車の一方が車両用回転装置の可動体に固定され、他方が前記可動体を回転可能に支持するベース部に固定されていることを特徴とするサイクロイドギヤモータ。
JP2009218528A 2009-09-24 2009-09-24 サイクロイドギヤモータ Expired - Fee Related JP5471230B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2009218528A JP5471230B2 (ja) 2009-09-24 2009-09-24 サイクロイドギヤモータ

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2009218528A JP5471230B2 (ja) 2009-09-24 2009-09-24 サイクロイドギヤモータ

Publications (2)

Publication Number Publication Date
JP2011069387A true JP2011069387A (ja) 2011-04-07
JP5471230B2 JP5471230B2 (ja) 2014-04-16

Family

ID=44014852

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2009218528A Expired - Fee Related JP5471230B2 (ja) 2009-09-24 2009-09-24 サイクロイドギヤモータ

Country Status (1)

Country Link
JP (1) JP5471230B2 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2024015287A (ja) * 2018-02-28 2024-02-01 住友重機械工業株式会社 偏心揺動型減速装置

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS62254655A (ja) * 1986-04-25 1987-11-06 Yamatake Honeywell Co Ltd 回転機
JPH02114383U (ja) * 1989-02-28 1990-09-13
JPH06133498A (ja) * 1992-10-19 1994-05-13 Mitsubishi Electric Corp 回転駆動装置
JP2007315490A (ja) * 2006-05-25 2007-12-06 Sanko Gosei Ltd アクチュエータ
JP2009174679A (ja) * 2008-01-28 2009-08-06 Toyota Boshoku Corp 歯車及びこの歯車を用いた連結装置
JP2009210032A (ja) * 2008-03-04 2009-09-17 Nabtesco Corp 歯車装置

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS62254655A (ja) * 1986-04-25 1987-11-06 Yamatake Honeywell Co Ltd 回転機
JPH02114383U (ja) * 1989-02-28 1990-09-13
JPH06133498A (ja) * 1992-10-19 1994-05-13 Mitsubishi Electric Corp 回転駆動装置
JP2007315490A (ja) * 2006-05-25 2007-12-06 Sanko Gosei Ltd アクチュエータ
JP2009174679A (ja) * 2008-01-28 2009-08-06 Toyota Boshoku Corp 歯車及びこの歯車を用いた連結装置
JP2009210032A (ja) * 2008-03-04 2009-09-17 Nabtesco Corp 歯車装置

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2024015287A (ja) * 2018-02-28 2024-02-01 住友重機械工業株式会社 偏心揺動型減速装置

Also Published As

Publication number Publication date
JP5471230B2 (ja) 2014-04-16

Similar Documents

Publication Publication Date Title
JP4997574B2 (ja) 減速装置
JP6711535B2 (ja) 電動機付き波動歯車減速機
JPWO2015001974A1 (ja) 波動歯車装置
JP2010144839A (ja) 電動モータ用減速装置および減速装置付き電動モータ
JP5322431B2 (ja) 振動波駆動装置およびそれを用いる装置
JP5471230B2 (ja) サイクロイドギヤモータ
CN108496026B (zh) 波动齿轮装置以及致动器
JP2011172455A (ja) 電動アクチュエータ
JPH0448346Y2 (ja)
JP2014173708A (ja) 遊星ギヤ装置
JP2014052033A (ja) アクチュエータ
CN111490630A (zh) 减速器和带有减速器的电动机
JP2004340191A (ja) ギヤードモータおよび減速装置
JP2019035500A (ja) 減速機及び減速機付きモータ
CN105471316A (zh) 电机定子、新型多通道舵机控制的微小型超声电机及其控制方法
JP2729968B2 (ja) 内接遊星歯車装置
JPH0440952B2 (ja)
JP2011072051A (ja) リニアアクチュエータ
JP4744989B2 (ja) 波動歯車装置および摩擦係合式波動装置
JP5458928B2 (ja) 回転駆動装置
JP2012159090A (ja) 駆動装置
JP2003143877A (ja) 圧電素子利用のモ−タ−
CN114382841A (zh) 减速器和减速器的偏心齿轮
JP2007166776A (ja) 超音波アクチュエータ及びその駆動方法
JP5514923B1 (ja) 回転促進装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20120822

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20130604

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20130716

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20140107

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20140120

R151 Written notification of patent or utility model registration

Ref document number: 5471230

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

LAPS Cancellation because of no payment of annual fees