JP2011190062A - ミシン目装置、及びこのミシン目装置を搭載した画像記録装置 - Google Patents
ミシン目装置、及びこのミシン目装置を搭載した画像記録装置 Download PDFInfo
- Publication number
- JP2011190062A JP2011190062A JP2010058217A JP2010058217A JP2011190062A JP 2011190062 A JP2011190062 A JP 2011190062A JP 2010058217 A JP2010058217 A JP 2010058217A JP 2010058217 A JP2010058217 A JP 2010058217A JP 2011190062 A JP2011190062 A JP 2011190062A
- Authority
- JP
- Japan
- Prior art keywords
- perforation
- blade
- recording medium
- sewing machine
- vertical sewing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 230000007246 mechanism Effects 0.000 claims abstract description 60
- 238000009958 sewing Methods 0.000 claims description 153
- 238000011144 upstream manufacturing Methods 0.000 claims description 3
- 239000000696 magnetic material Substances 0.000 claims description 2
- 230000013011 mating Effects 0.000 claims 1
- 230000008859 change Effects 0.000 abstract description 3
- 230000032258 transport Effects 0.000 description 21
- 238000004140 cleaning Methods 0.000 description 20
- 230000004048 modification Effects 0.000 description 20
- 238000012986 modification Methods 0.000 description 20
- 230000015572 biosynthetic process Effects 0.000 description 18
- 238000010586 diagram Methods 0.000 description 13
- 210000003128 head Anatomy 0.000 description 10
- 230000002093 peripheral effect Effects 0.000 description 9
- 238000004804 winding Methods 0.000 description 9
- 238000000034 method Methods 0.000 description 8
- 230000005415 magnetization Effects 0.000 description 7
- 230000006870 function Effects 0.000 description 3
- 238000009434 installation Methods 0.000 description 3
- 210000000078 claw Anatomy 0.000 description 2
- 238000001514 detection method Methods 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 238000012545 processing Methods 0.000 description 2
- 230000001360 synchronised effect Effects 0.000 description 2
- 239000000853 adhesive Substances 0.000 description 1
- 230000001070 adhesive effect Effects 0.000 description 1
- 238000013459 approach Methods 0.000 description 1
- 230000008901 benefit Effects 0.000 description 1
- 239000003086 colorant Substances 0.000 description 1
- 230000003111 delayed effect Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000007599 discharging Methods 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 238000000926 separation method Methods 0.000 description 1
- 239000000758 substrate Substances 0.000 description 1
Images








Landscapes
- Handling Of Sheets (AREA)
Abstract
【課題】記録媒体の所望するミシン目形成開始位置から精度よくミシン目を形成することができるミシン目装置、及びこのミシン目装置を搭載した画像記録装置を提供する。
【解決手段】本発明は、記録媒体にミシン目を形成するための複数の刃が設けられたミシン刃と、ミシン刃に対向して配置されたアンビルローラとを具備し、ミシン刃とアンビルローラとの間を通過する記録媒体にミシン目を形成するミシン目装置であって、ミシン刃が記録媒体に当接している第1の位置と、記録媒体から離間されている第2の位置とに切り替えるための切り替え機構を有し、第2の位置においてミシン刃の刃の位置を同じ状態で保持する停止保持機構を備えていることを特徴とするミシン目装置、及びこのミシン目装置を搭載した画像記録装置である。
【選択図】図9
【解決手段】本発明は、記録媒体にミシン目を形成するための複数の刃が設けられたミシン刃と、ミシン刃に対向して配置されたアンビルローラとを具備し、ミシン刃とアンビルローラとの間を通過する記録媒体にミシン目を形成するミシン目装置であって、ミシン刃が記録媒体に当接している第1の位置と、記録媒体から離間されている第2の位置とに切り替えるための切り替え機構を有し、第2の位置においてミシン刃の刃の位置を同じ状態で保持する停止保持機構を備えていることを特徴とするミシン目装置、及びこのミシン目装置を搭載した画像記録装置である。
【選択図】図9
Description
本発明は、巻回、又は葛折りされた長尺な記録媒体にミシン目を形成するミシン目装置、及びこのミシン目装置を搭載した画像記録装置に関する。
一般的に、画像記録装置等に搭載され、ロール紙や記録フィルムなどの長尺な記録媒体(連続媒体)の所望の位置にミシン目を形成するミシン目装置が知られている。このようなミシン目装置は、記録媒体にミシン目を形成するためのミシン刃と、ミシン刃に対向して配置されたアンビルローラと、を有する。そして、ミシン目装置は、ミシン刃をアンビルローラに当接させることで記録媒体にミシン目を形成する。
このようなミシン目装置の一例として、特許文献1には、記録媒体の搬送方向に回転する円盤状のミシン刃と、ミシン刃と対向して配置された対向ローラと、を備えたミシン目装置が開示されている。このミシン目装置では、ミシン刃は、ミシン刃が記録媒体と当接(接触)し、記録媒体にミシン目を形成するミシン目形成位置と、ミシン刃が記録媒体から離間し、記録媒体にミシン目を形成しない非ミシン目形成位置(退避位置)と、の間で移動可能に設けられている。かくして、このミシン目装置は、記録媒体の所望の位置にミシン目を形成する。
上述の特許文献1に記載されたミシン目装置では、ミシン刃は、記録媒体に対して当接/離間するように、ミシン目形成位置と退避位置との間で移動制御可能である。しかし、このミシン目装置は、ミシン刃自体が駆動源を有しておらず、ミシン刃が退避位置からミシン目形成位置に移動されたとき、記録媒体の搬送に追従してミシン刃が回転することで記録媒体にミシン目を形成する構成であるため、退避位置におけるミシン刃の状態を制御することができない。即ち、ミシン刃が退避位置からミシン目形成位置に下ろされたときに記録媒体に突き刺さるミシン刃の初期状態を制御することができない。
ここで、ミシン刃の状態とは、ミシン刃の刃が記録媒体に対してどのような位置にあるかを指す。ミシン刃の刃が円盤状に規則的に設けられ、回転することを考慮して、記録媒体に対するミシン刃の刃の先端の位置が同じである場合を、ミシン刃が「同じ状態」にあるとみなす。
ここで、ミシン刃の状態とは、ミシン刃の刃が記録媒体に対してどのような位置にあるかを指す。ミシン刃の刃が円盤状に規則的に設けられ、回転することを考慮して、記録媒体に対するミシン刃の刃の先端の位置が同じである場合を、ミシン刃が「同じ状態」にあるとみなす。
このように、特許文献1のミシン目装置では、ミシン刃が退避位置からミシン目形成位置に移動されて記録媒体に当接する際、ミシン刃が毎回同じ状態で記録媒体に突き刺さるように退避位置におけるミシン刃の先端の停止位置を制御することができない。このため、記録媒体上のミシン目形成開始位置が一定とならず、位置精度の高いミシン目を形成することができない。
そこで、本発明は、記録媒体の所望するミシン目形成開始位置から精度よくミシン目を形成することができるミシン目装置、及びこのミシン目装置を搭載した画像記録装置を提供することを目的とする。
本発明による実施形態は、記録媒体にミシン目を形成するための複数の刃が設けられたミシン刃と、前記ミシン刃に対向して配置されたアンビルローラと、を具備し、前記ミシン刃と前記アンビルローラとの間を通過する前記記録媒体にミシン目を形成するミシン目装置であって、前記ミシン刃が前記記録媒体に当接している第1の位置と、前記記録媒体から離間されている第2の位置とに切り替えるための切り替え機構を有し、所望する開始位置からミシン目を形成するために、前記第2の位置において前記ミシン刃の刃の位置を同じ状態で保持する停止保持機構を備えていることを特徴とするミシン目装置である。
また、本発明による実施形態は、上述のミシン目装置と、このミシン目装置よりも上流側に設けられ、記録媒体に画像記録を行う画像記録部と、を有することを特徴とする画像記録装置である。
本発明によれば、記録媒体の所望するミシン目形成開始位置から精度よくミシン目を形成することができるミシン目装置、及びこのミシン目装置を搭載した画像記録装置を提供することができる。
以下、本発明の実施形態について、図面を参照して説明する。
[第1の実施形態]
図1は、第1の実施形態のミシン目装置100を搭載した画像記録装置1の搬送系を示す概略的な正面図である。
[第1の実施形態]
図1は、第1の実施形態のミシン目装置100を搭載した画像記録装置1の搬送系を示す概略的な正面図である。
画像記録装置1は、巻回装填された長尺の記録媒体6を引き出して給送する給送部2と、記録媒体6に画像を記録する画像記録部3と、記録媒体6にミシン目を形成するミシン目装置100と、記録媒体6を切断するカッタ装置4と、切断された媒体、即ちカット媒体を排出する排出部5と、により構成されている。画像記録部3、ミシン目装置100、カッタ装置4及び排出部5の一部は、装置本体フレーム10内に収容されている。
これら構成部は、パーソナルコンピュータやCPU等の演算処理部を搭載した図示しない制御部により制御される。この制御部は、必要なプログラムやデータ等を記憶するメモリを有する。
上述した各構成部について説明する。
給送部2は、例えば、ロール紙等の連続記録媒体である記録媒体6と、記録媒体6を装填する紙管固定シャフト7と、紙管固定シャフト7を回転可能に支持するスタンド8と、記録媒体6の供給速度に制動を与えるブレーキ9と、により構成されている。
給送部2は、例えば、ロール紙等の連続記録媒体である記録媒体6と、記録媒体6を装填する紙管固定シャフト7と、紙管固定シャフト7を回転可能に支持するスタンド8と、記録媒体6の供給速度に制動を与えるブレーキ9と、により構成されている。
スタンド8は、紙管固定シャフト7を回転可能に支持している。この紙管固定シャフト7には、複数の爪部が設けられており、これら爪部は、図示しないエアー注入口よりエアーを注入することにより押し出されて、径方向に突出する。そして、これら爪部が記録媒体6の紙管の内径面に食い込むことにより、記録媒体6を保持する。
紙管固定シャフト7には、ベルトを介してブレーキ9が連結されている。このブレーキ9は、記録媒体6の搬送方向(矢印Aが示す方向)とは逆方向に逆張力(バックテンション)を生成する。なお、このブレーキ9は、図示しない媒体残量検知機構により検出される記録媒体6の残量に応じて、バックテンションを調整している。
このような構成により、給送部2は、搬送部11における第1のドラム30及び第2のドラム40の回転に従って、記録媒体6を送り出し、供給する。
このような構成により、給送部2は、搬送部11における第1のドラム30及び第2のドラム40の回転に従って、記録媒体6を送り出し、供給する。
画像記録部3は、記録媒体6を搬送する搬送部11と、搬送部11の搬送経路中に配設され、記録媒体6に画像を記録する第1、第2のヘッド部50、60と、これらヘッド部50、60のそれぞれに対応して設けられ、ヘッド部50、60のクリーニングを行う第1、第2のクリーニングユニット70、80と、により構成されている。
第1のヘッド部50は、後述する第1のドラム30の外周面に対向して設けられ、第2のヘッド部60は、後述する第2のドラム40の外周面に対向して設けられている。この第1のヘッド部50及び第2のヘッド部60は、搬送される記録媒体6にインクを吐出して画像を形成する。
ここで、第1のヘッド部50は、例えばシアン(C)、ブラック(K)、マゼンタ(M)、イエロー(Y)の計4色のインクを吐出するヘッドユニット51(51a、51b、51c、51d)と、ヘッドユニット51(51a、51b、51c、51d)を保持するヘッド保持部材52と、により構成されている。ヘッドユニット51a、51b、51c、 51dの各々は、記録媒体6の記録領域幅以上の幅を有している。そして、第1のドラム30により搬送される記録媒体6に、各ヘッドユニット51a、51b、51c、51dのノズルからインクを吐出し、画像記録を行う。
本実施形態のヘッドユニット51は、記録媒体の幅に満たない短尺な記録ヘッドを複数用い、記録媒体の幅を超えるように互い違いに(千鳥状に)配列し、ラインヘッドを構成している。なお、第2のヘッド部60も、上述の第1のヘッド部50と同様に構成されているため、詳細な説明は省略する。
本実施形態のヘッドユニット51は、記録媒体の幅に満たない短尺な記録ヘッドを複数用い、記録媒体の幅を超えるように互い違いに(千鳥状に)配列し、ラインヘッドを構成している。なお、第2のヘッド部60も、上述の第1のヘッド部50と同様に構成されているため、詳細な説明は省略する。
第1のクリーニングユニット70は、後述する第1のドラム30の外周面に対向して設けられ、第2のクリーニングユニット80は、後述する第2のドラム40の外周面に対向して設けられている。この第1及び第2クリーニングユニット70、80は、それぞれ第 1及び第2のヘッド部50、60のクリーニングを行う。さらに詳細には、第1及び第2 のクリーニングユニット70、80 には、図示はしないが、各ヘッドユニット51(51a、51b、51c、51d)に対応したワイプブレードや吸引機構等の既知のクリーニング機構を有している。
ここで、図1は、第1及び第2のヘッド部50、60が画像を記録する位置(画像記録位置)に配置された状態を示している。このとき、第1及び第2のクリーニングユニット70、80は、第1及び第2のヘッド部50、60のそれぞれ近傍に配置されている。
そして、第1のクリーニングユニット70により第1のヘッド部50のクリーニングを行う場合には、まず、第1のヘッド部50を図示しない昇降機構を用いて、第1のドラム30から離間させる。この離間により、第1のヘッド部50と第1のドラム30の外周面との間に空間が形成される。次に、形成された空間内に第1のクリーニングユニット70を回転移動させて、第1のヘッド部50と対向させる(クリーニング処理位置)。そして、第1のクリーニングユニット70は、第1のヘッド部50のクリーニング処理を行う。クリーニング処理が終わると、第1のクリーニングユニット70を退避させた後、第1のヘッド部50を図1に示す画像記録位置に戻す。なお、第2のクリーニングユニット80により第2のヘッド部60のクリーニングを行う場合については、上述した第1のクリーニングユニット70により第1のヘッド部50のクリーニングを行う場合と同様であるため説明は省略する。
搬送部11は、複数の搬送用フリーローラ12〜18、20〜23、テンションローラ19、第1のドラム30及び第2のドラム40により構成されている。
この搬送部11は、給送部2から供給された記録媒体6を、上流側から下流側へと順番に、フリーローラ12、13、第1のドラム30、フリーローラ14〜16、第2のドラム40、フリーローラ17、18、テンションローラ19、フリーローラ20〜23により搬送する。この搬送途中で第1のヘッド部50によって記録媒体6の第1の面(例えば、表面側)に画像を記録し、次いで、第2のヘッド部60によって記録媒体6の第2の面(例えば、裏面側)に画像を記録する。そして、一方の面、又は両面に画像記録された記録媒体6が、ミシン目装置100へと送り出される。
この搬送部11は、給送部2から供給された記録媒体6を、上流側から下流側へと順番に、フリーローラ12、13、第1のドラム30、フリーローラ14〜16、第2のドラム40、フリーローラ17、18、テンションローラ19、フリーローラ20〜23により搬送する。この搬送途中で第1のヘッド部50によって記録媒体6の第1の面(例えば、表面側)に画像を記録し、次いで、第2のヘッド部60によって記録媒体6の第2の面(例えば、裏面側)に画像を記録する。そして、一方の面、又は両面に画像記録された記録媒体6が、ミシン目装置100へと送り出される。
さらに、画像記録部3における記録媒体6の搬送について、詳しく説明する。
給送部2から送り出された記録媒体6は、まず、フリーローラ12、13を経由して、第1のドラム30へと搬送される。そして、記録媒体6は、フリーローラ13、14によって第1のドラム30に巻き付けられる。これらのフリーローラ12、13、14及び第1のドラム30の回転軸30aは、装置本体フレーム10に回転可能に支持されている。
本実施形態の第1のドラム30には、記録媒体6が、フリーローラ13、14により330度の巻き付け角で巻き付けられている。このように、第1のドラム30への記録媒体6の巻き付け角を広く確保した構成により、記録媒体6は、第1のドラム30に対する巻き始めの張力及び巻き終わりの張力によって、第1のドラム30の外周面に対して垂直抗力を与える。かくして、第1のドラム30と記録媒体6との間の摩擦抵抗が大きくなり、第1のドラム30と記録媒体6との間で滑りが生じることなく、記録媒体6を第1のドラム30に密着して保持させる。このようにして、正確な記録媒体の搬送及びドラムの回転数制御が果たされる。
なお、本実施形態では、第1のドラム30は、記録媒体6を介して、後述する第2のドラム40と同期して回転する従動ドラムである。即ち、第1のドラム30には、第1のドラム自体を駆動させるためのモータは設けられていない。
第1のドラム30の巻き終わり以降では、記録媒体6は、フリーローラ15、16を経由して、第2のドラム40へと搬送される。そして、記録媒体6は、フリーローラ16、17によって第2のドラム40に巻き付けられる。これらフリーローラ15、16、17及び第2のドラム40の回転軸40aは、装置本体フレーム10に回転可能に支持されている。
この第2のドラム40には、上述の第1のドラム30と同様に、記録媒体6が330度の巻き付け角で巻き付けられている。かくして、第2のドラム40と記録媒体6との間の摩擦抵抗が大きくなり、第2のドラム40と記録媒体6との間で滑りが生じることなく、記録媒体6が第2のドラム40に密着して保持される。
また、第2のドラム40の回転軸40aには、ベルトを介して駆動モータ41が連結されている。従って、最下流の第2のドラム40が、駆動ドラムとなる。
さらに、第2のドラム40の回転軸40aには、位置検出部におけるエンコーダ42が連結されている。これにより、エンコーダ42は、第2のドラム40の回転と連動して、この第2のドラム40の回転位置に相当するパルス信号を出力する。ここで、記録媒体6は、第1のドラム30及び第2のドラム40上で滑りが生じることなく、同期した速度で搬送される。そのため、エンコーダ42から出力されたパルス信号を第1のヘッド部50及び第2のヘッド部60の各記録ヘッドを駆動させる図示しない駆動基板に入力し、このパルス信号に同期して、各記録ヘッドはインクを吐出する。このように、第2のドラム40の回転に伴って出力されるパルス信号に基づいて、第1のヘッド部50及び第2のヘッド部60の吐出駆動を制御することができる。
さらに、第2のドラム40の回転軸40aには、位置検出部におけるエンコーダ42が連結されている。これにより、エンコーダ42は、第2のドラム40の回転と連動して、この第2のドラム40の回転位置に相当するパルス信号を出力する。ここで、記録媒体6は、第1のドラム30及び第2のドラム40上で滑りが生じることなく、同期した速度で搬送される。そのため、エンコーダ42から出力されたパルス信号を第1のヘッド部50及び第2のヘッド部60の各記録ヘッドを駆動させる図示しない駆動基板に入力し、このパルス信号に同期して、各記録ヘッドはインクを吐出する。このように、第2のドラム40の回転に伴って出力されるパルス信号に基づいて、第1のヘッド部50及び第2のヘッド部60の吐出駆動を制御することができる。
なお、本実施形態では、第1のドラム30と第2のドラム40とは、重力方向、即ちZ軸方向に対して少なくとも一部が重複するように配置されている。このような配置構成により、装置の設置面積を小さくすることができる。
第2のドラム40の巻き終わり以降では、記録媒体6は、フリーローラ18、テンションローラ19、フリーローラ20〜23を経由してミシン目装置100へと搬送される。
テンションローラ19には、ベルトを介して駆動モータ24が連結されている。この駆動モータ24を駆動させることによって、テンションローラ19が回転する。これにより、テンションローラ19は、記録媒体6に必要な張力を作用させて、第2のドラム40の巻き終わり以降の記録媒体6が滑るのを防止する。
テンションローラ19には、ベルトを介して駆動モータ24が連結されている。この駆動モータ24を駆動させることによって、テンションローラ19が回転する。これにより、テンションローラ19は、記録媒体6に必要な張力を作用させて、第2のドラム40の巻き終わり以降の記録媒体6が滑るのを防止する。
ミシン目装置100は、搬送される記録媒体6にミシン目を形成する。そして、ミシン目が形成された記録媒体6は、カッタ装置4へと搬送される。ミシン目装置100についての詳細は、後述する。
カッタ装置4は、ニップローラ対90と、カッタローラ対91と、により構成されており、着脱可能なユニット形式となっている。
ニップローラ対90の一方のローラには、駆動モータ92が連結されている。この駆動モータ92を駆動させることにより、ニップローラ対90は回転し、記録媒体6をカッタローラ対91へと搬送する。
カッタローラ対91は、記録媒体6を切断するための少なくとも1つのカット刃93が取着されたカッタローラ91aと、このカッタローラ91aと離間され、対向するように設けられたアンビルローラ91bと、により構成されている。カッタローラ91aとアンビルローラ91bとは、不図示のモータによって、カッタローラ対91に示された矢印方向に回転する。この回転により、カッタローラ91aのカット刃93が、ニップローラ対90から送られてきた記録媒体6に当接して、この記録媒体6を所定の大きさにカットする(以降、所定の大きさにカットされた記録媒体をカット媒体と称する)。そして、このカット媒体が、排出部5へと排出される。
なお、ニップローラ対90及びカッタローラ対91は、外周面の速度が画像記録部3から搬送される記録媒体6の搬送速度とほぼ等しくなるように制御されている。
なお、ニップローラ対90及びカッタローラ対91は、外周面の速度が画像記録部3から搬送される記録媒体6の搬送速度とほぼ等しくなるように制御されている。
排出部5は、搬送ガイド94(94a、94b)と、排出ローラ対95(95a、95b)と、排出トレイ96と、により構成されている。
搬送ガイド94a、94bは、カット媒体を排出ローラ対95へと案内するように、カッタローラ対91の下方に設けられている。搬送ガイド94bの端部は、アンビルローラ91bの外周面に当接するように、又は記録媒体6の厚さよりも薄い間隔で近接するように、配置されている。このような構成により、カッタローラ対91で記録媒体6をカットした後にも、記録媒体6の先端(カット面)がアンビルローラ91bに巻き込まれることなく、搬送ガイド94a、94bの間を搬送されることができる。
搬送ガイド94a、94bは、カット媒体を排出ローラ対95へと案内するように、カッタローラ対91の下方に設けられている。搬送ガイド94bの端部は、アンビルローラ91bの外周面に当接するように、又は記録媒体6の厚さよりも薄い間隔で近接するように、配置されている。このような構成により、カッタローラ対91で記録媒体6をカットした後にも、記録媒体6の先端(カット面)がアンビルローラ91bに巻き込まれることなく、搬送ガイド94a、94bの間を搬送されることができる。
排出ローラ対95に送られたカット媒体は、排出ローラ95a、95bの回転により、排出トレイ96へと排出される。この排出トレイ96は、排出ローラ対95により排出されたカット媒体を収容する。
次に、ミシン目装置100について詳細に説明する。
このミシン目装置100は、記録媒体6の搬送経路において、画像記録部3とカッタ装置4との間の搬送経路上に配置されており、着脱可能なユニット形式となっている。
このミシン目装置100は、記録媒体6の搬送経路において、画像記録部3とカッタ装置4との間の搬送経路上に配置されており、着脱可能なユニット形式となっている。
図2に示すように、ミシン目装置100は、縦ミシン目、即ち記録媒体6の搬送方向に対して平行なミシン目を任意のページに形成する縦ミシン刃切り替え機構部110と、縦ミシン刃切り替え機構部110を記録媒体6の幅方向に移動(トラッキング)させるトラッキング機構部120と、記録媒体6を搬送する記録媒体搬送部130と、これら部材を一体的に支持しているフレーム部140と、により構成されている。
なお、本実施形態では、縦ミシン目を形成するミシン目装置100について説明するが、このミシン目装置100は、縦ミシン目に限定されず、記録媒体6の幅方向に対してミシン目を形成する装置であってもよい。
なお、本実施形態では、縦ミシン目を形成するミシン目装置100について説明するが、このミシン目装置100は、縦ミシン目に限定されず、記録媒体6の幅方向に対してミシン目を形成する装置であってもよい。
まず、フレーム部140について説明する。
フレーム部140は、図2に示すように、2枚の横板141、142と、2本の支持丸棒143、144と、1本の支持角棒145と、により構成されている。
横板141、142は、支持丸棒143、144及び1本の支持角棒145により互いに平行となるように連結されている。そして、横板141、142内に、縦ミシン刃切り替え機構部110と、トラッキング機構部120と、記録媒体搬送部130と、が収容されている。なお、フレーム部140は、2本の設置丸棒151、152によって装置本体フレーム10に保持されている。
フレーム部140は、図2に示すように、2枚の横板141、142と、2本の支持丸棒143、144と、1本の支持角棒145と、により構成されている。
横板141、142は、支持丸棒143、144及び1本の支持角棒145により互いに平行となるように連結されている。そして、横板141、142内に、縦ミシン刃切り替え機構部110と、トラッキング機構部120と、記録媒体搬送部130と、が収容されている。なお、フレーム部140は、2本の設置丸棒151、152によって装置本体フレーム10に保持されている。
次に、記録媒体搬送部130について説明する。
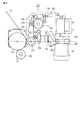
記録媒体搬送部130は、図3に示すように、アンビルローラ131と、アンビルローラ駆動モータ132と、ニップローラ133と、により構成されている。
記録媒体搬送部130は、図3に示すように、アンビルローラ131と、アンビルローラ駆動モータ132と、ニップローラ133と、により構成されている。
アンビルローラ131は、図示しないベアリングを介して横板141、142によって回転可能に支持され、後述する縦ミシン刃111と対向する位置に設けられている。このアンビルローラ131の一方の端部には、アンビルローラ駆動モータ132が連結されている。アンビルローラ駆動モータ132は、横板142に保持され、アンビルローラ131の外周面の速度が画像記録部3から搬送される記録媒体6の搬送速度と等しくなるようにアンビルローラ131を回転させている。これにより、記録媒体6の搬送速度を低下させることなく記録媒体6を下流へと搬送させることができる。
また、ニップローラ133は、図示しないベアリングを介して横板141、142によって回転可能に支持されている。このニップローラ133は、記録媒体6をアンビルローラ131に押し付けるために、アンビルローラ131と対向した位置に設けられている。これにより、記録媒体6は、アンビルローラ131とニップローラ133とによりニップされた状態で、雛が発生することなく、かつアンビルローラ131の回転により下流へと搬送される。
このように、記録媒体搬送部130は、画像記録部3から搬送される記録媒体6を同速度でカッタ装置4へと搬送する。
なお、本実施形態では、アンビルローラ131には、記録媒体6が、90度程度の巻き付け角で巻きつけられている。そして、この巻き付き角の略中央付近で縦ミシン刃111が記録媒体6に当接するように、アンビルローラ131が配設されている。
次に、トラッキング機構部120について説明する。
トラッキング機構部120は、図2乃至図5に示すように、スライドテーブル121と、アングル部材122と、スライドレール123と、トラッキングモータ124と、折り返しベルト機構125と、により構成されている。
トラッキング機構部120は、図2乃至図5に示すように、スライドテーブル121と、アングル部材122と、スライドレール123と、トラッキングモータ124と、折り返しベルト機構125と、により構成されている。
スライドレール123は、支持角棒145の内側面に固定されている。このスライドレール123には、図示はしないが、複数の位置センサが設けられている。また、スライドレール123には、図示しないボールねじを介してY軸方向、即ち記録媒体6の幅方向に移動可能なスライドテーブル121が取り付けられている。
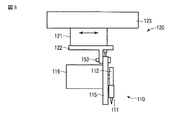
横板142に取り付けられたトラッキングモータ124の回転駆動力は、折り返しベルト機構125を介してスライドテーブル121に伝達され、スライドテーブル121をスライドレール123に対してY軸方向に移動させる。即ち、スライドテーブル121は、図5に示すように、制御部からの通知に応じてトラッキングモータ124を駆動し、図中左右方向に移動する。その際、スライドテーブル121の位置は、スライドレール123に設けられた複数の位置センサによって検出されているため、スライドテーブル121を正確な位置に移動させることができる。
また、スライドテーブル121には、図5に示すように、後述する縦ミシン刃切り替え機構部110を保持するためのアングル部材122が取り付けられている。
このように、トラッキング機構部120は、縦ミシン刃切り替え機構部110を記録媒体6の幅方向に移動可能としている。即ち、記録媒体6の幅方向における任意の位置にミシン目を形成したり、記録媒体6の幅方向に対するミシン目の形成位置をページごとに変更したりすることが可能である。さらには、連続して画像記録を行う際、記録媒体6が搬送されるのに従ってその幅方向にわずかに蛇行した場合であっても、ミシン目形成位置を記録媒体6のその蛇行に追従させることができる。このように、記録媒体6の幅方向搬送位置の不安定に依らず、常に記録媒体6の幅方向の端から一定の位置を維持してミシン目を形成し続けることができる。
次に、縦ミシン刃切り替え機構部110について説明する。
縦ミシン刃切り替え機構部110は、図4並びに図5に示すように、縦ミシン刃111と、カム112と、リンクバー113と、カムフォロア114と、ベース部材としての取り付け板115と、カム駆動モータ116と、付勢部材としてのバネ118と、磁石119と、第1の接続部材153と、第2の接続部材154と、微調整機構としてのマイクロメータ155と、により構成されている。
縦ミシン刃切り替え機構部110は、図4並びに図5に示すように、縦ミシン刃111と、カム112と、リンクバー113と、カムフォロア114と、ベース部材としての取り付け板115と、カム駆動モータ116と、付勢部材としてのバネ118と、磁石119と、第1の接続部材153と、第2の接続部材154と、微調整機構としてのマイクロメータ155と、により構成されている。
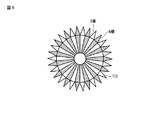
第1の実施形態では、縦ミシン刃111は、図6に示すように、1つの刃ごとに、S極、N極と交互に着磁されている。着磁する方法は、コイル着磁やパルス着磁など、公知な方法を用いることができる。この着磁された縦ミシン刃111と磁石119とが、後述するように停止保持機構として機能する。
縦ミシン刃111には、複数の刃が設けられており、この縦ミシン刃111は、アンビルローラ131と対向するように、リンクバー113の一端部に図示しないベアリングを介して回転可能に保持されている。本実施形態では、縦ミシン刃111を回転させるための駆動源は設けられておらず、縦ミシン刃111は、記録媒体6の搬送に追従して回転し、記録媒体6にミシン目を形成する。また、本実施形態では、縦ミシン刃111は、縦ミシン刃111の回転中心を通る仮想線に対して左右対称となるように刃が設けられている。
カムフォロア114は、カム112と対向するように、リンクバー113の他端部に固定されている。このリンクバー113は、リンク支点117を中心として、取り付け板115に対して回動可能に取着されている。そして、リンクバー113は、一端部が取り付け板115に取り付けられたバネ118によって、カム112とカムフォロア114とが常に当接した状態を保つように付勢されている。
カム112は、取り付け板115に取着されている。このカム112は、上述のように、カムフォロア114と当接しており、縦ミシン刃111の位置を、リンクバー113を介して、記録媒体6にミシン目を形成するためのミシン目形成位置(図7(a))、又は記録媒体6から離間された退避位置(図7(b))に切り替える。そのため、カム112は、図7(a)並びに図7(b)に示すように、半径の異なる半径A部と半径B部とを有している。そして、カム112は、カム駆動モータ116によって回転し、カムフォロア114と当接する部分を半径A部、又は半径B部に切り替える。
なお、本実施形態では、カム112は、小さい半径Aと大きい半径Bとの異なる2つの半径を半周ずつ有している。図7(a)並びに図7(b)では、明確化のために、カム112の半径A及び半径Bは大きく異なり、段差を形成しているように示されているが、実際には、図8に示すように、異なる半径の切り替え部分(接続部)は滑らかに形成されている。
磁石119は、取り付け板115に、アンビルローラ131とは反対側で縦ミシン刃111に対向している位置に取り付けられている。さらに詳細には、この磁石119は、縦ミシン刃111が退避位置に位置したときに縦ミシン刃111と近接した位置となるように取り付け板115に取り付けられている。この磁石119は、縦ミシン刃111が退避位置に位置したときのみに、縦ミシン刃111に対して磁石119の磁力を与えるように配置されている。磁石119は、S極、N極のどちらが縦ミシン刃111側に向いた状態で設置されても構わない。
第1の接続部材153は、取り付け板115の上端に配置されており、取り付け板115とトラッキング機構部120(アングル部材122)とを接続している。さらに詳細には、第1の接続部材153は、取り付け板115がアングル部材122に対して、取り付け板115の面内方向にのみ回動可能となるように接続している。
第2の接続部材154は、取り付け板115の下端に配置されており、トラッキング機構部120(アングル部材122)に対する取り付け板115の回動位置を所望の位置で固定する。即ち、アングル部材122と取り付け板115とを確実に固定するための部材である。なお、締結作業を容易にするために、第2の接続部材154には、固定ハンドル158が設けられている。この第2の接続部材154の下方に、マイクロメータ155が配置されている。
マイクロメータ155は、アングル部材122に埋設されており、直動スピンドル157が取り付け板115と当接している。このマイクロメータ155は、直動スピンドル157の直進方向の延長線上に縦ミシン刃111の回転中心が位置するように配置されている。そして、マイクロメータ155は、取り付け板115を第1の接続部材153を中心にアングル部材122に対して移動(回動)させる。
なお、図示しないが、カム駆動モータ116の軸には、スリットを有する円板と、フォトインタラプタと、が設けられており、制御部がカム駆動モータ116の位相を検知する。
上述のように構成された縦ミシン刃切り替え機構部110において、図7(a)並びに図7(b)を参照して、カム112、リンクバー113及びカムフォロア114を含むカム・リンク機構による縦ミシン刃111の位置制御について説明する。
縦ミシン刃111は、中央にリンク支点117を有するリンクバー113の一端部に、ベアリングを介して保持されている。また、このリンクバー113の他端部には、カムフォロア114が配置されている。このカムフォロア114は、カム駆動モータ116により駆動されるカム112と当接している。そして、カム駆動モータ116を駆動させることによりカム112が回転すると、カム112とカムフォロア114との当接する部分が変わる。即ち、カムフォロア114は、カム112における半径Aの部分、又は半径Bの部分に当接する。そして、カムフォロア114は、半径A及び半径Bに対応した位置間で、半径A及び半径Bの径差に等しい振幅で直動運動する。この直動運動が、リンクバー113を介して縦ミシン刃111に伝達し、この縦ミシン刃111も同様に直動する。即ち、カム・リンク機構を介して、カム112の半径A及び半径Bの径差が縦ミシン刃111の直動運動に変換される。
縦ミシン刃111は、中央にリンク支点117を有するリンクバー113の一端部に、ベアリングを介して保持されている。また、このリンクバー113の他端部には、カムフォロア114が配置されている。このカムフォロア114は、カム駆動モータ116により駆動されるカム112と当接している。そして、カム駆動モータ116を駆動させることによりカム112が回転すると、カム112とカムフォロア114との当接する部分が変わる。即ち、カムフォロア114は、カム112における半径Aの部分、又は半径Bの部分に当接する。そして、カムフォロア114は、半径A及び半径Bに対応した位置間で、半径A及び半径Bの径差に等しい振幅で直動運動する。この直動運動が、リンクバー113を介して縦ミシン刃111に伝達し、この縦ミシン刃111も同様に直動する。即ち、カム・リンク機構を介して、カム112の半径A及び半径Bの径差が縦ミシン刃111の直動運動に変換される。
図7(a)に示すように、カム112の半径A部にカムフォロア114が当接しているときは、縦ミシン刃111が記録媒体6に押し当てられ、ミシン目を形成している。このとき、縦ミシン刃111は、記録媒体6の搬送に追従して回転する。また、図7(b)に示すように、カム112の半径B部にカムフォロア114が当接しているときは、縦ミシン刃111が記録媒体6にミシン目を形成することができない位置まで退避している。このとき、リンク機構を1対1としているため、図7(b)の退避位置における縦ミシン刃の退避量は、カム112の半径Aと半径Bとの径差に等しい。退避量、即ちカム112の半径Aと半径Bとの径差は、記録媒体6の厚さに適切なマージンを加えた量が妥当であると考えられ、本実施形態では、例えば、0 . 4mmとしている。もちろん、この数値は、限定されるものではなく、設計や仕様に応じて適宜、設定される数値である。
このように、カム112を回転させることで、縦ミシン刃111の位置が、記録媒体6に押し当てられてミシン目を形成するためのミシン目形成位置と、記録媒体6から退避されてミシン目を形成しない退避位置との間で切り替えられる。
以上説明した縦ミシン刃切り替え機構部110により、記録媒体6の任意のページのみミシン目を形成し、他のページにはミシン目を形成しない、というようなミシン目付きページを自由に設定する動作を行うことが可能である。
なお、本実施形態では、縦ミシン刃切り替え機構部110及びトラッキング機構部120が記録媒体6の幅方向に左右に1つずつ設けられているが、これに限らず、搬送される記録媒体6に形成するミシン目に対応させて、適宜必要な数だけ設ければよい。
なお、本実施形態では、縦ミシン刃切り替え機構部110及びトラッキング機構部120が記録媒体6の幅方向に左右に1つずつ設けられているが、これに限らず、搬送される記録媒体6に形成するミシン目に対応させて、適宜必要な数だけ設ければよい。
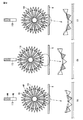
次に、図9(a)乃至図9(c)を参照して、退避位置において縦ミシン刃111を所望する状態で停止させて保持する停止保持動作について説明する。なお、図9(a)乃至図9(c)では、上述のカム・リンク機構の記載は省略している。
図9(a)は、縦ミシン刃111がミシン目形成位置から退避位置へと移動する直前の状態を示す図であり、図9(b)は、縦ミシン刃が退避位置に位置し、停止保持機構により停止している状態を示す図であり、図9(c)は、縦ミシン刃がミシン目形成位置になる直前の状態を示す図である。
図9(a)に示す位置では、縦ミシン刃111は、記録媒体6と当接しており、また、磁石119の磁力を受けない程度に磁石119から離間されている。磁石119は、ここでは、S極が縦ミシン刃111側に向いた状態で配置されている。
縦ミシン刃111が、図9(b)に示す退避位置へと移動されると、縦ミシン刃111は、記録媒体6から離間され、磁石119と近接した位置となる。そして、この縦ミシン刃111は、退避位置では磁石119の磁力を受けて、磁石119に対してN極に着磁された刃先を向けた状態で停止する。つまり、縦ミシン刃111の刃先は、退避位置では必ず同じ状態(ここでは、縦ミシン刃111の刃先が磁石119と対向している状態)で停止する。そして、退避位置において、この状態が保持される。
さらに、図9(c)に示すように、この退避位置での状態を保ったまま、縦ミシン刃111がミシン目形成位置に接近し、かくして記録媒体6に当接した縦ミシン刃111の刃先の位置がミシン目形成開始位置となる。そして、縦ミシン刃111が記録媒体6の搬送と共に回転し、この位置から記録媒体6にミシン目加工が開始される。
以上の図9(a)乃至図9(c)の動作が、縦ミシン刃111がミシン目形成位置と退避位置との間で移動される都度、繰り返されることとなる。従って、第1の実施形態では、縦ミシン刃111が退避位置に保持された際に、縦ミシン刃111の刃に対して、磁極性が異なる縦ミシン刃111の刃を選択的に吸着する磁石119を有することにより、縦ミシン刃111は退避位置において必ず同じ状態で停止し、保持される。換言すれば、退避位置において、縦ミシン刃111は、回転中心となる軸心方向から投影した投影形状の位置関係が常に一致している。そして、ミシン目形成位置において所望するミシン目形成開始位置から記録媒体6にミシン目を形成することができる。
次に、縦ミシン刃111の位置をマイクロメータ155によって微調整する仕方について説明する。
縦ミシン刃111が記録媒体6にミシン目を形成する際、縦ミシン刃111の刃先がアンビルローラ131に当接していると、刃先が摩耗し、刃先の寿命が短くなる。また、縦ミシン刃111がミシン目形成位置と退避位置との間で切り替え可能な場合、当接時の衝撃が繰り返し負荷されることとなり、さらに摩耗が進み、刃先の寿命がより短くなる。
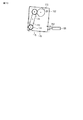
これを防止するために、ミシン目形成位置において縦ミシン刃111の刃先をアンビルローラ131に衝突させない、即ち、縦ミシン刃111の刃先とアンビルローラ131とが接触しないように、ミシン目形成位置における縦ミシン刃111の位置をマイクロメータ155により微調整して、図11に示す微小ギャップΔ(間隙)を設ける。
マイクロメータ155の本体部は、アングル部材122に埋設されており、マイクロメータ155のつまみ部156を回転させると、マイクロメータの直動スピンドル157が直進して、取り付け板115を押す。即ち、図10に示すように、取り付け板115は、マイクロメータ155によって第1の接続部材153を中心として回動する。これにより、縦ミシン刃111の位置をアンビルローラ131に近接、又は離間する方向に微調整することができる。なお、図10では、明確化のために取り付け板115の回動を誇張して示したが、実際の調整量は刃先の磨耗に応じたものであるためごく僅かである。そして、直動スピンドル157の直進方向の延長線上に縦ミシン刃111の回転中心が位置するように配置されているため、取り付け板115は、直動スピンドル157の移動方向と同軸方向に、ほぼ直動すると考えてよい。そのため、マイクロメータ155を微調整した量と縦ミシン刃111の移動量とは、ほぼ等しいと考えられる。
従って、マイクロメータ155の目盛を見ながら、つまみ部156を回転させることによって、アンビルローラ131に対する縦ミシン刃111の径方向に対する位置を容易に微調整することが可能である。微調整を行った後、第2の接続部材154を締結することによって、取り付け板115の位置が確実に固定される。
従って、マイクロメータ155の目盛を見ながら、つまみ部156を回転させることによって、アンビルローラ131に対する縦ミシン刃111の径方向に対する位置を容易に微調整することが可能である。微調整を行った後、第2の接続部材154を締結することによって、取り付け板115の位置が確実に固定される。
なお、ミシン目が形成された後のミシン目の品質に注目すると、縦ミシン刃111の刃先とアンビルローラ131との微小ギャップは、記録媒体6の厚さ方向においてカットされていない部分に相当するため、間隙が大きすぎると、ミシン目の品質が低下する可能性がある。
そこで、縦ミシン刃111とアンビルローラ131とが、記録媒体6の厚さに対して10%の間隙、例えば厚さ0.1mmの記録媒体を使用する場合には、10μm程度の間隙が設けられるように、縦ミシン刃111の刃先の位置を微調整する。この微調整手順について説明する。
まず、カムフォロア114をカム112の半径B部に当接させ、縦ミシン刃111を退避位置にする。次に、つまみ部156をマイクロメータの直動スピンドル157の繰り出し方向に向かって徐々に回転させて、縦ミシン刃111の刃先がアンビルローラ131に接触する位置まで、縦ミシン刃切り替え機構部110を移動させる。
なお、本実施形態では、上述の停止保持機構により、退避位置において縦ミシン刃111が磁石119に対して刃先を向けた状態で停止している。円盤状の縦ミシン刃111の刃先が設けられた位置の対称性を考慮すると、前記状態では、縦ミシン刃111の刃先がアンビルローラ131に当接するように、縦ミシン刃111を静止させていることとなる。このため、縦ミシン刃111の刃先の位置の調整することなく、刃先をアンビルローラ131に確実に突き当てることができる。
縦ミシン刃111の刃先がアンビルローラ131に接触したら、今度は、マイクロメータ155の側面の目盛を参照しながら、10μm分だけつまみ部156を逆回転させて、刃先とアンビルローラ131との間に10μmの間隙を生じさせる。この位置で固定ハンドル158を締め付けて、取り付け板115を固定し、調整を終了する。尚、本実施形態では、手動のマイクロメータ155を用いた構成例であったが、他にもモータ等の駆動源が設けられた電動式マイクロメータ又は高精度電動アクチュエータにセンサを組み合わせて、数値設定による自動設定の構成も適用することができる。
以上説明したように、本発明のミシン目装置は、停止保持機構により、縦ミシン刃を退避位置からミシン目形成位置に移動させる際に、複雑な制御を行わずに記録媒体の所望するミシン目形成開始位置から正確にミシン目を形成することができる。
また、このミシン目装置には、ミシン刃の損耗を防ぎ、寿命を延ばすことために、記録媒体に対するミシン刃の位置を微調整可能なマイクロメータが設けられており、マイクロメータにより縦ミシン目切り替え機構部の位置を調整し、ミシン刃とアンビルローラとの間に微小ギャップを与えることが可能である。その際、停止保持機構により、ミシン刃とアンビルローラとの間に形成する微小ギャップを容易に調整することができる。
以下では、第1の実施形態との相違点に限定して、第1の実施形態の変形例並びにさらなる実施の形態について説明する。
[第1の実施形態の変形例1]
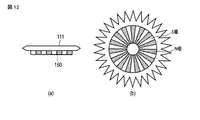
本発明の第1の実施形態の変形例1について、図12(a)並びに図12(b)を参照して説明する。
変形例1では、縦ミシン刃111は、側面に、例えば、コイル着磁やパルス着磁などの方法により着磁された円形磁石160が固定されている。円形磁石160は、例えば、縦ミシン刃111の刃先の数に対応して、刃ごとに、S極、N極と交互に着磁されている。
本発明の第1の実施形態の変形例1について、図12(a)並びに図12(b)を参照して説明する。
変形例1では、縦ミシン刃111は、側面に、例えば、コイル着磁やパルス着磁などの方法により着磁された円形磁石160が固定されている。円形磁石160は、例えば、縦ミシン刃111の刃先の数に対応して、刃ごとに、S極、N極と交互に着磁されている。
磁石119は、第1の実施形態と同様に、縦ミシン刃111が退避位置に位置しているときに円形磁石160と近接した位置となるように、取り付け部材115に取り付けられている。即ち、円形磁石160は、縦ミシン刃111が退避位置に位置したときのみ、磁石119の磁力を受ける。従って、本変形例でも、第1の実施形態と同様に、縦ミシン刃111が退避の位置に保持された際に、前記磁石119に対して、異なる磁極性により吸着保持することにより、縦ミシン刃111は退避位置において必ず同じ状態で停止し、所望するミシン目形成開始位置から記録媒体にミシン目を形成することができる。
また、円形磁石160が接着剤により縦ミシン刃111と接着された構成であれば、消耗等により交換した縦ミシン刃111と円形磁石160とを剥離して、円形磁石160を新たな縦ミシン刃111に接着し直して利用することにより、縦ミシン刃111のコストを低く抑えて、ユーザに消耗品として低価格で提供することができる。
[第1の実施形態の変形例2]
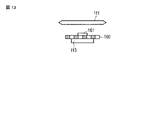
本発明の第1の実施形態の変形例2について、図13を参照して説明する。
変形例2では、リンクバー113における縦ミシン刃111を支持(固定)する軸161に、例えば、コイル着磁やパルス着磁などの方法により着磁された円形磁石160が取着されている。円形磁石160は、この軸161に対して回転不自由に固定されているが、軸161自体はベアリング等を介してリンクバー113に対して回転自由である。他の構成は、変形例1と同様である。このような形態であっても、上述の実施形態と同様に、縦ミシン刃111は、退避位置において必ず同じ状態で停止し、所望するミシン目形成開始位置から記録媒体にミシン目を形成することができる。
本変形例によれば、縦ミシン刃111と円形磁石160とが別体であるため、交換部品としては、縦ミシン刃111のみとなるため、安価となりユーザに消耗品として低価格で提供することができる。
[第1の実施形態の変形例3]
本発明の第1の実施形態の変形例3について、図14を参照して説明する。
変形例3では、縦ミシン刃111自体が磁性体材料でできており、退避位置において磁石119に引き寄せられる。このような形態であっても、上述の実施形態と同様に、縦ミシン刃111は、退避位置において必ず同じ状態で停止し、所望するミシン目形成開始位置から記録媒体にミシン目を形成することができる。
本発明の第1の実施形態の変形例3について、図14を参照して説明する。
変形例3では、縦ミシン刃111自体が磁性体材料でできており、退避位置において磁石119に引き寄せられる。このような形態であっても、上述の実施形態と同様に、縦ミシン刃111は、退避位置において必ず同じ状態で停止し、所望するミシン目形成開始位置から記録媒体にミシン目を形成することができる。
[第1の実施形態の変形例4]
本発明の第1の実施形態の変形例4について、図15(a)並びに図15(b)を参照して説明する。なお、図15(a)並びに図15(b)では、縦ミシン刃111の刃を一部省略して図示している。すなわち、縦ミシン刃111の刃の数は、任意に設定されるが、縦ミシン刃111の回転中心を通る仮想線に対して左右対称となるように刃が設けられている。
本発明の第1の実施形態の変形例4について、図15(a)並びに図15(b)を参照して説明する。なお、図15(a)並びに図15(b)では、縦ミシン刃111の刃を一部省略して図示している。すなわち、縦ミシン刃111の刃の数は、任意に設定されるが、縦ミシン刃111の回転中心を通る仮想線に対して左右対称となるように刃が設けられている。
第1の実施形態では、縦ミシン刃111の全ての刃を着磁したが、実際には、必ずしも全ての刃を着磁する必要はない。そこで、変形例4では、図15(a)に概略的に示すように、設けられた円盤状の縦ミシン刃111の側面に磁石111aを固定している。磁石111aの数は、何個でもよい。
また、磁石111aを設ける位置は、例えば、図15(b)に概略的に示すように、退避位置において縦ミシン刃111の刃先と磁石119とが対向しない位置であってもよい。即ち、縦ミシン刃111が必ず同じ状態で停止し、この状態で保持されていれば、縦ミシン刃111を退避位置からミシン目形成位置に移動させるタイミングを縦ミシン刃111の刃先と磁石119とが対向している場合より所定の時間早める、又は遅らせるように制御することで、ミシン目形成位置に下ろされたときに毎回同じミシン目形成開始位置から記録媒体にミシン目を形成することができる。よって、退避位置において縦ミシン刃111の刃先と磁石119とが必ずしも対向している必要はない。ただし、この場合は、マイクロメータ155により縦ミシン刃111の刃先位置の微調整手順が第1の実施形態の場合とは異なることに注意する。
なお、本変形例では、縦ミシン刃111に磁石111aを設けたが、前述した第1の実施形態の変形例2のように軸161に磁石111aを設けてもよい。
[第2の実施形態]
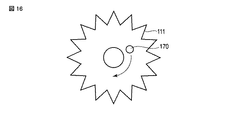
本発明の第2の実施形態について、図16を参照して説明する。
第2の実施形態では、第1の実施形態とは異なり、縦ミシン刃111は、着磁されておらず、磁石も設けられていない。代わって、縦ミシン刃111は、側面に、この縦ミシン刃111の回転中心軸と離れた位置に取着され、この縦ミシン刃111を回転させる重さを有し、錘として機能する突起部170を有している。この突起部170の存在により、縦ミシン刃111は、重さが円周方向に一様でなく、突起部170が設けられている部分が重くなる。
本発明の第2の実施形態について、図16を参照して説明する。
第2の実施形態では、第1の実施形態とは異なり、縦ミシン刃111は、着磁されておらず、磁石も設けられていない。代わって、縦ミシン刃111は、側面に、この縦ミシン刃111の回転中心軸と離れた位置に取着され、この縦ミシン刃111を回転させる重さを有し、錘として機能する突起部170を有している。この突起部170の存在により、縦ミシン刃111は、重さが円周方向に一様でなく、突起部170が設けられている部分が重くなる。
従って、例えば、縦ミシン刃111がミシン目形成位置から退避位置に移動する時に突起部170が図16に示す位置にあるとき、縦ミシン刃111は、突起部170が鉛直方向下方となるように、自重により矢印で示す方向に回転して、突起部170が最下位に位置した状態で停止し、この状態が保持される。即ち、第2の実施形態では、突起部170が停止保持機構となり、第1の実施形態と同様に、縦ミシン刃111が必ず同じ状態で停止し、所望するミシン形成開始位置から記録媒体にミシン目を形成することができる。
[第3の実施形態]
本発明の第3の実施形態について、図17を参照して説明する。
第3の実施形態においても、第1の実施形態とは異なり、縦ミシン刃111は、着磁されておらず、磁石も設けられていない。代わって、縦ミシン刃111には、側面(外周)に、凹部181と凸部182とを有する円盤状の係止部材183が取着されている。この係止部材183は、縦ミシン刃111の回転に同期して回転する。また、凹部181及び凸部182の数は、ここでは、縦ミシン刃111の刃先の数に対応しており、刃先部分の径方向内側の側面に凸部182が、また、刃先部分の間の径方向内側の側面に凹部181が、それぞれ位置している。凹部181及び凸部182の数は、必ずしも縦ミシン刃111の刃先の数に対応している必要はなく、所望の停止状態に応じて適宜設ければよい。
さらに、第3の実施形態では、係止部材183の凹部181と係合して、縦ミシン刃111を所望する状態で停止させて保持するための板バネ180が、例えば、縦ミシン刃111が記録媒体6に当接する側の反対側に片持ち支持されている。また、この板バネ180の一端部には、凹部181と係合するのに適した形状に湾曲した嵌合部が設けられている。板バネ180の嵌合部は、縦ミシン刃111がミシン目形成位置にあるときは係止部材183とは係合せず、退避位置にあるときのみ、係止部材183の凹部181と係合するように配置されている。
このような構成により、縦ミシン刃111がミシン目形成位置から退避位置へと移動されると、板バネ180の嵌合部は、図17に示すように係止部材183の凹部181に嵌まり、この嵌まった状態で縦ミシン刃111が停止し、保持される。従って、板バネ180と係止部材183とからなる停止保持機構により、上述の実施形態と同様に、縦ミシン刃111は、必ず同じ状態で停止し、所望するミシン目形成開始位置から記録媒体にミシン目を形成することができる。なお、本実施形態では、縦ミシン刃111に係止部材183を設けたが、前述した第1の実施形態の変形例2のように軸161に係止部材183を設けてもよい。
以上、本発明の各実施形態について説明したが、本発明は、上述の実施形態に限定されるものではなく、本発明の要旨を逸脱しない範囲内でさまざまな改良並びに変更が可能である。
1…画像記録装置、2…給送部、3…画像記録部、4…カッタ装置、5…排出部、6…記録媒体、7…紙管固定シャフト、8…スタンド、9…ブレーキ、10…装置本体フレーム、11…搬送部、12〜18…フリーローラ、19…テンションローラ、20〜23…フリーローラ、24…駆動モータ、30…第1のドラム、30a…回転軸、40…第2のドラム、40a…回転軸、41…駆動モータ、42…エンコーダ、50…第1のヘッド部、51…ヘッドユニット、60…第2のヘッド部、70…第1のクリーニングユニット、80…第2のクリーニングユニット、90…ニップローラ対、91…カッタローラ対、91a…カッタローラ、91b…アンビルローラ、92…駆動モータ、93…カット刃、94、94a、94b…搬送ガイド、95、95a、95b…排出ローラ対、96…排出トレイ、100…ミシン目装置、110…縦ミシン目切り替え機構部、111…縦ミシン刃、111a…磁石、112…カム、113…リンクバー、114…カムフォロア、115…取り付け板、116…カム駆動モータ、117…リンク支点、118…バネ、119…磁石、120…トラッキング機構部、121…スライドテーブル、122…アングル部材、123…スライドレール、124…トラッキングモータ、125…折り返しベルト機構、130…記録媒体搬送部、131…アンビルローラ、132…アンビルローラ駆動モータ、133…ニップローラ、140…フレーム部材、141、142…横板、143、144…支持丸棒、145…支持角棒、151、152…設置丸棒、153…第1の接続部材、154…第2の接続部材、155…マイクロメータ、156…つまみ部、157…直動スピンドル、158…固定ハンドル、160…円形磁石、161…軸、170…突起部、180…板バネ、181…凹部、182…凸部、183…係止部材。
Claims (6)
- 記録媒体にミシン目を形成するための複数の刃が設けられたミシン刃と、
前記ミシン刃に対向して配置されたアンビルローラと、を具備し、
前記ミシン刃と前記アンビルローラとの間を通過する前記記録媒体にミシン目を形成するミシン目装置であって、
前記ミシン刃が前記記録媒体に当接している第1の位置と、前記記録媒体から離間されている第2の位置とに切り替えるための切り替え機構を有し、
所望する開始位置からミシン目を形成するために、前記第2の位置において前記ミシン刃の刃の位置を同じ状態で保持する停止保持機構を備えていることを特徴とするミシン目装置。 - 前記ミシン刃は、各刃が交互に異なる極性を持つように着磁された磁性体材料で形成され、
前記停止保持機構は、前記ミシン刃が前記第2の位置に保持された際に、前記ミシン刃の刃に対して、磁極性が異なる前記ミシン刃の刃を選択的に吸着保持する磁石を有することを特徴とする請求項1のミシン目装置。 - 前記ミシン刃は、磁石が付帯され、
前記停止保持機構は、前記ミシン刃が前記第2の位置に保持された際に、前記磁石に対して、異なる磁極性により吸着保持することで、前記ミシン刃の刃を同じ状態に停止させることを特徴とする請求項1のミシン目装置。 - 前記停止保持機構は、前記ミシン刃の回転中心軸と離れた位置に取着され、該ミシン刃を回転させる重さを有する錘を有することを特徴とする請求項1のミシン目装置。
- 片持ち支持され、先端に嵌合部位が設けられたバネと、
前記ミシン刃に付帯されて、該ミシン刃の回転に同期し、外周に前記嵌合部位と嵌合する複数の凹部が設けられたバネ係止部と、を具備することを特徴とする請求項1に記載のミシン目装置。 - 請求項1乃至4のいずれか1項に記載のミシン目装置と、
該ミシン目装置よりも上流側に設けられ、記録媒体に画像記録を行う画像記録部と、を有することを特徴とする画像記録装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010058217A JP2011190062A (ja) | 2010-03-15 | 2010-03-15 | ミシン目装置、及びこのミシン目装置を搭載した画像記録装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010058217A JP2011190062A (ja) | 2010-03-15 | 2010-03-15 | ミシン目装置、及びこのミシン目装置を搭載した画像記録装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2011190062A true JP2011190062A (ja) | 2011-09-29 |
Family
ID=44795391
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010058217A Pending JP2011190062A (ja) | 2010-03-15 | 2010-03-15 | ミシン目装置、及びこのミシン目装置を搭載した画像記録装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2011190062A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020172004A (ja) * | 2019-04-12 | 2020-10-22 | 萩原工業株式会社 | 薄膜ウエブの切込形成装置及び切込付きの薄膜ウエブの製造方法。 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0261652U (ja) * | 1988-10-31 | 1990-05-08 | ||
| US20010054339A1 (en) * | 1996-09-05 | 2001-12-27 | Nokelainen Risto Pekka Antero | Perforation device |
| JP2003275992A (ja) * | 2002-03-22 | 2003-09-30 | Tokyo Kikai Seisakusho Ltd | 縦ミシン目形成装置 |
| JP2006199480A (ja) * | 2005-01-24 | 2006-08-03 | Gac:Kk | 中綴じ仕様製本における上下分割切取用ミシン線加工方法 |
-
2010
- 2010-03-15 JP JP2010058217A patent/JP2011190062A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0261652U (ja) * | 1988-10-31 | 1990-05-08 | ||
| US20010054339A1 (en) * | 1996-09-05 | 2001-12-27 | Nokelainen Risto Pekka Antero | Perforation device |
| JP2003275992A (ja) * | 2002-03-22 | 2003-09-30 | Tokyo Kikai Seisakusho Ltd | 縦ミシン目形成装置 |
| JP2006199480A (ja) * | 2005-01-24 | 2006-08-03 | Gac:Kk | 中綴じ仕様製本における上下分割切取用ミシン線加工方法 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020172004A (ja) * | 2019-04-12 | 2020-10-22 | 萩原工業株式会社 | 薄膜ウエブの切込形成装置及び切込付きの薄膜ウエブの製造方法。 |
| JP7263089B2 (ja) | 2019-04-12 | 2023-04-24 | 萩原工業株式会社 | 薄膜ウエブの切込形成装置及び切込付きの薄膜ウエブの製造方法。 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103921570B (zh) | 具备控制记录介质的张力的机构的打印机 | |
| EP2423136B1 (en) | Transport device, recording apparatus, transport method | |
| JP6337538B2 (ja) | 画像記録装置、キャリブレーション方法および画像記録方法 | |
| US10377603B2 (en) | Sheet supplying apparatus and printing apparatus | |
| JP2009286547A (ja) | シート搬送装置及び画像形成装置 | |
| BR112019022609A2 (pt) | aparelho de cortar autônomo | |
| US9004628B2 (en) | Image recording device, image recording method | |
| US8403575B2 (en) | Image recording apparatus and method for determining a state of a cutting device | |
| JP2010253677A (ja) | 画像記録装置、及びその搬送方法 | |
| US12522461B2 (en) | Sheet supply device and image forming apparatus | |
| JP2010284778A (ja) | カッターユニット及びこのカッターユニットを搭載した画像記録装置 | |
| JP2010254430A (ja) | ミシン目装置、及びこのミシン目装置を備えた画像記録装置 | |
| JP6927122B2 (ja) | 印刷装置 | |
| US9051147B2 (en) | Clamp mechanism and related printer | |
| JP2013103301A (ja) | カッター装置、および媒体加工方法 | |
| JP2011161681A (ja) | ミシン目形成装置 | |
| US11840072B2 (en) | Printing apparatus | |
| US8955965B2 (en) | Recording apparatus | |
| JP2011189521A (ja) | 加工装置を備えた画像記録装置 | |
| JP2012166406A (ja) | 画像記録装置及び画像記録装置の制御方法 | |
| JP2011189573A (ja) | 画像記録装置及びその制御方法 | |
| JP2007111999A (ja) | スリット装置及びプリンタ | |
| US9589214B2 (en) | Apparatus and methods for dispensing at least one segment of a printed media sheet with a plurality of segments | |
| JP2009083983A (ja) | ローラ装置、記録装置 | |
| JP6865595B2 (ja) | ガイド軸部材の支持構造及びこれを備える熱転写印刷装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Effective date: 20121228 Free format text: JAPANESE INTERMEDIATE CODE: A621 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20140401 |