JP2012000206A - 遊技機の搬送ライン - Google Patents

遊技機の搬送ライン Download PDF

Info

Publication number
JP2012000206A
JP2012000206A JP2010136635A JP2010136635A JP2012000206A JP 2012000206 A JP2012000206 A JP 2012000206A JP 2010136635 A JP2010136635 A JP 2010136635A JP 2010136635 A JP2010136635 A JP 2010136635A JP 2012000206 A JP2012000206 A JP 2012000206A
Authority
JP
Japan
Prior art keywords
gaming machine
conveyor
pachinko machine
posture
carry
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2010136635A
Other languages
English (en)
Other versions
JP5329484B2 (ja
Inventor
Shojun Matsuda
奬淳 松田
Ryuzo Taguchi
隆三 田口
Shigeki Sakurai
茂樹 櫻井
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Newgin Co Ltd
Original Assignee
Newgin Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Newgin Co Ltd filed Critical Newgin Co Ltd
Priority to JP2010136635A priority Critical patent/JP5329484B2/ja
Publication of JP2012000206A publication Critical patent/JP2012000206A/ja
Application granted granted Critical
Publication of JP5329484B2 publication Critical patent/JP5329484B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Pinball Game Machines (AREA)

Abstract

【課題】パチンコ機の姿勢を簡単に変換することができるパチンコ機の搬送ラインを提供する。
【解決手段】第1搬送コンベヤ11と第2搬送コンベヤ12との間に配設される姿勢変換装置13は、垂直面内で回転可能な回転体19を備える。回転体19に、周方向に90度間隔でパチンコ機10を収容可能な収容部20が設けられる。回転体19の基準姿勢において1つの収容部20が第1搬送コンベヤ11からのパチンコ機10の搬入が可能な搬入位置INに臨み、他の1つの収容部20が第2搬送コンベヤ12へのパチンコ機10の搬出が可能な搬出位置OUTに臨む。回転体19に、収容部20に収容したパチンコ機10の直交する2辺を支持して搬送可能な姿勢変換コンベヤ21,21が配設される。搬入位置INの収容部20に縦向き姿勢で収容されたパチンコ機10は、回転体19を90度回転することで搬出位置OUTでは横向き姿勢となる。
【選択図】図1

Description

この発明は、遊技機の搬送ラインに関するものである。
パチンコ機等の遊技機の製造ラインにおいて、遊技機に各種加工を施したり部品の取り付け、あるいは包装等するための各種のステーションが、工場スペース等の都合によってレイアウトされており、各ステーション間において遊技機を搬送コンベヤで搬送する搬送ラインでは、供給先のステーションでの加工等に適するように遊技機の向きを変えることが行なわれている(例えば、特許文献1参照)。
特開2004−298653号公報
前記製造ラインにおいて組み立てが完了した遊技機は、最終的に段ボール箱等の包装箱に梱包されて出荷される。梱包ステーションの上流側に位置する包装ステーションでは、長方形状の遊技機が、長手方向を上下方向に沿わせた縦向きの起立姿勢(以後、縦向き姿勢ともいう)でフィルムにより包装され、包装後の遊技機はそのままの縦向き姿勢で搬送コンベヤに載置されて下流側に搬送される。しかしながら、包装箱に遊技機を梱包する際には、遊技機の短手方向を上下方向に沿わせた横向きの起立姿勢(以後、横向き姿勢ともいう)となっていることが好ましく、遊技機の搬送ラインにおいては、特許文献1に開示の装置のように遊技機(遊技盤)の搬送向きを平面的に変えるのみでなく、遊技機の姿勢を変えることができるものが希求されている。
すなわち本発明は、従来の技術に内在する前記課題に鑑み、これを好適に解決するべく提案されたものであって、遊技機の姿勢を簡単に変換することができる遊技機の搬送ラインを提供することを目的とする。
前記課題を克服し、所期の目的を達成するため、本願の請求項1に係る発明は、
遊技機(10)を載置して搬送する第1搬送コンベヤ(11)と第2搬送コンベヤ(12)との間に姿勢変換装置(13)が配設され、第1搬送コンベヤ(11)から姿勢変換装置(13)に搬入された遊技機(10)の搬送姿勢を該姿勢変換装置(13)で変換した後に第2搬送コンベヤ(12)で下流側に搬送する遊技機の搬送ラインであって、
前記姿勢変換装置(13)は、
前記両搬送コンベヤ(11,12)による遊技機(10)の搬送方向と交差する回転軸(16)を中心として垂直面内で回転可能な回転体(19)と、
前記回転軸(16)を中心に周方向に90度間隔で前記回転体(19)の4箇所に設けられ、前記第1搬送コンベヤ(11)からの遊技機(10)の搬入位置(IN)において遊技機(10)を受入れて該遊技機(10)における回転軸(16)側の角を構成する2辺の夫々を支持して収容可能で、収容した遊技機(10)を上向きに移動するよう回転体(19)が90度回転することで収容した遊技機(10)を第2搬送コンベヤ(12)へ送出し可能な搬出位置(OUT)に移動する収容部(20)と、
前記回転体(19)を90度づつ回転して停止する姿勢変換用モータ(17)と、
前記第1搬送コンベヤ(11)から遊技機(10)を搬入位置(IN)の収容部(20)に移動する第1移動手段(21)と、
前記搬出位置(OUT)の収容部(20)に収容されている遊技機(10)を第2搬送コンベヤ(12)へ移動する第2移動手段(35)とを備えることを特徴とする。
請求項1の発明によれば、第1搬送コンベヤから受入れた遊技機の姿勢を90度変換して第2搬送コンベヤに送出すことができ、遊技機を後工程に適した姿勢とすることが簡単にできる。すなわち、搬送されてきた遊技機の姿勢を作業者が変換する必要はなく、作業者の負担を低減できる。また、収容部を周方向に90度間隔で設けたので、回転体を一定方向に90度づつ回転するだけで、遊技機の受入れ、姿勢変換および送出しを効率的に行なうことができる。
請求項2に係る発明では、前記各収容部(20)は、前記回転体(19)に設けられて収容部(20)に収容された遊技機(10)における回転軸(16)側の角を構成する2辺の夫々を支持可能な2つの姿勢変換コンベヤ(21,35)で画成され、該2つの姿勢変換コンベヤは、搬入位置(IN)において載置された遊技機(10)を収容部(20)に搬入するように作動する前記第1移動手段としての第1の姿勢変換コンベヤ(21)と、搬出位置(OUT)において載置されている遊技機(10)を搬出するように作動する前記第2移動手段としての第2の姿勢変換コンベヤ(35)とから構成されることを要旨とする。
請求項2の発明によれば、収容部を画成する2つの姿勢変換コンベヤによって収容部に対する遊技機の搬入および収容部からの遊技機の搬出を行なうことができるので、回転体とは別体で移動手段を設ける必要はなく装置の大型化を抑制し得る。
請求項3に係る発明では、前記搬入位置(IN)の収容部(20)における回転軸(16)側の端部に遊技機(10)が到来したことを検知する第1の検知手段(28)および制御手段(14)を備え、
前記制御手段(14)は、前記第1搬送コンベヤ(11)から搬入位置(IN)の収容部(20)に搬入される遊技機(10)を前記第1の検知手段(28)が検知するまで該収容部(20)において遊技機(10)が載置される第1の姿勢変換コンベヤ(21)を走行した後に停止するよう対応する走行用モータ(22)を制御することを要旨とする。
請求項3の発明によれば、搬入位置の収容部の下流端側まで確実に遊技機を搬入することができ、該搬入位置の収容部における遊技機が載置された第1の姿勢変換換コンベヤと直交する第2の姿勢変換コンベヤで遊技機の側面を支持して安定して回転させることができる。
請求項4に係る発明では、前記第1搬送コンベヤ(11)の搬送終端部に遊技機(10)が到来したことを検知する第2の検知手段(29)を備え、
前記制御手段(14)は、前記第2の検知手段(29)が遊技機(10)を検知した際に、前記第1の検知手段(28)が遊技機(10)の検知状態では第1搬送コンベヤ(11)から姿勢変換装置(13)への遊技機(10)の搬入を停止し、該第1の検知手段(28)が非検知状態では第1搬送コンベヤ(11)から姿勢変換装置(13)への遊技機(10)の搬入を行なうように第1搬送コンベヤ(11)を制御することを要旨とする。
請求項4の発明によれば、搬入位置の収容部に搬入された遊技機に、第1搬送コンベヤから次の遊技機が搬入されて衝突するのを防止し得る。
請求項5に係る発明では、前記搬出位置(OUT)の収容部(20)に遊技機(10)が収容されていることを検知する第3の検知手段(30)を備え、
前記制御手段(14)は、前記回転体(19)の収容部(20)が搬入位置(IN)および搬出位置(OUT)に臨む姿勢で前記第3の検知手段(30)が遊技機(10)の検知状態の場合は、前記回転体(19)を回転しないように前記姿勢変換用モータ(17)を制御することを要旨とする。
請求項5の発明によれば、搬出位置の収容部に遊技機が収容されている状態で該収容部が回転することで遊技機が転落等するのを防止し得る。
請求項6に係る発明では、前記第2搬送コンベヤ(12)の搬送始端部に遊技機(10)を検知する第4の検知手段(31)を備え、
前記制御手段(14)は、前記搬出位置(OUT)の収容部(20)から第2搬送コンベヤ(12)に搬出される遊技機(10)を検知して検知状態となった前記第4の検知手段(31)が非検知状態となったことを条件として前記回転体(19)の回転を可能とすることを要旨とする。
請求項6の発明によれば、搬出位置の収容部から遊技機が搬出された後には直ぐに収容部の回転が可能となるから、姿勢変換装置での遊技機の姿勢変換を効率的に行ない得る。
請求項7に係る発明では、前記第4の検知手段(31)の検知位置から下流側に遊技機1つ分離間した位置に、遊技機(10)を検知する第5の検知手段(32)を備え、
前記制御手段(14)は、前記第5の検知手段(32)が遊技機(10)を検知していない条件で、搬出位置(OUT)の収容部(20)に収容されている遊技機(10)の搬出を可能とすることを要旨とする。
請求項7の発明によれば、搬出位置の収容部から搬出される遊技機が、第2搬送コンベヤに先に搬出された遊技機に衝突するのを未然に防止することができる。
請求項8に係る発明では、前記回転体(19)が収容部(20)を搬入位置(IN)および搬出位置(OUT)に臨ませた姿勢であることを検知する第6の検知手段(33)を備え、
前記制御手段(14)は、前記第6の検知手段(33)の非検知状態では、前記第1搬送コンベヤ(11)から姿勢変換装置(13)へ遊技機(10)を搬入しないように該第1搬送コンベヤ(11)を制御することを要旨とする。
請求項8の発明によれば、収容部が回転中の姿勢変換装置への遊技機の搬入を防止することができ、安全である。
本発明に係る遊技機の搬送ラインによれば、遊技機の姿勢を簡単に変換することができる。
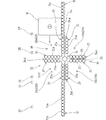
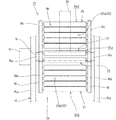
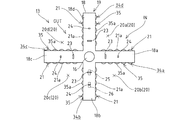
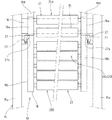
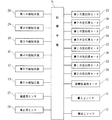
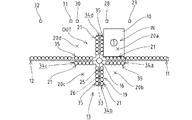
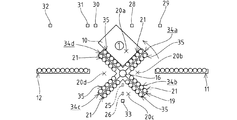
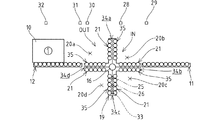
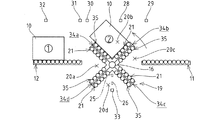
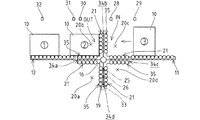
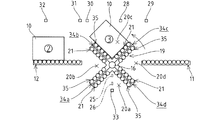
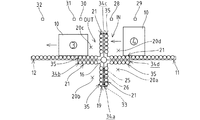
本発明の好適な実施例に係る遊技機の搬送ラインの概略正面図であって、遊技機が姿勢変換装置に搬入される前の状態を示す。 実施例に係る姿勢変換装置の概略側面図である。 実施例に係る姿勢変換装置の概略正面図である。 実施例に係る姿勢変換装置における回転体を回転停止する検出片とセンサとの関係を示す要部縦断側面図である。 実施例に係る姿勢変換装置における回転体を基準姿勢に支持する規制部材を示す要部側面図である。 実施例に係る搬送ラインの制御ブロック図である。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置における搬入位置の収容部に1つめの遊技機が搬入された状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置に搬入された1つめの遊技機の姿勢を変換する途中の状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置に搬入されて姿勢が変換された1つめの遊技機が搬出位置の収容部に位置する状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置における搬出位置の収容部から1つめの遊技機が第2搬送コンベヤに搬出された状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置における搬入位置の収容部に2つめの遊技機が搬入される前の状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置における搬入位置の収容部に2つめの遊技機が搬入された状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置に搬入された2つめの遊技機の姿勢を変換する途中の状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置に搬入されて姿勢が変換された2つめの遊技機が搬出位置の収容部に位置すると共に、3つめの遊技機が搬入位置の収容部に搬入される前の状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置における搬入位置の収容部に3つめの遊技機が搬入された状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、1つめの遊技機が搬出された第2搬送コンベヤに、姿勢変換装置における搬出位置の収容部から2つめの遊技機が搬出される状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、第2搬送コンベヤに2つめの遊技機が搬出されると共に姿勢変換装置における搬入位置の収容部に3つめの遊技機が待機している状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置に搬入された3つめの遊技機の姿勢を変換する途中の状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置に搬入されて姿勢が変換された3つめの遊技機が搬出位置の収容部に位置すると共に、4つめの遊技機が搬入位置の収容部に搬入される前の状態を示す。 実施例に係る遊技機の搬送ラインの概略正面図であって、姿勢変換装置における搬出位置の収容部から3つめの遊技機が第2搬送コンベヤに搬出されると共に、4つめの遊技機が搬入位置の収容部に搬入される状態を示す。 実施例に係る姿勢変換装置における回転体を停止する際の検出片とセンサとの関係を示す説明図である。
次に、本発明に係る遊技機の搬送ラインにつき、好適な実施例を挙げて、添付図面を参照しながら以下詳細に説明する。なお、実施例では遊技機としてパチンコ機を挙げて説明する。
図1は、実施例に係る遊技機の搬送ラインの全体構成を概略的に示すものであって、搬送ラインは、パチンコ機10を載置して搬送する第1搬送コンベヤ11および第2搬送コンベヤ12と、両搬送コンベヤ11,12の間に配置されてパチンコ機10の姿勢を変換する姿勢変換装置13とを基本的に備える。第1搬送コンベヤ11の上流側には、パチンコ機10を包装フィルムで包装する包装ステーションが接続され、該包装ステーションで包装されたパチンコ機10が第1搬送コンベヤ11に送り込まれる。パチンコ機10は、全体として長方形状に形成されて、包装ステーションで包装された該パチンコ機10は、長手方向の辺(以後、長辺という)が上下方向に沿う縦向きの起立姿勢(縦向き姿勢)で、かつパチンコ機10の短手方向の辺(以後、短辺という)が第1搬送コンベヤ11でのパチンコ機10の搬送方向に沿う向きで第1搬送コンベヤ11に送り込まれる。なお、第2搬送コンベヤ12の下流側には、該第2搬送コンベヤ12から送り込まれたパチンコ機10を載置して昇降可能なリフト装置を備えた梱包ステーションが接続され、該梱包ステーションではリフト装置によってパチンコ機10を作業者が扱い易い位置に臨ませ得るようになっている。
搬送ラインには、両搬送コンベヤ11,12によるパチンコ機10の搬送方向と交差する幅方向に離間する一対の側壁15a,15aを備える機枠15(図2参照)が設けられる。前記第1搬送コンベヤ11は、両側壁15a,15a間において複数のローラ11aをパチンコ機10の搬送方向に並列に配設したローラコンベヤで構成され、縦向き姿勢でローラ11a上に載置されたパチンコ機10を、該ローラ11aを図示しない駆動モータで回転することで姿勢変換装置13に向けて搬送するよう構成される。また第2搬送コンベヤ12は、第1搬送コンベヤ11と同様に両側壁15a,15a間において複数のローラ12aをパチンコ機10の搬送方向に並列に配設したローラコンベヤで構成され、姿勢変換装置13から搬出されてローラ12a上に載置されたパチンコ機10を、該ローラ12aを図示しない駆動モータで回転することで下流側に向けて搬送するよう構成される。なお、第1搬送コンベヤ11によるパチンコ機10の搬送面と、第2搬送コンベヤ12によるパチンコ機10の搬送面とは略同一高さに設定される。また第1搬送コンベヤ11および第2搬送コンベヤ12は、図6に示す制御手段14により作動制御されるようになっている。
前記姿勢変換装置13は、前記機枠15における両側壁15a,15a間に回転可能に支持された回転体19と、一方の側壁15aに設けられて該回転体19を回転する姿勢変換用モータ17とを基本的に備える。前記回転体19は、両側壁15a,15a間に回転可能に支持された回転軸16に、幅方向に離間して一体回転可能に配設した一対の側板18,18を備える。前記姿勢変換用モータ17は回転軸16に連繋されており、該姿勢変換用モータ17により回転軸16を回転することで、回転体19は回転軸16を中心として垂直面内で回転するよう構成される。なお、姿勢変換用モータ17は、前記制御手段14で作動制御されるようになっている。
前記回転体19の各側板18は、図3に示す如く、4つの腕部18a,18b,18c,18dが周方向に90度間隔で形成された十字状を呈し、その中心で前記回転軸16に取着されている。両側板18,18の幅方向に対向する各腕部18a,18a,18b,18b,18c,18c,18d,18d間には、搬送手段34a,34b,34c,34dが夫々配設されている。実施例では、第1腕部18a,18a間に第1搬送手段34aが配設され、第2腕部18b,18b間に第2搬送手段34bが配設され、第3腕部18c,18c間に第3搬送手段34cが配設され、第4腕部18d,18d間に第4搬送手段34dが配設されている。そして回転体19には、回転軸16を中心として周方向に90度間隔で4箇所に、パチンコ機10を収容可能な収容部20が、直交するよう配置された2つの搬送手段34a,34b,34c,34dによって画成される。実施例では、第4搬送手段34dと第1搬送手段34aとで画成される収容部を第1収容部20aと指称し、第1搬送手段34aと第2搬送手段34bとで画成される収容部を第2収容部20bと指称し、第2搬送手段34bと第3搬送手段34cとで画成される収容部を第3収容部20cと指称し、第3搬送手段34cと第4搬送手段34dとで画成される収容部を第4収容部20dと指称する。なお、各収容部20a,20b,20c,20dに共通の関連構成を説明する場合は、単に収容部20と指称する。
前記回転体19は、図3に示すように回転軸16を挟んで対をなす一方の組の腕部18a,18c(または18b,18d)が左右方向(第1および第2搬送コンベヤ11,12による搬送方向に沿う方向)を向くと共に、他方の組の腕部18b,18d(または18a,18c)が上下方向を向く姿勢が基準姿勢とされ、この基準姿勢において1つの収容部20が第1搬送コンベヤ11からのパチンコ機10の搬入が可能な搬入位置INに臨むと共に、他の1つの収容部20が第2搬送コンベヤ12へのパチンコ機10の搬出が可能な搬出位置OUTに臨むよう設定される。すなわち、図3において回転軸16の第1搬送コンベヤ側において水平に位置する搬送手段34a(または34b,34c,34d)と、回転軸16の上側に垂直に位置する搬送手段34d(または34a,34b,34c)とにより、搬入位置INには第1搬送コンベヤ側および上方に開放する収容部20が画成される。また、図3において回転軸16の第2搬送コンベヤ側において水平に位置する搬送手段34c(または34d,34a,34c)と、回転軸16の上側に垂直に位置する搬送手段34d(または34a,34b,34c)とにより、搬出位置OUTには第2搬送コンベヤ側および上方に開放する収容部20が画成される。そして、前記姿勢変換用モータ17が、回転体19を、基準姿勢において搬入位置INの収容部20が上向きに回転する方向(実施例では反時計回り)に90度づつ回転して停止するよう前記制御手段14で作動制御される(図8,図13,図18参照)ことで、搬入位置INの収容部20が搬入位置OUTに移動すると共に、搬入位置INに次の収容部20が移動するよう構成される。実施例では、回転体19が第1収容部20aを搬入位置INに臨ませた基準姿勢において、該回転体19が回転する反時計回りとは逆の時計回りで、第1収容部20aを基準として第2収容部20b,第3収容部20c,第4収容部20dの順で位置し、第1収容部20aが搬入位置INから搬出位置OUTに移動することで、次の収容部である第2収容部20bが搬入位置INに移動するようになっている。
前記第1〜第4搬送手段34a,34b,34c,34dの構成は同一であるので、第1搬送手段34aの構成について説明し、他の搬送手段34b,34c,34dの同一部材には同じ符号を付して説明を省略する。すなわち、第1搬送手段34aは、第1腕部18a,18aの延在方向と直交し、かつ回転軸の径方向に離間して配設された一対の姿勢変換コンベヤ21,35から構成され、各姿勢変換コンベヤ21,35は、複数のローラ21a,35aを第1腕部18a,18aの延在方向に並列に配設したローラコンベヤで構成され、ローラ21a,35a上に載置されたパチンコ機10を、該ローラ21a,35aを対応する走行用モータ22,36で回転することで搬送し得るよう構成される。第1搬送手段34aは、搬入位置INにおいて水平姿勢となった状態では上側(第1収容部20a側)に第1の姿勢変換コンベヤ(第1移動手段)21が臨み、回転体19が180度回転して該第1搬送手段34aが搬出位置OUTにおいて水平姿勢となった状態では上側(第2収容部20b側)に第2の姿勢変換コンベヤ(第2移動手段)36が臨むよう構成される。そして、搬入位置INにおいて上側に位置する第1の姿勢変換コンベヤ21は、載置されたパチンコ機10を回転軸16側に向けて搬送するようローラ21aが第1の走行用モータ22で回転駆動されるのに対し、搬出位置OUTにおいて上側に位置する第2の姿勢変換コンベヤ35は、載置されているパチンコ機10を回転軸16から離間する方向に向けて搬送するようローラ35aが第2の走行用モータ36で回転駆動される。
なお、搬入位置INにおいて上側に位置する第1の姿勢変換コンベヤ21の搬送面は、前記第1搬送コンベヤ11の搬送面と同一高さに位置すると共に、搬出位置OUTにおいて上側に位置する第2の姿勢変換コンベヤ35の搬送面は、前記第2搬送コンベヤ12の搬送面と同一高さに位置するよう構成され、第1搬送コンベヤ11から第1収容部20aへのパチンコ機10の搬入および第1収容部20aから第2搬送コンベヤ12への搬出をスムーズに行ない得るよう構成される。また、第1搬送手段34aにおける第1の姿勢変換コンベヤ21が搬入位置INにおいて上側で水平となる基準姿勢において、該第1の姿勢変換コンベヤ21と、前記回転体19の回転方向前側に位置する第4搬送手段34dにおける垂直に位置する第2の姿勢変換コンベヤ35とにより第1収容部20aが画成され、該第1収容部20aに収容されたパチンコ機10は、図7および図9等に示す如く、該パチンコ機10の直交する長辺と短辺とが対応する姿勢変換コンベヤ21,35で支持されるようになっている。
前記回転体19の基準姿勢において搬入位置INの収容部20における下辺を画成する第1の姿勢変換コンベヤ21の搬送面、および搬出位置OUTの収容部20における下辺を画成する第2の姿勢変換コンベヤ35の搬送面は、第1および第2搬送コンベヤ11,12の搬送面と同一高さでなく、両コンベヤ間におけるパチンコ機10の受け渡しに支障のない範囲であれば、姿勢変換コンベヤ21,35の搬送面が第1および第2搬送コンベヤ11,12の搬送面より低くてもよい。また収容部20は、回転体19の基準姿勢において水平方向の長さがパチンコ機10における短辺の長さより大きく、かつ垂直方向の長さがパチンコ機10における長辺の長さより小さく設定される。
前記回転体19における一方の側板18の各腕部18a,18b,18c,18dの外側面には、図3に示す如く、腕部18a,18b,18c,18dの延在方向(回転軸16の径方向)に離間して減速用検出片23および停止用検出片24が夫々設けられる。また機枠15には、回転体19の基準姿勢において回転軸16の下側に位置する減速用検出片23を検出可能な減速用センサ25および停止用検出片24を検出可能な停止用センサ26が配設されている(図4参照)。両検出片23,24は、図3に示す回転体19の基準姿勢において回転軸16の下側に位置するもので説明すると、減速用検出片23の左右方向(回転軸16の周方向)の寸法が停止用検出片24より長く設定されると共に、減速用検出片23における回転体19の回転方向前側の端部が、停止用検出片24の回転方向前側の端部より前方に位置するよう設定される。すなわち、搬出位置側の腕部18a,18b,18c,18dが下向きに回転した際には、減速用検出片23が減速用センサ25で検出された後に、停止用検出片24が停止用センサ26で検出されるようになっている(図21参照)。
前記機枠15における各側壁15aの内側には、前記回転体19の基準姿勢において第1搬送コンベヤ側に水平に臨む腕部18a(または18b,18c,18d)の下端を支持可能な規制部材27が夫々配設されている。各規制部材27は、図5に実線で示す規制位置と腕部18a(または18b,18c,18d)の回転軌道から外側に離間する退避位置との間を揺動し得るように側壁15aに支持される。そして、規制位置の規制部材27に下端が当接した腕部18a(または18b,18c,18d)は略水平に支持されて、搬入位置INの収容部20を画成する第1の姿勢変換コンベヤ21の搬送面が、前記第1搬送コンベヤ11の搬送面と同一高さ位置に保持されるよう設定される。すなわち、規制部材27が腕部18a(または18b,18c,18d)を下側から支持することで、回転体19は前記基準姿勢に保持される。また、規制部材27において規制位置で腕部18a(または18b,18c,18d)の回転軌道上に臨む下面には、外側から内側に向けて上方傾斜する傾斜面27aが形成され、下方から移動してくる腕部18a(または18b,18c,18d)の上端が傾斜面27aに当接することで、該規制部材27が退避位置に移動して腕部18a(または18b,18c,18d)の上方への移動を許容するよう構成される。更に、規制部材27は、図示しないバネ等の弾性手段によって常には規制位置に向けて付勢されており、腕部18a(または18b,18c,18d)が通過した際には規制部材27が弾性手段で付勢されて規制位置に戻るようになっている。
前記搬送ラインでは、図1に示すように、パチンコ機10を検知する複数の検知手段28,29,30,31,32,33が配設されている。すなわち、前記回転体19の基準姿勢で搬入位置INの収容部20における回転軸側の端部にパチンコ機10が到来したことを検知する第1の検知手段28が配設される。また、前記第1搬送コンベヤ11の搬送終端部にパチンコ機10が到来したことを検知する第2の検知手段29が配設される。更に、前記搬出位置OUTの収容部20にパチンコ機10が収容されていることを検知する第3の検知手段30が配設される。
前記第2搬送コンベヤ12の搬送始端部に、該搬送始端部を移動するパチンコ機10を検知する第4の検知手段31が配設される。また、前記第4の検知手段31によるパチンコ機10の検知位置から下流側にパチンコ機1つ分離間した位置に、該位置に臨むパチンコ機10を検知する第5の検知手段32が配設される。更に、前記回転体19が基準姿勢であることを検知する第6の検知手段33が配設される。
前記搬送ラインの全体を制御する前記制御手段14には、図6に示す如く、前記第1搬送コンベヤ11、第2搬送コンベヤ12、姿勢変換装置13の姿勢変換用モータ17,各姿勢変換コンベヤ21,35の走行用モータ22,36、減速用センサ25、停止用センサ26および第1〜第6検知手段28,29,30,31,32,33が接続される。なお、図6では、第1搬送コンベヤ11および第2搬送コンベヤ12が制御手段14に接続する態様で図示してあるが、具体的には各コンベヤ11,12における駆動モータが接続され、これら駆動モータを制御手段14で制御することで各コンベヤ11,12においてパチンコ機10の搬送および搬送停止が行なわれる。
前記制御手段14は、前記第6の検知手段33が回転体19の基準姿勢を検知し、かつ姿勢変換装置13へのパチンコ機10の搬入が可能な状態では、第1搬送コンベヤ11から搬入位置INの収容部20にパチンコ機10が搬入される際に走行を開始した第1の姿勢変換コンベヤ21を、前記第1の検知手段28がパチンコ機10を検知したときに停止するよう対応する第1の走行用モータ22を作動制御する。そして、第1の検知手段28がパチンコ機10を検知して第1の姿勢変換コンベヤ21を停止したときには、図7に示す如く、該第1の姿勢変換コンベヤ21に載置されているパチンコ機10の下流側の長辺が、当該第1の姿勢変換コンベヤ21とで収容部20を画成する第2の姿勢変換コンベヤ35に当接するようになっている。また制御手段14は、前記第6の検知手段33が回転体19の基準姿勢を検知している状態において、前記第2の検知手段29がパチンコ機10を検知した際に、前記第1の検知手段28がパチンコ機10の検知状態では第1搬送コンベヤ11から姿勢変換装置13へのパチンコ機10の搬入を停止し、該第1の検知手段28が非検知状態では第1搬送コンベヤ11から姿勢変換装置13へのパチンコ機10の搬入を行なうように第1搬送コンベヤ11を作動制御するよう設定される。
前記制御手段14は、前記第6の検知手段33が回転体19の基準姿勢を検知している状態において、前記第3の検知手段30がパチンコ機10の検知状態の場合は、回転体19を回転しないように前記姿勢変換用モータ17を作動制御するよう設定される。また制御手段14は、搬出位置OUTの収容部20から第2搬送コンベヤ12に搬出されるパチンコ機10を検知して検知状態となった前記第4の検知手段31が非検知状態となったことを条件として前記回転体19の回転を可能とするよう設定される。すなわち、搬出位置OUTの収容部20にパチンコ機10が存在しない場合にのみ、回転体19の回転が許容されるようになっている。
前記制御手段14は、前記第5の検知手段32がパチンコ機10を検知していない条件で、搬出位置OUTの収容部20に収容されているパチンコ機10の搬出を可能とするよう設定される。なお、前記第2搬送コンベヤ12は、前記梱包ステーションに接続されており、該第2搬送コンベヤ12は、梱包ステーションからの要求(例えば制御手段14に入力される要求信号)に基づき前記第5の検知手段32がパチンコ機10を検知する待機位置に位置するパチンコ機10を梱包ステーションに供給するべく下流側に搬送するよう設定されている。すなわち、梱包ステーションからパチンコ機10の要求信号がない場合は、第2搬送コンベヤ12は、待機位置にパチンコ機10を停止した状態で待機するよう構成される。
前記制御手段14は、前記第6の検知手段33の非検知状態では、前記第1搬送コンベヤ11から姿勢変換装置13へのパチンコ機10の搬入および姿勢変換装置13から第2搬送コンベヤ12へのパチンコ機10の搬出を行なわないよう第1搬送コンベヤ11、第2搬送コンベヤ12および各搬送手段34a,34b,34c,34dの走行用モータ22,36を作動制御するよう設定される。すなわち、前記回転体19が基準姿勢となっている状態でのみ、姿勢変換装置13へのパチンコ機10の搬入および姿勢変換装置13からのパチンコ機10の搬出が許容されるようになっている。
前記制御手段14は、搬入位置INの収容部20に搬入されたパチンコ機10の姿勢変換を行なうべく回転体19を回転した際に、前記減速用検出片23を減速用センサ25が検出したときに、姿勢変換用モータ17を減速し、次いで前記停止用検出片24を停止用センサ26が検出したときに姿勢変換用モータ17を停止制御するよう設定される。
〔実施例の作用〕
次に、前述した実施例に係るパチンコ機の搬送ラインの作用につき説明する。なお、姿勢変換装置13および第2搬送コンベヤ12にはパチンコ機10が存在しない状態で、第1搬送コンベヤ11には、上流側の包装ステーションで包装されたパチンコ機10が縦向き姿勢で載置されているものとする。また説明の便宜上、第1搬送コンベヤ11から姿勢変換装置13に供給されるパチンコ機10に関し、その順で1つめ、2つめ、3つめ・・・と指称すると共に、図1,図7〜図20ではパチンコ機10に、姿勢変換装置13への供給順に応じた番号を付して示している。更に、搬入位置INには第1収容部20aが臨んでいるものとする。
前記第1搬送コンベヤ11に縦向き姿勢で載置された1つめのパチンコ機10は、該第1搬送コンベヤ11の走行によって姿勢変換装置13に向けて搬送される。第1搬送コンベヤ11で搬送される1つめのパチンコ機10を前記第2の検知手段29が検知すると、前記制御手段14は、前記回転体19が図1に示す基準姿勢であることを前記第6の検知手段33が検知し、かつ前記第1の検知手段28がパチンコ機10を検知していない条件(非検知状態)で、前記搬入位置INの第1収容部20aを画成する第1搬送手段34aにおける第1の姿勢変換コンベヤ21を走行するよう対応する第1の走行用モータ22を始動し、第1搬送コンベヤ11から送り込まれる1つめのパチンコ機10を第1の姿勢変換コンベヤ21によって姿勢変換装置13の第1収容部20aに引き込む。なお、第2の検知手段29がパチンコ機10を検知したときに、第1の検知手段28が検知状態であれば、制御手段14は第1搬送コンベヤ11を停止するよう制御し、パチンコ機10の姿勢変換装置13への搬入は行なわれない。すなわち、搬入位置INの第1収容部20aに既にパチンコ機10が収容されている場合は、次のパチンコ機10の搬入は行なわれないから、姿勢変換装置13においてパチンコ機10同士が衝突するのを防止し得る。
前記第1の姿勢変換コンベヤ21によって搬送されるパチンコ機10が、前記第1の検知手段28により検知されると、制御手段14は対応の第1の走行用モータ22を停止制御し、これによりパチンコ機10は、図7に示すように下流側の長辺が垂直姿勢となっている第4搬送手段34dにおける第2の姿勢変換コンベヤ35に当接する位置に停止される。制御手段14は、前記第3の検知手段30がパチンコ機10を検知していないことを条件に前記姿勢換用モータ17を始動し、搬入位置INの第1収容部20aが上向きに回転するよう回転体19を反時計回りに回転する。このとき、パチンコ機10の下流側の長辺(側面)は第2の姿勢変換コンベヤ35に当接支持されると共に、パチンコ機10の下側の短辺は第1の姿勢変換コンベヤ21に当接支持されているから、回転体19の回転時にパチンコ機10が転倒等することなく安定して回転する(図8参照)。
前記回転体19が90度回転する所定角度前に、図21(a)に示す如く、前記減速用センサ25が減速用検出片23を検出し、これにより制御手段14は姿勢変換用モータ17を減速するよう制御する。次いで、前記停止用センサ26が停止用検出片24を検出することで、制御手段14は姿勢変換用モータ17を停止制御する。すなわち、回転体19を停止する前に姿勢変換用モータ17を減速して回転体19の回転速度を低下させることで、該回転体19の停止時におけるパチンコ機10に加わる衝撃を小さくし得ると共に、停止時の衝撃音も小さく抑えることができる。また、衝撃を弱めたり衝撃音を小さくするためにショックアブソーバ等の緩衝手段を用いる必要はないから、部品点数を低減してコストを低廉に抑えることができる。
前記回転体19が90度回転することで、搬入位置INにおいて第1収容部20aに収容された縦向き姿勢のパチンコ機10は、図9に示す如く、第1収容部20aが搬出位置OUTに移動することで、短辺が上下方向に沿う横向き姿勢に変換された状態で搬出位置OUTに臨む。すなわち、搬入位置INにおいて水平姿勢であった第1搬送手段34aの第1の姿換変換コンベヤ21が搬出位置OUTでは垂直姿勢になると共に、搬入位置INにおいて垂直姿勢であった第4搬送手段34dの第2の姿勢変換コンベヤ35が搬出位置OUTでは水平姿勢となり、該搬出位置OUTに到来した第1収容部20aに収容されているパチンコ機10は、下側の長辺が水平姿勢となった第2の姿勢変換コンベヤ35で支持されると共に上流側の短辺が垂直姿勢となった第1の姿勢変換コンベヤ21で支持された状態となる。また、前記搬入位置INに臨む第1収容部20aの垂直方向の長さは、パチンコ機10における長辺の長さより短く設定されて、該第1収容部20aを画成する第4搬送手段34dにおける第2の姿勢変換コンベヤ35の先端(回転軸16から離間する端)からパチンコ機10の長手方向の端部が延出しているから、搬出位置OUTに到来したパチンコ機10の先端は第2搬送コンベヤ12の搬送始端部に載置される。すなわち、搬出位置OUTに到来したパチンコ機10は、搬出位置OUTの第2の姿勢変換コンベヤ35と第2搬送コンベヤ12との間に亘って載置されるから、回転体19が90度以上回転してしまった場合においても、パチンコ機10を確実に第2搬送コンベヤ12に搬出することができる。
また、前記回転体19がパチンコ機10の姿勢変換を行なうべく回転した際に、前記回転軸16の下側に位置する第2腕部18b,18bが第1搬送コンベヤ側に向けて上向きに回転し、該腕部18b,18bの上端が規制位置に臨む前記規制部材27,27の傾斜面27a,27aに下側から当接することで、該規制部材27,27は退避位置に移動して第2腕部18b,18bの上方への移動は許容される。そして、第2腕部18b,18bが通過すると規制部材27,27は弾性手段で付勢されて規制位置に戻ることで、該規制部材27,27により第2腕部18b,18bの下端を支持可能となる(図5参照)。前記姿勢変換用モータ17と回転軸16との連繋機構には必然的にバックラッシュが存在するため、回転体19を90度回転して停止した際には、該バックラッシュによって回転体19が逆方向(時計回り)に戻るおそれがあるが、前記規制部材27,27に第2腕部18b,18bが当接して回転体19が逆方向に戻るのは防止される。すなわち、回転体19が停止した際には、規制位置の規制部材27,27に下端が当接した第2腕部18b,18bは略水平に支持されて、搬入位置INの第2収容部20bを画成する第1の姿勢変換コンベヤ21の搬送面が、前記第1搬送コンベヤ11の搬送面と同一高さに保持される。これにより、第1搬送コンベヤ11から姿勢変換装置13へのパチンコ機10の搬入を支障なく行ない得る。
前記姿勢変換用モータ17が停止し、回転体19が基準姿勢となったことを前記第6の検知手段33が検知した条件で、前記制御手段14は搬出位置OUTの第1収容部20aを画成する第2の姿勢変換コンベヤ35の第2の走行用モータ36を始動し、90度姿勢が変換された横向き姿勢の1つめのパチンコ機10を第1収容部20aから搬出する(図10参照)。姿勢変換装置13から第2搬送コンベヤ12に搬出されたパチンコ機10は、該第2搬送コンベヤ12により引き続き搬送される。制御手段14は、前記梱包ステーションからの要求信号が入力されていない場合は、第2搬送コンベヤ12で搬送されるパチンコ機10が前記第5の検知手段32で検知されたときに該第2搬送コンベヤ12を停止制御し、梱包ステーションから要求信号が入力されるまでパチンコ機10を待機位置で待機させる。なお、姿勢変換装置13からパチンコ機10が搬出される際に、梱包ステーションから要求信号が制御手段14に入力されていれば、該制御手段14はパチンコ機10を待機位置で停止させることなく下流側に搬送するよう第2搬送コンベヤ12を作動制御する。
前記搬出位置OUTの第1収容部20aから1つめのパチンコ機10が搬出される際には、前記第4の検知手段31がパチンコ機10を検知して検知状態となり、次いで前記第3の検知手段30が非検知状態となった後に、1つめのパチンコ機10が第4の検知手段31の検知位置を通過すると該第4の検知手段31が非検知状態となることで、回転体19の回転が許容される状態となる。すなわち、第4の検知手段31が検知状態となった後に非検知状態となるまでは回転体19の回転を行なうことはできず、パチンコ機10が搬出中に回転体19が回転してしまってパチンコ機10が姿勢変換装置13から脱落する等の事態の発生は防止される。また逆に、第4の検知手段31が非検知状態となったときには回転体19の回転が可能となるから、搬出位置OUTの収容部20からパチンコ機10が搬出された後に、直ぐに回転体19の回転が可能となり、姿勢変換装置13でのパチンコ機10の姿勢変換を効率的に行ない得る。
前記制御手段14は、回転体19が基準姿勢となっていることを前記第6の検知手段33が検知している条件で、前記第2の検知手段29が2つめのパチンコ機10を検知したときには(図11参照)、前記搬入位置INの第2収容部20bを画成する第1の姿勢変換コンベヤ21を走行するよう対応する第1の走行用モータ22を始動し、第1搬送コンベヤ11から第2収容部20bに搬入される2つめのパチンコ機10は第1の姿勢変換コンベヤ21によって姿勢変換装置13に引き込まれる。そして、前記第1の検知手段28がパチンコ機10を検知すると、制御手段14は対応の第1の走行用モータ22を停止制御し、これにより2つめのパチンコ機10は、前述したと同様に、図12に示すように下流側の長辺が垂直姿勢となっている第1搬送手段34aの第2姿勢変換コンベヤ35に当接する位置に停止される。このとき、前記第3および第4の検知手段30,31が何れもパチンコ機10を検知していなければ、制御手段14は、前記姿勢変換用モータ17を始動し、搬入位置INの第2収容部20bに搬入された2つめのパチンコ機10の姿勢変換を行なうべく回転体19を回転する(図13参照)。
図14に示す如く、姿勢変換装置13により2つめのパチンコ機10を姿勢変換したときに、前記第2搬送コンベヤ12の待機位置に待機しているパチンコ機10を前記第5の検知手段32が検知している場合は、搬出位置OUTの第2収容部20bからの2つめのパチンコ機10の搬出は行なわれず、前記梱包ステーションからの要求信号が制御手段14に入力するまで待機する。すなわち、第2搬送コンベヤ12に先に搬出されて待機位置に停止しているパチンコ機10に後続のパチンコ機10が衝突するのを未然に防止し得る。
前記搬出位置OUTの第2収容部20bにパチンコ機10が存在している状態で、第1搬送コンベヤ11で搬送される3つめのパチンコ機10が第2の検知手段29で検知されると、第1の検知手段28は非検知状態で搬入位置INの第3収容部20cは空の状態であるから、制御手段14は、該搬入位置INの第3収容部20cを画成する第3搬送手段34cの第1の姿勢変換コンベヤ21を走行するよう対応する第1の走行用モータ22を始動し、第1搬送コンベヤ11から第3収容部20cに搬入される3つめのパチンコ機10を第1の姿勢変換コンベヤ21によって姿勢変換装置13に引き込む。そして、第1の検知手段28がパチンコ機10を検知したときに、第1の姿勢変換コンベヤ21の第1の走行用モータ22が停止制御され、これにより3つめのパチンコ機10は、図15に示すように下流側の長辺が垂直姿勢となっている第2搬送手段34bの第2の姿勢変換コンベヤ35に当接する位置に停止される。すなわち、各収容部20を画成する姿勢変換コンベヤ21,35は夫々独立して走行可能に構成されているから、搬出位置OUTの収容部20にパチンコ機10が存在している状態であっても、第1搬送コンベヤ11からのパチンコ機10を受け入れることができ、第1搬送コンベヤ11側にパチンコ機10を停止待機させておくことにより処理効率が低下するのを防止し得る。
なお、3つめのパチンコ機10が搬入位置INの第3収容部20cに収容された状態で、図15に示すように搬出位置OUTの第2収容部20bにパチンコ機10が収容されていることが第3の検知手段30で検知されていれば、制御手段14は姿勢変換用モータ17を始動することはない。すなわち、搬出位置OUTの収容部20にパチンコ機10が収容されている状態で該収容部20が回転することでパチンコ機10が姿勢変換装置13から転落等するのを防止し得る。
前記梱包ステーションからの要求信号が制御手段14に入力され、前記第2搬送コンベヤ12が走行して待機位置に待機していた1つめのパチンコ機10を梱包ステーションに供給するべく搬送し、これにより第5の検知手段32が非検知状態となると、姿勢変換装置13からのパチンコ機10の搬出が可能となる。すなわち、制御手段14は、搬出位置OUTの第2収容部20bを画成する水平姿勢となっている第1搬送手段34aの第2の走行用モータ36を始動し、90度姿勢が変換された2つめのパチンコ機10を第2収容部20bから第2の姿勢変換コンベヤ35により搬出する(図16参照)。そして、前述したと同様に、第3および第4の検知手段30,31が何れも非検知状態となったことを条件に(図17参照)、制御手段14は前記姿勢変換用モータ17を始動し、搬入位置INの第3収容部20cが上向きに回転するよう回転体19を回転し、前記停止用検出片24が停止用センサ26で検出されることで回転体19の回転が停止して、3つめのパチンコ機10は姿勢が90度変換された横向き姿勢で搬出位置OUTに臨む(図18、図19参照)。
前記回転体19が基準姿勢で停止したときに、図19に示すように2つめのパチンコ機10が待機位置から下流側に搬送されて第5の検知手段32がパチンコ機10を検知していなければ、制御手段14は、搬出位置OUTの第3収容部20cを画成する水平姿勢となっている第2搬送手段34bの第2の走行用モータ36を始動し、90度姿勢が変換された3つめのパチンコ機10を第3収容部20cから第2の姿勢変換コンベヤ35で搬出する。このとき、前記第2の検知手段29がパチンコ機10を検知していれば、制御手段14は、前記搬入位置INの第4収容部20dを画成する第4搬送手段34dの第1の姿勢変換コンベヤ21を走行するよう対応する第1の走行用モータ22を始動し、第1搬送コンベヤ11から第4収容部20dに搬入される4つめのパチンコ機10を第1の姿勢変換コンベヤ21によって姿勢変換装置13に引き込む。すなわち、姿勢変換装置13からのパチンコ機10の搬出と、姿勢変換装置13へのパチンコ機10の搬入とを同時に行なうことができ、処理効率を向上し得る。
実施例に係る姿勢変換装置13は、第1搬送コンベヤ11から搬入されたパチンコ機10の姿勢を、回転体19を回転するだけで90度変換して第2搬送コンベヤ12に搬出することができる。すなわち、パチンコ機10を梱包ステーションでの処理に適した横向き姿勢とすることが簡単にできる。これにより、梱包ステーションでは搬送されてきたパチンコ機10の姿勢を作業者が変換する必要はなく、作業者の負担を低減できる。また、姿勢変換コンベヤ21,35で画成した収容部20を周方向に90度間隔で設けたので、回転体19を一定方向に90度づつ回転するだけで、パチンコ機10の搬入、姿勢変換および搬出を効率的に行なうことができる。実施例では、収容部20にパチンコ機10を引き込む移動手段および収容部20からパチンコ機10を送り出す移動手段を、収容部20を画成する姿勢変換コンベヤ21,35で構成したから、回転体19の外部に移動手段を配設することが装置が大型化するの抑制し得る。更に、実施例では、前記第6の検知手段33が回転体19の基準姿勢を検知していない状態、すなわち回転体19が回転中には姿勢変換装置13へのパチンコ機10の搬入を行なわないようにしているから、回転体19や姿勢変換コンベヤ21,35にパチンコ機10が衝突する等の事態の発生を防止することができ、安全性が高い。
(変更例)
本願は前述した実施例の構成に限定されるものではなく、その他の構成を適宜に採用することができる。
(1) 実施例では、第1搬送コンベヤ、第2搬送コンベヤおよび姿勢変換コンベヤを何れもローラコンベヤで構成したが、ベルトコンベヤ等、他の公知の方式のコンベヤを用いることができる。
(2) 実施例では、回転体の各腕部に配設される搬送手段を、収容部へパチンコ機を引き込む第1の姿勢変換コンベヤと、該収容部からパチンコ機を送り出す第2の姿勢変換コンベヤとから構成したが、搬送手段は1基の姿勢変換コンベヤで構成されたものであってもよい。この場合は、1基の姿勢変換コンベヤでパチンコ機の収容部への引き込み、および収容部からのパチンコ機の送り出しを兼用することができ、構成を簡略化し得る。
(3) 実施例では、長辺が上下方向に延在する縦向き姿勢のパチンコ機を長辺が左右方向に延在する横向き姿勢に変換する場合で説明したが、逆に横向き姿勢のパチンコ機を縦向き姿勢に変換することもできる。
(4) 実施例では、搬入位置の収容部へパチンコ機を搬入する際に、第1の検知手段がパチンコ機を検知したときに第1の姿勢変換コンベヤを停止するようにしたが、第1の検知手段がパチンコ機を検知してから所定時間遅延して第1の姿勢変換コンベヤを停止するように制御してもよい。この場合は、収容部に搬入されるパチンコ機を、下流側の辺が第2の姿勢変換コンベヤに当接する位置まで確実に搬送することができる。
(5) 実施例では、回転体の基準姿勢を検知する第6の検知手段と、回転体の回転を停止するための停止用センサとを別々に設けたが、第6の検知手段を停止用センサと兼用することができる。
(6) 実施例では、姿勢変換装置へのパチンコ機の搬入を許容する条件の1つとして、第1の検知手段がパチンコ機を検知していない条件が設定されているが、回転体を回転している途中で第1の検知手段はパチンコ機を検知しなくなるために前記条件が満たされる。実施例では、第6の検知手段が回転体の基準姿勢を検知していることも姿勢変換装置へのパチンコ機の搬入を許容する条件として設定されているため、回転体の回転中に第1の検知手段がパチンコ機を検知しなくなってもパチンコ機は搬入されないが、第6の検知手段の不具合等の発生を考慮して、第1の検知手段が検知状態から非検知状態になってから所定時間(回転体が基準姿勢となるのに充分な時間)は、姿勢変換装置へのパチンコ機の搬入を許容しない条件を設定することで安全性を高めるようにしてもよい。
(7) 実施例では、収容部へのパチンコ機の引き込みおよび収容部からのパチンコ機の送り出しをコンベヤで行なうよう構成したが、第1搬送コンベヤから収容部へのパチンコ機の移動、および収容部から第2搬送コンベヤへのパチンコ機の移動を、プッシャー等の各種の移動手段で行なう構成を採用することができる。
(8) 実施例では、遊技機としてパチンコ機を挙げたが、アレンジボール機やスロットマシン等であってもよい。
10 パチンコ機(遊技機)
11 第1搬送コンベヤ
12 第2搬送コンベヤ
13 姿勢変換装置
14 制御手段
16 回転軸
17 姿勢変換用モータ
19 回転体
20 収容部
21 第1の姿勢変換コンベヤ(第1移動手段)
22 第1の走行用モータ
28 第1の検知手段
29 第2の検知手段
30 第3の検知手段
31 第4の検知手段
32 第5の検知手段
33 第6の検知手段
35 第2の姿勢変換コンベヤ(第2移動手段)
36 第2の走行用モータ
IN 搬入位置
OUT 搬出位置

Claims (8)

  1. 遊技機を載置して搬送する第1搬送コンベヤと第2搬送コンベヤとの間に姿勢変換装置が配設され、第1搬送コンベヤから姿勢変換装置に搬入された遊技機の搬送姿勢を該姿勢変換装置で変換した後に第2搬送コンベヤで下流側に搬送する遊技機の搬送ラインであって、
    前記姿勢変換装置は、
    前記両搬送コンベヤによる遊技機の搬送方向と交差する回転軸を中心として垂直面内で回転可能な回転体と、
    前記回転軸を中心に周方向に90度間隔で前記回転体の4箇所に設けられ、前記第1搬送コンベヤからの遊技機の搬入位置において遊技機を受入れて該遊技機における回転軸側の角を構成する2辺の夫々を支持して収容可能で、収容した遊技機を上向きに移動するよう回転体が90度回転することで収容した遊技機を第2搬送コンベヤへ送出し可能な搬出位置に移動する収容部と、
    前記回転体を90度づつ回転して停止する姿勢変換用モータと、
    前記第1搬送コンベヤから遊技機を搬入位置の収容部に移動する第1移動手段と、
    前記搬出位置の収容部に収容されている遊技機を第2搬送コンベヤへ移動する第2移動手段とを備える
    ことを特徴とする遊技機の搬送ライン。
  2. 前記各収容部は、前記回転体に設けられて収容部に収容された遊技機における回転軸側の角を構成する2辺の夫々を支持可能な2つの姿勢変換コンベヤで画成され、該2つの姿勢変換コンベヤは、搬入位置において載置された遊技機を収容部に搬入するように作動する前記第1移動手段としての第1の姿勢変換コンベヤと、搬出位置において載置されている遊技機を搬出するように作動する前記第2移動手段としての第2の姿勢変換コンベヤとから構成される請求項1記載の遊技機の搬送ライン。
  3. 前記搬入位置の収容部における回転軸側の端部に遊技機が到来したことを検知する第1の検知手段および制御手段を備え、
    前記制御手段は、前記第1搬送コンベヤから搬入位置の収容部に搬入される遊技機を前記第1の検知手段が検知するまで該収容部において遊技機が載置される第1の姿勢変換コンベヤを走行した後に停止するよう対応する走行用モータを制御する請求項2記載の遊技機の搬送ライン。
  4. 前記第1搬送コンベヤの搬送終端部に遊技機が到来したことを検知する第2の検知手段を備え、
    前記制御手段は、前記第2の検知手段が遊技機を検知した際に、前記第1の検知手段が遊技機の検知状態では第1搬送コンベヤから姿勢変換装置への遊技機の搬入を停止し、該第1の検知手段が非検知状態では第1搬送コンベヤから姿勢変換装置への遊技機の搬入を行なうように第1搬送コンベヤを制御する請求項3記載の遊技機の搬送ライン。
  5. 前記搬出位置の収容部に遊技機が収容されていることを検知する第3の検知手段を備え、
    前記制御手段は、前記回転体の収容部が搬入位置および搬出位置に臨む姿勢で前記第3の検知手段が遊技機の検知状態の場合は、前記回転体を回転しないように前記姿勢変換用モータを制御する請求項1〜4の何れか一項に記載の遊技機の搬送ライン。
  6. 前記第2搬送コンベヤの搬送始端部に遊技機を検知する第4の検知手段を備え、
    前記制御手段は、前記搬出位置の収容部から第2搬送コンベヤに搬出される遊技機を検知して検知状態となった前記第4の検知手段が非検知状態となったことを条件として前記回転体の回転を可能とする請求項1〜5の何れか一項に記載の遊技機の搬送ライン。
  7. 前記第4の検知手段の検知位置から下流側に遊技機1つ分離間した位置に、遊技機を検知する第5の検知手段を備え、
    前記制御手段は、前記第5の検知手段が遊技機を検知していない条件で、搬出位置の収容部に収容されている遊技機の搬出を可能とする請求項6記載の遊技機の搬送ライン。
  8. 前記回転体が収容部を搬入位置および搬出位置に臨ませた姿勢であることを検知する第6の検知手段を備え、
    前記制御手段は、前記第6の検知手段の非検知状態では、前記第1搬送コンベヤから姿勢変換装置へ遊技機を搬入しないように該第1搬送コンベヤを制御する請求項1〜7の何れか一項に記載の遊技機の搬送ライン。
JP2010136635A 2010-06-15 2010-06-15 遊技機の搬送ライン Active JP5329484B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2010136635A JP5329484B2 (ja) 2010-06-15 2010-06-15 遊技機の搬送ライン

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2010136635A JP5329484B2 (ja) 2010-06-15 2010-06-15 遊技機の搬送ライン

Publications (2)

Publication Number Publication Date
JP2012000206A true JP2012000206A (ja) 2012-01-05
JP5329484B2 JP5329484B2 (ja) 2013-10-30

Family

ID=45532899

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2010136635A Active JP5329484B2 (ja) 2010-06-15 2010-06-15 遊技機の搬送ライン

Country Status (1)

Country Link
JP (1) JP5329484B2 (ja)

Citations (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6277125U (ja) * 1985-10-30 1987-05-18
JPH0535614U (ja) * 1991-10-11 1993-05-14 住友重機械工業株式会社 電子線照射滅菌ライン
JPH07223724A (ja) * 1994-02-09 1995-08-22 Yanagiya:Kk 製品の整列供給方法及びその装置
JPH07237740A (ja) * 1994-02-24 1995-09-12 Hitachi Zosen Corp 搬送装置
JP2001112947A (ja) * 1993-08-17 2001-04-24 Sankyo Kk 遊技機の外枠・前面枠自動組立方法及びその機械
JP2003038741A (ja) * 2001-07-27 2003-02-12 Soei Koki Kk 遊技機搬送装置
JP2006187557A (ja) * 2005-01-07 2006-07-20 Newgin Corp 搬送ライン装置
JP2006280724A (ja) * 2005-04-01 2006-10-19 Samii Kk 遊技機の搬送システム

Patent Citations (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6277125U (ja) * 1985-10-30 1987-05-18
JPH0535614U (ja) * 1991-10-11 1993-05-14 住友重機械工業株式会社 電子線照射滅菌ライン
JP2001112947A (ja) * 1993-08-17 2001-04-24 Sankyo Kk 遊技機の外枠・前面枠自動組立方法及びその機械
JPH07223724A (ja) * 1994-02-09 1995-08-22 Yanagiya:Kk 製品の整列供給方法及びその装置
JPH07237740A (ja) * 1994-02-24 1995-09-12 Hitachi Zosen Corp 搬送装置
JP2003038741A (ja) * 2001-07-27 2003-02-12 Soei Koki Kk 遊技機搬送装置
JP2006187557A (ja) * 2005-01-07 2006-07-20 Newgin Corp 搬送ライン装置
JP2006280724A (ja) * 2005-04-01 2006-10-19 Samii Kk 遊技機の搬送システム

Also Published As

Publication number Publication date
JP5329484B2 (ja) 2013-10-30

Similar Documents

Publication Publication Date Title
EP2626319B1 (en) Carrier and carrying system
KR102279602B1 (ko) 물품 반송 설비
JP7363959B2 (ja) 物品移載設備
JP5399353B2 (ja) 物品搬送装置
KR20160149993A (ko) 반송 설비
CN116507570A (zh) 用于机器人码垛的托盘转移装置、包括托盘转移装置的用于机器人码垛的系统以及用于机器人码垛的方法
KR102758634B1 (ko) 천장 반송 시스템
JP5329484B2 (ja) 遊技機の搬送ライン
CN104944071A (zh) 一种旋转链式输送机
KR20230090820A (ko) 화물 자동 운반 장치
CN113303039B (zh) 托板运送装置、部件安装机、托板运送方法
JP7127627B2 (ja) 分岐設備
JP2004168469A (ja) 一時保管装置
JP2018144931A (ja) ホイール式方向変換装置
JP2021104885A (ja) 搬送装置
JP6750510B2 (ja) 搬送装置
JP6780407B2 (ja) 保持装置
CN113167633B (zh) 物品搬运设备
JP5332191B2 (ja) 移載装置
JP5342894B2 (ja) 荷搬送棚
CN115676373A (zh) 装卸机
CN219751071U (zh) 水泥包运送装置
JP2021120315A (ja) 搬送装置および自動倉庫システム
JP7506555B2 (ja) 搬送装置
JP3054724B2 (ja) ケースピッキング装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20120730

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20130628

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20130702

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20130724

R150 Certificate of patent or registration of utility model

Ref document number: 5329484

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250