JP2012012194A - モータ及び揺動コンベヤ - Google Patents
モータ及び揺動コンベヤ Download PDFInfo
- Publication number
- JP2012012194A JP2012012194A JP2010152145A JP2010152145A JP2012012194A JP 2012012194 A JP2012012194 A JP 2012012194A JP 2010152145 A JP2010152145 A JP 2010152145A JP 2010152145 A JP2010152145 A JP 2010152145A JP 2012012194 A JP2012012194 A JP 2012012194A
- Authority
- JP
- Japan
- Prior art keywords
- reference point
- motor
- speed
- tray
- point detector
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000001133 acceleration Effects 0.000 claims abstract description 44
- 238000001514 detection method Methods 0.000 claims description 21
- 239000003990 capacitor Substances 0.000 claims description 13
- 238000009499 grossing Methods 0.000 claims description 13
- 230000001172 regenerating effect Effects 0.000 claims description 4
- 230000006698 induction Effects 0.000 description 33
- 239000003638 chemical reducing agent Substances 0.000 description 23
- 238000010586 diagram Methods 0.000 description 9
- 230000007423 decrease Effects 0.000 description 3
- 238000004904 shortening Methods 0.000 description 2
- 238000009434 installation Methods 0.000 description 1
- 239000007788 liquid Substances 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 238000010992 reflux Methods 0.000 description 1
- 230000000284 resting effect Effects 0.000 description 1
Images






Landscapes
- Control Of Electric Motors In General (AREA)
- Connection Of Motors, Electrical Generators, Mechanical Devices, And The Like (AREA)
- Reciprocating Conveyors (AREA)
- Jigging Conveyors (AREA)
- Feeding Of Articles To Conveyors (AREA)
- Transmission Devices (AREA)
Abstract
【解決手段】所定角度回転する都度パルス信号を出力する手段24を有し、その出力したパルス信号に基づき、回転速度を制御するモータ23。モータ軸又はモータ軸に連動する回転軸に設けられた基準点を検出する基準点検出器43と、基準点検出器43が基準点を検出してから、パルス信号又はパルス信号に基づく信号を計数する計数手段22aと、回転速度を、基準点検出器43が基準点を検出したときにN2とし、計数手段22aの計数値がC1に到達したときに加速してN1(>N2)とし、計数手段22aの計数値がC2(>C1)に到達したときに減速してN2とし、基準点検出器43が基準点を再度検出したときに、計数手段22aをリセットする速度制御手段22とを備えている。
【選択図】図2
Description
この揺動コンベヤは、誘導モータ122、及び誘導モータ122の回転速度を減速する減速機121を有する減速機付モータ(ギヤードモータ)102の出力軸に、円ではない特殊な形状の特殊歯車A51が連結されている。特殊歯車A51には、円ではない他の特殊な形状の特殊歯車B52が咬合し、特殊歯車B52の回転軸にはクランク11の一端が連結されている。
スライダ13には、搬送物を載置する為のトレー4が固設されている。
誘導モータ122は、交流電源を与えられ、略一定の回転速度で回転する。一方、特殊歯車A51及び特殊歯車B52の咬合による変速比は、連続的に変化しており、特殊歯車A51が、誘導モータ122により略一定の回転速度で回転していても、特殊歯車B52の回転速度は、低速→加速→高速→減速→低速となって、周期的に変化する。
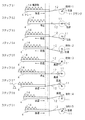
クランク11が1回転するとき、トレー4は1往復(前進/後退)する。クランク11の回転速度は、クランク11が1回転する間に、低速→加速→高速→減速→低速と変化する。
クランク11は、リンク12と一直線になるとき、高速で回転し、リンク12と重なるとき、低速で回転するように、特殊歯車B52及びリンク12と連結されている。
トレー4は、ステップS2の前後で後退から前進へ移動方向が変わるが、このとき、クランク11は、トレー4上の搬送物14が後退方向へ滑らないような低速で回転する。
クランク11は、ステップS5からステップS8の間は、高速で回転する。このとき、トレー4は、ステップS5からステップS6の間は、トレー4上の搬送物14が前進方向へ滑るように、減速しながら前進し、ステップS6で(一瞬)停止する。トレー4は、ステップS6からステップS8の間は、トレー4上の搬送物14が前進方向へ滑るように、加速しながら後退する。
クランク11は、ステップS8からステップS1の間は、高速から減速し、トレー4は、減速しながら後退する。このとき、クランク11は、トレー4上の搬送物14が後退方向へ滑らないように減速し、ステップS1で再び低速に達する。
また、逆に、搬送物14のトレー4上での滑り具合が良過ぎると、トレー4が前進するときに、搬送物14がトレー4上で滑り後退する。その対策として、クランク11の加速時の加速度を小さくして加速時間を長くする必要がある。
上述したような4つの対策を実施するには、特殊歯車A51、特殊歯車B52の形状及び歯数を変える必要があり、新たに、特殊歯車A51、特殊歯車B52を製作し直さなければならないという問題がある。
第5発明乃至第7発明では、トレーの前進速度、後退速度及び加速度を簡単に変更することができる揺動コンベヤを提供することを目的とする。
(実施の形態1)
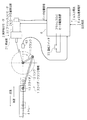
図1は、本発明に係るモータ及び揺動コンベヤの実施の形態の概略構成を模式的に示す模式図である。
この揺動コンベヤは、ブラシレスDCモータ23、及びブラシレスDCモータ23の回転速度を減速する減速機21を有する減速機付モータ(ギヤードモータ)2の出力軸に、クランク11の一端が連結されている。
スライダ13には、搬送物を載置する為のトレー4が固設されている。
ブラシレスDCモータ23は、ロータの例えば回転角度120度毎の位置を検出しロータ位置信号(パルス信号)を出力するロータ位置検出器24を有しており、ロータ位置検出器24が出力したロータ位置信号は、ブラシレスDCモータ駆動装置6に与えられる。
ブラシレスDCモータ駆動装置6は、与えられたロータ位置信号、及び基準点検出器43の基準点検出信号に基づき、ブラシレスDCモータ23を回転速度が低速→加速→高速→減速→低速となるように駆動制御する。
ブラシレスDCモータ駆動装置6には、揺動コンベヤの運転をオン/オフする運転スイッチ33が設けられている。
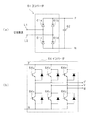
ブラシレスDCモータ駆動装置6は、交流電源8から交流電源電圧Eaを電源端子L1,L2間に与えられ、与えられた交流電源電圧Ea及び交流電流Iaは、コンバータ61により整流される。整流された交流電源電圧Ea及び交流電流Iaは、平滑コンデンサ62により平滑され、平滑された直流電圧Edは、インバータ64の電源端子P,Nに与えられると共に、制御電源回路20により制御用電圧Vccに降圧される。
ブラシレスDCモータ23が有するロータ位置検出器(パルス信号を出力する手段)24が出力したロータ位置信号(パルス信号)が、ブラシレスDCモータ駆動装置6の制御部(速度制御手段)22に与えられる。ロータ位置検出器24は、3相に合わせて、3つのホール素子を有しており、ブラシレスDCモータ23が1回転する間に、120度回転する毎に、計3個のロータ位置信号を出力する。
駆動信号出力部22cは、与えられた速度指令信号e及びロータ位置信号に基づき、インバータ64の各スイッチング素子をオン/オフしてブラシレスDCモータ23を駆動する為の駆動信号を作成し、インバータ64に与える。
ブラシレスDCモータ駆動装置6は、目標回転速度設定部22bが設定すべきブラシレスDCモータ23の高速回転時の回転速度、低速回転時の回転速度、加速時の加速度(加速時間)及び減速時の加速度(減速時間)の設定を受付ける設定受付部25を備えている。
目標回転速度設定部22bは、設定受付部25が受付けた各設定、及び上述したカウンタ22aの計数値に基づき、ブラシレスDCモータ23の目標回転速度を定める。
コンバータ61は、ダイオード61aのアノード及びダイオード61cのカソードに電源端子L1が接続され、ダイオード61bのアノード及びダイオード61dのカソードに電源端子L2が接続された全波整流器である。ダイオード61a及びダイオード61bの各カソードは、平滑コンデンサ62のプラス端子Pに接続され、ダイオード61c及びダイオード61dの各アノードは、平滑コンデンサ62のマイナス端子Nに接続されている。
また、各駆動信号の1周期当たりの短縮量を大/小に変化させれば、ブラシレスDCモータ23の回転速度の加速に要する時間は短/長に変化し、各駆動信号の1周期当たりの延長量を大/小に変化させれば、ブラシレスDCモータ23の回転速度の減速に要する時間は短/長に変化する。
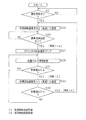
運転スイッチ33がオンにされ、運転信号がオンになると(S21)、目標回転速度設定部22bは、目標回転速度を低速N2に設定する(S23)。
このとき、運転信号がオンになり(図6(g)t0)、目標回転速度が低速N2に設定され(e)、目標回転速度設定部22bが出力する速度指令信号eはN2(e2)となって(f)ブラシレスDCモータ23が始動し、交流電源8からコンバータ61へ交流電流Iaが入力される(i)。コンバータ61へ交流電流Iaが入力されることにより、平滑されたコンバータ61の出力電圧(P−N間電圧)Edは略√2×Eaとなる(h)。
このとき、基準点検出器43の検出信号は、一瞬オフになった後、オンに復帰し(図6(a)t1a)、カウンタ22aの計数値がクリアされ、カウンタ22aが位置パルス信号f(b)の計数を開始する((c)(d)t1a)。
このとき、計数値が加速開始点設定値Caに達し(図6(c)t2)、目標回転速度が高速N1に設定され((e)t2)、目標回転速度設定部22bが出力する速度指令信号eは、N2(e2)(t2)から徐々にN1(e1)(t3)になり(f)、コンバータ61への交流電流Iaの振幅が大きくなる(i)。
このとき、計数値が加速開始点設定値Cdに達し(図6(d)t4)、目標回転速度が低速N2に設定され((e)t4)、目標回転速度設定部22bが出力する速度指令信号eは、N1(e1)(t4)から徐々にN2(e2)(t5)になる(f)。
電圧Edが上昇し、Ed≧√2×Eaになると(h)、交流電源8からコンバータ61への交流電流Iaは遮断される(i)。尚、ここでは、説明を簡単にする為に、コンバータ61のダイオードの順方向の電圧降下は無視している。
この状態で、ブラシレスDCモータ23が回転し続け、基準点検出器43が基準点を検出してオンになると(S25)、カウンタ22aが計数値をクリアし(S27)、ロータ位置検出器24が出力した位置パルス信号(信号)fの計数を開始する(S29)。
このとき、基準点検出器43の検出信号は、一瞬オフになった後、オンに復帰し(図6(a)t6)、カウンタ22aの計数値がクリアされ、カウンタ22aが位置パルス信号f(b)の計数を開始する((c)(d)t6)。
このとき、計数値が加速開始点設定値Caに達し(図6(c))、目標回転速度が高速N1に設定され(e)、目標回転速度設定部22bが出力する速度指令信号eは、N2(e2)から徐々にN1(e1)になる(f)。
上記の過程で、平滑コンデンサ62の出力電圧Edが低下し、Ed<√2×Eaになると(h)、交流電源8からコンバータ61への交流電流Iaが復帰する(i)。この際、目標回転速度は高速N1に設定されているので(e)、交流電流Iaの振幅は大きくなる。以下、t1a〜t6の動作が繰り返される。
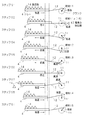
クランク11が1回転するとき、トレー4は1往復(前進/後退)する。クランク11の回転速度は、クランク11が1回転する間に、低速→加速→高速→減速→低速と変化する。
減速機付モータ2は、クランク11がリンク12と一直線になるとき、高速で回転し、クランク11がリンク12と重なるとき、低速で回転するように駆動制御される。
トレー4がステップS2で(一瞬)停止するとき、基準点検出器43が、減速機付モータ2の出力軸の基準点を検出してオンになり(図6(a)t1a(t6))、カウンタ22aが計数値をクリアし、位置パルス信号(信号)fの計数を開始する(図6(c)(d)t1a)。
クランク11が、ステップS4で、トレー4の往復方向と直角になるときに、カウンタ22aの計数値が加速開始点設定値Caに達する(図6(c)t2)ように設定されている。クランク11は、ステップS4からステップS5の間は、低速から加速し、トレー4は、更に加速しながら前進する。このとき、クランク11は、トレー4上の搬送物14が後退方向へ滑らないように加速し、ブラシレスDCモータ23の回転速度もそのようにN1迄加速される(図6(f)t2〜t3)。
クランク11が、ステップS8で、トレー4の往復方向と直角になるときに、カウンタ22aの計数値が減速開始点設定値Cdに達する(図6(d)t4)ように設定されている。
図8は、本発明に係るモータ及び揺動コンベヤの実施の形態2の概略構成を模式的に示す模式図である。
この揺動コンベヤは、誘導モータ26、及び誘導モータ26の回転速度を減速する減速機21を有する減速機付モータ(ギヤードモータ)2aの出力軸に、クランク11の一端が連結されている。
スライダ13には、搬送物を載置する為のトレー4が固設されている。
トレー4の前進時に、クランク11が、トレー4の前進方向と直角になる回転位置を通過するときに、加速開始点検出器(第2基準点検出器)41が、クランク11の他端を減速機付モータ2aの出力軸の基準点として検出し、その検出信号は、モータ駆動装置3に与えられる。
モータ駆動装置3は、交流電源が与えられ、与えられた交流電源を内蔵されたコンバータ30が変換し出力した直流電力を交流電力に変換する汎用インバータ31を備えている。汎用インバータ31は、誘導モータ26を高速で回転させる周波数f1と、誘導モータ26を低速で回転させる周波数f2とを切替え設定する設定メモリ35を備えており、周波数f1,f2は、速度制御部32により切替えられる。
汎用インバータ31は、また、低速(周波数f2)及び高速(周波数f1)の変更を受付け、低速(周波数f2)→高速(周波数f1)、高速(周波数f1)→低速(周波数f2)の切替えに要する時間の変更を受付ける設定受付部36を備えている。
運転スイッチ33がオンにされ、運転信号がオンになると(図9(d)t0)、誘導モータ26の回転速度(インバータ出力周波数)が低速N2(f2)に設定され、誘導モータ26が回転し始める((c)t0)。
クランク11が1回転するとき、トレー4は1往復(前進/後退)する。クランク11の回転速度は、クランク11が1回転する間に、低速→加速→高速→減速→低速と変化する。
減速機付モータ2aは、クランク11がリンク12と一直線になるとき、高速で回転し、クランク11がリンク12と重なるとき、低速で回転するように駆動制御される。
トレー4がステップS3を経由して加速しながら前進している間に、ステップS4で、減速機21の加速開始点検出器41が基準点を検出すると(図9(a)t2)、誘導モータ26の回転速度が高速N1に設定され、低速N2から高速N1に加速される(図9(c)t2〜t3)。
クランク11が、ステップS4で、トレー4の往復方向と直角になるとき、加速開始点検出器41が基準点を検出する(図9(a)t2)。
トレー4がステップS7を経由して高速で加速しながら後退している間に、ステップS8で、減速機21の減速開始点検出器42が基準点を検出すると(図9(b)t4)、誘導モータ26の回転速度が低速N2に設定され、高速N1から低速N2に減速される(図9(c)t4〜t5)。
クランク11が、ステップS8で、トレー4の往復方向と直角になるとき、減速開始点検出器42が基準点を検出する(図9(b)t4)。
2,2a 減速機付モータ(ギヤードモータ)
3 モータ駆動装置
4 トレー
6 ブラシレスDCモータ駆動装置
11 クランク
13 スライダ
21 減速機
22 制御部(速度制御手段)
22a カウンタ(計数手段)
22b 目標回転速度設定部
22c 駆動信号出力部
22d 位置パルス信号作成部
23 ブラシレスDCモータ(モータ)
24 ロータ位置検出器(パルス信号を出力する手段)
25,36 設定受付部
26 誘導モータ
30,61 コンバータ
31 汎用インバータ
32 速度制御部(速度制御手段)
34 速度切替スイッチ
35 設定メモリ
41 加速開始点検出器(第2基準点検出器)
42 減速開始点検出器(基準点検出器)
43 基準点検出器
62 平滑コンデンサ
64 インバータ
Claims (7)
- ロータが所定角度回転する都度パルス信号を出力する手段を有し、該手段が出力したパルス信号に基づき、回転速度を制御するように構成してあるモータにおいて、
モータ軸又は該モータ軸に連動する回転軸に設けられた基準点を検出する基準点検出器と、該基準点検出器が基準点を検出してから、前記パルス信号又は該パルス信号に基づく信号を計数する計数手段と、回転速度を、前記基準点検出器が基準点を検出したときにN2とし、前記計数手段の計数値がC1に到達したときに加速してN1(>N2)とし、前記計数手段の計数値がC2(>C1)に到達したときに減速してN2とし、前記基準点検出器が基準点を再度検出したときに、前記計数手段をリセットする速度制御手段とを備えることを特徴とするモータ。 - 前記C1,C2,N1,N2,N2からN1への加速時の加速度、及びN1からN2への減速時の加速度のそれぞれの設定を受付ける手段を更に備える請求項1記載のモータ。
- 供給される電圧を平滑する平滑コンデンサを更に備え、減速するときの回生電力を、前記平滑コンデンサに蓄電するように構成してある請求項1又は2記載のモータ。
- モータ軸又は該モータ軸に連動する回転軸に設けられた基準点を検出して検出信号を出力する基準点検出器を備え、該基準点検出器が出力した検出信号に基づき、回転速度を制御するように構成してあるモータにおいて、
前記基準点検出器に対向する位置に設けられ、前記基準点を検出する第2基準点検出器と、回転速度を、前記基準点検出器が基準点を検出したときにN2とし、前記第2基準点検出器が基準点を検出したときにN1(>N2)とする速度制御手段とを備えることを特徴とするモータ。 - 請求項1乃至4の何れか1つに記載されたモータと、搬送物を載置するトレーと、前記モータのモータ軸、又は該モータ軸に連動する回転軸とトレーとの間に連結され、前記モータ軸又は回転軸の回転運動を該トレーの往復運動に変換するスライダ・クランク機構とを備えることを特徴とする揺動コンベヤ。
- 前記N2からN1へ加速する際に要する加速時間の設定を受付ける手段を更に備える請求項5記載の揺動コンベヤ。
- 前記N2及びN1のそれぞれの設定を受付ける手段を更に備える請求項5又は6記載の揺動コンベヤ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010152145A JP5582890B2 (ja) | 2010-07-02 | 2010-07-02 | モータ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010152145A JP5582890B2 (ja) | 2010-07-02 | 2010-07-02 | モータ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012012194A true JP2012012194A (ja) | 2012-01-19 |
| JP5582890B2 JP5582890B2 (ja) | 2014-09-03 |
Family
ID=45599088
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010152145A Active JP5582890B2 (ja) | 2010-07-02 | 2010-07-02 | モータ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5582890B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022184324A (ja) * | 2021-06-01 | 2022-12-13 | シンフォニアテクノロジー株式会社 | 振動搬送装置、制御装置 |
| JP2022184325A (ja) * | 2021-06-01 | 2022-12-13 | シンフォニアテクノロジー株式会社 | 振動搬送装置、制御装置 |
Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5899292A (ja) * | 1981-12-08 | 1983-06-13 | Toshiba Corp | 電動機速度制御装置 |
| JPS63154083A (ja) * | 1986-12-18 | 1988-06-27 | Fuji Xerox Co Ltd | 複写機における移動体駆動源モ−タの制御装置 |
| JPH02246796A (ja) * | 1989-03-20 | 1990-10-02 | Yaskawa Electric Mfg Co Ltd | ステッピングモータの原点復帰方法 |
| JPH04344185A (ja) * | 1991-05-20 | 1992-11-30 | Mitsubishi Electric Corp | 電動機の制御装置 |
| JPH07150446A (ja) * | 1993-11-30 | 1995-06-13 | Tsudakoma Corp | 織機の運動機構駆動制御装置 |
| JPH08221133A (ja) * | 1995-02-09 | 1996-08-30 | Toyota Autom Loom Works Ltd | 移動体の走行制御方法及び走行制御装置 |
| JPH08238757A (ja) * | 1995-03-03 | 1996-09-17 | Meidensha Corp | 同期制御装置 |
| JP2000069776A (ja) * | 1998-08-26 | 2000-03-03 | Matsushita Electric Works Ltd | 加減速制御回路 |
| JP2005198377A (ja) * | 2004-01-05 | 2005-07-21 | Matsushita Electric Ind Co Ltd | モータ駆動用インバータ制御装置 |
| JP2006230040A (ja) * | 2005-02-15 | 2006-08-31 | Ishikawajima Harima Heavy Ind Co Ltd | 慣性負荷駆動装置 |
| JP2008019074A (ja) * | 2006-07-14 | 2008-01-31 | Ishida Co Ltd | 搬送装置 |
-
2010
- 2010-07-02 JP JP2010152145A patent/JP5582890B2/ja active Active
Patent Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5899292A (ja) * | 1981-12-08 | 1983-06-13 | Toshiba Corp | 電動機速度制御装置 |
| JPS63154083A (ja) * | 1986-12-18 | 1988-06-27 | Fuji Xerox Co Ltd | 複写機における移動体駆動源モ−タの制御装置 |
| JPH02246796A (ja) * | 1989-03-20 | 1990-10-02 | Yaskawa Electric Mfg Co Ltd | ステッピングモータの原点復帰方法 |
| JPH04344185A (ja) * | 1991-05-20 | 1992-11-30 | Mitsubishi Electric Corp | 電動機の制御装置 |
| JPH07150446A (ja) * | 1993-11-30 | 1995-06-13 | Tsudakoma Corp | 織機の運動機構駆動制御装置 |
| JPH08221133A (ja) * | 1995-02-09 | 1996-08-30 | Toyota Autom Loom Works Ltd | 移動体の走行制御方法及び走行制御装置 |
| JPH08238757A (ja) * | 1995-03-03 | 1996-09-17 | Meidensha Corp | 同期制御装置 |
| JP2000069776A (ja) * | 1998-08-26 | 2000-03-03 | Matsushita Electric Works Ltd | 加減速制御回路 |
| JP2005198377A (ja) * | 2004-01-05 | 2005-07-21 | Matsushita Electric Ind Co Ltd | モータ駆動用インバータ制御装置 |
| JP2006230040A (ja) * | 2005-02-15 | 2006-08-31 | Ishikawajima Harima Heavy Ind Co Ltd | 慣性負荷駆動装置 |
| JP2008019074A (ja) * | 2006-07-14 | 2008-01-31 | Ishida Co Ltd | 搬送装置 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022184324A (ja) * | 2021-06-01 | 2022-12-13 | シンフォニアテクノロジー株式会社 | 振動搬送装置、制御装置 |
| JP2022184325A (ja) * | 2021-06-01 | 2022-12-13 | シンフォニアテクノロジー株式会社 | 振動搬送装置、制御装置 |
| JP7667420B2 (ja) | 2021-06-01 | 2025-04-23 | シンフォニアテクノロジー株式会社 | 振動搬送装置、制御装置 |
| JP7667421B2 (ja) | 2021-06-01 | 2025-04-23 | シンフォニアテクノロジー株式会社 | 振動搬送装置、制御装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5582890B2 (ja) | 2014-09-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN1056710C (zh) | 电驱动装置 | |
| US8450959B2 (en) | Control method for sensorless motors with energy recovery ability | |
| JP4269984B2 (ja) | 駆動制御システム | |
| CN103259469A (zh) | 一种电子换向无刷直流单相风机电路及其控制方法 | |
| JP2009136058A (ja) | モータ駆動装置の制御方法および装置 | |
| JP5582890B2 (ja) | モータ | |
| US7394228B2 (en) | Switched reluctance generator with improved generation efficiency in low-speed range | |
| JP5841088B2 (ja) | インバータ制御方法 | |
| CN106169892A (zh) | 具有一个霍尔传感器运转的系统及其方法 | |
| CN1780139A (zh) | 控制空调风机马达速度的装置 | |
| US7948202B2 (en) | Starting circuit for single-phase AC motor | |
| JP4608741B2 (ja) | インバータ装置およびこのインバータ装置を用いた電気洗濯機又は電気掃除機 | |
| CN105245037B (zh) | 无铁芯步进马达及其控制方法 | |
| JPH114587A (ja) | 永久磁石形同期電動機の起動方法および該方法を備えた永久磁石形同期電動機用制御装置 | |
| JP5295152B2 (ja) | インバーター駆動装置、並びに、これを搭載した空気調和機及びハンドドライヤー | |
| JP4063251B2 (ja) | インバータ制御装置及びこのインバータ制御装置を備えた採油機 | |
| US20070152625A1 (en) | Apparatus and method for controlling the number of rotations per unit time of brushless DC motor | |
| Sain et al. | Design and analysis of open loop model of a Permanent Magnet Synchronous Motor (PMSM) drive | |
| Joice et al. | Practical implementation of four quadrant operation of three phase Brushless DC motor using dsPIC | |
| CN111669100A (zh) | 一种开关磁阻电机运行控制方法及系统 | |
| JP2013013223A (ja) | 電気掃除機 | |
| CN107040110B (zh) | 四相32/24结构开关磁阻电机及其转子位置检测方法 | |
| JP4652066B2 (ja) | モータ駆動装置及びモータ駆動方法 | |
| JP2013031360A (ja) | Dcブラシレスモータ | |
| KR20200001733A (ko) | 모터 구동 장치, 시스템 및 방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A625 | Written request for application examination (by other person) |
Free format text: JAPANESE INTERMEDIATE CODE: A625 Effective date: 20120919 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20131219 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20131224 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140213 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20140213 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140715 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140715 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5582890 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313111 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |