JP2012017679A - 内燃機関の制御装置 - Google Patents
内燃機関の制御装置 Download PDFInfo
- Publication number
- JP2012017679A JP2012017679A JP2010154981A JP2010154981A JP2012017679A JP 2012017679 A JP2012017679 A JP 2012017679A JP 2010154981 A JP2010154981 A JP 2010154981A JP 2010154981 A JP2010154981 A JP 2010154981A JP 2012017679 A JP2012017679 A JP 2012017679A
- Authority
- JP
- Japan
- Prior art keywords
- opening
- flow rate
- learning
- value
- internal combustion
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images

Landscapes
- Electrical Control Of Air Or Fuel Supplied To Internal-Combustion Engine (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
Abstract
【課題】学習過渡時であれ、過補正を避けながら、スロットル開度調整を通じた吸気流量特性の制御を好適に行うことのできる内燃機関の制御装置を提供する。
【解決手段】スロットル開度に応じて区分けされた開度領域TA(1)〜TA(7)毎に吸気の流量変化率の学習を行うとともに、流量変化率の学習が未完の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量特性の学習値の値を使用する。
【選択図】図3
【解決手段】スロットル開度に応じて区分けされた開度領域TA(1)〜TA(7)毎に吸気の流量変化率の学習を行うとともに、流量変化率の学習が未完の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量特性の学習値の値を使用する。
【選択図】図3
Description
本発明は、スロットル開度に応じて区分けされた開度領域毎にスロットルバルブを流れる空気の流量特性を学習する内燃機関の制御装置に関する。
内燃機関の所定のスロットル開度においてエアフローメーターにより検出される吸気の流量は、センサーの検出特性の個体差やスロットルバルブへのデポジットの付着状況などにより変化する。そこでスロットル開度に応じて区分けされた開度領域毎に、スロットルバルブを通る吸気の流量変化率を学習値として学習することで、吸気流量の制御精度の向上を図ることがなされている。
学習を行う開度領域の数は、多い程、緻密な制御が可能となる。しかしながら、学習を行う開度領域の数が多くなると、すべての開度領域での学習が完了するまでに時間がかかるようになり、その完了までは、未学習の開度領域を残したまま、制御を行わなければならなくなる。
従来、空燃比を理論空燃比とするために必要な燃料噴射量のずれを、吸気流量に応じて区分けされた流量領域毎に学習値として学習する内燃機関の制御装置が特許文献1に記載されている。この文献に記載の内燃機関の制御装置では、主に吸気流量を検出するセンサーの劣化に伴う燃料噴射量のずれを補償すべく、上記学習を行うものとなっている。なお、この制御装置では、学習を行う流量領域の範囲が限定されており、その範囲を外れた流量領域では、学習をしないまま制御を行うことになる。そこで同文献の制御装置では、そうした学習範囲を外れた流量領域では、学習を行った流量領域から選択した2つの流量領域の学習値を用いた補間により、学習補正係数を設定するようにしている。
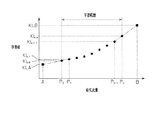
例えば図5に示すように、P0〜Pnの各流量領域で学習値KL0〜KLnの学習を行うとした場合、「P0」から「Pn」までの範囲が学習の行われる範囲となる。ここで上記文献の制御装置では、そうした学習範囲の最小側の範囲外の流量領域Aでは、学習範囲の下端の流量領域P0とその次の流量領域P1の2つの学習値KL0,KL1を用いた補間により流量領域Aの学習補正係数KLAを設定するようにしている。また学習範囲の最大側の範囲外の流量領域Bでは、学習範囲の上端の流量領域Pnとその次の流量領域Pn−1の2つの学習値KLn,KLn−1を用いた補間により流量領域Bの学習補正係数KLBを設定するようにしている。
こうした従来の内燃機関の制御装置のように、学習の行われていない領域の学習補正係数を、学習の完了した領域の学習値を用いた補間により設定する手法は、ある一定の条件下では、有効に機能する。すなわち、上記文献の手法が有効なのは、少なくとも補間を行う範囲内においてセンサーの劣化に伴う燃料噴射量のずれと吸気流量との間に線形関係が成り立つからに過ぎない。
これに対してデポジットの付着に起因した吸気の流量特性のずれとスロットル開度との関係は、必ずしも線形とはならない。そのため、学習の完了した開度領域の学習値を用いた補間により未学習の開度領域の学習値を求めたところで、必ずしも適切な値が学習値に設定されないことになる。そしてその結果、不適切な学習値による過補正がなされることがある。
本発明は、こうした実情に鑑みてなされたものであり、その解決しようとする課題は、学習過渡時であれ、過補正を避けながら、スロットル開度調整を通じた吸気流量特性の制御を好適に行うことのできる内燃機関の制御装置を提供することにある。
上記課題を解決するため、スロットル開度に応じて区分けされた開度領域毎に同スロットルバルブを通る吸気の流量特性を学習する内燃機関の制御装置としての請求項1に記載の発明は、流量特性が未学習の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量特性の学習値の値を使用するようにしている。
デポジットの付着による吸気流量特性のずれは、スロットル開度が小さくなる程、大きくなる傾向がある。そのため、ある開度領域における吸気流量特性のずれは、その開度領域よりも高開度側の開度領域における吸気流量特性のずれよりも大きくなるとの推定が成り立つ。そのため、流量特性の学習が未完の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量特性の学習値の値を使用するようにすれば、その開度領域での流量特性のずれを過大に見積ることが避けられるようになる。したがって、上記構成によれば、学習過渡時であれ、過補正を避けながら、スロットル開度調整を通じた吸気流量特性の制御を好適に行うことができるようになる。
こうした仮の学習値の値の設定は、請求項2に記載のように、ある開度領域において前記流量特性の学習が完了したとき、前記流量特性を学習済みの別の開度領域にあたるまで、開度領域を低開度側に移しながらその学習を完了した開度領域の学習値の値を仮の学習値の値に順次設定するように行うことが可能である。
また請求項3によるように、未学習の開度領域の高開度側に流量特性を学習済みの開度領域がないときには、予め設定された該当開度領域における流量特性の初期値を仮の学習値として使用するようにすることが望ましい。
なお、学習を行う吸気の流量特性としては、請求項4によるような、該当開度領域における吸気流量の基準値に対する実吸気流量の変化率を用いることができる。
ちなみに、こうした本発明の内燃機関の制御装置は、請求項5によるような、機関トルクを目標トルクとするために必要な吸気流量が得られるように、スロットル開度を調整するトルクディマンド制御を実施する制御装置への適用が好適なものとなっている。
ちなみに、こうした本発明の内燃機関の制御装置は、請求項5によるような、機関トルクを目標トルクとするために必要な吸気流量が得られるように、スロットル開度を調整するトルクディマンド制御を実施する制御装置への適用が好適なものとなっている。
以下、本発明の内燃機関の制御装置を具体化した一実施形態を、図1〜図4を参照して詳細に説明する。
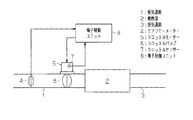
図1は、本実施の形態の全体構成を示している。同図に示すように、本実施の形態の制御装置の適用される内燃機関は、吸気通路1、燃焼室2、排気通路3を備えている。内燃機関の吸気通路1には、吸気流量を検出するエアフローメーター4と、スロットルモーター5により駆動されて吸気流量を調整するスロットルバルブ6とが設けられている。なおスロットルモーター5には、スロットルバルブ6の開度(スロットル開度)を検出するスロットルセンサー7が内蔵されている。
図1は、本実施の形態の全体構成を示している。同図に示すように、本実施の形態の制御装置の適用される内燃機関は、吸気通路1、燃焼室2、排気通路3を備えている。内燃機関の吸気通路1には、吸気流量を検出するエアフローメーター4と、スロットルモーター5により駆動されて吸気流量を調整するスロットルバルブ6とが設けられている。なおスロットルモーター5には、スロットルバルブ6の開度(スロットル開度)を検出するスロットルセンサー7が内蔵されている。
こうした内燃機関は、電子制御ユニット8により制御されている。電子制御ユニット8は、中央演算処理装置(CPU)、読込専用メモリー(ROM)、ランダムアクセスメモリー(RAM)、入出力ポート(I/O)を備えている。ここでCPUは、機関制御のための各種演算処理を実施し、ROMは、機関制御用のプログラムやデータを記憶する。またRAMは、CPUの演算結果やセンサーの検出結果等を一時的に記憶し、I/Oは外部との信号の授受を媒介するインターフェイスとして機能する。
こうした電子制御ユニット8の入力ポートには、上記エアフローメーター4及びスロットルセンサー7を始め、機関運転状況を検出する各種センサーの検出信号が入力されている。また電子制御ユニット8の出力ポートには、上記スロットルモーター5を始めとする各種アクチュエーターの駆動回路が接続されている。
さて以上のように構成された内燃機関では、機関制御の一環としてトルクディマンド制御が実行されている。トルクディマンド制御は、将来のある時点での目標トルクを設定し、機関トルクをその目標トルクとするために必要な吸気流量が得られるように、吸気の応答遅れを考慮してスロットル開度を前もって調節する制御となっている。
こうしたトルクディマンド制御の実行には、スロットル開度毎の吸気流量を正確に把握しておく必要がある。ただし、所定のスロットル開度における吸気の流量特性は、スロットルセンサー7の出力特性のばらつきやスロットルバルブ6へのデポジットの付着状況などにより変化する。そこで本実施の形態では、スロットル開度に応じて区分けされた開度領域毎にスロットルバルブ6を通る吸気の流量特性を学習するようにしている。より詳しくは、本実施の形態では、各開度領域における流量変化率を学習するようにしている。ここでの流量変化率とは、該当開度領域における吸気流量の基準値に対する実吸気流量の比率を示している。
なお、すべての開度領域での流量変化率の学習には、長い時間が必要となる。そのため、学習過渡時においては、流量変化率の学習が未完の開度領域を残したまま、トルクディマンド制御を行う必要がある。そこで本実施の形態では、未学習の開度領域には、仮の学習値を設定してトルクディマンド制御を行うようにしている。
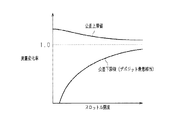
図2は、スロットル開度と流量変化率の公差上限値、公差下限値との関係を示す。なお、同図における公差下限値は、検出系や吸気調整系の公差に加え、デポジット付着による吸気流量の低下が想定最大値となったときを加味したものがその値に設定されている。
ここで、吸気の流量特性のずれには、スロットルセンサー7の出力特性のばらつき以上にスロットルバルブ6に付着したデポジットの影響が大きく表れる。そしてデポジットの影響による流量特性のずれは、スロットル開度が小さくなるほど、大きくなる傾向がある。
本実施の形態では、上記傾向に鑑みて、以下の態様で仮の学習値の値を設定するようにしている。すなわち、本実施の形態では、未学習の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量変化率の学習値の値を使用するようにしている。また本実施の形態では、ある開度領域において流量変化率の学習が完了したとき、流量変化率を学習済みの別の開度領域にあたるまで、開度領域を低開度側に移しながらその学習を完了した開度領域の学習値の値を仮の学習値の値に順次設定するようにしている。更に本実施の形態では、未学習の開度領域の高開度側に学習が完了した開度領域がないときには、予め設定された該当開度領域における流量変化率の初期値(ここでは「1.0」)を仮の学習値として使用するようにしている。
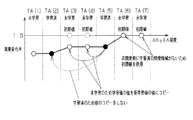
図3は、本実施の形態での仮の学習値の設定態様を示している。同図は、開度領域TA(5)の流量変化率の学習が完了した直後の状態を示している。同図の場合、開度領域TA(5)の学習が完了すると、その開度領域TA(5)よりも一つ低開度側の開度領域TA(4)が学習済みであるか否かが確認される。同図の場合、開度領域TA(4)では流量変化率を未学習であるため、開度領域TA(5)の学習値(流量変化率)の値が開度領域TA(4)の仮の学習値の値に設定(コピー)される。続いて、更に低開度側の開度領域TA(3)が学習済みであるか否かが確認される。この開度領域TA(3)も流量変化率を未学習であるため、同様に開度領域TA(5)の学習値の値が開度領域TA(3)の仮の学習値の値に設定(コピー)される。
次に更に低開度側の開度領域TA(2)が学習済みであるか否かが確認される。同図の場合、開度領域TA(2)は学習済みであるため、この開度領域TA(2)には、開度領域TA(5)の学習値のコピーはなされないようになる。
なお、同図における開度領域TA(1)は、未学習であるが、それよりも高開度側の開度領域TA(2)の学習が完了した時点で、その開度領域TA(2)の学習値の値が、開度領域TA(1)の仮の学習値の値として設定されている。
一方、開度領域TA(6)及びTA(7)は、未学習であるが、それよりも高開度側に学習済みの開度領域が無いため、これらの開度領域TA(6)及びTA(7)では、初期値(1.0)が流量変化率として使用されることになる。
図4は、こうした本実施の形態に採用される仮学習値設定ルーチンのフローチャートを示している。本ルーチンの処理は、流量変化率の学習に係る処理が終了するごとにROMから読み出されて、電子制御ユニット8のCPUにより実行されるようになっている。
さて本ルーチンが開始されると、まずステップS100において、先の学習処理においていずれかの開度領域の流量変化率が学習済みであるか否かが判定される。ここで学習完了の直後でないと判定されたときには(S100:NO)、そのまま今回の本ルーチンの処理が終了され、そうでなければ(S100:YES)、ステップS101に処理が移行される。なお、以下では、このとき、開度領域TA(k)(「k」はその開度領域の番号)の学習が完了したものとして説明する。
ステップS101に処理が移行すると、変数iに番号kの値が設定され、続くステップS102では、変数iの値が「1」だけ減算される。
次のステップS103では、開度領域TA(i)における流量変化率が学習済みであるか否かが判定され、学習済みであれば(S103:YES)、今回の本ルーチンの処理が終了される。
次のステップS103では、開度領域TA(i)における流量変化率が学習済みであるか否かが判定され、学習済みであれば(S103:YES)、今回の本ルーチンの処理が終了される。
一方、開度領域TA(i)が未学習であれば(S103:NO)、ステップS104に処理が移行し、そのステップS104において、開度領域TA(k)の流量変化率の学習値の値が、開度領域TA(i)の仮の学習値の値に設定される。そして以後、学習済みの開度領域にあたるまでステップS102〜S104の処理が繰り返される。
以上の本実施の形態の内燃機関の制御装置によれば、以下のような効果を得ることができる。
(1)本実施の形態では、スロットル開度に応じて区分けされた開度領域毎に吸気の流量変化率の学習を行うとともに、流量変化率が未学習の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量特性の学習値の値を使用するようにしている。また本実施の形態では、ある開度領域において流量変化率の学習が完了したとき、流量変化率を学習済みの別の開度領域にあたるまで、開度領域を低開度側に移しながらその学習を完了した開度領域の学習値の値を仮の学習値の値に順次設定するようにしている。更に本実施の形態では、未学習の開度領域の高開度側に学習済みの開度領域がないときには、予め設定された該当開度領域における流量変化率の初期値(1.0)を仮の学習値として使用するようにしている。
(1)本実施の形態では、スロットル開度に応じて区分けされた開度領域毎に吸気の流量変化率の学習を行うとともに、流量変化率が未学習の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量特性の学習値の値を使用するようにしている。また本実施の形態では、ある開度領域において流量変化率の学習が完了したとき、流量変化率を学習済みの別の開度領域にあたるまで、開度領域を低開度側に移しながらその学習を完了した開度領域の学習値の値を仮の学習値の値に順次設定するようにしている。更に本実施の形態では、未学習の開度領域の高開度側に学習済みの開度領域がないときには、予め設定された該当開度領域における流量変化率の初期値(1.0)を仮の学習値として使用するようにしている。
デポジットの付着による吸気の流量特性のずれは、スロットル開度が小さくなる程、大きくなる傾向がある。そのため、ある開度領域における吸気流量特性のずれは、その開度領域よりも高開度側の開度領域における吸気流量特性のずれよりも大きくなるとの推定が成り立つ。そのため、流量変化率を未学習の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における流量変化率の学習値の値を使用するようにすれば、その開度領域での流量特性のずれを過大に見積ることが避けられるようになる。したがって、本実施の形態によれば、学習過渡時であれ、過補正を避けながら、スロットル開度調整を通じた吸気流量特性の制御を好適に行うことができるようになる。
(2)本実施の形態では、機関トルクを目標トルクとするために必要な吸気流量が得られるように、スロットル開度を調整するトルクディマンド制御を実施する制御装置において、上記のような未学習開度領域での仮の学習値の値の設定を行うようにしている。そのため、学習過渡時にも、目標吸気流量の実現精度が、ひいては目標トルクの実現精度が向上し、未学習によるドライバビリティーの悪化が抑制されるようになる。
なお、上記実施の形態は、以下のように変更して実施することもできる。
・上記実施の形態では、各開度領域の流量変化率の初期値を「1.0」としていたが、初期値の設定態様は、これに限らず適宜に変更しても良い。例えば開度領域毎に初期値の値を変えることなども考えられる。
・上記実施の形態では、各開度領域の流量変化率の初期値を「1.0」としていたが、初期値の設定態様は、これに限らず適宜に変更しても良い。例えば開度領域毎に初期値の値を変えることなども考えられる。
・上記実施の形態では、トルクディマンド制御を行う内燃機関に本発明の制御装置を適用した場合を説明したが、トルクディマンド制御を行わない内燃機関にも本発明は適用可能である。いずれにせよ、上記実施の形態の如く、仮の学習値の値の設定を行えば、吸気の流量特性のずれを過大評価して過補正となることを避けながら、吸気流量の制御精度を向上することができるようになる。
・上記実施の形態では、吸気の流量変化率の学習を行う場合を説明したが、例えばスロットルバルブ6を通過する際の吸気の流速といったような、他の流量特性値の学習を行う場合にも、本発明は適用可能である。
・上記実施の形態では、ある開度領域において流量特性の学習が完了したとき、流量特性を学習済みの別の開度領域にあたるまで、開度領域を低開度側に移しながらその学習を完了した開度領域の学習値の値を仮の学習値の値に順次設定するようにしていたが、そうした仮の学習値の値の設定を行う開度領域の数を一定数以下に制限するようにしても良い。
・上記実施の形態では、特定の開度領域において流量特性の学習が完了した直後に、それよりも低開度側の開度領域の仮の学習値の値の設定を行うようにしていたが、仮の学習値の値の設定を行うタイミングはこれに限らず任意に変更しても良い。例えばスロットル開度が未学習の開度領域に入ったときに、その開度領域の仮の学習値の値の設定を行うことなどが考えられる。
1…吸気通路、2…燃焼室、3…排気通路、4…エアフローメーター、5…スロットルモーター、6…スロットルバルブ、7…スロットルセンサー、8…電子制御ユニット。
Claims (5)
- スロットル開度に応じて区分けされた開度領域毎にスロットルバルブを通る吸気の流量特性を学習する内燃機関の制御装置において、
前記流量特性が未学習の開度領域における仮の学習値の値として、その開度領域よりも高開度側の開度領域における前記流量特性の学習値の値を使用する
ことを特徴とする内燃機関の制御装置。 - ある開度領域において前記流量特性の学習が完了したとき、前記流量特性を学習済みの別の開度領域にあたるまで、開度領域を低開度側に移しながらその学習を完了した開度領域の学習値の値を仮の学習値の値に順次設定する
請求項1に記載の内燃機関の制御装置。 - 未学習の開度領域の高開度側に前記流量特性を学習済みの開度領域がないときには、予め設定された該当開度領域における前記流量特性の初期値を仮の学習値として使用する
請求項1又は2に記載の内燃機関の制御装置。 - 前記流量特性は、該当開度領域における吸気流量の基準値に対する実吸気流量の変化率である
請求項1〜3のいずれか1項に記載の内燃機関の制御装置。 - 当該制御装置は、機関トルクを目標トルクとするために必要な吸気流量が得られるように、スロットル開度を調整するトルクディマンド制御を実施する
請求項1〜4のいずれか1項に記載の内燃機関の制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010154981A JP2012017679A (ja) | 2010-07-07 | 2010-07-07 | 内燃機関の制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010154981A JP2012017679A (ja) | 2010-07-07 | 2010-07-07 | 内燃機関の制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012017679A true JP2012017679A (ja) | 2012-01-26 |
Family
ID=45603111
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010154981A Pending JP2012017679A (ja) | 2010-07-07 | 2010-07-07 | 内燃機関の制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012017679A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015090112A (ja) * | 2013-11-06 | 2015-05-11 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| JP2015090138A (ja) * | 2013-11-07 | 2015-05-11 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| JP2019196762A (ja) * | 2018-05-11 | 2019-11-14 | トヨタ自動車株式会社 | ハイブリッド車両の制御システム |
| CN110645109A (zh) * | 2018-06-26 | 2020-01-03 | 本田技研工业株式会社 | 内燃机的控制装置 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62210235A (ja) * | 1986-03-12 | 1987-09-16 | Japan Electronic Control Syst Co Ltd | 内燃機関の空燃比学習制御装置 |
| JPS6357835A (ja) * | 1986-08-27 | 1988-03-12 | Japan Electronic Control Syst Co Ltd | 内燃機関の電子制御燃料噴射装置 |
| JP2007231884A (ja) * | 2006-03-02 | 2007-09-13 | Toyota Motor Corp | 内燃機関の制御装置 |
| JP2008309113A (ja) * | 2007-06-15 | 2008-12-25 | Toyota Motor Corp | 空燃比制御装置 |
-
2010
- 2010-07-07 JP JP2010154981A patent/JP2012017679A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62210235A (ja) * | 1986-03-12 | 1987-09-16 | Japan Electronic Control Syst Co Ltd | 内燃機関の空燃比学習制御装置 |
| JPS6357835A (ja) * | 1986-08-27 | 1988-03-12 | Japan Electronic Control Syst Co Ltd | 内燃機関の電子制御燃料噴射装置 |
| JP2007231884A (ja) * | 2006-03-02 | 2007-09-13 | Toyota Motor Corp | 内燃機関の制御装置 |
| JP2008309113A (ja) * | 2007-06-15 | 2008-12-25 | Toyota Motor Corp | 空燃比制御装置 |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015090112A (ja) * | 2013-11-06 | 2015-05-11 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| JP2015090138A (ja) * | 2013-11-07 | 2015-05-11 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| WO2015068029A1 (en) | 2013-11-07 | 2015-05-14 | Toyota Jidosha Kabushiki Kaisha | Method and apparatus for controlling an internal combustion engine |
| US9689337B2 (en) | 2013-11-07 | 2017-06-27 | Toyota Jidosha Kabushiki Kaisha | Method and apparatus for controlling an internal combustion engine |
| CN105705757B (zh) * | 2013-11-07 | 2018-10-26 | 丰田自动车株式会社 | 用于控制内燃机的方法和装置 |
| JP2019196762A (ja) * | 2018-05-11 | 2019-11-14 | トヨタ自動車株式会社 | ハイブリッド車両の制御システム |
| US10710570B2 (en) | 2018-05-11 | 2020-07-14 | Toyota Jidosha Kabushiki Kaisha | Control system for hybrid vehicle |
| CN110645109A (zh) * | 2018-06-26 | 2020-01-03 | 本田技研工业株式会社 | 内燃机的控制装置 |
| JP2020002813A (ja) * | 2018-06-26 | 2020-01-09 | 本田技研工業株式会社 | 内燃機関の制御装置 |
| US11131266B2 (en) | 2018-06-26 | 2021-09-28 | Honda Motor Co., Ltd. | Control device of internal combustion engine |
| CN110645109B (zh) * | 2018-06-26 | 2022-03-08 | 本田技研工业株式会社 | 内燃机的控制装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4335249B2 (ja) | 内燃機関の制御装置 | |
| JPH10122017A (ja) | エンジン制御方式 | |
| JP5478657B2 (ja) | 内燃機関の制御装置および内燃機関の制御方法 | |
| US20100211294A1 (en) | Control device for internal combustion engine | |
| CN104279068B (zh) | 内燃机的控制装置 | |
| JP2005188503A (ja) | 内燃機関の気筒別空燃比制御装置 | |
| US9322349B2 (en) | Internal combustion engine control apparatus | |
| JP2832944B2 (ja) | 計測データの遅れ補償方法 | |
| CN101523036A (zh) | 多缸内燃机的空燃比控制装置 | |
| JP2009150345A (ja) | 内燃機関の制御装置 | |
| WO2015182107A1 (ja) | 内燃機関の空気量算出装置 | |
| JP6446081B2 (ja) | 内燃機関の制御装置 | |
| JP6462311B2 (ja) | エンジンの制御装置 | |
| JP4600699B2 (ja) | 内燃機関の気筒別空燃比制御装置 | |
| JP2007231884A (ja) | 内燃機関の制御装置 | |
| JPH0874636A (ja) | 空燃比制御装置 | |
| JP7052669B2 (ja) | エンジン制御装置 | |
| JP4952686B2 (ja) | 内燃機関の制御装置 | |
| JP5381790B2 (ja) | 内燃機関の制御装置 | |
| JP2006307668A (ja) | エンジンのegr流量推定装置 | |
| JP5494420B2 (ja) | 内燃機関の点火時期制御装置 | |
| JP4496162B2 (ja) | 内燃機関の点火時期制御装置および方法 | |
| JP4304411B2 (ja) | 内燃機関の燃料噴射制御装置 | |
| JP2018184876A (ja) | 内燃機関の制御装置 | |
| JP2008280892A (ja) | 内燃機関の制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130329 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20140408 |