JP2012104089A - 人間の移動行動の識別方法およびシステム - Google Patents
人間の移動行動の識別方法およびシステム Download PDFInfo
- Publication number
- JP2012104089A JP2012104089A JP2010287308A JP2010287308A JP2012104089A JP 2012104089 A JP2012104089 A JP 2012104089A JP 2010287308 A JP2010287308 A JP 2010287308A JP 2010287308 A JP2010287308 A JP 2010287308A JP 2012104089 A JP2012104089 A JP 2012104089A
- Authority
- JP
- Japan
- Prior art keywords
- human movement
- movement behavior
- number sequence
- discrete number
- human
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B5/00—Measuring for diagnostic purposes; Identification of persons
- A61B5/103—Measuring devices for testing the shape, pattern, colour, size or movement of the body or parts thereof, for diagnostic purposes
- A61B5/11—Measuring movement of the entire body or parts thereof, e.g. head or hand tremor or mobility of a limb
Landscapes
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Heart & Thoracic Surgery (AREA)
- Medical Informatics (AREA)
- Physics & Mathematics (AREA)
- Dentistry (AREA)
- Biophysics (AREA)
- Pathology (AREA)
- Engineering & Computer Science (AREA)
- Biomedical Technology (AREA)
- Physiology (AREA)
- Oral & Maxillofacial Surgery (AREA)
- Molecular Biology (AREA)
- Surgery (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Measurement Of The Respiration, Hearing Ability, Form, And Blood Characteristics Of Living Organisms (AREA)
- Navigation (AREA)
- User Interface Of Digital Computer (AREA)
- Management, Administration, Business Operations System, And Electronic Commerce (AREA)
Abstract
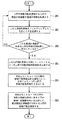
【解決手段】人間の移動行動を識別するための慣性計測装置の連続計測値を取得する(ステップ201)。もしこれら連続計測値が特定の人間の移動行動特徴に符合しているときには(ステップ203においてYES)、これら連続計測値を分割して、少なくとも一つの人間の移動行動特徴波形を生成する(ステップ204)。少なくとも一つの人間の移動行動特徴波形を離散化して、少なくとも一つの人間の移動行動離算数列を生成する(ステップ205)。少なくとも一つの人間の移動行動離散数列と参考人間の移動行動離散数列とを比較して、慣性計測装置が対応する人間の移動行動を確定する(ステップ206)。
【選択図】図2
Description
式中、aiは前記ローパスフィルタ処理前の第i個の要素であり、a'iは前記ローパスフィルタ処理後の第i個の要素であり、a'i−1は前記ローパスフィルタ処理後の第(i−1)個の要素であり、そしてαは前記ローパスフィルタのろ波周波数を制御するパラメータである。一般的には、使用者の歩行時に発生する揺れ周波数はエレベータ移動時に発生する揺れ周波数よりも高い。これによれば、前記ローパスフィルタにより、使用者がエレベータ移動時に歩行の行動があったとしても、前記識別システム100はエレベータの波形を検出する。

102 慣性計測装置
104 特徴取得装置
106 特徴識別装置
150 使用者
160 携帯型機器
170 無線ネットワーク装置
201〜206 ステップ
Claims (22)
- 人間の移動行動を識別するための慣性計測装置の連続計測値を取得するステップと、
もしこれら連続計測値が特定の人間の移動行動特徴に符合しているときには、これら連続計測値を分割して、少なくとも一つの人間の移動行動特徴波形を生成するステップと、
前記少なくとも一つの人間の移動行動特徴波形を離散化して、少なくとも一つの人間の移動行動離算数列を生成するステップと、
前記少なくとも一つの人間の移動行動離散数列と参考人間の移動行動離散数列とを比較して、前記慣性計測装置が対応する人間の移動行動を確定するステップと、
を含む人間の移動行動の識別方法。 - これら連続計測値をフィルタリングしてそのノイズ成分を低減するステップ、をさらに含むことを特徴とする請求項1に記載の方法。
- これら連続計測値を分割する前記ステップが、
もしこれら連続計測値のうちの三軸加速度値が上凹−水平線−下凹の波形を持つ場合、または下凹−水平線−上凹の波形を持つ場合に、これら連続計測値がエレベータに乗る行動特徴に符合すると判断するサブステップと、
これら連続計測値を分割して、各人間の移動行動特徴波形に上凹−水平線−下凹の波形または下凹−水平線−上凹の波形を含ませるサブステップと、
をさらに含むことを特徴とする請求項1に記載の方法。 - これら連続計測値を分割する前記ステップが、
もしこれら連続計測値のうちの角度値が周期的に閾値を超える場合、これら連続計測値はエレベータ昇降の行動特徴に符合していると判断するサブステップと、
これら連続計測値を分割して、人間の移動行動特徴波形の両端を極大値とするサブステップと、
を含むことを特徴とする請求項1に記載の方法。 - 離散化して、人間の移動行動離算数列を生成する前記ステップが、
分割後の連続計測値にて、人間の移動行動特徴波形をサンプリングして、その人間の移動行動離散数列を生成するサブステップを含むことを特徴とする請求項1に記載の方法。 - 離散化して、人間の移動行動離算数列を生成する前記ステップが、
人間の移動行動特徴波形の最大値および最小値を、その人間の移動行動離散数列の最大値および最小値とするとともに、これによって前記人間の移動行動離散数列の数値を複数のセグメントに区分けするサブステップと、
これら複数のセグメントに基づいて前記人間の移動行動特徴波形を離散化するとともに、前記離散化された人間の移動行動特徴波形数値の変更時に、前記人間の移動行動離散数列として記録するサブステップと、
を含むことを特徴とする請求項1に記載の方法。 - 離散化して、人間の移動行動離算数列を生成する前記ステップが、
人間の移動行動特徴波形の最大値および最小値を、その人間の移動行動離散数列の最大値および最小値とするとともに、これによって前記人間の移動行動離散数列の数値を複数のセグメントに区分けするサブステップと、
これらセグメントに基づいて人間の移動行動特徴波形を離散化するとともに、前記離散化された人間の移動行動特徴波形数値の変更時または固定値を一定時間維持するとき、前記人間の移動行動離散数列として記録するサブステップと、
を含むことを特徴とする請求項1に記載の方法。 - 人間の移動行動離散数列と参考人間の移動行動離散数列とを比較する前記ステップが、前記人間の移動行動離散数列と前記参考人間の移動行動離散数列の各点の差値を合算するとともに、これに基づいて前記慣性計測装置が対応する人間の移動行動を確定するものであることを特徴とする請求項1に記載の方法。
- 人間の移動行動離散数列と参考人間の移動行動離散数列とを比較する前記ステップが、前記人間の移動行動離散数列を移動させて前記参考人間の移動行動離散数列に揃えるとともに、内挿法で前記人間の移動行動離散数列を補間して前記参考人間の移動行動離散数列の長さと一致させるものであることを特徴とする請求項8に記載の方法。
- 人間の移動行動離散数列と参考人間の移動行動離散数列とを比較する前記ステップが、前記人間の移動行動離散数列と前記参考人間の移動行動離散数列の最長同一サブシーケンスが占める比率に基づいて、前記慣性計測装置が対応する人間の移動行動を確定するものであることを特徴とする請求項1に記載の方法。
- 人間の移動行動離散数列と参考人間の移動行動離散数列とを比較する前記ステップが、前記人間の移動行動離散数列と前記参考人間の移動行動離散数列の最長同一サブストリングの長さに基づいて、前記慣性計測装置が対応する人間の移動行動を確定するものであることを特徴とする請求項1に記載の方法。
- 前記慣性計測装置の連続計測値が三軸加速度値、三軸オイラー角および三軸角度加速度値のうちの一つまたはその組合せであることを特徴とする請求項1に記載の方法。
- 前記慣性計測装置が加速度器、電子コンパスおよび角度加速度器のうちの一つまたはその組合せであることを特徴とする請求項1に記載の方法。
- 前記参考人間の移動行動離散数列がエレベータに乗る行動の離散数列および階段を昇降する行動の離散数列を含むことを特徴とする請求項1に記載の方法。
- 人間の移動行動の連続計測値を出力するように設けられている慣性計測装置と、
これら連続計測値を分割して、少なくとも一つの人間の移動行動特徴波形を生成するとともに、前記少なくとも一つの人間の移動行動特徴波形を離散化して、少なくとも一つの人間の移動行動離散数列を生成するように設けられている特徴取得装置と、
前記少なくとも一つの人間の移動行動離散数列と参考人間の移動行動離散数列とを比較して、前記人間の移動行動を確定するように設けられている特徴識別装置と、
を備える人間の移動行動の識別システム。 - 前記特徴取得装置が、これら連続計測値がエレベータに乗る行動特徴または階段を昇降する行動特徴に符合するとき、前記分割の演算を行うことを特徴とする請求項15に記載のシステム。
- 前記特徴識別装置が、サンプル比較識別法で、前記少なくとも一つの人間の移動行動離散数列と参考人間の移動行動離散数列とを比較するものであって、このうち前記サンプル比較識別法は前記人間の移動行動離散数列と前記参考人間の移動行動離散数列の各点の差値を合算するとともに、これに基づいて前記人間の移動行動を確定することを特徴とする請求項15に記載のシステム。
- 前記特徴識別装置が、最長同一サブシーケンス識別法で、前記少なくとも一つの人間の移動行動離散数列と参考人間の移動行動離散数列とを比較するものであり、このうち前記最長同一サブシーケンス識別法は、前記人間の移動行動離散数列と前記参考人間の移動行動離散数列の最長同一サブシーケンスが占める比率に基づいて、前記人間の移動行動を確定することを特徴とする請求項15に記載のシステム。
- 前記特徴識別装置が、最長同一サブストリング識別法で、前記少なくとも一つの人間の移動行動離散数列と参考人間の移動行動離散数列とを比較するものであり、このうち前記最長同一サブストリング識別法は、前記人間の移動行動離散数列と前記参考人間の移動行動離散数列の最長同一サブストリングの長さに基づいて、前記人間の移動行動を確定することを特徴とする請求項15に記載のシステム。
- 前記参考人間の移動行動離散数列がエレベータに乗る行動の離散数列および階段を昇降する行動の離散数列を含むことを特徴とする請求項15に記載のシステム。
- 前記慣性計測装置が出力する連続計測値が三軸加速度値、三軸オイラー角および三軸角度加速度値のうちの一つまたはその組合せであることを特徴とする請求項15に記載のシステム。
- 前記慣性計測装置が加速度器、電子コンパスおよび角度加速度器のうちの一つまたはその組合せであることを特徴とする請求項15に記載のシステム。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| TW099138777A TWI439947B (zh) | 2010-11-11 | 2010-11-11 | 辨識人體移動行為之方法及系統 |
| TW099138777 | 2010-11-11 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012104089A true JP2012104089A (ja) | 2012-05-31 |
Family
ID=46048577
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010287308A Pending JP2012104089A (ja) | 2010-11-11 | 2010-12-24 | 人間の移動行動の識別方法およびシステム |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US20120123733A1 (ja) |
| JP (1) | JP2012104089A (ja) |
| CN (1) | CN102462497B (ja) |
| TW (1) | TWI439947B (ja) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105989127A (zh) * | 2015-02-15 | 2016-10-05 | 阿里巴巴集团控股有限公司 | 一种进行信息推送的方法、装置与系统 |
| DE102015207415A1 (de) | 2015-04-23 | 2016-10-27 | Adidas Ag | Verfahren und Gerät zum Verknüpfen von Bildern in einem Video einer Aktivität einer Person mit einem Ereignis |
| US20180357870A1 (en) * | 2017-06-07 | 2018-12-13 | Amazon Technologies, Inc. | Behavior-aware security systems and associated methods |
| CN107655471A (zh) * | 2017-08-02 | 2018-02-02 | 北京云迹科技有限公司 | 基于imu的楼层测量方法及机器人跨楼层导航方法 |
| CN109620241B (zh) * | 2018-11-16 | 2021-10-08 | 歌尔科技有限公司 | 一种可穿戴设备及基于其的动作监测方法 |
| US11375125B2 (en) * | 2019-05-15 | 2022-06-28 | Asustek Computer Inc. | Electronic device |
| CN119097313A (zh) * | 2024-09-05 | 2024-12-10 | 上海瑞微数字科技有限公司 | 适用于精神疾病的数字辅助系统及其电子设备 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000213967A (ja) * | 1999-01-22 | 2000-08-04 | Amutekkusu:Kk | 人体動作判別装置 |
| JP2005114537A (ja) * | 2003-10-07 | 2005-04-28 | National Institute Of Advanced Industrial & Technology | 歩行動作検出処理装置および歩行動作検出処理方法 |
| JP2008173251A (ja) * | 2007-01-17 | 2008-07-31 | Matsushita Electric Works Ltd | 昇降動作検出装置およびそれを用いた活動量計 |
| WO2010032579A1 (ja) * | 2008-09-19 | 2010-03-25 | 株式会社日立製作所 | 行動履歴の生成方法及び行動履歴の生成システム |
Family Cites Families (33)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB2229536B (en) * | 1989-03-22 | 1993-04-07 | Ferranti Int Signal | Signal processing apparatus and method |
| DE69736622T2 (de) * | 1996-07-03 | 2007-09-13 | Hitachi, Ltd. | System zur Bewegungserkennung |
| GB9813904D0 (en) * | 1997-08-15 | 1998-08-26 | Blatchford & Sons Ltd | A lower limb prosthesis |
| US7036094B1 (en) * | 1998-08-10 | 2006-04-25 | Cybernet Systems Corporation | Behavior recognition system |
| US6707487B1 (en) * | 1998-11-20 | 2004-03-16 | In The Play, Inc. | Method for representing real-time motion |
| US7366645B2 (en) * | 2002-05-06 | 2008-04-29 | Jezekiel Ben-Arie | Method of recognition of human motion, vector sequences and speech |
| US7227893B1 (en) * | 2002-08-22 | 2007-06-05 | Xlabs Holdings, Llc | Application-specific object-based segmentation and recognition system |
| CN1415271A (zh) * | 2002-11-05 | 2003-05-07 | 苏子欣 | 一种人体运动测量装置 |
| US7001795B2 (en) * | 2003-02-27 | 2006-02-21 | Micron Technology, Inc. | Total internal reflection (TIR) CMOS imager |
| US9360990B1 (en) * | 2003-09-09 | 2016-06-07 | James A. Roskind | Location-based applications |
| WO2005091113A2 (en) * | 2004-03-12 | 2005-09-29 | Vectronix Ag | Apparatus and method of determining 3d pedestrian motion by using projection planes |
| US7627142B2 (en) * | 2004-04-02 | 2009-12-01 | K-Nfb Reading Technology, Inc. | Gesture processing with low resolution images with high resolution processing for optical character recognition for a reading machine |
| US7308112B2 (en) * | 2004-05-14 | 2007-12-11 | Honda Motor Co., Ltd. | Sign based human-machine interaction |
| US8239162B2 (en) * | 2006-04-13 | 2012-08-07 | Tanenhaus & Associates, Inc. | Miniaturized inertial measurement unit and associated methods |
| US7639884B2 (en) * | 2005-04-26 | 2009-12-29 | Nippon Hoso Kyokai | Prefilter, compressive coding pre-processing apparatus and decompressive decoding post-processing apparatus, and compressive coding apparatus and decompressive decoding apparatus |
| US7508384B2 (en) * | 2005-06-08 | 2009-03-24 | Daka Research Inc. | Writing system |
| JP5028751B2 (ja) * | 2005-06-09 | 2012-09-19 | ソニー株式会社 | 行動認識装置 |
| FI118787B (fi) * | 2005-12-07 | 2008-03-14 | Ekahau Oy | Paikanmääritystekniikoita |
| EP2008200B1 (en) * | 2006-04-06 | 2017-09-27 | Yale University | Framework of hierarchical sensory grammars for inferring behaviors using distributed sensors |
| EP2025178A2 (en) * | 2006-05-31 | 2009-02-18 | TRX Systems, Inc. | Method and system for locating and monitoring first responders |
| US9405372B2 (en) * | 2006-07-14 | 2016-08-02 | Ailive, Inc. | Self-contained inertial navigation system for interactive control using movable controllers |
| US7886648B2 (en) * | 2006-10-07 | 2011-02-15 | Kevin Williams | Systems and methods for area denial |
| DE102006062061B4 (de) * | 2006-12-29 | 2010-06-10 | Fraunhofer-Gesellschaft zur Förderung der angewandten Forschung e.V. | Vorrichtung, Verfahren und Computerprogramm zum Bestimmen einer Position basierend auf einem Kamerabild von einer Kamera |
| US20090265671A1 (en) * | 2008-04-21 | 2009-10-22 | Invensense | Mobile devices with motion gesture recognition |
| JP5186837B2 (ja) * | 2007-08-23 | 2013-04-24 | Jfeスチール株式会社 | 微小凹凸表面欠陥の検出方法及び装置 |
| EP2036746B1 (en) * | 2007-09-17 | 2014-07-23 | S & T Daewoo Co., Ltd. | Sensor module comprising acceleration sensor and relative displacement sensor, damper and electronically controllable suspension system comprising the same, and method of controlling vehicle movement using the same |
| RU2372023C1 (ru) * | 2008-05-06 | 2009-11-10 | Геннадий Константинович Пилецкий | Устройство для измерения внутричерепного давления у новорожденных и детей грудного возраста и опорный элемент для этого устройства |
| US8577154B2 (en) * | 2008-06-16 | 2013-11-05 | University Of Southern California | Automated single viewpoint human action recognition by matching linked sequences of key poses |
| US8996332B2 (en) * | 2008-06-24 | 2015-03-31 | Dp Technologies, Inc. | Program setting adjustments based on activity identification |
| US9163946B2 (en) * | 2009-07-28 | 2015-10-20 | CSR Technology Holdings Inc. | Methods and applications for motion mode detection for personal navigation systems |
| US8284847B2 (en) * | 2010-05-03 | 2012-10-09 | Microsoft Corporation | Detecting motion for a multifunction sensor device |
| US20110289455A1 (en) * | 2010-05-18 | 2011-11-24 | Microsoft Corporation | Gestures And Gesture Recognition For Manipulating A User-Interface |
| US8582803B2 (en) * | 2010-10-15 | 2013-11-12 | International Business Machines Corporation | Event determination by alignment of visual and transaction data |
-
2010
- 2010-11-11 TW TW099138777A patent/TWI439947B/zh active
- 2010-12-24 JP JP2010287308A patent/JP2012104089A/ja active Pending
- 2010-12-28 CN CN201010623405.2A patent/CN102462497B/zh active Active
-
2011
- 2011-09-19 US US13/235,611 patent/US20120123733A1/en not_active Abandoned
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000213967A (ja) * | 1999-01-22 | 2000-08-04 | Amutekkusu:Kk | 人体動作判別装置 |
| JP2005114537A (ja) * | 2003-10-07 | 2005-04-28 | National Institute Of Advanced Industrial & Technology | 歩行動作検出処理装置および歩行動作検出処理方法 |
| JP2008173251A (ja) * | 2007-01-17 | 2008-07-31 | Matsushita Electric Works Ltd | 昇降動作検出装置およびそれを用いた活動量計 |
| WO2010032579A1 (ja) * | 2008-09-19 | 2010-03-25 | 株式会社日立製作所 | 行動履歴の生成方法及び行動履歴の生成システム |
Non-Patent Citations (2)
| Title |
|---|
| CSNG200500564005; 興梠 正克 Masakatsu Kourogi: '慣性センサ群とウェアラブルカメラを用いた歩行動作解析に基づくパーソナルポジショニング手法 Personal P' 電子情報通信学会技術研究報告 Vol.103 No.737 IEICE Technical Report 第103巻, 20040311, 第25-30頁, 社団法人電子情報通信学会 The Institute of Electro * |
| JPN6012066543; 興梠 正克 Masakatsu Kourogi: '慣性センサ群とウェアラブルカメラを用いた歩行動作解析に基づくパーソナルポジショニング手法 Personal P' 電子情報通信学会技術研究報告 Vol.103 No.737 IEICE Technical Report 第103巻, 20040311, 第25-30頁, 社団法人電子情報通信学会 The Institute of Electro * |
Also Published As
| Publication number | Publication date |
|---|---|
| CN102462497B (zh) | 2014-07-09 |
| TW201220210A (en) | 2012-05-16 |
| CN102462497A (zh) | 2012-05-23 |
| TWI439947B (zh) | 2014-06-01 |
| US20120123733A1 (en) | 2012-05-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6783751B2 (ja) | 地図情報支援の質を高められたポータブルナビゲーションを使用する方法および装置 | |
| CN107289941B (zh) | 一种基于惯导的室内定位方法与装置 | |
| JP6155276B2 (ja) | エレベータ運動検出のための方法及び装置 | |
| CN107636420B (zh) | 用于行人航位推算的技术 | |
| JP5704561B2 (ja) | 進行方向推定装置、携帯端末、制御プログラム、コンピュータ読み取り可能な記録媒体、および進行方向推定方法 | |
| CN107990895B (zh) | 一种基于穿戴式imu的建筑物楼层间行人轨迹跟踪方法及系统 | |
| CN104180805A (zh) | 基于智能手机的室内行人定位与跟踪方法 | |
| CN102462497B (zh) | 辨识人体移动行为的方法及系统 | |
| KR20150074124A (ko) | 모바일 디바이스들의 맵-지원 센서-기반 포지셔닝 | |
| TW201104280A (en) | Dead reckoning elevation component adjustment | |
| EP2881708A1 (en) | System and method for indoor localization using mobile inertial sensors and virtual floor maps | |
| KR20190050791A (ko) | 모바일 디바이스에서 개선된 보행자 모션 모델링을 위한 사용자-특정 학습 | |
| CN106461401B (zh) | 信息处理设备、信息处理方法和计算机程序 | |
| CN106871894B (zh) | 一种基于条件随机场的地图匹配方法 | |
| US20200142008A1 (en) | Method and system for magnetometer calibration | |
| JP5915803B2 (ja) | 情報処理装置、混雑度マップ生成装置、情報処理方法、プログラム、及び記録媒体 | |
| US10976466B2 (en) | Locating a device that is moved in a three-dimensional space | |
| JP6329915B2 (ja) | 測位システム | |
| KR102269074B1 (ko) | 실내 위치 결정 방법 및 장치 | |
| US20250180356A1 (en) | Advanced Pedestrian Navigation Based on Inertial Gait Analysis and GPS Data | |
| JP2015224932A (ja) | 情報処理装置、情報処理方法及びコンピュータプログラム | |
| KR102897004B1 (ko) | 학습모델을 기반으로 하는 이동 방향 추정 시스템 및 그 방법 | |
| Tsubouchi et al. | Enhancing indoor altitude estimation on smartphones: Resolving ventilation fan effects | |
| CA3043914C (en) | Method and system for crowd- sourced barometric fingerprint data repository | |
| Lin et al. | LocMe: Human locomotion and map exploitation based indoor localization |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20121225 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20130325 |
|
| A602 | Written permission of extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A602 Effective date: 20130402 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130404 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20130730 |