JP2012104919A - 通信システム、マスタノード、スレーブノード - Google Patents
通信システム、マスタノード、スレーブノード Download PDFInfo
- Publication number
- JP2012104919A JP2012104919A JP2010249786A JP2010249786A JP2012104919A JP 2012104919 A JP2012104919 A JP 2012104919A JP 2010249786 A JP2010249786 A JP 2010249786A JP 2010249786 A JP2010249786 A JP 2010249786A JP 2012104919 A JP2012104919 A JP 2012104919A
- Authority
- JP
- Japan
- Prior art keywords
- header
- data
- transmission
- slave
- bus
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F13/00—Interconnection of, or transfer of information or other signals between, memories, input/output devices or central processing units
- G06F13/14—Handling requests for interconnection or transfer
- G06F13/36—Handling requests for interconnection or transfer for access to common bus or bus system
Landscapes
- Engineering & Computer Science (AREA)
- Theoretical Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Engineering & Computer Science (AREA)
- General Physics & Mathematics (AREA)
- Small-Scale Networks (AREA)
Abstract
【解決手段】マスタ1は、一定間隔毎に、送信を許可するデータのIDを設定したヘッダ(定期ヘッダ)を、IFSの検出を待って送信する。イベント対応ノード(マスタ1および自律送信可能スレーブ3b)は、イベント通信の要求が発生した場合に、その都度、イベントヘッダを、IFSの検出を待って送信する。また、定期ヘッダかイベントヘッダかに拘わらず、ヘッダが衝突した場合には、バス調停で勝ち残ったヘッダに従って、レスポンスの送信を実行する。
【選択図】図7
Description
また、次のような通信方法も提案されている。即ち、マスタからスレーブへの出力データは、一つのOUTフレームで一括して転送し、スレーブからマスタへの入力データは、各スレーブに互いに重複しないように割り当てられた時間帯にINフレームをそれぞれ返送することで、定期的な通信を実現する。これと共に、OUTフレームにてマスタがメッセージ通信要求の有無を確認したい単数または複数のスレーブを指定し、その指定されたスレーブがメッセージ送信要求を示す応答フレームを返送すると、マスタは、応答フレームを返送してきたスレーブに対してメッセージ送信許可フレームを送信することでバス権を渡し、バス権を持ったスレーブがマスタに対してメッセージを送信することにより、スレーブから能動的にデータを送信することを可能としている(例えば、特許文献1参照)。
このように構成された本発明のマスタノードは、請求項1に記載の通信システムを構築する際に、好適に用いることができる。
<全体構成>
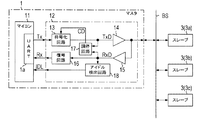
図1は、マスタスレーブ方式の通信プロトコルが適用された車載用の通信システムの構成を示すブロック図である。
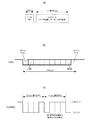
ここで、図2は、バスBSを介して接続されたマスタ1,スレーブ3で構成される通信システムにおいて、データの送受信に使用するフレームの構成を示す説明図である。
このうち、ヘッダは、送信を許可するデータの識別子(ID)からなり、IDの値が小さいほど、バス調停で勝ち残るように設定されている。一方、レスポンスは、データ以外に、データ(レスポンス)のサイズを示すサイズ情報、エラーの有無をチェックするためのCRC符号が少なくとも含まれている。
図1に戻り、マスタ1は、通信システム(バスBS)を介したスレーブ3との通信や、図示しない車載ネットワークを介した他のECUと通信を行うための処理を実行するマイクロコンピュータ(以下「マイコン」という)11と、バスBSがアイドル状態にあるか否かを示すアイドル検出信号IDLをマイコン11に供給すると共に、マイコン11から与えられるデータTxを符号化した送信データTxDをバスBSに出力し、バスBS上のデータ(受信データ)RxDを受信して復号したデータRxをマイコン11に入力するトランシーバ12とを備えている。
マイコン11は、CPU,ROM,RAM,IOポート等からなるマイコンにおける周知の構成に加えて、調歩同期(非同期)方式のシリアル通信を実現するUART(汎用非同期受信・送信機:Universal Asynchronous Receiver Transmitter )11aを備えている。
<トランシーバ>
図1に戻り、トランシーバ12は、マイコン11からの供給されるデータTx(NRZ符号)を、バスBS上で用いる伝送符号に符号化する符号化回路13と、符号化回路13にて符号化された送信データTxDをバスBSに出力する送信バッファ14と、バスBS上のデータを取り込む受信バッファ15と、受信バッファ15が取り込んだ受信データRxDを復号し、復号したデータRxをマイコン11に供給する復号回路16と、送信データTxDと受信データRxDとで信号レベルが不一致である場合にアクティブレベルとなる衝突検出信号CDを出力する調停回路17とを備えている。
<スレーブ構成>
スレーブ3のうち、自律送信可能スレーブ3bは、マスタ1と同様の構成を有しており、既存スレーブ3aは、トランシーバ12の代わりに、調停回路17とアイドル検出回路18とが省略されたトランシーバが用いられている以外は、マスタ1と同様の構成を有しているため、その詳細についての説明は省略する。
マスタ1のマイコン11は、予め設定されたスケジュールに従って、ヘッダの送信を制御するマスタタスクを実行すると共に、マスタ1によるレスポンスの送信を可能とするスレーブタスクを実行する。
但し、既存スレーブ3aが実行するスレーブタスクは、レスポンスの送信だけを行うマスタ1で実行されるものと同じ内容であり、自律送信可能スレーブ3bが実行するスレーブタスクは、ヘッダの送信を行う機能が付加されたものとなっている。
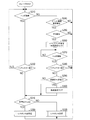
次に、マスタ1のマイコン11が実行するマスタタスクの内容を、図3に示すフローチャートに沿って説明する。
本処理が起動すると、イベント通信の要求が発生しているか否かを判断し(S110)、イベント要求が発生していなければ(S110:NO)、定期通信のタイミングであるか否かを判断し(S140)、定期通信のタイミングでもなければ(S140:NO)、S110に戻り、S110,S140を繰り返すことで、イベント通信の要求が発生するか、定期通信のタイミングとなるまで待機する。
次に、自律送信可能スレーブ3bのマイコン11が実行するスレーブタスクの内容を、図4に示すフローチャートに沿って説明する。
本処理が起動すると、まず、ヘッダを受信したか否かを判断し(S210)、受信していなければ(S210:NO)、イベント通信の要求が発生しているか否かを判断し(S240)、イベント通信の要求も発生していなければ(S240:NO)、S210に戻り、S210,S240を繰り返すことで、ヘッダを受信するかイベント通信の要求が発生するまで待機する。
次に、先のS320で実行するレスポンス送受信処理の詳細を、図5に示すフローチャートに沿って説明する。
そして、調停負けフラグがセットされているか否かを判断し(S410)、調停負けフラグがセットされていなければ(S410:NO)、UART11aを介して1ブロック分のデータ(レスポンスの一部)を送信し(S420)、調停負けフラグがセットされていれば、データの送信は行わない。
また、受信タイムアウトする前に、1ブロック分のデータを受信した場合(S430:YES)、その受信したデータ(受信データ)が、先のS420で送信したデータ(送信データ)と一致しているか否かを判断する(S450)。
受信を完了していなければ(S470:NO)S410に戻り、受信完了していれば(S470:YES)、受信したレスポンスに含まれているCRC符号をチェックして、CRCエラーの有無を判断し(S480)、CRCエラーがなければ(S480:YES)、そのまま本処理を終了し、CRCエラーがあれば(S480:NO)、受信したデータ(レスポンス)を破棄して(S490)本処理を終了する。
次に、先のS330で実行するレスポンス受信処理の詳細を、図6に示すフローチャートに沿って説明する。
また、受信タイムアウトする前に、1ブロック分のデータを受信した場合(S510:YES)、一つのレスポンスを構成する一連のデータの受信を完了したか否かを判断する(S530)。
<動作>
図7は、マスタ1やスレーブ3を用いて構成された通信システムの基本動作を表すタイミング図である。
マスタ1のスレーブタスクおよびスレーブ3(以下単に「ノード」という)は、定期ヘッダかイベントヘッダかに関わらず、ヘッダに設定されたIDが自ノードを送信元とするデータのIDである場合に、用意されているレスポンス(データ)を、受信したヘッダに続けて送信する。
複数のイベント対応ノードが同時にヘッダを送信した場合、イベントヘッダ同士の衝突が発生し、バス調停によってIDの値の小さい(優先度が高い)方が勝ち残り、その勝ち残ったイベントヘッダに従ってレスポンスの送信が実行される(図中「イベント衝突」のスロット参照)。なお、調停負けしたヘッダの送信元となったイベント対応ノードは、IFSの検出を待って、同じイベントヘッダの送信をリトライし、送信に成功するまで繰り返すことになる。
以上説明したように上述した通信システムにおいては、イベント対応ノード(マスタ1および自律送信可能スレーブ3b)は、イベント通信の要求が発生した場合に、その都度、IFSの検出を待ってイベントヘッダを送信するようにされている。
本実施形態において、アイドル検出回路18がアイドル状態検出手段、S140〜S160が定期ヘッダ送信手段、S240〜S260がイベントヘッダ送信手段、調停回路17および符号化回路13が送信中止手段に相当する。
以上本発明の実施形態について説明したが、本発明は上記実施形態に限定されるものではなく、本発明の要旨を逸脱しない範囲において様々な態様にて実施することが可能である。
Claims (4)
- バスを介して接続されたマスタノードと複数のスレーブノードとからなり、前記マスタノードが、送信を許可するデータの識別子からなるヘッダを、該識別子を順次変化させて送信し、該ヘッダにより送信が許可されたデータの送信元となるスレーブノードが該ヘッダに続けてデータを送信する通信システムにおいて、
前記スレーブノードの少なくとも一つは、前記ヘッダを自律的に送信する機能を有する自律送信可能スレーブノードとして構成され、
前記マスタノードおよび前記自律送信可能スレーブノードは、前記バス上で劣位な信号レベルが予め設定された期間以上継続した場合をアイドル状態として、前記ヘッダの送信を、前記バスがアイドル状態であることを確認した後に実行すると共に、前記ヘッダを用いたバス調停を行うことを特徴とする通信システム。 - 前記データには、予め優先度が設定されており、
前記ヘッダは、該データの優先度が高いほど早いタイミングで送信されることを特徴とする請求項1に記載の通信システム。 - 複数のスレーブノードと共にバスに接続され、送信を許可するデータの識別子からなるヘッダを、該識別子を順次変化させて送信し、該ヘッダにより送信が許可されたデータの送信元となるスレーブノードが該ヘッダに続けてデータを送信する通信システムを、前記複数のスレーブノードと共に構成するマスタノードであって、
前記バス上で劣位な信号レベルが予め設定された期間以上継続した状態をアイドル状態として検出するアイドル状態検出手段と、
前記ヘッダの送信を、前記アイドル状態検出手段にてアイドル状態が検出されるのを待って実行する定期ヘッダ送信手段と、
前記ヘッダの送信時にバスの信号レベルを監視し、送信したヘッダの信号レベルとバスの信号レベルとが異なる場合に、前記ヘッダの送信を中止する送信中止手段と、
を備えることを特徴とするマスタノード。 - 送信を許可するデータの識別子からなるヘッダを、該識別子を順次変化させて送信するマスタノードと共にバスに接続され、前記ヘッダにより送信が許可されたデータの送信元となるスレーブノードが該ヘッダに続けてデータを送信する通信システムを、前記マスタノードと共に構成するスレーブノードであって、
自ノードが送信元となるデータの送信を許可するヘッダを、前記バスを介して受信した場合に、該ヘッダに続けてデータを送信する送信手段と、
前記バス上で劣位な信号レベルが予め設定された期間以上継続した状態をアイドル状態として検出するアイドル状態検出手段と、
前記マスタノードからの指示によらず自律的にデータを送受信する必要がある場合に、該データの識別子からなるヘッダの送信を、前記アイドル状態検出手段にてアイドル状態が検出されるのを待って実行するイベントヘッダ送信手段と、
前記ヘッダの送信時にバスの信号レベルを監視し、送信したヘッダの信号レベルとバスの信号レベルとが異なる場合に、前記ヘッダの送信を中止する送信中止手段と、
を備えることを特徴とするスレーブノード。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010249786A JP5510275B2 (ja) | 2010-11-08 | 2010-11-08 | 通信システム、マスタノード、スレーブノード |
| US13/291,415 US8868807B2 (en) | 2010-11-08 | 2011-11-08 | Communication system, master node, and slave node |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010249786A JP5510275B2 (ja) | 2010-11-08 | 2010-11-08 | 通信システム、マスタノード、スレーブノード |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012104919A true JP2012104919A (ja) | 2012-05-31 |
| JP5510275B2 JP5510275B2 (ja) | 2014-06-04 |
Family
ID=46020719
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010249786A Active JP5510275B2 (ja) | 2010-11-08 | 2010-11-08 | 通信システム、マスタノード、スレーブノード |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US8868807B2 (ja) |
| JP (1) | JP5510275B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014053741A (ja) * | 2012-09-06 | 2014-03-20 | Denso Corp | 通信システム |
| JP2024508297A (ja) * | 2021-02-26 | 2024-02-26 | ツェットエフ、フリードリッヒスハーフェン、アクチエンゲゼルシャフト | 自動緊急ブレーキに応答して乗員の動きを推定するためのシステムおよび方法 |
Families Citing this family (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5510286B2 (ja) * | 2010-11-19 | 2014-06-04 | 株式会社デンソー | 通信システム、ノード |
| JP2012257122A (ja) * | 2011-06-09 | 2012-12-27 | Hitachi Automotive Systems Ltd | 車両制御装置、車両制御システム |
| DE102012106210A1 (de) * | 2012-07-10 | 2014-01-16 | Trinamic Motion Control Gmbh & Co. Kg | Verfahren zur seriellen Datenübertragung |
| US9966584B2 (en) | 2013-03-11 | 2018-05-08 | Atieva, Inc. | Bus bar for battery packs |
| US10089274B2 (en) | 2013-03-13 | 2018-10-02 | Atieva, Inc. | Dual voltage communication bus |
| US9946675B2 (en) * | 2013-03-13 | 2018-04-17 | Atieva, Inc. | Fault-tolerant loop for a communication bus |
| US9514086B2 (en) | 2013-03-13 | 2016-12-06 | Atieva, Inc. | Configuration switch for a broadcast bus |
| US9229889B2 (en) | 2013-03-13 | 2016-01-05 | Atieva, Inc. | Dual voltage communication bus |
| US10901019B2 (en) | 2013-03-15 | 2021-01-26 | Atieva, Inc. | Method of connecting cell voltage sensors |
| US9041454B2 (en) | 2013-03-15 | 2015-05-26 | Atieva, Inc. | Bias circuit for a switched capacitor level shifter |
| US10063071B2 (en) | 2013-03-15 | 2018-08-28 | Atieva, Inc. | Balance resistor and low pass filter |
| US10084214B2 (en) | 2013-03-15 | 2018-09-25 | Atieva, Inc. | Automatic switchover from cell voltage to interconnect voltage monitoring |
| US9996488B2 (en) * | 2013-09-09 | 2018-06-12 | Qualcomm Incorporated | I3C high data rate (HDR) always-on image sensor 8-bit operation indicator and buffer over threshold indicator |
| US9690725B2 (en) | 2014-01-14 | 2017-06-27 | Qualcomm Incorporated | Camera control interface extension with in-band interrupt |
| US10353837B2 (en) | 2013-09-09 | 2019-07-16 | Qualcomm Incorporated | Method and apparatus to enable multiple masters to operate in a single master bus architecture |
| WO2015054548A1 (en) | 2013-10-09 | 2015-04-16 | Qualcomm Incorporated | ERROR DETECTION CAPABILITY OVER CCIe PROTOCOL |
| US9684624B2 (en) | 2014-01-14 | 2017-06-20 | Qualcomm Incorporated | Receive clock calibration for a serial bus |
| US20150248373A1 (en) * | 2014-02-28 | 2015-09-03 | Qualcomm Incorporated | Bit allocation over a shared bus to facilitate an error detection optimization |
| JP6027046B2 (ja) | 2014-04-14 | 2016-11-16 | 株式会社日本自動車部品総合研究所 | 通信システム |
| US9397871B2 (en) * | 2014-09-30 | 2016-07-19 | Infineon Technologies Ag | Communication devices |
| KR102300791B1 (ko) * | 2017-03-20 | 2021-09-09 | 엘지전자 주식회사 | 공기조화기 및 그 제어방법 |
| CN106953870B (zh) * | 2017-03-31 | 2020-02-11 | 吴平 | 优先权安全管理工作方法及其设备 |
| CN110166266B (zh) * | 2018-02-12 | 2022-05-06 | 大唐移动通信设备有限公司 | 一种从节点配置更新的处理方法、主节点及从节点 |
| US11099778B2 (en) * | 2018-08-08 | 2021-08-24 | Micron Technology, Inc. | Controller command scheduling in a memory system to increase command bus utilization |
| US11119971B1 (en) | 2020-10-15 | 2021-09-14 | Texas Instruments Incorporated | I2C standard compliant bidirectional buffer |
| DE102021106379A1 (de) | 2021-03-16 | 2022-09-22 | Infineon Technologies Ag | Master, Slave, Master-Slave-Kommunikations-System, On-Chip-Interconnect-System, Verfahren zum Betreiben eines Masters, Verfahren zum Betreiben eines Slaves, Verfahren zum Betreiben eines Master-Slave-Kommunikations-Systems und Verfahren zum Betreiben eines On-Chip-Interconnect-Systems |
| US12542641B2 (en) | 2022-04-01 | 2026-02-03 | AyDeeKay LLC | Single-thread detection of valid synchronization headers |
| DE102023126007B3 (de) * | 2023-09-26 | 2024-11-07 | Infineon Technologies Ag | Lin-bus-transceiver und verfahren hierfür |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06164603A (ja) * | 1992-11-26 | 1994-06-10 | Toshiba Corp | 時分割多重伝送装置の伝送方式 |
| JPH09135255A (ja) * | 1995-09-05 | 1997-05-20 | Denso Corp | 通信システム |
| JP2002500841A (ja) * | 1997-05-27 | 2002-01-08 | マイクロ・モーション・インコーポレーテッド | 「コントローラ・エリア(can)」プロトコルを有する決定論的シリアル・バス通信システム |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6434432B1 (en) * | 1999-09-15 | 2002-08-13 | Koninklijke Philips Electronics N. V. | Method for writing back message ID information to a match ID register and a CAN microcontroller that implements this method |
| US6606670B1 (en) * | 2000-08-16 | 2003-08-12 | Microchip Technology Incorporated | Circuit serial programming of default configuration |
| WO2006126725A1 (en) | 2005-05-26 | 2006-11-30 | Matsushita Electric Industrial Co., Ltd. | Power line communication system |
| JP4458279B2 (ja) | 2005-08-31 | 2010-04-28 | オムロン株式会社 | プログラマブル・コントローラ・システムの通信方法 |
| US7831742B2 (en) * | 2007-08-10 | 2010-11-09 | Qimonda Ag | Method and device for enumeration |
| DE102008000562A1 (de) * | 2008-03-07 | 2009-09-10 | Robert Bosch Gmbh | Kommunikationssystem umfassend einen Datenbus und mehrere daran angeschlossene Teilnehmerknoten sowie Verfahren zum Betreiben eines solchen Kommunikationssystems |
-
2010
- 2010-11-08 JP JP2010249786A patent/JP5510275B2/ja active Active
-
2011
- 2011-11-08 US US13/291,415 patent/US8868807B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06164603A (ja) * | 1992-11-26 | 1994-06-10 | Toshiba Corp | 時分割多重伝送装置の伝送方式 |
| JPH09135255A (ja) * | 1995-09-05 | 1997-05-20 | Denso Corp | 通信システム |
| JP2002500841A (ja) * | 1997-05-27 | 2002-01-08 | マイクロ・モーション・インコーポレーテッド | 「コントローラ・エリア(can)」プロトコルを有する決定論的シリアル・バス通信システム |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014053741A (ja) * | 2012-09-06 | 2014-03-20 | Denso Corp | 通信システム |
| JP2024508297A (ja) * | 2021-02-26 | 2024-02-26 | ツェットエフ、フリードリッヒスハーフェン、アクチエンゲゼルシャフト | 自動緊急ブレーキに応答して乗員の動きを推定するためのシステムおよび方法 |
| JP7678122B2 (ja) | 2021-02-26 | 2025-05-15 | ツェットエフ、フリードリッヒスハーフェン、アクチエンゲゼルシャフト | 自動緊急ブレーキに応答して乗員の動きを推定するためのシステムおよび方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US8868807B2 (en) | 2014-10-21 |
| US20120117287A1 (en) | 2012-05-10 |
| JP5510275B2 (ja) | 2014-06-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5510275B2 (ja) | 通信システム、マスタノード、スレーブノード | |
| JP5510286B2 (ja) | 通信システム、ノード | |
| JP2012080360A (ja) | 通信システム、マスタノード、スレーブノード | |
| US8448035B2 (en) | Communication system adapting for car, communication apparatus adapting for car, and communication method adapting for car | |
| US11966271B2 (en) | Ethernet PHY-MAC communication with in-band wake-up/sleep commands | |
| US20160080168A1 (en) | Can fd | |
| US8179918B2 (en) | Relay connection unit for vehicle | |
| JP5423736B2 (ja) | ゲートウェイ装置 | |
| US8780772B2 (en) | Communication protocol for wireless enhanced controller area networks | |
| US10404721B2 (en) | Communication device for detecting transmission of an improper message to a network | |
| CN104995873A (zh) | 使用协议异常状态的数据传输 | |
| CN104995874B (zh) | 具有协议异常状态的数据传输协议 | |
| JP2014232997A (ja) | 通信システム | |
| CN112398901A (zh) | 执行双报文仲裁的方法和系统 | |
| KR101676353B1 (ko) | 이종 네트워크 상의 메시지 제어 방법 및 장치 | |
| EP2139165A1 (en) | Access point device, communication device and method for access to communication media | |
| JP2010141819A (ja) | 通信装置、通信方法および通信プログラム | |
| CN120074982A (zh) | 用于串行总线系统中的确定性通信的用户站和方法 | |
| JP2007104232A (ja) | 通信ネットワークシステム及び通信端末装置 | |
| JP4890909B2 (ja) | 通信システム及び通信方法。 | |
| JP6183281B2 (ja) | 通信システムおよび電子制御装置 | |
| JP2010200091A (ja) | 通信システム及び通信方法 | |
| JP3990255B2 (ja) | 通信装置 | |
| JP4959484B2 (ja) | 中継接続ユニット | |
| JP2017098603A (ja) | 通信システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130612 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140214 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140225 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140310 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 5510275 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |