JP2012131273A - ハイブリッド電気自動車の制御装置 - Google Patents
ハイブリッド電気自動車の制御装置 Download PDFInfo
- Publication number
- JP2012131273A JP2012131273A JP2010283385A JP2010283385A JP2012131273A JP 2012131273 A JP2012131273 A JP 2012131273A JP 2010283385 A JP2010283385 A JP 2010283385A JP 2010283385 A JP2010283385 A JP 2010283385A JP 2012131273 A JP2012131273 A JP 2012131273A
- Authority
- JP
- Japan
- Prior art keywords
- speed
- traveling
- electric vehicle
- hybrid electric
- running
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000002485 combustion reaction Methods 0.000 claims abstract description 21
- 230000001172 regenerating effect Effects 0.000 claims abstract description 12
- 238000001514 detection method Methods 0.000 claims description 16
- 239000000446 fuel Substances 0.000 abstract description 34
- 230000001174 ascending effect Effects 0.000 abstract description 13
- 230000005540 biological transmission Effects 0.000 description 11
- 230000001133 acceleration Effects 0.000 description 6
- 238000010586 diagram Methods 0.000 description 6
- 238000000034 method Methods 0.000 description 5
- 238000004891 communication Methods 0.000 description 4
- 230000006870 function Effects 0.000 description 4
- 230000008929 regeneration Effects 0.000 description 4
- 238000011069 regeneration method Methods 0.000 description 4
- 238000002347 injection Methods 0.000 description 2
- 239000007924 injection Substances 0.000 description 2
- 238000005381 potential energy Methods 0.000 description 2
- 238000005096 rolling process Methods 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000012937 correction Methods 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 230000006866 deterioration Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 239000002360 explosive Substances 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 238000012827 research and development Methods 0.000 description 1
- 238000004904 shortening Methods 0.000 description 1
- 230000002269 spontaneous effect Effects 0.000 description 1
Images

Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/62—Hybrid vehicles
Landscapes
- Hybrid Electric Vehicles (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
【課題】定速走行制御下における内燃機関の燃料消費量を惰性走行により削減することにより、良好なドライバビリティを確保しつつ、燃費性能を向上可能なハイブリッド電気自動車の制御装置を提供する。
【解決手段】ハイブリッド電気自動車の制御装置は、走行路面の勾配情報を取得する手段(17)と、走行速度を検出する走行速度検出手段(16)と、取得した勾配情報に基づいて走行路面が上り勾配を有すると判定された場合に、当該上り勾配の頂上地点における走行速度が定速走行制御において許容される走行速度の下限値として予め設定された設定速度下限値となるように算出された惰性走行開始地点aから惰性走行を開始し、走行速度が設定速度Vsetより大きくなった場合に、惰性走行を中止すると共に、電動機(4)を回生制動させる制御手段(26)とを備えた。
【選択図】図2
【解決手段】ハイブリッド電気自動車の制御装置は、走行路面の勾配情報を取得する手段(17)と、走行速度を検出する走行速度検出手段(16)と、取得した勾配情報に基づいて走行路面が上り勾配を有すると判定された場合に、当該上り勾配の頂上地点における走行速度が定速走行制御において許容される走行速度の下限値として予め設定された設定速度下限値となるように算出された惰性走行開始地点aから惰性走行を開始し、走行速度が設定速度Vsetより大きくなった場合に、惰性走行を中止すると共に、電動機(4)を回生制動させる制御手段(26)とを備えた。
【選択図】図2
Description
本発明は、内燃機関とバッテリに蓄えられた電力を動力源として力行する電動機との少なくとも一方から出力される動力を駆動輪に伝達して走行するハイブリッド電気自動車の走行速度を予め設定された設定速度に維持するように定速走行制御を行うハイブリッド電気自動車の制御装置の技術分野に関する。
近年、ガソリンエンジンやディーゼルエンジンなどの内燃機関、及び、バッテリに蓄えられた電力で駆動可能な電動機の少なくとも一方を動力源として走行可能なハイブリッド電気自動車が注目されている。この種のハイブリッド電気自動車では、減速時に電動機を回生駆動させることにより回生エネルギーをバッテリに充電し、該バッテリに充電した電力を用いて電動機を力行駆動させることで、内燃機関の燃料消費量を削減し、燃費性能の改善が図られている。
ハイブリッド電気自動車の技術分野では、更なる燃費性能の改善を図るため、様々な観点から研究開発が進められている。その一例として、所定走行速度で走行中の車両が有する慣性力を利用して惰性走行を行わせることにより(このとき、内燃機関への燃料の供給は遮断される)、内燃機関の燃料消費量を削減するものがある。実際の惰性走行中の車両では、走行路面の勾配、転がり抵抗、空気抵抗によってその走行速度が変化する。そのため、このような惰性走行は、内燃機関を作動状態にして車両を加速させる加速走行と、走行条件に応じて適宜切り替えながら用いられるのが一般的である。
このように車両の走行状態を惰性走行と加速走行との間で切り替え制御する一例として、例えば特許文献1がある。特許文献1では特に、車両の実際の減速度が走行路面の基本走行パターンから推定される減速度より大きい場合に、加速走行と惰性走行との切り替え制御を中止することによって、車両の挙動の乱れによるドライバビリティの悪化を防止できるとされている。
この種のハイブリッド電気自動車に関して、走行速度を予め設定された設定速度に維持することによってドライバーの運転に要する操作負担を軽減する定速走行制御(いわゆるオートクルーズ制御)がある。定速走行制御では、車両の走行条件に応じて、走行速度が設定速度に維持されるように内燃機関及び電動機等の動力源、或いは、サービスブレーキや回生ブレーキなどの制動手段が制御される。このような定速走行制御下にある場合においても、内燃機関の燃料消費量を削減し、燃費向上を図ることは、ハイブリッド電気自動車の性能改善上、重要な課題である。
上記特許文献1では、加速惰性走行をしている車両が上り急勾配にさしかかった際に惰性走行を中止することにより、急激な速度変化を抑制することができ、加速惰性走行を行わせている運転者に違和感を与えることを抑制できるとされている。また、ここで使われている加速惰性走行では燃費を向上できるとされているが、この技術は定速走行制御下にあるハイブリッド電気自動車にはそのまま適用することができない。
本発明は上記課題に鑑みなされたものであり、定速走行制御下における内燃機関の燃料消費量を惰性走行により削減することにより、良好なドライバビリティを確保しつつ、燃費性能を向上可能なハイブリッド電気自動車の制御装置を提供することを目的とする。
本発明に係るハイブリッド電気自動車の制御装置は上記課題を解決するために、内燃機関とバッテリに蓄えられた電力を動力源として力行する電動機との少なくとも一方から出力される動力を駆動輪に伝達して走行するハイブリッド電気自動車の走行速度を予め設定された設定速度に維持するように定速走行制御を行うハイブリッド電気自動車の制御装置であって、前記ハイブリッド電気自動車の進行方向における走行路面の勾配情報を取得する勾配情報取得手段と、前記ハイブリッド電気自動車の走行速度を検出する走行速度検出手段と、前記勾配情報取得手段によって取得した勾配情報に基づいて、前記ハイブリッド電気自動車の進行方向における走行路面が上り勾配を有すると判定された場合に、当該上り勾配の頂上地点における走行速度が前記定速走行制御において許容される走行速度の下限値として予め設定された設定速度下限値となるように算出された惰性走行開始地点から惰性走行を開始し、前記走行速度検出手段によって検出された走行速度が前記設定速度より大きくなった場合に、惰性走行を中止すると共に、前記電動機を回生制動させる制御手段とを備えたことを特徴とする。
本発明によれば、走行速度が設定速度に維持される定速走行制御下において、ハイブリッド電気自動車が上り勾配を走行する場合に、当該上り勾配の頂上地点より手前にある惰性走行開始地点から惰性走行を開始し、頂上地点を通過した後、下り勾配に至って走行速度が設定速度より大きくなるタイミングで惰性走行を中止させる。このように惰性走行を実施することにより、走行速度を設定速度に維持しつつ内燃機関の燃料消費量を抑制することができるので、定速走行制御下にあるハイブリッド電気自動車において良好な燃費性能を得ることができる。特に、惰性走行開始地点は、例えばGPS通信衛星から受信したGPS情報などの勾配情報に基づいて、ハイブリッド電気自動車の前方の走行路面パターンを事前に取得することによって、当該走行路面パターンに応じたタイミングで惰性走行を実施することができるので、定速走行制御下において良好なドライバビリティを確保しつつ、上述したような燃費性能の改善を図ることができる。また、惰性走行開始地点は、上り勾配の頂上地点における走行速度が定速走行制御において許容される走行速度の下限値として予め設定された設定速度下限値となるように算出されているので、頂上地点における走行速度が予め設定された設定速度の下限値となるように走行速度を推定して惰性走行開始地点を算出するので、安定性に優れた定速走行を行いつつ、燃費性能の向上を図ることができる。
好ましくは、前記バッテリの充電量を検出するバッテリ充電量検出手段を更に備えており、前記制御手段は、前記惰性走行が中止された際に、前記バッテリ充電量検出手段によって検出されたバッテリ充電量が所定値より低い場合に、前記電動機を回生制動させるとよい。この場合、上り勾配における惰性走行開始地点から頂上地点を通過し、下り勾配において惰性走行が中止された際に、バッテリに電動機の回生電力を充電する余裕がある場合に電動機を回生駆動する。これにより、ハイブリッド電気自動車が下り勾配を走行して次第に加速しようとする際に、電動機において回生制動トルクを発生させることによって走行車速を設定速度に維持しつつ、回生エネルギーを電気エネルギーとしてバッテリに回収することができる。
また、前記制御手段は、前記勾配情報取得手段によって取得した勾配情報に基づいて、前記ハイブリッド電気自動車の進行方向における走行路面が下り勾配を有すると判定された場合に、当該下り勾配の最下地点における走行速度が前記定速走行制御において許容される走行速度の上限値として予め設定された前記設定速度上限値となるように算出された惰性走行開始地点から惰性走行を開始し、前記走行速度検出手段によって検出された走行速度が前記設定速度より小さくなった場合に、惰性走行を中止すると共に、前記電動機を力行駆動させるとよい。この場合、走行速度が設定速度に維持される定速走行制御下において、ハイブリッド電気自動車が下り勾配を走行して次第に加速する場合に、当該下り勾配の最下地点より手前にある惰性走行開始地点から惰性走行を開始し、最下地点を通過した後、上り勾配に至って走行速度が設定速度より小さくなるタイミングで惰性走行を中止させる。このように惰性走行を実施することにより、走行速度を設定速度に維持しつつ内燃機関の燃料消費量を抑制することができるので、定速走行制御下にあるハイブリッド電気自動車において良好な燃費性能を得ることができる。また、惰性走行開始地点は、最下地点における走行速度が予め設定された設定速度の上限値となるように走行速度を推定して惰性走行開始地点を算出するので、安定性に優れた定速走行を行いつつ、燃費性能の向上を図ることができる。
好ましくは、前記バッテリの充電量を検出するバッテリ充電量検出手段を更に備えており、前記制御手段は、前記惰性走行が中止された際に、前記バッテリ充電量検出手段によって検出されたバッテリ充電量が所定値より高い場合に、前記電動機を力行駆動させるとよい。この場合、下り勾配における惰性走行開始地点から最下地点を通過し、上り勾配において惰性走行が中止された際に、バッテリに電動機を力行駆動させるだけの充電量を有している場合に電動機を力行駆動する。これにより、ハイブリッド電気自動車が上り勾配を走行して次第に減速しようとする際に、電動機を力行駆動させ、内燃機関の燃料消費量を抑制しつつ、走行車速を設定速度に維持することができる。
本発明によれば、走行速度が設定速度に維持される定速走行制御下において、ハイブリッド電気自動車が上り勾配を走行して走行抵抗が増加する場合に、当該上り勾配の頂上地点における走行速度が前記定速走行制御において許容される走行速度の下限値として予め設定された設定速度下限値となるように算出された惰性走行開始地点から惰性走行を開始し、頂上地点を通過した後、下り勾配に至って走行速度が設定速度より大きくなるタイミングで惰性走行を中止させる。このように惰性走行を実施することにより、走行速度を設定速度に維持しつつ内燃機関の燃料消費量を抑制することができるので、定速走行制御下にあるハイブリッド電気自動車において良好な燃費性能を得ることができる。特に、惰性走行開始地点は、例えばGPS通信衛星から受信したGPS情報などの勾配情報に基づいて、ハイブリッド電気自動車の前方の走行路面パターンを事前に取得することによって、当該走行路面パターンに応じたタイミングで惰性走行を実施することができるので、定速走行制御下において良好なドライバビリティを確保しつつ、上述したような燃費性能の改善を図ることができる。
以下、図面を参照して本発明の好適な実施例を例示的に詳しく説明する。但しこの実施例に記載されている構成部品の寸法、材質、形状、その相対的配置等は特に特定的な記載がない限りは、この発明の範囲をそれに限定する趣旨ではなく、単なる説明例に過ぎない。
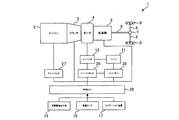
まず、図1を参照して、本発明に係るハイブリッド電気自動車の全体構成について説明する。ここに図1は、本発明に係るハイブリッド電気自動車の全体構成を概念的に示すブロック図である。
ハイブリッド電気自動車1はパラレル式ハイブリッド電気自動車であり、ディーゼルエンジン2(以下、「エンジン2」と称する)の出力軸にクラッチ3の入力軸が連結されており、クラッチ3の出力軸にモータ4の回転軸を介して変速機5の入力軸が連結されている。変速機5の出力軸には、プロペラシャフト6、差動装置7及び駆動軸8を介して左右の駆動輪9が接続されている。
エンジン2は、ハイブリッド電気自動車1の動力源の一つとして機能する内燃機関である。エンジン2はディーゼルエンジンであり、例えば燃焼室において空気を高温圧縮し燃料を噴射することで、自然発火を利用した燃焼による爆発力によって生じるピストンの往復運動を出力軸の回転運動に変換することが可能に構成されている。
クラッチ3は、エンジン2の出力軸とモータ4の回転軸との間に設けられており、これらの機械的な接続状態を切り替え可能に構成された動力伝達機構である。クラッチ3が接続されている場合、エンジン2の出力軸はモータ4の回転軸に機械的に接続されるため、駆動輪9はエンジン2の出力軸及びモータ4の回転軸の双方に接続されることとなる。一方、クラッチ3が切断されている場合、エンジン2の出力軸はモータ4の回転軸と機械的に切断されるため、駆動輪9にはモータ4の回転軸のみが変速機5を介して機械的に接続されることとなる。
モータ4は、力行時にはバッテリ11に蓄えられた電力を用いて回転駆動することによりハイブリッド電気自動車1の動力源の一つとして機能すると共に、回生時にはバッテリ11を充電するための電力を発電する発電機として機能する電動機である。
変速機5は、エンジン2及びモータ4から出力される動力を変換し、プロペラシャフト6、差動装置7及び駆動軸8を介して左右の駆動輪9に伝達する変速機である。尚、変速機5の変速比は、段階的に可変であってもよいし、連続的に可変であってもよい。
バッテリ11は、モータ4を力行するための電力供給源として機能する、充電可能な蓄電池である。バッテリ11には直流電力が蓄えられており、当該直流電力はインバータ10によって交流変換された後、モータ4に供給される。一方、モータ4の回生時に発電された電力は、インバータ10によって直流変換された後、バッテリ11に供給されることによって充電される。
クラッチ3が接続状態にある場合、エンジン2の出力軸はモータ4の回転軸と機械的に接続されるため、駆動輪9はエンジン2の出力軸及びモータ4の回転軸の双方と接続される。この場合、モータ4の力行時には、駆動輪9にはエンジン2の出力トルクとモータ4の出力トルクの双方が変速機5を介して伝達される。即ち、駆動輪9を駆動させるためのトルクの一部はエンジン2から供給されると共に、残りはモータ4から供給される。また、走行中にバッテリ11の充電量が少なくなった場合には、エンジン2の出力トルクの一部を用いて駆動輪9を駆動しつつ、エンジン2の出力トルクの残りを用いてモータ4を回生駆動させることにより、バッテリ11を充電することもできる。一方、ハイブリッド電気自動車1の制動時には、モータ4を回生駆動することによって発電機として機能させ、バッテリ11を充電することもできる。
クラッチが切断されている場合(即ち、接続状態にない場合)には、エンジン2の出力軸はモータ4の回転軸と機械的に切断され、駆動輪9にはモータ4の回転軸のみが変速機5を介して機械的に接続される。この場合、モータ4の力行時には、駆動輪9にエンジン2の出力トルクは伝達されず、モータ4の出力トルクのみが伝達される。即ち、ハイブリッド電気自動車1の走行は、専ら、バッテリ11に蓄えられた電力を用いてモータ4を駆動することによって行われる。一方、ハイブリッド電気自動車1の制動時には、モータ4を回生駆動することによって発電機として機能させ、バッテリ11を充電することができる。
充電量検出手段15は、例えばバッテリ11に印加される電流及び電圧をモニタするバッテリ電流センサやバッテリ電圧センサからなり、バッテリ11の充電量(SOC)を検出可能なバッテリ充電量検出手段である。また、車速センサ16はハイブリッド電気自動車1の走行速度を検出するためのセンサたる走行速度検出手段であり、ナビゲーション装置17はハイブリッド電気自動車の位置情報及び走行路面の勾配情報(位置情報)としてGPS信号をGPS通信衛星から受信するための勾配情報取得手段である。
車両ECU26は、エンジンECU27、インバータECU28及びバッテリECU29、並びに充電量検出手段15、車速センサ16及びナビゲーション装置17などから取得した各種情報に基づいて、ハイブリッド電気自動車1の動作全体を制御可能に構成された電子制御ユニットである。具体的には、車両ECU26は、エンジンECU27、インバータECU28及びバッテリECU29に制御信号を送受信することによって、エンジン2、クラッチ3、モータ4及び変速機5をはじめとするハイブリッド電気自動車1を構成する各部位の動作状態を制御する。
エンジンECU27は、エンジン2の動作に必要な各種制御を行うための電子制御ユニットであり、例えば、車両ECU26によって設定されたエンジン2から出力すべきトルクを出力可能なようにエンジン2における燃料の噴射量や噴射タイミングなどを制御する。
インバータECU28は、インバータ10の動作に必要な各種制御を行うための電子制御ユニットであり、例えば、車両ECU26によって設定されたモータ4から出力すべきトルクを出力可能なようにインバータ10を制御することにより、モータ4を力行又は回生作動するように制御する。
バッテリECU29は、バッテリ電流センサ15及びバッテリ電圧センサ16からの情報を、車両ECU26を介して取得することにより、バッテリ11の充電量を求め、当該求めたSOCを車両ECU26に送信する。
上述の車両ECU26、エンジンECU
27、インバータECU28及びバッテリECU29は、それぞれCPU(Central Processing Unit)、ROM(Read Only Memory)及びRAM(Random Access Memory)等を備えて構成される電子制御ユニットであり、ROMに格納された制御プログラムに従って、後述する各種制御を実行することが可能に構成されている。これらの各種の制御の物理的、機械的及び電気的な構成はこれに限定されるものではない。
27、インバータECU28及びバッテリECU29は、それぞれCPU(Central Processing Unit)、ROM(Read Only Memory)及びRAM(Random Access Memory)等を備えて構成される電子制御ユニットであり、ROMに格納された制御プログラムに従って、後述する各種制御を実行することが可能に構成されている。これらの各種の制御の物理的、機械的及び電気的な構成はこれに限定されるものではない。
続いて、以上のように構成されたハイブリッド電気自動車1の具体的な動作について説明する。始めに、車両ECU26はナビゲーション装置17でGPS信号(勾配情報)を取得することにより、自車前方の走行路面の勾配を検出し、走行路面が上り勾配であるか、下り勾配であるかを判定する。そして、走行路面が上り勾配であるか、下り勾配であるかに応じて、以下に説明する制御をそれぞれ実施する。
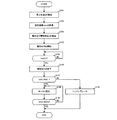
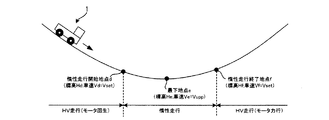
まず図2及び図3を参照して、上り勾配を有する走行路面を進行するハイブリッド電気自動車1における制御内容について説明する。図2は上り勾配を有する走行路面を進行するハイブリッド電気自動車1の様子を表す模式図であり、図3は上り勾配を有する走行路面を進行するハイブリッド電気自動車1における制御内容を示すフローチャート図である。
図2に示すように、上り勾配を有する走行路面のうち標高Hの位置を車速Vで走行しているハイブリッド車両1を想定する。このとき、ハイブリッド車両1は定速走行制御(いわゆるオートクルーズ制御)されており、車速Vがドライバーによって予め指定された設定速度Vsetに対して、下限値Vlow(=Vset−Vα)と上限値Vupp(=Vset+Vα)の範囲内に収まるように制御されている。
まず車両ECU26は、ナビゲーション装置17で取得したGPS信号に基づいて、上り勾配を有する走行路面における頂上地点bを検出する(ステップS101)。頂上地点bの検出は、走行路面の標高Hが最大になる地点として特定される。
続いて、車両ECU26はドライバーによって予め指定された設定速度Vsetを取得し(ステップS102)、これに基づいて惰性走行開始地点aを算出する(ステップS103)。ここで惰性走行開始地点aの算出は、惰性走行開始地点aと頂上地点bにおけるエネルギー総量が等しいことに着目して、エネルギー保存の法則に基づいて行われる。具体的に説明すると、惰性走行開始地点aと頂上地点bにおけるそれぞれの運動エネルギーと位置エネルギーの和が等しいとして、次式が求められる。
 ここで、Mはハイブリッド電気自動車1の車重であり、gは重力加速度(=9.8m/s2)である。ハイブリッド車両1が上り勾配を惰性走行で進行すると次第に減速するため、惰性走行開始地点aでの走行速度Vaが設定速度Vset、頂上地点bでの走行速度Vbが許容車速の下限値Vlow(=Vset−Vα)であると仮定し、(1)式をHaについて解くことで、惰性走行開始地点aが算出される。
尚、実際のハイブリッド電気自動車1の走行の際には転がり抵抗などのエネルギーロスが生じるため、厳密にはエネルギー保存則は成立しないが、このようなロスの影響を考慮して適宜補正を加えることが好ましい。
このように算出された惰性走行開始地点aにハイブリッド電気自動車1が到達すると、車両ECU26はエンジン2への燃料供給を停止し、惰性走行を開始する(ステップS104)。惰性走行の開始後は、車両ECU26は車速センサ16からの取得値に基づいて、走行速度Vが設定速度Vsetより大きくなったか否かを判定する(ステップS105)。車速Vが設定速度Vset以下である場合(ステップS105:NO)は、当該処理をループ処理しながら待機する。一方、走行速度Vが設定速度Vsetより大きくなった場合(ステップS105:YES)は、車両ECU26は惰性走行を終了する(ステップS106)。
続いて車両ECU26は充電量検出手段15からの取得値に基づいてバッテリ11のSOCを取得し、当該SOCが予め設定された所定値SOC1より低いか否かを判定する(ステップS107)。ここで所定値SOC1は、バッテリ11にモータ4を回生駆動させた場合に発生した回生電力を充電するだけの余裕があるか否かを判定するための閾値である。
バッテリ11のSOCが所定値SOC1より小さい場合(ステップS107:YES)、バッテリ11に充電可能な容量が残っているため、モータ4を回生駆動することにより、バッテリ11の充電を行うと共に、回生制動トルクを発生させることにより下り勾配によってハイブリッド電気自動車1が加速してしまうのを抑制する(ステップS108)。即ち、ハイブリッド電気自動車1が下り勾配を走行して次第に加速しようとする際に、モータ4において回生制動トルクを発生させることによって走行車速を設定速度Vsetに維持しつつ、回生エネルギーを電気エネルギーとしてバッテリ11に回収することができる。
その後、車両ECU26はSOCが予め設定された上限充電量SOC2に達したか否かを判定し(ステップS109)、SOCが上限充電量SOC2に達するまでモータ4で回生を行う(ステップS109:NO)。SOCが上限充電量SOC2に達すると(ステップS109:YES)、車両ECU26はモータ4の回生を中断し、処理を終了する。
一方、バッテリ11のSOCが所定値SOC1以上である場合(ステップS107:NO)、バッテリ11に充電可能な容量が残っていないため、モータ4を回生駆動させることなく、クラッチ3を接続させてエンジンブレーキをかける(ステップS110)。これにより、下り勾配によってハイブリッド電気自動車1が加速してしまうのを抑制するのと共に、バッテリ11が過充電されることによって寿命が短縮してしまうのを回避することができる。尚、ステップS110ではエンジンブレーキに代えて、又は、加えてサービスブレーキを自動制御することにより自動ブレーキをかけてもよい。
以上説明したように、本実施例に係るハイブリッド電気自動車1では、走行速度が設定速度Vsetに維持される定速走行制御下において、ハイブリッド電気自動車1が上り勾配を走行して次第に減速する場合に、当該上り勾配の頂上地点bより手前にある惰性走行開始地点aから惰性走行を開始し、頂上地点bを通過した後、下り勾配に至って走行速度Vsetより大きくなるタイミングで惰性走行を中止する。このように惰性走行を実施することにより、走行速度を設定速度Vset及びその下限値Vlowの範囲に維持しつつ内燃機関の燃料消費量を抑制することができるので、定速走行制御下にあるハイブリッド電気自動車1における燃費性能を効果的に向上させることができる。特に、惰性走行開始地点aは、例えばGPS通信衛星から受信したGPS情報などの勾配情報に基づいて、ハイブリッド電気自動車1の前方の走行路面パターンを事前に取得することによって、当該走行路面パターンに応じたタイミングで惰性走行を実施することができる。
また、本実施例に係る制御では、頂上地点bにおける走行車速が設定速度Vsetの下限値Vlowになるように、惰性走行開始地点aが算出されるので、安定性に優れた定速走行を行いつつ、燃費性能の向上を図ることができる。
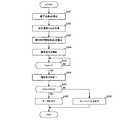
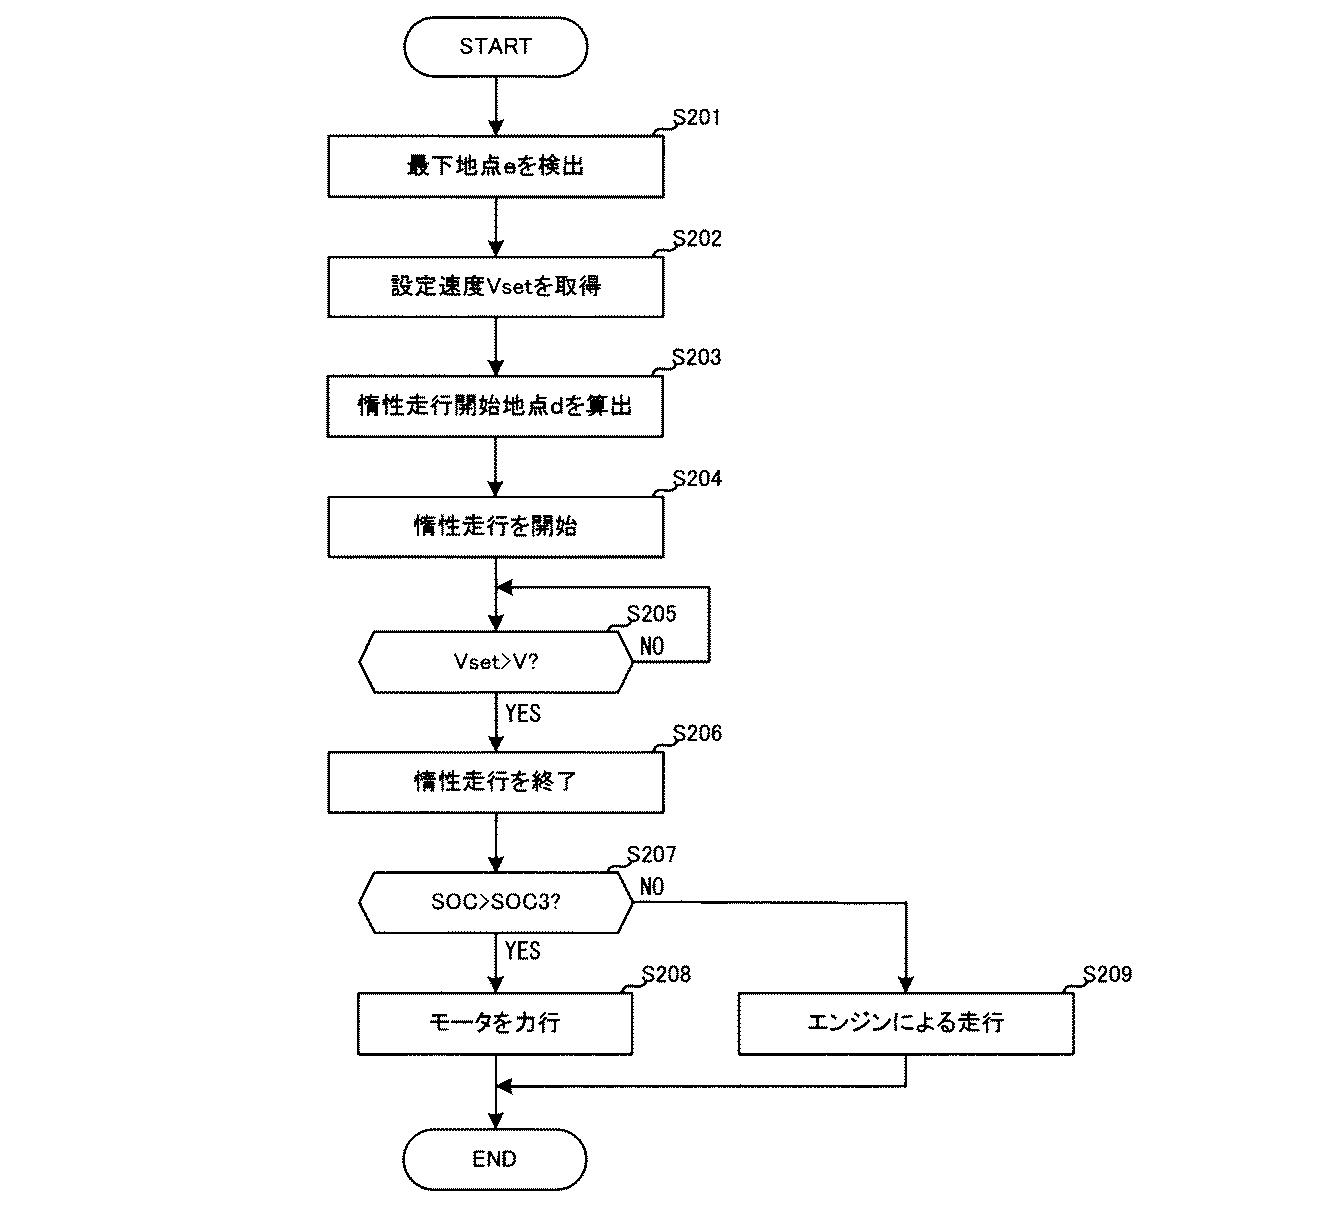
次に図4及び図5を参照して、下り勾配を有する走行路面を進行するハイブリッド電気自動車1における制御内容について説明する。図4は下り勾配を有する走行路面を進行するハイブリッド電気自動車の様子を表す模式図であり、図5は下り勾配を有する走行路面を進行するハイブリッド電気自動車1における制御内容を示すフローチャート図である。
図4に示すように、下り勾配を有する走行路面のうち標高Hの位置を車速Vで走行しているハイブリッド車両1を想定する。このとき、ハイブリッド車両1は、上述の上り勾配の場合と同様に、定速走行制御(いわゆるオートクルーズ制御)されており、車速Vがドライバーによって予め指定された設定速度Vsetに対して、下限値Vlow(=Vset−Vα)と上限値Vupp(=Vset+Vα)の範囲内に収まるように制御されている。
まず車両ECU26は、ナビゲーション装置17で取得したGPS信号に基づいて、下り勾配を有する走行路面における最下地点eを検出する(ステップS201)。最下地点eの検出は、走行路面の標高Hが最小になる地点として特定される。
続いて、車両ECU26はドライバーによって予め指定された設定速度Vsetを取得し(ステップS202)、これに基づいて惰性走行開始地点dを算出する(ステップS203)。ここで惰性走行開始地点dの算出は、惰性走行開始地点dと最下地点eにおけるエネルギー総量が等しいことに着目して、エネルギー保存の法則に基づいて行われる。具体的に説明すると、惰性走行開始地点dと最下地点eにおけるそれぞれの運動エネルギーと位置エネルギーの和が等しいとして、次式が求められる。
ハイブリッド車両1が下り勾配を惰性走行で進行すると次第に加速するため、惰性走行開始地点dでの走行速度Vdが設定速度Vset、最下地点eでの走行速度Veが許容車速の上限値Vupp(=Vset+Vα)であると仮定し、(1)式をHdについて解くことで、惰性走行開始地点dが算出される。
このように算出された惰性走行開始地点dにハイブリッド電気自動車1が到達すると、車両ECU26はエンジン2への燃料供給を停止し、惰性走行を開始する(ステップS204)。惰性走行の開始後は、車両ECU26は車速センサ16からの取得値に基づいて、車速Vが設定速度Vsetより小さくなったか否かを判定する(ステップS205)。車速Vが設定速度Vset以上である場合(ステップS205:NO)は、当該処理をループ処理しながら待機する。一方、車速Vが設定速度Vsetより小さくなった場合(ステップS205:YES)は、車両ECU26は惰性走行を終了する(ステップS206)。
続いて車両ECU26は充電量検出手段15からの取得値に基づいてバッテリ11のSOCを取得し、当該SOCが予め設定された所定値SOC3より大きいか否かを判定する(ステップS207)。ここで所定値SOC3は、バッテリ11にモータ4を力行駆動させるだけの電力が蓄えられているか否かを判定するための閾値である。
バッテリ11のSOCが所定値SOC3より高い場合(ステップS207:YES)、バッテリ11に十分な電力が残っているため、モータ4を力行駆動することにより、上り勾配によって減速しようとするハイブリッド電気自動車1の走行速度を維持することができる(ステップS208)。このとき、ハイブリッド車両1はバッテリ11に充電された電力を用いてモータ4を駆動することにより走行できるので、エンジン2における燃料消費量を抑え、燃費を向上させることができる。一方、バッテリ11のSOCが所定値SOC3未満である場合(ステップS207:NO)、バッテリ11にモータ4の力行駆動に要する電力が残っていないため、モータ4を力行駆動させることなく、クラッチ3を接続させてエンジン2からの出力によって走行を行う(ステップS209)。
以上説明したように、本実施例に係るハイブリッド電気自動車1では、走行速度が設定速度に維持される定速走行制御下において、ハイブリッド電気自動車1が下り勾配を走行して次第に加速する場合に、当該下り勾配の最下地点eより手前にある惰性走行開始地点dから惰性走行を開始し、最下地点eを通過した後、上り勾配に至って走行速度が設定速度Vsetより小さくなるタイミングで惰性走行を中止する。このように惰性走行を実施することにより、走行速度を設定速度Vset及びその上限値Vuppの範囲に維持しつつ内燃機関の燃料消費量を抑制することができるので、定速走行制御下にあるハイブリッド電気自動車1における燃費性能を効果的に向上させることができる。
1 ハイブリッド電気自動車
2 エンジン
3 クラッチ
4 モータ
5 変速機
9 駆動輪
11 バッテリ
15 充電量検出手段
16 車速センサ
17 ナビゲーション装置
26 車両ECU
27 エンジンECU
28 インバータECU
29 バッテリECU
2 エンジン
3 クラッチ
4 モータ
5 変速機
9 駆動輪
11 バッテリ
15 充電量検出手段
16 車速センサ
17 ナビゲーション装置
26 車両ECU
27 エンジンECU
28 インバータECU
29 バッテリECU
Claims (4)
- 内燃機関とバッテリに蓄えられた電力を動力源として力行する電動機との少なくとも一方から出力される動力を駆動輪に伝達して走行するハイブリッド電気自動車の走行速度を予め設定された設定速度に維持するように定速走行制御を行うハイブリッド電気自動車の制御装置であって、
前記ハイブリッド電気自動車の進行方向における走行路面の勾配情報を取得する勾配情報取得手段と、
前記ハイブリッド電気自動車の走行速度を検出する走行速度検出手段と、
前記勾配情報取得手段によって取得した勾配情報に基づいて、前記ハイブリッド電気自動車の進行方向における走行路面が上り勾配を有すると判定された場合に、当該上り勾配の頂上地点における走行速度が前記定速走行制御において許容される走行速度の下限値として予め設定された設定速度下限値となるように算出された惰性走行開始地点から惰性走行を開始し、前記走行速度検出手段によって検出された走行速度が前記定速走行制御において前記設定速度より大きくなった場合に、惰性走行を中止すると共に、前記電動機を回生制動させる制御手段と
を備えたことを特徴とするハイブリッド電気自動車の制御装置。 - 前記バッテリの充電量を検出するバッテリ充電量検出手段を更に備えており、
前記制御手段は、前記惰性走行が中止された際に、前記バッテリ充電量検出手段によって検出されたバッテリ充電量が所定値より低い場合に、前記電動機を回生制動させることを特徴とする請求項1に記載のハイブリッド電気自動車の制御装置。 - 前記制御手段は、前記勾配情報取得手段によって取得した勾配情報に基づいて、前記ハイブリッド電気自動車の進行方向における走行路面が下り勾配を有すると判定された場合に、当該下り勾配の最下地点における走行速度が前記定速走行制御において許容される走行速度の上限値として予め設定された前記設定速度上限値となるように算出された惰性走行開始地点から惰性走行を開始し、前記走行速度検出手段によって検出された走行速度が前記定速走行制御において前記設定速度より小さくなった場合に、惰性走行を中止すると共に、前記電動機を力行駆動させることを特徴とする請求項1に記載のハイブリッド電気自動車の制御装置。
- 前記バッテリの充電量を検出するバッテリ充電量検出手段を更に備えており、
前記制御手段は、前記惰性走行が中止された際に、前記バッテリ充電量検出手段によって検出されたバッテリ充電量が所定値より高い場合に、前記電動機を力行駆動させることを特徴とする請求項3に記載のハイブリッド電気自動車の制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010283385A JP2012131273A (ja) | 2010-12-20 | 2010-12-20 | ハイブリッド電気自動車の制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010283385A JP2012131273A (ja) | 2010-12-20 | 2010-12-20 | ハイブリッド電気自動車の制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012131273A true JP2012131273A (ja) | 2012-07-12 |
Family
ID=46647414
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010283385A Pending JP2012131273A (ja) | 2010-12-20 | 2010-12-20 | ハイブリッド電気自動車の制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012131273A (ja) |
Cited By (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013189192A (ja) * | 2013-03-23 | 2013-09-26 | Masahiro Watanabe | ハイブリッド車両 |
| WO2014196275A1 (ja) * | 2013-06-03 | 2014-12-11 | トヨタ自動車株式会社 | 車両の制御装置 |
| JP2014236626A (ja) * | 2013-06-04 | 2014-12-15 | ダイムラー・アクチェンゲゼルシャフトDaimler AG | 電気自動車の回生制御装置 |
| JP2016019443A (ja) * | 2014-07-11 | 2016-02-01 | 古河電気工業株式会社 | 速度制御装置および速度制御方法 |
| WO2016158477A1 (ja) * | 2015-03-27 | 2016-10-06 | いすゞ自動車株式会社 | 走行制御装置および走行制御方法 |
| WO2016158478A1 (ja) * | 2015-03-27 | 2016-10-06 | いすゞ自動車株式会社 | 走行制御装置および走行制御方法 |
| JP2016179716A (ja) * | 2015-03-23 | 2016-10-13 | 株式会社デンソー | 制御装置 |
| JP2017052378A (ja) * | 2015-09-09 | 2017-03-16 | いすゞ自動車株式会社 | ハイブリッド車両及びその制御方法 |
| KR101807012B1 (ko) * | 2012-12-27 | 2017-12-08 | 현대자동차 주식회사 | 하이브리드 전기자동차의 제어장치 및 방법 |
| JP2018020663A (ja) * | 2016-08-03 | 2018-02-08 | 日野自動車株式会社 | ハイブリッド車両用制御装置 |
| JP2018046735A (ja) * | 2017-02-02 | 2018-03-22 | 渡邉 雅弘 | 電気自動車の航続距離拡張走行制御方法 |
| JP2018122799A (ja) * | 2017-02-03 | 2018-08-09 | いすゞ自動車株式会社 | 走行制御装置、車両および走行制御方法 |
| KR20180092165A (ko) * | 2017-02-08 | 2018-08-17 | 현대자동차주식회사 | 차량 및 차량의 제어방법 |
| US10486710B2 (en) | 2015-03-26 | 2019-11-26 | Isuzu Motors Limited | Cruise control device and cruise control method |
| CN113329928A (zh) * | 2019-03-15 | 2021-08-31 | 雷诺股份公司 | 用于调节车辆速度的方法 |
| CN114087098A (zh) * | 2021-12-08 | 2022-02-25 | 安徽江淮汽车集团股份有限公司 | 一种基于gps的载货汽车燃油供给系统 |
| WO2023095725A1 (ja) * | 2021-11-25 | 2023-06-01 | 株式会社アドヴィックス | 車両走行制御装置及び車両走行制御方法 |
-
2010
- 2010-12-20 JP JP2010283385A patent/JP2012131273A/ja active Pending
Cited By (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101807012B1 (ko) * | 2012-12-27 | 2017-12-08 | 현대자동차 주식회사 | 하이브리드 전기자동차의 제어장치 및 방법 |
| JP2013189192A (ja) * | 2013-03-23 | 2013-09-26 | Masahiro Watanabe | ハイブリッド車両 |
| WO2014196275A1 (ja) * | 2013-06-03 | 2014-12-11 | トヨタ自動車株式会社 | 車両の制御装置 |
| JP2014236626A (ja) * | 2013-06-04 | 2014-12-15 | ダイムラー・アクチェンゲゼルシャフトDaimler AG | 電気自動車の回生制御装置 |
| JP2016019443A (ja) * | 2014-07-11 | 2016-02-01 | 古河電気工業株式会社 | 速度制御装置および速度制御方法 |
| JP2016179716A (ja) * | 2015-03-23 | 2016-10-13 | 株式会社デンソー | 制御装置 |
| US10486710B2 (en) | 2015-03-26 | 2019-11-26 | Isuzu Motors Limited | Cruise control device and cruise control method |
| US10369996B2 (en) | 2015-03-27 | 2019-08-06 | Isuzu Motors Limited | Travel control device and travel control method |
| JP2016182934A (ja) * | 2015-03-27 | 2016-10-20 | いすゞ自動車株式会社 | 走行制御装置および走行制御方法 |
| JP2016182935A (ja) * | 2015-03-27 | 2016-10-20 | いすゞ自動車株式会社 | 走行制御装置および走行制御方法 |
| CN107406076A (zh) * | 2015-03-27 | 2017-11-28 | 五十铃自动车株式会社 | 行驶控制装置及行驶控制方法 |
| CN107428339A (zh) * | 2015-03-27 | 2017-12-01 | 五十铃自动车株式会社 | 行驶控制装置及行驶控制方法 |
| WO2016158477A1 (ja) * | 2015-03-27 | 2016-10-06 | いすゞ自動車株式会社 | 走行制御装置および走行制御方法 |
| EP3275755A4 (en) * | 2015-03-27 | 2018-04-04 | Isuzu Motors Limited | Travel control device and travel control method |
| WO2016158478A1 (ja) * | 2015-03-27 | 2016-10-06 | いすゞ自動車株式会社 | 走行制御装置および走行制御方法 |
| JP2017052378A (ja) * | 2015-09-09 | 2017-03-16 | いすゞ自動車株式会社 | ハイブリッド車両及びその制御方法 |
| JP2018020663A (ja) * | 2016-08-03 | 2018-02-08 | 日野自動車株式会社 | ハイブリッド車両用制御装置 |
| JP2018046735A (ja) * | 2017-02-02 | 2018-03-22 | 渡邉 雅弘 | 電気自動車の航続距離拡張走行制御方法 |
| JP2018122799A (ja) * | 2017-02-03 | 2018-08-09 | いすゞ自動車株式会社 | 走行制御装置、車両および走行制御方法 |
| JP7005904B2 (ja) | 2017-02-03 | 2022-01-24 | いすゞ自動車株式会社 | 走行制御装置、車両および走行制御方法 |
| KR20180092165A (ko) * | 2017-02-08 | 2018-08-17 | 현대자동차주식회사 | 차량 및 차량의 제어방법 |
| KR102272761B1 (ko) * | 2017-02-08 | 2021-07-05 | 현대자동차주식회사 | 차량 및 차량의 제어방법 |
| CN113329928A (zh) * | 2019-03-15 | 2021-08-31 | 雷诺股份公司 | 用于调节车辆速度的方法 |
| CN113329928B (zh) * | 2019-03-15 | 2024-09-10 | 雷诺股份公司 | 用于调节车辆速度的方法 |
| WO2023095725A1 (ja) * | 2021-11-25 | 2023-06-01 | 株式会社アドヴィックス | 車両走行制御装置及び車両走行制御方法 |
| CN114087098A (zh) * | 2021-12-08 | 2022-02-25 | 安徽江淮汽车集团股份有限公司 | 一种基于gps的载货汽车燃油供给系统 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10259445B2 (en) | Vehicle and method of control thereof | |
| JP2012131292A (ja) | ハイブリッド電気自動車の制御装置 | |
| EP2774802B1 (en) | Vehicle and vehicle control method | |
| KR101684542B1 (ko) | 하이브리드 차량의 엔진 정지 제어 시스템 및 그 방법 | |
| KR102012159B1 (ko) | 토크 제어 방법 및 토크 제어 장치 | |
| CN102844212B (zh) | 混合动力车辆 | |
| CN107826099B (zh) | 用于混合动力车辆的操作控制系统 | |
| JP2013177121A (ja) | ハイブリッド駆動装置 | |
| JP2015059639A (ja) | 車両用制御装置 | |
| JP7800128B2 (ja) | 車両のエネルギ制御方法及び車両のエネルギ制御装置 | |
| JP2010209902A (ja) | 車両用制御装置 | |
| JP2012116272A (ja) | ハイブリッド電気自動車の回生制御装置 | |
| KR20200029788A (ko) | 전방의 주행환경정보를 이용한 친환경 차량의 감속 제어 방법 | |
| JP2011088595A (ja) | ハイブリッド電気自動車の制御装置 | |
| JP6435789B2 (ja) | ハイブリッド駆動車両の出力制御装置 | |
| JP3776434B2 (ja) | 駆動力切換制御装置 | |
| KR101720641B1 (ko) | 차량의 제어 장치 | |
| JP2017030595A (ja) | ハイブリッド車両及びその制御方法 | |
| JP2014103771A (ja) | 電気自動車の回生制御装置 | |
| US20150291161A1 (en) | Cruise control apparatus | |
| JP5637029B2 (ja) | 車両用発電制御装置 | |
| JP2012130213A (ja) | 電気自動車の制御装置 | |
| JP6686384B2 (ja) | ハイブリッド車両の回生電力量制御システム、ハイブリッド車両及びハイブリッド車両の回生電力量制御方法 | |
| JP2012131290A (ja) | ハイブリッド電気自動車の制御装置 | |
| JP6060757B2 (ja) | 車両の制御装置 |