JP2012137919A - 硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法 - Google Patents

硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法 Download PDF

Info

Publication number
JP2012137919A
JP2012137919A JP2010289632A JP2010289632A JP2012137919A JP 2012137919 A JP2012137919 A JP 2012137919A JP 2010289632 A JP2010289632 A JP 2010289632A JP 2010289632 A JP2010289632 A JP 2010289632A JP 2012137919 A JP2012137919 A JP 2012137919A
Authority
JP
Japan
Prior art keywords
coin
coins
robot
unit
main body
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2010289632A
Other languages
English (en)
Other versions
JP5449125B2 (ja
Inventor
Yoshiaki Kitamura
芳明 北村
Katsuhiro Egawa
克弘 江川
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Fujitsu Frontech Ltd
Original Assignee
Fujitsu Frontech Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Fujitsu Frontech Ltd filed Critical Fujitsu Frontech Ltd
Priority to JP2010289632A priority Critical patent/JP5449125B2/ja
Publication of JP2012137919A publication Critical patent/JP2012137919A/ja
Application granted granted Critical
Publication of JP5449125B2 publication Critical patent/JP5449125B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Abstract

【課題】硬貨のハンドリングが可能であって、産業用ロボットによる取り扱いを容易にする。
【解決手段】ロボット4は、本体装置7に支持されてホームポジションにある回収装置6を把持して、回収装置6の吸入部6aを対象装置2の出金部2cに案内する。出金部2cに案内された回収装置6の吸入部6aは、出金部2cに出金された硬貨を回収装置6内に吸入する。ロボット4は、回収装置6を本体装置7に支持される状態(ホームポジション)に戻し、硬貨を本体装置7に受け渡す。本体装置7は、受け渡された硬貨を投入装置8の収容部8aに案内する。ロボット4は、ホームポジションにある投入装置8を把持して、投入装置8を対象装置2の入金部2dに案内し、硬貨を入金部2dに投入する。
【選択図】図1

Description

本発明は、対象装置が入出金する硬貨を取り扱う硬貨取扱装置、硬貨取扱装置を用いて対象装置を試験する試験システムおよび試験方法に関する。
従来、利用者の指示を受け付ける操作部と、利用者の指示や動作に応じて作動する機械部とを有する装置がある。たとえば、タッチパネル等の操作部と、硬貨入出金部やカード挿入部といった機械部と、を有する現金自動預け払い機(Automated Teller Machine;ATM)、現金自動支払機(Cash Dispenser;CD)等がある。
こうした装置は、通常、市場に供給される前に評価試験がおこなわれる。一般的に、機械動作を伴う機械部を有する装置は、評価試験(特に、連続安定度評価や、寿命評価等)において、実際に機械部を作動させることが望ましい。硬貨入出金部における入出金動作やカード挿入部におけるカード挿抜動作を伴う試験は、作業者による実機操作に頼っていた。
このため、作業者に頼る試験は、夜間・休日の試験、あるいは連続試験での作業者負担が重いだけでなく、試験期間の短縮や、試験に要するコスト削減の妨げとなっていた。また、動作環境条件を超えた低・高温環境といった動作限界評価等の試験は、機械部に対応する動作をおこなう作業者が、長時間にわたって試験に携わることが困難であり、充分な評価結果を得ることが容易でなかった。
そこで、装置試験では、機械部に対応する動作を人間から産業用ロボットに置き換えることがおこなわれる。しかしながら、ATM等の装置が取扱対象とする硬貨は、ハンドリングの困難さから、作業者を産業用ロボットに置換した前例がなく、自動試験の対象外とされていた。
そのため、連続入出金試験は、作業者によりおこなうか、産業用ロボットであれば、硬貨を装置の外部に取り出すことなく硬貨入出金ユニット内で計数させるなどの簡便な方法によりおこなっていた。作業者による連続入出金試験は、試験効率が悪く、産業用ロボットによる連続入出金試験は、厳密な入出金動作の試験とならなかった。
硬貨の収集方法の効率化については、減圧部と接続した拾集口部から硬貨を吸い込み、分離板によって分離した硬貨を拾集物貯留部に導入する拾集装置の提案がある(たとえば、特許文献1参照)。
特開2004−305550号公報
しかしながら、提案の拾集装置は、硬貨を収集するのみであり、硬貨出金時に硬貨を回収することができても、硬貨入金時に回収した硬貨を入金に用いることができない。また、拾集装置は、人間が取り扱うことを前提としているため、産業用ロボットには取り扱いが難しい。
硬貨のハンドリングが可能な硬貨取扱装置は、硬貨の入金動作と出金動作とに対応することが求められ、いずれか一方のみの対応では不十分である。また、実際の動作状況に近い環境下での試験、作業者の負担軽減、試験期間の短縮やコストの削減をおこなうためには、作業者を産業用ロボットに置換する必要があり、硬貨取扱装置は、産業用ロボットによる試験動作(硬貨取扱装置の取り扱い)が容易であることが求められる。
そこで、本発明は、硬貨のハンドリングが可能であって、産業用ロボットによる取り扱いが容易な硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法を提供することを目的とする。
上記課題を解決するために、対象装置が入出金する硬貨を取り扱う硬貨取扱装置は、対象装置の出金部から硬貨を回収する回収装置と、対象装置の入金部に硬貨を投入する投入装置と、回収装置が回収した硬貨を投入装置に受け渡す本体装置と、を備える。本体装置は、回収装置を支持する支持部と、支持した回収装置から硬貨を受け入れ、投入装置に硬貨を受け渡す案内部と、を備える。回収装置は、負圧により硬貨を吸入する吸入部と、吸入した硬貨を分別する分別部と、分別した硬貨を収容する収容部と、ロボットが把持する把持部と、を備える。投入装置は、本体装置から受け渡された硬貨を収容する収容部と、ロボットが把持する把持部と、を備える。
また、上記課題を解決するために、硬貨を入出金する対象装置を試験する試験システムは、ロボットと、上記硬貨取扱装置と、を備える。
ロボットは、把持部を有する回収装置および投入装置を取り扱い可能であり、対象装置が出金する硬貨を回収装置により回収し、回収装置が回収した硬貨を投入装置により対象装置に入金する。
また、上記課題を解決するために、上記ロボットは、本体装置に支持された回収装置の把持部を把持し、回収装置が本体装置に支持された状態を解除し、回収装置の吸入部を対象装置の出金部に案内し、出金部に出金された硬貨を吸入し、本体装置が回収装置を支持する状態に戻し、回収装置の把持部の把持を解除し、本体装置から硬貨を受け渡されて投入装置の収容部に硬貨を収容する投入装置の把持部を把持し、投入装置を対象装置の入金部に案内し、投入装置の収容部に収容する硬貨を入金部に投入し、投入装置が本体装置から硬貨を受け渡し可能な状態に戻し、投入装置の把持部の把持を解除する。
開示の硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法によれば、対象装置の試験における硬貨のハンドリングが可能であって、産業用ロボットによる取り扱いを容易とする。
実施の形態に適用される試験システムの概念図である。 実施の形態のATM試験システム構成例を示す図である。 操作シミュレータ(UPD)のハードウェア構成例を示すブロック図である。 試験システムのソフトウェア構成例を示すブロック図である。 操作情報の生成処理手順を示すタイミングチャートである。 ATM動作試験(出金)処理手順を示すタイミングチャートである。 ATM動作試験(入金)処理手順を示すタイミングチャートである。 実施の形態のATM試験システムの配置例を示す図である。 硬貨回収ボックスの側面図である。 硬貨回収ボックスステーションの側面図である。 ATM動作試験(出金)における硬貨回収ボックスの使用手順を示す図である。 ATM動作試験(出金)における硬貨回収ボックスの使用手順を示す図である。 ATM動作試験(出金)における硬貨回収ボックスの使用手順を示す図である。 ATM動作試験(出金)における硬貨回収ボックスの使用手順を示す図である。 ATM動作試験(出金)における硬貨回収ボックスの使用手順を示す図である。 ATM動作試験(入金)における硬貨回収ボックスの使用手順を示す図である。 ATM動作試験(入金)における硬貨回収ボックスの使用手順を示す図である。 硬貨回収ボックスの吸入部先端形状と硬貨入出金口の関係を示す図である。 硬貨回収ボックスの吸入部先端形状の変形例を示す図である。 硬貨回収ボックスの吸入部先端形状の変形例を示す図である。 硬貨回収ボックスに接続するホースを懸架支持する懸架部を示す図である。
以下、本発明の実施の形態を、図面を参照して説明する。
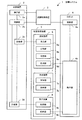
まず、実施の形態の試験システムについて、図1を用いて説明する。図1は、実施の形態に適用される試験システムの概念図である。
試験システム1は、ロボット4が硬貨取扱装置5を用いて硬貨のハンドリングをおこない、硬貨を入出金する対象装置2の試験をおこなうことができる。試験システム1は、試験制御装置3が、ロボット4と同期をとって対象装置2の試験手順を順次実行する。試験制御装置3と対象装置2、および試験制御装置3とロボット4とは、所定のデータ伝送路を介して接続し、情報交換をおこなう。
試験対象である対象装置2は、操作部2aと、制御部2bと、出金部2cと、入金部2dとを有する。操作部2aは、利用者が操作部2aを操作して入力した指示を受け付け、操作データを生成する。操作部2aは、内部バスを介して制御部2bへ生成した操作データを送信する。制御部2bは、対象装置2を統括的に制御する。出金部2cは、硬貨を出金する。入金部2dは、硬貨を入金する。出金部2cおよび入金部2dは、利用者からの指示に応じた制御部2bからの指令により作動する。なお、出金部2cと入金部2dは、一体に構成された入出金部であってもよい。
試験制御装置3は、対象装置2とロボット4が同期するように、操作部2aに所定の操作情報を入力するとともに、制御部2bと制御部4aの同期を図る。
ロボット4は、制御部4aと、動作部4bとを有する。動作部4bは、制御部4aにより制御される。これにより、ロボット4は、対象装置2の機械部に対し、人の動作を模擬した所定の操作をおこなう。制御部4aは、あらかじめ決められた動作手順にしたがって動作部4bを動作させる。また、制御部4aは、動作部4bによる一連の動作が終了したときに、試験制御装置3に対してロボット4の動作終了を通知する。
硬貨取扱装置5は、ロボット4が硬貨をハンドリングするための装置である。ロボット4は、出金部2cからの硬貨の取り出しや、入金部2dへの硬貨の投入など、硬貨を直接にハンドリングすることが困難である。硬貨取扱装置5は、ロボット4による硬貨のハンドリングを容易にする装置である。硬貨取扱装置5は、回収装置6と、本体装置7と、投入装置8とから構成される。
回収装置6は、ロボット4が扱う装置であり、出金部2cから硬貨を回収する装置である。回収装置6は、吸入部6aと、分別部6bと、収容部6cと、把持部6dとを有する。吸入部6aは、負圧により硬貨を吸入する。分別部6bは、吸入部6aが吸入した硬貨を分別する。収容部6cは、分別部6bが分別した硬貨を収容する。把持部6dは、ロボット4が回収装置6を取り扱うために、ロボットハンドにより把持される部分である。
本体装置7は、回収装置6と投入装置8との間で、硬貨の受け渡しをおこなうための装置であるとともに、回収装置6と投入装置8のホームポジションを決める装置である。本体装置7は、支持部7aと、案内部7bとを有する。支持部7aは、回収装置6を支持する。案内部7bは、支持した回収装置6から硬貨を受け入れ、投入装置8に硬貨を受け渡す。
投入装置8は、ロボット4が扱う装置であり、入金部2dに硬貨を投入する装置である。投入装置8は、収容部8aと、把持部8bとを有する。収容部8aは、本体装置7を介して回収装置6から受け渡された硬貨を収容する。把持部8bは、ロボット4が投入装置8を取り扱うために、ロボットハンドにより把持される部分である。
このような構成により、ロボット4は、本体装置7に支持されてホームポジションにある回収装置6の把持部6dを把持して、回収装置6が本体装置7に支持された状態を解除し、回収装置6の吸入部6aを対象装置2の出金部2cに案内する。出金部2cに案内された吸入部6aは、出金部2cに出金された硬貨を回収装置6内に吸入する。吸入された硬貨は、分別部6bにより分別された後、収容部6cに収容される。ロボット4は、本体装置7が回収装置6を支持する状態(ホームポジション)に戻し、把持部6dを放す。本体装置7に支持された回収装置6は、収容部6cにある硬貨を本体装置7に受け渡す。本体装置7の案内部7bは、受け渡された硬貨を投入装置8の収容部8aに案内する。ロボット4は、収容部8aに硬貨を収容してホームポジションにある投入装置8の把持部8bを把持して、投入装置8を対象装置2の入金部2dに案内する。ロボット4は、収容部8aに収容する硬貨を入金部2dに投入する。ロボット4は、投入装置8を本体装置7からの硬貨の受け渡しが可能となる状態(ホームポジション)に戻し、把持部8bを放す。
これにより、試験システム1は、対象装置2が出金する硬貨を再び対象装置2に入金することとなり、ロボット4による硬貨取扱装置5を用いた硬貨のハンドリングで、対象装置2の連続的な動作試験をおこなうことができる。
このように、対象装置2に対し、試験制御装置3とロボット4とが同期して試験を実行することにより、利用者が対象装置2を利用しているときと同様の動作環境を作り出すことができる。また、人手を介さないで試験をおこなうことができるため、長時間に渡る連続試験や、人間が長時間いることが難しい環境下における動作試験等が可能となる。さらに、人手によらず対象装置2の試験が可能となったことにより、作業者の負担の軽減、試験期間の短縮やコストの削減が図れる。
試験システム1は、硬貨を入出金する装置全般に適用することができる。このような対象装置2には、ATMやCDの他、切符や入場券等の販売機、商品代金の受け渡しをおこなう販売端末等がある。
以下、一例として、ATMを対象装置とする試験システムについて詳細に説明する。図2は、実施の形態のATM試験システム構成例を示す図である。
ATM試験システム9は、操作シミュレータ(UPD:USB Pseudo Device)100およびロボット200を有し、ATM300(ATM−A(300a)、ATM−B(300b))の試験をおこなう。試験対象となるATM300は、図示したATM−A(300a)、ATM−B(300b)のように複数台であってもよいが、以下、説明を容易にするため、試験対象を1台のATM300(ATM−A(300a))とする。
操作シミュレータ(UPD)100(以下、UPD100)は、試験装置として機能し、ATM300のタッチパネル305等の操作部と、装置全体を制御する制御部とをつなぐUSB(Universal Serial Bus)121に接続し、操作データの収集と、試験用の操作データの出力とをおこなう。また、LAN(Local Area Network)122を介してロボット200を制御するロボット制御装置210に接続するとともに、PC120に接続する。また、UPD100は、装置前面にポーズ・スイッチ110が設けられている。ポーズ・スイッチ110は、ポーズ(一時停止)のタイミングをUPD100に通知するために使用される。
ロボット200は、画像認識カメラ201、アーム202およびハンド203を有する動作部の動作をロボット制御装置210が制御する。なお、ロボット200とロボット制御装置210とを別体にして図示しているが、ロボット制御装置210は、ロボット200内に備えられる一体構成であってもよい。
画像認識カメラ201は、ATM300を撮影した画像データをロボット制御装置210に送る。たとえば、カード挿入口LED(Light Emitting Diode)301の点滅や紙幣入出金シャッタ303、硬貨入出金シャッタ304の開閉等を監視する。アーム202およびハンド203は、ロボット制御装置210の指示にしたがって、カード挿入口302、紙幣入出金シャッタ303、硬貨入出金シャッタ304等に対し、所定の動作をおこなう。
ATM300は、試験の対象装置であり、カード挿入口LED301、カード挿入口302、紙幣入出金シャッタ303、紙幣入出金口313、硬貨入出金シャッタ304、硬貨入出金口314およびタッチパネル305等を有し、ホストコンピュータ310と通信をおこないながら所定の処理を実行する。カード挿入口302は、利用者またはロボット200が、利用者を認証するためのカードを挿入する挿入口である。カード挿入口LED301は、ATM300が利用者に対し、カード挿入口302へのカードの挿入、またはカードの取り出しを促す際に点滅する。
ATM300は、紙幣の入金時に、紙幣入出金シャッタ303を開放し、紙幣入出金口313への紙幣の投入を受け付ける。ATM300は、紙幣入出金口313への紙幣の投入を受け付けると、紙幣入出金シャッタ303を閉塞し、ATM300の内部にある紙幣収納部に紙幣を収納する。また、ATM300は、紙幣の出金時に、紙幣収納部から紙幣入出金口313に紙幣を繰り出す。ATM300は、紙幣入出金シャッタ303を開放し、紙幣入出金口313からの紙幣の取り出しを待つ。
ATM300は、硬貨の入金時に、硬貨入出金シャッタ304を開放し、硬貨入出金口314への硬貨の投入を受け付ける。ATM300は、硬貨入出金口314への硬貨の投入を受け付けると、硬貨入出金シャッタ304を閉塞し、ATM300の内部にある硬貨収納部に硬貨を収納する。また、ATM300は、硬貨の出金時に、硬貨収納部から硬貨入出金口314に硬貨を繰り出す。ATM300は、硬貨入出金シャッタ304を開放し、硬貨入出金口314からの硬貨の取り出しを待つ。
カード挿入口302、カード挿入口LED301、紙幣入出金シャッタ303、紙幣入出金口313、硬貨入出金シャッタ304および硬貨入出金口314は、機械部に含まれる。タッチパネル305は、利用者が画面上の表示にしたがって触れることにより、所定の操作指示を入力する操作部である。利用者がタッチパネル305の表面に触れると、内部のI/O処理部が利用者の触れた位置を検出し、その座標データを、ATM300を制御する制御部に通知する。なお、上記の構成部は、一例であり、ATM300は、たとえば、キーボード等の操作部や、通帳挿入口等の機械部を適宜装備する。
紙幣やカードを取り扱う場合は、ロボット200は、ハンド203により直接に紙幣やカードを把持する。硬貨を取り扱う場合は、ロボット200は、ハンド203により直接に硬貨を把持することができないので、硬貨取扱装置10を用いて間接的に硬貨を扱う。
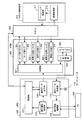
次に、UPD100のハードウェア構成について説明する。図3は、操作シミュレータ(UPD)のハードウェア構成例を示すブロック図である。
UPD100は、CPU(Central Processing Unit)101によって装置全体が制御されている。CPU101には、バス107を介してRAM(Random Access Memory)102、ハードディスクドライブ(HDD:Hard Disk Drive)103、USBインタフェース104、入力インタフェース105および通信インタフェース106が接続されている。
RAM102には、CPU101に実行させるOS(Operating System)のプログラムやアプリケーションプログラムの少なくとも一部が一時的に格納される。また、RAM102には、CPU101による処理に必要な各種データが格納される。HDD103には、OSやアプリケーションのプログラムが格納される。USBインタフェース104は、USB121に接続されており、USB121を介してATM300との間で操作データの送受信をおこなう。入力インタフェース105には、ポーズ・スイッチ110が接続されており、ポーズ・スイッチ110から送られてくる信号を、バス107を介してCPU101に送信する。通信インタフェース106は、LAN122に接続されており、LAN122を介してロボット制御装置210や、PC120との間でデータの送受信をおこなう。
このようなハードウェア構成によって、UPD100の処理機能を実現することができる。なお、図3には、UPD100のハードウェア構成を示したが、ロボット制御装置210、ATM300およびPC120のハードウェア構成も同様である。
次に、ATM試験システム9のソフトウェア構成について説明する。図4は、試験システムのソフトウェア構成例を示すブロック図である。
UPD100は、操作情報記憶部112と、操作データ記録部115、操作情報編集部114、操作データ出力部113および同期部111の各処理部を有する。各処理部は、コンピュータが試験処理の手順を記述したプログラムを実行することによりその処理機能を実現する。操作情報記憶部112は、他の各処理部から読み出し、および書き込みが可能な記憶手段であり、操作情報編集部114が生成した操作情報を記憶する。操作データ記録部115は、担当者がタッチパネル305を操作したときに、I/O処理部306が生成した操作データを入力し、入力順に記録する。また、ポーズ・スイッチ110が押下されたことを検出したときは、一時停止指令(以下、ポーズ指令とする)を直前に入力した操作データの下の行に挿入し、操作情報を生成する。操作情報編集部114は、PC120に接続し、PC120から要求があったときは、操作データ記録部115が生成した操作情報を送信する。また、PC120から編集後の操作情報の書き込み指示を受けたときは、この操作情報を操作情報記憶部112に格納する。操作データ出力部113は、試験が開始されると、操作情報記憶部112から対象の試験項目の操作情報を読み出し、操作データを読み出し順(時系列)にATM300に送信する。また、ポーズ指令を読み出したときは、同期部111に処理を引き渡す。なお、操作データ出力ごとに同期部111に処理を引き渡し、操作データ出力の一時停止の有無を判断してもらうとしてもよい。同期部111は、ポーズ指令を読み出したときは、ロボット200が一連の動作を終了したときにロボット制御装置210が発行する動作終了通知を待つ。そして、動作終了通知を受け取ると、操作データ出力部113に、処理の再開を指示する。
ロボット200は、ロボット制御装置210にしたがってATM300の機械部(カード挿入口302、紙幣入出金シャッタ303が開放した紙幣入出金口313、硬貨入出金シャッタ304が開放した硬貨入出金口314)に対し、所定の動作をおこなう。ロボット制御装置210は、アーム・ハンド制御部211と画像処理部212とを有し、あらかじめ決められた動作手順にしたがってロボット200を動作させる。アーム・ハンド制御部211は、ロボット200のアーム202およびハンド203を動作させる。たとえば、ロボット200は、アーム202とハンド203を動作させて、カードを掴み、カード挿入口302に挿入する動作をおこなう。また、ロボット200は、アーム202とハンド203を動作させて、紙幣を掴み、紙幣入出金口313への紙幣の投入や、紙幣入出金口313からの紙幣の回収をおこなう。また、ロボット200は、アーム202とハンド203を動作させて、硬貨取扱装置10を用いて、硬貨入出金口314からの硬貨の回収をおこなう。また、ロボット200は、アーム202とハンド203を動作させて、硬貨取扱装置10を用いて、硬貨入出金口314への硬貨の投入をおこなう。
ATM300は、I/O処理部306と、制御部307とを有する。I/O処理部306は、タッチパネル305が操作されたとき、その座標を検出し、制御部307および操作データ記録部115に通知する。制御部307は、I/O処理部306または操作データ出力部113から入力する操作データ、カード挿入口302や紙幣入出金口313、硬貨入出金口314の動作状況等に応じて、装置各部の動作を制御する。
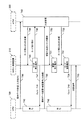
次に、ATM試験システム9によるATM動作試験について図5から図7を用いて説明する。最初に、事前準備として操作情報を生成し、操作情報記憶部112に格納するまでの処理について説明する。図5は、操作情報の生成処理手順を示すタイミングチャートである。操作情報の生成処理は、UPD100、ATM300およびPC120によって実行される。
担当者は、所望の試験項目のタッチパネル操作をおこなう(T1)。ATM300では、I/O処理部306がタッチパネル305のI/O処理をおこない、担当者がタッチしたタッチパネル305の座標データを生成する(T2)。I/O処理部306が生成した座標データは、USB121を介してUPD100に伝達される(T3)。UPD100は、座標データと、座標データ取得したUSBポート番号と、座標データを取得した時刻とを操作データ記録部115に記録する記録処理をおこなう(T4)。
ところで、ATM300を利用する場合、タッチパネル305の操作、カード挿入口302でのカードの挿抜、紙幣入出金シャッタ303が開いたときの紙幣の投入や回収、硬貨入出金シャッタ304が開いたときの硬貨の投入や回収等、人がおこなう作業がある。このような機械部の操作をおこなう際、担当者は、UPD100のポーズ・スイッチ110を操作する(T5)。たとえば、「出金処理」の処理手順では、利用者は、メニューから「出金」を選択した後、カード挿入をおこなう。この場合、担当者は、タッチパネル305でメニューから「出金」を選択した後、カード挿入をおこなうタイミングで、ポーズ・スイッチ110を操作する。UPD100がポーズ・スイッチ110の操作を検出すると、操作データ記録部115は、入力されたタッチパネル305の座標データに続いてポーズ指令を記録する(T6)。さらに操作があるとき、担当者はタッチパネル305の次の操作をおこなう(T7)。ATM300では、タッチパネルI/O処理によって座標データが生成され(T8)、UPD100に伝達される(T9)。UPD100は、取得した操作データ(座標データ)を操作情報に記録する(T10)。続いて、ポーズ・スイッチ110が操作されたときは(T11)、ポーズ指令を記録する(T12)。さらに操作があるときは、上記の処理手順を繰り返す。このようにして、操作データ記録部115は、試験項目について、操作が行われた順に、座標データおよびポーズ指令を記録した操作情報を生成する。
次に、操作情報編集部114は、記録した操作情報をPC120にアップロードする(T13)。PC120は、あらかじめ操作情報編集用のアプリケーションを備えており、UPD100から取得した操作情報を画面等に表示し、担当者に提示する。そして、PC120は、担当者がキーボード等を介して入力した指示にしたがって操作情報の編集処理をおこなう(T14)。編集処理では、取得した操作情報の一部変更や、既に登録されている他の試験項目の操作情報と結合する等の作業をおこなうことができる。試験項目には、それぞれの試験項目を識別する識別子を設定しておく。そして、試験項目を結合したときは、先に実行する試験項目の操作情報の最終行にロボット200に結合した次の試験項目を通知する操作指令を付加する。こうして編集した操作情報は、UPD100にダウンロードする(T15)。UPD100では、操作情報編集部114が取得した編集後の操作情報を操作情報記憶部112に格納する(T16)。
図6は、ATM動作試験(出金)処理手順を示すタイミングチャートである。UPD100は、図5の生成処理手順で生成された操作情報があらかじめ設定されている。
ATM動作試験(出金)が開始されると、UPD100は、操作情報に記述された操作を順次実行する。まず、UPD100は、ATM300に対し、出金処理を指示する操作データ(出金指示)を送信し(T21)、ポーズ指令によって、ロボット制御装置210からの動作終了通知待ちになる(T22)。
ATM300の制御部307は、操作データ(出金指示)を受け取り、出金処理を開始する(T23)。制御部307は、出金処理において、カード挿入口LED301を点滅し(T24)、利用者にカードの挿入を促す。
一方、ロボット制御装置210は、カード挿入動作の開始タイミングを検出するため、画像認識カメラ201によってカード挿入口LED301の状態を監視する。ロボット制御装置210は、カード挿入口LED301の点滅を検出してカード挿入動作を開始し、カードをカード挿入口302に挿入する(T25)。ロボット制御装置210は、カード挿入動作を完了すると、カード挿入動作の終了(Cycle END)を、UPD100に通知する(T27)。ロボット制御装置210は、次の動作の開始タイミングを検出するため、画像認識カメラ201によってカード挿入口LED301の状態を監視する。ATM300は、挿入されたカードを受け取り(T26)、出金処理の手順を次に進める。
UPD100は、カード挿入動作の終了(Cycle END)を取得して、動作終了通知待ちを解除する。そして、UPD100は、次の暗証番号を入力する操作データ、出金額を入力する操作データをATM300に送信し(T28)、ポーズ指令によって、ロボット制御装置210からの動作終了通知待ちになる(T29)。なお、硬貨の入出金処理について試験をおこなうため、出金額は、1000円未満が指定される。出金される硬貨は、1枚に限らず、複数枚であってよい。
ATM300の制御部307は、操作データ(暗証番号、出金額)を受け、出金処理の手順を進める。制御部307は、出金を許可したときは、取り込んだカードの返却と、指示された出金とをおこなう。制御部307は、カード挿入口LED301を点滅し(T30)、利用者にカードの取り出しを促す。ロボット制御装置210は、カード挿入口LED301の点滅を検出して、カード取り出し動作を開始し、カード挿入口302からカードを抜き取る(T31)。ロボット制御装置210は、次の動作の開始タイミングを検出するため、画像認識カメラ201によって硬貨入出金シャッタ304の状態を監視する。
ATM300の制御部307は、出金用の硬貨を入出金口に用意し、硬貨入出金シャッタ304を開放する(T32)。ロボット制御装置210は、硬貨入出金シャッタ304の開放を検出して、硬貨回収動作を開始する(T33)。ロボット200は、硬貨取扱装置10を用いて硬貨の回収をおこなう。硬貨回収動作の詳細については、図11から図15を用いて後で説明する。ロボット制御装置210は、硬貨回収動作を終了すると、硬貨回収動作の終了(Cycle END)を、UPD100に通知する(T34)。
UPD100は、硬貨回収動作の終了(Cycle END)を取得して、次回指示をロボット制御装置210に通知する(T35)。これを受けたロボット制御装置210は、次の動作の準備を開始する。
このように、UPD100がロボット200の動作に同期して操作データを送信するため、ATM試験システム9は、ATM300について、実際に人がおこなう操作と同様な動作試験を可能とする。
図7は、ATM動作試験(入金)処理手順を示すタイミングチャートである。UPD100は、図5の生成処理手順で生成された操作情報があらかじめ設定されている。
ATM動作試験(入金)が開始されると、UPD100は、操作情報に記述された操作を順次実行する。まず、UPD100は、ATM300に対し、入金処理を指示する操作データ(入金指示)を送信し(T41)、ポーズ指令によって、ロボット制御装置210からの動作終了通知待ちになる(T42)。
ATM300の制御部307は、操作データ(入金指示)を受け取り、入金処理を開始する(T43)。制御部307は、入金処理において、カード挿入口LED301を点滅し(T44)、利用者にカードの挿入を促す。
一方、ロボット制御装置210は、カード挿入動作の開始タイミングを検出するため、画像認識カメラ201によってカード挿入口LED301の状態を監視する。ロボット制御装置210は、カード挿入口LED301の点滅を検出してカード挿入動作を開始し、カードをカード挿入口302に挿入する(T45)。ロボット制御装置210は、カード挿入動作を完了すると、カード挿入動作の終了(Cycle END)を、UPD100に通知する(T47)。ロボット制御装置210は、次の動作の開始タイミングを検出するため、画像認識カメラ201によって硬貨入出金シャッタ304の状態を監視する。また、ATM300は、挿入されたカードを受け取り(T46)、入金処理の手順を次に進める。
UPD100は、カード挿入動作の終了(Cycle END)を取得して、動作終了通知待ちを解除する。そして、UPD100は、次の暗証番号を入力する操作データ、入金額を入力する操作データをATM300に送信し(T48)、ポーズ指令によって、ロボット制御装置210からの動作終了通知待ちになる(T49)。
ATM300の制御部307は、操作データ(暗証番号)を受け、入金処理の手順を進める。制御部307は、入金を許可したときは、硬貨入出金シャッタ304を開放する(T50)。ロボット制御装置210は、次の動作の開始タイミングを検出するため、画像認識カメラ201によって硬貨入出金シャッタ304の状態を監視する。ロボット制御装置210は、硬貨入出金シャッタ304の開放を検出して、硬貨投入動作を開始する(T51)。ロボット200は、硬貨取扱装置10を用いて硬貨の投入をおこなう。硬貨投入動作の詳細については、図16、図17を用いて後で説明する。ロボット制御装置210は、次の動作の開始タイミングを検出するため、画像認識カメラ201によってカード挿入口LED301の状態を監視する。
ATM300の制御部307は、投入された硬貨を計数する。ATM300の制御部307は、計数にもとづく入金額が、UPD100により入力された入金額と一致するか否かを判定する。ATM300は、入金額が不一致の場合、休止する。
一方、入金額が一致した場合、ATM300の制御部307は、カード挿入口LED301を点滅し(T52)、利用者にカードの取り出しを促す。ロボット制御装置210は、カード挿入口LED301の点滅を検出して、カード取り出し動作を開始し、カード挿入口302からカードを抜き取る(T53)。ロボット制御装置210は、カード取り出し動作の終了(Cycle END)を、UPD100に通知する(T54)。
UPD100は、硬貨投入動作の終了(Cycle END)を取得して、次回指示をロボット制御装置210に通知する(T55)。これを受けたロボット制御装置210は、次の動作の準備を開始する。
このように、UPD100がロボット200の動作に同期して操作データを送信するため、ATM試験システム9は、ATM300について、実際に人がおこなう操作と同様な動作試験を可能とする。
なお、硬貨の入出金処理について連続試験をおこなうため、入金額は、前回の出金操作の出金額と同じ額が指定される。これにより、入金額の確認は、人に代わってATM300が入金額と前回の出金額との比較することによりおこなうことができる。
次に、ATM試験システム9における各装置の配置について、図8を用いて説明する。図8は、実施の形態のATM試験システムの配置例を示す図である。
ATM試験システム9は、ロボット200を中心にして、硬貨取扱装置10、ATM−A(300a)およびATM−B(300b)を配置する。このとき、ATM−A(300a)とATM−B(300b)は、ロボット200を挟んで対向する位置に配置され、硬貨取扱装置10は、ATM−A(300a)とATM−B(300b)の双方から略等距離(L1)の位置に配置される。
ロボット200がアーム202とハンド203を駆動して試験動作をおこなうことができる試験動作可能範囲を範囲Rとすると、硬貨取扱装置10は、ロボット200が硬貨取扱装置10をハンドリングするための把持部が範囲R内に位置するように配置される。また、ATM−A(300a)およびATM−B(300b)は、それぞれのカード挿入口302、紙幣入出金シャッタ303、硬貨入出金シャッタ304が位置するように範囲R内に位置するように配置される。
硬貨取扱装置10は、硬貨入出金口314に払い出された硬貨を負圧により吸引する。硬貨取扱装置10が硬貨を吸引するための負圧は、ホース510により連結された吸引装置(バキューム装置)520により生成される。これにより、硬貨取扱装置10は、吸引機構を備える必要がないことから軽量化され、ロボット200によるハンドリングが容易となっている。
また、硬貨取扱装置10に負圧を供給するホース510は、ロボット200の上部にある懸架部500により、水平方向に回転自在に吊り下げ支持される。ホース510は、硬貨取扱装置10がホームポジション(図8に硬貨取扱装置10を図示した位置)、ATM−A(300a)およびATM−B(300b)間を移動することにより適当に屈曲する。
懸架部500は、ホース510の一端を硬貨取扱装置10に接続する接続部と、他端となる吸引装置520側で固定する吸引装置固定部521との間の略中央付近に位置する。したがって、ホース510の一端を硬貨取扱装置10に接続する接続部と懸架部500間の長さL1と、吸引装置固定部521と懸架部500間の長さL2は、略同一長さとなる。これにより、ホース510の屈曲力は、低減され、ロボット200が硬貨取扱装置10を取り扱う際のハンド203の把持力も低減することができる。したがって、ロボット200は、把持力の小さなものを使用することが可能になり、試験コストの低減に寄与する。
次に、硬貨取扱装置10を構成する硬貨回収ボックス(回収装置)、硬貨回収ボックスステーション(本体装置)および入金装置(投入装置)について、図9、図10を用いて説明する。図9は、硬貨回収ボックスの側面図である。図10は、硬貨回収ボックスステーションの側面図である。
硬貨取扱装置10は、硬貨回収ボックスステーション20と、硬貨回収ボックス60と、入金装置40とから構成される。硬貨回収ボックスステーション20は、硬貨取扱装置10のホームポジションとなる位置に固定され、ロボット200により直接に取り扱われる対象とならない。硬貨回収ボックス60は、ロボット200により直接に取り扱われる対象であり、硬貨回収ボックスステーション20と合体・分離可能である。入金装置40は、ロボット200により直接に取り扱われる対象であり、硬貨回収ボックスステーション20と合体・分離可能である。図9に図示した硬貨回収ボックス60は、硬貨回収ボックスステーション20と分離した状態である。図10に図示した硬貨回収ボックスステーション20は、入金装置40を支持(合体:硬貨回収ボックスステーション20内に収納)し、硬貨回収ボックス60を支持していない(分離)状態である。
硬貨回収ボックス60は、略直方体の箱状の本体の上面にホース510をホース固定部61で固定、連結している。硬貨回収ボックス60は、略直方体の箱状の本体の側面に筒状の吸入部63を備える。硬貨回収ボックス60は、略直方体の箱状の本体の側面、吸入部63と反対側に把持部73を備える。硬貨回収ボックス60は、略直方体の箱状の本体の下面に開閉自在に軸支された底板67を備える。
ホース510は、硬貨回収ボックス60に負圧を供給する。底板67の開状態において、硬貨回収ボックス60は、吸入部63と収容硬貨放出開口69を開口部とする。収容硬貨放出開口69は、ホース510から供給される負圧の下で、開放状態にある底板67が継続して開放状態が維持できる大きさを有する。底板67が閉方向に回動して有効な開口面積が小さくなると、底板67は、負圧により吸い上げられて閉状態となる。
底板67の閉状態において、硬貨回収ボックス60は、収容硬貨放出開口69を閉塞し、吸入部63を開口部とする。吸入部63は、パイプ状であって、ATM300が出金した硬貨を先端部64から吸引する。先端部64は、吸入部先端を斜めにカットしたような形状であり、ロボット200が硬貨回収ボックス60を斜めにして把持した状態で、先端部64が硬貨を良好に吸入できるようにしている。これにより、ロボット200の把持力を軽減できるとともに、ホース510の屈曲力を低減することができる。
先端部64から吸引された硬貨は、フィルタ62により分別される。フィルタ62は、金網状の仕切りであって、硬貨回収ボックス60から吸引装置520に硬貨が吸い込まれないようにしている。硬貨回収ボックス60は、硬貨の回収時に底板67を閉状態にしているため、吸引された硬貨は、出金硬貨収容部72に収容される。磁石70は、出金硬貨収容部72が収容する硬貨の収容量が多いときに、底板67の金具68を吸引して、底板67の閉状態の維持を補助する。
傾斜面71は、出金硬貨収容部72の水平断面を上方から下方に向かって絞りこむように設けられる。これにより、収容硬貨放出開口69は、硬貨回収ボックス60の水平断面に比較して小さくなっている。また、傾斜面71は、出金硬貨収容部72に収容された硬貨が底板67の軸側に集まる向きで設けられる。これにより、傾斜面71は、支点と力点を接近させて、収容した硬貨の荷重が底板67を開放する方向に働く力を軽減している。
把持部73は、ロボット200のハンド203によって把持される部位である。ロボット200は、把持部73を把持して、硬貨回収ボックス60を取り扱う。
硬貨回収ボックスステーション20は、平板状の硬貨回収ボックスステーション支持部25の上に四角柱状の筺体を有する。筺体は、上部に上面を開口して硬貨回収ボックス60を収容する硬貨回収ボックス収容部23と、下部に側面を開口して入金装置40を載置する入金装置載置部26を有する。入金装置40は、硬貨回収ボックスステーション20側方からのスライド移動により入金装置載置部26に載置される。
硬貨回収ボックスステーション20は、硬貨回収ボックス収容部23に収容された硬貨回収ボックス60を載置(支持)する硬貨回収ボックス載置部22を筺体の上部に備える。硬貨回収ボックスステーション20は、硬貨回収ボックス60の底板67の当接部66と当接する硬貨回収ボックス底板当接部21を備える。硬貨回収ボックス底板当接部21は、硬貨回収ボックス収容部23に硬貨回収ボックス60を収容する際に、当接部66と干渉する。底板67は、硬貨回収ボックス底板当接部21と当接部66の干渉に抗して硬貨回収ボックス60が硬貨回収ボックス収容部23に押し込まれることで閉状態から開状態となる。
硬貨回収ボックス60は、支持部65が硬貨回収ボックスステーション20の硬貨回収ボックス載置部22に載置されて支持される。硬貨回収ボックス60は、硬貨回収ボックスステーション20に支持された状態において、底板67を開状態とする。これにより、出金硬貨収容部72に収容されていた硬貨は、硬貨回収ボックスステーション20に受け渡される。受け渡された硬貨は、ガイド24に案内されながら入金装置40に受け渡される。
入金装置40は、略スコップ形状であって、入金硬貨収容部42と把持部41とを有する。入金硬貨収容部42は、把持部41側に向かって下り傾斜の収容部傾斜面43を有する。収容部傾斜面43は、ATM300の入金口への硬貨投入時の入金装置40の傾け量を小さくして、ロボット200による硬貨投入を容易にする。
把持部41は、ロボット200のハンド203によって把持される部位である。ロボット200は、把持部41を把持して、入金装置40を取り扱う。
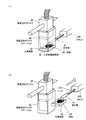
次に、硬貨回収動作の詳細について、図11から図15を用いて説明する。図11から図15は、ATM動作試験(出金)における硬貨回収ボックスの使用手順を示す図である。
硬貨回収動作は、ロボット200がおこなう。硬貨回収動作開始時の硬貨取扱装置10は、各装置がホームポジションの状態にあり、硬貨取扱装置10は、硬貨を保持しない。硬貨回収ボックスステーション20は、硬貨回収ボックス60の支持部65を硬貨回収ボックス載置部22に載置して支持する。このとき、硬貨回収ボックス60の底板67は、開状態にある。また、硬貨回収ボックスステーション20は、入金装置40を入金装置載置部26に載置する(図11(1))。
硬貨回収動作を開始すると、ロボット200は、硬貨回収ボックス60の把持部73をハンド203により把持する。ロボット200は、硬貨回収ボックスステーション20の上方へと硬貨回収ボックス60を持ち上げる。この時点で、硬貨回収ボックス60の底板67は、未だ開状態にある(図11(2))。
ロボット200は、硬貨回収ボックス60の底部が硬貨回収ボックスステーション20の上方となるまで硬貨回収ボックス60を持ち上げると、開状態にある底板67を硬貨回収ボックス底板当接部21に当接させながら前方に移動させる(図12(3))。底板67を硬貨回収ボックス底板当接部21に当接させながらの前方移動により、底板67は、閉じる方向に回動し、やがて負圧により吸い上げられて閉状態となる(図12(4))。このように、開状態にある底板67の閉じ動作は、ロボット200による硬貨回収ボックス60の移動動作と、硬貨回収ボックス60に供給される負圧とによって実現している。そのため、硬貨回収ボックス60は、底板67を開閉するための駆動機構を必要としない簡易な構成とすることができる。
ロボット200は、硬貨回収ボックス60を硬貨回収ボックスステーション20から分離すると、試験対象となるATM300まで移動し、硬貨入出金シャッタ304が開放した硬貨入出金口(硬貨バケット)314に吸入部63を差し入れる。ロボット200は、硬貨の回収漏れが生じないように、先端部64が出金口に当接する位置を変えながら硬貨の吸入をおこなう(図13(5))。
ロボット200は、所定の吸入動作を終えると、硬貨回収ボックス60を硬貨回収ボックスステーション20の上方に移動した後、硬貨回収ボックス60が硬貨回収ボックスステーション20に収容されるようにして降ろす(図13(6))。
ロボット200は、硬貨回収ボックス60の当接部66を、硬貨回収ボックスステーション20の硬貨回収ボックス底板当接部21に当接させる(図14(7))。この時点で、回収した硬貨90は、硬貨回収ボックス60内にある。当接部66は、平板状の底板67が硬貨回収ボックス60の底部から庇状に飛び出した部位である。当接部66は、底板67の開放端の対辺側(底板67の開放端とは他端側)にあり、底板67を開閉自在に軸支する軸部が当接部66と開放端の間に位置する関係にある。
ロボット200は、さらに、硬貨回収ボックス60を硬貨回収ボックスステーション20に収容されるようにして降ろす。当接部66は、硬貨回収ボックス底板当接部21と干渉し、底板67は、硬貨回収ボックス60の降下にしたがい開放する。これにより、硬貨90は、硬貨回収ボックス60から入金装置40に受け渡される(図14(8))。
ロボット200は、さらに、硬貨回収ボックス60を降ろす。硬貨回収ボックス60は、支持部65が硬貨回収ボックス載置部22に載置され、硬貨回収ボックスステーション20に収容された支持状態となる(図15(9))。この後、ロボット200のハンド203は、把持していた把持部73を放して硬貨回収動作を終了する。
次に、硬貨投入動作の詳細について、図16、図17を用いて説明する。図16、図17は、ATM動作試験(入金)における硬貨回収ボックスの使用手順を示す図である。
硬貨投入動作は、ロボット200がおこなう。硬貨投入動作開始時の硬貨取扱装置10は、各装置がホームポジションの状態にあり、硬貨取扱装置10は、入金装置40に硬貨を保持する。硬貨回収ボックスステーション20は、硬貨回収ボックス60の支持部65を硬貨回収ボックス載置部22に載置して支持する。このとき、硬貨回収ボックス60の底板67は、開状態にある。また、硬貨回収ボックスステーション20は、入金装置40を入金装置載置部26に載置する。ここで、入金装置40が保持する硬貨は、硬貨回収ボックス60が回収した硬貨である。
硬貨投入動作を開始すると、ロボット200は、入金装置40の把持部41をハンド203により把持する(図16(1))。ロボット200は、硬貨回収ボックスステーション20の手前側へと入金装置40をスライド移動する。(図16(2))。
ロボット200は、入金装置40を硬貨回収ボックスステーション20から分離すると、試験対象となるATM300まで移動し、硬貨入出金シャッタ304が開放した硬貨入出金口(硬貨バケット)314に硬貨を投入する。(図17(3))。なお、ATM300の入金口と出金口は、別体であってもよいし、入出金口として一体であってもよい。いずれにせよ、ロボット200は、指定された位置で入出金をおこなうことができる。
ロボット200は、硬貨を入金口に投入すると、入金装置40を硬貨回収ボックスステーション20の手前側に移動した後、硬貨回収ボックスステーション20に収容されるようにして入金装置40をスライド移動する(図17(4))。
入金装置40は、入金装置載置部26に載置され、硬貨回収ボックスステーション20に収容された状態となる。この後、ロボット200のハンド203は、把持していた把持部41を放して硬貨投入動作を終了する。
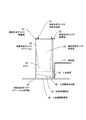
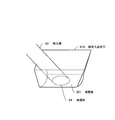
次に、硬貨回収ボックス60の吸入部先端形状について、図18を用いて説明する。図18は、硬貨回収ボックスの吸入部先端形状と硬貨入出金口の関係を示す図である。
ATM300は、硬貨入出金シャッタ304を開放すると、硬貨入出金口314が利用者に露出する。硬貨入出金口314は、硬貨入出金シャッタ304の開放時において、上部を開放したバケット状である。硬貨入出金口314は、図示しない硬貨払出口を備え、ATM300の内部から硬貨入出金口314に硬貨を払い出す。また、硬貨入出金口314は、図示しない硬貨取込み口を備え、硬貨入出金口314にある硬貨をATM300の内部に取り込む。硬貨入出金口314は硬貨入出金口314の内部に払い出された硬貨が底面部321の所定範囲に集まるように、蒲鉾状の底面部321を備える。
硬貨回収ボックス60の吸入部63は、パイプ状であって、ロボット200が硬貨回収ボックス60を取り扱う際に、先端部64が底面部321に当接するのに十分な長さを有する。先端部64は、ロボット200が硬貨を吸入する際に、硬貨の吸入が容易となるように、底面部321の形状に近い形状である。具体的には、先端部64は、蒲鉾状の底面部321の凹形状に対応(略嵌合)する凸形状を有する。たとえば、底面部321が平板状であれば、先端部64は、平板状となる。
なお、先端部64は、負圧により底面部321と吸着しないように、間隙部を有する。間隙部は、先端部64と底面部321が隙間なく嵌合しないように、底面部321に対応する先端部64の形状を不十分なものとして実現できる。また、間隙部は、先端部64に切欠部を設けること、または吸着防止孔を設けることにより実現してもよい。
なお、先端部64は、底面部321の大きさに比較して小さいので、ロボット200は、先端部64が底面部321に当接する位置を変えながら、底面部321の全体に渡って硬貨の吸入動作をおこなう。
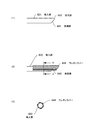
次に、硬貨回収ボックス60の吸入部先端形状の変形例について、図19、図20を用いて説明する。図19、図20は、硬貨回収ボックスの吸入部先端形状の変形例を示す図である。
図19(1)に示す吸入部631は、先端部641に切欠部642を備える。先端部641は、パイプ状の吸入部631を斜めにカットした形状である。切欠部642は、先端部641の一部を切り欠いた形状であり、先端部641が底面部321に吸着することを防止する。
別の変形例を図19(2)に示す。吸入部632は、先端部643にウレタンラバー644を備える。ウレタンラバー644は、短冊状であり、パイプ状の吸入部632の周囲に複数備えられる(図19(3)にA−A断面を示す)。先端部643は、パイプ状の吸入部632を斜めにカットした形状である。複数のウレタンラバー644は、先端部643から所定長さだけ飛び出すとともに、先端部643に対応して先端部が斜めになるように配設される。これにより、吸入部632は、先端部643が底面部321に吸着することを防止するとともに、底面部321の形状に柔軟に対応してフィットするため、好適に硬貨を吸引できる。
なお、ウレタンラバー644は、先端部を形成する補助部材の一例であって、柔軟に変形可能であるとともに、吸入部632に吸い込まれない程度に形状保持能力があれば、ウレタンラバーに限らず、その他の素材を用いたものであってもよい。
別の変形例を図20に示す。吸入部633は、先端部645を備える。先端部645は、硬貨入出金口314の底面部321に対応して拡大した形状を有し、その一部に硬貨を吸入するための吸入口646を有する。これにより、ロボット200は、先端部645が底面部321に当接する位置を変える動作をおこなう回数を減じることができる。また、先端部645が硬貨入出金口314の底面部321の全体に対応して拡大した形状であれば、ロボット200は、先端部645が底面部321に当接する位置を変える動作をおこなわなくてもよくなる。
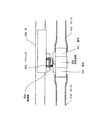
次に、ホース510を懸架する懸架部500について図21を用いて説明する。図21は、硬貨回収ボックスに接続するホースを懸架支持する懸架部を示す図である。
懸架部500は、懸架部500を支持する梁530に固定される。梁530は、図示しない支柱により支持される。懸架部500は、固定金具532を、ベアリング533により回転自在に懸架支持する。固定金具532は、直管パイプ状の継手531を中央部で固定する。継手531は、開口を水平方向にして固定金具532を介して懸架部500に回転自在に軸支される。継手531は、両端部にホース510を接続する。
これにより、ホース510は、柔らかい素材であっても、支持部で折れ曲がることがない。さらに、ホース510の屈曲力は、低減され、ロボット200が硬貨取扱装置10を取り扱う際のハンド203の把持力も低減することができる。したがって、ロボット200は、把持力の小さなものを使用することが可能になり、試験コストの低減に寄与する。
なお、ATM試験システム9がおこなうATM試験について、ATM300の正常取引例について説明したが、これに限らず、イレギュラー動作についても試験をおこなうことができる。たとえば、ATM試験システム9は、硬貨入出金口314への硬貨残留時等のイレギュラーな動作に対する試験をおこなうことが可能であり、この場合、ロボット200が硬貨入出金口314に硬貨を残留させるように硬貨の回収動作をおこなう。具体的には、硬貨回収ボックス60を取り扱うロボット200が、先端部64が硬貨入出金口314の底面部に当接する位置、当接する回数、あるいは当接する時間を制限することによりおこなう。このようにして、硬貨入出金口314に硬貨が残留した状態で出金取引を終了させることで、ATM試験システム9は、イレギュラー動作に対する試験をおこなうことができる。
なお、上記の処理機能は、コンピュータによって実現することができる。その場合、各装置が有すべき機能の処理内容を記述したプログラムが提供される。そのプログラムをコンピュータで実行することにより、上記処理機能がコンピュータ上で実現される。処理内容を記述したプログラムは、コンピュータで読み取り可能な記録媒体に記録しておくことができる。
プログラムを流通させる場合には、たとえば、そのプログラムが記録されたDVD(Digital Versatile Disc)、CD−ROM(Compact Disc Read Only Memory)などの可搬型記録媒体が販売される。また、プログラムをサーバコンピュータの記憶装置に格納しておき、ネットワークを介して、サーバコンピュータから他のコンピュータにそのプログラムを転送することもできる。
プログラムを実行するコンピュータは、たとえば、可搬型記録媒体に記録されたプログラムもしくはサーバコンピュータから転送されたプログラムを、自己の記憶装置に格納する。そして、コンピュータは、自己の記憶装置からプログラムを読み取り、プログラムにしたがった処理を実行する。
1 試験システム
2 対象装置
2a 操作部
2b 制御部
2c 出金部
2d 入金部
3 試験制御装置
4 ロボット
4a 制御部
4b 動作部
5 硬貨取扱装置
6 回収装置
6a 吸入部
6b 分別部
6c 収容部
6d 把持部
7 本体装置
7a 支持部
7b 案内部
8 投入装置
8a 収容部
8b 把持部
9 ATM試験システム
10 硬貨取扱装置
20 硬貨回収ボックスステーション
40 入金装置
60 硬貨回収ボックス
200 ロボット
300 ATM
310 ホストコンピュータ
500 懸架部
510 ホース
520 吸引装置

Claims (12)

  1. 対象装置が入出金する硬貨を取り扱う硬貨取扱装置であって、
    対象装置の出金部から硬貨を回収する回収装置と、
    前記対象装置の入金部に前記硬貨を投入する投入装置と、
    前記回収装置が回収した前記硬貨を前記投入装置に受け渡す本体装置と、
    を備え、
    前記本体装置は、
    前記回収装置を支持する支持部と、
    支持した前記回収装置から前記硬貨を受け入れ、前記投入装置に前記硬貨を受け渡す案内部と、
    を備え、
    前記回収装置は、
    負圧により前記硬貨を吸入する吸入部と、
    吸入した前記硬貨を分別する分別部と、
    分別した前記硬貨を収容する収容部と、
    ロボットが把持する把持部と、
    を備え、
    前記投入装置は、
    前記本体装置から受け渡された前記硬貨を収容する収容部と、
    前記ロボットが把持する把持部と、
    を備えることを特徴とする硬貨取扱装置。
  2. 前記回収装置の前記収容部は、
    下方に開閉自在に軸支されるとともに、閉状態において前記硬貨を保持し、開状態において前記硬貨の保持を解除する底板を備え、
    前記底板は、閉状態にあっては、前記負圧により閉状態を保持することを特徴とする請求項1記載の硬貨取扱装置。
  3. 前記底板は、開状態にあっては、前記負圧に抗して開状態を保持することを特徴とする請求項2記載の硬貨取扱装置。
  4. 前記回収装置の前記収容部は、前記本体装置と当接する当接部を備え、
    前記当接部は、前記底板の閉状態において前記本体装置と干渉し、前記底板の開状態において前記本体装置との干渉が解除され、
    前記支持部は、前記底板が開状態となった前記回収装置を支持することを特徴とする請求項3記載の硬貨取扱装置。
  5. 前記吸入部は、パイプ状であって、先端部を斜めにカットした形状であることを特徴とする請求項1乃至請求項4のいずれか1つに記載の硬貨取扱装置。
  6. 前記吸入部は、先端部に切欠部を備えることを特徴とする請求項5記載の硬貨取扱装置。
  7. 硬貨を入出金する対象装置を試験する試験システムにおいて、
    ロボットと、
    前記硬貨を取り扱う硬貨取扱装置と、
    を備え、
    前記硬貨取扱装置は、
    対象装置の出金部から硬貨を回収する回収装置と、
    前記対象装置の入金部に前記硬貨を投入する投入装置と、
    前記回収装置が回収した前記硬貨を前記投入装置に受け渡す本体装置と、
    を備え、
    前記本体装置は、
    前記回収装置を支持する支持部と、
    支持した前記回収装置から前記硬貨を受け入れ、前記投入装置に前記硬貨を受け渡す案内部と、
    を備え、
    前記回収装置は、
    負圧により前記硬貨を吸入する吸入部と、
    吸入した前記硬貨を分別する分別部と、
    分別した前記硬貨を収容する収容部と、
    ロボットが把持する把持部と、
    を備え、
    前記投入装置は、
    前記本体装置から受け渡された前記硬貨を収容する収容部と、
    前記ロボットが把持する把持部と、
    を備えることを特徴とする試験システム。
  8. 前記ロボットを中心にして、前記本体装置と前記対象装置を、前記ロボットの可動範囲にある円弧上に配置し、
    前記回収装置は、前記負圧を与える吸引装置と接続するホースと接続し、
    前記ホースは、前記ロボットの上方で、水平方向に回転自在に軸支されることを特徴とする請求項7記載の試験システム。
  9. 前記ホースは、水平方向に回転自在に軸支された継手に接続されることを特徴とする請求項8記載の試験システム。
  10. 試験対象となる対象装置が入出金する硬貨を取り扱う硬貨取扱装置と、ロボットと、を備え、
    前記硬貨取扱装置は、対象装置の出金部から硬貨を回収する回収装置と、前記対象装置の入金部に前記硬貨を投入する投入装置と、前記回収装置が回収した前記硬貨を前記投入装置に受け渡す本体装置と、を備え、
    前記本体装置は、前記回収装置を支持する支持部と、支持した前記回収装置から前記硬貨を受け入れ、前記投入装置に前記硬貨を受け渡す案内部と、を備え、
    前記回収装置は、負圧により前記硬貨を吸入する吸入部と、吸入した前記硬貨を分別する分別部と、分別した前記硬貨を収容する収容部と、ロボットが把持する把持部と、を備え、
    前記投入装置は、前記本体装置から受け渡された前記硬貨を収容する収容部と、前記ロボットが把持する把持部と、を備えた試験システムの試験方法であって、
    前記ロボットは、
    前記本体装置に支持された前記回収装置の前記把持部を把持し、
    前記回収装置が前記本体装置に支持された状態を解除し、
    前記回収装置の前記吸入部を前記対象装置の出金部に案内し、
    前記出金部に出金された前記硬貨を吸入し、
    前記本体装置が前記回収装置を支持する状態に戻し、
    前記回収装置の前記把持部の把持を解除し、
    前記本体装置から前記硬貨を受け渡されて前記投入装置の前記収容部に前記硬貨を収容する前記投入装置の前記把持部を把持し、
    前記投入装置を前記対象装置の入金部に案内し、
    前記投入装置の前記収容部に収容する前記硬貨を前記入金部に投入し、
    前記投入装置が前記本体装置から前記硬貨を受け渡し可能な状態に戻し、
    前記投入装置の前記把持部の把持を解除することを特徴とする試験方法。
  11. 前記回収装置の前記収容部は、下方に開閉自在に軸支されるとともに、閉状態において前記硬貨を保持し、開状態において前記硬貨の保持を解除する底板と、前記底板の開放端とは他端側に前記本体装置と当接する当接部と、を備え、
    前記ロボットは、
    前記当接部を前記本体装置に当接させながら前記回収装置を移動する動作で、前記底板を閉状態から開状態に切り替えることを特徴とする請求項10記載の試験方法。
  12. 前記回収装置の前記収容部は、下方に開閉自在に軸支されるとともに、閉状態において前記硬貨を保持し、開状態において前記硬貨の保持を解除する底板と、前記底板の開放端とは他端側に前記本体装置と当接する当接部と、を備え、
    前記ロボットは、
    前記底板が開状態の前記回収装置の前記底板を前記本体装置に押し当てながら、前記負圧により閉状態となる略閉状態まで前記回収装置を移動する動作で、前記底板を開状態から閉状態に切り替えることを特徴とする請求項10記載の試験方法。
JP2010289632A 2010-12-27 2010-12-27 硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法 Expired - Fee Related JP5449125B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2010289632A JP5449125B2 (ja) 2010-12-27 2010-12-27 硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2010289632A JP5449125B2 (ja) 2010-12-27 2010-12-27 硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法

Publications (2)

Publication Number Publication Date
JP2012137919A true JP2012137919A (ja) 2012-07-19
JP5449125B2 JP5449125B2 (ja) 2014-03-19

Family

ID=46675286

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2010289632A Expired - Fee Related JP5449125B2 (ja) 2010-12-27 2010-12-27 硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法

Country Status (1)

Country Link
JP (1) JP5449125B2 (ja)

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN104240369A (zh) * 2014-09-19 2014-12-24 国家电网公司 动态机器人系统及其控制方法
JP2017182226A (ja) * 2016-03-29 2017-10-05 沖電気工業株式会社 作業システム

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH022778U (ja) * 1988-06-14 1990-01-10
JPH0928917A (ja) * 1995-07-21 1997-02-04 Eiji Iwanaga 硬球又はコイン収集器
JPH10222722A (ja) * 1997-02-07 1998-08-21 Ace Denken:Kk 紙幣搬送システム
JP2007087167A (ja) * 2005-09-22 2007-04-05 Saxa Inc コイン処理機用試験装置
JP2010284486A (ja) * 2009-06-13 2010-12-24 Shinji Koyano 掃除機用ノズル

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH022778U (ja) * 1988-06-14 1990-01-10
JPH0928917A (ja) * 1995-07-21 1997-02-04 Eiji Iwanaga 硬球又はコイン収集器
JPH10222722A (ja) * 1997-02-07 1998-08-21 Ace Denken:Kk 紙幣搬送システム
JP2007087167A (ja) * 2005-09-22 2007-04-05 Saxa Inc コイン処理機用試験装置
JP2010284486A (ja) * 2009-06-13 2010-12-24 Shinji Koyano 掃除機用ノズル

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN104240369A (zh) * 2014-09-19 2014-12-24 国家电网公司 动态机器人系统及其控制方法
JP2017182226A (ja) * 2016-03-29 2017-10-05 沖電気工業株式会社 作業システム

Also Published As

Publication number Publication date
JP5449125B2 (ja) 2014-03-19

Similar Documents

Publication Publication Date Title
JP6173883B2 (ja) 検体容器取出装置及び検体処理システム
US7628279B2 (en) Currency sorter
WO2021127291A9 (en) Systems and methods for vending and/or purchasing mobile phones and other electronic devices
AU2020273988B2 (en) Drop cart with cashbox data reader array and autonomous drop cart processing system for automated casino accounting
WO2010150627A1 (ja) 紙幣入出金機
JP5449125B2 (ja) 硬貨取扱装置、硬貨取扱装置を用いた試験システムおよび試験方法
JP2014070938A (ja) 標本搬送装置及び標本撮像システム
JP2018126288A (ja) 景品取得ゲーム装置
CN103971450A (zh) 交易处理装置以及纸币计数方法
CN207587094U (zh) 大额取款系统和控制系统
CN100390826C (zh) 纸币盒
JP2006171955A (ja) 紙幣取込装置
US12518585B2 (en) Bill handling system
CN109255902A (zh) 大额取款系统、金融作业方法和控制系统
JP5415977B2 (ja) 試験装置、試験システム及び試験方法
US9033214B2 (en) Cash handling system
JP2012008646A (ja) 貨幣処理装置および貨幣処理方法
US10559170B2 (en) Adjustable pocket device for note dispensing and receiving
US12602964B2 (en) Item take-out apparatus and item take-out system
JP4704020B2 (ja) 入金システム
JP2006085346A (ja) 現金補充システム
TWI345283B (en) Transfer machine and receiving cassette thereof
JPH08320960A (ja) 取引処理システム
JPH0222776Y2 (ja)
JPH10177669A (ja) 取引処理装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20121218

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20131206

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20131217

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20131224

R150 Certificate of patent or registration of utility model

Ref document number: 5449125

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

Free format text: JAPANESE INTERMEDIATE CODE: R150

LAPS Cancellation because of no payment of annual fees