JP2012145569A - 形状測定装置 - Google Patents

形状測定装置 Download PDF

Info

Publication number
JP2012145569A
JP2012145569A JP2011273238A JP2011273238A JP2012145569A JP 2012145569 A JP2012145569 A JP 2012145569A JP 2011273238 A JP2011273238 A JP 2011273238A JP 2011273238 A JP2011273238 A JP 2011273238A JP 2012145569 A JP2012145569 A JP 2012145569A
Authority
JP
Japan
Prior art keywords
probe
mirror
axis
measured
amount
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2011273238A
Other languages
English (en)
Other versions
JP5959844B2 (ja
Inventor
Ryusuke Nakajima
隆介 中島
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Canon Inc
Original Assignee
Canon Inc
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Canon Inc filed Critical Canon Inc
Priority to JP2011273238A priority Critical patent/JP5959844B2/ja
Publication of JP2012145569A publication Critical patent/JP2012145569A/ja
Application granted granted Critical
Publication of JP5959844B2 publication Critical patent/JP5959844B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • A Measuring Device Byusing Mechanical Method (AREA)
  • Length Measuring Devices By Optical Means (AREA)

Abstract

【課題】プローブの撓みの影響を受けずに高精度の形状測定を行う。
【解決手段】プローブ先端部3に一体に平面ダイクロイックミラー10及び球面ミラー16を設ける。オートコリメータ光学系5により平面ダイクロイックミラー10の傾斜量を測定し、並進移動量測定光学系12により球面ミラー16のX,Y軸方向のずれ量を測定する。ずれ量算出部42bは、測定した平面ダイクロイックミラー10の傾斜量及び球面ミラー16のずれ量に基づいて、プローブ先端部3において被測定物4の表面に接触する接触点となる球19の基準位置に対するX,Y軸方向のずれ量を算出する。推定部42cは、ずれ量算出部42bにより算出されたずれ量から、プローブ先端部3の球19のX,Y軸方向の位置を推定する。
【選択図】図1

Description

本発明は、非球面レンズ等の自由曲面の形状を有する被測定物の表面にプローブを接触させながら倣い動作することにより、被測定物表面の三次元形状を測定する形状測定装置に関する。
三次元構造を有する被測定物表面の座標や形状を測定する三次元形状測定方法として、プローブを被測定物の表面に所定の測定力で押圧しながら被測定物の表面に倣って移動させ、プローブの移動位置から被測定物の座標や形状を測定する倣い測定法が知られている。
従来、このような三次元形状測定方法においては、エアー軸受けを用いて上下に移動可能にプローブシャフトを設け、ばねで自重を支えている構成を持つプローブを用いるものが知られている(特許文献1参照)。
しかしながら、レンズ面等の傾斜面を測定する場合、被測定面の接触点での反力は被測定面の法線方向に働くが、これがプローブシャフトの移動可能方向と一致しないためプローブは法線方向と直交する成分の力を受け、プローブシャフトに傾きが生じる。これによりプローブシャフトの先端に設けたプローブ先端部の接触点が、測定器の想定している測定点(即ち、プローブシャフトが傾いていないとする接触点の位置)に存在しなくなり、特許文献1に開示された方法では、無視できない測定誤差が発生する。
そこで、プローブシャフトに設けた二つのセンサによりプローブシャフトの傾きを求め、真のプローブの被測定物への接触点を推定しようとする方法が提案されている(特許文献2参照)。
特開平6−265340号公報 特開2000−193449号公報
しかしながら、プローブシャフトは、被測定物における反力によって傾くと同時に撓み変形することがある。このとき、プローブシャフトの先端に設けられたプローブ先端部においては、プローブシャフトの傾きに加えて撓み変形による傾きと並進の変位が生じることになる。このため、特許文献2に開示された方法では、プローブシャフトの傾きのみを想定して接触点の位置を推定しているので、プローブシャフトの撓み変形によって生じる測定誤差を低減させることができない。
そこで、本発明は、プローブシャフトの傾き及び撓み変形に起因した測定誤差を低減する形状測定装置を提供することを目的とするものである。
本発明は、Z軸方向に移動可能に支持され、中心軸がZ軸と平行な状態を正姿勢とするプローブシャフトと、前記プローブシャフトの先端に設けられ、被測定物の表面に接触させるプローブ先端部とを有するプローブを備え、前記プローブを被測定物の表面に対してX,Y軸方向に走査し、前記プローブ先端部における前記被測定物に接触する接触点のX,Y軸方向の位置に対する前記プローブのZ軸方向の位置を測定することで、前記被測定物の表面の三次元の形状測定データを取得する形状測定装置であって、前記プローブ先端部に一体に設けられ、前記プローブシャフトが正姿勢から姿勢変化して前記プローブ先端部がZ軸に対して傾斜した際に、前記プローブ先端部と共に傾斜する平面ミラーと、前記平面ミラーのZ軸に対する傾斜量を、前記平面ミラーに第一レーザ光を照射して前記平面ミラーで反射した反射光により測定する第一測定光学系と、前記プローブ先端部に一体に設けられた球面ミラーと、前記プローブシャフトが正姿勢であるときの前記接触点のX,Y軸方向の位置を基準位置とし、前記基準位置に対する前記球面ミラーのX,Y軸方向のずれ量を、前記球面ミラーに第二レーザ光を照射して前記球面ミラーで反射した反射光により測定する第二測定光学系と、前記第一測定光学系により測定された傾斜量、前記第二測定光学系により測定されたずれ量、及び前記接触点と前記球面ミラーとの距離から、前記基準位置に対する前記接触点のX,Y軸方向のずれ量を算出するずれ量算出部と、前記ずれ量算出部により算出された前記基準位置に対する前記接触点のX,Y軸方向のずれ量から前記接触点のX,Y軸方向の位置を推定する推定部と、を備えたことを特徴とする。
本発明によれば、プローブ走査時にプローブシャフトが傾いたり撓み変形したりしても、ずれ量算出部によりプローブの接触点のずれ量を算出することが可能となる。このずれ量からプローブ先端部の接触点のX,Y軸方向の位置が推定部により推定されるので、プローブシャフトの撓み変形を含む姿勢変化に依存しない、測定誤差が低減した三次元の形状測定データを得ることができる。
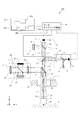
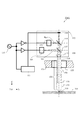
本発明の実施の形態に係る形状測定装置の概略構成を示す説明図である。 プローブシャフトが撓み変形したときのプローブを示す模式図である。 参考例の形状測定装置の概略構成を示す説明図である。
(第一の実施形態)
以下、本発明を実施するための形態を、図面を参照しながら詳細に説明する。図1は、本発明の実施の形態に係る形状測定装置の概略構成を示す説明図である。なお、本実施の形態では、互いに直交するX,Y,Z軸の三次元直交座標系で説明する。Z軸に対して直交するX軸及びY軸は、互いに直交している。図1に示すように、形状測定装置100は、接触式プローブであるプローブ1を備えている。プローブ1は、ベース21に平行板ばね20を介してZ軸方向に移動可能に支持された軸状のプローブシャフト2と、プローブシャフト2の先端に設けられた先細り形状のプローブ先端部3とを有する。そして、プローブシャフト2は、傾斜も撓み変形もない正姿勢のときは、プローブシャフト2の中心軸cがZ軸と平行な状態で、ベース21に平行板ばね20を介して支持されている。このプローブシャフト2は、光が透過するように、透明部材、例えば透明低膨張ガラス等で形成されている。
また、プローブ先端部3は、プローブシャフト2よりも剛性が高い部材、例えばタングステンカーバイト等で形成されている。これにより、プローブ先端部3が撓むのを抑制している。プローブ先端部3は、プローブシャフト2よりも短く形成されている。プローブ先端部3の先端には、被測定物4の表面に接触させるための球19が形成されている。この球19は、被測定物4の表面に点接触すると見做せる程度の大きさである。
ベース21は、X,Y,Z軸方向に移動可能に支持されており、不図示のX軸ステージ、Y軸ステージ、Z軸ステージにより各軸方向に移動する。各軸ステージは、それぞれ不図示のX,Y,Z軸駆動用モータによって駆動され、被測定物4の表面の形状測定を実施する際には、プローブ先端部3の球(接触点)19を被測定物4の表面に接触させながらX,Y軸方向に二次元的にプローブ1を移動させる。
形状測定装置100は、第一測定光学系であるオートコリメータ光学系5と、第二測定光学系である並進移動量測定光学系12と、押し込み量測定光学系31と、データサンプリング装置41と、コンピュータ42とを備えている。また、形状測定装置100は、プローブシャフト2の中心軸c上にプローブシャフト2から遠ざかる方向に向かって順次配設された、ダイクロイックミラー23、ダイクロイックミラー27及びダイクロイックミラー11を備えている。
オートコリメータ光学系5は、第一レーザ光Gを出射する第一レーザ光源6、第一ハーフミラー7、コリメートレンズ8、及びPSD(Position SensitiveDetector)等の第一光位置検出素子9を有している。
プローブシャフト2の中心軸cと直交し、ダイクロイックミラー11を通過する軸c上には、ダイクロイックミラー11から遠ざかる方向に向かって順次、コリメートレンズ8、第一ハーフミラー7及び第一光位置検出素子9が配置されている。
第一ハーフミラー7は、軸cに対して45度傾けて配置されている。そして、第一ハーフミラー7に対向する位置に、中心軸cと平行に第一レーザ光Gを出射するように、第一レーザ光源6が配置されている。
並進移動量測定光学系12は、第二レーザ光Hを出射する第二レーザ光源13、第二ハーフミラー14、対物レンズ15、集光レンズ17及びPSD等の第二光位置検出素子18を有している。
プローブシャフト2の中心軸c上には、プローブシャフト2(ダイクロイックミラー11)から遠ざかる方向に順次、対物レンズ15、第二ハーフミラー14、集光レンズ17及び第二光位置検出素子18が配置されている。第二ハーフミラー14は、中心軸cに対して45度傾けて配置されている。そして、第二レーザ光源13は、中心軸cと直交し、第二ハーフミラー14を通過する軸c上であって、第二ハーフミラー14に対向する位置に配置されている。
押し込み量測定光学系31は、所謂ヘテロダイン干渉計である。この押し込み量測定光学系31は、第三レーザ光Iを出射する第三レーザ光源24、第三レーザ光Iを測定光と参照光とに分割する偏光ビームスプリッタ28、参照ミラー25、1/4波長板29,30、及び光強度検出素子26を有している。
プローブシャフト2の中心軸cと直交し、ダイクロイックミラー27を通過する軸c上には、ダイクロイックミラー27に近づく方向に順次、第三レーザ光源24、偏光ビームスプリッタ28及び1/4波長板29が配置されている。中心軸cと平行であり偏光ビームスプリッタ28を通過する軸c上には、参照ミラー25と光強度検出素子26とが偏光ビームスプリッタ28を挟んで配置され、更に、参照ミラー25と偏光ビームスプリッタ28との間には1/4波長板30が配置されている。
ここで、ダイクロイックミラー11は、第一レーザ光Gは反射し、第二レーザ光Hは透過するミラーであり、中心軸cに対して45度傾けて配置されている。ダイクロイックミラー27は、第三レーザ光Iは反射し、第一レーザ光G及び第二レーザ光Hは透過するミラーであり、中心軸cに対して45度傾けて配置されている。ダイクロイックミラー23は、第三レーザ光Iは反射し、第一レーザ光G及び第二レーザ光Hは透過するミラーであり、プローブシャフト2の基端面に一体に設けられている。
更に、本実施の形態では、形状測定装置100は、プローブ先端部3に一体に設けられた、平面ミラーとしての平面ダイクロイックミラー10と、球面ミラー16とを備えている。平面ダイクロイックミラー10は、第一レーザ光Gは反射し、第二レーザ光Hは透過するミラーである。平面ダイクロイックミラー10は、プローブシャフト2が正姿勢から姿勢変化(傾斜又は撓み変形)してプローブ先端部3がZ軸に対して傾斜した際にプローブ先端部3と共に傾斜するように、プローブ先端部3に固定されている。また、球面ミラー16もプローブ先端部3と共に並進移動するようにプローブ先端部3に固定されている。
本実施の形態では、プローブシャフト2が透明部材であるので、平面ダイクロイックミラー10及び球面ミラー16は、プローブシャフト2とプローブ先端部3との間に配置されている。具体的には、平面ダイクロイックミラー10及び球面ミラー16は、プローブシャフト2の先端とプローブ先端部3の基端との間に配置されている。そして、球面ミラー16は、平面ダイクロイックミラー10とプローブ先端部3との間に配置されている。具体的には、球面ミラー16は、平面ダイクロイックミラー10とプローブ先端部3の基端との間に配置されている。この平面ダイクロイックミラー10は、平凹レンズの平面側を基板とし、その表面に第一レーザ光Gの波長の光を選択的に反射する誘電体多層膜を施すことで構成されている。また同レンズの凹面側には銀コートを施すことで、球面ミラー16が構成されている。
また、プローブシャフト2を透明部材とし、平面ダイクロイックミラー10及び球面ミラー16をプローブシャフト2とプローブ先端部3との間に配置した構成とすることで、各光学系5,12における光路を、プローブシャフト2内で共有させている。更に、ダイクロイックミラー11,23,27を配置した構成とすることで、各光学系5,12,31における光路を、一部共有させている。
データサンプリング装置41は、所定のサンプリング間隔で、第一光位置検出素子9、第二光位置検出素子18及び光強度検出素子26からの信号を取り込んでデータ化し、各測定データをサンプリングの度にコンピュータ42に出力する。また、データサンプリング装置41は、所定のサンプリング間隔で、不図示のX軸ステージ、Y軸ステージの位置を検出する位置検出素子から出力された信号も取り込んでデータ化し、各測定データをサンプリングの度にコンピュータ42に出力する。
コンピュータ42は、不図示のCPU、ROM、RAM等から構成されており、CPUは、ROM等に格納された制御プラグラムに基づいて演算処理を行う。この制御プログラムは、コンピュータ42に被測定物4の表面の三次元の形状測定データを求めさせるものである。つまり、コンピュータ42は、データサンプリング装置41から入力した各測定データに基づき、形状測定データを求める。本実施の形態では、コンピュータ42は、この制御プログラムにより、位置算出部42a、ずれ量算出部42b、推定部42c及び形状測定データ作成部42dとしての機能を有する。
次に、各部の動作について説明する。まず、オートコリメータ光学系5において、第一レーザ光源6から出射された第一レーザ光Gは、第一ハーフミラー7で直角に反射され、その反射光はコリメートレンズ8により平行光となる。この平行光となった第一レーザ光Gは、ダイクロイックミラー11により直角に反射され、ダイクロイックミラー27及びダイクロイックミラー23を通過し、プローブシャフト2内を通過して、平面ダイクロイックミラー10で反射する。この反射光は、プローブシャフト2、ダイクロイックミラー23及びダイクロイックミラー27を再度通過し、ダイクロイックミラー11で直角に反射され、コリメートレンズ8に入射する。この入射光は、コリメートレンズ8で第一光位置検出素子9上に焦点が合わせられ、第一ハーフミラー7を通過して、第一光位置検出素子9で受光される。
ここで、図2に、プローブシャフト2が撓み変形したときのプローブ1の模式図を示す。なお、この図2において、説明の便宜上、プローブシャフト2を実際よりも極端に湾曲させている。また、プローブ1をX軸方向に走査させた場合について図示しているが、この動作に限定するものではなく、X,Y軸を含む平面内で走査した場合において同様のことが言える。
この図2に示すように、プローブシャフト2が撓み変形すると、プローブ先端部3(平面ダイクロイックミラー10)が傾斜する。また、プローブシャフト2が傾斜した際も、プローブ先端部3(平面ダイクロイックミラー10)は傾斜する。
そして、平面ダイクロイックミラー10のZ軸に対する傾斜量θに対応して、第一光位置検出素子9(図1)の受光面における受光位置が変位するので、第一光位置検出素子9による受光位置の検出結果から、平面ダイクロイックミラー10の傾斜量θがわかる。つまり、プローブシャフト2が正姿勢のときの第一光位置検出素子9の受光面における受光位置を座標基準とし、第一光位置検出素子9の受光面のどの座標位置で受光されたかにより、ミラー10(プローブ先端部3)の傾斜の方向及び傾斜量θが特定される。このように、オートコリメータ光学系5は、平面ダイクロイックミラー10に第一レーザ光Gを照射して平面ダイクロイックミラー10で反射した反射光により、平面ダイクロイックミラー10のZ軸に対する傾斜量θを測定する。
また、並進移動量測定光学系12において、第二レーザ光源13から出射された第二レーザ光Hは、第二ハーフミラー14で直角に反射され、その反射光は対物レンズ15によりほぼ球面ミラー16の位置に焦点が合わせられる。そして、対物レンズ15を通過した第二レーザ光Hは、ダイクロイックミラー11,27,23を順次通過し、プローブシャフト2内を通過し、平面ダイクロイックミラー10を通過して、球面ミラー16に到達する。球面ミラー16で反射した第二レーザ光Hは、再び平面ダイクロイックミラー10、プローブシャフト2、ダイクロイックミラー23,27,11、対物レンズ15を順次通過し、第二ハーフミラー14を通過して、集光レンズ17に到達する。集光レンズ17で集光された第二レーザ光Hは、第二光位置検出素子18上に焦点が合わせられ、第二光位置検出素子18で受光される。
ここで、図2に示すように、プローブシャフト2が撓み変形すると、プローブ先端部3(球面ミラー16)がX,Y軸方向(図2ではX軸方向)に並進移動する。プローブシャフト2が正姿勢であるとき、プローブ先端部3の球(接触点)19及び球面ミラー16は、Z軸と平行な中心軸c上にある。
プローブシャフト2が正姿勢であると仮定したときのプローブ先端部3の球19のX,Y軸方向の位置は、不図示のX軸ステージ、Y軸ステージの位置を検出する位置検出素子を用いて測定される。ここで、プローブシャフト2が正姿勢であるときのプローブ先端部3の球19のX,Y軸方向の位置を基準位置22とする。
そして、基準位置22に対する球面ミラー16のX,Y軸方向のずれ量(変位量)x2に対応して、第二光位置検出素子18(図1)の受光面における受光位置が変位する。したがって、第二光位置検出素子18による受光位置の検出結果から、基準位置22に対する球面ミラー16のX,Y軸方向のずれ量x2がわかる。つまり、プローブシャフト2が正姿勢のときの第二光位置検出素子18の受光面における受光位置を座標基準とし、第二光位置検出素子18の受光面のどの座標位置で受光されたかにより、球面ミラー16の基準位置22からのずれ量x2が特定される。このように、並進移動量測定光学系12は、球面ミラー16に第二レーザ光Hを照射して球面ミラー16で反射した反射光により、基準位置22に対する球面ミラー16のX,Y軸方向のずれ量x2を測定する。
また、押し込み量測定光学系31において、第三レーザ光源24から出射された第三レーザ光Iは、偏光ビームスプリッタ28で測定光(P偏光)と参照光(S偏光)とに分割される。第三レーザ光Iの内の測定光は、P偏光であるので偏光ビームスプリッタ28を通過し、1/4波長板29を通過し、ダイクロイックミラー27で直角に反射して、ダイクロイックミラー23に入射する。ダイクロイックミラー23で反射した測定光は、再びダイクロイックミラー27で反射して1/4波長板29を通過し、S偏光となる。このS偏光となった測定光は、偏光ビームスプリッタ28で直角に反射して、光強度検出素子26にて受光される。他方、第三レーザ光Iの内の参照光は、S偏光であるので偏光ビームスプリッタ28で直角に反射し、参照ミラー25にて反射する。このとき、参照ミラー25の近傍にある1/4波長板30を2度通過するので、S偏光であった参照光は、P偏光となり、偏光ビームスプリッタ28を直進して通過し、光強度検出素子26にて受光される。
なお、押し込み量測定光学系31がヘテロダイン干渉計である場合について説明したが、ホモダイン干渉計、或いは差動トランスや、静電容量センサなどの非接触式の変位計測手段を用いても良い。
データサンプリング装置41は、光学系5により測定された傾斜量θを示す信号、光学系12により測定されたずれ量x2を示す信号、光学系31により測定された測定光と参照光との干渉光を示す信号を所定のサンプリング間隔で取り込む。また、同時に、データサンプリング装置41は、不図示のX,Y軸ステージの位置を示す信号を所定のサンプリング間隔で取り込む。そして、データサンプリング装置41は、各サンプリングタイミングで取り込んだ各測定データを、コンピュータ42に出力する。
押し込み量測定光学系31の測定データには、プローブ1(プローブシャフト2の基端面)のZ軸方向の位置情報が含まれており、位置算出部42aは、この測定データに基づいてプローブ1のZ軸方向の位置を算出する。
同時に位置算出部42aは、データサンプリング装置41を介して取得した不図示のX,Y軸ステージの位置を示す測定データから、プローブシャフト2が正姿勢であるとしたときのプローブ先端部3の球(接触点)19のX,Y軸方向の基準位置22を算出する。
そして、ずれ量算出部42bは、光学系5により測定された傾斜量θ、光学系12により測定されたずれ量x2、及び球19と球面ミラー16の中心との距離Rから、基準位置22に対する球19のX,Y軸方向のずれ量x1を算出する。なお、コンピュータ42のROM等には、ずれ量x1を求めるための以下の式(1)が予め記憶されている。
x1=R×sinθ+x2・・・式(1)
ここで、距離Rは、予め設定されている定数である。ずれ量算出部42bは、取得した傾斜量θ及びずれ量x2から、式(1)を用いて、ずれ量x1を求めている。
推定部42cは、位置算出部42aから得られた基準位置22のデータと、ずれ量算出部42bにより算出された、基準位置22に対する球19のX,Y軸方向のずれ量x1のデータからプローブ先端部3における球19のX,Y軸方向の位置を推定する。
形状測定データ作成部42dは、推定部42cにより推定されたプローブ先端部3における球19のX,Y軸方向の位置と、この位置に対して、位置算出部42aにより算出されたプローブ1のZ軸方向の位置と、を取得する。これにより、被測定物4の表面の一点における形状データが求まる。
以上のコンピュータ42の動作は、被測定物4の表面を走査してデータサンプリング装置41によりデータサンプリングされる度に行われる。そして、形状測定データ作成部42dは、被測定物4の表面の各点における形状データにより、被測定物4の表面の形状測定データを作成する。
以上、本実施の形態では、プローブ走査時にプローブシャフト2が傾いたり撓み変形したりしても、ずれ量算出部42bによりプローブ先端部3における接触点である球19のずれ量x1を算出することが可能となる。このずれ量x1からプローブ先端部3における接触点である球19のX,Y軸方向の位置が推定部42cにより推定されるので、プローブシャフト2の撓み変形を含む姿勢変化に依存しない、測定誤差が低減した三次元の形状測定データを得ることができる。
また、プローブ先端部3の傾斜及び並進を光学系5,12で測定することにより、プローブ1に形状計測誤差をもたらし得る力学的作用を及ぼさずにプローブ先端部3の傾斜及び並進の変位を測定することが可能となる。
また、プローブ1のプローブシャフト2を透明部材とし、第一レーザ光G及び第二レーザ光Hを透過させ、プローブ1の内部に配置したミラー10,16を用いてミラー10の傾斜量及びミラー16の並進量を測定するようにしている。これにより、コンパクトな構造となり、装置が小型化する。そして、各レーザ光G,Hがプローブシャフト2の内部を透過することで、光学系5におけるミラー10上の測定点及び光学系12におけるミラー16上の測定点を、被測定物4の表面に接触させる球19に近接させることが可能となる。これにより、各測定点と接触点となる球19との相対位置が変化しにくい位置関係をとらせることが可能となる。従って、プローブ1における接触点となる球19の位置の算出精度を向上させることができる。
また、平面ミラーが平面ダイクロイックミラー10であり、平面ダイクロイックミラー10とプローブ先端部3との間に球面ミラー16を配置したので、光学系5の測定点と、光学系12の測定点とを近接させることができる。これにより、二つの測定点の相対位置が変化しにくい位置関係をとらせることが可能となる。従って、プローブ1における接触点となる球19の位置の算出精度を向上させることができる。
また、プローブシャフト2を透明部材として光学系5,12の光路の一部を共有させているので、各光学系5,12の測定点を、プローブ1の動作方向軸上に配置することが可能となる。これにより、光学系5,12の方向依存性を減らすことができ、光学系5,12に必要となる構成要素の数及び容積を減らすことが可能となる。
なお、上記実施の形態に基づいて本発明を説明したが、本発明はこれに限定されるものではない。上記実施の形態では、平面ダイクロイックミラー10とプローブ先端部3との間に球面ミラー16を配置した場合について説明したが、この配置関係に限定するものではない。各ミラー10,16がプローブ先端部3に一体に設けられていれば、各光学系5,12で測定可能な範囲で各ミラー10,16の位置を任意に設定することが可能である。そして、球面ミラーとの関係上、平面ミラーがダイクロイックミラーである必要がない場合は、平面ミラーをダイクロイックミラー以外のミラーで構成してもよい。
また、上記実施の形態では、プローブ先端部3において被測定物4の表面に接触する接触点となる部分を球19としたが、この形状に限定するものではなく、被測定物4の表面に点接触すると見做せる形状であれば、その形状は任意に設定することができる。
また、上記実施の形態では、プローブ1を被測定物4に対してX,Y軸方向に移動させてプローブ1を走査させる場合について説明したが、被測定物4をプローブ1に対してX,Y軸方向に移動させてプローブ1を走査させる場合であってもよい。
(参考例)
図3は参考例の形状測定装置100Aの概略構成を示す説明図である。図3において形状測定装置100Aは、プローブ101を備え、プローブ101は、ベース121に平行板ばね120によって懸架されている。プローブ101は、例えばULE(登録商標)(Corning)のような透明低熱膨張ガラスで形成されたプローブシャフト102と、被測定物104に接触点119において接触する超硬合金製のプローブ先端部103とを有する。プローブシャフト102の上端には、プローブシャフト102の回転角度を測定するためのターゲットとなる第一平面ミラー110、下端には下端面の回転角度を測定するためのターゲットとなる第二平面ミラー116が構成されている。第一平面ミラー110は、プローブシャフト102の上端面に第一レーザ光Gaの波長の光を選択的に反射する誘電体多層膜を施すことで構成されている。また第二平面ミラー116は、プローブシャフト102の下端面に誘電体多層膜を施すことで構成され、全反射面となっている。
また、形状測定装置100Aは、第一の角度測定手段及び第二の角度測定手段を構成するオートコリメータ光学系112を備えている。オートコリメータ光学系112において、第一レーザ光源106は波長635nmのレーザ光を出射する半導体レーザであり、第二レーザ光源113は第一レーザ光源106の波長とは異なる波長670nmのレーザ光を出射する半導体レーザである。第一レーザ光源106及び第二レーザ光源113は、それぞれ第一ハーフミラー107と第二ハーフミラー114を落射用に備えている。また両レーザ光源用にコリメートレンズ108、信号検出用の光位置検出素子118も備えられている。また外部には、基準信号発生用のファンクションジェネレータ115、光位置検出素子118からの信号を演算する演算部117を備える。
第一レーザ光源106から出射した第一レーザ光Gaは、第一ハーフミラー107にてプローブ101に向かって曲げられる。更に、第二レーザ光源113から出射した第二レーザ光Haについても同様に、第二ハーフミラー114にてプローブ101に向かって曲げられ、第一レーザ光Gaと同軸となる。そして、両レーザ光ともにコリメートレンズ108において平行光となり、同軸光としてプローブ101へ入射する。第一平面ミラー110は632.8nmを中心波長とする狭帯域反射特性を持たせており、ここで第一レーザ光Gaは反射され、第二レーザ光Haは透過し、プローブシャフト102を通過して下端の第二平面ミラー116にて反射される。第一レーザ光Ga、第二レーザ光Haのそれぞれの戻り光は、共にPSDの光位置検出素子118へ入射する。
第一レーザ光源106と第二レーザ光源113には、外部からの電圧印加により強度変調が可能なものを用いている。第一レーザ光源106に対し、ファンクションジェネレータ115より発振させた基準信号を増幅して印加することにより、該基準信号に同期した強度変化を持つ第一レーザ光Gaを得ることができる。そして、第二レーザ光源113に対しては、基準信号の反転信号を増幅して印加することにより、第二レーザ光Haには第一レーザ光Gaに対し位相が180°ずれた強度変化を持たせることができる。これにより同軸光は第一レーザ光Gaと第二レーザ光Haが交互に強度を持つ光線で構成することができる。従って光位置検出素子118から得られた検出信号について、演算部117において基準信号とその反転信号に同期した成分を分離することができる。即ち、一つのオートコリメータ光学系を時間的に入れ替えて第一平面ミラー110と第二平面ミラー116の傾きを測定することが可能となる。以上により、一つのオートコリメータ光学系で複数のミラーの傾きを測定することで、複数のオートコリメータ光学系を用いた場合に比して、より小型、軽量な測定手段を得ることができる。
1…プローブ、2…プローブシャフト、3…プローブ先端部、4…被測定物、5…オートコリメータ光学系(第一測定光学系)、10…平面ダイクロイックミラー(平面ミラー)、12…並進移動量測定光学系(第二測定光学系)、16…球面ミラー、19…球(接触点)、42b…ずれ量算出部、42c…推定部、100…形状測定装置、c…中心軸、G…第一レーザ光、H…第二レーザ光

Claims (4)

  1. Z軸方向に移動可能に支持され、中心軸がZ軸と平行な状態を正姿勢とするプローブシャフトと、前記プローブシャフトの先端に設けられ、被測定物の表面に接触させるプローブ先端部とを有するプローブを備え、前記プローブを被測定物の表面に対してX,Y軸方向に走査し、前記プローブ先端部における前記被測定物に接触する接触点のX,Y軸方向の位置に対する前記プローブのZ軸方向の位置を測定することで、前記被測定物の表面の三次元の形状測定データを取得する形状測定装置であって、
    前記プローブ先端部に一体に設けられ、前記プローブシャフトが正姿勢から姿勢変化して前記プローブ先端部がZ軸に対して傾斜した際に、前記プローブ先端部と共に傾斜する平面ミラーと、
    前記平面ミラーのZ軸に対する傾斜量を、前記平面ミラーに第一レーザ光を照射して前記平面ミラーで反射した反射光により測定する第一測定光学系と、
    前記プローブ先端部に一体に設けられた球面ミラーと、
    前記プローブシャフトが正姿勢であるときの前記接触点のX,Y軸方向の位置を基準位置とし、前記基準位置に対する前記球面ミラーのX,Y軸方向のずれ量を、前記球面ミラーに第二レーザ光を照射して前記球面ミラーで反射した反射光により測定する第二測定光学系と、
    前記第一測定光学系により測定された傾斜量、前記第二測定光学系により測定されたずれ量、及び前記接触点と前記球面ミラーとの距離から、前記基準位置に対する前記接触点のX,Y軸方向のずれ量を算出するずれ量算出部と、
    前記ずれ量算出部により算出された前記基準位置に対する前記接触点のX,Y軸方向のずれ量から前記接触点のX,Y軸方向の位置を推定する推定部と、
    を備えたことを特徴とする形状測定装置。
  2. 前記プローブ先端部は、前記プローブシャフトよりも剛性が高い部材で形成されていることを特徴とする請求項1に記載の形状測定装置。
  3. 前記プローブシャフトが透明部材からなり、前記平面ミラー及び前記球面ミラーが前記プローブシャフトと前記プローブ先端部との間に配置されていることを特徴とする請求項1又は2に記載の形状測定装置。
  4. 前記平面ミラーが、前記第一レーザ光を反射し、前記第二レーザ光を透過するダイクロイックミラーであり、
    前記球面ミラーが、前記平面ミラーと前記プローブ先端部との間に配置されていることを特徴とする請求項3に記載の形状測定装置。
JP2011273238A 2010-12-21 2011-12-14 形状測定装置 Expired - Fee Related JP5959844B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2011273238A JP5959844B2 (ja) 2010-12-21 2011-12-14 形状測定装置

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
JP2010284196 2010-12-21
JP2011273238A JP5959844B2 (ja) 2010-12-21 2011-12-14 形状測定装置

Publications (2)

Publication Number Publication Date
JP2012145569A true JP2012145569A (ja) 2012-08-02
JP5959844B2 JP5959844B2 (ja) 2016-08-02

Family

ID=46789242

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011273238A Expired - Fee Related JP5959844B2 (ja) 2010-12-21 2011-12-14 形状測定装置

Country Status (1)

Country Link
JP (1) JP5959844B2 (ja)

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR101536426B1 (ko) * 2012-12-06 2015-07-13 파나소닉 주식회사 형상 측정 방법 및 형상 측정 장치
JP2015225011A (ja) * 2014-05-29 2015-12-14 パナソニックIpマネジメント株式会社 三次元形状測定装置
US11381050B2 (en) * 2018-07-23 2022-07-05 IonQ, Inc. Laser cavity optical alignment

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2000304529A (ja) * 1999-04-22 2000-11-02 Ricoh Co Ltd プローブ装置及び形状測定装置
JP2002541445A (ja) * 1999-04-06 2002-12-03 レニショウ パブリック リミテッド カンパニー 光センサ付き表面検査装置
JP2005098936A (ja) * 2003-09-26 2005-04-14 Olympus Corp 形状測定機
JP2008134112A (ja) * 2006-11-28 2008-06-12 Canon Inc 形状測定装置
JP2008539410A (ja) * 2005-04-26 2008-11-13 レニショウ パブリック リミテッド カンパニー 光学センサ付きの表面検出装置

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2002541445A (ja) * 1999-04-06 2002-12-03 レニショウ パブリック リミテッド カンパニー 光センサ付き表面検査装置
JP2000304529A (ja) * 1999-04-22 2000-11-02 Ricoh Co Ltd プローブ装置及び形状測定装置
JP2005098936A (ja) * 2003-09-26 2005-04-14 Olympus Corp 形状測定機
JP2008539410A (ja) * 2005-04-26 2008-11-13 レニショウ パブリック リミテッド カンパニー 光学センサ付きの表面検出装置
JP2008134112A (ja) * 2006-11-28 2008-06-12 Canon Inc 形状測定装置

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR101536426B1 (ko) * 2012-12-06 2015-07-13 파나소닉 주식회사 형상 측정 방법 및 형상 측정 장치
JP2015225011A (ja) * 2014-05-29 2015-12-14 パナソニックIpマネジメント株式会社 三次元形状測定装置
US11381050B2 (en) * 2018-07-23 2022-07-05 IonQ, Inc. Laser cavity optical alignment

Also Published As

Publication number Publication date
JP5959844B2 (ja) 2016-08-02

Similar Documents

Publication Publication Date Title
EP1892727B1 (en) Shape measuring apparatus using an interferometric displacement gauge
EP1750085A2 (en) Laser tracking interferometer
EP2163906B1 (en) Method of detecting a movement of a measuring probe and measuring instrument
TW201107706A (en) Method and apparatus for measuring relative positions of a specular reflection surface
JP2012237686A (ja) 測定装置
JPWO2013084557A1 (ja) 形状測定装置
US20090225305A1 (en) Optical multi-axis linear displacement measurement system and a method thereof
CN110823123A (zh) Oct测量
JP4776454B2 (ja) 追尾式レーザ干渉計
JP2012177620A (ja) 計測装置
JP5959844B2 (ja) 形状測定装置
JP5171108B2 (ja) 三次元形状測定装置
JP5704150B2 (ja) 白色干渉装置及び白色干渉装置の位置及び変位測定方法
JP2008096295A (ja) 三次元センサおよび接触プローブ
JP4500729B2 (ja) 表面形状測定装置
JP2001165629A (ja) 形状測定装置及び形状測定方法
JP6185701B2 (ja) 形状測定装置
JP5441302B2 (ja) 形状測定装置
JP3493329B2 (ja) 平面形状計測装置、平面形状計測方法及び該方法を実行するプログラムを記憶した記憶媒体
JP5149085B2 (ja) 変位計
JP2014002026A (ja) レンズ形状測定装置およびレンズ形状測定方法
JP5226602B2 (ja) 三次元形状測定方法
JP5033587B2 (ja) 印刷はんだ検査装置、及び印刷はんだ検査方法
CN212378715U (zh) 测角仪
JP2009288159A (ja) 距離測定装置およびこれを備えた光学干渉計、光学顕微鏡

Legal Events

Date Code Title Description
RD04 Notification of resignation of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7424

Effective date: 20130228

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20141209

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20151022

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20151027

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20151222

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20160524

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20160622

R151 Written notification of patent or utility model registration

Ref document number: 5959844

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

LAPS Cancellation because of no payment of annual fees