JP2012148368A - ワーク処理システム - Google Patents
ワーク処理システム Download PDFInfo
- Publication number
- JP2012148368A JP2012148368A JP2011008713A JP2011008713A JP2012148368A JP 2012148368 A JP2012148368 A JP 2012148368A JP 2011008713 A JP2011008713 A JP 2011008713A JP 2011008713 A JP2011008713 A JP 2011008713A JP 2012148368 A JP2012148368 A JP 2012148368A
- Authority
- JP
- Japan
- Prior art keywords
- workpiece
- clamper
- processing
- reference hole
- processing system
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000003384 imaging method Methods 0.000 claims abstract description 18
- 238000000034 method Methods 0.000 claims abstract description 11
- 238000006073 displacement reaction Methods 0.000 claims abstract description 6
- 238000003466 welding Methods 0.000 claims description 17
- 238000009434 installation Methods 0.000 claims description 7
- 238000005259 measurement Methods 0.000 claims description 2
- 238000005553 drilling Methods 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 239000002184 metal Substances 0.000 description 2
- 241000257465 Echinoidea Species 0.000 description 1
- 238000004140 cleaning Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 238000007789 sealing Methods 0.000 description 1
Images
Landscapes
- Automatic Assembly (AREA)
Abstract
【課題】一種類のワーク受け装置で多種多様のワークを位置決めし、ワークに対して正確に物理的処理を行う。
【解決手段】基準穴DHが設けられているワークWをクランプするクランパー2と、クランパー2を上下方向に移動させると共に傾斜可能な複数のアクチュエータ3を有するワーク受け装置4と、先端のアーム51にワーク受け装置4のクランパー2にクランプされたワークWに物理的処理を施す処理装置6が固定されている産業用ロボット5と、所定位置に固定されワークWの基準穴DHを撮像する撮像機器7と、処理装置6が処理位置に移動するように産業用ロボット5を制御すると共に、撮像機器7で撮像された基準穴DHの画像を処理して求めた基準穴DHの位置実測値と位置基準値とを比較して、クランパー2にクランプされたワークWの基準穴DHが位置ずれしている場合には、そのずれ方向及びずれ量に応じて処理位置を補正するロボット制御部11とを備える。
【選択図】図1
【解決手段】基準穴DHが設けられているワークWをクランプするクランパー2と、クランパー2を上下方向に移動させると共に傾斜可能な複数のアクチュエータ3を有するワーク受け装置4と、先端のアーム51にワーク受け装置4のクランパー2にクランプされたワークWに物理的処理を施す処理装置6が固定されている産業用ロボット5と、所定位置に固定されワークWの基準穴DHを撮像する撮像機器7と、処理装置6が処理位置に移動するように産業用ロボット5を制御すると共に、撮像機器7で撮像された基準穴DHの画像を処理して求めた基準穴DHの位置実測値と位置基準値とを比較して、クランパー2にクランプされたワークWの基準穴DHが位置ずれしている場合には、そのずれ方向及びずれ量に応じて処理位置を補正するロボット制御部11とを備える。
【選択図】図1
Description
本発明はワーク処理システムに係り、特に、ワークをクランパーで位置決め後、産業用ロボットでワークに対して溶接加工、シーラー塗布、穴明け、ねじの締め付け等の処理を施すことができるワーク処理システムに関する。
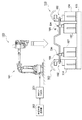
従来、ワークに溶接加工するにあたり、当該ワークを位置決めする位置決め治具が知られている(例えば、特許文献1、特許文献2参照。)。この位置決め治具は例えば図4に示すように、自動車の製造工程において、産業用ロボット101を使用してワークWであるフロアパネルに関連部品(図示せず。)を予定の打点数だけスポット溶接する際、フロアパネルWがスポット溶接によって位置ずれを起こさないように固定するために、エアシリンダや油圧シリンダによって開閉駆動されるクランパー102を有するワーク受け装置103を備えている。
このようなワーク受け装置103は、クランパー102が固定されるクランパー用受け駒104によって設置ベース105に設置される。また、ワーク受け装置103は、溶接対象であるフロントパネルWの周囲に当該フロントパネルWの大きさに応じた数だけ配列されている。さらに、設置ベース105にはフロアパネルWを位置決めするための基準ピン106が固定される基準ピン用受け駒107が設置されている。この基準ピン106にフロントパネルWに予め設けられている基準穴DHを嵌合させることで、フロアパネルWを産業用ロボット101によるスポット溶接に最適な位置に位置決めすることができる。
産業用ロボット101はロボット制御部201によって制御されている。ロボット制御部201は、車種情報出力部202から車種毎に異なる車種情報が入力されると、その車種に応じた溶接位置及び打点数でスポット溶接するように産業用ロボット101を制御することができる。
しかしながら、上述した背景技術に記載したワーク受け装置103、産業用ロボット101及びロボット制御部201から構成されるワーク処理システム100では、クランパー用受け駒104及び基準ピン用受け駒107は、車種によってはフロントパネルの形状が異なるので、車種毎に異なるクランパー用受け駒や基準ピン用受け駒が必要になる場合がある。したがって、1ラインで多車種混流生産を実現しようとすると、位置決めのための基準ピン用受け駒やクランパー用受け駒を乱立させなければならず、位置決め治具が複雑化してメンテナンス性が悪くなる難点があった。
また、基準ピン106の公差によるワークセットのばらつきが発生したり、基準ピン106やクランパー用受け駒104、基準ピン用受け駒107の磨耗によりワークセットの状態が変化したりすることで、車体精度の向上に影響を及ぼすことが懸念されている。
本発明は、このような従来の難点を解消するためになされたもので、一種類のワーク受け装置で形状の異なる多種多様のワークを簡易に位置決めすることができ、而も基準ピンを使用しなくてもワークに対して正確に物理的処理を行うことができるワーク処理システムを提供することを目的とする。
上述の目的を達成する第1の態様であるワーク処理システムは、位置決め用の基準穴が設けられているワークをクランプするクランパー、及びクランパーを上下方向に移動させると共に傾斜可能な複数のアクチュエータを有するワーク受け装置と、複数のアームがそれぞれ関節部にて連結され先端のアームには、ワーク受け装置のクランパーにクランプされたワークに対して予め定められた物理的処理を施す処理装置が固定されている産業用ロボットと、所定位置に固定されクランパーにクランプされたワークの基準穴を撮像する撮像機器と、処理装置が予め定められた物理的処理を施すことができる処理位置に移動するように産業用ロボットを制御すると共に、撮像機器で撮像された基準穴の画像を画像処理することで求めた当該基準穴の位置実測値と、予め定められた基準穴の位置基準値とを比較して、クランパーにクランプされたワークの基準穴が位置ずれしている場合には、そのずれ方向及びずれ量に応じて処理位置を補正するロボット制御部とを備え、ワーク受け装置は、ワークに物理的処理を施す際、当該ワークが位置ずれしないように少なくとも2箇所以上に配置されているものである。
このような第1の態様であるワーク処理システムによれば、複数のアクチュエータを均一に動作させることでクランパーを平行状態のまま上下方向に移動させることができ、また、複数のアクチュエータをそれぞれ別々の動作させることでクランパーを傾斜させたり、傾斜させた状態で上下方向に移動させたりすることができるので、ワークの大きさに応じて少なくとも2箇所以上に配置されているワーク受け装置は、形状の異なる多種多様のワークを一種類だけでクランプすることができ、さらに、撮像機器でワークの基準穴の位置を検出した際、クランパーにクランプされたワークの基準穴が位置ずれを起こしている場合には、ロボット制御部でそのずれ方向及びずれ量に応じて処理位置を補正することができるので、基準ピンを使用しなくてもワークに対して正確に物理的処理を行うことができる。
本発明の第2の態様は第1の態様であるワーク処理システムにおいて、アクチュエータは、一方端がクランパーの下部において同心円上の3箇所に等間隔で回動自在に連結され、他方端が同心円の円中心から外周方向に向かって延びるように設置ベースに回動自在に連結されているものである。
このような第2の態様であるワーク処理システムによれば、最小限の数のアクチュエータを動作させることにより、クランパーを水平面方向を基準にしてあらゆる方向において自在に傾斜させることができるようになるので、クランパーの水平レベル調整や傾斜レベル調整がし易くなる。
本発明の第3の態様は第1の態様又は第2の態様であるワーク処理システムにおいて、アクチュエータは、電動モータで減速機構を介してボールナットを回転駆動することで、ボールナットの回転運動をボールねじ軸の直線運動に変換する電動式リニアアクチュエータである。
このような第3の態様であるワーク処理システムによれば、ワークの位置決め精度を高めることができる。
本発明の第4の態様は第1の態様から第3の態様のうち何れか1つの態様であるワーク処理システムにおいて、ワーク受け装置には、ワークに予め定められた物理的処理を施すことができる処理位置に当該ワークをガイドするラフガイド部材が設けられているものである。
このような第4の態様であるワーク処理システムによれば、ラフガイドによりワークをクランプするための凡その位置を決めるだけでも、ワークに対して正確に物理的処理を行うことができるので、ワークの位置決めが簡易に行えるようになる。
本発明の第5の態様は第1の態様から第4の態様のうち何れか1つの態様であるワーク処理システムにおいて、撮像機器は広角カメラである。このような第5の態様であるワーク処理システムによれば、クランパーにクランプされたワークの基準穴の位置ずれの許容範囲を広げることができるので、ワークの位置決めを簡易に行えるようになる。
本発明の第6の態様は第1の態様から第5の態様のうち何れか1つの態様であるワーク処理システムにおいて、産業用ロボットの先端のアームには、処理装置として溶接ガン、シーラーガン、インパクトレンチ及びドリルヘッドそれぞれを1つだけ接続する機構が設けられているものである。この機構としては、産業用ロボットの先端のアームとツール間を接続するツールチェンジャーが考えられる。
このような第7の態様であるワーク処理システムによれば、本発明のワーク処理システムは種々の物理的処理を行うことができるようになる。
本発明のワーク処理システムによれば、一種類のワーク受け装置で形状の異なる多種多様のワークを簡易に位置決めすることができ、而も基準ピンを使用しなくてもワークに対して正確に物理的処理を行うことができるようになる。
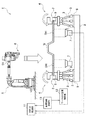
以下、本発明のワーク処理システムを実施するための形態例について、図面を参照して説明する。なお、図1においてはワーク受け装置4の構成を判り易くするために、産業用ロボット5より大きく示してある。
本発明のワーク処理システムは図1に示すように、基準ピンに嵌合させるための位置決め用の基準穴DHが設けられているワークW(図3参照。)をクランプするクランパー2、及びクランパー2を上下方向に移動させると共に傾斜可能な複数のアクチュエータ3を有するワーク受け装置4と、複数のアームがそれぞれ関節部にて連結され先端のアーム51には、ワーク受け装置4のクランパー2にクランプされたワークWに対して予め定められた溶接、シーラー塗布、穴明け、表面清掃等の物理的処理を施す処理装置6が固定されている産業用ロボット5と、所定位置に固定されクランパー2にクランプされたワークWの基準穴DHを撮像する撮像機器7と、処理装置6が予め定められた物理的処理を施すことができる処理位置に移動するように産業用ロボット5を制御するロボット制御部11とを備えている。
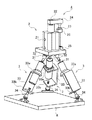
ワーク受け装置4は図2に示すように、クランパー2として例えばロータリクランプシリンダを使用することができる。このロータリクランプシリンダ2は、シリンダチューブ21内に摺動且つ回動自在に嵌合されたピストン(図示せず。)にピストンロッド22が連結され、ピストンロッド22に直線運動と回転運動とを行なわせることができる。このピストンロッド22の先端にクランプ駒23がアーム24を介して固定され、シリンダチューブ21の底面が固定されているフランジ25に、クランプ駒23と共にワークWをクランプするためのクランプ受け部26が固定されている。このようなロータリクランプシリンダ2は、ワークWをクランプしない場合にはクランプ駒23が待機位置に退避しており、ワークWをクランプする場合にはピストンロッド22を待機位置から所定位置まで上昇させ、その位置でピストンロッド22を回転させてクランプ駒23を、ワークWをクランプする位置(クランプ受け部26の位置)まで移動させ、そのクランプ位置でピストンロッド22を下降させることで、ワークWをクランプ駒23とクランプ受け部26とでクランプさせることができる。
また、ワーク受け装置4はアクチュエータ3として例えば電動式リニアアクチュエータを使用することができる。この電動式リニアアクチュエータ3は電動モータで減速機構を介してボールナットを回転駆動することで、ボールナットの回転運動をボールねじ軸31の直線運動に変換することができるように構成されている。このような電動式リニアアクチュエータ3によればワークWの位置決め精度を高めることができる。さらに、電動式リニアアクチュエータ3は、一方端がクランパー2の底面(下部)に固定されているフランジ25において同心円上の3箇所に等間隔で回動自在に連結され、他方端が同心円の円中心から外周方向に向かって延びるように設置ベース8に回動自在に連結されている。このようにアクチュエータ3を配置することで、最小限の数のアクチュエータ3を動作させることにより、クランパー2を水平面方向を基準にしてあらゆる方向において自在に傾斜させることができるようになるので、クランパー2の水平レベル調整や傾斜レベル調整がし易くなる。なお、これら連結部位には、例えば球面すべり軸受であるリンクボール継手を使用することができる。
具体的には、電動式リニアアクチュエータ3は、コの字型金具33の対向する一対の板片33a、33bの一方の板片33aに筐体が固定され、ボールねじ軸31がリンクボール継手32を介してフランジ25の底面に連結されている。また、コの字型金具33の他方の板片33bはリンクボール継手34を介して設置ベース8に連結されている。また、リンクボール継手32、34は、取付ボルト、ホルダ及び取付ナットで構成され、且つ取付ボルト、ホルダ及び取付ナットは同一軸線上に配置されている。したがって、リンクボール継手32の取付ボルトはフランジ25の底面に設けられた雌ねじ部に螺合され、取付ナットは電動式リニアアクチュエータ3のボールねじ軸31に螺合されている。また、リンクボール継手34の取付ナットはコの字型金具33の他方の板片33bにねじ止めされ、取付ボルトは設置ベース8に設けられた雌ねじ部に螺合されている。
このように構成されたワーク受け装置4は、ワークWに物理的処理を施す際、当該ワークWが位置ずれしないように少なくとも2箇所以上に配置されている。
産業用ロボット5の先端のアーム51には、処理装置6として溶接ガン、シーラーガン、インパクトレンチ及びドリルヘッドそれぞれを1つだけ接続することができる機構が設けられている。この機構としては、産業用ロボットの先端のアームとツール間を接続するツールチェンジャーが考えられる。したがって、本発明のワーク処理システムは種々の物理的処理を行うことができるようになる。なお、ツールチェンジャーはツールを装着したり離脱したりすることがワンタッチで行えるものが、作業性の観点から好ましい。
撮像機器7は、例えば広角カメラが好ましい。広角カメラは、クランパー2でクランプされたワークWの基準穴DHの位置ずれの許容範囲を広げることができるので、ワークWの位置決めを簡易に行えるようになる。
このようなワーク受け装置4のクランパー2及び3箇所のアクチュエータ3は図1に示すように、ワーク受け装置制御部12によって制御される。ワーク受け装置制御部12は、車種情報出力部13から車種毎に異なる車種情報が入力されると、その車種に応じたワークWの形状や大きさに沿って3箇所のアクチュエータ3を制御したり、クランパー2の開閉動作を制御したりする制御機能を有している。したがって、例えば3箇所のアクチュエータ3を均一に動作させることでクランパー2を平行状態のまま上下方向に移動させることができ、また、3箇所のアクチュエータ3をそれぞれ別々の動作させることでクランパー3を傾斜させたり、傾斜させた状態で上下方向に移動させたりすることができる。
ロボット制御部11は、車種情報出力部13から車種毎に異なる車種情報が入力されると、その車種に応じた物理的処理、例えば溶接位置及び打点数でスポット溶接するように産業用ロボット5を制御する第1の制御機能を有している。また、ロボット制御部11は、撮像機器7で撮像された基準穴DHの画像を画像処理することで求めた当該基準穴DHの位置実測値と、予め定められた基準穴DHの位置基準値とを比較して、クランパー2にクランプされたワークWの基準穴DHが位置ずれしている場合には、そのずれ方向及びずれ量に応じて処理位置を補正する第2の制御機能を有している。このロボット制御部11の第2の制御機能で、産業用ロボット5による溶接作業位置を補正することができるので、基準ピンを使用しなくてもワークWに対して正確にスポット溶接を行なうことができる。
また、ワーク受け装置4には、ワークWに予め定められた物理的処理を施すことができる処理位置に当該ワークWをガイドするラフガイド部材9が設けるとよい。ラフガイド部材9は、ワークWを正確にガイドするものではなく、凡その位置を決めるだけのものである。このようなラフガイド部材9をワーク受け装置4に設けることで、ラフガイド部材9によりワークWをクランプするための凡その位置を決めるだけでも、本発明のワーク処理システム1はワークWに対して正確に物理的処理を行うことができるので、ワークWの位置決めが簡易に行えるようになる。
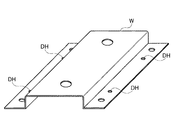
このように構成された本発明のワーク処理システム1の動作について以下説明する。なお、処理装置6はスポット溶接用の溶接ガンで、ワークWは図3に示す基準穴DHが4箇所に設けられたフロアパネルとする。したがって、このフロアパネルWをクランパー2でクランプするワーク受け装置4は、基準穴DHが2つずつ設けられた2つの板面のそれぞれ3箇所をクランプするように配置され、4つの基準穴DHを撮像するための撮像機器7が4箇所に配置されているものとする。
まず、ワーク受け装置制御部12が車種情報出力部13から出力された車種情報を入力すると、ワーク受け装置制御部12はその車種情報に基づき6箇所のワーク受け装置4がそれぞれ3箇所のアクチュエータ3を均一に動作させることで、クランパー2を平行状態のまま上下方向に移動させたり、3箇所のアクチュエータ3をそれぞれ別々の動作させることでクランパー2を傾斜させたり、傾斜させた状態で上下方向に移動させたりすることができる。したがって、6箇所のワーク受け装置4それぞれのクランパー2でフロアパネルWの形状に対応した状態で適切にクランプすることができるので、6つのワーク受け装置4は、車種毎に形状が異なる多種多様のフロアパネルWを一種類だけでクランプすることができるようになる。
また、ロボット制御部11が車種情報出力部13から出力された車種情報を入力すると、その車種情報に応じた第1の制御機能を選択するが、4箇所の撮像機器7でフロアパネルWの基準穴DHの位置を検出した際、クランパー2にクランプされたフロアパネルWの基準穴DHが位置ずれを起こしている場合には、ロボット制御部11は撮像機器7からその位置ずれ情報信号が入力すると、第2の制御機能で、撮像機器7で撮像された基準穴DHの画像を画像処理することで求めた当該基準穴DHの位置実測値と、予め定められた基準穴DHの位置基準値とを比較した結果が、クランパー2にクランプされたワークWの基準穴DHが位置ずれしていることになるので、そのずれ方向及びずれ量に応じて産業用ロボット5によるスポット溶接位置を補正する。
ワーク処理システム1は、このように動作させることができるので、一種類のワーク受け装置で形状の異なる多種多様のワークを簡易に位置決めすることができ、而も基準ピンを使用しなくてもワークに対して正確に物理的処理を施すことができるようになる。したがって、ワーク受け装置の複雑化を防ぐことができるのでメンテナンス性がよくなり、また、車体精度を向上させることが可能になる。
なお、アクチュエータは、クランパー2を上下方向に移動させると共に傾斜可能にすることができれば、電動式リニアアクチュエータには限らない。また、クランパー4はワークWをクランプすることができれば、ロータリクランプシリンダには限らない。
これまで本発明について図面に示した特定の実施の形態をもって説明してきたが、本発明は図面に示した実施の形態に限定されるものではなく、本発明の効果を奏する限り、これまで知られたいかなる構成であっても採用することができることはいうまでもないことである。
1……ワーク処理システム
2……クランパー
3……電動式リニアアクチュエータ(アクチュエータ)
4……ワーク受け装置
5……産業用ロボット
51……先端のアーム
6……処理装置
7……広角カメラ(撮像機器)
9……ラフガイド部材
11……ロボット制御部
W……ワーク
DH……基準穴
2……クランパー
3……電動式リニアアクチュエータ(アクチュエータ)
4……ワーク受け装置
5……産業用ロボット
51……先端のアーム
6……処理装置
7……広角カメラ(撮像機器)
9……ラフガイド部材
11……ロボット制御部
W……ワーク
DH……基準穴
Claims (6)
- 位置決め用の基準穴が設けられているワークをクランプするクランパー、及び前記クランパーを上下方向に移動させると共に傾斜可能な複数のアクチュエータを有するワーク受け装置と、
複数のアームがそれぞれ関節部にて連結され先端のアームには、前記ワーク受け装置の前記クランパーにクランプされた前記ワークに対して予め定められた物理的処理を施す処理装置が固定されている産業用ロボットと、
所定位置に固定され前記クランパーにクランプされた前記ワークの前記基準穴を撮像する撮像機器と、
前記処理装置が前記予め定められた物理的処理を施すことができる処理位置に移動するように前記産業用ロボットを制御すると共に、前記撮像機器で撮像された前記基準穴の画像を画像処理することで求めた当該基準穴の位置実測値と、予め定められた前記基準穴の位置基準値とを比較して、前記クランパーにクランプされた前記ワークの前記基準穴が位置ずれしている場合には、そのずれ方向及びずれ量に応じて前記処理位置を補正するロボット制御部とを備え、
前記ワーク受け装置は、前記ワークに前記物理的処理を施す際、当該ワークが位置ずれしないように少なくとも2箇所以上に配置されていることを特徴とするワーク処理システム。 - 前記アクチュエータは、一方端が前記クランパーの下部において同心円上の3箇所に等間隔で回動自在に連結され、他方端が前記同心円の円中心から外周方向に向かって延びるように設置ベースに回動自在に連結されていることを特徴とする請求項1記載のワーク処理システム。
- 前記アクチュエータは、電動モータで減速機構を介してボールナットを回転駆動することで、前記ボールナットの回転運動をボールねじ軸の直線運動に変換する電動式リニアアクチュエータであることを特徴とする請求項1又は請求項2記載のワーク処理システム。
- 前記ワーク受け装置には、前記ワークに前記予め定められた物理的処理を施すことができる前記処理位置に当該ワークをガイドするラフガイド部材が設けられていることを特徴とする請求項1乃至請求項3のうち何れか1項に記載のワーク処理システム。
- 前記撮像機器は広角カメラであることを特徴とする請求項1乃至請求項4のうち何れか1項に記載のワーク処理システム。
- 前記産業用ロボットの前記先端のアームには、前記処理装置として溶接ガン、シーラーガン、インパクトレンチ及びドリルヘッドそれぞれを1つだけ接続する機構が設けられていることを特徴とする請求項1乃至請求項5のうち何れか1項に記載のワーク処理システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011008713A JP2012148368A (ja) | 2011-01-19 | 2011-01-19 | ワーク処理システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011008713A JP2012148368A (ja) | 2011-01-19 | 2011-01-19 | ワーク処理システム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012148368A true JP2012148368A (ja) | 2012-08-09 |
Family
ID=46791158
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011008713A Pending JP2012148368A (ja) | 2011-01-19 | 2011-01-19 | ワーク処理システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012148368A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022085169A (ja) * | 2020-11-27 | 2022-06-08 | 日本特殊陶業株式会社 | ワーク処理方法、およびワーク処理装置 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0474497A (ja) * | 1990-07-17 | 1992-03-09 | Sanyo Electric Co Ltd | 部品装着装置 |
| JPH07232239A (ja) * | 1994-02-23 | 1995-09-05 | Ishikawajima Shibaura Mach Co Ltd | 鋳物中子組付装置 |
| JPH07314054A (ja) * | 1994-05-23 | 1995-12-05 | Toyota Motor Corp | 多目的ローラーヘミング方法および装置 |
| JPH08148897A (ja) * | 1994-11-18 | 1996-06-07 | Juki Corp | 部品搭載装置 |
| JPH0944218A (ja) * | 1995-08-02 | 1997-02-14 | Nippon Telegr & Teleph Corp <Ntt> | 物体の位置姿勢補正方法及びロボットの教示経路補正方法 |
| JPH10137980A (ja) * | 1996-11-01 | 1998-05-26 | Nissan Motor Co Ltd | ブランク材の突き合わせ位置決め装置 |
| JPH1177446A (ja) * | 1997-07-11 | 1999-03-23 | Calsonic Corp | 汎用治具 |
| JPH11348854A (ja) * | 1998-06-09 | 1999-12-21 | Isuzu Motors Ltd | 自動車の車体の再生産方法 |
| JP2000043767A (ja) * | 1998-07-31 | 2000-02-15 | Himu Kenkyusho:Kk | フルオープンゲート式車体製造法及びその装置 |
-
2011
- 2011-01-19 JP JP2011008713A patent/JP2012148368A/ja active Pending
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0474497A (ja) * | 1990-07-17 | 1992-03-09 | Sanyo Electric Co Ltd | 部品装着装置 |
| JPH07232239A (ja) * | 1994-02-23 | 1995-09-05 | Ishikawajima Shibaura Mach Co Ltd | 鋳物中子組付装置 |
| JPH07314054A (ja) * | 1994-05-23 | 1995-12-05 | Toyota Motor Corp | 多目的ローラーヘミング方法および装置 |
| JPH08148897A (ja) * | 1994-11-18 | 1996-06-07 | Juki Corp | 部品搭載装置 |
| JPH0944218A (ja) * | 1995-08-02 | 1997-02-14 | Nippon Telegr & Teleph Corp <Ntt> | 物体の位置姿勢補正方法及びロボットの教示経路補正方法 |
| JPH10137980A (ja) * | 1996-11-01 | 1998-05-26 | Nissan Motor Co Ltd | ブランク材の突き合わせ位置決め装置 |
| JPH1177446A (ja) * | 1997-07-11 | 1999-03-23 | Calsonic Corp | 汎用治具 |
| JPH11348854A (ja) * | 1998-06-09 | 1999-12-21 | Isuzu Motors Ltd | 自動車の車体の再生産方法 |
| JP2000043767A (ja) * | 1998-07-31 | 2000-02-15 | Himu Kenkyusho:Kk | フルオープンゲート式車体製造法及びその装置 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022085169A (ja) * | 2020-11-27 | 2022-06-08 | 日本特殊陶業株式会社 | ワーク処理方法、およびワーク処理装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101389444B (zh) | 重量平衡器和管道结合方法 | |
| US7738996B2 (en) | Method for positioning a welding robot tool | |
| WO2021103522A1 (zh) | 钢结构焊接设备 | |
| CN110293277B (zh) | 一种非回转轴环缝焊接设备及焊接方法 | |
| KR20170143270A (ko) | 차량용 3차원 파이프 원주용접용 수직형 용접장치 | |
| CN214641304U (zh) | 焊枪自动角度调整夹具及焊接机器人 | |
| US11504818B2 (en) | Machine tool, processing system, and fitting determination method of pull stud | |
| KR102242236B1 (ko) | 조정관 제작 로봇시스템 | |
| JP2010221355A (ja) | 多関節ロボットを備えたロボットシステム | |
| JP3511485B2 (ja) | ロボット | |
| JP2009028822A (ja) | 受け治具装置および該装置を用いる加工機 | |
| JP7072489B2 (ja) | 溶接装置及び溶接方法 | |
| KR100855833B1 (ko) | 자석을 이용한 고정 장치 | |
| CN113359614B (zh) | 一种并联机器人及其圆弧运动轨迹插补方法 | |
| CN117324854B (zh) | 一种基于定位装夹的不锈钢焊接设备 | |
| CN203141008U (zh) | 用于固定焊枪的切换装置 | |
| US11590616B1 (en) | Underactuated joining system for moving assembly line | |
| CN206382745U (zh) | 一种四轴变位焊接机 | |
| KR20150030802A (ko) | 용접로봇의 작업위치 정렬을 위한 라인 레이저 설정 장치 및 방법 | |
| KR20220152698A (ko) | Cnc 가공장치용 얼라인 어셈블리 및 이를 이용한 cnc 가공 대상의 얼라인방법 | |
| CN105983806B (zh) | 焊接机器人工作站 | |
| KR102944126B1 (ko) | 파이프 제관용 정렬장치 | |
| CN103170780A (zh) | 用于固定焊枪的切换装置 | |
| JP2018202526A (ja) | ねじ締め装置 | |
| CN120715693B (zh) | 一种cnc机床自动取放料装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120717 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20121120 |