JP2012182273A - ガラス基板インライン検査方法及びその装置 - Google Patents
ガラス基板インライン検査方法及びその装置 Download PDFInfo
- Publication number
- JP2012182273A JP2012182273A JP2011043590A JP2011043590A JP2012182273A JP 2012182273 A JP2012182273 A JP 2012182273A JP 2011043590 A JP2011043590 A JP 2011043590A JP 2011043590 A JP2011043590 A JP 2011043590A JP 2012182273 A JP2012182273 A JP 2012182273A
- Authority
- JP
- Japan
- Prior art keywords
- glass substrate
- unit
- transport unit
- inspection
- stage
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images




Landscapes
- Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
Abstract
【課題】インライン生産工程の各検査装置の待ち時間をできるだけ少なくして検査装置全体のスループットを向上させ、生産効率の向上を図る。
【解決手段】ガラス基板に下からエアを吹き付けてガラス基板を浮上させるステージ手段と、この浮上させたガラス基板をステージ手段に沿って搬送する搬送手段と、この搬送手段で搬送している途中の通過するガラス基板を検査する検査手段とを備えたガラス基板をインラインで検査する装置において、搬送手段に、ステージ手段で浮上させた第1のガラス基板を保持し検査手段を通過して搬送する第1の搬送部と、ステージ手段で浮上させた第2のガラス基板を保持し検査手段を通過して搬送する第2の搬送部とを備え、第2の搬送部は第1の搬送部が移動しているときにこの第1の搬送部と逆方向に第1の搬送部を跨ぐようにまたは潜るようにして移動するように構成した。
【選択図】図1A
【解決手段】ガラス基板に下からエアを吹き付けてガラス基板を浮上させるステージ手段と、この浮上させたガラス基板をステージ手段に沿って搬送する搬送手段と、この搬送手段で搬送している途中の通過するガラス基板を検査する検査手段とを備えたガラス基板をインラインで検査する装置において、搬送手段に、ステージ手段で浮上させた第1のガラス基板を保持し検査手段を通過して搬送する第1の搬送部と、ステージ手段で浮上させた第2のガラス基板を保持し検査手段を通過して搬送する第2の搬送部とを備え、第2の搬送部は第1の搬送部が移動しているときにこの第1の搬送部と逆方向に第1の搬送部を跨ぐようにまたは潜るようにして移動するように構成した。
【選択図】図1A
Description
本発明は、液晶ディスプレー装置のガラス基板やプラズマディスプレイパネル用ガラス基板、有機EL用ガラス基板などを検査する装置に関し、特に、ガラス基板をエア浮上させて搬送し検査するのに適したガラス基板のインライン検査方法及びその装置に関するものである。
表示用パネルとして用いられるTFT(Thin Film Transistor)基板やカラーフィルタ基板、EL(Electro Luminescence)表示パネル用基板等の製造は、フォトリソグラフィー技術によりガラス基板上にパターンを形成して行われる。その際、ガラス基板の表面に傷や異物等の欠陥が存在すると、パターンが良好に形成されず、不良の原因となる。このため、従来、欠陥検査装置を用いて、ガラス基板の表面の傷や異物等の欠陥の検査が行われていた。
ガラス基板を欠陥検査装置へ搬送する工程においてロボット・ローラーコンベアなどが用いられるが、搬送の際にロボットの吸着パッド、ローラコンベアのローラーに使われている材料がガラス基板に転写されたり、傷や異物の欠陥の要因となる。このため、ガラス基板を非接触にて搬送する技術として吸着保持した基板をエア浮上させて搬送する構成が特許文献1に記載されている。
エア浮上によるガラス基板の駆動方式としてはローラー送り方式、チャック方式、トレイ搬送方式などが公知技術として知られている。
欠陥検査装置は、レーザビーム等の検査光をガラス基板へ照射し、ガラス基板の表面又は裏面からの反射光又は散乱光を受光して、傷や異物等の欠陥の検出を行うものである。欠陥検査装置を用いたガラス基板の検査において、検出された欠陥が傷や異物等のいずれで有るかを判定する方法として、特許文献2に記載の技術が知られている。
また、検出された欠陥がガラス基板の表面と裏面の何れに存在するかを識別する方法として、特許文献3に記載されている技術が知られている。
特許文献1に記載されている基板を吸着して保持する方式では、基板の搬送ラインが長いと吸着保持部の往復動作に時間がかかり、これをそのままインライン生産に適用しようとするとスループットが低下してしまうという問題があった。
また、特許文献2及び3には、光学式の検査装置が開示されているが、インライン生産に適用することについては配慮されていない。
本発明の目的は、上記した従来技術の課題を解決して、インライン生産工程の各検査装置の待ち時間をできるだけ少なくして検査装置全体のスループットを向上させ、生産効率の向上を図ることにある。
上記課題を解決するために、本発明では、ガラス基板に下からエアを吹き付けてガラス基板を浮上させるステージ手段と、この浮上させたガラス基板をステージ手段に沿って搬送する搬送手段と、この搬送手段で搬送している途中の通過するガラス基板を検査する検査手段とを備えたガラス基板をインラインで検査する装置において、搬送手段に、ステージ手段で浮上させた第1のガラス基板を保持し検査手段を通過して搬送する第1の搬送部と、ステージ手段で浮上させた第2のガラス基板を保持し検査手段を通過して搬送する第2の搬送部とを備え、第2の搬送部は第1の搬送部が移動しているときにこの第1の搬送部と逆方向に第1の搬送部を跨ぐようにまたは潜るようにして移動するように構成した。
また、上記課題を解決するために、本発明では、第1のガラス基板に下からエアを吹き付けて第1のガラス基板をステージ上で浮上させながら第1の搬送部で保持してステージに沿って搬送し、第1の搬送部で搬送の途中で第1のガラス基板を検査手段を通過させて検査し、第2のガラス基板に下からエアを吹き付けて第2のガラス基板をステージ上で浮上させながら第2の搬送部で保持してステージに沿って搬送し、第2の搬送部で搬送の途中の第2のガラス基板を検査手段を通過させて検査するガラス基板インライン検査方法において、第1の搬送部で保持した第1のガラス基板を検査手段を通過させて検査した後に第2の搬送部で保持した第2のガラス基板を検査手段を通過させて検査するときに、第1の搬送部から検査した第1のガラス基板を取外した状態で第1の搬送部を第2のガラス基板を搬送中の第2の搬送部と逆方向に移動させて第2の搬送部を跨いで又は下を潜って交差させることにより検査手段の手前の位置に戻すようにした。
本発明により、それぞれの搬送ユニットで搬送中の基板を連続して検査するようにして各検査装置の待ち時間をできるだけ少なくするようにでき、検査装置全体のスループットが向上して生産効率の向上を図ることができるようになった。
本発明の実施例を、図を用いて説明する。
図1A及びBに、本発明の一実施例に係るガラス基板インライン搬送・検査装置の構成を示す。
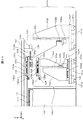
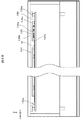
図1Aは、本発明の一実施例によるガラス基板インライン搬送・検査装置100の全体構成を示す平面図である。図1Bは、ガラス基板インライン搬送・検査装置100の正面図である。
図1Aで、110はインライン搬送部、120は第1の搬送ユニット、130は第2の搬送ユニット、140は光学式検査部、170は全体制御部、180はエア供給源である。10は検査対象のガラス基板である。
図1Bにガラス基板インライン搬送・検査装置100の正面図を示す。ガラス基板10は、インライン搬送部110のエア浮上面111に沿って搬送される。
検査対象のガラス基板10は、大型化していると共に種類によってサイズが異なり、この多様なサイズのガラス基板を1つのガラス基板インライン搬送・検査装置100で検査することになる。このようなサイズが異なる大形のガラス基板10の全面を1台の光学検査装置で検査するには検査装置を一番大きなサイズのガラス基板に合わせなければならず、大型化すると共にスループットが低下してしまう。そこで、本発明に係る図1A及び図1Bに示したインライン形の検査装置においては、ガラス基板10の検査領域を複数に分割して多用なガラス基板のサイズに対応できるようにし、それぞれの領域を搬送ラインに沿って設置した複数の検査装置で順次検査するように構成されている。
このように、複数の検査装置を搬送ラインに沿って配置した構成において、ラインのスループットを上げるには、各検査装置の待ち時間をできるだけ少なくすることが重要になる。本実施例においては、各検査装置間に複数の基板搬送ユニットを配置して、それぞれの搬送ユニットで搬送中の基板を交互に検査するようにして各検査装置の待ち時間をできるだけ少なくするようにした。
即ち、本実施例においては、図1A及び図1Bに示した構成において、検査対象のガラス基板10を第1の搬送ユニット120又は第2の搬送ユニット130でインライン搬送部110のエア浮上面111に沿って搬送し、光学式検査部140を通過しているときに表面の傷や欠陥を検出する。光学式検査部140を通過したガラス基板100は、隣接する光学式検査部141との間の第1の基板受渡部211で第3の搬送ユニットに受け渡すように構成した。
図2は本発明による欠陥検査ラインのシステムを示すブロック図である。光学式検査部140は、LEDを光源として検査対象基板を透過した光を検出する透過光検出型検査光学系1401と、レーザを光源として検査対象基板を透過した散乱光を検出する透過散乱光検出検査光学系1402とを備え、検査対象ガラス基板10の種類や工程に応じて何れかの検査光学系で検査するように構成されている。制御ユニット170は、検査部140で検査対象基板を検査して検出した信号を受けて処理する信号処理部171と、欠陥検査ライン全体の制御を行う制御部172を備えている。エア供給源部180は、インライン搬送部110で検査対象基板を真空吸着するための真空排気を行う真空排気部181とインライン搬送部110で検査対象基板の搬送に用いる高圧エアを供給する圧搾エア供給源182を備えている。
次に、インライン搬送部110と第1の搬送ユニット120及び第2の搬送ユニット130の詳細な構成を図3を用いて説明する。
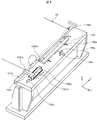
図3Aは本発明による第1の搬送ユニット120、第2の搬送ユニット130の詳細な構成を示す断面図である。図3Bは本発明による第2の搬送ユニット130の詳細な構成を示す断面図である。図4は本発明による第1の搬送ユニット120、ガラス基板保持・アライメントの詳細な構成を示す詳細図である。
第1の搬送ユニット120は、Xステージ121とYステージ122、Zステージ123を備えている。Xステージ121は、リニアガイド121a、リニアモータ121bでX軸方向に駆動され、インライン搬送部110に沿って移動させることでガラス基板10をX方向(図3Aの図面に垂直な方向)に搬送することができる。Xステージ121の駆動源は、リニアガイド121aとリニアモータ121bとの組合せのほかに、ボールネジとモータまたはベルトとモータ等で駆動しても良い。また、パルスモータ、サーボモータを駆動源としても良い。更に、各種モータとラック&ピニオンの組合せでもよい。
Yステージ122にはリニアガイド122aが固定されており、リニアガイド122aはY軸方向に沿って設置されたボールネジ122bと係合している。ボールネジ122bはXステージに固定されたモータ122cと連結している。この状態でモータ122cを駆動することによりボールネジ122bが回転駆動されてリニアガイド122aがボールネジ122bの軸方向(Y方向)に沿って移動し、これによりリニアガイド122aが固定されているYステージ122がXステージ121上でY軸方向に駆動される。
Zステージ123にはリニアガイド123aが固定されており、リニアガイド123aはZ軸方向に沿って設置されたボールネジ123bと係合している。ボールネジ123bはYステージに固定されたモータ123cと連結している。この状態でモータ123cを駆動することによりボールネジ123bが回転駆動されてリニアガイド123aがボールネジ122bの軸方向(Y方向)に沿って移動し、これによりリニアガイド123aが固定されているZステージ123がYステージ122上でZ軸方向に駆動される。
ガラス基板10を受け取る時にはモータ123cでボールネジ123bを回転駆動してZステージ123を上昇させ、ガラス基板10を受渡し時にモータ123cでボールネジ123bを逆方向に回転駆動してZステージ123を下降させる。
Zステージ123にはチャックベース124が固定されている。チャックベース124には、図4に示すように、ガラス基板10をX方向にアライメントするためにX軸方向に沿った端面を押えるガイド125dを保持するプレート125と、このプレート125をY軸方向に駆動するためのボールネジ125bとプレート125に固定されていてボールネジ125bと係合しているリニアガイド125a、ボールネジ125bを回転駆動するモータ125cが備えられている。
また、チャックベース124には、図4に示すように、ガラス基板10をY方向にアライメントするためにY軸方向に沿った端面を押えるガイド126dを保持するプレート126と、このプレート126をX軸方向に駆動するためのボールネジ126bとプレート126に固定されていてボールネジ126bと係合しているリニアガイド126a、ボールネジ126bを回転駆動するモータ126cが備えられている。ガイド126dでX軸方向に押されたガラス基板10は、反対側の端面が位置決めピン126eに押し付けられてX軸方向の位置が固定される。
このように、X方向及びY方向をガイド125d及び126dでガラス基板10の端面を位置決めピンに押し付けることでガラス基板10の位置決めすることにより、ガラス基板10の品種によるX方向及びY方向長さの変化に対応することができる。例えばG5サイズからG6サイズに自動で段取り換えを行うことができ、多品種のガラス基板に対応することが可能になる。また、チャックベース124の先端部にはガラス基板10を吸着・保持する吸着穴124dが多数設けてあり、図2に示した真空排気部181に接続され、ガラス基板10を吸着してチャックベース124に固定することにより搬送途中のガラス基板10に位置ずれが発生するのを防止できる。搬送速度によっては吸着を使用しなくても良い。
ガイド125d及び126eはローラー、ピンまたはブロックでもかまわない。
第2の搬送ユニット130は、Xステージ131、Zステージ133、Yステージ134を備えている。Xステージ131は、リニアガイド131a、リニアモータ131bでX軸方向に駆動され、インライン搬送部110に沿って、且つ第1の搬送ユニット120と併走して第2の搬送ユニット130が第1の搬送ユニット120に覆い被さるように配置することでガラス基板10をX方向に搬送することが可能である。X方向の駆動源はリニアガイド131a、リニアモータ131bの他に、ボールネジとモータの組合せ又はベルトとモータの組合せを用いても良い。また、パルスモータ、サーボモータを駆動源としても良い。更に、各種モータとラック&ピニオンの組合せでもよい。
Xステージ131にはZステージを取り付けるためのZステージ取付け板132が固定されている。
Zステージ133にはリニアガイド133aが固定されており、リニアガイド133aはZ軸方向に沿って設置されたボールネジ133bと係合している。ボールネジ133bはZステージ取付け板132に固定されたモータ133cと連結している。この状態でモータ133cを駆動することによりボールネジ133bが回転駆動されてリニアガイド133aがボールネジ133bの軸方向(Y方向)に沿って移動し、これによりリニアガイド133aが固定されているZステージ133がXステージ131上でZ軸方向に駆動される。
ガラス基板10を受け取る時にはモータ133cでボールネジ133bを回転駆動してZステージ133を上昇させ、ガラス基板10を受渡し時にモータ133cでボールネジ133bを逆方向に回転駆動してZステージ133を下降させる。
Zステージ133にはYステージ支持板137が固定されており、Yステージ支持板137にはブロック138が固定されている。Yステージ134にはリニアガイド134aが固定されており、リニアガイド134aはY軸方向に沿って設置されたボールネジ134bと係合している。ボールネジ134bはブロック138に固定されたモータ134cと連結している。この状態でモータ134cを駆動することによりボールネジ134bが回転駆動されてリニアガイド134aがボールネジ134bの軸方向(Y方向)に沿って移動し、これによりリニアガイド134aが固定されているYステージ134がZステージ133上でY軸方向に駆動される。
Yステージ134は第1搬送ユニット120のチャックベース124と同様の作用をする。Yステージ134には、ガラス基板10をX方向にアライメントするためにX軸方向に沿った端面を押えるガイド135dを保持するプレート135と、このプレート135をY軸方向に駆動するためのボールネジ135bとプレート135に固定されていてボールネジ135bと係合しているリニアガイド135a、ボールネジ135bを回転駆動するモータ135cが備えられている。モータ135cはYステージ134に固定されている。
また、Yステージ134には、図3Bに示すように、ガラス基板10をY方向にアライメントするためにY軸方向に沿った端面を押えるガイド136dを保持するプレート136と、このプレート136をX軸方向に駆動するためのボールネジ136bとプレート136に固定されていてボールネジ136bと係合しているリニアガイド136a、ボールネジ136bを回転駆動するモータ136cが備えられている。ガイド136dでX軸方向に押されたガラス基板10は、反対側の端面が位置決めピン136eに押し付けられてX軸方向の位置が固定される。
このように、X方向及びY方向をガイド135d及び136dでガラス基板10の端面を位置決めピンに押し付けることでガラス基板10の位置決めすることにより、ガラス基板10の品種によるX方向及びY方向長さの変化に対応することができる。例えばG5サイズからG6サイズに自動で段取り換えを行うことができ、多品種のガラス基板に対応することが可能になる。また、Yステージ134の先端部にはガラス基板10を吸着・保持する吸着穴134dが多数設けてあり、図2に示した真空排気部181に接続され、ガラス基板10を吸着してYステージ134に固定することにより搬送途中のガラス基板10に位置ずれが発生するのを防止できる。搬送速度によっては吸着を使用しなくても良い。 ガイド135d及び136eはローラー、ピンまたはブロックでもかまわない。
図3Aで説明した第1の搬送ユニット120と第2の搬送ユニット130はインライン搬送部110の両側にそれぞれ対象形状の搬送部を配置して設置されている。インライン搬送部110の両側に設置した第1の搬送ユニット120のXステージ121を駆動するリニアモータ121b及び第2の搬送ユニット130のXステージ131を駆動するリニアモータ131bをそれぞれインライン搬送部110の両側で同期運転することでガラス基板10の両端を保持して搬送を行うことが可能になる。
インライン搬送部110の上面にはエア噴出し用の穴111が多数設けられている。穴111からエアを噴出した状態で第1の搬送ユニット120又は第2の搬送ユニット130でインライン搬送部110の上面に沿ってガラス基板10をインライン搬送部110の上面から浮上させて搬送することができる。
本実施例においては、第1の搬送ユニット120と第2の搬送ユニット130が交差するときはそれぞれのZステージとYステージが接触しない位置で交差させることで一定の時間間隔でガラス基板10を搬送して検査することを可能にした。例えば、第2の搬送部130がガラス基板10を保持しているときは第1の搬送部120のZステージ123が下降して第2の搬送部130を潜り抜けるように交差させ、逆に、第1の搬送ユニット120がガラス基板10を保持しているときは第2の搬送ユニット130のZステージ133を上昇させて第1の搬送ユニット120の上方を通り抜けるように交差させるようにした。これにより、一方の搬送ユニットで搬送中のガラス基板10を光学式検査装置で検査しているときに、逆方向に移動する他方の搬送ユニットがガラス基板を搬送中の搬送ユニットと緩衝せずに交差できるように構成した。
図5は本発明の基板搬送動作の流れを示す。
ガラス基板10はロボット又はコンベア等でガラス基板インライン搬送・検査装置100に投入され(S501)、エア浮上ステージ110上に搬送される。このとき、第1の搬送ユニット120はガラス基板10が投入される位置で待機している。ガラス基板10が投入検出されて第1の搬送ユニット120でチャックされ保持された後(S502)、ガラス基板10を保持した状態で第1の搬送部120はインライン搬送部100に沿って進んで第1の検査部140を通過する。第1の搬送部120が第1の検査部140を通過する際に、第1の搬送ユニット120に保持されたガラス基板10は第1の検査部140により第1の検査が行われる(S503)。第1の検査部140を通過した第1の搬送ユニット120は第1の検査部140と第2の検査部141との間で停止し、第1の検査部140と第2の検査部141との間で待機している第3の搬送ユニット150にガラス基板10を受け渡す(S504)。
ガラス基板10はロボット又はコンベア等でガラス基板インライン搬送・検査装置100に投入され(S501)、エア浮上ステージ110上に搬送される。このとき、第1の搬送ユニット120はガラス基板10が投入される位置で待機している。ガラス基板10が投入検出されて第1の搬送ユニット120でチャックされ保持された後(S502)、ガラス基板10を保持した状態で第1の搬送部120はインライン搬送部100に沿って進んで第1の検査部140を通過する。第1の搬送部120が第1の検査部140を通過する際に、第1の搬送ユニット120に保持されたガラス基板10は第1の検査部140により第1の検査が行われる(S503)。第1の検査部140を通過した第1の搬送ユニット120は第1の検査部140と第2の検査部141との間で停止し、第1の検査部140と第2の検査部141との間で待機している第3の搬送ユニット150にガラス基板10を受け渡す(S504)。
第1の検査が行われたガラス基板10を受け渡された第3の搬送ユニット150は、ガラス基板10をチャックし保持した状態でインライン搬送部100に沿って進んで第2の検査部141を通過する。第3の搬送ユニット150が第2の検査部141を通過する際に、第3の搬送ユニット150に保持されたガラス基板10は第2の検査部141により第2の検査が行われる(S506)。
第3の搬送ユニット150に第1の検査が行われたガラス基板10を受け渡した第1の搬送ユニット120は、第3の搬送ユニット150がインライン搬送部100に沿って進んでいる間にガラス基板10を受け取った位置まで戻り、次に検査されるガラス基板12を受け取る。
一方、第2の検査ユニット130は、S502でガラス基板を受け取った第1の検査ユニット120がインライン搬送部100に沿って進んでいるときに、第1の検査ユニット120とは逆方向にインライン搬送部100に沿って進んで、ガラス基板11の受け取り位置に到達し、次に検査されるガラス基板11を受け取る。
さらに、第1の搬送ユニット120が戻り動作を行っている間に、次に検査されるガラス基板11を受け取った第2の搬送ユニット130は、インライン搬送部100に沿って進んで第1の検査部140を通過し、ガラス基板11の検査が行われる。第1の検査部140を通過した第2の搬送ユニット130は、第1の検査部140と第2の検査部141との間で停止し、第1の検査部140と第2の検査部141との間で待機している第4の搬送部160にガラス基板11を受け渡す。
以上に説明した第1の搬送ユニット120乃至第4の搬送ユニット160の動作のタイムチャートを図6に示す。第1の搬送ユニット120と第2の搬送ユニット130とは、基板搬入部210(図1A参照)と第1の検査部140と第2の検査部141との中間の第1の基板受渡部211との間を交互に往復し、第3の搬送ユニット150と第4の搬送ユニット160とは、第1の基板受渡部211と第2の検査部141と第3の検査部142の中間の第2の基板受渡部212との間を交互に往復する。また、第1の搬送ユニット120は第3の基板搬送ユニット150へ基板を受け渡し、第2の搬送ユニット130は第4の基板搬送ユニット160へ基板を受け渡す。図中、太線で示した部分は、各検査部でガラス基板10の検査が行われている状態を示す。
以上に説明した第1の搬送ユニット120乃至第4の搬送ユニット160の動作のタイムチャートを図6に示す。第1の搬送ユニット120と第2の搬送ユニット130とは、基板搬入部210(図1A参照)と第1の検査部140と第2の検査部141との中間の第1の基板受渡部211との間を交互に往復し、第3の搬送ユニット150と第4の搬送ユニット160とは、第1の基板受渡部211と第2の検査部141と第3の検査部142の中間の第2の基板受渡部212との間を交互に往復する。また、第1の搬送ユニット120は第3の基板搬送ユニット150へ基板を受け渡し、第2の搬送ユニット130は第4の基板搬送ユニット160へ基板を受け渡す。図中、太線で示した部分は、各検査部でガラス基板10の検査が行われている状態を示す。
第1の搬送ユニット120が基板搬入部210から第1の検査部140を通って第1の基板受渡部211へガラス基板10を搬送するときに、第1の基板受渡部211から基板搬入部210へ移動する第2の搬送ユニット130と交差するが、このときガラス基板10を搬送していない第2の搬送ユニット130はZステージ133がガラス基板10の搬送位置よりも上昇した状態にあるので、第1の搬送ユニット120と第2の搬送ユニット130とは緩衝せずに交差することができる。
同様に、第1の基板受渡部211で第3の搬送ユニット150へガラス基板10を移し終えた第1の搬送ユニット120が第1の検査部140を通って基板搬入部210へ移動するときに、基板搬入部210から第1の検査部140を通って第1の基板受渡部211へガラス基板11を搬送する第2の搬送ユニット130と交差するが、このときガラス基板を搬送していない第1の搬送ユニット120はZステージ123がガラス基板10の搬送位置よりも下降した状態にあるので、第1の搬送ユニット120と第2の搬送ユニット130とは緩衝せずに交差することができる。
第3の搬送ユニット150と第4の搬送ユニット160とについても同様に移動するので緩衝せずに交差することができる。
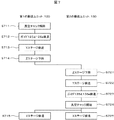
次に、第1の基板受渡部211において第1の搬送ユニット120により運ばれてきたガラス基板10を第3の搬送ユニット150へ受け渡す動作について、図7を用いて説明する。
まず、ガラス基板10を搬送してきた第1の搬送ユニット120は第1の基板受渡部211に到達して停止する。このとき第3の搬送ユニット150も第1の基板受渡部211に到達して停止する。この状態で、第1の搬送ユニット120はチャックベース124に設けた吸着穴124aからのガラス基板10の真空吸着を解除する(S711)。次に、モータ125cとモータ126cとでボールネジ125bと126bをそれぞれ駆動してガイド125dと126eとを後退させてガラス基板10のチャックを解除する(S720)。次にモータ122cでボールネジ122bを駆動してYステージ122をガラス基板10から完全に外れる位置まで後退させ(S713)、モータ123cでボールネジ123bを駆動してZステージ123を下降させる(S714)。これにより第1の搬送ユニット120はガラス基板10を開放して待機位置に後退した状態になる。
次に、第2の搬送ユニット130のモータ133cでボールネジ133bを駆動してZステージ133をYステージ134の上面が基板搬送面と一致する高さまで下降させ(S721)、Yステージ134の上面が基板搬送面と一致する高さになった状態でモータ134cでボールネジ134bを駆動してYステージ134を前進させる(S722)。次に、モータ135cと136cとでボールネジ135bと136bとを駆動してガイド135bと136とをガラス基板10に押し付けてガラス基板10のX方向とY方向のアライメントを行う(S723)。次にYステージに設けた吸着穴134dから真空排気を行ってアライメントされた状態のガラス基板10をYステージ134に真空吸着して(S724)、ガラス基板10の移し替えを完了する。
ガラス基板10の移し替えを終えた第1の搬送ユニット120は、Yステージ122及びZステージ123がそれぞれ退避位置に停止している状態でリニアモータ121bによりXステージ121が駆動されて、基板搬入部210への移動を開始する(S715)。
一方、ガラス基板10を受け取った第3の搬送ユニット150は、ガラス基板10をチャックした状態でリニアモータ131bによりXステージ131が駆動されて、第2の基板受渡部211への移動を開始する(S725)。
前記、一連の動作を第5・第6…の搬送ユニット、第3・第4…の検査部と繰返すことでガラス基板の全面に亘った検査が行われ(S507)、検査が終了したガラス基板は排出される(S508)。ガラス基板の欠陥座標は図中に記載は無いが、リニアスケールの信号と検査データを照合することでガラス基板の欠陥座標を正確に管理することができる。
本発明によれば、基板を非接触で搬送することが可能になり、スループットを落とすことなく、かつ基板を汚染することなく搬送を行うことが可能になり、品種による外形寸法の違いにも対応可能になる。
10…ガラス基板 100…ガラス基板インライン搬送・検査装置 110…インライン搬送部 120…第1の搬送ユニット 130…第2の搬送ユニット 140…検査部 150…第3の搬送ユニット 160…第4の搬送ユニット 170…制御ユニット 180…エア供給源部。
Claims (10)
- ガラス基板をインラインで検査する装置であって、
ガラス基板に下からエアを吹き付けて該ガラス基板を浮上させるステージ手段と、
該浮上させたガラス基板を前記ステージ手段に沿って搬送する搬送手段と、
該搬送手段で搬送している途中の通過する前記ガラス基板を検査する検査手段と
を備え、前記搬送手段は、
前記ステージ手段で浮上させた第1のガラス基板を保持し前記検査手段を通過して搬送する第1の搬送部と、
前記ステージ手段で浮上させた第2のガラス基板を保持し前記検査手段を通過して搬送する第2の搬送部と
を有し、前記第2の搬送部は前記第1の搬送部が移動しているときに該第1の搬送部と逆方向に該第1の搬送部を跨ぐようにまたは潜るようにして移動するように構成されていることを特徴とするガラス基板インライン検査装置。 - 前記検査手段は前記ステージ手段に沿って複数配置されており、前記第1の搬送部により該複数配置された検査手段のうちの第1の検査手段を通過して搬送された第1のガラス基板を前記第1の検査手段に隣接して配置された第2の検査手段との間で受取って該第2の検査手段を通過して搬送する第3の搬送手段と、前記第2の搬送部により前記第1の検査手段を通過して搬送された第2のガラス基板を前記第1の検査手段と前記第2の検査手段との間で受取って該第2の検査手段を通過して搬送する第4の搬送手段とを更に備えたことを特徴とする請求項1記載のガラス基板インライン検査装置。
- 前記第1の搬送部と前記第2の搬送部とはそれぞれ、前記ガラス基板を保持するガラス基板保持部と、前記ステージ手段で浮上させて搬送するガラス基板に対して前記ガラス基板保持部を高さ方向に駆動する駆動部とを備えていることを特徴とする請求項1記載のガラス基板インライン検査装置。
- 前記検査手段は、前記搬送手段で搬送している途中の通過する前記ガラス基板の透過光を検出する光学式の検査手段であることを特徴とする請求項1記載のガラス基板インライン検査装置。
- 前記搬送手段の第1の搬送部と第2の搬送部とは、それぞれ前記ステージ手段を挟んで対抗して配置された1対の搬送ユニットで構成されていることを特徴とする請求項1記載のガラス基板インライン検査装置。
- 前記ステージ手段を挟んで対抗して配置された前記第1の搬送部と第2の搬送部とのそれぞれの1対の搬送ユニットは、前記ステージ手段に沿った駆動手段としてリニアモータを備えていることを特徴とする請求項5記載のガラス基板インライン検査装置。
- 第1のガラス基板に下からエアを吹き付けて該第1のガラス基板をステージ上で浮上させながら第1の搬送部で保持して前記ステージに沿って搬送し、
該第1の搬送部で搬送の途中で前記第1のガラス基板を検査手段を通過させて検査し、
第2のガラス基板に下からエアを吹き付けて該第2のガラス基板を前記ステージ上で浮上させながら第2の搬送部で保持して前記ステージに沿って搬送し、
該第2の搬送部で搬送の途中の前記第2のガラス基板を前記検査手段を通過させて検査する方法であって、
前記第1の搬送部で保持した前記第1のガラス基板を検査手段を通過させて検査した後に前記第2の搬送部で保持した前記第2のガラス基板を前記検査手段を通過させて検査するときに、前記第1の搬送部から前記検査した第1のガラス基板を取外した状態で該第1の搬送部を前記第2のガラス基板を搬送中の第2の搬送部と逆方向に移動させて該第2の搬送部を跨いで又は下を潜って交差させることにより前記検査手段の手前の位置に戻すことを特徴とするガラス基板インライン検査方法。 - 前記第1の搬送部で保持した前記第1のガラス基板を検査手段を通過させて検査した後に該検査した第1のガラス基板を第3の搬送部に移し変えて該第3の搬送部で保持し、該第3の保持手段で保持した前記第1のガラス基板を前記ステージに沿って搬送し、該搬送の途中で第2の検査手段を通過させることにより該第2の検査手段で前記第1のガラス基板を検査することを特徴とする請求項7記載のガラス基板のインライン検査方法。
- 前記第1の搬送部を前記第2の搬送部と逆方向に移動させて前記第2のガラス基板を搬送中の前記第2の搬送部を跨いで又は下を潜って交差させることを、前記第1の搬送部の前記第1のガラス基板を保持する保持部の高さを前記第1のガラス基板を搬送するときの高さに対して高く又は低く変化させた状態で前記第2の搬送部と交差させることにより行うことを特徴とする請求項7記載のガラス基板のインライン検査方法。
- 前記第1の搬送部と第2の搬送部とは、それぞれ前記ステージを挟んで対抗して配置された1対の搬送ユニットで構成されており、前記第1の搬送部と第2の搬送部とのそれぞれの1対の搬送ユニットは、同期運転されるリニアモータで前記ステージに沿った方向に駆動することを特徴とする請求項7記載のガラス基板インライン検査方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011043590A JP2012182273A (ja) | 2011-03-01 | 2011-03-01 | ガラス基板インライン検査方法及びその装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011043590A JP2012182273A (ja) | 2011-03-01 | 2011-03-01 | ガラス基板インライン検査方法及びその装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012182273A true JP2012182273A (ja) | 2012-09-20 |
Family
ID=47013232
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011043590A Withdrawn JP2012182273A (ja) | 2011-03-01 | 2011-03-01 | ガラス基板インライン検査方法及びその装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012182273A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2015199930A1 (en) * | 2014-06-27 | 2015-12-30 | Applied Materials, Inc. | Linear inspection system |
| WO2018055840A1 (ja) * | 2016-09-21 | 2018-03-29 | 株式会社日本製鋼所 | レーザ照射装置、レーザ照射方法、及び半導体装置の製造方法 |
| JP2022501801A (ja) * | 2018-09-28 | 2022-01-06 | アプライド マテリアルズ インコーポレイテッドApplied Materials, Incorporated | フラットパネルツールにおいて基板を迅速にローディングするための方法 |
-
2011
- 2011-03-01 JP JP2011043590A patent/JP2012182273A/ja not_active Withdrawn
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2015199930A1 (en) * | 2014-06-27 | 2015-12-30 | Applied Materials, Inc. | Linear inspection system |
| KR101804331B1 (ko) | 2014-06-27 | 2017-12-04 | 어플라이드 머티어리얼스, 인코포레이티드 | 선형 검사 시스템 |
| KR20170132912A (ko) * | 2014-06-27 | 2017-12-04 | 어플라이드 머티어리얼스, 인코포레이티드 | 선형 검사 시스템 |
| KR102139218B1 (ko) | 2014-06-27 | 2020-07-29 | 어플라이드 머티어리얼스, 인코포레이티드 | 선형 검사 시스템 |
| WO2018055840A1 (ja) * | 2016-09-21 | 2018-03-29 | 株式会社日本製鋼所 | レーザ照射装置、レーザ照射方法、及び半導体装置の製造方法 |
| US11355343B2 (en) | 2016-09-21 | 2022-06-07 | Jsw Aktina System Co., Ltd. | Laser irradiation apparatus, laser irradiation method, and method of manufacturing semiconductor device |
| JP2022501801A (ja) * | 2018-09-28 | 2022-01-06 | アプライド マテリアルズ インコーポレイテッドApplied Materials, Incorporated | フラットパネルツールにおいて基板を迅速にローディングするための方法 |
| JP7098819B2 (ja) | 2018-09-28 | 2022-07-11 | アプライド マテリアルズ インコーポレイテッド | フラットパネルツールにおいて基板を迅速にローディングするための方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101407284B (zh) | 衬底输送装置 | |
| CN101144920B (zh) | 基板检查装置 | |
| TWI393878B (zh) | 面板檢測裝置及檢測面板的方法 | |
| CN102060193A (zh) | 基板输送装置 | |
| JP2015060988A (ja) | 基板搬送装置 | |
| KR101227746B1 (ko) | 판유리 절단설비 | |
| CN108214951A (zh) | 基板切割设备 | |
| JP6045376B2 (ja) | 基板搬送装置、基板の搬送方法 | |
| TW201832313A (zh) | 對準裝置 | |
| KR20180069676A (ko) | 기판 절단 장치 | |
| KR20190037830A (ko) | 기판 절단 장치 | |
| JP2007112626A (ja) | 基板搬送装置及び基板検査装置並びに基板搬送方法 | |
| JP2018051441A (ja) | ワーク端面クリーンローラ装置 | |
| JP2006188313A (ja) | 基板搬送装置及び基板検査装置 | |
| KR102215123B1 (ko) | 기판 검사 장치 및 기판 검사 방법 | |
| KR100582848B1 (ko) | 비금속재 절단장치 | |
| KR101210939B1 (ko) | 기판 이송 장치 및 이를 이용한 검사 장비 | |
| JPH0986655A (ja) | 試料搬送装置 | |
| JP2012137300A (ja) | 基板搬送装置及び基板搬送方法並びに基板処理システム及び基板処理方法 | |
| KR20060075640A (ko) | 디스플레이 패널용 글래스 이송장치 | |
| JP6118656B2 (ja) | 基板検査装置 | |
| KR102886566B1 (ko) | 잉크젯 프린팅 시스템 | |
| JP2013079847A (ja) | 基板検査装置および基板検査方法 | |
| KR20100035518A (ko) | 기판처리장치 | |
| KR100693716B1 (ko) | 검사장치 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Withdrawal of application because of no request for examination |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20140513 |