JP2012183929A - 多機掛け船舶推進機の制御装置 - Google Patents
多機掛け船舶推進機の制御装置 Download PDFInfo
- Publication number
- JP2012183929A JP2012183929A JP2011048830A JP2011048830A JP2012183929A JP 2012183929 A JP2012183929 A JP 2012183929A JP 2011048830 A JP2011048830 A JP 2011048830A JP 2011048830 A JP2011048830 A JP 2011048830A JP 2012183929 A JP2012183929 A JP 2012183929A
- Authority
- JP
- Japan
- Prior art keywords
- thrust
- difference
- steering angle
- thrust difference
- ship propulsion
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63H—MARINE PROPULSION OR STEERING
- B63H21/00—Use of propulsion power plant or units on vessels
- B63H21/21—Control means for engine or transmission, specially adapted for use on marine vessels
Landscapes
- Chemical & Material Sciences (AREA)
- Engineering & Computer Science (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- Ocean & Marine Engineering (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
Abstract
【解決手段】各船外機5a、5bの運転情報を相互に送受信する通信線8を備え、船体を転舵させる電動舵切り装置7a、7bが故障したとき、操舵角を検出する操舵角センサ3の検出値に応じて各船外機5a、5bの推力を制御して推力差を与えるものにおいて、推力差により前記船体の走行方向を制御する際に、操舵角が小さい領域では前記推力差を与えない操舵角閾値で制御し、前記操舵角閾値を超えた場合に推力差を与える推力差所定値で制御する。
【選択図】図1
Description
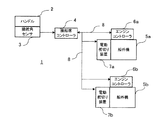
図1は、実施の形態1に係る多機掛け船舶推進機の制御装置を説明するシステム構成図である。図1において、符号1は多機掛け船外機型船舶(以下、単に船舶という。)を示している。船舶1は、その運転席に設置されるハンドル2と、ハンドル2の操舵角を検出する操舵角センサ3と、操舵角に応じて推力差を演算する操船席コントローラ4と、動力源としての船舶推進機(以下、船外機ともいう。)5a、5bと、点火や噴射などによりエンジンを制御するエンジンコントローラ6a、6bと、舵をアクチュエータで転舵させる電動舵切り装置7a、7bから構成される。ここで、操船席コントローラ4と、エンジンコントローラ6a、6bと、電動舵切り装置7a、7bは、CANなどの通信線8により接続されている。
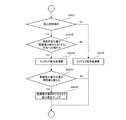
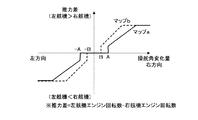
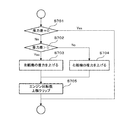
図2のステップS202における操舵判定処理の第1の方法について図3のグラフに基づき説明する。ここで、操舵角変化量は右方向への指令を正とし、左方向への指令を負とする。また、推力差は、船外機5a、5bが2機の場合、推力差は左舷機推力から右舷機推力を引いた値とする。すなわち、推力差が正であれば、推力は左舷機>右舷機という関係が成り立ち、推力差が負であれば、推力は左舷機<右舷機という関係が成り立つことになる。更に、ハンドル2はフリーハンドルとし、中心点がないハンドル2と仮定する。
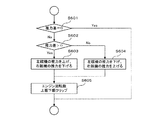
操舵判定処理の第2の方法では、推力差を大きくする方向への操舵角変化量に対する推力差に比べ、推力差を小さくする方向への操舵角変化量に対する推力差を大きくする。推力差を大きくする方向への制御には、図5の実線で示すマップaを使い、推力差を小さくする方向への制御には図5の破線で示すマップbを使う。ここで、前記第1の方法と同様に、操舵角変化量は右方向への指令を正とし、左方向への指令を負とする。また、船外機5a、5bが2機であれば、推力差は左舷機推力から右舷機推力を引いた値とする。
2 ハンドル
3 操舵角センサ
4 操船席コントローラ
5a、5b 船外機
6a、6b エンジンコントローラ
7a、7b 電動舵切り装置
8 通信線
Claims (4)
- 船尾に取り付けた複数の船舶推進機の運転状態を制御する多機掛け船舶推進機の制御装置であって、
前記各船舶推進機の運転情報を相互に送受信する通信手段を備え、船体を転舵させる電動舵切り装置が故障したとき、操舵角を検出する操舵角検出手段の検出値に応じて前記各船舶推進機の推力を制御して推力差を与える多機掛け船舶推進機の制御装置において、
前記推力差により前記船体の走行方向を制御する際に、前記操舵角が小さい領域では前記推力差を与えない操舵角閾値で制御し、前記操舵角閾値を超えた場合に前記推力差を与える推力差所定値で制御することを特徴とする多機掛け船舶推進機の制御装置。 - 前記各船舶推進機の推力差を大きくする場合の操舵角に応じて決まる推力差の大きさと、推力差を小さくする場合の操舵角に応じて決まる推力差の大きさを異なる値とすることを特徴とする請求項1に記載の多機掛け船舶推進機の制御装置。
- 推力差なしの状態の前記各船舶推進機の合計推力と、推力差を与えた後の前記各船舶推進機の合計推力を同じに保つように推力差を与えることを特徴とする請求項1又は請求項2に記載の多機掛け船舶推進機の制御装置。
- 前記各船舶推進機に推力差を与える場合は、推力を上げることによってのみ推力差を与え、前記各船舶推進機間の推力差を無くす場合は、推力差付与前の推力、または各船舶推進機の内最も推力の小さい船舶推進機の推力に下げることを特徴とする請求項1又は請求項2に記載の多機掛け船舶推進機の制御装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011048830A JP5289485B2 (ja) | 2011-03-07 | 2011-03-07 | 多機掛け船舶推進機の制御装置 |
| US13/313,851 US20120231680A1 (en) | 2011-03-07 | 2011-12-07 | Control apparatus of multiple ship propellers |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011048830A JP5289485B2 (ja) | 2011-03-07 | 2011-03-07 | 多機掛け船舶推進機の制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012183929A true JP2012183929A (ja) | 2012-09-27 |
| JP5289485B2 JP5289485B2 (ja) | 2013-09-11 |
Family
ID=46795991
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011048830A Active JP5289485B2 (ja) | 2011-03-07 | 2011-03-07 | 多機掛け船舶推進機の制御装置 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US20120231680A1 (ja) |
| JP (1) | JP5289485B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021172278A (ja) * | 2020-04-28 | 2021-11-01 | スズキ株式会社 | 操船システム |
| CN116495160A (zh) * | 2023-03-17 | 2023-07-28 | 武汉船用机械有限责任公司 | 一种吊舱回转制动的设备及其控制方法 |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6430988B2 (ja) * | 2016-03-31 | 2018-11-28 | ヤンマー株式会社 | 操船装置 |
| CN106015131B (zh) * | 2016-07-14 | 2017-12-29 | 武汉船用机械有限责任公司 | 一种带闭环反馈的拖缆机比例控制装置及其控制方法 |
| JP6336174B1 (ja) * | 2017-04-10 | 2018-06-06 | 三菱電機株式会社 | 船舶の運動制御装置および運動制御方法 |
| CN110466799A (zh) * | 2019-08-06 | 2019-11-19 | 江苏荣耀天翃航空科技有限公司 | 一种无人机预旋转检测的方法及无人机 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08200110A (ja) * | 1995-01-30 | 1996-08-06 | Sanshin Ind Co Ltd | 水上走行船の運転制御装置 |
| JP2007091115A (ja) * | 2005-09-29 | 2007-04-12 | Yamaha Marine Co Ltd | 小型船舶 |
| JP2010143321A (ja) * | 2008-12-17 | 2010-07-01 | Yamaha Motor Co Ltd | 船外機制御装置およびそれを備えた船舶 |
| JP2011020468A (ja) * | 2009-07-13 | 2011-02-03 | Mitsubishi Electric Corp | 船舶用操縦装置 |
-
2011
- 2011-03-07 JP JP2011048830A patent/JP5289485B2/ja active Active
- 2011-12-07 US US13/313,851 patent/US20120231680A1/en not_active Abandoned
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08200110A (ja) * | 1995-01-30 | 1996-08-06 | Sanshin Ind Co Ltd | 水上走行船の運転制御装置 |
| JP2007091115A (ja) * | 2005-09-29 | 2007-04-12 | Yamaha Marine Co Ltd | 小型船舶 |
| JP2010143321A (ja) * | 2008-12-17 | 2010-07-01 | Yamaha Motor Co Ltd | 船外機制御装置およびそれを備えた船舶 |
| JP2011020468A (ja) * | 2009-07-13 | 2011-02-03 | Mitsubishi Electric Corp | 船舶用操縦装置 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021172278A (ja) * | 2020-04-28 | 2021-11-01 | スズキ株式会社 | 操船システム |
| JP7435215B2 (ja) | 2020-04-28 | 2024-02-21 | スズキ株式会社 | 操船システム |
| CN116495160A (zh) * | 2023-03-17 | 2023-07-28 | 武汉船用机械有限责任公司 | 一种吊舱回转制动的设备及其控制方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5289485B2 (ja) | 2013-09-11 |
| US20120231680A1 (en) | 2012-09-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4927372B2 (ja) | 小型船舶 | |
| EP2716541B1 (en) | Boat propulsion system and method for controlling boat propulsion unit | |
| JP5243978B2 (ja) | 舶用推進システムおよび操船方法 | |
| JP5289485B2 (ja) | 多機掛け船舶推進機の制御装置 | |
| JP2013163439A (ja) | 船外機の制御システム | |
| US20220374015A1 (en) | Marine vessel propulsion control system and marine vessel | |
| JP4828897B2 (ja) | 多機掛け推進機型小型船舶 | |
| US9809292B1 (en) | System and method for steering wheel correction on a marine vessel | |
| JP4994005B2 (ja) | 船舶用操舵装置及び船舶 | |
| US12528572B2 (en) | Watercraft propulsion system, and watercraft | |
| JP2009107375A (ja) | 小型船舶 | |
| US20230297110A1 (en) | Watercraft control system and watercraft control method | |
| JP4884177B2 (ja) | 船舶用操舵装置及び船舶 | |
| JP4994006B2 (ja) | 船舶用操舵装置及び船舶 | |
| US20220274679A1 (en) | Marine propulsion control system and marine vessel capable of performing dynamic positioning control | |
| JP2017171086A (ja) | ジェット推進艇 | |
| JP4808138B2 (ja) | 船舶用操縦装置 | |
| JP2008126772A (ja) | 船舶用操舵装置及び船舶 | |
| JP2024171008A (ja) | 船舶運転制御装置 | |
| JP6146355B2 (ja) | 船舶の舵角制御装置、方法及びプログラム | |
| JP4707362B2 (ja) | 推進力制御装置、それを備えた操船支援システムおよび船舶、ならびに推進力制御方法 | |
| JP5215452B2 (ja) | 小型船舶 | |
| JP7499805B2 (ja) | 船外機制御装置 | |
| JP2024068484A (ja) | 船舶推進システムおよびそれを備える船舶 | |
| JP2023169711A (ja) | 船舶およびその制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20130117 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130122 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130219 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130521 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130604 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 5289485 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313111 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |