JP2012187084A - 芝刈機 - Google Patents
芝刈機 Download PDFInfo
- Publication number
- JP2012187084A JP2012187084A JP2011055807A JP2011055807A JP2012187084A JP 2012187084 A JP2012187084 A JP 2012187084A JP 2011055807 A JP2011055807 A JP 2011055807A JP 2011055807 A JP2011055807 A JP 2011055807A JP 2012187084 A JP2012187084 A JP 2012187084A
- Authority
- JP
- Japan
- Prior art keywords
- traveling
- speed
- boundary
- operation position
- mower
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/60—Intended control result
- G05D1/648—Performing a task within a working area or space, e.g. cleaning
- G05D1/6484—Performing a task within a working area or space, e.g. cleaning by taking into account parameters or characteristics of the working area or space, e.g. size or shape
- G05D1/6486—Performing a task within a working area or space, e.g. cleaning by taking into account parameters or characteristics of the working area or space, e.g. size or shape by taking into account surface condition, e.g. soiled
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/20—Control system inputs
- G05D1/24—Arrangements for determining position or orientation
- G05D1/241—Means for detecting physical contact, e.g. touch sensors or bump sensors
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D2105/00—Specific applications of the controlled vehicles
- G05D2105/15—Specific applications of the controlled vehicles for harvesting, sowing or mowing in agriculture or forestry
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D2107/00—Specific environments of the controlled vehicles
- G05D2107/20—Land use
- G05D2107/23—Gardens or lawns
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D2109/00—Types of controlled vehicles
- G05D2109/10—Land vehicles
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Harvester Elements (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Guiding Agricultural Machines (AREA)
Abstract
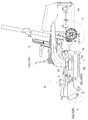
【解決手段】走行駆動装置11R,11Lにより直進並びに旋回走行自在に走行駆動される走行機体の走行に伴って芝を刈り取るモーア4と、既刈り領域と未刈り領域との刈跡境界を検出する境界検出手段Qと、境界検出手段Qの検出情報に基づいて走行用の所定の制御を実行する制御手段とを備え、境界検出手段Qが、モーア4の刈刃ハウジング7における前側縦壁部7B1の前面にて芝の存否を検出するように構成されている。
【選択図】図12
Description
すなわち、境界検出手段が、モーアよりも機体進行方向の前方側に離間する箇所であって且つモーアにおける機体横幅方向の一端側箇所において、走行機体の下部から延設されるフレームによって支持される状態で備えられて、芝の上下高さの情報に基づいて未刈状態であるか既刈状態であるかを判別する刈跡検出装置を横方向に並べる状態で2組備えて構成される。そして、各刈跡検出装置が、上方側から自重で芝に作用しながら芝の高さによって高さが上下に変化するようにフレームに上下揺動自在に支持された橇状の板と、その橇状の板のフレームに対する上下揺動角度を検出する回転角センサとを備えて構成されるものである。そして、制御手段が、回転角センサの検出結果による芝の上下高さの情報に基づいて未刈状態であるか既刈状態であるかを判別して、走行機体を刈跡境界に沿って倣い走行させる構成となっている(例えば、特許文献1参照。)。
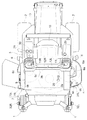
図1,2に示すように、芝刈機は、キャスタ輪に構成された左右一対の前輪1,1と回転駆動される走行車輪としての左右一対の後輪2,2を備えた走行機体3と、走行機体3の走行に伴って芝を刈り取るモーア4とを備えて構成されている。モーア4は、走行機体3における前後輪間の下腹部に四連リンク構造のリンク機構5を介して吊り下げ支持された構造となっており、接地輪6にて接地追従して水平姿勢を維持しながら昇降することができるよう構成されている。
又、図2に示すように、運転座席10の横側に、制御装置23の制御モードを手動モードと自動モードとに切り換えるためのモード切換スイッチ33が備えられている。尚、このモード切換スイッチ33は自動モードに切り換わると図示しない内装のランプが点灯するようになっている。
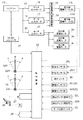
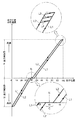
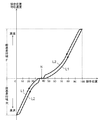
制御装置23は、手動モードにおいて、走行変速レバー12R,12Lの操作位置が左右で異なるときは、走行用電動モータ11R,11Lの夫々に対する目標速度を、それらの目標速度の速度差が各走行変速レバー12R,12Lの操作位置の差に対応する速度差よりも設定量だけ小さくなる状態で設定して各走行用電動モータ11R,11Lの作動を制御するように構成されている。
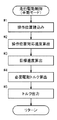
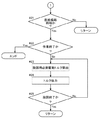
この走行駆動制御では、図4に示すような制御動作を単位時間毎に繰り返し実行するように構成されている。
この目標速度を算出するにあたり、制御装置23は、左右の速度差が小さくなるように、高速側の操作位置対応速度に対して設定量だけ減速させた値を目標速度として設定し、かつ、低速側の操作位置対応速度に対して設定量だけ増速させた値を目標速度として設定するように構成されている。
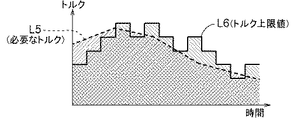
この必要駆動トルクを求めるにあたって、先ず、目標速度に基づいて左右両側の走行用電動モータ11R,11Lについての制御指令速度を算出する。そして、制御指令速度、走行用電動モータ11R,11Lの実回転速度、及び、予め設定されているマップデータ等に基づいて、走行用電動モータ11R,11Lの速度が制御指令速度になるために必要となる駆動トルクを求める。
そして、駆動トルクは、極力その走行変速レバー12R、12Lの操作の状況に対応した値を求める必要があるが、走行変速レバー12R,12Lの変速操作が急激に行われて目標速度が急激に大きくなった場合に、それに追従させて駆動トルクをそのまま求めるようにすると、トルク変動が大きくなり過ぎて急発進や急停止等が発生する。
そして、必要とされる駆動トルクがトルク上限値を超えるとき(図6におけるラインL6がラインL5を越える領域)は、実際に出力するトルクはトルク上限値(L6)に抑制するようにしている。つまり、実際に出力するトルクは、図6の斜線が重なっている部分にて表されることになる。
次に、制御装置23の自動モードにおける自律走行制御について、図9に示すフローチャートに基づいて説明する。制御装置23は、モード切換スイッチ33が自動モードに切り換えられると、この自律走行制御を実行する。
例えば、前進走行中に走行変速レバー12R,12Lの操作位置が不感帯領域Cを外れて正転方向の領域(前進走行域F)に操作されたことが検出されると、手動モードに切り換わり、図4に示すような走行駆動制御を実行することになる。その後、走行変速レバー12R,12Lの操作位置が不感帯領域C内に戻ると自律走行制御に戻る。
つまり、予め設定されている旋回走行用の目標速度から旋回走行に必要な旋回走行用の必要駆動トルクを求め(ステップ23)、その求めた駆動トルクを出力させて旋回走行するように、モータコントローラ16,17に指令信号を出力して、走行用電動モータ11R,11Lを駆動制御する(ステップ24)。
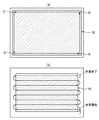
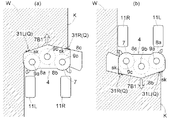
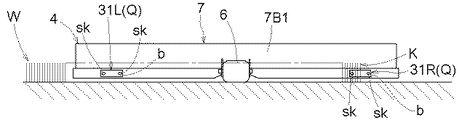
(1)上記実施形態では、境界検出手段Qとしての接触式存否センサ31R,31Lが、刈刃ハウジング7における前側縦壁部7B1の左右両側端部にのみ夫々備えられる構成としたが、境界検出手段Qとして、刈刃ハウジング7の機体横幅方向全幅と同じ又はほぼ同じ幅に亘る状態で備えられる接触式存否センサ35を備える構成としてもよい。
又、光学式に限らず、超音波式の存否センサを用いる構成等、種々の形式のセンサを用いることができる。
例えば、走行機体3の位置が適正である状態、走行機体3が右に位置ずれしている状態、走行機体3が左に位置ずれしている状態のいずれであるかを表示する。
又、モーア4としては、サイドディスチャージ形式のモーアに限らず、モーア4の左右中央部から機体後方に刈芝を排出するリアディスチャージ形式のモーアでもよく、3個の回転刈刃8a,8b,8cを備えるものに限らず1個、2個、あるいは、4個以上の回転刈刃を備えるモーアでもよい。
4 モーア
7 刈刃ハウジング
7B1 前側縦壁部
11R,11L 走行駆動装置
23 制御手段
Q 境界検出手段
Claims (5)
- 走行駆動装置により直進並びに旋回走行自在に走行駆動される走行機体と、走行機体の走行に伴って芝を刈り取るモーアと、既刈り領域と未刈り領域との刈跡境界を検出する境界検出手段と、前記境界検出手段の検出情報に基づいて走行用の所定の制御を実行する制御手段とを備えた芝刈機であって、
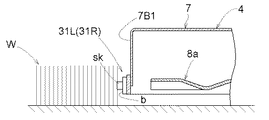
前記境界検出手段が、前記モーアの刈刃ハウジングにおける前側縦壁部の前面にて芝の存否を検出するように構成されている芝刈機。 - 前記境界検出手段が、前側縦壁部の前面に接触する芝の有無により芝の存否を検知する接触式センサにて構成されている請求項1記載の芝刈機。
- 前記境界検出手段が、前記刈刃ハウジングにおける機体横幅方向の左右両側の端部箇所に夫々備えられている請求項1又は2記載の芝刈機。
- 前記境界検出手段が、前記刈刃ハウジングの機体横幅方向全幅と同じ又はほぼ同じ幅に亘る状態で備えられている請求項1又は2記載の芝刈機。
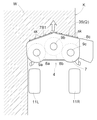
- 前記制御手段が、前記走行用の所定の制御として、前記境界検出手段の検出情報に基づいて前記走行機体が刈跡境界に沿って倣い走行するように前記走行駆動装置を制御する自動操向制御を実行するように構成されている請求項1〜4のいずれか1項に記載の芝刈機。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011055807A JP5694016B2 (ja) | 2011-03-14 | 2011-03-14 | 芝刈機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011055807A JP5694016B2 (ja) | 2011-03-14 | 2011-03-14 | 芝刈機 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012187084A true JP2012187084A (ja) | 2012-10-04 |
| JP5694016B2 JP5694016B2 (ja) | 2015-04-01 |
Family
ID=47080951
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011055807A Expired - Fee Related JP5694016B2 (ja) | 2011-03-14 | 2011-03-14 | 芝刈機 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5694016B2 (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2016123364A (ja) * | 2015-01-05 | 2016-07-11 | 株式会社クボタ | 草刈機 |
| JP2018068181A (ja) * | 2016-10-27 | 2018-05-10 | 三菱マヒンドラ農機株式会社 | 作業車両 |
| WO2019167209A1 (ja) * | 2018-02-28 | 2019-09-06 | 本田技研工業株式会社 | 制御装置、作業機及びプログラム |
| CN112445213A (zh) * | 2019-08-16 | 2021-03-05 | 苏州科瓴精密机械科技有限公司 | 自动工作系统、自动行走设备及其控制方法及计算机设备和计算机可读存储介质 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5972523A (ja) * | 1982-10-20 | 1984-04-24 | Kubota Ltd | 無人走行作業車 |
| JPH02254507A (ja) * | 1989-03-29 | 1990-10-15 | Kubota Ltd | 作業車の誘導設備 |
| JPH06121603A (ja) * | 1992-10-14 | 1994-05-06 | Kubota Corp | 草刈機の走行制御装置 |
| JPH07184414A (ja) * | 1993-12-27 | 1995-07-25 | Fuji Heavy Ind Ltd | 刈跡境界検出装置および自律走行作業車 |
| JP2003316438A (ja) * | 2002-04-22 | 2003-11-07 | Fuji Heavy Ind Ltd | 自律走行作業車 |
-
2011
- 2011-03-14 JP JP2011055807A patent/JP5694016B2/ja not_active Expired - Fee Related
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5972523A (ja) * | 1982-10-20 | 1984-04-24 | Kubota Ltd | 無人走行作業車 |
| JPH02254507A (ja) * | 1989-03-29 | 1990-10-15 | Kubota Ltd | 作業車の誘導設備 |
| JPH06121603A (ja) * | 1992-10-14 | 1994-05-06 | Kubota Corp | 草刈機の走行制御装置 |
| JPH07184414A (ja) * | 1993-12-27 | 1995-07-25 | Fuji Heavy Ind Ltd | 刈跡境界検出装置および自律走行作業車 |
| JP2003316438A (ja) * | 2002-04-22 | 2003-11-07 | Fuji Heavy Ind Ltd | 自律走行作業車 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2016123364A (ja) * | 2015-01-05 | 2016-07-11 | 株式会社クボタ | 草刈機 |
| JP2018068181A (ja) * | 2016-10-27 | 2018-05-10 | 三菱マヒンドラ農機株式会社 | 作業車両 |
| WO2019167209A1 (ja) * | 2018-02-28 | 2019-09-06 | 本田技研工業株式会社 | 制御装置、作業機及びプログラム |
| CN112445213A (zh) * | 2019-08-16 | 2021-03-05 | 苏州科瓴精密机械科技有限公司 | 自动工作系统、自动行走设备及其控制方法及计算机设备和计算机可读存储介质 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5694016B2 (ja) | 2015-04-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5530383B2 (ja) | 作業車 | |
| US10967903B2 (en) | Electrically powered work vehicle | |
| JP6321970B2 (ja) | 芝刈機 | |
| JP5580783B2 (ja) | 作業車 | |
| JP2023095974A (ja) | 作業車 | |
| US20150066298A1 (en) | Path Detection-Based Steering Command Filtering Method for Motor Grader Automatic Articulation Feature | |
| US11246261B2 (en) | Power equipment | |
| JP5694016B2 (ja) | 芝刈機 | |
| US11026366B2 (en) | Power equipment | |
| US12543634B2 (en) | Display system for lawnmower and lawnmower including display system | |
| JP2023182153A (ja) | 電動作業車 | |
| KR20190074333A (ko) | 경사 조절이 가능한 데크를 포함하는 주행 장치 | |
| US12477975B2 (en) | Drive-by-wire system for vehicle, zero-turn-radius lawnmower including same, and drive-by-wire system for lawnmower | |
| JPH09135606A (ja) | 自走式芝刈ロボット | |
| JP5745346B2 (ja) | 芝刈機 | |
| JP2012179960A (ja) | 作業車両 | |
| JP2017070304A (ja) | 作業車両 | |
| JP7675434B2 (ja) | 電動作業車両 | |
| JP6694782B2 (ja) | 走行車両 | |
| JP3581405B2 (ja) | 作業用走行車における作業部の昇降制御装置 | |
| JP2015002688A (ja) | 電動作業車両 | |
| JP2015002687A (ja) | 電動作業車両 | |
| JP3050823B2 (ja) | 走行車両における操向制御装置 | |
| JP2025161047A (ja) | 草刈り車両 | |
| JP6309413B2 (ja) | 自動走行車両 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130325 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20131212 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140116 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140317 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150106 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150204 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5694016 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |