JP2012189347A - 基板検査装置および基板検査方法 - Google Patents

基板検査装置および基板検査方法 Download PDF

Info

Publication number
JP2012189347A
JP2012189347A JP2011051008A JP2011051008A JP2012189347A JP 2012189347 A JP2012189347 A JP 2012189347A JP 2011051008 A JP2011051008 A JP 2011051008A JP 2011051008 A JP2011051008 A JP 2011051008A JP 2012189347 A JP2012189347 A JP 2012189347A
Authority
JP
Japan
Prior art keywords
probe
camera
correction value
probing
substrate
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2011051008A
Other languages
English (en)
Inventor
Hisayuki Kondo
寿幸 近藤
Masamichi Nakumo
正通 奈雲
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Hioki E.E. Corp
Original Assignee
Hioki E.E. Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Hioki E.E. Corp filed Critical Hioki E.E. Corp
Priority to JP2011051008A priority Critical patent/JP2012189347A/ja
Publication of JP2012189347A publication Critical patent/JP2012189347A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Testing Of Short-Circuits, Discontinuities, Leakage, Or Incorrect Line Connections (AREA)
  • Tests Of Electronic Circuits (AREA)

Abstract

【課題】検査効率を向上しつつプロービングの精度を向上させる。
【解決手段】プローブ5aおよびカメラ4aが取り付けられている取付部14aを移動させてプローブ5aをプロービングさせるプロービング処理を実行するプロービング機構と、カメラ4aによる撮像結果に基づいてプロービング処理の実行時における取付部14aの移動量の補正値を特定する制御部とを備え、制御部は、基準位置Ps1を示すデータに基づいて基準位置Ps1の対向位置にカメラ4aが位置するように取付部14aを移動させたときのカメラ4aの撮像領域の中心Cと基準位置Ps1との間の位置ずれ量を求めると共に、対向位置にカメラ4aが位置しているときにプローブ5aが位置する基準プローブ位置Ppにおける補正値をカメラ4aとプローブ5aとの間の距離Lx1,Ly1および位置ずれ量に基づいて特定する補正値特定処理を複数の基準プローブ位置Ppについて実行する。
【選択図】図5

Description

本発明は、検査対象の基板に対してプローブをプロービングさせて、そのプローブを介して入出力する電気信号に基づいて基板を検査する基板検査装置および基板検査方法に関するものである。
この種の基板検査装置として、特開2009−19907号公報において出願人が開示した回路基板検査装置が知られている。この回路基板検査装置は、X−Y−Z移動機構、カメラ、プローブおよび制御部などを備えて、検査対象基板を電気的に検査可能に構成されている。また、この回路基板検査装置は、第1の補正用データ取得処理および第2の補正用データ取得処理を実行して、X−Y−Z移動機構によってカメラを移動させたときの位置ずれを補正するための移動量補正用データ(以下、「カメラ用の補正用データ」ともいう)、およびX−Y−Z移動機構によってプローブを移動させたときの位置ずれを補正するための移動量補正用データ(以下、「プローブ用の補正用データ」ともいう)をそれぞれ取得する。この第2の補正用データ取得処理では、プローブを移動させて打痕シートに対してプロービングを行った後に、第1の補正用データ取得処理によって取得したカメラ用の補正用データに基づいて移動距離を補正しつつプロービング位置にカメラを移動させる。この場合、プロービングによって形成された打痕とカメラの撮像領域の中心とが離間しているときには、両者が一致するようにカメラを移動させ、その移動量をプローブ用の補正用データとして取得する。また、この回路基板検査装置では、第1の補正用データ取得処理および第2の補正用データ取得処理において、複数の基準位置についての移動量補正用データを取得する。このため、この回路基板検査装置では、1つの基準位置についての移動量補正用データだけを取得する構成と比較して、カメラやプローブを正確に移動させることが可能となっている。
特開2009−19907号公報(第6−11頁、第1−2図)
ところが、上記の回路基板検査装置には、改善すべき以下の課題がある。すなわち、この回路基板検査装置では、1つの基準位置について、第1の補正用データ取得処理および第2の補正用データ取得処理の2回の処理を実行している。このため、この回路基板検査装置には、基準位置の数が多いときには、処理に多くの時間を必要とする結果、検査効率の向上が困難であるという課題が存在する。また、この回路基板検査装置では、第2の補正用データ取得処理において、プロービング位置にカメラを移動させ、打痕とカメラの撮像領域の中心とが離間しているときには、両者が一致するようにカメラを再度移動させ、その移動量をプローブ用の補正用データとして取得している。つまり、第2の補正用データ取得処理では、カメラを2回移動させてプローブ用の補正用データを取得している。この場合、プロービング位置にカメラを移動させる1回目の移動ではカメラ用の補正用データに基づいて移動距離を補正しているが、2回目の移動における移動量には、X−Y−Z移動機構の機械的な歪みや、作動時のバックラッシュに起因するずれ量が含まれている可能性がある。このため、この回路基板検査装置では、第2の補正用データ取得処理によって取得するプローブ用の補正用データの精度の向上が困難であることに起因してプロービングの精度の向上が困難であるという課題も存在する。
本発明は、かかる改善すべき課題に鑑みてなされたものであり、検査効率を向上しつつプロービングの精度を向上し得る基板検査装置および基板検査装置を提供することを主目的とする。
上記目的を達成すべく請求項1記載の基板検査装置は、プローブおよびカメラが取り付けられている取付部を検査対象の基板が載置される載置面に対して平行に移動させて当該基板に対して当該プローブをプロービングさせるプロービング処理を実行するプロービング機構と、前記プロービング機構による前記プロービング処理を制御すると共に、前記カメラによる撮像結果に基づいて当該プロービング処理の実行時における前記取付部の移動量の補正値を特定する制御部とを備えて、前記プローブを介して入出力する電気信号に基づいて前記基板を検査する基板検査装置であって、前記制御部は、前記載置面上における予め決められた基準位置を示すデータに基づいて当該基準位置の対向位置に前記カメラが位置するように前記プロービング機構に対して前記取付部を移動させたときの当該カメラの撮像領域内における予め決められた基準点と当該基準位置との間の位置ずれ量を求めると共に、前記対向位置に前記カメラが位置しているときに前記プローブが位置する基準プローブ位置における前記補正値を当該カメラと当該プローブとの間の距離および前記位置ずれ量に基づいて特定する補正値特定処理を複数の当該基準プローブ位置について実行し、当該特定した補正値に基づいて前記プロービング処理の実行時における前記取付部の移動量を補正する。
また、請求項2記載の基板検査装置は、請求項1記載の基板検査装置において、前記制御部は、前記基準プローブ位置を除く基準外位置における前記補正値を当該基準外位置の周囲に位置する複数の前記基準プローブ位置における前記補正値を用いた補間処理によって特定する。
また、請求項3記載の基板検査方法は、プローブおよびカメラが取り付けられている取付部を検査対象の基板が載置される載置面に対して平行に移動させて当該基板に対して当該プローブをプロービングさせるプロービング処理の実行時における前記取付部の移動量の補正値を前記カメラによる撮像結果に基づいて特定し、前記プローブを介して入出力する電気信号に基づいて前記基板を検査する基板検査方法であって、前記載置面上における予め決められた基準位置を示すデータに基づいて当該基準位置の対向位置に前記カメラが位置するように前記取付部を移動させたときの当該カメラの撮像領域内における予め決められた基準点と当該基準位置との間の位置ずれ量を求めると共に、前記対向位置に前記カメラが位置しているときに前記プローブが位置する基準プローブ位置における前記補正値を当該カメラと当該プローブとの間の距離および前記位置ずれ量に基づいて特定する補正値特定処理を複数の当該基準プローブ位置について実行し、当該特定した補正値に基づいて前記プロービング処理の実行時における前記取付部の移動量を補正する。
また、請求項4記載の基板検査方法は、請求項3記載の基板検査方法において、前記基準プローブ位置を除く基準外位置における前記補正値を当該基準外位置の周囲に位置する複数の前記基準プローブ位置における前記補正値を用いた補間処理によって特定する。
請求項1記載の基板検査装置、および請求項3記載の基板検査方法では、基準位置の対向位置にカメラが位置するように取付部を移動させたときのカメラの撮像領域内における基準点と基準位置との間の位置ずれ量を求めると共に、対向位置にカメラが位置しているときにプローブが位置する基準プローブ位置における補正値をカメラとプローブとの間の距離および位置ずれ量に基づいて特定する補正値特定処理を複数の基準プローブ位置について実行する。このため、この基板検査装置および基板検査方法によれば、基準位置の対向位置にカメラ(取付部)を移動させる処理を1回だけ行って基準点と基準位置との間の位置ずれ量を求めることで、その位置ずれ量に基づいて基準プローブ位置における補正値を特定することができる。したがって、この基板検査装置および基板検査方法によれば、1つの基準位置について2回の処理を実行する従来の構成および方法と比較して、特定すべき基準プローブ位置の数(基準位置の数)が多い場合における補正値を特定する処理の処理時間を十分に短縮することができる。また、この基板検査装置および基板検査方法では、取付部を移動させる処理を1回だけ行って補正値を特定しているため、X−Y−Z移動機構の機械的な歪みや作動時のバックラッシュに起因するずれ量が含まれる可能性がある2回目の移動を行って補正値を特定する従来の構成および方法と比較して、補正値を正確に特定することができる。したがって、この基板検査装置および基板検査方法によれば、検査効率を十分に向上しつつプロービングの精度を十分に向上することができる。
また、請求項2記載の基板検査装置、および請求項4記載の基板検査方法では、基準プローブ位置を除く基準外位置における補正値を基準外位置の周囲に位置する複数の基準プローブ位置における補正値を用いた補間処理によって特定する。このため、この基板検査装置および基板検査方法によれば、例えば、基準プローブ位置(基準位置)をプロービング位置の数分規定して補正値特定処理をその数分実行するという処理を行うことなく、少ない数の基準プローブ位置についての補正値を特定することで、他の任意の基準外位置における補正値を基準プローブ位置における補正値から特定することができる結果、補正値特定処理を短時間で行うことができる。
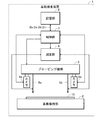
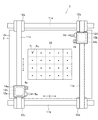
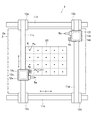
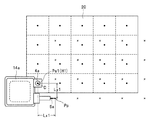
基板検査装置1の構成を示す構成図である。 基板保持部2、基準板20およびプロービング機構3の平面図である。 補正値の特定方法を説明する第1の説明図である。 補正値の特定方法を説明する第2の説明図である。 補正値の特定方法を説明する第3の説明図である。
以下、本発明に係る基板検査装置および基板検査方法の実施の形態について、添付図面を参照して説明する。
最初に、基板検査装置の一例としての図1に示す基板検査装置1の構成について説明する。基板検査装置1は、同図に示すように、基板保持部2、プロービング機構3、カメラ4a,4b(以下、区別しないときには「カメラ4」ともいう)、プローブ5a,5b(以下、区別しないときには「プローブ5」ともいう)、測定部6、制御部7および記憶部8を備えて、検査対象の基板10に対する電気的検査を実行可能に構成されている。
基板保持部2は、図2に示すように、載置台2aを備え、載置台2aの載置面に載置された基板10および後述する基準板20を保持可能に構成されている。この場合、載置台2aは、一例として、載置面に載置された基板10および基準板20を吸着して保持する吸着機能を有している。
プロービング機構3は、制御部7の制御に従い、図2に示すように、カメラ4aおよびプローブ5aが取り付けられている取付部14a、並びにカメラ4bおよびプローブ5bが取り付けられている取付部14bを基板10が載置される載置台2aの載置面に対して平行に移動させると共に、基板10に垂直な方向に沿って移動させることにより、基板10に対してプローブ5a,5bをプロービングさせるプロービング処理を実行する。また、プロービング機構3は、制御部7の制御に従い、後述する基準位置Psに対向する対向位置にカメラ4が位置するように取付部14a,14bを基板保持部2における載置台2aの載置面に対して平行に移動させるカメラ移動処理を実行する。
具体的には、プロービング機構3は、一例として、図2に示すように、ガイドレール11a〜11d(以下、区別しないときには「ガイドレール11」ともいう)、スライダ12a〜12f(以下、区別しないときには「スライダ12」ともいう)、上下動機構13a,13b(以下、区別しないときには「上下動機構13」ともいう)、および取付部14a,14b(以下、区別しないときには「取付部14」ともいう)を備えて構成されている。
ガイドレール11a,11bは、図2に示すように、平行に配置されている。スライダ12a,12bは、ガイドレール11aの長さ方向(同図に示すX方向)に沿ってスライド可能にガイドレール11aに配設され、スライダ12c,12dは、ガイドレール11bの長さ方向(X方向)に沿ってスライド可能にガイドレール11bに配設されている。ガイドレール11cは、ガイドレール11a,11bに対して直交するようにして、その両端部がスライダ12a,12cに固定され、ガイドレール11dは、ガイドレール11a,11bに対して直交するようにして、その両端部がスライダ12b,12dに固定されている。
スライダ12eは、図2に示すように、ガイドレール11cの長さ方向(同図に示すY方向)に沿ってスライド可能にガイドレール11cに配設され、スライダ12fは、ガイドレール11dの長さ方向(Y方向)に沿ってスライド可能にガイドレール11dに配設されている。また、各スライダ12は、図外の駆動機構によって駆動されて、各々が配設されているガイドレール11に沿ってスライドさせられる。
上下動機構13aは、図2に示すように、スライダ12eの上に配設され、取付部14aを上下方向(X方向およびY方向に直交するZ方向)に移動させる。また、上下動機構13bは、同図に示すように、スライダ12fの上に配設され、取付部14bを上下方向に移動させる。
カメラ4a,4bは、取付部14a,14bにそれぞれ取り付けられている。また、カメラ4a,4bは、制御部7の制御に従って基板保持部2における載置台2aの載置面側(具体的には、後述する基準板20の基準位置Psに形成されている基準孔H)を撮像する。プローブ5a,5bは、取付部14a,14bにそれぞれ取り付けられている。また、プローブ5a,5bは、図外の接続ケーブルを介して測定部6に接続されている。測定部6は、制御部7の制御に従って測定処理を実行し、プローブ5a,5bを介して入出力する電気信号に基づいて物理量(電圧や電流)を測定する。
制御部7は、基板検査装置1を構成する各部を制御する。具体的には、制御部7は、プロービング機構3によるプロービング処理およびカメラ移動処理を制御する。また、制御部7は、カメラ4による撮像を制御すると共に、カメラ4による撮像結果に基づいてプロービング処理の実行時における取付部14の移動量の補正値を特定する補正値特定処理を実行する。また、制御部7は、測定部6によって測定された物理量に基づいて基板10の良否を検査する。
記憶部8は、基板10に対してプローブ5をプロービングさせるべき位置(以下、「プロービング位置Pc」ともいう)を示すプロービング位置データDp、基準位置Psを示す基準位置データDsを記憶する。また、記憶部8は、取付部14に取り付けられているカメラ4とプローブ5との間の距離L(具体的には、図5に示すX方向に沿った距離Lx1およびY方向に沿った距離Ly1)を示す距離データDdを記憶する。さらに、記憶部8は、制御部7によって生成される補正値データDrを記憶する。
次に、基板検査装置1を用いた基板検査方法について、図面を参照して説明する。
この基板検査装置1を用いて検査対象の基板10に対する検査を行う際には、その検査に先立ち、プローブ5a,5bを基板10にプロービングさせる際の位置ずれの発生を防止して正確なプロービングを行うため、プロービング処理時におけるプローブ5a,5bの移動量を補正するための補正値を特定する補正値特定処理を実行する。具体的には、まず、図2に示すように、基板保持部2の載置台2aにおける予め決められた位置に基準板20を位置合わせしつつ載置する。一例として、載置台2aにおける載置面の中心と基準板20の中心とが一致(対向)するように基準板20を載置面の中央部に載置する。次いで、載置台2aによる吸着機能によって基準板20を保持させる。この場合、この基準板20は、一例としてセラミックスやガラスなどによって長方形に形成されている。また、基準板20には、同図に示すように、例えば、長尺方向に沿って5列、短尺方向に沿って4列の合計20個の予め決められた基準位置Psに基準孔Hがそれぞれ形成されている。また、この基板検査装置1では、基板保持部2の載置台2aにおける載置面の中央部に基準板20を載置した状態における各基準位置Psを示す基準位置データDsが、予め記憶部8に記憶されている。
次いで、図外の操作部を操作して、補正値特定処理の開始を指示する。これに応じて、制御部7は、記憶部8から基準位置データDsを読み出す。続いて、制御部7は、基準位置データDsに基づき、基準板20における20個の基準位置Psのうちの1つ(例えば、図3に示す左下の基準位置Ps1)を選択する。次いで、制御部7は、プロービング機構3を制御してカメラ移動処理を実行させて、図3に示すように、基準位置Ps1に対向する対向位置にカメラ4aが位置するように、カメラ4aの初期位置と基準位置Ps1との間の距離分だけ取付部14aを移動させる。
続いて、制御部7は、カメラ4aを制御して基準位置Ps1に形成されている基準孔H1(基準孔H1を含む基準孔H1の周囲)を撮像させると共に、撮像された画像を解析処理してカメラ4aの撮像領域内における予め決められた基準点(例えば、図4に示す中心C)が基準位置Ps1(基準孔H1)に位置しているか否か(対向しているか否か)を判別する。
ここで、プロービング機構3の機械的な歪みが存在したり、取付部14aを移動させる際にバックラッシュが発生しているときには、上記したようにカメラ4aの初期位置と基準位置Ps1との間の距離分だけ取付部14aを移動させる指示をしたとしても、指示した距離と実際の移動距離とに差が生じ、この結果、図4に示すように、中心Cと基準位置Ps1とが位置ずれすることがある。このような位置ずれが生じているときには、制御部7は、その旨を判別し、次いで、上記した画像の解析処理により、中心Cと基準位置Ps1との間の位置ずれ量G、具体的には、中心Cと基準位置Ps1との間のX方向に沿った距離Lx2およびY方向に沿った距離Ly2(いずれも、同図参照)を求める。
続いて、制御部7は、記憶部8から距離データDdを読み出す。次いで、制御部7は、距離データDdに基づき、取付部14に取り付けられているカメラ4とプローブ5との間の距離L(具体的には、X方向に沿った距離Lx1およびY方向に沿った距離Ly1:図5参照)を特定する。続いて、制御部7は、位置ずれ量Gを求めた基準位置Ps(この例では、基準位置Ps1)の対向位置にカメラ4aが位置しているときのプローブ5aの位置(以下、「基準プローブ位置Pp」ともいう:同図参照)を距離Lと位置ずれ量Gとに基づいて特定する。次いで、制御部7は、基準位置Ps1における位置ずれ量Gを基準プローブ位置Ppにおける補正値として特定して、その補正値を示す補正値データDrを記憶部8に記憶させる。
続いて、制御部7は、基準板20における各基準位置Psのうちの他の1つを選択し、次いで、上記した各処理を実行することにより、その基準位置Psにおける位置ずれ量Gを、その基準位置Psに対応する基準プローブ位置Ppにおける補正値として特定して、その補正値を示す補正値データDrを記憶部8に記憶させる。以下、制御部7は、同様にして、他の全ての基準位置Psにおける各位置ずれ量Gを求めると共に、各位置ずれ量Gを各基準位置Psに対応する基準プローブ位置Ppにおける補正値として特定して、その補正値を示す補正値データDrを記憶部8に記憶させる。
続いて、制御部7は、カメラ4bおよびプローブ5bについても同様の処理を実行する。具体的には、制御部7は、プロービング機構3を制御してカメラ移動処理を実行させ、基準位置Psに対向する対向位置にカメラ4bが位置するように取付部14bを移動させたときのカメラ4bの撮像領域の中心Cと基準位置Psとの間の位置ずれ量Gを求め、その位置ずれ量Gに基づいて基準位置Psに対応する基準プローブ位置Ppにおける補正値を特定する補正値特定処理を各基準位置Psについて実行する。また、制御部7は、特定した補正値を示す補正値データDrを記憶部8に記憶させる。以上により、補正値の特定が終了する。
次いで、検査対象の基板10に対する検査を行う。具体的には、基板保持部2の載置台2aにおける載置面の中心と基板10の中心とが一致(対向)するように載置面の中央部に基板10を載置して保持させる。続いて、図外の操作部を操作して、検査の開始を指示する。これに応じて、制御部7は、記憶部8からプロービング位置データDpを読み出す。次いで、制御部7は、プロービング位置データDpに基づき、プローブ5a,5bをプロービングさせるべきプロービング位置Pcを特定する。
続いて、制御部7は、特定したプロービング位置Pcにおける補正値を特定する。この場合、プロービング位置Pcと上記した各基準プローブ位置Ppのいずれかとが一致するときには、制御部7は、その基準プローブ位置Ppにおける補正値を示す補正値データDrを記憶部8から読み出す。次いで、制御部7は、プローブ5a,5bの初期位置とプロービング位置Pcとの間の距離を補正値データDrによって示される補正値で補正し、その補正後の距離分だけ取付部14a,14bを移動させる指示をプロービング機構3に対して行う。これに応じて、プロービング機構3がプロービング処理を実行する。これにより、プロービング位置Pcにプローブ5a,5bが正確にプロービング(接触)される。
続いて、制御部7は、測定部6を制御して測定処理を実行させる。この測定処理では、測定部6は、プローブ5a,5bを介して測定用の電気信号を出力すると共に、プローブ5a,5bを介して入力した電気信号基づいて物理量(電圧や電流)を測定する。次いで、制御部7は、測定部6によって測定された物理量に基づいて基板10の良否を判定する。
一方、プロービング位置Pcと一致する基準プローブ位置Ppが存在しないとき、つまりプロービング位置Pcが基準プローブ位置Ppを除く基準外位置に相当するときには、このプロービング位置Pcにおける補正値を補間処理によって特定する。この補間処理で制御部7は、プロービング位置Pcの周囲の(プロービング位置Pcに近い)複数(一例として、4個)の基準プローブ位置Ppを特定する。次いで、制御部7は、これら複数の基準プローブ位置Ppにおける補正値を示す補正値データDrを記憶部8から読み出す。続いて、制御部7は、各補正値を用いて、例えば、アフィン変換によってプロービング位置Pcにおける補正値を特定する。なお、アフィン変換に代えて、疑似アフィン変換やヘルマート変換などの各種変換を採用することもできる。
次いで、制御部7は、プローブ5a,5bの初期位置とプロービング位置Pcとの間の距離を補間処理によって特定した補正値で補正し、その補正後の距離分だけ取付部14a,14bを移動させる指示をプロービング機構3に対して行う。これにより、基準外位置に相当するプロービング位置Pcにプローブ5a,5bが正確にプロービングされる。続いて、制御部7は、測定部6によって測定された物理量に基づいて基板10の良否を判定する。以下、制御部7は、プロービング機構3に対して各プロービング位置Pcに対するプロービング処理を実行させると共に、測定部6に対して測定処理を実行させて基板10の良否を判定する。
このように、この基板検査装置1および基板検査方法では、基準位置Psの対向位置にカメラ4が位置するように取付部14を移動させたときのカメラ4の撮像領域の中心Cと基準位置Psとの間の位置ずれ量Gを求めると共に、基準プローブ位置Ppにおける補正値をカメラ4とプローブ5との間の距離Lおよび位置ずれ量Gに基づいて特定する補正値特定処理を複数の基準プローブ位置Ppについて実行する。このため、この基板検査装置1および基板検査方法によれば、基準位置Psの対向位置にカメラ4(取付部14)を移動させる処理を1回だけ行ってカメラ4の撮像領域の中心Cと基準位置Psとの間の位置ずれ量Gを求めることで、その位置ずれ量Gに基づいて基準プローブ位置Ppにおける補正値を特定することができる。したがって、この基板検査装置1および基板検査方法によれば、1つの基準位置について2回の処理を実行する従来の構成および方法と比較して、特定すべき基準プローブ位置Ppの数(基準位置Psの数)が多い場合における補正値を特定する処理の処理時間を十分に短縮することができる。また、この基板検査装置1および基板検査方法では、取付部14を移動させる処理を1回だけ行って補正値を特定しているため、X−Y−Z移動機構の機械的な歪みや作動時のバックラッシュに起因するずれ量が含まれる可能性がある2回目の移動を行って補正値を特定する従来の構成および方法と比較して、補正値を正確に特定することができる。したがって、この基板検査装置1および基板検査方法によれば、検査効率を十分に向上しつつプロービングの精度を十分に向上することができる。
また、この基板検査装置1および基板検査方法では、基準プローブ位置Ppを除く基準外位置における補正値を基準外位置の周囲に位置する複数の基準プローブ位置Ppにおける補正値を用いた補間処理によって特定する。このため、この基板検査装置1および基板検査方法によれば、例えば、基準プローブ位置Pp(基準位置Ps)をプロービング位置の数分規定して補正値特定処理をその数分実行するという処理を行うことなく、少ない数(上記の例では、20個)の基準プローブ位置Ppについての補正値を特定することで、他の任意の基準外位置における補正値を基準プローブ位置Ppにおける補正値から特定することができる結果、補正値特定処理を短時間で行うことができる。
なお、基板検査装置および基板検査方法は、上記の構成および方法に限定されない。例えば、カメラ4およびプローブ5が取り付けられた取付部14を2つ備えた構成および方法について上記したが、これらの数は2つに限定されず、1または任意の複数に規定することができる。また、基準外位置における補正値を補間処理によって特定する構成および方法について上記したが、プロービング位置Pcが基準外位置のときには、そのプロービング位置Pcに最も近い基準プローブ位置Ppにおける補正値を用いてプロービング処理における取付部14の移動量を補正する構成および方法を採用することもできる。
1 基板検査装置
2 基板保持部
2a 載置台
3 プロービング機構
4a,4b カメラ
5a,5b プローブ
7 制御部
10 基板
14a,14b 取付部
20 基準板
C 中心部
Ds 基準位置データ
G 位置ずれ量
H 基準孔
Lx1,Lx2,Ly1,Ly2 距離
Pc プロービング位置
Pp 基準プローブ位置
Ps 基準位置

Claims (4)

  1. プローブおよびカメラが取り付けられている取付部を検査対象の基板が載置される載置面に対して平行に移動させて当該基板に対して当該プローブをプロービングさせるプロービング処理を実行するプロービング機構と、
    前記プロービング機構による前記プロービング処理を制御すると共に、前記カメラによる撮像結果に基づいて当該プロービング処理の実行時における前記取付部の移動量の補正値を特定する制御部とを備えて、前記プローブを介して入出力する電気信号に基づいて前記基板を検査する基板検査装置であって、
    前記制御部は、前記載置面上における予め決められた基準位置を示すデータに基づいて当該基準位置の対向位置に前記カメラが位置するように前記プロービング機構に対して前記取付部を移動させたときの当該カメラの撮像領域内における予め決められた基準点と当該基準位置との間の位置ずれ量を求めると共に、前記対向位置に前記カメラが位置しているときに前記プローブが位置する基準プローブ位置における前記補正値を当該カメラと当該プローブとの間の距離および前記位置ずれ量に基づいて特定する補正値特定処理を複数の当該基準プローブ位置について実行し、当該特定した補正値に基づいて前記プロービング処理の実行時における前記取付部の移動量を補正する基板検査装置。
  2. 前記制御部は、前記基準プローブ位置を除く基準外位置における前記補正値を当該基準外位置の周囲に位置する複数の前記基準プローブ位置における前記補正値を用いた補間処理によって特定する請求項1記載の基板検査装置。
  3. プローブおよびカメラが取り付けられている取付部を検査対象の基板が載置される載置面に対して平行に移動させて当該基板に対して当該プローブをプロービングさせるプロービング処理の実行時における前記取付部の移動量の補正値を前記カメラによる撮像結果に基づいて特定し、前記プローブを介して入出力する電気信号に基づいて前記基板を検査する基板検査方法であって、
    前記載置面上における予め決められた基準位置を示すデータに基づいて当該基準位置の対向位置に前記カメラが位置するように前記取付部を移動させたときの当該カメラの撮像領域内における予め決められた基準点と当該基準位置との間の位置ずれ量を求めると共に、前記対向位置に前記カメラが位置しているときに前記プローブが位置する基準プローブ位置における前記補正値を当該カメラと当該プローブとの間の距離および前記位置ずれ量に基づいて特定する補正値特定処理を複数の当該基準プローブ位置について実行し、当該特定した補正値に基づいて前記プロービング処理の実行時における前記取付部の移動量を補正する基板検査方法。
  4. 前記基準プローブ位置を除く基準外位置における前記補正値を当該基準外位置の周囲に位置する複数の前記基準プローブ位置における前記補正値を用いた補間処理によって特定する請求項3記載の基板検査方法。
JP2011051008A 2011-03-09 2011-03-09 基板検査装置および基板検査方法 Pending JP2012189347A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2011051008A JP2012189347A (ja) 2011-03-09 2011-03-09 基板検査装置および基板検査方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2011051008A JP2012189347A (ja) 2011-03-09 2011-03-09 基板検査装置および基板検査方法

Publications (1)

Publication Number Publication Date
JP2012189347A true JP2012189347A (ja) 2012-10-04

Family

ID=47082707

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011051008A Pending JP2012189347A (ja) 2011-03-09 2011-03-09 基板検査装置および基板検査方法

Country Status (1)

Country Link
JP (1) JP2012189347A (ja)

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN104898010A (zh) * 2014-03-03 2015-09-09 Oht株式会社 接触型电路图案检查装置及其检查方法
JP2019035587A (ja) * 2017-08-10 2019-03-07 日置電機株式会社 基板検査装置

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0278970A (ja) * 1988-09-14 1990-03-19 Nippon Seiko Kk 導体パターンの導通検査機及び導通検査機におけるプローブの座標設定方法
JP2005241491A (ja) * 2004-02-27 2005-09-08 Nidec-Read Corp 基板検査装置、位置調整方法
US7256596B1 (en) * 2005-11-01 2007-08-14 Russell Robert J Method and apparatus for adapting a standard flying prober system for reliable testing of printed circuit assemblies
JP2009019907A (ja) * 2007-07-10 2009-01-29 Hioki Ee Corp 検査装置
JP2010048681A (ja) * 2008-08-22 2010-03-04 Hioki Ee Corp 回路基板検査装置
JP2010133821A (ja) * 2008-12-04 2010-06-17 Hioki Ee Corp 検査装置および検査方法

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0278970A (ja) * 1988-09-14 1990-03-19 Nippon Seiko Kk 導体パターンの導通検査機及び導通検査機におけるプローブの座標設定方法
JP2005241491A (ja) * 2004-02-27 2005-09-08 Nidec-Read Corp 基板検査装置、位置調整方法
US7256596B1 (en) * 2005-11-01 2007-08-14 Russell Robert J Method and apparatus for adapting a standard flying prober system for reliable testing of printed circuit assemblies
JP2009019907A (ja) * 2007-07-10 2009-01-29 Hioki Ee Corp 検査装置
JP2010048681A (ja) * 2008-08-22 2010-03-04 Hioki Ee Corp 回路基板検査装置
JP2010133821A (ja) * 2008-12-04 2010-06-17 Hioki Ee Corp 検査装置および検査方法

Cited By (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN104898010A (zh) * 2014-03-03 2015-09-09 Oht株式会社 接触型电路图案检查装置及其检查方法
JP2015166680A (ja) * 2014-03-03 2015-09-24 オー・エイチ・ティー株式会社 接触型回路パターン検査装置及びその検査方法
CN104898010B (zh) * 2014-03-03 2017-10-13 Oht株式会社 接触型电路图案检查装置及其检查方法
JP2019035587A (ja) * 2017-08-10 2019-03-07 日置電機株式会社 基板検査装置
JP6999327B2 (ja) 2017-08-10 2022-01-18 日置電機株式会社 基板検査装置

Similar Documents

Publication Publication Date Title
JP5825502B2 (ja) プローブ装置
JP2013164381A (ja) 基板検査装置のアライメント方法及び基板検査装置
JP5825569B2 (ja) プローブ装置のアライメント支援装置及びアライメント支援方法
JP2008076312A (ja) 測長装置
JP2006339196A (ja) プローバの移動量演算校正方法、移動量演算校正処理プログラム及びプローバ
JP6084140B2 (ja) 電気検査装置
JP5943523B2 (ja) 接触型回路パターン検査装置及びその検査方法
JP5875811B2 (ja) 基板検査装置および補正情報取得方法
JP2009019907A (ja) 検査装置
KR101095781B1 (ko) 검사 장치 및 검사 방법
JP2004063877A (ja) ウェハの位置決め修正方法
JP5558159B2 (ja) 検査装置および検査方法
JP6031265B2 (ja) 部品検査装置
JP2003098216A (ja) 回路基板検査装置
JP2012503189A (ja) 所定の温度条件下で繰り返しパターンの複数の電子部品を検査する方法
JP5314328B2 (ja) アームオフセット取得方法
TWI856024B (zh) 將測試基板、探針及檢查單元相對於彼此定位之方法以及執行此方法的探測器
JP6498564B2 (ja) 処理装置、基板検査装置、処理方法および基板検査方法
JP2015163854A (ja) 可撓性回路基板を対象とする検査装置及び検査方法
JP5752474B2 (ja) 回路基板検査装置および回路基板検査方法
JPH11304885A (ja) 回路基板検査装置
JP6534582B2 (ja) 判定装置、基板検査装置および判定方法
JP2019032199A (ja) 処理装置、基板検査装置、処理方法および基板検査方法
JP2018146526A (ja) 基板検査装置および基板検査方法
JP2010071800A (ja) 回路基板検査装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20140221

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20141003

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20141021

A601 Written request for extension of time

Free format text: JAPANESE INTERMEDIATE CODE: A601

Effective date: 20141219

A602 Written permission of extension of time

Free format text: JAPANESE INTERMEDIATE CODE: A602

Effective date: 20141225

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20150119

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20150707