JP2012191177A - 測定方法、測定装置、リソグラフィ装置及びデバイス製造方法 - Google Patents
測定方法、測定装置、リソグラフィ装置及びデバイス製造方法 Download PDFInfo
- Publication number
- JP2012191177A JP2012191177A JP2012027626A JP2012027626A JP2012191177A JP 2012191177 A JP2012191177 A JP 2012191177A JP 2012027626 A JP2012027626 A JP 2012027626A JP 2012027626 A JP2012027626 A JP 2012027626A JP 2012191177 A JP2012191177 A JP 2012191177A
- Authority
- JP
- Japan
- Prior art keywords
- mark
- substrate
- optical system
- speed
- radiation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P76/00—Manufacture or treatment of masks on semiconductor bodies, e.g. by lithography or photolithography
- H10P76/20—Manufacture or treatment of masks on semiconductor bodies, e.g. by lithography or photolithography of masks comprising organic materials
- H10P76/204—Manufacture or treatment of masks on semiconductor bodies, e.g. by lithography or photolithography of masks comprising organic materials of organic photoresist masks
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/14—Measuring arrangements characterised by the use of optical techniques for measuring distance or clearance between spaced objects or spaced apertures
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B21/00—Microscopes
- G02B21/0004—Microscopes specially adapted for specific applications
- G02B21/002—Scanning microscopes
- G02B21/0024—Confocal scanning microscopes (CSOMs) or confocal "macroscopes"; Accessories which are not restricted to use with CSOMs, e.g. sample holders
- G02B21/0036—Scanning details, e.g. scanning stages
- G02B21/0048—Scanning details, e.g. scanning stages scanning mirrors, e.g. rotating or galvanomirrors, MEMS mirrors
-
- G—PHYSICS
- G03—PHOTOGRAPHY; CINEMATOGRAPHY; ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ELECTROGRAPHY; HOLOGRAPHY
- G03F—PHOTOMECHANICAL PRODUCTION OF TEXTURED OR PATTERNED SURFACES, e.g. FOR PRINTING, FOR PROCESSING OF SEMICONDUCTOR DEVICES; MATERIALS THEREFOR; ORIGINALS THEREFOR; APPARATUS SPECIALLY ADAPTED THEREFOR
- G03F7/00—Photomechanical, e.g. photolithographic, production of textured or patterned surfaces, e.g. printing surfaces; Materials therefor, e.g. comprising photoresists; Apparatus specially adapted therefor
- G03F7/70—Microphotolithographic exposure; Apparatus therefor
- G03F7/70483—Information management; Active and passive control; Testing; Wafer monitoring, e.g. pattern monitoring
- G03F7/70605—Workpiece metrology
- G03F7/70616—Monitoring the printed patterns
- G03F7/70625—Dimensions, e.g. line width, critical dimension [CD], profile, sidewall angle or edge roughness
-
- G—PHYSICS
- G03—PHOTOGRAPHY; CINEMATOGRAPHY; ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ELECTROGRAPHY; HOLOGRAPHY
- G03F—PHOTOMECHANICAL PRODUCTION OF TEXTURED OR PATTERNED SURFACES, e.g. FOR PRINTING, FOR PROCESSING OF SEMICONDUCTOR DEVICES; MATERIALS THEREFOR; ORIGINALS THEREFOR; APPARATUS SPECIALLY ADAPTED THEREFOR
- G03F9/00—Registration or positioning of originals, masks, frames, photographic sheets or textured or patterned surfaces, e.g. automatically
- G03F9/70—Registration or positioning of originals, masks, frames, photographic sheets or textured or patterned surfaces, e.g. automatically for microlithography
- G03F9/7088—Alignment mark detection, e.g. TTR, TTL, off-axis detection, array detector, video detection
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P76/00—Manufacture or treatment of masks on semiconductor bodies, e.g. by lithography or photolithography
- H10P76/20—Manufacture or treatment of masks on semiconductor bodies, e.g. by lithography or photolithography of masks comprising organic materials
- H10P76/204—Manufacture or treatment of masks on semiconductor bodies, e.g. by lithography or photolithography of masks comprising organic materials of organic photoresist masks
- H10P76/2041—Photolithographic processes
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B26/00—Optical devices or arrangements for the control of light using movable or deformable optical elements
- G02B26/08—Optical devices or arrangements for the control of light using movable or deformable optical elements for controlling the direction of light
- G02B26/10—Scanning systems
- G02B26/105—Scanning systems with one or more pivoting mirrors or galvano-mirrors
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Engineering & Computer Science (AREA)
- Multimedia (AREA)
- Exposure And Positioning Against Photoresist Photosensitive Materials (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Exposure Of Semiconductors, Excluding Electron Or Ion Beam Exposure (AREA)
Abstract
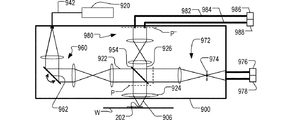
【解決手段】測定光学システムは、マーク202を放射スポットで照明する照明サブシステムと、マークによって回折した放射を検出する検出サブシステム580とを備える。基板と測定光学システムは互いに対して第1の速度(vW)で移動して、放射スポットを測定光学システムの基準フレームに対して第2の速度(vSPOT)で同期させて移動させながらマークをスキャンする。スポットは、第1の速度より低い第3の速度で(vEFF)でマークをスキャンして正確な位置測定値を取得するより多くの時間を提供する。対物レンズ524は基準フレームとの関係で固定され、一方可動光学素子562は基準フレームに対する放射スポットの移動を与える。
【選択図】図5
Description
基板上にマークを提供すること、
マークを放射スポットで照明する照明サブシステムと、マークによって回折した放射を検出する検出サブシステムとを備える測定光学システムを提供すること、
スキャン動作において、基板と測定光学システムとを互いに対して第1の速度で移動させて、マークを放射スポットでスキャンしながら、回折放射を表す信号を検出し処理して測定光学システムの基準フレームに対するマークの位置を計算すること、及び
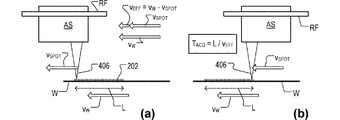
放射スポットを測定光学システムの基準フレームに対して第2の速度でスキャン動作に同期して移動させることを含み、
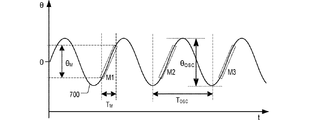
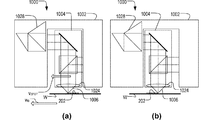
第1及び第2の速度が、信号が検出されている間に第1の速度より低い第3の速度でスポットがマークをスキャンする関係にある、方法が提供される。
マークを放射スポットで照明する照明サブシステムと、マークによって回折した放射を検出する検出サブシステムとを備える測定光学システムと、
基板と測定光学システムの動きを互いに対して第1の速度で制御して、マークを放射スポットでスキャンしながら、回折放射を表す信号を検出し処理して測定光学システムの基準フレームに対するマークの位置を計算する第1の位置決めサブシステムと、
放射スポットを測定光学システムの基準フレームに対して第2の速度で移動させるために第1の位置決めサブシステムに同期して動作可能な第2の位置決めサブシステムとを備え、
第1及び第2の速度が、上記信号が検出されている間に第1の速度より低い第3の速度でスポットがマークをスキャンする関係にある、装置を提供する。
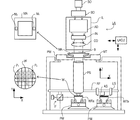
− 放射ビームB(例えばUV放射又はEUV放射)を調節するように構成された照明システム(イルミネータ)ILと、
− パターニングデバイス(例えばマスク)MAを支持するように構築され、特定のパラメータに従ってパターニングデバイスを正確に位置決めするように構成された第1のポジショナPMに接続された支持構造(例えばマスクテーブル)MTと、
− 基板(例えばレジストコートウェーハ)Wを保持するように構築され、特定のパラメータに従って基板を正確に位置決めするように構成された第2のポジショナPWに接続された基板テーブル(例えばウェーハテーブル)WTa又はWTbと、
− パターニングデバイスMAによって放射ビームBに与えられたパターンを基板Wのターゲット部分C(例えば1つ又は複数のダイを含む)に投影するように構成された投影システム(例えば屈折投影レンズシステム)PSとを備える。
1.ステップモードにおいては、マスクテーブルMT及び基板テーブルWTa/WTbは、基本的に静止状態に維持される一方、放射ビームに与えたパターン全体が1回でターゲット部分Cに投影される(すなわち単一静的露光)。次に、別のターゲット部分Cを露光できるように、基板テーブルWTa/WTbがX方向及び/又はY方向に移動される。ステップモードでは、露光フィールドの最大サイズによって、単一静的露光で像が形成されるターゲット部分Cのサイズが制限される。
2.スキャンモードにおいては、マスクテーブルMT及び基板テーブルWTa/WTbは同期的にスキャンされる一方、放射ビームに与えられるパターンがターゲット部分Cに投影される(すなわち単一動的露光)。マスクテーブルMTに対する基板テーブルWTa/WTbの速度及び方向は、投影システムPSの拡大(縮小)及び像反転特性によって求めることができる。スキャンモードでは、露光フィールドの最大サイズによって、単一動的露光におけるターゲット部分の(非スキャン方向における)幅が制限され、スキャン動作の長さによってターゲット部分の(スキャン方向における)高さが決まる。
3.別のモードでは、マスクテーブルMTはプログラマブルパターニングデバイスを保持して基本的に静止状態に維持され、基板テーブルWTa/WTbを移動又はスキャンさせながら、放射ビームに与えられたパターンをターゲット部分Cに投影する。このモードでは、一般にパルス状放射源を使用して、基板テーブルWTa/WTbを移動させる毎に、又はスキャン中に連続する放射パルスの間で、プログラマブルパターニングデバイスを必要に応じて更新する。この動作モードは、以上で言及したようなタイプのプログラマブルミラーアレイなどのプログラマブルパターニングデバイスを使用するマスクレスリソグラフィに容易に適用できる。
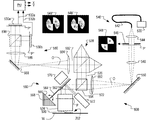
[0051] 例示的実施形態の検出器530a及び530bはその領域にわたってピクセルを有する画像センサとして記述されているが、検出器が瞳像平面P”の一定の地点にだけ提供される代替実施形態も可能である。特に、1次回折照明が予想される周辺位置に数個の検出器を配置することでアライメント信号を入手できる。瞳像の周辺全体に一組の検出器を離間させることができ、マーク202がX方向かY方向か、又は図2(b)に示すタイプのX−Yマークかに従って、位置測定値生成を処理する実行するために適当な検出器からの信号を選択することができる。
Claims (15)
- 光学装置内の基板上のマークの位置を測定する方法であって、
前記基板上にマークを提供すること、
前記マークを放射スポットで照明する照明サブシステムと、前記マークによって回折した放射を検出する検出サブシステムとを備える測定光学システムを提供すること、
スキャン動作において、前記基板と前記測定光学システムとを互いに対して第1の速度で移動させて、前記マークを前記放射スポットでスキャンしながら、前記回折放射を表す信号を検出し処理して前記測定光学システムの基準フレームに対する前記マークの位置を計算すること、及び
前記放射スポットを前記測定光学システムの前記基準フレームに対して第2の速度で前記スキャン動作に同期して移動させることを含み、
前記第1及び第2の速度が、前記信号が検出されている間に前記第1の速度より低い第3の速度で前記スポットが前記マークをスキャンする関係にある、方法。 - 前記放射スポットは、前記測定光学システムの前記基準フレームとの関係で固定された対物レンズを介して前記基板に送達される、請求項1に記載の方法。
- 前記測定光学システムの前記基準フレームに対する前記放射スポットの移動は、前記測定光学システム内の可動光学素子によって与えられる、請求項2に記載の方法。
- 前記可動光学素子は実質的に単振動で揺動するように装着且つ駆動され、前記スキャン動作が前記単振動の比較的直線的部分で実行される、請求項3に記載の方法。
- 前記照明サブシステムは、測定光学システムの光軸を中心に円対称ではなく、180°の回転非対称を示す照明パターンを与える、請求項1乃至4のいずれかに記載の方法。
- 基板上のマークの位置を測定する装置であって、
前記マークを放射スポットで照明する照明サブシステムと、前記マークによって回折した放射を検出する検出サブシステムとを備える測定光学システムと、
前記基板と測定光学システムの動きを互いに対して第1の速度で制御して、前記マークを前記放射スポットでスキャンしながら、前記回折放射を表す信号を検出し処理して前記測定光学システムの基準フレームに対する前記マークの位置を計算する第1の位置決めサブシステムと、
前記放射スポットを前記測定光学システムの前記基準フレームに対して第2の速度で移動させるために前記第1の位置決めサブシステムに同期して動作可能な第2の位置決めサブシステムとを備え、
前記第1及び第2の速度が、前記信号が検出されている間に前記第1の速度より低い第3の速度で前記スポットが前記マークをスキャンする関係にある、装置。 - 動作時に前記第1及び第2の速度が並列であり、前記第2の速度が前記第1の速度より低く、前記第3の速度が前記第1の速度から前記第2の速度を引いたものに等しい、請求項6に記載の装置。
- 前記測定光学システムは、前記放射スポットを前記基板へ送達する対物レンズを含み、前記対物レンズが前記測定光学システムの前記基準フレームとの関係で固定されている、請求項6又は7に記載の装置。
- 前記第2の位置決めサブシステムは、前記測定光学システムの前記基準フレームに対する前記放射スポットの移動を与える前記測定光学システム内の可動光学素子を備える、請求項8に記載の装置。
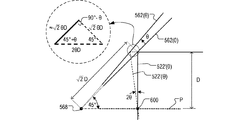
- 前記可動光学素子は、軸を中心に傾斜するように装着されたミラーであり、前記軸が少なくとも前記ミラーの平面と前記対物レンズの瞳面とのほぼ交点にある、請求項9に記載の装置。
- 前記可動光学素子は、前記第2の速度に実質的に匹敵する共振周波数で揺動するように装着される、請求項9又は10に記載の装置。
- 前記照明サブシステムは、前記測定光学システムの光軸を中心に円対称ではなく、180°の回転非対称を示す照明パターンを与える、請求項6から11のいずれかに記載の装置。
- 前記検出サブシステムは、前記測定光学システムの共役瞳面内で検出された1次回折放射を用いて前記マークの位置を計算するように構成される、請求項12に記載の装置。
- 前記測定光学システムは、前記回折放射の2つの部分を回転させ再結合する自己参照型干渉計を含む、請求項6から13のいずれかに記載の装置。
- パターニングデバイスから基板上にパターンを転写するように構成されたリソグラフィ装置であって、
基板を保持する基板テーブルと、前記リソグラフィ装置の基準フレームに対する前記基板上のマークの位置を測定するアライメントセンサとを備え、
前記アライメントセンサが、請求項6から14のいずれかに記載の測定装置を備え、
前記リソグラフィ装置が、前記測定装置を用いて測定される前記基板上のマークの位置を基準にして前記基板上へのパターンの転写を制御するように構成された、リソグラフィ装置。
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US201161444373P | 2011-02-18 | 2011-02-18 | |
| US61/444,373 | 2011-02-18 | ||
| US201161468208P | 2011-03-28 | 2011-03-28 | |
| US61/468,208 | 2011-03-28 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012191177A true JP2012191177A (ja) | 2012-10-04 |
| JP5438148B2 JP5438148B2 (ja) | 2014-03-12 |
Family
ID=46652455
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012027606A Active JP5466721B2 (ja) | 2011-02-18 | 2012-02-10 | 光学装置、スキャン方法、リソグラフィ装置及びデバイス製造方法 |
| JP2012027626A Active JP5438148B2 (ja) | 2011-02-18 | 2012-02-10 | 測定方法、測定装置、及びリソグラフィ装置 |
Family Applications Before (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012027606A Active JP5466721B2 (ja) | 2011-02-18 | 2012-02-10 | 光学装置、スキャン方法、リソグラフィ装置及びデバイス製造方法 |
Country Status (6)
| Country | Link |
|---|---|
| US (2) | US9303978B2 (ja) |
| JP (2) | JP5466721B2 (ja) |
| KR (2) | KR101365146B1 (ja) |
| CN (2) | CN102681167B (ja) |
| NL (2) | NL2008110A (ja) |
| TW (2) | TWI459153B (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2012175103A (ja) * | 2011-02-18 | 2012-09-10 | Asml Netherlands Bv | 光学装置、スキャン方法、リソグラフィ装置及びデバイス製造方法 |
| JPWO2016104513A1 (ja) * | 2014-12-24 | 2017-11-24 | 株式会社ニコン | 移動体の制御方法、露光方法、デバイス製造方法、移動体装置、及び露光装置 |
| KR20180103991A (ko) * | 2016-01-26 | 2018-09-19 | 상하이 마이크로 일렉트로닉스 이큅먼트(그룹) 컴퍼니 리미티드 | 스캔 반사 미러 모니터링 시스템 및 방법, 포커싱 및 레벨링 시스템 |
Families Citing this family (54)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2458441B1 (en) * | 2010-11-30 | 2022-01-19 | ASML Netherlands BV | Measuring method, apparatus and substrate |
| KR101675039B1 (ko) | 2012-04-12 | 2016-11-10 | 에이에스엠엘 네델란즈 비.브이. | 위치 측정 방법, 위치 측정 장치, 리소그래피 장치 및 디바이스 제조 방법, 광학 요소 |
| NL2010717A (en) * | 2012-05-21 | 2013-11-25 | Asml Netherlands Bv | Determining a structural parameter and correcting an asymmetry property. |
| WO2014019846A2 (en) | 2012-07-30 | 2014-02-06 | Asml Netherlands B.V. | Position measuring apparatus, position measuring method, lithographic apparatus and device manufacturing method |
| WO2014026819A2 (en) | 2012-08-16 | 2014-02-20 | Asml Netherlands B.V. | Method and apparatus for measuring asymmetry of a microstructure, position measuring method, position measuring apparatus, lithographic apparatus and device manufacturing method |
| NL2011477A (en) * | 2012-10-10 | 2014-04-14 | Asml Netherlands Bv | Mark position measuring apparatus and method, lithographic apparatus and device manufacturing method. |
| WO2014062972A1 (en) * | 2012-10-18 | 2014-04-24 | Kla-Tencor Corporation | Symmetric target design in scatterometry overlay metrology |
| CN103777476B (zh) * | 2012-10-19 | 2016-01-27 | 上海微电子装备有限公司 | 一种离轴对准系统及对准方法 |
| TWI617903B (zh) * | 2012-10-26 | 2018-03-11 | Asml Netherlands B.V. | 用於在微影系統中測定基板的位置的系統,以及用於此系統中的基板 |
| JP5992110B2 (ja) * | 2012-11-05 | 2016-09-14 | エーエスエムエル ネザーランズ ビー.ブイ. | ミクロ構造の非対称性を測定する方法および装置、位置測定方法、位置測定装置、リソグラフィ装置およびデバイス製造方法 |
| US8941085B2 (en) | 2013-03-14 | 2015-01-27 | Taiwan Semiconductor Manufacturing Company, Ltd. | Electron beam lithography systems and methods including time division multiplex loading |
| US9030661B1 (en) * | 2013-03-15 | 2015-05-12 | Kla-Tencor Corporation | Alignment measurement system |
| KR101740430B1 (ko) | 2013-03-20 | 2017-05-26 | 에이에스엠엘 네델란즈 비.브이. | 마이크로구조체의 비대칭을 측정하는 방법 및 장치, 위치 측정 방법, 위치 측정 장치, 리소그래피 장치 및 디바이스 제조 방법 |
| US9696264B2 (en) | 2013-04-03 | 2017-07-04 | Kla-Tencor Corporation | Apparatus and methods for determining defect depths in vertical stack memory |
| WO2014193854A1 (en) * | 2013-05-27 | 2014-12-04 | Kla-Tencor Corporation | Scatterometry overlay metrology targets and methods |
| CN104375383B (zh) * | 2013-08-13 | 2017-08-29 | 上海微电子装备有限公司 | 用于光刻设备的调焦调平检测装置及方法 |
| WO2015051970A1 (en) | 2013-10-09 | 2015-04-16 | Asml Netherlands B.V. | Polarization independent interferometer |
| NL2013745A (en) | 2013-12-05 | 2015-06-08 | Asml Netherlands Bv | Method and apparatus for measuring a structure on a substrate, models for error correction, computer program products for implementing such methods & apparatus. |
| JP6007171B2 (ja) * | 2013-12-26 | 2016-10-12 | 東京エレクトロン株式会社 | 基板処理システム、基板搬送方法、プログラム及びコンピュータ記憶媒体 |
| SG11201605108VA (en) * | 2014-01-09 | 2016-07-28 | Zygo Corp | Measuring topography of aspheric and other non-flat surfaces |
| JP6341883B2 (ja) * | 2014-06-27 | 2018-06-13 | キヤノン株式会社 | 位置検出装置、位置検出方法、インプリント装置及び物品の製造方法 |
| NL2014881A (en) * | 2014-08-25 | 2016-07-08 | Asml Holding Nv | Measuring method, measurement apparatus, lithographic apparatus and device manufacturing method. |
| JP6470528B2 (ja) * | 2014-09-05 | 2019-02-13 | キヤノン株式会社 | 検出装置、計測装置、露光装置、物品の製造方法、および計測方法 |
| EP3239776B1 (en) | 2014-12-24 | 2021-07-07 | Nikon Corporation | Measurement device and measurement method, exposure device and exposure method, and device production method |
| WO2016125790A1 (ja) * | 2015-02-05 | 2016-08-11 | 株式会社ニコン | 計測装置及び計測方法、露光装置及び露光方法、並びにデバイス製造方法 |
| CN107430352B (zh) * | 2015-03-25 | 2020-01-21 | Asml荷兰有限公司 | 量测方法、量测设备和器件制造方法 |
| NL2016543A (en) * | 2015-04-16 | 2016-10-19 | Asml Holding Nv | Method and apparatus for optical fiber connection. |
| NL2017343A (en) | 2015-08-28 | 2017-03-06 | Stichting Vu | Lithographic Apparatus alignment sensor and method |
| WO2017093256A1 (en) | 2015-12-03 | 2017-06-08 | Asml Netherlands B.V. | Position measuring method of an alignment target |
| NL2018564A (en) | 2016-03-30 | 2017-10-05 | Asml Netherlands Bv | Substrate edge detection |
| WO2017178133A1 (en) | 2016-04-12 | 2017-10-19 | Asml Netherlands B.V. | Mark position determination method |
| CN112925176B (zh) | 2016-06-09 | 2024-06-25 | Asml荷兰有限公司 | 辐射源 |
| TWI734799B (zh) * | 2016-06-20 | 2021-08-01 | 日商尼康股份有限公司 | 具有失真匹配的密集線極紫外光微影系統以及將圖案轉移至工件上的方法 |
| TWI583982B (zh) * | 2016-09-26 | 2017-05-21 | 峰安車業股份有限公司 | 位移量測裝置及加工系統 |
| DE102016012500A1 (de) * | 2016-10-19 | 2018-04-19 | Texmag Gmbh Vertriebsgesellschaft | Verfahren und Vorrichtung zur Lageerfassung einer laufenden Warenbahn |
| NL2020921A (en) | 2017-06-07 | 2018-12-13 | Stichting Vu | Alignment Measurement System |
| US10942461B2 (en) | 2017-08-16 | 2021-03-09 | Asml Netherlands B.V. | Alignment measurement system |
| KR102544707B1 (ko) | 2018-02-27 | 2023-06-16 | 에이에스엠엘 네델란즈 비.브이. | 기판 상의 하나 이상의 구조체의 특성을 결정하기 위한 계측 장치 및 방법 |
| US11531280B2 (en) | 2018-08-29 | 2022-12-20 | Asml Holding N.V. | Compact alignment sensor arrangements |
| WO2020169357A1 (en) * | 2019-02-21 | 2020-08-27 | Asml Holding N.V. | Wafer alignment using form birefringence of targets or product |
| JP7430194B2 (ja) * | 2019-02-26 | 2024-02-09 | エーエスエムエル ネザーランズ ビー.ブイ. | 検査装置、リソグラフィ装置及び測定方法 |
| US11073768B2 (en) * | 2019-06-26 | 2021-07-27 | Kla Corporation | Metrology target for scanning metrology |
| IL291173B2 (en) * | 2019-09-27 | 2026-03-01 | Asml Holding Nv | Metrology systems and lighting sources in a phased array |
| CN111508932B (zh) * | 2020-04-27 | 2021-12-14 | 深圳中科飞测科技股份有限公司 | 套刻标记及套刻误差的测量方法 |
| US11302030B2 (en) * | 2020-05-14 | 2022-04-12 | Kla Corporation | System, method, and target for wafer alignment |
| WO2021254709A1 (en) * | 2020-06-16 | 2021-12-23 | Asml Netherlands B.V. | A method for modeling measurement data over a substrate area and associated apparatuses |
| US11521874B2 (en) * | 2020-09-30 | 2022-12-06 | Kla Corporation | Systems and methods for determining measurement location in semiconductor wafer metrology |
| JP7614858B2 (ja) * | 2021-01-26 | 2025-01-16 | キヤノン株式会社 | 検出装置、リソグラフィ装置、および物品製造方法 |
| US20240393696A1 (en) * | 2021-03-31 | 2024-11-28 | The Regents Of The University Of California | Uv lithography system and method |
| JP2024532692A (ja) * | 2021-08-20 | 2024-09-10 | エーエスエムエル ネザーランズ ビー.ブイ. | 不均一な表面を補正する光学システム、メトロロジシステム、リソグラフィ装置、及びそれらの方法 |
| CN114046731B (zh) * | 2021-10-29 | 2023-03-14 | 西安工程大学 | 基于硅光电倍增管的亚微米单光子量级微小光斑测量方法 |
| JP2024098435A (ja) * | 2023-01-10 | 2024-07-23 | キオクシア株式会社 | 計測装置、及び、計測方法 |
| CN117148683A (zh) * | 2023-08-28 | 2023-12-01 | 合肥芯碁微电子装备股份有限公司 | 直写光刻数据处理方法与系统 |
| CN118068660B (zh) * | 2024-03-29 | 2025-05-27 | 上海微电子装备(集团)股份有限公司 | 曝光设备 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003247807A (ja) * | 2002-02-25 | 2003-09-05 | Hitachi Ltd | 合わせ精度計測装置及びその方法並びに半導体装置の製造方法及びそのシステム |
| JP2005268237A (ja) * | 2002-06-11 | 2005-09-29 | Asml Netherlands Bv | リソグラフィ装置、デバイス製造方法、およびそれにより製造されたデバイス |
| JP2006114919A (ja) * | 2004-09-22 | 2006-04-27 | Asml Netherlands Bv | リソグラフィ装置、整列システム、およびデバイス製造方法 |
| JP2010192894A (ja) * | 2009-02-11 | 2010-09-02 | Asml Netherlands Bv | 検査装置、リソグラフィ装置、リソグラフィプロセシングセルおよび検査方法 |
| JP2012175103A (ja) * | 2011-02-18 | 2012-09-10 | Asml Netherlands Bv | 光学装置、スキャン方法、リソグラフィ装置及びデバイス製造方法 |
Family Cites Families (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2523351B1 (fr) * | 1982-03-09 | 1989-07-13 | Thomson Csf | Tete optique dans un dispositif d'enregistrement-lecture d'un support d'information |
| JPS6180215A (ja) | 1984-09-28 | 1986-04-23 | Nippon Jido Seigyo Kk | 走査型顕微鏡撮像装置 |
| JPH02232918A (ja) | 1989-03-07 | 1990-09-14 | Nikon Corp | 位置検出装置 |
| JP2884947B2 (ja) * | 1992-10-01 | 1999-04-19 | 株式会社ニコン | 投影露光装置、露光方法および半導体集積回路の製造方法 |
| JP3252526B2 (ja) | 1993-04-09 | 2002-02-04 | キヤノン株式会社 | 位置検出装置及びそれを用いた半導体素子の製造方法 |
| WO1998039689A1 (en) | 1997-03-07 | 1998-09-11 | Asm Lithography B.V. | Lithographic projection apparatus with off-axis alignment unit |
| TWI229243B (en) * | 2002-09-20 | 2005-03-11 | Asml Netherlands Bv | Lithographic marker structure, lithographic projection apparatus comprising such a lithographic marker structure and method for substrate alignment using such a lithographic marker structure |
| US7341822B2 (en) | 2003-02-25 | 2008-03-11 | Asml Netherlands B.V. | Time-optimal setpoint generator in a lithographic apparatus |
| US7791727B2 (en) | 2004-08-16 | 2010-09-07 | Asml Netherlands B.V. | Method and apparatus for angular-resolved spectroscopic lithography characterization |
| US7626701B2 (en) * | 2004-12-27 | 2009-12-01 | Asml Netherlands B.V. | Lithographic apparatus with multiple alignment arrangements and alignment measuring method |
| US7515281B2 (en) * | 2005-04-08 | 2009-04-07 | Asml Netherlands B.V. | Lithographic apparatus and device manufacturing method |
| US7626181B2 (en) | 2005-12-09 | 2009-12-01 | Asml Netherlands B.V. | Lithographic apparatus and device manufacturing method |
| DE102007009550B4 (de) | 2007-02-27 | 2008-12-18 | Ludwig-Maximilian-Universität | Verfahren und Mikroskopvorrichtung zur Beobachtung einer bewegten Probe |
| US7570358B2 (en) | 2007-03-30 | 2009-08-04 | Asml Netherlands Bv | Angularly resolved scatterometer, inspection method, lithographic apparatus, lithographic processing cell device manufacturing method and alignment sensor |
| JP2009047460A (ja) | 2007-08-15 | 2009-03-05 | Lasertec Corp | 共焦点顕微鏡 |
| IL194580A0 (en) * | 2007-10-09 | 2009-08-03 | Asml Netherlands Bv | Alignment method and apparatus, lithographic apparatus, metrology apparatus and device manufacturing method |
| EP2048543B1 (en) * | 2007-10-09 | 2013-12-04 | ASML Netherlands B.V. | An optical focus sensor, an inspection apparatus and a lithographic apparatus |
| NL1036476A1 (nl) | 2008-02-01 | 2009-08-04 | Asml Netherlands Bv | Alignment mark and a method of aligning a substrate comprising such an alignment mark. |
| JP5489050B2 (ja) | 2008-02-04 | 2014-05-14 | 日本精工株式会社 | 露光装置 |
| US8120781B2 (en) | 2008-11-26 | 2012-02-21 | Zygo Corporation | Interferometric systems and methods featuring spectral analysis of unevenly sampled data |
-
2012
- 2012-01-12 NL NL2008110A patent/NL2008110A/en not_active Application Discontinuation
- 2012-01-12 NL NL2008111A patent/NL2008111A/en not_active Application Discontinuation
- 2012-01-17 US US13/351,728 patent/US9303978B2/en not_active Expired - Fee Related
- 2012-02-09 US US13/369,614 patent/US8593646B2/en not_active Expired - Fee Related
- 2012-02-10 JP JP2012027606A patent/JP5466721B2/ja active Active
- 2012-02-10 JP JP2012027626A patent/JP5438148B2/ja active Active
- 2012-02-13 TW TW101104570A patent/TWI459153B/zh not_active IP Right Cessation
- 2012-02-13 TW TW101104574A patent/TWI448844B/zh active
- 2012-02-14 CN CN201210033098.1A patent/CN102681167B/zh active Active
- 2012-02-14 CN CN2012100330017A patent/CN102645847A/zh active Pending
- 2012-02-17 KR KR1020120016248A patent/KR101365146B1/ko active Active
- 2012-02-17 KR KR1020120016249A patent/KR101386057B1/ko not_active Expired - Fee Related
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003247807A (ja) * | 2002-02-25 | 2003-09-05 | Hitachi Ltd | 合わせ精度計測装置及びその方法並びに半導体装置の製造方法及びそのシステム |
| JP2005268237A (ja) * | 2002-06-11 | 2005-09-29 | Asml Netherlands Bv | リソグラフィ装置、デバイス製造方法、およびそれにより製造されたデバイス |
| JP2006114919A (ja) * | 2004-09-22 | 2006-04-27 | Asml Netherlands Bv | リソグラフィ装置、整列システム、およびデバイス製造方法 |
| JP2010192894A (ja) * | 2009-02-11 | 2010-09-02 | Asml Netherlands Bv | 検査装置、リソグラフィ装置、リソグラフィプロセシングセルおよび検査方法 |
| JP2012175103A (ja) * | 2011-02-18 | 2012-09-10 | Asml Netherlands Bv | 光学装置、スキャン方法、リソグラフィ装置及びデバイス製造方法 |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2012175103A (ja) * | 2011-02-18 | 2012-09-10 | Asml Netherlands Bv | 光学装置、スキャン方法、リソグラフィ装置及びデバイス製造方法 |
| US8593646B2 (en) | 2011-02-18 | 2013-11-26 | Asml Netherlands B.V. | Measuring method, measuring apparatus, lithographic apparatus and device manufacturing method |
| US9303978B2 (en) | 2011-02-18 | 2016-04-05 | Asml Netherlands B.V. | Optical apparatus, method of scanning, lithographic apparatus and device manufacturing method |
| JPWO2016104513A1 (ja) * | 2014-12-24 | 2017-11-24 | 株式会社ニコン | 移動体の制御方法、露光方法、デバイス製造方法、移動体装置、及び露光装置 |
| JP2020052430A (ja) * | 2014-12-24 | 2020-04-02 | 株式会社ニコン | 計測装置及び計測方法、並びに露光装置 |
| JP7147738B2 (ja) | 2014-12-24 | 2022-10-05 | 株式会社ニコン | 計測装置及び計測方法、並びに露光装置 |
| KR20180103991A (ko) * | 2016-01-26 | 2018-09-19 | 상하이 마이크로 일렉트로닉스 이큅먼트(그룹) 컴퍼니 리미티드 | 스캔 반사 미러 모니터링 시스템 및 방법, 포커싱 및 레벨링 시스템 |
| JP2019504364A (ja) * | 2016-01-26 | 2019-02-14 | シャンハイ マイクロ エレクトロニクス イクイプメント(グループ)カンパニー リミティド | スキャン反射性ミラー監視システム及び方法、フォーカス・レベリングシステム |
| KR102144567B1 (ko) * | 2016-01-26 | 2020-08-13 | 상하이 마이크로 일렉트로닉스 이큅먼트(그룹) 컴퍼니 리미티드 | 스캔 반사 미러 모니터링 시스템 및 방법, 포커싱 및 레벨링 시스템 |
Also Published As
| Publication number | Publication date |
|---|---|
| KR101365146B1 (ko) | 2014-02-19 |
| TW201239554A (en) | 2012-10-01 |
| KR20120095316A (ko) | 2012-08-28 |
| JP5438148B2 (ja) | 2014-03-12 |
| TWI459153B (zh) | 2014-11-01 |
| US9303978B2 (en) | 2016-04-05 |
| NL2008110A (en) | 2012-08-21 |
| CN102645847A (zh) | 2012-08-22 |
| TWI448844B (zh) | 2014-08-11 |
| NL2008111A (en) | 2012-08-21 |
| TW201239547A (en) | 2012-10-01 |
| KR20120095317A (ko) | 2012-08-28 |
| JP2012175103A (ja) | 2012-09-10 |
| US20120212749A1 (en) | 2012-08-23 |
| US20120212718A1 (en) | 2012-08-23 |
| CN102681167A (zh) | 2012-09-19 |
| KR101386057B1 (ko) | 2014-04-16 |
| CN102681167B (zh) | 2015-03-18 |
| US8593646B2 (en) | 2013-11-26 |
| JP5466721B2 (ja) | 2014-04-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5438148B2 (ja) | 測定方法、測定装置、及びリソグラフィ装置 | |
| JP5873212B2 (ja) | 位置測定方法、位置測定装置、リソグラフィ装置及びデバイス製造方法並びに光学要素 | |
| JP4326508B2 (ja) | リソグラフィ機器及びそれを較正する方法 | |
| TWI448831B (zh) | 位置感測器及微影裝置 | |
| JP6002851B2 (ja) | マーク位置測定装置及び方法、リソグラフィ装置、及びデバイス製造方法 | |
| JP7124212B2 (ja) | マークの位置を測定するための装置及び方法 | |
| JP6496808B2 (ja) | 測定方法、測定装置、リソグラフィ装置、及びデバイス製造方法 | |
| JP6080970B2 (ja) | 位置測定システム、位置測定システムの格子及び方法 | |
| JP6076487B2 (ja) | リソグラフィ用センサシステム | |
| JP2011209278A (ja) | リソグラフィ装置及びデバイス製造方法 | |
| CN112639623B (zh) | 用于测量对准标记的位置的设备和方法 | |
| JP5386463B2 (ja) | リソグラフィ装置 | |
| JP2011127981A (ja) | 変位測定装置、ステージ装置、露光装置、スケール製造方法、及びデバイス製造方法 | |
| JP5624093B2 (ja) | 動きを検出するシステム、リソグラフィ装置、およびデバイス製造方法 | |
| CN100538522C (zh) | 光刻装置及集成电路制造方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20130426 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130514 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20130813 |
|
| A602 | Written permission of extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A602 Effective date: 20130816 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20131108 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20131121 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20131212 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5438148 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |