JP2012197727A - スクロール圧縮機 - Google Patents
スクロール圧縮機 Download PDFInfo
- Publication number
- JP2012197727A JP2012197727A JP2011062678A JP2011062678A JP2012197727A JP 2012197727 A JP2012197727 A JP 2012197727A JP 2011062678 A JP2011062678 A JP 2011062678A JP 2011062678 A JP2011062678 A JP 2011062678A JP 2012197727 A JP2012197727 A JP 2012197727A
- Authority
- JP
- Japan
- Prior art keywords
- pressure
- electric motor
- time
- scroll member
- scroll compressor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images





Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04C—ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT PUMPS
- F04C18/00—Rotary-piston pumps specially adapted for elastic fluids
- F04C18/02—Rotary-piston pumps specially adapted for elastic fluids of arcuate-engagement type, i.e. with circular translatory movement of co-operating members, each member having the same number of teeth or tooth-equivalents
- F04C18/0207—Rotary-piston pumps specially adapted for elastic fluids of arcuate-engagement type, i.e. with circular translatory movement of co-operating members, each member having the same number of teeth or tooth-equivalents both members having co-operating elements in spiral form
- F04C18/0215—Rotary-piston pumps specially adapted for elastic fluids of arcuate-engagement type, i.e. with circular translatory movement of co-operating members, each member having the same number of teeth or tooth-equivalents both members having co-operating elements in spiral form where only one member is moving
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04C—ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT PUMPS
- F04C28/00—Control of, monitoring of, or safety arrangements for, pumps or pumping installations specially adapted for elastic fluids
- F04C28/06—Control of, monitoring of, or safety arrangements for, pumps or pumping installations specially adapted for elastic fluids specially adapted for stopping, starting, idling or no-load operation
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04C—ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT PUMPS
- F04C2270/00—Control; Monitoring or safety arrangements
- F04C2270/03—Torque
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04C—ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT PUMPS
- F04C2270/00—Control; Monitoring or safety arrangements
- F04C2270/86—Detection
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04C—ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; ROTARY-PISTON, OR OSCILLATING-PISTON, POSITIVE-DISPLACEMENT PUMPS
- F04C28/00—Control of, monitoring of, or safety arrangements for, pumps or pumping installations specially adapted for elastic fluids
- F04C28/08—Control of, monitoring of, or safety arrangements for, pumps or pumping installations specially adapted for elastic fluids characterised by varying the rotational speed
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Applications Or Details Of Rotary Compressors (AREA)
- Rotary Pumps (AREA)
Abstract
【課題】電動モータの駆動が停止してから駆動を開始するまでの時間が短い場合において、差圧による電動モータにかかるトルクを低減し、電動モータを確実に始動すること。
【解決手段】 可動スクロール部材23は、固定スクロール部材22に対して正回転することにより、固定スクロール部材22との間に形成される密閉空間において冷媒を圧縮する。電動モータ21は、可動スクロール部材23を正回転または逆回転させる。駆動制御部11は、電動モータ21の駆動を停止してから電動モータ21の駆動を開始するまでの第1時間が閾値以下の場合に、可動スクロール部材23を逆回転させた後に正回転させる制御を行う。
【選択図】図1
【解決手段】 可動スクロール部材23は、固定スクロール部材22に対して正回転することにより、固定スクロール部材22との間に形成される密閉空間において冷媒を圧縮する。電動モータ21は、可動スクロール部材23を正回転または逆回転させる。駆動制御部11は、電動モータ21の駆動を停止してから電動モータ21の駆動を開始するまでの第1時間が閾値以下の場合に、可動スクロール部材23を逆回転させた後に正回転させる制御を行う。
【選択図】図1
Description
本発明は、例えば車両または家屋に備えられたエアーコンディショナに搭載するスクロール圧縮機に関する。
近年、低炭素社会を実現するために、電気自動車およびハイブリッド車が注目されている。電気自動車およびハイブリッド車では、電動モータの駆動力で冷媒を圧縮するコンプレッサを設けたエアーコンディショナを用いて、車内の空調を行う。
車両用のコンプレッサには、スクロール圧縮機が用いられる。このスクロール圧縮機では、圧縮機構部が低温外気中で長時間停止した場合、起動時に圧縮機構部において液圧縮を生じることにより、電動モータの負荷トルクが大きくなる。そして、この場合には、圧縮機構部を破損するおそれがある。
このような圧縮機構部の破損を防ぐ従来のスクロール圧縮機として、特許文献1のスクロール圧縮機が知られている。特許文献1のスクロール圧縮機は、電動モータの駆動を停止してから経過した時間が長いほど大きくなる電動モータの負荷トルクを低減するものである。
具体的には、特許文献1では、電動モータの停止している状態が一定時間以上継続する場合には、電動モータの起動初期において、電動モータを逆回転させる。また、特許文献1では、電動モータを所定時間逆回転させた後に正回転させることにより正規の運転に入る。一方、特許文献1では、電動モータの停止している状態が一定時間以上継続しない場合には、電動モータを逆回転させることなく直ちに正回転させる。これにより、特許文献1では、圧縮機構部の吸入管路の冷媒の寝込みによる起動時の電動モータの負荷トルクの増大を防止することができる。
スクロール圧縮機においては、電動モータの駆動が停止した直後には、冷媒の吸込口の吸入口圧力と、圧縮した冷媒の吐出口の吐出口圧力との圧力差(以下、「差圧」と記載する)が大きい。また、このような差圧により生じる電動モータの負荷トルクは、電動モータが停止してから駆動を開始するまでの時間が短いほど大きくなる。
このように、スクロール圧縮機においては、冷媒の寝込みによる電動モータの負荷トルクの増大以外に、電動モータの駆動を開始した際の差圧によっても電動モータの負荷トルクが増大する。
しかしながら、従来のスクロール圧縮機は、電動モータの駆動開始時の負荷トルクの低減について考慮されていない。このため、従来のスクロール圧縮機においては、差圧により電動モータに大きな起動トルクが必要となり、電動モータが始動しないことがあるという問題がある。
本発明の目的は、電動モータの駆動が停止してから駆動を開始するまでの時間が短い場合において、可動スクロール部材を逆回転させて上記の圧力差を低減することにより、上記の圧力差に起因する電動モータにかかる負荷トルクを低減することができ、電動モータを確実に始動することができるスクロール圧縮機を提供することである。
本発明のスクロール圧縮機は、エアーコンディショナに搭載されるスクロール圧縮機であって、第1のスクロール部材と、前記第1のスクロール部材に対して正回転することにより、前記第1のスクロール部材との間に形成される密閉空間において冷媒を圧縮する第2のスクロール部材と、前記第2のスクロール部材を前記正回転または逆回転させる電動モータと、前記電動モータの駆動を停止してから前記電動モータの駆動を開始するまでの第1時間が閾値以下の場合に、前記第2のスクロール部材を前記逆回転させた後に前記正回転させる制御を行い、前記第1時間が前記閾値より大きい場合に、前記第2のスクロール部材を前記逆回転させずに前記正回転させる制御を行う制御手段と、を具備する構成を採る。
本発明では、可動スクロール部材を逆回転させることにより、固定スクロール部材と可動スクロール部材との間の密閉空間内に密閉されていた冷媒を外部に放出し、冷媒の吸込口の吸入口圧力と、冷媒の吐出口の吐出口圧力との圧力差を低減する。これにより、本発明によれば、電動モータの駆動が停止してから駆動を開始するまでの時間が短い場合において、可動スクロール部材を逆回転させて上記の圧力差を低減することにより、上記の圧力差に起因する電動モータにかかる負荷トルクを低減することができ、電動モータを確実に始動することができる。
以下、本発明の実施の形態について、図面を参照して詳細に説明する。
(実施の形態1)
図1は、本発明の実施の形態1におけるスクロール圧縮機1の構成を示すブロック図である。なお、図1では、スクロール圧縮機1とともに蓄電池2及びエアコン制御装置(エアコンECU)5も記載する。
図1は、本発明の実施の形態1におけるスクロール圧縮機1の構成を示すブロック図である。なお、図1では、スクロール圧縮機1とともに蓄電池2及びエアコン制御装置(エアコンECU)5も記載する。
図1より、インバータ部3は、計測部10と、駆動制御部11と、駆動回路12と、パワー素子13とを含む。また、圧縮機構部4は、電動モータ21と、固定スクロール部材22と、可動スクロール部材23とを含む。インバータ部3は、電動モータ21に対して駆動制御を行う。圧縮機構部4は、インバータ部3の制御により冷媒を圧縮する。
計測部10は、エアコン制御装置5から駆動OFFのエアコン制御信号が入力された際にタイマを起動し、時間の計測を開始する。また、計測部10は、エアコン制御装置5から駆動ONのエアコン制御信号が入力された際にタイマを停止し、時間の計測を停止する。また、計測部10は、計測した時間を第1時間として駆動制御部11へ出力する。ここで、第1時間は、電動モータ21の駆動を停止してから駆動ONのエアコン制御信号が入力されるまでの時間である。
駆動制御部11は、電動モータ21の駆動開始を指示する駆動ONのエアコン制御信号がエアコン制御装置5から入力された際に、電動モータ制御信号を駆動回路12へ出力し、電動モータ21の駆動を開始する制御を行う。また、駆動制御部11は、エアコン制御装置5から駆動OFFのエアコン制御信号が入力された際に、電動モータ制御信号を駆動回路12へ出力し、電動モータ21の駆動を停止する制御を行う。
また、駆動制御部11は、計測部10から入力した第1時間に基づいて、電動モータ21を制御する。
具体的には、駆動制御部11は、固定スクロール部材22に対する可動スクロール部材23の位置を示す信号を、電動モータ21から取得する。駆動制御部11は、第1時間が閾値以下の場合に、可動スクロール部材23を第2時間だけ逆回転させた後に正回転させる制御を行う。また、駆動制御部11は、第1時間が閾値より大きい場合に、可動スクロール部材23を逆回転させずに正回転させる制御を行う。この際、駆動制御部11は、可動スクロール部材23の回転方向に応じて、駆動回路12を通してパワー素子13から電動モータ21に印加する印加電圧パターンを変化させる制御を行う。また、本実施の形態では、閾値は、予め定めた固定値とする。また、本実施の形態では、第2時間は、予め定めた固定値とする。なお、電動モータ21の制御方法の詳細については、後述する。
駆動回路12は、パワー素子13を駆動する回路であり、駆動制御部11により制御される。具体的には、駆動回路12は、駆動制御部11から入力する電動モータ制御信号に基づいて、パワー素子13を通電または遮断する制御を行う。
パワー素子13は、駆動回路12の制御に従って、蓄電池2から供給される直流電流を通電または遮断する。これにより、パワー素子13は、蓄電池2から供給される直流電流を交流電流に変換して電動モータ21に供給する。また、パワー素子13は、蓄電池2から印加される直流電圧を、電動モータ21を制御するための制御電圧に変換して電動モータ21に供給する。この際、パワー素子13は、駆動回路12の制御に従って、電動モータ21に供給する制御電圧の印加電圧パターンを変化させる。
電動モータ21は、パワー素子13から供給される制御電圧の印加電圧パターンに応じて、固定スクロール部材22に対して、可動スクロール部材23を正回転または逆回転させる。
固定スクロール部材22は、圧縮機構部4の図示しないハウジングに固定されている。
可動スクロール部材23は、電動モータ21により、固定スクロール部材22に対して、正回転する。これにより、固定スクロール部材22と可動スクロール部材23との間に形成された密閉空間において冷媒を圧縮することができる。また、可動スクロール部材23は、電動モータ21により、固定スクロール部材22に対して、逆回転する。
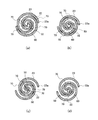
次に、可動スクロール部材23の動作について、図2を用いて説明する。図2は、可動スクロール部材23の動作を示す図である。
図2(a)は、冷媒の吸入完了と同時に圧縮を始める状態の可動スクロール部材23と固定スクロール部材22との位置関係を示す。また、図2(b)、図2(c)、図2(d)は、それぞれ図2(a)、図2(b)、図2(c)の状態から可動スクロール部材23が反時計方向に90度回転した状態を示す。
図2(a)から図2(b)、及び図2(b)から図2(c)に移るに従って、可動スクロール部材23と固定スクロール部材22とによって形成される密閉空間60が減少し、密閉空間60内の冷媒は圧縮される。また、密閉空間60が吐出口50と通じることにより、密閉空間60において圧縮された冷媒が吐出口50より吐出される。
そして、図2(d)の状態から可動スクロール部材23が更に90度回転することにより、元の状態、即ち図2(a)の状態に戻る。図2(a)〜図2(d)において、密閉空間60は、可動スクロール部材23と固定スクロール部材22との半径方向接点70により形成される。
図2(a)〜図2(d)より、固定スクロール部材22に対して可動スクロール部材23を正回転させる場合には、可動スクロール部材23は、図2(d)→図2(a)→図2(b)→図2(c)の順に動作する。
また、固定スクロール部材22に対して可動スクロール部材23を逆回転させる場合には、可動スクロール部材23は、図2(a)→図2(d)→図2(c)→図2(b)の順に動作する。この際、図2(a)から図2(d)になることにより、半径方向接点70が吐出口50側に移動し、可動スクロール部材23の外周側端部23aと固定スクロール部材22とが当接することにより形成されていた密閉空間60が外部に開放される。これにより、密閉空間60内に密閉されていた冷媒が外部に放出され、差圧が低減する。
なお、図2(d)の状態においては、可動スクロール部材23の外周側端部23a近傍の圧力は、吸入口50の吸入口圧力とほぼ同じになる。
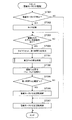
次に、電動モータ21の制御方法について、図3を用いて説明する。図3は、電動モータ21の制御方法を示すフロー図である。
まず、電動モータ21が駆動している状態において、駆動制御部11は、電動モータ21が停止したか否かを判定する(ステップST301)。
停止していないと判定した場合には(ステップST301:NO)、駆動制御部11は、処理を終了する。
一方、停止したものと判定した場合には(ステップST301:YES)、計測部10は、タイマを起動して時間を計測する(ステップST302)。
次に、駆動制御部11は、駆動ONのエアコン制御信号が入力したか否かを判定する(ステップST303)。
駆動ONのエアコン制御信号の入力が無いと判定した場合には(ステップST303:NO)、駆動制御部11は、再度駆動ONのエアコン制御信号が入力したか否かを判定する(ステップST303)。
一方、駆動ONのエアコン制御信号の入力が有ると判定した場合には(ステップST303:YES)、駆動制御部11は、電動モータ21を停止してから駆動ONのエアコン制御信号が入力するまでの第1時間Tdを算出する(ステップST304)。また、駆動制御部11は、計測部10のタイマをリセットする(ステップST304)。
次に、駆動制御部11は、第1時間Tdが閾値Ta以下であるか否かを判定する(ステップST305)。
第1時間Tdが閾値Taより大きいと判定した場合には(ステップST305:NO)、スクロール圧縮機1は、後述するステップST306の処理をスキップして、後述するステップST307に処理を進める。
一方、第1時間Tdが閾値Ta以下であると判定した場合には(ステップST305:YES)、駆動制御部11は、電動モータ21を逆回転制御する(ステップST306)。即ち、電動モータ21は、可動スクロール部材23を第2時間だけ逆回転させる。
次に、駆動制御部11は、電動モータ21を正回転制御する(ステップST307)。即ち、電動モータ21は、可動スクロール部材23を正回転させる。
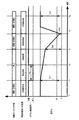
次に、電動モータ21の制御方法について、図4を用いてさらに詳細に説明する。図4は、電動モータ21の制御方法を示すタイムチャートである。
図4より、時刻T0から時刻T1において、電動モータ21の可動スクロール部材23は、駆動制御部11の制御により正回転している。また、差圧Pa=Pa1になっている。この状態において、駆動OFFのエアコン制御信号が駆動制御部11に入力する。
時刻T1において、駆動制御部11は、駆動OFFのエアコン制御信号を検出することにより、電動モータ21の駆動を停止する制御を開始する。そして、電動モータ21は、駆動を停止する。この際、差圧Paは最大値Pa1である。また、計測部10は、タイマを起動して時間の計測を開始する。
時刻T1から時刻T2において、駆動OFFのエアコン制御信号の駆動制御部11への入力が継続する。また、駆動制御部11は、電動モータ21の駆動を停止する制御を継続する。これにより、電動モータ21は、駆動を停止した状態を維持する。また、計測部10は、駆動OFFのエアコン制御信号が入力してからの時間を計測する。この際、差圧Paは、時間の経過と共に徐々に小さくなる。
時刻T2において、駆動制御部11は、駆動ONのエアコン制御信号を検出する。また、計測部10は、時間の計測を停止し、計測した時間を第1時間Tdとして駆動制御部11へ出力する。
時刻T2から時刻T3において、駆動ONのエアコン制御信号の駆動制御部11への入力が継続する。また、駆動制御部11は、計測部10より第1時間Tdを取得し、第1時間Tdと閾値とを比較する。また、この間、電動モータ21は、駆動を停止する。また、駆動OFFのエアコン制御信号の駆動制御部11への入力が継続する。また、差圧Paは、時間の経過と共に徐々に小さくなり、時刻T3において差圧Pa=Pa2(ただし、Pa1>Pa2)になる。
時刻T3から時刻T4において、駆動制御部11は、第1時間Tdが閾値以下の場合に、可動スクロール部材23を逆回転させる制御を行う。これにより、電動モータ21は、駆動を開始するとともに、可動スクロール部材23を逆回転させる。この間、駆動ONのエアコン制御信号の駆動制御部11への入力が継続する。
時刻T4において、駆動制御部11は、可動スクロール部材23を正回転させる制御を開始する。この際、差圧Pa=Pa3(ただし、Pa2>Pa3)になる。また、差圧Paは、所定値Pb(ただし、Pa2>Pb>Pa3)より小さくなる。
時刻T4から時刻T5において、駆動制御部11は、可動スクロール部材23を正回転させる制御を継続する。そして、電動モータ21は、可動スクロール部材23を正回転させる。これにより、差圧Paは、最大値Pa4まで急激に大きくなる。時刻T4から時刻T5の時間は、予め定めた固定の時間でも良く、また、実施の形態2に記載するような、可変な時間でも良い。
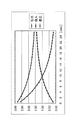
図5は、駆動停止後における吸入口圧力と、吐出口圧力と、差圧Paとの関係を時間推移で示す図である。図5において、時間0は、電動モータ21を停止させた時刻である。また、図5において、横軸は時間であり、縦軸は圧力である。
図5より、吸入口の圧力値は、電動モータ21を停止させた時刻から時間が経過するほど増加するため、上に凸の曲線を描く。また、吐出口の圧力値は、電動モータ21を停止した時刻から時間が経過するほど減少するため、下に凸の曲線を描く。従って、差圧Paは、電動モータ21を停止させた時刻から時間が経過するほど小さくなるため、下に凸の曲線になる。
図5において、例えば、図4のPbを1.8に設定した場合は、電動モータ21を停止させた時刻から約4秒経過するまでの間に電動モータ21を再び駆動する際に、電動モータ21を逆回転させる。
このように、本実施の形態では、電動モータの駆動を停止してから所定時間内に再び駆動する際に、可動スクロール部材を逆回転させた後に正回転させる。これにより、本実施の形態によれば、電動モータの駆動が停止してから駆動を開始するまでの時間が短い場合において、差圧により電動モータにかかるトルクを低減することができ、電動モータを始動することができる。
(実施の形態2)
本実施の形態は、圧力センサで測定した圧力値より求めた差圧に基づいて、閾値を可変にするものである。
本実施の形態は、圧力センサで測定した圧力値より求めた差圧に基づいて、閾値を可変にするものである。
図6は、本発明の実施の形態2に係るスクロール圧縮機100の構成を示すブロック図である。
図6に示すスクロール圧縮機100は、図1に示す実施の形態1に係るスクロール圧縮機1に対して、閾値設定部111と、第1の圧力センサ121と、第2の圧力センサ122とを追加する。なお、図6において、図1と同一構成である部分には同一の符号を付してその説明を省略する。
図6より、インバータ部130は、計測部10と、駆動制御部11と、駆動回路12と、パワー素子13と、閾値設定部111とを含む。また、圧縮機構部140は、電動モータ21と、固定スクロール部材22と、可動スクロール部材23と、第1の圧力センサ121と、第2の圧力センサ122とを含む。
閾値設定部111は、第1の圧力センサ121から入力する圧力値と、第2の圧力センサ122から入力する圧力値との差圧に基づいて、閾値を算出する。また、閾値設定部111は、算出した閾値を駆動制御部11へ出力する。なお、閾値を算出する方法について、後述する。
駆動制御部11は、計測部10から入力した第1時間と、閾値設定部111から入力した閾値とに基づいて、電動モータ21を制御する。
第1の圧力センサ121は、電動モータ21の駆動停止時における、冷媒を吸入する図示しない吸入口における吸入口圧力を検出する。また、第1の圧力センサ121は、検出した吸入口の圧力値を閾値設定部111へ出力する。
第2の圧力センサ122は、電動モータ21の駆動停止時における、圧縮した冷媒を吐出する図示しない吐出口における吐出口圧力を検出する。また、第2の圧力センサ122は、検出した吐出口の圧力値を駆動制御部11へ出力する。
なお、可動スクロール部材23の動作は図2と同一であるので、その説明を省略する。
次に、電動モータ21の制御方法について、図7を用いて説明する。図7は、電動モータ21の制御方法を示すフロー図である。
なお、図7において、図3と同一動作である箇所については同一符号を付して、その説明を省略する。図7のフロー図は、図3のフロー図のステップST304とステップST305との間に、ステップST701及びステップST702が追加されたものである。
ステップST304の後、閾値設定部111は、第1の圧力センサ121において検出した圧力と、第2の圧力センサ122において検出した圧力との差圧Paを算出する(ステップST701)。
具体的には、閾値設定部111は、第1の圧力センサ121より吸入口の圧力値Piを入力し、第2の圧力センサ122より吐出口の圧力値Poを入力する。そして、閾値設定部111は、圧力値Poから圧力値Piを減算して差圧Paを算出する(Pa=Po−Pi)。
また、閾値設定部111は、差圧Paを用いて、第1時間と比較する閾値である閾値Taを算出する(ステップST702)。例えば、閾値設定部111は、差圧Paに定数K(K>0)を乗算して閾値Taを算出する(Ta=Pa*K)。定数Kは、予め定めた固定の値である。
このように、本実施の形態では、差圧が大きいほど閾値を大きくするので、差圧が大きいほど、可動スクロール部材を逆回転させる制御を行うものと判定する第1時間が長くなる。これにより、本実施の形態によれば、上記の実施の形態1の効果に加えて、差圧が大きい場合において、電動モータの正規の運転開始時のトルクを確実に低減することができる。
また、本実施の形態によれば、圧力センサで検出した圧力値を用いて差圧を求めるので、演算のみにより差圧を求める場合に比べて、差圧の算出処理に伴う処理負荷を軽減することができる。
なお、本実施の形態において、第1の圧力センサ121及び第2の圧力センサ122を用いて差圧Paを算出したが、本発明はこれに限らず、電動モータ21の駆動電流Iaを用いて差圧Paを算出してもよい。
この際、駆動制御部11は、電動モータ21の停止時から所定時間前の電動モータ21の駆動電流Iaに基づいて差圧Paを算出する。具体的には、駆動制御部11は、定数N(N>0)と駆動電流Iaとを乗算して差圧Paを算出する(Pa=N*Ia)。これより、差圧Paは、駆動電流Iaが大きいほど大きくなる。定数Nは、予め定めた固定の値である。
駆動電流Iaを用いる場合には、圧力センサ等の部品を追加せずに差圧を算出するので、圧力センサを用いる場合に比べて、部品点数を抑制することができ、製造コストを低減することができる。
(実施の形態3)
本実施の形態は、圧力センサで測定した圧力値より求めた差圧に基づいて、第2時間を可変にするものである。
本実施の形態は、圧力センサで測定した圧力値より求めた差圧に基づいて、第2時間を可変にするものである。
図8は、本発明の実施の形態3に係るスクロール圧縮機200の構成を示すブロック図である。
図8に示すスクロール圧縮機200は、図6に示す実施の形態2に係るスクロール圧縮機100に対して、閾値設定部111を削除し、第2時間設定部211を追加する。なお、図8において、図1及び図6と同一構成である部分には同一の符号を付してその説明を省略する。
図8より、インバータ部230は、計測部10と、駆動制御部11と、駆動回路12と、パワー素子13と、第2時間設定部211とを含む。
計測部10は、計測した時間を第1時間として駆動制御部11及び第2時間設定部211へ出力する。
第2時間設定部211は、計測部10から入力する第1時間、及び第1の圧力センサ121から入力する圧力値と、第2の圧力センサ122から入力する圧力値との差圧に基づいて、第2時間を算出する。また、第2時間設定部211は、算出した第2時間を駆動制御部11へ出力する。第2時間は、電動モータ21を駆動する際に可動スクロール部材23を逆回転させる時間である。なお、第2時間を算出する方法について、後述する。
駆動制御部11は、計測部10から入力した第1時間と、第2時間設定部211から入力した第2時間とに基づいて、電動モータ21を制御する。
具体的には、駆動制御部11は、計測部10から入力した第1時間が閾値以下の場合に、第2時間設定部211から入力した第2時間だけ可動スクロール部材23を逆回転させ、第2時間経過後に可動スクロール部材23を正回転させる制御を行う。なお、駆動制御部11の他の動作については上記の実施の形態1と同一であるので、その説明を省略する。
次に、電動モータ21の制御方法について、図9を用いて説明する。図9は、電動モータ21の制御方法を示すフロー図である。
なお、図9において、図3と同一動作である箇所については同一符号を付して、その説明を省略する。図9のフロー図は、図3のフロー図のステップST305とステップST306との間に、ステップST901及びステップST902が追加されたものである。
第1時間Tdが閾値Ta以下であると判定した場合に(ステップST305:YES)、第2時間設定部211は、第1の圧力センサ121において検出した圧力と、第2の圧力センサ122において検出した圧力との差圧Paを算出する(ステップST901)。なお、本実施の形態における差圧Paの算出方法は、上記の実施の形態2における差圧Paの算出方法と同一であるので、その説明を省略する。
次に、駆動制御部11は、第1時間Td及び差圧Paを用いて、可動スクロール部材23を逆回転させる第2時間Tgを算出する(ステップST902)。
次に、可動スクロール部材23を逆回転させる第2時間Tgの算出方法について、図10を用いて説明する。図10は、第2時間Tgの算出方法を示すフロー図である。
まず、第2時間設定部211は、差圧Paが所定値Pb以下であるか否かを判定する(ステップST1001)。
差圧Paが所定値Pbより大きいと判定した場合には(ステップST1001:NO)、第2時間設定部211は、定数Lと差圧Paとの乗算結果から、定数Mと第1時間Tdとの乗算結果を減算して第2時間Tgを算出する(Tg=L*Pa−M*Td)(ステップST1002)。ただし、L及びMは定数であり、予め定めた固定の値である。また、L>0、M>0及び(L*Pa)≧(M*Td)である。ここで、第2時間Tgは、差圧Paが同一の場合には、第1時間Tdが短いほど長くなる。また、第2時間Tgは、第1時間Tdが同一の場合には、差圧Paが大きいほど長くなる。
また、差圧Paが所定値Pb以下であると判定した場合には(ステップST1001:YES)、第2時間設定部211は、第2時間Tg=0とする。この場合、駆動制御部11は、可動スクロール部材23を逆回転させずに正回転させる。
このように、本実施の形態によれば、上記の実施の形態1の効果に加えて、差圧が大きいほど第2時間を長くするので、差圧が大きい場合において、電動モータの正規の運転開始時のトルクを確実に低減することができる。
また、本実施の形態によれば、第1時間が短いほど第2時間を長くするので、電動モータのトルクを充分低減した後に正規の運転を開始することができる。
また、本実施の形態によれば、差圧が所定値以下の場合には可動スクロール部材を逆回転させないので、電動モータのトルクが低い場合には早期に正規の運転を開始することができる。
なお、本実施の形態において、図10のステップST1001がNOの場合、第2時間を算出したが、本発明はこれに限らず、第2時間を算出せずに逆回転を開始し、圧力センサで測定した差圧Paが所定値Pbより小さくなった場合に逆回転を終了するようにしてもよい。
(実施の形態4)
本実施の形態は、圧力センサで測定した圧力値より求めた回転数に基づいて、電動モータを制御するものである。
本実施の形態は、圧力センサで測定した圧力値より求めた回転数に基づいて、電動モータを制御するものである。
図11は、本発明の実施の形態4に係るスクロール圧縮機300の構成を示すブロック図である。
図11に示すスクロール圧縮機300は、図6に示す実施の形態2に係るスクロール圧縮機100に対して、閾値設定部111を削除し、回転数設定部311を追加する。なお、図11において、図1及び図6と同一構成である部分には同一の符号を付してその説明を省略する。
図11より、インバータ部330は、計測部10と、駆動制御部11と、駆動回路12と、パワー素子13と、回転数設定部311とを含む。
計測部10は、計測した時間を第1時間として駆動制御部11及び回転数設定部311へ出力する。
回転数設定部311は、計測部10から入力する第1時間、及び第1の圧力センサ121から入力する圧力値と、第2の圧力センサ122から入力する圧力値との差圧に基づいて、所定時間における回転数を算出する。また、回転数設定部311は、算出した回転数を駆動制御部11へ出力する。回転数は、電動モータ21を駆動する際に可動スクロール部材23を逆回転させる際の回転数である。なお、回転数を算出する方法について、後述する。
駆動制御部11は、計測部10から入力した第1時間と、回転数設定部311から入力した回転数とに基づいて、電動モータ21を制御する。
具体的には、駆動制御部11は、計測部10から入力した第1時間が閾値以下の場合に、回転数設定部311から入力した回転数だけ可動スクロール部材23を逆回転させ、その後に可動スクロール部材23を正回転させる制御を行う。なお、駆動制御部11の他の動作については上記の実施の形態1と同一であるので、その説明を省略する。
次に、電動モータ21の制御方法について、図12を用いて説明する。図12は、電動モータ21の制御方法を示すフロー図である。
なお、図12において、図3と同一動作である箇所については同一符号を付して、その説明を省略する。図12のフロー図は、図3のフロー図のステップST305とステップST306との間に、ステップST1201及びステップST1202が追加されたものである。
第1時間Tdが閾値Ta以下であると判定した場合に(ステップST305:YES)、回転数設定部311は、第1の圧力センサ121において検出した圧力と、第2の圧力センサ122において検出した圧力との差圧Paを算出する(ステップST1201)。なお、本実施の形態における差圧Paの算出方法は、上記の実施の形態2における差圧Paの算出方法と同一であるので、その説明を省略する。
次に、駆動制御部11は、第1時間Td及び差圧Paを用いて、可動スクロール部材23を逆回転させる回転数Rnを算出する(ステップST1202)。なお、回転数Rnの算出方法については後述する。
次に、可動スクロール部材23を逆回転させる回転数Rnの算出方法について、図13を用いて説明する。図13は、回転数Rnの算出方法を示すフロー図である。
まず、回転数設定部311は、差圧Paが所定値Pb以下であるか否かを判定する(ステップST1301)。
差圧Paが所定値Pbより大きいと判定した場合には(ステップST1301:NO)、回転数設定部311は、定数Lと差圧Paとの乗算結果から、定数Mと第1時間Tdとの乗算結果を減算して回転数Rnを算出する(Rn=L*Pa−M*Td)(ステップST1302)。ただし、L及びMは定数であり、予め定めた固定の値である。また、L>0、M>0及び(L*Pa)≧(M*Td)である。ここで、回転数Rnは、差圧Paが同一の場合には、第1時間Tdが短いほど多くなる。また、回転数Rnは、第1時間Tdが同一の場合には、差圧Paが大きいほど多くなる。
また、差圧Paが所定値Pb以下であると判定した場合には(ステップST1301:YES)、回転数設定部311は、回転数Rn=0とする。この場合、駆動制御部11は、可動スクロール部材23を逆回転させずに正回転させる。
このように、本実施の形態によれば、回転数により可動スクロール部材を逆回転させることにより、可動スクロール部材の所定時間における回転数に誤差がある場合においても、電動モータの正規の運転開始時のトルクを確実に低減することができる。
なお、本実施の形態において、上記の実施の形態2に示す方法により閾値を算出し、第1時間と算出した閾値とを比較するようにしてもよい。
上記各実施の形態では、本発明をハードウェアで構成する場合を例にとって説明したが、本発明はハードウェアとの連携においてソフトウェアでも実現することも可能である。
上記各実施の形態の説明に用いた各機能ブロックは、典型的には集積回路であるLSIとして実現される。これらは個別に1チップ化されてもよいし、一部または全てを含むように1チップ化されてもよい。ここでは、LSIとしたが、集積度の違いにより、IC、システムLSI、スーパーLSI、ウルトラLSIと呼称されることもある。
また、集積回路化の手法はLSIに限るものではなく、専用回路または汎用プロセッサで実現してもよい。LSI製造後に、プログラムすることが可能なFPGA(Field Programmable Gate Array)や、LSI内部の回路セルの接続や設定を再構成可能なリコンフィギュラブル・プロセッサーを利用してもよい。
さらには、半導体技術の進歩または派生する別技術によりLSIに置き換わる集積回路化の技術が登場すれば、当然、その技術を用いて機能ブロックの集積化を行ってもよい。バイオ技術の適用等が可能性としてありえる。
本発明に係るスクロール圧縮機は、例えば車両または家屋に備えられたエアーコンディショナに搭載するのに好適である。
1 スクロール圧縮機
2 蓄電池
3 インバータ部
4 圧縮機構部
5 エアコン制御装置
10 計測部
11 駆動制御部
12 駆動回路
13 パワー素子
21 電動モータ
22 固定スクロール部材
23 可動スクロール部材
2 蓄電池
3 インバータ部
4 圧縮機構部
5 エアコン制御装置
10 計測部
11 駆動制御部
12 駆動回路
13 パワー素子
21 電動モータ
22 固定スクロール部材
23 可動スクロール部材
Claims (13)
- エアーコンディショナに搭載されるスクロール圧縮機であって、
第1のスクロール部材と、
前記第1のスクロール部材に対して正回転することにより、前記第1のスクロール部材との間に形成される密閉空間において冷媒を圧縮する第2のスクロール部材と、
前記第2のスクロール部材を前記正回転または逆回転させる電動モータと、
前記電動モータの駆動を停止してから前記電動モータの駆動を開始するまでの第1時間が閾値以下の場合に、前記第2のスクロール部材を前記逆回転させた後に前記正回転させる制御を行い、前記第1時間が前記閾値より大きい場合に、前記第2のスクロール部材を前記逆回転させずに前記正回転させる制御を行う制御手段と、
を具備するスクロール圧縮機。 - 前記電動モータの駆動停止時における、冷媒の吸入口の吸入口圧力と、圧縮した冷媒の吐出口の吐出口圧力との圧力差が大きいほど、前記閾値を大きくする閾値設定手段をさらに具備する、
請求項1記載のスクロール圧縮機。 - 前記閾値設定手段は、前記電動モータの駆動停止時から所定時間経過前における前記電動モータの駆動電流が大きいほど、前記圧力差が大きいと判断する、
請求項2記載のスクロール圧縮機。 - 前記吸入口圧力を測定する第1の圧力センサーと、
前記吐出口圧力を測定する第2の圧力センサーと、
をさらに具備し、
前記閾値設定手段は、前記第1の圧力センサーにより測定した前記吸入口圧力と、前記第2の圧力センサーにより測定した前記吐出口圧力との前記圧力差を取得する、
請求項2記載のスクロール圧縮機。 - 冷媒の吸入口の吸入口圧力と、圧縮した冷媒の吐出口の吐出口圧力との圧力差が大きいほど、および、前記第1時間が短いほど、前記第2のスクロール部材を前記逆回転させる第2時間を長くする第2時間設定手段をさらに具備する、
請求項1記載のスクロール圧縮機。 - 前記第2時間設定手段は、前記電動モータの駆動停止時から所定時間経過前における前記電動モータの駆動電流が大きいほど、前記圧力差が大きいと判断する、
請求項5記載のスクロール圧縮機。 - 前記吸入口圧力を測定する第1の圧力センサーと、
前記吐出口圧力を測定する第2の圧力センサーと、
をさらに具備し、
前記第2時間設定手段は、前記第1の圧力センサーにより測定した前記吸入口圧力と、前記第2の圧力センサーにより測定した前記吐出口圧力との前記圧力差を取得する、
請求項5記載のスクロール圧縮機。 - 冷媒の吸入口の吸入口圧力と、圧縮した冷媒の吐出口の吐出口圧力との圧力差が大きいほど、および、前記第1時間が短いほど、前記第2のスクロール部材を前記逆回転させる回転数を多くする回転数設定手段をさらに具備する
請求項1記載のスクロール圧縮機。 - 前記回転数設定手段は、前記電動モータの駆動停止時から所定時間経過前における前記電動モータの駆動電流が大きいほど、前記圧力差が大きいと判断する、
請求項8記載のスクロール圧縮機。 - 前記吸入口圧力を測定する第1の圧力センサーと、
前記吐出口圧力を測定する第2の圧力センサーと、
をさらに具備し、
前記回転数設定手段は、前記第1の圧力センサーにより測定した前記吸入口圧力と、前記第2の圧力センサーにより測定した前記吐出口圧力との前記圧力差を取得する、
請求項8記載のスクロール圧縮機。 - 前記制御手段は、前記第1時間が前記閾値以下の場合、かつ、冷媒の吸入口の吸入口圧力と、圧縮した冷媒の吐出口の吐出口圧力との圧力差が所定値より大きい場合に、前記第2のスクロール部材を前記逆回転させた後に前記正回転させる制御を行う、
請求項1記載のスクロール圧縮機。 - 請求項1記載のスクロール圧縮機を搭載したエアーコンディショナ。
- 請求項12記載のエアーコンディショナを備えた車両。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011062678A JP2012197727A (ja) | 2011-03-22 | 2011-03-22 | スクロール圧縮機 |
| PCT/JP2012/001952 WO2012127862A1 (ja) | 2011-03-22 | 2012-03-21 | スクロール圧縮機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011062678A JP2012197727A (ja) | 2011-03-22 | 2011-03-22 | スクロール圧縮機 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012197727A true JP2012197727A (ja) | 2012-10-18 |
Family
ID=46879034
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011062678A Withdrawn JP2012197727A (ja) | 2011-03-22 | 2011-03-22 | スクロール圧縮機 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2012197727A (ja) |
| WO (1) | WO2012127862A1 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015010537A (ja) * | 2013-06-28 | 2015-01-19 | カルソニックカンセイ株式会社 | 電動コンプレッサ及び制御方法 |
| JP2015126592A (ja) * | 2013-12-26 | 2015-07-06 | カルソニックカンセイ株式会社 | 電動コンプレッサ |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5823291A (ja) * | 1981-08-03 | 1983-02-10 | Hitachi Ltd | 空気調和機 |
| JPH0776640B2 (ja) * | 1985-03-20 | 1995-08-16 | 株式会社日立製作所 | スクロール圧縮機を用いた冷凍装置の起動方法 |
| JPH05203268A (ja) * | 1992-01-29 | 1993-08-10 | Matsushita Electric Ind Co Ltd | 圧縮式冷凍装置の起動方法 |
-
2011
- 2011-03-22 JP JP2011062678A patent/JP2012197727A/ja not_active Withdrawn
-
2012
- 2012-03-21 WO PCT/JP2012/001952 patent/WO2012127862A1/ja not_active Ceased
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015010537A (ja) * | 2013-06-28 | 2015-01-19 | カルソニックカンセイ株式会社 | 電動コンプレッサ及び制御方法 |
| JP2015126592A (ja) * | 2013-12-26 | 2015-07-06 | カルソニックカンセイ株式会社 | 電動コンプレッサ |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2012127862A1 (ja) | 2012-09-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9595899B2 (en) | Motor control device | |
| US10284131B2 (en) | Motor-driven compressor for a vehicle | |
| CN108267649B (zh) | 压缩机相序检测方法和装置及其启动控制方法和设备 | |
| US20100232980A1 (en) | Air Compressor | |
| EP2221478B1 (en) | Controller of electric compressor, start control method of electric compressor | |
| KR101814899B1 (ko) | 전동 압축기 | |
| JP2008069674A (ja) | 真空ポンプの運転制御装置および方法 | |
| CN103677001A (zh) | 电动车制冷控制方法、装置及系统、电动车 | |
| US8538633B2 (en) | Power steering apparatus | |
| WO2012127862A1 (ja) | スクロール圧縮機 | |
| US12126291B2 (en) | Control device, electric compressor, ripple voltage abnormality cause determination method and program | |
| TWI775832B (zh) | 真空幫浦裝置的運轉控制裝置、及運轉控制方法 | |
| US7408317B2 (en) | Apparatus having a motor, controller for the motor, and method of controlling the motor | |
| JP2013062933A (ja) | 電動コンプレッサ | |
| KR102018764B1 (ko) | 히트 펌프 시스템 및 그 제어 방법 | |
| US20220252065A1 (en) | Fluid Machine Device | |
| JP6280852B2 (ja) | 位置センサ付きモータ及びそれを用いた気体圧縮装置 | |
| JP4686242B2 (ja) | 電動圧縮機の制御方法および制御装置 | |
| US20120100012A1 (en) | Method for controlling electric compressor | |
| KR20170025009A (ko) | 차량용 전동 압축기 및 그것의 모터 재기동 제어 방법 | |
| US11628729B2 (en) | Inverter controller and on-vehicle fluid machine | |
| WO2023176279A1 (ja) | 電動圧縮機 | |
| TWI707534B (zh) | 乾式真空泵浦裝置及其控制方法與控制程式 | |
| WO2018054293A1 (zh) | 双驱压缩机切换控制方法、控制装置、控制系统以及车辆 | |
| KR20170054626A (ko) | 전동 압축기 제어 장치 및 그 방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Withdrawal of application because of no request for examination |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20140603 |