JP2012197891A - 動力伝達装置 - Google Patents
動力伝達装置 Download PDFInfo
- Publication number
- JP2012197891A JP2012197891A JP2011063013A JP2011063013A JP2012197891A JP 2012197891 A JP2012197891 A JP 2012197891A JP 2011063013 A JP2011063013 A JP 2011063013A JP 2011063013 A JP2011063013 A JP 2011063013A JP 2012197891 A JP2012197891 A JP 2012197891A
- Authority
- JP
- Japan
- Prior art keywords
- rotation
- input shaft
- power transmission
- shaft
- housing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images

Landscapes
- Structure Of Transmissions (AREA)
Abstract
【課題】 入力軸の正転時と逆転時とで、等速の動力伝達と減速の動力伝達とを単純な構成で切り替える動力伝達装置を提供する。
【解決手段】 動力伝達装置10は、回転フレーム50に保持された動力伝達ユニット20がシャーシ17、18の間に配設される。回転フレーム50は、ワンウェイクラッチ15、16により、入力軸11の正転(時計回り方向の回転)時、正転力を等速で出力軸12に伝達し、逆転(反時計回り方向)時、回転が拘束される。一方、動力伝達ユニット20は、ワンウェイクラッチ25により、入力軸11の正転時は回転が拘束され、逆転時は入力軸11の逆転力を歯車21〜24を介して減速し、出力軸12に伝達する。これにより、外部制御装置や他動力による動力伝達装置を使用せず、入力軸11の正転時と逆転時とで、等速動力伝達と減速動力伝達とを切り替えることができる。
【選択図】図1
【解決手段】 動力伝達装置10は、回転フレーム50に保持された動力伝達ユニット20がシャーシ17、18の間に配設される。回転フレーム50は、ワンウェイクラッチ15、16により、入力軸11の正転(時計回り方向の回転)時、正転力を等速で出力軸12に伝達し、逆転(反時計回り方向)時、回転が拘束される。一方、動力伝達ユニット20は、ワンウェイクラッチ25により、入力軸11の正転時は回転が拘束され、逆転時は入力軸11の逆転力を歯車21〜24を介して減速し、出力軸12に伝達する。これにより、外部制御装置や他動力による動力伝達装置を使用せず、入力軸11の正転時と逆転時とで、等速動力伝達と減速動力伝達とを切り替えることができる。
【選択図】図1
Description
本発明は、入力軸の回転力を出力軸へ伝達する動力伝達装置に関する。
動力伝達装置は、モータ等の駆動力による入力軸の回転を等速で又は減速もしくは増速して出力軸へ伝達し、出力軸に接続された目的動作機構を駆動する。通常の動力伝達装置は、入力軸の回転方向に関わらず、入力軸と出力軸との変速比および伝達トルクの出力特性が一定である。しかし、動力の正転と逆転で、あるいは、目的動作機構としてのアクチュエータの往路と復路の作動で異なる出力特性を要求される場合がある。
例えば、荷役リフトは、リフトアップ時に低速高トルクが要求され、ダウン時にはトルクは必要なく高速特性が要求される。ウインチは、巻上げ時に低速高トルクが要求され、ワイヤ引き出し時にはトルクは必要なく高速特性が要求される。クランプは、締め込み時に低速で高い押付力が要求され、解放時には押付力は必要なく高速特性が要求される。クラッチは、スプリングを圧縮する時に低速高トルクが要求され、スプリング力に沿って逃げる時には低トルク高速特性が要求される。
また、エンジンの圧縮比を変更可能な可変圧縮比エンジンでは、低圧縮比側から高圧縮比側に変更する場合に低速高トルクが要求され、一方、高圧縮比側から低圧縮比側に変更する場合にはトルクは必要なく高速特性が要求される。
また、エンジンの圧縮比を変更可能な可変圧縮比エンジンでは、低圧縮比側から高圧縮比側に変更する場合に低速高トルクが要求され、一方、高圧縮比側から低圧縮比側に変更する場合にはトルクは必要なく高速特性が要求される。
このように、正転と逆転または往路と復路での要求特性が異なる場合、固定変速比のアクチュエータでは、いずれかの特性を犠牲にするか、モータやアクチュエータの出力や体格を大きくして対応しなければならない。
そこで、従来、正転と逆転または往路と復路での出力特性を変化させる装置または方法として、例えば、自動車用自動変速機のように電子制御を用いた変速機が知られている。また、回転方向を機械的または電気的に検出し、歯車比の異なる動力伝達経路を選択する方法が知られている。この例として、特許文献1に記載の正逆転可能な2段変速機は、駆動装置の出力軸と遊星歯車減速機の内歯歯車とを電磁的に連結しかつ切断可能な電磁クラッチを備える。
そこで、従来、正転と逆転または往路と復路での出力特性を変化させる装置または方法として、例えば、自動車用自動変速機のように電子制御を用いた変速機が知られている。また、回転方向を機械的または電気的に検出し、歯車比の異なる動力伝達経路を選択する方法が知られている。この例として、特許文献1に記載の正逆転可能な2段変速機は、駆動装置の出力軸と遊星歯車減速機の内歯歯車とを電磁的に連結しかつ切断可能な電磁クラッチを備える。
また、その他の装置または方法として、以下のような技術が開示されている。
特許文献2の可変圧縮比エンジンは、2つのワンウェイクラッチを用い、2つの動力伝達経路を切り替える。これにより、高減速比の動力伝達経路を選択したとき低回転高トルクの出力が得られ、低減速比の動力伝達経路を選択したとき高回転低トルクの出力が得られると記載されている。
特許文献3の開閉体駆動装置は、特許文献2と同様、2つのワンウェイクラッチを組合せ、動力伝達の分割および選択を図っている。
特許文献2の可変圧縮比エンジンは、2つのワンウェイクラッチを用い、2つの動力伝達経路を切り替える。これにより、高減速比の動力伝達経路を選択したとき低回転高トルクの出力が得られ、低減速比の動力伝達経路を選択したとき高回転低トルクの出力が得られると記載されている。
特許文献3の開閉体駆動装置は、特許文献2と同様、2つのワンウェイクラッチを組合せ、動力伝達の分割および選択を図っている。
特許文献4の減速比自動切換装置は、アクチュエータ作動域の往路の変位終端で高トルクを発生させた後、突当て力を利用しロックレバーを動かすことで減速比を切り替えて、復路に沿ってアクチュエータを高速で変位させる。
特許文献5の可逆回転伝動装置は、ラチェットを用い、回転方向による動力伝達経路を選択する。
特許文献6に記載されたカメラの自動巻上げ変速機構は、モータと2系統の伝達歯車とを備え、巻上げ負荷に応じて切換歯車が上下に移動することで動力伝達経路を切り替え、巻上げ速度を自動的に変更する。
特許文献5の可逆回転伝動装置は、ラチェットを用い、回転方向による動力伝達経路を選択する。
特許文献6に記載されたカメラの自動巻上げ変速機構は、モータと2系統の伝達歯車とを備え、巻上げ負荷に応じて切換歯車が上下に移動することで動力伝達経路を切り替え、巻上げ速度を自動的に変更する。
しかしながら、電子制御を用いた装置や、機械的または電気的な検出および動力切替機構を用いる装置は、仕組みが複雑で体格も大きく、コストの高いものとなる。例えば、特許文献1の装置は、電磁クラッチを構成するソレノイドや制御装置の追加により部品点数が増加しコストアップする。また、モータの回転方向と同期してソレノイドを制御する回路が必要となる。センサや制御要素が必要なため、微作動が難しく、動作が不確実となるおそれがある。
特許文献2、3の装置は、互いに反対方向の回転を拘束するワンウェイクラッチを2つ使用し、それぞれのワンウェイクラッチが異なる変速比の伝達経路に回転力を伝達することで、回転方向に応じて変速比を切り替えようとしている。しかし、以下に説明するとおり、この構成によって正逆転の作動を実現することはできないと考えられる。
例えば、特許文献3の図3を参照すると、出力軸(44)に、互いに反対方向の回転を拘束する第1のワンウェイクラッチ(63)と第2のワンウェイクラッチ(73)が設けられている。第1のワンウェイクラッチは開放側駆動ギア(61)を駆動しようとしており、第2のワンウェイクラッチは閉塞側駆動ギア(71)を駆動しようとしている。また、開放側駆動ギアおよび閉塞側駆動ギアは、それぞれ、共通の中間軸(90)に固定された開放側従動ギア(62)および閉塞側従動ギア(72)と噛み合っている。
例えば、特許文献3の図3を参照すると、出力軸(44)に、互いに反対方向の回転を拘束する第1のワンウェイクラッチ(63)と第2のワンウェイクラッチ(73)が設けられている。第1のワンウェイクラッチは開放側駆動ギア(61)を駆動しようとしており、第2のワンウェイクラッチは閉塞側駆動ギア(71)を駆動しようとしている。また、開放側駆動ギアおよび閉塞側駆動ギアは、それぞれ、共通の中間軸(90)に固定された開放側従動ギア(62)および閉塞側従動ギア(72)と噛み合っている。
このような構成で、出力軸が第1のワンウェイクラッチの動力伝達方向に回転し、それによりギアを介して共通の中間軸が回転したと仮定する。すると、中間軸の回転は閉塞側従動ギアを介して閉塞側駆動ギアに伝達され、閉塞側駆動ギアに出力軸の回転と同一方向の回転力が作用する。ここで、閉塞側駆動ギアの回転速度が出力軸の回転速度より速い場合には、出力軸が閉塞側駆動ギアに対して相対的に反対方向に回転している状態に相当する。出力軸が反対方向に回転する状態とは、第2のワンウェイクラッチの動力伝達状態であるから、第1のワンウェイクラッチと第2のワンウェイクラッチとが同時に動力伝達状態になり、デッドロックすなわち互いに異なる変速比の動力伝達により各伝達系統が相互干渉を起こし、動力伝達が不可能な状態となる。よって、この機構は成立しない。
さらに、2つのワンウェイクラッチが同一方向の回転を拘束するように構成した場合、あるいは、ワンウェイクラッチの内輪側を駆動した場合、外輪側を駆動した場合の様々なパターンを検証した。その結果、いずれのパターンでも、デッドロックが生じるか、または、2つのワンウェイクラッチが共に空転し出力軸が回転しない状態を生じることがわかった。すなわち、単純に2つのワンウェイクラッチを組合せただけでは、正転時と逆転時とで変速比を切り替える機構を構成し得ないと言うことができる。
その他、特許文献4の装置は、往路の変位が終端に達する前に復路に反転した場合には変速させることができない。
特許文献5の装置は、ラチェット切り替えのために入出力軸間でロストルクが生じる。また、駆動軸の内部または駆動軸とつながった部位にラチェットシステムを組み込む必要があり、装置の小型化や構造の簡素化が難しい。さらに、回転バランスが出しにくく高速回転には適さない。加えて、ラチェット嵌合部が周方向の一部に限られるため、装置全体の大きさに対して動力伝達容量が不足するおそれがある。
特許文献6の変速機構は、切換歯車15が上下に移動する途中、いずれの系統にも動力を伝達することができない期間が生じる。また、切換歯車が回転しながら移動するため、切換歯車と伝達歯車とが接触するとき、歯が噛み合わず、歯車同士が反発するおそれがある。したがって、特に高速回転する装置には適用することができない。
特許文献5の装置は、ラチェット切り替えのために入出力軸間でロストルクが生じる。また、駆動軸の内部または駆動軸とつながった部位にラチェットシステムを組み込む必要があり、装置の小型化や構造の簡素化が難しい。さらに、回転バランスが出しにくく高速回転には適さない。加えて、ラチェット嵌合部が周方向の一部に限られるため、装置全体の大きさに対して動力伝達容量が不足するおそれがある。
特許文献6の変速機構は、切換歯車15が上下に移動する途中、いずれの系統にも動力を伝達することができない期間が生じる。また、切換歯車が回転しながら移動するため、切換歯車と伝達歯車とが接触するとき、歯が噛み合わず、歯車同士が反発するおそれがある。したがって、特に高速回転する装置には適用することができない。
本発明は、このような点に鑑みて創作されたものであり、その目的は、(1)外部制御装置を使用せず、(2)ソレノイド等の他動力による動力選択装置を使用せず、(3)構成が単純で、(4)動作が確実で信頼性が高く、(5)体格を小さくすることができ、(6)入力軸の正転時と逆転時とで、一方が等速、他方が等速又は減速もしくは増速の動力伝達を自動的に切り替えることができる動力伝達装置を提供することである。
請求項1に記載の動力伝達装置は、入力軸の回転力を入力軸から出力軸へ伝達する。ここで、入力軸の一方の回転方向への回転を「正転」とし、入力軸の他方の回転方向への回転を「逆転」とすると、この動力伝達装置は、入力軸の正転時には出力軸を入力軸の回転と等速に回転させる。また、入力軸の逆転時には出力軸を入力軸の回転に対し等速で又は減速もしくは増速して回転させる。
この動力伝達装置は、固定ハウジング、回転ハウジング、動力伝達ユニット、第1一方向回転拘束部材および第2一方向回転拘束部材を備える。
回転ハウジングは、固定ハウジングに回転可能に支持される。
動力伝達ユニットは、回転ハウジングに回転可能に支持され、入力軸から伝達された回転力を等速に又は減速もしくは増速して、前記入力軸と同軸に設けられる出力軸に伝達する。
回転ハウジングは、固定ハウジングに回転可能に支持される。
動力伝達ユニットは、回転ハウジングに回転可能に支持され、入力軸から伝達された回転力を等速に又は減速もしくは増速して、前記入力軸と同軸に設けられる出力軸に伝達する。
第1一方向回転拘束部材は、入力軸の正転時に固定ハウジングに対して回転ハウジングを正転可能とするとともに、入力軸の逆転時に固定ハウジングに対して回転ハウジングを逆転不可能とするように、固定ハウジングに対して回転ハウジングの逆転を拘束する。すなわち、第1一方向回転拘束部材は、固定ハウジングに対し、回転ハウジングの回転を一方向のみに規制する。
第2一方向回転拘束部材は、入力軸の正転時に回転ハウジングに対して動力伝達ユニットを正転不可能とするとともに、入力軸の逆転時に回転ハウジングに対して動力伝達ユニットを逆転可能とするように、回転ハウジングに対して動力伝達ユニットの正転を拘束する。すなわち、第2一方向回転拘束部材は、回転ハウジングに対し、動力伝達ユニットの回転を一方向のみに規制する。
第2一方向回転拘束部材は、入力軸の正転時に回転ハウジングに対して動力伝達ユニットを正転不可能とするとともに、入力軸の逆転時に回転ハウジングに対して動力伝達ユニットを逆転可能とするように、回転ハウジングに対して動力伝達ユニットの正転を拘束する。すなわち、第2一方向回転拘束部材は、回転ハウジングに対し、動力伝達ユニットの回転を一方向のみに規制する。
ここで、入力軸に、以下「正転」と記す任意の一方向に回転力が加わった場合、第1一方向回転拘束部材は回転を拘束しない方向に装着され、第2一方向回転拘束部材は回転を拘束する方向に装着されている。
よって、入力軸に、正転とは逆の以下「逆転」と記す一方向に回転力が加わった場合、第1一方向回転拘束部材は回転を拘束し、第2一方向回転拘束部材は回転を拘束しない。
以上の構成により、この動力伝達装置は、入力軸の正転時、入力軸の正転力が回転ハウジングを経由して出力軸に伝達される。また、入力軸の逆転時、入力軸の逆転力が動力伝達ユニットを経由して出力軸に伝達される。
よって、入力軸に、正転とは逆の以下「逆転」と記す一方向に回転力が加わった場合、第1一方向回転拘束部材は回転を拘束し、第2一方向回転拘束部材は回転を拘束しない。
以上の構成により、この動力伝達装置は、入力軸の正転時、入力軸の正転力が回転ハウジングを経由して出力軸に伝達される。また、入力軸の逆転時、入力軸の逆転力が動力伝達ユニットを経由して出力軸に伝達される。
したがって、入力軸の正転時と逆転時とで、等速の動力伝達と動力伝達ユニットの変速比による動力伝達とを自動的に切り替えることができる。
この動力伝達装置は、外部制御装置や他動力による動力選択装置を使用せず構成が単純なため、体格を小さくし、部品点数やコストを低減することができ、また、動作が確実なため、信頼性を向上することができる。
この動力伝達装置は、外部制御装置や他動力による動力選択装置を使用せず構成が単純なため、体格を小さくし、部品点数やコストを低減することができ、また、動作が確実なため、信頼性を向上することができる。
請求項2に記載の発明によると、動力伝達ユニットは、入力軸から伝達された逆転力を複数の伝達経路を経由して出力軸に伝達する。
動力伝達ユニットは、例えば、平歯車を組み合わせた歯車箱等により実現される。この場合、入力軸に連結された入力歯車と噛み合う入力側の伝達歯車、出力軸に連結された出力歯車と噛み合う出力側の伝達歯車、及び、入力側の伝達歯車と出力側の伝達歯車とを接続する副軸等が伝達経路を構成する。この伝達経路が複数設けられることで、伝達経路の構成要素にかかる応力を分散することができる。よって伝達トルクを低下させることなくシステムの小型化が可能であり、また、同体格のシステムで伝達トルクを増加することができる。
動力伝達ユニットは、例えば、平歯車を組み合わせた歯車箱等により実現される。この場合、入力軸に連結された入力歯車と噛み合う入力側の伝達歯車、出力軸に連結された出力歯車と噛み合う出力側の伝達歯車、及び、入力側の伝達歯車と出力側の伝達歯車とを接続する副軸等が伝達経路を構成する。この伝達経路が複数設けられることで、伝達経路の構成要素にかかる応力を分散することができる。よって伝達トルクを低下させることなくシステムの小型化が可能であり、また、同体格のシステムで伝達トルクを増加することができる。
請求項3に記載の発明によると、動力伝達ユニットは、複数の伝達経路が入力軸および出力軸を中心として周方向に均等に配置される。よって、回転動作時のバランスを向上させることができ、回転軸の芯振れを抑制し、回転を安定させることができる。
請求項4に記載の発明によると、動力伝達ユニットは、複数の伝達経路が、回転ハウジングの回転中心と重心とが一致するように配置される。よって、回転動作時のバランスを向上させることができ、回転軸の芯振れを抑制し、回転を安定させることができる。
請求項4に記載の発明によると、動力伝達ユニットは、複数の伝達経路が、回転ハウジングの回転中心と重心とが一致するように配置される。よって、回転動作時のバランスを向上させることができ、回転軸の芯振れを抑制し、回転を安定させることができる。
本発明の実施形態を図面に基づいて説明する。
(第1実施形態)
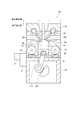
本発明の第1実施形態は、自動車等に搭載され圧縮比を変更可能な可変圧縮比エンジンに本発明の動力伝達装置を適用したものである。図3に示す可変圧縮比エンジン80は、カムカバー81、シリンダヘッド82、シリンダブロック83およびロアケース84等から構成される。シリンダブロック83にはシリンダ85が形成され、シリンダ85内に往復移動可能にピストン86が収容される。シリンダヘッド82には、吸気通路を開閉する吸気弁881、排気通路を開閉する排気弁882が設けられる。シリンダ85の内壁、ピストン86の上端、吸気弁881および排気弁882に囲まれた空間は燃焼室89を形成する。ロアケース84内にはクランクシャフト871、コンロッド872等が収容され、ピストン86の往復運動がクランクシャフト871の回転運動に変換される。
また、シリンダブロック83には、動力伝達装置10、モータ17、ウォーム18およびウォームホイール19からなる圧縮比変更変機構が設けられている。
(第1実施形態)
本発明の第1実施形態は、自動車等に搭載され圧縮比を変更可能な可変圧縮比エンジンに本発明の動力伝達装置を適用したものである。図3に示す可変圧縮比エンジン80は、カムカバー81、シリンダヘッド82、シリンダブロック83およびロアケース84等から構成される。シリンダブロック83にはシリンダ85が形成され、シリンダ85内に往復移動可能にピストン86が収容される。シリンダヘッド82には、吸気通路を開閉する吸気弁881、排気通路を開閉する排気弁882が設けられる。シリンダ85の内壁、ピストン86の上端、吸気弁881および排気弁882に囲まれた空間は燃焼室89を形成する。ロアケース84内にはクランクシャフト871、コンロッド872等が収容され、ピストン86の往復運動がクランクシャフト871の回転運動に変換される。
また、シリンダブロック83には、動力伝達装置10、モータ17、ウォーム18およびウォームホイール19からなる圧縮比変更変機構が設けられている。
以下、動力伝達装置10の入力軸側(図3の左側)から見て時計回り方向(以下「CW方向」という。)の回転を「正転」といい、反時計回り方向(以下「CCW方向」という。)の回転を「逆転」という。
モータ17の正転時、動力伝達装置10は、モータ17の正転力を等速でウォーム18に伝達する。また、モータ17の逆転時、動力伝達装置10は、モータ17の逆転力を減速してウォーム18に伝達する。
モータ17の正転時、動力伝達装置10は、モータ17の正転力を等速でウォーム18に伝達する。また、モータ17の逆転時、動力伝達装置10は、モータ17の逆転力を減速してウォーム18に伝達する。
図3に示す状態では、シリンダブロック83はロアケース84に対して最も低い位置にある。このとき、燃焼室89の容積は最小であり、ピストン86の移動による容積変化率が最大となる「高圧縮比」の状態である。
モータ17の正転力がウォーム18に伝達されると、カムカバー81、シリンダヘッド82およびシリンダブロック83はロアケース84に対して上昇し、カムカバー81の上端位置が図中破線指示した位置に移動する。これにより、燃焼室89の容積が増加するためピストン86の移動による容積変化率が小さくなり「低圧縮比」の状態となる。この高圧縮比側から低圧縮比側への推移では燃焼室89の燃焼圧がシリンダブロック83に作用する力が同じ向きに働くことから、大きな駆動力が要求されない。そのため、動力伝達装置10は、モータ17の回転を等速でウォーム18に伝達し、シリンダブロック83を比較的高速で上昇させることができる。
モータ17の正転力がウォーム18に伝達されると、カムカバー81、シリンダヘッド82およびシリンダブロック83はロアケース84に対して上昇し、カムカバー81の上端位置が図中破線指示した位置に移動する。これにより、燃焼室89の容積が増加するためピストン86の移動による容積変化率が小さくなり「低圧縮比」の状態となる。この高圧縮比側から低圧縮比側への推移では燃焼室89の燃焼圧がシリンダブロック83に作用する力が同じ向きに働くことから、大きな駆動力が要求されない。そのため、動力伝達装置10は、モータ17の回転を等速でウォーム18に伝達し、シリンダブロック83を比較的高速で上昇させることができる。
続いて、モータ17の逆転力がウォーム18に伝達されると、カムカバー81、シリンダヘッド82およびシリンダブロック83はロアケース84に対して下降する。これにより、燃焼室89の容積が減少するためピストン86の移動による容積変化率が大きくなり「高圧縮比」の状態となる。この低圧縮比側から高圧縮比側への推移ではシリンダブロック83を燃焼室89の燃焼圧に抗して下降させる必要がある。そこで、動力伝達装置10は、モータ17の回転を減速し、高トルクを出力することができる。
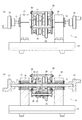
次に、動力伝達装置10の構成について図1、図2、図4〜7に基づいて説明する。
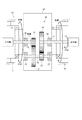
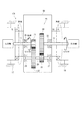
図1、2に示す動力伝達装置10は、構造および作用を説明するために手動で操作する装置であり、入力軸および出力軸は、動力および目的動作機構に接続されていない。
図1、2に示すように、動力伝達装置10は、回転フレーム50に支持された動力伝達ユニット20がシャーシ17、18の間に配設される。シャーシ17、18は、ベース19に略平行に固定される。シャーシ17側及びシャーシ18側に入力軸11及びこれと同軸の出力軸12がそれぞれ延び、その先端には手動操作するためのハンドル13、14が取り付けられている。
図1、2に示す動力伝達装置10は、構造および作用を説明するために手動で操作する装置であり、入力軸および出力軸は、動力および目的動作機構に接続されていない。
図1、2に示すように、動力伝達装置10は、回転フレーム50に支持された動力伝達ユニット20がシャーシ17、18の間に配設される。シャーシ17、18は、ベース19に略平行に固定される。シャーシ17側及びシャーシ18側に入力軸11及びこれと同軸の出力軸12がそれぞれ延び、その先端には手動操作するためのハンドル13、14が取り付けられている。
ワンウェイクラッチ15、16は、それぞれシャーシ17、18に固定され、後述するように、回転フレーム50を正転方向にのみ回転可能に支持している。
動力伝達ユニット20は、入力ギア21、第1ギア22、第2ギア23、出力ギア24、副軸29、及び、ワンウェイクラッチ25等を備えている。特に図1、2に示す動力伝達ユニット20は、3個の第1ギア22、第2ギア23および副軸29を備えている。回転フレーム50に固定されるワンウェイクラッチ25は、後述するように、動力伝達ユニット20を回転フレーム50に対して逆転方向にのみ回転可能に支持している。
動力伝達ユニット20は、入力ギア21、第1ギア22、第2ギア23、出力ギア24、副軸29、及び、ワンウェイクラッチ25等を備えている。特に図1、2に示す動力伝達ユニット20は、3個の第1ギア22、第2ギア23および副軸29を備えている。回転フレーム50に固定されるワンウェイクラッチ25は、後述するように、動力伝達ユニット20を回転フレーム50に対して逆転方向にのみ回転可能に支持している。
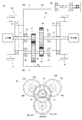
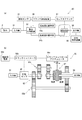
続いて図4〜7を参照して、回転フレーム50および動力伝達ユニット20の詳細な構成を説明する。ここで、図4(a)、6、7においては、説明の便宜上、図1、2と異なり、第1ギア22、第2ギア23および副軸29が各1個であるものとする。すなわち、図4(b)において、第1ギア22のうち、図の下側に外形線を実線で示した第1ギア22aおよび対応する第2ギア23a、副軸29aのみが有り、図の左上および右上に外形線を破線で示した第1ギア22b、22cおよび対応する第2ギア23b、23c、副軸29b、29cは無いものとして説明する。
また、図1、2に示される動力伝達装置10と区別するため、図4、6、7に示される動力伝達装置の符号を「101」とする。
また、図1、2に示される動力伝達装置10と区別するため、図4、6、7に示される動力伝達装置の符号を「101」とする。
図4(a)に示すように、動力伝達ユニット20は回転フレーム50に支持される。回転フレーム50は、シャーシ17、18に固定されたワンウェイクラッチ15、16に一方向にのみ回転可能に支持されている。
動力伝達ユニット20は、歯車箱に類するものである。動力伝達ユニット20は、入力軸11に連結される入力ギア21、出力軸12に連結される出力ギア24、入力軸11および出力軸12と略平行に設けられる副軸29に連結される第1ギア22および第2ギア23、及び、ワンウェイクラッチ25、軸受26、27、28を備える(図4の注参照)。ワンウェイクラッチ25は入力軸11を一方向にのみ回転可能に支持する。軸受26、27は副軸29を双方向に回転可能に支持し、軸受28は出力軸12を双方向に回転可能に支持する。
動力伝達ユニット20は、歯車箱に類するものである。動力伝達ユニット20は、入力軸11に連結される入力ギア21、出力軸12に連結される出力ギア24、入力軸11および出力軸12と略平行に設けられる副軸29に連結される第1ギア22および第2ギア23、及び、ワンウェイクラッチ25、軸受26、27、28を備える(図4の注参照)。ワンウェイクラッチ25は入力軸11を一方向にのみ回転可能に支持する。軸受26、27は副軸29を双方向に回転可能に支持し、軸受28は出力軸12を双方向に回転可能に支持する。
ギア21〜24は平歯車であり、入力ギア21と第1ギア22とが噛み合い、第2ギア23と出力ギア24とが噛み合う。第1ギア22の歯数は入力ギア21の歯数より多く、第1ギア22のピッチ円直径は入力ギア21のピッチ円直径より大きい。したがって、入力軸11の回転は、回転方向が反対となるとともに減速されて副軸29に伝達される。また、出力ギア24の歯数は第2ギア23の歯数より多く、出力ギア24のピッチ円直径は第2ギア23のピッチ円直径より大きい。したがって、副軸29の回転は、回転方向が反対となるとともに減速されて出力軸12に伝達される。その結果、動力伝達ユニット20は、入力軸11の回転力を同一方向に減速して出力軸12に伝達する。
次に、ワンウェイクラッチ15、16、25について説明する。ワンウェイクラッチ15、16、25は、軸に対して一方が「○」、他方が「×」で図示されている。「○」は、外輪に対し内輪が紙面の向こう側から手前側へ向かう方向にのみ動くことを意味し、「×」は、外輪に対し内輪が紙面の手前側から向こう側へ向かう方向にのみ動くことを意味する。
ワンウェイクラッチ15、16は、軸の上側が「○」で軸の下側が「×」であるため、入力軸11側から見てCW方向の回転(正転)を許容し、入力軸11側から見てCCW方向の回転(逆転)を拘束する。一方、ワンウェイクラッチ25は、軸の上側が「×」で軸の下側が「○」であるため、入力軸11側から見てCCW方向の回転(逆転)を許容し、入力軸11側から見てCW方向の回転(正転)を拘束する。
すなわち、ワンウェイクラッチ15、16とワンウェイクラッチ25とは、拘束する回転方向が互いに反対となるように設けられる。
ワンウェイクラッチ15、16は、軸の上側が「○」で軸の下側が「×」であるため、入力軸11側から見てCW方向の回転(正転)を許容し、入力軸11側から見てCCW方向の回転(逆転)を拘束する。一方、ワンウェイクラッチ25は、軸の上側が「×」で軸の下側が「○」であるため、入力軸11側から見てCCW方向の回転(逆転)を許容し、入力軸11側から見てCW方向の回転(正転)を拘束する。
すなわち、ワンウェイクラッチ15、16とワンウェイクラッチ25とは、拘束する回転方向が互いに反対となるように設けられる。
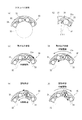
ここで、図5を参照して、ワンウェイクラッチの具体的な構成を説明する。この説明では、ワンウェイクラッチの符号を「30」とする。
ワンウェイクラッチ30は、外輪31、内輪32、複数のコロ33およびスプリング34から構成される。複数のコロ33は、外輪31と内輪32とに挟まれる環状の隙間に配置されている。外輪31の内壁に、各コロ33に対応するくさび部31aが形成されている。くさび部31aは、周方向の一方(図のCW方向)でコロ33が噛み込み、周方向の他方(図のCCW方向)でコロ33がフリーとなる形状に形成されている。スプリング34は、コロ33とコロ33との間に設けられ、コロ33を外輪31側へ押し付けている。
図5(a)に示すスタンバイ状態において、外輪31および内輪32は停止しており、コロ33はくさび部31aに押し付けられている。
ワンウェイクラッチ30は、外輪31、内輪32、複数のコロ33およびスプリング34から構成される。複数のコロ33は、外輪31と内輪32とに挟まれる環状の隙間に配置されている。外輪31の内壁に、各コロ33に対応するくさび部31aが形成されている。くさび部31aは、周方向の一方(図のCW方向)でコロ33が噛み込み、周方向の他方(図のCCW方向)でコロ33がフリーとなる形状に形成されている。スプリング34は、コロ33とコロ33との間に設けられ、コロ33を外輪31側へ押し付けている。
図5(a)に示すスタンバイ状態において、外輪31および内輪32は停止しており、コロ33はくさび部31aに押し付けられている。
図5(c)は、駆動軸である内輪32が外輪31に対してCW方向に回転した場合を示し、図5(d)は、駆動軸である外輪31が内輪32に対してCCW方向に回転した場合を示す。いずれの場合も、図中実線矢印で示すように、コロ33がくさび部31aに噛み込み、駆動軸の回転力がコロ33を介して相手側の軸に伝達される。ここで、内輪32の回転数をRin、外輪31の回転数をRoutとし、CW方向の回転を正、CCW方向の回転を負とすると、「Rin>Rout」のとき、動力伝達状態が成立する。
次に、図5(e)は、駆動軸である内輪32が外輪31に対してCCW方向に回転した場合を示し、図5(f)は、駆動軸である外輪31が内輪32に対してCW方向に回転した場合を示す。いずれの場合も、図中破線矢印および「×」印で示すように、コロ33が外輪31と内輪32との間を滑り、駆動軸の回転力は伝達されず、相手軸は空転する。つまり、「Rin<Rout」のとき、空転状態が成立する。
要するに、外輪31または内輪32の一方が停止している場合を含め、「外輪31と内輪32との相対回転」の方向によって動力伝達状態となるか空転状態となるかが決まる。
なお、図5(b)に示すように、コロ33がくさび部31aから離れた状態からくさび部31aに噛み込み、空転状態から動力伝達状態に切り替わるとき、または、逆に動力伝達状態から空転状態に切り替わるときには、所定の切替角度λ1の回転が必要とされる。
なお、図5(b)に示すように、コロ33がくさび部31aから離れた状態からくさび部31aに噛み込み、空転状態から動力伝達状態に切り替わるとき、または、逆に動力伝達状態から空転状態に切り替わるときには、所定の切替角度λ1の回転が必要とされる。
以上説明した第1実施形態の構成において、シャーシ17、18は、特許請求の範囲に記載の「固定ハウジング」に相当し、回転フレーム50は、「回転ハウジング」に相当する。また、ワンウェイクラッチ15、16は、「第1一方向回転拘束部材」に相当し、ワンウェイクラッチ25は、「第2一方向回転拘束部材」に相当する。
次に、図6、図7を参照して、動力伝達装置10の作動を説明する。
図6に示すように、入力軸11の正転時、動力伝達ユニット20は、ワンウェイクラッチ25によって回転フレーム50に対して回転が拘束される。このとき、動力伝達ユニット20と回転フレーム50とが剛体のようになる。また、回転フレーム50は、ワンウェイクラッチ15、16によってシャーシ17、18に対して正転可能である。これにより、回転フレーム50は、入力軸11の正転力が伝達され、入力軸11とともに正転する。よって、入力軸11から出力軸12に正転力が等速で伝達される。
図6に示すように、入力軸11の正転時、動力伝達ユニット20は、ワンウェイクラッチ25によって回転フレーム50に対して回転が拘束される。このとき、動力伝達ユニット20と回転フレーム50とが剛体のようになる。また、回転フレーム50は、ワンウェイクラッチ15、16によってシャーシ17、18に対して正転可能である。これにより、回転フレーム50は、入力軸11の正転力が伝達され、入力軸11とともに正転する。よって、入力軸11から出力軸12に正転力が等速で伝達される。
一方、図7に示すように、入力軸11の逆転時、回転フレーム50は、ワンウェイクラッチ15、16によってシャーシ17、18に対して回転が拘束される。一方、動力伝達ユニット20は、ワンウェイクラッチ25によって回転フレーム50に対し回転が拘束されないため、入力軸11の逆転力が入力ギア21に伝達され、ギア21〜24を経由して出力軸12に伝達される。これにより、入力軸11から出力軸12に逆転力が減速されて伝達される。
次に、本発明の第1実施形態による動力伝達装置を、従来技術の動力伝達装置と比較して説明する。
図9に示すように、従来技術による動力伝達装置90は、例えば、自動車用自動変速機や機械クラッチ式変速機等に適用され、以下(A)〜(E)の構成を含む。
(A)入力軸91に入力された1つの動力P(電動機、手動ハンドル等)を2系統以上に分割する動力分割機構92。例えば、歯車、プーリ等が含まれる。
(B)減速比の異なる2系統以上の動力伝達経路。例えば、等速動力経路93aと減速動力経路93b、または、低減速比歯車箱94aと他高減速比歯車箱94bが該当する。その他、摩擦伝達等でもよい。
図9に示すように、従来技術による動力伝達装置90は、例えば、自動車用自動変速機や機械クラッチ式変速機等に適用され、以下(A)〜(E)の構成を含む。
(A)入力軸91に入力された1つの動力P(電動機、手動ハンドル等)を2系統以上に分割する動力分割機構92。例えば、歯車、プーリ等が含まれる。
(B)減速比の異なる2系統以上の動力伝達経路。例えば、等速動力経路93aと減速動力経路93b、または、低減速比歯車箱94aと他高減速比歯車箱94bが該当する。その他、摩擦伝達等でもよい。
(C)回転方向、速度もしくはトルク方向を検知する回転センサ95。機械的なもの、電子的なものを含む。
(D)回転センサ95の判別によりセレクタクラッチ97を制御駆動するクラッチ制御装置96。具体例では、制御用電源96a、クラッチコントローラ96b、クラッチコントロールアクチュエータ96cから構成される。機械的なもの、電子的なものを含む。
(E)(B)の変速装置で変速された動力を選択し、目的動作機構99に接続された出力軸98に伝えるセレクタクラッチ97。機械的なもの、電子的なものを含む。
(D)回転センサ95の判別によりセレクタクラッチ97を制御駆動するクラッチ制御装置96。具体例では、制御用電源96a、クラッチコントローラ96b、クラッチコントロールアクチュエータ96cから構成される。機械的なもの、電子的なものを含む。
(E)(B)の変速装置で変速された動力を選択し、目的動作機構99に接続された出力軸98に伝えるセレクタクラッチ97。機械的なもの、電子的なものを含む。
かかる構成の動力伝達装置90には、「センサや制御要素が必要なため、微作動が難しく、動作が確実でない。」、「外部駆動クラッチ等、外部駆動的な動力切り替え要素が必要で、装置が大掛かりとなる。」、「部品点数が多い。」、「中立点があいまいになる可能性がある。」といった課題がある。
上記従来技術による動力伝達装置90に対し、本発明の第1実施形態による動力伝達装置10は、上述した構成および作用により、以下の特徴を有するものである。
(1)外部制御装置を使用しない。
(2)ソレノイド等の他動力による動力選択装置を使用しない。
(3)構成が単純である。
(4)動作が確実で信頼性が高い。
(5)体格を小さくすることができる。
(6)入力軸の正転時と逆転時とで、一方が等速、他方が等速又は減速もしくは増速の動力伝達を自動的に切り替えることができる。
(1)外部制御装置を使用しない。
(2)ソレノイド等の他動力による動力選択装置を使用しない。
(3)構成が単純である。
(4)動作が確実で信頼性が高い。
(5)体格を小さくすることができる。
(6)入力軸の正転時と逆転時とで、一方が等速、他方が等速又は減速もしくは増速の動力伝達を自動的に切り替えることができる。
(第2実施形態)
次に、第2実施形態の動力伝達装置について図8を参照して説明する。第2実施形態の動力伝達装置102は、第1実施形態に対し動力伝達ユニットの構成が異なる。以下の説明では、実質的に同一の構成には同一の符号を付して説明を省略する。
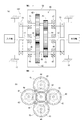
動力伝達ユニット40は、図8に示すように、回転フレーム50に支持される。動力伝達ユニット40は、入力軸11に連結される入力ギア41、出力軸12に連結される出力ギア44、入力軸11および出力軸12と略平行に設けられる4本の副軸49に連結される4個の第1ギア42および4個の第2ギア43、及び、ワンウェイクラッチ46、47、軸受45、48を備える。
次に、第2実施形態の動力伝達装置について図8を参照して説明する。第2実施形態の動力伝達装置102は、第1実施形態に対し動力伝達ユニットの構成が異なる。以下の説明では、実質的に同一の構成には同一の符号を付して説明を省略する。
動力伝達ユニット40は、図8に示すように、回転フレーム50に支持される。動力伝達ユニット40は、入力軸11に連結される入力ギア41、出力軸12に連結される出力ギア44、入力軸11および出力軸12と略平行に設けられる4本の副軸49に連結される4個の第1ギア42および4個の第2ギア43、及び、ワンウェイクラッチ46、47、軸受45、48を備える。
軸受45は入力軸11を双方向に回転可能に支持し、軸受48は出力軸12を双方向に回転可能に支持する。
「第2一方向回転拘束部材」としてのワンウェイクラッチ46、47は、副軸49をCW方向に回転可能に支持し、CCW方向の回転を拘束する。すると、副軸49と入力軸11との回転方向は反対であるため、入力軸11の回転力は、CCW方向の回転(逆転)時に入力ギア44に伝達され、CW方向の回転(正転)時には回転フレーム50に対し回転が拘束される。すなわち、動力伝達ユニット40は、第1実施形態の動力伝達ユニット20と同様に作動する。
「第2一方向回転拘束部材」としてのワンウェイクラッチ46、47は、副軸49をCW方向に回転可能に支持し、CCW方向の回転を拘束する。すると、副軸49と入力軸11との回転方向は反対であるため、入力軸11の回転力は、CCW方向の回転(逆転)時に入力ギア44に伝達され、CW方向の回転(正転)時には回転フレーム50に対し回転が拘束される。すなわち、動力伝達ユニット40は、第1実施形態の動力伝達ユニット20と同様に作動する。
以上の構成により、入力軸11の正転時、動力伝達ユニット40は、ワンウェイクラッチ46、47によって回転フレーム50に対して回転が拘束される。これにより、動力伝達ユニット40と回転フレーム50とが剛体のようになる。また、回転フレーム50は、ワンウェイクラッチ15、16によってシャーシ17、18に対して正転可能である。これにより、回転フレーム50は、入力軸11の正転力が伝達され、入力軸11とともに正転する。よって、入力軸11から出力軸12に正転力が等速で伝達される。
一方、入力軸11の逆転時、回転フレーム50は、ワンウェイクラッチ15、16によってシャーシ17、18に対して回転が拘束される。一方、動力伝達ユニット40内の、ワンウェイクラッチ46、47は拘束されないため、入力軸11の逆転力が入力ギア41に伝達され、ギア41〜44を経由して出力軸12に伝達される。これにより、入力軸11から出力軸12に逆転力が減速されて伝達される。
第2実施形態では、動力伝達ユニット40において副軸49、第1ギア42および第2ギア43からなる4つの伝達経路を経由して回転力が伝達される。そのため、1つの動力伝達経路の場合に比べ、伝達経路の構成要素であるギアにかかる応力が分散し、伝達トルクを向上することができる。
また、4つの伝達経路は、入力軸11および出力軸12を中心として周方向に均等に配置されている。そのため、動力伝達のバランスを向上させることができる。よって、回転軸の芯振れを抑制し、回転を安定させることができる。
また、4つの伝達経路は、入力軸11および出力軸12を中心として周方向に均等に配置されている。そのため、動力伝達のバランスを向上させることができる。よって、回転軸の芯振れを抑制し、回転を安定させることができる。
(その他の実施形態)
(ア)上記の実施形態では、動力伝達ユニットは入力軸11の逆転力を減速して出力軸12に伝達するが、動力伝達ユニットが入力軸11の逆転力を等速に又は増速して出力軸12に伝達するようにギアの組合せを設定してもよい。
(イ)動力伝達ユニットを構成する伝動部材は、平歯車に限らず、はすば歯車、ウォーム、遊星歯車であってもよく、あるいは、摩擦伝達、ベルトとプーリ、チェーンとスプロケット等、回転を伝達するものであれば形式を問わない。
(ア)上記の実施形態では、動力伝達ユニットは入力軸11の逆転力を減速して出力軸12に伝達するが、動力伝達ユニットが入力軸11の逆転力を等速に又は増速して出力軸12に伝達するようにギアの組合せを設定してもよい。
(イ)動力伝達ユニットを構成する伝動部材は、平歯車に限らず、はすば歯車、ウォーム、遊星歯車であってもよく、あるいは、摩擦伝達、ベルトとプーリ、チェーンとスプロケット等、回転を伝達するものであれば形式を問わない。
(ウ)「一方向回転拘束部材」は、ワンウェイクラッチに限らず、反転防止ラチェット等、任意の一方向の回転を拘束し、その逆の回転を拘束しない要素であってもよい。
(エ)上記の実施形態では、入力軸11側から見てCW方向を「正転」、入力軸11側から見てCCW方向を「逆転」と定義したが、逆であってもよい。
(エ)上記の実施形態では、入力軸11側から見てCW方向を「正転」、入力軸11側から見てCCW方向を「逆転」と定義したが、逆であってもよい。
(オ)上記の実施形態では、入力軸11と出力軸12とを明確に定義したが、本発明は、モータ/ジェネレータ等のように時々刻々と入力軸と出力軸との関係が入れ替わる装置においても適用可能である。すなわち、装置の内部構造を変更しなくても、実施例で用いた入力軸11と出力軸12とをそれぞれ交替させて出力軸と入力軸として機能させることができる。例えば、入力軸11を正転させた場合に出力軸12が1倍速(等速)で回転し、入力軸11を逆転させた場合に出力軸12が4倍速(増速)で回転する本願発明の動力伝達装置であれば、逆に出力軸12から正転力(入力軸11から見た正転方向力)を入力した場合には入力軸11を1倍速(等速)で回転させ、逆に出力軸12から逆転力(入力軸11から見た逆転方向力)を入力した場合には入力軸11を1/4倍速(減速)で回転させることができる。
(カ)上記の実施形態では、ワンウェイクラッチ(第1一方向回転拘束部材)15、16をシャーシ(固定ハウジング)17、18に設けているが、回転フレーム(回転ハウジング)50側に設けてもよいし、シャーシ17、18と回転フレーム50との間に設け、当該拘束機能を発揮するようにすればどのように設けてもよい。
また、同様に、上記の実施形態では、ワンウェイクラッチ(第2一方向回転拘束部材)25、46、47を回転フレーム(回転ハウジング)50に設けているが、動力伝達ユニット20、40側に設けてもよいし、動力伝達ユニット20、40と回転フレーム50との間に設け、当該拘束機能を発揮するようにすればどのように設けてもよい。
また、同様に、上記の実施形態では、ワンウェイクラッチ(第2一方向回転拘束部材)25、46、47を回転フレーム(回転ハウジング)50に設けているが、動力伝達ユニット20、40側に設けてもよいし、動力伝達ユニット20、40と回転フレーム50との間に設け、当該拘束機能を発揮するようにすればどのように設けてもよい。
(キ)本発明の動力伝達装置は、可変圧縮比エンジンに限らず、正逆転で入力軸と出力軸との変速比および伝達トルクを変更する種々の装置に適用可能である。
以上、本発明はこのような実施形態に限定されるものではなく、発明の趣旨を逸脱しない範囲において、種々の形態で実施することができる。
以上、本発明はこのような実施形態に限定されるものではなく、発明の趣旨を逸脱しない範囲において、種々の形態で実施することができる。
10、101、102、90・・・動力伝達装置、
11 ・・・入力軸、
12 ・・・出力軸、
15、16・・・ワンウェイクラッチ(第1一方向回転拘束部材)、
17、18・・・シャーシ(固定ハウジング)、
20、40・・・動力伝達ユニット、
21 ・・・入力ギア、
24 ・・・出力ギア、
25、46、47・・・ワンウェイクラッチ(第2一方向回転拘束部材)、
29 ・・・副軸、
50 ・・・回転フレーム(回転ハウジング)。
11 ・・・入力軸、
12 ・・・出力軸、
15、16・・・ワンウェイクラッチ(第1一方向回転拘束部材)、
17、18・・・シャーシ(固定ハウジング)、
20、40・・・動力伝達ユニット、
21 ・・・入力ギア、
24 ・・・出力ギア、
25、46、47・・・ワンウェイクラッチ(第2一方向回転拘束部材)、
29 ・・・副軸、
50 ・・・回転フレーム(回転ハウジング)。
Claims (4)
- 入力軸の回転力を該入力軸から出力軸へ伝達し、前記入力軸の一方の回転方向への回転を正転とし前記入力軸の他方の回転方向への回転を逆転とすると、前記入力軸の正転時には前記出力軸を前記入力軸の回転と等速に回転させ、前記入力軸の逆転時には前記出力軸を前記入力軸の回転に対し等速で又は減速もしくは増速して回転させる動力伝達装置であって、
固定ハウジングと、
前記固定ハウジングに回転可能に支持される回転ハウジングと、
前記回転ハウジングに回転可能に支持され、前記入力軸から伝達された回転力を等速に又は減速もしくは増速して前記入力軸と同軸上に設けられる前記出力軸に伝達する動力伝達ユニットと、
前記入力軸の正転時に前記固定ハウジングに対して前記回転ハウジングを正転可能とするとともに、前記入力軸の逆転時に前記固定ハウジングに対して前記回転ハウジングを逆転不可能とする、前記固定ハウジングに対して前記回転ハウジングの逆転を拘束する第1一方向回転拘束部材と、
前記入力軸の正転時に前記回転ハウジングに対して前記動力伝達ユニットを正転不可能とするとともに、前記入力軸の逆転時に前記回転ハウジングに対して前記動力伝達ユニットを逆転可能とする、前記回転ハウジングに対して前記動力伝達ユニットの正転を拘束する第2一方向回転拘束部材と、
を備え、
前記入力軸の正転時、前記入力軸の正転力が前記回転ハウジングを経由して前記出力軸に伝達され、
前記入力軸の逆転時、前記入力軸の逆転力が前記動力伝達ユニットを経由して前記出力軸に伝達されることを特徴とする動力伝達装置。 - 前記動力伝達ユニットは、前記入力軸から伝達された逆転力を複数の伝達経路を経由して前記出力軸に伝達することを特徴とする請求項1に記載の動力伝達装置。
- 前記動力伝達ユニットは、前記複数の伝達経路が前記入力軸および前記出力軸を中心として周方向に均等に配置されることを特徴とする請求項2に記載の動力伝達装置。
- 前記動力伝達ユニットは、前記複数の伝達経路が、前記回転ハウジングの回転中心と重心とが一致するように配置されることを特徴とする請求項2または3に記載の動力伝達装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011063013A JP2012197891A (ja) | 2011-03-22 | 2011-03-22 | 動力伝達装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011063013A JP2012197891A (ja) | 2011-03-22 | 2011-03-22 | 動力伝達装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012197891A true JP2012197891A (ja) | 2012-10-18 |
Family
ID=47180325
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011063013A Pending JP2012197891A (ja) | 2011-03-22 | 2011-03-22 | 動力伝達装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012197891A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014233778A (ja) * | 2013-05-31 | 2014-12-15 | 日立工機株式会社 | 往復動作業機 |
| CN110159716A (zh) * | 2018-03-30 | 2019-08-23 | 于世超 | 一种线盘驱动的无中断三级变速器 |
| CN121452106A (zh) * | 2026-01-07 | 2026-02-03 | 浙江大学 | 波浪能和洋流能集成发电装置 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS639754A (ja) * | 1986-06-28 | 1988-01-16 | Toshiba Corp | 変速装置 |
| JPH0460240A (ja) * | 1990-06-26 | 1992-02-26 | Kubota Corp | 変速装置 |
-
2011
- 2011-03-22 JP JP2011063013A patent/JP2012197891A/ja active Pending
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS639754A (ja) * | 1986-06-28 | 1988-01-16 | Toshiba Corp | 変速装置 |
| JPH0460240A (ja) * | 1990-06-26 | 1992-02-26 | Kubota Corp | 変速装置 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014233778A (ja) * | 2013-05-31 | 2014-12-15 | 日立工機株式会社 | 往復動作業機 |
| CN110159716A (zh) * | 2018-03-30 | 2019-08-23 | 于世超 | 一种线盘驱动的无中断三级变速器 |
| CN121452106A (zh) * | 2026-01-07 | 2026-02-03 | 浙江大学 | 波浪能和洋流能集成发电装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5567517B2 (ja) | 動力伝達装置 | |
| JP5549877B2 (ja) | 負荷感応型変速装置 | |
| US9234571B2 (en) | Vehicular power transmission device | |
| KR20080067557A (ko) | 모터용 변속기 및 이의 제어기 | |
| JP2012219972A (ja) | 動力伝達装置、及び動力伝達の制御方法 | |
| JP2014500456A (ja) | 電気車両および燃料電池ハイブリッド車両用の油圧フリー多段速度変速機ならびに多段速度変速機のギアチェンジのためのシステム | |
| US8657091B2 (en) | Clutch device | |
| US20160102741A1 (en) | Continuously variable transmission | |
| JP2009014015A (ja) | 無段変速装置 | |
| JP5120332B2 (ja) | パーキングロック装置 | |
| JP2013136136A (ja) | ロボットアーム駆動減速装置用変速装置 | |
| US11708872B2 (en) | Shiftable bidirectional freewheel clutch device, and drive device for a motor vehicle comprising the clutch device | |
| KR101326599B1 (ko) | 고응답성 클러치 액츄에이터 | |
| JP2006519958A (ja) | 手動変速機装着用自動変速装置 | |
| KR100697213B1 (ko) | 수동변속기 장착용 클러치 | |
| CN108692000A (zh) | 致动器的设定方法及流体压力控制回路 | |
| JP2001349425A (ja) | 変速装置 | |
| CN108368922B (zh) | 无级变速器 | |
| JP6414476B2 (ja) | 自動変速機用シフト装置 | |
| JP2012219974A (ja) | 動力伝達装置の制御方法 | |
| KR102247131B1 (ko) | 자동차용 동력전달장치 | |
| KR100802956B1 (ko) | 수동 변속기의 변속 조작장치 | |
| JP2006220272A (ja) | 多段変速装置 | |
| JP2012219973A (ja) | 動力伝達装置の制御方法 | |
| KR101793586B1 (ko) | 무단변속기어박스를 구비한 엑셀러레이터 제어 파워트레인 시스템 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130716 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140117 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140218 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20140617 |