JP2012247034A - 配管着脱装置 - Google Patents
配管着脱装置 Download PDFInfo
- Publication number
- JP2012247034A JP2012247034A JP2011120855A JP2011120855A JP2012247034A JP 2012247034 A JP2012247034 A JP 2012247034A JP 2011120855 A JP2011120855 A JP 2011120855A JP 2011120855 A JP2011120855 A JP 2011120855A JP 2012247034 A JP2012247034 A JP 2012247034A
- Authority
- JP
- Japan
- Prior art keywords
- pipe
- end plate
- detachment
- joints
- joint
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000006073 displacement reaction Methods 0.000 claims description 22
- 238000005259 measurement Methods 0.000 claims description 10
- 239000003550 marker Substances 0.000 claims description 3
- 238000012423 maintenance Methods 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 230000008602 contraction Effects 0.000 description 3
- 238000010586 diagram Methods 0.000 description 3
- 238000003780 insertion Methods 0.000 description 3
- 230000037431 insertion Effects 0.000 description 3
- 229910052739 hydrogen Inorganic materials 0.000 description 1
- 239000001257 hydrogen Substances 0.000 description 1
- 125000004435 hydrogen atom Chemical class [H]* 0.000 description 1
- 238000007689 inspection Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000000737 periodic effect Effects 0.000 description 1
Images

Landscapes
- Length Measuring Devices By Optical Means (AREA)
Abstract
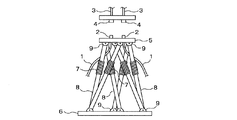
【解決手段】エンドプレート5とベースプレート6とを、伸縮部7を有する複数の脚部6で、ジョイント9を介して回動自在に接続するとともに、エンドプレート5の外側の表面に、一方の配管1の継手2を設置して、それぞれの脚部6を伸縮させることで他方の配管3の継手4と接続させる。
【選択図】図1
Description
2 一方の継手
3 他方の配管
4 他方の継手
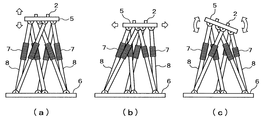
5 エンドプレート
6 ベースプレート
7 伸縮部
8 脚部
9 ジョイント
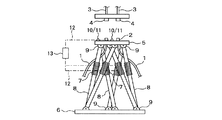
10 非接触式変位計
11 画像センサー
12 信号線
13 制御装置
Claims (7)
- 互いに嵌合する継手を介して配管同士を接続又は分離する配管着脱装置であって、
エンドプレートとベースプレートとを複数の伸縮自在な脚部で回動自在に接続するとともに、前記エンドプレートの表面に前記継手の一方を設置したことを特徴とする配管着脱装置。 - 前記エンドプレートの表面に、非接触式変位計及び/又は画像センサーを設置するとともに、前記非接触式変位計及び/又は画像センサーの測定値をもとに前記複数の脚部をそれぞれ伸縮させる制御装置を設けた請求項1に記載の配管着脱装置。
- 前記非接触式変位計が二次元レーザ変位センサーである請求項2に記載の配管着脱装置。
- 前記画像センサーが、左右一対に設置された画像計測用カメラである請求項2又は3に記載の配管着脱装置。
- 前記配管着脱装置に画像センサーを設置した場合において、前記継手の他方にマーカー又は発光体を取り付けた請求項2〜4のいずれかに記載の配管着脱装置。
- 前記伸縮自在な脚部を6本用いてパラレルリンク機構を構成した請求項1〜5のいずれかに記載の配管着脱装置。
- 前記配管が原子力設備に設置されている請求項1〜6のいずれかに記載の配管着脱装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011120855A JP2012247034A (ja) | 2011-05-30 | 2011-05-30 | 配管着脱装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011120855A JP2012247034A (ja) | 2011-05-30 | 2011-05-30 | 配管着脱装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012247034A true JP2012247034A (ja) | 2012-12-13 |
Family
ID=47467660
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011120855A Pending JP2012247034A (ja) | 2011-05-30 | 2011-05-30 | 配管着脱装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012247034A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109058595A (zh) * | 2018-08-10 | 2018-12-21 | 上海大学 | 一种六自由度可调节自适应管道接头固定装置 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH03100681U (ja) * | 1990-02-02 | 1991-10-21 | ||
| JPH10286251A (ja) * | 1997-04-14 | 1998-10-27 | Eiichi Masai | 透視下操作装置 |
| JP2002091568A (ja) * | 2000-09-18 | 2002-03-29 | Toyoda Mach Works Ltd | パラレルリンク機構の制御方法及び制御装置 |
| JP2008264901A (ja) * | 2007-04-17 | 2008-11-06 | Ihi Corp | 移動ロボット及びその自動連結方法、並びにパラレルリンク機構の駆動制御方法 |
-
2011
- 2011-05-30 JP JP2011120855A patent/JP2012247034A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH03100681U (ja) * | 1990-02-02 | 1991-10-21 | ||
| JPH10286251A (ja) * | 1997-04-14 | 1998-10-27 | Eiichi Masai | 透視下操作装置 |
| JP2002091568A (ja) * | 2000-09-18 | 2002-03-29 | Toyoda Mach Works Ltd | パラレルリンク機構の制御方法及び制御装置 |
| JP2008264901A (ja) * | 2007-04-17 | 2008-11-06 | Ihi Corp | 移動ロボット及びその自動連結方法、並びにパラレルリンク機構の駆動制御方法 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109058595A (zh) * | 2018-08-10 | 2018-12-21 | 上海大学 | 一种六自由度可调节自适应管道接头固定装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN102825602B (zh) | 一种基于psd的工业机器人自标定方法及装置 | |
| EP2781312B1 (en) | Machine tool | |
| CN113510708B (zh) | 一种基于双目视觉的接触式工业机器人自动标定系统 | |
| JP6057263B1 (ja) | 光ファイバ格子センサを用いた内空変位及び天端沈下測定装置 | |
| CN102589493B (zh) | 臂架系统、工程机械和臂架系统末端位置参数获取方法 | |
| CN108827264B (zh) | 作业台车及其机械臂光学标靶定位装置和定位方法 | |
| CN102720503A (zh) | 一种顶管掘进机主动型自动纠偏装置 | |
| CN103453872A (zh) | 多轴真空机械手轴系精度测试装置 | |
| CN105364924B (zh) | 机器人零点校准系统及机器人零点校准方法 | |
| CN105806309A (zh) | 基于激光三角测距的机器人零位标定系统与方法 | |
| EP3299922B1 (en) | Robot device and movement control method for robot device | |
| CN116465899A (zh) | 一种大型结构件焊缝表面缺陷自动检测装置及检测方法 | |
| JP2017039188A (ja) | 移動ロボットおよび施工位置確認方法 | |
| CN104709474A (zh) | 一种大型航天器高精密垂直对接系统 | |
| US20250164229A1 (en) | Coordinate measurement system having at least two limbs | |
| CN114459353A (zh) | 一种管道位姿测量装置及方法 | |
| JP6031368B2 (ja) | ワークとの相関位置決め方法 | |
| CN102788573B (zh) | 一种线结构光定位投射影像获取装置 | |
| CN101614534A (zh) | 可实现复合测量的多种传感器的安装结构 | |
| CN108490386A (zh) | 一种柔性并联机构动平台空间位置的检测系统及方法 | |
| JP2013173191A (ja) | ロボット装置、ロボット制御装置、ロボット制御方法及びロボット制御プログラム | |
| JP5319271B2 (ja) | ロボットのツール位置検出方法、ロボットと対象物との相対位置検出方法、及びそれらの装置 | |
| CN104567762B (zh) | 工程机械臂架在线监测方法、设备以及系统 | |
| CN106181981A (zh) | 一种用于相机扫描钢板进行测量的三维机械臂结构 | |
| JP5797761B2 (ja) | 球面で作用するオリエンテーション装置の調節を分析して改善するために非線形に作用する測定装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20140508 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20140708 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20150219 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150310 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20150630 |