JP2014126875A - 数値制御装置 - Google Patents
数値制御装置 Download PDFInfo
- Publication number
- JP2014126875A JP2014126875A JP2012280470A JP2012280470A JP2014126875A JP 2014126875 A JP2014126875 A JP 2014126875A JP 2012280470 A JP2012280470 A JP 2012280470A JP 2012280470 A JP2012280470 A JP 2012280470A JP 2014126875 A JP2014126875 A JP 2014126875A
- Authority
- JP
- Japan
- Prior art keywords
- data
- control unit
- write
- axis
- signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000004904 shortening Methods 0.000 abstract description 2
- 238000000034 method Methods 0.000 description 28
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical compound [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 2
- 239000002826 coolant Substances 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 229910052742 iron Inorganic materials 0.000 description 1
- 238000003754 machining Methods 0.000 description 1
- 230000009466 transformation Effects 0.000 description 1
Images

Landscapes
- Numerical Control (AREA)
Abstract
【課題】メモリに制御データを書き込んで軸移動を開始するまでの処理時間を短縮できる数値制御装置を提供する。
【解決手段】数値制御装置は制御部とX軸駆動制御部を備える。X軸駆動制御部は制御部が出力した位置制御データをバッファに一旦書き込んでから不揮発性メモリに移しX軸モータを駆動する。制御部は位置制御データを構成する書込データをX軸駆動制御部に一つずつ出力し(S14)、書込信号のオンオフを切り替える(S15)。書込信号のオンオフが切り替わると、X軸駆動制御部は書込データをバッファに書込み、完了する毎に書込完了信号のオンオフを切り替える。制御部は位置制御データのうち最初のデータをX軸駆動制御部に出力した後は、書込完了信号のオンオフが切り替わる毎に(S16:YES)、次のデータをX軸駆動制御部に出力する(S14)。
【選択図】図6
Description
本発明は数値制御装置に関する。
特許文献1はサーボ系制御装置の位置決め制御用パルス発生器を開示する。位置決め制御用パルス発生器は、設定器、表示器、メモリ、入出力ポート、指令パルス発生器、マイクロコンピュータを備える。設定器は複数の停止位置データを設定する。表示器は設定器の設定内容を表示する。メモリは各データを格納する。入出力ポートは上位装置との信号インタフェースである。指令パルス発生器は制御対象を駆動制御する位置決め装置に対して指令パルスを出力する。マイクロコンピュータは、モード指定がプログラムモード指定である場合、各信号に使用する信号線を夫々転送データ信号、書込み信号及び書込み完了信号用に使用して停止位置データ転送処理を行う。
図9は従来の停止位置データ書込と軸移動開始のタイミングチャートである。上位装置は、パルス発生器の入出力ポートとの間で、モード指定信号、ポイント番号信号、書込信号、書込完了信号等の各信号の授受を行う。モード指定信号は書込モードか運転モードを指定する信号である。ポイント番号信号は上位桁4ビットと下位桁4ビットからなる8ビットの信号である。下位桁4ビットはデータ信号用、上位桁4ビットはデータ識別コード信号用として使用する。識別コード1,2は停止位置データの書込ポイント番号、3〜9は停止位置のデータとその符号、Aは送り速度を示す。書込信号はメモリへのデータの書込開始を指示する信号である。書込完了信号はデータの書込完了を通知する信号である。
上位装置は書込モードを指定するモード指定信号を出力し、t1でデータ識別コードとデータとを対にしてパルス発生器に出力した後、t2で書込信号をオンする。パルス発生器は書込信号オンを認識後、t3で上位装置に対し書込完了信号をオンする。上位装置は書込完了信号オンを認識後、t4で書込信号をオフする。書込完了後、パルス発生器は書込完了信号をオフする。上記処理は上位装置とパルス発生器のハンドシェイク処理である。
上記ハンドシェイク処理はメモリに書き込んだポイントに移動する場合、t5で全データの書込完了時、t6の書込完了信号のオフを待ってからt7で書込指令をオンする必要がある。故に実際の軸移動開始までにかかる処理時間は長い。
本発明の目的は、メモリに制御データを書き込んで軸移動を開始するまでの処理時間を短縮できる数値制御装置を提供することである。
本発明の請求項1に係る数値制御装置は、工作機械の動作を統括制御する上位制御部と、前記上位制御部が出力した制御データをバッファに一旦書き込んでからメモリに移して記憶し、前記メモリに記憶した前記制御データに基づき、前記工作機械のモータを駆動する駆動部とを備えた数値制御装置において、前記上位制御部は、前記制御データを構成する複数のデータを前記駆動部に一つずつ出力するデータ出力手段と、前記データ出力手段が前記データを前記駆動部に出力する毎に、前記データの前記バッファへの書込状態を示す書込信号のオンオフを切り替える第一切替手段とを備え、前記駆動部は、前記第一切替手段が前記書込信号のオンオフを切り替えた場合、前記データ出力手段が出力した前記データの前記バッファへの書込を実行するデータ書込手段と、前記データ書込手段が前記データの前記バッファへの書込を完了する毎に、前記バッファへの前記データの書込完了状態を示す書込完了信号のオンオフを切り替える第二切替手段とを備え、前記データ出力手段は、前記制御データのうち最初のデータを前記駆動部に出力した後は、前記第二切替手段が前記書込完了信号のオンオフを切り替える毎に、次のデータを前記駆動部に出力することを特徴とする。数値制御装置は書込信号のオンオフが切り替わる毎に、バッファへのデータの書込を順次開始できる。故に数値制御装置はメモリに制御データを書き込んで軸移動を開始するまでの処理時間を短縮できる。
請求項2に係る発明の数値制御装置は、請求項1に記載の発明の構成に加え、前記制御データは、前記モータの停止位置を指示する位置指定データと、前記位置指定データが指定する前記停止位置のポイント番号を指定するポイント指定データとを備え、前記駆動部は、前記ポイント指定データが指定する前記ポイント番号毎に、前記制御データを前記メモリに記憶して管理する記憶管理手段と、前記データ出力手段が前記制御データのうち前記ポイント指定データを出力し、前記第一切替手段が前記書込信号のオンオフを切り替えた場合、前記メモリに記憶した前記制御データのうち、前記ポイント指定データが指定する前記制御データに基づき、前記モータを駆動するモータ駆動手段とを備えることを特徴とする。駆動部は、ポイント指定データを受信し且つ書込信号のオンオフが切り替わったことを契機にモータの駆動を開始する。書込完了信号がオフするのを待たずに、モータの駆動を開始できる。故にメモリに制御データを書き込んで軸移動を開始するまでの処理時間は短縮する。上位制御部はモータが駆動を開始して駆動が完了しても書込信号のオンオフを切替えない。書込信号のオンオフは制御データ更新時とモータ駆動時のみである。故に制御は簡素化する。
以下、本発明一実施形態を図面を参照して説明する。
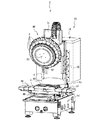
図1を参照し、工作機械2の構造を説明する。工作機械2は、ベース52、機械本体53、XYステージ機構60、工具交換装置80等を備える。ベース52は鉄製の略直方体状の土台である。機械本体53はベース52上部後方に設け、後述するXステージ61上面に保持したワーク(図示略)を切削する。XYステージ機構60はベース52上部中央に設け、Xステージ61をX軸方向とY軸方向に駆動する。工具交換装置80は機械本体53上部に設け、機械本体53の主軸57に装着された工具Tを交換する。
工作機械2は操作パネル(図示略)を備える。操作パネルは入力部17と表示部18(図3参照)を備える。作業者は入力部17により、NCプログラム、工具の種類、工具情報、各種パラメータ等を入力できる。作業者が入力部17を操作すると、表示部18は各種入力画面又は操作画面等を表示する。
図1を参照し、機械本体53の構成を説明する。機械本体53は、コラム55、主軸ヘッド56、主軸57、制御箱58等を備える。コラム55は柱状であり、ベース52上部後方に立設する。主軸ヘッド56はコラム55前面に沿ってZ軸方向(上下方向)に移動可能である。主軸57は主軸ヘッド56内部に回転可能に支持する。主軸57は工具Tを装着し、主軸モータ44(図3参照)の駆動により高速回転する。制御箱58は数値制御装置1(図3参照)を格納する。数値制御装置1は工作機械2の動作を制御する。
主軸ヘッド56は、コラム55前面に設けたZ軸移動機構(図示略)によってZ軸方向に移動する。Z軸移動機構は一対のZ軸リニアガイドとZ軸ボール螺子(図示略)とZ軸モータ43(図3参照)を備える。Z軸リニアガイドはZ軸方向に延出し且つ主軸ヘッド56をZ軸方向に案内する。Z軸ボール螺子は一対のZ軸リニアガイドの間に配置する。主軸ヘッド56は背面にナット(図示略)を備える。ナットはZ軸ボール螺子に螺合する。Z軸モータ43はZ軸ボール螺子を正逆方向に回転する。故に主軸ヘッド56はナットと共にZ軸方向に移動する。主軸ヘッド56は上部に主軸モータ44(図3参照)を備える。主軸モータ44は主軸57を回転駆動する。Z軸モータ43と主軸モータ44はサーボモータである。
工具交換装置80は工具マガジン81を備える。工具マガジン81は円盤状である。工具マガジン81はマガジンモータ45(図3参照)の駆動により軸周りに旋回する。工具マガジン81は外周上に21個のポットPを周方向に備える。作業者はポットPに工具Tを着脱する。工具交換装置80は工具マガジン81を旋回し、次に使用する工具Tを装着したポットPを工具交換位置に割り出す。工具交換装置80は主軸57に装着した工具Tを外し、工具交換位置にあるポットPに装着した工具Tを主軸57に装着する。
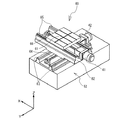
図1,図2を参照し、XYステージ機構60の構造を説明する。XYステージ機構60はX軸・Y軸ボール螺子駆動系の機構である。XYステージ機構60は、Xステージ61、Yステージ62、X軸モータ41、Y軸モータ42等を備える。Xステージ61は上面にワークWを保持する作業台である。Yステージ62は上面にXステージ61をX軸方向(左右方向)に移動可能に支持し、且つベース52上面中央においてY軸方向(前後方向)に移動可能である。
図2に示すように、ベース52は上面中央に一対のY軸リニアガイド63とY軸ボール螺子64とY軸モータ42を備える。Y軸リニアガイド63はY軸方向に延出し、且つYステージ62をY軸方向に案内する。Y軸ボール螺子64は一対のY軸リニアガイド63の間に配置する。Yステージ62は下面にナット(図示略)を備える。ナットはY軸ボール螺子64に螺合する。Y軸モータ42はY軸ボール螺子64を正逆方向に回転する。よって、Yステージ62はナットと共にY軸方向に移動する。
Yステージ62は上面に一対のX軸リニアガイド65とX軸ボール螺子66とX軸モータ41を備える。X軸リニアガイド65はX軸方向に延出し、且つXステージ61をX軸方向に案内する。X軸ボール螺子66は一対のX軸リニアガイド65の間に配置する。Xステージ61は下面にナット(図示略)を備える。ナットはX軸ボール螺子66に螺合する。X軸モータ41はX軸ボール螺子66を正逆方向に回転する。よって、Xステージ61はナットと共にX軸方向に移動する。従って、Xステージ61はYステージ62を介してY軸方向にも移動する。即ちXステージ61はX軸方向とY軸方向に移動可能となる。X軸モータ41とY軸モータ42はサーボモータである。
X軸リニアガイド65とX軸ボール螺子66は、Xステージ61の左右両側において露出する部分において、図1に示すように、カバー67,68によって覆われている。カバー67,68はXステージ61のX軸方向への移動に伴い伸縮する。Y軸リニアガイド63とY軸ボール螺子64は、Yステージ62の前側において露出する部分において、カバー69によって覆われ、後ろ側において露出する部分において、Y軸後ろカバー(図示略)によって覆われている。カバー69はYステージ62のY軸方向への移動に伴い伸縮する。故に工作機械2は、加工領域から飛散する切粉及びクーラント液の飛沫等が各軸の駆動機構上に落下するのを防止できる。
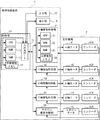
図3を参照し、数値制御装置1の電気的構成について説明する。数値制御装置1は、制御部10、入力部17、表示部18、X軸駆動制御部21、Y軸駆動制御部22、Z軸駆動制御部23、主軸駆動制御部24、マガジン駆動制御部25等を備える。以下これらを総称する場合は駆動制御部21〜25と呼ぶ。制御部10は、駆動制御部21〜25の各種情報と目標位置に基づいて駆動制御部21〜25を制御する。
制御部10は、CPU11、ROM12、RAM13、不揮発性メモリ14、入出力ポート15等を備える。CPU11は制御部10を統括制御する。ROM12はメインプログラム等の各種プログラム等を記憶する。メインプログラムは後述するメイン処理(図5参照)を実行する為のプログラムである。RAM13は各処理実行中の各種データを一時的に記憶する。
不揮発性メモリ14は複数のNCプログラム等を記憶する。NCプログラムは作業者が入力部17で入力して登録する。NCプログラムは各種制御指令を含む複数のブロックで構成し、工作機械2の軸移動、工具交換等を含む各種動作をブロック単位で指令する。入出力ポート15は入力部17、表示部18、駆動制御部21〜25と夫々接続する。入出力ポート15は、各駆動制御部21〜25との間で、後述するモード指定信号、位置制御信号、書込指令信号、書込完了信号の授受を行う。
X軸駆動制御部21は、CPU31、ROM32、RAM33、不揮発性メモリ34等を備える。CPU31はX軸駆動制御部21を制御する。ROM32は後述する駆動制御プログラム等を記憶する。RAM33はバッファを備える。バッファは位置制御データを一時的に記憶する。位置制御データは位置指定データとポイント指定データとを含む。位置指定データは各モータの停止位置を指示するデータである。ポイント指定データは位置指定データが指定する停止位置のポイント番号を指定するデータである。不揮発性メモリ34は移動テーブル(図示略)を記憶する。移動テーブルはポイント指定データが指定するポイント番号毎に位置制御データを記憶する。なお駆動制御部22〜25はX軸駆動制御部21の構成と同じ構成であるので説明を省略する。
工作機械2は、上述したX軸モータ41、Y軸モータ42、Z軸モータ43、主軸モータ44、マガジンモータ45等を備える。各種モータ41〜45はエンコーダ41A〜45Aを各々備える。エンコーダ41A〜45Aは、各種モータ41〜45の位置を検出し、且つフィードバック信号を数値制御装置1に出力する。
X軸駆動制御部21はX軸モータ41とエンコーダ41Aに接続する。Y軸駆動制御部22はY軸モータ42とエンコーダ42Aに接続する。Z軸駆動制御部23はZ軸モータ43とエンコーダ43Aに接続する。主軸駆動制御部24は主軸モータ44とエンコーダ44Aに接続する。マガジン駆動制御部25はマガジンモータ45とエンコーダ45Aに接続する。各駆動制御部21〜25は、制御部10のCPU11から入出力ポート15を介して後述するポイント信号を受信し、各モータ41〜45にパルス信号を夫々出力する。各駆動制御部21〜25はエンコーダ41A〜45Aからフィードバック信号を受信し、位置と速度のフィードバック制御を行う。制御部10のCPU11は、フィードバック信号を参照し、Xステージ61の現在位置、工具マガジン81の回転角度等を検出できる。
使用者は複数のNCプログラムの中から一のNCプログラムを入力部17で選択可能である。制御部10のCPU11は選択したNCプログラムを表示部18に表示する。CPU11は表示部18に表示したNCプログラムに基づき、工作機械2の動作を制御する。
図3を参照し、制御部10とX軸駆動制御部21との間で授受する各信号を説明する。制御部10は、入出力ポート15を介してX軸駆動制御部21との間で、モード指定信号、位置制御信号、書込指令信号、書込完了信号の授受を行う。モード指定信号はX軸駆動制御部21に対して書込モード及び運転モードのうち何れかを指定する信号である。書込モードはRAM33のバッファに位置制御データの書込を行うモードである。運転モードは不揮発性メモリ34に記憶した移動テーブルに登録した位置制御データに基づき、X軸モータ41を駆動するモードである。
位置制御信号は上位桁4ビットと下位桁4ビットからなる8ビットの信号である。下位桁4ビットは位置指定データ信号用、上位桁4ビットはデータ識別コード信号用として使用する。書込信号はメモリへのデータの書込開始を指示する信号である。書込完了信号はデータの書込完了を通知する信号である。
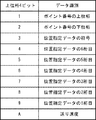
図4は上位桁4ビットによる識別コードとデータ識別とを対応させた一例である。識別コード1は位置指定データの書込ポイント番号の上位桁、識別コード2は位置指定データの書込ポイント番号の下位桁を示す。識別コード3は位置指定データの符号、識別コード4〜9は位置指定データの6〜1桁目を示す。識別コードAはX軸モータ41の送り速度の番号を示す。制御部10のCPU11はデータ識別コード信号と位置指定データ信号を構成するデータとを対にしてX軸駆動制御部21に出力する。制御部10のCPU11はこの表を元に、位置指定データを書込データとして1つずつ出力する。
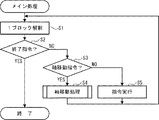
図5を参照し、メイン処理を説明する。本処理は制御部10のCPU11が実行する。作業者は、操作パネルの入力部17でNCプログラムを選択し、選択したNCプログラムの実行指示を入力する。CPU11はROM12に記憶したメインプログラムを読み込んで本処理を実行する。
先ず、CPU11はNCプログラムの1ブロックを解釈する(S1)。CPU11は解釈した1ブロックの制御指令が終了指令か否か判断する(S2)。CPU11は制御指令が終了指令でないと判断した場合(S2:NO)、制御指令が軸移動指令か否か判断する(S3)。軸移動指令は停止位置を指定する。本実施例ではXモータ41の停止位置を指定する。CPU11は制御指令が軸移動指令と判断した場合(S3:YES)、後述する軸移動処理(図6参照)を行う(S4)。CPU11は制御指令が軸移動指令でないと判断した場合(S3:NO)、その制御指令に従って処理を実行する(S5)。CPU11は次ブロックに移行し、S1に戻って処理を繰り返す。CPU11は制御指令が終了指令であると判断した場合(S2:YES)、処理を終了する。
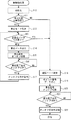
図6と図8を参照し、軸移動処理を説明する。先ず、CPU11は書込信号を初期化してオフする(S10)。CPU11は停止位置に対応する位置制御データが不揮発性メモリ34に記憶する移動テーブルに未登録か否か判断する(S11)。未登録の場合(S11:YES)、CPU11は停止位置に対応する位置制御データを移動テーブルに登録する必要がある。CPU11はモード指定信号をX軸駆動制御部21に出力して書込モードを指定する(S12)。X軸駆動制御部21は書込モードに切り替わる。
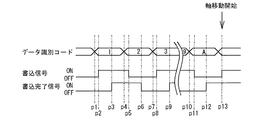
CPU11はX軸駆動制御部21に対して全書込データの出力が完了したか否か判断する(S13)。書込データは移動テーブルにこれから書き込む位置指定データを構成する複数のデータである。最初は全書込データの出力が完了していないので(S13:NO)、図8に示すp1で識別コード1の書込データをX軸駆動制御部21に出力し(S14)、p2で書込信号のオンオフを切り替える(S15)。書込信号はオフからオンに切り替わる。X軸駆動制御部21のCPU31は書込信号のオンオフが切り替わると、制御部10が出力した書込データをRAM33のバッファに書込む。書込が完了すると、p3でX軸駆動制御部21のCPU31は制御部10に対して書込完了信号のオンオフを切り替える。書込完了信号はオフからオンに切り替わる。
CPU11は書込完了信号のオンオフが切り替わったか否か判断する(S16)。書込完了信号のオンオフが切り替わるまで(S16:NO)、S16に戻ってCPU11は待機する。書込完了信号のオンオフがp3で切り替わった場合(S16:YES)、書込完了信号のオンオフ状態をRAM13に記憶する(S17)。CPU11はS13に戻る。
CPU11は全書込データの出力が完了していないので(S13:NO)、p4で識別コード2の書込データをX軸駆動制御部21に出力し(S14)、p5で書込信号のオンオフを切り替える(S15)。書込信号はオンからオフに切り替わる。X軸駆動制御部21のCPU31は書込信号のオンオフが切り替わると、制御部10が出力した書込データをRAM33のバッファに書込む。書込が完了すると、p6でX軸駆動制御部21のCPU31は制御部10に対して書込完了信号のオンオフを切り替える。書込完了信号はオンからオフに切り替わる。
CPU11は書込完了信号のオンオフが切り替わったので(S16:YES)、書込完了信号のオンオフ状態をRAM33に記憶する(S17)。CPU11はS13に戻る。
CPU11は全書込データの出力が完了していないので(S13:NO)、p7で識別コード3の書込データをX軸駆動制御部21に出力し(S14)、p8で書込信号のオンオフを切り替える(S15)。書込信号はオフからオンに切り替わる。X軸駆動制御部21のCPU31は書込信号のオンオフが切り替わると、制御部10が出力した書込データをRAM33のバッファに書込む。書込が完了すると、p9でX軸駆動制御部21のCPU31は制御部10に対して書込完了信号のオンオフを切り替える。書込完了信号はオフからオンに切り替わる。
CPU11は書込完了信号のオンオフが切り替わったので(S16:YES)、書込完了信号のオンオフ状態をRAM13に記憶する(S17)。CPU11はS13に戻る。CPU11は残りの識別コード4〜9及びAの全書込データを出力するまで(S13:NO)、上記処理を繰り返す(S13:NO、S14〜S17)。このように、制御部10は位置制御データのうち最初のデータをX軸駆動制御部21に出力した後は、書込完了信号のオンオフを切り替える毎に、次のデータをX軸駆動制御部21に出力する。つまり、制御部10は書込信号のオンオフが切り替わる毎に、バッファへの書込データの書込を順次開始できる。
CPU11はp10でAの書込データを出力した後で(S14)、p11で書込信号のオンオフを切り替えてオフとする(S15)。書込信号のオンオフが切り替わると、X軸駆動制御部21のCPU31は、制御部10が出力した書込データをRAM33のバッファに書込む。書込が完了すると、p12で駆動制御部21のCPU31は制御部10に対して書込完了信号のオンオフを切り替える。書込完了信号はオフからオンに切り替わる。
CPU11は書込完了信号のオンオフが切り替わったので(S16:YES)、書込完了信号のオンオフ状態をRAM13に記憶する(S17)。CPU11はS13に戻る。CPU11は全書込データの出力が完了したので(S13:YES)、モード指定信号をX軸駆動制御部21に出力して運転モードを指定する(S18)。X軸駆動制御部21は書込モードから運転モードに切り替わる。CPU11は停止位置のポイント番号データをX軸駆動制御部21に出力し(S19)、p13でCPU11は書込信号のオンオフを切り替える(S20)。書込信号はオフからオンに切り替わる。
X軸駆動制御部21のCPU31は、運転モードで書込信号のオンオフが切り替わると、制御部10が出力したポイント番号データに対応する停止位置を不揮発性メモリ34に記憶する移動テーブルから特定する。X軸駆動制御部21のCPU31は特定した停止位置に基づき、X軸モータ41に軸移動指令を出力する。X軸モータ41の軸移動が完了すると、X軸駆動制御部21のCPU31は書込完了信号のオンオフを切り替える。書込完了信号はオンからオフに切り替わる。
CPU11は書込完了信号のオンオフが切り替わったので(S21:YES)、書込完了信号のオンオフ状態をRAM13に記憶する(S22)。CPU11は軸移動処理を終了し、図5のメイン処理のS1に戻る。CPU11は制御指令が終了指令であると判断した場合(S2:YES)、処理を終了する。
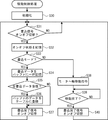
図7と図8を参照し、駆動制御処理を説明する。駆動制御処理はX軸駆動制御部21のCPU31が実行する。CPU31は数値制御装置1の起動後、ROM32に記憶した駆動制御プログラムを読み込んで本処理を実行する。先ず、CPU31は書込完了信号を初期化して書込完了信号をオフする(S30)。CPU31は書込信号のオンオフが切り替わったか否か判断する(S31)。書込信号のオンオフが切り替わるまで(S31:NO)、S31に戻ってCPU31は待機する。例えばp2で書込信号がオフからオンに切り替わった場合(S31:YES)、書込信号のオンオフ状態をRAM33に記憶する(S32)。
CPU31は書込モードか否か判断する(S33)。書込モードである場合(S33:YES)、制御部10が出力した書込データをRAM33のバッファに一時記憶する(S34)。このように、CPU31は書込信号のオンオフが切り替わるのを契機に、制御部10が出力した書込データをRAM33のバッファに随時記憶するので、従来に比べてバッファに書込を開始するタイミングを速くできる。
CPU31は全書込データを受信したか否か判断する(S35)。全書込データを受信していない場合(S35:NO)、p3で書込完了信号のオンオフを切り替える(S37)。書込完了信号はオフからオンに切り替わる。CPU31はS31に戻って処理を繰り返す。CPU31は制御部10が出力した全書込データを受信した場合(S35:YES)、RAM33のバッファに一時記憶した全書込データを不揮発性メモリ34に記憶する移動テーブル(図示略)に、ポイント番号毎に夫々登録する(S36)。
上述のように、制御部10がX軸駆動制御部21に対して全書込データの出力を完了した場合(図6のS13:YES)、モード運転信号を出力して運転モードを指定し(図6のS18)、ポイント番号データを出力する(図6のS19参照)。
CPU31はモード運転信号に従い運転モードに切り替わっている場合(S33:NO)、不揮発性メモリ34に記憶する移動テーブルに登録したポイント番号のうち、制御部10が出力したポイント番号データに対応するポイント番号の位置指定データを特定し、特定した位置指定データに基づき、X軸モータ41に軸移動指令を出力する(S38)。軸移動指令はパルス信号である。
このように、CPU31はp13で書込信号のオンオフが切り替わったことを契機に(S31:YES)、運転モードである場合は(S33:YES)、X軸モータ41の軸移動を開始する。数値制御装置1は書込完了信号がオフするのを待たずに、X軸モータ41の軸移動を開始できる。故に移動テーブルに位置制御データを書き込んで軸移動を開始するまでの処理時間は短縮する。CPU31は軸移動が完了したか否か判断する(S39)。軸移動が完了するまで(S39:NO)、S39に戻ってCPU31は待機する。軸移動が完了した場合(S39:YES)、CPU31は書込完了信号のオンオフを切り替える(S40)。CPU31はS31に戻り処理を繰り返す。
以上説明において、図3に示す制御部10は本発明の上位制御部に相当する。RAM33が有するバッファは本発明のバッファに相当する。不揮発性メモリ34は本発明のメモリに相当する。駆動制御部21〜25は本発明の駆動部に相当する。図6のS14の処理を実行するCPU11は本発明のデータ出力手段に相当する。S15の処理を実行するCPU11は本発明の第一切替手段に相当する。図7のS34の処理を実行するCPU31は本発明のデータ書込手段に相当する。S37の処理を実行するCPU31は本発明の第二切替手段に相当する。S36の処理を実行するCPU31は本発明の記憶管理手段に相当する。S38の処理を実行するCPU31は本発明のモータ駆動手段に相当する。
以上説明したように、本実施形態の数値制御装置1は、制御部10とX軸駆動制御部21を備える。制御部10はX軸駆動制御部21を制御する。X軸駆動制御部21は制御部10が出力した位置制御データをRAM33のバッファに一旦書き込んでから不揮発性メモリ34に移して記憶し、不揮発性メモリ34に記憶した位置制御データに基づき、工作機械2のX軸モータ41を駆動する。制御部10は位置制御データを構成する複数の書込データを、X軸駆動制御部21に一つずつ出力する。さらに制御部10は書込データを出力する毎に、書込信号のオンオフを切り替える。書込信号のオンオフが切り替わると、X軸駆動制御部21は書込データのバッファへの書込を実行する。さらにX軸駆動制御部21は書込データのバッファへの書込を完了する毎に、書込完了信号のオンオフを切り替える。制御部10は位置制御データのうち最初のデータをX軸駆動制御部21に出力した後は、書込完了信号のオンオフを切り替える毎に、次のデータをX軸駆動制御部21に出力する。数値制御装置1は書込信号のオンオフが切り替わる毎に、バッファへの書込データの書込を順次開始できる。故に数値制御装置1はX軸駆動制御部21の不揮発性メモリ34に位置制御データを書き込んで軸移動を開始するまでの処理時間を短縮できる。
本実施形態ではさらに、位置制御データは位置指定データとポイント指定データとを含む。位置指定データはX軸モータ41の停止位置を指示するデータである。ポイント指定データは位置指定データが指定する停止位置のポイント番号を指定するデータである。X軸駆動制御部21の不揮発性メモリ34は移動テーブルを記憶する。移動テーブルはポイント指定データが指定するポイント番号毎に位置制御データを記憶して管理する。X軸駆動制御部21は制御部10が位置制御データのうちポイント指定データを出力し且つ書込信号のオンオフが切り替わった場合、移動テーブルに登録した位置制御データのうち、ポイント指定データが指定する制御データに基づき、X軸モータ41を駆動する。即ち、X軸駆動制御部21はポイント指定データを受信し且つ書込信号のオンオフが切り替わったことを契機にX軸モータ41の駆動を開始する。X軸モータ41は書込完了信号がオフするのを待たずに駆動を開始できる。故に不揮発性メモリ34に位置制御データを書き込んで軸移動を開始するまでの処理時間は短縮する。制御部10はX軸モータ41が駆動を開始して完了しても書込信号のオンオフを切替えない。書込信号のオンオフは位置制御データ更新時とX軸モータ41駆動時のみである。故に制御は簡素化する。
なお本発明は上記実施の形態に限定されず、様々な変形が可能である。例えば、上記実施形態は、各駆動制御部21〜25はCPUを備える構成としたが、CPUによって実行される例に限定されず、他の電子部品(例えばASIC)で実行するものでもよい。例えばFPGA等の集積回路でもよい。
また上記実施形態では、不揮発性メモリ34に記憶する移動テーブルは、X軸モータ41の停止位置(例えば座標位置(mm))を指定する位置制御データをポイント番号毎に記憶するが、例えばX軸の回転軸を設け、その座標位置(回転角度(°))を指定する位置制御データを記憶してもよい。
1 数値制御装置
2 工作機械
10 制御部
11 CPU
21 X軸駆動制御部
22 Y軸駆動制御部
23 Z軸駆動制御部
24 主軸駆動制御部
25 マガジン駆動制御部
31 CPU
33 RAM
34 不揮発性メモリ
41 X軸モータ
2 工作機械
10 制御部
11 CPU
21 X軸駆動制御部
22 Y軸駆動制御部
23 Z軸駆動制御部
24 主軸駆動制御部
25 マガジン駆動制御部
31 CPU
33 RAM
34 不揮発性メモリ
41 X軸モータ
Claims (2)
- 工作機械の動作を統括制御する上位制御部と、
前記上位制御部が出力した制御データをバッファに一旦書き込んでからメモリに移して記憶し、前記メモリに記憶した前記制御データに基づき、前記工作機械のモータを駆動する駆動部とを備えた数値制御装置において、
前記上位制御部は、
前記制御データを構成する複数のデータを前記駆動部に一つずつ出力するデータ出力手段と、
前記データ出力手段が前記データを前記駆動部に出力する毎に、前記データの前記バッファへの書込状態を示す書込信号のオンオフを切り替える第一切替手段と
を備え、
前記駆動部は、
前記第一切替手段が前記書込信号のオンオフを切り替えた場合、前記データ出力手段が出力した前記データの前記バッファへの書込を実行するデータ書込手段と、
前記データ書込手段が前記データの前記バッファへの書込を完了する毎に、前記バッファへの前記データの書込完了状態を示す書込完了信号のオンオフを切り替える第二切替手段と
を備え、
前記データ出力手段は、前記制御データのうち最初のデータを前記駆動部に出力した後は、前記第二切替手段が前記書込完了信号のオンオフを切り替える毎に、次のデータを前記駆動部に出力することを特徴とする数値制御装置。 - 前記制御データは、
前記モータの停止位置を指示する位置指定データと、
前記位置指定データが指定する前記停止位置のポイント番号を指定するポイント指定データと
を備え、
前記駆動部は、
前記ポイント指定データが指定する前記ポイント番号毎に、前記制御データを前記メモリに記憶して管理する記憶管理手段と、
前記データ出力手段が前記制御データのうち前記ポイント指定データを出力し、前記第一切替手段が前記書込信号のオンオフを切り替えた場合、前記メモリに記憶した前記制御データのうち、前記ポイント指定データが指定する前記制御データに基づき、前記モータを駆動するモータ駆動手段と
を備えることを特徴とする請求項1に記載の数値制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012280470A JP2014126875A (ja) | 2012-12-25 | 2012-12-25 | 数値制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012280470A JP2014126875A (ja) | 2012-12-25 | 2012-12-25 | 数値制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014126875A true JP2014126875A (ja) | 2014-07-07 |
Family
ID=51406352
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012280470A Pending JP2014126875A (ja) | 2012-12-25 | 2012-12-25 | 数値制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2014126875A (ja) |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01319807A (ja) * | 1988-06-20 | 1989-12-26 | Fuji Electric Co Ltd | 位置決め制御用指令パルス発生器 |
| JPH047609A (ja) * | 1990-04-25 | 1992-01-13 | Fuji Electric Co Ltd | 位置決め制御用パルス発生器 |
| JPH0797289B2 (ja) * | 1986-12-15 | 1995-10-18 | トヨタ自動車株式会社 | 位置決め装置 |
| JPH09128168A (ja) * | 1995-10-31 | 1997-05-16 | Sanyo Electric Co Ltd | データ転送方式 |
| US20040032235A1 (en) * | 2002-05-10 | 2004-02-19 | Toshiki Takei | Motor control apparatus and motor control method |
| JP2004070681A (ja) * | 2002-08-07 | 2004-03-04 | Matsushita Electric Ind Co Ltd | データ転送装置及びその方法 |
-
2012
- 2012-12-25 JP JP2012280470A patent/JP2014126875A/ja active Pending
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0797289B2 (ja) * | 1986-12-15 | 1995-10-18 | トヨタ自動車株式会社 | 位置決め装置 |
| JPH01319807A (ja) * | 1988-06-20 | 1989-12-26 | Fuji Electric Co Ltd | 位置決め制御用指令パルス発生器 |
| JPH047609A (ja) * | 1990-04-25 | 1992-01-13 | Fuji Electric Co Ltd | 位置決め制御用パルス発生器 |
| JPH09128168A (ja) * | 1995-10-31 | 1997-05-16 | Sanyo Electric Co Ltd | データ転送方式 |
| US20040032235A1 (en) * | 2002-05-10 | 2004-02-19 | Toshiki Takei | Motor control apparatus and motor control method |
| JP2004070681A (ja) * | 2002-08-07 | 2004-03-04 | Matsushita Electric Ind Co Ltd | データ転送装置及びその方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| TWI498692B (zh) | 數值控制裝置 | |
| JP6254153B2 (ja) | オフセット番号設定装置 | |
| JP5404450B2 (ja) | 加工状況監視装置 | |
| JP5802377B2 (ja) | 工作機械の工具交換装置 | |
| JPS6240038B2 (ja) | ||
| JP4216808B2 (ja) | 数値制御装置 | |
| CN105658375B (zh) | 机床加工线 | |
| KR102946373B1 (ko) | 공구 정보 설정 장치 및 공작 기계(tool information setting device and machine tool) | |
| KR20150086161A (ko) | 로봇, 로봇의 제어 방법, 및 로봇의 제어 프로그램 | |
| CN104423315A (zh) | 显示装置 | |
| WO2017195259A1 (ja) | 数値制御装置 | |
| JP5307917B1 (ja) | インデックステーブル用制御装置 | |
| CN106808476B (zh) | 作业装置以及作业装置中的示教方法 | |
| JP2021053763A (ja) | 制御装置と制御方法と制御プログラム | |
| JP6028573B2 (ja) | 制御システム、工作機械、サーボモータ制御装置及び位置情報送受信方法 | |
| JP2012011492A (ja) | 工具配置算出装置、工具配置算出プログラムおよび記憶媒体 | |
| JP5301300B2 (ja) | 工作機械の制御装置および刃物台の移動制御方法 | |
| JP2005131775A5 (ja) | ||
| JP4614110B2 (ja) | 工具マガジン内の工具自動配置替え方法および装置 | |
| JP2014106936A (ja) | 数値制御装置 | |
| JP2009110223A (ja) | 数値制御装置、数値制御プログラム及び数値制御プログラムを記憶した記憶媒体 | |
| JP5110021B2 (ja) | 工作機械の数値制御装置 | |
| JP5327082B2 (ja) | 工具配置算出装置、工具配置算出装置の制御プログラムおよび記憶媒体 | |
| JP5300691B2 (ja) | 数値制御装置 | |
| JP6281315B2 (ja) | 数値制御装置と移動経路修正方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20151026 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160927 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20160923 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20170404 |