JP2014149251A - 輸送機構 - Google Patents

輸送機構 Download PDF

Info

Publication number
JP2014149251A
JP2014149251A JP2013019081A JP2013019081A JP2014149251A JP 2014149251 A JP2014149251 A JP 2014149251A JP 2013019081 A JP2013019081 A JP 2013019081A JP 2013019081 A JP2013019081 A JP 2013019081A JP 2014149251 A JP2014149251 A JP 2014149251A
Authority
JP
Japan
Prior art keywords
transport
start position
stopper
rack
holding
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2013019081A
Other languages
English (en)
Other versions
JP6020216B2 (ja
Inventor
Tomokazu Shudo
智一 首藤
Hikari Shibata
光 柴田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Shimadzu Corp
Original Assignee
Shimadzu Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Shimadzu Corp filed Critical Shimadzu Corp
Priority to JP2013019081A priority Critical patent/JP6020216B2/ja
Publication of JP2014149251A publication Critical patent/JP2014149251A/ja
Application granted granted Critical
Publication of JP6020216B2 publication Critical patent/JP6020216B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Automatic Analysis And Handling Materials Therefor (AREA)

Abstract

【課題】ある位置から目的位置まで輸送対象物をその姿勢を維持した状態で輸送する輸送機構を、小型でかつ簡単な構成で実現する。
【解決手段】輸送開始位置3aと輸送終了位置3bの間にテーブル2を備えている。テーブル2の両側縁部にX方向へ延びた腕部材4,6が対向して設けられている。腕部材4,6はX方向とY方向へ駆動され、ラックを挟み込むことによって保持するハンドラを構成している。このハンドラ4,6は輸送開始位置3a側に第1保持部4a,6aを、輸送終了位置3b側に第2保持部4b,6bを備えている。ハンドラ4,6は輸送開始位置3aに到達したラックを第1保持部4a,6aで保持してテーブル2上へ搬送し、テーブル2上でラックを第2保持部4b,6bに持ち替えてから、輸送終了位置3bへラックを搬送する。
【選択図】 図1

Description

本発明は、例えば自動分析装置と別の自動分析装置との間で検体を輸送する輸送機構に関するものである。
容器に収容された検体を自動的にサンプリングして検体の分析を実行する自動分析装置では、複数の検体容器を1つのラックに保持させてベルトコンベア上に配置し、ベルトコンベアによって所定のサンプリング位置までラックを移動させて検体のサンプリングを行なう。そのため、自動分析装置では、分析ユニットの前面にベルトコンベアが設けられており、検体容器を保持したラックを短辺方向へ移動させるように構成されている(例えば、特許文献1参照。)。
同じ検体を複数種類の分析装置に導入して分析を行なうことがある。自動分析装置を複数台並べ、これらの分析装置にて検体の分析を自動的に順次実行させるためには、検体容器を保持したラックを各分析装置の所定のサンプリング位置まで順に搬送していく必要があり、そのために各分析装置のベルトコンベアでラックを搬送しなければならならず、隣接する分析装置の各ベルトコンベア同士でラックを受け渡しする必要がある。
特開2011−185893号公報
自動分析装置において、検体容器のラックはベルトコンベアの搬送方向に対して長辺が直角をなす状態でベルトコンベア上を搬送される場合がある。かかる場合に、ベルトコンベア同士を接近させてベルトコンベア間でラックを受け渡しさせようとすると、ラックがベルトコンベアとベルトコンベアの境界の段差で姿勢を乱されたり転倒したりするため、ベルトコンベア同士を接近させただけでラックの受け渡しを行なうことは困難である。
ベルトコンベアの境界の手前でラックの長辺が搬送方向と平行になるようにラックの向きを変える機構を追加すれば、接近したベルトコンベアの境界部分をラックが乗り越えられるようになる。しかし、ベルトコンベアの境界の後にもラックの向きを元に戻す機構が必要となり、設置スペースが拡大しコストが増大してしまう。装置構成等の制約により、各分析装置の互いのベルトコンベアの間を接近させられない場合や、大がかりな機構を追加するスペースを確保できない場合もある。
そこで、本発明は、ある位置から目的位置まで輸送対象物をその姿勢を維持した状態で輸送する輸送機構を、小型でかつ簡単な構成で実現することを目的とするものである。
本発明にかかる輸送機構は、ベルトコンベアの終端部側に配置され、該ベルトコンベアの終端部側を輸送開始位置とし、該輸送開始位置まで搬送されてきた輸送対象物を水平面内方向の一方向であるX方向に一定距離だけ離れた輸送終了位置へ輸送する輸送機構であって、輸送開始位置と輸送終了位置の間に配置され、輸送対象物をその姿勢を維持した状態で輸送開始位置から輸送終了位置までスライドさせることが可能な平面を有するテーブルと、X方向に延び、輸送開始位置側と輸送終了位置側の2箇所に輸送対象物を保持する保持部を備え、輸送開始位置と輸送終了位置の間でX方向に移動するハンドラと、ハンドラの動作を制御するコントローラであって、輸送開始位置の輸送対象物を輸送開始位置側の保持部で保持してテーブル上へスライドさせてテーブル上で輸送対象物を放し、該輸送対象物を輸送終了位置側の保持部で保持して輸送終了位置までスライドさせる輸送動作を実行する輸送動作実行手段を有するコントローラと、テーブルの輸送開始位置側の端部の近傍に配置され、ベルトコンベア上の輸送対象物を輸送開始位置で停止させるロック状態とベルトコンベア上の輸送対象物のテーブル側への移動を可能にするロック解除状態との間で切り替えられるストッパと、ストッパをロック状態とロック解除状態のいずれかの状態に切り替えるストッパ駆動機構と、を備えているものである。
本発明の輸送機構は、輸送開始位置と輸送終了位置の間で輸送対象物をスライドさせることのできる平面を有するテーブルと、X方向に延び輸送開始位置側と輸送終了位置側の2箇所に輸送対象物を保持する保持部を有し、輸送開始位置と輸送終了位置の間でX方向に移動するハンドラと、ハンドラの動作を制御するコントローラによって構成されており、コントローラは、輸送開始位置の輸送対象物を輸送開始位置側の保持部で保持してテーブル上へスライドさせてテーブル上で輸送対象物を放し、該輸送対象物を輸送終了位置側の保持部で保持して輸送終了位置までスライドさせる輸送動作を実行する輸送動作実行手段を備えているので、ハンドラを輸送開始位置と輸送終了位置の間で移動させるだけで輸送対象物をその姿勢を維持したまま輸送することができ、小型で簡単な構成の輸送機構を実現することができる。
ところで、ハンドラが輸送対象物を保持しようとしているときに輸送対象物が動いていると、ハンドラが輸送対象物を正確に保持することは困難である。しかし、ベルトコンベアは分析ユニットへのラック(輸送対象物)の導入や分析ユニットからのラックの排出などのタイミングで必要に応じて動作する必要があり、輸送対象物が輸送開始位置に到達してからハンドラで保持されるまでベルトコンベアの動作を停止させておくことは、分析ユニットの分析効率を低下させるなどの問題を生じるため困難である。そのため、本発明の輸送機構は、ベルトコンベア上の輸送対象物を輸送開始位置で停止させるロック状態とベルトコンベア上の輸送対象物のテーブル側への移動を可能にするロック解除状態との間で切り替えられるストッパと、ストッパをロック状態とロック解除状態のいずれかの状態に切り替えるストッパ駆動機構を備えている。これにより、ベルトコンベアを停止させなくても輸送対象物を輸送開始位置で停止させておくことが可能になる。
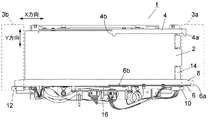
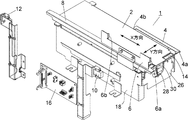
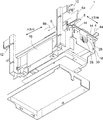
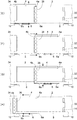
輸送機構の一実施例を示す平面図である。 同実施例を概略的に示す側面図である。 同実施例を斜め上方向から見た分解斜視図である。 同実施例を斜め下方向から見た分解斜視図である。 同実施例のストッパの構造を説明するための概念図である。 同実施例の動作を順に示す平面図である。 同実施例の動作の続きを示す平面図である。 同実施例の制御系統を示すブロック図である。 同実施例の動作の一例を示すフローチャートである。
本発明の輸送機構では、ストッパ駆動機構はストッパを上下動させるものであり、ストッパは、その上部がテーブルの平面よりも上方にあるときにロック状態、平面以下の高さにあるときにロック解除状態となるものであることが好ましい。そうすれば、ストッパ及びストッパ駆動機構を簡単な構成にしてその設置スペースを小さくすることができる。
本発明の輸送機構では、ストッパ駆動機構が、ハンドラの前記輸送開始位置側の保持部が輸送開始位置から離れた位置にあるときにストッパをロック状態とし、ハンドラの輸送開始位置側の保持部が輸送開始位置にきたときにストッパをロック解除状態とするように、ハンドラのX方向への移動に連動してストッパを上下動させるものであることが好ましい。そうすれば、ハンドラが輸送対象物を保持するために輸送開始位置側へ移動したときだけストッパが自動的に解除されるようになり、ハンドラが輸送対象物を保持する直前まで輸送開始位置で輸送対象物を停止させておくことができる。
上記ストッパ駆動機構の好ましい実施態様では、テーブルの下方でハンドラの前記X方向への移動に連動してX方向に水平に移動する移動部と、テーブルの下方に配置され、X方向に延びて輸送開始位置側の端部でストッパを保持し、輸送開始位置側の端部が上方へ付勢されており、その上面を移動部が摺動する連動部材と、を備え、連動部材の上面には、移動部の水平移動に応じてストッパを上下動させる傾斜部分が設けられている。これにより、ストッパ駆動機構の構成を簡単にすることができる。
また、輸送開始位置がベルトコンベアの終端部よりもテーブル側にある場合、輸送対象物がベルトコンベアのプーリのR部分で傾いて落ち込んでしまうという問題がある。そこで、テーブルの端部をベルトコンベアの水平面と連続させるようにすればよいが、輸送対象物はベルトコンベア側からしか推進力を得られないため、輸送対象物がテーブル上の所定の位置(輸送開始位置)まで到達しにくくなり、輸送対象物の停止位置が不安定になる。
そこで、上記問題を解決するために、輸送開始位置をベルトコンベア上のベルトコンベアの終端部近傍の位置にし、ストッパの上部がテーブル側からベルトコンベア上の輸送開始位置まで突出して輸送対象物をベルトコンベア上で停止させるようにすることが好ましい。そうすれば、輸送対象物がベルトコンベア上の輸送開始位置で正確に停止するようになるため、ハンドラによる輸送対象物の保持が確実に行なわれるようになる。
輸送機構の一実施例を図1から図4を用いて説明する。
この実施例において、水平面内方向の一方向をX方向とし、水平面内においてX方向に直交する方向をY方向とする。この輸送機構1はラックをX方向にスライドさせて輸送させるものであり、X方向に隣接して配置された2つのベルトコンベアの間に配置され、一方のベルトコンベア(送り側コンベア)の終端部に到達した輸送対象物を保持して他方のベルトコンベア(受け側コンベア)の始端部へ輸送する。すなわち、送り側コンベアの終端部が輸送開始位置であり、受け側コンベアの始端部が輸送終了位置である。輸送機構1の輸送対象物は、例えば分析装置の分析対象となる検体を収容する複数の検体容器を保持したラックである。
水平面を有するテーブル2が基台18によって支持されている。テーブル2はこの輸送機構1の両端部に配置されるベルトコンベアの搬送面と近い高さに設定されている。テーブル2の一端側(図1において右側)が輸送開始位置3aであり、他端側(図1において左側)が輸送終了位置3bである。
テーブル2上の両側縁部にX方向に延びた腕部材4と腕部材6が対向して配置されている。腕部材4と腕部材6はテーブル2の側縁部においてX方向とY方向へ駆動される。腕部材4と腕部材6は、X方向に対しては同時に同方向へ連動して移動し、Y方向に対してテーブル2を中心として対称な方向へ連動して移動する。図には示されていないが、腕部材4と腕部材6を駆動するモータ等の機構は基台18の内部に収容されている。
腕部材4はラックと係合させる係合部として、輸送開始位置3a側端部に突起4aを備え、輸送終了位置3b側端部に突起4bを備えている。突起4aと突起4bはラックの腕部材4側側面に設けられた凹部(図示は省略)に嵌め込まれてラックと係合するものである。腕部材4のY方向への移動は、突起4a,4bがラックの凹部に嵌め込まれる位置とラック自体に接触しない位置との間で行なわれる。
腕部材6はラックと係合させる係合部として、輸送開始位置3a側端部に突起6aを備え、輸送終了位置3b側に突起6bを備えている。突起6Aと突起6bはラックの後背面と係合するものである。腕部材6のY方向への移動は、突起6a,6bがラックの背面に係合する位置と突起6a,6bがラックに接触しない位置との間で行なわれる。
腕部材4と6は、輸送対象物であるラックを保持して輸送開始位置3aから輸送終了位置3bまでテーブル2上をスライドさせて輸送するハンドラを構成している。このハンドラは、輸送開始位置3a側と輸送終了位置3b側の2箇所に保持部を備えている。輸送開始位置3a側の保持部は腕部材4の突起4aと腕部材6の突起6aで構成され、輸送終了位置3b側の保持部は腕部材4の突起4bと腕部材6の突起6bで構成される。
以下において、腕部材4と腕部材6をまとめて「ハンドラ4,6」、ハンドラ4,6の輸送開始位置3a側の保持部を「第1保持部4a,6a」、輸送終了位置3b側の保持部を「第2保持部4b,6b」とする。
第1保持部4a,6aは、腕部材4と6の輸送開始位置3a側の端部でラックを両側から挟み込むことによって、ラックの一方側の側面の凹部に突起4aを嵌め込むとともにラックの反対側後背面を突起6aで支持する。第2保持部4b,6bは、腕部材4と6の輸送開始位置3a側の端部でラックを両側から挟み込むことによって、ラックの一側面の凹部に突起4aを嵌め込むとともにラックの反対側後背面を突起6aで支持する。ハンドラ4,6は、ラックを保持した状態でX方向へ移動し、ラックをテーブル2上でスライドさせて輸送する。テーブル2の腕部材6側の側縁部には、テーブル2上をスライドするラックの側面に設けられた溝に嵌め込まれてラックの転倒を防止するガイドレール8が設けられている。
輸送開始位置3aの側方には、輸送開始位置3aへのラックの到達を検知するスタートセンサ10が設けられている。輸送終了位置3bの側方には、輸送終了位置3bへのラックの到達を検知する終了センサ12が設けられている。
輸送開始位置3aの近傍にストッパ14が設けられている。ストッパ14の構造及び動作については後述する。
基台18の側部に回路基板16が設けられている。回路基板16はハンドラ4,6の動作を制御するコントローラをなす。回路基板16にはスタートセンサ10及び終了センサ12で得られた信号が取り込まれ、それらの信号はハンドラ4,6によるラックの輸送動作の開始やラックの輸送エラーの有無の判定に利用される。配線を介して回路基板16に接続されている。コントローラ16にはハンドラ4,6がラックの輸送動作を実行するように構成された輸送動作実行手段16aが組み込まれている(図8参照)。
なお、図2及び図4では、配線や回路基板16に搭載されているモジュールの図示を省略している。図3では回路基板16に搭載されているモジュールの一部は図示しているが、配線の図示を省略している。
ストッパ14の構造及び動作について図5を用いて説明する。
ストッパ14は途中で略直角に屈折した部材である。ストッパ14の基端部はテーブル2の輸送開始位置3a側端部の下方に設けられた保持部材26に保持され、先端部が輸送開始位置3a側を向いている。ストッパ14の先端部はベルトコンベア32のプーリ40の輸送機構側の端部を越えてベルトコンベア32上へ延び、ラック36をベルトコンベア32上で停止させる。
ストッパ14の基端を保持している保持部材26は鉛直方向への移動が可能であり、それによってストッパ14も上下動を行ない、ストッパ14の高さによってラック36の停止と解除を行なう。ストッパ14が先端部がテーブル2よりも上方へ持ち上がったときがラック36を停止させるロック状態(図5(A)の状態)であり、先端部がテーブル2以下の高さまで下降したときがラック36の停止を解除するロック解除状態(図5(B)の状態)である。
基台18側にY方向へ延びた固定軸30が取り付けられており、保持部材26と固定軸30がバネ28によって連結されている。バネ28は保持部材26を上昇させる方向に弾性力を作用させるように、自然長よりも延びた状態で保持部材26と固定軸30を連結している。保持部材26はX方向へ延びた連動部材27の輸送開始位置3a側の端部に保持されている。保持部材26はバネ28によって上方向へ付勢されており、これによって連動部材27の輸送開始位置3a側の端部も上方向へ付勢されている。図示は省略されているが、連動部材27の輸送終了位置3b側の端部は基台18側に固定された軸によって軸止されており、連動部材27がその軸を中心に回動することで輸送開始位置3a側の端部を上下動させることができる。
ハンドラ4,6と連動してX方向へ水平移動する移動部42が設けられている。移動部42は円形の断面を有する軸又は突起である。移動部42は連動部材27の上面27a上を摺動するようになっている。連動部材27の上面27aは直線部分と保持部材26側へ行くにしたがって上昇する滑らかな斜面部分を有し、移動部42の水平移動に伴なって保持部材26が上下動する。連動部材27の上面27aの形状は、ハンドラの輸送開始位置3a側の保持部(突起部4a,6a)が輸送開始位置3aから離れた位置にあるときはストッパ14がテーブル2よりも上方へ持ち上がった状態(図5(A)の状態)となり、ハンドラの輸送開始位置3a側の保持部(突起部4a,6a)が輸送開始位置にきたときにストッパ14がテーブル2と同じ高さ又はテーブル2の下方へ下降した状態(図5(B)の状態)となるように設計されている。
次に、同実施例の輸送動作の一例について図6及び図7を用いて説明する。
検体容器38を保持したラック36が輸送開始位置である送り側のベルトコンベア(送り側コンベア)32の終端部に到達しスタートセンサ10がラック36を検知すると(図6(A))、ハンドラ4,6が開いた状態で送り側コンベア32側(図において右側)へ移動し(図6(B))、第1保持部4a,4bでラック36を保持する(図6(C))。
ハンドラ4,6はラック36を保持した状態で受け側コンベア34側(図において左側)へ移動し(図6(D))、テーブル2上でラック36を放す(図7(E))。ラック36をテーブル2上に載置した状態でハンドラ4,6のみが送り側コンベア32側(図において右側)へ移動し(図7(F))、第2保持部4b,6bでラック36を保持する(図7(G))。第2保持部4b,6bでラック36を保持した状態で受け側コンベア34側(図において左側)へ移動し、受け側コンベア34上にラック36を載置する(図7(H))。
なお、上記の輸送機構1、送り側コンベア32及び受け側コンベア34を連動させて輸送システムを構築することも可能である。図8に輸送システムの構成を概略的に示す。
輸送機構1、送り側コンベア32及び受け側コンベア34が1つの演算処理部50(制御部)によって制御されている。演算処理部50は例えばパーソナルコンピュータによって実現されるほか、送り側コンベア32又は受け側コンベア34を備えた分析装置のコンピュータによって実現される。
演算処理部50は操作者から入力される情報に基づいて輸送機構1、送り側コンベア32及び受け側コンベア34のそれぞれの動作を制御するコントローラ16,52及び54に制御信号を与える。輸送機構1では、ハンドラ駆動部44がコントローラ16からの信号に基づいてハンドラ4,6を駆動する。コントローラ16には輸送動作実行手段16aが組み込まれており、スタートセンサ10がラック36を検知したときにラック36の輸送動作を実行する。
送り側コンベア32では、モータ等からなるコンベアベルト駆動部56がコントローラ52からの信号に基づいてコンベアベルト33を駆動する。受け側コンベア34では、モータ等からなるコンベアベルト駆動部58がコントローラ54からの信号に基づいてコンベアベルト35を駆動する。
図8の輸送システムの動作を図9を用いて説明する。
スタートセンサ10がラックを検知するまで送り側コンベア32でラックを搬送する。スタートセンサ10がラックを検知すると、ハンドラ4,6が送り側コンベア32側へ移動し、第1保持部4a,6aがラック32を保持する位置(輸送開始位置3a)まできたときにストッパ14のロックが解除された状態となる。このとき、送り側コンベア32及び受け側コンベア34を停止し、ハンドラ4,6の第1保持部4a,6aでラックを保持し、テーブル2上の所定の位置までラックをスライドさせる。ラックを第1保持部4a,6aから第2保持部4b,6bに持ち替えて受け側コンベア34上へ搬送する。
この一連の動作が終了したときにハンドラ駆動部44から輸送終了信号が発せられる。ラックの輸送が正常に実行されている場合には、ラックが終了センサ12によって検知されるため、終了センサ12からの検知信号を受けて受け側コンベア34を作動させて当該ラックの輸送を継続させる。テーブル2上での点灯等によりラックが正常に輸送されなかった場合、ハンドラ駆動部44から輸送終了信号が発せられているにも拘わらず、ラックが終了センサ12によって検知されないことになる。かかる場合は、エラーのランプを点灯させるなどして輸送エラーを操作者に告知する。
なお、ハンドラ4,6がラック32をテーブル2側へ搬送する際の送り側コンベア34の動作の制御は、ハンドラ4,6の第1保持部4a,6aがラック32を保持する位置に到達したときに送り側コンベア34の動作が停止するように、ハンドラ4,6を駆動するハンドラ駆動部44から発せられる信号に基づいて行なわれるようになっていてもよいし、ストッパ14がロック解除状態になったときに送り側コンベア34の動作が停止するように、ストッパ14の状態(ロック状態又はロック解除状態)を検知するセンサを設け、そのセンサから発せられる信号に基づいて行なうようになっていてもよい。要は、少なくともストッパ14が解除されている間に送り側コンベア32が停止していればよい。そうすれば、ストッパ14の解除中に送り側コンベア32がラックを移動させることで、ラックの位置がずれてハンドラ4,6がラックを保持できなくなることを防止できる。
1 輸送機構
2 テーブル
3a 輸送開始位置
3b 輸送終了位置
4,6 腕部材(ハンドラ)
4a,4b,6a,6b 突起(保持部)
8 ガイドレール
10 スタートセンサ
12 終了センサ
14 ストッパ
16 回路基板(コントローラ)
16a 輸送動作実行手段
18 基台
26 保持部材
27 連動部材
27 連動部材上面
28 バネ
30 固定軸
32,34 ベルトコンベア
33,35 コンベアベルト
36 ラック
40 プーリ
42 移動部
44 ハンドラ駆動部
50 演算処理部
52,54 コントローラ
56,58 コンベアベルト駆動部

Claims (5)

  1. ベルトコンベアの終端部側に配置され、該ベルトコンベアの終端部側を輸送開始位置とし、該輸送開始位置まで搬送されてきた輸送対象物を水平面内方向の一方向であるX方向に一定距離だけ離れた輸送終了位置へ輸送する輸送機構であって、
    前記輸送開始位置と前記輸送終了位置の間に配置され、前記輸送対象物をその姿勢を維持した状態で前記輸送開始位置から前記輸送終了位置までスライドさせることが可能な平面を有するテーブルと、
    前記X方向に延び、前記輸送開始位置側と前記輸送終了位置側の2箇所に前記輸送対象物を保持する保持部を備え、前記輸送開始位置と前記輸送終了位置の間で前記X方向に移動するハンドラと、
    前記ハンドラの動作を制御するコントローラであって、前記輸送開始位置の輸送対象物を前記輸送開始位置側の保持部で保持して前記テーブル上へスライドさせて前記テーブル上で前記輸送対象物を放し、該輸送対象物を前記輸送終了位置側の保持部で保持して前記輸送終了位置までスライドさせる輸送動作を実行する輸送動作実行手段を有するコントローラと、
    前記テーブルの前記輸送開始位置側の端部の近傍に配置され、前記ベルトコンベア上の輸送対象物を前記輸送開始位置で停止させるロック状態と前記ベルトコンベア上の輸送対象物の前記テーブル側への移動を可能にするロック解除状態との間で切り替えられるストッパと、
    前記ストッパを前記ロック状態と前記ロック解除状態のいずれかの状態に切り替えるストッパ駆動機構と、を備えていることを特徴とする輸送機構。
  2. 前記ストッパ駆動機構は前記ストッパを上下動させるものであり、
    前記ストッパは、その上部が前記テーブルの前記平面よりも上方にあるときに前記ロック状態、前記平面以下の高さにあるときに前記ロック解除状態となるものである請求項1に記載の輸送機構。
  3. 前記ストッパ駆動機構は、前記ハンドラの前記輸送開始位置側の保持部が前記輸送開始位置から離れた位置にあるときに前記ストッパを前記ロック状態とし、前記ハンドラの前記輸送開始位置側の保持部が前記輸送開始位置にきたときに前記ストッパを前記ロック解除状態とするように、前記ハンドラの前記X方向への移動に連動して前記ストッパを上下動させるものである請求項2に記載の輸送機構。
  4. 前記ストッパ駆動機構は、前記テーブルの下方で前記ハンドラの前記X方向への移動に連動して前記X方向に水平に移動する移動部と、前記テーブルの下方に配置され、前記X方向に延びて前記輸送開始位置側の端部で前記ストッパを保持し、前記輸送開始位置側の端部が上方へ付勢されており、その上面を前記移動部が摺動する連動部材と、を備え、
    前記連動部材の前記上面に前記移動部の水平移動に応じて前記ストッパを上下動させる傾斜部分が設けられている請求項3に記載の輸送機構。
  5. 前記輸送開始位置は前記ベルトコンベア上の前記ベルトコンベアの終端部近傍の位置であり、
    前記ストッパの上部は前記テーブル側から前記ベルトコンベア上の前記輸送開始位置まで突出している請求項2から4のいずれか一項に記載の輸送機構。
JP2013019081A 2013-02-04 2013-02-04 輸送機構 Active JP6020216B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2013019081A JP6020216B2 (ja) 2013-02-04 2013-02-04 輸送機構

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2013019081A JP6020216B2 (ja) 2013-02-04 2013-02-04 輸送機構

Publications (2)

Publication Number Publication Date
JP2014149251A true JP2014149251A (ja) 2014-08-21
JP6020216B2 JP6020216B2 (ja) 2016-11-02

Family

ID=51572332

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2013019081A Active JP6020216B2 (ja) 2013-02-04 2013-02-04 輸送機構

Country Status (1)

Country Link
JP (1) JP6020216B2 (ja)

Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS54168287U (ja) * 1978-05-17 1979-11-27
JPH06337268A (ja) * 1993-05-27 1994-12-06 Sankyo Co Ltd 血液などのサンプル搬送装置

Patent Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS54168287U (ja) * 1978-05-17 1979-11-27
JPH06337268A (ja) * 1993-05-27 1994-12-06 Sankyo Co Ltd 血液などのサンプル搬送装置

Also Published As

Publication number Publication date
JP6020216B2 (ja) 2016-11-02

Similar Documents

Publication Publication Date Title
KR102314337B1 (ko) 반송장치
US9457480B2 (en) Transport device
CN108687791B (zh) 夹具以及机器人系统
US10175259B2 (en) Laboratory cargo distribution system, laboratory automation system and method of operating a laboratory cargo distribution system
TWI748074B (zh) 高架搬運車系統及教學裝置
CN104416576A (zh) 机器人手部、机器人系统、物品的卸垛方法
CN101234701A (zh) 物品输送装置和物品位置误差检测方法
US11493524B2 (en) Transport system, sample analyzer, sample rack, and transport regulation method
EP1918798A2 (en) Overhead travelling vehicle having ID reader
JP5824643B2 (ja) 電子部品実装装置および電子部品実装装置におけるノズル認識方法
CN109911531A (zh) 样本架运输模块、轨道运送系统及控制方法
CN111051891B (zh) 连接模块及干涉避免方法
KR20130022025A (ko) 기판수납용기 로더
EP3206035A1 (en) Automatic analysis system
KR200338489Y1 (ko) 클립 자동 조립장치
JP2017085899A (ja) 培養容器搬送装置
CN106216254A (zh) 图书分拣系统以及收书台
US11467173B2 (en) Sample container loading or storing unit and sample test automation system provided with same
JP6020216B2 (ja) 輸送機構
CN107076772A (zh) 检测系统、支架搬出搬入单元、以及支架搬出搬入方法
JP2003243474A (ja) 無人搬送車システム
JP5999033B2 (ja) 複数の分析装置を連結してなる自動分析システム
JP6020215B2 (ja) 輸送機構及び輸送システム
JP6014832B2 (ja) 輸送機構
CN103884855B (zh) 全自动化学发光免疫分析仪的吸样头装载机构

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20150513

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20160127

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20160202

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20160331

RD02 Notification of acceptance of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7422

Effective date: 20160810

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20160906

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20160919

R151 Written notification of patent or utility model registration

Ref document number: 6020216

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151