JP2014201199A - 電動パワーステアリング装置 - Google Patents
電動パワーステアリング装置 Download PDFInfo
- Publication number
- JP2014201199A JP2014201199A JP2013078785A JP2013078785A JP2014201199A JP 2014201199 A JP2014201199 A JP 2014201199A JP 2013078785 A JP2013078785 A JP 2013078785A JP 2013078785 A JP2013078785 A JP 2013078785A JP 2014201199 A JP2014201199 A JP 2014201199A
- Authority
- JP
- Japan
- Prior art keywords
- energization
- winding
- assist motor
- phase
- pattern
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images






Landscapes
- Steering Control In Accordance With Driving Conditions (AREA)
- Power Steering Mechanism (AREA)
- Control Of Ac Motors In General (AREA)
Abstract
【課題】2系統の巻線に対する通電を行いつつアシストモータの回転を低減することができる電動パワーステアリング装置の提供。【解決手段】電動パワーステアリング装置は、第1系統の巻線と、第2系統の巻線とを備え、アシストトルクを発生するアシストモータと、前記アシストモータの第1系統の巻線を通電する第1系統の駆動回路と、前記アシストモータの第2系統の巻線を通電する第2系統の駆動回路と、前記第1系統の巻線に対する通電により発生される回転磁界と前記第2系統の巻線に対する通電により発生される回転磁界とが打ち消しあうように、前記第1系統の駆動回路及び前記第2系統の駆動回路を制御する制御装置とを含む。【選択図】図3
Description
本開示は、電動パワーステアリング装置に関する。
従来から、複数対の磁極をもつロータと、夫々電気角で60度離れて円周上に巻装された2組の3相巻線をもつステータを有するACサーボモータと、前記各3相巻線に夫々、個別に3相交流電流を供給する制御装置一式を2台用いて二重冗長構成としたことを特徴とするACサーボモータ駆動装置が知られている(例えば、特許文献1参照)。この装置では、通常運転時は、2組の3相巻線に通電して、それらによる合成トルクをモータに発生させている。また、モータを定格運転中に、一方の制御装置、あるいは、ステータ3相巻線が故障して、一方の3相巻線が形成する回転磁界が消滅するような場合は、他方の制御装置が定格電力を出力し、モータの定格運転を継続させている。
また、直流電力を3相交流電力に変換するインバータと、このインバータの3相交流出力端子に3相出力線を介して接続される永久磁石同期電動機と、前記インバータと前記永久磁石同期電動機との間の前記3相出力線を開放する開放手段と、通常時に前記開放手段を閉成させ、前記インバータの故障を検出した際に前記開放手段を開放する制御手段とを有する電気車制御装置が知られている(例えば、特許文献2参照)。
しかしながら、上記の特許文献1に記載の構成では、2組の3相巻線に通電して、それらによる合成トルクをモータに発生させているが、3相巻線への通電を行いつつモータの回転を停止させることは行われていない。3相巻線への通電を行いつつモータの回転を停止させることができれば、例えばスイッチング素子の故障に起因して巻線への通電停止が不能となった場合でも、モータの回転を停止させることができるので有用である。
そこで、本開示は、2系統の巻線に対する通電を行いつつアシストモータの回転を低減することができる電動パワーステアリング装置の提供を目的とする。
本開示の一局面によれば、第1系統の巻線と、第2系統の巻線とを備え、アシストトルクを発生するアシストモータと、
前記アシストモータの第1系統の巻線を通電する第1系統の駆動回路と、
前記アシストモータの第2系統の巻線を通電する第2系統の駆動回路と、
前記第1系統の巻線に対する通電により発生される回転磁界と前記第2系統の巻線に対する通電により発生される回転磁界とが打ち消しあうように、前記第1系統の駆動回路及び前記第2系統の駆動回路を制御する制御装置とを含む、電動パワーステアリング装置が提供される。
前記アシストモータの第1系統の巻線を通電する第1系統の駆動回路と、
前記アシストモータの第2系統の巻線を通電する第2系統の駆動回路と、
前記第1系統の巻線に対する通電により発生される回転磁界と前記第2系統の巻線に対する通電により発生される回転磁界とが打ち消しあうように、前記第1系統の駆動回路及び前記第2系統の駆動回路を制御する制御装置とを含む、電動パワーステアリング装置が提供される。
本開示によれば、2系統の巻線に対する通電を行いつつアシストモータの回転を低減することができる電動パワーステアリング装置が得られる。
以下、添付図面を参照しながら各実施例について詳細に説明する。
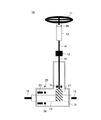
図1は、車両用操舵装置10の一例を概略的に示す全体図である。車両用操舵装置10は、運転者が操作するステアリングホイール11を含むステアリングコラム12を備える。ステアリングコラム12は、ステアリングホイール11の回転軸となるステアリングシャフト14を回転可能に支持する。ステアリングシャフト14は、ゴムカップリング13等を介して中間シャフト(インターミディエイトシャフト)16に接続される。中間シャフト16はピニオンシャフト(出力軸)に接続され、ステアリングギアボックス31内でピニオンシャフトのピニオン17がステアリングラック(ラックバー)18に噛合される。ステアリングラック18の両端には、それぞれタイロッド19の一端が接続されると共に各タイロッド19の他端にはナックルアーム等(図示せず)を介して転舵輪(図示せず)が接続されている。また、中間シャフト16又はステアリングシャフト14には、ステアリングホイール11の操舵角に応じた信号を発生する舵角センサ26や、ステアリングシャフト14に付与される操舵トルクに応じた信号を発生するトルクセンサ15が設けられる。尚、トルクセンサ15は、例えば、トーションバーで結合された中間シャフト16(入力軸)とピニオンシャフト(出力軸)にそれぞれ設けられ、これらの軸の回転角度差に基づいてトルクを検出する計2個のレゾルバセンサから構成されてもよい。
尚、図1に示す車両用操舵装置10の構成はあくまで一例であり、車両用操舵装置10の構成自体は、後述の電動パワーステアリング装置20を備える限り、任意であってよい。
車両用操舵装置10は、電動パワーステアリング装置20を備える。電動パワーステアリング装置20は、操舵補助用のアクチュエータ22(以下、「アシストモータ22」という)を備える。アシストモータ22は、例えば3相ブラシレスモータで構成されてよい。アシストモータ22は、ステアリングギアボックス31内にステアリングラック18と同軸に設けられてよい。例えば、アシストモータ22は、ボールねじナットを介してステアリングラック18に噛合されてよい。アシストモータ22は、その駆動力によりステアリングラック18の移動を助勢する。即ち、アシストモータ22の作動時、ロータの回転によりボールねじナットが回転し、これにより、ステアリングラック18を軸方向移動に移動(助勢)させる。電動パワーステアリング装置20の機械的な構成自体は、アシストモータ22の配置場所を含め、任意であってよい。例えば、アシストモータ22は、ステアリングシャフト(ピニオンシャフト等)に噛合されてもよいし、油圧装置を介して助成力を伝達してもよい。電動パワーステアリング装置20のアシストモータ22は、後述のECU80により制御される。アシストモータ22の制御態様については、後述する。
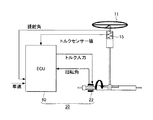
図2は、ECU80における入出力の一例を示す図である。車両用操舵装置10は、以下で説明する各種制御を行うECU80を備える。ECU80は、マイクロコンピュータによって構成されており、例えば、CPU、制御プログラムを格納するROM、演算結果等を格納する読書き可能なRAM、タイマ、カウンタ、入力インターフェイス、及び出力インターフェイス等を有する。
ECU80は、操舵システムを統括する単一のECUにより実現されてもよいし、2つ以上のECUにより協動して実現されてもよい。ECU80には、以下で説明する各種制御を実現するための情報ないしデータが入力される。例えば、ECU80には、トルクセンサ15、回転角センサ24、舵角センサ26、車速センサ(図示せず)等から各種のセンサ値が所定周期毎に入力されてよい。また、ECU80には、後述するU−V、V−W及びW−U通電経路のそれぞれに流れる電流を検出する電流センサが接続又は内蔵される。また、ECU80には、制御対象としてアシストモータ22が接続されている。
ECU80は、トルクセンサ15や回転角センサ24等の出力信号に基づいて、アシストモータ22で発生させるべきアシストトルク(アシスト力)に関する目標値を決定する。アシストトルクに関する目標値は、電流や電圧等を含む任意の物理量であってよく、例えば、アシストモータ22に印加するアシストモータ電流値(モータ駆動デューティ)であってよい。アシストトルクに関する目標値は、任意の態様で決定されてもよい。例えば、アシストトルクに関する目標値は、運転者による操舵トルクの増加に応じてアシストトルクが大きくなるように決定され、車速が大きい場合は小さい場合よりアシストトルクが小さくなるように決定されてもよい。また、アシストモータ22に印加されるアシストモータ電流値は、アシストモータ22(ロータ)の回転角度を検出する回転角センサ24の出力信号に基づいてフィードバック制御されてよい。
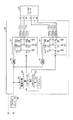
図3は、電動パワーステアリング装置20に係る電力供給系の概要の一例を示す図である。
図3に示すように、アシストモータ22には、第1インバータ71及び第2インバータ72が並列に接続される。尚、第1インバータ71及び第2インバータ72は、それぞれ、第1系統の駆動回路及び第2系統の駆動回路の一例である。第1インバータ71及び第2インバータ72は、それぞれ、電源電圧(+B)に接続される。尚、電源電圧は、車載バッテリやオルタネータ等であってよい。
第1インバータ71は、6個のスイッチング素子S1乃至S6で構成される3相ブリッジ回路を含んでよい。スイッチング素子S1乃至S6は、トランジスタ等の任意のスイッチング素子であってよい。第1インバータ71に印加される直流電流は、3相ブリッジ回路により3相交流電力に変換される。第1インバータ71のスイッチング素子S1乃至S6は、マイコン81及び第1プリドライバIC82により制御される。具体的には、マイコン81は、アシストトルクに関する目標値を決定し、第1プリドライバIC82は、その目標値に対応するスイッチングパターン(目標値に対応するデューティのスイッチングパターン)をスイッチング素子S1乃至S6に印加する。
同様に、第2インバータ72は、6個のスイッチング素子S7乃至S12で構成される3相ブリッジ回路を含んでよい。スイッチング素子S7乃至S12は、トランジスタ等の任意のスイッチング素子であってよい。第2インバータ72に印加される直流電流は、3相ブリッジ回路により3相交流電力に変換される。第2インバータ72のスイッチング素子S7乃至S12は、マイコン81及び第2プリドライバIC83により制御される。具体的には、マイコン81は、アシストトルクに関する目標値を決定し、第2プリドライバIC83は、その目標値に対応するスイッチングパターンをスイッチング素子S7乃至S12に印加する。尚、第1プリドライバIC82及び第2プリドライバIC83は、一体化されてもよい。
尚、図3に示す例では、第1インバータ71、第2インバータ72、マイコン81、第1プリドライバIC82、第2プリドライバIC83及び電源回路84は、ECU80の構成要素である。但し、ECU80は、その他の構成要素を含んでもよいし、一部が外部に設けられてもよい。例えば、第1インバータ71及び第2インバータ72は、ECU80の外部に設けられてもよい。更に、ECU80は、アシストモータ22と一体的にモジュール化されるものであってもよい。
第1インバータ71と電源電圧の間には、第1スイッチ73が設けられる。第1スイッチ73は、図3に示すように、リレー式のスイッチ(機械的なスイッチ)であってもよく、或いは、トランジスタ等のような半導体のスイッチング素子であってもよい。
同様に、第2インバータ72と電源電圧の間には、第2スイッチ74が設けられる。第2スイッチ74は、図3に示すように、リレー式のスイッチ(機械的なスイッチ)であってもよく、或いは、トランジスタ等のような半導体のスイッチング素子であってもよい。第1スイッチ73及び第2スイッチ74は、第1インバータ71及び第2インバータ7に対応して、電源電圧に並列に接続される。尚、第1スイッチ73及び第2スイッチ74は、省略されてもよい。
尚、第1インバータ71及び第2インバータ72と電源電圧の間には、任意的な構成としてDC−DCコンバータ90が接続されてもよい。DC−DCコンバータ90は、電源電圧を昇圧して、第1インバータ71及び第2インバータ72側に出力する。DC−DCコンバータ90は、任意の構成であってよく、例えば同期整流型の非絶縁型DC/DCコンバータであってよい。
また、第1インバータ71とアシストモータ22の間には、開放リレー71u,71v,71wが設けられてよい。開放リレー71u,71v,71wは、スイッチング素子S1乃至S6の故障等に起因してアシストモータ22への通電停止が不能となった場合に、開放されてよい。また、第2インバータ72とアシストモータ22の間には、開放リレー72u,72v,72wが設けられてよい。開放リレー72u,72v,72wは、スイッチング素子S7乃至S12の故障等に起因してアシストモータ22への通電停止が不能となった場合に、開放されてよい。但し、これらの開放リレー71u,71v,71w及び72u,72v,72wは、後述の如く省略することも可能である。
図4は、アシストモータ22の構成の一例と共に、第1インバータ71及び第2インバータ72とアシストモータ22との間の接続態様の一例を示す図である。尚、図4においては、電源回路84等の図示が省略されている。また、図4において、各端子U1は、互いに電気的に接続されており、各端子V1は、互いに電気的に接続されており、各端子W1は、互いに電気的に接続されている。同様に、図4において、各端子U2は、互いに電気的に接続されており、各端子V2は、互いに電気的に接続されており、各端子W2は、互いに電気的に接続されている。
アシストモータ22は、図4に示すように、2系統の巻線(2重巻構成)を有する。具体的には、アシストモータ22は、互いに独立した第1系列の巻線と第2系統の巻き線とを含む。例えば、第1系列の巻線と第2系統の巻き線とは、それぞれ、アシストモータ22のステータに巻回される。尚、巻き方は、任意であり、例えば集中巻、分布巻ないし重ね巻のような巻き方が採用されてもよい。
第1系列の巻線は、第1インバータ71を介して通電されるU相コイルU−V1と、V相コイルV−W1と、W相コイルW−U1とを含む。第2系列の巻線は、第2インバータ72を介して通電されるU相コイルU−V2と、V相コイルV−W2と、W相コイルW−U2とを含む。尚、図4に示す例では、第1系列の巻線と第2系統の巻き線は、それぞれ、スター結線で構成されているが、デルタ結線のような他の構成であってもよい。U相コイルU−V1、V相コイルV−W1、W相コイルW−U1、及び、U相コイルU−V2、V相コイルV−W2、W相コイルW−U2は、全て同一の特性(例えばインダクタンス等)のコイルから形成されてよい。以下では、U相コイルU−V1、V相コイルV−W1、W相コイルW−U1、及び、U相コイルU−V2、V相コイルV−W2、W相コイルW−U2は、全て同一の特性のコイルであるとして説明を続ける。
図4に示す構成によれば、第1インバータ71及び第2インバータ72がアシストモータ22に並列に接続されているので、第1インバータ71及び第2インバータ72のうちのいずれか一方を作動させるだけで、アシストモータ22を作動させることができる。
第1インバータ71を作動させる場合、マイコン81は、上述の如くアシストモータ22で発生させるべきアシストトルクに関する目標値を決定すると、第1スイッチ73をオンとし且つ第2スイッチ74をオフとすると共に、第1プリドライバIC82を介して、目標値に対応するスイッチングパターンをスイッチング素子S1乃至S6に印加する。かかるスイッチングパターンがスイッチング素子S1乃至S6に印加されると、スイッチング素子S1乃至S6がスイッチングパターンに従ってオン/オフし、U−V、V−W及びW−Uの各通電状態が順次切り替わる。
第2インバータ72を作動させる場合、マイコン81は、上述の如くアシストモータ22で発生させるべきアシストトルクに関する目標値を決定すると、第1スイッチ73をオフとし且つ第2スイッチ74をオンとすると共に、第2プリドライバIC83を介して、目標値に対応するスイッチングパターンをスイッチング素子S7乃至S12に印加する。かかるスイッチングパターンがスイッチング素子S7乃至S12に印加されると、スイッチング素子S7乃至S12がスイッチングパターンに従ってオン/オフし、U−V、V−W及びW−Uの各通電状態が順次切り替わる。
また、図4に示す構成によれば、第1インバータ71及び第2インバータ72は、双方が同時に作動することも可能である。この場合、マイコン81は、第1スイッチ73をオンとし且つ第2スイッチ74をオンとすると共に、アシストトルクに関する目標値を決定し、その目標値を所定比率で分配した分配目標値を、第1プリドライバIC82及び第2プリドライバIC83に与える。例えば、第1インバータ71及び第2インバータ72を1:9の比率で作動させる場合、目標値の10%に対応するスイッチングパターンをスイッチング素子S1乃至S6に印加すると共に、目標値の90%に対応するスイッチングパターンをスイッチング素子S7乃至S12に印加する。この際、第1インバータ71に係るU−V通電経路、V−W通電経路及びW−U通電経路を流れる電流と、第2インバータ72に係るU−V通電経路、V−W通電経路及びW−U通電経路を流れる電流とは、互いに独立して流されるが、これらが協動して回転磁界を形成する。これにより、全体として、目標値の100%が実現されるような通電が実行されることになる。
尚、第1インバータ71及び第2インバータ72は、好ましくは、同一の定格であり、単独でアシストトルクの最大値(設計で意図される最大値)を発生させることができる能力を備える。即ち、第1インバータ71及び第2インバータ72は、いずれも、単独の作動時に、アシストトルクの最大値を発生させることができる。尚、アシストトルクの最大値は、アシストトルクに関する目標値の取りうる最大値に対応する。以下では、第1インバータ71及び第2インバータ72が同一の定格であり、単独でアシストトルクの最大値を発生させることができる能力を備えることを前提として、説明を続ける。
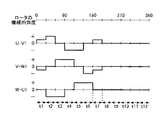
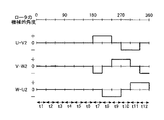
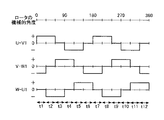
図5は、正常時におけるアシストモータ22のU相コイルと、V相コイルと、W相コイルに対する通電パターンの一例を示す図である。ここでは、U相コイルとは、U相コイルU−V1及びU相コイルU−V2の全体(合計)を指し、V相コイル及びW相コイルについても同様である。
図5に示す例では、U相コイルの通電パターンは、機械角で0〜360度の範囲で示され、120度の正方向通電と、60度の非通電と、120度の負方向通電と、60度の非通電の繰り返しからなる。V相コイル及びW相コイルの通電パターンについても同様である。但し、U相コイル、V相コイル及びW相コイルの通電パターンは、互いに対して120度ずつずらされる。
尚、図5において、期間t1においては、U相端子からV相端子方向の通電が実現され、期間t2においては、U相端子からW相端子方向の通電が実現され、期間t3においては、V相端子からW相端子方向の通電が実現され、期間t4においては、V相端子からU相端子方向の通電が実現され、期間t5においては、W相端子からU相端子方向の通電が実現され、期間t6においては、W相端子からV相端子方向の通電が実現される。
図6は、正常時におけるアシストモータ22の第1系統の巻線(U相コイルU−V1、V相コイルV−W1及びW相コイルW−U1)に対する通電パターンの一例を示す図である。図7は、正常時におけるアシストモータ22の第2系統の巻線(U相コイルU−V2、V相コイルV−W2及びW相コイルW−U2)に対する通電パターンの一例を示す図である。アシストモータ22の第1系統の巻線に対する通電パターンは、スイッチング素子S1乃至S6にスイッチングパターンを印加することにより発生される。換言すると、スイッチング素子S1乃至S6に印加されるスイッチングパターンは、以下で説明する第1系統の巻線に対する通電パターンが実現されるように決定される。同様に、アシストモータ22の第2系統の巻線に対する通電パターンは、スイッチング素子S7乃至S12にスイッチングパターンを印加することにより発生される。換言すると、スイッチング素子S7乃至S12に印加されるスイッチングパターンは、以下で説明する第2系統の巻線に対する通電パターンが実現されるように決定される。尚、第1系統の巻線に対する通電パターンと第2系統の巻線に対する通電パターンとを足し合わせると、図5に示した通電パターン(合計の通電パターン)になる。尚、図6及び図7に示す通電パターン(図5に示す通電パターンについても同様)は、機械角で0〜360度の範囲で示されており、機械角360度毎に同一のパターンが周期的に発生するものとする。
アシストモータ22の第1系統の巻線に対する通電パターンと、アシストモータ22の第2系統の巻線に対する通電パターンとは、図6及び図7に示すように、互いにオーバーラップしつつ交互に発生する。図6及び図7に示す例では、第1系統の巻線は、アシストモータ22のロータの機械角0〜180度の範囲を受け持ち、第2系統の巻線は、アシストモータ22のロータの機械角180〜360度の範囲を受け持つ。
より具体的には、第1系統の巻線に対する通電パターンについて、期間t1においては、U相端子(U1)からV相端子(V1)方向の通電が実現され、期間t2においては、U相端子(U1)からW相端子(W1)方向の通電が実現され、期間t3においては、V相端子(V1)からW相端子(W1)方向の通電が実現され、期間t4においては、V相端子(V1)からU相端子(U1)方向の通電が実現され、期間t5においては、W相端子(W1)からU相端子(U1)方向の通電が実現され、期間t6においては、W相端子(W1)からV相端子(V1)方向の通電が実現される。期間t2〜t6における第1系統の巻線に対する通電パターンは、目標値(アシストモータ22で発生させるべきアシストトルクに関する目標値)の100%が実現されるような通電パターンとされる。期間t8〜t12までは、第1系統の巻線には通電が実行されない。但し、例えば異常検知用に非常に僅かな通電が維持されてもよい。
第2系統の巻線に対する通電パターンについて、期間t2〜t6までは、第2系統の巻線には通電が実行されない。但し、例えば異常検知用に非常に僅かな通電が維持されてもよい。期間t7においては、U相端子(U2)からV相端子(V2)方向の通電が実現され、期間t8においては、U相端子(U2)からW相端子(W2)方向の通電が実現され、期間t9においては、V相端子(V2)からW相端子(W2)方向の通電が実現され、期間t10においては、V相端子(V2)からU相端子(U2)方向の通電が実現され、期間t11においては、W相端子(W2)からU相端子(U2)方向の通電が実現され、期間t12においては、W相端子(W2)からV相端子(V2)方向の通電が実現される。期間t8〜t12における第1系統の巻線に対する通電パターンは、目標値(アシストモータ22で発生させるべきアシストトルクに関する目標値)の100%が実現されるような通電パターンとされる。
また、第1系統の巻線に対する通電パターンと、アシストモータ22の第2系統の巻線に対する通電パターンとは、区間t1(機械角0〜30度)と区間t7(機械角180〜210度)でオーバーラップしている。即ち、区間t1及び区間t7においては、第1系統の巻線及び第2系統の巻線の双方に同時に通電が実行される。このオーバーラップ区間においては、好ましくは、双方で目標値(アシストモータ22で発生させるべきアシストトルクに関する目標値)の100%が実現されるような通電パターンとされる。この際の第1系統及び第2系統間の分配比率は、任意であってよく、例えば図6に示すように、50%であってもよい。
このようにして図6及び図7に示す例では、アシストモータ22の第1系統の巻線に対する通電と、アシストモータ22の第2系統の巻線に対する通電とは、実質的に(オーバーラップ区間を除いて)機械角180度毎に交互に実行される。従って、図6及び図7に示す例によれば、アシストモータ22の第1系統の巻線と第2系統の巻線が交互に通電されるので、発熱を分散することができる。また、アシストモータ22の第1系統の巻線と第2系統の巻線への各通電は、オーバーラップ区間を介して切り替わるので、アシストモータ22の巻線全体に対する通電の途切れ(無通状態)の発生を防止することができる。これにより、アシストモータ22の駆動力の平滑性を維持することができる。
尚、図6及び図7に示す例では、アシストモータ22の第1系統の巻線と第2系統の巻線に対する通電の切り替え周期は、機械角で180度毎であるが、切り替え周期は、180度に限定されず、任意である。また、切り替え周期は、動的に可変されてもよい。また、第1系統の巻線に対する通電時間と第2系統の巻線に対する通電時間とが周期的に同一である必要は無く、一方が他方より長く通電される態様で切換えが実現されてもよい。
また、図6及び図7に示す例では、オーバーラップ区間は、機械角で30度であるが、オーバーラップ区間の長さは任意である。また、図6及び図7に示す例では、オーバーラップ区間内における通電パターンは、一定であるが、オーバーラップ区間内で可変されてもよい。
図8は、正常時におけるアシストモータ22の第1系統の巻線(U相コイルU−V1、V相コイルV−W1及びW相コイルW−U1)に対する通電パターンの他の一例を示す図である。図9は、正常時におけるアシストモータ22の第2系統の巻線(U相コイルU−V2、V相コイルV−W2及びW相コイルW−U2)に対する通電パターンの他の一例を示す図である。尚、第1系統の巻線に対する通電パターンと第2系統の巻線に対する通電パターンとを足し合わせると、図5に示した通電パターン(合計の通電パターン)になる。尚、図8及び図9に示す通電パターンは、機械角で0〜360度の範囲で示されており、機械角360度毎に同一のパターンが周期的に発生するものとする。
アシストモータ22の第1系統の巻線に対する通電パターンと、アシストモータ22の第2系統の巻線に対する通電パターンとは、図8及び図9に示すように、互いにオーバーラップせず交互に発生する。図8及び図9に示す例では、第1系統の巻線は、アシストモータ22のロータの機械角0〜180度の範囲を受け持ち、第2系統の巻線は、アシストモータ22のロータの機械角180〜360度の範囲を受け持つ。
より具体的には、第1系統の巻線に対する通電パターンについて、期間t1においては、U相端子(U1)からV相端子(V1)方向の通電が実現され、期間t2においては、U相端子(U1)からW相端子(W1)方向の通電が実現され、期間t3においては、V相端子(V1)からW相端子(W1)方向の通電が実現され、期間t4においては、V相端子(V1)からU相端子(U1)方向の通電が実現され、期間t5においては、W相端子(W1)からU相端子(U1)方向の通電が実現され、期間t6においては、W相端子(W1)からV相端子(V1)方向の通電が実現される。期間t1〜t6における第1系統の巻線に対する通電パターンは、目標値(アシストモータ22で発生させるべきアシストトルクに関する目標値)の100%が実現されるような通電パターンとされる。期間t7〜t12までは、第1系統の巻線には通電が実行されない。但し、例えば異常検知用に非常に僅かな通電が維持されてもよい。
第2系統の巻線に対する通電パターンについて、期間t1〜t6までは、第2系統の巻線には通電が実行されない。但し、例えば異常検知用に非常に僅かな通電が維持されてもよい。期間t7においては、U相端子(U2)からV相端子(V2)方向の通電が実現され、期間t8においては、U相端子(U2)からW相端子(W2)方向の通電が実現され、期間t9においては、V相端子(V2)からW相端子(W2)方向の通電が実現され、期間t10においては、V相端子(V2)からU相端子(U2)方向の通電が実現され、期間t11においては、W相端子(W2)からU相端子(U2)方向の通電が実現され、期間t12においては、W相端子(W2)からV相端子(V2)方向の通電が実現される。期間t7〜t12における第1系統の巻線に対する通電パターンは、目標値(アシストモータ22で発生させるべきアシストトルクに関する目標値)の100%が実現されるような通電パターンとされる。
尚、正常時における通電パターンは、図5乃至図9に示す例に限られず、任意である。例えば、発熱の分散ができなくなる点で不利となるが、上述のような交互通電でなく、双方の系統への常時通電が採用されてもよい。
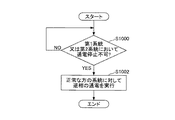
図10は、マイコン81により実行される処理の一例を示すフローチャートである。図10に示す処理ルーチンは、例えばアシストトルクに関する目標値がゼロより大きい間、所定周期毎に繰り返し実行されてよい。
ステップ1000では、アシストモータ22の第1系統の巻線又は第2系統の巻線に対する通電停止が不可となったか否か、即ち通電停止が不可となる異常が発生したか否かを判定する。通電停止が不可となる異常は、例えばスイッチング素子S1乃至S6のオン固着故障や、スイッチング素子S7乃至S12のオン固着故障、第1プリドライバIC82、第2プリドライバIC83の故障等によって生じうる。尚、このような異常は、例えば、第1系統又は第2系統の巻線の各相を流れる電流(相電流)を検出する電流センサの出力値を監視することで検出されてよい。アシストモータ22の第1系統の巻線又は第2系統の巻線に対する通電停止が不可となった場合には、ステップ1502に進む。アシストモータ22の第1系統の巻線又は第2系統の巻線に対する通電停止が不可でない場合、即ち正常である場合は、今回周期の処理はそのまま終了する(即ち、所定周期毎に異常発生を監視する状態のままとなる)。
ステップ1002では、アシストモータ22の回転が停止されるように、第1系統及び第2系統の巻線のうちの、正常な方の系統の巻線への逆相通電を実行する。尚、この際、異常な系統の巻線への通電であって、停止可能な通電は停止される。この正常な方の系統の巻線への逆相通電は、異常な系統の巻線への通電に起因して発生する回転磁界を打ち消すような通電パターン(図11及び図12参照)で実行される。
図10に示す処理によれば、アシストモータ22の第1系統の巻線又は第2系統の巻線に対する通電停止が不可となる異常発生時においても、正常な方の系統の巻線へ逆相通電を行うことで、アシストモータ22の回転を停止させることができる。従って、アシストモータ22の第1系統の巻線又は第2系統の巻線に対する通電停止が不可となる異常発生時において機能する開放リレー71u,71v,71w及び72u,72v,72wを省略し、低コスト化を図ることも可能である。但し、フェールセール機能の冗長性を高めるため、開放リレー71u,71v,71w及び72u,72v,72wを維持することも可能である。
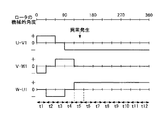
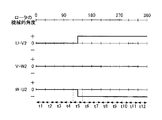
図11及び図12は、図10に示した処理の説明図である。図11及び図12は、第1系統の巻線に対する通電中に第1系統の巻線に対する通電停止が不能となった場合の制御方法の説明図であり、図11は、異常発生に関連したアシストモータ22の第1系統の巻線に対する通電パターンを示し、図12は、異常発生時に実行されるアシストモータ22の第2系統の巻線に対する通電パターンを示す。尚、ここでは、第1系統の巻線に対する通電が不能となった場合を説明するが、第2系統の巻線に対する通電が不能となった場合についても同様である。
図11に示す例では、第1系統の巻線に対する通電中の期間t5の途中で異常が発生し、それ以後、第1系統の巻線に対する通電停止が不能となっている。即ち、W相端子(W1)からU相端子(U1)方向の通電が停止不能となっている。この場合、図15に示したステップ1502の処理が実行される。この結果、図12に示すように、期間t5の途中(異常発生時点又はその直後)から第2系統の巻線に対する逆相通電が開始される。第2系統の巻線に対する逆相通電は、第1系統におけるW相端子(W1)からU相端子(U1)方向の通電に起因して発生する回転磁界を打ち消すような通電パターンで実行される。具体的には、U相端子(U2)からW相端子(W2)方向の通電が継続的に実行される。尚、この際、第2系統の巻線に対する逆相通電に係る通電電流は、第1系統の巻線に対する通電電流に対して、大きさが同じで向きが逆である関係となる。
尚、図11及び図12に示す例では、一例として、W相端子(W1)からU相端子(U1)方向の通電が停止不能となった場合を説明したが、U相端子(U1)からV相端子(V1)方向の通電が停止不能となった場合等、他の方向の通電が停止不能となった場合も同様である。
また、図11及び図12に示す例では、図11に示すように、第1系統の巻線に対する通電であって、停止可能な通電(V相端子(V1)からU相端子(U1)方向の通電や、W相端子(W1)からV相端子(V1)方向の通電)は停止されているが、かかる通電が維持されてもよい。この場合、第2系統の巻線に対する逆相通電は、同様に、第1系統の巻線に対する通電により生じる回転磁界を打ち消すような通電パターンで実行されればよい。
図13は、マイコン81により実行される処理の他の一例を示すフローチャートである。図13に示す処理ルーチンは、アシストトルクに関する目標値がゼロである間、所定周期毎に繰り返し実行されてよい。図13に示す処理ルーチンは、図10に示した処理ルーチンと相反せず、従って、図13に示す処理ルーチンと図10に示した処理ルーチンとは、別々に双方が実行されてもよいし、いずれか一方のみが実行されてもよい。
ステップ1300では、アシストモータ22の温度(第1系統の巻線及び/又は第2系統の巻線の温度)を上昇させる必要があるか否かを判定する。アシストモータ22の温度を上昇させる必要があるか否かは、任意の基準で判定されてもよい。例えば、アシストモータ22の動作停止期間(IGオフ中を含む)が所定時間以上である場合に、アシストモータ22の温度を上昇させる必要があると判定してもよい。この際、外気温や気候(季節)、日時等が考慮されてもよい。また、IGオン時は常に、アシストモータ22の温度を上昇させる必要があると判定してもよい。或いは、アシストモータ22の温度を検出する温度センサが存在する場合は、当該温度センサからの信号に基づいて判定されてもよい。アシストモータ22の温度を上昇させる必要があると判定した場合は、ステップ1302に進み、それ以外の場合、今回周期の処理はそのまま終了する。
ステップ1302では、車速が0であるか否かを判定する。車速が0である場合は、ステップ1304に進み、車速が0以外である場合(即ち走行中である場合)は、今回周期の処理はそのまま終了する。
ステップ1304では、アシストモータ22の回転が発生しない態様で、第1系統及び第2系統の巻線への逆相通電を実行する。この逆相通電は、第1系統の巻線への通電に起因して発生する回転磁界と、第2系統の巻線への通電に起因して発生する回転磁界とを打ち消し合うような通電パターン(図14及び図15参照)で実行される。ステップ1304の処理は、アシストモータ22の温度が上昇するのに十分な所定時間のみ実行されてよい。
図14及び図15は、図13に示した処理の説明図である。図14は、アシストモータ22の第1系統の巻線に対する通電パターン(逆相通電時の通電パターン)を示し、図15は、アシストモータ22の第2系統の巻線に対する通電パターン(逆相通電時の通電パターン)を示す。
第1系統の巻線に対する通電パターンについて、期間t1においては、U相端子(U1)からV相端子(V1)方向の通電が実現され、期間t2においては、U相端子(U1)からW相端子(W1)方向の通電が実現され、期間t3においては、V相端子(V1)からW相端子(W1)方向の通電が実現され、期間t4においては、V相端子(V1)からU相端子(U1)方向の通電が実現され、期間t5においては、W相端子(W1)からU相端子(U1)方向の通電が実現され、期間t6においては、W相端子(W1)からV相端子(V1)方向の通電が実現される。期間t1〜t6における第1系統の巻線に対する通電パターンは、目標値(アシストモータ22で発生させるべきアシストトルクに関する目標値)の100%が実現されるような通電パターンとされる。期間t7〜t12についても、期間t1〜t6と同様の通電が実行される。
第2系統の巻線に対する通電パターンについて、期間t1においては、V相端子(V2)からU相端子(U2)方向の通電が実現され、期間t2においては、W相端子(W2)からU相端子(U2)方向の通電が実現され、期間t3においては、W相端子(W2)からV相端子(V2)方向の通電が実現され、期間t4においては、U相端子(U2)からV相端子(V2)方向の通電が実現され、期間t5においては、U相端子(U2)からW相端子(W2)方向の通電が実現され、期間t6においては、V相端子(V2)からW相端子(W2)方向の通電が実現される。期間t1〜t6における第2系統の巻線に対する通電パターンは、目標値(アシストモータ22で発生させるべきアシストトルクに関する目標値)の100%が実現されるような通電パターンとされる。期間t7〜t12についても、期間t1〜t6と同様の通電が実行される。
図13乃至図15に示す処理によれば、アシストモータ22の第1系統の巻線及び第2系統の巻線に対して逆相通電を行うことで、アシストモータ22の回転を発生させることなく、アシストモータ22の温度(第1系統の巻線及び第2系統の巻線の温度)を高めることができる。これにより、その後のアシストモータ22による動作能力(例えば、応答性)を高めることができる。
以上、各実施例について詳述したが、特定の実施例に限定されるものではなく、特許請求の範囲に記載された範囲内において、種々の変形及び変更が可能である。また、前述した実施例の構成要素を全部又は複数を組み合わせることも可能である。
例えば、上述の実施例では、好ましい実施例として、アシストモータ22の回転を停止させる態様で逆相通電を実行しているが、アシストモータ22の回転が低減される態様(例えば所定回転数未満まで低減される態様)で逆相通電を実行してもよい。
また、上述の実施例では、故障時やアシストモータ22の温度を高める際に、逆相通電を実行しているが、他の場合に、逆相通電を実行してもよい。例えば、車載バッテリの状態検知時に、アシストモータ22の駆動による車載バッテリからの持ち出し電流を検出するために、図14及び図15に示したような通電パターンに基づく逆相通電を実行してもよい。また、IGオン時等において、アシストモータ22に対する通電異常の有無の検知のために、図14及び図15に示したような通電パターンに基づく逆相通電を実行してもよい。
また、図13に示す例では、走行時に逆相通電を行わないようにステップ1302の判定処理が実行されているが、逆相通電によってアシストトルクが発生することは無いことから、ステップ1302の判定処理は省略されてもよい。
また、図5乃至図9及び図11、図12、図15に示す例では、簡易的に矩形波形の通電パターンを示しているが、アシストモータ22のU相コイルと、V相コイルと、W相コイルの各相電流が互いに120度位相がずれた正弦波波形となるような通電パターンが使用されてもよい。
また、図5乃至図9及び図11、図12、図15に示すパターンは、通電パターンとして説明したが、スイッチング素子S1乃至S6、及び、スイッチング素子S7乃至S12に対して印加されるスイッチングパターンと考えることもできる。この場合、プラス側のパルス波形は、上アームのスイッチング素子のオン信号と考え、マイナス側のパルス波形は、下アームのスイッチング素子のオン信号と考えてよい。この際、パルス波形の高さ(振幅)は、目標値の100%が実現されるようなデューティに対する割合を表すものと考えてよい。例えば、図6において、振幅が半分の期間t1は、目標値の100%が実現されるようなデューティに対して50%のデューティで駆動されることを意味する。
10 車両用操舵装置
11 ステアリングホイール
12 ステアリングコラム
13 ゴムカップリング
14 ステアリングシャフト
15 トルクセンサ
16 中間シャフト
17 ピニオン
18 ステアリングラック
19 タイロッド
20 電動パワーステアリング装置
22 アシストモータ
24 回転角センサ
26 舵角センサ
71 第1インバータ
72 第2インバータ
73 第1スイッチ
74 第2スイッチ
80 ECU
81 マイコン
90 DC−DCコンバータ
11 ステアリングホイール
12 ステアリングコラム
13 ゴムカップリング
14 ステアリングシャフト
15 トルクセンサ
16 中間シャフト
17 ピニオン
18 ステアリングラック
19 タイロッド
20 電動パワーステアリング装置
22 アシストモータ
24 回転角センサ
26 舵角センサ
71 第1インバータ
72 第2インバータ
73 第1スイッチ
74 第2スイッチ
80 ECU
81 マイコン
90 DC−DCコンバータ
Claims (4)
- 第1系統の巻線と、第2系統の巻線とを備え、アシストトルクを発生するアシストモータと、
前記アシストモータの第1系統の巻線を通電する第1系統の駆動回路と、
前記アシストモータの第2系統の巻線を通電する第2系統の駆動回路と、
前記第1系統の巻線に対する通電により発生される回転磁界と前記第2系統の巻線に対する通電により発生される回転磁界とが打ち消しあうように、前記第1系統の駆動回路及び前記第2系統の駆動回路を制御する制御装置とを含む、電動パワーステアリング装置。 - 前記制御装置は、所定の場合のみ、前記制御を行う、請求項1に記載の電動パワーステアリング装置。
- 前記所定の場合は、前記第1系統の巻線への通電中に異常に起因して前記第1系統の巻線への通電停止が不能となった場合、又は、前記第2系統の巻線への通電中に異常に起因して前記第2系統の巻線への通電停止が不能となった場合を含む、請求項2に記載の電動パワーステアリング装置。
- 前記所定の場合は、前記アシストモータの温度を上昇させるべき状況が検出された場合を含む、請求項2又は3に記載の電動パワーステアリング装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013078785A JP2014201199A (ja) | 2013-04-04 | 2013-04-04 | 電動パワーステアリング装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013078785A JP2014201199A (ja) | 2013-04-04 | 2013-04-04 | 電動パワーステアリング装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014201199A true JP2014201199A (ja) | 2014-10-27 |
Family
ID=52352031
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013078785A Pending JP2014201199A (ja) | 2013-04-04 | 2013-04-04 | 電動パワーステアリング装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2014201199A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017022915A (ja) * | 2015-07-13 | 2017-01-26 | トヨタ自動車株式会社 | 電動モータ制御装置 |
| JP2017034882A (ja) * | 2015-08-03 | 2017-02-09 | トヨタ自動車株式会社 | 車両用電動モータ制御装置 |
| WO2018163591A1 (ja) * | 2017-03-08 | 2018-09-13 | 日本電産株式会社 | 電力変換装置、モータ駆動ユニットおよび電動パワーステアリング装置 |
| KR20190017673A (ko) * | 2017-08-11 | 2019-02-20 | 독터. 인제니어. 하.체. 에프. 포르쉐 악티엔게젤샤프트 | 3상 ac 모터용 제어 시스템 |
| JP2020078184A (ja) * | 2018-11-08 | 2020-05-21 | 日本精工株式会社 | 電動パワーステアリング装置 |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2011078230A (ja) * | 2009-09-30 | 2011-04-14 | Denso Corp | 多相回転機の制御装置、および、これを用いた電動パワーステアリング装置 |
-
2013
- 2013-04-04 JP JP2013078785A patent/JP2014201199A/ja active Pending
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2011078230A (ja) * | 2009-09-30 | 2011-04-14 | Denso Corp | 多相回転機の制御装置、および、これを用いた電動パワーステアリング装置 |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017022915A (ja) * | 2015-07-13 | 2017-01-26 | トヨタ自動車株式会社 | 電動モータ制御装置 |
| JP2017034882A (ja) * | 2015-08-03 | 2017-02-09 | トヨタ自動車株式会社 | 車両用電動モータ制御装置 |
| WO2018163591A1 (ja) * | 2017-03-08 | 2018-09-13 | 日本電産株式会社 | 電力変換装置、モータ駆動ユニットおよび電動パワーステアリング装置 |
| JPWO2018163591A1 (ja) * | 2017-03-08 | 2019-12-26 | 日本電産株式会社 | 電力変換装置、モータ駆動ユニットおよび電動パワーステアリング装置 |
| US10862418B2 (en) | 2017-03-08 | 2020-12-08 | Nidec Corporation | Power conversion device, motor drive unit, and electric power steering device |
| JP7010281B2 (ja) | 2017-03-08 | 2022-01-26 | 日本電産株式会社 | 電力変換装置、モータ駆動ユニットおよび電動パワーステアリング装置 |
| KR20190017673A (ko) * | 2017-08-11 | 2019-02-20 | 독터. 인제니어. 하.체. 에프. 포르쉐 악티엔게젤샤프트 | 3상 ac 모터용 제어 시스템 |
| JP2019037122A (ja) * | 2017-08-11 | 2019-03-07 | ドクター エンジニール ハー ツェー エフ ポルシェ アクチエンゲゼルシャフトDr. Ing. h.c. F. Porsche Aktiengesellschaft | 三相交流モータのための制御システム |
| US10651773B2 (en) | 2017-08-11 | 2020-05-12 | Dr. Ing. H.C. F. Porsche Aktiengesellschaft | Control system for a three-phase AC motor |
| KR102172189B1 (ko) * | 2017-08-11 | 2020-10-30 | 독터. 인제니어. 하.체. 에프. 포르쉐 악티엔게젤샤프트 | 3상 ac 모터용 제어 시스템 |
| JP2020078184A (ja) * | 2018-11-08 | 2020-05-21 | 日本精工株式会社 | 電動パワーステアリング装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103153757B (zh) | 电动助力转向系统 | |
| JP5761546B2 (ja) | モータ制御装置 | |
| WO2013069473A1 (ja) | 電動パワーステアリング装置 | |
| JP2014176215A (ja) | モータ制御装置、これを使用した電動パワーステアリング装置及び車両 | |
| US11027772B2 (en) | Motor controller | |
| JP7096679B2 (ja) | モータ制御装置 | |
| US10742137B2 (en) | Power conversion device, motor drive unit, and electric power steering device | |
| CN103079933B (zh) | 电动转向装置 | |
| JP2013038950A (ja) | 3相回転機の制御装置 | |
| WO2018173469A1 (ja) | モータシステム | |
| JP5991264B2 (ja) | 電動パワーステアリング装置 | |
| JP2014201198A (ja) | 電動パワーステアリング装置 | |
| US11469700B2 (en) | Motor and electric power steering device | |
| US20200023890A1 (en) | Motor controller | |
| US8983730B2 (en) | Electric power steering apparatus | |
| CN112236935A (zh) | 电动助力转向装置 | |
| JP5857941B2 (ja) | 電動パワーステアリング装置 | |
| JP7444083B2 (ja) | モータ制御装置 | |
| JP5574155B2 (ja) | モータ制御装置 | |
| JP6380268B2 (ja) | 電動モータ制御装置 | |
| JP5892042B2 (ja) | 電動パワーステアリング装置 | |
| JP6439632B2 (ja) | 電動パワーステアリング装置 | |
| JP6439631B2 (ja) | 電動パワーステアリング装置 | |
| JP5131435B2 (ja) | 電動パワーステアリング装置 | |
| JP2022019328A (ja) | モータ制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20151005 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20160727 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160802 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20170214 |