JP2015201083A - 磁気質判別装置及び磁気質判別方法 - Google Patents

磁気質判別装置及び磁気質判別方法 Download PDF

Info

Publication number
JP2015201083A
JP2015201083A JP2014080253A JP2014080253A JP2015201083A JP 2015201083 A JP2015201083 A JP 2015201083A JP 2014080253 A JP2014080253 A JP 2014080253A JP 2014080253 A JP2014080253 A JP 2014080253A JP 2015201083 A JP2015201083 A JP 2015201083A
Authority
JP
Japan
Prior art keywords
magnetic
magnetic field
coercive force
magnetization
magnetic body
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2014080253A
Other languages
English (en)
Other versions
JP6301709B2 (ja
Inventor
上山 直樹
Naoki Kamiyama
直樹 上山
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Glory Ltd
Original Assignee
Glory Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Glory Ltd filed Critical Glory Ltd
Priority to JP2014080253A priority Critical patent/JP6301709B2/ja
Priority to CN201580013721.9A priority patent/CN106104639B/zh
Priority to PCT/JP2015/060707 priority patent/WO2015156241A1/ja
Priority to EP15777308.6A priority patent/EP3131069B1/en
Priority to US15/125,982 priority patent/US10001533B2/en
Publication of JP2015201083A publication Critical patent/JP2015201083A/ja
Application granted granted Critical
Publication of JP6301709B2 publication Critical patent/JP6301709B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G07—CHECKING-DEVICES
    • G07D—HANDLING OF COINS OR VALUABLE PAPERS, e.g. TESTING, SORTING BY DENOMINATIONS, COUNTING, DISPENSING, CHANGING OR DEPOSITING
    • G07D7/00—Testing specially adapted to determine the identity or genuineness of valuable papers or for segregating those which are unacceptable, e.g. banknotes that are alien to a currency
    • G07D7/04—Testing magnetic properties of the materials thereof, e.g. by detection of magnetic imprint
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/12—Measuring magnetic properties of articles or specimens of solids or fluids
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
    • G01N27/00—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means
    • G01N27/72—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
    • G01N33/00—Investigating or analysing materials by specific methods not covered by groups G01N1/00 - G01N31/00
    • G01N33/34—Paper
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
    • G01N33/00—Investigating or analysing materials by specific methods not covered by groups G01N1/00 - G01N31/00
    • G01N33/34—Paper
    • G01N33/346—Paper sheets
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/02—Measuring direction or magnitude of magnetic fields or magnetic flux
    • G01R33/0206—Three-component magnetometers
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/02—Measuring direction or magnitude of magnetic fields or magnetic flux
    • G01R33/028—Electrodynamic magnetometers
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/02—Measuring direction or magnitude of magnetic fields or magnetic flux
    • G01R33/038—Measuring direction or magnitude of magnetic fields or magnetic flux using permanent magnets, e.g. balances, torsion devices
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/02—Measuring direction or magnitude of magnetic fields or magnetic flux
    • G01R33/06—Measuring direction or magnitude of magnetic fields or magnetic flux using galvano-magnetic devices
    • G01R33/09—Magnetoresistive devices
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/12—Measuring magnetic properties of articles or specimens of solids or fluids
    • G01R33/1215—Measuring magnetisation; Particular magnetometers therefor

Landscapes

  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Chemical & Material Sciences (AREA)
  • Condensed Matter Physics & Semiconductors (AREA)
  • Health & Medical Sciences (AREA)
  • Life Sciences & Earth Sciences (AREA)
  • Pathology (AREA)
  • Analytical Chemistry (AREA)
  • Biochemistry (AREA)
  • General Health & Medical Sciences (AREA)
  • Immunology (AREA)
  • Engineering & Computer Science (AREA)
  • Food Science & Technology (AREA)
  • Medicinal Chemistry (AREA)
  • Electrochemistry (AREA)
  • Chemical Kinetics & Catalysis (AREA)
  • Inspection Of Paper Currency And Valuable Securities (AREA)
  • Measuring Magnetic Variables (AREA)

Abstract

【課題】保磁力の異なる複数種類の磁性体を判別する。
【解決手段】搬送路を搬送される紙葉類に含まれる磁性体の磁気質を検知して判別する磁気質判別装置を、磁界強度及び磁界方向が異なる搬送路上の第1磁界領域及び第2磁界領域を含む着磁磁界を発生させて、磁性体の保磁力に応じて磁性体を異なる磁化方向に着磁する着磁ユニットと、着磁ユニットより搬送方向下流側で搬送路上にバイアス磁界を発生させて、バイアス磁界の変化を検出することにより磁性体の磁気量を検知する磁気検知ユニットとによって構成する。
【選択図】図10

Description

この発明は、紙葉類の磁気を検知する磁気質判別装置及び磁気質判別方法に関し、特に、保磁力の異なる複数種類の磁性体を判別することができる磁気質判別装置及び磁気質判別方法に関する。
従来、偽造防止の観点から、小切手や商品券等の紙葉類の印刷に磁性体を含んだ磁気インクが用いられている。磁気を利用したセキュリティ技術は年々高度化しており、最近の紙葉類では、1枚の紙葉類に磁気特性の異なる複数種類の磁性体が含まれる場合もある。このような紙葉類の真偽判定を行うためには、紙葉類に含まれるそれぞれの磁性体を判別する必要がある。
紙葉類に含まれる複数種類の磁性体を判別する装置として、例えば、特許文献1には、保磁力が異なる磁性体を判別する装置が開示されている。この装置では、高保磁力の磁性体及び低保磁力の磁性体を高磁力の第1磁石によって同一の磁化方向に磁化してから第1センサによって両磁性体の磁気による検出信号を得る。その後、低磁力の第2磁石によって低保磁力の磁性体の磁化方向を変更してから、第2センサによって高保磁力の磁性体の磁気のみによる検出信号を得る。そして、高保磁力の磁性体及び低保磁力の磁性体から得られた第1センサによる検出信号と、高保磁力の磁性体から得られた第2センサによる検出信号との差分として低保磁力の磁性体のみから得られる検出信号を得るものである。
米国特許出願公開第2010/0327062号明細書
しかしながら、上記従来技術によれば、高磁力及び低磁力の2つの磁石と2つの磁気センサとが必要となるため、部品点数が増えて製造コストが増加するという問題があった。また、構造が複雑である上に磁気質判別装置のサイズが大きくなるという問題もあった。
本発明は、上述した従来技術による問題点を解消するためになされたもので、装置の小型化を実現しながら、保磁力の異なる複数種類の磁性体を判別することができる磁気質判別装置及び磁気質判別方法を提供することを目的とする。
上述した課題を解決し、目的を達成するため、本発明は、搬送路を搬送される紙葉類に含まれる磁性体の磁気質を検知して判別する磁気質判別装置であって、磁界強度及び磁界方向が異なる前記搬送路上の第1磁界領域及び第2磁界領域を含む着磁磁界を発生させて、磁性体の保磁力に応じて前記磁性体を異なる磁化方向に着磁する着磁ユニットと、前記着磁ユニットより搬送方向下流側で前記搬送路上にバイアス磁界を発生させて、前記バイアス磁界の変化を検出することにより前記磁性体の磁気量を検知する磁気検知ユニットとを備えることを特徴とする。
また、本発明は、上記発明において、前記第1磁界領域は、磁界方向が搬送方向を0度として−100度〜−170度の範囲に設定され、磁界強度が判別対象とする磁性体のうち最大の保磁力を有する高保磁力磁性体の保磁力の1.5倍以上に設定されることを特徴とする。
また、本発明は、上記発明において、前記第2磁界領域は、磁界方向が搬送方向を0度として100度〜180度の範囲に設定され、磁界強度が前記高保磁力磁性体よりも保磁力の小さい中保磁力磁性体の保磁力の1.5倍以上かつ前記高保磁力磁性体の保磁力の1倍以下に設定されることを特徴とする。
また、本発明は、上記発明において、前記着磁ユニットは、前記搬送路の上側に配置された磁石と、前記搬送路の下側に配置された磁石とを含むことを特徴とする。
また、本発明は、上記発明において、前記着磁ユニットは、さらに、前記搬送路の上側に配置された導磁体と、前記搬送路の下側に配置された導磁体とを含むことを特徴とする。
また、本発明は、上記発明において、前記搬送路の上側に配置された磁石と前記搬送路の下側に配置された磁石とを搬送方向にずらして配置することにより前記第1磁界領域を形成すると共に、前記搬送路の上側に配置された導磁体と前記搬送路の下側に配置された導磁体とを搬送方向にずらして配置することにより前記第2磁界領域を形成することを特徴とする。
また、本発明は、上記発明において、前記着磁ユニットは、前記搬送路に対向する側に、搬送面に略平行な磁極面と、前記搬送面からの距離が前記磁極面よりも離れた磁極面とを含むことを特徴とする。
また、本発明は、上記発明において、前記第1磁界領域と前記第2磁界領域の間の磁界強度は前記第1磁界領域の磁界強度より弱くかつ前記第2磁界領域の磁界強度より強く、前記第2磁界領域と前記バイアス磁界の間の磁界強度は前記第2磁界領域の磁界強度より弱く設定されることを特徴とする。
また、本発明は、搬送路を搬送される紙葉類に含まれる磁性体の磁気質を検知して判別する磁気質判別方法であって、磁界強度及び磁界方向が異なる前記搬送路上の第1磁界領域及び第2磁界領域を含む着磁磁界を発生させて、磁性体の保磁力に応じて前記磁性体を異なる磁化方向に着磁する着磁工程と、前記着磁工程による着磁位置より搬送方向下流側で前記搬送路上にバイアス磁界を発生させて、前記バイアス磁界の変化を検出することにより前記磁性体の磁気量を検知する磁気検知ユニットにより、前記着磁工程で着磁された前記磁性体の磁気量を検出する検出工程とを含んだことを特徴とする。
本発明によれば、磁性体を含む紙葉類が搬送される搬送面と所定角度を成す磁界方向にバイアス磁界を発生して該バイアス磁界の変化に基づいて磁気を検知する磁気量検知型の磁気検知ユニットと、搬送方向上流側でバイアス磁界の磁界方向と異なる方向の着磁磁界で磁性体を磁化する着磁ユニットとによって、磁気検知ユニットによる磁気検知時には、磁性体が保磁力に応じて異なる磁化方向に磁化されているので、磁性体の保磁力に応じて異なる検知波形を得て各磁性体を判別することができる。
図1は、実施例1に係る磁気質判別装置によって行う磁気質判別方法を説明する図である。 図2は、着磁磁界及びバイアス磁界の磁界強度を説明する図である。 図3は、磁性体の磁気検知時の磁化状態を説明する図である。 図4は、磁化状態と磁気センサによる検知信号との関係について説明する図である。 図5は、磁気質判別装置によって得られる磁性体の検知信号について説明する図である。 図6は、着磁磁界の磁界方向とバイアス磁界の磁界方向とが異なる磁気質判別装置について説明する図である。 図7は、図6に示す磁気質判別装置で判別対象とする磁性体が異なる場合の着磁磁界の磁界方向について説明する図である。 図8は、逆方向搬送の磁気質判別装置によって行う磁気質判別方法を説明する図である。 図9は、逆方向搬送の磁気質判別装置によって得られる磁気検知信号について説明する図である。 図10は、実施例2に係る磁気質判別装置によって行う磁気質判別方法を説明する図である。 図11は、実施例2に係る着磁ユニットの構成概略を示す斜視図である。 図12は、磁性体の磁化方向を所定角度とした場合の高保磁力磁性体及び中保磁力磁性体の磁化状態を説明する図である。 図13は、実施例2に係る逆方向搬送時の磁気質判別方法を説明する図である。 図14は、搬送路上側の着磁磁石及び導磁体の例を示す図である。 図15は、搬送路下側の着磁磁石及び導磁体の例を示す図である。
以下に添付図面を参照して、この発明に係る磁気質判別装置及び磁気質判別方法の好適な実施形態を詳細に説明する。本実施形態に係る磁気質判別装置は、小切手、商品券、有価証券等の紙葉類で利用される様々な磁性体による磁気を検知して磁性体の種類を判別する機能を有する。磁気質判別装置は、例えば紙葉類処理装置内で、紙葉類に含まれる磁性体の種類を判別して真の紙葉類であるか否かを判定するために利用される。
本実施形態に係る磁気質判別装置は、磁性体を検知した信号から、磁性体が高保磁力磁性体、中保磁力磁性体及び低保磁力磁性体のいずれであるかを判別することができる。判別対象とする磁性体は、保磁力が大きい順に、高保磁力磁性体、中保磁力磁性体、低保磁力磁性体となる。また、高保磁力磁性体、中保磁力磁性体及び低保磁力磁性体とは、高保磁力磁性体と中保磁力磁性体の保磁力の比、中保磁力磁性体と低保磁力磁性体の保磁力の比がそれぞれ2倍以上あるものを言うが、保磁力の比は10倍以上あることが好ましい。具体的には、例えば、磁気質判別装置1は、50Oeの磁性体を低保磁力磁性体、300Oeの磁性体を中保磁力磁性体、3000Oeの磁性体を高保磁力磁性体として判別を行うが、以下では、それぞれの磁性体を低保磁力磁性体、中保磁力磁性体、高保磁力磁性体と記載する。
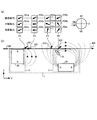
図1は、本実施例に係る磁気質判別装置1による磁気質判別方法を説明するための模式図である。図1(b)は磁気質判別装置1の概要を示し、同図(a)は保磁力が異なる3種類の磁性体の磁化状態を示している。
図1(b)に示すように、磁気質判別装置1は、装置上方を搬送される紙葉類100に含まれる磁性体を着磁するための着磁ユニット3と、紙葉類100に含まれる磁性体の磁気を検知するための磁気検知ユニット2とを有している。
紙葉類100は、図示しない搬送機構によって、搬送路を図1(b)に示す矢印400の方向へ搬送される。磁気質判別装置1は搬送路の下方に設置され、磁気質判別装置1内では、着磁ユニット3が磁気検知ユニット2より搬送方向上流側に配置されている。紙葉類100に含まれる磁性体は着磁ユニット3の上方を通過する際に着磁される。そして、その後、紙葉類100がさらに搬送されて、磁気検知ユニット2の上方を通過する際に磁性体を検知する信号が取得され、得られた検知信号から磁性体の種類が判別される。
着磁ユニット3は着磁磁石20を含み、磁界の方向が図1(b)に破線矢印で示す方向となるように着磁磁界を発生させる。着磁磁界は、判別対象とする磁性体の全てを飽和磁化状態に着磁する磁界強度を有している。具体的には、判別対象とする磁性体のうち最大の保磁力を有する高保磁力磁性体を飽和磁化状態に着磁するため、着磁磁界の磁界強度を、高保磁力磁性体の保磁力の1.5倍以上とする。ただし、完全に飽和磁化状態とするためには、着磁磁界の磁界強度は、高保磁力磁性体の保磁力の3倍以上とすることが好ましい。
なお、磁性体検知時に、保磁力の異なる各磁性体の磁化方向を異なる方向とすることができれば、高保磁力磁性体を完全な飽和磁化状態に着磁する必要はなく、飽和磁化状態に近い状態に着磁できればよい。詳細については後述する。
磁気検知ユニット2は、バイアス磁界を発生させるためのバイアス磁石30と、バイアス磁界内を通過する磁性体を検知して信号を出力する磁気センサ10とを有している。バイアス磁石30は、その周囲に図1(b)に破線矢印で示すようにバイアス磁界を発生させる。磁気検知ユニット2では、磁気センサ10が、紙葉類100が搬送される搬送面(XY平面)と角度を成すように傾いた状態で配置されることを特徴としている。このような構成を有することにより、磁気センサ10からは、磁性体の磁気量に応じた検知信号が出力される。なお、本実施例では、磁気センサ10が1つの磁気検出素子を含む場合を示すが、磁気センサ10が2つの磁気検出素子を含む態様であっても構わない。磁気センサ10は、磁性体が通過することにより、図1(b)で上下方向に揺らぐバイアス磁界の変化量を検出するように設置されている。例えば、磁気検出素子として磁気抵抗素子を利用して、この磁気抵抗素子の抵抗値の変化を電圧値の変化として出力し、この電圧値を磁性体の検出信号として利用する。このような磁気量検知型の磁気検知ユニット2の構成、機能及び動作については、例えば、日本特許第4894040号公報に開示されているので詳細な説明は省略する。
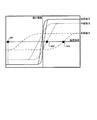
磁気検知ユニット2で発生させるバイアス磁界の磁界強度についても、着磁磁界の磁界強度と同様に、判別対象とする磁性体の保磁力に応じて設定される。図2は、磁気質判別装置1が判別対象とする低保磁力磁性体、中保磁力磁性体及び高保磁力磁性体の3種類の磁性体の飽和磁化曲線(B−H曲線)を模式的に示したものである。バイアス磁界の磁界強度は、中保磁力磁性体の保磁力602と高保磁力磁性体の保磁力603との間で、低保磁力磁性体を飽和磁化状態に着磁しながら中保磁力磁性体を飽和磁化状態に着磁することのないように設定される。例えば、中保磁力磁性体の保磁力602の1.5倍となるように設定する。なお、上述した着磁ユニット3による着磁磁界の磁界強度は、図2の点601に対応する。
次に、図1(b)に示す磁気質判別装置1によって、高保磁力磁性体、中保磁力磁性体、及び低保磁力磁性体の各磁性体を判別する方法について説明する。なお、以下では、磁界の方向を図中矢印と角度によって説明する。角度については、図1(a)右図に示すように、搬送方向400と一致するY軸正方向を0度として、搬送路上方となるZ軸正方向を90度、搬送方向400の逆方向となるY軸負方向を180度として表す。また、同じくY軸正方向を0度として、搬送路下方となるZ軸負方向を−90度、Y軸負方向を−180度として表すこととする。
着磁ユニット3による着磁磁界の磁界強度は、例えば、図1(b)に示す着磁磁石20のS極側かつ搬送方向側のエッジに対応する搬送路上の位置P1で、高保磁力磁性体の保磁力(3000Oe)の1.5倍の強度(4500G)であるものとする。また、例えば、磁気検知ユニット2におけるバイアス磁界の磁界強度は、磁気センサ10により各磁性体の磁気を検知する搬送路上の位置P4で、中保磁力磁性体の保磁力(300Oe)の1.5倍(450G)であるものとする。
磁気センサ10により磁性体の磁気を検知する位置P4では、バイアス磁界の磁界方向302が30〜60度の間に設定される。位置P1の着磁磁界の磁界方向201は判別対象とする磁性体の保磁力に基づいて設定されるが、例えば、高保磁力磁性体を判別対象とする場合には−100〜−170度の範囲内となるように設定される。以下では、位置P1の磁界方向が−160度であるものとして説明する。
紙葉類100に含まれる磁性体が高保磁力磁性体(3000Oe)である場合には、着磁ユニット3の上方を搬送方向400へ搬送されると、着磁磁界の磁界強度(4500G)が強力であるため、図1(b)に示す位置P1を通過する際に、飽和磁化状態又は飽和磁化状態に近い状態に着磁される。このとき、図1(a)に示すように、高保磁力磁性体の磁化方向501aは、位置P1における着磁磁界の磁界方向201と同じ方向(−160度付近)となる。高保磁力磁性体は、その磁化方向が−150〜−170度の間で飽和磁化状態となる。
紙葉類100は、図1(b)に示す位置P1を通過して、さらに搬送方向400へ搬送されるが、着磁磁界の磁界強度は徐々に弱まるため、この影響を受けることはない。このため、高保磁力磁性体の磁化状態は変化せず、位置P2を通過する際の高保磁力磁性体の磁化方向502aは、着磁位置P1での磁化方向501aを保った方向となる。
紙葉類100がさらに搬送されて、バイアス磁界に進入しても、バイアス磁界の磁界強度(450G)が高保磁力磁性体の保磁力(3000Oe)の1/6以下と弱いため影響を受けることはない。このため、位置P3を通過する際の磁化方向503a及び位置P4を通過する際の磁化方向504aについても、着磁時と同じ磁化方向501a(−160度付近)を保った方向となる。
紙葉類100に含まれる磁性体が中保磁力磁性体である場合には、図1(b)に示すように、着磁ユニット3の上方を搬送方向400へ搬送されると、高保磁力磁性体の場合と同様に位置P1で飽和磁化状態に着磁される。このときの中保磁力磁性体の磁化方向501bは、高保磁力磁性体の場合と同様に、位置P1での着磁磁界の磁界方向201と同じ方向となる。ところが、中保磁力磁性体では、高保磁力磁性体に比べて保磁力が小さいために、搬送方向400へ搬送される間、着磁磁界による影響を受け続け、磁化方向は着磁磁界の方向に応じて変化する。そして、位置P2を通過するときには、中保磁力磁性体の磁化方向502bは着磁磁界の磁界方向202と同じ方向(180度付近)となる。更に、搬送されると着磁磁界の磁界方向が180度から170度の方向に変化しながら磁界強度は減衰し、中保磁力磁性体の磁化への作用は無くなる。
紙葉類100がさらに搬送されて、バイアス磁界に進入すると、ここでもバイアス磁界による影響を受ける。位置P3では、位置P3のバイアス磁界の磁界方向301と一致する方向へ向けて、位置P2での磁化方向502bから僅かに回転した磁化方向503bとなる。そして、位置P4でも該位置でのバイアス磁界の方向302と一致する方向へ向けて、位置P3の磁化方向503bから僅かに回転した磁化方向504bとなる。ただし、バイアス磁界の磁界強度(450G)は、中保磁力磁性体の保磁力(300Oe)を飽和磁化状態にする磁界強度より小さいために、中保磁力磁性体の最終的な磁化方向は、着磁磁界を抜けるときの磁化方向502b(180度付近)と位置P4でのバイアス磁界の磁界方向302(30〜60度)との間の磁化方向504bとなる。例えば、位置P4での中保磁力磁性体の磁化方向504bは120度付近となる。
紙葉類100に含まれる磁性体が低保磁力磁性体である場合には、図1(b)に示すように、着磁ユニット3の上方を搬送方向400へ搬送されると、他の磁性体の場合と同様に位置P1で飽和磁化状態に着磁される。このときの低保磁力磁性体の磁化方向501cは、他の磁性体と同様に、位置P1での着磁磁界の磁界方向201と同じ方向となる。ところが、低保磁力磁性体は保磁力が小さいために、搬送方向400へ搬送される間、着磁磁界による影響を受け続け、磁化方向は着磁磁界の磁界方向に応じて変化する。このため、中保磁力磁性体と同様に、位置P2を通過するときの磁化方向502cは、着磁磁界の磁界方向202と同じ方向(180度付近)となる。
紙葉類100がさらに搬送されて、バイアス磁界に進入すると、ここでもバイアス磁界による影響を受ける。位置P3では、低保磁力磁性体の磁化方向502cは該位置でのバイアス磁界の磁界方向301と同じ磁化方向503cとなり、位置P4でもバイアス磁界の磁界方向302と同じ磁化方向504cとなる。バイアス磁界の磁界強度(450G)が低保磁力磁性体の保磁力(50Oe)より十分に大きく、低保磁力磁性体が各位置で飽和磁化状態となるために、各位置での低保磁力磁性体の磁化方向は、各位置でのバイアス磁界の方向と一致する方向となる。
磁性体を飽和磁化状態とするためには、保磁力の3倍の磁界強度が必要とされている。このため、磁気質判別装置1では、磁気センサ10による磁気を検知する位置P4でのバイアス磁界の磁界強度を、判別対象とする低保磁力磁性体の保磁力の3倍以上かつ中保磁力磁性体の保磁力の2倍以下としている。ただし、中保磁力磁性体の保磁力に相当する磁界の近傍を除く。このバイアス磁界では中保磁力の磁性体の出力が0となる為である。例えば、保磁力50Oeの低保磁力磁性体を飽和磁化状態としながら、保磁力300Oeの中保磁力磁性体を飽和磁化状態に着磁することがないように、磁界強度を450Oeに設定する。これにより、低保磁力磁性体の位置P4での磁化方向504cを、位置P4でのバイアス磁界方向302と同じ方向とすることができる。これに対して、中保磁力磁性体の磁化方向はバイアス磁界内で変化するが、変化後もバイアス磁界の磁化方向302と一致しない方向となるように着磁磁界が設定されている。このため、位置P4での中保磁力磁性体の磁化方向504bと低保磁力磁性体の磁化方向504cとを異なる方向とすることができる。
また、高保磁力磁性体では、バイアス磁界による影響を受けることなく着磁磁界の磁界方向201と同じ磁化方向501aを維持するが、着磁磁界の磁界方向201が、位置P4での中保磁力磁性体の磁化方向504b及び低保磁力磁性体の磁化方向504cと異なる方向となるように設定されているので、位置P4での高保磁力磁性体の磁化方向504aを、他の磁性体の磁化方向504b及び504cと異なる方向とすることができる。なお、高保磁力磁性体の磁化方向504aを、中保磁力磁性体及び低保磁力磁性体の磁化方向504b、504cと異なる方向とすることができれば、高保磁力磁性体を飽和着磁磁化状態に着磁する必要はなく、飽和着磁状態に近い状態に着磁する態様であっても構わない。
このように、磁気質判別装置1では、磁気検知ユニット2によって磁気を検知する搬送路上の位置P4で、高保磁力磁性体の磁化方向504a、中保磁力磁性体の磁化方向504b及び低保磁力磁性体の磁化方向504cが全て異なる方向となる点を1つの特徴としている。
図1に示す磁気質判別装置1では、着磁ユニット3による着磁磁界の磁界強度を、高保磁力磁性体を飽和磁化状態に着磁可能な磁界強度として、バイアス磁界の磁界強度を高保磁力磁性体の磁化状態に影響しない磁界強度としている。また、高保磁力磁性体を飽和磁化状態に着磁する位置P1の着磁磁界の磁界方向201と、磁性体を検知する位置P4でのバイアス磁界の磁界方向302とを、これらの方向が原点に対して対向する象限内にある様に設定している。さらに、位置P4でのバイアス磁界の磁界強度を、低保磁力磁性体を飽和磁化状態に磁化する強度かつ中保磁力磁性体を飽和磁化状態に磁化しない強度としている。以上の通り設定することにより、位置P4において、高保磁力磁性体の磁化方向504aを着磁磁界の磁界方向201と同じ方向として、低保磁力磁性体の磁化方向504cをバイアス磁界の磁界方向302として、中保磁力磁性体の磁化方向504bを高保磁力磁性体の磁化方向504aと低保磁力磁性体の磁化方向504cとの間の方向とすることができる。なお、上述した着磁磁界の磁界方向及び磁界強度を実現することができれば、着磁ユニット3に含まれる磁石20の種類、数及び形状等は特に限定されない。
次に、このように、それぞれ異なる磁化方向に磁化された高保磁力磁性体、中保磁力磁性体及び低保磁力磁性体を、磁気検知ユニット2の磁気センサ10で検知した際に得られる検知信号について説明する。
図3は、磁化方向507〜510に磁化された磁性体の直下近傍(約0.5mm位置)におけるZ軸方向の磁界分布を示している。磁化方向が上向き507のときにはZ軸方向の磁界分布は図3(a)の様になり、磁化方向が左向き508のときにはZ軸方向の磁界分布は図3(b)の様になり、磁化方向が斜め方向509、510の場合には図3(c)、(d)の様になる。バイアス磁石30によって発生するバイアス磁界中を、図3に示すように磁化された磁性体が通過するとバイアス磁界の方向及び密度に変化が生ずる。磁気センサ10は、このバイアス磁界の変化を検知信号として出力する。なお、図3の左方向が図1の180度方向、図3の上方向が図1の90度方向に対応している。
図4は、バイアス磁界の変化と磁気センサ10による検知信号との関係を説明する図である。図4では、通過する磁性体の磁化方向を上部に示し、バイアス磁界の磁力線の変化を下部に示している。図4(a)に示すように、磁気センサ10が磁性体を検知する位置P4を磁化方向505の磁性体が通過すると、磁力線は破線で示した初期状態から実線で示すように上方向に変化する。このとき、磁気センサ10からはバイアス磁界の磁界方向の変化及び磁束密度の変化に応じた正出力の検知信号が得られるように設定されている。これに対して、図4(b)に示すように、磁気センサ10が磁性体を検知する位置P4を磁化方向506の磁性体が通過すると、磁力線は破線で示した初期状態から実線で示したように下方向に変化する。このとき、磁気センサ10からはバイアス磁界の磁界方向の変化及び磁束密度の変化に応じた負出力の検知信号が得られるように設定されている。
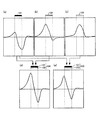
図5は、図1(b)に示す磁気質判別装置1で、高保磁力磁性体101、中保磁力磁性体102、低保磁力磁性体103及び積層磁性体104、105を磁気検知ユニット2で検知した際の検知信号の波形を示している。縦軸が磁気センサ10からの出力、横軸が時間を示しており、各磁性体を含む紙葉類100が位置P4を通過した際に磁気センサ10から出力される検知信号が図5に示す波形となる。図5では、各図の上部に各検知信号に対応する各磁性体101〜105を示している。
図5(c)に示す低保磁力磁性体103では、略全域で正の出力を示し、波形はピーク位置に対して略左右対称な波形となる。低保磁力磁性体103については、バイアス磁界により飽和磁化される状態にあるため、磁気センサ10による検知信号の波形は、低保磁力磁性体が発する磁界によるものとはならない。低保磁力磁性体は透磁率が高く磁力線を集めるように作用することから、低保磁力磁性体が位置P4に近づくほど磁気センサ10から出力される検知信号の振幅が大きくなる。このため、低保磁力磁性体を検知して得られる検知信号は、位置P4近傍を通過する際に最大値を示して、その前後で略対称な波形を示す。なお、中保磁力磁性体及び高保磁力磁性体に関しては、着磁方向が上向き方向(80〜100度)以外であれば発生磁界が非対称であるため、検知信号は必ず最大値の前後にて非対称となる。
図5(b)は、中保磁力磁性体102の検知信号を示している。図1(b)に示す磁気質判別装置1の位置P4では、中保磁力磁性体の磁化方向は左斜め上方を向いている。このときの中保磁力磁性体の直下近傍でのZ軸方向の磁界分布は図3(d)のようになっており、この磁界分布の形を右からたどるように磁気信号が検知される。その結果、図5(b)に示すように、正の出力を示した後に負の出力を示す検知信号となる。このように、中保磁力磁性体102の検知信号では正の出力の割合が大きくなる。低保磁力磁性体103と同様に略全域で正の出力となるが、正の出力の波形はピーク位置に対して左右非対称な波形となることから、中保磁力磁性体102の検知信号と低保磁力磁性体103の検知信号とを区別することができる。
図5(a)は、高保磁力磁性体101の検知信号を示している。図1(b)に示す磁気質判別装置1の位置P4では、高保磁力磁性体の磁化方向は左斜め下方を向いている。このときの高保磁力磁性体の直下近傍でのZ軸方向の磁界分布は図3(c)のようになっており、この磁界分布の形を右からたどるように磁気信号が検知される。その結果、図5(a)に示すように、正の出力を示した後に負の出力を示す検知信号となる。中保磁力磁性体102と同様に正の出力で左右非対称の波形を示すが、高保磁力磁性体101の検知信号では図5(b)に示す中保磁力磁性体102の検知信号に比べて負の出力の割合が大きくなることから、高保磁力磁性体101の検知信号と、低保磁力磁性体103及び中保磁力磁性体102の検知信号とを区別することができる。
図5(d)に示す高保磁力磁性体101と中保磁力磁性体102からなる積層磁性体104では、正の出力を示した後に負の出力を示す。積層磁性体104では、高保磁力磁性体101の検知信号と中保磁力磁性体102の検知信号を加算した波形となる。積層磁性体104の検知信号は、図5(a)に示す高保磁力磁性体101と同様に正負両方に振れる出力を示す。しかし、積層磁性体104の検知信号では高保磁力磁性体101の検知信号と異なり、正負の振幅が略同じ大きさとなることから、積層磁性体104の検知信号と高保磁力磁性体101の検知信号とを区別することができる。判別対象に含まれる積層磁性体が1種類のみで、高保磁力磁性体101と中保磁力磁性体102からなる積層磁性体104である場合は、この判別方法により当該積層磁性体104が紙葉類100上の所定の場所に存在していることを認識できる。
図5(e)に示す高保磁力磁性体101と低保磁力磁性体103からなる積層磁性体105では、正の出力を示した後に負の出力を示す。積層磁性体105では、高保磁力磁性体101の検知信号と低保磁力磁性体103の検知信号を加算した波形となる。積層磁性体105の検知信号は、図5(a)に示す高保磁力磁性体101と同様に正負両方に振れる出力を示す。しかし、積層磁性体105の検知信号では高保磁力磁性体101の検知信号と異なり、正負の振幅が略同じ大きさとなることから、積層磁性体105の検知信号と高保磁力磁性体101の検知信号とを区別することができる。判別対象に含まれる積層磁性体が1種類のみで、高保磁力磁性体101と低保磁力磁性体103からなる積層磁性体105である場合は、この判別方法により当該積層磁性体105が紙葉類100上の所定の場所に存在していることを認識できる。
この積層磁性体の判別方法において、判別すべき積層磁性体が、高保磁力磁性体101と中保磁力磁性体102との組合せ、又は高保磁力磁性体101と低保磁力磁性体103との組合せのうち、両組合せが共存する場合を除き、検知された積層磁性体の信号は、積層磁性体が高保磁力磁性体101と中保磁力磁性体102からなる積層磁性体104、又は高保磁力磁性体101と低保磁力磁性体103からなる積層磁性体105であると判断できる。
図5の(d)および(e)での積層磁性体の検知信号の説明では、共に高保磁力磁性体101が上層にある場合について説明したが、高保磁力磁性体101が下層にある積層磁性体の検知信号もそれぞれ同様となり、積層の位置関係には影響されない。
なお、図5に示すように、高保磁力磁性体101、中保磁力磁性体102、低保磁力磁性体103、積層磁性体(104又は105)間で区別可能な波形を有する検知信号を得るためには、例えば、図1に示すように、着磁磁石20のエッジ部分で着磁磁界の方向201を−160度付近として、磁気センサ10に対応する位置P4のバイアス磁界の方向302を30〜60度とする。
ただし、着磁位置P1における着磁磁界の方向201、磁気を検知する検知位置P4におけるバイアス磁界方向302及び搬送方向400の関係については、図1に示す関係に限定されるものではない。図6は、着磁磁界の磁界方向、バイアス磁界の磁界方向及び搬送方向が異なる磁気質判別装置1について説明する図である。図6(a)及び(c)は紙葉類100を順方向搬送する場合の関係を示し、同図(b)及び(d)は紙葉類100を逆方向搬送する場合の関係を示している。ここで、順方向搬送とは搬送方向400とバイアス磁界の磁界方向301、305との間の角度が90度以下となる場合を言い、逆方向搬送とは搬送方向400とバイアス磁界の磁界方向303、306との間の角度が90度以上となる場合を言う。
図6(a)に示す順方向搬送は、図1に対応するもので、搬送方向400を0度方向、検知位置P4のバイアス磁界の方向301を30〜60度とする場合である。順方向搬送では、図6(a)左図に示すように、着磁磁界の方向201を−100〜−170度の間に設定する。
図6(b)に示す逆方向搬送の磁気検知ユニット2は、同図(a)に示す順方向搬送の磁気検知ユニット2をZ軸周りに180度反転して設置した状態にある。図6(b)に示す逆方向搬送の場合には、検知位置P4のバイアス磁界の磁界方向303が、順方向搬送の場合の磁界方向301をZ軸に対して反転した方向、すなわち120〜150度の方向となる。そして、着磁位置P1での着磁磁界の磁界方向203についても、同様に、順方向搬送の場合の磁界方向201をZ軸に対して反転した方向、すなわち−10〜−80度となる。このような着磁磁界の磁界方向203を実現するため、着磁ユニット3に含まれる着磁磁石20を搬送路の上方に設置している。
図6(c)に示す順方向搬送の磁気検知ユニット2では、着磁磁界の磁界方向201は同図(a)に示す磁気検知ユニット2と同じ方向(−100〜−170度)であるが、バイアス磁界の磁界方向305が、同図(a)に示す磁気検知ユニット2のバイアス磁界の磁界方向301をY軸に対して反転した方向、すなわち−30〜−60度となっている。また、図6(d)に示す逆方向搬送の磁気検知ユニット2では、着磁磁界の磁界方向203は同図(b)に示す磁気検知ユニット2と同じ方向(−10〜−80度)であるが、バイアス磁界の磁界方向306が、同図(b)に示す磁気検知ユニット2のバイアス磁界の磁界方向303をY軸に対して反転した方向、すなわち−120〜−150度となっている。
このように、搬送方向400を0度として、バイアス磁界の磁界方向と着磁磁界の磁界方向の組み合わせを、図6(a)に示す30〜60度と−100〜−170度、同図(b)に示す120〜150度と−10〜−80度、同図(c)に示す−30〜−60度と−100〜−170度、又は同図(d)に示す−120〜−150度と−10〜−80度に設定すれば、図5に示すように、高保磁力磁性体101、中保磁力磁性体102、低保磁力磁性体103、積層磁性体(104又は105)間で区別可能な波形を有する検知信号を得ることができる。
また、図6では、高保磁力磁性体101、中保磁力磁性体102及び低保磁力磁性体103をそれぞれ判別する場合を示したが、例えば、低保磁力磁性体103と、その他の磁性体とを判別できればよい場合には、着磁磁界の磁界方向として設定可能な角度範囲が緩和される。図7は、図6に示す磁気質判別装置1で、低保磁力磁性体103と、その他の磁性体、すなわち高保磁力磁性体101、中保磁力磁性体102及び積層磁性体104とを判別する場合の着磁磁界の磁界方向とバイアス磁界の磁界方向との関係を説明する図である。図7(a)〜(d)が、それぞれ図6(a)〜(d)に対応している。
具体的には、図6(a)に示す順方向搬送の磁気質判別装置1で、低保磁力磁性体103とその他の磁性体とを判別する場合には、 図7(a)に示すように、着磁磁界の磁界方向を80〜100度以外の方向に設定すればよい。同様に、図6(b)〜(d)に示す磁気質判別装置1でも、低保磁力磁性体103とその他の磁性体とを判別する場合には、図7(b)〜(d)に示すように、着磁磁界の磁界方向を80〜100度以外の方向に設定すればよい。このように設定することで、図5に示すように、低保磁力磁性体103では正出力のみを示し、その他の磁性体では一部又は全部が負出力となるので、これらを判別することが可能となる。
すなわち、搬送方向400を0度として、バイアス磁界の磁界方向を30〜60度(図7(a))又は120〜150度(図7(b))に設定して、着磁磁界の磁界方向を80〜100度を除く角度範囲に設定するか、又はバイアス磁界の磁界方向を−30〜−60度(図7(c))又は−120〜−150度(図7(d))に設定して着磁磁界の磁界方向を80〜100度を除く角度範囲に設定すれば、低保磁力磁性体103とその他の磁性体とを判別することができる。
図8は、図6(b)に示す逆方向搬送の場合の磁気質判別方法を説明するための模式図である。図8(b)は、磁気質判別装置1の概要を示し、同図(a)には、保磁力が異なる3種類の磁性体の磁化状態を示している。装置構成としては、着磁磁石20を含む着磁ユニット3が搬送路の上方に配置される点と、磁気センサ10及びバイアス磁石30を含む磁気検知ユニット2がZ軸周りに反転した形で配置される点とが、図1に示す磁気質判別装置1と異なっている。図8(b)に示す磁気質判別装置1では、着磁磁界の磁界方向203及びバイアス磁界の磁界方向303が、図1(b)に示す方向201及び302をZ軸に対して反転した方向となる。
紙葉類100に含まれる磁性体が高保磁力磁性体である場合には、着磁ユニット3の下方を搬送方向400へ搬送されると、着磁磁界の磁界強度(4500G)が強力であるため、図8(b)に示す位置P1を通過する際に、飽和磁化状態又は飽和磁化状態に近い磁化状態に着磁される。このとき、図8(a)に示すように、高保磁力磁性体の磁化方向511aは、位置P1における着磁磁界の方向203と同じ方向(−20度付近)となる。紙葉類100が搬送方向400へ搬送されても、これ以降は、高保磁力磁性体の磁化状態を変えるほどの磁界が存在しないため、その後の磁化方向512a、513a及び514aは、着磁時の磁化方向511a、すなわち着磁磁界の磁界方向203と同じ方向のままとなる。
紙葉類100に含まれる磁性体が中保磁力磁性体である場合には、位置P1で飽和磁化状態に着磁される。ところが、高保磁力磁性体に比べて保磁力が小さいために、搬送方向400へ搬送される間に、着磁磁界及びバイアス磁界による影響を受け続けて、位置P2での磁化方向512b、位置P3での磁化方向513bが変化する。具体的には、位置P2での磁化方向512bは位置P2の磁界方向204となり、位置P3での磁化方向513bは位置P2の磁界方向204と位置P3のバイアス磁界の磁界方向304との間の方向となる。そして、最終的な磁化方向514bは、位置P3での磁化方向513bと、その後の位置P4のバイアス磁界の磁界方向303との間の方向となる。なお、図8では磁化の強度は示さず方向のみを示しているが、位置P4の磁界方向303と位置P3での磁化方向513bとが逆向きであるために中保磁力磁性体の保磁力が弱められ、図9(b)に示すように中保磁力磁性体の検知波形は振幅が小さくなる。
紙葉類100に含まれる磁性体が低保磁力磁性体である場合には、保磁力が小さいために、搬送方向400へ搬送される間、着磁磁界及びバイアス磁界による影響を受け続け、各位置P1〜P4での磁化方向511c〜514cは、その位置での磁界方向203、204、304及び303と同じ方向となる。
このように、逆方向搬送の場合も、図1に示す順方向搬送の場合と同様に、磁性体を検知する検知位置P4で、高保磁力磁性体の磁化方向514a、中保磁力磁性体の磁化方向514b及び低保磁力磁性体の磁化方向514cを全て異なる方向とすることができる。これにより、図5に示す順方向搬送の検知信号と同様に、高保磁力磁性体101、中保磁力磁性体102、低保磁力磁性体103、積層磁性体(104又は105)間で異なる波形の検知信号を得ることができる。
図9は、図8(b)に示す逆方向搬送の磁気質判別装置1で、高保磁力磁性体101、中保磁力磁性体102、低保磁力磁性体103及び積層磁性体104、105を磁気検知ユニット2で検知した際の検知信号の波形を示している。縦軸が磁気センサ10の出力、横軸が時間を示しており、各磁性体を含む紙葉類100が位置P4を通過した際に磁気センサ10から出力される検知信号が図9に示す波形となる。なお、図9でも、図5と同様に、各図の上部に検知信号に対応する各磁性体101〜105を示している。
図9(c)に示す低保磁力磁性体103の検知信号の波形は、逆方向搬送の場合でも、順方向搬送の場合と同様に、略全域で正の出力を示し、波形はピーク位置に対して略左右対称な波形となる。
図9(b)に示す中保磁力磁性体102の検知信号では、略全域で正の出力を示す。この検知信号は、低保磁力磁性体103と同様に正の出力を示すが、ピーク位置に対して左右非対称な波形となることから、低保磁力磁性体103の検知信号と区別することができる。
図9(a)に示す高保磁力磁性体101の検知信号では、負の出力を示した後に正の出力を示す。この検知信号は、検知信号の大半で負の出力を示すことから、低保磁力磁性体103及び中保磁力磁性体102の検知信号と区別することができる。
図9(d)及び(e)に示す積層磁性体104、105では、負の出力を示した後に正の出力を示す。図9(d)の積層磁性体104では、高保磁力磁性体101の出力と中保磁力磁性体102の波形を加算した波形となり、同図(e)の積層磁性体105では、高保磁力磁性体101と低保磁力磁性体103の波形を加算した波形となる。積層磁性体104、105の検知信号は、図9(a)に示す高保磁力磁性体101と同様に正負両方の出力を示す。しかし、積層磁性体104、105の検知信号では高保磁力磁性体101の検知信号と異なり正負の振幅が略同じ大きさとなることから、積層磁性体104、105の検知信号と高保磁力磁性体101の検知信号とを区別することができる。
順方向搬送ではバイアス磁界内に進入してすぐに磁気を検知する位置P4に到達するが、逆方向搬送では、位置P4に至るまでの間に中保磁力磁性体102に対するバイアス磁界の影響が大きくなる。具体的には、バイアス磁界の影響を受けて中保磁力磁性体102の磁化量が減少し、図5(b)及び図9(b)の検知信号の比較から分かるように、逆方向搬送の検知信号は順方向搬送の検知信号より振幅が小さい波形となる。なお、高保磁力磁性体101については、保磁力に比べてバイアス磁界の磁界強度が小さいために、バイアス磁界の影響を受けることはない。
このように、順方向搬送と逆方向搬送とで磁性体の検知信号波形が異なるが、いずれの場合でも、高保磁力磁性体101、中保磁力磁性体102、低保磁力磁性体103、積層磁性体(104又は105)で異なる検知信号を示すため、検知信号に基づいて、各磁性体101〜103のそれぞれ及び、104又は105を判別することができる。
検知信号に基づく高保磁力磁性体101、中保磁力磁性体102、低保磁力磁性体103のそれぞれ及び、積層磁性体(104又は、105)の判別は、検知信号の振幅とピーク位置に対する信号波形の対称性とに基づいて判定する。例えば、負側のピーク位置の振幅が所定値より大きい場合は、負の出力が得られた時間と正の出力が得られた時間との割合から、検知信号の大半が負の出力であれば高保磁力磁性体101と判定し、そうでなければ積層磁性体104と判定する。また、負側のピーク位置の振幅が所定値より小さい場合は、正側の波形がピーク位置に対して略対称な波形であれば低保磁力磁性体103と判定し、非対称な波形であれば中保磁力磁性体102と判定する。なお、信号波形の対称性を判定する方法は特に限定されないが、例えば、ピーク位置から、両方向で振幅が0(ゼロ)となる位置までの横軸方向の距離を比較して対称性を判定してもよいし、元波形とピーク位置を軸として左右反転した波形との相関性から対称性を判定しても構わない。
本実施例に係る磁気質判別装置1によれば、高保磁力磁性体、中保磁力磁性体、低保磁力磁性体及び積層磁性体を判別できるので、紙葉類100の種類によって、含まれる磁性体が異なる場合でも、各紙葉類100に含まれる磁性体の種類を判別して、紙葉類100の真偽判定を行うことができる。また、紙葉類100に、各磁性体によりパターンが描かれている場合でもこれを認識することができる。また、各磁性体の組み合わせによりコードが形成されている場合でも、各磁性体を正確に判別してコードを認識することができる。
上述してきたように、本実施例によれば、着磁ユニット3による着磁磁界の磁界強度及び磁界方向と、磁気検知ユニット2によるバイアス磁界の磁界強度及び磁界方向とを適切に設定することにより、磁気検知ユニット2により磁気を検知する位置で、各磁性体の磁化方向を異なる方向とすることができるので、磁気を検知した検知信号の特徴から各磁性体を判別することができる。
例えば、着磁磁界の磁界強度を、高保磁力磁性体を飽和磁化状態にする磁界強度として、バイアス磁界の磁界強度を、低保磁力磁性体を飽和磁化状態としてかつ中保磁力磁性体を飽和磁化状態に磁化することのない磁界強度にすると共に、磁気検知ユニット2によって磁性体を検知する位置のバイアス磁界の方向を、各磁性体を着磁する磁界の方向と異なる方向に設定することにより、検知信号の振幅及び波形から高保磁力磁性体、中保磁力磁性体、低保磁力磁性体及び積層磁性体を判別することができる。
また、例えば、1つの着磁磁石20のみで上述した着磁磁界を実現して、1つの磁気センサ10により検知信号を得て各磁性体を判別することができるので、磁気質判別装置1を小型かつ安価な装置とすることができる。
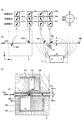
次に、実施例1と同様の原理で保磁力の異なる磁性体を検出する磁気質判別装置1の他の例について説明する。図10は、本実施例に係る磁気質判別装置1による磁気質判別方法を説明するための模式図である。図10(b)は磁気質判別装置1の概要を示し、同図(a)は保磁力が異なる3種類の磁性体の磁化状態を示し、同図(c)は着磁ユニット3の構成及び着磁ユニット3による着磁磁界の磁界分布を示している。また、図11は、着磁ユニット3の構成概略を示す斜視図である。
図10(c)及び図11に示すように、着磁ユニット3は、紙葉類100を搬送方向400に搬送する搬送路を挟んで、第1磁石(着磁磁石)121及び2つの導磁体(ヨーク)131、132が上側に配置され、第2磁石(着磁磁石)122及び1つの導磁体(ヨーク)133が下側に配置されている。例えば鉄板等、透磁率の高い材料を導磁体131〜133として利用する。
第1磁石121は、紙葉類100の搬送方向400に垂直な側方(X軸方向)から見た側面形状が、搬送路に対向する底面側の搬送方向下流側端部(図面右下隅部)を矩形に切り欠いた形状を有している。これにより、第1磁石121の底面側には、搬送面(XY平面)と平行な搬送方向上流側の磁極面と、搬送面と平行な搬送方向下流側の磁極面とが形成される。第1磁石121の切り欠かれた部分と僅かな隙間をあけてL字を反転した側面形状を有する反転L字形の導磁体132が配置されている。第1磁石121及び反転L字形の導磁体132は、それぞれの底面が搬送面と平行な同一平面を形成するように配置されている。また、第1磁石121の上面側には、搬送方向に長い矩形の側面形状を有する導磁体131が、搬送方向下流側の底面を第1磁石121の上面と接する形で配置されている。
第2磁石122は、側方(X軸方向)から見た形状が、搬送路に対向する上面側の搬送方向上流側端部(図面左上隅部)を矩形に切り欠いた形状を有している。これにより、第2磁石122には、搬送面(XY平面)と平行な搬送方向下流側の磁極面と、搬送面と平行な搬送方向上流側の磁極面とが形成される。第2磁石122の底面側には、縦部と下横部から成る反転L字形の導磁体133が、下横部の上面を第2磁石122の底面と接する形で配置されている。反転L字形の導磁体133の下横部の搬送方向上流側の面は、第2磁石122の搬送方向上流側の面と同一平面を形成している。反転L字形の導磁体133は、搬送路に垂直な縦部の上面が、第2磁石122の搬送方向下流側の磁極面よりも例えば1mm程度低い位置にある。
第1磁石121と第2磁石122は搬送方向にずらして配置されている。具体的には、第2磁石122で搬送路との距離が最も近い上面側の磁極面と、第1磁石121で搬送路との距離が最も近い底面側の磁極面とが、一部の領域のみで搬送路を介して対向する位置関係となるように、第2磁石122が第1磁石121よりも搬送方向上流側にずらして配置されている。第2磁石122で搬送路との距離が最も近い上面側の磁極面と、第1磁石121で搬送路との距離が最も近い底面側の磁極面との間で、図10(c)に示す第1磁界領域151が形成される。
また、搬送路の上側にある縦部と下横部から成る反転L字形の導磁体132は、縦部が、搬送路の下側にある反転L字形の導磁体133の縦部よりも、搬送方向上流側となるように配置されている。搬送路の上側にある導磁体132の縦部の底面と、搬送路の下側にある導磁体133の縦部の上面との間で、図10(c)に示す第2磁界領域152が形成される。
なお、第1磁界領域151及び第2磁界領域152は、着磁ユニット3によって形成される着磁磁界の一部である。また、図10(a)に示す磁界方向1201が同図(c)に示す第1磁界領域151に対応し、図10(a)に示す磁界方向1202が同図(c)に示す第2磁界領域152に対応している。
第1磁石121及び2つの導磁体131、132と、第2磁石122及び導磁体133とによって、着磁磁界の磁界分布は、図10(c)に曲線で示したようになる。紙葉類100は、第1磁石121と第2磁石122との間で、第2磁石122の上面から距離d=2mm程度の搬送路を搬送方向400へ向けて搬送される。図10(c)に示すように、紙葉類100の搬送は、例えば樹脂製の、上側の搬送ガイド401aと、下側の搬送ガイド401bとによって規制される。紙葉類100が搬送ガイド401a、401bによって規制された空間を通過するので、搬送路でのジャム(紙葉類詰まり)の発生を減らすことができる。
このように、本実施例では、着磁ユニット3が、搬送路を挟むように上下に配置された複数の磁石121、122と複数の導磁体131〜133とによって構成されている点が実施例1と異なっている。そして、本実施例では、複数の磁石121、122によって実施例1の磁界方向201に対応する第1磁界領域151を形成して、複数の導磁体132、133によって実施例1の磁界方向202に対応する第2磁界領域152を形成する。なお、以下では、実施例1と重複する説明は省略して、本実施例に係る特徴について説明する。
着磁ユニット3は、図10(b)に示す位置P1、すなわち同図(c)に示す第1磁界領域151で着磁磁界の強度が最大となるように構成されている。具体的には、搬送路上の位置P1の磁界強度が高保磁力磁性体の保磁力(3000Oe)の1.5倍以上(4500G以上)となるように設定されている。また、着磁ユニット3は、図10(b)に示す位置P2、すなわち同図(c)に示す第2磁界領域152の磁界強度が、中保磁力磁性体の保磁力(300Oe)の1.5倍以上かつ高保磁力磁性体の保磁力の1倍以下(450〜3000G)となるように設定されている。
また、着磁ユニット3では、位置P1での着磁磁界の磁界方向1201が−100〜−170度、位置P2での着磁磁界の磁界方向1202が100〜180度の間となるように着磁磁界を発生させる。例えば、位置P1での磁界方向1201が−120度近傍、位置P2での磁界方向1202が120度近傍であることが好ましい。以下では、位置P1での磁界方向1201を−120度、位置P2での磁界方向1202を120度であるものとして説明を続ける。
本実施例では、着磁ユニット3によって発生させた着磁磁界が、搬送路上の位置P1の第1磁界領域151と、位置P1よりも搬送方向下流側の搬送路上の位置P2の第2磁界領域152とを含み、第1磁界領域151及び第2磁界領域152で磁界強度及び磁界方向が異なる点を1つの特徴としている。
この結果、図10(a)に示すように、紙葉類100に含まれる磁性体が高保磁力磁性体である場合には、位置P1での高保磁力磁性体の磁化方向1501aが、位置P1における第1磁界領域151の磁界方向1201と同じ方向(−120度付近)となる。紙葉類100はさらに搬送方向400へ搬送されるが、着磁磁界の磁界強度は徐々に弱まるため、高保磁力磁性体の磁化状態は変化せず、位置P2〜P4でも、高保磁力磁性体の磁化方向1502a、1503a、1504aは、位置P1での磁化方向1501aと同じ方向となる。
紙葉類100に含まれる磁性体が中保磁力磁性体である場合には、高保磁力磁性体の場合と同様に位置P1で飽和磁化状態に着磁されるため、磁化方向1501bは、第1磁界領域151の磁界方向1201と同じ方向(−120度付近)となる。ところが、中保磁力磁性体は、高保磁力磁性体に比べて保磁力が小さいために、搬送方向400へ搬送される間、着磁磁界による影響を受け続ける。このため、位置P2を通過するときには、中保磁力磁性体の磁化方向1502bは第2磁界領域152の磁界方向1202と同じ方向(120度付近)となる。紙葉類100がさらに搬送されるとバイアス磁界による影響を受けて、位置P3では、位置P3のバイアス磁界の磁界方向301の方向へ向けて、位置P2での磁化方向1502bから僅かに回転した磁化方向1503bとなる。そして、位置P4でも該位置でのバイアス磁界の磁界方向302へ向けて、位置P3の磁化方向1503bから僅かに回転した磁化方向1504bとなる。ただし、バイアス磁界の磁界強度(450G)は、中保磁力磁性体の保磁力(300Oe)を飽和磁化状態にする磁界強度より小さいために、中保磁力磁性体の最終的な磁化方向は、第2磁界領域152の位置P2での磁化方向1502b(120度付近)と位置P4でのバイアス磁界の磁界方向302(30〜60度)との間の磁化方向1504bとなる。
紙葉類100に含まれる磁性体が低保磁力磁性体である場合には、他の磁性体の場合と同様に位置P1で飽和磁化状態に着磁され、磁化方向1501cは、第1磁界領域151の磁界方向1201と同じ方向(−120度付近)となる。ところが、低保磁力磁性体は保磁力が小さいために、搬送方向400へ搬送される間、着磁磁界による影響を受け続ける。このため、中保磁力磁性体と同様に、位置P2を通過するときの磁化方向1502cは、第2磁界領域152流域の磁界方向1202と同じ方向(120度付近)となる。紙葉類100がさらに搬送されるとバイアス磁界による影響を受けて、位置P3では、バイアス磁界の磁界方向301と同じ磁化方向1503cとなる。そして、位置P4でもバイアス磁界の磁界方向302と同じ磁化方向1504cとなる。バイアス磁界の磁界強度(450G)が低保磁力磁性体の保磁力(50Oe)より十分に大きく、低保磁力磁性体が各位置で飽和磁化状態となるために、各位置での低保磁力磁性体の磁化方向は、各位置でのバイアス磁界の方向と一致する方向となる。
このように、本実施例でも、実施例1の場合と同様に磁気検知ユニット2による磁性体の検知位置P4で、各磁性体をそれぞれの保磁力に応じた磁化方向とすることができる。そして、実施例1で説明したように、搬送路を通過する磁性体を検知する信号から磁性体の種類を判別することができる。
次に、位置P1での着磁磁界の磁界方向1201が−120度近傍、磁界方向1202が120度近傍であることが好ましいことの理由について説明する。図10(a)に示したように、磁気検知ユニット2によって紙葉類100に含まれる磁性体を検知する位置P4では、高保磁力磁性体の磁化方向1504aは位置P1での第1磁界領域151の磁界方向1201と同じ方向となり、中保磁力磁性体の磁化方向1504bは位置P2での第2磁界領域152の磁界方向1202から僅かにバイアス磁界の磁界方向302の方向へ回転した方向となる。
図12は、(a)〜(d)が高保磁力磁性体をそれぞれ磁化方向1507〜1510に磁化した際の磁性体の直下近傍(約0.5mm位置)におけるZ軸方向の磁界分布を示し、(e)〜(h)は中保磁力磁性体をそれぞれ磁化方向1511〜1514に磁化した際の磁性体の直下近傍(約0.5mm位置)におけるZ軸方向の磁界分布を示している。具体的には、図12(a)の磁化方向1507が−180度、同図(b)の磁化方向1508が−160度、同図(c)の磁化方向1509が−120度、同図(d)の磁化方向1510が−90度である。また、図12(e)の磁化方向1511が180度、同図(f)の磁化方向1512が160度、同図(g)の磁化方向1513が120度、同図(h)の磁化方向1514が90度である。位置P1での磁界方向1201を−180度、−160度、−120度、−90度とした場合に、位置P4で高保磁力磁性体の磁界分布が図12(a)〜(d)に示す分布となり、位置P2での磁界方向1202を180度、160度、120度、90度とした場合に、位置P4での中保磁力磁性体の磁界分布が同図(e)〜(h)に示す分布と略同じ分布となる。そして、この磁界分布が磁気検知ユニット2によって検知されることになる。
磁気検知ユニット2では、図12(a)〜(d)に示す磁界分布の分布形状を左から右へたどるように、磁気信号が検知される。図12(b)に示すように−160度の磁化方向1508に磁化された高保磁力磁性体では、負側の磁界分布に対応する磁気信号が検知された後に、正側の磁界分布に対応するオーバーシュートの磁気信号が検知される。このオーバーシュート分の磁気信号は、−160度の磁化方向1508に磁化した図12(b)に示す磁界分布よりも、−120度の磁化方向1509に磁化した同図(c)に示す磁界分布の方が小さくなるので、磁化方向は−160度よりも−120度とする方が好ましい。
同様に、磁気検知ユニット2では、図12(e)〜(h)に示す磁界分布の分布形状を右から左へたどるように、磁気信号が検知される。図12(f)に示すように160度の磁化方向1512に磁化された中保磁力磁性体では、正側の磁界分布に対応する磁気信号が検知された後に、負側の磁界分布に対応するオーバーシュートの磁気信号が検知される。このオーバーシュート分の磁気信号は、160度の磁化方向1512に磁化した図12(f)に示す磁界分布よりも、120度の磁化方向1513に磁化した同図(g)に示す磁界分布の方が小さくなるので、磁化方向は160度よりも120度付近とする方が好ましい。
なお、オーバーシュートのみを考慮した場合には、高保磁力磁性体では、磁化方向1509が−120度の図12(c)よりも、磁化方向1510が−90度の同図(d)の方が好ましい。同様に、中保磁力磁性体では、磁化方向1513が120度の同図(g)よりも、磁化方向1514が90度の同図(h)の方が好ましい。しかし、第1磁界領域151の磁界方向1201を−90度、第2磁界領域152の磁界方向1202を90度に設定すると、高保磁力磁性体と中保磁力磁性体とを積層した積層磁性体を検知しようとした場合に、図12(d)と同図(h)に示す磁界分布を加算した検知波形となるため、磁界分布が相殺され、積層磁性体を検知できなくなる。このため、本実施例では、高保磁力磁性体、中保磁力磁性体、高保磁力磁性体と中保磁力磁性体の積層磁性体のそれぞれを位置P4の検知信号に基づいて判別するために、位置P1での磁界方向1201を−120度付近、位置P2での磁界方向1202を120度付近としている。
実施例1で図1及び図8を参照しながら説明したように、本実施例に係る着磁磁界の磁界方向1201、1202、磁気を検知する検知位置P4におけるバイアス磁界の磁界方向302及び搬送方向400の関係についても、図10に示す順方向搬送に限定されるものではなく、逆方向搬送の関係であっても構わない。
図13は、逆搬送方向の場合の磁気質判別方法を説明するための模式図である。図13(b)は磁気質判別装置1の概要を示し、同図(a)は保磁力が異なる3種類の磁性体の磁化状態を示し、同図(c)は着磁ユニット3の構成及び着磁ユニット3による着磁磁界の磁界分布を示している。装置構成としては、着磁ユニット3が搬送路に対してY軸周りに反転した形で配置され、磁気検知ユニット2がZ軸周りに反転した形で配置される点とが、図10に示す磁気質判別装置1と異なっている。図13(b)に示す磁気質判別装置1では、着磁磁界の磁界方向1203、1204及びバイアス磁界の磁界方向303が、図10(b)に示す着磁磁界の磁界方向1201、1202及びバイアス磁界の磁界方向302をそれぞれZ軸に対して反転した方向となる。
紙葉類100に含まれる磁性体が高保磁力磁性体である場合には、紙葉類100が搬送方向400へ搬送されると、着磁磁界の磁界強度(4500G)が強力であるため、図13(b)に示す位置P1を通過する際に、飽和磁化状態又は飽和磁化状態に近い磁化状態に着磁される。このとき、図13(a)に示すように、高保磁力磁性体の磁化方向1511aは、位置P1における着磁磁界の磁界方向1203と同じ方向(−60度付近)となる。紙葉類100が搬送方向400へ搬送されても、これ以降は、高保磁力磁性体の磁化状態を変えるほどの磁界が存在しないため、その後の磁化方向1512a、1513a及び1514aは、着磁時の磁化方向1511a、すなわち着磁磁界の磁界方向1203と同じ方向のままとなる。
紙葉類100に含まれる磁性体が中保磁力磁性体である場合には、位置P1で飽和磁化状態に着磁される。ところが、高保磁力磁性体に比べて保磁力が小さいために、搬送方向400へ搬送される間に、着磁磁界及びバイアス磁界による影響を受け続けて、位置P2での磁化方向1512b、位置P3での磁化方向1513bが変化する。具体的には、位置P2での磁化方向1512bは位置P2の磁界方向1204(60度付近)となり、位置P3での磁化方向1513bは位置P2の磁界方向1204と位置P3のバイアス磁界の磁界方向304との間の方向となる。そして、最終的な磁化方向1514bは、位置P3での磁化方向1513bと、その後の位置P4のバイアス磁界の磁界方向303との間の方向となる。なお、位置P4の磁界方向303と位置P3での磁化方向1513bとが逆向きであるために中保磁力磁性体の保磁力が弱められ、中保磁力磁性体の検知波形は順方向搬送の場合に比べて振幅が小さくなる。
紙葉類100に含まれる磁性体が低保磁力磁性体である場合には、保磁力が小さいために、搬送方向400へ搬送される間、着磁磁界及びバイアス磁界による影響を受け続け、各位置P1〜P4での磁化方向1511c〜1514cは、その位置での磁界方向1203、1204、304及び303と同じ方向となる。
このように、逆方向搬送の場合も、図10に示す順方向搬送の場合と同様に、磁性体を検知する検知位置P4で、高保磁力磁性体の磁化方向1514a、中保磁力磁性体の磁化方向1514b及び低保磁力磁性体の磁化方向1514cを全て異なる方向とすることができる。これにより、高保磁力磁性体、中保磁力磁性体、低保磁力磁性体、積層磁性体の間で異なる波形の検知信号を得ることができる。
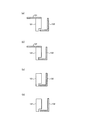
なお、着磁ユニット3を構成する磁石121、122及び導磁体131〜133については、第1磁界領域151及び第2磁界領域152でそれぞれ上述した磁界強度及び磁界方向を実現できれば、図10及び図11に示す構成に限定されるものではない。図14は、図10及び図11で搬送路上側に示した第1磁石121を含む構成の例を示す図である。また、図15は、図10及び図11で搬送路下側に示した第2磁石122を含む構成の例を示す図である。図10及び図11では、図14(a)に示す構成と図15(a)に示す構成との組合せによって着磁ユニット3を実現する態様を示したが、図14(a)〜(d)から選択した構成と、図15(a)〜(d)から選択した構成とを任意に組み合わせて着磁ユニット3を実現することができる。
なお、図14及び図15では、紙葉類100の搬送方向400が図面水平方向右側となるようにして各構成の側面形状を示している。図14(b)は、導磁体132が第1磁石121と接触している点が同図(a)と異なっている。図14(c)は同図(b)の構成から第1磁石121の上面側の導磁体131を取り除いた構成であり、同様に、同図(d)は同図(a)の構成から導磁体131を取り除いた構成である。また、図15(b)は、導磁体134が、同図(a)に示す導磁体133の下側部分がないI字形形状である点が同図(a)と異なっている。図15(c)はL字形の導磁体135を逆向きにして配置した構成であり、同図(d)はS字形の導磁体136が第2磁石122の底面と接するように配置された構成である。
上述してきたように、本実施例によれば、搬送方向400上流側の位置P1の第1磁界領域151と、この位置P1よりも下流側にある位置P2の第2磁界領域152とで、それぞれの磁界方向1201、1202が所定角度となるように、かつ、第1磁界領域151の磁界強度及び第2磁界領域152の磁界強度がそれぞれ適切な磁界強度となるように、磁石121、122の磁界強度、形状、導磁体131〜136の形状、磁石121、122及び導磁体131〜136の配置関係等を適切に設定することにより、磁気検知ユニット2により磁気を検知する位置P4で、各磁性体の磁化方向を保磁力に応じて異なる方向とすることができるので、磁気を検知した検知信号の特徴から保磁力の異なる磁性体の種類を判別することができる。
以上のように、本発明は、小型の磁気質判別装置により保磁力の異なる複数の磁性体を検知して判別するために有用な技術である。
1 磁気質判別装置
2 磁気検知ユニット
3 着磁ユニット
10 磁気センサ
20、121、122 着磁磁石
30 バイアス磁石
100 紙葉類
131〜136 導磁体

Claims (9)

  1. 搬送路を搬送される紙葉類に含まれる磁性体の磁気質を検知して判別する磁気質判別装置であって、
    磁界強度及び磁界方向が異なる前記搬送路上の第1磁界領域及び第2磁界領域を含む着磁磁界を発生させて、磁性体の保磁力に応じて前記磁性体を異なる磁化方向に着磁する着磁ユニットと、
    前記着磁ユニットより搬送方向下流側で前記搬送路上にバイアス磁界を発生させて、前記バイアス磁界の変化を検出することにより前記磁性体の磁気量を検知する磁気検知ユニットと
    を備えることを特徴とする磁気質判別装置。
  2. 前記第1磁界領域は、磁界方向が搬送方向を0度として−100度〜−170度の範囲に設定され、磁界強度が判別対象とする磁性体のうち最大の保磁力を有する高保磁力磁性体の保磁力の1.5倍以上に設定されることを特徴とする請求項1に記載の磁気質判別装置。
  3. 前記第2磁界領域は、磁界方向が搬送方向を0度として100度〜180度の範囲に設定され、磁界強度が前記高保磁力磁性体よりも保磁力の小さい中保磁力磁性体の保磁力の1.5倍以上かつ前記高保磁力磁性体の保磁力の1倍以下に設定されることを特徴とする請求項2に記載の磁気質判別装置。
  4. 前記着磁ユニットは、前記搬送路の上側に配置された磁石と、前記搬送路の下側に配置された磁石とを含むことを特徴とする請求項1、2又は3に記載の磁気質判別装置。
  5. 前記着磁ユニットは、さらに、前記搬送路の上側に配置された導磁体と、前記搬送路の下側に配置された導磁体とを含むことを特徴とする請求項4に記載の磁気質判別装置。
  6. 前記搬送路の上側に配置された磁石と前記搬送路の下側に配置された磁石とを搬送方向にずらして配置することにより前記第1磁界領域を形成すると共に、前記搬送路の上側に配置された導磁体と前記搬送路の下側に配置された導磁体とを搬送方向にずらして配置することにより前記第2磁界領域を形成することを特徴とする請求項5に記載の磁気質判別装置。
  7. 前記着磁ユニットは、前記搬送路に対向する側に、搬送面に略平行な磁極面と、前記搬送面からの距離が前記磁極面よりも離れた磁極面とを含むことを特徴とする請求項5又は6に記載の磁気質判別装置。
  8. 前記第1磁界領域と前記第2磁界領域の間の磁界強度は前記第1磁界領域の磁界強度より弱くかつ前記第2磁界領域の磁界強度より強く、前記第2磁界領域と前記バイアス磁界の間の磁界強度は前記第2磁界領域の磁界強度より弱く設定されることを特徴とする請求項1〜7のいずれか1項に記載の磁気質判別装置。
  9. 搬送路を搬送される紙葉類に含まれる磁性体の磁気質を検知して判別する磁気質判別方法であって、
    磁界強度及び磁界方向が異なる前記搬送路上の第1磁界領域及び第2磁界領域を含む着磁磁界を発生させて、磁性体の保磁力に応じて前記磁性体を異なる磁化方向に着磁する着磁工程と、
    前記着磁工程による着磁位置より搬送方向下流側で前記搬送路上にバイアス磁界を発生させて、前記バイアス磁界の変化を検出することにより前記磁性体の磁気量を検知する磁気検知ユニットにより、前記着磁工程で着磁された前記磁性体の磁気量を検出する検出工程と
    を含んだことを特徴とする磁気質判別方法。
JP2014080253A 2014-04-09 2014-04-09 磁気質判別装置及び磁気質判別方法 Active JP6301709B2 (ja)

Priority Applications (5)

Application Number Priority Date Filing Date Title
JP2014080253A JP6301709B2 (ja) 2014-04-09 2014-04-09 磁気質判別装置及び磁気質判別方法
CN201580013721.9A CN106104639B (zh) 2014-04-09 2015-04-06 磁质判别装置以及磁质判别方法
PCT/JP2015/060707 WO2015156241A1 (ja) 2014-04-09 2015-04-06 磁気質判別装置及び磁気質判別方法
EP15777308.6A EP3131069B1 (en) 2014-04-09 2015-04-06 Magnetic property determination device and magnetic property determination method
US15/125,982 US10001533B2 (en) 2014-04-09 2015-04-06 Magnetic property determination apparatus and magnetic property determination method

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2014080253A JP6301709B2 (ja) 2014-04-09 2014-04-09 磁気質判別装置及び磁気質判別方法

Publications (2)

Publication Number Publication Date
JP2015201083A true JP2015201083A (ja) 2015-11-12
JP6301709B2 JP6301709B2 (ja) 2018-03-28

Family

ID=54287817

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2014080253A Active JP6301709B2 (ja) 2014-04-09 2014-04-09 磁気質判別装置及び磁気質判別方法

Country Status (5)

Country Link
US (1) US10001533B2 (ja)
EP (1) EP3131069B1 (ja)
JP (1) JP6301709B2 (ja)
CN (1) CN106104639B (ja)
WO (1) WO2015156241A1 (ja)

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE112017002340T5 (de) 2016-05-06 2019-01-17 Mitsubishi Electric Corporation Magnetsensoreinrichtung
JP2019049974A (ja) * 2017-09-07 2019-03-28 東芝テック株式会社 磁気インク読取装置及びプリンタ

Families Citing this family (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE102011120972A1 (de) * 2011-12-13 2013-06-13 Giesecke & Devrient Gmbh Verfahren und Vorrichtung zur Prüfung von Wertdokumenten
DE102019200361A1 (de) * 2019-01-14 2020-07-16 TE Connectivity Sensors Germany GmbH Magnetisierungseinrichtung mit reduziertem Streufeld
DE102019003491A1 (de) * 2019-05-16 2020-11-19 Giesecke+Devrient Currency Technology Gmbh Prüfung der Koerzitivfeldstärke von Magnetpigmenten
CN110738785A (zh) * 2019-09-19 2020-01-31 中钞特种防伪科技有限公司 用于磁性防伪元件的检测方法及设备
CN111080891A (zh) * 2019-12-26 2020-04-28 深圳市倍量科技有限公司 一种纸币防伪线检测装置
WO2021199757A1 (ja) * 2020-03-30 2021-10-07 三菱電機株式会社 磁気センサ装置
CN115131908B (zh) * 2021-03-25 2023-12-22 深圳怡化电脑股份有限公司 磁性设备检测的方法和装置
CN119493057B (zh) * 2023-08-16 2026-04-28 中钞特种防伪科技有限公司 磁介质性能的检测装置和磁介质性能的检测方法

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH03248895A (ja) * 1990-02-28 1991-11-06 Toppan Moore Co Ltd 磁気媒体
JPH06180304A (ja) * 1992-12-11 1994-06-28 Glory Ltd 磁気質検知方法
WO2010052797A1 (ja) * 2008-11-10 2010-05-14 グローリー株式会社 磁気質検出装置

Family Cites Families (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH1196430A (ja) * 1997-09-22 1999-04-09 Omron Corp 磁気検出装置
JP2004206316A (ja) * 2002-12-25 2004-07-22 Fuji Electric Retail Systems Co Ltd 磁気検出装置
US7728706B2 (en) * 2007-03-16 2010-06-01 Ogden Jr Orval D Material magnetizer systems
ITMI20080053A1 (it) 2008-01-15 2009-07-16 Fabriano Securities Srl Elemento di sicurezza, particolarmente per banconote, carte di sicurezza e simili, avente caratteristiche anti-contraffazione.
DE102008061507A1 (de) * 2008-12-10 2010-06-17 Giesecke & Devrient Gmbh Magnetsensor zur Prüfung von Wertdokumenten
WO2011154088A1 (de) * 2010-06-09 2011-12-15 Giesecke & Devrient Gmbh Verfahren und vorrichtung zur prüfung von wertdokumenten
JP5867235B2 (ja) 2011-05-16 2016-02-24 三菱電機株式会社 磁気センサ装置
DE102011109949A1 (de) * 2011-08-10 2013-02-14 Giesecke & Devrient Gmbh Prüfanordnung zur Wertdokumentprüfung
US9886808B2 (en) * 2013-04-09 2018-02-06 Glory Ltd. Magnetic property determination apparatus and magnetic property determination method
JP2015087896A (ja) * 2013-10-30 2015-05-07 グローリー株式会社 紙葉類磁気検出装置

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH03248895A (ja) * 1990-02-28 1991-11-06 Toppan Moore Co Ltd 磁気媒体
JPH06180304A (ja) * 1992-12-11 1994-06-28 Glory Ltd 磁気質検知方法
WO2010052797A1 (ja) * 2008-11-10 2010-05-14 グローリー株式会社 磁気質検出装置

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE112017002340T5 (de) 2016-05-06 2019-01-17 Mitsubishi Electric Corporation Magnetsensoreinrichtung
JP2019049974A (ja) * 2017-09-07 2019-03-28 東芝テック株式会社 磁気インク読取装置及びプリンタ

Also Published As

Publication number Publication date
CN106104639A (zh) 2016-11-09
US20170003358A1 (en) 2017-01-05
EP3131069B1 (en) 2019-03-20
US10001533B2 (en) 2018-06-19
WO2015156241A1 (ja) 2015-10-15
EP3131069A1 (en) 2017-02-15
CN106104639B (zh) 2019-09-10
JP6301709B2 (ja) 2018-03-28
EP3131069A4 (en) 2017-12-06

Similar Documents

Publication Publication Date Title
JP6301709B2 (ja) 磁気質判別装置及び磁気質判別方法
JP6049864B2 (ja) 磁気質判別装置及び磁気質判別方法
US9595152B2 (en) Magnetic property detection apparatus
KR101487145B1 (ko) 자기 패턴 검출 장치
KR101551515B1 (ko) 자기 센서 장치
CN103975366A (zh) 检查有价文件的方法和设备
US20130082105A1 (en) Method and apparatus for checking value documents
WO2013146755A1 (ja) 紙葉類磁性評価装置及び紙葉類磁性評価方法
JP3283931B2 (ja) 磁気質検出装置
CN112329902B (zh) 磁性防伪元件及磁性防伪产品
JP2014203396A (ja) 磁気質判別装置及び磁気質判別方法
CN108156821A (zh) 磁传感器装置
JP2016206070A (ja) 磁気センサ装置
JP2005129009A (ja) 紙葉類鑑別装置及び紙葉類鑑別方法
JP2019179435A (ja) 磁気識別センサおよび磁気識別装置
JP7461200B2 (ja) 紙葉類識別装置、紙葉類処理装置及び紙葉類識別方法
JP2006293574A (ja) 紙葉類の識別装置、識別方法及び磁気特性検出装置
CN112700583A (zh) 一种磁性识别装置、方法及系统和带有磁编码的被测物
JP7684842B2 (ja) 磁気識別センサ及び磁気識別装置
US11955278B2 (en) Magnetizing device with reduced stray field

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20170309

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20171114

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20180111

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20180206

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20180301

R150 Certificate of patent or registration of utility model

Ref document number: 6301709

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150