JP2016010385A - 歩行型作業機 - Google Patents
歩行型作業機 Download PDFInfo
- Publication number
- JP2016010385A JP2016010385A JP2014134867A JP2014134867A JP2016010385A JP 2016010385 A JP2016010385 A JP 2016010385A JP 2014134867 A JP2014134867 A JP 2014134867A JP 2014134867 A JP2014134867 A JP 2014134867A JP 2016010385 A JP2016010385 A JP 2016010385A
- Authority
- JP
- Japan
- Prior art keywords
- rotary
- case
- connecting member
- transmission case
- stand
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Soil Working Implements (AREA)
Abstract
【解決手段】ミッションケース12と、ミッションケース12の下方に位置するロータリ作業装置と、ロータリ作業装置を支持するロータリケース16と、機体横向きの第二横軸心X2方向への螺進により、ミッションケース12に対してロータリケース16を機体横方向に重ね合わせて締結する締結具29と、ロータリケース16に固着され、ロータリケース16から後方へ延出されるロータリフレーム18と、第二横軸心X2の周方向での抵抗力を有する状態で、ミッションケース12とロータリフレーム18とを連結する連結部材32と、が備えられている。
【選択図】図3
Description
したがって、本発明によれば、ミッションケースとロータリケースとの固定を好適に行うことができる。
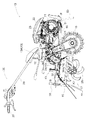
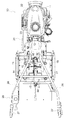
図1、図2に示されるように、歩行型管理機(「歩行型作業機」の一例)の機体本体10には、原動機としてのエンジン11と、ミッションケース12と、伝動ケース13と、走行装置15と、ロータリケース16と、ロータリ作業装置17と、ロータリフレーム18と、ロータリカバー19と、操縦ハンドル20と、が備えられている。
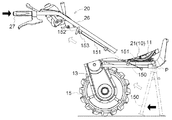
図1、図3に示されるように、ロータリケース16は、伝動ケース13の機体後方に位置している。ロータリケース16は、ミッションケース12の横側面側に位置している。ロータリケース16の上部には、機体横向きの面を有するフランジ部16Aが形成されている。このフランジ部16Aは、複数の締結具29により、ミッションケース12の下部の横側面に締結固定されている。ロータリケース16は、機体前方から機体後方に向かうにつれて下方に位置する斜め後ろ下がりの姿勢となるように、ミッションケース12に連結されている。ロータリケース16の下部には、ロータリ作業装置17が支持されている。
図1、図3、図4に示されるように、各締結具29は、機体横外側からの機体横向きの第二横軸心X2(「横軸心」に相当)方向への螺進により、ミッションケース12の横側面に対して、ロータリケース16の上部に形成されたフランジ部16Aを、機体横方向に重ね合せて締結するように構成されている。これら締結具29は、例えばボルトで構成されている。また、締結具29は、例えば4つ備えられている。第二横軸心X2は、第一横軸心X1と平行とされている。なお、図4では、ミッションケース12の図示を省略している。
図1に示されるように、ロータリ作業装置17は、ミッションケース12の下方に位置している。ロータリ作業装置17は、ロータリケース16の下端部に支持されている。言い換えれば、ロータリ作業装置17は、ロータリケース16を介して、ミッションケース12に支持されている。ロータリ作業装置17には、機体横向きの爪軸心X3周りに回転駆動される複数の耕耘爪25が備えられている。図1、図4から理解されるように、耕耘爪25は、爪軸心X3の方向に並べて左右2組で配置されている。
図1、図3、図4に示されるように、ロータリフレーム18は、ロータリケース16に固着され、ロータリケース16から機体後方に向けて延出されている。ロータリフレーム18は、機体前後方向に沿った形状とされている。ロータリフレーム18の前部は、ロータリケース16の横側面及び後部に亘って、溶接等により固着されている。ロータリフレーム18の機体前後方向の中途部には、開閉揺動可能な左右一対のロータリカバー19が支持されている。図1、図2、図4に示されるように、ロータリフレーム18の後部には、耕耘爪25による耕耘深さを調節する抵抗棒30が支持されている。
図2、図4に示されるように、ロータリカバー19は、左右一対で備えられている。左右のロータリカバー19は、ロータリフレーム18を中心にして、機体横方向に振り分け配置されている。左右のロータリカバー19は、左右2組の耕耘爪25の上側の空間をそれぞれ覆っている。左右のロータリカバー19は、それぞれ、ヒンジ31によりロータリフレーム18に連結され、機体前後方向を向く前後軸心周りに揺動可能にロータリフレーム18に支持されている。
図1〜図4に示されるように、機体本体10の後部側には、ミッションケース12とロータリフレーム18とを連結する連結部材32が備えられている。連結部材32は、ロータリフレーム18の上側で、ミッションケース12の後側に位置している。図1、図3に示されるように、連結部材32は、側面視でU字状に屈曲された板金部材で構成されている。図3に示されるように、連結部材32には、斜め前上がりで縦向きの前部34と、前部34の下端から後方へ延出される機体前後方向に沿った中途部35と、中途部35の後端から上方へ延出される縦向きの後部36と、が備えられている。
図3に示されるように、連結部材32の前部34をミッションケース12の後部に形成された取付部38に連結する2つの第一連結具40が備えられている。取付部38は、第一連結具40を締結可能なように、ミッションケース12の他の箇所と比べて、肉厚が厚く形成されている。2つの第一連結具40は、機体前後方向に並ぶように配置されている。第一連結具40は、第二横軸心X2の方向と直交する方向への螺進により、ミッションケース12の後面に連結部材32を連結するように構成されている。具体的には、第一連結具40の第一螺進軸心W1は、機体前後方向に沿った向きとされている。第一連結具40は、例えば、ボルトで構成されている。また、例えば、第一連結具40は、例えば、1つ備えられている。
図3に示されるように、連結部材32をミッションケース12に連結する第二連結具41が備えられている。第二連結具41は、機体前後方向に並べて配置されている。連結部材32の前部34の前面は、ミッションケース12の後部側に一体的に形成された取付部38の後面に接した状態で、第二連結具41によって連結されている。第二連結具41は、第二横軸心X2方向と直交する方向への螺進により、連結部材32をロータリフレーム18の上面に連結するように構成されている。具体的には、第二連結具41の第二螺進軸心W2は、上下方向に沿った向きとされている。また、第二連結具41の第二螺進軸心W2は、第一連結具40の第一螺進軸心W1とは異なる向きとなっている。第二連結具41は、例えば、ボルトで構成されている。また、第二連結具41は、例えば、2つ備えられている。
図1〜図4に示されるように、ロータリカバー19の上側には、調節機構43が備えられている。調節機構43は、ロータリフレーム18及びロータリカバー19に支持されている。調節機構43は、左右のロータリカバー19の揺動角度をそれぞれ独立して調節可能とされている。図3、図4に示されるように、調節機構43は、連結部材32の後部36に支持されている。調節機構43には、左右の調節板44と、ノブボルト45と、が備えられている。調節板44には、複数の係合部46が形成されている。調節板44は、その一端がロータリカバー19の上面に揺動自在に支持されている。
図1に示されるように、機体フレーム21の前端部には、二股状のスタンド50が横向きの揺動軸心P周りに揺動自在に支持されている。スタンド50と機体フレーム21の間には、ばね部材51が介装されている。スタンド50は、ばね部材51の付勢力により、収納姿勢側に付勢されている。スタンド50は、接地した起立状態となって機体フレーム21を支持する支持姿勢(図1において二点鎖線で示されているスタンド50の姿勢)と、接地しない収納姿勢(図1において実線で示されているスタンド50の姿勢)との間で、姿勢変更可能となっている。
以下、上記実施形態を変更した別実施形態について説明する。以下の各別実施形態で説明している事項以外は、上記実施形態で説明している事項と同様である。上記実施形態及び以下の各別実施形態は、矛盾が生じない範囲で、適宜組み合わせてもよい。なお、本発明の範囲は、上記実施形態及び以下の各別実施形態に限定されるものではない。
16 :ロータリケース
17 :ロータリ作業装置
18 :ロータリフレーム
19 :ロータリカバー
29 :締結具
32 :連結部材
40 :第一連結具
41 :第二連結具
43 :調節機構
X2 :第二横軸心(横軸心)
Claims (5)
- ミッションケースと、
前記ミッションケースの下方に位置するロータリ作業装置と、
前記ロータリ作業装置を支持するロータリケースと、
機体横向きの横軸心方向への螺進により、前記ミッションケースに対して前記ロータリケースを機体横方向に重ね合わせて締結する締結具と、
前記ロータリケースに固着され、前記ロータリケースから後方に向けて延出されるロータリフレームと、
前記横軸心の周方向での抵抗力を有する状態で、前記ミッションケースと前記ロータリフレームとを連結する連結部材と、が備えられている歩行型作業機。 - 前記横軸心方向と直交する方向への螺進により、前記連結部材を前記ミッションケースに連結する第一連結具が備えられている請求項1に記載の歩行型作業機。
- 前記横軸心方向と直交する方向への螺進により、前記連結部材を前記ロータリフレームに連結する第二連結具が備えられている請求項1または2に記載の歩行型作業機。
- 前記連結部材が、前記ロータリフレームの上側に位置している請求項1〜3のいずれか一項に記載の歩行型作業機。
- 前記ロータリフレームに前後軸心周りに揺動可能に支持されるロータリカバーと、
前記ロータリカバーの揺動角度を調節可能な調節機構と、が備えられ、
前記調節機構が、前記連結部材に支持されている請求項1〜4のいずれか一項に記載の歩行型作業機。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014134867A JP6253532B2 (ja) | 2014-06-30 | 2014-06-30 | 歩行型作業機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014134867A JP6253532B2 (ja) | 2014-06-30 | 2014-06-30 | 歩行型作業機 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2016010385A true JP2016010385A (ja) | 2016-01-21 |
| JP6253532B2 JP6253532B2 (ja) | 2017-12-27 |
Family
ID=55227567
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2014134867A Active JP6253532B2 (ja) | 2014-06-30 | 2014-06-30 | 歩行型作業機 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6253532B2 (ja) |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS55155401U (ja) * | 1979-04-25 | 1980-11-08 | ||
| JPS5610307U (ja) * | 1979-07-06 | 1981-01-29 | ||
| JPS58143505U (ja) * | 1982-03-24 | 1983-09-27 | 株式会社クボタ | 歩行型耕耘機 |
| JPS5931805U (ja) * | 1982-08-24 | 1984-02-28 | 株式会社クボタ | 耕「あ」機 |
| US4567949A (en) * | 1983-02-14 | 1986-02-04 | Roper Corporation | Soil tilling machine with transmission having three drive trains |
| JPH10276503A (ja) * | 1997-04-11 | 1998-10-20 | Mitsubishi Agricult Mach Co Ltd | ロータリ耕耘装置のカバー構造 |
| JP2003011858A (ja) * | 2001-06-27 | 2003-01-15 | New Delta Ind Co | 管理機 |
| JP2004222513A (ja) * | 2003-01-20 | 2004-08-12 | Seirei Ind Co Ltd | 歩行型耕耘機 |
-
2014
- 2014-06-30 JP JP2014134867A patent/JP6253532B2/ja active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS55155401U (ja) * | 1979-04-25 | 1980-11-08 | ||
| JPS5610307U (ja) * | 1979-07-06 | 1981-01-29 | ||
| JPS58143505U (ja) * | 1982-03-24 | 1983-09-27 | 株式会社クボタ | 歩行型耕耘機 |
| JPS5931805U (ja) * | 1982-08-24 | 1984-02-28 | 株式会社クボタ | 耕「あ」機 |
| US4567949A (en) * | 1983-02-14 | 1986-02-04 | Roper Corporation | Soil tilling machine with transmission having three drive trains |
| JPH10276503A (ja) * | 1997-04-11 | 1998-10-20 | Mitsubishi Agricult Mach Co Ltd | ロータリ耕耘装置のカバー構造 |
| JP2003011858A (ja) * | 2001-06-27 | 2003-01-15 | New Delta Ind Co | 管理機 |
| JP2004222513A (ja) * | 2003-01-20 | 2004-08-12 | Seirei Ind Co Ltd | 歩行型耕耘機 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6253532B2 (ja) | 2017-12-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103619697B (zh) | 作业车辆 | |
| US10400422B2 (en) | Fender mounting system | |
| WO2010026834A1 (ja) | 作業車両 | |
| JP6173266B2 (ja) | 歩行型作業機 | |
| JP6253532B2 (ja) | 歩行型作業機 | |
| JP2021091349A (ja) | 車両のフードロック用ストライカ取付け構造 | |
| US20160114737A1 (en) | Controller assembly and work machine cab | |
| JP5149830B2 (ja) | ロータリ耕耘装置用の整地部材 | |
| JP5330912B2 (ja) | ロータリ耕耘装置用の整地部材 | |
| JP6664296B2 (ja) | 作業車 | |
| JP7001452B2 (ja) | 歩行型作業機 | |
| US9550424B2 (en) | Mounting structure for supporting pantograph in machine | |
| JP2011025770A (ja) | 歩行型農作業機 | |
| JP6299698B2 (ja) | 歩行型耕耘機 | |
| WO2006061928A1 (ja) | 耕耘装置 | |
| JP5369033B2 (ja) | ロータリ耕耘装置用の整地部材 | |
| JP5234855B2 (ja) | 建設機械 | |
| JP6881394B2 (ja) | 作業車両 | |
| JP6910280B2 (ja) | 歩行型作業機 | |
| JP6910279B2 (ja) | 歩行型作業機 | |
| JP5980532B2 (ja) | 代掻き作業機 | |
| JP6910281B2 (ja) | 歩行型作業機 | |
| JP6108954B2 (ja) | 歩行型作業機 | |
| JP6910278B2 (ja) | 歩行型作業機 | |
| JP7134153B2 (ja) | 伝動軸脱着補助具 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20160627 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20170315 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20170321 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170517 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20171031 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20171128 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6253532 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313117 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |