JP2017003590A - 偏光系コヒーレント勾配検知システムおよび方法 - Google Patents
偏光系コヒーレント勾配検知システムおよび方法 Download PDFInfo
- Publication number
- JP2017003590A JP2017003590A JP2016117155A JP2016117155A JP2017003590A JP 2017003590 A JP2017003590 A JP 2017003590A JP 2016117155 A JP2016117155 A JP 2016117155A JP 2016117155 A JP2016117155 A JP 2016117155A JP 2017003590 A JP2017003590 A JP 2017003590A
- Authority
- JP
- Japan
- Prior art keywords
- laser beam
- image sensor
- linearly polarized
- diffraction
- diffraction grating
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
- G01B11/2441—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures using interferometry
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B9/00—Measuring instruments characterised by the use of optical techniques
- G01B9/02—Interferometers
- G01B9/02001—Interferometers characterised by controlling or generating intrinsic radiation properties
- G01B9/02011—Interferometers characterised by controlling or generating intrinsic radiation properties using temporal polarization variation
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B9/00—Measuring instruments characterised by the use of optical techniques
- G01B9/02—Interferometers
- G01B9/02015—Interferometers characterised by the beam path configuration
- G01B9/02029—Combination with non-interferometric systems, i.e. for measuring the object
- G01B9/0203—With imaging systems
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B9/00—Measuring instruments characterised by the use of optical techniques
- G01B9/02—Interferometers
- G01B9/02055—Reduction or prevention of errors; Testing; Calibration
- G01B9/02075—Reduction or prevention of errors; Testing; Calibration of particular errors
- G01B9/02076—Caused by motion
- G01B9/02077—Caused by motion of the object
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B9/00—Measuring instruments characterised by the use of optical techniques
- G01B9/02—Interferometers
- G01B9/02097—Self-interferometers
- G01B9/02098—Shearing interferometers
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B2290/00—Aspects of interferometers not specifically covered by any group under G01B9/02
- G01B2290/30—Grating as beam-splitter
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B2290/00—Aspects of interferometers not specifically covered by any group under G01B9/02
- G01B2290/45—Multiple detectors for detecting interferometer signals
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B2290/00—Aspects of interferometers not specifically covered by any group under G01B9/02
- G01B2290/70—Using polarization in the interferometer
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Optics & Photonics (AREA)
- Engineering & Computer Science (AREA)
- Electromagnetism (AREA)
- Plasma & Fusion (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Instruments For Measurement Of Length By Optical Means (AREA)
Abstract
【課題】鏡面反射表面の少なくとも一つの表面形状特性を測定するための偏光系コヒーレント勾配検知システムおよび方法を提供する。【解決手段】試料表面82から第1の回転偏光レーザ光線22RHを反射して、表面形状情報を有する第2の回転偏光レーザ光線22LHを形成し、線形偏光反射レーザ光線22Yに変換し、線形偏光反射レーザ光線の第1の部分および第2の部分を、第1の中継アセンブリ100および第2の中継アセンブリ200へそれぞれ向ける。第1の中継アセンブリおよび第2の中継アセンブリは、軸上で離間した回折格子対110、210をそれぞれ使用し、回折格子対は、第1の画像センサ150および第2の画像センサ250のそれぞれにおいて、第1の干渉パターンおよび第2の干渉パターンをそれぞれ生成し、第1の画像センサおよび第2の画像センサからの第1の信号S1および第2の信号S2は、処理され、表面形状特性を決定する。【選択図】図1
Description
本開示は、光学干渉に関し、具体的には、コヒーレント勾配検知に関し、より具体的には、偏光系コヒーレント勾配検知システムおよび方法に関する。
本明細書中で言及されたあらゆる刊行物または特許文献の全体的な開示は、参照により組み込まれる。特許文献には、米国特許第3,829,219号、米国特許第5,526,116号、および米国特許第6,031,611号が含まれる。刊行物には、M.P.Rimmerらによる「可変のせん断を有する側方せん断干渉測定装置を用いた大収差の評価」(App.Opt.、Vol.14、No.1、第142−150頁、1975年1月)、およびSchreiberらによる「連続した2つのロンチ位相勾配系側方せん断干渉測定装置」(App.Opt.、Vol.36、No.22、第5321−5324頁、1997年8月)が含まれる。
コヒーレント勾配検知(CGS)は、表面の形状に基づく一つ以上の特性(例えば、高さ、傾斜、および曲率)を測定するために使用される干渉法である。CGS法は、光学プローブとしてコリメートコヒーレント光線を使用し、本質的にあらゆる材料で形成された鏡面反射面を示す形状情報を得る。鏡面反射面が平坦ではないとき、反射プローブ光線の波面は歪む。これにより、反射プローブ光線は、測定下での表面形状に関連付けられた光路差または位相変化を獲得する。
互いに離間した2つの回折格子は、反射プローブ光線の光路中に配置され、測定により歪み波面を操作する。第1の回折格子は、反射プローブ光線を回折し、異なる次数の回折成分に空間的に分離する。第2の回折格子は、第1の回折格子によって形成された各回折成分をさらに回折させる。第2の回折格子に対して配置された光学要素(例えば、レンズ)は、第1の回折格子によって形成された2つの異なる回折成分を回折させることによって、第2の回折格子によって形成された2つの任意の回折成分を組み合わせる。2つの任意の回折成分は、互いに干渉し、干渉パターンを形成する。この2つの回折格子による回折は、2つの任意の回折成分間で相対的な空間変位を生じさせる。この空間変位は、せん断距離と呼ばれる。干渉パターンは、反射面での2つの位置間の個々の高低差を抽出することを可能にする情報を含んでいる。この2つの位置は、せん断距離によって分離される。これらの高低差は、局所表面勾配として解釈され得る。そして、局所表面勾配はさらに処理され、数値積分法によるトポグラフィー情報または数値微分法による曲率情報を得ることができる。
現在のCGSシステムが発展しているにもかかわらず、CGSシステムに対し、試料表面のより改良された測定法を提供することへの要望が高まってきている。この要望には、より幅広い測定応用に関してより高い測定機能を提供するために、測定ノイズを減少させること、解像度をより高めることなどが含まれる。
本開示の一局面は、鏡面反射面の少なくとも一つの形状に基づく特性を測定する方法である。この方法は、第1の回転偏光を有するコリメートレーザ光線を試料表面へ向けることと、前記試料表面から前記コリメートレーザ光線を反射させて、第2の回転偏光を有し、かつ、前記鏡面反射面の形状情報を含む反射レーザ光線を形成することと、前記第2の回転偏光を有する反射レーザ光線を、線形偏光反射レーザ光線に変換することと、前記線形偏光反射レーザ光線の第1の部分を、軸上で離間した第1の回折格子対であって、第1の方向を有し、2つの第1の回折成分を形成する第1の回折格子対へ向け、前記2つの第1の回折成分を組み合わせて、第1の画像センサ上で第1の干渉パターンを形成することと、前記線形偏光反射レーザ光線の第2の部分を、軸上で離間した第2の回折格子対であって、前記第1の方向に直交する第2の方向を有し、2つの第2の回折成分を形成する第2の回折格子対へ向け、前記2つの第2の回折成分を組み合わせて、第2の画像センサ上で第2の干渉パターンを形成することと、前記第1の干渉パターンおよび前記第2の干渉パターンを処理し、前記鏡面反射面の少なくとも一つの形状に基づく特性を決定することとを備える。
本開示の他の局面は、上述の方法であって、前記線形偏光反射レーザ光線の第1の部分および第2の部分を向けることは、ビームスプリッタを使用して、前記線形偏光反射レーザ光線の第1の部分および第2の部分を、第1および第2の中継アセンブリへそれぞれ送信することを含む。
本開示の他の局面は、上述の方法であって、前記線形偏光反射レーザ光線の第1の部分および第2の部分は、実質的に同じ強度を有する。
本開示の他の局面は、上述の方法であって、前記コリメートレーザ光線を向けることは、レーザ源から初期レーザ光線を生成し、前記初期レーザ光線を第1の光線拡大器に通過させて、第1の拡大レーザ光線を形成し、その後光線拡大光学システムを通過させて、第2の拡大レーザ光線を形成することを含む。
本開示の他の局面は、上述の方法であって、前記初期レーザ光線および前記第1の拡大レーザ光線は線形偏光され、前記第1の拡大レーザ光線を、1/4波長遅延板に通して、回転偏光コリメートレーザ光線を形成することを含む。
本開示の他の局面は、上述の方法であって、前記第2の回転偏光を有する反射レーザ光線を、線形偏光反射レーザ光線に変換することは、前記反射レーザ光線を、前記1/4波長遅延板に通すことを含む。
本開示の他の局面は、上述の方法であって、前記2つの第1の回折成分を組み合わせることは、前記2つの第1の回折成分を、第1の中継レンズシステムを用いて第1のフーリエ開口部に通すことを含み、前記2つの第2の回折成分を組み合わせることは、前記2つの第2の回折成分を、第2の中継レンズシステムを用いて第2のフーリエ開口部に通すことを含む。
本開示の他の局面は、上述の方法であって、第1の回転偏光を有する前記コリメートレーザ光線は、300mmと450mmとの間の径を有する。
本開示の他の局面は、上述の方法であって、前記コリメートレーザ光線は、ヘリウム−ネオンレーザによって放射された初期レーザ光線から形成される。
本開示の他の局面は、上述の方法であって、軸上で離間した第1および第2の回折格子対は、それぞれ位相格子で構成される。
本開示の他の局面は、上述の方法であって、前記線形偏光反射レーザ光線の第1の部分の第1の倍率を制御することと、前記線形偏光反射レーザ光線の第2の部分の第2の倍率を制御することとを含み、これにより、前記第1の画像センサに形成された前記第1の干渉パターンは、前記第2の画像センサに形成された前記第2の干渉パターンと同じ大きさを有する。
本開示の他の局面は、上述の方法であって、前記第1の画像センサは、第1の画素を有するとともに、第1のカメラレンズと組み合わされて第1のカメラを形成し、前記第2の画像センサは、第2の画素を有するとともに、第2のカメラレンズと組み合わされて第2のカメラを形成し、前記第1のカメラと前記第2のカメラのそれぞれは、多軸位置制御機能を有し、前記試料表面と、前記第1の画像センサの第1の画素および第2の画像センサの第2の画素との間で、表面対センサの画素マッチング(適合)を実行する。
本開示の他の局面は、上述の方法であって、前記少なくとも一つの形状に基づく特性は、前記試料表面における2つの位置間の高低差、傾斜、および曲率を含む。
本開示の他の局面は、上述の方法であって、前記2つの第1の回折成分を、調整可能な大きさおよび調整可能な軸位置を有する第1の可調開口部へ向けることと、前記2つの第2の回折成分を、調整可能な大きさおよび調整可能な軸位置を有する第2の可調開口部へ向けることと、前記第1および第2の可調開口部の大きさおよび軸位置の少なくとも一つを調整して、2つの第1の回折次数以外の回折次数、および、2つの第2の回折次数以外の回折次数をそれぞれ遮断(ブロック)することをさらに備える。
本開示の他の局面は、鏡面反射表面を有する試料の少なくとも一つの形状に基づく特性を測定するシステムである。このシステムは、レーザ源と、偏光ビームスプリッタと、波長板と、光線拡大光学システムと、ビームスプリッタと、第1の中継アセンブリと、第2の中継アセンブリと、プロセッサとを含む。レーザ源は、第1の線形偏光レーザ光線を放射する。偏光ビームスプリッタは、前記第1の線形偏光レーザ光線を通過させるように配置される。波長板は、前記偏光ビームスプリッタを通過した前記第1の線形偏光レーザ光線を送信するように配置され、第1の回転偏光レーザ光線を形成する。光線拡大光学システムは、前記第1の回転偏光レーザ光線を受光し、この第1の回転偏光レーザ光線を試料表面に向け、反射レーザ光線を形成する。反射レーザ光線は、第2の回転偏光を有し、前記試料表面に関する形状情報を含む。ここで、前記反射レーザ光線は、前記光線拡大光学システムを出射し、前記波長板を通過する。また、前記反射レーザ光線は、前記偏光ビームスプリッタから反射し、第2の線形偏光レーザ光線を形成する。ビームスプリッタは、前記第2の線形偏光レーザ光線の第1の部分および第2の部分をそれぞれ通過させて、反射する。第1の中継アセンブリは、第2の線形偏光されたレーザ光線の第1の部分を受光し、軸上で離間した第1の回折格子対へ向ける。第1の回折格子対は、第1の方向を有し、2つの第1の回折成分を形成する。ここで、前記2つの第1の回折成分は組み合わされ、第1の画像センサ上で第1の干渉パターンを形成する。第2の中継アセンブリは、前記第2の線形偏光レーザ光線の第2の部分を受光し、軸上で離間した第2の回折格子対へ向ける。第2の回折格子対は、第2の方向を有し、2つの第2の回折成分を形成する。ここで、前記2つの第2の回折成分は組み合わされ、第2の画像センサ上で第2の干渉パターンを形成する。プロセッサは、前記第1干渉パターンおよび前記第2の干渉パターンを処理するように構成され、前記鏡面反射面を有する試料の少なくとも一つの形状に基づく特性を決定する。
本開示の他の局面は、上述のシステムであり、前記少なくとも一つの形状に基づく特性は、前記試料表面における2つの位置間の高低差、傾斜、および曲率を含む。
本開示の他の局面は、上述のシステムであって、前記試料表面は径を有し、前記光線拡大光学システムは、前記第1の回転偏光レーザ光線を拡大し、拡大されたレーザ光線の径が、前記試料表面の径以上の径を有するように構成される。
本開示の他の局面は、上述のシステムであって、軸上で離間した前記第1の回折格子対および前記第2の回折格子対は、ホログラフィー回折格子によってそれぞれ形成されている。
本開示の他の局面は、上述のシステムであって、前記第1の中継アセンブリおよび前記第2の中継アセンブリは、可変倍率をそれぞれ有する。
本開示の他の局面は、上述のシステムであって、前記第1の中継アセンブリは、補償ビームスプリッタを含む。
本開示の他の局面は、上述のシステムであって、光線拡大器をさらに備える。光線拡大器は、前記レーザ源と前記偏光ビームスプリッタとの間に動作可能に配置され、第1の線形偏光レーザ光線を拡大するように構成される。
本開示の他の局面は、上述のシステムであって、前記ビームスプリッタは、50:50ビームスプリッタである。
本開示の他の局面は、上述のシステムであって、第1のカメラレンズと、第2のカメラレンズとをさらに備える。第1のカメラレンズは、前記第1の画像センサとともに第1のカメラを規定する。前記第1の画像センサは、第1の画素を有する。第2のカメラレンズは、前記第2の画像センサとともに第2のカメラを規定する。前記第2の画像センサは、第2の画素を有する。前記第1のカメラと前記第2のカメラのそれぞれは、多軸位置制御機能を有し、前記試料表面と、前記第1の画像センサの第1の画素および第2の画像センサの第2の画素との間で、表面対センサの画素マッチング(適合)を実行する。
本開示の他の局面は、上述のシステムであって、第1の可調開口部と、第2の可調開口部とをさらに備える。第1の可調開口部は、前記第1の中継アセンブリにおいて、前記第1の画像センサと、軸上で離間した前記第1の回折格子対との間に配置される。第1の可調開口部は、調整可能な大きさおよび調整可能な軸位置を有する。第2の可調開口部は、前記第2の中継アセンブリにおいて、前記第2の画像センサと、軸上で離間した前記第2の回折格子対との間に配置される。第2の可調開口部は、調整可能な大きさおよび調整可能な軸位置を有する。
さらなる特徴点及び利点は、以下の詳細な説明に明記される。また、それらの一部は詳細な説明の記載内容から当業者にとって直ちに明白となるか、詳細な説明、特許請求の範囲、添付図面に記載された実施形態を実施することによって認識されるであろう。上記の概要及び下記の詳細な説明に関する記載は、単なる例示であって、特許請求の範囲に記載されている本発明の本質及び特徴を理解するための概略または枠組みを提供するものであることを理解すべきである。
添付図面は、さらなる理解を提供するために含まれており、本明細書の一部を構成すると共に本明細書の一部に組み込まれる。図面は、1または複数の実施形態を示しており、詳細な説明と共に種々の実施形態の原理や動作を説明する役割を担う。このように、本開示は、添付図面と共に以下に示す詳細な説明からより完全に理解されることになるであろう。
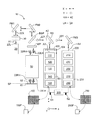
図1は、本開示による偏光系CGSシステムの一例の模式図である。
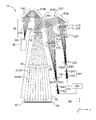
図2は、図1に示す偏光系CGSシステムの一例の光学模式図である。
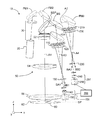
図3は、図2に示す偏光系CGSシステムの3次元キャド(CAD)図面である。
以降、本開示の様々な実施形態、および、添付の図面に示される複数の例について詳述する。可能な限り、同一または類似の部分の図では、同一または類似の参照番号および参照符号が用いられる。図面には決まった縮尺がなく、当業者であれば、図面は本発明の主要な部分を説明するために簡略化されていることに気づくであろう。
下記の特許請求の範囲の記載は、発明の詳細な説明に組み込まれると共にその一部を構成する。
いくつかの図面において、参考のためにデカルト座標が描かれているが、これは方向および配置位置を限定するものではない。
図1は、本開示による偏光系CGSシステム(「システム」)10の一例の模式図である。システム10は、レーザ源20を含む。レーザ源20は、例として、「X」偏光を示す破線の双方向矢印で示すように、第1の光軸A1に沿って線形偏光レーザ光線22Lを出射する。システム10は、光線拡大器30、2つの折り返しミラーFM1およびFM2、および偏光ビームスプリッタBSPを含む。偏光ビームスプリッタBSPは、第2の光軸A2を規定する。システム10は、第1の光軸A1に沿って、波長板WP、および光線拡大光学システム50を含む。光線拡大光学システム50は、試料80に隣接して配置される。試料80は、測定対象となる形状を持つ表面82を有する。一例では、試料80の表面82は、鏡面反射表面である。また一例では、上記形状は、例えば、単純な放物線形状の曲面だけでなく、比較的複雑な形状を有し得る。一例では、システム10は、測定される試料80の表面82の少なくとも一つの形状に基づく特性を測定する。形状に基づく特性は、例えば、2つの位置の高低差、一つ以上の位置における傾斜、および曲率などである。
またシステム10は、第2の光軸A2に沿って第2のビームスプリッタBSを含む。第2のビームスプリッタBSは、第3の光軸A3を規定する。第3の光軸A3は、第1の中継アセンブリ100に存在する。折り返しミラーFM3も、第2の光軸A2に沿って存在し、第4の光軸A4を規定する。第4の光軸A4は、第2の中継アセンブリ200に存在する。第1の中継アセンブリ100および第2の中継アセンブリ200は、第1の干渉計アームおよび第2の干渉計アームを規定する。第1の中継アセンブリ100および第2の中継アセンブリ200により、x方向およびy方向(または、より一般的には、任意の2つの方向)における表面形状情報を同時に収集することができる。これにより、より高度な測定スループットおよび単純化されたシステムが実現される。このシステムにおいては、単一アームの先行のシステムと比較して、移動部材の個数が減少または削減される。第1の中継アセンブリ100および第2の中継アセンブリ200のそれぞれは、対応するデータセットを生成する。このデータセットは、試料80の表面82の一つ以上の形状に基づくパラメータを決定するために使用される。2つの完全なデータセットは、冗長性をもたらす(すなわち、表面形状復元が過剰決定される)。これにより、例えば、「悪い(粗悪な)」画素を切り捨てる、あるいは、「悪い(粗悪な)」画素の重みを減少させることによって、測定信頼性の改善および誤差の最小化が可能となる。
図2は、図1のシステム10のより詳細な光学模式図である。また、図3は、システム10の3次元キャド(CAD)図面である。一例の光線拡大光学システム50は、第1の光軸A1に沿って順に、複レンズ52、正メニスカスレンズ54、および平凸レンズ56を含む。第1の中継アセンブリ100は、第3の光軸A3に沿って、補償板104、第1の回折格子対110(x軸に平行なせん断距離)および第1の中継レンズシステム120、第1のフーリエ環状開口部130、第1のカメラレンズ140、並びに、第1の画像センサ150を含む。第1の画像センサ150は、第1の画素150Pを含む(図1における左端の拡大挿入図参照)。第1のカメラレンズ140および第1の画像センサ150は、第1のカメラ151を規定する。
第2の中継アセンブリ200は、第4の光軸A4に沿って、第2の回折格子対210(y軸に平行なせん断距離)、第2の中継レンズシステム220、第2のフーリエ環状開口部230、第2のカメラレンズ240、並びに、第2の画像センサ250を含む。第2の画像センサ250は、第2の画素250Pを含む(図1における右端の拡大挿入図参照)。第2のカメラレンズ240および第2の画像センサ250は、第2のカメラ251を規定する。
第1の画像センサ150および第2の画像センサ250は、プロセッサ300に電気的に接続されている。
システム10の動作の一例では、レーザ源20は、線形偏光レーザ光線22Lを出射する。線形偏光レーザ光線22Lは、比較的小さな(例えば、1mm)の初期レーザ径を有する。線形偏光レーザ光線22Lは、光線拡大器30によって受光される。光線拡大器30は、例えば50倍(50×)から200倍(200×)の間、具体的には約80mmの径にまで、線形偏光レーザ光線22Lを拡大する。折り返しミラーFM1およびFM2は、偏光ビームスプリッタBSPを通る線形偏光レーザ光線22Xを、波長板WPへ向ける。偏光ビームスプリッタBSPは偏光しており、線形偏光レーザ光線22Xの強度を最大化するように配列され、送信中にレーザ光線22Xを通過させる。一方、背面で反射された未使用のレーザ光線の強度を最小化する。波長板WPは、結晶石英の1/4波長遅延板で構成される。波長板WPによって、線形偏光レーザ光線22Xから回転偏光レーザ光線22RHが形成される。回転偏光レーザ光線22RHは、例えば、右偏波レーザ光線である。この回転偏光されたレーザ光線22RHは、左偏波レーザ光線として形成されてもよい。
右偏波レーザ光線22RHは、光線拡大光学システム50に入射する。光線拡大光学システム50は、右偏波レーザ光線22RHを受光し、右偏波レーザ光線22RHの大きさを拡大するように構成される。一例では、光線拡大量は、4倍であり、例えば、80mm径から320mm径に拡大される。拡大された右偏波光線22RHは、実質的なコリメートレーザ光線として試料80の表面82に入射する。試料80の表面82は、試料面SPに存在する。ここで、光線拡大量は、試料80の大きさに基づいて選択されることに着目すべきである。したがって、450mm径のウエハの場合は、光線拡大器30および光線拡大光学システム50に関して異なる光線拡大量が用いられる。これにより、任意のサイズ(例えば、任意の径)を有する右偏波レーザ光線22RHが得られる。
コリメート右偏波レーザ光線22RHは、試料80の表面82から反射し、その回転偏光が左回りに反転される。これにより、左偏波レーザ光線22LHが規定される。左偏波レーザ光線22LHは、ウエハ表面歪み2X’(x,y)&2Y’(x,y)傾斜分配の2倍の3次元歪み2・ΔZ(x,y)に等しい反射波面誤差を有する。左偏波レーザ光線22LHは、光線拡大光学システム50を通って戻り、波長板WPを通過する。波長板WPは、左偏波レーザ光線22LHを変換して、Y方向への線形偏光を持たせる。すなわち、線形偏光レーザ光線22Yを形成する。線形偏光レーザ光線22Yは、8倍のウエハ表面傾斜分配(すなわち、8X’(x,y)および8Y’(x,y))を有する4倍に減少された(1/4に減少した)レーザ光線(例えば、80mm径の光線)として、光線拡大光学システム50の入射端を出射する。
線形偏光レーザ光線22Yは、その後、偏光ビームスプリッタBSPに誘導され、第1の中継アセンブリ100および第2の中継アセンブリ200へ導かれる。偏光ビームスプリッタBSPは、第2のビームスプリッタBSに入射する、線形偏光反射レーザ光線22Yを最大化するように配列される。第2のビームスプリッタBSは、光の一部を透過させ、光の一部を反射する。第2のビームスプリッタBSは、例えば、50:50ビームスプリッタである。したがって、線形偏光レーザ光線22Yの半分は、第3の光軸A3に沿って進み、第1の中継アセンブリ100を通るように向けられる。一方、線形偏光レーザ光線22Yの他の半分は、折り返しミラーFM3によって方向付けられ、第2の中継アセンブリ200の方へ向けられる。ここで、偏光ビームスプリッタBSPは、偏光ビームスプリッタであることに着目すべきである。偏光ビームスプリッタは、それぞれの偏光において100%に近い偏光効率で、X偏光光およびY偏光光を反射する。これにより、レーザ光線強度が実際に分割される光路中の唯一の位置は、第2のビームスプリッタBSの位置となる。そのため、第1の中継アセンブリ100および第2の中継アセンブリ200は、それぞれ比較的小さな光学損失を差し引いて、システム10を通って進むレーザ光線の実質的に半分の光を受光する。この光学損失は、(例えば、光線拡大光学システム50におけるレンズ要素表面などの)種々の光学界面における反射に起因して発生する。
線形偏光レーザ光線22Yの一部は、第1の中継アセンブリ100を進む。そして、線形偏光レーザ光線22Yの一部は、補償板104を通過する。補償板104は、余剰の光路を相殺する。この余剰の光路は、線形偏光レーザ光線22Yが第2のビームスプリッタBSを通過して第2の中継アセンブリ200に到達するときに、もたらされる。補償板104に加えて、第1の中継アセンブリ100および第2の中継アセンブリ200は、物理学的に配置される。これにより、第2のビームスプリッタBSと第1の中継アセンブリ100の第1の回折格子対110との間の光学距離の総量、および、第2のビームスプリッタBSと第2の中継アセンブリ200の第2の回折格子対210との間の光学距離の総量は、同一となる。線形偏光レーザ光線22Yは、補償板104を通過し、その後第1の回折格子対110に到達する。一例では、第1の回折格子対110は、様々な距離に離間し、かつ平行なロンチ格子対または回折格子対である。線形偏光レーザ光線22Yは、第1の回折格子対110によって、異なる相対強度で、種々の次数:0次、±1次、±2次などに回折される。
回折格子対110から出射する光には、興味の対象となる2つの光線成分が存在する。それは、第1の回折格子対110からの0次成分および+1次成分と、第2の回折格子対210からの+1次成分および0次成分である。回折格子対110および210における2つの回折による回折次数の異なる組合せが混合されて、干渉を発生させることに着目すべきである。実際には、より低い回折次数の使用が最も望ましい。これらの2つの光線成分は、格子空間周波数および第1の回折格子対110間の軸分離(Z距離)に比例した量によって、「X方向」(平面図において左右方向)に側方せん断される。回折された光線成分のこれらの「対」およびその他の「対」は、第1の中継レンズシステム120に入射し、第1のフーリエ環状開口板130の周辺で焦点合わせされる。第1の中継レンズシステム120および第1のフーリエ環状開口板130は、光軸を規定する。光軸は、所望の回折次数の回折角に平行になるように位置合わせされている。第1のフーリエ環状開口板130の中心孔(すなわち、有効口径)の大きさは、調整可能である。そして、中心孔の大きさは、回折された光線成分の不必要な全ての組合せを処断するように選択される。これにより、直列回折格子対から、所望のせん断された1次光線成分BA1およびBB1の組合せのみが、通過する。
第1のフーリエ環状開口板130の最適なz位置および大きさ(有効口径)は、試料80の表面82の全体形状に非常に依存し得る。完全に平坦な物体では、望ましい回折次数は、最小直径位置であって、第1の中継レンズシステム120のフーリエ面における不要な次数から最も離れた位置にあるであろう。公称の凸(下方に湾曲した)物体では、最小径の平面は、第1のカメラ151に近づくようにシフトするであろう。これに対して、公称の凹(上方に湾曲した)物体では、最小径の平面は、フーリエ面に対して試料80側へ近づくようにシフトするであろう。開口軸位置および開口直径の自動調整は、物体形状の範囲を最大化する。この物体形状の範囲は、システム10で測定することができる。
せん断回折された光線成分BA1およびBB1は、第1のカメラ140によって、画素化された(デジタルの)第1の画像センサ150(CCD、CMOSなど)に対して焦点合わせされる。第1の画像センサ150では、各光線成分は、その同等物(カウンターパート)と干渉し、第1の画像センサ150上に空間強度分布(干渉縞)が形成される。第1の中継レンズシステム120および第1のカメラレンズ140は、試料面SPが第1の画像センサ150と共役するが、約20倍(20×)に縮小され、例えば、約15mmの光線径を有するように構成される。より一般的には、縮小倍率は、第1の画像センサ150における画像の大きさを最大化するように選択される。実際には、10倍(10×)から40倍(40×)の縮小倍率が一般的である。明暗それぞれの縞は、X方向のせん断における8倍のウエハ傾斜に相当する地点である。したがって、明縞は、等化位相N*π*λ(すなわち、建設的干渉)のせん断回折された光線成分BA1およびBB1に相当し、各暗縞は、等化位相N*π*λ/2(すなわち、相殺的干渉)の成分に相当する。
同様に、線形偏光レーザ光線22Yの一部は、第2の中継アセンブリ200を進む。そして、線形偏光レーザ光線22Yの一部は、第2の回折格子対210を通過する。一例では、第2の回折格子対210は、様々な距離に離間し、かつ平行なロンチ格子または回折格子である。この格子は、局所光軸A3の周りを90度回転し、第1の中継アセンブリ100における第1の回折格子対110に直交している。第2の中継アセンブリ200内を進む線形偏光レーザ光線22Yは、種々の次数:0次、±1次、±2次などに回折される。第1の格子対110および第2の格子対210から出射する光には、興味の対象となる2つの光線成分が存在する。それは、第1の格子対からの0次成分および+1次成分と、第2の格子対からの+1次成分および0次成分である。これらの2つの光線成分は、ここで、格子空間周波数および第2の回折格子対210間の軸分離(Z距離)に比例した量によって、「Y方向」(平面図において前後方向)に側方せん断される。回折された光線成分BA2およびBB2のこれらの「対」およびその他の「対」は、第2の中継レンズシステム220に入射し、第2のフーリエ環状開口板230の周辺で焦点合わせされる。
第2のフーリエ環状開口板230の大きさおよび位置は、調整可能である。これにより、回折された光線成分の不必要な全ての対が遮断されるように構成することができる。そして、直列回折格子対210から、せん断された1次光線成分のせん断回折された光線成分BA2およびBB2の所望の対のみが、送られる。0次、−1次および−1次、0次の回折次数も使用可能であり、一般的に、あらゆる奇数次の回折次数も使用可能であることにも着目すべきである。
第1のフーリエ環状開口板130と同様に、第2のフーリエ環状開口板230の最適なz位置および大きさ(有効口径)は、試料80の表面82の全体形状に非常に依存し得る。
せん断回折された光線成分BA2およびBB2は、第2のカメラ240によって、画素化された(デジタルの)第2の画像センサ250(CCD、CMOSなど)に対して焦点合わせされる。第2の画像センサ250では、せん断回折された光線成分BA2,BB2は、その同等物(カウンターパート)と干渉し、第2の画像センサ250上に空間強度分布(干渉縞)を形成する。第2の中継レンズシステム220および第2のカメラレンズ240は、試料面SPが第2の画像センサ250と共役するが、約20倍(20×)に縮小されるように構成される。これにより、一例では、せん断回折された光線成分BA2,BB2は、約15mmの光線径を有する。第1の中継アセンブリ100に関連して上述したように、縮小倍率は、第2の画像センサ250における画像の大きさを最大化するように選択される。第1の回折格子対100および第2の回折格子対200を形成する格子分離の微調整を行って、2つの中継アセンブリ100および200のせん断距離を適合させることができることにも着目すべきである。
明暗それぞれの縞は、Y方向のせん断における8倍のウエハ傾斜に相当する地点である。したがって、明縞は、等化位相N*π*λ(すなわち、建設的干渉)のせん断光線成分に相当し、各暗縞は、等化位相N*π*λ/2(すなわち、相殺的干渉)の成分に相当する。
一例では、第1の中継アセンブリ100および第2の中継アセンブリ200のそれぞれは、これらの性能を許容し、せん断距離および物体対センサの倍率と適合されるように構成される。したがって、例えば、第1の回折格子対100および第2の回折格子対200は、z軸に平行な軸調整可能に構成することができる。これにより、それぞれの回折格子対110,210に関するせん断距離を、せん断距離に比例した格子分離で制御することができる。さらに、一例では、第1の中継アセンブリ100および第2の中継アセンブリ200のそれぞれは、倍率調整を含む。倍率調整は、物体対センサ倍率の微調整を可能にする。ここで、「微調整」とは、レンズ位置制御の分解能が、対物面82の画像上の特徴を認識できる程度の解像度と比較して大きいことを意味する(例えば、1画素)。
一例では、カメラ151および251は、多軸の位置制御とともに構成される。多軸の位置制御は、表面対センサ画素適合(マッチング)を可能にする。すなわち、対物面82における位置マッピングを、第1の画像センサ150上の第1の画素150Pおよび第2の画像センサ250上の第2の画素250Pの同一の位置とそれぞれ適合させることを可能にする。一例では、第1の中継アセンブリ100および第2の中継アセンブリ200における倍率調整は、第1の中継レンズシステム120および第2の中継レンズシステム220のそれぞれにおける少なくとも一つの可動要素、あるいは、第1のカメラレンズ140および第2のカメラレンズ240のそれぞれにおいて、行われる。
第1の画像センサ150および第2の画像センサ250は、第1のセンサ信号S1および第2のセンサ信号S2をそれぞれ生成する。第1のセンサ信号S1および第2のセンサ信号S2は、プロセッサ300に送信され、プロセッサ300で処理される。そして、プロセッサ300は、試料80の表面82の一つ以上の形状に基づく特性を決定する。
システム10において偏光光学を使用することによって、非偏光光学を使用する場合と比較して、4倍(4×)の光学損失量を減少させることができる。これにより、より強度の高いセンサ信号S1およびS2が得られる。これらのセンサ信号によって、結果的に、より良好な試料表面測定(例えば、誤差の減少)およびより高度な測定解像度が実現される。解像度は、デジタルイメージセンサにおいては、画素に対する光子の個数に依存する。システム10の構成により、例えば、迷光などの、その他の不都合な光学的効果も減少させることができる。また、システム10の構成により、干渉光線成分(BA1、BB1およびBA2、BB2)における強度の平衡化も可能となる。また、レーザ光線スループットが改善されることによって、レーザ源20からのガウスビーム22Xの中央の比較的平坦な(すなわち、均一な)部分を使用することができ、光線の端部を除去しつつ、光線均一性を改善することができる。このようにして、表面形状測定の実施に必要とされる強度に実質的な悪影響を与えることなく、照射の均一性を改善することができる。さらに、システム10において利用可能な強度を最大化することによって、第1の画像センサ150および第2の画像センサ250での露光時間を短くすることができる。これにより、振動(例えば、試料の振動)によるぶれを減少させることができる。2アームシステム10において光透過性がより高くなることで、レーザ源20に関して、より低出力、およびそれに伴うより安定したレーザを実現することができる。
一例では、回折格子対110および210は、ホログラフィックに基づく2成分光学系を備える。それにより、0および+1次のエネルギー比が、平衡化された相対強度を有するように設計されることができる。そのため、不要な奇数および偶数の回折次数強度を最小化することができ、ゴースト光線の回折縞/干渉縞を除去/最小化し、縞コントラストを改善することができる。これにより、より高い信号対ノイズ比(SN比)が得られる。これは、効率の低い暗線/空間ロンチ格子の代替となる。暗線/空間ロンチ格子では、入射レーザ光線の50%が、各格子の棒(バー)によって「遮断」(吸収)される。別の方法では、各ロンチ格子対によって25%未満の透過率となる。回折位相格子(Diffractive Phase Grating)は、各回折次数に関して(限界において)100%の効率となり得る。この効率は、2成分光学系、コンピュータ合成(厚膜)ホログラフィック(CGH)、または、規定化/ブレーズ化された格子溝形状を用いて、どのように設計されるかに依存する。これらの方法の全ては、一旦「マスター」が作成されると、コストの低い方法で複製することができる。ホログラフィー格子の複製処理は、格子の面内寸法の全体にわたってより一層均一であり、棒(バー)−空間タイプの格子と比較して、格子から格子へと複製しやすい。例えば、ホログラフィー格子は、ブレ(run−out)、または、格子対格子倍率についての問題を有さない。そのため、12.7ミクロン(公称)の有効ピッチを有する格子に関して、ホログラフィー格子は、10nm未満のオーダーで一致する一方、棒(バー)−空間格子は、50nmから100nmまでのオーダーで変化する。
当業者には明白であるが、添付される特許請求の範囲で規定された本開示の精神または範囲から逸脱することなく、本明細書中に記載された本開示の好ましい実施形態に対して様々な変更を加えることができる。したがって、本開示は、添付の特許請求の範囲及びその均等範囲内で行われる本開示の修正及び変更を包含する。
Claims (24)
- 鏡面反射面の少なくとも一つの形状に基づく特性を測定する方法であって、
第1の回転偏光を有するコリメートレーザ光線を試料表面へ向けることと、
前記試料表面から前記コリメートレーザ光線を反射させて、第2の回転偏光を有し、かつ、前記鏡面反射面の形状情報を含む反射レーザ光線を形成することと、
前記第2の回転偏光を有する反射レーザ光線を、線形偏光反射レーザ光線に変換することと、
前記線形偏光反射レーザ光線の第1の部分を、軸上で離間した第1の回折格子対であって、第1の方向を有し、2つの第1の回折成分を形成する第1の回折格子対へ向け、前記2つの第1の回折成分を組み合わせて、第1の画像センサ上で第1の干渉パターンを形成することと、
前記線形偏光反射レーザ光線の第2の部分を、軸上で離間した第2の回折格子対であって、前記第1の方向に直交する第2の方向を有し、2つの第2の回折成分を形成する第2の回折格子対へ向け、前記2つの第2の回折成分を組み合わせて、第2の画像センサ上で第2の干渉パターンを形成することと、
前記第1の干渉パターンおよび前記第2の干渉パターンを処理し、前記鏡面反射面の少なくとも一つの形状に基づく特性を決定することと
を備える方法。 - 前記線形偏光反射レーザ光線の第1の部分および第2の部分を向けることは、ビームスプリッタを使用して、前記線形偏光反射レーザ光線の第1の部分および第2の部分を、第1および第2の中継アセンブリへそれぞれ送ることを含む、請求項1に記載の方法。
- 前記線形偏光された反射レーザ光線の第1の部分および第2の部分は、実質的に同じ強度を有する、請求項1または2に記載の方法。
- 前記コリメートレーザ光線を向けることは、レーザ源から初期レーザ光線を生成し、前記初期レーザ光線を第1の光線拡大器に通過させて、第1の拡大レーザ光線を形成し、その後光線拡大光学システムを通過させて、第2の拡大レーザ光線を形成することを含む、請求項1から3の何れか1項に記載の方法。
- 前記初期レーザ光線および前記第1の拡大レーザ光線は線形偏光され、前記第1の拡大レーザ光線を、1/4波長遅延板に通して、回転偏光コリメートレーザ光線を形成することを含む、請求項4に記載の方法。
- 前記第2の回転偏光を有する反射レーザ光線を、線形偏光反射レーザ光線に変換することは、前記反射レーザ光線を、前記1/4波長遅延板に通すことを含む、請求項5に記載の方法。
- 前記2つの第1の回折成分を組み合わせることは、前記2つの第1の回折成分を、第1の中継レンズシステムを用いて第1のフーリエ開口部に通すことを含み、
前記2つの第2の回折成分を組み合わせることは、前記2つの第2の回折成分を、第2の中継レンズシステムを用いて第2のフーリエ開口部に通すことを含む、
請求項1から6の何れか1項に記載の方法。 - 第1の回転偏光を有する前記コリメートレーザ光線は、300mmと450mmとの間の径を有する、請求項1から7の何れか1項に記載の方法。
- 前記コリメートレーザ光線は、ヘリウム−ネオンレーザによって放射された初期レーザ光線から形成される、請求項1から8の何れか1項に記載の方法。
- 軸上で離間した第1および第2の回折格子対は、それぞれ位相格子で構成される、請求項1から9の何れか1項に記載の方法。
- 前記線形偏光反射レーザ光線の第1の部分の第1の倍率を制御することと、前記線形偏光反射レーザ光線の第2の部分の第2の倍率を制御することとを含み、これにより、前記第1の画像センサに形成された前記第1の干渉パターンは、前記第2の画像センサに形成された前記第2の干渉パターンと同じ大きさを有する、請求項1から10の何れか1項に記載の方法。
- 前記第1の画像センサは、第1の画素を有するとともに、第1のカメラレンズと組み合わされて第1のカメラを形成し、
前記第2の画像センサは、第2の画素を有するとともに、第2のカメラレンズと組み合わされて第2のカメラを形成し、
前記第1のカメラと前記第2のカメラのそれぞれは、多軸位置制御機能を有し、前記試料表面と、前記第1の画像センサの第1の画素および第2の画像センサの第2の画素との間で、表面対センサの画素マッチングを実行する、請求項1から11の何れか1項に記載の方法。 - 前記少なくとも一つの形状に基づく特性は、前記試料表面における2つの位置間の高低差、傾斜、および曲率を含む、請求項1から12の何れか1項に記載の方法。
- 前記2つの第1の回折成分を、調整可能な大きさおよび調整可能な軸位置を有する第1の可調開口部へ向けることと、
前記2つの第2の回折成分を、調整可能な大きさおよび調整可能な軸位置を有する第2の可調開口部へ向けることと、
前記第1および第2の可調開口部の大きさおよび軸位置の少なくとも一つを調整して、2つの第1の回折次数以外の回折次数、および、2つの第2の回折次数以外の回折次数をそれぞれ遮断すること
をさらに備える、請求項1から13の何れか1項に記載の方法。 - 鏡面反射表面を有する試料の少なくとも一つの形状に基づく特性を測定するシステムであって、
レーザ源と、偏光ビームスプリッタと、波長板と、光線拡大光学システムと、ビームスプリッタと、第1の中継アセンブリと、第2の中継アセンブリと、プロセッサとを含み、
前記レーザ源は、第1の線形偏光レーザ光線を放射し、
前記偏光ビームスプリッタは、前記第1の線形偏光レーザ光線を通過させるように配置され、
前記波長板は、前記偏光ビームスプリッタを通過した前記第1の線形偏光レーザ光線を通過させるように配置され、第1の回転偏光レーザ光線を形成し、
前記光線拡大光学システムは、前記第1の回転偏光レーザ光線を受光し、この第1の回転偏光レーザ光線を試料表面に向け、反射レーザ光線を形成し、前記反射レーザ光線は、第2の回転偏光を有し、前記試料表面に関する形状情報を含み、ここで、前記反射レーザ光線は、前記光線拡大光学システムを出射し、前記波長板を通過するとともに、前記偏光ビームスプリッタから反射し、第2の線形偏光レーザ光線を形成し、
前記ビームスプリッタは、前記第2の線形偏光レーザ光線の第1の部分および第2の部分をそれぞれ通過させて、反射し、
前記第1の中継アセンブリは、前記第2の線形偏光レーザ光線の第1の部分を受光し、軸上で離間した第1の回折格子対へ向け、前記第1の回折格子対は、第1の方向を有し、2つの第1の回折成分を形成し、ここで、前記2つの第1の回折成分は組み合わされ、第1の画像センサ上で第1の干渉パターンを形成し、
前記第2の中継アセンブリは、前記第2の線形偏光レーザ光線の第2の部分を受光し、軸上で離間した第2の回折格子対へ向け、前記第2の回折格子対は、第2の方向を有し、2つの第2の回折成分を形成し、ここで、前記2つの第2の回折成分は組み合わされ、第2の画像センサ上で第2の干渉パターンを形成し、
前記プロセッサは、前記第1干渉パターンおよび前記第2の干渉パターンを処理するように構成され、前記鏡面反射面を有する試料の少なくとも一つの形状に基づく特性を決定する、
システム。 - 前記少なくとも一つの形状に基づく特性は、前記試料表面における2つの位置間の高低差、傾斜、および曲率を含む、請求項15に記載のシステム。
- 前記試料表面は径を有し、前記光線拡大光学システムは、前記第1の回転偏光レーザ光線を拡大し、拡大されたレーザ光線の径が、前記試料表面の径以上の径を有するように構成される、請求項15または16に記載のシステム。
- 軸上で離間した前記第1の回折格子対および前記第2の回折格子対は、ホログラフィー回折格子によってそれぞれ形成されている、請求項15から17の何れか1項に記載のシステム。
- 前記第1の中継アセンブリおよび前記第2の中継アセンブリは、可変倍率をそれぞれ有する、請求項15から18の何れか1項に記載のシステム。
- 前記第1の中継アセンブリは補償板を含む、請求項15から19の何れか1項に記載のシステム。
- 光線拡大器をさらに備え、前記光線拡大器は、前記レーザ源と前記偏光ビームスプリッタとの間に動作可能に配置され、第1の線形偏光レーザ光線を拡大するように構成される、請求項15から20の何れか1項に記載のシステム。
- 前記ビームスプリッタは、50:50ビームスプリッタである、請求項15から21の何れか1項に記載のシステム。
- 第1のカメラレンズと、第2のカメラレンズとをさらに備え、
前記第1のカメラレンズは、前記第1の画像センサとともに第1のカメラを規定し、前記第1の画像センサは、第1の画素を有し、
前記第2のカメラレンズは、前記第2の画像センサとともに第2のカメラを規定し、前記第2の画像センサは、第2の画素を有し、
前記第1のカメラと前記第2のカメラのそれぞれは、多軸位置制御機能を有し、前記試料表面と、前記第1の画像センサの第1の画素および第2の画像センサの第2の画素との間で、表面対センサの画素マッチングを実行する、
請求項15から22の何れか1項に記載のシステム。 - 第1の可調開口部と、第2の可調開口部とをさらに備え、
前記第1の可調開口部は、前記第1の中継アセンブリにおいて、前記第1の画像センサと、軸上で離間した前記第1の回折格子対との間に配置され、前記第1の可調開口部は、調整可能な大きさおよび調整可能な軸位置を有し、
前記第2の可調開口部は、前記第2の中継アセンブリにおいて、前記第2の画像センサと、軸上で離間した前記第2の回折格子対との間に配置され、前記第2の可調開口部は、調整可能な大きさおよび調整可能な軸位置を有する、
請求項15から23の何れか1項に記載のシステム。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US201562175492P | 2015-06-15 | 2015-06-15 | |
| US62/175,492 | 2015-06-15 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017003590A true JP2017003590A (ja) | 2017-01-05 |
Family
ID=57460568
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016117155A Pending JP2017003590A (ja) | 2015-06-15 | 2016-06-13 | 偏光系コヒーレント勾配検知システムおよび方法 |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US9784570B2 (ja) |
| JP (1) | JP2017003590A (ja) |
| KR (1) | KR102329146B1 (ja) |
| CN (1) | CN106247974B (ja) |
| NL (1) | NL2016866B1 (ja) |
| SG (1) | SG10201604688SA (ja) |
| TW (1) | TWI583921B (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20160147647A (ko) * | 2015-06-15 | 2016-12-23 | 울트라테크 인크. | 편파를 이용한 코히런트 경사도 감지 시스템 및 방법 |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3502674A1 (en) | 2017-12-19 | 2019-06-26 | Koninklijke Philips N.V. | Testing of curved x-ray gratings |
| US10962870B2 (en) * | 2018-03-12 | 2021-03-30 | Guangdong Oppo Mobile Telecommunications Corp., Ltd. | Laser projection unit, depth camera and electronic device |
| CN108765484B (zh) * | 2018-05-18 | 2021-03-05 | 北京航空航天大学 | 基于两台高速摄像机的活体昆虫运动采集及数据重构方法 |
| TWI657264B (zh) * | 2018-07-19 | 2019-04-21 | 香港商印芯科技股份有限公司 | 結構光投射裝置 |
| KR102158044B1 (ko) * | 2019-01-16 | 2020-09-21 | 국방과학연구소 | 파장제어 레이저 빔 결합 시스템, 이의 제어 방법, 및 이 방법을 저장한 컴퓨터 판독 가능 저장매체 |
| CN111256848B (zh) * | 2019-12-10 | 2023-02-28 | 西南技术物理研究所 | 中口径双光栅式波像差测量激光光学系统 |
| KR20230085956A (ko) | 2020-10-13 | 2023-06-15 | 케이엘에이 코포레이션 | 고도로 왜곡된 샘플의 표면 프로파일 측정 |
| CN116638106A (zh) * | 2023-05-30 | 2023-08-25 | 中国航发湖南动力机械研究所 | 面向多材料增材制造的力学性能表征及反馈调控装置 |
| CN118243003B (zh) * | 2024-05-23 | 2024-09-03 | 清华大学 | 一种用于旋转二次曲面的二维相干梯度敏感测量装置 |
Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0712535A (ja) * | 1993-06-21 | 1995-01-17 | Nikon Corp | 干渉計 |
| JPH09329419A (ja) * | 1996-06-07 | 1997-12-22 | Nikon Corp | 戻り光防止装置 |
| JPH10512955A (ja) * | 1995-01-19 | 1998-12-08 | ロートレックス (1994) リミテッド | 光学装置、及び該装置を物体の光学的検査に用いる方法 |
| US6031611A (en) * | 1997-06-03 | 2000-02-29 | California Institute Of Technology | Coherent gradient sensing method and system for measuring surface curvature |
| JP2003035508A (ja) * | 2001-07-24 | 2003-02-07 | Mitsutoyo Corp | 画像計測ヘッドおよび画像計測装置 |
| JP2005283387A (ja) * | 2004-03-30 | 2005-10-13 | Sumitomo Osaka Cement Co Ltd | 厚さ測定装置ならびに厚さ測定方法 |
| US20070030477A1 (en) * | 2005-08-02 | 2007-02-08 | Kla-Tencor Technologies Corp. | Systems Configured to Generate Output Corresponding to Defects on a Specimen |
| JP2010249837A (ja) * | 2003-01-28 | 2010-11-04 | Ultratech Inc | 表面の光計測方法 |
| JP2013117465A (ja) * | 2011-12-05 | 2013-06-13 | Hitachi High-Technologies Corp | 表面検査装置及び表面検査方法 |
| JP2013122454A (ja) * | 2011-12-09 | 2013-06-20 | Kla-Encor Corp | 大径ウェーハの形状及び厚さ変化を計測する方法及び装置 |
Family Cites Families (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3829219A (en) | 1973-03-30 | 1974-08-13 | Itek Corp | Shearing interferometer |
| US4534649A (en) | 1981-10-30 | 1985-08-13 | Downs Michael J | Surface profile interferometer |
| US5572323A (en) | 1993-12-27 | 1996-11-05 | Ricoh Company, Ltd. | Infinitesimal displacement measuring apparatus and optical pick-up unit |
| US5526116A (en) | 1994-11-07 | 1996-06-11 | Zygo Corporation | Method and apparatus for profiling surfaces using diffractive optics which impinges the beams at two different incident angles |
| US6741356B1 (en) | 1999-09-20 | 2004-05-25 | Olympus Corporation | Method for detecting physical amount of object and optical apparatus using the same |
| US6469788B2 (en) | 2000-03-27 | 2002-10-22 | California Institute Of Technology | Coherent gradient sensing ellipsometer |
| WO2001073376A1 (en) * | 2000-03-27 | 2001-10-04 | California Institute Of Technology | Coherent gradient sensing ellipsometer |
| JP3607214B2 (ja) * | 2001-04-04 | 2005-01-05 | 独立行政法人科学技術振興機構 | 低コヒーレンス光干渉計を用いた血糖測定装置 |
| US7777895B2 (en) | 2003-08-28 | 2010-08-17 | 4D Technology Corporation | Linear-carrier phase-mask interferometer |
| JP2006049635A (ja) | 2004-08-05 | 2006-02-16 | Sumitomo Heavy Ind Ltd | レーザ照射方法及びレーザ照射装置並びにレーザアニール方法 |
| US7538891B1 (en) * | 2005-09-30 | 2009-05-26 | California Institute Of Technology | Surface characterization based on lateral shearing of diffracted wave fronts to measure in-plane and out-of-plane displacement gradient fields |
| JP2012119512A (ja) * | 2010-12-01 | 2012-06-21 | Hitachi High-Technologies Corp | 基板の品質評価方法及びその装置 |
| JP2013195290A (ja) * | 2012-03-21 | 2013-09-30 | Shimadzu Corp | 光学的距離測定装置 |
| TWI448662B (zh) * | 2012-12-28 | 2014-08-11 | Univ Nat Central | 光學干涉裝置 |
| KR101552652B1 (ko) * | 2013-11-26 | 2015-09-14 | 한국표준과학연구원 | 1차 미분 측정기의 동작 방법 |
| CN204008073U (zh) | 2014-07-31 | 2014-12-10 | 中国科学院光电研究院 | 一种光学系统波像差测量装置 |
| CN104344793A (zh) * | 2014-10-29 | 2015-02-11 | 南京理工大学 | 单帧光强传输定量相位显微系统及其方法 |
| US9784570B2 (en) * | 2015-06-15 | 2017-10-10 | Ultratech, Inc. | Polarization-based coherent gradient sensing systems and methods |
-
2016
- 2016-05-12 US US15/152,907 patent/US9784570B2/en active Active
- 2016-05-23 CN CN201610342180.0A patent/CN106247974B/zh active Active
- 2016-05-25 KR KR1020160064153A patent/KR102329146B1/ko active Active
- 2016-05-31 NL NL2016866A patent/NL2016866B1/en active
- 2016-06-04 TW TW105117737A patent/TWI583921B/zh active
- 2016-06-09 SG SG10201604688SA patent/SG10201604688SA/en unknown
- 2016-06-13 JP JP2016117155A patent/JP2017003590A/ja active Pending
Patent Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0712535A (ja) * | 1993-06-21 | 1995-01-17 | Nikon Corp | 干渉計 |
| JPH10512955A (ja) * | 1995-01-19 | 1998-12-08 | ロートレックス (1994) リミテッド | 光学装置、及び該装置を物体の光学的検査に用いる方法 |
| JPH09329419A (ja) * | 1996-06-07 | 1997-12-22 | Nikon Corp | 戻り光防止装置 |
| US6031611A (en) * | 1997-06-03 | 2000-02-29 | California Institute Of Technology | Coherent gradient sensing method and system for measuring surface curvature |
| JP2003035508A (ja) * | 2001-07-24 | 2003-02-07 | Mitsutoyo Corp | 画像計測ヘッドおよび画像計測装置 |
| JP2010249837A (ja) * | 2003-01-28 | 2010-11-04 | Ultratech Inc | 表面の光計測方法 |
| JP2005283387A (ja) * | 2004-03-30 | 2005-10-13 | Sumitomo Osaka Cement Co Ltd | 厚さ測定装置ならびに厚さ測定方法 |
| US20070030477A1 (en) * | 2005-08-02 | 2007-02-08 | Kla-Tencor Technologies Corp. | Systems Configured to Generate Output Corresponding to Defects on a Specimen |
| JP2013117465A (ja) * | 2011-12-05 | 2013-06-13 | Hitachi High-Technologies Corp | 表面検査装置及び表面検査方法 |
| JP2013122454A (ja) * | 2011-12-09 | 2013-06-20 | Kla-Encor Corp | 大径ウェーハの形状及び厚さ変化を計測する方法及び装置 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20160147647A (ko) * | 2015-06-15 | 2016-12-23 | 울트라테크 인크. | 편파를 이용한 코히런트 경사도 감지 시스템 및 방법 |
| KR102329146B1 (ko) | 2015-06-15 | 2021-11-18 | 케이엘에이 코포레이션 | 편파를 이용한 코히런트 경사도 감지 시스템 및 방법 |
Also Published As
| Publication number | Publication date |
|---|---|
| KR102329146B1 (ko) | 2021-11-18 |
| NL2016866B1 (en) | 2017-05-29 |
| CN106247974A (zh) | 2016-12-21 |
| TW201643373A (zh) | 2016-12-16 |
| KR20160147647A (ko) | 2016-12-23 |
| SG10201604688SA (en) | 2017-01-27 |
| NL2016866A (en) | 2017-01-24 |
| TWI583921B (zh) | 2017-05-21 |
| CN106247974B (zh) | 2021-05-07 |
| US9784570B2 (en) | 2017-10-10 |
| US20160363440A1 (en) | 2016-12-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102329146B1 (ko) | 편파를 이용한 코히런트 경사도 감지 시스템 및 방법 | |
| US7072042B2 (en) | Apparatus for and method of measurement of aspheric surfaces using hologram and concave surface | |
| US8104905B2 (en) | Method and apparatus for determining a deviation of an actual shape from a desired shape of an optical surface | |
| TWI915613B (zh) | 藉由相互地相干傾斜照明之成像疊對計量 | |
| JP4482487B2 (ja) | ダイナミックピューピルフィルシアリング干渉計 | |
| CN102289152B (zh) | 光学系统波像差检测装置 | |
| CN113091896A (zh) | 基于偏振光栅的动态测量任意光场完整信息的方法及光路 | |
| CN102401630B (zh) | 空间移相菲索球面干涉仪 | |
| KR20180010213A (ko) | 이미징 광학 시스템용 측정 방법 및 측정 배열체 | |
| US9863841B2 (en) | Measuring device having ideal wavefront generator for detecting point diffraction interferometric wavefront aberration of measured optical system and method for detecting wavefront aberration thereof | |
| CZ2017570A3 (cs) | Zobrazovací modul pro mimoosový záznam polarizačně oddělených vln | |
| CN103398655A (zh) | 一种波长调谐相移点衍射干涉测量装置及其方法 | |
| EP3688406A1 (en) | Single-shot, adaptive metrology of rotationally variant optical surfaces using a spatial light modulator | |
| CN111238397A (zh) | 光学元件面形的瞬态数字莫尔移相干涉测量装置和方法 | |
| JP2017513060A (ja) | マイクロリソグラフィ投影露光装置のミラーを位置合わせする方法 | |
| CN116448009A (zh) | 一种拼接镜曲率半径相对误差检测方法及装置 | |
| JP2000097622A (ja) | 干渉計 | |
| JP2006250858A (ja) | 面精度測定方法、干渉計、面精度測定装置、投影光学系の製造方法 | |
| US12442717B2 (en) | Interferometer with auxiliary lens for measurement of a transparent test object | |
| JP2000097664A (ja) | シアリング干渉計 | |
| US12566058B2 (en) | Compact shearography system with adjustable shear distance | |
| JP3010085B2 (ja) | ホログラム干渉計 | |
| JP2000088513A (ja) | 非球面波発生レンズ系組立調整装置 | |
| JPH11325816A (ja) | 非球面形状測定用干渉計 | |
| JP2024057657A (ja) | 波面計測装置、波面計測方法、及び光学系の製造方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20170426 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20170530 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20170828 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20180109 |