JP2017013172A - 視覚センサを用いたロボットシステム - Google Patents
視覚センサを用いたロボットシステム Download PDFInfo
- Publication number
- JP2017013172A JP2017013172A JP2015131632A JP2015131632A JP2017013172A JP 2017013172 A JP2017013172 A JP 2017013172A JP 2015131632 A JP2015131632 A JP 2015131632A JP 2015131632 A JP2015131632 A JP 2015131632A JP 2017013172 A JP2017013172 A JP 2017013172A
- Authority
- JP
- Japan
- Prior art keywords
- robot
- signal
- output
- human
- robot system
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1694—Program controls characterised by use of sensors other than normal servo-feedback from position, speed or acceleration sensors, perception control, multi-sensor controlled systems, sensor fusion
- B25J9/1697—Vision controlled systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J13/00—Controls for manipulators
- B25J13/08—Controls for manipulators by means of sensing devices, e.g. viewing or touching devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/02—Sensing devices
- B25J19/04—Viewing devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/06—Safety devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1674—Program controls characterised by safety, monitoring, diagnostic
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16P—SAFETY DEVICES IN GENERAL; SAFETY DEVICES FOR PRESSES
- F16P3/00—Safety devices acting in conjunction with the control or operation of a machine; Control arrangements requiring the simultaneous use of two or more parts of the body
- F16P3/12—Safety devices acting in conjunction with the control or operation of a machine; Control arrangements requiring the simultaneous use of two or more parts of the body with means, e.g. feelers, which in case of the presence of a body part of a person in or near the danger zone influence the control or operation of the machine
- F16P3/14—Safety devices acting in conjunction with the control or operation of a machine; Control arrangements requiring the simultaneous use of two or more parts of the body with means, e.g. feelers, which in case of the presence of a body part of a person in or near the danger zone influence the control or operation of the machine the means being photocells or other devices sensitive without mechanical contact
- F16P3/142—Safety devices acting in conjunction with the control or operation of a machine; Control arrangements requiring the simultaneous use of two or more parts of the body with means, e.g. feelers, which in case of the presence of a body part of a person in or near the danger zone influence the control or operation of the machine the means being photocells or other devices sensitive without mechanical contact using image capturing devices
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/40—Robotics, robotics mapping to robotics vision
- G05B2219/40202—Human robot coexistence
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- General Engineering & Computer Science (AREA)
- Manipulator (AREA)
- Human Computer Interaction (AREA)
Abstract
Description
2番目の発明によれば、1番目の発明において、前記信号出力部は、前記ロボットが動作しているときに前記人間が前記所定区画に入場不能な状態を示す入場不能信号と、前記入場許可信号との少なくともいずれか一方を、前記画像処理の処理結果に応じて出力する。
3番目の発明によれば、1番目の発明において、前記画像処理部によって前記人間が前記所定区画から退場したことが検出された場合には、前記ロボットシステムの前記一部分または前記ロボットを再始動させるようにした。
4番目の発明によれば、1番目から3番目のいずれかの発明において、前記信号出力部が前記入場許可信号を出力した後で、前記画像処理部によって前記ロボットが動作開始したことが検出された場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
5番目の発明によれば、1番目から4番目のいずれかの発明において、前記画像処理部は、前記人間が着用する着用品の着用品画像モデルを含む動体を前記人間と判断すると共に前記着用品画像モデルを含んでいない動体を異物と判断する動体判断部(22)を有し、該動体判断部により異物と判断された動体が前記所定区画に検出された場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
6番目の発明によれば、1番目から5番目のいずれかの発明において、前記画像処理部が、前記人間が前記所定区画から退場したことが検出される前に前記人間を見失った場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
7番目の発明によれば、1番目から6番目のいずれかの発明において、前記信号出力部が前記入場許可信号を出力する前に前記動体判断部が前記所定区画内の動体を前記人間と判断した場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
8番目の発明によれば、1番目から7番目のいずれかの発明において、前記停止位置は前記ロボットの作業動作の軌道上に予め教示されている。
9番目の発明によれば、2番目の発明において、前記信号出力部は前記入場許可信号を出力する第一出力部分(12a)および前記入場不能信号を出力する第二出力部分(12c)のうちの少なくとも一方を有し、前記信号出力部が前記第一出力部分のみを有する場合において前記第一出力部分から前記入場許可信号が出力されていないときには、前記人間が前記所定区画に入場不能な状態を意味し、前記第一出力部分は前記人間から認識されるように配置されており、前記信号出力部が前記第二出力部分のみを有する場合において該第二出力部分から前記入場不能信号が出力されていないときには、前記人間が前記所定区画へ入場するのが許可された状態を意味し、前記第二出力部分は前記人間から認識されるように配置されており、前記信号出力部が前記第一出力部分および前記第二出力部分を有する場合には、前記第一出力部分および前記第二出力部分とは前記人間から認識されるよう配置されている。
10番目の発明によれば、1番目から9番目のいずれかの発明において、前記停止位置は前記ロボットの作業動作の軌道上に予め教示されており、前記軌道上において前記停止位置よりも所定距離だけ上流側に前記ロボットの通過位置が教示されており、前記画像処理部により、前記ロボットが前記通過位置に到達したことが検出された場合には、前記信号出力部は、前記人間が前記入場要求部を操作可能な状態を示す入場準備信号を出力するようにした。
11番目の発明によれば、1番目から9番目のいずれかの発明において、前記停止位置が、所定の大きさの空間として教示されており、前記画像処理部により、前記ロボットが前記空間に到達したことが検出された場合には、前記ロボットが前記停止位置に到達したとみなすようにした。
12番目の発明において、前記停止位置または前記通過位置が、所定の大きさの空間として教示されており、前記画像処理部により、前記ロボットが前記空間に到達したことが検出された場合には、前記ロボットが前記停止位置または前記通過位置に到達したとみなすようにした。
13番目の発明によれば、10番目または12番目の発明において、前記信号出力部は、前記入場許可信号を出力する第一出力部分、前記人間が前記所定区画に入場不能な状態を示す入場不能信号を出力する第二出力部分、および前記入場準備信号を出力する第三出力部分(12b)とを含んでおり、前記第一出力部分、前記第二出力部分および前記第三出力部分は前記人間から認識されるよう配置されている。
14番目の発明によれば、9番目または13番目の発明において、前記入場許可信号、前記入場不能信号または前記入場準備信号は視覚的および聴覚的のうちの少なくとも一方により互いに差異があるように出力される。
15番目の発明によれば、1番目から14番目のいずれかの発明において、前記ロボットを停止させるときに、前記ロボット制御部は、前記ロボットを減速させた後で停止させるか、または前記ロボットの動力源を遮断するようにした。
また、撮像部を設置すると共にロボットの停止位置を画像処理部に教示するのみで、ロボット側を改造することなしに、1番目の発明を既存のロボットシステムに適用することができる。従って、プログラムおよび回路を変更する必要もない。
2番目の発明においては、人間は入場不能信号のときには所定区画に入場せず、入場許可信号のときに所定区画に入場する。
3番目の発明においては、人間が所定区画から退場した後で、ロボットなどを再始動させているので、人間の安全を確保できる。
4番目の発明においては、ロボットが停止しているべき状態であるときにロボットが動作開始した場合にはロボットなどを非常停止できることで、予めロボットを非常停止にした状態と同じレベルの安全を確保できる。言い換えれば、従来ならばロボットなどを非常停止させた後で入場していた区画であっても、人間は、ロボットなどを非常停止させることなしに、その区画に入場することができる。従って、非常停止状態では十分にメンテナンスできない箇所であっても十分なメンテナンスを行うことができる。また、ロボットなどの動作を再開させる再にも、非常停止の影響を完全に除去することができる。
5番目の発明においては、着用品画像モデル、例えばヘルメット、帽子、バッジなどの画像モデルを含まない動体を異物と判断するので、異物の判定を容易にすることができる。着用品画像モデルを含む動体、つまり人間が所定区画内に検出された場合には、ロボットなどは非常停止されず、人間は作業を継続できる。着用品画像モデルを着用していない人間、即ち所定区画での作業を認められていない人間は、所定区画内では異物として扱われるので、ロボットなどは非常停止にされ、該人間の安全も確保される。
6番目の発明においては、人間を所定区画内で見失った場合にロボットなどを停止させるので、人間の安全を図ることができる。
7番目の発明においては、人間の所定区画への入場を許可していないにもかかわらず、所定区画に人間が検出された場合に、ロボットなどを停止させている。このため、人間の安全を図ることができる。
例えばメンテナンスに適した場所はロボットの作業動作の軌道上にあることが多い。このため、8番目の発明において、メンテナンスのためにロボットを停止させた場合には、メンテナンス終了後のロボットの動作の再開を極めて円滑に行うことができる。
9番目の発明においては、人間は、少なくとも一つの出力部分を参照することにより、現在、所定区画に安全に入場可能か否かを容易に判断することができる。また、出力部分の数を減らすことができる。
10番目の発明においては、ロボットが通過位置に到達したときに入場準備信号を出力する。このときに入場要求が行われると、入場許可されるので、人間は入場要求を行うのに適したタイミングを容易に認識できる。
11番目および12番目の発明においては、ロボットの停止位置などを所定の大きさの空間により定義しているので、ロボットの停止位置などに余裕代を与えることができる。
13番目の発明においては、信号出力部が第一出力部分から第三出力部分を有するので、信号出力部を交通信号機に類似の構成にすることができる。従って、人間が、信号出力部から出力された信号を容易に認識することができる。
14番目の発明においては、信号出力部を比較的簡易に構成できる。
15番目の発明においては、ロボットを減速停止させる場合にはロボットに負荷がかかるのを避けられ、ロボットの動力源を遮断する場合にはロボットを確実に停止させられる。
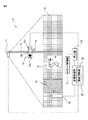
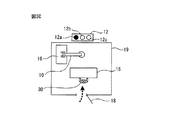
図1は本発明に基づくロボットシステムの略図である。図1に示されるように、本発明のロボットシステム1は、ロボット10と、該ロボット10を制御するロボット制御部20とを含んでいる。さらに、図1においては、ロボット10およびその周辺を視野に含む視覚センサ11と、視覚センサ11により撮像された画像を処理して各種信号を出力する画像処理部25とが示されている。
言い換えれば、入場準備信号が出力されるときは、画像処理部25に教示された停止位置から後述する通過位置の間にロボット10が到達していて、人間が所定区画に入場する準備が可能であることを示す。従って、入場準備信号が出力されているときに人間が入場要求部29を操作すると、画像処理部25の処理結果に応じて入場準備信号から入場許可信号に切替わる。なお、入場不能信号が出力されているときに人間が入場要求部29を操作したとしても、入場準備信号が出力されていないときは入場要求部29の操作を受け付けないので入場許可信号は出力されず、入場不能信号が出力され続ける。
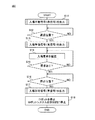
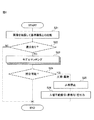
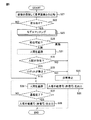
ここで、ステップS14において、入場要求部29による入場要求を確認し、ステップS15で入場要求が確認されるとステップS16へ進む。
あるいは、信号出力部12は第一出力部分12aのみを備えていてもよい。この場合には、第一出力部分12aから入場許可信号が出力されていないとき、例えば第一出力部分12aが消灯しているには、人間が所定区画に入場不能な状態を意味するものとする。
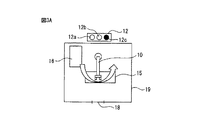
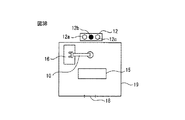
10 ロボット
11 視覚センサ(撮像部)
12 信号出力部
12a 第一出力部分
12b 第三出力部分
12c 第二出力部分
13 音声出力部
14 ポスト
15 第一周辺機器
16 第二周辺機器
18 ドア
19 安全柵
20 ロボット制御部
21 停止部
22 動体判断部
25 画像処理部
2番目の発明によれば、1番目の発明において、前記信号出力部は、前記ロボットが動作しているときに前記人間が前記所定区画に入場不能な状態を示す入場不能信号と、前記入場許可信号との少なくともいずれか一方を、前記画像処理の処理結果に応じて出力する。
3番目の発明によれば、1番目の発明において、前記画像処理部によって前記人間が前記所定区画から退場したことが検出された場合には、前記ロボットシステムの前記一部分または前記ロボットを再始動させるようにした。
4番目の発明によれば、1番目から3番目のいずれかの発明において、前記信号出力部が前記入場許可信号を出力した後で、前記画像処理部によって前記ロボットが動作開始したことが検出された場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
5番目の発明によれば、1番目から4番目のいずれかの発明において、前記画像処理部は、前記人間が着用する着用品の着用品画像モデルを含む動体を前記人間と判断すると共に前記着用品画像モデルを含んでいない動体を異物と判断する動体判断部を有し、該動体判断部により異物と判断された動体が前記所定区画に検出された場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
6番目の発明によれば、1番目から5番目のいずれかの発明において、前記画像処理部が、前記人間が前記所定区画から退場したことが検出される前に前記人間を見失った場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
7番目の発明によれば、1番目から6番目のいずれかの発明において、前記信号出力部が前記入場許可信号を出力する前に前記動体判断部が前記所定区画内の動体を前記人間と判断した場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした。
8番目の発明によれば、1番目から7番目のいずれかの発明において、前記停止位置は前記ロボットの作業動作の軌道上に予め教示されている。
9番目の発明によれば、2番目の発明において、前記信号出力部は前記入場許可信号を出力する第一出力部分および前記入場不能信号を出力する第二出力部分のうちの少なくとも一方を有し、前記信号出力部が前記第一出力部分のみを有する場合において前記第一出力部分から前記入場許可信号が出力されていないときには、前記人間が前記所定区画に入場不能な状態を意味し、前記第一出力部分は前記人間から認識されるように配置されており、前記信号出力部が前記第二出力部分のみを有する場合において該第二出力部分から前記入場不能信号が出力されていないときには、前記人間が前記所定区画へ入場するのが許可された状態を意味し、前記第二出力部分は前記人間から認識されるように配置されており、前記信号出力部が前記第一出力部分および前記第二出力部分を有する場合には、前記第一出力部分および前記第二出力部分とは前記人間から認識されるよう配置されている。
10番目の発明によれば、1番目から9番目のいずれかの発明において、前記停止位置は前記ロボットの作業動作の軌道上に予め教示されており、前記軌道上において前記停止位置よりも所定距離だけ上流側に前記ロボットの通過位置が教示されており、前記画像処理部により、前記ロボットが前記通過位置に到達したことが検出された場合には、前記信号出力部は、前記人間が前記入場要求部を操作可能な状態を示す入場準備信号を出力するようにした。
11番目の発明によれば、1番目から9番目のいずれかの発明において、前記停止位置が、所定の大きさの空間として教示されており、前記画像処理部により、前記ロボットが前記空間に到達したことが検出された場合には、前記ロボットが前記停止位置に到達したとみなすようにした。
12番目の発明において、前記停止位置または前記通過位置が、所定の大きさの空間として教示されており、前記画像処理部により、前記ロボットが前記空間に到達したことが検出された場合には、前記ロボットが前記停止位置または前記通過位置に到達したとみなすようにした。
13番目の発明によれば、10番目または12番目の発明において、前記信号出力部は、前記入場許可信号を出力する第一出力部分、前記人間が前記所定区画に入場不能な状態を示す入場不能信号を出力する第二出力部分、および前記入場準備信号を出力する第三出力部分とを含んでおり、前記第一出力部分、前記第二出力部分および前記第三出力部分は前記人間から認識されるよう配置されている。
14番目の発明によれば、9番目または13番目の発明において、前記入場許可信号、前記入場不能信号または前記入場準備信号は視覚的および聴覚的のうちの少なくとも一方により互いに差異があるように出力される。
15番目の発明によれば、1番目から14番目のいずれかの発明において、前記ロボットを停止させるときに、前記ロボット制御部は、前記ロボットを減速させた後で停止させるか、または前記ロボットの動力源を遮断するようにした。
Claims (15)
- ロボット動作区画に配置されたロボット(10)と、該ロボットが前記ロボット動作区画において動作するよう制御するロボット制御部(20)とを含むロボットシステム(1)において、
前記ロボット動作区画を少なくとも含む所定区画を撮像する撮像部(11)と、
該撮像部により撮像された画像を処理する画像処理部(25)と、
人間が前記所定区画へ入場するのを要求する際に操作される入場要求部(29)と、
該入場要求部により人間が前記所定区画へ入場することを要求された状態において前記人間が前記所定区画へ入場するのを許可する入場許可信号を、前記画像処理部の処理結果に応じて出力する信号出力部(12)と、を具備し、
前記人間が前記所定区画への入場を要求した後で、前記画像処理部により、前記ロボットが予め教示された停止位置に到達したことが検出された場合には、前記ロボットを停止させる指令を出力すると共に前記人間が入場するのに必要な前記ロボットシステムのうちの一部分を停止させる指令を出力し、前記信号出力部により前記入場許可信号を出力する、ロボットシステム。 - 前記信号出力部は、前記ロボットが動作しているときに前記人間が前記所定区画に入場不能な状態を示す入場不能信号と、前記入場許可信号との少なくともいずれか一方を、前記画像処理の処理結果に応じて出力する、請求項1に記載のロボットシステム。
- 前記画像処理部によって前記人間が前記所定区画から退場したことが検出された場合には、前記ロボットシステムの前記一部分または前記ロボットを再始動させるようにした、請求項1に記載のロボットシステム。
- 前記信号出力部が前記入場許可信号を出力した後で、前記画像処理部によって前記ロボットが動作開始したことが検出された場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした、請求項1から3のいずれか一項に記載のロボットシステム。
- 前記画像処理部は、前記人間が着用する着用品の着用品画像モデルを含む動体を前記人間と判断すると共に前記着用品画像モデルを含んでいない動体を異物と判断する動体判断部(22)を有し、
該動体判断部により異物と判断された動体が前記所定区画に検出された場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした、請求項1から4のいずれか一項に記載のロボットシステム。 - 前記画像処理部が、前記人間が前記所定区画から退場したことが検出される前に前記人間を見失った場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした、請求項1から5のいずれか一項に記載のロボットシステム。
- 前記信号出力部が前記入場許可信号を出力する前に前記動体判断部が前記所定区画内の動体を前記人間と判断した場合には、前記ロボットシステムの前記一部分または前記ロボットのうちの少なくとも一方を停止させるようにした、請求項1から6に記載のロボットシステム。
- 前記停止位置は前記ロボットの作業動作の軌道上に予め教示されている、請求項1から7のいずれか一項に記載のロボットシステム。
- 前記信号出力部は前記入場許可信号を出力する第一出力部分(12a)および前記入場不能信号を出力する第二出力部分(12c)のうちの少なくとも一方を有し、
前記信号出力部が前記第一出力部分のみを有する場合において前記第一出力部分から前記入場許可信号が出力されていないときには、前記人間が前記所定区画に入場不能な状態を意味し、前記第一出力部分は前記人間から認識されるように配置されており、
前記信号出力部が前記第二出力部分のみを有する場合において該第二出力部分から前記入場不能信号が出力されていないときには、前記人間が前記所定区画へ入場するのが許可された状態を意味し、前記第二出力部分は前記人間から認識されるように配置されており、
前記信号出力部が前記第一出力部分および前記第二出力部分を有する場合には、前記第一出力部分および前記第二出力部分とは前記人間から認識されるよう配置されている、請求項2に記載のロボットシステム。 - 前記停止位置は前記ロボットの作業動作の軌道上に予め教示されており、
前記軌道上において前記停止位置よりも所定距離だけ上流側に前記ロボットの通過位置が教示されており、
前記画像処理部により、前記ロボットが前記通過位置に到達したことが検出された場合には、前記信号出力部は、前記人間が前記入場要求部を操作可能な状態を示す入場準備信号を出力するようにした、請求項1から9のいずれか一項に記載のロボットシステム。 - 前記停止位置が、所定の大きさの空間として教示されており、
前記画像処理部により、前記ロボットが前記空間に到達したことが検出された場合には、前記ロボットが前記停止位置に到達したとみなすようにした、請求項1から9のいずれか一項に記載のロボットシステム。 - 前記停止位置または前記通過位置が、所定の大きさの空間として教示されており、
前記画像処理部により、前記ロボットが前記空間に到達したことが検出された場合には、前記ロボットが前記停止位置または前記通過位置に到達したとみなすようにした、請求項10に記載のロボットシステム。 - 前記信号出力部は、前記入場許可信号を出力する第一出力部分、前記人間が前記所定区画に入場不能な状態を示す入場不能信号を出力する第二出力部分、および前記入場準備信号を出力する第三出力部分(12b)とを含んでおり、
前記第一出力部分、前記第二出力部分および前記第三出力部分は前記人間から認識されるよう配置されている、請求項10または12に記載のロボットシステム。 - 前記入場許可信号、前記入場不能信号または前記入場準備信号は視覚的および聴覚的のうちの少なくとも一方により互いに差異があるように出力される、請求項9または請求項13に記載のロボットシステム。
- 前記ロボットを停止させるときに、前記ロボット制御部は、前記ロボットを減速させた後で停止させるか、または前記ロボットの動力源を遮断するようにした、請求項1または14に記載のロボットシステム。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015131632A JP6177837B2 (ja) | 2015-06-30 | 2015-06-30 | 視覚センサを用いたロボットシステム |
| DE102016007719.0A DE102016007719B4 (de) | 2015-06-30 | 2016-06-23 | Einen Sichtsensor verwendendes Robotersystem |
| US15/196,046 US10016898B2 (en) | 2015-06-30 | 2016-06-29 | Robot system using a vision sensor |
| CN201610507240.XA CN106313085B (zh) | 2015-06-30 | 2016-06-30 | 使用视觉传感器的机器人系统 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015131632A JP6177837B2 (ja) | 2015-06-30 | 2015-06-30 | 視覚センサを用いたロボットシステム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017013172A true JP2017013172A (ja) | 2017-01-19 |
| JP6177837B2 JP6177837B2 (ja) | 2017-08-09 |
Family
ID=57582608
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015131632A Expired - Fee Related JP6177837B2 (ja) | 2015-06-30 | 2015-06-30 | 視覚センサを用いたロボットシステム |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US10016898B2 (ja) |
| JP (1) | JP6177837B2 (ja) |
| CN (1) | CN106313085B (ja) |
| DE (1) | DE102016007719B4 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102019001036A1 (de) | 2018-02-19 | 2019-08-22 | Fanuc Corporation | Objektüberwachungsvorrichtung, die einen Sensor verwendet |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101785998B1 (ko) * | 2017-06-26 | 2017-10-18 | 주식회사 썬에이치에스티 | 안전사고예방을 위한 출입감지시스템 |
| JP6659629B2 (ja) * | 2017-07-31 | 2020-03-04 | ファナック株式会社 | 多関節ロボットの制御装置 |
| CN108392269B (zh) * | 2017-12-29 | 2021-08-03 | 广州布莱医疗科技有限公司 | 一种手术辅助方法及手术辅助机器人 |
| JP2019150919A (ja) * | 2018-03-02 | 2019-09-12 | オムロン株式会社 | ロボットシステム |
| CA3102245A1 (en) * | 2018-06-01 | 2019-12-05 | Schlumberger Canada Limited | Safe drill floor access |
| DE102024131555A1 (de) * | 2024-10-29 | 2026-04-30 | TRUMPF Werkzeugmaschinen SE + Co. KG | Sicherheitsvorrichtung für einen Sicherheitsbereich einer Werkzeugmaschine |
Citations (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6016386A (ja) * | 1983-07-04 | 1985-01-28 | 松下電器産業株式会社 | 動作監視装置 |
| JPS6258190U (ja) * | 1985-09-28 | 1987-04-10 | ||
| JPH1133975A (ja) * | 1997-07-24 | 1999-02-09 | Sanyo Electric Co Ltd | ロボット監視装置 |
| JP2001320698A (ja) * | 2000-05-12 | 2001-11-16 | Nippon Signal Co Ltd:The | 画像式監視方法、並びに、画像式監視装置およびそれを用いた安全システム |
| JP2001525263A (ja) * | 1997-12-06 | 2001-12-11 | エラン・シャルトエレメンテ・ゲーエムベーハー・ウント・コンパニー・カーゲー | 高い安全性が要求される技術設備、特にマニピュレータの監視のための監視・制御装置及び方法 |
| JP2004154916A (ja) * | 2002-11-08 | 2004-06-03 | Fanuc Ltd | 自動機械システムの安全装置 |
| JP2004276154A (ja) * | 2003-03-13 | 2004-10-07 | Omron Corp | 侵入物監視装置 |
| JP2006021322A (ja) * | 2005-08-31 | 2006-01-26 | Fanuc Ltd | 自動機械システムの安全装置 |
| JP2007118141A (ja) * | 2005-10-28 | 2007-05-17 | Fanuc Ltd | ロボット制御装置 |
| JP4405468B2 (ja) * | 2002-09-24 | 2010-01-27 | ピルツ ゲーエムベーハー アンド コー.カーゲー | 危険領域を保護する方法および装置 |
| JP2012223831A (ja) * | 2011-04-15 | 2012-11-15 | Mitsubishi Electric Corp | 衝突回避装置 |
| JP2013161253A (ja) * | 2012-02-03 | 2013-08-19 | Honda Motor Co Ltd | 自動装置の動作制御システム |
| JP5582422B2 (ja) * | 2012-03-16 | 2014-09-03 | 株式会社安川電機 | ロボットシステム |
| JP2015085491A (ja) * | 2013-11-01 | 2015-05-07 | セイコーエプソン株式会社 | ロボット制御装置、ロボット及びロボット制御方法 |
Family Cites Families (27)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0577179A (ja) * | 1991-09-20 | 1993-03-30 | Tokico Ltd | 工業用ロボツト |
| SE508735C2 (sv) | 1995-01-27 | 1998-11-02 | Asea Brown Boveri | Handledsenhet till en industrirobot |
| US7768549B2 (en) * | 2001-06-08 | 2010-08-03 | Honeywell International Inc. | Machine safety system with mutual exclusion zone |
| DE10152543A1 (de) * | 2001-10-24 | 2003-05-08 | Sick Ag | Verfahren und Vorrichtung zum Steuern einer sicherheitsrelevanten Funktion einer Maschine |
| DE10240438A1 (de) * | 2002-09-02 | 2004-03-04 | Sick Ag | Verfahren zum Betreiben einer Überwachungseinrichtung sowie Überwachungseinrichtung |
| US7729511B2 (en) * | 2002-09-24 | 2010-06-01 | Pilz Gmbh & Co. Kg | Method and device for safeguarding a hazardous area |
| DE10251584B4 (de) * | 2002-11-06 | 2004-11-04 | Leuze Lumiflex Gmbh + Co. Kg | Verfahren und Vorrichtung zur Überwachung eines Erfassungsbereiches |
| CN1802239A (zh) | 2003-08-21 | 2006-07-12 | 提姆查克股份有限公司 | 机器人装置以及机器人远程操作系统 |
| CN101142063B (zh) * | 2005-07-19 | 2010-05-19 | 欧姆龙株式会社 | 作业人员安全管理系统 |
| DE102005056265A1 (de) * | 2005-11-14 | 2007-05-16 | Pilz Gmbh & Co Kg | Vorrichtung und Verfahren zum Überwachen eines Raumbereichs, insbesondere zum Absichern eines Gefahrenbereichs einer automatisiert arbeitenden Anlage |
| EP1927957A1 (de) * | 2006-11-29 | 2008-06-04 | Sick Ag | Vorrichtung und Verfahren zur Überwachung eines Überwachungsbereichs |
| JP4168072B2 (ja) * | 2006-12-21 | 2008-10-22 | ファナック株式会社 | ロボットシステム |
| DE102007028390A1 (de) * | 2007-06-15 | 2008-12-18 | Abb Research Ltd. | Prozesssteuerung, System und Verfahren zur automatisierten Anpassung von Prozessparametern wenigstens einer Handhabungsvorrichtung |
| CN101396829A (zh) | 2007-09-29 | 2009-04-01 | 株式会社Ihi | 机器人装置的控制方法以及机器人装置 |
| JP5086899B2 (ja) * | 2008-06-03 | 2012-11-28 | 株式会社キーエンス | エリア監視センサ |
| DE102008060004B4 (de) | 2008-11-25 | 2021-09-02 | Pilz Gmbh & Co. Kg | Sicherheitsschalter zum Erzeugen eines Anlagenfreigabesignals in Abhängigkeit von der Position einer beweglichen Schutztür |
| FR2948339A1 (fr) * | 2009-07-22 | 2011-01-28 | Sidel Participations | Perfectionnement a une installation de palettisation combinee avec acces securise. |
| DE102010050547A1 (de) | 2010-11-05 | 2012-05-10 | Kuka Laboratories Gmbh | Verfahren und Vorrichtung zur Sicherheitsüberwachung eines Roboters |
| CN103415876B (zh) * | 2010-11-17 | 2017-03-22 | 欧姆龙科学技术公司 | 一种用于监控区域的方法和设备 |
| US8730030B2 (en) * | 2011-12-19 | 2014-05-20 | Honeywell International Inc. | Hazard/perimeter safety system |
| JP5874412B2 (ja) * | 2012-01-30 | 2016-03-02 | セイコーエプソン株式会社 | ロボット、進入検出方法 |
| DE102012102236A1 (de) * | 2012-03-16 | 2013-09-19 | Pilz Gmbh & Co. Kg | Verfahren und Vorrichtung zum Absichern eines gefährlichen Arbeitsbereichs einer automatisiert arbeitenden Maschine |
| US9393695B2 (en) * | 2013-02-27 | 2016-07-19 | Rockwell Automation Technologies, Inc. | Recognition-based industrial automation control with person and object discrimination |
| US9804576B2 (en) * | 2013-02-27 | 2017-10-31 | Rockwell Automation Technologies, Inc. | Recognition-based industrial automation control with position and derivative decision reference |
| JP5673717B2 (ja) * | 2013-03-19 | 2015-02-18 | 株式会社安川電機 | ロボットシステム及び被加工物の製造方法 |
| DE102014209371B4 (de) | 2013-05-17 | 2018-11-15 | pmdtechnologies ag | System zur Steuerung einer Arbeitsmaschine mit einem Ausleger |
| DE102013106514B3 (de) * | 2013-06-21 | 2014-10-30 | Pilz Gmbh & Co. Kg | Vorrichtung und Verfahren zum Absichern einer automatisiert arbeitenden Maschine |
-
2015
- 2015-06-30 JP JP2015131632A patent/JP6177837B2/ja not_active Expired - Fee Related
-
2016
- 2016-06-23 DE DE102016007719.0A patent/DE102016007719B4/de not_active Expired - Fee Related
- 2016-06-29 US US15/196,046 patent/US10016898B2/en active Active
- 2016-06-30 CN CN201610507240.XA patent/CN106313085B/zh not_active Expired - Fee Related
Patent Citations (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6016386A (ja) * | 1983-07-04 | 1985-01-28 | 松下電器産業株式会社 | 動作監視装置 |
| JPS6258190U (ja) * | 1985-09-28 | 1987-04-10 | ||
| JPH1133975A (ja) * | 1997-07-24 | 1999-02-09 | Sanyo Electric Co Ltd | ロボット監視装置 |
| JP2001525263A (ja) * | 1997-12-06 | 2001-12-11 | エラン・シャルトエレメンテ・ゲーエムベーハー・ウント・コンパニー・カーゲー | 高い安全性が要求される技術設備、特にマニピュレータの監視のための監視・制御装置及び方法 |
| JP2001320698A (ja) * | 2000-05-12 | 2001-11-16 | Nippon Signal Co Ltd:The | 画像式監視方法、並びに、画像式監視装置およびそれを用いた安全システム |
| JP4405468B2 (ja) * | 2002-09-24 | 2010-01-27 | ピルツ ゲーエムベーハー アンド コー.カーゲー | 危険領域を保護する方法および装置 |
| JP2004154916A (ja) * | 2002-11-08 | 2004-06-03 | Fanuc Ltd | 自動機械システムの安全装置 |
| JP2004276154A (ja) * | 2003-03-13 | 2004-10-07 | Omron Corp | 侵入物監視装置 |
| JP2006021322A (ja) * | 2005-08-31 | 2006-01-26 | Fanuc Ltd | 自動機械システムの安全装置 |
| JP2007118141A (ja) * | 2005-10-28 | 2007-05-17 | Fanuc Ltd | ロボット制御装置 |
| JP2012223831A (ja) * | 2011-04-15 | 2012-11-15 | Mitsubishi Electric Corp | 衝突回避装置 |
| JP2013161253A (ja) * | 2012-02-03 | 2013-08-19 | Honda Motor Co Ltd | 自動装置の動作制御システム |
| JP5582422B2 (ja) * | 2012-03-16 | 2014-09-03 | 株式会社安川電機 | ロボットシステム |
| JP2015085491A (ja) * | 2013-11-01 | 2015-05-07 | セイコーエプソン株式会社 | ロボット制御装置、ロボット及びロボット制御方法 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102019001036A1 (de) | 2018-02-19 | 2019-08-22 | Fanuc Corporation | Objektüberwachungsvorrichtung, die einen Sensor verwendet |
| DE102019001036B4 (de) | 2018-02-19 | 2022-08-04 | Fanuc Corporation | Objektüberwachungsvorrichtung, die einen Sensor verwendet |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102016007719A1 (de) | 2017-01-05 |
| DE102016007719B4 (de) | 2019-02-14 |
| US10016898B2 (en) | 2018-07-10 |
| CN106313085A (zh) | 2017-01-11 |
| US20170001312A1 (en) | 2017-01-05 |
| JP6177837B2 (ja) | 2017-08-09 |
| CN106313085B (zh) | 2018-06-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6088605B1 (ja) | 視覚センサを用いたロボットシステム | |
| JP6177837B2 (ja) | 視覚センサを用いたロボットシステム | |
| Wang et al. | Vision-guided active collision avoidance for human-robot collaborations | |
| CN102686371B (zh) | 危险提示装置、危险提示系统以及危险提示方法 | |
| JP6360105B2 (ja) | ロボットシステム | |
| CN111226178B (zh) | 监视设备、工业系统、用于监视的方法及计算机程序 | |
| JP6601155B2 (ja) | ロボット制御システム | |
| US9662788B2 (en) | Communication draw-in system, communication draw-in method, and communication draw-in program | |
| US7863848B2 (en) | Industrial robot system | |
| US20230062175A1 (en) | Method for controlling robot, robot, and recording medium | |
| JP4266211B2 (ja) | ロボット装置、ロボット装置の移動方法、および、プログラム | |
| US20140244036A1 (en) | Recognition-based industrial automation control with confidence-based decision support | |
| CN104169630B (zh) | 用于使危险区域安全的方法和设备 | |
| US12253863B2 (en) | Method for controlling robot, robot, and recording medium | |
| JP2009123045A (ja) | 移動ロボット及び移動ロボットの危険範囲の表示方法 | |
| KR20180012292A (ko) | 공유 영역으로의 출입 관리 시스템 | |
| JP2009113190A (ja) | 自律動作型ロボットおよび自律動作型ロボットの動作制御方法 | |
| CN108290292A (zh) | 可变保护区的显示 | |
| EP2772812B1 (en) | Recognition-based industrial automation control with redundant system input support | |
| EP4260992A1 (en) | System and method for verifying positional and spatial information using depth sensors | |
| JP6657858B2 (ja) | ロボット操作システム | |
| EP3492415B1 (en) | Model sensing and activity determination for safety and efficiency | |
| JP2016094027A (ja) | 軌道接近警告システム | |
| CN204658463U (zh) | 与机器人一起使用的安全系统 | |
| JP7629777B2 (ja) | ロボットの制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20161116 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20170221 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170407 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20170418 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20170620 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20170712 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6177837 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |