JP2017019636A - 無動力搬送装置 - Google Patents
無動力搬送装置 Download PDFInfo
- Publication number
- JP2017019636A JP2017019636A JP2015139265A JP2015139265A JP2017019636A JP 2017019636 A JP2017019636 A JP 2017019636A JP 2015139265 A JP2015139265 A JP 2015139265A JP 2015139265 A JP2015139265 A JP 2015139265A JP 2017019636 A JP2017019636 A JP 2017019636A
- Authority
- JP
- Japan
- Prior art keywords
- pallet
- carry
- stopper
- forklift
- link
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images







Landscapes
- Reciprocating Conveyors (AREA)
- Feeding Of Articles To Conveyors (AREA)
- Special Conveying (AREA)
- Warehouses Or Storage Devices (AREA)
- Rollers For Roller Conveyors For Transfer (AREA)
Abstract
【解決手段】本願発明2の無動力搬送装置は、パレットPの底部が搬出口のペダル252を踏むと、ストッパー253が、搬送面の上にせり上り、他のパレットP2、3、4は待機状態となる。また、搬送の途中で停滞したパレットP5は、パレットP1が、フォークリフトで移動されたとき、P4のところまで搬送されて待機状態となる。パレットP1をフォークリフトで移動させると、ストッパー253が搬送面の下にせり下がり、パレットP2が、搬出口まで搬送される。このとき、パレットP2は搬出口に設置されたペダルを踏み、ストッパーがせり上り、他のパレットPは待機状態となる。
【選択図】図6
Description
A機構部210は、基台に取付けられた傾斜板220と、プッシャー111の先端部に取付けられた、シャフトを中心に回動自在の、凸部を設けた連接棒211と、一方の端部を基台103に、他の端部をプッシャー111に取付けて、プッシャー111を常に搬送方向に附勢する弾性体260と、からなる。フォークリフトのマストがプッシャー111を押すと、プッシャー111の進行とともに、連接棒211の先端が上方回動しつつ、搬送方向と逆方向に進行する。
また、設置スペースが小さく、工場の有効活用に資する。
更に、本願発明1の無動力搬送装置は、配線、配管等が無いため、移設が容易である。
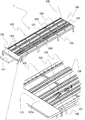
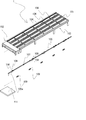
ローラーコンベア100の端部搬入口101に受け入れたパレットPを、ローラーコンベア100で他の端部搬出口102まで搬送し、搬出口102において、フォークリフトを用いて、このパレットPを所定位置に移動させる場合に、ローラーコンベア100を傾斜させて、自然落下エネルギーでパレットPの搬送は可能である。
しかし、この傾斜角度を大きくすると、
(1)パレットPの搬送速度が大きくなり、搬出口102でパレットP同士の激しい衝突が懸念され、最悪の場合はパレットPに積載されたワークの荷崩れが生じる。
(2)搬入口101と搬出口102の高低差が大きくなり、特に搬送距離が大きくローラーコンベアが長くなる場合には、パレットPの搬入作業に支障をきたす。また、ローラーコンベア100の設置スペースにも制約を受ける。
また、スライダー105が、搬送方向と逆方向にスライド移動するときは、パレットPの底部に接触したときは、爪部107aは、軸107bを中心に回動して搬送表面Lの下に押し込まれるため、この搬送中のパレットPはこのフック107の上を抵抗なく通過できる。
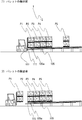
図5(2)は、フォークリフトがP5をすくい上げて移動すると、他のパレットP2、P3、P4はローラーコンベア100の傾斜で搬出口に整列して待機する。またパレットP5は、スライダー105がバネの力で搬送方向にスライド移動するときに、スライダー105が備えるフック107でパレットP5の底部を引掛けて搬出口に引寄せる。
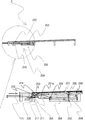
図10は、A機構部201及びB機構部250の側面図である。
図10(1)A機構部201の側面図である。A機構部201は、傾斜板220と、端部213に凸部214を備えた連接棒211と、一方の端部を上記基台に、他の端部を上記プッシャーに取付けて、上記プッシャーを常に搬送方向に附勢する弾性体260と、からなる。弾性体260の具体例は、バネ及びゴムが挙げられる(以下、弾性体を代表して「バネ260」ともいう。)。傾斜板220は基台に取付けられ、連接棒211は、プッシャー111の先端部111aに取付けられ、軸211aを中心に回動自在であり、プッシャー111がフォークリフトのマストによって、搬送方向と逆方向に押されたとき、連接棒211は連接棒の他の端部212が傾斜板220に沿って移動するため、軸215と中心に回動を開始する。
B機構部250は、リンク256を介して上下動して連動するペダル252及びストッパー253と、凹部252aを備えた被連接棒251と、遊動リンク254と、この遊動リンク254を載置する台262と、を備える。
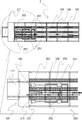
図9に示すように、ペダル252及びストッパー253は、搬送方向下流側にペダル252及び搬送方向上流側にストッパー253を配設する。
フォークリフトの爪がパレットPの差し込み口に、所定の距離だけ挿入されたとき、連接棒211の回動が終わり、端部213の凸部214が、B機構部250を構成する被連接棒251の有する凹部251aに嵌合する。
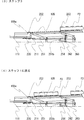
図12は、B機構部を上下方向から見た斜視図である。
図12(1)は、B機構部250を上方向から見た斜視図である。
図12(2)は、B機構部250を下方向から見た斜視図である。
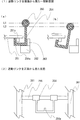
パレットPがフォークリフトで持ち上げて、フォークリフトが後退するとともに、プッシャー111が後退すると、ペダル252の荷重が取り除かれ、遊動リンク254の鉤部254aを、被連接棒251の凸部251aが、矢印方向(搬送方向)に引き寄せ、遊動リンク254が、台262から落下してペダル252が素早く且つ確実に作動して、搬送面Lの下にせり下がる。このため、縁切り機構がスムーズに機能する。次いで、上述の連接棒211の凸部214と被連接棒251の凹部251aは、切り離される。その後、後続のパレットPがペダル252を踏むと、ストッパー253はせり上り、遊動リンクもせり上がり、回動自在の遊動リンクは、図13(1)の(a)の状態に戻る。また、回動自在の遊動リンク254が、必要以上に回動しないために、停止部材263を設けることもできる。
図13(2)は、遊動リンク254を正面から見た状態を示す図である。遊動リンクジョイント255は、通常ストッパー253とリンク256を接合する接合部材261に固定される。
図14(1)は、ステップ1を表し、搬送されてきたパレットPが搬出口にあり、このパレットP1はペダル252を踏んでいる。他のパレットP2はストッパー253で搬送を停止され待機中である。
図15(3)は、ステップ3を表し、パレットP1をフォークリフトがすくい上げて移動した状態を示す。上述のスライダー105は、常にバネ260により搬送方向に附勢されているため、このバネ260が、プッシャー111を所定位置まで押し戻す。このとき、被連接棒251の備える遊動リンク引寄せ部材251bは、遊動リンク254を引っ張るため、リンク256、aジョイント258、bジョイント259及び接合部材261を介して、ストッパー253は搬送面の下にせり下がり、ペダル252は搬送面の上にせり上がる。
一方、ストッパー253が搬送面したにせり下がったため、待機していたパレットP2は、搬出口に向かって搬送を開始する。このとき、図示はしないがパレットP3にブレーキをかけて、縁切りを確実にすることもできる。
100 ローラーコンベア
101 搬入口
102 搬出口
103 基台
104 フリーローラ
105 スライダー
105a スライダー当接部
106 弾性体(バネ)
107 フック
108 係止部
109 スライダー受け
110 搬出台
111 プッシャー
2 他の本願無動力装置
200 縁切り機構
201 A機構部
211 連接棒
211a 軸
212 連接棒の他の端部
213 連接棒の端部
214 凸部
220 傾斜板
250 B機構部
251 被連接棒
251a 凹部
251b 遊動リンク引寄せ部材
252 ペダル
253 ストッパー
254 遊動リンク
254a 遊動リンク鉤部
255 遊動リンクジョイント
256 リンク
258 aジョイント
259 bジョイント
260 弾性体(バネ)
261 接合部材
262 台
P パレット
L 搬送面
Claims (2)
- 基台上に複数のフリーローラを搬送方向に一定間隔で並列配置したローラーコンベアであって、上記ローラーコンベアの端部の搬入口に載置された、ワークを積載したパレットを上記ローラーコンベアの他の端部の搬出口で、フォークリフトを用いて、上記パレットを搬出する無動力搬送装置において、
上記無動力搬送装置は、上記ローラーコンベアの上記端部の上記搬出口を低く、上記他の端部の上記搬入口を高くした状態に傾斜を設け、並列配置された隣接する上記フリーローラの間隙に、スライダーを備え、
上記スライダーは、弾性体を係止するための係止部と上記パレットを上記搬出口に引き寄せるための回動可能なフックを配設し、
上記弾性体の端部は、上記係止部に係止され、上記弾性体の他の端部は上記基台に係止され、上記弾性体により上記スライダーは搬送方向に常時附勢され、上記ローラーコンベアの上記基台に設置されたプッシャーを上記フォークリフトが押圧したときに、上記弾性体の附勢に逆らって上記搬入口方向にスライド作動し、上記フォークリフトの押圧が解除されたときは、上記搬出口方向にスライド作動する往復動自在であって、
上記フックは、上記スライダーが搬送方向に作動するときは上記フックの爪は、搬送面上に垂直に回動され、搬送方向と逆方向に作動するときは、上記パレットの底部に接触しつつ上記搬送面下に回動することを、
特徴とする無動力搬送装置 - 上記搬出口において、ワークを積載したパレット同士の接触を回避するための縁切り機構を備え、
上記縁切り機構は、A機構部とB機構部からなり
上記A機構部は、上記プッシャーの先端に取付けられ、端部に凸部を備えた回動自在の連接棒と、上記基台に取付けられた傾斜板と、一方の端部を上記基台に、他の端部を上記プッシャーに取付けて、上記プッシャーを常に搬送方向に附勢する弾性体と、からなり、
上記B機構は、上記ローラーコンベア端部の上記搬出口の搬送方向下流側にペダルと、搬送方向上流側にストッパーと、リンクと、遊動リンクと、上記遊動リンクを載置する台と、被連接棒と、を備え、
上記ペダルと上記ストッパーは、上記リンクを介して連動して上下作動し、上記ペダルを上記パレットの底部が上記フリーローラの搬送面より下に押下げたときは、上記ストッパーは、上記フリーローラの搬送面より上にせり上り、後続の上記パレットの搬送を止め、
上記ストッパーが、上記フリーローラの搬送面より上にせり上ったとき、上記遊動リンクは、上記台に載置され、
上記フォークリフトが上記プッシャーを押したとき、上記連接棒の他の端部が、上記傾斜板に接触しつつ回動をし、上記凸部が上記B機構を構成する上記被連接棒の凹部に嵌合結合し、
上記フォークリフトの押圧が解除されたときは、上記連接棒と上記被連接棒が、上記リンクに取付けられた上記遊動リンクを搬送方向に引寄せることにより上記ペダルを上記搬送面より上にせり上げ、上記ストッパーを上記搬送面より下にせり下げることを、
特徴とする請求項1に記載する無動力搬送装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015139265A JP6052523B1 (ja) | 2015-07-10 | 2015-07-10 | 無動力搬送装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015139265A JP6052523B1 (ja) | 2015-07-10 | 2015-07-10 | 無動力搬送装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP6052523B1 JP6052523B1 (ja) | 2016-12-27 |
| JP2017019636A true JP2017019636A (ja) | 2017-01-26 |
Family
ID=57582096
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015139265A Active JP6052523B1 (ja) | 2015-07-10 | 2015-07-10 | 無動力搬送装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6052523B1 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109704049A (zh) * | 2017-10-26 | 2019-05-03 | 北京清大天达光电科技股份有限公司 | 一种机械式翻转阻挡机构 |
| JP2019099279A (ja) * | 2017-11-28 | 2019-06-24 | 株式会社デンソー | 重力コンベア装置、トレイ、及び自動倉庫 |
| WO2026121648A1 (ko) * | 2024-12-03 | 2026-06-11 | 네이버 주식회사 | 로딩/언로딩 로봇 및 이를 구비하는 물품 로딩/언로딩 시스템 |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114789815A (zh) * | 2021-01-26 | 2022-07-26 | 登封市启明轩程控设备有限公司 | 一种纸包挂面移送机构 |
| CN113579684A (zh) * | 2021-08-27 | 2021-11-02 | 昆山云灏精密设备有限公司 | 一种锁螺丝设备用送料机构 |
| CN114162531A (zh) * | 2021-12-15 | 2022-03-11 | 江苏新惕姆智能装备有限公司 | 输送装置、其输送方法、推送机构及组装线 |
| CN114852586B (zh) * | 2022-04-25 | 2024-05-24 | 江苏国范智能科技有限公司 | 一种方便叉齿叉取货物的运输装置 |
| CN120646511A (zh) * | 2024-03-15 | 2025-09-16 | 青岛海信日立空调系统有限公司 | 一种物料输送装置 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS57138818U (ja) * | 1981-02-23 | 1982-08-30 | ||
| JPS63166524U (ja) * | 1987-04-17 | 1988-10-31 | ||
| JPH0628486Y2 (ja) * | 1988-06-06 | 1994-08-03 | 株式会社ヨコユバンテック | パレット貨物収納台 |
| JPH1111613A (ja) * | 1997-06-19 | 1999-01-19 | Maki Seisakusho:Kk | 搬送機構付きパレットラック |
| JP2002362728A (ja) * | 2001-06-08 | 2002-12-18 | Hidejiro Maruyama | ストレージコンベア |
-
2015
- 2015-07-10 JP JP2015139265A patent/JP6052523B1/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS57138818U (ja) * | 1981-02-23 | 1982-08-30 | ||
| JPS63166524U (ja) * | 1987-04-17 | 1988-10-31 | ||
| JPH0628486Y2 (ja) * | 1988-06-06 | 1994-08-03 | 株式会社ヨコユバンテック | パレット貨物収納台 |
| JPH1111613A (ja) * | 1997-06-19 | 1999-01-19 | Maki Seisakusho:Kk | 搬送機構付きパレットラック |
| JP2002362728A (ja) * | 2001-06-08 | 2002-12-18 | Hidejiro Maruyama | ストレージコンベア |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109704049A (zh) * | 2017-10-26 | 2019-05-03 | 北京清大天达光电科技股份有限公司 | 一种机械式翻转阻挡机构 |
| JP2019099279A (ja) * | 2017-11-28 | 2019-06-24 | 株式会社デンソー | 重力コンベア装置、トレイ、及び自動倉庫 |
| JP7059588B2 (ja) | 2017-11-28 | 2022-04-26 | 株式会社デンソー | 重力コンベア装置、トレイ、及び自動倉庫 |
| WO2026121648A1 (ko) * | 2024-12-03 | 2026-06-11 | 네이버 주식회사 | 로딩/언로딩 로봇 및 이를 구비하는 물품 로딩/언로딩 시스템 |
| KR102991337B1 (ko) | 2024-12-03 | 2026-07-14 | 네이버 주식회사 | 로딩랙 및 이를 구비하는 물품 로딩/언로딩 시스템 |
| KR102991339B1 (ko) * | 2024-12-03 | 2026-07-14 | 네이버 주식회사 | 로딩/언로딩 로봇 및 이를 구비하는 물품 로딩/언로딩 시스템 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6052523B1 (ja) | 2016-12-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6052523B1 (ja) | 無動力搬送装置 | |
| US3921828A (en) | Apparatus for transferring goods within a storage system | |
| JP6532232B2 (ja) | 物品移送装置および物品移送方法 | |
| JP4391744B2 (ja) | 移動式プローブカード搬送装置、プローブ装置及びプローブ装置へのプローブカードの搬送方法 | |
| CN110562765B (zh) | 码放装置及装车机 | |
| CN109279330A (zh) | 印刷电路板组装件的输送装置 | |
| JP6024893B2 (ja) | 移載装置 | |
| CN110127567B (zh) | 搬运作业设备 | |
| CN115477156A (zh) | 双工位上料机构 | |
| CN110844431A (zh) | 一种插接装置 | |
| JP6206239B2 (ja) | パレット搬送装置 | |
| CN111731780A (zh) | 一种输送缓存系统 | |
| CN222063220U (zh) | 上料装置 | |
| JP2019099279A (ja) | 重力コンベア装置、トレイ、及び自動倉庫 | |
| CN114131326B (zh) | 一种活塞总成组装系统 | |
| JP5532340B2 (ja) | 物品搬送設備 | |
| CN115321008A (zh) | 一种货架和存放移载设备 | |
| JP2015009960A (ja) | 段ばらし装置 | |
| JP5610228B2 (ja) | 物品搬送設備及び物品搬送方法 | |
| JP4781720B2 (ja) | 物流用棚装置 | |
| JP2006219206A (ja) | ロ−ラ−コンベアの搬送物送り装置 | |
| JP2017136913A (ja) | 搬送台車 | |
| JP4804834B2 (ja) | 物流用棚装置 | |
| CN222845896U (zh) | 一种具有agv接驳功能的运输货柜 | |
| CN211812175U (zh) | 管材输送规整设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20161018 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20161115 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6052523 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |