JP2017124465A - 駆動機構、ロボットアーム及びロボット装置 - Google Patents
駆動機構、ロボットアーム及びロボット装置 Download PDFInfo
- Publication number
- JP2017124465A JP2017124465A JP2016004685A JP2016004685A JP2017124465A JP 2017124465 A JP2017124465 A JP 2017124465A JP 2016004685 A JP2016004685 A JP 2016004685A JP 2016004685 A JP2016004685 A JP 2016004685A JP 2017124465 A JP2017124465 A JP 2017124465A
- Authority
- JP
- Japan
- Prior art keywords
- link
- torque
- drive mechanism
- drive
- wiring
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J17/00—Joints
- B25J17/02—Wrist joints
- B25J17/0258—Two-dimensional joints
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J13/00—Controls for manipulators
- B25J13/08—Controls for manipulators by means of sensing devices, e.g. viewing or touching devices
- B25J13/085—Force or torque sensors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/0025—Means for supplying energy to the end effector
- B25J19/0029—Means for supplying energy to the end effector arranged within the different robot elements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0009—Constructional details, e.g. manipulator supports, bases
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1694—Program controls characterised by use of sensors other than normal servo-feedback from position, speed or acceleration sensors, perception control, multi-sensor controlled systems, sensor fusion
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Human Computer Interaction (AREA)
- Manipulator (AREA)
Abstract
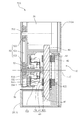
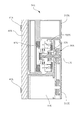
【解決手段】駆動機構72は、リンク211と、リンク211に対して揺動するリンク212と、リンク211,212に跨って配置された可撓性を有する配線部材40と、リンク211に支持され、リンク212を駆動する駆動力を発生する駆動部本体50と、駆動部本体50の駆動力を出力する出力部材60と、を有する。トルクセンサ82の弾性変形部材は、出力部材60及びリンク212に両端が支持され、出力部材60とリンク212との間のトルクに応じて弾性変形する。トルクセンサ82の検知部は、弾性変形部材の弾性変形による出力部材60とリンク212との変位に応じた、トルクに対応した物理量を検知する。配線部材40は、出力部材60に支持されている。
【選択図】図3
Description
図1は、第1実施形態に係るロボット装置を示す斜視図である。図1に示すように、ロボット装置100は、ロボット200と、ロボット200を制御する制御部としての制御装置300とを備えている。ロボット200は、複数(例えば6つ)の関節J1〜J6を有する垂直多関節のロボットアーム201と、エンドエフェクタであるロボットハンド202とを備えている。
TJTS=Tlink (5)
が成立する。
TJTS=Tdis+Tdrv (6)
である。これはトルクセンサが検出するトルクが、駆動部が出力するトルクと配線部材の反力トルクとを含んだものであることを示している。
本発明の第2実施形態に係る駆動機構について説明する。図7は、第2実施形態に係る駆動機構の断面図である。なお、図7において、第1実施形態と同様の構成については、同一符号を付して説明を省略する。
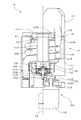
次に、本発明の第3実施形態に係る駆動機構について説明する。図8は、第3実施形態に係る駆動機構の断面図である。図8には、図1に示すロボットアーム201の関節J4における駆動機構74を図示している。第1及び第2実施形態では、揺動関節の駆動機構について説明したが、第3実施形態では回転関節の駆動機構について説明する。
Claims (11)
- 第1のリンクと、
前記第1のリンクに対して相対的に揺動又は回転する第2のリンクと、
前記第1のリンクと前記第2のリンクとに跨って配置された可撓性を有する配線部材と、
前記第1のリンクに支持され、前記第2のリンクを駆動する駆動力を発生する駆動部本体と、
前記駆動部本体の駆動力を出力する出力部材と、
前記出力部材及び前記第2のリンクに両端が支持され、前記出力部材と前記第2のリンクとの間のトルクに応じて弾性変形する弾性変形部材と、
前記弾性変形部材の弾性変形による前記出力部材と前記第2のリンクとの変位に応じた、トルクに対応した物理量を検知する検知部と、を備え、
前記配線部材が、前記出力部材に支持されている駆動機構。 - 前記出力部材は、
前記駆動部本体の駆動により回転する回転部材と、
前記回転部材に連結され、前記配線部材を支持する支持部材と、
前記支持部材に連結され、前記弾性変形部材の一端が接続された駆動部側部材と、を有する請求項1に記載の駆動機構。 - 前記第2のリンクに連結され、前記弾性変形部材の他端が接続されたリンク側部材を更に備え、
前記駆動部側部材、前記弾性変形部材、前記リンク側部材、及び前記検知部がユニット化されている請求項2に記載の駆動機構。 - 前記第2のリンクは、前記第1のリンクに対して相対的に揺動し、
前記支持部材は、
前記回転部材に取り付けられた第1の取付部と、
前記駆動部側部材に取り付けられた第2の取付部と、
前記第1の取付部と前記第2の取付部との間に配置され、前記回転部材の中心軸に対して前記第2のリンクの側にオフセットした位置で前記配線部材を固定する固定部と、を有する請求項2又は3に記載の駆動機構。 - 前記第2のリンクは、前記第1のリンクに対して相対的に回転し、
前記支持部材は、
前記配線部材を固定する固定部と、
前記回転部材に取り付けられた第1の取付部と、
前記駆動部側部材に取り付けられた第2の取付部と、
前記第1の取付部と前記第2の取付部との間に前記回転部材と同軸に配置され、前記配線部材が巻回された巻回部と、を有する請求項2又は3に記載の駆動機構。 - 前記駆動部は、回転駆動源と、前記回転駆動源の回転を減速する減速機と、を有する請求項1乃至5のいずれか1項に記載の駆動機構。
- 前記減速機が、波動歯車減速機である請求項6に記載の駆動機構。
- 前記配線部材は、前記第1のリンク及び前記第2のリンクの内部を通過して配置されている請求項1乃至7のいずれか1項に記載の駆動機構。
- 請求項1乃至8のいずれか1項に記載の駆動機構を有するロボットアーム。
- 請求項9に記載のロボットアームと、
前記ロボットアームを制御する制御部と、を備えたロボット装置。 - 前記ロボットアームの先端部に取り付けられたエンドエフェクタを更に備えた請求項10に記載のロボット装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016004685A JP6752576B2 (ja) | 2016-01-13 | 2016-01-13 | 駆動機構、ロボット装置、駆動機構の制御方法、ロボット装置の制御方法、物品の製造方法、制御プログラム、記録媒体、及び支持部材 |
| CN202111180464.1A CN113787538B (zh) | 2016-01-13 | 2017-01-05 | 驱动机构、机器人装置、方法、可读介质及支承构件 |
| CN201780006771.3A CN108463315B (zh) | 2016-01-13 | 2017-01-05 | 驱动机构、机器人臂、机器人系统和制造产品的方法 |
| PCT/JP2017/000129 WO2017122568A1 (ja) | 2016-01-13 | 2017-01-05 | 駆動機構、ロボットアーム及びロボット装置 |
| US16/033,024 US10682771B2 (en) | 2016-01-13 | 2018-07-11 | Driving mechanism, robot arm, and robot system |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016004685A JP6752576B2 (ja) | 2016-01-13 | 2016-01-13 | 駆動機構、ロボット装置、駆動機構の制御方法、ロボット装置の制御方法、物品の製造方法、制御プログラム、記録媒体、及び支持部材 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2017124465A true JP2017124465A (ja) | 2017-07-20 |
| JP2017124465A5 JP2017124465A5 (ja) | 2019-12-26 |
| JP6752576B2 JP6752576B2 (ja) | 2020-09-09 |
Family
ID=59312125
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016004685A Active JP6752576B2 (ja) | 2016-01-13 | 2016-01-13 | 駆動機構、ロボット装置、駆動機構の制御方法、ロボット装置の制御方法、物品の製造方法、制御プログラム、記録媒体、及び支持部材 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US10682771B2 (ja) |
| JP (1) | JP6752576B2 (ja) |
| CN (2) | CN113787538B (ja) |
| WO (1) | WO2017122568A1 (ja) |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017226031A (ja) * | 2016-06-21 | 2017-12-28 | セイコーエプソン株式会社 | 力覚センサーユニットおよびロボット |
| CN108214472A (zh) * | 2018-02-24 | 2018-06-29 | 珠海格力智能装备有限公司 | 传动机构及机器人 |
| CN110125976A (zh) * | 2018-12-04 | 2019-08-16 | 杭州新剑机器人技术股份有限公司 | 具有力位控制的高柔性模块化关节 |
| JP2020067295A (ja) * | 2018-10-22 | 2020-04-30 | アズビル株式会社 | アクチュエーティングユニット |
| JP2020075353A (ja) * | 2018-10-24 | 2020-05-21 | ファナック株式会社 | ロボットシステム |
| US11331815B2 (en) | 2019-06-27 | 2022-05-17 | Fanuc Corporation | Rotary shaft structure and robot |
| JPWO2022180795A1 (ja) * | 2021-02-26 | 2022-09-01 |
Families Citing this family (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102018204308A1 (de) * | 2018-03-21 | 2019-09-26 | Kuka Deutschland Gmbh | Knickarmroboter-Gelenkanordnung |
| JP6976892B2 (ja) * | 2018-03-29 | 2021-12-08 | 日本電産コパル電子株式会社 | トルクセンサ |
| JP7167522B2 (ja) * | 2018-07-27 | 2022-11-09 | セイコーエプソン株式会社 | ロボットアーム |
| US11045950B2 (en) * | 2018-11-02 | 2021-06-29 | Canon Kabushiki Kaisha | Driving device and detecting device |
| WO2020184756A1 (ko) * | 2019-03-13 | 2020-09-17 | 엘지전자 주식회사 | 로봇 |
| DE102019119658A1 (de) * | 2019-07-19 | 2021-01-21 | Pilz Gmbh & Co. Kg | Zykloidgetriebe mit Drehmomenterfassungseinrichtung |
| CN113664867B (zh) * | 2021-08-27 | 2025-05-16 | 深圳市优必选科技股份有限公司 | 关节双向储能装置、机器人关节结构以及机器人 |
| USD1107086S1 (en) * | 2021-09-27 | 2025-12-23 | Cloudminds Robotics Co., Ltd. | Actuator |
| USD1107084S1 (en) * | 2021-09-27 | 2025-12-23 | Cloudminds Robotics Co., Ltd. | Actuator |
| USD1107083S1 (en) * | 2021-09-27 | 2025-12-23 | Cloudminds Robotics Co., Ltd. | Actuator |
| DE112021008372T5 (de) * | 2021-12-20 | 2024-09-12 | Fanuc Corporation | Steuervorrichtung für Roboter mit Mastering durch Drehmoment- oder Kraftsteuerung |
| US20250018565A1 (en) * | 2023-07-12 | 2025-01-16 | Canon Kabushiki Kaisha | Apparatus, apparatus control method, article manufacturing method, apparatus assembly method, robot, automobile, and recording medium |
| JP2025043977A (ja) * | 2023-09-19 | 2025-04-01 | キヤノン株式会社 | 駆動装置、制御方法、ロボット、プログラム、記録媒体、物品の製造方法 |
| WO2025248135A1 (en) * | 2024-05-31 | 2025-12-04 | Bartolomej Janek | Joint with gear |
| WO2026085829A1 (zh) * | 2024-10-24 | 2026-04-30 | 台达电子工业股份有限公司 | 挠性关节模块 |
| WO2026112913A1 (en) * | 2024-11-28 | 2026-06-04 | Abb Schweiz Ag | Robotic joint |
Citations (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS58211888A (ja) * | 1982-05-31 | 1983-12-09 | 松下電器産業株式会社 | 工業用ロボツト |
| JPH04226881A (ja) * | 1990-06-07 | 1992-08-17 | Toshiba Corp | 航空機用作業マニピュレータ |
| JPH1058373A (ja) * | 1996-08-09 | 1998-03-03 | Honda Motor Co Ltd | 工業用ロボットの関節構造 |
| JP2004090135A (ja) * | 2002-08-30 | 2004-03-25 | Denso Wave Inc | ロボットの関節部構造 |
| JP2006000955A (ja) * | 2004-06-16 | 2006-01-05 | National Institute Of Advanced Industrial & Technology | ロボットアームと、その回転関節装置及び手首装置 |
| JP2007229874A (ja) * | 2006-03-01 | 2007-09-13 | Kawasaki Heavy Ind Ltd | 産業用ロボット |
| WO2010142318A1 (en) * | 2009-06-08 | 2010-12-16 | Abb Technology Ab | A device for measuring torque |
| US20120286629A1 (en) * | 2011-05-13 | 2012-11-15 | Ezra Johnson | Modular rotational electric actuator |
| JP2012250320A (ja) * | 2011-06-03 | 2012-12-20 | Sony Corp | アクチュエーター装置、多軸駆動装置、並びにロボット装置 |
| JP2013094939A (ja) * | 2011-11-04 | 2013-05-20 | Honda Motor Co Ltd | ロボットの手首装置 |
| JP2014128843A (ja) * | 2012-12-28 | 2014-07-10 | Toyota Motor Corp | ロボットアーム教示システム及びロボットアーム教示方法 |
| JP2015085454A (ja) * | 2013-10-31 | 2015-05-07 | セイコーエプソン株式会社 | ロボット |
| JP2015123570A (ja) * | 2013-12-27 | 2015-07-06 | トヨタ自動車株式会社 | ロボットの配線方法 |
| JP2015209931A (ja) * | 2014-04-28 | 2015-11-24 | キヤノン株式会社 | 波動歯車装置及びロボットアーム |
Family Cites Families (24)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5155423A (en) * | 1986-02-18 | 1992-10-13 | Robotics Research Corporation | Industrial robot with servo |
| JPH071380A (ja) * | 1993-06-21 | 1995-01-06 | Hitachi Ltd | ロボット |
| JP2006062019A (ja) * | 2004-08-26 | 2006-03-09 | Sharp Corp | ロボットハンド |
| JP2008543590A (ja) * | 2005-06-21 | 2008-12-04 | オリヴァー クリスペン ロバティックス リミテッド | 複数の関節要素からなるロボットアームおよびアーム形状を特定するための手段 |
| EP1815950A1 (en) * | 2006-02-03 | 2007-08-08 | The European Atomic Energy Community (EURATOM), represented by the European Commission | Robotic surgical system for performing minimally invasive medical procedures |
| JP4801534B2 (ja) * | 2006-08-30 | 2011-10-26 | 本田技研工業株式会社 | ロボット関節機構 |
| US8231610B2 (en) * | 2006-09-06 | 2012-07-31 | National Cancer Center | Robotic surgical system for laparoscopic surgery |
| US8138895B2 (en) * | 2007-10-19 | 2012-03-20 | Sony Corporation | Force/tactile feedback device |
| US7975568B2 (en) * | 2008-04-24 | 2011-07-12 | Asm Technology Singapore Pte Ltd | Robotic arm driving mechanism |
| JP5195054B2 (ja) * | 2008-06-11 | 2013-05-08 | パナソニック株式会社 | アームの関節、及びそれを有するロボット |
| JP4469925B2 (ja) * | 2008-06-27 | 2010-06-02 | パナソニック株式会社 | ロボットハンド及びロボットアーム |
| CN102101298B (zh) * | 2009-12-18 | 2012-11-28 | 中国科学院沈阳自动化研究所 | 一种模块化可重构机器人的转动关节模块 |
| JP2011200943A (ja) * | 2010-03-24 | 2011-10-13 | Canon Inc | 力制御ロボット |
| CN103084293A (zh) * | 2011-10-31 | 2013-05-08 | 鸿富锦精密工业(深圳)有限公司 | 机器人臂部件 |
| JP5950716B2 (ja) * | 2012-06-25 | 2016-07-13 | キヤノン株式会社 | ロボット及びロボット制御方法 |
| JP6332900B2 (ja) * | 2012-08-31 | 2018-05-30 | セイコーエプソン株式会社 | ロボットシステム及びロボット制御装置 |
| DE202012011535U1 (de) * | 2012-11-29 | 2013-01-09 | Kuka Roboter Gmbh | Haltevorrichtung für wenigstens eine Leitung in einem Manipulatorarm und Manipulatorarm mit einer solchen Haltevorrichtung |
| US9763741B2 (en) * | 2013-10-24 | 2017-09-19 | Auris Surgical Robotics, Inc. | System for robotic-assisted endolumenal surgery and related methods |
| JP2015142454A (ja) * | 2014-01-29 | 2015-08-03 | キヤノン株式会社 | アクチュエータ及び多関節ロボットアーム |
| US9423310B2 (en) * | 2014-02-28 | 2016-08-23 | Shimano Inc. | Bicycle crank arm with sensor system |
| JP6659096B2 (ja) * | 2014-07-09 | 2020-03-04 | キヤノン株式会社 | ロボット装置の制御方法、およびロボット装置 |
| JP6632204B2 (ja) * | 2015-03-13 | 2020-01-22 | キヤノン株式会社 | 駆動装置、ロボット装置、および物品の製造方法 |
| JP6598495B2 (ja) * | 2015-04-22 | 2019-10-30 | キヤノン株式会社 | ロボット装置、制御プログラム、記録媒体、ロボット装置の制御方法、および物品の製造方法 |
| JP6756166B2 (ja) * | 2016-06-21 | 2020-09-16 | セイコーエプソン株式会社 | 力覚センサーユニットおよびロボット |
-
2016
- 2016-01-13 JP JP2016004685A patent/JP6752576B2/ja active Active
-
2017
- 2017-01-05 CN CN202111180464.1A patent/CN113787538B/zh active Active
- 2017-01-05 WO PCT/JP2017/000129 patent/WO2017122568A1/ja not_active Ceased
- 2017-01-05 CN CN201780006771.3A patent/CN108463315B/zh active Active
-
2018
- 2018-07-11 US US16/033,024 patent/US10682771B2/en active Active
Patent Citations (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS58211888A (ja) * | 1982-05-31 | 1983-12-09 | 松下電器産業株式会社 | 工業用ロボツト |
| JPH04226881A (ja) * | 1990-06-07 | 1992-08-17 | Toshiba Corp | 航空機用作業マニピュレータ |
| JPH1058373A (ja) * | 1996-08-09 | 1998-03-03 | Honda Motor Co Ltd | 工業用ロボットの関節構造 |
| JP2004090135A (ja) * | 2002-08-30 | 2004-03-25 | Denso Wave Inc | ロボットの関節部構造 |
| JP2006000955A (ja) * | 2004-06-16 | 2006-01-05 | National Institute Of Advanced Industrial & Technology | ロボットアームと、その回転関節装置及び手首装置 |
| JP2007229874A (ja) * | 2006-03-01 | 2007-09-13 | Kawasaki Heavy Ind Ltd | 産業用ロボット |
| WO2010142318A1 (en) * | 2009-06-08 | 2010-12-16 | Abb Technology Ab | A device for measuring torque |
| US20120286629A1 (en) * | 2011-05-13 | 2012-11-15 | Ezra Johnson | Modular rotational electric actuator |
| JP2012250320A (ja) * | 2011-06-03 | 2012-12-20 | Sony Corp | アクチュエーター装置、多軸駆動装置、並びにロボット装置 |
| JP2013094939A (ja) * | 2011-11-04 | 2013-05-20 | Honda Motor Co Ltd | ロボットの手首装置 |
| JP2014128843A (ja) * | 2012-12-28 | 2014-07-10 | Toyota Motor Corp | ロボットアーム教示システム及びロボットアーム教示方法 |
| JP2015085454A (ja) * | 2013-10-31 | 2015-05-07 | セイコーエプソン株式会社 | ロボット |
| JP2015123570A (ja) * | 2013-12-27 | 2015-07-06 | トヨタ自動車株式会社 | ロボットの配線方法 |
| JP2015209931A (ja) * | 2014-04-28 | 2015-11-24 | キヤノン株式会社 | 波動歯車装置及びロボットアーム |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017226031A (ja) * | 2016-06-21 | 2017-12-28 | セイコーエプソン株式会社 | 力覚センサーユニットおよびロボット |
| CN108214472A (zh) * | 2018-02-24 | 2018-06-29 | 珠海格力智能装备有限公司 | 传动机构及机器人 |
| JP2020067295A (ja) * | 2018-10-22 | 2020-04-30 | アズビル株式会社 | アクチュエーティングユニット |
| JP2020075353A (ja) * | 2018-10-24 | 2020-05-21 | ファナック株式会社 | ロボットシステム |
| CN110125976A (zh) * | 2018-12-04 | 2019-08-16 | 杭州新剑机器人技术股份有限公司 | 具有力位控制的高柔性模块化关节 |
| CN110125976B (zh) * | 2018-12-04 | 2021-07-27 | 杭州新剑机器人技术股份有限公司 | 具有力位控制的高柔性模块化关节 |
| US11331815B2 (en) | 2019-06-27 | 2022-05-17 | Fanuc Corporation | Rotary shaft structure and robot |
| JPWO2022180795A1 (ja) * | 2021-02-26 | 2022-09-01 | ||
| WO2022180795A1 (ja) * | 2021-02-26 | 2022-09-01 | 株式会社Fuji | ロボット |
| JP7602008B2 (ja) | 2021-02-26 | 2024-12-17 | 株式会社Fuji | ロボット |
Also Published As
| Publication number | Publication date |
|---|---|
| CN108463315A (zh) | 2018-08-28 |
| CN113787538A (zh) | 2021-12-14 |
| JP6752576B2 (ja) | 2020-09-09 |
| WO2017122568A1 (ja) | 2017-07-20 |
| US20190009417A1 (en) | 2019-01-10 |
| CN108463315B (zh) | 2021-10-22 |
| CN113787538B (zh) | 2023-08-15 |
| US10682771B2 (en) | 2020-06-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6752576B2 (ja) | 駆動機構、ロボット装置、駆動機構の制御方法、ロボット装置の制御方法、物品の製造方法、制御プログラム、記録媒体、及び支持部材 | |
| JP2016168647A (ja) | 関節駆動装置およびロボット装置 | |
| EP3927496B1 (en) | Actuator for physical therapy | |
| US5062673A (en) | Articulated hand | |
| JP6756166B2 (ja) | 力覚センサーユニットおよびロボット | |
| JP5353500B2 (ja) | ロボット | |
| JP6159075B2 (ja) | 鉗子マニピュレータ、および鉗子マニピュレータを備える鉗子システム | |
| JP7319105B2 (ja) | 回転軸構造およびロボット | |
| CN206263958U (zh) | 具有至少一个驱动器的工业机器人 | |
| EP2152477B1 (en) | Robotic manipulator using rotary drives | |
| JP6843541B2 (ja) | 駆動機構、ロボット装置、物品の製造方法、及び制御方法 | |
| JP6277672B2 (ja) | ロボット | |
| JP2019162700A (ja) | ケーブルクランプおよびロボット | |
| JP7746430B2 (ja) | 駆動装置、ロボット、制御方法、検出装置、物品の製造方法、処理方法、プログラム、記録媒体 | |
| JP2018528085A (ja) | ロボットアームおよびロボットリスト | |
| EP4527561A1 (en) | Driving apparatus, control method, robot, computer program, recording medium, and method of manufacturing products | |
| JP2007526967A (ja) | 並進3自由度を提供する平行運動伝達構造を有する運動伝達装置 | |
| JP4270041B2 (ja) | ロボットの手首装置とこれを備えたロボット | |
| JP6775750B2 (ja) | 荷役助力装置 | |
| JP2023086320A (ja) | 保持機構、ロボット装置、ロボット装置の制御方法、物品の製造方法、プログラム、記録媒体 | |
| JP7250831B2 (ja) | 駆動装置、ロボット装置、制御方法、物品の製造方法、制御プログラム、及び記録媒体 | |
| JP2023061647A (ja) | ロボットシステム、ロボットシステムの制御方法、ロボットシステムを用いた物品の製造方法、低摩擦部材、制御プログラムおよび記録媒体 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190108 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20191114 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191217 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20200206 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20200207 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200210 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200331 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200528 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200721 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200819 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6752576 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |