JP2017132586A - 搬送装置 - Google Patents
搬送装置 Download PDFInfo
- Publication number
- JP2017132586A JP2017132586A JP2016013455A JP2016013455A JP2017132586A JP 2017132586 A JP2017132586 A JP 2017132586A JP 2016013455 A JP2016013455 A JP 2016013455A JP 2016013455 A JP2016013455 A JP 2016013455A JP 2017132586 A JP2017132586 A JP 2017132586A
- Authority
- JP
- Japan
- Prior art keywords
- pallet
- unit
- receiving member
- contact
- pallet receiving
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Warehouses Or Storage Devices (AREA)
Abstract
【解決手段】凹部13pが形成されたパレットPにワークWを載せて搬送する搬送装置10であって、ベース部材11と、凹部13pに挿入可能な突出体18が設けられ、ベース部材11に対し進退するパレット受け部材12と、ベース部材11に取り付けられた第1ユニット20、パレット受け部材12に取り付けられ、第1ユニット20に接触可能な第2ユニット22、及び、第1、第2ユニット20、22の接触を検出する検出部36を具備するセンサー機構とを備え、第2ユニット22は、突出体18が凹部13pに挿入されるパレット目標位置にパレットPが配された状態で、パレット受け部材12が後退位置L1に配されて、第1ユニット20に接触する。
【選択図】図1
Description
本発明は、かかる事情に鑑みてなされるもので、パレットが所定の場所に載せられているか否かを安定的に検出できる搬送装置を提供することを目的とする。
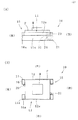
図1(A)、(B)、図2(A)、(B)に示すように、本発明の一実施の形態に係る搬送装置10は、ベース部材11、11aと、それぞれベース部材11、11aに対して進退し、パレットPが載置されるパレット受け部材12、12aとを備えて、パレットPにワークWを載せて搬送する装置である。以下、詳細に説明する。
多段フォーク機構15は、ベース部材11、11a、ベース部材11、11aにそれぞれ進退可能に連結された中間部材16、16a、中間部材16、16aにそれぞれ進退可能に連結されたパレット受け部材12、12aを有している。
そして、連結されたベース部材11、中間部材16、パレット受け部材12からなる搬送手段Aと、連結されたベース部材11a、中間部材16a、パレット受け部材12aからなる搬送手段A´は、パレット受け部材12とパレット受け部材12aの上に1つのパレットPが載置可能な間隔を有して、平行配置されており、同期して移動する。
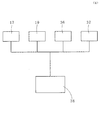
パレット受け部材12と中間部材16及びパレット受け部材12aと中間部材16aは、図1(A)、(B)、図2(A)、(B)に示すように、図示しない動力伝達機構を介して、図4に示す駆動源(本実施の形態ではモータ)19から動力を与えられ、それぞれベース部材11、11aに対して進退する。
本実施の形態において、パレット受け部材12、12aは、後退位置L1から前進位置L2へ移動する方向とは反対方向にも移動可能であり、後退位置L1を基準にして前進位置L2とは反対側に、図示しない前進位置L3が存在する。多段フォーク機構15が装着された支柱は、左右方向に移動可能な図示しない走行部に連結され、多段フォーク機構15は、支柱及び走行部と共に左右方向に移動する。
よって、パレットPはワークWと共に、前進位置L2、L3において、パレット受け部材12、12aに載置され、あるいは、パレット受け部材12、12aから降ろされる。
第1ユニット20、21及び第2ユニット22、23は、図2(A)、(B)に示すように、パレット受け部材12、12aが後退位置L1に配された状態で、平面視して、第2ユニット22、23が第1ユニット20、21にそれぞれ重なる位置に配されている。
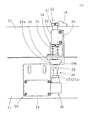
スプリング32は、スプリングカバー34によって覆われている。なお、図5、図6では、スプリングカバー34の一部を省略して示している。
よって、ドグ33が昇降部28に接触し始めてから、パレット受け部材12、12aが後退位置L1に配されるまでの間にドグ33と昇降部28に生じる摩擦力を低減することができる。
検出部36は、第1ユニット20の被押下げ片26が、鉛直方向に押下げられるのを検知して、第1ユニット20の昇降部28と第2ユニット22のドグ33の接触を検出し、検出部37は、第1ユニット21の被押下げ片26が、鉛直方向に押下げられるのを検知して、第1ユニット21の昇降部28と第2ユニット23のドグ33の接触を検出する。
本実施の形態では、第1ユニット20、21、第2ユニット22、23及び検出部36、37を備えたセンサー機構が採用されている。
そして、制御部38は、パレットPを載せた状態のパレット受け部材12、12aの後退位置L1から前進位置L2、L3への前進を、検出部36が第1ユニット20と第2ユニット22の接触を非検出の際又は検出部37が第1ユニット21と第2ユニット23の接触を非検出の際に禁止して、アラーム音を発する。
従って、パレットPがパレット目標位置に配されていない状態で、パレット受け部材12、12aが後退位置L1から前進位置L2、L3に移動するのを回避することができる。
例えば、パレット受け部材の上側に突出体の代わりに凹部を設けることも可能である。但し、凹部を設けたパレット受け部材を採用する場合、その凹部に挿入される突出体が下側に形成されたパレットを用いる必要がある。
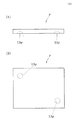
また、パレットは、パレット目標位置に配されて、張出し部で第2ユニットを押下して、第2ユニットを第1ユニットに接触させるものであってもよく、平面視して矩形状である必要はなく(円形状、多角形状等でもよい)、凹部は1つであってもよいし3つ以上であってもよい。パレットの凹部が1つあるいは3つ以上の場合、パレット受け部材には、凹部と同数の突出体を設ければよい。
また、第1ユニットと第2ユニットの接触を検出する検出部は、第1ユニットではなく、第2ユニットに設けてもよい。但し、検出部には、検出部と制御部等を接続する信号ケーブルが連結されるため、ベース部材に取り付けた第1ユニットに検出部を設ける場合、移動するパレット受け部材に取り付けた第2ユニットに検出部を設けるのに比べ、信号ケーブルの断線を安定的に回避することが可能であり、配線の設計を簡素にすることができる。
本実施の形態においては、対となるベース部材11、11a、対となる中間部材16、16a、対となるパレット受け部材12、12aを有して、即ち、平行配置された搬送手段A(連結されたベース部材11、中間部材16、パレット受け部材12)と搬送手段A´(連結されたベース部材11a、中間部材16a、パレット受け部材12a)によって、搬送装置を構成したが、連結された1つのベース部材、1つの中間部材、1つのパレット受け部材によって、搬送装置を構成することもできる。
Claims (7)
- 下側に凹部が形成されたパレットにワークを載せて搬送する搬送装置であって、
ベース部材と、
前記凹部に挿入可能な突出体が設けられ、前記ベース部材に対し進退して、後退位置から前記パレットが載置される前進位置への移動及び該前進位置から該後退位置への移動を行うパレット受け部材と、
前記ベース部材に取り付けられた第1ユニット、前記パレット受け部材に取り付けられ、該第1ユニットに接触可能な第2ユニット、及び、該第1、第2ユニットの接触を検出する検出部を具備するセンサー機構と、
前記パレット受け部材の移動を制御する制御部とを備え、
前記パレット受け部材には、前記突出体が前記凹部に挿入されるパレット目標位置が予め定められ、前記第2ユニットは、該パレット目標位置に前記パレットが配された状態で、前記パレット受け部材が前記後退位置に配されて、前記第1ユニットに接触することを特徴とする搬送装置。 - 請求項1記載の搬送装置において、前記凹部及び前記突出体はそれぞれ複数あって、該各突出体は対応する該凹部に挿入されることを特徴とする搬送装置。
- 請求項2記載の搬送装置において、前記パレット受け部材は水平配置され、前記各突出体は、該パレット受け部材を平面視して、該パレット受け部材の進退方向の座標及び該進退方向に直交する方向の座標が異なる位置で、該パレット受け部材の上側に設けられていることを特徴とする搬送装置。
- 請求項1〜3のいずれか1項に記載の搬送装置において、前記第1、第2ユニットはそれぞれ複数あって、該各第2ユニットは対応する該第1ユニットに接触することを特徴とする搬送装置。
- 請求項1〜4のいずれか1項に記載の搬送装置において、前記第2ユニットは、前記パレット目標位置に配された前記パレットに上から押されて降下する可動片を備え、前記第1ユニットは、降下した前記可動片に押し下げられる被押下げ片を有し、前記検出部は、前記被押下げ片が押し下げられたのを検知して、該被押下げ片に前記可動片が接触したのを検出することを特徴とする搬送装置。
- 請求項1〜5のいずれか1項に記載の搬送装置において、前記制御部は、前記パレットを載せた状態の前記パレット受け部材の前記後退位置からの前進を、前記検出部が前記第1、第2ユニットの接触を非検出の際に禁止し、該検出部が該第1、第2ユニットの接触を検出の際に許可することを特徴とする搬送装置。
- 下側に突出体が形成されたパレットにワークを載せて搬送する搬送装置であって、
ベース部材と、
前記突出体が挿入可能な凹部が設けられ、前記ベース部材に対し進退して、後退位置から前記パレットが載置される前進位置への移動及び該前進位置から該後退位置への移動を行うパレット受け部材と、
前記ベース部材に取り付けられた第1ユニット、前記パレット受け部材に取り付けられ、該第1ユニットに接触可能な第2ユニット、及び、該第1、第2ユニットの接触を検出する検出部を具備するセンサー機構と、
前記パレット受け部材の移動を制御する制御部とを備え、
前記パレット受け部材には、前記突出体が前記凹部に挿入されるパレット目標位置が予め定められ、前記第2ユニットは、該パレット目標位置に前記パレットが配された状態で、前記パレット受け部材が前記後退位置に配されて、前記第1ユニットに接触することを特徴とする搬送装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016013455A JP6581004B2 (ja) | 2016-01-27 | 2016-01-27 | 搬送装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016013455A JP6581004B2 (ja) | 2016-01-27 | 2016-01-27 | 搬送装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017132586A true JP2017132586A (ja) | 2017-08-03 |
| JP6581004B2 JP6581004B2 (ja) | 2019-09-25 |
Family
ID=59503244
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016013455A Active JP6581004B2 (ja) | 2016-01-27 | 2016-01-27 | 搬送装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6581004B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120736140A (zh) * | 2025-09-08 | 2025-10-03 | 宁波昌亚新材料科技股份有限公司 | 一种包装盒的运输及堆叠监测方法和系统 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6374898A (ja) * | 1986-09-18 | 1988-04-05 | 株式会社牧野フライス製作所 | 位置合わせ用スライドプレ−トを有するキヤリア |
| JPH10144755A (ja) * | 1996-11-07 | 1998-05-29 | Dainippon Screen Mfg Co Ltd | キャリア載置台 |
| JP2001284430A (ja) * | 2000-03-31 | 2001-10-12 | Dainippon Screen Mfg Co Ltd | キャリア載置装置 |
| JP2004315191A (ja) * | 2003-04-18 | 2004-11-11 | Daifuku Co Ltd | 物品保管設備の落下防止装置 |
| JP2005047713A (ja) * | 2003-07-11 | 2005-02-24 | Daifuku Co Ltd | 搬送装置 |
| JP2008230789A (ja) * | 2007-03-22 | 2008-10-02 | Nakanishi Metal Works Co Ltd | スライドフォーク用在荷検出装置 |
-
2016
- 2016-01-27 JP JP2016013455A patent/JP6581004B2/ja active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6374898A (ja) * | 1986-09-18 | 1988-04-05 | 株式会社牧野フライス製作所 | 位置合わせ用スライドプレ−トを有するキヤリア |
| JPH10144755A (ja) * | 1996-11-07 | 1998-05-29 | Dainippon Screen Mfg Co Ltd | キャリア載置台 |
| JP2001284430A (ja) * | 2000-03-31 | 2001-10-12 | Dainippon Screen Mfg Co Ltd | キャリア載置装置 |
| JP2004315191A (ja) * | 2003-04-18 | 2004-11-11 | Daifuku Co Ltd | 物品保管設備の落下防止装置 |
| JP2005047713A (ja) * | 2003-07-11 | 2005-02-24 | Daifuku Co Ltd | 搬送装置 |
| JP2008230789A (ja) * | 2007-03-22 | 2008-10-02 | Nakanishi Metal Works Co Ltd | スライドフォーク用在荷検出装置 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120736140A (zh) * | 2025-09-08 | 2025-10-03 | 宁波昌亚新材料科技股份有限公司 | 一种包装盒的运输及堆叠监测方法和系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6581004B2 (ja) | 2019-09-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| TWI751129B (zh) | 物品搬送設備 | |
| JP4756367B2 (ja) | 物品収納設備 | |
| US20140079524A1 (en) | Robot system and workpiece transfer method | |
| JP2018058679A (ja) | フォークリフト | |
| JP2015096446A (ja) | 物品搬送台車 | |
| JP2005047713A (ja) | 搬送装置 | |
| JP4573105B2 (ja) | 物品搬送装置 | |
| JP6581004B2 (ja) | 搬送装置 | |
| KR102684024B1 (ko) | 물품 반송 장치 | |
| JP2008214075A (ja) | 物品搬送装置 | |
| JP2010099744A (ja) | 物品保持装置 | |
| JP4873262B2 (ja) | スタッカークレーン | |
| WO2025223195A1 (zh) | 取放货装置、设备、仓储系统、取放货控制方法及设备 | |
| JP2000238904A (ja) | スタッカクレーン | |
| JP2005008367A (ja) | フォークリフトトラックのフォーク姿勢制御装置及びフォークリフトトラック | |
| JP4487319B2 (ja) | 位置決め装置とそれを用いた載置台 | |
| JP5487614B2 (ja) | 自動倉庫 | |
| JP2017190228A (ja) | 倉庫設備 | |
| WO2013105211A1 (ja) | 自動搬送機の非常停止方法、搬送作業システム、及び搬送作業システムにおける自動搬送機の非常停止方法 | |
| JP6699454B2 (ja) | バンニング・デバンニング装置 | |
| JP2021030739A (ja) | 台車の位置決めシステム及び位置決め方法 | |
| CN105151764A (zh) | 一种具有检测装置的物料盘底部提升机构 | |
| KR20250171031A (ko) | 코일 이송 및 센터링 장치 | |
| JP2023069491A (ja) | 搬送システム | |
| JP2025162846A (ja) | 移載装置及び物品搬送装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181101 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190809 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190820 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190829 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6581004 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |