JP2017136281A - 自動茹で麺装置 - Google Patents
自動茹で麺装置 Download PDFInfo
- Publication number
- JP2017136281A JP2017136281A JP2016020461A JP2016020461A JP2017136281A JP 2017136281 A JP2017136281 A JP 2017136281A JP 2016020461 A JP2016020461 A JP 2016020461A JP 2016020461 A JP2016020461 A JP 2016020461A JP 2017136281 A JP2017136281 A JP 2017136281A
- Authority
- JP
- Japan
- Prior art keywords
- noodle
- basket
- cup
- noodle basket
- noodles
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000009835 boiling Methods 0.000 title abstract description 4
- 235000012149 noodles Nutrition 0.000 claims abstract description 275
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 claims abstract description 52
- 230000007246 mechanism Effects 0.000 claims abstract description 43
- 230000033001 locomotion Effects 0.000 claims description 21
- 238000000926 separation method Methods 0.000 claims description 14
- 235000011389 fruit/vegetable juice Nutrition 0.000 claims description 11
- 239000002184 metal Substances 0.000 claims description 3
- 240000008620 Fagopyrum esculentum Species 0.000 abstract description 3
- 235000009419 Fagopyrum esculentum Nutrition 0.000 abstract description 3
- 235000014347 soups Nutrition 0.000 abstract description 3
- 101150114468 TUB1 gene Proteins 0.000 abstract 2
- 241000209140 Triticum Species 0.000 abstract 1
- 235000021307 Triticum Nutrition 0.000 abstract 1
- 239000000725 suspension Substances 0.000 description 9
- 230000001133 acceleration Effects 0.000 description 2
- 238000013459 approach Methods 0.000 description 2
- 230000007423 decrease Effects 0.000 description 2
- 238000007654 immersion Methods 0.000 description 2
- 240000007594 Oryza sativa Species 0.000 description 1
- 235000007164 Oryza sativa Nutrition 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 244000309464 bull Species 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 238000005192 partition Methods 0.000 description 1
- 238000002360 preparation method Methods 0.000 description 1
- 238000004080 punching Methods 0.000 description 1
- 235000009566 rice Nutrition 0.000 description 1
- 125000006850 spacer group Chemical group 0.000 description 1
Images



Landscapes
- Noodles (AREA)
- Commercial Cooking Devices (AREA)
Abstract
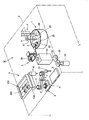
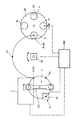
【解決手段】湯槽1内で麺かご2内の麺が回動円板25の回動で所定時間湯内に浸漬されて茹で上げられると、麺かご2が麺かご操作装置3の操作ヘッド36が麺かご2を把持して持ち上げ、所定位置で水切り動作をした後にカップ搬送供給装置7により搬送されてきたカップCに操作ヘッド36の倒立回動機構38により倒立回動させて茹でた麺をカップCに供給し、空の麺かご2は麺玉供給装置5から麺玉を受け取り湯槽1に戻ってそれを浸漬せしめ、一方、麺が供給されたカップには所定位置で汁ディスペンサーヘッドから汁が入れられ、これらの動作が全自動で行われ、作業員の数が著しく減少する。
【選択図】図1
Description
2…麺かご
3…麺かご操作装置
4…麺ほぐし装置
5…麺玉供給装置
6…カップ分離装置
7…カップ搬送装置
8…汁ディスペンサーヘッド
23…保持板
25…回動円板
29…滑動面
30…本体フレーム
36…麺かご操作ヘッド
70…無端走行条体
73…スライド駒
90…ほぐし棒
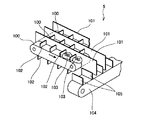
100…並列コンベア
103…麺玉
104…集合コンベア
110…カップ
Claims (7)
- 湯を貯溜する湯槽と、麺の入った麺かごを湯槽内で搬送する湯槽内搬送装置と、麺かごの湯槽内での搬送途中において麺かご内の麺をほぐすための麺ほぐし装置と、麺玉を湯槽外の位置で麺かご内に供給する麺玉供給装置と、麺かごを把持解放するとともに倒立回動させ、麺かごを湯槽に入れたりそこから出したりする湯槽出入位置と、麺玉を麺かごに受ける麺玉受取り位置と、茹で上がった麺を容器に供給する茹で麺供給位置間において麺かごを回動搬送る麺かご操作装置とからなり、この麺かご操作装置は麺かごの搬送途中において麺かご内の茹で上がった麺を上下に昇降させて水切り動作を行う水切り機構を備えている自動茹で麺装置。
- 前記茹で麺供給位置に容器としてのカップを自動的に供給搬送するカップ供給装置を備えている請求項1記載の自動茹で麺装置。
- 前記カップ供給装置は、カップを重ね合わせて結合させた結合体から1個ずつカップを引離すカップ分離装置と、この分離装置から分離されたカップを受けて前記麺かご操作装置から茹で上がった麺を受け取る茹で麺受け取り位置と、カップ内の茹で上がった麺に汁を供給する汁供給装置とにカップを回動搬送するカップ搬送装置とを備えた請求項2記載の自動茹で麺装置。
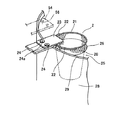
- 前記麺かごは金属メッシュからなるかご本体と、このかご本体の上端開口部の周囲から外方に伸びるアーム部と、このアーム部に連なり、前記麺かご操作装置によって把持解放される保持板とからなり、この保持板は麺かごが湯槽内で回動搬送されるときに、湯槽の側壁上端の滑動面を摺動する請求項1記載の自動茹で麺装置。
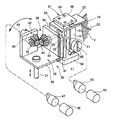
- 前記麺かごを湯槽内で搬送する湯槽内搬送装置は、複数の麺かごを受け入れる麺かご保持口を備えて間歇に回動運動する円板を有し、前記麺ほぐし装置は、正逆に回動する半転軸と、この半転軸の下方に連結され、この反転軸とは異なる位置で同一方向に伸びる軸を有するほぐし棒と、前記半転軸を上下に移動させる上下動機構とを有し、前記麺ほぐし装置は前記円板の麺かご保持口の回動軌跡上に位置する請求項1記載の自動茹で麺装置。
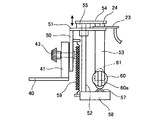
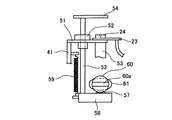
- 前記麺かご操作装置は、水平方向に回動可能でその回動が制御される本体フレームと、この本体フレームに上下動可能に保持された支持棒と、この支持棒に支持され麺かごを把持解放する把持解放と麺かごを倒立回動させる倒立回動機構を備えた麺かご操作ヘッドとを有し、前記把持解放機構は麺かごの把持解放位置において、前記倒立回動機構は麺かごの倒立回動位置において、自動麺茹で装置のフレーム側に設けた駆動源に、それぞれ連結される請求項1記載の自動麺茹で装置。
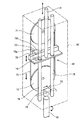
- 前記支持棒を上下動可能とする支持棒上下動機構は、上下方向に配設されたチェーン、ベルト等の無端走行条体と、この条体に固定されたスライド駒と、このスライド駒に係合する水平なスライドレールを備え、前記支持棒を支持する水平な支持板と、この支持板を水平状態で上下にガイドするフレームに固定されたガイド棒とからなる請求項6記載の自動茹で麺装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016020461A JP6288727B2 (ja) | 2016-02-05 | 2016-02-05 | 自動茹で麺装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016020461A JP6288727B2 (ja) | 2016-02-05 | 2016-02-05 | 自動茹で麺装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017136281A true JP2017136281A (ja) | 2017-08-10 |
| JP6288727B2 JP6288727B2 (ja) | 2018-03-07 |
Family
ID=59566531
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016020461A Active JP6288727B2 (ja) | 2016-02-05 | 2016-02-05 | 自動茹で麺装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6288727B2 (ja) |
Cited By (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108209535A (zh) * | 2018-01-30 | 2018-06-29 | 中山市翔实机械设备有限公司 | 一种火锅锅具 |
| CN110101297A (zh) * | 2019-06-10 | 2019-08-09 | 成都市唯真智能餐饮管理有限责任公司 | 自动烹煮设备的水煮装置 |
| CN110432766A (zh) * | 2019-09-03 | 2019-11-12 | 上海发那科机器人有限公司 | 一种智能煮面装置 |
| CN110477747A (zh) * | 2019-09-23 | 2019-11-22 | 上海发那科机器人有限公司 | 一种机器人自动煮面的系统及方法 |
| CN111374546A (zh) * | 2018-12-31 | 2020-07-07 | 威海技师学院 | 一种智能高效煮面装置及煮面方法 |
| WO2020166723A3 (ja) * | 2019-02-14 | 2020-10-22 | TechMagic株式会社 | 料理自動提供システム、飲食店、飲食店用自動システム、料理自動提供方法、プログラム及び記憶媒体 |
| CN112914349A (zh) * | 2021-03-10 | 2021-06-08 | 河南科技大学 | 一种刀削面自动煮面和出面传送装置 |
| CN113273892A (zh) * | 2021-06-30 | 2021-08-20 | 陕西科技大学 | 一种分面机 |
| JP2021121305A (ja) * | 2019-10-15 | 2021-08-26 | TechMagic株式会社 | 食材自動供給ユニット、食材自動供給方法及び調理システム |
| WO2021166864A1 (ja) * | 2020-02-17 | 2021-08-26 | コネクテッドロボティクス株式会社 | 制御プログラム及び調理システム |
| JP2021126453A (ja) * | 2020-02-17 | 2021-09-02 | 株式会社Jr東日本フーズ | 自動麺ゆで装置 |
| CN113331683A (zh) * | 2021-06-10 | 2021-09-03 | 遨博(北京)智能科技有限公司 | 一种烹食机构 |
| WO2022105596A1 (zh) * | 2020-11-19 | 2022-05-27 | 柳州市诚明科技有限公司 | 一种粉面烹饪系统 |
| KR102420288B1 (ko) * | 2022-03-22 | 2022-07-13 | 주식회사 로보테크 | 콤팩트형 면 요리장치 |
| JP2022124412A (ja) * | 2021-02-15 | 2022-08-25 | コネクテッドロボティクス株式会社 | ロボット用ハンド、ロボット、制御装置、制御プログラム、調理システムおよび調理補助具 |
| CN115281522A (zh) * | 2022-08-25 | 2022-11-04 | 中山市尚合磁热电器有限公司 | 自动煮面机 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5048178A (ja) * | 1973-09-01 | 1975-04-30 | ||
| JPS57176826U (ja) * | 1981-05-02 | 1982-11-09 | ||
| US4803917A (en) * | 1987-01-07 | 1989-02-14 | Giovanni Barbieri | Automatic apparatus to cook and serve ready-to-eat pasta helpings after the italian manner |
| JPH0367391A (ja) * | 1989-08-07 | 1991-03-22 | Sanyo Electric Co Ltd | 麺類の自動加工調理販売装置 |
| JPH0368315A (ja) * | 1989-08-07 | 1991-03-25 | Sanyo Electric Co Ltd | 麺自動調理装置 |
| JP2003180519A (ja) * | 2001-12-21 | 2003-07-02 | Sanyo Electric Co Ltd | ゆで麺篭昇降装置 |
| JP2004290667A (ja) * | 2003-03-07 | 2004-10-21 | Maruzen Co Ltd | ゆで麺機 |
| JP2007021054A (ja) * | 2005-07-21 | 2007-02-01 | Takao Oide | 振りざる用湯切装置 |
-
2016
- 2016-02-05 JP JP2016020461A patent/JP6288727B2/ja active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5048178A (ja) * | 1973-09-01 | 1975-04-30 | ||
| JPS57176826U (ja) * | 1981-05-02 | 1982-11-09 | ||
| US4803917A (en) * | 1987-01-07 | 1989-02-14 | Giovanni Barbieri | Automatic apparatus to cook and serve ready-to-eat pasta helpings after the italian manner |
| JPH0367391A (ja) * | 1989-08-07 | 1991-03-22 | Sanyo Electric Co Ltd | 麺類の自動加工調理販売装置 |
| JPH0368315A (ja) * | 1989-08-07 | 1991-03-25 | Sanyo Electric Co Ltd | 麺自動調理装置 |
| JP2003180519A (ja) * | 2001-12-21 | 2003-07-02 | Sanyo Electric Co Ltd | ゆで麺篭昇降装置 |
| JP2004290667A (ja) * | 2003-03-07 | 2004-10-21 | Maruzen Co Ltd | ゆで麺機 |
| JP2007021054A (ja) * | 2005-07-21 | 2007-02-01 | Takao Oide | 振りざる用湯切装置 |
Cited By (31)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108209535A (zh) * | 2018-01-30 | 2018-06-29 | 中山市翔实机械设备有限公司 | 一种火锅锅具 |
| CN111374546A (zh) * | 2018-12-31 | 2020-07-07 | 威海技师学院 | 一种智能高效煮面装置及煮面方法 |
| US12082736B2 (en) | 2019-02-14 | 2024-09-10 | Techmagic Inc. | Automatic dish serving system, a restaurant, an automatic system for a restaurant, an automatic dish serving method, a program and a storage medium |
| JPWO2020166723A1 (ja) * | 2019-02-14 | 2021-09-27 | TechMagic株式会社 | 料理自動提供システム、飲食店、飲食店用自動システム、料理自動提供方法、プログラム及び記憶媒体 |
| WO2020166723A3 (ja) * | 2019-02-14 | 2020-10-22 | TechMagic株式会社 | 料理自動提供システム、飲食店、飲食店用自動システム、料理自動提供方法、プログラム及び記憶媒体 |
| KR20210009327A (ko) * | 2019-02-14 | 2021-01-26 | 테크매직 가부시키가이샤 | 요리 자동 제공 시스템, 음식점, 음식점용 자동 시스템, 요리 자동 제공 방법, 프로그램 및 기억 매체 |
| KR102545152B1 (ko) * | 2019-02-14 | 2023-06-20 | 테크매직 가부시키가이샤 | 요리 자동 제공 시스템, 음식점, 음식점용 자동 시스템, 요리 자동 제공 방법, 프로그램 및 기억 매체 |
| JP7007764B2 (ja) | 2019-02-14 | 2022-02-10 | TechMagic株式会社 | 料理自動提供システム、飲食店、飲食店用自動システム、料理自動提供方法、プログラム及び記憶媒体 |
| CN110101297A (zh) * | 2019-06-10 | 2019-08-09 | 成都市唯真智能餐饮管理有限责任公司 | 自动烹煮设备的水煮装置 |
| CN110432766A (zh) * | 2019-09-03 | 2019-11-12 | 上海发那科机器人有限公司 | 一种智能煮面装置 |
| CN110477747A (zh) * | 2019-09-23 | 2019-11-22 | 上海发那科机器人有限公司 | 一种机器人自动煮面的系统及方法 |
| JP7669015B2 (ja) | 2019-10-15 | 2025-04-28 | TechMagic株式会社 | 食材自動供給ユニット、食材自動供給方法及び調理システム |
| JP2021121305A (ja) * | 2019-10-15 | 2021-08-26 | TechMagic株式会社 | 食材自動供給ユニット、食材自動供給方法及び調理システム |
| JP7584184B2 (ja) | 2020-02-17 | 2024-11-15 | コネクテッドロボティクス株式会社 | 調理システム及び加熱処理システム |
| JP2021126453A (ja) * | 2020-02-17 | 2021-09-02 | 株式会社Jr東日本フーズ | 自動麺ゆで装置 |
| JP2022022234A (ja) * | 2020-02-17 | 2022-02-03 | コネクテッドロボティクス株式会社 | 制御プログラム及び調理システム |
| JP6981709B1 (ja) * | 2020-02-17 | 2021-12-17 | コネクテッドロボティクス株式会社 | 制御プログラム及び調理システム |
| JP2024028399A (ja) * | 2020-02-17 | 2024-03-04 | コネクテッドロボティクス株式会社 | 調理システム及び加熱処理システム |
| JP2022091952A (ja) * | 2020-02-17 | 2022-06-21 | コネクテッドロボティクス株式会社 | ロボット用ハンド、ロボット、制御装置、制御プログラム、調理システムおよび調理補助具 |
| JP7403339B2 (ja) | 2020-02-17 | 2023-12-22 | 株式会社Jr東日本クロスステーション | 自動麺ゆで装置 |
| WO2021166864A1 (ja) * | 2020-02-17 | 2021-08-26 | コネクテッドロボティクス株式会社 | 制御プログラム及び調理システム |
| US11696661B2 (en) | 2020-02-17 | 2023-07-11 | Connected Robotics Inc. | Cooking system and process for cooking with an auxiliary tool |
| JP7193882B2 (ja) | 2020-02-17 | 2022-12-21 | コネクテッドロボティクス株式会社 | 制御プログラム及び調理システム |
| WO2022105596A1 (zh) * | 2020-11-19 | 2022-05-27 | 柳州市诚明科技有限公司 | 一种粉面烹饪系统 |
| JP2022124412A (ja) * | 2021-02-15 | 2022-08-25 | コネクテッドロボティクス株式会社 | ロボット用ハンド、ロボット、制御装置、制御プログラム、調理システムおよび調理補助具 |
| CN112914349B (zh) * | 2021-03-10 | 2022-03-22 | 河南科技大学 | 一种刀削面自动煮面和出面传送装置 |
| CN112914349A (zh) * | 2021-03-10 | 2021-06-08 | 河南科技大学 | 一种刀削面自动煮面和出面传送装置 |
| CN113331683A (zh) * | 2021-06-10 | 2021-09-03 | 遨博(北京)智能科技有限公司 | 一种烹食机构 |
| CN113273892A (zh) * | 2021-06-30 | 2021-08-20 | 陕西科技大学 | 一种分面机 |
| KR102420288B1 (ko) * | 2022-03-22 | 2022-07-13 | 주식회사 로보테크 | 콤팩트형 면 요리장치 |
| CN115281522A (zh) * | 2022-08-25 | 2022-11-04 | 中山市尚合磁热电器有限公司 | 自动煮面机 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6288727B2 (ja) | 2018-03-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6288727B2 (ja) | 自動茹で麺装置 | |
| ITUD20120121A1 (it) | Macchina e metodo per il trattamento di contenitori di liquidi | |
| US4772174A (en) | Bobbin transporting device | |
| CN111155165B (zh) | 电镀产品加工生产系统及其加工工艺 | |
| JP7231920B2 (ja) | 籠用洗浄装置 | |
| ITUD20090111A1 (it) | Macchina e procedimento per il trattamento di contenitori di liquidi, e dispositivo di manipolazione per tali contenitori | |
| JP7230359B2 (ja) | 食器回収システムおよび昇降装置 | |
| JPH07126878A (ja) | 洗浄籠操作装置 | |
| KR102352138B1 (ko) | 로봇형 음료판매기용 자동 컵디스펜서 | |
| US2879638A (en) | Machine for loading containers in a carton | |
| TWM555038U (zh) | 用於食品販賣機的供應裝置 | |
| EP0040154B1 (fr) | Machine pour remplir ou vider des conteneurs destinés au transport d'objets rangés | |
| US3270855A (en) | Barrel treatment machine for small articles | |
| CN113349629B (zh) | 一种食物烹煮机 | |
| KR102517762B1 (ko) | 자판기의 컵이송장치 | |
| KR100374903B1 (ko) | 과일 운반 하역 장치 | |
| JP2015000014A (ja) | 麺の受け渡し装置と麺の受け渡し方法 | |
| CN109285280B (zh) | 用于食品贩卖机的供应装置 | |
| JP6189654B2 (ja) | 麺の受け渡し装置と麺の受け渡し方法 | |
| CN209037963U (zh) | 储袋机 | |
| TWI645375B (zh) | Supply device for food vending machines | |
| JPH0565412B2 (ja) | ||
| JP3117965U (ja) | 自動麺茹で装置 | |
| JPS61257819A (ja) | 完成畳自動積上機 | |
| KR200252557Y1 (ko) | 과일 운반 하역 장치 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20171114 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20171117 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20180111 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20180123 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20180201 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6288727 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |