JP2017144865A - 作業車両 - Google Patents

作業車両 Download PDF

Info

Publication number
JP2017144865A
JP2017144865A JP2016027840A JP2016027840A JP2017144865A JP 2017144865 A JP2017144865 A JP 2017144865A JP 2016027840 A JP2016027840 A JP 2016027840A JP 2016027840 A JP2016027840 A JP 2016027840A JP 2017144865 A JP2017144865 A JP 2017144865A
Authority
JP
Japan
Prior art keywords
cover
sub
posture
ladder
traveling body
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2016027840A
Other languages
English (en)
Other versions
JP6786813B2 (ja
Inventor
慎吾 酒井
Shingo Sakai
慎吾 酒井
圭輔 ▲高▼橋
圭輔 ▲高▼橋
Keisuke Takahashi
和夫 三谷
Kazuo Mitani
和夫 三谷
和弘 正瑞
Kazuhiro Shozui
和弘 正瑞
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Tadano Ltd
Original Assignee
Tadano Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Tadano Ltd filed Critical Tadano Ltd
Priority to JP2016027840A priority Critical patent/JP6786813B2/ja
Publication of JP2017144865A publication Critical patent/JP2017144865A/ja
Application granted granted Critical
Publication of JP6786813B2 publication Critical patent/JP6786813B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Vehicle Step Arrangements And Article Storage (AREA)

Abstract

【課題】運転室の出入口の直下に車軸が位置する場合であっても、オペレータが運転室に容易に乗降できる梯子を備えた作業車両を提供する。【解決手段】ラフテレーンクレーン10は、下部走行体20と上部作業体30とを備える。下部走行体20は、複数の車軸及び当該車軸間を覆うサイドカバー40を有している。上部作業体30は下部走行体20に搭載される。上部作業体30には、上記車軸の上方にキャビン34が設けられている。サイドカバー40はメインカバー41とサブカバー42と姿勢変化機構50とを備える。サブカバー42はメインカバー41に設けられている。サブカバー42には昇降ステップ43が形成されている。姿勢変化機構50は、サブカバー42の姿勢を、サブカバー42がメインカバー41内に格納された第1姿勢と、キャビン34の直下で昇降ステップ43が露出するように張り出させた第2姿勢との間で姿勢変化させる。【選択図】図5

Description

この発明は、旋回台を備えた作業車両に関し、詳細には、オペレータが旋回台に設けられた運転室に乗降するための梯子の構造に関するものである。
例えば特許文献1は、作業車両の一例である移動式クレーンを開示している(同文献の図4参照)。この移動式クレーンは、一般に下部走行体及び上部作業体を備える。下部走行体は、フレーム、ボディ及び走行装置を備えており、いわゆる作業車両のシャシーを構成する。上部作業体は、ブーム装置及びこれを支える旋回台を備え、この旋回台が上記シャシー上に旋回可能に設けられている。ブーム装置は、旋回台に対して起伏可能で且つ伸縮可能な伸縮ブームを備える。ブーム装置の伸縮、起伏及び旋回を操作するための運転室が旋回台に付設されている。この運転室にオペレータが乗降するための梯子が上記ボディ(具体的にはボディを構成するサイドカバー)に設けられている。この梯子は、移動式クレーンが走行状態であるときに上記運転室の直下に配置されており、オペレータが地上から直ちに上記運転室に搭乗することができるようになっている。
実登2566618号公報
ところで、大型の移動式クレーンにおいては、軸重を低減させるため、3本以上の車軸が備えられているものがある。このような移動式クレーンでは、運転室の直下にタイヤが位置する場合がある。上記サイドカバーは、タイヤを覆うように配置されることはないため、従来のようにサイドカバーに梯子が設けられたとしても、運転室の直下に梯子が配置されず、オペレータが運転室へ乗降するのに不便である。
本発明は、上記の事情に鑑みてなされたものであり、その目的は、運転室の出入口の直下に車軸が位置する場合であっても、オペレータが運転室に容易に乗降できる梯子を備えた作業車両を提供することにある。
(1) 本発明に係る作業車両は、複数の車軸及び当該車軸間を覆うサイドカバーを有する下部走行体と、当該下部走行体に搭載され、上記車軸の上方に運転席が配置される操作部が設けられた上部作業体とを備えた作業車両である。上記サイドカバーは、メインカバーと、当該メインカバーに設けられ、梯子が形成されたサブカバーと、当該サブカバーの姿勢を、当該サブカバーが上記メインカバー内に格納された第1姿勢と、上記運転席の直下で上記梯子が露出するように張り出させた第2姿勢との間で姿勢変化させる姿勢変化機構とを備える。
この構成によれば、サブカバーは、第1姿勢と第2姿勢との間で姿勢変化する。サブカバーは、オペレータが運転室へ乗降する際に第2姿勢に姿勢変化する。すなわち、サブカバーは、第2姿勢に変化することによってメインカバーから張り出し、梯子が露出する。そのため、車軸の上方に運転席が配置される作業車両であっても、運転室の直下に梯子が配置される。また、オペレータが運転室へ乗降するとき以外は、サブカバーは第1姿勢となり、当該姿勢においてサイドカバーの一部となる。そのため、作業車両の下部走行体内に作業機械の内部部品が位置されている場合に、当該内部部品が覆われる。
(2) 上記梯子は上記サブカバーの裏面側に設けられており、上記サブカバーが上記第1姿勢であるときに上記梯子は上記メインカバーの内奥側に収納されていてもよい。この場合、上記姿勢変化機構は、上記サブカバーを上記メインカバーに対して回動可能に連結し、上記サブカバーが回動することにより上記梯子が上記メインカバーの内奥側から反転しつつ離脱して上記運転席の直下に露出するように所定位置に配置されたヒンジと、当該ヒンジを回動させる直動アクチュエータとを備える。
この構成によれば、直動アクチュエータによってヒンジが回動されることにより、サブカバーが回動する。これにより、サブカバーが第1姿勢と第2姿勢との間で姿勢変化され、梯子がメインカバーの内奥側に収納されている状態と、梯子が運転席の直下に露出する状態とに変化する。
(3) 好ましくは、上記ヒンジは、上記下部走行体のフレームに設けられた支持ピンと、当該支持ピンに回動自在に連結され、上記サブカバーを支持する支持アームとを有する。上記直動アクチュエータは、上記フレームと上記支持アームとの間に配置されている。
この構成によれば、直動アクチュエータが支持アームを回動させることにより、サブカバーは、第1姿勢と第2姿勢との間で回動変位する。
(4) 上記梯子は上記サブカバーが上記第1姿勢であるときに当該サブカバーの表面に露出した状態で上記メインカバーに収納されていてもよい。この場合、上記姿勢変化機構は、上記サブカバーを上記メインカバーに対してスライド移動可能に連結し、上記サブカバーがスライド移動することにより上記梯子が上記メインカバーから離脱して上記運転席の直下にスライドするように所定位置に配置されたヒンジと、当該ヒンジを回動させる直動アクチュエータとを備える。
この構成によれば、サブカバーは、第1姿勢と第2姿勢との間でスライドされる。そのため、サブカバーが第1姿勢と第2姿勢との間で回動変位される場合と比較して、第1姿勢と第2姿勢との間における姿勢変化中にサブカバーが作業車両の左右へ張り出す量が少なくなる。
(5) 上記ヒンジは、上記下部走行体のフレームの第1位置に設けられた第1支持ピンと、当該第1支持ピンに回動自在に連結され、上記サブカバーを支持する支持アームと、上記下部走行体のフレームの第2位置に設けられた第2支持ピンと、当該第2支持ピンに回動自在に連結され、上記サブカバーを支持し、上記梯子を上記メインカバーに対して平行移動させる平行アームとを有する。上記直動アクチュエータは、上記フレームと上記支持アームとの間に配置されている。
この構成によれば、直動アクチュエータが支持アームを容易に回動させるとともに、平行アームが梯子をメインカバーに対して平行移動させる。これにより、サブカバーは、よりコンパクトに第1姿勢と第2姿勢との間でスライドすることができる。
本発明によれば、運転室の出入口の直下に車軸が位置する場合であっても、メインカバーに対してサブカバーの姿勢が変化することにより、サブカバーに設けられた梯子が上記運転室の出入口の直下に配置され得る。したがって、オペレータが運転室に容易に乗降できる。
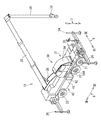
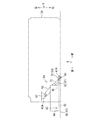
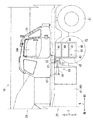
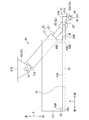
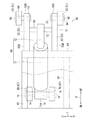
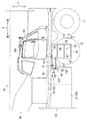
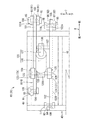
図1は、本実施形態に係るラフテレーンクレーン10の外観斜視図である。 図2は、第1姿勢のサブカバー42を示す平面図である。 図3は、第2姿勢のサブカバー42を示す平面図である。 図4は、第1姿勢のサブカバー42を示す側面図である。 図5は、第2姿勢のサブカバー42を示す側面図である。 図6は、第1姿勢にある姿勢変化機構50の拡大平面図である。 図7は、第2姿勢にある姿勢変化機構50の拡大側面図である。 図8は、第2実施形態に係る第1姿勢のサブカバー42を示す平面図である。 図9は、第2実施形態に係る第2姿勢のサブカバー42を示す平面図である。 図10は、第2実施形態に係る第1姿勢のサブカバー42を示す側面図である。 図11は、第2実施形態に係る第2姿勢のサブカバー42を示す側面図である。 図12は、第2実施形態に係る第1姿勢にある姿勢変化機構50の拡大平面図である。 図13は、第2実施形態に係る第2姿勢にある姿勢変化機構50の拡大側面図である。
以下、本発明の好ましい実施形態が、適宜図面が参照されつつ説明される。なお、本実施形態は、本発明の一態様にすぎず、本発明の要旨を変更しない範囲で実施態様が変更されてもよいことは言うまでもない。また、本実施形態では、鉛直方向を上下方向7と定義し、ラフテレーンクレーン10の直進方向を前後方向8と定義し、上下方向7及び前後方向8と直交する方向を左右方向9と定義する。
[ラフテレーンクレーン10]
図1は、本実施形態に係るラフテレーンクレーン10の外観斜視図である。
本実施形態に係るラフテレーンクレーン10は、図1が示すように、下部走行体20と、上部作業体30とを備える。ラフテレーンクレーン10は、特許請求の範囲に記載された「作業車両」に相当する。但し、作業車両の具体例はラフテレーンクレーン10に限定されず、例えば、オールテレーンクレーン、カーゴクレーン、高所作業車等であってもよい。
[下部走行体20]
下部走行体20は、左右二対の前輪21、22と、左右一対の後輪23とを有する(図1では、右側のみを図示)。対をなす左右の前輪21、22及び後輪23は、車軸(図示省略)により連結されている。すなわち、下部走行体20は、3本の車軸を有している。前輪21、22及び後輪23は、トランスミッション(図示省略)を介して伝達されるエンジン(図示省略)の駆動力によって回転される。但し、下部走行体20の車軸の数は3軸に限定されず、2軸であってもよいし、4軸以上であってもよい。前輪22は、後述する旋回台31が図1が示す非旋回状態のときに、後述するキャビン34(特許請求の範囲に記載された「運転席」及び「操作部」に相当)の出入口34Aの直下に位置する。下部走行体20は、キャビン34内に設置されたステアリング、アクセルペダル、ブレーキペダル等がオペレータによって操作されることによって走行する。
また、下部走行体20は、アウトリガ24、25を有する。アウトリガ24、25は、下部走行体20から左右方向9に張り出した位置において地面に接地する張出状態と、地面から離間した状態で下部走行体20に格納される格納状態とに状態変化が可能である。上部作業体30の動作時にアウトリガ24、25を張出状態とすることにより、ラフテレーンクレーン10の姿勢が安定する。一方、アウトリガ24、25は、下部走行体20の走行時に格納状態とされる。
[上部作業体30]
上部作業体30は、旋回台31と、伸縮ブーム32と、フック33と、キャビン34とを備える。旋回台31は、旋回ベアリング(図示省略)を介して下部走行体20に旋回可能に支持されている。伸縮ブーム32は、起伏及び伸縮可能に旋回台31に支持されている。フック33は、伸縮ブーム32の先端部から下方に延出されたロープ38に吊り下げられている。キャビン34には、下部走行体20を走行させるための前述の各種操作部、及び上部作業体30を動作させるための各種レバーや操作パネル等が設けられている。また、キャビン34には、前後方向8における前輪22の位置に、出入口34Aが設けられている。
旋回台31は、旋回モータ(図示省略)によって旋回される。伸縮ブーム32は、起伏シリンダ35によって起伏され、伸縮シリンダ(図示省略)によって伸縮される。フック33は、ウインチ(図示省略)によるロープ38の巻き取り及び繰り出しによって昇降される。旋回モータ、起伏シリンダ、伸縮シリンダ、ウインチ、及びアウトリガ24、25を動作させるアクチュエータは、例えば、油圧式のアクチュエータである。すなわち、ラフテレーンクレーン10は、供給する作動油の方向及び流量を制御することによって、各アクチュエータを駆動させる。但し、本発明のアクチュエータは油圧式に限定されず、電動式等であってもよい。
[サイドカバー40]
図1が示すように、下部走行体20は、サイドカバー40を備えている。サイドカバー40は、下部走行体20の左右の側面を形成している。下部走行体20の内部には、伸縮ブーム32の伸縮、旋回等のクレーン装置の内部部品(図示省略)が配置されている。サイドカバー40は、下部走行体20の内部にあるクレーン装置の内部部品を覆っている。
図2及び図3は、ラフテレーンクレーン10の要部拡大平面図であり、後述のサブカバー42の姿勢を示す。図4及び図5は、ラフテレーンクレーン10の要部拡大側面図であり、後述のサブカバー42の姿勢を示す。
サイドカバー40は、メインカバー41とサブカバー42と姿勢変化機構50(図4及び図5参照)とを含んでいる。また、サブカバー42は、昇降ステップ43(図5参照、特許請求の範囲に記載された「梯子」に相当))を備えている。
サブカバー42は、姿勢変化機構50によって、図2及び図4が示す第1姿勢と、図3及び図5が示す第2姿勢との間で姿勢変化される。サブカバー42は、第1姿勢においてサイドカバー40の一部になり、第2姿勢において、キャビン34の出入口34Aに昇降するための梯子になる。サブカバー42は、第1姿勢において、昇降ステップ43を下部走行体20の内側に収納する(図2参照)。サブカバー42が第1姿勢にある状態において、メインカバー41の外面(図1における右側面)とサブカバー42の外面(図1における右側面)とは、略同一平面上に並ぶ。サブカバー42は、第2姿勢において、キャビン34の出入口34Aの下方に張り出しすと共に、昇降ステップ43が露出された状態になる(図3参照)。
[昇降ステップ43]
図4及び図5が示すように、サブカバー42には、上記昇降ステップ43が設けられている。昇降ステップ43は、ラフテレーンクレーン10のオペレータがキャビン34に乗降するために用いられる。
図6及び図7は、姿勢変化機構50の拡大平面図及び拡大側面図である。これらの図では、サブカバー42は第1姿勢となっている。
サブカバー42に設けられた昇降ステップ43は、図5が示すように、一対の支柱44、45と、複数の踏板46、47、48、49とを備える。支柱44、45は、上下方向7に延設されている。支柱44、45は、前後方向8に所定距離だけ離間しており、図6が示すように、右端面44A、45Aがサブカバー42の第1面42Aに接続されている。踏板46〜49は、矩形板状を有している。各踏板46〜49は、前後方向8に延設され、一対の支柱44、45に掛け渡され、サブカバー42に接続されている。図5が示すように、各踏板46〜49は、上下方向7に並設されている。図2が示すように、第1姿勢において、昇降ステップ43は、メインカバー41の内奥側に収納されている。
[姿勢変化機構50]
図6及び図7が示すように、姿勢変化機構50は、支持アーム51及び支持ピン65,66(特許請求の範囲に記載された「ヒンジ」に相当)並びに油圧シリンダ68(特許請求の範囲に記載された「直動アクチュエータ」に相当)を備えている。
図7が示すように、支持アーム51は、2本のサブアーム52、53と回動軸54とを備えている。各サブアーム52、53は、同形状を有している。各サブアーム52、53は、上下方向7に離間し、図6が示すように同一面上に配置されている。サブアーム52、53は、前後方向8に延びる第1部分55と、第1部分55の前端部55Aから右方に延びる第2部分56とを有する。サブアーム52、53の第2部分56の右端部56Aは、上下方向7に貫通する円形の貫通孔57を有している(図7参照)。図6が示すように、第1部分55の後端55Bは、サブカバー42の前面42Bの上端部に接続されている。回動軸54は、上下方向7に延びる円柱形状を有している。図7が示すように、回動軸54は、サブアーム52、53の中央部に架け渡されている。
図4及び図5が示すように、下部走行体20は、回動支持部61を備えている。回動支持部61は、上板62と下板63とを有している。上板62及び下板63は、上下方向7に沿って対向しており、キャビン34の出入口34Aの後端より後方に位置する。図7が示すように、同形状を有している上板62及び下板63は、上下方向7に所定距離だけ離間している。図6が示すように、上板62及び下板63は、左端部61Aが下部走行体20に固定されている。上板62及び下板63は、上下方向7に貫通した円形の貫通孔64を有している。貫通孔64は、上記貫通孔57と同一の径を有している。
上記上板62の貫通孔64とサブアーム52の貫通孔57とには、円柱形状の支持ピン65が挿通されている。また、上記下板63の貫通孔64とサブアーム53の貫通孔57とには、円柱形状の支持ピン66が挿通されている。これにより、サブカバー42は、支持ピン65、66を中心軸として回動することができ(図4及び図5参照)、図4が示す第1姿勢と、図5が示す第2姿勢との間で変化する。
図4及び図5が示すように、シリンダ支持部67が下部走行体20に固定され、これに油圧シリンダ68のシリンダチューブ71(後述)が連結されている。図7が示すように、シリンダ支持部67は、上板69と下板70とを有している。上板69及び下板70は、同一形状であり、上下方向7に所定距離だけ離間している。図6が示すように、上板69及び下板70は、左端部67Aが下部走行体20に固定されている。図7が示すように、上板69及び下板70は、上下方向7に貫通する円形の貫通孔74を有している。
図6及び図7が示すように、油圧シリンダ68は、シリンダチューブ71とロッド72とを含む。シリンダチューブ71の後端部71A(ロッド72と反対側の端部)は、上下方向7に貫通する円形の貫通孔75を有している。油圧シリンダ68の後端部71Aがシリンダ支持部67の上板69と下板70との間に位置する状態で、シリンダチューブ71の貫通孔75とシリンダ支持部67の貫通孔74とに、円柱形状の支持ピン76が挿通されている。これにより、油圧シリンダ68は、支持ピン76を回動軸として回動可能である。油圧シリンダ68のロッド72の先端部には、上下方向7に貫通する貫通孔73を有する部材が装着されている。貫通孔73には、昇降ステップ43の支持アーム51が備える回動軸54が挿通されている。
図2が示すように、油圧シリンダ68のロッド72が伸長されることにより、支持アーム51が右方に押される。これにより、サブカバー42は、支持ピン65,66(図7参照)を中心として右方に張り出すように回動し、サブカバー42は、第1姿勢から図3が示す第2姿勢状態に至る。このように、油圧シリンダ68のロッド72を直線移動させることにより、サブカバー42が第1姿勢と第2姿勢との間で姿勢変化される。
[本実施形態の作用効果]
以上のように、サブカバー42は、オペレータが運転室へ乗降する際に上記第2姿勢(図5参照)に姿勢変化する。この第2姿勢は、メインカバー41から張り出して昇降ステップ43が露出された姿勢である。そのため、車軸(前輪22)の上方にキャビン34が配置されるラフテレーンクレーン10であっても、キャビン34の出入口34Aの直下に昇降ステップ43が位置する。よって、オペレータはキャビン34へ乗降しやすい。また、オペレータがキャビン34へ乗降するとき以外は、サブカバー42は上記第1姿勢(図2及び図4参照)となる。サブカバー42は、第1姿勢においてサイドカバー40の一部となる。そのため、下部走行体20内にあるクレーン装置の内部部品が保護される。
図2、図3、図4及び図5が示すように、油圧シリンダ68によって支持アーム51が回動され、サブカバー42が変位する。これにより、サブカバー42が簡単かつ確実に姿勢変化され、昇降ステップ43がメインカバー41の内奥側に収納されている状態と、昇降ステップ43がキャビン34の出入口34Aの直下に露出する状態に変化する。
[第2実施形態]
図2、図3、図4及び図5が示す姿勢変化機構50に代えて、図8、図9、図10及び図11が示す姿勢変化機構50が採用されてもよい。図8及び図9は、第2実施形態に係るラフテレーンクレーン10の要部拡大平面図であり、後述のサブカバー42の姿勢を示す。図10及び図11は、第2実施形態に係るラフテレーンクレーン10の要部拡大側面図であり、後述のサブカバー42の姿勢を示す。
本実施形態に係る姿勢変化機構50が上記第1実施形態に係る姿勢変化機構50と異なるところは、サブカバー42を姿勢変化させる際に、サブカバー42を平行移動させるように構成されている点、及びそのために、サブカバー42が第1姿勢にあるときは、昇降ステップ43が露出している点である。
図12及び図13が示すように、第2実施形態における姿勢変化機構50は、平行リンク80(特許請求の範囲に記載された「ヒンジ」に相当)と油圧シリンダ122とを備えている。平行リンク80は、支持アーム101と平行アーム102と支持ピン108(特許請求の範囲に記載された第1支持ピンに相当)と支持ピン110(特許請求の範囲に記載された第2支持ピンに相当)とを備えている。
サブカバー42は、第1支持部81と第2支持部82とを備えている。第1支持部81は、右端部81Aがサブカバー42の第2面42Cに固定されている。第1支持部81は、第1姿勢におけるサブカバー42の上端部(図13参照)且つ後端部(図12参照)に位置している。図13が示すように、第1支持部81は、上下方向7に貫通する貫通孔83を有している。
図12が示すように、第2支持部82は、右端部82Aがサブカバー42の第2面42Cに固定されている。第2支持部82は、第1姿勢において第1支持部81より後方(図12参照)且つ下方(図13参照)に位置している。第2支持部82は、上下方向7に貫通する貫通孔84を有している。
図10及び図11が示すように、下部走行体20は、第3支持部91と第4支持部92とを備えている。図13が示すように、第3支持部91は、上板93と下板94とを有している。上板93と下板94とは、上下方向7に沿って対向しており、キャビン34の出入口34A(図10参照)の後端より後方に位置する。同形状を有している上板93及び下板94は、上下方向7に所定距離だけ離間している。図12が示すように、上板93及び下板94は、左端部91Aが下部走行体20に固定されている。図13が示すように、上板93及び下板94は、上下方向7に貫通した円形の貫通孔95を有している。
第4支持部92は、上板96と下板97とを有している。上板96と下板97とは、上下方向7に沿って対向しており、第3支持部91より後方に位置する。同形状を有している上板96及び下板97は、上下方向7に所定距離だけ離間している。図12が示すように、上板96及び下板97は、左端部92Aが下部走行体20に固定されている。図13が示すように、上板96及び下板97は、上下方向7に貫通した貫通孔98を有している。
支持アーム101は、昇降ステップ43の上部において水平方向に延びている。図12が示すように、支持アーム101は、サブカバー42が第1姿勢にある状態において、右斜め後方に延びた後、湾曲して略後方に延び、再び湾曲して右斜め後方に延びる。図13が示すように、支持アーム101の前端部101Aは、上下方向7に貫通する円形の貫通孔103を有している。支持アーム101の後端部101Bは、上下方向7に貫通する円形の貫通孔104を有している。
平行アーム102は、昇降ステップ43の上部であって支持アーム101より下方の位置において水平方向に延びている。図12が示すように、平行アーム102は、サブカバー42が第1姿勢にある状態において、略後方に延び、湾曲して略右方に延びる。図13が示すように、平行アーム102の前端部102Aは、上下方向7に貫通する円形の貫通孔105を有している。平行アーム102の後端部102Bは、上下方向7に貫通する円形の貫通孔106を有している。平行アーム102は、平行アーム102から上方に延びる円柱形状の回動軸107を有している。
支持アーム101の貫通孔103と第3支持部91の貫通孔95とには、円柱形状の支持ピン108が挿通されている。支持アーム101の貫通孔104と第1支持部81の貫通孔83とには、円柱形状の支持ピン109が挿通されている。また、平行アーム102の貫通孔105と第4支持部92の貫通孔98とには、円柱形状の支持ピン110が挿通されている。平行アーム102の貫通孔106と第2支持部82の貫通孔84とには、円柱形状の支持ピン111が挿通されている。
図9、図10及び図11が示すように、シリンダ支持部121が下部走行体20に固定され、これに油圧シリンダ122のシリンダチューブ126(後述)が連結されている。図13が示すように、シリンダ支持部121は、上板123と下板124とを有している。上板123及び下板124は、同一形状であり、上下方向7に所定距離だけ離間している。図12が示すように、上板123及び下板124は、左端部121Aが下部走行体20に支持されている。図13が示すように、上板123及び下板124は、上下方向7に貫通する円形の貫通孔125を有している。
油圧シリンダ122は、シリンダチューブ126とロッド127とを含む。シリンダチューブ126の後端部126Aは、上下方向7に貫通する円形の貫通孔128を有している。油圧シリンダ122は、後端部126Aがシリンダ支持部121の上板123と下板124との間に位置する状態で、貫通孔128とシリンダ支持部121の貫通孔125とには、円柱形状の支持ピン129が挿通されている。これにより、油圧シリンダ122は、支持ピン129を回動軸として回動可能である。油圧シリンダ122のロッド127の先端部には、上下方向7に貫通する貫通孔130を有する部材が装着されている。貫通孔130には、平行アーム102の回動軸107が挿通されている。
図8及び図9が示すように、油圧シリンダ122のロッド127が伸長されることにより、平行アーム102が右方に押される。これにより、平行アーム102が支持ピン110(図13参照)を中心として回動し、サブカバー42が右方に移動する。これに伴い、支持アーム101も支持ピン108(図13参照)を中心に回動し、平行リンク80が機能する。すなわち、第1支持部81と第2支持部82とが左右方向9において同位置に並んだ状態を維持したまま、支持アーム101及び平行アーム102が回動する。その結果、サブカバー42は、第1姿勢から平行移動されて、図9に示す第2姿勢に至る。このように、油圧シリンダ122のロッド127を直線移動させることにより、サブカバー42は、第1姿勢と第2姿勢との間を平行移動することができ(図10及び図11参照)、図10が示す第1姿勢と、図11が示す第2姿勢との間で変化する。
[第2実施形態の作用効果]
図8、図9、図10及び図11が示すように、サブカバー42は、第1姿勢と第2姿勢との間で平行リンク80によって平行移動されるので、サブカバー42が第1姿勢と第2姿勢との間で回動移動される場合と比較して、第1姿勢と第2姿勢との間における姿勢変化中にサブカバー42がメインカバー41より外側に張り出す量が少なくなる。
[その他の変形例]
前述の実施形態では、例えば、回動支持部61と支持アーム51のように(図6参照)、部材同士が回動可能に連結される場合、連結される両部材に貫通孔が形成され、両方の貫通孔に1本の支持ピンが挿通されることによって、部材同士が回動可能に連結された。しかしながら、一方の部材(例えば支持アーム51)に突起が形成され、この突起が他方の部材(例えば回動支持部61)の貫通孔に挿通されることにより、部材同士が回動可能に連結されても良い。
また、前述の実施形態では、直動アクチュエータとして油圧シリンダを用いたが、例えば電動シリンダなど他の直動アクチュエータが用いられてもよい。
10・・・ラフテレーンクレーン(作業車両)
20・・・下部走行体
30・・・上部作業体
34・・・キャビン(運転席、操作部)
40・・・サイドカバー
41・・・メインカバー
42・・・サブカバー
43・・・昇降ステップ(梯子)
50・・・姿勢変化機構
51・・・支持アーム(ヒンジ)
68・・・油圧シリンダ(直動アクチュエータ)
72・・・ロッド
80・・・平行リンク(ヒンジ)

Claims (5)

  1. 複数の車軸及び当該車軸間を覆うサイドカバーを有する下部走行体と、
    当該下部走行体に搭載され、上記車軸の上方に運転席が配置される操作部が設けられた上部作業体とを備えた作業車両であって、
    上記サイドカバーは、
    メインカバーと、
    当該メインカバーに設けられ、梯子が形成されたサブカバーと、
    当該サブカバーの姿勢を、当該サブカバーが上記メインカバー内に格納された第1姿勢と、上記運転席の直下で上記梯子が露出するように張り出させた第2姿勢との間で姿勢変化させる姿勢変化機構とを備えた作業車両。
  2. 上記梯子は上記サブカバーの裏面側に設けられており、上記サブカバーが上記第1姿勢であるときに上記梯子は上記メインカバーの内奥側に収納されており、
    上記姿勢変化機構は、上記サブカバーを上記メインカバーに対して回動可能に連結し、上記サブカバーが回動することにより上記梯子が上記メインカバーの内奥側から反転しつつ離脱して上記運転席の直下に露出するように所定位置に配置されたヒンジと、
    当該ヒンジを回動させる直動アクチュエータとを備える請求項1に記載の作業車両。
  3. 上記ヒンジは、
    上記下部走行体のフレームに設けられた支持ピンと、
    当該支持ピンに回動自在に連結され、上記サブカバーを支持する支持アームとを有し、
    上記直動アクチュエータは、上記フレームと上記支持アームとの間に配置されている請求項2に記載の作業車両。
  4. 上記梯子は上記サブカバーが上記第1姿勢であるときに当該サブカバーの表面に露出した状態で上記メインカバーに収納されており、
    上記姿勢変化機構は、上記サブカバーを上記メインカバーに対してスライド移動可能に連結し、上記サブカバーがスライド移動することにより上記梯子が上記メインカバーから離脱して上記運転席の直下にスライドするように所定位置に配置されたヒンジと、
    当該ヒンジを回動させる直動アクチュエータとを備える請求項1に記載の作業車両。
  5. 上記ヒンジは、
    上記下部走行体のフレームの第1位置に設けられた第1支持ピンと、
    当該第1支持ピンに回動自在に連結され、上記サブカバーを支持する支持アームと、
    上記下部走行体のフレームの第2位置に設けられた第2支持ピンと、
    当該第2支持ピンに回動自在に連結され、上記サブカバーを支持し、上記梯子を上記メインカバーに対して平行移動させる平行アームとを有し、
    上記直動アクチュエータは、上記フレームと上記支持アームとの間に配置されている請求項4に記載の作業車両。

JP2016027840A 2016-02-17 2016-02-17 作業車両 Active JP6786813B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2016027840A JP6786813B2 (ja) 2016-02-17 2016-02-17 作業車両

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2016027840A JP6786813B2 (ja) 2016-02-17 2016-02-17 作業車両

Publications (2)

Publication Number Publication Date
JP2017144865A true JP2017144865A (ja) 2017-08-24
JP6786813B2 JP6786813B2 (ja) 2020-11-18

Family

ID=59681094

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2016027840A Active JP6786813B2 (ja) 2016-02-17 2016-02-17 作業車両

Country Status (1)

Country Link
JP (1) JP6786813B2 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN111943095A (zh) * 2020-07-10 2020-11-17 湖南星邦智能装备股份有限公司 一种高空作业车臂架稳定性控制方法

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0416052U (ja) * 1990-05-30 1992-02-10
JPH0435945U (ja) * 1990-07-24 1992-03-25
JP2000211430A (ja) * 1999-01-21 2000-08-02 Nissan Diesel Motor Co Ltd 車両用乗降ステップ装置
JP2001516303A (ja) * 1997-03-14 2001-09-25 フレイトライナー コーポレイション 車輛に出入するための後退可能な階段通路
JP2015000704A (ja) * 2013-06-18 2015-01-05 有限会社Ss技巧 車両荷台のステップ付アオリ

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0416052U (ja) * 1990-05-30 1992-02-10
JPH0435945U (ja) * 1990-07-24 1992-03-25
JP2001516303A (ja) * 1997-03-14 2001-09-25 フレイトライナー コーポレイション 車輛に出入するための後退可能な階段通路
JP2000211430A (ja) * 1999-01-21 2000-08-02 Nissan Diesel Motor Co Ltd 車両用乗降ステップ装置
JP2015000704A (ja) * 2013-06-18 2015-01-05 有限会社Ss技巧 車両荷台のステップ付アオリ

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN111943095A (zh) * 2020-07-10 2020-11-17 湖南星邦智能装备股份有限公司 一种高空作业车臂架稳定性控制方法

Also Published As

Publication number Publication date
JP6786813B2 (ja) 2020-11-18

Similar Documents

Publication Publication Date Title
CN106917430B (zh) 自推进的工作机器
WO2013054777A1 (ja) 作業車両の可動式ラダー装置
JP4472763B2 (ja) 建機車輌
WO2017022336A1 (ja) 作業車両
JP7467195B2 (ja) ブーム式作業車
JP2020029320A (ja) カウンタウエイト着脱装置
JP7537981B2 (ja) 高所作業車
JPH08300920A (ja) 作業車の軌道走行装置
JP6786813B2 (ja) 作業車両
JP5121350B2 (ja) 移動式クレーン
JP2009012565A (ja) 軌陸作業車
JP6610088B2 (ja) 移動式クレーンに備えられたステップ機構
JP4528688B2 (ja) 作業用車両
JP3787097B2 (ja) 作業車の作動制御装置
JP3999697B2 (ja) アウトリガジャッキ
JPH07196295A (ja) 高所作業車
JP7525356B2 (ja) 高所作業車
JP7208821B2 (ja) 作業車
JP4665230B2 (ja) 作業車両
JP6231338B2 (ja) 軌道走行作業車両の制動力制御装置
JP7052941B2 (ja) クレーン
JP6817125B2 (ja) 軌陸車
JP2019131341A (ja) レバー装置
JP2024035647A (ja) 軌陸車用転車装置
JP2003137499A (ja) 高所作業車の作業台レベリング装置

Legal Events

Date Code Title Description
A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20160229

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20181226

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20191015

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20191017

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20191210

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20200421

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20200603

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20200929

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20201012

R150 Certificate of patent or registration of utility model

Ref document number: 6786813

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250