JP2017164892A - 材料を効率的に破壊するためのアルゴリズム - Google Patents
材料を効率的に破壊するためのアルゴリズム Download PDFInfo
- Publication number
- JP2017164892A JP2017164892A JP2017007233A JP2017007233A JP2017164892A JP 2017164892 A JP2017164892 A JP 2017164892A JP 2017007233 A JP2017007233 A JP 2017007233A JP 2017007233 A JP2017007233 A JP 2017007233A JP 2017164892 A JP2017164892 A JP 2017164892A
- Authority
- JP
- Japan
- Prior art keywords
- positioning device
- torque
- force
- frequencies
- controller
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64D—EQUIPMENT FOR FITTING IN OR TO AIRCRAFT; FLIGHT SUITS; PARACHUTES; ARRANGEMENT OR MOUNTING OF POWER PLANTS OR PROPULSION TRANSMISSIONS IN AIRCRAFT
- B64D15/00—De-icing or preventing icing on exterior surfaces of aircraft
- B64D15/16—De-icing or preventing icing on exterior surfaces of aircraft by mechanical means, e.g. pulsating mats or shoes attached to, or built into, surface
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B17/22—Implements for squeezing-off ulcers or the like on inner organs of the body; Implements for scraping-out cavities of body organs, e.g. bones; for invasive removal or destruction of calculus using mechanical vibrations; for removing obstructions in blood vessels, not otherwise provided for
- A61B17/22004—Implements for squeezing-off ulcers or the like on inner organs of the body; Implements for scraping-out cavities of body organs, e.g. bones; for invasive removal or destruction of calculus using mechanical vibrations; for removing obstructions in blood vessels, not otherwise provided for using mechanical vibrations, e.g. ultrasonic shock waves
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61C—DENTISTRY; APPARATUS OR METHODS FOR ORAL OR DENTAL HYGIENE
- A61C1/00—Dental machines for boring or cutting ; General features of dental machines or apparatus, e.g. hand-piece design
- A61C1/02—Dental machines for boring or cutting ; General features of dental machines or apparatus, e.g. hand-piece design characterised by the drive of the dental tools
- A61C1/07—Dental machines for boring or cutting ; General features of dental machines or apparatus, e.g. hand-piece design characterised by the drive of the dental tools with vibratory drive, e.g. ultrasonic waves
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D17/00—Details of, or accessories for, portable power-driven percussive tools
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F5/00—Designing, manufacturing, assembling, cleaning, maintaining or repairing aircraft, not otherwise provided for; Handling, transporting, testing or inspecting aircraft components, not otherwise provided for
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61C—DENTISTRY; APPARATUS OR METHODS FOR ORAL OR DENTAL HYGIENE
- A61C1/00—Dental machines for boring or cutting ; General features of dental machines or apparatus, e.g. hand-piece design
- A61C1/0007—Control devices or systems
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61C—DENTISTRY; APPARATUS OR METHODS FOR ORAL OR DENTAL HYGIENE
- A61C3/00—Dental tools or instruments
- A61C3/02—Tooth drilling or cutting instruments; Instruments acting like a sandblast machine
- A61C3/03—Instruments operated by vibration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D2222/00—Materials of the tool or the workpiece
- B25D2222/15—Ice
Landscapes
- Engineering & Computer Science (AREA)
- Health & Medical Sciences (AREA)
- Mechanical Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- Aviation & Aerospace Engineering (AREA)
- Animal Behavior & Ethology (AREA)
- Veterinary Medicine (AREA)
- Public Health (AREA)
- General Health & Medical Sciences (AREA)
- Surgery (AREA)
- Oral & Maxillofacial Surgery (AREA)
- Epidemiology (AREA)
- Dentistry (AREA)
- Medical Informatics (AREA)
- Orthopedic Medicine & Surgery (AREA)
- Vascular Medicine (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Biomedical Technology (AREA)
- Heart & Thoracic Surgery (AREA)
- Molecular Biology (AREA)
- Manufacturing & Machinery (AREA)
- Transportation (AREA)
- Control Of Electric Motors In General (AREA)
- Percussive Tools And Related Accessories (AREA)
- Apparatuses For Generation Of Mechanical Vibrations (AREA)
- User Interface Of Digital Computer (AREA)
Abstract
Description
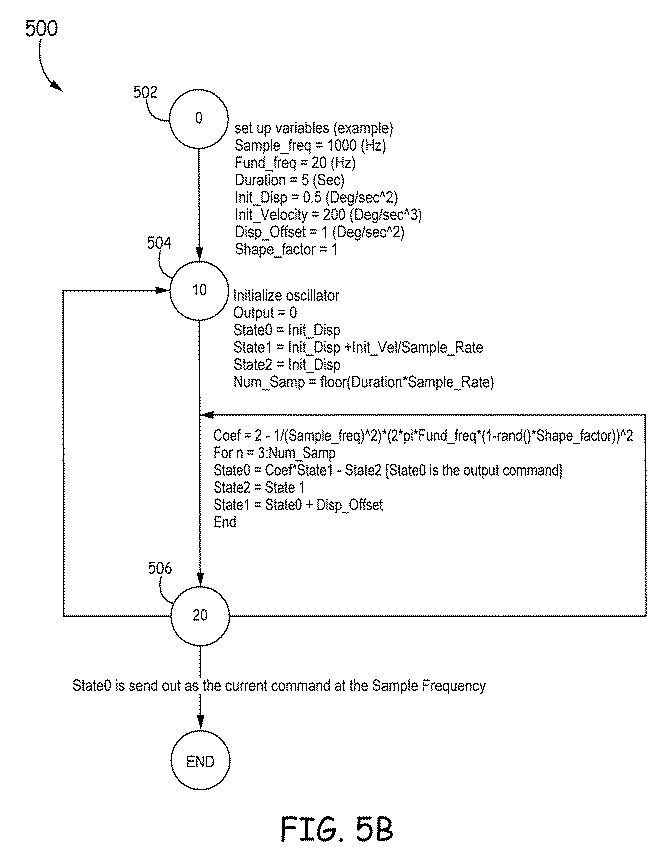
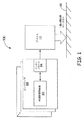
[0050] 例1は、材料を破壊するためのシステムであって、材料に対して力又はトルクを発生させるように構成されたデバイスと、前記デバイスに結合された少なくとも1つのコントローラと、を備え、前記コントローラは、前記デバイスによって前記力又はトルクを加えるための少なくとも1つの自由度と初期方向を選択し、前記デバイスにコマンドを供給することによって、前記デバイスにより前記力又はトルクを前記初期方向に加えながら第1の一連の周波数で前記力又はトルクを振動させる、ように構成される、システムを含む。
Claims (3)
- 材料(101)を破壊するためのシステム(100)であって、
材料に対して力又はトルクを発生させるように構成されたデバイス(102)と、
前記デバイス(102)に結合された少なくとも1つのコントローラ(104)と、
を備え、前記コントローラ(104)は、
前記デバイス(102)によって前記力又はトルクを加えるための少なくとも1つの自由度と初期方向を選択し、
前記デバイス(102)にコマンドを供給することによって、前記デバイス(102)により前記力又はトルクを前記初期方向に加えながら第1の一連の周波数で前記力又はトルクを振動させる、
ように構成される、システム(100)。 - 前記第1の一連の周波数のうちの1又は複数の周波数は、乱数発生器を用いて生成される、請求項1に記載のシステム(100)。
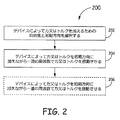
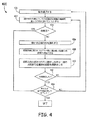
- 材料(101)を破壊する方法(200)であって、
デバイス(102)によって材料に力又はトルクを加えるための少なくとも1つの自由度と初期方向を選択するステップ(202)と、
コントローラ(104)から前記デバイス(102)へコマンドを供給することによって、前記デバイス(102)により前記力又はトルクを前記初期方向に加えながら第1の一連の周波数で前記力又はトルクを振動させるステップ(204)と、
を含む方法(200)。
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US201662281157P | 2016-01-20 | 2016-01-20 | |
| US62/281,157 | 2016-01-20 | ||
| US15/153,511 | 2016-05-12 | ||
| US15/153,511 US10766624B2 (en) | 2016-01-20 | 2016-05-12 | Algorithm for efficiently breaking a material |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017164892A true JP2017164892A (ja) | 2017-09-21 |
Family
ID=57868025
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017007233A Pending JP2017164892A (ja) | 2016-01-20 | 2017-01-19 | 材料を効率的に破壊するためのアルゴリズム |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US10766624B2 (ja) |
| EP (1) | EP3196124A1 (ja) |
| JP (1) | JP2017164892A (ja) |
| CN (1) | CN107054665A (ja) |
| AU (1) | AU2016277655A1 (ja) |
| CA (1) | CA2951888A1 (ja) |
Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US505433A (en) * | 1893-09-26 | Broiler | ||
| JPS5078970A (ja) * | 1973-11-07 | 1975-06-27 | ||
| JPH01306347A (ja) * | 1988-05-31 | 1989-12-11 | Aisin Seiki Co Ltd | 水滴除去装置 |
| JPH04261991A (ja) * | 1990-10-02 | 1992-09-17 | Thomson Csf | 壁、特に光学窓もしくは高周波電波窓の壁表面に生ずる氷の除去装置 |
| JP2007307696A (ja) * | 2006-04-19 | 2007-11-29 | Fanuc Ltd | 加工装置 |
| US20080054762A1 (en) * | 2004-03-04 | 2008-03-06 | Ludwiczak Damian R | Vibrating debris remover |
| JP2011020230A (ja) * | 2009-07-17 | 2011-02-03 | Hitachi Koki Co Ltd | 携帯用工具 |
| JP2012076160A (ja) * | 2010-09-30 | 2012-04-19 | Hitachi Koki Co Ltd | 電動工具 |
| JP2012139800A (ja) * | 2011-01-05 | 2012-07-26 | Makita Corp | 電動工具 |
| EP2756980A1 (en) * | 2013-01-18 | 2014-07-23 | Tesmec SpA | Ice breaking pantograph |
Family Cites Families (44)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB505433A (en) | 1937-11-05 | 1939-05-05 | Rudolf Goldschmidt | Improvements in and relating to de-icing equipment, for example for aircraft |
| US4368471A (en) * | 1980-08-11 | 1983-01-11 | Walton Jr William B | Antenna ice removal and prevention apparatus |
| US4545553A (en) * | 1983-02-25 | 1985-10-08 | The United States Of America As Represented By The United States National Aeronautics And Space Administration | Piezoelectric deicing device |
| DE3462112D1 (en) | 1983-08-24 | 1987-02-26 | Short Brothers Ltd | A method of and apparatus for de-icing an elastically deformable sheet member |
| EP0326744A3 (en) * | 1987-11-25 | 1989-08-23 | Andrew Corporation | Anti-icing and de-icing system for reflector-type microwave antennas |
| GB2215257B (en) * | 1988-02-10 | 1992-03-04 | Ronald Albert William Clarke | Apparatus for reflex-percussive cutting of concrete etc. |
| US5025187A (en) * | 1988-05-30 | 1991-06-18 | Aisin Seiki Kabushiki Kaisha | Actuator and control system for cleaning of mirror-like objects |
| US5206806A (en) * | 1989-01-10 | 1993-04-27 | Gerardi Joseph J | Smart skin ice detection and de-icing system |
| JP2874762B2 (ja) * | 1989-06-05 | 1999-03-24 | キヤノン株式会社 | モータ駆動装置 |
| JP2874765B2 (ja) * | 1989-06-19 | 1999-03-24 | キヤノン株式会社 | 振動型モーター装置 |
| US5017236A (en) * | 1989-08-21 | 1991-05-21 | Fsi International, Inc. | High frequency sonic substrate processing module |
| US5573497A (en) | 1994-11-30 | 1996-11-12 | Technomed Medical Systems And Institut National | High-intensity ultrasound therapy method and apparatus with controlled cavitation effect and reduced side lobes |
| US5694936A (en) | 1994-09-17 | 1997-12-09 | Kabushiki Kaisha Toshiba | Ultrasonic apparatus for thermotherapy with variable frequency for suppressing cavitation |
| IL113291A0 (en) * | 1995-04-06 | 1995-07-31 | Nanomotion Ltd | A multi-axis rotation device |
| US7336019B1 (en) * | 2005-07-01 | 2008-02-26 | Puskas William L | Apparatus, circuitry, signals, probes and methods for cleaning and/or processing with sound |
| US7211928B2 (en) * | 1996-08-05 | 2007-05-01 | Puskas William L | Apparatus, circuitry, signals and methods for cleaning and/or processing with sound |
| US6313565B1 (en) * | 2000-02-15 | 2001-11-06 | William L. Puskas | Multiple frequency cleaning system |
| US7211927B2 (en) * | 1996-09-24 | 2007-05-01 | William Puskas | Multi-generator system for an ultrasonic processing tank |
| US20080047575A1 (en) * | 1996-09-24 | 2008-02-28 | Puskas William L | Apparatus, circuitry, signals and methods for cleaning and processing with sound |
| JP3504130B2 (ja) * | 1997-12-01 | 2004-03-08 | 株式会社東芝 | 周期信号ドライブ装置 |
| US6100654A (en) * | 1998-01-29 | 2000-08-08 | Canon Kabushiki Kaisha | Driving device for a vibration type motor |
| US5912538A (en) | 1998-05-12 | 1999-06-15 | Eaton Corporation | Torque amplification for ice breaking in an electric torque motor |
| US20130281897A1 (en) * | 2003-09-04 | 2013-10-24 | Ahof Biophysical Systems Inc. | Non-invasive reperfusion system by deformation of remote, superficial arteries at a frequency much greater than the pulse rate |
| US7084553B2 (en) * | 2004-03-04 | 2006-08-01 | Ludwiczak Damian R | Vibrating debris remover |
| US8087297B2 (en) * | 2004-03-04 | 2012-01-03 | Ludwiczak Damian R | Vibrating debris remover |
| US7247970B2 (en) * | 2004-07-02 | 2007-07-24 | Seiko Epson Corporation | Drive method for piezoelectric actuator, drive apparatus for piezoelectric actuator, electronic device, control program for drive apparatus for piezoelectric actuator, and recording medium |
| US6917326B1 (en) * | 2004-09-29 | 2005-07-12 | Siemens Milltronics Process Instruments | Vibratory cleaning mechanism for an antenna in a time-of-flight based level measurement system |
| JP4838567B2 (ja) * | 2005-10-26 | 2011-12-14 | キヤノン株式会社 | 周波数制御回路、モータ駆動装置、周波数制御方法、モータ駆動装置の制御方法、及び、制御方法をコンピュータに実行させるプログラム |
| JP2008154304A (ja) * | 2006-12-14 | 2008-07-03 | Pentax Corp | 超音波モータ |
| US8140288B2 (en) * | 2007-04-18 | 2012-03-20 | Nikon Corporation | On-machine methods for identifying and compensating force-ripple and side-forces produced by actuators on a multiple-axis stage |
| IL185134A (en) | 2007-08-08 | 2013-10-31 | Amihay Gornik | Mechanical thawing system vibrates |
| JP2009044932A (ja) * | 2007-08-10 | 2009-02-26 | Olympus Corp | 超音波モータの駆動方法及び超音波モータ |
| US20090173358A1 (en) * | 2008-01-09 | 2009-07-09 | Micron Technology, Inc. | Megasonic cleaning with controlled boundary layer thickness and associated systems and methods |
| JP5130971B2 (ja) * | 2008-03-18 | 2013-01-30 | オムロンヘルスケア株式会社 | 電動歯ブラシ |
| US8659490B2 (en) | 2009-01-15 | 2014-02-25 | William D. Walton | Apparatus and method for clearing water from dish antenna covers |
| US8468636B2 (en) * | 2010-02-02 | 2013-06-25 | Eldon Technology Limited | Apparatus, systems and methods for debris removal from an antenna |
| JP5704826B2 (ja) * | 2010-03-19 | 2015-04-22 | キヤノン株式会社 | 振動型アクチュエータの駆動装置 |
| US8258886B2 (en) * | 2010-03-30 | 2012-09-04 | Tyco Healthcare Group Lp | System and method for improved start-up of self-oscillating electro-mechanical surgical devices |
| US8305277B2 (en) * | 2010-05-07 | 2012-11-06 | Echostar Technologies L.L.C. | Apparatus and methods for snow and ice detection and removal on a communication antenna |
| FR2966645B1 (fr) * | 2010-10-25 | 2014-08-22 | Thales Sa | Positionneur tri axe pour antenne |
| US9327839B2 (en) * | 2011-08-05 | 2016-05-03 | General Atomics | Method and apparatus for inhibiting formation of and/or removing ice from aircraft components |
| EP2578183A1 (en) * | 2011-10-07 | 2013-04-10 | Implaout ApS | Device for loosening, insertion and removal of dental implants |
| US9924923B2 (en) * | 2012-06-13 | 2018-03-27 | University Of Virginia Patent Foundation | Ultrasound imaging of specular-reflecting target |
| US9507331B2 (en) * | 2014-05-09 | 2016-11-29 | At&T Intellectual Property I, L.P. | Remote control of shaking machine for a signal acquisition device |
-
2016
- 2016-05-12 US US15/153,511 patent/US10766624B2/en not_active Expired - Fee Related
- 2016-12-14 CA CA2951888A patent/CA2951888A1/en not_active Abandoned
- 2016-12-22 AU AU2016277655A patent/AU2016277655A1/en not_active Abandoned
-
2017
- 2017-01-09 EP EP17150722.1A patent/EP3196124A1/en not_active Withdrawn
- 2017-01-19 CN CN201710038737.6A patent/CN107054665A/zh not_active Withdrawn
- 2017-01-19 JP JP2017007233A patent/JP2017164892A/ja active Pending
Patent Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US505433A (en) * | 1893-09-26 | Broiler | ||
| JPS5078970A (ja) * | 1973-11-07 | 1975-06-27 | ||
| JPH01306347A (ja) * | 1988-05-31 | 1989-12-11 | Aisin Seiki Co Ltd | 水滴除去装置 |
| JPH04261991A (ja) * | 1990-10-02 | 1992-09-17 | Thomson Csf | 壁、特に光学窓もしくは高周波電波窓の壁表面に生ずる氷の除去装置 |
| US20080054762A1 (en) * | 2004-03-04 | 2008-03-06 | Ludwiczak Damian R | Vibrating debris remover |
| JP2007307696A (ja) * | 2006-04-19 | 2007-11-29 | Fanuc Ltd | 加工装置 |
| JP2011020230A (ja) * | 2009-07-17 | 2011-02-03 | Hitachi Koki Co Ltd | 携帯用工具 |
| JP2012076160A (ja) * | 2010-09-30 | 2012-04-19 | Hitachi Koki Co Ltd | 電動工具 |
| JP2012139800A (ja) * | 2011-01-05 | 2012-07-26 | Makita Corp | 電動工具 |
| EP2756980A1 (en) * | 2013-01-18 | 2014-07-23 | Tesmec SpA | Ice breaking pantograph |
Also Published As
| Publication number | Publication date |
|---|---|
| CA2951888A1 (en) | 2017-07-20 |
| CN107054665A (zh) | 2017-08-18 |
| EP3196124A1 (en) | 2017-07-26 |
| US10766624B2 (en) | 2020-09-08 |
| US20170203846A1 (en) | 2017-07-20 |
| AU2016277655A1 (en) | 2017-08-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6539311B2 (ja) | マルチモード振動砕石器 | |
| JP2019083035A (ja) | 振動する環境における触覚のためのシステム、方法及びコンピュータ可読媒体 | |
| JP6758715B2 (ja) | ランジュバン型超音波振動子の振動励起方法及び超音波加工方法と超音波送信方法 | |
| JP6972169B2 (ja) | 超音波ローラバニシングシステムおよび方法、ならびに部品の加工方法 | |
| CN103267570B (zh) | 一种共振破碎机用测量水泥路面共振频率的系统及其应用 | |
| US20150298348A1 (en) | Concrete vibrator head | |
| EP1234627A3 (en) | Method of controlling elliptical vibrator | |
| CN115151802B (zh) | 测定伺服系统的频率响应的测定装置 | |
| US11065644B2 (en) | Method for exciting piezoelectric transducers and sound-producing arrangement | |
| US10702297B2 (en) | Ultrasonic treatment instrument for articulations, and treatment method thereof | |
| JP7087772B2 (ja) | グリーンカット装置 | |
| US10766624B2 (en) | Algorithm for efficiently breaking a material | |
| KR20020087070A (ko) | 서보제어시스템의 발진임계 검출방법 | |
| US20160369471A1 (en) | Method for controlling a vibrating pile driver | |
| JP6596568B2 (ja) | 関節用超音波処置具及び関節用超音波処置システム | |
| RU2533743C1 (ru) | Способ возбуждения колебаний | |
| JP2017221932A (ja) | 超音波振動子とその振動励起方法 | |
| CN105317217A (zh) | 臂架回转振动抑制设备、系统、方法及工程机械 | |
| JP6068198B2 (ja) | 超音波加工システム及び超音波加工方法 | |
| CN105188557B (zh) | 超声波处理装置和方法以及程序 | |
| CN107848136A (zh) | 用于超声切割工件的设备和方法 | |
| TWI872833B (zh) | 監控系統及方法 | |
| RU2725900C1 (ru) | Способ возбуждения колебаний | |
| JP2017192212A (ja) | 制御系を自律的に安定化して自動調整を行う機能を有するサーボ制御装置 | |
| US10695082B2 (en) | Ultrasonic treatment instrument for articulations, and treatment method thereof |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170124 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200117 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20210226 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210308 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20211029 |