JP2017178287A - 評価プログラム、評価方法および評価装置 - Google Patents
評価プログラム、評価方法および評価装置 Download PDFInfo
- Publication number
- JP2017178287A JP2017178287A JP2016073316A JP2016073316A JP2017178287A JP 2017178287 A JP2017178287 A JP 2017178287A JP 2016073316 A JP2016073316 A JP 2016073316A JP 2016073316 A JP2016073316 A JP 2016073316A JP 2017178287 A JP2017178287 A JP 2017178287A
- Authority
- JP
- Japan
- Prior art keywords
- ships
- route
- ship
- evaluation
- sea area
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C21/00—Navigation; Navigational instruments not provided for in groups G01C1/00 - G01C19/00
- G01C21/20—Instruments for performing navigational calculations
- G01C21/203—Instruments for performing navigational calculations specially adapted for water-borne vessels
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B49/00—Arrangements of nautical instruments or navigational aids
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/88—Radar or analogous systems specially adapted for specific applications
- G01S13/93—Radar or analogous systems specially adapted for specific applications for anti-collision purposes
- G01S13/937—Radar or analogous systems specially adapted for specific applications for anti-collision purposes of marine craft
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G3/00—Traffic control systems for marine craft
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G3/00—Traffic control systems for marine craft
- G08G3/02—Anti-collision systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B43/00—Improving safety of vessels, e.g. damage control, not otherwise provided for
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- Ocean & Marine Engineering (AREA)
- General Physics & Mathematics (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Chemical & Material Sciences (AREA)
- Electromagnetism (AREA)
- Computer Networks & Wireless Communication (AREA)
- Traffic Control Systems (AREA)
Abstract
Description
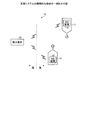
最初に、実施例1に係る支援システム10の一例を説明する。図1は、支援システムの概略的な構成の一例を示す図である。支援システム10は、船舶の航行を支援するシステムである。
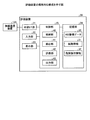
次に、実施例1に係る評価装置20の構成について説明する。図2は、評価装置の概略的な構成を示す図である。評価装置20は、陸上施設13に設けられ、船舶の航行を支援する装置である。例えば、評価装置20は、サーバコンピュータなどのコンピュータである。評価装置20は、1台のコンピュータとして実装してもよく、また、複数台のコンピュータにより実装してもよい。なお、本実施例では、評価装置20を1台のコンピュータとした場合を例として説明する。
条件2:衝突の回避を目的(意図)とした操船行動である。
次に、本実施例に係る評価装置20が、衝突リスクの高い危険箇所を評価する評価処理の流れを説明する。図9は、評価処理の手順の一例を示すフローチャートである。この評価処理は、所定のタイミング、例えば、処理開始を指示する所定操作を受け付けたタイミングで実行される。
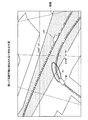
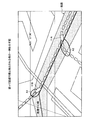
本実施例に係る評価装置20は、航路が存在する海域で、2船間の距離が所定の値(第1の閾値)未満となり、かつ、2船の少なくとも一方が航路を逸脱する航跡を有する船舶の前記海域における航行記録を抽出する。評価装置20は、抽出された航行記録に基づき、海域に含まれる複数の地点における危険性を評価する。これにより、評価装置20は、衝突リスクの高い危険箇所を精度良く検出できる。
また、上記の実施例で説明した各種の処理は、あらかじめ用意されたプログラムをパーソナルコンピュータやワークステーションなどのコンピュータシステムで実行することによって実現することもできる。そこで、以下では、上記の実施例と同様の機能を有するプログラムを実行するコンピュータシステムの一例を説明する。図14は、評価プログラムを実行するコンピュータを示す図である。
11 船舶
12 AIS装置
13 陸上施設
20 評価装置
24 記憶部
25 制御部
30 AIS蓄積データ
31 航路情報
32 危険箇所情報
40 格納部
41 抽出部
42 評価部
43 出力部
Claims (7)
- コンピュータに、
航路が存在する海域で、2船間の距離が所定の値未満となり、かつ、前記2船の少なくとも一方が前記航路を逸脱する航跡を有する船舶の前記海域における航行記録を抽出し、
抽出された前記航行記録に基づき、前記海域に含まれる複数の地点における危険性を評価する
処理を実行させることを特徴とする評価プログラム。 - 前記抽出する処理は、前記2船が針路と速度を維持した場合の前記2船が最接近する距離が前記所定の値未満に低下した後、前記所定の値より大きい所定の第2の値以上に変化する期間に、前記2船の少なくとも一方が前記航路の中心線から離れる航跡を、前記航路を逸脱する航跡と判定する
ことを特徴とする請求項1に記載の評価プログラム。 - 前記抽出する処理は、前記2船が針路と速度を維持した場合の前記2船が最接近する距離が前記所定の値未満に低下した後、前記所定の値より大きい所定の第2の値以上に変化する期間中の所定の第1タイミングでの前記航路の中心線に対する当該2船の少なくとも一方の船の針路のなす角が、前記期間より前の所定の第2タイミングでの前記航路の中心線に対する当該一方の船の針路のなす角より大きく、且つ、所定閾値以上である航跡を、前記航路を逸脱する航跡と判定する
ことを特徴とする請求項1または2に記載の評価プログラム。 - 前記抽出する処理は、前記2船のうち航路上を航行する船については、航路に沿って航行するものとして前記2船間の距離を予測する
ことを特徴とする請求項1〜3の何れか1つに記載の評価プログラム。 - コンピュータに、
航路の幅が広いほど、または、航路の終端に近いほど前記所定の値を大きく変更する
処理を実行させることを特徴とする請求項1〜4の何れか1つに記載の評価プログラム。 - コンピュータが、
航路が存在する海域で、2船間の距離が所定の値未満となり、かつ、前記2船の少なくとも一方が前記航路を逸脱する航跡を有する船舶の前記海域における航行記録を抽出し、
抽出された前記航行記録に基づき、前記海域に含まれる複数の地点における危険性を評価する
処理を実行することを特徴とする評価方法。 - 航路が存在する海域で、2船間の距離が所定の値未満となり、かつ、前記2船の少なくとも一方が前記航路を逸脱する航跡を有する船舶の前記海域における航行記録を抽出する抽出部と、
前記抽出部により抽出された前記航行記録に基づき、前記海域に含まれる複数の地点における危険性を評価する評価部と、
を有することを特徴とする評価装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016073316A JP6627615B2 (ja) | 2016-03-31 | 2016-03-31 | 評価プログラム、評価方法および評価装置 |
| US15/415,240 US10539422B2 (en) | 2016-03-31 | 2017-01-25 | Computer-readable recording medium, evaluation method, and evaluation device |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016073316A JP6627615B2 (ja) | 2016-03-31 | 2016-03-31 | 評価プログラム、評価方法および評価装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017178287A true JP2017178287A (ja) | 2017-10-05 |
| JP6627615B2 JP6627615B2 (ja) | 2020-01-08 |
Family
ID=59960386
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016073316A Active JP6627615B2 (ja) | 2016-03-31 | 2016-03-31 | 評価プログラム、評価方法および評価装置 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US10539422B2 (ja) |
| JP (1) | JP6627615B2 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110705582A (zh) * | 2019-08-12 | 2020-01-17 | 武汉理工大学 | 一种基于改进K-Means聚类算法的船舶过桥行为特征提取方法 |
| CN112967526A (zh) * | 2021-02-01 | 2021-06-15 | 上海海事大学 | 一种基于ais数据的海上交通流基本图绘制方法 |
| JPWO2020166080A1 (ja) * | 2019-02-15 | 2021-10-07 | 富士通株式会社 | 危険箇所と時刻の算出方法、危険箇所と時刻の算出装置および危険箇所と時刻の算出プログラム |
Families Citing this family (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10760916B2 (en) * | 2017-06-07 | 2020-09-01 | International Business Machines Corporation | Methods and systems for determining shared routes |
| CN110517537A (zh) * | 2019-07-29 | 2019-11-29 | 智慧航海(青岛)科技有限公司 | 一种无人船自主航行系统及方法 |
| EP3865819A1 (en) * | 2020-02-11 | 2021-08-18 | VTT SenseWay Oy | Virtual corridor for vehicle navigation |
| EP4234385A4 (en) * | 2020-10-23 | 2024-07-17 | Furuno Electric Co., Ltd. | SHIP SURVEILLANCE SYSTEM, SHIP SURVEILLANCE METHOD, INFORMATION PROCESSING DEVICE AND PROGRAM |
| WO2022091646A1 (ja) * | 2020-10-26 | 2022-05-05 | 古野電気株式会社 | 船舶監視システム、船舶監視方法、情報処理装置、及びプログラム |
| CN112373642B (zh) * | 2020-10-30 | 2022-02-01 | 东南大学 | 一种基于船舶领域的内河船舶追越行为检测及跟踪方法 |
| CN112464951B (zh) * | 2020-11-24 | 2024-01-12 | 中国水产科学研究院南海水产研究所 | 一种基于物联网的渔业安全应急处置系统及方法 |
| WO2022264550A1 (ja) * | 2021-06-15 | 2022-12-22 | 古野電気株式会社 | 船舶監視システム、船舶監視方法、情報処理装置、及びプログラム |
| CN113869783B (zh) * | 2021-10-15 | 2023-05-30 | 中远海运科技股份有限公司 | 一种船舶运营效率评估系统及方法 |
| CN113722521B (zh) * | 2021-11-01 | 2022-03-08 | 交通运输部水运科学研究所 | 一种水上交通事故信息表达系统及方法 |
| CN114564545B (zh) * | 2022-01-13 | 2025-04-22 | 武汉理工大学 | 一种基于ais历史数据的船舶经验航线提取系统及方法 |
| CN115328903B (zh) * | 2022-10-13 | 2022-12-23 | 亿海蓝(北京)数据技术股份公司 | 船舶停留状态识别方法和装置、电子设备和存储介质 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06337287A (ja) * | 1993-05-28 | 1994-12-06 | Japan Radio Co Ltd | 航法装置 |
| JPH09229684A (ja) * | 1996-02-22 | 1997-09-05 | Mitsubishi Heavy Ind Ltd | 航行船舶監視システム |
| JPH09287976A (ja) * | 1996-04-23 | 1997-11-04 | Mitsubishi Heavy Ind Ltd | 船舶用運航安全予測装置 |
| JPH11245887A (ja) * | 1998-03-03 | 1999-09-14 | Yokogawa Denshikiki Co Ltd | 航行支援システム |
| JP2012022446A (ja) * | 2010-07-13 | 2012-02-02 | Ship Security Service Co Ltd | 乗揚防止援助装置、乗揚防止援助システム、および乗揚防止援助プログラム |
| KR20130103984A (ko) * | 2012-03-12 | 2013-09-25 | 한국전자통신연구원 | 선박 충돌방지 장치 및 그 방법 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3395105B2 (ja) | 1997-03-14 | 2003-04-07 | 三井造船株式会社 | 船舶の危険行動評価装置 |
| JP2004178258A (ja) | 2002-11-27 | 2004-06-24 | Mitsubishi Heavy Ind Ltd | 港湾セキュリティシステム |
| ES2324971B1 (es) * | 2008-02-19 | 2010-04-20 | Juan Mariano Bendito Vallori | Sistema de piloto automatico evasivo para embarcaciones. |
| KR101314308B1 (ko) * | 2010-02-26 | 2013-10-02 | 한국전자통신연구원 | 운항체의 운항 상황별 운항경로정보를 이용한 교통관제장치 및 그 방법 |
| EP2606482B1 (en) * | 2011-05-23 | 2017-07-26 | ION Geophysical Corporation | Marine threat monitoring and defense system |
| KR101647743B1 (ko) * | 2015-07-07 | 2016-08-11 | 한국해양과학기술원 | 시계열 그래픽 표시를 이용한 선박 충돌회피 안내시스템 |
-
2016
- 2016-03-31 JP JP2016073316A patent/JP6627615B2/ja active Active
-
2017
- 2017-01-25 US US15/415,240 patent/US10539422B2/en active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06337287A (ja) * | 1993-05-28 | 1994-12-06 | Japan Radio Co Ltd | 航法装置 |
| JPH09229684A (ja) * | 1996-02-22 | 1997-09-05 | Mitsubishi Heavy Ind Ltd | 航行船舶監視システム |
| JPH09287976A (ja) * | 1996-04-23 | 1997-11-04 | Mitsubishi Heavy Ind Ltd | 船舶用運航安全予測装置 |
| JPH11245887A (ja) * | 1998-03-03 | 1999-09-14 | Yokogawa Denshikiki Co Ltd | 航行支援システム |
| JP2012022446A (ja) * | 2010-07-13 | 2012-02-02 | Ship Security Service Co Ltd | 乗揚防止援助装置、乗揚防止援助システム、および乗揚防止援助プログラム |
| KR20130103984A (ko) * | 2012-03-12 | 2013-09-25 | 한국전자통신연구원 | 선박 충돌방지 장치 및 그 방법 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPWO2020166080A1 (ja) * | 2019-02-15 | 2021-10-07 | 富士通株式会社 | 危険箇所と時刻の算出方法、危険箇所と時刻の算出装置および危険箇所と時刻の算出プログラム |
| JP7215503B2 (ja) | 2019-02-15 | 2023-01-31 | 富士通株式会社 | 危険箇所と時刻の算出方法、危険箇所と時刻の算出装置および危険箇所と時刻の算出プログラム |
| CN110705582A (zh) * | 2019-08-12 | 2020-01-17 | 武汉理工大学 | 一种基于改进K-Means聚类算法的船舶过桥行为特征提取方法 |
| CN110705582B (zh) * | 2019-08-12 | 2022-12-06 | 武汉理工大学 | 一种基于改进K-Means聚类算法的船舶过桥行为特征提取方法 |
| CN112967526A (zh) * | 2021-02-01 | 2021-06-15 | 上海海事大学 | 一种基于ais数据的海上交通流基本图绘制方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US10539422B2 (en) | 2020-01-21 |
| JP6627615B2 (ja) | 2020-01-08 |
| US20170284807A1 (en) | 2017-10-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6627615B2 (ja) | 評価プログラム、評価方法および評価装置 | |
| JP6646219B2 (ja) | 回避行動判定プログラム、回避行動判定方法および回避行動判定装置 | |
| JP6690382B2 (ja) | 航跡データ表示プログラム、航跡データ表示方法および航跡データ表示装置 | |
| US20170284809A1 (en) | Sea area information generation method and sea area information generation device | |
| JP6806242B2 (ja) | 衝突リスク算出プログラム、衝突リスク算出方法および衝突リスク算出装置 | |
| JP6661745B2 (ja) | 時系列グラフィック表示を用いた船舶衝突回避案内システム | |
| US20170131400A1 (en) | Road-surface detecting system and vehicle | |
| US9334030B2 (en) | Method and system for managing traffic considering GPS jamming | |
| JP2016224718A (ja) | 運転支援装置及び運転支援方法 | |
| US20200410869A1 (en) | Ship navigation assisting device | |
| US20190317492A1 (en) | Apparatus and method for providing safety strategy in vehicle | |
| JP6520689B2 (ja) | 運転支援装置 | |
| US10002534B2 (en) | Vehicle driving assistance apparatus | |
| JP2017182730A (ja) | 衝突リスク算出プログラム、衝突リスク算出方法および衝突リスク算出装置 | |
| JP6140658B2 (ja) | 走行区画線認識装置、走行区画線認識プログラム | |
| US9997072B2 (en) | Driving assistance apparatus | |
| EP3056921A1 (en) | Systems and methods for improving positional awareness within an airport moving map | |
| KR20250161381A (ko) | 자선과 타선의 관계를 도출하는 방법 및 장치 | |
| KR101388091B1 (ko) | 선박운항 평가 관리 시스템 및 이를 이용한 선박운항 평가관리방법 | |
| KR20130131961A (ko) | 선박자동식별장치를 활용한 선박간 지능적 충돌예측정보 제공방법 | |
| CN108241368B (zh) | 一种无人船路线导航方法及设备 | |
| JP3576444B2 (ja) | 警戒領域進入監視目標探知装置 | |
| CN117010582A (zh) | 一种船舶轨迹优化的船舶航路模型提取方法 | |
| CN104024799A (zh) | 导航装置、导航方法 | |
| Szłapczyński | Determining the optimal course alteration maneouvre in a multi-target encounter situation for a given ship domain model |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190115 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20191017 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20191105 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20191118 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6627615 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |