JP2017209770A - ワーク加工方法、主軸角度補正装置及び複合旋盤 - Google Patents
ワーク加工方法、主軸角度補正装置及び複合旋盤 Download PDFInfo
- Publication number
- JP2017209770A JP2017209770A JP2016106371A JP2016106371A JP2017209770A JP 2017209770 A JP2017209770 A JP 2017209770A JP 2016106371 A JP2016106371 A JP 2016106371A JP 2016106371 A JP2016106371 A JP 2016106371A JP 2017209770 A JP2017209770 A JP 2017209770A
- Authority
- JP
- Japan
- Prior art keywords
- spindle
- detection
- workpiece
- contact
- angle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q17/00—Arrangements for observing, indicating or measuring on machine tools
- B23Q17/22—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work
- B23Q17/2233—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work for adjusting the tool relative to the workpiece
- B23Q17/2241—Detection of contact between tool and workpiece
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
- G05B19/19—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by positioning or contouring control systems, e.g. to control position from one programmed point to another or to control movement along a programmed continuous path
- G05B19/27—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by positioning or contouring control systems, e.g. to control position from one programmed point to another or to control movement along a programmed continuous path using an absolute digital measuring device
- G05B19/31—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by positioning or contouring control systems, e.g. to control position from one programmed point to another or to control movement along a programmed continuous path using an absolute digital measuring device for continuous-path control
- G05B19/311—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by positioning or contouring control systems, e.g. to control position from one programmed point to another or to control movement along a programmed continuous path using an absolute digital measuring device for continuous-path control the positional error is used to control continuously the servomotor according to its magnitude
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23B—TURNING; BORING
- B23B25/00—Accessories or auxiliary equipment for turning-machines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23B—TURNING; BORING
- B23B25/00—Accessories or auxiliary equipment for turning-machines
- B23B25/06—Measuring, gauging, or adjusting equipment on turning-machines for setting-on, feeding, controlling, or monitoring the cutting tools or work
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q1/00—Members which are comprised in the general build-up of a form of machine, particularly relatively large fixed members
- B23Q1/70—Stationary or movable members for carrying working-spindles for attachment of tools or work
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q15/00—Automatic control or regulation of feed movement, cutting velocity or position of tool or work
- B23Q15/20—Automatic control or regulation of feed movement, cutting velocity or position of tool or work before or after the tool acts upon the workpiece
- B23Q15/22—Control or regulation of position of tool or workpiece
- B23Q15/26—Control or regulation of position of tool or workpiece of angular position
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q17/00—Arrangements for observing, indicating or measuring on machine tools
- B23Q17/20—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring workpiece characteristics, e.g. contour, dimension, hardness
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q17/00—Arrangements for observing, indicating or measuring on machine tools
- B23Q17/22—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work
- B23Q17/2233—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work for adjusting the tool relative to the workpiece
- B23Q17/225—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work for adjusting the tool relative to the workpiece of a workpiece relative to the tool-axis
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q17/00—Arrangements for observing, indicating or measuring on machine tools
- B23Q17/22—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work
- B23Q17/2233—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work for adjusting the tool relative to the workpiece
- B23Q17/225—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work for adjusting the tool relative to the workpiece of a workpiece relative to the tool-axis
- B23Q17/2258—Arrangements for observing, indicating or measuring on machine tools for indicating or measuring existing or desired position of tool or work for adjusting the tool relative to the workpiece of a workpiece relative to the tool-axis the workpiece rotating during the adjustment relative to the tool axis
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
- G05B19/416—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by control of velocity, acceleration or deceleration
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
- G05B19/401—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by control arrangements for measuring, e.g. calibration and initialisation, measuring workpiece for machining purposes
- G05B19/4015—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by control arrangements for measuring, e.g. calibration and initialisation, measuring workpiece for machining purposes going to a reference at the beginning of machine cycle, e.g. for calibration
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/36—Nc in input of data, input key till input tape
- G05B2219/36204—Lathe, turning
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
- Y02P90/00—Enabling technologies with a potential contribution to greenhouse gas [GHG] emissions mitigation
- Y02P90/02—Total factory control, e.g. smart factories, flexible manufacturing systems [FMS] or integrated manufacturing systems [IMS]
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Human Computer Interaction (AREA)
- Manufacturing & Machinery (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Automatic Control Of Machine Tools (AREA)
- Numerical Control (AREA)
- Turning (AREA)
- Machine Tool Sensing Apparatuses (AREA)
Abstract
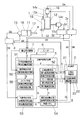
【解決手段】ワークwと刃物台に取り付けた検出治具tと当接させてワークwの位置や姿勢を検出する際の当接速度として、第1速度とこれより遅い第2速度とを設定可能にし、第1速度でワークと検出治具を当接させ、当接した検出治具とワークとを所定距離離隔させ、離隔したワークと検出治具を第2速度で同一位置に当接させ、第2の当接時における刃物台の位置や主軸角度に基づいて補正値δを求める。
【選択図】図1
Description
200/60/1000*4=0.013mm
となり、13μ(ミクロン)の精度で当接位置を検出でき、第2速度を100mm/minに設定すれば、6.5μの精度で検出できる。
4 主軸モータ制御装置
5 主軸角度補正装置
6 ローダ
13 主軸モータ
14 刃物台送りモータ
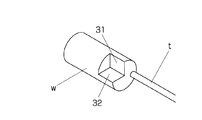
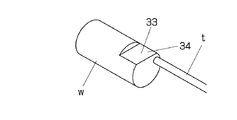
31、33 凹所
A、B 当接位置
c、cx 位置偏差
d 供給完了信号
e 位置決め指令
f 刃物台の移動方向
g 衝突検出信号
h 移動完了信号
i 低速回動指令
J 微速回動指令
k 当接検出信号
m 高精度検出指令
t 検出治具
w ワーク
θ 主軸角度
δ 補正値
Claims (5)
- 旋盤の刃物台の移動ないし主軸の回動により、当該刃物台のタレットに装着した剛性部材である検出治具と主軸に装着したワークとを当接させ、その当接時の前記刃物台の位置ないし主軸の角度に基づいて刃物台の位置ないし主軸の角度を補正してワークを加工する旋盤におけるワーク加工方法において、
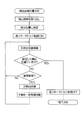
前記当接が、刃物台又は主軸を第1速度で駆動してワークと検出治具を当接させる第1の当接動作と、第1の当接動作の後で検出治具とワークとを所定距離離隔させる戻り動作と、離隔した後でワークと検出治具を第1速度より遅い第2速度で同一位置に当接させる第2の当接動作とで行い、第2の当接時における刃物台の位置ないし主軸角度に基づいて補正値を求めて前記補正をすることを特徴とする、ワーク加工方法。 - 前記検出治具が円筒形の検出治具であり、前記ワークが主軸の回動により旋回移動する凸部ないし凹部を備えたワークであり、前記第1及び第2の当接動作が当該検出治具の円筒面と前記凸部ないし凹部の壁面との当接動作であり、前記補正値が、主軸角度の補正値である、請求項1記載のワーク加工方法。
- 前記主軸を一方向に回動してワークと検出治具との当接を検出したときの主軸角度と、当該主軸を反対の方向に回動してワークと検出治具との当接を検出したときの主軸角度とから前記補正値を演算する、請求項2記載のワーク加工方法。
- ワークの検出動作を行うときの検出治具の位置を設定する検出位置設定器と、衝突負荷設定器と、衝突が検出された後のリトライ時の刃物台の退避位置及び主軸の回動角を設定する退避位置設定器及び回動角設定器とを備えた刃物台移動手段と、
第1速度設定器、第2速度設定器及び戻り角設定器を備えた主軸回動手段と、
当接負荷設定器を備えた当接検出手段と、
当接を検出したときの主軸角度に基づいて加工時の主軸角度の補正値を演算する補正値演算手段とを備え、
刃物台移動手段は、ワークの供給完了信号を受けたときにNC装置に刃物台をワーク検出位置に移動させ、
主軸回動手段は、当接検出手段と協働して、NC装置からの移動完了信号を受けたときに第1速度設定器に設定された速度で主軸を回動させ、この回動時に主軸モータ負荷が当接負荷設定器に設定された負荷に達したときに戻り角設定器に設定された角度だけ主軸を戻り回動させたあと第2速度設定器に設定された速度で主軸を回動させ、その後で主軸モータ負荷が当接負荷設定器に設定された負荷に達したときに当接検出信号を出力し、
補正値演算手段は、当接検出信号が出力されたときの主軸角度に基づいて主軸角度の補正値を演算してNC装置の補正値メモリに設定し、
前記刃物台移動手段は、NC装置に指令した刃物台の移動中に刃物台の送りモータ負荷が衝突負荷設定器に設定した負荷に達する毎に、退避位置設定器に設定された位置に刃物台を退避させたあと回動角設定器に設定した角度だけ主軸を回動して検出位置設定器に設定された位置に刃物台を移動させる、旋盤における主軸角度補正装置。 - 請求項4記載の主軸角度補正装置を備えた複合旋盤。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016106371A JP6881725B2 (ja) | 2016-05-27 | 2016-05-27 | ワーク加工方法、主軸角度補正装置及び複合旋盤 |
| US15/602,144 US9939801B2 (en) | 2016-05-27 | 2017-05-23 | Work processing method, spindle angle correction device, and complex lathe |
| CN201710372726.1A CN107433493B (zh) | 2016-05-27 | 2017-05-24 | 工件加工方法、主轴角度校正装置和复合车床 |
| EP17172697.9A EP3248731B1 (en) | 2016-05-27 | 2017-05-24 | Work processing method, spindle angle correction device, and complex lathe |
| TW106117383A TW201741053A (zh) | 2016-05-27 | 2017-05-25 | 工件加工方法、主軸角度校正裝置和複合車床 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016106371A JP6881725B2 (ja) | 2016-05-27 | 2016-05-27 | ワーク加工方法、主軸角度補正装置及び複合旋盤 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017209770A true JP2017209770A (ja) | 2017-11-30 |
| JP6881725B2 JP6881725B2 (ja) | 2021-06-02 |
Family
ID=58772742
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016106371A Active JP6881725B2 (ja) | 2016-05-27 | 2016-05-27 | ワーク加工方法、主軸角度補正装置及び複合旋盤 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US9939801B2 (ja) |
| EP (1) | EP3248731B1 (ja) |
| JP (1) | JP6881725B2 (ja) |
| CN (1) | CN107433493B (ja) |
| TW (1) | TW201741053A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TWI790830B (zh) * | 2021-11-24 | 2023-01-21 | 台中精機廠股份有限公司 | 自動化拆裝系統 |
| JP2024521676A (ja) * | 2021-05-31 | 2024-06-04 | プティピエール ソシエテ アノニム | マイクロメカニカル部品を機械加工するための工作機械、及び前記工作機械によって実施される機械加工方法 |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CH714509B1 (fr) * | 2017-12-22 | 2021-07-15 | Willemin Macodel Sa | Méthode de mesure dimensionnelle d'une pièce et outil de mesure pour mettre en oeuvre la méthode. |
| CN108490886A (zh) * | 2018-03-22 | 2018-09-04 | 南京工业大学 | 一种针对主轴部分区域与工作台位置跟随的实现方法 |
| CN113118301B (zh) * | 2019-12-31 | 2022-08-09 | 江苏亚威机床股份有限公司 | 一种转塔冲床旋转工位角度自动补偿方法 |
| CN112605714B (zh) * | 2020-12-11 | 2025-04-04 | 深圳源明杰科技股份有限公司 | 铣刀对刀机构、铣床以及铣刀对刀控制方法 |
| CN117020246B (zh) * | 2023-10-09 | 2023-12-15 | 中北大学 | 一种大型筒体姿态调整方法 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08112754A (ja) * | 1994-10-13 | 1996-05-07 | Shin Meiwa Ind Co Ltd | 自動研削装置における研削基準面検出装置 |
| JPH11165241A (ja) * | 1997-12-05 | 1999-06-22 | Nakamura Tome Precision Ind Co Ltd | 旋盤におけるワーク加工方法 |
Family Cites Families (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4350939A (en) * | 1980-10-03 | 1982-09-21 | The Bendix Corporation | Spindle orient device |
| JP2686141B2 (ja) | 1989-05-07 | 1997-12-08 | 豊田工機株式会社 | 位相割出し方法 |
| JP2591367B2 (ja) | 1991-05-02 | 1997-03-19 | 村田機械株式会社 | ローダの教示装置 |
| JPH05293744A (ja) * | 1992-04-23 | 1993-11-09 | Hitachi Seiko Ltd | 工具測定方法 |
| JP3405744B2 (ja) | 1992-08-11 | 2003-05-12 | 中村留精密工業株式会社 | 工作機械におけるワーク及び経時変化の計測方法 |
| JP3308603B2 (ja) | 1992-08-28 | 2002-07-29 | 太平洋工業株式会社 | 樹脂製ホイールキャップの製造方法 |
| JP4542014B2 (ja) | 2005-09-30 | 2010-09-08 | 株式会社インクス | マシニングセンタ及びマシニングセンタにおけるワーク原点自動取得方法 |
| GB0525306D0 (en) * | 2005-12-13 | 2006-01-18 | Renishaw Plc | Method of machine tool calibration |
| JP2009125856A (ja) * | 2007-11-22 | 2009-06-11 | Murata Mach Ltd | 工作機械、センサモジュール、および計測方法 |
| EP2192463B1 (de) * | 2008-11-28 | 2014-03-05 | Klingelnberg AG | Vorrichtung und Verfahren zum Positionieren eines rotationssymmetrischen Präzisionsteiles |
| DE102009011682B4 (de) | 2009-01-16 | 2014-12-24 | Ivoclar Vivadent Ag | Verfahren zur automatisierten Vermessung eines Werkzeugs in einer Bearbeitungsmaschine, Verfahren zur Verschleißkontrolle oder zur spanenden Bearbeitung eines Werkstücks sowie Bearbeitungsmaschine |
| JP5276488B2 (ja) * | 2009-03-20 | 2013-08-28 | 株式会社森精機製作所 | 工作機械における工作物測定装置およびその方法 |
| JP5372598B2 (ja) * | 2009-05-15 | 2013-12-18 | 株式会社森精機製作所 | 加工方法及び加工システム |
| JP5437891B2 (ja) * | 2010-04-12 | 2014-03-12 | Dmg森精機株式会社 | 工作機械における被加工物計測装置およびその方法 |
| CN202656009U (zh) * | 2012-07-30 | 2013-01-09 | 广东工业大学 | 面向数控车床的零件加工精度在线检测系统 |
| CN103962889A (zh) * | 2013-02-04 | 2014-08-06 | 鸿富锦精密工业(深圳)有限公司 | 加工机探针测量系统及方法 |
| WO2016009502A1 (ja) * | 2014-07-16 | 2016-01-21 | ヤマザキマザック 株式会社 | 旋削加工制御装置、および旋削加工支援プログラム |
| JP6301985B2 (ja) * | 2016-02-19 | 2018-03-28 | ファナック株式会社 | 工作機械の主軸位相割出し装置 |
| US10357863B2 (en) * | 2016-04-19 | 2019-07-23 | Okuma Corporation | Error identification method of machine tool and error identification system of the same |
-
2016
- 2016-05-27 JP JP2016106371A patent/JP6881725B2/ja active Active
-
2017
- 2017-05-23 US US15/602,144 patent/US9939801B2/en not_active Expired - Fee Related
- 2017-05-24 CN CN201710372726.1A patent/CN107433493B/zh active Active
- 2017-05-24 EP EP17172697.9A patent/EP3248731B1/en active Active
- 2017-05-25 TW TW106117383A patent/TW201741053A/zh unknown
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08112754A (ja) * | 1994-10-13 | 1996-05-07 | Shin Meiwa Ind Co Ltd | 自動研削装置における研削基準面検出装置 |
| JPH11165241A (ja) * | 1997-12-05 | 1999-06-22 | Nakamura Tome Precision Ind Co Ltd | 旋盤におけるワーク加工方法 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2024521676A (ja) * | 2021-05-31 | 2024-06-04 | プティピエール ソシエテ アノニム | マイクロメカニカル部品を機械加工するための工作機械、及び前記工作機械によって実施される機械加工方法 |
| TWI790830B (zh) * | 2021-11-24 | 2023-01-21 | 台中精機廠股份有限公司 | 自動化拆裝系統 |
Also Published As
| Publication number | Publication date |
|---|---|
| US9939801B2 (en) | 2018-04-10 |
| TW201741053A (zh) | 2017-12-01 |
| JP6881725B2 (ja) | 2021-06-02 |
| CN107433493B (zh) | 2021-07-27 |
| EP3248731B1 (en) | 2021-04-07 |
| US20170343978A1 (en) | 2017-11-30 |
| EP3248731A1 (en) | 2017-11-29 |
| CN107433493A (zh) | 2017-12-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6881725B2 (ja) | ワーク加工方法、主軸角度補正装置及び複合旋盤 | |
| CN110114188A (zh) | 用于控制机床的方法 | |
| JP2009166165A (ja) | 工作機械及びその制御方法 | |
| US20180239332A1 (en) | Machine Tool | |
| JP6467208B2 (ja) | Nc工作機械、その円ないし球面加工方法及び加工プログラム | |
| CN114364476A (zh) | 机床以及机床的控制装置 | |
| US10343246B1 (en) | Automated machining apparatus having a workpiece holder with a rotatable turret that holds multiple workpieces | |
| US6163735A (en) | Numerically controlled machine tool | |
| WO2018220771A1 (ja) | 工作機械の工具交換制御方法および主軸装置 | |
| JP5726791B2 (ja) | 工具ホルダおよび旋盤装置 | |
| US6470776B1 (en) | Clamping device and method of operation for a CNC machine | |
| US6024001A (en) | Method of turning works and lathe for carrying out the method | |
| JP2009255189A (ja) | マシニングセンタの工具交換システム | |
| KR102493822B1 (ko) | 공작기계의 연속 가공 방법 및 이를 수행하기 위한 공작기계 | |
| JP2014046374A (ja) | 旋盤におけるワークの機内搬送方法 | |
| JP2017222018A (ja) | 工作機械及び工作機械による加工方法 | |
| WO2020110573A1 (ja) | 旋盤 | |
| JP4271272B2 (ja) | 旋盤におけるワーク加工方法 | |
| JP2009066725A (ja) | 複合旋盤及び複合旋盤におけるワークの加工方法 | |
| JP5266020B2 (ja) | 工作機械及び工作機械における誤差補正方法 | |
| JP7090018B2 (ja) | 工作機械 | |
| JPH0346241B2 (ja) | ||
| JP2002172501A (ja) | タッピング機構付き工作機械 | |
| JPH05301147A (ja) | 旋盤及び旋盤における小径ドリル加工方法 | |
| AU757130B2 (en) | An improved clamping device and method of operation for a CNC machine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190508 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200626 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200714 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200902 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210330 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210423 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6881725 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |