JP2017226064A - 障害物判定装置 - Google Patents
障害物判定装置 Download PDFInfo
- Publication number
- JP2017226064A JP2017226064A JP2016125994A JP2016125994A JP2017226064A JP 2017226064 A JP2017226064 A JP 2017226064A JP 2016125994 A JP2016125994 A JP 2016125994A JP 2016125994 A JP2016125994 A JP 2016125994A JP 2017226064 A JP2017226064 A JP 2017226064A
- Authority
- JP
- Japan
- Prior art keywords
- obstacle
- state
- moving body
- relative position
- detected
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Landscapes
- Traffic Control Systems (AREA)
- Manipulator (AREA)
Abstract
【課題】動作体へ相対的に接近する被検知物が、動作体にとって動作の障害となる障害物であるか否かを判定することが可能な、障害物判定装置を提供する。【解決手段】予め設定した動作を行う動作体に取り付けられた近接覚センサ2が検出した相対位置と共に、相対位置の検出と同時に動作体状態検出部4が検出した動作体状態を、動作体が動作する領域内に障害物が存在していない状態で記憶し、記憶している相対位置及び動作体状態と、記憶した後に同時に検出した動作体状態及び相対位置とを、記憶した後に検出した相対位置のうち記憶している動作体状態と同じ動作体状態と同時に検出した相対位置と、記憶している動作体状態と共に記憶した相対位置に応じて比較し、比較した結果に応じて、被検知物が障害物となると判定する。【選択図】図1
Description
本発明は、相対的に接近してくる被検知物を検知する近接覚センサを備えた障害物判定装置に関する。
予め設定した動作を行う動作体(産業用ロボットや無人車両等)へ相対的に接近する物体(以降の説明では、「被検知物」と記載する場合がある)を検知し、動作体と被検知物との衝突を回避する技術としては、例えば、特許文献1に記載されている技術がある。
特許文献1に記載されている技術は、動作体と被検知物が近接しているか否かの判定結果と、動作体と被検知物が衝突したか否かの判定結果と、に基づいて、動作体を制動させるか否かを判定する技術である。
特許文献1に記載されている技術は、動作体と被検知物が近接しているか否かの判定結果と、動作体と被検知物が衝突したか否かの判定結果と、に基づいて、動作体を制動させるか否かを判定する技術である。
しかしながら、特許文献1に記載されている技術では、被検知物が、動作体にとって動作の障害となる物体や生物であるか否かを判定することは、不可能であるという問題点があった。
本発明は、上記のような問題点に着目してなされたもので、動作体へ相対的に接近する被検知物が、動作体にとって動作の障害となる物体や生物であるか否かを判定することが可能な、障害物判定装置を提供することを目的とする。
本発明は、上記のような問題点に着目してなされたもので、動作体へ相対的に接近する被検知物が、動作体にとって動作の障害となる物体や生物であるか否かを判定することが可能な、障害物判定装置を提供することを目的とする。
上記課題を解決するために、本発明の一態様は、情報記憶部と、比較部と、障害判定部と、を備える障害物判定装置である。
情報記憶部は、前記近接覚センサによる前記相対位置の検出と同時に動作体状態検出部が検出した前記動作体の状態である動作体状態を記憶する。動作体状態は、予め設定した動作を行う動作体に取り付けられた近接覚センサが検出した被検知物と前記近接覚センサとの相対位置と共に記憶する。また、情報記憶部は、前記動作体が動作する領域内に動作体の動作に対する障害物が存在していない状態で、相対位置と共に動作体状態を記憶する。
情報記憶部は、前記近接覚センサによる前記相対位置の検出と同時に動作体状態検出部が検出した前記動作体の状態である動作体状態を記憶する。動作体状態は、予め設定した動作を行う動作体に取り付けられた近接覚センサが検出した被検知物と前記近接覚センサとの相対位置と共に記憶する。また、情報記憶部は、前記動作体が動作する領域内に動作体の動作に対する障害物が存在していない状態で、相対位置と共に動作体状態を記憶する。
比較部は、前記情報記憶部が記憶している前記相対位置及び前記動作体状態と、前記情報記憶部が前記相対位置及び前記動作体状態を記憶した後に前記近接覚センサ及び前記動作体状態検出部が同時に検出した動作体状態及び相対位置と、を比較する。
障害判定部は、前記比較部による比較結果に応じて前記被検知物が前記障害物となるか否かを判定する。
また、比較部は、前記記憶した後に検出した相対位置のうち前記記憶している前記動作体状態と同じ動作体状態と同時に検出した相対位置と、前記記憶している前記動作体状態と共に記憶した前記相対位置と、を比較する。
障害判定部は、前記比較部による比較結果に応じて前記被検知物が前記障害物となるか否かを判定する。
また、比較部は、前記記憶した後に検出した相対位置のうち前記記憶している前記動作体状態と同じ動作体状態と同時に検出した相対位置と、前記記憶している前記動作体状態と共に記憶した前記相対位置と、を比較する。
本発明の一態様によれば、動作体の同じ動作体状態に対し、動作体が動作する領域内に障害物が存在していない状態で記憶した相対位置と、障害物が存在しているか否かに関わらずに検出した相対位置とを比較し、被検知物が障害物となるか否かを判定する。
これにより、動作体へ相対的に接近する被検知物が、動作体にとって動作の障害となる物体や生物、すなわち、障害物であるか否かを判定することが可能となる。
これにより、動作体へ相対的に接近する被検知物が、動作体にとって動作の障害となる物体や生物、すなわち、障害物であるか否かを判定することが可能となる。
以下の詳細な説明では、本発明の実施形態について、完全な理解を提供するように、特定の細部について記載する。しかしながら、かかる特定の細部が無くとも、一つ以上の実施形態が実施可能であることは明確である。また、図面を簡潔なものとするために、周知の構造及び装置を、略図で表す場合がある。
(第一実施形態)
以下、本発明の第一実施形態について、図面を参照しつつ説明する。
第一実施形態では、予め設定した動作を行う動作体を、位置(設置されている位置)が固定されており、姿勢を変化可能なマニピュレータとする。
マニピュレータは、例えば、ロボット(産業用ロボット等)が備える。
また、第一実施形態では、動作体が行う、予め設定した動作は、マニピュレータが姿勢を変化させて行う1サイクルの動作である。
(第一実施形態)
以下、本発明の第一実施形態について、図面を参照しつつ説明する。
第一実施形態では、予め設定した動作を行う動作体を、位置(設置されている位置)が固定されており、姿勢を変化可能なマニピュレータとする。
マニピュレータは、例えば、ロボット(産業用ロボット等)が備える。
また、第一実施形態では、動作体が行う、予め設定した動作は、マニピュレータが姿勢を変化させて行う1サイクルの動作である。
(構成)
図1から図6を用いて、第一実施形態の構成を説明する。
(障害物判定装置1の構成)
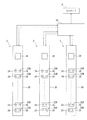
図1中に表すように、障害物判定装置1は、近接覚センサ2と動作体状態検出部4から、情報信号の入力を受ける。
図1から図6を用いて、第一実施形態の構成を説明する。
(障害物判定装置1の構成)
図1中に表すように、障害物判定装置1は、近接覚センサ2と動作体状態検出部4から、情報信号の入力を受ける。
近接覚センサ2は、動作体(マニピュレータ)に取り付けられている。
また、近接覚センサ2は、近接覚センサ2と被検知物との相対位置を検出する。相対位置を検出した近接覚センサ2は、検出した相対位置を含む情報信号(以降の説明では、「相対位置信号」と記載する場合がある)を、障害物判定装置1が備える情報記憶部10と比較部12へ出力する。情報記憶部10と比較部12の構成については、後述する。
被検知物には、動作体にとって動作の障害となる物体や生物(以降の説明では、「障害物」と記載する場合がある)と、動作体にとって動作の障害とならない物体や生物(以降の説明では、「非障害物」と記載する場合がある)が含まれる。
障害物とは、例えば、動作体の部品や動作体が処理する材料等とは、異なる物体である。これに加え、障害物とは、例えば、動作体が行う通常の処理とは無関係の人員である。
非障害物とは、例えば、動作体の部品や、動作体が処理する材料である。これに加え、非障害物とは、例えば、動作体が行う通常の処理と関係する人員(作業員等)である。
なお、近接覚センサ2の具体的な構成については、後述する。
動作体状態検出部4は、動作体に取り付けられている。
動作体状態検出部4は、自己位置検出部16と、姿勢検出部18を備える。
なお、近接覚センサ2の具体的な構成については、後述する。
動作体状態検出部4は、動作体に取り付けられている。
動作体状態検出部4は、自己位置検出部16と、姿勢検出部18を備える。
自己位置検出部16は、例えば、GPS(Global Positioning System)等、動作体に対し、現在の位置(座標等)を検出可能な構成を用いて形成する。
また、自己位置検出部16は、検出した現在の位置を含む情報信号(以降の説明では、「現在地信号」と記載する場合がある)を、情報記憶部10と、比較部12へ出力する。
また、自己位置検出部16は、検出した現在の位置を含む情報信号(以降の説明では、「現在地信号」と記載する場合がある)を、情報記憶部10と、比較部12へ出力する。
姿勢検出部18は、例えば、ロータリエンコーダ等、回転角度を検出可能な構成を用いて形成し、動作体の姿勢(傾き等)を検出する。
第一実施形態では、姿勢検出部18を、マニピュレータを形成する二つのアーム(図3中に表す、第一アーム部82と第二アーム部84)を連結する間接部分に設けたロータリエンコーダで形成した場合を説明する。なお、第一アーム部82と第二アーム部84の構成については、後述する。
第一実施形態では、姿勢検出部18を、マニピュレータを形成する二つのアーム(図3中に表す、第一アーム部82と第二アーム部84)を連結する間接部分に設けたロータリエンコーダで形成した場合を説明する。なお、第一アーム部82と第二アーム部84の構成については、後述する。
ロータリエンコーダを用いて動作体の姿勢を検出する際には、二つのアームを連結する間接部分に設けたロータリエンコーダにより、各アームの角度を検出することで、各アームの姿勢を検出する。
なお、姿勢検出部18は、ヨーレートセンサ等、動作体の姿勢(傾き等)を検出可能な構成を用いて形成してもよい。
なお、姿勢検出部18は、ヨーレートセンサ等、動作体の姿勢(傾き等)を検出可能な構成を用いて形成してもよい。
また、姿勢検出部18は、検出した姿勢を含む情報信号(以降の説明では、「姿勢信号」と記載する場合がある)を、情報記憶部10と、比較部12へ出力する。
したがって、動作体状態検出部4は、動作体の状態である動作体状態として、マニピュレータの現在の位置と、マニピュレータの姿勢を検出する。
なお、第一実施形態では、動作体を、位置が固定されているマニピュレータとしているため、動作体状態検出部4の構成を、自己位置検出部16を備えていない構成としてもよい。また、近接覚センサ2により、マニピュレータの姿勢を検出することが可能であれば、近接覚センサ2によって動作体状態検出部4の機能を代替する構成としてもよい。
したがって、動作体状態検出部4は、動作体の状態である動作体状態として、マニピュレータの現在の位置と、マニピュレータの姿勢を検出する。
なお、第一実施形態では、動作体を、位置が固定されているマニピュレータとしているため、動作体状態検出部4の構成を、自己位置検出部16を備えていない構成としてもよい。また、近接覚センサ2により、マニピュレータの姿勢を検出することが可能であれば、近接覚センサ2によって動作体状態検出部4の機能を代替する構成としてもよい。
また、第一実施形態では、動作体を、位置が固定されているマニピュレータとしているため、動作体状態検出部4が検出する動作体状態は、マニピュレータの姿勢のみとする。
また、障害物判定装置1は、情報記憶部10と、比較部12と、障害判定部14と、を備える。
情報記憶部10は、例えば、RAM(Random Access Memory)等、データの記憶や消去が可能な構成を用いて形成する。
また、障害物判定装置1は、情報記憶部10と、比較部12と、障害判定部14と、を備える。
情報記憶部10は、例えば、RAM(Random Access Memory)等、データの記憶や消去が可能な構成を用いて形成する。
また、情報記憶部10は、同時に入力を受けた相対位置信号、現在地信号及び姿勢信号がそれぞれ含む情報を、関連付けて記憶する。
すなわち、情報記憶部10は、同時に検出した、近接覚センサ2と被検知物との相対位置と、動作体の現在の位置と、動作体の姿勢とで形成したグループを、一つのグループとして記憶する。
すなわち、情報記憶部10は、同時に検出した、近接覚センサ2と被検知物との相対位置と、動作体の現在の位置と、動作体の姿勢とで形成したグループを、一つのグループとして記憶する。
また、情報記憶部10は、近接覚センサ2が検出した相対位置と共に、近接覚センサ2による相対位置の検出と同時に動作体状態検出部4が検出した動作体状態を記憶する。
また、情報記憶部10には、ロボット8が通常の処理で行う1サイクル(1タスク)の動作における位置と姿勢との関係(以降の説明では、「1サイクル状態関係」と記載する場合がある)を、予め記憶させておく。
また、情報記憶部10には、ロボット8が通常の処理で行う1サイクル(1タスク)の動作における位置と姿勢との関係(以降の説明では、「1サイクル状態関係」と記載する場合がある)を、予め記憶させておく。
また、情報記憶部10に1サイクル状態関係を記憶させておく処理は、動作体が動作する領域内に動作体の動作に対する障害物が存在していない状態で行う。
すなわち、情報記憶部10は、動作体が動作する領域内に障害物が存在していない状態で、1サイクルの動作において、近接覚センサ2と被検知物との相対位置と共に、動作体状態(マニピュレータの現在の位置と、マニピュレータの姿勢)を記憶する。
すなわち、情報記憶部10は、動作体が動作する領域内に障害物が存在していない状態で、1サイクルの動作において、近接覚センサ2と被検知物との相対位置と共に、動作体状態(マニピュレータの現在の位置と、マニピュレータの姿勢)を記憶する。
なお、情報記憶部10に1サイクル状態関係を記憶させておく処理については、後述する。
また、ロボット8が通常の処理で行う1サイクル(1タスク)の動作とは、マニピュレータが姿勢を変化させて行う1サイクルの動作、すなわち、第一実施形態における、予め設定した動作と同義である。
また、ロボット8が通常の処理で行う1サイクル(1タスク)の動作とは、マニピュレータが姿勢を変化させて行う1サイクルの動作、すなわち、第一実施形態における、予め設定した動作と同義である。
比較部12は、例えば、コンパレーター回路(comparator circuit)を備えた、CPU(Central Processing Unit)等の処理装置を用いて形成する。
また、比較部12は、同時に入力を受けた相対位置信号、現在地信号及び姿勢信号と、情報記憶部10が記憶しているグループとに応じて、同じ動作体状態を基準として、リアルタイムで検出した相対位置と、予め記憶している相対位置とを比較する。そして、二つの相対位置の乖離度合いを含む情報信号(以降の説明では、「乖離度信号」と記載する場合がある)を、障害判定部14へ出力する。
また、比較部12は、同時に入力を受けた相対位置信号、現在地信号及び姿勢信号と、情報記憶部10が記憶しているグループとに応じて、同じ動作体状態を基準として、リアルタイムで検出した相対位置と、予め記憶している相対位置とを比較する。そして、二つの相対位置の乖離度合いを含む情報信号(以降の説明では、「乖離度信号」と記載する場合がある)を、障害判定部14へ出力する。
具体的には、同時に入力を受けた現在地信号及び姿勢信号が含む動作体状態と同じ動作体状態を、情報記憶部10が記憶している一つのグループを形成する動作体状態から抽出する。そして、抽出した動作体状態とともに一つのグループを形成する相対位置と、同時に入力を受けた相対位置信号が含む相対位置とを比較する。
さらに、抽出した動作体状態とともに一つのグループを形成する相対位置と、同時に入力を受けた相対位置信号が含む相対位置との偏差量(例えば、距離[mm])を、二つの相対位置の乖離度合いとして演算する。
さらに、抽出した動作体状態とともに一つのグループを形成する相対位置と、同時に入力を受けた相対位置信号が含む相対位置との偏差量(例えば、距離[mm])を、二つの相対位置の乖離度合いとして演算する。
すなわち、比較部12は、同じ動作体状態に対し、同時に検出した相対位置と、情報記憶部10が記憶している同時に検出された相対位置と、を比較する。
したがって、比較部12は、情報記憶部10が記憶している相対位置及び動作体状態と、情報記憶部10が相対位置及び動作体状態を記憶した後に近接覚センサ2及び動作体状態検出部4が同時に検出した動作体状態及び相対位置と、を比較する。
したがって、比較部12は、情報記憶部10が記憶している相対位置及び動作体状態と、情報記憶部10が相対位置及び動作体状態を記憶した後に近接覚センサ2及び動作体状態検出部4が同時に検出した動作体状態及び相対位置と、を比較する。
以上により、比較部12は、情報記憶部10が相対位置及び動作体状態を記憶した後に検出した相対位置のうち、二つの相対位置を比較する。二つの相対位置のうち一方は、情報記憶部10が記憶している動作体状態と同じ動作体状態と同時に検出した相対位置である。また、二つの相対位置のうち他方は、情報記憶部10が記憶している動作体状態と共に記憶した相対位置である。
障害判定部14は、比較部12と同様、例えば、CPU等の処理装置を用いて形成する。
また、障害判定部14は、比較部12による比較結果に応じて、被検知物が動作体の移動に対する障害物となるか否かを判定する。そして、被検知物が動作体の動作に対する障害物となるか否かを判定した結果(判定結果)を含む情報信号(以降の説明では、「判定結果信号」と記載する場合がある)を、コントローラ6へ出力する。
また、障害判定部14は、比較部12による比較結果に応じて、被検知物が動作体の移動に対する障害物となるか否かを判定する。そして、被検知物が動作体の動作に対する障害物となるか否かを判定した結果(判定結果)を含む情報信号(以降の説明では、「判定結果信号」と記載する場合がある)を、コントローラ6へ出力する。
具体的には、比較部12が比較した二つの相対位置の差が、予め設定した閾値である判定閾値(例えば、20[mm])以上である場合、被検知物がロボット8の動作に対する障害物となると判定する。
すなわち、例えば、比較部12が比較した二つの相対位置と被検知物とのそれぞれの距離の差が20[mm]未満である場合は、被検知物がロボット8の動作に対する障害物とはならないと判定する。これに加え、被検知物が存在することにより、比較部12が比較した二つの相対位置と被検知物とのそれぞれの距離の差が20[mm]以上となっている場合は、被検知物が大きいため、被検知物がロボット8の動作に対する障害物となると判定する。
すなわち、例えば、比較部12が比較した二つの相対位置と被検知物とのそれぞれの距離の差が20[mm]未満である場合は、被検知物がロボット8の動作に対する障害物とはならないと判定する。これに加え、被検知物が存在することにより、比較部12が比較した二つの相対位置と被検知物とのそれぞれの距離の差が20[mm]以上となっている場合は、被検知物が大きいため、被検知物がロボット8の動作に対する障害物となると判定する。
なお、判定閾値は、例えば、ロボット8を作動させる速度や、ロボット8を構成する部材の大きさや、ロボット8の周囲環境(周辺に配置された部材等とロボット8との位置関係)等に応じて、適宜設定する。
したがって、障害判定部14は、比較部12が比較した二つの相対位置の差が、予め設定した閾値である判定閾値以上である場合、被検知物が動作体の動作に対する障害物となると判定する。
したがって、障害判定部14は、比較部12が比較した二つの相対位置の差が、予め設定した閾値である判定閾値以上である場合、被検知物が動作体の動作に対する障害物となると判定する。
コントローラ6は、ロボット8を制御する装置である。
また、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物がロボット8の動作に対する障害物とはならないと判定した結果を含む場合、ロボット8の動作を継続させる制御を行う。
一方、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物がロボット8の動作に対する障害物となると判定した結果を含む場合、ロボット8の動作を停止させる制御を行う。
また、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物がロボット8の動作に対する障害物とはならないと判定した結果を含む場合、ロボット8の動作を継続させる制御を行う。
一方、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物がロボット8の動作に対する障害物となると判定した結果を含む場合、ロボット8の動作を停止させる制御を行う。
また、コントローラ6は、1サイクル中におけるロボット8の作動状態を含む情報信号(以降の説明では、「作動状態信号」と記載する場合がある)を、障害物判定装置1へ出力する。
1サイクル中におけるロボット8の作動状態とは、例えば、ロボット8が通常の処理で行う1サイクルの動作における位置及び姿勢を、時間や制御プログラムで分割し、さらに、分割した位置及び姿勢に対して付与した符号を示す。
第一実施形態では、1サイクル中におけるロボット8の作動状態を、「0」から始まる符号とした場合について説明する。
なお、説明のために、図1中では図示を省略するが、第一実施形態では、コントローラ6に、複数の障害物判定装置1が接続されている。
1サイクル中におけるロボット8の作動状態とは、例えば、ロボット8が通常の処理で行う1サイクルの動作における位置及び姿勢を、時間や制御プログラムで分割し、さらに、分割した位置及び姿勢に対して付与した符号を示す。
第一実施形態では、1サイクル中におけるロボット8の作動状態を、「0」から始まる符号とした場合について説明する。
なお、説明のために、図1中では図示を省略するが、第一実施形態では、コントローラ6に、複数の障害物判定装置1が接続されている。
(近接覚センサ2の具体的な構成)
図1を参照しつつ、図2を用いて、近接覚センサ2の具体的な構成を説明する。
図2中に表すように、近接覚センサ2は、第一基板20に実装された複数の光センサ22を備える。なお、図2中では、複数の光センサ22を、第一基板20の一つの端部側を起点として、光センサ22A、光センサ22B〜光センサ22M、光センサ22Nと表す。
第一基板20は、板状(長方形の板状)の部材である。
図1を参照しつつ、図2を用いて、近接覚センサ2の具体的な構成を説明する。
図2中に表すように、近接覚センサ2は、第一基板20に実装された複数の光センサ22を備える。なお、図2中では、複数の光センサ22を、第一基板20の一つの端部側を起点として、光センサ22A、光センサ22B〜光センサ22M、光センサ22Nと表す。
第一基板20は、板状(長方形の板状)の部材である。
複数の光センサ22は、図2中に表すように、第一基板20の一つの面に、並列に配置されている。
各光センサ22は、反射型のフォトインタラプタであり、それぞれ、発光素子24と受光素子26とが一対となった構成を有する。すなわち、各光センサ22は、発光素子24と、受光素子26と、を有する。
各光センサ22は、反射型のフォトインタラプタであり、それぞれ、発光素子24と受光素子26とが一対となった構成を有する。すなわち、各光センサ22は、発光素子24と、受光素子26と、を有する。
発光素子24は、発光ダイオード(LED:Light Emitting Diode)を用いて形成されており、赤外線を発光する。
受光素子26は、フォトトランジスタを用いて形成されており、赤外線を受光する受光素子である。
また、受光素子26は、受光した赤外線の光強度を検出し、検出した光強度に応じた信号を、相対位置信号として、情報記憶部10と、比較部12へ出力する。
受光素子26は、フォトトランジスタを用いて形成されており、赤外線を受光する受光素子である。
また、受光素子26は、受光した赤外線の光強度を検出し、検出した光強度に応じた信号を、相対位置信号として、情報記憶部10と、比較部12へ出力する。
なお、発光素子24が発光する赤外線は、被検知物が存在しない場合には、受光素子26に受光されないように設定されている。
また、図2中に表すように、第一基板20には、回路集積部28が備えられている。
回路集積部28は、例えば、マイクロコンピューター(microcomputer、micon)を用いて形成する。
また、図2中に表すように、第一基板20には、回路集積部28が備えられている。
回路集積部28は、例えば、マイクロコンピューター(microcomputer、micon)を用いて形成する。
また、説明のために図示を省略するが、回路集積部28には、障害物判定装置1、すなわち、情報記憶部10と、比較部12と、障害判定部14と、が含まれている。
また、図2中に表すように、コントローラ6には、一つの第二基板30を介して、複数の第一基板20が接続されている。
なお、第二基板30の構成については、後述する。
したがって、障害物判定装置1は、近接覚センサ2を備える基板と同じ基板である第一基板20に配置され、被検知物が動作体の動作に対する障害物となるか否かの判定結果を、第一基板20から動作体の動作を制御するコントローラ6へ出力する。
また、図2中に表すように、コントローラ6には、一つの第二基板30を介して、複数の第一基板20が接続されている。
なお、第二基板30の構成については、後述する。
したがって、障害物判定装置1は、近接覚センサ2を備える基板と同じ基板である第一基板20に配置され、被検知物が動作体の動作に対する障害物となるか否かの判定結果を、第一基板20から動作体の動作を制御するコントローラ6へ出力する。
(第二基板30の構成)
図1及び図2を参照して、第二基板30の構成を説明する。
第二基板30は、複数の第一基板20がそれぞれ備える障害判定部14から、判定結果信号の入力を受ける。そして、第二基板30は、入力を受けた複数の判定結果信号を集約し、集約した判定結果信号を、コントローラ6へ出力する。
また、第二基板30は、コントローラ6が出力した作動状態信号を、各障害物判定装置1へ出力する。
図1及び図2を参照して、第二基板30の構成を説明する。
第二基板30は、複数の第一基板20がそれぞれ備える障害判定部14から、判定結果信号の入力を受ける。そして、第二基板30は、入力を受けた複数の判定結果信号を集約し、集約した判定結果信号を、コントローラ6へ出力する。
また、第二基板30は、コントローラ6が出力した作動状態信号を、各障害物判定装置1へ出力する。
したがって、コントローラ6は、複数の障害物判定装置1から、一つの第二基板30を介して、複数の判定結果信号の入力を受ける。
また、複数の障害物判定装置1は、それぞれ、一つの第二基板30を介して、作動状態信号の入力を受ける。
また、複数の障害物判定装置1は、それぞれ、一つの第二基板30を介して、作動状態信号の入力を受ける。
(ロボット8の構成)
図1及び図2を参照しつつ、図3を用いて、ロボット8の構成を説明する。
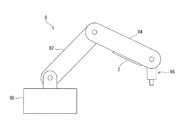
図3中に表すように、ロボット8は、基部80と、第一アーム部82と、第二アーム部84と、エンドエフェクタ86と、を備える。
基部80は、例えば、周方向に回転可能な円筒形の部材で形成されている。
図1及び図2を参照しつつ、図3を用いて、ロボット8の構成を説明する。
図3中に表すように、ロボット8は、基部80と、第一アーム部82と、第二アーム部84と、エンドエフェクタ86と、を備える。
基部80は、例えば、周方向に回転可能な円筒形の部材で形成されている。
また、基部80は、上面に第一アーム部82が支持されている。
第一アーム部82は、角柱状に形成されている。
第一アーム部82の一方の端部側は、基部80に支持されている。また、第一アーム部82の一方の端部側には、第一アーム部82を揺動可能なモータ(図示せず)が内蔵されている。
第一アーム部82は、角柱状に形成されている。
第一アーム部82の一方の端部側は、基部80に支持されている。また、第一アーム部82の一方の端部側には、第一アーム部82を揺動可能なモータ(図示せず)が内蔵されている。
第二アーム部84は、第一アーム部82と同様、角柱状に形成されている。
第二アーム部84の一方の端部側は、第一アーム部82の他方の端部側と接続されている。また、第一アーム部82と第二アーム部84との接続部には、第一アーム部82の長手方向に対して第二アーム部84の長手方向を揺動可能なモータ(図示せず)が内蔵されている。
第二アーム部84の一方の端部側は、第一アーム部82の他方の端部側と接続されている。また、第一アーム部82と第二アーム部84との接続部には、第一アーム部82の長手方向に対して第二アーム部84の長手方向を揺動可能なモータ(図示せず)が内蔵されている。
また、第二アーム部84の外面のうち、第二アーム部84を揺動させた際に基部80及び第一アーム部82と対向する部分(図3中では、下方を向く面)には、近接覚センサ2が取り付けられている。なお、図3中では、説明のために、近接覚センサ2を誇張して図示している。また、図3中では、説明のために、複数の近接覚センサ2のうち、一つの近接覚センサ2のみを図示している。
近接覚センサ2は、発光素子24が赤外線を発光する方向と、受光素子26が赤外線を受光する方向が、第二アーム部84を揺動させた際に基部80及び第一アーム部82と対向するように、第二アーム部84の外面に取り付けられている。
エンドエフェクタ86(末端効果器)は、ロボット8が対象物(ワーク)に直接働きかけする機能を持つ装置であり、例えば、グリッパ、多指ハンド、溶接機、ねじ締め機等を備えて形成されている。
エンドエフェクタ86(末端効果器)は、ロボット8が対象物(ワーク)に直接働きかけする機能を持つ装置であり、例えば、グリッパ、多指ハンド、溶接機、ねじ締め機等を備えて形成されている。
また、エンドエフェクタ86は、第二アーム部84の他方の端部側に接続されている。また、第二アーム部84とエンドエフェクタ86との接続部には、第二アーム部84に対してエンドエフェクタ86を揺動可能なモータ(図示せず)が内蔵されている。
以上により、第二アーム部84は、近接覚センサ2を取り付ける動作体を形成する。
また、基部80及び第一アーム部82は、被検知物のうち、非障害物である。
以上により、第二アーム部84は、近接覚センサ2を取り付ける動作体を形成する。
また、基部80及び第一アーム部82は、被検知物のうち、非障害物である。
(情報記憶部10に1サイクル状態関係を記憶させておく処理)
図1から図3を参照しつつ、図4から図6を用いて、情報記憶部10に1サイクル状態関係を記憶させておく処理(以降の説明では、「記憶処理」と記載する場合がある)を説明する。
記憶処理は、ロボット8を用いた通常の処理(実際の作業等)を行う前に、予め行っておく処理である。
図1から図3を参照しつつ、図4から図6を用いて、情報記憶部10に1サイクル状態関係を記憶させておく処理(以降の説明では、「記憶処理」と記載する場合がある)を説明する。
記憶処理は、ロボット8を用いた通常の処理(実際の作業等)を行う前に、予め行っておく処理である。
また、記憶処理は、動作体が動作する領域内に障害物が存在していない状態、すなわち、ロボット8が通常の処理を行う際に、ロボット8の動作に対して障害となる位置(領域)に、障害物となる物体や人員が存在しない状態で行う。
記憶処理では、コントローラ6から第二基板30を介して入力を受けた作動状態信号が含む情報と、同時に入力を受けた相対位置信号、現在地信号及び姿勢信号がそれぞれ含む情報とを関連付けて、一つのグループとして記憶する。
記憶処理では、コントローラ6から第二基板30を介して入力を受けた作動状態信号が含む情報と、同時に入力を受けた相対位置信号、現在地信号及び姿勢信号がそれぞれ含む情報とを関連付けて、一つのグループとして記憶する。
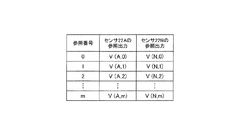
具体的には、ロボット8が通常の処理で行う1サイクルの動作中に入力を受けた作動状態信号が含む作動状態を、図4中に表すように、「0」から始まり「m」で終わる符号で分割する。さらに、分割した符号に対応する作動状態に対し、各光センサ22が有する受光素子26から入力を受けた相対位置信号が含む相対位置を、光強度として適合させる。これにより、記憶処理を行う。
なお、ロボット8が通常の処理で行う1サイクルの動作中に入力を受けた作動状態信号が含む作動状態を分割する際には、ロボット8が通常の処理で行う1サイクルの動作の所要時間を均等に分割してもよい。
また、ロボット8が通常の処理で行う1サイクルの動作中に入力を受けた作動状態信号が含む作動状態を分割する際には、ロータリエンコーダで検出した各アームの角度(エンコーダ値)が変化する範囲を、特定の角度で分割してもよい。
また、ロボット8が通常の処理で行う1サイクルの動作中に入力を受けた作動状態信号が含む作動状態を分割する際には、ロータリエンコーダで検出した各アームの角度(エンコーダ値)が変化する範囲を、特定の角度で分割してもよい。
なお、図4中では、相対位置を示す光強度を、各光センサ22A〜22Mが出力した参照出力(図中では、「センサの参照出力」と表す)として、作動状態を「0」から始まり「m」で終わる符号で分割した符号毎に適合させたテーブルを図示する。したがって、各光センサ22A〜22Mが出力した参照出力は、光センサ22の番号と、作動状態を分割した符号とを対応させた値(例えば、光センサ22Aで検出した作動の開始位置であれば、「V(A,0)」と表す)となる。
したがって、記憶処理で記憶する一つのグループには、ロボット8が通常の処理で行う1サイクルの動作中に行う作動状態を分割した番号である「参照番号」と、「参照番号」に対応する作動状態で各光センサ22が出力した「参照出力」を含む。
すなわち、記憶処理で記憶する一つのグループは、図4中に表すテーブルで、横一列に表したパラメータ(例えば、「参照番号=0、センサ22Aの参照出力=V(A,0)センサ22Nの参照出力=V(N,0)」)を含む。
すなわち、記憶処理で記憶する一つのグループは、図4中に表すテーブルで、横一列に表したパラメータ(例えば、「参照番号=0、センサ22Aの参照出力=V(A,0)センサ22Nの参照出力=V(N,0)」)を含む。
以下、相対位置を示す光強度の変化について説明する。
1サイクル中に行う動作では、ロボット8の作動状態が、図3中に表す状態から、例えば、図5中に表す状態へ変化する。
ロボット8の作動状態が、図3中に表す状態から図5中に表す状態へ変化すると、第二アーム部84の近接覚センサ2を取り付けた部分は、基部80及び第一アーム部82に近づく。
1サイクル中に行う動作では、ロボット8の作動状態が、図3中に表す状態から、例えば、図5中に表す状態へ変化する。
ロボット8の作動状態が、図3中に表す状態から図5中に表す状態へ変化すると、第二アーム部84の近接覚センサ2を取り付けた部分は、基部80及び第一アーム部82に近づく。
また、1サイクル中に行う動作では、ロボット8の作動状態が、図5中に表す状態から、例えば、図3中に表す状態へ変化する。
ロボット8の作動状態が、図5中に表す状態から図3中に表す状態へ変化すると、第二アーム部84の近接覚センサ2を取り付けた部分は、基部80及び第一アーム部82から離れる。
ロボット8の作動状態が、図5中に表す状態から図3中に表す状態へ変化すると、第二アーム部84の近接覚センサ2を取り付けた部分は、基部80及び第一アーム部82から離れる。
このように、ロボット8の作動状態が変化すると、基部80や第一アーム部82等、近接覚センサ2を取り付けた部品以外のロボット8を構成する部品と、近接覚センサ2との距離が変化する。すなわち、ロボット8の作動状態が変化すると、近接覚センサ2の位置が変化する。
近接覚センサ2の位置が変化すると、発光素子24が発光して非障害物である基部80や第一アーム部82で反射された赤外線は、受光素子26で受光される。このとき、近接覚センサ2の位置の変化に応じて、受光素子26が受光した赤外線の光強度が変化する。このため、相対位置を示す光強度が変化する。
近接覚センサ2の位置が変化すると、発光素子24が発光して非障害物である基部80や第一アーム部82で反射された赤外線は、受光素子26で受光される。このとき、近接覚センサ2の位置の変化に応じて、受光素子26が受光した赤外線の光強度が変化する。このため、相対位置を示す光強度が変化する。
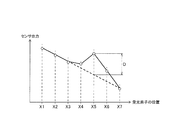
したがって、近接覚センサ2が、基部80及び第一アーム部82から離れると、例えば、図6中に表すように、相対位置を示す光強度が、近接覚センサ2が基部80及び第一アーム部82から離れるほど低下する。
なお、図6中では、横軸に、各光センサ22が備える受光素子26の位置(図中では、「受光素子の位置」と記載する)を、「X1」から「X7」と表す。
なお、図6中では、横軸に、各光センサ22が備える受光素子26の位置(図中では、「受光素子の位置」と記載する)を、「X1」から「X7」と表す。
ここで、「X1」から「X7」と表す受光素子26の位置は、複数の光センサ22である光センサ22A〜光センサ22N(図2参照)のうち、七個の光センサ22A〜光センサ22Gが備える受光素子26の位置に対応する。
また、図6中では、縦軸に、位置を「X1」から「X7」と表す各受光素子26が受光した赤外線の光強度(図中では、「センサ出力」と記載する)を表す。
また、図6中では、縦軸に、位置を「X1」から「X7」と表す各受光素子26が受光した赤外線の光強度(図中では、「センサ出力」と記載する)を表す。
ここで、図6中に表すセンサ出力は、ロボット8が通常の処理で行う1サイクルの動作中において、図4中に表す参照番号のうち特定の参照番号に対応する、七個の光センサ22A〜光センサ22Gが備える受光素子26が受光した赤外線の光強度である。
すなわち、例えば、参照番号「2」に対応する、「X1」から「X7」と表す各受光素子26が受光した赤外線の光強度は、以下に表す値となる。なお、「X3」から「X6」と表す各受光素子26が受光した赤外線の光強度については、説明を省略する。
すなわち、例えば、参照番号「2」に対応する、「X1」から「X7」と表す各受光素子26が受光した赤外線の光強度は、以下に表す値となる。なお、「X3」から「X6」と表す各受光素子26が受光した赤外線の光強度については、説明を省略する。
X1=V(A,2):ロボット8が通常の処理で行う1サイクルの動作中に行う作動状態のうち、参照番号「2」に対応する作動状態において、光センサ22Aが備える受光素子26が受光した赤外線の光強度。
X2=V(B,2):ロボット8が通常の処理で行う1サイクルの動作中に行う作動状態のうち、参照番号「2」に対応する作動状態において、光センサ22Bが備える受光素子26が受光した赤外線の光強度。
X7=V(G,2):ロボット8が通常の処理で行う1サイクルの動作中に行う作動状態のうち、参照番号「2」に対応する作動状態において、光センサ22Gが備える受光素子26が受光した赤外線の光強度。
X2=V(B,2):ロボット8が通常の処理で行う1サイクルの動作中に行う作動状態のうち、参照番号「2」に対応する作動状態において、光センサ22Bが備える受光素子26が受光した赤外線の光強度。
X7=V(G,2):ロボット8が通常の処理で行う1サイクルの動作中に行う作動状態のうち、参照番号「2」に対応する作動状態において、光センサ22Gが備える受光素子26が受光した赤外線の光強度。
(動作)
図1から図6を参照しつつ、図7及び図8を用いて、第一実施形態の動作を説明する。
ロボット8が通常の処理で行う1サイクルの動作中において、図7中に表すように、基部80及び第一アーム部82と第二アーム部84との間に障害物OBが存在する場合、発光素子24が発光した赤外線は、障害物OBで反射される。
障害物OBで反射された赤外線が、受光素子26によって受光される状況では、1サイクルの動作中のうち、例えば、図8中に表すように、相対位置を示す光強度が、障害物OBが存在しない状態(図6参照)よりも増加する。
図1から図6を参照しつつ、図7及び図8を用いて、第一実施形態の動作を説明する。
ロボット8が通常の処理で行う1サイクルの動作中において、図7中に表すように、基部80及び第一アーム部82と第二アーム部84との間に障害物OBが存在する場合、発光素子24が発光した赤外線は、障害物OBで反射される。
障害物OBで反射された赤外線が、受光素子26によって受光される状況では、1サイクルの動作中のうち、例えば、図8中に表すように、相対位置を示す光強度が、障害物OBが存在しない状態(図6参照)よりも増加する。
具体的には、図8中にX3からX7で表す位置に配置した各受光素子26が受光した赤外線の光強度が、障害物OBが存在することにより、図6中にX3からX7で表す位置に配置した各受光素子26が受光した赤外線の光強度よりも増加する。
なお、図8中では、図6中と同様、横軸に、各光センサ22が備える受光素子26の位置(図中では、「受光素子の位置」と記載する)を、「X1」から「X7」と表す。また、図8中では、図6中と同様、縦軸に、位置を「X1」から「X7」と表す各受光素子26が受光した赤外線の光強度(図中では、「センサ出力」と記載する)を表す。
なお、図8中では、図6中と同様、横軸に、各光センサ22が備える受光素子26の位置(図中では、「受光素子の位置」と記載する)を、「X1」から「X7」と表す。また、図8中では、図6中と同様、縦軸に、位置を「X1」から「X7」と表す各受光素子26が受光した赤外線の光強度(図中では、「センサ出力」と記載する)を表す。
また、図8中には、図6中に「X3」から「X7」と表す各受光素子26が受光した赤外線の光強度を、破線で表す。
また、ロボット8が通常の処理で行う1サイクルの動作中には、比較部12が、同じ動作体状態に対し、同時に検出した相対位置と、情報記憶部10が記憶している同時に検出された相対位置と、を比較する。
また、ロボット8が通常の処理で行う1サイクルの動作中には、比較部12が、同じ動作体状態に対し、同時に検出した相対位置と、情報記憶部10が記憶している同時に検出された相対位置と、を比較する。
ここで、動作体状態は、特定の参照番号に対応する。また、相対位置は、図6及び図8中に位置を「X1」から「X7」と表す各受光素子26が受光した赤外線の光強度(センサ出力)の値に対応する。
したがって、同じ動作体状態に対し、同時に検出した相対位置は、図8中に表す「センサ出力」の値となる。これに加え、同じ動作体状態に対し、情報記憶部10が記憶している同時に検出された相対位置は、図6中に表す「センサ出力」の値となる。
したがって、同じ動作体状態に対し、同時に検出した相対位置は、図8中に表す「センサ出力」の値となる。これに加え、同じ動作体状態に対し、情報記憶部10が記憶している同時に検出された相対位置は、図6中に表す「センサ出力」の値となる。
さらに、ロボット8が通常の処理で行う1サイクルの動作中には、比較部12が、二つの相対位置(図6中に表す「センサ出力」の値と、図8中に表す「センサ出力」の値)の乖離度合いを演算する。
二つの相対位置の乖離度合いの最大値は、図8中に符号「D」で表すように、同じ位置「X5」に配置した受光素子26が受光した赤外線の光強度に対して、同時に検出した相対位置と情報記憶部10が記憶している同時に検出された相対位置との乖離度合いとなる。
二つの相対位置の乖離度合いの最大値は、図8中に符号「D」で表すように、同じ位置「X5」に配置した受光素子26が受光した赤外線の光強度に対して、同時に検出した相対位置と情報記憶部10が記憶している同時に検出された相対位置との乖離度合いとなる。
また、ロボット8が通常の処理で行う1サイクルの動作中には、障害判定部14が、比較部12が比較した二つの相対位置の乖離度合いの最大値Dが、判定閾値以上であるか否かを判定する。
第一実施形態では、判定閾値が、図8中に表す最大値Dよりも小さい場合について説明する。
第一実施形態では、判定閾値が、図8中に表す最大値Dよりも小さい場合について説明する。
したがって、図7中に表すように、基部80及び第一アーム部82と第二アーム部84との間に障害物OBが存在し、比較部12が比較した二つの相対位置の乖離度合いの最大値Dが判定閾値以上である場合、障害判定部14は、被検知物が障害物となると判定する。
障害判定部14が、被検知物が障害物となると判定すると、判定結果信号の入力を受けたコントローラ6は、ロボット8の動作を停止させる制御を行う。すなわち、動作体である第二アーム部84へ相対的に接近する被検知物が、第二アーム部84にとって動作の障害となる物体や生物であるか否かを判定することが可能となる。
障害判定部14が、被検知物が障害物となると判定すると、判定結果信号の入力を受けたコントローラ6は、ロボット8の動作を停止させる制御を行う。すなわち、動作体である第二アーム部84へ相対的に接近する被検知物が、第二アーム部84にとって動作の障害となる物体や生物であるか否かを判定することが可能となる。
このため、被検知物が障害物OBである状態でロボット8の動作を継続させることで、基部80及び第一アーム部82や第二アーム部84が損傷することや、ロボット8が行う処理が障害物OBによって阻害されること等を、防止することが可能となる。
また、被検知物が障害物ではない状態でロボット8の動作を停止させることで、ロボット8が行う処理の効率が低下すること等を、防止することが可能となる。
なお、上述した第一実施形態は、本発明の一例であり、本発明は、上述した第一実施形態に限定されることはなく、この実施形態以外の形態であっても、本発明に係る技術的思想を逸脱しない範囲であれば、設計等に応じて種々の変更が可能である。
また、被検知物が障害物ではない状態でロボット8の動作を停止させることで、ロボット8が行う処理の効率が低下すること等を、防止することが可能となる。
なお、上述した第一実施形態は、本発明の一例であり、本発明は、上述した第一実施形態に限定されることはなく、この実施形態以外の形態であっても、本発明に係る技術的思想を逸脱しない範囲であれば、設計等に応じて種々の変更が可能である。
(第一実施形態の効果)
第一実施形態の障害物判定装置1であれば、以下に記載する効果を奏することが可能となる。
(1)情報記憶部10が、動作体が動作する領域内に動作体の動作に対する障害物が存在していない状態で、被検知物と近接覚センサ2との相対位置と共に動作体状態を記憶する。
さらに、比較部12が、情報記憶部10が記憶している動作体状態と同じ動作体状態と同時に検出した相対位置と、情報記憶部10が記憶している動作体状態と共に記憶した相対位置とを比較する。
第一実施形態の障害物判定装置1であれば、以下に記載する効果を奏することが可能となる。
(1)情報記憶部10が、動作体が動作する領域内に動作体の動作に対する障害物が存在していない状態で、被検知物と近接覚センサ2との相対位置と共に動作体状態を記憶する。
さらに、比較部12が、情報記憶部10が記憶している動作体状態と同じ動作体状態と同時に検出した相対位置と、情報記憶部10が記憶している動作体状態と共に記憶した相対位置とを比較する。
このため、動作体の同じ動作体状態に対し、動作体が動作する領域内に障害物が存在していない状態で記憶した相対位置と、障害物が存在しているか否かに関わらずに検出した相対位置とを比較し、被検知物が障害物となるか否かを判定することが可能となる。
その結果、同じ動作体状態に対し、既に記憶している相対位置と現在の相対位置との差に応じて、動作体へ相対的に接近する被検知物が、動作体にとって動作の障害となる障害物(物体や生物)であるか否かを判定することが可能となる。
その結果、同じ動作体状態に対し、既に記憶している相対位置と現在の相対位置との差に応じて、動作体へ相対的に接近する被検知物が、動作体にとって動作の障害となる障害物(物体や生物)であるか否かを判定することが可能となる。
これにより、被検知物が障害物OBである状態でロボット8の動作を継続させることで、基部80及び第一アーム部82や第二アーム部84が損傷することや、ロボット8が行う処理が障害物OBによって阻害されること等を、防止することが可能となる。
これに加え、被検知物が障害物ではない状態でロボット8の動作を停止させることで、ロボット8が行う処理の効率が低下すること等を、防止することが可能となる。
これに加え、被検知物が障害物ではない状態でロボット8の動作を停止させることで、ロボット8が行う処理の効率が低下すること等を、防止することが可能となる。
(2)障害判定部14が、比較部12が比較した二つの相対位置の差が、予め設定した判定閾値以上である場合、被検知物が動作体の動作に対する障害物となると判定する。
その結果、動作体の動作状態や構造等に応じて予め設定した判定閾値と、比較部12が比較した二つの相対位置の差とに応じて、被検知物が動作体の動作に対する障害物となるか否かを判定することが可能となる。
その結果、動作体の動作状態や構造等に応じて予め設定した判定閾値と、比較部12が比較した二つの相対位置の差とに応じて、被検知物が動作体の動作に対する障害物となるか否かを判定することが可能となる。
(3)動作体を、固定された位置で姿勢を変化可能なマニピュレータ(第二アーム部84)とし、動作体状態を、動作体(第二アーム部84)の姿勢とする。
その結果、ロボット8に対し、第二アーム部84へ相対的に接近する被検知物が、第二アーム部84にとって動作の障害となる障害物であるか否かを判定することが可能となる。
その結果、ロボット8に対し、第二アーム部84へ相対的に接近する被検知物が、第二アーム部84にとって動作の障害となる障害物であるか否かを判定することが可能となる。
(4)動作体が行う予め設定した動作を、マニピュレータ(第二アーム部84)が姿勢を変化させて行う1サイクルの動作とする。
これに加え、情報記憶部10が、第二アーム部84が姿勢を変化させて行う1サイクルの動作において、相対位置と共に動作体状態を記憶する。
その結果、ロボット8に対し、1サイクルの動作中において、第二アーム部84へ相対的に接近する被検知物が、第二アーム部84にとって動作の障害となる障害物であるか否かを判定することが可能となる。
これに加え、情報記憶部10が、第二アーム部84が姿勢を変化させて行う1サイクルの動作において、相対位置と共に動作体状態を記憶する。
その結果、ロボット8に対し、1サイクルの動作中において、第二アーム部84へ相対的に接近する被検知物が、第二アーム部84にとって動作の障害となる障害物であるか否かを判定することが可能となる。
(5)障害物判定装置1が、近接覚センサ2を備える基板と同じ基板である第一基板20に配置され、被検知物が動作体(第二アーム部84)の動作に対する障害物となるか否かの判定結果を、第一基板20からコントローラ6へ出力する。
このため、第一基板20において、相対位置及び動作体状態の記憶と、二つの相対位置の比較と、被検知物が動作体(第二アーム部84)の動作に対する障害物となるか否かの判定を行うことが可能となる。
このため、第一基板20において、相対位置及び動作体状態の記憶と、二つの相対位置の比較と、被検知物が動作体(第二アーム部84)の動作に対する障害物となるか否かの判定を行うことが可能となる。
その結果、第一基板20以外の構成で相対位置及び動作体状態の記憶を行う構成と比較して、第一基板20からコントローラ6へ出力するデータの量を低減させることが可能となる。
これにより、第一基板20及びコントローラ6の通信機能を単純化することが可能となり、障害物判定装置1と、コントローラ6と、ロボット8を有するシステム全体として、コストを低減させることが可能となる。
これにより、第一基板20及びコントローラ6の通信機能を単純化することが可能となり、障害物判定装置1と、コントローラ6と、ロボット8を有するシステム全体として、コストを低減させることが可能となる。
(第一実施形態の変形例)
(1)第一実施形態では、図2中に表すように、障害物判定装置1を含む回路集積部28が、第一基板20に備えられている構成としたが、これに限定するものではない。
すなわち、例えば、図9中に表すように、障害物判定装置1を含む回路集積部28が、第二基板30に備えられている構成としてもよい。
(1)第一実施形態では、図2中に表すように、障害物判定装置1を含む回路集積部28が、第一基板20に備えられている構成としたが、これに限定するものではない。
すなわち、例えば、図9中に表すように、障害物判定装置1を含む回路集積部28が、第二基板30に備えられている構成としてもよい。
この場合、障害物判定装置1の構成を、動作体に取り付けられている複数の近接覚センサ2をそれぞれ備える複数の基板(第一基板20)とは別個の一つの基板(第二基板30)に配置されている構成とする。これに加え、障害物判定装置1の構成を、被検知物が障害物となるか否かの判定結果を、第二基板30から動作体の動作を制御するコントローラ6へ出力する構成とする。
また、図9中に表す構成では、各第一基板20から第二基板30へは、近接覚センサ2が出力した相対位置信号、すなわち、近接覚センサ2による測定データが出力される。また、図9中に表す構成では、第二基板30から各第一基板20へは、近接覚センサ2への測定指令(相対位置を検出する指令)が出力される。
この構成であれば、回路集積部28が複数の第一基板20にそれぞれ備えられている構成と比較して、回路集積部28の数を減らすことが可能となる。
この構成であれば、回路集積部28が複数の第一基板20にそれぞれ備えられている構成と比較して、回路集積部28の数を減らすことが可能となる。
これにより、第一基板20単体では、コストを低減させることが可能となり、複数の第一基板20と、一つの第二基板30と、コントローラ6及びロボット8を有するシステムに対し、コストを低減させることが可能となる。
上述した効果は、例えば、RAM等、データの記憶や消去が可能な構成を用いて形成する情報記憶部10を内蔵するマイクロコンピューターが、種類が少なく高価であることに起因して奏するものである。
上述した効果は、例えば、RAM等、データの記憶や消去が可能な構成を用いて形成する情報記憶部10を内蔵するマイクロコンピューターが、種類が少なく高価であることに起因して奏するものである。
(2)第一実施形態では、障害判定部14が、比較部12が比較した二つの相対位置の差が、予め設定した判定閾値以上である場合、被検知物が動作体の動作に対する障害物となると判定する構成としたが、これに限定するものではない。
すなわち、例えば、障害判定部14が、比較部12が比較した二つの相対位置の差が「0」以上、すなわち、比較部12が比較した二つの相対位置に差が発生している場合、被検知物が動作体の動作に対する障害物となると判定する構成としてもよい。
すなわち、例えば、障害判定部14が、比較部12が比較した二つの相対位置の差が「0」以上、すなわち、比較部12が比較した二つの相対位置に差が発生している場合、被検知物が動作体の動作に対する障害物となると判定する構成としてもよい。
(3)第一実施形態では、図2中に表すように、障害物判定装置1を含む回路集積部28が、第一基板20に備えられている構成としたが、これに限定するものではない。
すなわち、第一基板20に回路集積部28が備えられておらず、障害物判定装置1(情報記憶部10、比較部12、障害判定部14)が第一基板20に備えられている構成としてもよい。
すなわち、第一基板20に回路集積部28が備えられておらず、障害物判定装置1(情報記憶部10、比較部12、障害判定部14)が第一基板20に備えられている構成としてもよい。
(4)第一実施形態では、図2中に表すように、コントローラ6が、複数の障害物判定装置1から、一つの第二基板30を介して、複数の判定結果信号の入力を受ける構成としたが、これに限定するものではない。
すなわち、コントローラ6が、一つの障害物判定装置1から、一つの第二基板30を介して、複数の判定結果信号の入力を受ける構成としてもよい。
すなわち、コントローラ6が、一つの障害物判定装置1から、一つの第二基板30を介して、複数の判定結果信号の入力を受ける構成としてもよい。
(第二実施形態)
以下、本発明の第二実施形態について、図面を参照しつつ説明する。
第二実施形態では、予め設定した動作を行う動作体を、位置及び姿勢を変化可能な移動体とする。
また、第二実施形態では、移動体を、無人搬送車(AGV:Automatic Guided Vehicle)とする。
また、第二実施形態では、動作体が行う、予め設定した動作は、移動体が位置及び姿勢を変化させて行う1サイクルの移動である。
以下、本発明の第二実施形態について、図面を参照しつつ説明する。
第二実施形態では、予め設定した動作を行う動作体を、位置及び姿勢を変化可能な移動体とする。
また、第二実施形態では、移動体を、無人搬送車(AGV:Automatic Guided Vehicle)とする。
また、第二実施形態では、動作体が行う、予め設定した動作は、移動体が位置及び姿勢を変化させて行う1サイクルの移動である。
(構成)
まず、図1から図9を参照しつつ、図10を用いて、第二実施形態の構成を説明する。なお、図中及び以降の説明では、上述した第一実施形態と同様の構成について、同一の符合を付して示す。また、以降の説明では、上述した第一実施形態と同様の構成については、説明を省略する場合がある。
まず、図1から図9を参照しつつ、図10を用いて、第二実施形態の構成を説明する。なお、図中及び以降の説明では、上述した第一実施形態と同様の構成について、同一の符合を付して示す。また、以降の説明では、上述した第一実施形態と同様の構成については、説明を省略する場合がある。
(障害物判定装置1の構成)
障害物判定装置1の構成は、近接覚センサ2と動作体状態検出部4から、情報信号の入力を受ける(図1参照)。
近接覚センサ2は、図10中に表すように、動作体である無人搬送車Vに取り付けられている。
障害物判定装置1の構成は、近接覚センサ2と動作体状態検出部4から、情報信号の入力を受ける(図1参照)。
近接覚センサ2は、図10中に表すように、動作体である無人搬送車Vに取り付けられている。
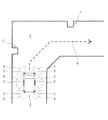
無人搬送車Vは、コントローラ6による制御によって、無人走行する搬送用台車であり、予め設定した移動経路上を走行する。なお、図10中には、無人搬送車Vと、無人搬送車Vが移動する通路Pの一部を、俯瞰で表す。また、図10中には、無人搬送車Vの移動経路の一部を、矢印Rで表す。
なお、無人搬送車Vが移動する通路Pの壁面には、図10中に表すように、無人搬送車Vの移動経路R側へ突出した突出部T(柱等)が設置されている。
以上により、無人搬送車Vは、近接覚センサ2を取り付ける動作体を形成する。
なお、無人搬送車Vが移動する通路Pの壁面には、図10中に表すように、無人搬送車Vの移動経路R側へ突出した突出部T(柱等)が設置されている。
以上により、無人搬送車Vは、近接覚センサ2を取り付ける動作体を形成する。
また、無人搬送車Vが移動する通路Pの壁面と、突出部Tは、被検知物のうち、非障害物である。
また、無人搬送車Vには、複数の近接覚センサ2が取り付けられている。
各近接覚センサ2は、発光素子24が発光した赤外線を受光素子26が受光可能な領域が、平面視で、無人搬送車Vの周囲を取り囲むように、無人搬送車Vの周囲に取り付けられている。
なお、図10中では、発光素子24が発光した赤外線を受光素子26が受光可能な領域を、符号Sで表している。
また、無人搬送車Vには、複数の近接覚センサ2が取り付けられている。
各近接覚センサ2は、発光素子24が発光した赤外線を受光素子26が受光可能な領域が、平面視で、無人搬送車Vの周囲を取り囲むように、無人搬送車Vの周囲に取り付けられている。
なお、図10中では、発光素子24が発光した赤外線を受光素子26が受光可能な領域を、符号Sで表している。
動作体状態検出部4は、動作体である無人搬送車Vに取り付けられている。
なお、第二実施形態では、動作体を、位置及び姿勢を変化可能な無人搬送車Vとしているため、上述した第一実施形態と異なり、動作体状態検出部4が検出する動作体状態を、無人搬送車Vの現在の位置及び姿勢とする。
また、第二実施形態では、動作体状態検出部4が備える自己位置検出部16を、例えば、GPS(Global Positioning System)等、動作体に対し、現在の位置(座標等)を検出可能な構成を用いて形成する。
なお、第二実施形態では、動作体を、位置及び姿勢を変化可能な無人搬送車Vとしているため、上述した第一実施形態と異なり、動作体状態検出部4が検出する動作体状態を、無人搬送車Vの現在の位置及び姿勢とする。
また、第二実施形態では、動作体状態検出部4が備える自己位置検出部16を、例えば、GPS(Global Positioning System)等、動作体に対し、現在の位置(座標等)を検出可能な構成を用いて形成する。
これに加え、第二実施形態では、動作体状態検出部4が備える自己位置検出部16を、例えば、無人搬送車Vが備える車輪の回転量(単位時間当たりの回転数)を検出可能なセンサを用いて形成する。この場合、車輪の回転量に応じた無人搬送車Vの走行距離から、無人搬送車Vの自己位置を検出する。
また、第二実施形態では、動作体を、位置及び姿勢を変化可能な無人搬送車Vとしているため、上述した第一実施形態と異なり、情報記憶部10の構成を、無人搬送車Vの1サイクルの移動において、相対位置と共に動作体状態を記憶する構成とする。
また、第二実施形態では、動作体を、位置及び姿勢を変化可能な無人搬送車Vとしているため、上述した第一実施形態と異なり、情報記憶部10の構成を、無人搬送車Vの1サイクルの移動において、相対位置と共に動作体状態を記憶する構成とする。
コントローラ6(図1及び図2参照)は、無人搬送車Vを制御する装置である。
また、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物が無人搬送車Vの移動に対する障害物とはならないと判定した結果を含む場合、無人搬送車Vの移動を継続させる制御を行う。
一方、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物が無人搬送車Vの移動に対する障害物となると判定した結果を含む場合、無人搬送車Vの移動を停止させる制御を行う。
また、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物が無人搬送車Vの移動に対する障害物とはならないと判定した結果を含む場合、無人搬送車Vの移動を継続させる制御を行う。
一方、コントローラ6は、障害判定部14から入力を受けた判定結果信号が、被検知物が無人搬送車Vの移動に対する障害物となると判定した結果を含む場合、無人搬送車Vの移動を停止させる制御を行う。
(情報記憶部10に1サイクル状態関係を記憶させておく処理)
図1から図10を参照して、記憶処理を説明する。
記憶処理は、無人搬送車Vの通常の移動を行う前に、予め行っておく処理である。
また、記憶処理は、無人搬送車Vの移動経路上に障害物が存在していない状態、すなわち、無人搬送車Vの通常の移動を行う際に、無人搬送車Vの動作に対して障害となる位置(領域)に、障害物となる物体や人員が存在しない状態で行う。
図1から図10を参照して、記憶処理を説明する。
記憶処理は、無人搬送車Vの通常の移動を行う前に、予め行っておく処理である。
また、記憶処理は、無人搬送車Vの移動経路上に障害物が存在していない状態、すなわち、無人搬送車Vの通常の移動を行う際に、無人搬送車Vの動作に対して障害となる位置(領域)に、障害物となる物体や人員が存在しない状態で行う。
無人搬送車Vの位置及び姿勢が変化すると、無人搬送車Vが移動する通路Pの壁面と、突出部Tと、近接覚センサ2との距離が変化し、発光素子24が発光して非障害物である壁面や突出部Tで反射された赤外線は、受光素子26で受光される。このとき、近接覚センサ2の位置の変化に応じて、受光素子26が受光した赤外線の光強度が変化する。このため、相対位置を示す光強度が変化する。
第二実施形態では、無人搬送車Vの通常の移動を行う1サイクルにおいて、無人搬送車Vの移動を開始する地点から移動を終了する地点までの動作中に入力を受けた作動状態信号が含む作動状態を分割する。さらに、分割した符号に対応する作動状態に対し、各光センサ22が有する受光素子26から入力を受けた相対位置信号が含む相対位置を、光強度として適合させる。これにより、記憶処理を行う(図4参照)。
(動作)
図1から図10を参照して、第二実施形態の動作を説明する。
無人搬送車Vが通常の移動で行う1サイクルの動作中において、無人搬送車Vの移動経路上に障害物が存在する場合、発光素子24が発光した赤外線は、障害物で反射される。
障害物で反射された赤外線が、受光素子26によって受光される状況では、1サイクルの動作中のうち、相対位置を示す光強度が、障害物が存在しない状態よりも増加する(図6及び図8参照)。
図1から図10を参照して、第二実施形態の動作を説明する。
無人搬送車Vが通常の移動で行う1サイクルの動作中において、無人搬送車Vの移動経路上に障害物が存在する場合、発光素子24が発光した赤外線は、障害物で反射される。
障害物で反射された赤外線が、受光素子26によって受光される状況では、1サイクルの動作中のうち、相対位置を示す光強度が、障害物が存在しない状態よりも増加する(図6及び図8参照)。
また、無人搬送車Vが通常の移動で行う1サイクルの動作中には、比較部12が、同じ動作体状態に対し、同時に検出した相対位置と、情報記憶部10が記憶している同時に検出された相対位置と、を比較する。
さらに、無人搬送車Vが通常の移動で行う1サイクルの動作中には、比較部12が、二つの相対位置の乖離度合いを演算する(図6及び図8参照)。
さらに、無人搬送車Vが通常の移動で行う1サイクルの動作中には、比較部12が、二つの相対位置の乖離度合いを演算する(図6及び図8参照)。
また、無人搬送車Vが通常の移動で行う1サイクルの動作中には、障害判定部14が、比較部12が比較した二つの相対位置の乖離度合いが、判定閾値以上であるか否かを判定する。
なお、判定閾値は、例えば、無人搬送車Vを走行させる速度や、無人搬送車Vの大きさ、無人搬送車Vが移動する通路Pの幅等に応じて、適宜設定する(図6及び図8参照)。
なお、判定閾値は、例えば、無人搬送車Vを走行させる速度や、無人搬送車Vの大きさ、無人搬送車Vが移動する通路Pの幅等に応じて、適宜設定する(図6及び図8参照)。
障害判定部14が、被検知物が障害物となると判定すると、判定結果信号の入力を受けたコントローラ6は、無人搬送車Vの動作(走行)を停止させる制御を行う。すなわち、動作体である無人搬送車Vへ相対的に接近する被検知物が、無人搬送車Vにとって動作の障害となる物体や生物であるか否かを判定することが可能となる。
具体的には、比較部12が比較した二つの相対位置の差が、予め設定した閾値である判定閾値(例えば、50[mm])以上である場合、被検知物が無人搬送車Vの移動に対する障害物となると判定する。
具体的には、比較部12が比較した二つの相対位置の差が、予め設定した閾値である判定閾値(例えば、50[mm])以上である場合、被検知物が無人搬送車Vの移動に対する障害物となると判定する。
すなわち、例えば、比較部12が比較した二つの相対位置と被検知物とのそれぞれの距離の差が50[mm]未満である場合は、被検知物が無人搬送車Vの移動に対する障害物とはならないと判定する。これに加え、被検知物が存在することにより、比較部12が比較した二つの相対位置と被検知物とのそれぞれの距離の差が50[mm]以上となっている場合は、被検知物が大きいため、被検知物が無人搬送車Vの移動に対する障害物となると判定する。
このため、被検知物が障害物である状態で無人搬送車Vの走行を継続させることで、無人搬送車Vが損傷することや、無人搬送車Vが行う処理が障害物によって阻害されること等を、防止することが可能となる。
また、被検知物が障害物ではない状態で無人搬送車Vの走行を停止させることで、無人搬送車Vが行う処理の効率が低下すること等を、防止することが可能となる。
なお、上述した第二実施形態は、本発明の一例であり、本発明は、上述した第二実施形態に限定されることはなく、この実施形態以外の形態であっても、本発明に係る技術的思想を逸脱しない範囲であれば、設計等に応じて種々の変更が可能である。
また、被検知物が障害物ではない状態で無人搬送車Vの走行を停止させることで、無人搬送車Vが行う処理の効率が低下すること等を、防止することが可能となる。
なお、上述した第二実施形態は、本発明の一例であり、本発明は、上述した第二実施形態に限定されることはなく、この実施形態以外の形態であっても、本発明に係る技術的思想を逸脱しない範囲であれば、設計等に応じて種々の変更が可能である。
(第二実施形態の効果)
第二実施形態の障害物判定装置1であれば、第一実施形態の障害物判定装置1が奏する効果に加え、さらに、以下に記載する効果を奏することが可能となる。
(1)動作体を、位置及び姿勢を変化可能な移動体(無人搬送車V)とし、動作体状態を、移動体(無人搬送車V)の位置及び姿勢とする。
第二実施形態の障害物判定装置1であれば、第一実施形態の障害物判定装置1が奏する効果に加え、さらに、以下に記載する効果を奏することが可能となる。
(1)動作体を、位置及び姿勢を変化可能な移動体(無人搬送車V)とし、動作体状態を、移動体(無人搬送車V)の位置及び姿勢とする。
その結果、無人搬送車Vに対し、無人搬送車Vへ相対的に接近する被検知物が、無人搬送車Vにとって動作の障害となる障害物であるか否かを判定することが可能となる。
これにより、被検知物が障害物である状態で無人搬送車Vの走行を継続させることで、無人搬送車Vが損傷することや、無人搬送車Vが行う処理が障害物によって阻害されること等を、防止することが可能となる。
これに加え、被検知物が障害物ではない状態で無人搬送車Vの走行を停止させることで、無人搬送車Vが行う処理の効率が低下すること等を、防止することが可能となる。
これにより、被検知物が障害物である状態で無人搬送車Vの走行を継続させることで、無人搬送車Vが損傷することや、無人搬送車Vが行う処理が障害物によって阻害されること等を、防止することが可能となる。
これに加え、被検知物が障害物ではない状態で無人搬送車Vの走行を停止させることで、無人搬送車Vが行う処理の効率が低下すること等を、防止することが可能となる。
(2)動作体が行う予め設定した動作を、移動体(無人搬送車V)が位置及び姿勢を変化させて行う1サイクルの移動とする。
これに加え、情報記憶部10が、無人搬送車Vが位置及び姿勢を変化させて行う1サイクルの動作において、相対位置と共に動作体状態を記憶する。
その結果、無人搬送車Vに対し、1サイクルの動作中において、無人搬送車Vへ相対的に接近する被検知物が、無人搬送車Vにとって動作の障害となる障害物であるか否かを判定することが可能となる。
これに加え、情報記憶部10が、無人搬送車Vが位置及び姿勢を変化させて行う1サイクルの動作において、相対位置と共に動作体状態を記憶する。
その結果、無人搬送車Vに対し、1サイクルの動作中において、無人搬送車Vへ相対的に接近する被検知物が、無人搬送車Vにとって動作の障害となる障害物であるか否かを判定することが可能となる。
(第一及び第二実施形態に共通の変形例)
(1)第一第二実施形態では、障害物判定装置1をロボット8に適用し、第二実施形態では、障害物判定装置1を無人搬送車Vに適用したが、これに限定するものではない。
すなわち、障害物判定装置1を、例えば、腕や脚に近接覚センサ2を取り付け、被検知物を回避する歩行ロボットに適用してもよい。また、障害物判定装置1を、例えば、台車、ショッピングカート及びスーツケース等に近接覚センサ2を取り付け、相対的に近接する被検知物に対して警告を行う構成に適用してもよい。
(1)第一第二実施形態では、障害物判定装置1をロボット8に適用し、第二実施形態では、障害物判定装置1を無人搬送車Vに適用したが、これに限定するものではない。
すなわち、障害物判定装置1を、例えば、腕や脚に近接覚センサ2を取り付け、被検知物を回避する歩行ロボットに適用してもよい。また、障害物判定装置1を、例えば、台車、ショッピングカート及びスーツケース等に近接覚センサ2を取り付け、相対的に近接する被検知物に対して警告を行う構成に適用してもよい。
1…障害物判定装置、2…近接覚センサ、4…動作体状態検出部、6…コントローラ、8…ロボット、10…情報記憶部、12…比較部、14…障害判定部、16…自己位置検出部、18…姿勢検出部、20…第一基板、22…光センサ、24…発光素子、26…受光素子、28…回路集積部、30…第二基板、80…基部、82…第一アーム部、84…第二アーム部、86…エンドエフェクタ、OB…障害物、V…無人搬送車、P…通路、R…無人搬送車Vの移動経路、T…突出部、S…発光素子24が発光した赤外線を受光素子26が受光可能な領域
Claims (8)
- 予め設定した動作を行う動作体に取り付けられた近接覚センサが検出した被検知物と前記近接覚センサとの相対位置と共に、前記近接覚センサによる前記相対位置の検出と同時に動作体状態検出部が検出した前記動作体の状態である動作体状態を、前記動作体が動作する領域内に動作体の動作に対する障害物が存在していない状態で記憶する情報記憶部と、
前記情報記憶部が記憶している前記相対位置及び前記動作体状態と、前記情報記憶部が前記相対位置及び前記動作体状態を記憶した後に前記近接覚センサ及び前記動作体状態検出部が同時に検出した動作体状態及び相対位置と、を比較する比較部と、
前記比較部による比較結果に応じて前記被検知物が前記障害物となるか否かを判定する障害判定部と、を備え、
前記比較部は、前記記憶した後に検出した相対位置のうち前記記憶している前記動作体状態と同じ動作体状態と同時に検出した相対位置と、前記記憶している前記動作体状態と共に記憶した前記相対位置と、を比較することを特徴とする障害物判定装置。 - 前記障害判定部は、前記比較部が比較した二つの相対位置の差が、予め設定した閾値である判定閾値以上である場合、前記被検知物が前記障害物となると判定することを特徴とする請求項1に記載した障害物判定装置。
- 前記動作体は、固定された位置で姿勢を変化可能なマニピュレータであり、
前記動作体状態は、前記動作体の姿勢であることを特徴とする請求項1または請求項2に記載した障害物判定装置。 - 前記予め設定した動作は、前記マニピュレータが姿勢を変化させて行う1サイクルの動作であり、
前記情報記憶部は、前記1サイクルの動作において、前記相対位置と共に前記動作体状態を記憶することを特徴とする請求項3に記載した障害物判定装置。 - 前記動作体は、位置及び姿勢を変化可能な移動体であり、
前記動作体状態は、前記動作体の位置及び姿勢であることを特徴とする請求項1または請求項2に記載した障害物判定装置。 - 前記予め設定した動作は、前記移動体が位置及び姿勢を変化させて行う1サイクルの移動であり、
前記情報記憶部は、前記1サイクルの移動において、前記相対位置と共に前記動作体状態を記憶することを特徴とする請求項5に記載した障害物判定装置。 - 前記近接覚センサを備える基板と同じ基板に配置され、前記被検知物が前記障害物となるか否かの判定結果を、前記同じ基板から前記動作体の動作を制御するコントローラへ出力することを特徴とする請求項1から請求項6のうちいずれか1項に記載した障害物判定装置。
- 前記動作体には、複数の前記近接覚センサが取り付けられ、
前記近接覚センサをそれぞれ備える複数の基板とは別個の一つの基板に配置され、前記被検知物が前記障害物となるか否かの判定結果を、前記別個の一つの基板から前記動作体の動作を制御するコントローラへ出力することを特徴とする請求項1から請求項6のうちいずれか1項に記載した障害物判定装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016125994A JP2017226064A (ja) | 2016-06-24 | 2016-06-24 | 障害物判定装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016125994A JP2017226064A (ja) | 2016-06-24 | 2016-06-24 | 障害物判定装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017226064A true JP2017226064A (ja) | 2017-12-28 |
Family
ID=60888963
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016125994A Pending JP2017226064A (ja) | 2016-06-24 | 2016-06-24 | 障害物判定装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017226064A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019193954A (ja) * | 2018-05-01 | 2019-11-07 | 旭光電機株式会社 | 物体検知装置 |
| JP2019211917A (ja) * | 2018-06-01 | 2019-12-12 | 東芝テック株式会社 | 誘導装置及びプログラム |
| JP2023047120A (ja) * | 2021-09-24 | 2023-04-05 | 株式会社日立製作所 | 作業機械および環境認識システム |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS618623A (ja) * | 1984-06-22 | 1986-01-16 | Matsushita Electric Ind Co Ltd | ガスメ−タ |
| JPH09193079A (ja) * | 1996-01-10 | 1997-07-29 | Yaskawa Electric Corp | ロボットの障害物検出方法 |
| JP2002154081A (ja) * | 2000-11-16 | 2002-05-28 | Nec Access Technica Ltd | ロボットならびにその表情表現方法および段差と持ち上げ状態の検出方法 |
| JP2011118591A (ja) * | 2009-12-02 | 2011-06-16 | Murata Machinery Ltd | 自律移動装置 |
-
2016
- 2016-06-24 JP JP2016125994A patent/JP2017226064A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS618623A (ja) * | 1984-06-22 | 1986-01-16 | Matsushita Electric Ind Co Ltd | ガスメ−タ |
| JPH09193079A (ja) * | 1996-01-10 | 1997-07-29 | Yaskawa Electric Corp | ロボットの障害物検出方法 |
| JP2002154081A (ja) * | 2000-11-16 | 2002-05-28 | Nec Access Technica Ltd | ロボットならびにその表情表現方法および段差と持ち上げ状態の検出方法 |
| JP2011118591A (ja) * | 2009-12-02 | 2011-06-16 | Murata Machinery Ltd | 自律移動装置 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019193954A (ja) * | 2018-05-01 | 2019-11-07 | 旭光電機株式会社 | 物体検知装置 |
| JP7264416B2 (ja) | 2018-05-01 | 2023-04-25 | 旭光電機株式会社 | 物体検知装置 |
| JP2019211917A (ja) * | 2018-06-01 | 2019-12-12 | 東芝テック株式会社 | 誘導装置及びプログラム |
| JP2023047120A (ja) * | 2021-09-24 | 2023-04-05 | 株式会社日立製作所 | 作業機械および環境認識システム |
| JP7629377B2 (ja) | 2021-09-24 | 2025-02-13 | 株式会社日立製作所 | 作業機械および環境認識システム |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6599543B2 (ja) | 自動搬送車 | |
| JP5668770B2 (ja) | ロボットシステム、及び、ロボットシステムの制御方法 | |
| JP2014176933A (ja) | ロボットシステム、及び、ロボットシステムの制御方法 | |
| US10245730B2 (en) | Autonomous mobile robot and control method thereof | |
| US20210170601A1 (en) | Conveyance robot system, method for controlling conveyance robot and non-transitory computer readable storage medium storing a robot control program | |
| US12038754B2 (en) | Movable body, movement control system, method for controlling movable body, and program | |
| JP2010170315A (ja) | 自律移動装置 | |
| JP5553220B2 (ja) | 移動体 | |
| JP2006146376A (ja) | 自立移動ロボット及び移動不能領域検出方法 | |
| JP2013045298A (ja) | 無人搬送車 | |
| KR20130056655A (ko) | 무인 자율주행 운반차량의 충돌회피 대응방법 | |
| JPWO2016009585A1 (ja) | 自律移動体とその制御方法 | |
| US11642782B2 (en) | Conveyance robot system, method for controlling conveyance robot and non-transitory computer readable storage medium storing a robot control program | |
| KR20220050483A (ko) | 무인 반송 차량의 위치 인식 장치 및 방법 | |
| KR101257566B1 (ko) | 자동 이송 차량 및 이의 제어 방법 | |
| JP6978743B2 (ja) | Agv制御システム | |
| JP2023019126A (ja) | 車両走行管理システム | |
| TW201923500A (zh) | 移動機器人之控制系統及移動機器人之控制方法 | |
| JP6687313B1 (ja) | 搬送システム | |
| JP2018114561A (ja) | 障害物判定装置 | |
| JP7540195B2 (ja) | 移動ロボット | |
| JP2020119011A (ja) | 走行制御装置 | |
| KR20250107348A (ko) | 물류 로봇의 관제 방법 및 장치 | |
| JP6795730B2 (ja) | 移動体の管理システム、移動体、走行管理装置およびコンピュータプログラム | |
| KR20250041417A (ko) | 스마트 물류 차량 관제 방법 및 관제 장치 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190418 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200312 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200317 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20201124 |